содержание .. 17 18 19 20 ..
SINUMERIK 840D sl. Программирование ЧПУ. Руководство по программированию (2021 год) - часть 19
Таблицы
5.1 Операторы
Оператор
Тип 1)
Значение
W 2)
TP 3)
SA 4)
Описание см. 5)
1) 2) 3) 4) 5) Объяснения см. Экспликация (Страница 1247).
CTABMEMTYP
F
Возвращает память, в которой создана та-
+
+
PM-NC
блица кривых с номером n.
CTABMPOL
F
Число макс. возможных полиномов в па-
+
+
PM-NC
мяти
CTABMSEG
F
Число макс. возможных сегментов кривых
+
+
PM-NC
в памяти
CTABNO
F
Число определенных таблиц кривых в
+
+
FM-A
SRAM или DRAM
CTABNOMEM
F
Число определенных таблиц кривых в
+
+
PM-NC
SRAM или DRAM
CTABPERIOD
F
Возвращает периодичность таблицы кри-
+
+
PM-NC
вых с номером n
CTABPOL
F
Число уже использованных полиномов в
+
+
PM-NC
памяти
CTABPOLID
F
Число использованных таблицей кривых с
+
+
PM-NC
номером n криволинейных полиномов
CTABSEG
F
Число уже использованных сегментов кри-
+
+
PM-NC
вой в памяти
CTABSEGID
F
Число использованных таблицей кривых с
+
+
PM-NC
номером n сегментов кривой
CTABSEV
F
Выводит конечное значение ведомой оси
+
+
PM-NC
сегмента таблицы кривых
CTABSSV
F
Выводит стандартное значение ведомой
+
+
PM-NC
оси сегмента таблицы кривых
CTABTEP
F
Выводит значение ведущей оси на конце
+
+
PM-NC
таблицы кривых
CTABTEV
F
Выводит значение ведомой оси на конце
+
+
PM-NC
таблицы кривых
CTABTMAX
F
Выводит макс. значение ведомой оси та-
+
+
PM-NC
блицы кривых
CTABTMIN
F
Выводит мин. значение ведомой оси табли-
+
+
PM-NC
цы кривых
CTABTSP
F
Выводит значение ведущей оси на начале
+
+
PM-NC
таблицы кривых
CTABTSV
F
Выводит значение ведомой оси на начале
+
+
PM-NC
таблицы кривых
CTABUNLOCK
P
Снятие блокировки удаления и перезаписи
+
+
PM-NC
CTOL
A
Допуск для функций компрессора, сглажи-
м
+
-
PM-NC
вания ориентации и типов перешлифовки
CTOLG0
A
Допуск контура при движениях ускоренно-
м
+
-
PM-NC
го хода
CTRANS
F
Смещение нулевой точки для нескольких
+
-
PM-NC
осей
CUT2D 6)
G
Коррекция радиуса 2D
м
+
PM-NC
CUT2DD
G
Коррекция радиуса 2½D относительно диф-
м
+
PM-NC
ференциального инструмента
Программирование ЧПУ
1256
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Таблицы
5.1 Операторы
Оператор
Тип 1)
Значение
W 2)
TP 3)
SA 4)
Описание см. 5)
1) 2) 3) 4) 5) Объяснения см. Экспликация (Страница 1247).
CUT2DF
G
Коррекция радиуса 2D, относительно теку-
м
+
PM-NC
щего фрейма (наклонная плоскость)
CUT2DFD
G
Коррекция радиуса 2½D относительно диф-
м
+
PM-NC
ференциального инструмента, относитель-
но текущего фрейма (наклонная пло-
скость)
CUT3DC
G
Коррекция радиуса 3D для периферийного
м
+
PM-NC
фрезерования
CUT3DCC
G
Коррекция радиуса 3D для периферийного
м
+
PM-NC
фрезерования с учетом ограничивающей
поверхности с коррекцией радиуса 3D: Кон-
тур на поверхности обработки
CUT3DCCD
G
Коррекция радиуса 3D для периферийного
м
+
PM-NC
фрезерования с учетом ограничивающей
поверхности с дифференциальным инстру-
ментом на траектории центра инструмента:
Подача к ограничивающей поверхности
CUT3DCD
G
Коррекция радиуса 3D относительно диф-
м
+
PM-NC
ференциального инструмента для перифе-
рийного фрезерования
CUT3DF
G
Коррекция радиуса 3D для торцового фре-
м
+
PM-NC
зерования с изменением ориентации
CUT3DFD
G
Коррекция радиуса 3D относительно диф-
м
+
PM-NC
ференциального инструмента для торцово-
го фрезерования с изменением ориента-
ции
CUT3DFF
G
Коррекция радиуса 3D для торцового фре-
м
+
PM-NC
зерования с постоянной ориентацией.
Ориентация инструмента - это определен-
ное через G17 - G19 и в некоторых случаях
повернутое через фрейм направление.
CUT3DFS
G
Коррекция радиуса 3D для торцового фре-
м
+
PM-NC
зерования с постоянной ориентацией.
Ориентация инструмента определена
через G17 - G19 и не подвергается воздей-
ствию фреймов.
CUTCONOF 6)
G
Выключить постоянную коррекцию радиу-
м
+
PM-NC
са
CUTCONON
G
Включить постоянную коррекцию радиуса
м
+
PM-NC
CUTMOD
A
Включение изменения данных коррекции
м
+
PM-NC
для вращающихся инструментов (в сочета-
нии с ориентируемыми инструментальны-
ми суппортами)
CUTMODK
A
Включение изменения данных коррекции
м
+
PM-NC
для вращающихся инструментов (в сочета-
нии с трансформациями ориентации, опре-
деленными посредством кинематических
цепочек)
CYCLE60
C (T)
Цикл гравирования
+
PM-NC
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
1257
Таблицы
5.1 Операторы
Оператор
Тип 1)
Значение
W 2)
TP 3)
SA 4)
Описание см. 5)
1) 2) 3) 4) 5) Объяснения см. Экспликация (Страница 1247).
CYCLE61
C (T)
Плоское фрезерование
+
PM-NC
CYCLE62
C (T)
Вызов контура
+
PM-NC
CYCLE63
C (T)
Фрезерование контурного кармана
+
PM-NC
CYCLE64
C (T)
Предварительное сверление контурного
+
PM-NC
кармана
CYCLE70
C (T)
Резьбофрезерование
+
PM-NC
CYCLE72
C (T)
Фрезерование траектории
+
PM-NC
CYCLE76
C (T)
Фрезерование прямоугольной цапфы
+
PM-NC
CYCLE77
C (T)
Фрезерование круговой цапфы
+
PM-NC
CYCLE78
C (T)
Сверлильное резьбофрезерование
+
PM-NC
CYCLE79
C (T)
Многогранник
+
PM-NC
CYCLE81
C (T)
Сверление, центрование
+
PM-NC
CYCLE82
C (T)
Сверление, зенкование
+
PM-NC
CYCLE83
C (T)
Глубокое сверление
+
PM-NC
CYCLE84
C (T)
Нарезание внутренней резьбы без компен-
+
PM-NC
сирующего патрона
CYCLE85
C (T)
Развертывание
+
PM-NC
CYCLE86
C (T)
Растачивание
+
PM-NC
CYCLE92
C (T)
Отрез
+
PM-NC
CYCLE95
C (T)
Съём припуска вдоль контура
+
PM-NC
CYCLE98
C (T)
Цепочка резьб
+
PM-NC
CYCLE99
C (T)
Нарезание резьбы резцом
+
PM-NC
CYCLE116
C (M)
Расчет центра и радиуса окружности
+
PM-MC
CYCLE119
C (M)
Определение положения в пространстве
+
PM-MC
CYCLE150
C (M)
Индикация / регистрация результатов изме-
+
PM-MC
рения
CYCLE435
C (T)
Вычислить позицию инструмента для прав-
+
PM-NC
ки
CYCLE495
C (T)
Профилирование
+
PM-NC
CYCLE750
C (A)
Внутренний рабочий цикл для
-
FM-A
CYCLE751 ... CYCLE759 (содержит команду
MMC для прямого вызова функции)
CYCLE751
C (A)
Открыть / выполнить / закрыть сеанс опти-
M
FM-A
мизации
CYCLE752
C (A)
Добавить ось к сеансу оптимизации
M
FM-A
CYCLE753
C (A)
Выбрать режим оптимизации
M
FM-A
CYCLE754
C (A)
Добавить / удалить блок данных
M
FM-A
CYCLE755
C (A)
Архивировать / восстановить блок данных
M
FM-A
CYCLE756
C (A)
Активировать результаты оптимизации
M
FM-A
CYCLE757
C (A)
Сохранить данные оптимизации
M
FM-A
CYCLE758
C (A)
Изменить значение параметра
M
FM-A
CYCLE759
C (A)
Считать значение параметра
M
FM-A
CYCLE782
C (T)
Согласовать по загрузке
+
PM-NC
Программирование ЧПУ
1258
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Таблицы
5.1 Операторы
Оператор
Тип 1)
Значение
W 2)
TP 3)
SA 4)
Описание см. 5)
1) 2) 3) 4) 5) Объяснения см. Экспликация (Страница 1247).
CYCLE800
C (T)
Поворот
+
PM-NC
CYCLE801
C (T)
Решетка или матрица
+
PM-NC
CYCLE802
C (T)
Любые позиции
+
PM-NC
CYCLE806
C (T)
Интерполированное вращение
+
PM-NC
CYCLE830
C (T)
Глубокое сверление 2
+
PM-NC
CYCLE832
C (T)
High Speed Settings
+
PM-NC
CYCLE840
C (T)
Нарезание внутренней резьбы с компенси-
+
PM-NC
рующим патроном
CYCLE899
C (T)
Фрезерование открытой канавки
+
PM-NC
CYCLE930
C (T)
Выточка
+
PM-NC
CYCLE940
C (T)
Формы канавки
+
PM-NC
CYCLE951
C (T)
Обработка резаньем
+
PM-NC
CYCLE952
C (T)
Прорезание контура
+
PM-NC
CYCLE961
C (M)
Определение положения угла детали (внут-
+
PM-MC
ри или снаружи) и использование как сме-
щения нулевой точки
CYCLE971
C (M)
Калибровка измерительного щупа инстру-
+
PM-MC
мента, измерение длины инструмента и/
или радиуса инструмента (только для тех-
нологии фрезерования)
CYCLE973
C (M)
Калибровка измерительного щупа детали
+
PM-MC
на поверхности детали или в пазу (только
для технологии токарной обработки)
CYCLE974
C (M)
Определение нулевой точки детали в вы-
+
PM-MC
бранной измерительной оси, коррекция
инструмента с помощью 1-точечного изме-
рения (только для технологии токарной об-
работки)
CYCLE976
C (M)
Калибровка измерительного щупа детали в
+
PM-MC
калибровочном кольце или на калибровоч-
ной сфере полностью в рабочей плоскости
или на кромке для определенной оси и на-
правления
CYCLE977
C (M)
Определение центра плоскости, а также
+
PM-MC
ширины или диаметра
CYCLE978
C (M)
Измерение положения кромки в системе
+
PM-MC
координат детали
CYCLE979
C (M)
Измерение центра плоскости, измерение
+
PM-MC
радиуса круговых сегментов
CYCLE982
C (M)
Калибровка измерительного щупа инстру-
+
PM-MC
мента, измерение токарного, сверлильно-
го и фрезеровального инструмента (только
для технологии токарной обработки)
CYCLE994
C (M)
Определение нулевой точки детали в вы-
+
PM-MC
бранной измерительной оси с помощью 2-
точечного измерения (только для техноло-
гии токарной обработки)
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
1259
Таблицы
5.1 Операторы
Оператор
Тип 1)
Значение
W 2)
TP 3)
SA 4)
Описание см. 5)
1) 2) 3) 4) 5) Объяснения см. Экспликация (Страница 1247).
CYCLE995
C (M)
Измерение наклона шпинделя на станке
+
PM-MC
CYCLE996
C (M)
Определение данных, релевантных для ки-
+
PM-MC
нематических трансформаций, с использо-
ванием круговых осей
CYCLE997
C (M)
Определение центра и диаметра сферы, из-
+
PM-MC
мерение центров трех распределенных
сфер
CYCLE998
C (M)
Определение углового положения поверх-
+
PM-MC
ности (плоскости) относительно рабочей
плоскости, определение угла кромок в си-
стеме координат детали
CYCLE4071
C (T)
Продольное шлифование с подачей в точ-
+
PM-NC
ке возврата
CYCLE4072
C (T)
Продольное шлифование с подачей в точ-
+
PM-NC
ке возврата и сигналом отмены
CYCLE4073
C (T)
Продольное шлифование с непрерывной
+
PM-NC
подачей
CYCLE4074
C (T)
Продольное шлифование с непрерывной
+
PM-NC
подачей и сигналом отмены
CYCLE4075
C (T)
Плоское шлифование с подачей в точке
+
PM-NC
возврата
CYCLE4077
C (T)
Плоское шлифование с подачей в точке
+
PM-NC
возврата и сигналом отмены
CYCLE4078
C (T)
Плоское шлифование с непрерывной пода-
+
PM-NC
чей
CYCLE4079
C (T)
Плоское шлифование с прерывистой пода-
+
PM-NC
чей
CYCLE9960
C (M)
Полное измерение кинематики
+
PM-MC
Операторы D ... F
Оператор
Тип 1)
Значение
W 2)
TP 3)
SA 4)
Описание см. 5)
1)2)3)4)5) Объяснения см. Экспликация (Страница 1247).
D
A
Номер коррекции инструмента
+
PM-NC
D0
A
При D0 коррекции для инструмента не дей-
+
PM-NC
ствуют.
DAC
K
Абсолютное покадровое спец. для оси про-
п
+
PM-NC
граммирование диаметра
DC
K
Абсолютное указание размеров для круг-
п
+
PM-NC
овых осей, прямой подвод к позиции
DCI
K
Присвоить класс данных I (= Individual)
+
PM-NC
(только SINUMERIK 828D!)
DCM
K
Присвоить класс данных M (= Manufacturer)
+
PM-NC
(только SINUMERIK 828D!)
DCU
K
Присвоить класс данных U (= User) (только
+
PM-NC
SINUMERIK 828D!)
Программирование ЧПУ
1260
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Таблицы
5.1 Операторы
Оператор
Тип 1)
Значение
W 2)
TP 3)
SA 4)
Описание см. 5)
1)2)3)4)5) Объяснения см. Экспликация (Страница 1247).
DEF
K
Определение переменных
+
PM-NC
DEFAULT
K
Ветвь в ветвлении CASE
+
PM-NC
DEFINE
K
Кодовое слово для макроопределений
+
PM-NC
DELAYFSTOF
P
Определить конец области задержки оста-
м
+
-
PM-NC
нова
DELAYFSTON
P
Определить начало области задержки оста-
м
+
-
PM-NC
нова
DELDL
F
Удалить аддитивные коррекции
+
-
PM-NC
DELDTG
P
Стирание остатка пути
-
+
FM-SA
DELETE
P
Удалить указанный файл. Имя файла мо-
+
-
PM-NC
жет быть указано с маршрутом и иденти-
фикатором файла.
DELMLOWNER
F
Удалить место в собственном магазине ин-
+
-
FM-TM
струмента
DELMLRES
F
Удалить резервирование места в магазине
+
-
FM-TM
DELMT
P
Удалить мультиинструмент
+
-
FM-TM
DELOBJ
F
Удаление элементов кинематических цепо-
+
PM-NC
чек, защищенных областей, элементов за-
щищенных областей, соударяемых пар и
данных трансформаций
DELT
P
Удалить инструмент
+
-
FM-TM
DELTC
P
Удалить блок данных инструментального
+
-
FM-TM
суппорта
DELTOOLENV
F
Удалить блоки данных для описания инстру-
+
-
PM-NC
ментального окружения
DIACYCOFA
K
Спец. для оси модальное программирова-
м
+
FM-A
ние диаметра: ВЫКЛ в циклах
DIAM90
G
Программирование диаметра для G90, про-
м
+
PM-NC
граммирование радиуса для G91
DIAM90A
K
Спец. для оси модальное программирова-
м
+
PM-NC
ние диаметра для G90 и AC, программиро-
вание радиуса для G91 и IC
DIAMCHAN
K
Передача всех осей из MD функций осей в
+
PM-NC
состояние канала программирования диа-
метра
DIAMCHANA
K
Применение состояния канала программи-
+
PM-NC
рования диаметра
DIAMCYCOF
G
Спец. для канала программирование диа-
м
+
FM-A
метра: ВЫКЛ в циклах
DIAMOF 6)
G
Программирование диаметра: ВЫКЛ
м
+
PM-NC
Первичная установка см. Изготовитель
станка
DIAMOFA
K
Спец. для оси модальное программирова-
м
+
PM-NC
ние диаметра: ОТКЛ
Первичная установка см. Изготовителя
станка
DIAMON
G
Программирование диаметра: ВКЛ
м
+
PM-NC
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
1261
Таблицы
5.1 Операторы
Оператор
Тип 1)
Значение
W 2)
TP 3)
SA 4)
Описание см. 5)
1)2)3)4)5) Объяснения см. Экспликация (Страница 1247).
DIAMONA
K
Спец. для оси модальное программирова-
м
+
PM-NC
ние диаметра: ВКЛ
Активация см. Изготовитель станка
DIC
K
Относительное покадровое спец. для оси
п
+
PM-NC
программирование диаметра
DILF
A
Путь обратного хода (длина)
м
+
PM-NC
Disable
P
Прерывание ВЫКЛ.
+
-
PM-NC
DISC
A
Выступ переходного круга коррекции ра-
м
+
PM-NC
диуса инструмента
DISCL
A
Расстояние от конечной точки быстрого
+
PM-NC
движения подачи до плоскости обработки
DISPLOF
PA
Подавление актуальной индикации кадра
+
PM-NC
DISPLON
PA
Отменить подавление актуальной индика-
+
PM-NC
ции кадра
DISPR
A
Рассогласование траектории Repos
п
+
PM-NC
DISR
A
Интервал Repos
п
+
PM-NC
DISRP
A
Расстояние от плоскости отвода до плоско-
+
PM-NC
сти обработки при мягком подводе и отво-
де
DITE
A
Выход резьбы
м
+
PM-NC
DITS
A
Вход резьбы
м
+
PM-NC
DIV
K
Целочисленное деление
+
PM-NC
DL
A
Выбрать зависящую от места аддитивную
м
+
PM-NC
коррекцию инструмента (DL, суммарная от-
ладочная коррекция)
DO
K
Синхронное действие: запуск действий при
-
+
FM-SA
выполненном условии
DRFOF
P
Выключение смещений маховичком (DRF)
м
+
-
PM-NC
DRIVE
G
Ускорение по траектории в зависимости от
м
+
PM-NC
скорости
DRIVEA
P
Включение ломаной характеристики уско-
+
-
PM-NC
рения для запрограммированных осей
DRVPRD
P
Чтение параметров привода
+
-
PM-NC
DRVPWR
P
Запись параметров привода
+
-
PM-NC
DYNFINISH
G
Динамика для чистовой обработки
м
+
PM-NC
DYNNORM 6)
G
Обычная динамика
м
+
PM-NC
DYNPOS
G
Динамика для режима позиционирования,
м
+
PM-NC
нарезание внутренней резьбы
DYNPREC
G
Динамика для чистовой обработки точной
м
+
PM-NC
DYNROUGH
G
Динамика для черновой обработки
м
+
PM-NC
DYNSEMIFIN
G
Динамика для предварительной чистовой
м
+
PM-NC
обработки
DZERO
P
Обозначает все номера D блока TO как не-
+
-
PM-NC
действительные
EAUTO
G
Определение последнего сегмента сплай-
м
+
PM-NC
на через последние 3 точки
Программирование ЧПУ
1262
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Таблицы
5.1 Операторы
Оператор
Тип 1)
Значение
W 2)
TP 3)
SA 4)
Описание см. 5)
1)2)3)4)5) Объяснения см. Экспликация (Страница 1247).
EGDEF
P
Определение электронного редуктора
+
-
PM-NC
EGDEL
P
Удалить определение соединения для ведо-
+
-
PM-NC
мой оси
EGOFC
P
Непрерывное выключение электронного
+
-
PM-NC
редуктора
EGOFS
P
Селективное выключение электронного
+
-
PM-NC
редуктора
EGON
P
Включение электронного редуктора
+
-
PM-NC
EGONSYN
P
Включение электронного редуктора
+
-
PM-NC
EGONSYNE
P
Включение электронного редуктора, с за-
+
-
PM-NC
даче режима пуска
ELSE
K
Программа ЧПУ: ветвление программы
+
-
PM-NC
при невыполненном условии IF
ELSE
K
Синхронное действие: запуск действий при
-
+
FM-SA
невыполненном условии
Enable
P
Прерывание ВКЛ.
+
-
PM-NC
ENAT 6)
G
Натуральный криволинейный переход к
м
+
PM-NC
следующему кадру перемещения
ENDFOR
K
Конечная строка цикла вычисления FOR
+
PM-NC
ENDIF
K
Конечная строка ветвления IF
+
PM-NC
ENDLABEL
K
Метка конца для повторений программы
+
PM-NC, FM-B
обработки детали через REPEAT
ENDLOOP
K
Конечная строка бесконечного программ-
+
PM-NC
ного цикла LOOP
ENDPROC
K
Конечная строка программы с начальной
+
строкой PROC
ENDWHILE
K
Конечная строка цикла WHILE
+
PM-NC
ESRR
P
Спараметрировать автономный отвода
+
PM-NC
привода ESR в приводе
ESRS
P
Спараметрировать автономный останов
+
PM-NC
привода ESR в приводе
ETAN
G
Тангенциальный криволинейный переход
м
+
PM-NC
к следующему кадру перемещения на на-
чале сплайна
EVERY
K
Выполнить синхронное действие при пере-
-
+
FM-SA
ходе условия с FALSE на TRUE
EX
K
Кодовое значение для присвоения значе-
+
PM-NC
ния при экспоненциальной форме записи
EXECSTRING
P
Передача переменной String с исполняе-
+
-
PM-NC
мой строкой программы обработки детали
EXECTAB
P
Обработать элемент из таблицы движений
+
-
PM-NC
EXECUTE
P
Выполнение программы ВКЛ
+
-
PM-NC
EXP
F
Показательная функция ex
+
+
PM-NC
EXTCALL
A
Выполнить внешнюю подпрограмму
+
+
PM-NC
EXTCLOSE
P
Для записи закрыть открытое внешнее ус-
+
-
PM-NC
тройство/файл
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
1263
Таблицы
5.1 Операторы
Оператор
Тип 1)
Значение
W 2)
TP 3)
SA 4)
Описание см. 5)
1)2)3)4)5) Объяснения см. Экспликация (Страница 1247).
EXTERN
K
Публикация подпрограммы с передачей
+
PM-NC
параметров
EXTOPEN
P
Открыть внешнее устройство/файл для ка-
+
-
PM-NC
нала для записи
F
A
Значение подачи
+
+
PM-NC
(вместе с G4 с F программируется и время
ожидания)
FA
K
Осевая подача
м
+
+
PM-NC
FAD
A
Подача на ход для мягкого подвода и отво-
+
PM-NC
да
FALSE
K
Логическая постоянная: неверно
+
+
PM-NC
FB
A
Покадровая подача
+
PM-NC
FCTDEF
P
Определение функции полинома
+
-
PM-NC
FCUB
G
подача изменяется по кубическому сплай-
м
+
PM-NC
ну
FD
A
Подача по траектории для наложения ма-
п
+
PM-NC
ховичка
FDA
K
Осевая подача для наложения маховичка
п
+
PM-NC
FENDNORM 6)
G
Замедление на углах ВЫКЛ
м
+
PM-NC
FFWOF 6)
G
Предуправление ВЫКЛ
м
+
PM-NC
FFWON
G
Предуправление Вкл
м
+
PM-NC
FGREF
K
Исходный радиус для круговых осей или
м
+
PM-NC
коэффициенты соотношения траекторий
для осей ориентации (векторная интерпо-
ляция)
FGROUP
P
Определение оси(ей) с подачей по траекто-
+
-
PM-NC
рии
FI
K
Параметры для доступа к данным фрейма:
+
PM-NC
Точное смещение
FIFOCTRL
G
Управление буфером предварительной об-
м
+
PM-NC
работки
FILEDATE
P
Выводит дату последнего обращения по за-
+
-
PM-NC
писи к файлу
FILEINFO
P
Выводит сумму FILEDATE, FILESIZE,
+
-
PM-NC
FILESTAT и FILETIME
FILESIZE
P
Выводит актуальный размер файла
+
-
PM-NC
FILESTAT
P
Выводит состояние файла прав чтения, за-
+
-
PM-NC
писи, исполнения, индикации, удаления
(rwxsd)
FILETIME
P
Выводит время последнего обращения по
+
-
PM-NC
записи к файлу
FINEA
K
Конец движения при достижении "Точного
м
+
PM-NC
останова точного"
FL
K
Предельная скорость для синхронных осей
м
+
PM-NC
FLIM
A
Коррекция максимальной скорости движе-
м
+
-
PM-NC
ния по траектории
Программирование ЧПУ
1264
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Таблицы
5.1 Операторы
Оператор
Тип 1)
Значение
W 2)
TP 3)
SA 4)
Описание см. 5)
1)2)3)4)5) Объяснения см. Экспликация (Страница 1247).
FLIN
G
подача изменяется линейно
м
+
PM-NC
FMA
K
Несколько осевых подач
м
+
PM-NC
FNORM 6)
G
обычная подача по DIN66025
м
+
PM-NC
FOC
K
Действующее покадрово ограничение мо-
п
-
+
FM-SA
мента/силы
FOCOF
K
Выключение модального ограничения мо-
м
-
+
FM-SA
мента/силы
FOCON
K
Включение модального ограничения мо-
м
-
+
FM-SA
мента/силы
FOR
K
Цикл вычисления с фиксированным чис-
+
PM-NC
лом проходов
FP
A
Фиксированная точка: номер фикс. точки,
п
+
PM-NC
к которой осуществляется подвод
FPO
K
Запрограммированная через полином ха-
+
PM-NC
рактеристика подачи
FPR
P
Обозначение круговой оси
+
-
PM-NC
FPRAOF
P
Выключение окружной подачи
+
-
PM-NC
FPRAON
P
Включение окружной подачи
+
-
PM-NC
FRAME
K
Тип данных для определения систем коор-
+
PM-NC
динат
FRC
A
Подача для радиуса и фаски
п
+
PM-NC
FRCM
A
Модальная подача для радиуса и фаски
м
+
PM-NC
FROM
K
Операция выполняется, если условие вы-
-
+
FM-SA
полнено один раз и пока активно синхрон-
ное действие
FTOC
P
Изменить точную коррекцию инструмента
-
+
FM-SA
FTOCOF 6)
G
действующая online точная коррекция ин-
м
+
PM-NC
струмента ВЫКЛ
FTOCON
G
действующая online точная коррекция ин-
м
+
PM-NC
струмента ВКЛ
FXS
K
Наезд на жесткий упор вкл
м
+
+
PM-NC
FXST
K
Граница момента для наезда на жесткий
м
+
+
PM-NC
упор
FXSW
K
Окно контроля для наезда на жесткий упор
+
+
PM-NC
FZ
K
Подача на зуб
м
+
PM-NC
Операторы G ... L
Оператор
Тип 1)
Объяснение
W 2)
TP 3)
SA 4)
Описание см. 5)
1) 2) 3) 4) 5) Объяснения см. Экспликация (Страница 1247).
G0
G
Линейная интерполяция с ускоренным хо-
м
+
PM-NC
дом (движение ускоренного хода)
G1 6)
G
Линейная интерполяция с подачей
м
+
PM-NC
G2
G
Круговая интерполяция по часовой стрелке
м
+
PM-NC
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
1265
Таблицы
5.1 Операторы
Оператор
Тип 1)
Объяснение
W 2)
TP 3)
SA 4)
Описание см. 5)
1) 2) 3) 4) 5) Объяснения см. Экспликация (Страница 1247).
G3
G
Круговая интерполяция против часовой
м
+
PM-NC
стрелки
G4
G
Время ожидания, заранее определено по
п
+
PM-NC
времени
G5
G
Шлифование с врезанием с угловой пода-
п
+
PM-NC
чей
G7
G
Компенсационное движение при шлифо-
п
+
PM-NC
вании с врезанием с угловой подачей
G9
G
Точный останов - снижение скорости
п
+
PM-NC
G17 6)
G
Выбор рабочей плоскости X/Y
м
+
PM-NC
G18
G
Выбор рабочей плоскости Z/X
м
+
PM-NC
G19
G
Выбор рабочей плоскости Y/Z
м
+
PM-NC
G25
G
Нижнее ограничение рабочего поля
п
+
PM-NC
G26
G
Верхнее ограничение рабочего поля
п
+
PM-NC
G33
G
Резьбонарезание с постоянным шагом
м
+
PM-NC
G34
G
Резьбонарезание с линейной увеличиваю-
м
+
PM-NC
щимся шагом
G35
G
Резьбонарезание с линейной уменьшаю-
м
+
PM-NC
щимся шагом
G40 6)
G
Коррекция радиуса инструмента ВЫКЛ.
м
+
PM-NC
G41
G
Коррекция радиуса инструмента слева от
м
+
PM-NC
контура
G42
G
Коррекция радиуса инструмента справа от
м
+
PM-NC
контура
G53
G
Подавление актуального смещения нуле-
п
+
PM-NC
вой точки (покадрово)
G54
G
1-е настраиваемое смещение нулевой точ-
м
+
PM-NC
ки
G55
G
2-е настраиваемое смещение нулевой точ-
м
+
PM-NC
ки
G56
G
3-е настраиваемое смещение нулевой точ-
м
+
PM-NC
ки
G57
G
4-е настраиваемое смещение нулевой точ-
м
+
PM-NC
ки
G58 (840D sl)
G
Абсолютное программируемое смещение
п
+
PM-NC
нулевой точки (грубое смещение)
G58 (828D)
G
5-е настраиваемое смещение нулевой точ-
м
+
PM-NC
ки
G59 (840D sl)
G
Аддитивное программируемое смещение
п
+
PM-NC
нулевой точки (точное смещение)
G59 (828D)
G
6-е настраиваемое смещение нулевой точ-
м
+
PM-NC
ки
G60 6)
G
Точный останов - снижение скорости
м
+
PM-NC
G62
G
Задержка на внутренних углах при актив-
м
+
PM-NC
ной коррекции радиуса инструмента (G41,
G42)
Программирование ЧПУ
1266
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Таблицы
5.1 Операторы
Оператор
Тип 1)
Объяснение
W 2)
TP 3)
SA 4)
Описание см. 5)
1) 2) 3) 4) 5) Объяснения см. Экспликация (Страница 1247).
G63
G
Нарезание внутренней резьбы с компенси-
п
+
PM-NC
рующим патроном
G64
G
Режим управления траекторией
м
+
PM-NC
G70
G
Дюймовое указание размеров для геомет-
м
+
+
PM-NC
рических данных (длины)
G71 6)
G
Метрическое указание размеров для гео-
м
+
+
PM-NC
метрических данных (длины)
G74
G
Движение к точке реферирования
п
+
PM-NC
G75
G
Подвод к базисной точке
п
+
PM-NC
G90 6)
G
Абсолютное указание размера
м/п
+
PM-NC
G91
G
Указание составного размера
м/п
+
PM-NC
G93
G
Обратная по времени подача 1/мин
м
+
PM-NC
G94 6)
G
Линейная подача F в мм/мин или дюймов/
м
+
PM-NC
мин и градусах/мин
G95
G
Окружная подача F в мм/об или дюймов/
м
+
PM-NC
оборот
G96
G
Окружная подача (как у G95) и постоянная
м
+
PM-NC
скорость резания
G97
G
Окружная подача и постоянная частота
м
+
PM-NC
вращения шпинделя (постоянная скорость
резания ВЫКЛ)
G110
G
Программирование полюса относительно
п
+
PM-NC
последней запрограммированной задан-
ной позиции
G111
G
Программирование полюса относительно
п
+
PM-NC
нулевой точки актуальной системы коорди-
нат детали
G112
G
Программирование полюса относительно
п
+
PM-NC
последнего действующего полюса
G140 6)
G
Направление подвода SAR установлено
м
+
PM-NC
через G41/G42
G141
G
Направление подвода SAR слева от контура
м
+
PM-NC
G142
G
Направление подвода SAR справа от конту-
м
+
PM-NC
ра
G143
G
Направление подвода SAR зависимое от ка-
м
+
PM-NC
сательных
G147
G
Мягкий подвод по прямой
п
+
PM-NC
G148
G
Мягкий отвод по прямой
п
+
PM-NC
G153
G
Подавление актуальных фреймов включая
п
+
PM-NC
базовый фрейм
G247
G
Мягкий подвод по четверти круга
п
+
PM-NC
G248
G
Мягкий отвод по четверти круга
п
+
PM-NC
G290 6)
G
Переключение на режим SINUMERIK ВКЛ.
м
+
FM-TM
G291
G
Переключение на режим ISO2/3 ВКЛ.
м
+
FM-TM
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
1267
Таблицы
5.1 Операторы
Оператор
Тип 1)
Объяснение
W 2)
TP 3)
SA 4)
Описание см. 5)
1) 2) 3) 4) 5) Объяснения см. Экспликация (Страница 1247).
G331
G
Нарезание внутренней резьбы без компен-
м
+
PM-NC
сирующего патрона, положительный шаг,
правый ход
G332
G
Нарезание внутренней резьбы без компен-
м
+
PM-NC
сирующего патрона, отрицательный шаг,
левый ход
G335
G
Нарезание резьбы с выпуклым профилем
м
+
PM-NC
по часовой стрелке
G336
G
Нарезание резьбы с выпуклым профилем
м
+
PM-NC
против часовой стрелки
G340 6)
G
Кадр подвода пространственный (по глуби-
м
+
PM-NC
не и в плоскости одновременно (спираль))
G341
G
Подача сначала в вертикальной оси (z), по-
м
+
PM-NC
том подвод в плоскости
G347
G
Мягкий подвод по полукругу
п
+
PM-NC
G348
G
Мягкий отвод по полукругу
п
+
PM-NC
G450 6)
G
Переходная окружность
м
+
PM-NC
G451
G
Точка пересечения эквидистант
м
+
PM-NC
G460 6)
G
Включение контроля столкновения для кад-
м
+
PM-NC
ра подвода и отвода
G461
G
Вставка окружности в кадре КРИ
м
+
PM-NC
G462
G
Вставка прямой в кадре КРИ
м
+
PM-NC
G500 6)
G
Отключение всех устанавливаемых фрей-
м
+
PM-NC
мов, базовые фреймы активны
G505 ... G599
G
5
99. Настраиваемое смещение нулевой
м
+
PM-NC
точки
G601 6)
G
Смена кадра при точном останове точном
м
+
PM-NC
G602
G
Смена кадра при точном останове грубом
м
+
PM-NC
G603
G
Смена кадра при конце кадра IPO
м
+
PM-NC
G621
G
Замедление на всех углах
м
+
PM-NC
G641
G
Режим управления траекторией с перешли-
м
+
PM-NC
фовкой по критерию пути (= программи-
руемый интервал перешлифовки)
G642
G
Режим управления траекторией с перешли-
м
+
PM-NC
фовкой с соблюдением определенных до-
пусков
G643
G
Режим управления траекторией с перешли-
м
+
PM-NC
фовкой с соблюдением определенных до-
пусков (внутри кадра)
G644
G
Режим управления траекторией с перешли-
м
+
PM-NC
фовкой с макс. возможной динамикой
G645
G
Режим управления траекторией с перешли-
м
+
PM-NC
фовкой углов с тангенциальными перехо-
дами кадров с соблюдением определен-
ных допусков
Программирование ЧПУ
1268
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Таблицы
5.1 Операторы
Оператор
Тип 1)
Объяснение
W 2)
TP 3)
SA 4)
Описание см. 5)
1) 2) 3) 4) 5) Объяснения см. Экспликация (Страница 1247).
G700
G
Дюймовое указание размеров для геомет-
м
+
+
PM-NC
рических и технологических данных (дли-
ны, подача)
G710 6)
G
Метрическое указание размеров для гео-
м
+
+
PM-NC
метрических и технологических данных
(длины, подача)
G810 6), ..., G819
G
Зарезервированная для пользователя OEM
+
PM-NC
G-группа
G820 6), ..., G829
G
Зарезервированная для пользователя OEM
+
PM-NC
G-группа
G931
G
Задача подачи через время перемещения,
м
+
отключить постоянную скорость движения
по траектории
G942
G
Линейная подача и постоянная скорость
м
+
резания или "замораживание" частоты вра-
щения шпинделя
G952
G
Окружная подача и постоянная скорость
м
+
резания или "замораживание" частоты вра-
щения шпинделя
G961
G
Линейная подача (как у G94) и постоянная
м
+
PM-NC
скорость резания
G962
G
Линейная подача или окружная подача и
м
+
PM-NC
постоянная скорость резания
G971
G
Линейная подача и постоянная частота вра-
м
+
PM-NC
щения шпинделя (постоянная скорость ре-
зания ВЫКЛ)
G972
G
Линейная подача или окружная подача и
м
+
PM-NC
постоянная частота вращения шпинделя
(постоянная скорость резания ВЫКЛ)
G973
G
Окружная подача без ограничения частоты
м
+
PM-NC
вращения шпинделя и постоянная частота
вращения шпинделя (G97 без LIMS для
режима ISO)
GEOAX
P
Согласовать с гео-осями 1 - 3 новые оси ка-
+
-
PM-NC
нала
GET
P
Переход разрешенной оси между каналами
+
+
PM-NC
GETACTT
F
Определяет активный инструмент из груп-
+
-
FM-TM
пы инструментов с одинаковым именем
GETACTTD
F
Определяет для абсолютного номера D со-
+
-
PM-NC
ответствующий номер T
GETD
P
Прямой переход оси между каналами
+
-
PM-NC
GETDNO
F
Выводит номер D резца (CE) инструмента
+
-
PM-NC
(T)
GETEXET
P
Чтение установленного номера T
+
-
FM-TM
GETFREELOC
P
Поиск свободного места в магазинах для
+
-
FM-TM
данного инструмента
GETSELT
P
Вывести предварительно выбранный
+
-
FM-TM
номер T
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
1269
Таблицы
5.1 Операторы
Оператор
Тип 1)
Объяснение
W 2)
TP 3)
SA 4)
Описание см. 5)
1) 2) 3) 4) 5) Объяснения см. Экспликация (Страница 1247).
GETT
F
Определить номер T для имени инструмен-
+
-
FM-TM
та
GETTCOR
F
Считать длину или компоненты длины ин-
+
-
PM-NC
струмента
GETTENV
F
Чтение номеров T, D и DL
+
-
PM-NC
GETVARAP
F
Чтение права доступа к системной пере-
+
-
PM-NC
менной/переменной пользователя
GETVARDFT
F
Чтение стандартного значения системной
+
-
PM-NC
переменной/переменной пользователя
GETVARLIM
F
Чтение предельных значений системной
+
-
PM-NC
переменной/переменной пользователя
GETVARPHU
F
Чтение физической единицы системной пе-
+
-
PM-NC
ременной/переменной пользователя
GETVARTYP
F
Чтение типа данных системной перемен-
+
-
PM-NC
ной/переменной пользователя
GFRAME0 ...
G
Активация фрейма шлифования <n> для
м
+
PM-NC
GFRAME100
сохранения данных в канале
GOTO
K
Оператор перехода сначала вперед, потом
+
PM-NC
назад (сначала в направлении конца про-
граммы, а после к началу программы)
GOTOB
K
Оператор перехода назад (в направлении
+
PM-NC
начала программы)
GOTOC
K
Как GOTO, но подавление ошибки 14080
+
PM-NC
"Цель перехода не найдена"
GOTOF
K
Оператор перехода вперед (в направлении
+
PM-NC
конца программы)
GOTOS
K
Возврат в начало программы
+
PM-NC
GP
K
Кодовое слово для косвенного программи-
+
PM-NC
рования атрибутов позиции
GROUP_
C (T)
Конец - дополнение подведения
+
PM-NC
ADDEND
GROUP_BEGIN
C (T)
Начало - блок программы
+
PM-NC
GROUP_END
C (T)
Конец - блок программы
+
PM-NC
GWPSOF
P
Отмена постоянной окружной скорости
п
+
-
PM-NC
круга (SUG)
GWPSON
P
Выбор постоянной окружной скорости
п
+
-
PM-NC
круга (SUG)
H...
A
Вывод вспомогательных функций на PLC
+
+
PM-NC, FM-B
HOLES1
C (T)
Ряд отверстий
+
PM-NC
HOLES2
C (T)
Окружность отверстий
+
PM-NC
I
A
Параметры интерполяции
п
+
PM-NC
I1
A
Координата промежуточной точки
п
+
PM-NC
IC
K
Ввод составного размера
п
+
PM-NC
ICYCOF
P
Выполнить все кадры технологического
+
+
FM-SA
цикла после ICYCOF в одном такте IPO
Программирование ЧПУ
1270
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Таблицы
5.1 Операторы
Оператор
Тип 1)
Объяснение
W 2)
TP 3)
SA 4)
Описание см. 5)
1) 2) 3) 4) 5) Объяснения см. Экспликация (Страница 1247).
ICYCON
P
Выполнить каждый кадр технологического
+
+
FM-SA
цикла после ICYCON в отдельном такте IPO
ID
K
Обозначение для модальных синхронных
м
-
+
FM-SA
действий
IDS
K
Обозначение для модальных статических
-
+
FM-SA
синхронных действий
IF
K
Ввод условного перехода в программе об-
+
+
PM-NC
работки детали / технологическом цикле
INDEX
F
Определить индекс символа во входной
+
-
PM-NC
строке
INICF
K
Инициализация переменных при NEWCONF
+
PM-NC
INIPO
K
Инициализация переменных при PowerOn
+
PM-NC
INIRE
K
Инициализация переменных при Reset
+
PM-NC
INIT
P
Выбор определенной программы ЧПУ для
+
-
PM-NC
выполнения в определенном канале
INITIAL
Создание файла INI по всем областям
+
PM-NC
INT
K
Тип данных: Целочисленное значение со
+
PM-NC
знаком
INTERSEC
F
Вычислить точку пересечения между дву-
+
-
PM-NC
мя элементами контура
INVCCW
G
Движение по эвольвенте, против часовой
м
+
PM-NC
стрелки
INVCW
G
Движение по эвольвенте, по часовой стрел-
м
+
PM-NC
ке
INVFRAME
F
Вычислить из фрейма инверсный фрейм
+
-
FM-B
IP
K
Переменный параметр интерполяции
+
PM-NC
IPOBRKA
P
Критерий движения от точки применения
м
+
+
рампы торможения
IPOENDA
K
Конец движения при достижении "IPO-Stop"
м
+
PM-NC
IPTRLOCK
P
"Заморозить" начало непригодного для по-
м
+
-
PM-NC
иска сегмента программы на следующем
кадре функций станка.
IPTRUNLOCK
P
Установить конец непригодного для поиска
м
+
-
PM-NC
сегмента программы на актуальный на мо-
мент прерывания кадр.
IR
A
Координата центра окружности
+
PM-NC
(направление X) при нарезании резьбы с
выпуклым профилем
ISAXIS
F
Проверить, указанная как параметр гео-
+
-
PM-NC
ось это 1
ISD
A
Глубина врезания
м
+
PM-NC
ISFILE
F
Проверить, есть ли файл в прикладной па-
+
-
PM-NC
мяти ЧПУ
ISNUMBER
F
Проверить, может ли входная строка быть
+
-
PM-NC
преобразована в число
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
1271
Таблицы
5.1 Операторы
Оператор
Тип 1)
Объяснение
W 2)
TP 3)
SA 4)
Описание см. 5)
1) 2) 3) 4) 5) Объяснения см. Экспликация (Страница 1247).
ISOCALL
K
Косвенный вызов запрограммированной
+
PM-NC
на языке ISO программы
ISVAR
F
Проверить, содержит ли передаваемый па-
+
-
PM-NC
раметр известную в ЧПУ переменную
J
A
Параметры интерполяции
п
+
PM-NC
J1
A
Координата промежуточной точки
п
+
PM-NC
JERKA
P
Активировать установленные через MD па-
+
-
раметры ускорения для запрограммиро-
ванных осей
JERKLIM
K
Коррекция максимального рывка оси
м
+
PM-NC
JERKLIMA
K
Уменьшение или увеличение макс. осево-
м
+
+
PM-NC
го рывка ведомой оси
JR
A
Координата центра окружности
+
PM-NC
(направление Y) при нарезании резьбы с
выпуклым профилем
K
A
Параметры интерполяции
п
+
PM-NC
K1
A
Координата промежуточной точки
п
+
PM-NC
KONT
G
Обход контура при коррекции инструмента
м
+
PM-NC
KONTC
G
Подвод/отвод с полиномом с постоянным
м
+
PM-NC
изгибом
KONTT
G
Подвод/отвод с полиномом с постоянным
м
+
PM-NC
касанием
KR
A
Координата центра окружности
+
PM-NC
(направление Z) при нарезании резьбы с
выпуклым профилем
l
A
Номер подпрограммы
п
+
+
PM-NC
LEAD
A
Угол предварения
м
+
PM-NC
1. Ориентация инструмента
2. Полином ориентации
LEADOF
P
Осевое соединение по главному значению
+
+
PM-NC
ВЫКЛ
LEADON
P
Осевое соединение по главному значению
+
+
PM-NC
ВКЛ
LENTOAX
F
Выводит информацию по согласованию
+
-
PM-NC
длин инструмента L1, L2 и L3 активного ин-
струмента с абсциссой, ординатой и аппли-
катой
LFOF 6)
G
Быстрый обратный ход для резьбонареза-
м
+
PM-NC
ния ВЫКЛ
LFON
G
Быстрый обратный ход для резьбонареза-
м
+
PM-NC
ния ВКЛ
LFPOS
G
Обратный ход обозначенной с
м
+
PM-NC
POLFMASK или POLFMLIN оси на запрограм-
мированную с POLF абсолютную позицию
оси
Программирование ЧПУ
1272
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Таблицы
5.1 Операторы
Оператор
Тип 1)
Объяснение
W 2)
TP 3)
SA 4)
Описание см. 5)
1) 2) 3) 4) 5) Объяснения см. Экспликация (Страница 1247).
LFTXT 6)
G
Плоскость движения обратного хода при
м
+
PM-NC
быстром отводе определяется из касатель-
ной к траектории и актуального направле-
ния инструмента
LFWP
G
Плоскость движения обратного хода при
м
+
PM-NC
быстром отводе определяется через ак-
туальную рабочую плоскость (G17/G18/
G19)
LIFTFAST
K
Быстрый отвод
+
PM-NC
LIMS
K
Ограничение частоты вращения
м
+
PM-NC
при G96/G961 и G97
LLI
K
Нижнее предельное значение переменной
+
PM-NC
LN
F
Натуральный логарифм
+
+
PM-NC
LOCK
P
Блокировать синхронное действие с ID
-
+
FM-SA
(остановить технологический цикл)
LONGHOLE
C (T)
Продольный паз
+
PM-NC
LOOP
K
Начало бесконечного цикла
+
PM-NC
Операторы M ... R
Оператор
Тип 1)
Объяснение
W 2)
TP 3)
SA 4)
Описание см. 5)
1) 2) 3) 4) 5) Объяснения см. Экспликация (Страница 1247).
M0
Запрограммированная остановка
+
+
PM-NC
M1
Остановка по выбору
+
+
PM-NC
M2
Конец главной программы (как M30)
+
+
PM-NC
M3
Правое направление вращения шпинделя
+
+
PM-NC
M4
Левое направление вращения шпинделя
+
+
PM-NC
M5
Остановка шпинделя
+
+
PM-NC
M6
Смена инструмента
+
+
PM-NC
M17
Конец подпрограммы
+
+
PM-NC
M19
Позиционирование шпинделя на введен-
+
+
PM-NC
ную в SD43240 позицию
M30
Конец главной программы (как M2)
+
+
PM-NC
M40
Автоматическое переключение редуктора
+
+
PM-NC
M41 ... M45
Ступень редуктора 1 ... 5
+
+
PM-NC
M70
Переход в осевой режим
+
+
PM-NC
MASLDEF
P
Определить структуру осей Master/Slave
+
+
PM-NC
MASLDEL
P
Разъединить структуру осей Master/Slave и
+
+
PM-NC
удалить определение структуры
MASLOF
P
Отключение временного соединения
+
+
PM-NC
MASLOFS
P
Отключение временного соединения с ав-
+
+
PM-NC
томатическим остановом оси Slave
MASLON
P
Включение временного соединения
+
+
PM-NC
MATCH
F
Поиск строки в строке
+
-
PM-NC
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
1273
Таблицы
5.1 Операторы
Оператор
Тип 1)
Объяснение
W 2)
TP 3)
SA 4)
Описание см. 5)
1) 2) 3) 4) 5) Объяснения см. Экспликация (Страница 1247).
MAXVAL
F
Большее значение двух переменных
+
+
PM-NC
(арифм. функция)
MCALL
K
Модальный вызов подпрограммы
+
PM-NC
MEAC
K
Осевое непрерывное измерение без стира-
п
+
+
PM-NC
ния остатка пути
MEAFRAME
F
Вычисление фрейма из точек измерения
+
-
PM-NC
MEAS
A
Измерение со стиранием остатка пути
п
+
PM-NC
MEASA
K
Осевое измерение со стиранием остатка
п
+
+
PM-NC
пути
MEASURE
F
Метод вычислений для измерения детали и
+
-
FM-TE
инструмента
MEAW
A
Измерение без стирания остатка пути
п
+
PM-NC
MEAWA
K
Осевое измерение без стирания остатка пу-
п
+
+
PM-NC
ти
MI
K
Доступ к данным фрейма: Отражение
+
PM-NC
MINDEX
F
Определить индекс символа во входной
+
-
PM-NC
строке
MINVAL
F
Меньшее значение двух переменных
+
+
PM-NC
(арифм. функция)
MIRROR
G
Программируемое отражение
п
+
PM-NC
MMC
P
Интерактивный вызов диалоговых окон на
+
-
PM-NC
HMI из программы обработки детали
MOD
K
Выделение дробной части
+
PM-NC
MODAXVAL
F
Определить позицию модуло круговой оси
+
-
PM-NC
модуло
MOV
K
Запустить позиционирующую ось
-
+
FM-SA
MOVT
A
Указать конечную точку движения переме-
FM-B
щения в направлении инструмента
MSG
P
Программируемые сообщения
м
+
-
PM-NC
MVTOOL
P
Языковая команда для движения инстру-
+
-
FM-TM
мента
n
A
Номер вспомогательного кадра ЧПУ
+
PM-NC
NAMETOINT
F
Определение индекса системной перемен-
+
PM-NC
ной
ЧПУ
K
Спецификация сферы действия данных
+
PM-NC
NEWCONF
P
Применить измененные машинные дан-
+
-
PM-NC
ные (соответствует "Активировать машин-
ные данные")
NEWMT
F
Создать новый мультиинструмент
+
-
FM-TM
NEWT
F
Создать новый инструмент
+
-
FM-TM
NORM 6)
G
Обычная установка в начальной, конечной
м
+
PM-NC
точке при коррекции инструмента
NOT
K
Логическая НЕ (отрицание)
+
PM-NC
NPROT
P
Специфическая для станка защищенная
+
-
PM-NC
область ВКЛ/ВЫКЛ
Программирование ЧПУ
1274
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Таблицы
5.1 Операторы
Оператор
Тип 1)
Объяснение
W 2)
TP 3)
SA 4)
Описание см. 5)
1) 2) 3) 4) 5) Объяснения см. Экспликация (Страница 1247).
NPROTDEF
P
Определение специфической для станка
+
-
PM-NC
защищенной области
NUMBER
F
Преобразовать входную строку в число
+
-
PM-NC
OEMIPO1
G
Интерполяция OEM 1
м
+
PM-NC
OEMIPO2
G
Интерполяция OEM 2
м
+
PM-NC
OF
K
Кодовое слово в ветвлении CASE
+
PM-NC
OFFN
A
Припуск к запрограммированному контуру
м
+
PM-NC
OMA1
A
Адрес OEM 1
м
+
PM-NC
OMA2
A
Адрес OEM 2
м
+
PM-NC
OMA3
A
Адрес OEM 3
м
+
PM-NC
OMA4
A
Адрес OEM 4
м
+
PM-NC
OMA5
A
Адрес OEM 5
м
+
PM-NC
OR
K
Логический оператор, операция ИЛИ
+
PM-NC
ORIAXES
G
Линейная интерполяция осей станка или
м
+
PM-NC
осей ориентации
ORIAXPOS
G
Угол ориентации через виртуальные оси
м
+
PM-NC
ориентации с позициями круговых осей
ORIC 6)
G
Изменения ориентации на наружных углах
м
+
PM-NC
накладываются на вставляемый круговой
кадр
ORICONCCW
G
Интерполяция на боковой поверхности ок-
м
+
PM-NC, FM-TR
ружности против часовой стрелки
ORICONCW
G
Интерполяция на боковой поверхности ок-
м
+
PM-NC, FM-TR
ружности по часовой стрелке
ORICONIO
G
Интерполяция на боковой поверхности ок-
м
+
PM-NC, FM-TR
ружности с указанием промежуточной
ориентации
ORICONTO
G
Интерполяция на боковой поверхности ок-
м
+
PM-NC, FM-TR
ружности в тангенциальном переходе
(указание конечной ориентации)
ORICURVE
G
Интерполяция ориентации с задачей дви-
м
+
PM-NC, FM-TR
жения двух контактных точек инструмента
ORID
G
Изменения ориентации выполняются пе-
м
+
PM-NC
ред круговым кадром
ORIEULER 6)
G
Угол ориентации через эйлеров угол
м
+
PM-NC
ORIMKS
G
Ориентация инструмента в системе коор-
м
+
PM-NC
динат станка
ORIPATH
G
Ориентация инструмента относительно
м
+
PM-NC
траектории
ORIPATHS
G
Ориентация инструмента относительно
м
+
PM-NC
траектории, изгиб в характеристике ориен-
тации сглаживается
ORIPLANE
G
Интерполяция в плоскости
м
+
PM-NC
(соответствует ORIVECT)
Большая круговая интерполяция
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
1275
Таблицы
5.1 Операторы
Оператор
Тип 1)
Объяснение
W 2)
TP 3)
SA 4)
Описание см. 5)
1) 2) 3) 4) 5) Объяснения см. Экспликация (Страница 1247).
ORIRESET
P
Первичная установка ориентации инстру-
+
-
PM-NC
мента с макс. 3 осями ориентации
ORIROTA 6)
G
Угол поворота к заданному абсолютно на-
м
+
PM-NC
правлению вращения
ORIROTC
G
Тангенциальный вектор вращения к каса-
м
+
PM-NC
тельной к траектории
ORIROTR
G
Угол поворота относительно плоскости
м
+
PM-NC
между стартовой и конечной ориентацией
ORIROTT
G
Угол поворота относительно изменения
м
+
PM-NC
вектора ориентации
ORIRPY
G
Угол ориентации через угол RPY (XYZ)
м
+
PM-NC
ORIRPY2
G
Угол ориентации через угол RPY (ZYX)
м
+
PM-NC
ORIS
A
Изменение ориентации
м
+
PM-NC
ORISOF 6)
G
Сглаживание характеристики ориентации
м
+
PM-NC
ВЫКЛ
ORISOLH
F
Вычисление ориентаций
+
PM-NC
ORISON
G
Сглаживание характеристики ориентации
м
+
PM-NC
ВКЛ
ORIVECT 6)
G
Большая круговая интерполяция
м
+
PM-NC
(идентично ORIPLANE)
ORIVIRT1
G
Угол ориентации через виртуальные оси
м
+
PM-NC
ориентации (определение 1)
ORIVIRT2
G
Угол ориентации через виртуальные оси
м
+
PM-NC
ориентации (определение 1)
ORIWKS 6)
G
Ориентация инструмента в системе коор-
м
+
PM-NC
динат детали
OS
K
Вкл/выкл качания
+
PM-NC
OSB
K
Качание: Начальная точка
м
+
PM-NC
OSC
G
Постоянное сглаживание ориентации ин-
м
+
PM-NC
струмента
OSCILL
K
AXIS: 1 - 3 оси подачи
м
+
PM-NC
OSCTRL
K
Опции качания
м
+
PM-NC
OSD
G
Перешлифовка ориентации инструмента
м
+
PM-NC
через задачу длины перешлифовки с SD
OSE
K
Конечная точка качания
м
+
PM-NC
OSNSC
K
Качание: Количество выхаживаний
м
+
PM-NC
OSOF 6)
G
Сглаживание ориентации инструмента
м
+
PM-NC
ВЫКЛ
OSP1
K
Качание: левая точка возврата
м
+
PM-NC
OSP2
K
Правая точка возврата качания
м
+
PM-NC
OSS
G
Сглаживание ориентации инструмента на
м
+
PM-NC
конце кадра
OSSE
G
Сглаживание ориентации инструмента на
м
+
PM-NC
начале кадра и на конце кадра
Программирование ЧПУ
1276
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Таблицы
5.1 Операторы
Оператор
Тип 1)
Объяснение
W 2)
TP 3)
SA 4)
Описание см. 5)
1) 2) 3) 4) 5) Объяснения см. Экспликация (Страница 1247).
OST
G
Перешлифовка ориентации инструмента
м
+
PM-NC
через задачу углового допуска в градусах с
SD (макс. отклонение от запрограмм. ха-
рактеристики ориентации)
OST1
K
Качание: точка останова в левой точке воз-
м
+
PM-NC
врата
OST2
K
Качание: точка останова в правой точке
м
+
PM-NC
возврата
OTOL
A
Допуск ориентации для функций компрес-
м
+
-
PM-NC
сора, сглаживания ориентации и типов пе-
решлифовки
OTOLG0
A
Допуск ориентации при движениях уско-
м
+
-
PM-NC
ренного хода
OVR
K
Коррекция частоты вращения
м
+
PM-NC
OVRA
K
Осевая коррекция частоты вращения
м
+
+
PM-NC
OVRRAP
K
Коррекция ускоренного хода
м
+
PM-NC
P
A
Число прогонов подпрограммы
+
PM-NC
PACCLIM
A
Коррекция максимального ускорения по
м
+
-
PM-NC
траектории
PAROT
G
Точная установка системы координат дета-
м
+
PM-NC
ли на детали
PAROTOF 6)
G
Отключить относящееся к детали враще-
м
+
PM-NC
ние фрейма
PCALL
K
Вызвать подпрограммы с абсолютным ука-
+
PM-NC
занием пути и передачей параметров
PDELAYOF
G
Задержка при штамповке ВЫКЛ
м
+
PM-NC
PDELAYON 6)
G
Задержка при штамповке ВКЛ
м
+
PM-NC
PHI
K
Угол поворота ориентации вокруг оси на-
+
PM-NC
правления конуса
PHU
K
Физическая единица переменной
+
PM-NC
PL
A
1. B-сплайн: Расстояние между узловыми
п
+
PM-NC
точками
2. Полиномиальная интерполяция: длина
интервала параметров при полиномиаль-
ной интерполяции
PM
K
В минуту
+
PM-NC
po
K
Коэффициент полинома при полиномиаль-
п
+
PM-NC
ной интерполяции
POCKET3
C (T)
Фрезерование прямоугольного кармана
+
PM-NC
POCKET4
C (T)
Фрезерование кругового кармана
+
PM-NC
POLF
K
Переходная позиция LIFTFAST
м
+
PM-NC
POLFA
P
Запустить переходную позицию отдельных
м
+
+
PM-NC
осей с $AA_ESR_TRIGGER
POLFMASK
P
Разрешить оси для обратного хода без свя-
м
+
-
PM-NC
зи между осями
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
1277
Таблицы
5.1 Операторы
Оператор
Тип 1)
Объяснение
W 2)
TP 3)
SA 4)
Описание см. 5)
1) 2) 3) 4) 5) Объяснения см. Экспликация (Страница 1247).
POLFMLIN
P
Разрешить оси для обратного хода с линей-
м
+
-
PM-NC
ной связью между осями
POLY
G
полиномиальная интерполяция
м
+
PM-NC
POLYPATH
P
Полиномиальная интерполяция с возмож-
м
+
-
PM-NC
ностью выбора для групп осей AXIS или
VECT
PON
G
Штамповка ВКЛ
м
+
PM-NC
PONS
G
Штамповка ВКЛ в такте IPO
м
+
PM-NC
Pos
K
Позиционировать ось
+
+
PM-NC
POSA
K
Позиционировать ось за границу кадра
+
+
PM-NC
POSM
P
Позиционирование магазина
+
-
FM-TM
POSMT
P
Переместить мультиинструмент в зажиме
+
-
FM-TM
на номер места
POSP
K
Посегментное позиционирование (кача-
+
PM-NC
ние)
POSRANGE
F
Определить, находится ли актуальная ин-
+
+
FM-SA
терполированная заданная позиция оси в
окне вокруг заданной контрольной пози-
ции
POT
F
Квадрат
+
+
PM-NC
(арифметическая функция)
PR
K
На оборот
+
PM-NC
PREPRO
PA
Обозначить подпрограммы с подготовкой
+
PM-NC
PRESETON
P
Установка фактического значения с поте-
+
+
PM-NC
рей состояния реферирования
PRESETONS
P
Установка фактического значения без по-
+
+
PM-NC
тери состояния реферирования
Prio
K
Кодовое слово для установки приоритета
+
PM-NC
при обработке прерываний
PRLOC
K
Инициализация переменных при Reset
+
PM-NC
только после локального изменения
PROC
K
Первый оператор программы
+
PM-NC
PROTA
P
Запрос повторного расчета модели стол-
+
PM-NC
кновений
PROTD
F
Определение интервала между двумя за-
+
PM-NC
щищенными областями
PROTS
P
Установка состояния защищенной области
+
PM-NC
PSI
K
Апертурный угол конуса
+
PM-NC
PTP
G
Позиционное движение (PTP-перемеще-
м
+
PM-NC
ние)
PTPG0
G
Позиционное движение только для G0, в
м
+
PM-NC
остальных случаях CP
PTPWOC
G
Позиционное движение без компенсирую-
м
+
PM-NC
щих движений, обусловленных измене-
нием ориентации
PUNCHACC
P
Зависящее от пути ускорение при вырубке
+
-
PM-NC
Программирование ЧПУ
1278
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Таблицы
5.1 Операторы
Оператор
Тип 1)
Объяснение
W 2)
TP 3)
SA 4)
Описание см. 5)
1) 2) 3) 4) 5) Объяснения см. Экспликация (Страница 1247).
PUTFTOC
P
Точная коррекция инструмента для парал-
+
-
PM-NC
лельной правки
PUTFTOCF
P
Точная коррекция инструмента в зависи-
+
-
PM-NC
мости от установленной с FCTDEF функции
для параллельной правки
PW
A
B-сплайн, вес точки
п
+
PM-NC
Qu
K
Быстрый вывод дополнительной
+
PM-NC
(вспомогательной) функции
R ...
A
R-параметр и как устанавливаемый иденти-
+
PM-NC
фикатор адреса и с числовым расшире-
нием
RAC
K
Абсолютное покадровое спец. для оси про-
п
+
PM-NC
граммирование радиуса
RDISABLE
P
Блокировка загрузки
-
+
FM-SA
READ
P
Считывает в указанном файле одну или не-
+
-
PM-NC
сколько строк и сохраняет считанную ин-
формацию в поле
REAL
K
Тип данных: Переменная с плавающей за-
+
PM-NC
пятой со знаком (вещественные числа)
REDEF
K
Переопределение системных переменных,
+
PM-NC
переменных пользователя и языковых ко-
манд ЧПУ
RELEASE
P
Разрешить оси станка для перехода оси
+
+
PM-NC
REP
K
Кодовое слово для инициализации всех
+
PM-NC
элементов поля с одним и тем же значе-
нием
REPEAT
K
Повторение программного цикла
+
PM-NC
REPEATB
K
Повторение программной строки
+
PM-NC
REPOSA
G
Повторный подвод к контуру линейный все-
п
+
PM-NC
ми осями
REPOSH
G
Повторный подвод к контуру по полукругу
п
+
PM-NC
REPOSHA
G
Повторный подвод к контуру всеми осями;
п
+
PM-NC
геометрические оси по полукругу
REPOSL
G
Повторный подвод к контуру линейный
п
+
PM-NC
REPOSQ
G
Повторный подвод к контуру по четверти
п
+
PM-NC
круга
REPOSQA
G
Повторный подвод к контуру линейно все-
п
+
PM-NC
ми осями; геометрические оси по четверти
круга
RESETMON
P
Языковая команда для активации заданно-
+
-
FM-TM
го значения
RET
P
Конец подпрограммы
+
+
PM-NC
RETB
P
Конец подпрограммы
+
+
PM-NC
RIC
K
Относительное покадровое спец. для оси
п
+
PM-NC
программирование радиуса
RINDEX
F
Определить индекс символа во входной
+
-
PM-NC
строке
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
1279
Таблицы
5.1 Операторы
Оператор
Тип 1)
Объяснение
W 2)
TP 3)
SA 4)
Описание см. 5)
1) 2) 3) 4) 5) Объяснения см. Экспликация (Страница 1247).
RMB
G
Повторный подвод к начальной точке кадра
м
+
PM-NC
RMBBL
G
Повторный подвод к начальной точке кадра
п
+
PM-NC
RME
G
Повторный подвод к конечной точке кадра
м
+
PM-NC
RMEBL
G
Повторный подвод к конечной точке кадра
п
+
PM-NC
RMI 6)
G
Повторный подвод к точке прерывания
м
+
PM-NC
RMIBL 6)
G
Повторный подвод к точке прерывания
п
+
PM-NC
RMN
G
Повторный подвод к следующей точке
м
+
PM-NC
траектории
RMNBL
G
Повторный подвод к следующей точке
п
+
PM-NC
траектории
RND
A
Закругление угла контура
п
+
PM-NC
RNDM
A
Модальное закругление
м
+
PM-NC
ROT
G
Программируемое вращение
п
+
PM-NC
ROTS
G
Программируемые вращения фрейма с
п
+
PM-NC
пространственными углами
ROUND
F
Округление мест после запятой
+
+
PM-NC
ROUNDUP
F
Округление входного значения в сторону
+
+
PM-NC
увеличения
RP
A
Полярный радиус
м/п
+
PM-NC
RPL
A
Вращение в плоскости
п
+
PM-NC
RT
K
Параметры для доступа к данным фрейма:
+
PM-NC
Вращение
RTLIOF
G
G0 без линейной интерполяции (интерпо-
м
+
PM-NC
ляция отдельной оси)
RTLION 6)
G
G0 с линейной интерполяцией
м
+
PM-NC
Операторы S ... Z
Оператор
Тип 1)
Объяснение
W 2)
TP 3)
SA 4)
Описание см. 5)
1) 2) 3) 4) 5) Объяснения см. Экспликация (Страница 1247).
S
A
Частота вращения шпинделя
м/п
+
+
PM-NC
(для G4, G96/G961 другое значение)
Save
PA
Атрибут для сохранения информации при
+
PM-NC
вызовах подпрограмм
SBLOF
P
Подавление отдельного кадра
+
-
PM-NC
SBLON
P
Отменить подавление отдельного кадра
+
-
PM-NC
sc
K
Параметры для доступа к данным фрейма:
+
PM-NC
Масштабирование
SCALE
G
Программируемое масштабирование
п
+
PM-NC
SCC
K
Выборочное согласование поперечной оси
+
PM-NC
с G96/G961/G962. Идентификаторами оси
могут быть гео-ось, ось канала или ось стан-
ка.
Программирование ЧПУ
1280
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Таблицы
5.1 Операторы
Оператор
Тип 1)
Объяснение
W 2)
TP 3)
SA 4)
Описание см. 5)
1) 2) 3) 4) 5) Объяснения см. Экспликация (Страница 1247).
SCPARA
K
Программирование блока параметров
+
+
PM-NC
Servo
SD
A
Порядок сплайна
п
+
PM-NC
set
K
Кодовое слово для инициализации всех
+
PM-NC
элементов поля с перечисленными значе-
ниями
SETAL
P
Установить аварийное сообщение
+
+
PM-NC
SETDNO
F
Согласовать номер D резца (CE) инструмен-
+
-
PM-NC
та (T)
SETINT
K
Определение, какой обработчик прерыва-
+
PM-NC
ний должен быть активирован, если вход
ЧПУ готов
SETM
P
Установка маркеров в собственном канале
+
+
PM-NC
SETMS
P
Переключение на установленный в машин-
+
-
PM-NC
ных данных мастер-шпиндель
SETMS(n)
P
Шпиндель n должен считаться мастер-
+
PM-NC
шпинделем
SETMTH
P
Установить номер ведущего инстр. суппор-
+
-
FM-TM
та
SETPIECE
P
Учитывать количество штук для всех ин-
+
-
FM-TM
струментов, которые согласованы со шпин-
делем.
SETTA
P
Активация инструмента из структуры изно-
+
-
FM-TM
са
SETTCOR
F
Изменение компонентов инструмента с
+
-
PM-NC
учетом всех граничных условий
SETTIA
P
Деактивация инструмента из структуры из-
+
-
FM-TM
носа
SF
A
Смещение стартовой точки для резьбона-
м
+
PM-NC
резания
SIN
F
Синус (тригонометрическая функция)
+
+
PM-NC
SIRELAY
F
Активировать спараметрированные со
-
+
FM-SI
SIRELIN, SIRELOUT и SIRELTIME функции без-
опасности
SIRELIN
P
Инициализировать входные величины
+
-
FM-SI
функционального блока
SIRELOUT
P
Инициализировать выходные величины
+
-
FM-SI
функционального блока
SIRELTIME
P
Инициализировать таймер функциональ-
+
-
FM-SI
ного блока
SLOT1
C (T)
Продольный паз
+
PM-NC
SLOT2
C (T)
Кольцевая канавка
+
PM-NC
SOFT
G
Ускорение по траектории с ограничением
м
+
PM-NC
рывка
SOFTA
P
Включение осевого ускорения с ограниче-
+
-
PM-NC
нием рывка для запрограммированных ос-
ей
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
1281
Таблицы
5.1 Операторы
Оператор
Тип 1)
Объяснение
W 2)
TP 3)
SA 4)
Описание см. 5)
1) 2) 3) 4) 5) Объяснения см. Экспликация (Страница 1247).
SON
G
Вырубка ВКЛ
м
+
PM-NC
SONS
G
Вырубка ВКЛ в такте IPO
м
+
PM-NC
SPATH 6)
G
Соотношение траекторий для осей FGROUP
м
+
PM-NC
это длина дуги
SPCOF
P
Переключение мастер-шпинделя или
м
+
-
PM-NC
шпинделя(ей) из режима управления по
положению в режим управления по часто-
те вращения
SPCON
P
Переключение мастер-шпинделя или
м
+
-
PM-NC
шпинделя(ей) из режима управления по
частоте вращения в режим управления по
положению
SPI
F
Преобразует номер шпинделя в идентифи-
+
-
PM-NC
катор оси
SPIF1 6)
G
Быстрые
м
+
FM-TE
входы/выходы ЧПУ для штамповки/выруб-
ки Байт 1
SPIF2
G
Быстрые
м
+
FM-TE
входы/выходы ЧПУ для штамповки/выруб-
ки Байт 2
SPLINEPATH
P
Определение соединения сплайнов
+
-
PM-NC
SPN
A
Кол-во участков пути на кадр
п
+
PM-NC
SPOF 6)
G
Ход ВЫКЛ,
м
+
PM-NC
штамповка, вырубка ВЫКЛ
SPOS
K
Позиция шпинделя
м
+
+
PM-NC
SPOSA
K
Позиция шпинделя за границы кадра
м
+
PM-NC
SPP
A
Длина участка пути
м
+
PM-NC
SPRINT
F
Возвращает отформатированную входную
+
PM-NC
строку
SQRT
F
Квадратный корень
+
+
PM-NC
(арифметическая функция)
(square root)
SR
A
Путь обратного хода качания для синхрон-
п
+
PM-NC
ного действия
SRA
K
Путь обратного хода качания при внешнем
м
+
PM-NC
входе осевом для синхронного действия
ST
A
Время выхаживания качания для синхрон-
п
+
PM-NC
ного действия
STA
K
Время выхаживания качания осевого для
м
+
PM-NC
синхронного действия
START
P
Запуск выбранных программ в нескольких
+
-
PM-NC
каналах одновременно из текущей про-
граммы
STARTFIFO 6)
G
Выполнение; параллельное заполнение бу-
м
+
PM-NC
фера предварительной обработки
STAT
Положение шарниров
п
+
PM-NC
STOLF
A
Коэффициент допуска G0
м
+
PM-NC
Программирование ЧПУ
1282
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Таблицы
5.1 Операторы
Оператор
Тип 1)
Объяснение
W 2)
TP 3)
SA 4)
Описание см. 5)
1) 2) 3) 4) 5) Объяснения см. Экспликация (Страница 1247).
STOPFIFO
G
Остановка обработки; заполнение буфера
м
+
PM-NC
предварительной обработки, до
распознания STARTFIFO, пока буфер пред-
варительной обработки не будет заполнен
или до конца программы
stopre
P
Остановка предварительной обработки до
+
-
PM-NC
выполнения всех подготовленных кадров
главного хода
STOPREOF
P
Отменить остановку предварительной об-
-
+
FM-SA
работки
String
K
Тип данных: строка символов
+
PM-NC
STRINGIS
F
Проверяет имеющуюся языковую среду
+
-
PM-NC
ЧПУ и специально относящиеся к этой ко-
манде имена циклов ЧПУ, переменные по-
льзователя, макросы и имена меток, суще-
ствуют ли они, определены ли они или ак-
тивны.
STRLEN
F
Определить длину строки
+
-
PM-NC
SUBSTR
F
Определить индекс символа во входной
+
-
PM-NC
строке
SUPA
G
Подавление актуального смещения нуле-
п
+
PM-NC
вой точки, вкл. запрограммированные
смещения, системные фреймы, смещения
маховичком (DRF), внешнее смещение ну-
левой точки и наложенное движение
SUPD
G
Подавление активных коррекций инстру-
п
+
-
PM-NC
мента
SVC
K
Скорость резания инструмента
м
+
PM-NC
SYNFCT
P
Обработка полинома в зависимости от ус-
-
+
FM-SA
ловия в синхронном действии движения
SYNR
K
Чтение переменной выполняется синхрон-
+
PM-NC
ного, т.е. на момент времени выполнения
SYNRW
K
Чтение и запись переменной выполняется
+
PM-NC
синхронного, т.е. на момент времени вы-
полнения
SYNW
K
Запись переменной выполняется синхрон-
+
PM-NC
ного, т.е. на момент времени выполнения
T
A
Вызвать инструмент
+
PM-NC
(смена только если установлено в машин-
ных данных; в ином случае необходима
команда M6)
TAN
F
Тангенс (тригонометрическая функция)
+
+
PM-NC
TANG
P
Тангенциальное управление: Определить
+
-
PM-NC
соединение
TANGDEL
P
Тангенциальное управление: Удаление сое-
+
-
PM-NC
динения
TANGOF
P
Тангенциальное управление: Выключение
+
-
PM-NC
соединения
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
1283
Таблицы
5.1 Операторы
Оператор
Тип 1)
Объяснение
W 2)
TP 3)
SA 4)
Описание см. 5)
1) 2) 3) 4) 5) Объяснения см. Экспликация (Страница 1247).
TANGON
P
Тангенциальное управление: Включить
+
-
PM-NC
соединение
TCA
P
Выбор инструмента / смена инструмента
+
-
FM-TM
(828D: _TCA)
независимо от состояния инструмента
TCARR
A
Запросить инструментальный суппорт
+
PM-NC
(номер “m”)
TCI
P
Поместить инструмент из буфера в магазин
+
-
FM-TM
TCOABS 6)
G
Определение компонентов длин инстру-
м
+
PM-NC
мента из текущей ориентации инструмента
TCOFR
G
Определить компоненты длин инструмента
м
+
PM-NC
из ориентации активного фрейма
TCOFRX
G
Определение ориентации инструмента ак-
м
+
PM-NC
тивного фрейма при выборе инструмента,
инструмент показывает в направлении Х
TCOFRY
G
Определение ориентации инструмента ак-
м
+
PM-NC
тивного фрейма при выборе инструмента,
инструмент показывает в направлении Y
TCOFRZ
G
Определение ориентации инструмента ак-
м
+
PM-NC
тивного фрейма при выборе инструмента,
инструмент показывает в направлении Z
THETA
A
Угол поворота
п
+
PM-NC
TILT
A
Боковой угол
м
+
PM-NC
TLIFT
P
Тангенциальное управление: Включение
+
-
PM-NC
создания промежуточного кадра
TML
P
Выбор инструмента с номером места в ма-
+
-
FM-TM
газине
TMOF
P
Отменить контроль инструмента
+
-
PM-NC
TMON
P
Выбрать контроль инструмента
+
-
PM-NC
TO
K
Обозначает конечное значение в цикле
+
PM-NC
вычисления FOR
TOFF
A
Смещение длин инструмента в направле-
м
+
PM-NC
нии компонента длин инструмента, дей-
ствующего параллельно указанной в ин-
дексе гео-оси.
TOFFL
A
Смещение длин инструмента в направле-
м
+
PM-NC
нии компонента длин инструмента L1,
L2 или L3
TOFFLR
A
Одновременное смещение длины инстру-
м
+
PM-NC
мента и радиуса инструмента
TOFFOF
P
Сбросить онлайн-коррекцию длины инстру-
+
-
PM-NC
мента
TOFFON
P
Активировать онлайн-коррекцию длины
+
-
PM-NC
инструмента
TOFFR
A
Смещение радиуса инструмента
м
+
PM-NC
TOFRAME
G
Точно установить ось Z СКД через враще-
м
+
PM-NC
ние фрейма параллельно ориентации ин-
струмента
Программирование ЧПУ
1284
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Таблицы
5.1 Операторы
Оператор
Тип 1)
Объяснение
W 2)
TP 3)
SA 4)
Описание см. 5)
1) 2) 3) 4) 5) Объяснения см. Экспликация (Страница 1247).
TOFRAMEX
G
Точно установить ось X СКД через враще-
м
+
PM-NC
ние фрейма параллельно ориентации ин-
струмента
TOFRAMEY
G
Точно установить ось Y СКД через враще-
м
+
PM-NC
ние фрейма параллельно ориентации ин-
струмента
TOFRAMEZ
G
как TOFRAME
м
+
PM-NC
TOLOWER
F
Преобразовать буквы строки в строчные
+
-
PM-NC
буквы
TOOLENV
F
Сохранить все состояния, важные для нор-
+
-
PM-NC
мирования находящихся в памяти парамет-
ров инструмента
TOOLGNT
F
Определить число инструментов одной
+
-
FM-TM
группы инструментов
TOOLGT
F
Определить T-номер инструмента из груп-
+
-
FM-TM
пы инструментов
TOROT
G
Точно установить ось Z СКД через враще-
м
+
PM-NC
ние фрейма параллельно ориентации ин-
струмента
TOROTOF 6)
G
Вращение фрейма в направлении инстру-
м
+
PM-NC
мента ВЫКЛ
TOROTX
G
Точно установить ось X СКД через враще-
м
+
PM-NC
ние фрейма параллельно ориентации ин-
струмента
TOROTY
G
Точно установить ось Y СКД через враще-
м
+
PM-NC
ние фрейма параллельно ориентации ин-
струмента
TOROTZ
G
как TOROT
м
+
PM-NC
TOUPPER
F
Преобразовать буквы строки в прописные
+
-
PM-NC
буквы
TOWBCS
G
Значения износа в базовой кинематиче-
м
+
PM-NC
ской системе (ВКS)
TOWKCS
G
Значения износа в системе координат ин-
м
+
PM-NC
струментальной головки при кинематиче-
ской трансформации (отличается от MCS
вращением инструмента)
TOWMCS
G
Значения износа в системе координат стан-
м
+
PM-NC
ка (MСS)
TOWSTD 6)
G
Значение по умолчанию для коррекции по
м
+
PM-NC
длине инструмента
TOWTCS
G
Значения износа в системе координат ин-
м
+
PM-NC
струмента (исходная точка инстр. суппорта
T на креплении суппорта)
TOWWCS
G
Значения износа в системе координат дета-
м
+
PM-NC
ли (WСS)
tr
K
Компонент смещения переменной фрейма
+
PM-NC
TRAANG
P
Трансформация наклонной оси
+
-
PM-NC
TRACON
P
Каскадированная трансформация
+
-
PM-NC
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
1285
Таблицы
5.1 Операторы
Оператор
Тип 1)
Объяснение
W 2)
TP 3)
SA 4)
Описание см. 5)
1) 2) 3) 4) 5) Объяснения см. Экспликация (Страница 1247).
TRACYL
P
Цилиндр: трансформация боковой поверх-
+
-
PM-NC
ности
TRAFOOF
P
Отключить активные в канале трансформа-
+
-
PM-NC
ции
TRAFOON
P
Включение трансформаций, определен-
+
-
PM-NC
ных посредством кинематических цепей
TRAILOF
P
Осевая синхронная буксировка ВЫКЛ
+
+
PM-NC
TRAILON
P
Осевая синхронная буксировка ВКЛ
+
+
PM-NC
TRANS
G
Абсолютное программируемое смещение
п
+
PM-NC
нулевой точки
Transmit
P
Полярная трансформация (обработка тор-
+
-
PM-NC
цовых поверхностей)
TRAORI
P
4-, 5-осевая трансформация, базовая
+
-
PM-NC
трансформация
true
K
Логическая постоянная: истинно
+
PM-NC
TRUNC
F
Отсечение мест после запятой
+
+
PM-NC
Tu
Осевой угол
п
+
PM-NC
Turn
A
Число витков для спиральной линии
п
+
PM-NC
ULI
K
Верхнее предельное значение переменной
+
PM-NC
UNLOCK
P
Разрешить синхронное действие с ID (про-
-
+
FM-SA
должить технологический цикл)
UNTIL
K
Условие для завершения цикла REPEAT
+
PM-NC
UPATH
G
Соотношение траекторий для осей FGROUP
м
+
PM-NC
это параметр кривой
Var
K
Кодовое слово: тип передачи параметров
+
PM-NC
VELOLIM
K
Коррекция максимальной скорости оси
м
+
-
PM-NC
или частоты вращения шпинделя
VELOLIMA
K
Уменьшение или увеличение макс. скоро-
м
+
+
PM-NC
сти ведомой оси
WAITC
P
Ожидание выполнения критерия смены
+
-
PM-NC
кадра соединения для оси/шпинделя
WAITE
P
Ожидание конца программы в другом ка-
+
-
PM-NC
нале.
WAITENC
P
Ожидание синхронизированных или вос-
+
-
PM-NC
становленных позиций осей
WAITM
P
Ожидание метки в указанном канале; зав-
+
-
PM-NC
ершить предшествующий кадр с точным
остановом.
WAITMC
P
Ожидание метки в указанном канале; точ-
+
-
PM-NC
ный останов только если другие каналы
еще не достигли метки
WAITP
P
Ожидание конца перемещения позициони-
+
-
PM-NC
рующей оси
WAITS
P
Ожидание достижения позиции шпинделя
+
-
PM-NC
WALCS0 6)
G
Ограничение рабочего поля WCS отключе-
м
+
-
PM-NC
но
Программирование ЧПУ
1286
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Таблицы
5.1 Операторы
Оператор
Тип 1)
Объяснение
W 2)
TP 3)
SA 4)
Описание см. 5)
1) 2) 3) 4) 5) Объяснения см. Экспликация (Страница 1247).
WALCS1
G
Группа 1 ограничений рабочего поля СКД
м
+
-
PM-NC
активна
WALCS2
G
Группа 2 ограничений рабочего поля СКД
м
+
-
PM-NC
активна
WALCS3
G
Группа 3 ограничений рабочего поля СКД
м
+
-
PM-NC
активна
WALCS4
G
Группа 4 ограничений рабочего поля СКД
м
+
-
PM-NC
активна
WALCS5
G
Группа 5 ограничений рабочего поля СКД
м
+
-
PM-NC
активна
WALCS6
G
Группа 6 ограничений рабочего поля СКД
м
+
-
PM-NC
активна
WALCS7
G
Группа 7 ограничений рабочего поля СКД
м
+
-
PM-NC
активна
WALCS8
G
Группа 8 ограничений рабочего поля СКД
м
+
-
PM-NC
активна
WALCS9
G
Группа 9 ограничений рабочего поля СКД
м
+
-
PM-NC
активна
WALCS10
G
Группа 10 ограничений рабочего поля СКД
м
+
-
PM-NC
активна
WALIMOF
G
Ограничение рабочего поля BKS ВЫКЛ
м
+
-
PM-NC
WALIMON 6)
G
Ограничение рабочего поля BKS ВКЛ
м
+
-
PM-NC
WHEN
K
Операция будет выполнена один раз, если
-
+
FM-SA
условие выполнено один раз.
WHENEVER
K
Операция выполняется циклически в ка-
-
+
FM-SA
ждом такте интерполяции, если условие
выполнено.
WHILE
K
Начало программного цикла WHILE
+
PM-NC
write
P
Записать текст в файловую систему.
+
-
PM-NC
Добавляет кадр в конце указанного файла.
WRTPR
P
Запись строки символов в переменную
+
-
PM-NC
BTSS
X
A
Имя оси
м/п
+
+
PM-NC
XOR
O
Логическая исключающая ИЛИ
+
PM-NC
Y
A
Имя оси
м/п
+
+
PM-NC
Z
A
Имя оси
м/п
+
+
PM-NC
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
1287
Таблицы
5.1 Операторы
̲͔͇͌͊͌͋
1)
Тип оператора:
A
Адрес
Идентификатор, которому присваивается значение (к примеру, OVR=10). Также есть
несколько адресов, которые включают или выключают функцию без присвоения зна-
чения (к примеру, CPLON и CPLOF).
C (A)
Цикл AST
Предопределенная программа ЧПУ для дополнительной автоматической оптимиза-
ции с AST (= автоматическая оптимизация Servo) Согласование с конкретной ситуа-
цией оптимизации осуществляется по параметрам, которые передаются циклу при
вызове.
C (M)
Цикл измерения
Предопределенная программа ЧПУ, в которой универсально запрограммирован
определенный процесс измерения, например, определение внутреннего диаметра
цилиндрической детали. Согласование с конкретной ситуацией измерения осуществл-
яется по параметрам, которые передаются циклу при вызове.
C (T)
Технологический цикл
Предопределенная программа ЧПУ, в которой универсально запрограммирован
определенный процесс обработки, например, нарезание внутренней резьбы или фре-
зерование кармана. Адаптация к конкретной ситуации обработки осуществляется че-
рез параметры, которые передаются циклу при вызове.
F
Предопределенная функция (выводит возвращаемое значение)
Вызов предопределенной функции может быть указан как операнд в выражении.
G
G-команда
G-команды разделены на группы. В одном кадре можно записать только одну G-ко-
манду группы. G-команда может действовать модально (до отмены через другую ко-
манду этой же группы), или она действует только для кадра, в котором она стоит (дей-
ствует покадрово).
K
Кодовое слово
Идентификатор, определяющий синтаксис кадра. Кодовому слову значение не при-
сваивается и включение/выключение функции ЧПУ с помощью кодового слова не-
возможно.
Примеры: Управляющие структуры (IF, ELSE, ENDIF, WHEN, ...), выполнение программы
(GOTOB, GOTO, RET …)
O
Оператор
Оператора для математической операции, операции сравнения или логической опе-
рации
P
Предопределенная процедура (не выводит возвращаемое значение)
PA
Атрибут программы
Атрибуты программы стоят в конце строки определения подпрограммы:
PROC <имя программы>(...) <атрибут программы>
Они определяют поведение при выполнении подпрограммы.
2)
Активность оператора:
м
модально
п
покадрово
Программирование ЧПУ
1288
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Таблицы
5.2 Адреса
3)
Возможность программирования в программе обработки детали:
+
программируемые
-
не программируемые
M
программируется только изготовителем станка
4)
Возможность программирования в синхронных действиях:
+
программируемые
-
не программируемые
T
программируется только в технологических циклах
5)
Ссылка на документ, содержащий подробное описание оператора:
FM-A
Описание функций - Оси и шпиндели
FM-B
Описание функций - Основные функции
FM-SA
Описание функций "Синхронные действия"
FM-SI
Описание функций Safety Integrated
FM-TE
Описание функций - Технологии
FM-TM
Описание функций "Управление инструментом"
FM-TR
Справочник по функциям - Трансформации
PM-MC
Руководство по программированию - Измерительные циклы
PM-NC
Руководство по программированию - Программирование ЧПУ
6)
Стандартная установка в начале программы (в состоянии СЧПУ при поставке, когда еще ни-
чего другого не запрограммировано).
5.2
Адреса
5.2.1
Буквы адреса
Буква
Объяснение
Цифровое
расшире-
ние
A
Настраиваемый идентификатор адреса
x
B
Настраиваемый идентификатор адреса
x
C
Настраиваемый идентификатор адреса
x
D
Включение/выключение коррекции длин инструмента, резца инструмента
E
Настраиваемый идентификатор адреса
x
F
Подача
x
Время ожидания в секундах
g
G-команда
H
Функция H
x
I
Настраиваемый идентификатор адреса
x
J
Настраиваемый идентификатор адреса
x
K
Настраиваемый идентификатор адреса
x
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
1289
Таблицы
5.2 Адреса
Буква
Объяснение
Цифровое
расшире-
ние
L
Подпрограммы, -вызов
M
Функция M
x
N
Номер вспомогательного кадра
O
свободно
P
Число прогонов программы
Q
Настраиваемый идентификатор адреса
x
R
Идентификатор переменной (R-параметр)
x
Настраиваемый идентификатор адреса (без числового расширения)
S
Значение шпинделя
x
Время ожидания в оборотах шпинделя
x
T
Номер инструмента
x
U
Настраиваемый идентификатор адреса
x
V
Настраиваемый идентификатор адреса
x
W
Настраиваемый идентификатор адреса
x
X
Настраиваемый идентификатор адреса
x
Y
Настраиваемый идентификатор адреса
x
Z
Настраиваемый идентификатор адреса
x
%
Символ начала и разделения при передаче файлов
:
Номер главного кадра
/
Символ пропуска кадра
5.2.2
Постоянные адреса
Фиксированные адреса без осевого расширения
Идентифи-
Тип адреса
мо-
G70/
G700/
G90/
IC
AC
DC,
CIC,
Qu
Тип данных
катор адре-
даль-
G71
G710
G91
ACN,
CAC,
присвоенного
са
но/
ACP
CDC,
значения
пока-
CACN,
дрово
CACP
D
Номер кор-
м
x
без знака
рекции
INT
F
Подача,
м, п
x
x
без знака
время ожи-
REAL
дания
FLIM
Максималь-
м
без знака
ная ско-
REAL
рость дви-
жения по
траектории
Программирование ЧПУ
1290
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Таблицы
5.2 Адреса
Идентифи-
Тип адреса
мо-
G70/
G700/
G90/
IC
AC
DC,
CIC,
Qu
Тип данных
катор адре-
даль-
G71
G710
G91
ACN,
CAC,
присвоенного
са
но/
ACP
CDC,
значения
пока-
CACN,
дрово
CACP
g
G-команда
см.
без знака
список
INT
Gфунк-
ций
H
Вспомога-
п
x
M:
тельные
без знака
функции
INT
H:
REAL
l
Номер под-
п
без знака
программы
INT
M
Вспомога-
п
x
M:
тельные
без знака
функции
INT
H:
REAL
N
Номер кад-
п
без знака
ра
INT
OVR
Процентов-
м
без знака
ка
REAL
OVRRAP
Процентов-
м
без знака
ка для ско-
REAL
рости уско-
ренного хо-
да
P
Число про-
п
без знака
гонов под-
INT
программы
PACCLIM
Максималь-
м
без знака
ное ускоре-
REAL
ние по
траектории
S
Шпиндель,
м, п
x
без знака
время ожи-
REAL
дания
SCC
Согласова-
м
REAL
ние попе-
речной оси
с G96
/G961/G962
SPOS
Позиция
м
x
x
x
REAL
шпинделя
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
1291
Таблицы
5.2 Адреса
Идентифи-
Тип адреса
мо-
G70/
G700/
G90/
IC
AC
DC,
CIC,
Qu
Тип данных
катор адре-
даль-
G71
G710
G91
ACN,
CAC,
присвоенного
са
но/
ACP
CDC,
значения
пока-
CACN,
дрово
CACP
SPOSA
Позиция
м
x
x
x
REAL
шпинделя
за границы
кадра
T
Номер ин-
м
x
без знака
струмента
INT
Фиксированные адреса с осевым расширением
Идентифи-
Тип адреса
мо-
G70/
G700/
G90/
IC
AC
DC,
CIC,
Qu
Тип данных
катор адре-
даль-
G71
G710
G91
ACN,
CAC,
присвоенного
са
но/
ACP
CDC,
значения
пока-
CACN,
дрово
CACP
ACC
Осевое ус-
м
без знака
корение
REAL
ACCLIMA
Осевое ог-
м
без знака
раничение
REAL
ускорения
ведомой
оси
1)
AX
Перемен-
x
x
x
x
x
x
REAL
ный иденти-
фикатор
оси
FA
Осевая по-
м
x
x
без знака
дача
REAL
FDA
Осевая по-
п
x
без знака
дача для на-
REAL
ложения
маховичка
FGREF
Исходный
м
x
x
без знака
радиус
REAL
FL
Осевая
м
x
без знака
предельная
REAL
подача
FMA
Осевая син-
м
без знака
хронная по-
REAL
дача
FOC
Покадро-
п
REAL
вое движе-
ние с огра-
ниченным
моментом
Программирование ЧПУ
1292
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Таблицы
5.2 Адреса
Идентифи-
Тип адреса
мо-
G70/
G700/
G90/
IC
AC
DC,
CIC,
Qu
Тип данных
катор адре-
даль-
G71
G710
G91
ACN,
CAC,
присвоенного
са
но/
ACP
CDC,
значения
пока-
CACN,
дрово
CACP
FOCOF
Модальное
м
REAL
движение с
ограничен-
ным мо-
ментом
ВЫКЛ
FOCON
Модальное
м
REAL
движение с
ограничен-
ным мо-
ментом ВКЛ
FXS
Наезд на
м
без знака
жесткий
INT
упор ВКЛ
FXST
Граница мо-
м
REAL
мента для
наезда на
жесткий
упор
FXSW
Окно контр-
м
REAL
оля для на-
езда на
жесткий
упор
IP
Перемен-
п
x
x
x
x
x
REAL
ный пара-
метр интер-
поляции
JERKLIM
Осевое ог-
м
без знака
раничение
REAL
рывка
JERKLIMA
Осевое ог-
м
без знака
раничение
REAL
рывка ведо-
мой оси
MEAC
Цикличе-
п
INT
ское изме-
режим и
рение
1 - 4 пусковые
события
MEASA
Осевое из-
п
INT
мерение со
режим и
стиранием
1 - 4 пусковые
остатка пу-
события
ти
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
1293
Таблицы
5.2 Адреса
Идентифи-
Тип адреса
мо-
G70/
G700/
G90/
IC
AC
DC,
CIC,
Qu
Тип данных
катор адре-
даль-
G71
G710
G91
ACN,
CAC,
присвоенного
са
но/
ACP
CDC,
значения
пока-
CACN,
дрово
CACP
MEAWA
Осевое из-
п
INT
мерение
режим и
без стира-
1 - 4 пусковые
ния остатка
события
пути
MOV
Запустить
м
x
x
x
x
x
x
x
REAL
позициони-
рующую
ось
OS
ВКЛ/ВЫКЛ
м
без знака
качания
INT
OSB
Стартовая
м
x
x
x
x
x
x
REAL
точка кача-
ния
OSCILL
Согласова-
м
Ось:
ние оси для
1 - 3 оси подачи
качания,
включить
качание
OSCTRL
Опции кача-
м
без знака
ния
INT:
опции установ-
ки, без знака
INT: опции сбро-
са
OSE
Конечная
м
x
x
x
x
x
x
REAL
точка кача-
ния
OSNSC
Число выха-
м
без знака
живаний
INT
качания
OSP1
Левая точ-
м
x
x
x
x
x
x
REAL
ка возврата
(качание)
OSP2
Правая точ-
м
x
x
x
x
x
x
REAL
ка возврата
(качание)
OST1
Время удер-
м
REAL
жания в ле-
вой точке
возврата
(качание)
OST2
Время удер-
м
REAL
жания в
правой точ-
ке возврата
(качание)
Программирование ЧПУ
1294
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Таблицы
5.2 Адреса
Идентифи-
Тип адреса
мо-
G70/
G700/
G90/
IC
AC
DC,
CIC,
Qu
Тип данных
катор адре-
даль-
G71
G710
G91
ACN,
CAC,
присвоенного
са
но/
ACP
CDC,
значения
пока-
CACN,
дрово
CACP
OVRA
Осевая про-
м
x
без знака
центовка
REAL
PO
Коэффи-
п
x
x
x
x
x
без знака
циент поли-
REAL
нома
POLF
Позиция
м
x
x
без знака
LIFTFAST
REAL
POS
Позициони-
м
x
x
x
x
x
x
x
REAL
рующая ось
POSA
Позициони-
м
x
x
x
x
x
x
x
REAL
рующая ось
за границы
кадра
POSP
Посегмент-
м
x
x
x
x
x
x
REAL:
ное пози-
конечная пози-
ционирова-
ция
ние (кача-
Real:
ние)
длина фрагмен-
та
INT: опция
STA
Осевое вре-
м
без знака
мя выхажи-
REAL
вания
SRA
Путь отвода
м
без знака
при внеш-
REAL
нем осевом
входе
VELOLIM
Осевое ог-
м
без знака
раничение
REAL
скорости
VELOLIMA
Осевое ог-
м
без знака
раничение
REAL
скорости
ведомой
оси
1)
Абсолютные конечные точки: Модальные, инкрементальные конечные точки: покадрово, в иных случаях модально/
покадрово в зависимости от определяющей синтаксис G-команды
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
1295
Таблицы
5.2 Адреса
5.2.3
Устанавливаемые адреса
Идентифика-
Тип адреса
мо-
G90/
IC
AC
DC,
CIC,
PR,
QU
Макс.
Тип данных
тор адреса
даль-
G91
ACN,
CAC,
PM
число
присвоенно-
(стандарт-
но/
ACP
CDC,
го значения
ная настрой-
пока-
CACN,
ка)
дрово
CACP
Осевые значения и конечные точки
1)
X, Y, Z,
Ось
x
x
x
x
8
REAL
A, B, C
AP
Полярный угол
м/п 1)
x
x
x
1
REAL
RP
Полярный ра-
м/п 1)
x
x
x
1
без знака
диус
REAL
Ориентация инструмента
A2, B2, C2
Угол Эйлера
п
3
REAL
или угол RPY
A3, B3, C3
Компоненты
п
3
REAL
вектора на-
правления
A4, B4, C4
Компоненты
п
3
REAL
вектора норма-
ли к плоскости
в начале кадра
A5, B5, C5
Компоненты
п
3
REAL
вектора норма-
ли к плоскости
на конце кадра
A6, B6, C6
Компоненты
п
3
REAL
вектора на-
правления для
оси вращения
конуса
A7, B7, C7
Компоненты
п
3
REAL
вектора для
промежуточ-
ной ориента-
ции на боковой
поверхности
конуса
LEAD
Угол предваре-
м
1
REAL
ния
THETA
Угол поворота
м
x
x
1
REAL
Вращение во-
круг направле-
ния инструмен-
та
TILT
Боковой угол
м
1
REAL
Программирование ЧПУ
1296
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Таблицы
5.2 Адреса
Идентифика-
Тип адреса
мо-
G90/
IC
AC
DC,
CIC,
PR,
QU
Макс.
Тип данных
тор адреса
даль-
G91
ACN,
CAC,
PM
число
присвоенно-
(стандарт-
но/
ACP
CDC,
го значения
ная настрой-
пока-
CACN,
ка)
дрово
CACP
ORIS
Изменение
м
1
REAL
ориентации ин-
струмента (от-
носительно
траектории)
Параметры интерполяции
I, J, K
Параметры ин-
п
x 2)
x 2)
3
REAL
терполяции
Координата
промежуточ-
ной точки
I1, J1, K1
п
x
x
x
3
REAL
RPL
Вращение в
п
1
REAL
плоскости
CR
Радиус окруж-
п
1
без знака
ности
REAL
AR
Апертурный
п
1
без знака
угол
REAL
TURN
Число витков
п
1
без знака
для спиральной
INT
линии
PL
Длина интерва-
п
1
без знака
ла параметра
REAL
PW
Вес точки
п
1
без знака
REAL
SD
Порядок сплай-
м
1
без знака
на
INT
TU
Осевой угол
п
1
без знака
INT
STAT
Положение
м
1
без знака
шарниров
INT
SF
Смещение стар-
м
1
REAL
товой точки для
резьбонареза-
ния
DISCL
Безопасное
п
1
без знака
расстояние SAR
REAL
DISR
Repos-
п
1
без знака
расстояние /
REAL
SAR-расстояние
DISPR
Рассогласова-
п
1
без знака
ние траектории
REAL
Repos
ALF
Угол быстрого
м
1
без знака
отвода
INT
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
1297
Таблицы
5.2 Адреса
Идентифика-
Тип адреса
мо-
G90/
IC
AC
DC,
CIC,
PR,
QU
Макс.
Тип данных
тор адреса
даль-
G91
ACN,
CAC,
PM
число
присвоенно-
(стандарт-
но/
ACP
CDC,
го значения
ная настрой-
пока-
CACN,
ка)
дрово
CACP
DILF
Длина быстро-
м
1
REAL
го отвода
FP
Фиксирован-
п
1
без знака
ная точка: но-
INT
мер фикс. точ-
ки, к которой
осуществляет-
ся подвод
RNDM
Модальное за-
м
1
без знака
кругление
REAL
RND
Покадровое за-
п
1
без знака
кругление
REAL
CHF
Покадровая
п
1
без знака
фаска
REAL
CHR
Фаска а перво-
п
1
без знака
начальном на-
REAL
правлении дви-
жения
ANG
Угол линии кон-
п
1
REAL
тура
ISD
Глубина вреза-
м
1
REAL
ния
DISC
Превышение
м
1
без знака
переходной ок-
REAL
ружности кор-
рекция радиуса
инструмента
OFFN
Смещение нор-
м
1
REAL
мального кон-
тура
DITS
Входной уча-
м
1
REAL
сток резьбы
DITE
Выходной уча-
м
1
REAL
сток резьбы
Критерии перешлифовки
ADIS
Интервал пере-
м
1
без знака
шлифовки
REAL
ADISPOS
Интервал пере-
м
1
без знака
шлифовки для
REAL
ускоренного хо-
да
Измерение
Программирование ЧПУ
1298
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Таблицы
5.2 Адреса
Идентифика-
Тип адреса
мо-
G90/
IC
AC
DC,
CIC,
PR,
QU
Макс.
Тип данных
тор адреса
даль-
G91
ACN,
CAC,
PM
число
присвоенно-
(стандарт-
но/
ACP
CDC,
го значения
ная настрой-
пока-
CACN,
ка)
дрово
CACP
MEAS
Измерение с
п
1
без знака
контактным щу-
INT
пом
MEAW
Измерение кон-
п
1
без знака
тактным щупом
INT
без стирания
остатка пути
Поведение оси, шпинделя
LIMS
Ограничение
м
1
без знака
скорости шпин-
REAL
деля
COARSEA
Параметры
м
смены кадра:
точный останов
грубый осевой
FINEA
Параметры
м
смены кадра:
точный останов
точный осевой
IPOENDA
Параметры
м
смены кадра:
Стоп интерполя-
тора осевой
DIACYCOFA
Поперечная
м
ось:
осевое про-
граммирова-
ние диаметра
ВЫКЛ в циклах
DIAM90A
Поперечная
м
ось: осевое про-
граммирова-
ние диаметра
при G90
DIAMCHAN
Поперечная
м
ось:
прием всех по-
перечных осей
в состояние ка-
нала програм-
мирования диа-
метра
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
1299
Таблицы
5.2 Адреса
Идентифика-
Тип адреса
мо-
G90/
IC
AC
DC,
CIC,
PR,
QU
Макс.
Тип данных
тор адреса
даль-
G91
ACN,
CAC,
PM
число
присвоенно-
(стандарт-
но/
ACP
CDC,
го значения
ная настрой-
пока-
CACN,
ка)
дрово
CACP
DIAMCHANA
Поперечная
м
ось: примене-
ние состояния
канала про-
граммирова-
ния диаметра
DIAMOFA
Поперечная
м
ось: осевое про-
граммирова-
ние диаметра
ВЫКЛ
DIAMONA
Поперечная
м
ось: осевое про-
граммирова-
ние диаметра
ВКЛ
GP
Позиция: кос-
м
венное про-
граммирова-
ние атрибутов
позиции
Подачи
FAD
Скорость мед-
п
x
1
без знака
ленного движе-
REAL
ния подачи
FD
Подача по
п
1
без знака
траектории для
REAL
наложения ма-
ховичка
FRC
Подача для ра-
п
1
без знака
диуса и фаски
REAL
FRCM
Модальная по-
м
1
без знака
дача для радиу-
REAL
са и фаски
FB
Покадровая по-
п
1
без знака
дача
REAL
Вырубка/штамповка
SPN
Кол-во участ-
п
1
INT
ков пути на кадр
SPP
Длина участка
м
1
REAL
пути
Шлифование
ST
Время выхажи-
п
1
без знака
вания
REAL
Программирование ЧПУ
1300
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Таблицы
5.2 Адреса
Идентифика-
Тип адреса
мо-
G90/
IC
AC
DC,
CIC,
PR,
QU
Макс.
Тип данных
тор адреса
даль-
G91
ACN,
CAC,
PM
число
присвоенно-
(стандарт-
но/
ACP
CDC,
го значения
ная настрой-
пока-
CACN,
ка)
дрово
CACP
SR
Путь обратного
п
1
без знака
хода
REAL
Выбор инструмента
TCARR
Инструменталь-
м
1
INT
ный суппорт
Управление инструментом
DL
Суммарная кор-
м
1
INT
рекция инстру-
мента
Адреса OEM
OMA1
Адрес OEM 1
м
x
x
x
1
REAL
OMA2
Адрес OEM 2
м
x
x
x
1
REAL
OMA3
Адрес OEM 3
м
x
x
x
1
REAL
OMA4
Адрес OEM 4
м
x
x
x
1
REAL
OMA5
Адрес OEM 5
м
x
x
x
1
REAL
Прочее
CUTMOD
Изменение дан-
м
INT
ных коррекции
для вращаю-
щихся инстру-
ментов (в соче-
тании с ориен-
тируемыми ин-
струментальны-
ми суппортами)
CUTMODK
Изменение дан-
м
STRING
ных коррекции
для вращаю-
щихся инстру-
ментов (в соче-
тании с транс-
формациями
ориентации,
определяемы-
ми посред-
ством кинема-
тических це-
пей)
TOFF
Смещение длин
м
REAL
инструмента
параллельно
указанной гео-
оси
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
1301
Таблицы
5.3 G-команды
Идентифика-
Тип адреса
мо-
G90/
IC
AC
DC,
CIC,
PR,
QU
Макс.
Тип данных
тор адреса
даль-
G91
ACN,
CAC,
PM
число
присвоенно-
(стандарт-
но/
ACP
CDC,
го значения
ная настрой-
пока-
CACN,
ка)
дрово
CACP
TOFFL
Смещение длин
м
REAL
инструмента в
направлении
компонента
длин инстру-
мента
L1, L2 или L3
TOFFR
Смещение ра-
м
REAL
диуса инстру-
мента
TOFFLR
Одновремен-
м
REAL
ное смещение
длины инстру-
мента и радиу-
са инструмента
1)
Абсолютные конечные точки: Модальные, инкрементальные конечные точки: покадрово, в иных случаях модально/
покадрово в зависимости от определяющей синтаксис G-команды
2)
В качестве центров окружности параметры IPO действуют инкрементально. С AC они могут быть
запрограммированы абсолютно. При других значениях (например, шаг резьбы) изменение адреса игнорируется.
5.3
G-команды
5.3.1
G-команды
G-команды разделены на G-группы. В программах обработки деталей и синхронных
действиях в одном кадре можно записать только одну G-команду одной G-группы. G-
команда может действовать модально или покадрово.
Модально: до программирования другой G-команды той же G-группы.
5.3.2
G-группа 1: Действующие модально команды движения
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
G0
1
Движение ускоренного хода
+
м
G1
2
Линейная интерполяция
+
м
x
G2
3
Круговая интерполяция по часовой стрелке
+
м
G3
4
Круговая интерполяция против часовой стрелки
+
м
CIP
5
Круговая интерполяция через промежуточную точ-
+
м
ку
Программирование ЧПУ
1302
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Таблицы
5.3 G-команды
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
ASPLINE
6
Акима-сплайн
+
м
BSPLINE
7
B-сплайн
+
м
CSPLINE
8
Кубический сплайн
+
м
POLY
9
Полиномиальная интерполяция
+
м
G33
10
Резьбонарезание с постоянным шагом
+
м
G331
11
Нарезание внутренней резьбы
+
м
G332
12
Отвод (нарезание внутренней резьбы)
+
м
OEMIPO1
13
Зарезервировано
+
м
OEMIPO2
14
Зарезервировано
+
м
CT
15
Окружность с тангенциальным переходом
+
м
G34
16
Резьбонарезание с линейной увеличивающимся
+
м
шагом
G35
17
Резьбонарезание с линейной уменьшающимся ша-
+
м
гом
INVCW
18
Эвольвентная интерполяция по часовой стрелке
+
м
INVCCW
19
Эвольвентная интерполяция против часовой стрел-
+
м
ки
G335
20
Нарезание резьбы с выпуклым профилем по часо-
+
м
вой стрелке
G336
21
Нарезание резьбы с выпуклым профилем против
+
м
часовой стрелки
5.3.3
G-группа 2: Действующие не модально движения, время ожидания
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
G4
1
Время ожидания, заранее определено по времени
-
п
G63
2
Нарезание внутренней резьбы без синхронизации
-
п
G74
3
Реферирование с синхронизацией
-
п
G75
4
Подвод к фиксированной точке
-
п
REPOSL
5
Повторный подвод к контуру линейный
-
п
REPOSQ
6
Повторный подвод к контуру по четверти круга
-
п
REPOSH
7
Повторный подвод к контуру по полукругу
-
п
REPOSA
8
Повторный подвод к контуру линейный всеми ос-
-
п
ями
REPOSQA
9
Повторный подвод к контуру всеми осями, геомет-
-
п
рические оси по четверти круга
REPOSHA
10
Повторный подвод к контуру всеми осями, геомет-
-
п
рические оси по полукругу
G147
11
Подвод к контуру по прямой
-
п
G247
12
Подвод к контуру по четверти круга
-
п
G347
13
Подвод к контуру по полукругу
-
п
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
1303
Таблицы
5.3 G-команды
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
G148
14
Выход из контура по прямой
-
п
G248
15
Выход из контура по четверти круга
-
п
G348
16
Выход из контура по полукругу
-
п
G5
17
Шлифование с врезанием с угловой подачей
-
п
G7
18
Компенсационное движение при шлифовании с
-
п
врезанием с угловой подачей
5.3.4
G-группа 3: Программируемый фрейм, ограничение рабочего поля и
программирование полюса
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
TRANS
1
TRANSLATION: программируемое смещение
-
п
ROT
2
ROTATION: программируемое вращение
-
п
SCALE
3
Scale: программируемое масштабирование
-
п
MIRROR
4
Mirror: программируемое отражение
-
п
ATRANS
5
Аддитивная TRANSLATION: аддитивное программи-
-
п
руемое смещение
AROT
6
Аддитивная ROTATION: Программируемое враще-
-
п
ние
ASCALE
7
Аддитивная SCALE: программируемое масштабиро-
-
п
вание
AMIRROR
8
Аддитивная MIRROR: Программируемое отражение
-
п
-
9
свободно
-
-
G25
10
Минимальное ограничение рабочего поля/ограни-
-
п
чение частоты вращения шпинделя
G26
11
Максимальное ограничение рабочего поля/ограни-
-
п
чение частоты вращения шпинделя
G110
12
Программирование полюса относительно послед-
-
п
ней запрограммированной заданной позиции
G111
13
Программирование полюса относительно нулевой
-
п
точки текущей системы координат детали
G112
14
Программирование полюса относительно послед-
-
п
него действующего полюса
G58
15
Абсолютное программируемое смещение нулевой
-
п
точки
G59
16
Аддитивное программируемое смещение нулевой
-
п
точки
ROTS
17
Вращение с пространственным углом
-
п
AROTS
18
Аддитивное вращение с пространственным углом
-
п
Программирование ЧПУ
1304
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Таблицы
5.3 G-команды
5.3.5
G-группа 4: FIFO
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
STARTFIFO
1
Старт FIFO
+
м
x
Выполнение с параллельным заполнением буфера
предварительной обработки
STOPFIFO
2
Стоп FIFO,
+
м
Остановка обработки; заполнение памяти предва-
рительной обработки до распознавания STARTFIFO,
заполнения памяти предварительной обработки
или конца программы
FIFOCTRL
3
Включение автоматического управления буфером
+
м
предварительной обработки
5.3.6
G-группа 6: Выбор плоскости
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
G17
1
Выбор плоскости 1-й - 2-й гео-оси
+
м
x
G18
2
Выбор плоскости 3-й - 1-й гео-оси
+
м
G19
3
Выбор плоскости 2-й - 3-й гео-оси
+
м
5.3.7
G-группа 7: коррекция радиуса инструмента
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
G40
1
Нет коррекции радиуса инструмента
+
м
x
G41
2
Коррекция радиуса инструмента слева от контура
-
м
G42
3
Коррекция радиуса инструмента справа от контура
-
м
5.3.8
G-группа 8: Настраиваемое смещение нулевой точки
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
G500
1
Отключение настраиваемого смещения нулевой
+
м
x
точки (G54 ... G57, G505 ... G599)
G54
2
1-е настраиваемое смещение нулевой точки
+
м
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
1305
Таблицы
5.3 G-команды
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
G55
3
2-е настраиваемое смещение нулевой точки
+
м
G56
4
3-е настраиваемое смещение нулевой точки
+
м
G57
5
4-е настраиваемое смещение нулевой точки
+
м
G505
6
5-е настраиваемое смещение нулевой точки
+
м
+
м
G599
100
99-е настраиваемое смещение нулевой точки
+
м
С помощью G-команд этой G-группы активируется соответствующий настраиваемый фрейм пользователя $P_UIFR[ ].
G54 соответствует фрейм $P_UIFR[1], G505 соответствует фрейм $P_UIFR[5].
Число настраиваемых фреймов пользователя и тем самым число G-команд этой G-группы может настраиваться
через MD28080 $MC_MM_NUM_USER_FRAMES.
5.3.9
G-группа 9: Подавление фрейма и коррекции инструмента
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
G53
1
Блокировка текущих фреймов:
-
п
программируемый фрейм включая
системный фрейм для TOROT и TOFRAME и
активный настраиваемый фрейм (G54 ... G57,
G505 ... G599)
SUPA
2
Как G153, включая подавление
-
п
системных фреймов для установки фактического
значения, касания, внешнего смещения нулевой
точки, PAROT, включая смещения маховичком
(DRF), [внешнее смещение нулевой точки], нало-
женное движение
G153
3
Как G53, включая подавление всех спец. для канала
-
п
и/или глобальных базовых фреймов NCU
SUPD
4
Подавление активных коррекций инструмента
-
п
5.3.10
G-группа 10: Точный останов - режим управления траекторией
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
G60
1
Точный останов
+
м
x
G64
2
Режим управления траекторией
+
м
G641
3
Режим управления траекторией с перешлифовкой
+
м
по критерию пути (= программируемый интервал
перешлифовки)
G642
4
Режим управления траекторией с перешлифовкой
+
м
с соблюдением определенных допусков
Программирование ЧПУ
1306
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Таблицы
5.3 G-команды
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
G643
5
Режим управления траекторией с перешлифовкой
+
м
с соблюдением определенных допусков (внутри
кадра)
G644
6
Режим управления траекторией с перешлифовкой
+
м
с макс. возможной динамикой
G645
7
Режим управления траекторией с перешлифовкой
+
м
углов с тангенциальными переходами кадров с со-
блюдением определенных допусков
5.3.11
G-группа 11: Не модальный точный останов
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
G9
1
Точный останов
-
п
5.3.12
G-группа 12: Критерии смены кадра для точного останова (G60/G9)
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
G601
1
Смена кадра при точном останове точном
+
м
x
G602
2
Смена кадра при точном останове грубом
+
м
G603
3
Смена кадра при конце кадра IPO
+
м
5.3.13
G-группа 13: Дюймовая/метрическая постановка размеров детали
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
G70
1
Дюймовая система ввода (длины)
+
м
G71
2
Метрическая система ввода мм (длины)
+
м
x
G700
3
Дюймовая система ввода дюймы, дюймов/мин
+
м
(длины + скорость + системные переменные)
G710
4
Метрическая система ввода мм; мм/мин
+
м
(длины + скорость + системные переменные)
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
1307
Таблицы
5.3 G-команды
5.3.14
G-группа 14: Абсолютная/инкрементальная постановка размеров детали
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
G90
1
Указание абсолютного размера
+
м
x
G91
2
Указание составного размера
+
м
5.3.15
G-группа 15: Тип подачи
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
G93
1
Обратная по времени подача 1/мин
+
м
G94
2
Линейная подача в мм/мин, дюймов/мин
+
м
x
G95
3
Окружная подача в мм/об, дюймов/об
+
м
G96
4
Окружная подача (как у G95) и постоянная скорость
+
м
резания
G97
5
Окружная подача и постоянная частота вращения
+
м
шпинделя (постоянная скорость резания ВЫКЛ)
G931
6
Задача подачи через время перемещения, отклю-
+
м
чить постоянную скорость движения по траектории
G961
7
Линейная подача (как у G94) и постоянная скорость
+
м
резания
G971
8
Линейная подача и постоянная частота вращения
+
м
шпинделя (постоянная скорость резания ВЫКЛ)
G942
9
Линейная подача и постоянная скорость резания
+
м
или постоянная скорость шпинделя
G952
10
Окружная подача и постоянная скорость резания
+
м
или постоянная скорость шпинделя
G962
11
Линейная подача или окружная подача и постоян-
+
м
ная скорость резания
G972
12
Линейная подача или окружная подача и постоян-
+
м
ная частота вращения шпинделя (постоянная ско-
рость резания ВЫКЛ)
G973
13
Окружная подача без ограничения частоты враще-
+
м
ния шпинделя и постоянная частота вращения
шпинделя (G97 без LIMS для режима ISO)
Программирование ЧПУ
1308
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Таблицы
5.3 G-команды
5.3.16
G-группа 16: Процентовка подачи на внутреннем и наружном изгибе
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
CFC
1
Постоянная подача на контуре действует на внут-
+
м
x
реннем и наружном изгибе
CFTCP
2
Постоянная подача в исходной точке резца инстру-
+
м
мента (траектория центра)
CFIN
3
Постоянная подача на внутреннем изгибе, ускоре-
+
м
ние на наружном изгибе
5.3.17
G-группа 17: Режим подвода/отвода, коррекция на инструмент
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
NORM
1
Положение нормали в начальной/конечной точке
+
м
x
KONT
2
Обход контура в начальной/конечной точке
+
м
KONTT
3
Подвод/отвод с постоянным касанием
+
м
KONTC
4
Подвод/отвод с постоянным изгибом
+
м
5.3.18
G-группа 18: Поведение на углах, коррекция на инструмент
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
G450
1
Переходная окружность
+
м
x
(инструмент обходит углы детали по круговой
траектории)
G451
2
Точка пересечения эквидистант
+
м
(свободное резание инструмента в углу детали)
5.3.19
G-группа 19: Криволинейный переход для начала сплайна
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
BNAT
1
Натуральный криволинейный переход к первому
+
м
x
сплайн-кадру
BTAN
2
Тангенциальный криволинейный переход к перво-
+
м
му сплайн-кадру
BAUTO
3
Определение первого сегмента сплайна через сле-
+
м
дующие 3 точки
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
1309
Таблицы
5.3 G-команды
5.3.20
G-группа 20: Криволинейный переход для конца сплайна
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
ENAT
1
Натуральный криволинейный переход к следующе-
+
м
x
му кадру перемещения
ETAN
2
Тангенциальный криволинейный переход к следую-
+
м
щему кадру перемещения
EAUTO
3
Определение последнего сегмента сплайна через
+
м
последние 3 точки
5.3.21
G-группа 21: Профиль ускорения
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
BRISK
1
Скачкообразное ускорение по траектории
+
м
x
SOFT
2
Ускорение по траектории с ограничением рывка
+
м
DRIVE
3
Зависимое от скорости ускорение по траектории
+
м
5.3.22
G-группа 22: Тип коррекции на инструмент
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
CUT2D
1
Коррекция радиуса 2½D
+
м
x
CUT2DF
2
Коррекция радиуса 2½D относительно текущего
+
м
фрейма (наклонная плоскость)
CUT3DC
3
Коррекция радиуса 3D для периферийного фрезе-
+
м
рования
CUT3DF
4
Коррекция радиуса 3D для торцового фрезерова-
+
м
ния с изменением ориентации
CUT3DFS
5
Коррекция радиуса 3D для торцового фрезерова-
+
м
ния с постоянной ориентацией. Ориентация ин-
струмента определена через G17 - G19 и не под-
вергается воздействию фреймов.
CUT3DFF
6
Коррекция радиуса 3D для торцового фрезерова-
+
м
ния с постоянной ориентацией. Ориентация ин-
струмента - это определенное через G17 - G19 и
в некоторых случаях повернутое через фрейм на-
правление.
CUT3DCC
7
Коррекция радиуса 3D для периферийного фрезе-
+
м
рования с учетом ограничивающей поверхности с
коррекцией радиуса 3D: контур на поверхности об-
работки
Программирование ЧПУ
1310
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Таблицы
5.3 G-команды
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
CUT3DCCD
8
Коррекция радиуса 3D для периферийного фрезе-
+
м
рования с учетом ограничивающей поверхности с
дифференциальным инструментом на траектории
центра инструмента: подача к ограничивающей
поверхности
CUT2DD
9
Коррекция радиуса 2½D относительно дифферен-
+
м
циального инструмента
CUT2DFD
10
Коррекция радиуса 2½D относительно дифферен-
+
м
циального инструмента, относительно текущего
фрейма (наклонная плоскость)
CUT3DCD
11
Коррекция радиуса 3D относительно дифферен-
+
м
циального инструмента для периферийного фре-
зерования
CUT3DFD
12
Коррекция радиуса 3D относительно дифферен-
+
м
циального инструмента для торцового фрезерова-
ния с изменением ориентации
5.3.23
G-группа 23: Контроль столкновений на внутренних контурах
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
CDOF
1
Контроль столкновения ВЫКЛ
+
м
x
CDON
2
Контроль столкновения ВКЛ
+
м
CDOF2
3
Контроль столкновения ВЫКЛ при периферийном
+
м
фрезеровании 3D
5.3.24
G-группа 24: Предуправление
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
FFWOF
1
Предуправление ВЫКЛ
+
м
x
FFWON
2
Предуправление ВКЛ
+
м
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
1311
Таблицы
5.3 G-команды
5.3.25
G-группа 25: Референция ориентации инструмента
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
ORIWKS
1
ориентация инструмента в системе координат дета-
+
м
x
ли (WСS)
ORIMKS
2
ориентация инструмента в системе координат стан-
+
м
ка (MСS)
5.3.26
G-группа 26: Режим повторного подвода для REPOS (действует модально)
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
RMB
1
повторный подвод к начальной точке кадра
-
м
RMI
2
повторный подвод к точке прерывания
-
м
x
RME
3
повторный подвод к конечной точке кадра
-
м
RMN
4
повторный подвод к следующей точке траектории
-
м
5.3.27
G-группа 27: Коррекция на инструмент при изменении ориентации на
наружных углах
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
ORIC
1
изменения ориентации на наружных углах накла-
+
м
x
дываются на вставляемый круговой кадр
ORID
2.
изменения ориентации выполняются перед круг-
+
м
овым кадром
5.3.28
G-группа 28: Ограничение рабочего поля
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
WALIMON
1
Ограничение рабочего поля ВКЛ
+
м
x
WALIMOF
2
Ограничение рабочего поля ВЫКЛ
+
м
Программирование ЧПУ
1312
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Таблицы
5.3 G-команды
5.3.29
G-группа 29: Программирование радиуса/диаметра
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
DIAMOF
1
Действующее модально, спец. для канала програм-
+
м
x
мирование диаметра ВЫКЛ
При выключении начинает действовать спец. для
канала программирование радиуса.
DIAMON
2
Действующее модально, независимое спец. для ка-
+
м
нала программирование диаметра ВКЛ
Действие не зависит от запрограммированного ре-
жима указания размера (G90/G91).
DIAM90
3
Действующее модально, зависимое спец. для кана-
+
м
ла программирование диаметра ВКЛ
Действие зависит от запрограммированного режи-
ма указания размера (G90/G91).
DIAMCYCOF
4
Действующее модально, спец. для канала програм-
+
м
мирование диаметра при обработке цикла ВЫКЛ
5.3.30
G-группа 30: Сжатие кадров УП
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
COMPOF
1
Компрессор кадров ЧПУ ВЫКЛ
+
м
x
COMPON
2
Функция компрессора COMPON ВКЛ
+
м
COMPCURV
3
Функция компрессора COMPCURV ВКЛ
+
м
COMPCAD
4
Функция компрессора COMPCAD ВКЛ
+
м
COMPSURF
5
Функция компрессора COMPSURF ВКЛ
+
м
5.3.31
G-группа 31: OEM-G-команды
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
G810
1
OEM-G-команда
-
м
G811
2
OEM-G-команда
-
м
G812
3
OEM-G-команда
-
м
G813
4
OEM-G-команда
-
м
G814
5
OEM-G-команда
-
м
G815
6
OEM-G-команда
-
м
G816
7
OEM-G-команда
-
м
G817
8
OEM-G-команда
-
м
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
1313
Таблицы
5.3 G-команды
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
G818
9
OEM-G-команда
-
м
G819
10
OEM-G-команда
-
м
Две группы G зарезервированы для пользователя OEM. Тем самым он открывает программирование установленных
им функций.
5.3.32
G-группа 32: OEM-G-команды
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
G820
1
OEM - G-команда
-
м
G821
2
OEM - G-команда
-
м
G822
3
OEM - G-команда
-
м
G823
4
OEM - G-команда
-
м
G824
5
OEM - G-команда
-
м
G825
6
OEM - G-команда
-
м
G826
7
OEM - G-команда
-
м
G827
8
OEM - G-команда
-
м
G828
9
OEM - G-команда
-
м
G829
10
OEM - G-команда
-
м
Две группы G зарезервированы для пользователя OEM. Тем самым он открывает программирование установленных
им функций.
5.3.33
G-группа 33: Настраиваемая точная коррекция на инструмент
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
FTOCOF
1
действующая online точная коррекция инструмента
+
м
x
ВЫКЛ
FTOCON
2
действующая online точная коррекция инструмента
-
м
ВКЛ
5.3.34
G-группа 34: Сглаживание ориентации инструмента
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
OSOF
1
Сглаживание ориентации инструмента ВЫКЛ
+
м
x
OSC
2
Постоянное сглаживание ориентации инструмента
+
м
Программирование ЧПУ
1314
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Таблицы
5.3 G-команды
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
OSS
3
Сглаживание ориентации инструмента на конце
+
м
кадра
OSSE
4
Сглаживание ориентации инструмента на начале и
+
м
конце кадра
OSD
5
Перешлифовка внутри кадра с задачей длины хода
+
м
OST
6
Перешлифовка внутри кадра с задачей углового
+
м
допуска
5.3.35
G-группа 35: Штамповка и вырубка
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
SPOF
1
Ход ВЫКЛ, штамповка и вырубка ВЫКЛ
+
м
x
SON
2
Вырубка ВКЛ
+
м
PON
3
Штамповка ВКЛ
+
м
SONS
4
Вырубка ВКЛ в такте IPO
-
м
PONS
5
Штамповка ВКЛ в такте IPO
-
м
5.3.36
G-группа 36: Штамповка с задержкой
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
PDELAYON
1
Задержка при штамповке ВКЛ
+
м
x
PDELAYOF
2
Задержка при штамповке ВЫКЛ
+
м
5.3.37
G-группа 37: Профиль подачи
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
FNORM
1
обычная подача по DIN66025
+
м
x
FLIN
2
подача изменяется линейно
+
м
FCUB
3
подача изменяется по кубическому сплайну
+
м
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
1315
Таблицы
5.3 G-команды
5.3.38
G-группа 38: Назначение быстрых входов/выходов для штамповки/
вырубки
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
SPIF1
1
Быстрые входы/выходы ЧПУ для штамповки/выруб-
+
м
x
ки Байт 1
SPIF2
2
Быстрые входы/выходы ЧПУ для штамповки/выруб-
+
м
ки Байт 2
5.3.39
G-группа 39: Программируемая точность контура
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
CPRECOF
1
Программируемая точность контура ВЫКЛ
+
м
x
CPRECON
2
Программируемая точность контура ВКЛ
+
м
5.3.40
G-группа 40: Постоянная коррекция на радиус инструмента
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
CUTCONOF
1
Постоянная коррекция радиуса инструмента ВЫКЛ
+
м
x
CUTCONON
2
Постоянная коррекция радиуса инструмента ВКЛ
+
м
5.3.41
G-группа 41: Резьбонарезание с возможностью прерывания
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
LFOF
1
Прерываемое резьбонарезание ВЫКЛ
+
м
x
LFON
2
Прерываемое резьбонарезание ВКЛ
+
м
Программирование ЧПУ
1316
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Таблицы
5.3 G-команды
5.3.42
G-группа 42: Инструментальный суппорт
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
TCOABS
1
Определение компонентов длин инструмента из те-
+
м
x
кущей ориентации инструмента
TCOFR
2
Определить компоненты длин инструмента из
+
м
ориентации активного фрейма
TCOFRZ
3
Определение ориентации инструмента активного
+
м
фрейма при выборе инструмента, инструмент по-
казывает в направлении Z
TCOFRY
4
Определение ориентации инструмента активного
+
м
фрейма при выборе инструмента, инструмент по-
казывает в направлении Y
TCOFRX
5
Определение ориентации инструмента активного
м
фрейма при выборе инструмента, инструмент по-
казывает в направлении Х
5.3.43
G-группа 43: Направление подвода SAR
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
G140
1
Направление подвода SAR установлено через
+
м
x
G41/G42
G141
2
Направление подвода SAR слева от контура
+
м
G142
3
Направление подвода SAR справа от контура
+
м
G143
4
Направление подвода SAR зависимое от касатель-
+
м
ных
5.3.44
G-группа 44: Разделение пути SAR
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
G340
1
Пространственный кадр подвода, т. е. подача на
+
м
x
глубину и подвод в плоскости в одном кадре
G341
2
Сначала подача в вертикальной оси (Z), потом под-
+
м
вод в плоскости
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
1317
Таблицы
5.3 G-команды
5.3.45
G-группа 45: Соотношение траекторий осей FGROUP
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
SPATH
1
Соотношение траекторий для осей FGROUP это дли-
+
м
x
на дуги
UPATH
2
Соотношением траекторий для осей FGROUP явл-
+
м
яется параметр кривой
5.3.46
G-группа 46: Выбор плоскости для быстрого отвода
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
LFTXT
1
Плоскость определяется из касательной к траекто-
+
м
x
рии и актуальной ориентации инструмента
LFWP
2
Плоскость определяется через актуальную рабо-
+
м
чую плоскость (G17/G18/G19)
LFPOS
3
Осевой отвод на позицию
+
м
5.3.47
G-группа 47: Переключение режима для внешнего кода УП
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
G290
1
Активировать языковой режим SINUMERIK
+
м
x
G291
2
Активировать языковой режим ISO
+
м
5.3.48
G-группа 48: Режим подвода/отвода при коррекции на радиус
инструмента
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
G460
1
Контроль столкновения для кадра подвода и отвода
+
м
x
ВКЛ
G461
2
Продолжение граничного кадра дугой окружности,
+
м
если нет точки пересечения в кадре КРИ
G462
3
Продолжение граничного кадра прямой, если нет
+
м
точки пересечения в кадре КРИ
Программирование ЧПУ
1318
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Таблицы
5.3 G-команды
5.3.49
G-группа 49: Позиционное движение
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
CP
1
Движение по траектории
+
м
x
PTP
2
Позиционное движение (движение синхронной
+
м
оси)
PTPG0
3
Позиционное движение только для G0, в остальных
+
м
случаях CP
PTPWOC
4
Позиционное движение без компенсирующих дви-
+
м
жений, обусловленных изменением ориентации
5.3.50
G-группа 50: Программирование ориентации
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
ORIEULER
1
Угол ориентации через эйлеров угол
+
м
x
ORIRPY
2
Угол ориентации через угол RPY (последователь-
+
м
ность вращения XYZ)
ORIVIRT1
3
Угол ориентации через виртуальные оси ориента-
+
м
ции (определение 1)
ORIVIRT2
4
Угол ориентации через виртуальные оси ориента-
+
м
ции (определение 2)
ORIAXPOS
5
Угол ориентации через виртуальные оси ориента-
+
м
ции с позициями круговых осей
ORIRPY2
6
Угол ориентации через угол RPY (последователь-
+
м
ность вращения ZYX)
5.3.51
G-группа 51: Тип интерполяции программирования ориентации
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
ORIVECT
1
Большая круговая интерполяция (идентично
+
м
x
ORIPLANE)
ORIAXES
2
Линейная интерполяция осей станка или осей
+
м
ориентации
ORIPATH
3
Путь ориентации инструмента относительно траек-
+
м
тории
ORIPLANE
4
Интерполяция в плоскости (идентична ORIVECT)
+
м
ORICONCW
5
Интерполяция на боковой поверхности конуса по
+
м
часовой стрелке
ORICONCCW
6
Интерполяция на боковой поверхности конуса про-
+
м
тив часовой стрелки
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
1319
Таблицы
5.3 G-команды
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
ORICONIO
7
Интерполяция на боковой поверхности конуса с
+
м
указанием промежуточной ориентации
ORICONTO
8
Интерполяция на боковой поверхности окружно-
+
м
сти с тангенциальным переходом
ORICURVE
9
Интерполяция с дополнительной пространствен-
+
м
ной кривой для ориентации
ORIPATHS
10
Ориентация инструмента относительно траекто-
+
м
рии, изгиб в характеристике ориентации сглажи-
вается
5.3.52
G-группа 52: Вращения фрейма по отношению к детали
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
PAROTOF
1
Относящееся к детали вращение фрейма ВЫКЛ
+
м
x
PAROT
2
Относящееся к детали вращение фрейма ВКЛ
+
м
Система координат детали точно устанавливается
на детали.
5.3.53
G-группа 53: Вращения фрейма по отношению к инструменту
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
TOROTOF
1
Относящееся к инструменту вращение фрейма
+
м
x
ВЫКЛ
TOROT
2
Точно установить ось Z WCS через вращение фрей-
+
м
ма параллельно ориентации инструмента
TOROTZ
3
как TOROT
+
м
TOROTY
4
Точно установить ось Y WCS через вращение фрей-
+
м
ма параллельно ориентации инструмента
TOROTX
5
Точно установить ось X WCS через вращение фрей-
+
м
ма параллельно ориентации инструмента
TOFRAME
6
Точно установить ось Z WCS через вращение фрей-
+
м
ма параллельно ориентации инструмента
TOFRAMEZ
7
как TOFRAME
+
м
TOFRAMEY
8
Точно установить ось Y WCS через вращение фрей-
+
м
ма параллельно ориентации инструмента
TOFRAMEX
9
Точно установить ось X WCS через вращение фрей-
+
м
ма параллельно ориентации инструмента
Программирование ЧПУ
1320
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
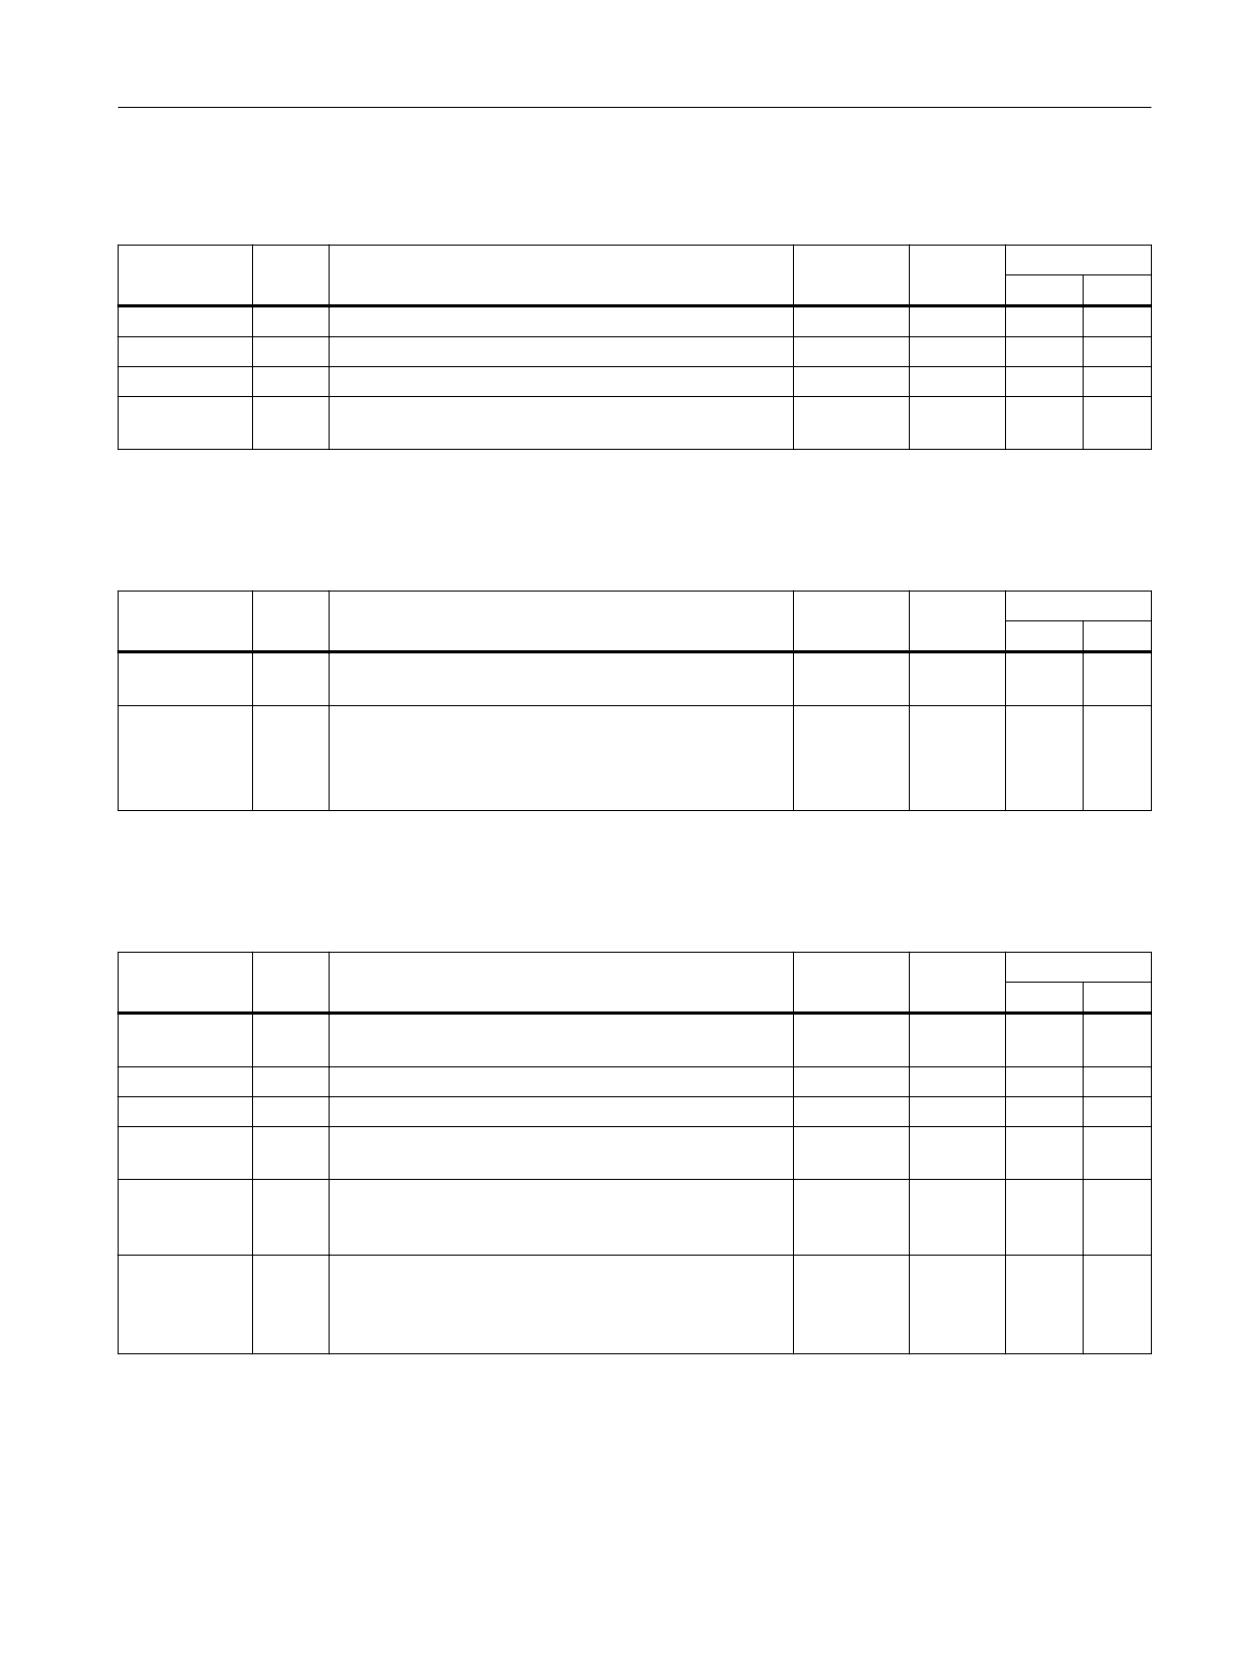
Таблицы
5.3 G-команды
5.3.54
G-группа 54: Вращение вектора при программировании полинома
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
ORIROTA
1
Абсолютный поворот вектора
+
м
x
ORIROTR
2
Относительный поворот вектора
+
м
ORIROTT
3
Тангенциальный поворот вектора
+
м
ORIROTC
4
Тангенциальный вектор вращения к касательной к
+
м
траектории
5.3.55
G-группа 55: Движение ускоренного хода с/без линейной интерполяции
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
RTLION
1
Движение ускоренного хода с линейной интерполя-
+
м
x
цией ВКЛ
RTLIOF
2
Движение ускоренного хода с линейной интерполя-
+
м
цией ВЫКЛ
Движение ускоренного хода выполняется с интер-
поляцией отдельной оси.
5.3.56
G-группа 56: Учет износа инструмента
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
TOWSTD
1
Значение по умолчанию для коррекции по длине
+
м
x
инструмента
TOWMCS
2
Значения износа в системе координат станка (MСS)
+
м
TOWWCS
3
Значения износа в системе координат детали (WСS)
+
м
TOWBCS
4
Значения износа в базовой кинематической систе-
+
м
ме (ВКS)
TOWTCS
5
Значения износа в системе координат инструмента
+
м
(исходная точка инструментального суппорта T на
зажиме инструмента)
TOWKCS
6
Значения износа в системе координат инструмен-
+
м
тальной головки при кинематической трансформа-
ции
(отличается от MCS вращением инструмента)
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
1321
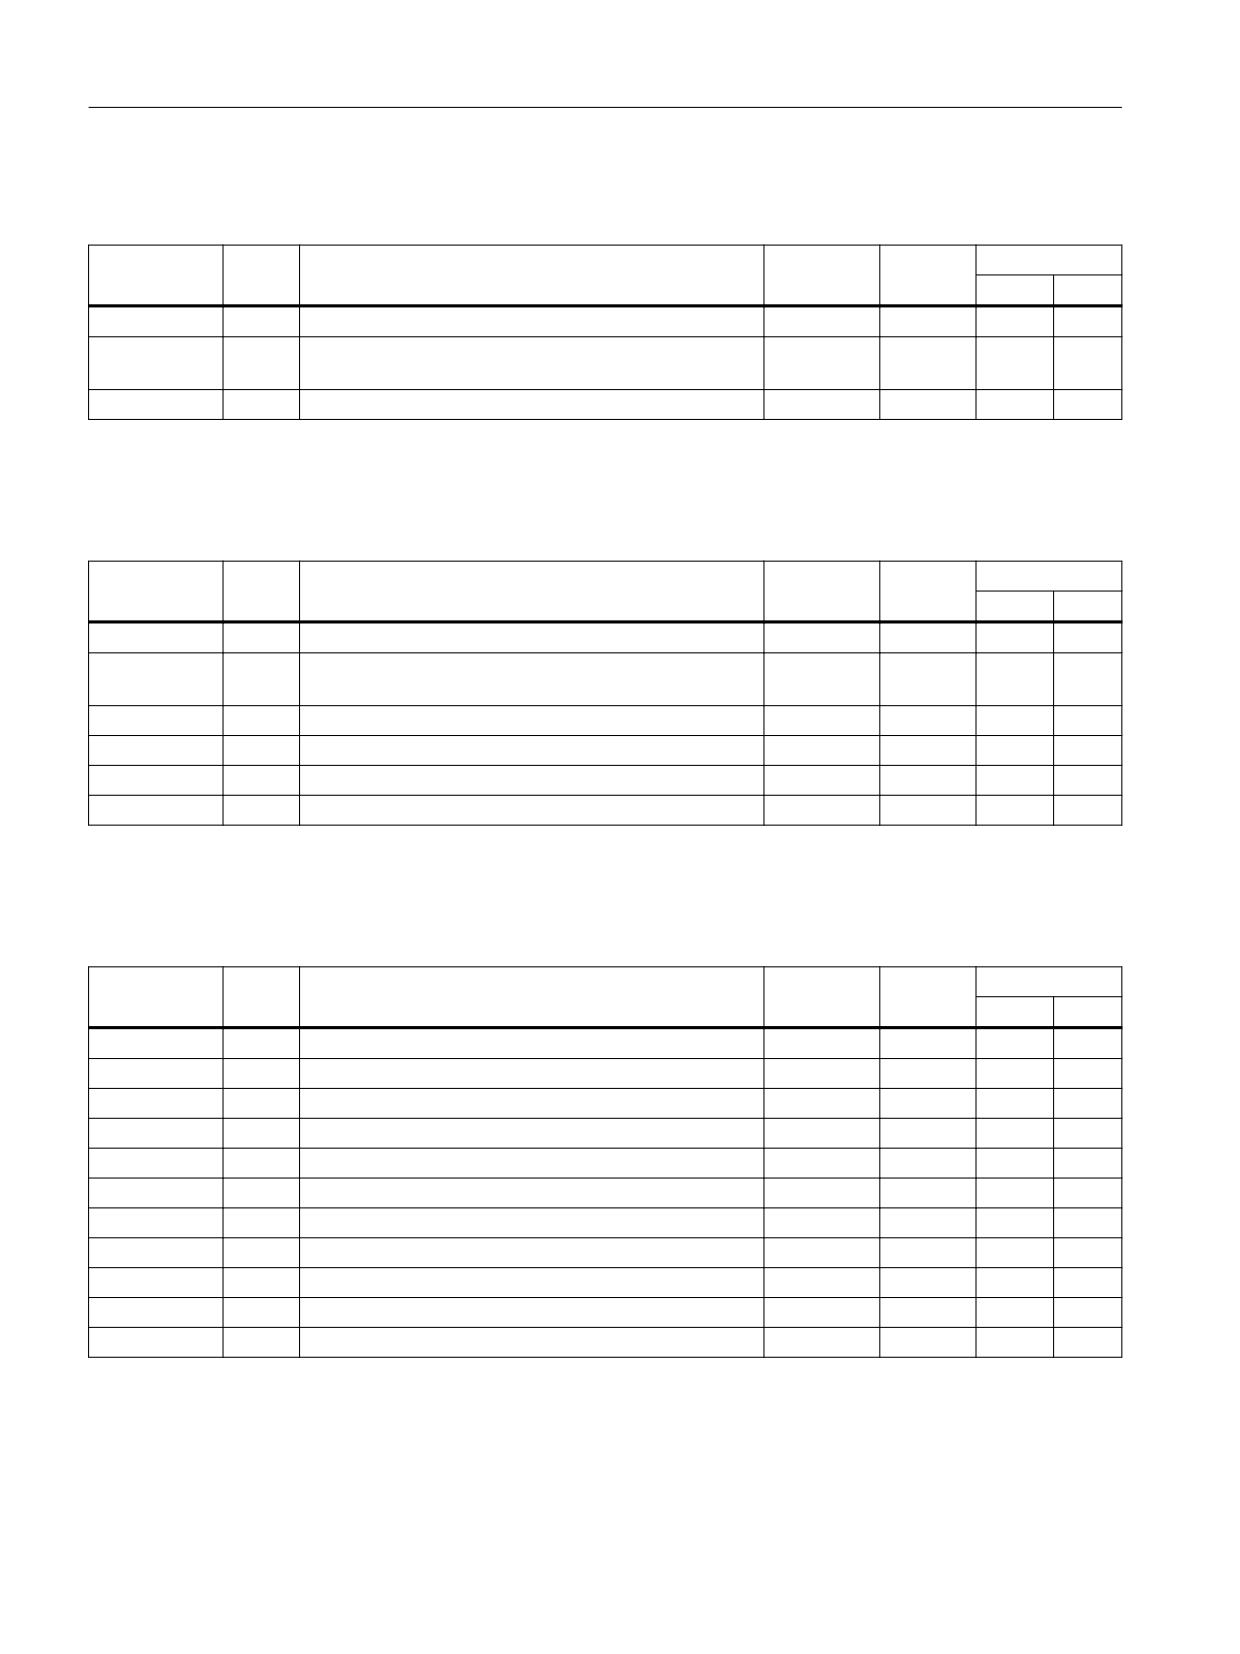
Таблицы
5.3 G-команды
5.3.57
G-группа 57: Замедление на углах
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
FENDNORM
1
Замедление на углах ВЫКЛ
+
м
x
G62
2
Замедление на внутренних углах при активной кор-
+
м
рекции радиуса инструмента (G41/ G42)
G621
3
Замедление на всех углах
+
м
5.3.58
G-группа 59: Динамический режим для интерполяции траектории
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
DYNNORM
1
Обычная динамика
+
м
x
DYNPOS
2
Режим позиционирования, нарезание внутренней
+
м
резьбы
DYNROUGH
3
Черновая обработка
+
м
DYNSEMIFIN
4
Предварительная чистовая обработка
+
м
DYNFINISH
5
Чистовая обработка
+
м
DYNPREC
6
Точная чистовая обработка
+
м
5.3.59
G-группа 60: Ограничение рабочего поля
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
WALCS0
1
Ограничение рабочего поля WCS ВЫКЛ
+
м
x
WALCS1
2
Группа ограничений рабочего поля WCS 1 активна
+
м
WALCS2
3
Группа ограничений рабочего поля WCS 2 активна
+
м
WALCS3
4
Группа ограничений рабочего поля WCS 3 активна
+
м
WALCS4
5
Группа ограничений рабочего поля WCS 4 активна
+
м
WALCS5
6
Группа ограничений рабочего поля WCS 5 активна
+
м
WALCS6
7
Группа ограничений рабочего поля WCS 6 активна
+
м
WALCS7
8
Группа ограничений рабочего поля WCS 7 активна
+
м
WALCS8
9
Группа ограничений рабочего поля WCS 8 активна
+
м
WALCS9
10
Группа ограничений рабочего поля WCS 9 активна
+
м
WALCS10
11
Группа ограничений рабочего поля WCS 10 активна
+
м
Программирование ЧПУ
1322
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
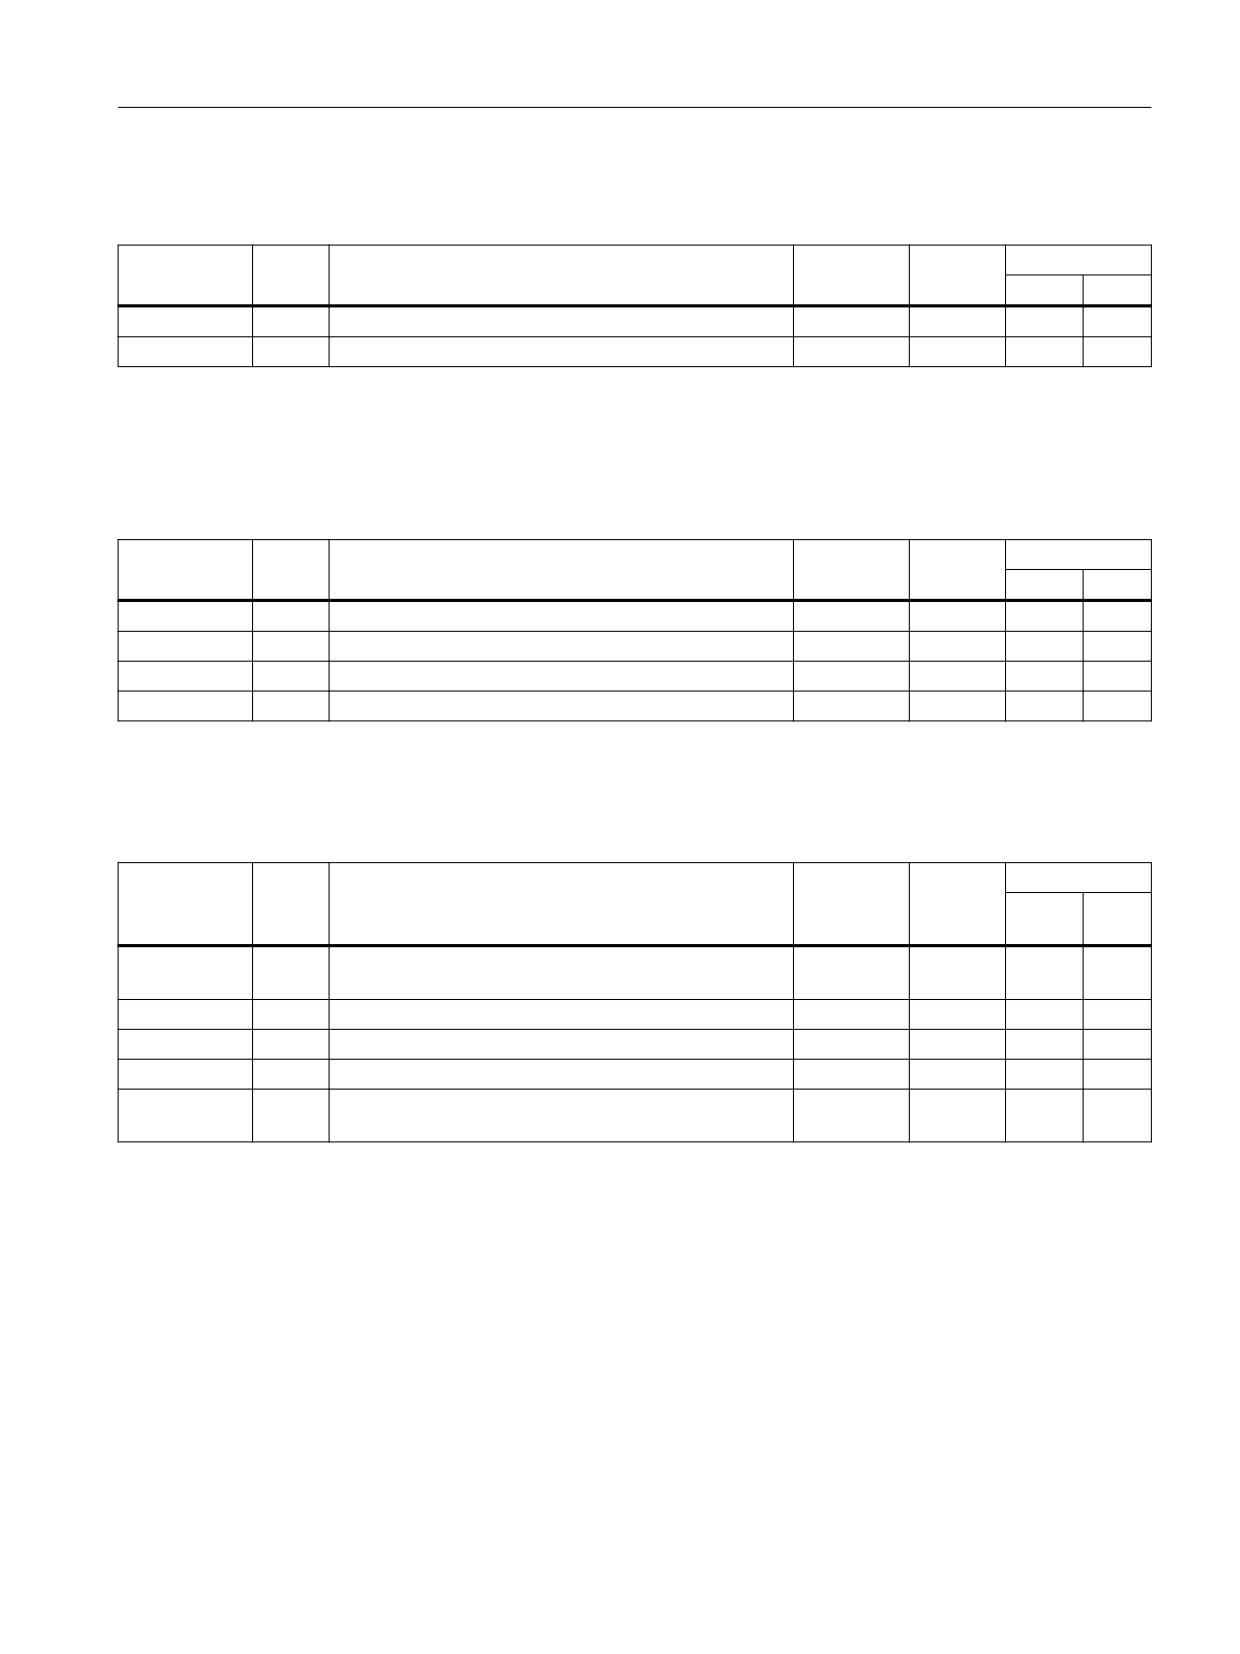
Таблицы
5.3 G-команды
5.3.60
G-группа 61: Сглаживание ориентации инструмента
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
ORISOF
1
Сглаживание ориентации инструмента ВЫКЛ
+
м
x
ORISON
2
Сглаживание ориентации инструмента ВКЛ
+
м
5.3.61
G-группа 62: Режим повторного подвода для REPOS (действует не
модально)
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
SAG
MH
RMBBL
1
Повторный подвод к начальной точке кадра
-
п
RMIBL
2
Повторный подвод к точке прерывания
-
п
x
RMEBL
3
Повторный подвод к конечной точке кадра
-
п
RMNBL
4
Повторный подвод к следующей точке траектории
-
п
5.3.62
G-группа 64: Цикловые фреймы
G-команда
№ 1)
Объяснение
MD20150 2)
W 3)
STD 4)
Активный фрейм шлифования в канале
SAG
MH
$P_GFRAME =
GFRAME[ 0 ]
1
Фрейм шлифования сохранения данных $P_GFR[ 0 ]
+
м
x
(нулевой фрейм)
GFRAME[ 1 ]
2
Фрейм шлифования сохранения данных $P_GFR[ 1 ]
+
м
GFRAME[ 2 ]
3
Фрейм шлифования сохранения данных $P_GFR[ 2 ]
+
м
+
м
GFRAME[ 100
101
Фрейм шлифования сохранения данных
+
м
]
$P_GFR[ 100 ]
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
1323
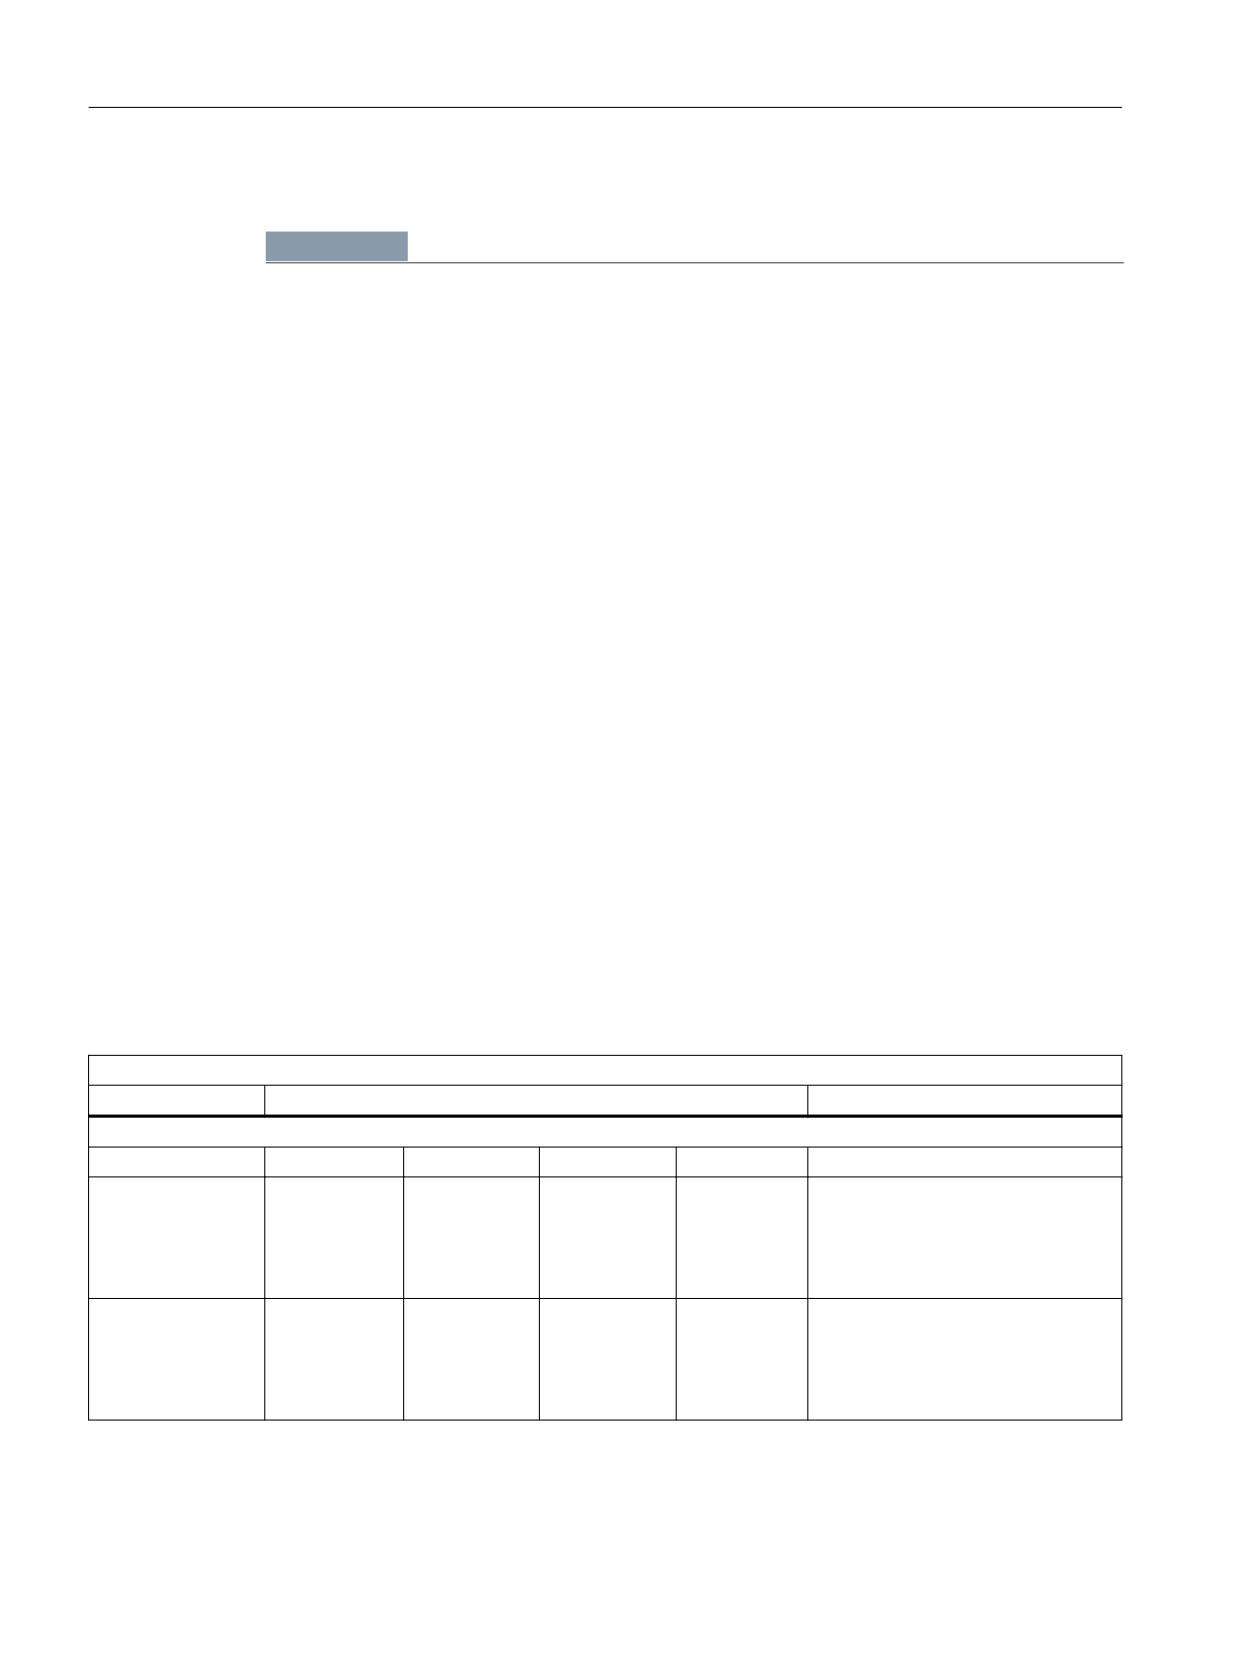
Таблицы
5.4 Предопределенные процедуры
̲͔͇͌͊͌͋
1)
Внутренний номер (например, для интерфейса PLC)
2)
Возможность конфигурирования G-команды как положения сброса группы G при запуске,
Reset или завершении программы обработки детали (с
MD20150 $MC_GCODE_RESET_VALUES):
+
конфигурируемая
-
не конфигурируемая
3)
Активность G-команды:
м
модально (с выходом за границы кадров)
п
покадрово
4)
Положение сброса, см. следующие машинные данные:
• MD20149 $MC_GCODE_RESET_S_VALUES (положение сброса G-групп (fix))
• MD20150 $MC_GCODE_RESET_VALUES (положение сброса G-групп)
• MD20151 $MC_GCODE_RESET_S_MODE (сброс G-групп (fix) )
• MD20152 $MC_GCODE_RESET_MODE (сброс G-групп)
• MD20154 $MC_EXTERN_GCODE_RESET_VALUES (положение сброса G-групп в режиме ISO)
• MD20156 $MC_EXTERN_GCODE_RESET_MODE (сброс внешних G-групп)
SAG Стандартная настройка Siemens AG
MH
Стандартная настройка изготовителя станка (Maschinenhersteller) (см. указания изго-
товителя станка)
5.4
Предопределенные процедуры
Вызов предопределенной процедуры запускает выполнение предопределенной
функции ЧПУ. Предопределенная процедура, в отличие от предопределенной
функции, не выводит возвращаемого значения.
Система координат
Идентификатор
Параметр
Объяснение
1.
2.
3. - 15.
4. - 16.
PRESETON
AXIS *):
REAL:
как 1 ...
как 2 ...
Установка фактического значе-
идентифика-
Preset-смеще-
ния для запрограммированных
тор оси
ние
осей с потерей состояния рефери-
ось станка
G700/G710
рования
контекст
PRESETONS
AXIS *):
REAL:
как 1 ...
как 2 ...
Установка фактического значе-
идентифика-
Preset-смеще-
ния для запрограммированных
тор оси
ние
осей без потери состояния рефе-
ось станка
G700/G710
рирования
контекст
Программирование ЧПУ
1324
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Таблицы
5.4 Предопределенные процедуры
Система координат
Идентификатор
Параметр
Объяснение
DRFOF
Удаление смещения DRF для всех
согласованных с каналом осей
*) Вместо идентификаторов осей станка могут стоять идентификаторы геометрических или дополнительных осей, если
возможно однозначное отображение.
Группы осей
Идентификатор
Параметр
Объяснение
GEOAX
1.
2.
3. / 5.
4. / 6.
Выбор параллельной системы
координат
INT:
AXIS:
как 1
как 2
номер гео-
идентифика-
оси 1 - 3
тор оси кана-
ла
FGROUP
1. - 8.
Переменная исходная точка
значения F: определение осей, к
AXIS:
которым относится подача по
идентификатор оси канала
траектории
Макс. количество осей: 8
С помощью FGROUP ( ) без указа-
ния параметров активируется стан-
дартная настройка для исходной
точки значения F.
SPLINEPATH
1.
2. - 9.
Определение соединения сплай-
нов
INT:
AXIS:
соединение
идентификатор гео- или доп. оси
Макс. количество осей: 8
сплайнов
(должно быть
1)
POLYPATH
1.
2.
Включение полиномиальной ин-
терполяции для выбранных групп
STRING
STRING
осей
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
1325
содержание .. 17 18 19 20 ..