содержание .. 13 14 15 16 ..
SINUMERIK 840D sl. Программирование ЧПУ. Руководство по программированию (2021 год) - часть 15
Расширенное программирование
4.16 Соединения осей
Кодовое слово
Свойство соединения / зна-
Синтаксис
чение
CPMRESET
Поведение соединения при
CPMRESET[FAx]="<реакция на Reset>"
RESET
"<Реакция на
"NONE"
Текущее состояние соеди-
Reset>":
нения сохраняется.
"ON"
Если соответствующий
модуль сопряжения соз-
дан, то соединение вклю-
чается. Активируются все
определенные отноше-
ния ведущей оси. Это про-
исходит и тогда, когда все
или часть этих отношений
ведущей оси уже актив-
ны, т. е. при полностью
активированном соеди-
нении выполняется по-
вторная синхронизация.
"OF"
Активное наложенное
движение затормажи-
вается до состояния по-
коя. После этого соедине-
ние выключается. Если
соответствующий модуль
сопряжения был создан
без явного определения
(CPDEF), то модуль сопря-
жения удаляется. В ином
случае он сохраняется,
т. е. может использовать-
ся и дальше.
"OFC"
Возможно только для
шпинделей!
Ведомый шпиндель про-
должает движение с ак-
туальной на момент вре-
мени отключения часто-
той вращения/скоростью.
Соединение выключает-
ся. Если соответствую-
щий модуль сопряжения
был создан без явного
определения (CPDEF), то
модуль сопряжения удал-
яется. В ином случае он
сохраняется, т. е. может
использоваться и дальше.
"DEL"
Активное наложенное
движение затормажи-
вается до состояния по-
коя. После этого соедине-
ние деактивируется и
удаляется.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
979
Расширенное программирование
4.16 Соединения осей
Кодовое слово
Свойство соединения / зна-
Синтаксис
чение
"DELC"
Возможно только для
шпинделей!
Ведомый шпиндель про-
должает движение с ак-
туальной на момент вре-
мени отключения часто-
той вращения/скоростью.
Соединение деактиви-
руется и после удаляется.
CPMSTART
Поведение соединения при
CPMSTART[FAx]="<поведение при запуске>"
запуске программы обработ-
"<Поведение при
"NONE"
Текущее состояние соеди-
ки детали
запуске>":
нения сохраняется.
"ON"
Соединение включается.
Активируются все опреде-
ленные отношения веду-
щей оси. Это происходит
и тогда, когда все или
часть этих отношений ве-
дущей оси уже активны,
т. е. при полностью акти-
вированном соединении
выполняется повторная
синхронизация.
"OF"
Соединение выключает-
ся. Если соответствую-
щий модуль сопряжения
был создан без явного
определения (CPDEF), то
модуль сопряжения удал-
яется. В ином случае он
сохраняется, т. е. может
использоваться и дальше.
"DEL"
Соединение деактиви-
руется и после удаляется.
CPMPRT
Поведение соединения при
CPMPRT[FAx]="<поведение при запуске>"
запуске программы обработ-
"<Поведение при
см. CPMSTART
ки детали под поиск кадра че-
запуске>":
рез тестирование программы
CPLINTR
Значение смещения для вход-
CPLINTR[FAx,LAx]=<значение>
ного значения ведущей оси
CPLINSC
Коэффициент масштабирова-
CPLINSC[FAx,LAx]=<значение>
ния для входного значения ве-
дущей оси
CPLOUTTR
Значение смещения для вы-
CPLOUTTR[FAx,LAx]=<значение>
ходного значения соединения
CPLOUTSC
Коэффициент масштабирова-
CPLOUTSC[FAx,LAx]=<значение>
ния для выходного значения
соединения
Программирование ЧПУ
980
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.16 Соединения осей
Кодовое слово
Свойство соединения / зна-
Синтаксис
чение
CPSYNCOP
Пороговое значение для пози-
CPSYNCOP[FAx]= <значение>
ционного синхронного хода
"грубого”
CPSYNFIP
Пороговое значение для пози-
CPSYNFIP[FAx]=<значение>
ционного синхронного хода
"точного”
CPSYNCOP2
Второе пороговое значение
CPSYNCOP2[FAx]=<значение>
для позиционного синхронно-
го хода "грубого”
CPSYNFIP2
Второе пороговое значение
CPSYNFIP2[FAx]=<значение>
для позиционного синхронно-
го хода "точного”
CPSYNCOV
Пороговое значение для ско-
CPSYNCOV[FAx]=<значение>
ростного синхронного хода
"грубого”
CPSYNFIV
Пороговое значение для ско-
CPSYNFIV[FAx]=<значение>
ростного синхронного хода
"точного”
CPMBRAKE
Поведение ведомой оси при
CPMBRAKE[FAx]=<биткодированное значение>
определенных сигналах и ко-
мандах останова
CPMVDI
Реакция ведомой оси на опре-
CPMVDI[FAx]=<биткодированное значение>
деленные интерфейсные сиг-
налы ЧПУ/PLC
CPMALARM
Блокировка вывода спец. от-
CPMALARM[FAx]=<биткодированное значение>
носящихся к соединению ава-
рийных сообщений
CPSETTYPE
Тип соединения
CPSETTYPE[FAx]="<тип соединения>"
"<тип соединения>":
"CP"
Свободная программи-
руемость
"TRAIL"
Тип соединения "совмест-
ное движение"
"LEAD"
Тип соединения "соедине-
ние по главному значе-
нию"
"EG"
Тип соединения "элек-
тронный редуктор"
"COUP"
Тип соединения "синхрон-
ный шпиндель"
FAx: ведомая ось/ведомый шпиндель
LAx: ведущая ось/ведущий шпиндель
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
981
Расширенное программирование
4.16 Соединения осей
Примечание
Свойства соединения, которые не программируются явно (в программе обработки
детали или в синхронных действиях), активируются со своими стандратным настройкам.
В зависимости от настройки кодового слова CPSETTYPE вместо стандартных настроек
(CPSETTYPE="CP") могут быть активированы и предустановленные свойства
соединения.
Дополнительная информация
Подробную информацию по базовым соединениям осей можно найти в:
• Описание функций - Оси и шпиндели
4.16.7
Тангенциальное управление
4.16.7.1
Определение соединения (TANG)
С помощью предварительно определенной процедуры TANG(...) определяется
тангенциальное соединение между круговой осью в качестве ведомой оси и двумя
геометрическими осями в качестве ведущих осей. При этом ведомая ось непрерывно
выравнивается относительно касательной к траектории ведущей оси.
Примечание
коэффициент связи
Явного программирования коэффициента связи 1 не требуется.
Коэффициент связи -1 поворачивает направление тангенциальной оси.
Синтаксис
TANG(<ведомая ось>, <ведущая ось_1>, <ведущая ось_2>, <коэффициент связи>,
<система координат>, <оптимизация>)
Объяснение
TANG(...):
Определение тангенциального соединения
<ведомая ось>:
Имя ведомой оси (круговая ось)
Тип данных:
AXIS
Диапазон зна-
Имя оси канала
чений:
Программирование ЧПУ
982
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.16 Соединения осей
<ведущая ось_1>
Имена ведущих осей (геометрических осей) 1)
<ведущая ось_2>
Тип данных:
AXIS
Диапазон зна-
Имена геометрических осей канала
чений:
<коэффициент связи>:
Коэффициент n изменения угла ведомой оси относительно изме-
нения касательной к траектории ведущих осей:
Изменение углаведомая ось = изменение углакасательная к траектории * n
Тип данных:
REAL
Значение по
1,0
умолчанию:
<Система координат>:
Действующая система координат 2)
Тип данных:
CHAR
Значение:
"B":
Базовая система координат (значение
по умолчанию)
"W":
Система координат детали (недоступно)
<Оптимизация>:
Вид оптимизации
Тип данных:
CHAR
Значение:
"S":
Стандарт (значение по умолчанию)
Динамика круговой оси не оказывает
обратного действия на ведущие оси.
Если динамика круговой оси превышает
значение, необходимое для слежения,
это перемещение отличается достаточ-
ной точностью. Если динамика круговой
оси недостаточно высока для отслежи-
вания изменения касательной к траекто-
рии, центровка круговой оси вдоль не-
определенного пути перешлифовки бу-
дет отличаться от заданной центровки.
"P":
Динамика круговой оси учитывается
при планировании траектории ведущих
осей.
Для этого при включении тангенциаль-
ного соединения командой TANGON()
необходимо указать два дополнитель-
ных параметра:
• Путь перешлифовки
• Угловой допуск
См. главу "Включение соединения
(TANGON) (Страница 985)"
Примечание
В связи с кинематическими трансфор-
мациями рекомендуется использовать
вид оптимизации "P".
Указание
Значения по умолчанию не требуют явного программирования.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
983
Расширенное программирование
4.16 Соединения осей
1)
Примечание
В качестве ведущих осей тангенциального соединения следует использовать геометрические
оси, которые относительно исходного положения станка проходят запрограммированную траек-
торию в системе координат станка (MСS). Если, например, на фрезеровальном станке с качаю-
щейся головкой применяется поворотный цикл CYCLE800, то, в зависимости от конфигурации
цикла, происходит интерполяция в WKS, например, по геометрическим осям X и Y. Тангенциаль-
ное соединение должно быть, напротив, определено с геометрическими осями в качестве веду-
щих осей, которые проходят в WСS запрограммированную траекторию. Для этого в качестве
ведущих осей следует использовать геометрические оси в неповернутом состоянии станка.
2) Примечание
Базовая система координат (BKS), в отличие от MСS, не может быть повернута. Если, напри-
мер ,.через команду ROT или цикл поворота CYCLE800 БСК поворачивается, то тангенциальное
управление перестает работать корректно.
4.16.7.2
Включение создания промежуточного кадра (TLIFT)
Если изменение касательной ведомой оси в какой-либо точке запрограммированной
траектории ведущих осей превышает предельное значение, заданное в машинных
данных MD37400 $MA_EPS_TLIFT_TANG_STEP, то дальнейшее планирование траектории
будет зависеть от настроенных параметров угла. Без использования предварительно
определенной процедуры TLIFT(...) перемещение будет осуществляться в соответствии с
методом перешлифовки, заданным в TANG(...) (Страница 982) и TANGON(...)
(Страница 985).
Включение создания промежуточного кадра
При программировании TLIFT(...) в связи с TANG(...) в ходе предварительной обработки
при распознавании угла в этом месте траектории вводится промежуточный кадр,
автоматически созданный системой управления.
При выполнении программы по достижении промежуточного кадра ведущие оси
приостанавливаются. В рамках промежуточного кадра ведомая ось вращается с
максимальной динамикой в направлении касательной к траектории следующего кадра.
После этого ведущие оси перемещаются далее по запрограммированной траектории.
Отключение создания промежуточного кадра
Для выключения создания промежуточного кадра необходимо переопределить
тангенциальное соединение посредством TANG(...), но без последующего включения
создания промежуточного кадра при помощи TLIFT(...).
Синтаксис
TLIFT(<ведомая ось>)
Программирование ЧПУ
984
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.16 Соединения осей
Значение
TLIFT(...):
Включение распознавания углов с расчетом промежуточного кад-
ра
<ведомая ось>:
Имя ведомой оси (круговая ось)
Тип данных:
AXIS
Диапазон зна-
Имя оси канала
чений:
Скорость вращения ведомой оси
Траекторная ось
Если ведомая ось перед активацией тангенциального соединения уже перемещалась в
качестве траекторной оси, вращение в промежуточном кадре происходит в качестве
траекторной оси.
При задании исходного радиуса при помощи FGREF[<ось>]=0.001 вращение
осуществляется с параметрированной максимальной осевой скоростью:
MD32000 $MA_MAX_AX_VELO[<ведомая ось>]
Позиционирующая ось
Если ведомая ось перед активацией тангенциального соединения еще не перемещалась
в качестве траекторной оси, вращение в промежуточном кадре происходит в качестве
позиционирующей оси.
При этом вращение осуществляется с параметрированной скоростью
позиционирующей оси:
MD32060 $MA_POS_AX_VELO[<ведомая ось>]
4.16.7.3
Включение соединения (TANGON)
Предварительно определенная процедура TANGON(...) включает определенное ранее
в TANG(...) (Страница 982) тангенциальное соединение. При этом ведомая ось
непрерывно выравнивается относительно касательной к траектории ведущей оси при
последующем перемещении ведущих осей.
Угол ведомой оси
Угол, занимаемый ведомой осью относительно касательной к траектории, зависит от
заданного в TANG(...) коэффициента трансформации, заданного в машинных данных
MD37402 $MA_TANG_OFFSET угла смещения и действующего дополнительного к нему
угла смещения, заданного через TANGON(...).
Оптимизация «P»
Если при определении тангенциального соединения (TANG(...)) в качестве параметра
оптимизации будет указано значение «P», то при включении соединения потребуется
указать параметр «Путь перешлифовки» и, возможно, параметр «Угловой допуск».
Если в качестве углового допуска будет задано значение 0, действует только параметр
«Путь перешлифовки».
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
985
Расширенное программирование
4.16 Соединения осей
Если в качестве углового допуска будет задано значение выше 0, то эффективный путь
перешлифовки будет складываться из минимального параметрированного пути
перешлифовки и пути перешлифовки на основании параметрированного углового
допуска.
Если динамика ведомой оси недостаточна для отслеживания параметрированных
условий, то скорость движения ведущих осей по траектории будет соответственно
снижена.
Синтаксис
TANGON(<ведомая ось>, <угол смещения>, <путь перешлифовки>, <угловой допуск>)
Значение
TANGON(...):
Включение тангенциального соединения
<ведомая ось>:
Имя ведомой оси (круговая ось)
Тип данных:
AXIS
Диапазон зна-
Имя оси канала
чений:
<Угол смещения>:
Угол смещения ведомой оси относительно касательной к траекто-
рии
Исходной точкой служит нулевая точка круговой оси.
Тип данных:
REAL
<Путь перешлифовки>:
Макс. допустимый путь перешлифовки
Если путь перешлифовки вследствие динамических условий ока-
жется больше, то скорость движения ведущих осей по траектории
будет снижена.
Тип данных:
REAL
<угловой допуск>:
Макс. допустимый допуск относительно заданного угла между ну-
левым положением ведомой оси и касательной к траектории
Тип данных:
REAL
4.16.7.4
Выключение соединения (TANGOF)
Предварительно определенная процедура TANGOF(...) выключает тангенциальное
соединение, определенное в TANG(...) (Страница 982) и включенное в TANGON(...)
(Страница 985). После этого ведомая ось прекращает выравниваться по касательной к
траектории ведущей оси. Соединение ведомой оси с ведущими осям сохраняется даже
после выключения, что препятствует использованию, например, следующих функций:
• Смена плоскостей
• Переключение геометрических осей
• Определение нового тангенциального соединения для ведомой оси
Полный разрыв соединения ведомой и ведущих осей происходит только после удаления
соединения посредством TANGDEL(...) (Страница 987).
Программирование ЧПУ
986
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.16 Соединения осей
Программирование
TANGOF(<ведомая ось>)
Значение
TANGOF(...):
Выключение тангенциального соединения
<ведомая ось>:
Имя ведомой оси (круговая ось)
Тип данных:
AXIS
Диапазон зна-
Имя оси канала
чений:
4.16.7.5
Удаление соединения (TANGDEL)
Тангенциальное соединение, определенное в TANG(...) (Страница 982), сохраняется даже
после отключения тангенциального соединения в TANGOF(...) (Страница 986).
Существующее тангенциальное соединение препятствует выполнению, например,
следующих пунктов:
• Смена плоскостей
• Переключение геометрических осей
• Определение нового тангенциального соединения для ведомой оси
Предварительно определенная процедура TANGDEL(...) после выключения
тангенциального соединения в TANGOF(...) удаляет имеющее тангенциальное
соединение.
Синтаксис
TANGDEL(<ведомая ось>)
Значение
TANGDEL(...):
Удаление тангенциального соединения, определенного в TANG()
Активность:
Покадрово
<ведомая ось>:
Имя ведомой оси, тангенциальное соединение которой нужно уда-
лить
Тип данных:
AXIS
Диапазон зна-
Имя оси канала
чений:
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
987
Расширенное программирование
4.16 Соединения осей
Примеры
Смена ведущей оси
Перед тем, как определить для ведомой оси новое тангенциальное соединение с другой
ведущей осью, потребуется предварительно удалить имеющееся тангенциальное
соединение.
Программный код
Комментарий
N10 TANG(A, X, Y, 1)
; определение тангенциального соединения для ведомой оси A: A к
X и Y
N20 TANGON(A)
; включение тангенциального соединения для ведомой оси A
N30 X10 Y20
N80 TANGOF(A)
; выключение тангенциального соединения для ведомой оси A
N90 TANGDEL(A)
; удаление тангенциального соединения для ведомой оси A
N120 TANG(A, X, Z)
; определение нового тангенциального соединения для ведомой оси A
N130 TANGON(A)
; включение нового тангенциального соединения для ведомой оси A
Переключение геометрических осей
Перед переключением геометрической оси для имеющегося соединения необходимо
предварительно удалить соединение.
Программный код
Комментарий
N10 GEOAX(2, Y1)
; 2. Геометрическая ось = ось станка Y1
N20 TANG(A, X, Y)
; определение тангенциального соединения для ведомой оси A
N30 TANGON(A, 90)
; включение тангенциального соединения для ведомой оси A
N40 G2 F8000 X0 Y0 I0 J50
; кадр движения
N50 TANGOF(A)
; выключение тангенциального соединения для ведомой оси A
N60 TANGDEL(A)
; удаление тангенциального соединения для ведомой оси A
N70 GEOAX(2, Y2)
; 2. Геометрическая ось = ось станка Y2
N80 TANG(A, X, Y)
; определение нового тангенциального соединения для ведомой
оси A
N90 TANGON(A, 90)
; включение нового тангенциального соединения для ведомой оси
A
4.16.8
Соединение Master/Slave (MASLDEF, MASLDEL, MASLON, MASLOF,
MASLOFS)
"Соединение Master/Slave" обеспечивает:
• Соединение Slave-осей с Master-осью в состоянии покоя участвующих осей.
• Соединение и разъединение вращающихся, управляемых по скорости шпинделей.
• Динамическое конфигурирование.
Программирование ЧПУ
988
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.16 Соединения осей
Примечание
Режим позиционирования
У осей и шпинделей в режиме позиционирования соединение замыкается и
разъединяется только в состоянии покоя.
Синтаксис
MASLON(<Slave_1>,<Slave_2>,...)
MASLOF(<Slave_1>,<Slave_2>,...)
MASLOFS(<Slave_1>,<Slave_2>,...)
Динамическое конфигурирование:
MASLDEF(<Slave_1>,<Slave_2>,...,<Master>)
MASLDEL(<Slave_1>,<Slave_2>,...)
Объяснение
MASLON:
Включение временного соединения Master/Slave
<Slave_x>,...:
Slave-ось 1 ... n
MASLOF:
Выключение активного соединения Master/Slave
<Slave_1>,...:
Slave-ось 1 ... n
MASLOFS:
Разрыв соединения Master/Slave и автоматическое затормаживание Slave-шпин-
делей (см. указание "Поведение шпинделей при соединении в режиме управле-
ния по скорости"!)
<Slave_1>,...:
Slave-ось 1 ... n
MASLDEF:
Создание/изменение структуры Master/Slave из программы обработки детали
<Slave_1>,...:
Slave-ось 1 ... n
<Master>:
Master-ось
MASLDEL:
Разорвать соединение Master/Slave и удалить определение структуры
<Slave_1>,...:
Slave-ось 1 ... n
Примечание:
Сконфигурированные в машинных данных определения Master/Slave сохраняют-
ся.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
989
Расширенное программирование
4.16 Соединения осей
Примечание
Поведение шпинделей при соединении в режиме управления по скорости
Для шпинделей в режиме управления по скорости поведение при соединении MASLON,
MASLOF, MASLOFS и MASLDEL определяется явно через следующие машинные данные:
MD37263 $MA_MS_SPIND_COUPLING_MODE
В стандартной настройке с MD 37263 = 0 соединение и разъединение осей Slave
осуществляется исключительно в состоянии покоя участвующих осей. MASLOFS
соответствует MASLOF.
При MD37263 = 1 оператор соединения выполняется сразу же, т. е. и при движении.
Соединение при MASLON сразу же замыкается, а при MASLOFS или MASLOF сразу же
размыкается. Вращающиеся при этом Slave-шпиндели сохраняют при MASLOF свои
скорости до повторного программирования скорости. При MASLOFS, напротив, они
автоматически затормаживаются.
Примечание
При MASLOF/MASLOFS не явная остановка предварительной обработки отсутствует. Из-
за отсутствия остановки предварительной обработки системные переменные $P до
момента повторного программирования не выводят для осей Slave обновленных
значений.
Примечание
Для Slave-осей фактическое значение через PRESETON может быть синхронизировано с
тем же значением Master-оси. Для этого необходимо на короткое время отключить
постоянное соединение Master/Slave, чтобы установить фактическое значение не
реферированной Slave-оси при POWER ON на значение Master-оси. После этого снова
восстанавливается постоянное соединение.
Постоянное соединение Master/Slave активируется следующей настройкой MD:
MD37262 $MA_MS_COUPLING_ALWAYS_ACTIVE = 1
Она не влияет на языковые команды временного соединения.
Примеры
Пример 1: Установка фактического значения для Slave-оси соединения Master/Slave
При постоянном соединении Master/Slave с помощью PRESETON фактическое значение
Slave-оси устанавливается на значение Master-оси.
Программный код
Комментарий
$MA_MS_COUPLING_ALWAYS_ACTIVE[AX2]=0
; Выключение постоянного соединения Slave-оси
NEWCONF
; Активация изменения машинных данных
STOPRE
MASLOF(Y1)
; Выключение временного соединения
Программирование ЧПУ
990
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.16 Соединения осей
Программный код
Комментарий
PRESETON(AX2,$VA_IM(M_AX))
; Фактическое значение Slave-оси = фактическое
значение Master-оси
$MA_MS_COUPLING_ALWAYS_ACTIVE[AX2]=1
; Включение постоянного соединения Slave-оси
NEWCONF
; Активация изменения машинных данных
Пример 2: Динамическое конфигурирование соединения Master/Slave
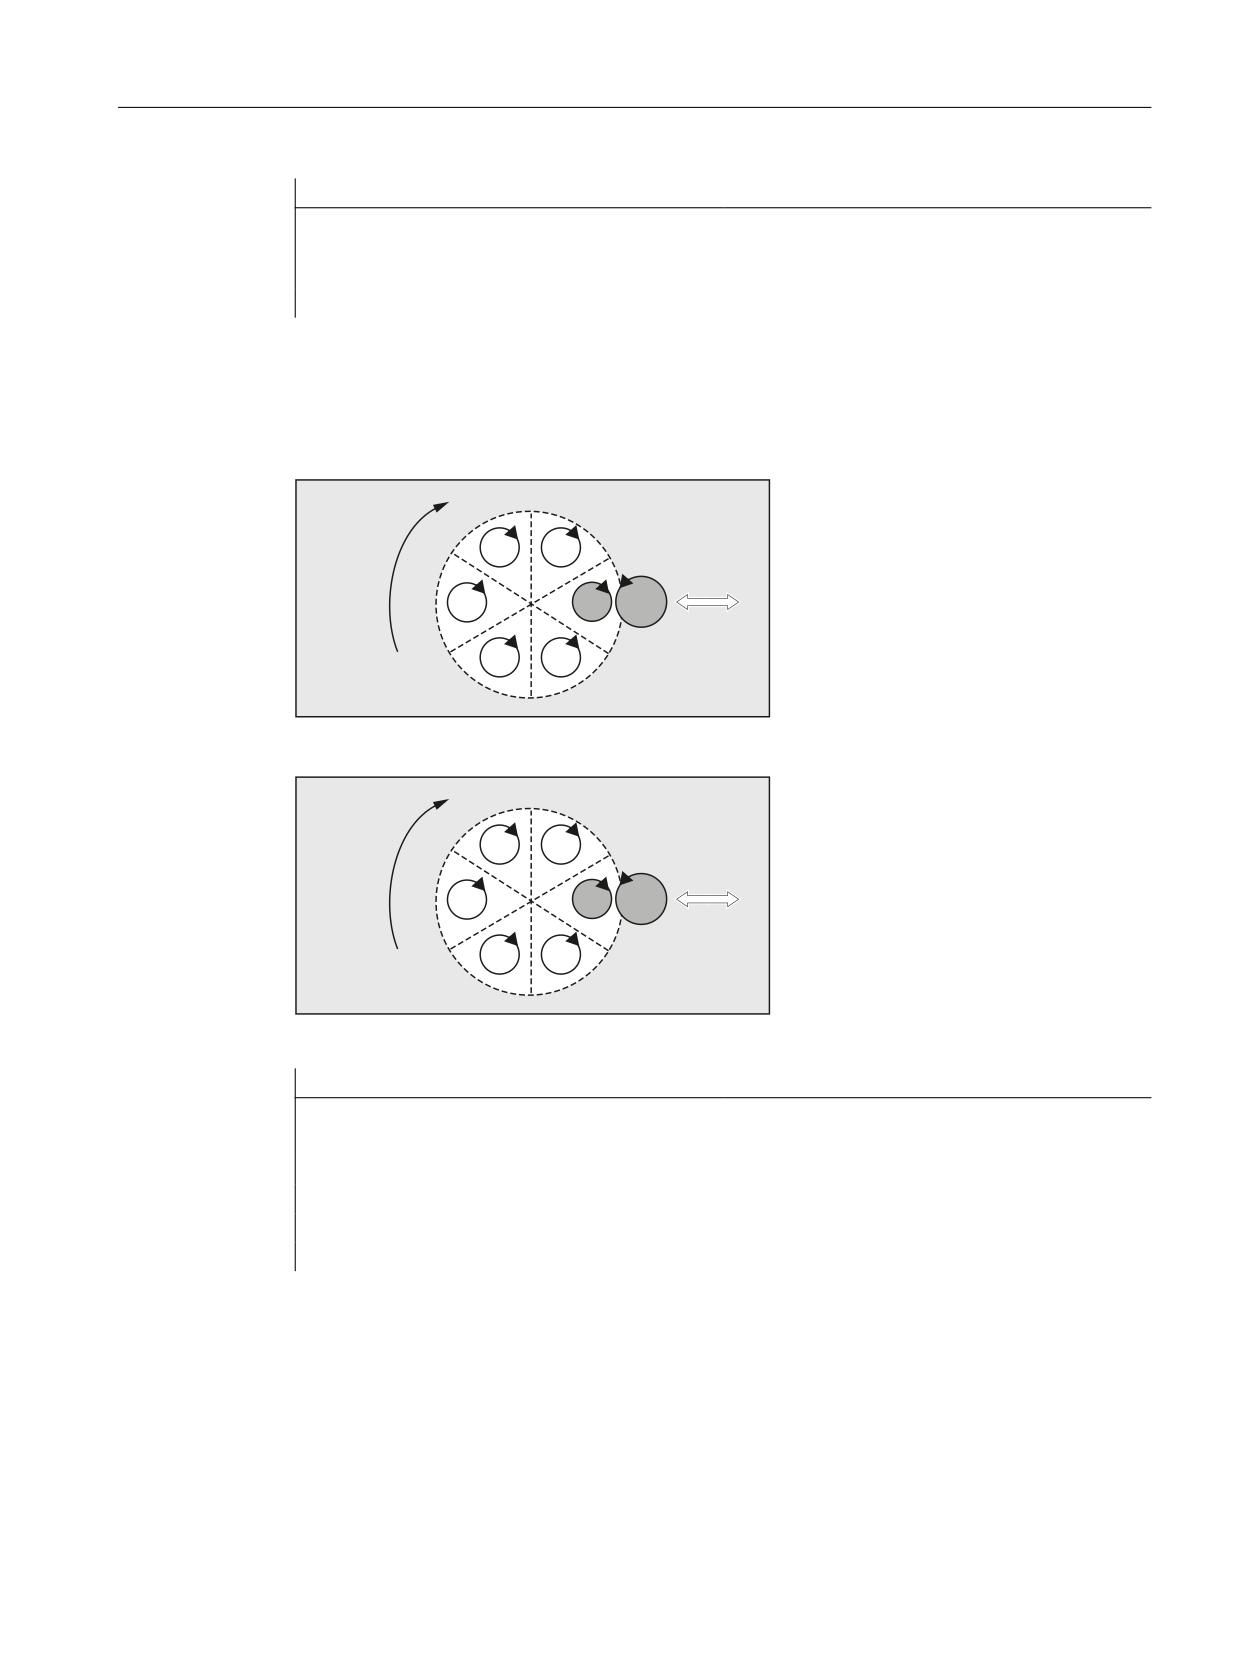
Для того, чтобы соединение после вращения осевого контейнера, могло бы быть
замкнуто с другим шпинделем, прежде необходимо разъединить старое соединение,
удалить конфигурацию и сконфигурировать новое соединение.
̴͇͖͇͉͔͗͒͌͏͌
6
6
͉͇͔͗͌͠͏ͦ
͕͔͙͔͇͑͌͐͌͗
$;
$;
̳͇͔͌͜͏͇͌͑͘͞
ͦ ͖͕͇͇͋͞
6
$;
$;
$8;
$;
$;
6
6
Рисунок 4-15
Перед поворотом осевого контейнера
̴͇͖͇͉͔͗͒͌͏͌
6
6
͉͇͔͗͌͠͏ͦ
͕͔͙͔͇͑͌͐͌͗
$;
$;
̳͇͔͌͜͏͇͌͑͘͞
ͦ ͖͕͇͇͋͞
6
$;
$;
$8;
$;
$;
6
6
Рисунок 4-16
После поворота осевого контейнера на один слот
Программный код
Комментарий
MASLDEF(AUX,S3)
; AUX: Slave, S3: Master = AX3
MASLON(AUX)
; Соединение вкл
M3=3 S3=4000
; Поворот Master
MASLDEL(AUX)
; Разрыв и удаление соединения
AXCTSWE(CT1)
; Разрешение поворота осевого контейнера
MASLDEF(AUX,S3)
; AUX: Slave, S3: Master = AX2
Дополнительная информация
• Описание функций - Технологии
• Описание функций - Основные функции
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
991
Расширенное программирование
4.17 Синхронные действия
4.17
Синхронные действия
4.17.1
Определение синхронного действия
Синхронное действие определяется в кадре программы обработки детали. В этом кадре
не должно быть запрограммировано других команд, не являющихся составной частью
синхронного действия.
Синхронное действие состоит из следующих компонентов:
Действи-
Условная часть
Операционная часть при вы-
Операционная часть при невы-
тель-
полненном условии
полненном условии
(опционально)
ность,
(опционально)
идент. но-
Частота
G-ко-
Условие
Кодовое
G-ко-
Операции
Кодовое
G-ко-
Операции
мер.
манда
слово
манда
слово
манда
(опцио-
(оп-
(оп-
(оп-
нально)
цио-
цио-
цио-
на-
на-
на-
льно)
льно)
льно)
--- 1)
--- 1)
G...
Логическое
DO
G...
Операция
ELSE
G...
Операция
1
1
ID=<Nr>
WHENEVER
выражение
IDS=<Nr>
FROM
Операция
Операция
WHEN
n
n
EVERY
1)
не запрограммировано
Синтаксис
DO <операция 1> ... <операция n>
<частота> [<G-функция>] <условие> DO <операция 1> ... <операция n>
ID=<Nr> <частота> [<G-функция>] <условие> DO <операция 1> ... <операция n>
IDS=<Nr> <частота> [<G-функция>] <условие> DO <операция 1> ... <операция n>
IDS=<№> <частота> [<G-функция>] <условие> DO <операция 1...n> ELSE
<операция 1...n>
Дополнительная информация
Описание функций "Синхронные действия"
Программирование ЧПУ
992
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.18 Качание
4.18
Качание
4.18.1
Асинхронное качание (OS, OSP1, OSP2, OST1, OST2, OSCTRL, OSNSC, OSE,
OSB)
Качающаяся ось выполняет поступательно-возвратные движения между двумя точками
возврата 1 и 2 с заданной подачей до отключения маятникового движения.
При маятниковом движении возможна любая интерполяция других осей. Через
движение по траектории или с помощью позиционирующей оси можно достичь
непрерывной подачи. Но при этом связь между маятниковым движением и движением
подачи отсутствует.
Свойства асинхронного качания
• Асинхронное качание действует спец. для оси за границы кадра.
• Через программу обработки детали обеспечивается синхронное с кадром включение
маятникового движения.
• Общая интерполяция нескольких осей и наложение участков качания невозможны.
Программирование
Через следующие команды возможно соответствующее обработке программы ЧПУ
включение и управление асинхронным качанием из программы обработки детали.
Запрограммированные значения синхронно с кадром на главном ходе вносятся в
соответствующие установочные данные и действуют до следующего изменения.
Синтаксис
OSP1[<ось>]=<значение> OSP2[<ось>]=<значение>
OST1[<ось>]=<значение> OST2[<ось>]=<значение>
FA[<ось>]=<значение>
OSCTRL[<ось>]=(<опция установки>,<опция сброса>)
OSNSC[<ось>]=<значение>
OSE[<ось>]=<значение>
OSB[<ось>]=<значение>
OS[<ось>]=1
OS[<ось>]=0
Объяснение
<ось>:
Имя качающейся оси
OS:
Включение / выключение качания
Значе-
1
Включить качание
ние:
0
Выключить качание
OSP1:
Определить позицию точки возврата 1
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
993
Расширенное программирование
4.18 Качание
OSP2:
Определить позицию точки возврата 2
Примечание:
Если активно инкрементальное перемещение, то позиция вычисляется инкремен-
тально к последней запрограммированной в программе ЧПУ соответствующей по-
зиции возврата.
OST1:
Определить время задержки в точке возврата 1 в [сек]
OST2:
Определить время задержки в точке возврата 2 в [сек]
<значение
-2
Интерполяция продолжается без ожидания точного останова
>:
-1
Ожидание точного останова грубого
0
Ожидание точного останова точного
>0
Ожидание точного останова точного с последующим соблюде-
нием указанного времени задержки
Примечание:
Единица для времени задержки идентична запрограммирован-
ному через G4 времени задержки.
FA:
Определить скорость подачи
В качестве скорости подачи действует определенная скорость подачи позициони-
рующей оси. Если скорость подачи не определена, то действует зафиксированное в
машинных данных значение.
Программирование ЧПУ
994
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.18 Качание
OSCTRL:
Указать опции установки и сброса
Опциональные значения 0 - 3 кодируют поведение в точках возврата при отключе-
нии. Можно выбрать один из вариантов 0 - 3. Прочие установки при необходимости
могут комбинироваться с выбранным вариантом. Несколько опций соединяются
символом плюс (+).
<значение
0
При отключении маятникового движения остановиться в сле-
>:
дующей точке возврата (предустановка)
Примечание:
Возможно только через сброс значений 1 и 2.
1
При отключении маятникового движения остановка в точке
возврата 1
2
При отключении маятникового движения остановка в точке
возврата 2
3
При отключении маятникового движения не выполнять подвод
к точке возврата, если ходы выхаживания не запрограммиро-
ваны
4
После выхаживания подвод к конечной позиции
8
Если маятниковое движение отменяется через стирание остат-
ка пути, то после должны быть выполнены ходы выхаживания и
при необходимости переход к конечной позиции.
16
Если маятниковое движение отменяется через стирание остат-
ка пути, то, как при отключении, должен быть выполнен переход
к соответствующей позиции возврата.
32
Измененная подача активна только со следующей точки воз-
врата
64
FA равна 0, FA = 0: наложение хода активно
FA отлична от 0, FA <> 0: наложение скорости активно
128
Для круговой оси DC (кратчайший путь)
256
Ход выхаживания выполняется как двойной ход (стандарт)
1=Ход выхаживания выполняется как одиночный ход.
512
Сначала подвод в стартовую позицию
OSNSC:
Определить число ходов выхаживания
OSE:
Определить конечную позицию (в WCS), к которой должен быть выполнен подвод
после отключения качания
Примечание:
При программировании "OSE" для "OSCTRL" не явно начинает действовать опция 4.
OSB:
Определить стартовую позицию (в WCS), в которую должен быть выполнен подвод
перед включением качания
Подвод в стартовую позицию выполняется до точки возврата 1. Если стартовая по-
зиция совпадает с позицией возврата 1, то следующим шагом выполняется подвод
в позицию возврата 2. При достижении стартовой позиции время задержки не дей-
ствует, даже если стартовая позиция совпадает с позицией возврата 1, вместо этого
выполняется ожидание точного останова точного. Установленное условие точного
останова соблюдается.
Примечание:
Для подвода в стартовую позицию в установочных данных
SD43770 $SA_OSCILL_CTRL_MASK должен быть установлен бит 9.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
995
Расширенное программирование
4.18 Качание
Примеры
Пример 1: Качающаяся ось должна качаться между двумя точками возврата
Качающаяся ось Z должна качаться между позицией 10 и 100. Подвод к точке возврата 1
с точным остановом точным, к точке возврата 2 с точным остановом грубым. Подача для
качающейся оси должна составлять 250. В конце обработки должны быть выполнены 3
хода выхаживания и осуществлен подход к конечной позиции 200 с качающейся осью.
Подача для оси подачи должна составлять 1, конец подачи в направлении X должен быть
достигнут на позиции 15.
Программный код
Комментарий
WAITP(X,Y,Z)
; исходное положение.
G0 X100 Y100 Z100
; переключение в режим позиционирующей оси.
WAITP(X,Z)
OSP1[Z]=10 OSP2[Z]=100
; точка возврата 1, точка возврата 2.
OSE[Z]=200
; конечная позиция.
OST1[Z]=0 OST2[Z]=-1
; время ожидания в U1: точный останов точный
; время ожидания в U2: точный останов грубый
FA[Z]=250 FA[X]=1
; подача качающейся оси, подача оси подачи.
OSCTRL[Z]=(4,0)
; установочные опции.
OSNSC[Z]=3
; 3 хода выхаживания.
OS[Z]=1
; запустить качание.
WHEN $A_IN[3]==TRUE DO DELDTG(X)
; стирание остатка пути.
POS[X]=15
; исходное положение оси Х
POS[X]=50
; конечное положение оси X.
OS[Z]=0
; остановить качание.
M30
Примечание
Последовательность команд от "OSP1[Z]=..." до "OSNCS[Z]=..." может быть
запрограммирована и в одном кадре.
Пример 2: Качание с изменением позиции возврата Online
Необходимые для асинхронного качания установочные данные могут быть установлены
в программе обработки детали.
Если запись в установочные данные осуществляется в программе обработки детали
напрямую, то изменение активируется уже на момент предварительной обработки.
Синхронное поведение может быть достигнуто через остановку предварительной
обработки (STOPRE).
Программный код
Комментарий
$SA_OSCILL_REVERSE_POS1[ Z ] = -10
$SA_OSCILL_REVERSE_POS2[ Z ] = 10
G0 X0 Z0
WAITP(Z)
Программирование ЧПУ
996
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.18 Качание
Программный код
Комментарий
ID=1 WHENEVER $AA_IM[Z] < $$AA_OSCILL_REVERSE_
; Если фактическое значение качающейся
POS1[Z] DO $AA_OVR[X]=0
оси превысило точку возврата, то ось по-
дачи останавливается.
ID=2 WHENEVER $AA_IM[Z] < $$AA_OSCILL_REVERSE_
POS2[Z] DO $AA_OVR[X]=0
OS[Z]=1 FA[X]=1000 POS[X]=40
; включить качание.
OS[Z]=0
; отключить качание.
M30
Дополнительная информация
Качающаяся ось
Для качающейся оси действует:
• Любая ось может использоваться как качающаяся ось.
• Одновременно может быть активно несколько качающихся осей (макс.: число
позиционирующих осей).
• Для качающейся оси всегда активна линейная интерполяция G1 , независимо от
актуальной действующей в программе команды G.
Качающаяся ось может:
• Быть входной осью для динамической трансформации
• Быть ведущей осью для осей Gantry и буксируемых осей
• перемещаться:
- без ограничения рывка "BRISK"
или
- с ограничением рывка "SOFT"
или
- с ломаной характеристикой ускорения (как позиционирующие оси)
Точки возврата качания
При определении позиций качания учитывать актуальные смещения:
• Абсолютное указание
"OSP1[Z]=<значение>"
Позиция точки возврата = сумма смещений + запрограммированное значение
• Относительное указание
"OSP1[Z]=IC(<значение>)"
Позиция точки возврата = точка возврата 1 + запрограммированное значение
Пример:
Программный код
N10 OSP1[Z] = 100 OSP2[Z] = 110
N40 OSP1[Z] = IC(3)
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
997
Расширенное программирование
4.18 Качание
WAITP
Если необходимо качание с гео-осью, то она должна быть разрешена с "WAITP" для
качания.
После завершенного качания с помощью "WAITP" качающаяся ось снова вносится как
позиционирующая ось и может снова использоваться обычно.
Качание с синхронными действиями движения и временем задержки
По истечении установленного времени задержки при качании выполняется внутренняя
смена кадра (видна по новым остаточным путям осей). При смене кадра проверяется
функция отключения. При этом функция отключения определяется согласно
выполненной установке СЧПУ для процесса движения (OSCTRL). Этой характеристикой в
функции времени можно управлять через процентовку подачи.
При определенных обстоятельствах, после выполняется еще один ход качания, прежде
чем будут запущены ходы выхаживания или выполнен подвод к конечной позиции. При
этом создается впечатление, что изменяется характеристика отключения. Но это не так.
4.18.2
Управляемое через синхронные действия качание (OSCILL)
При этом типе качания движение подачи разрешено только на точках возврата или
внутри определенных областей возврата.
В зависимости от требований, при подаче маятниковое движение может быть
• продолжено или
• остановлено до полного выполнения подачи.
Синтаксис
1. Определение параметров для качания
2. Определение синхронных действий движения
3. Согласование осей, определение подачи
Объяснение
OSP1[<качающаяся ось>]=
Позиция точки возврата 1
OSP2[<качающаяся ось>]=
Позиция точки возврата 2
OST1[<качающаяся ось>]=
Время задержки в точке возврата 1 в секундах
OST2[<качающаяся ось>]=
Время задержки в точке возврата 2 в секундах
FA[<качающаяся ось>]=
Подача качающейся оси
OSCTRL[<качающаяся ось>]=
Опции установки или сброса
OSNSC[<качающаяся ось>]=
Число ходов выхаживания
OSE[<качающаяся ось>]=
Конечная позиция
WAITP(<качающаяся ось>)
Разрешить ось для качания
Программирование ЧПУ
998
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.18 Качание
Согласование осей, подача
OSCILL[<качающаяся ось>]=(<ось подачи 1>,<ось подачи 2>,<ось подачи 3>)
POSP[<ось подачи>]=(<конечная позиция>,<длина фрагмента>,<режим>)
OSCILL:
Согласовать ось(и) подачи с качающейся осью
POSP:
Определить общую и частичные подачи (см. главу "Управление файлами и
программами")
Конечная
Конечная позиция для оси подачи после прохождения всех частичных подач.
позиция:
Длина
Величина частичной подачи в точке возврата/области возврата
фрагмента:
Режим:
Разделение общей подачи на частичные подачи
= два заключительных шага одинакового размера (предустановка);
= все частичные подачи имеют одинаковый размер
Синхронные действия движения
WHEN… … DO
если…, тогда…
WHENEVER … DO
всегда когда…, тогда…
Пример
В точке возврата 1 подача не должна выполняться. Для точки возврата 2 подача должна
быть выполнена уже на расстоянии ii2 перед точкой возврата 2 и качающаяся ось в точке
возврата не должна ожидать завершения частичной подачи. Ось Z это качающаяся ось,
а ось Х - это ось подачи.
=
̶͙͌͗͌͐͏ ͑ ͖͕͎͏͝͏͏
̶͙͌͗͌͐͏ ͑
͉͕͎͉͇͙͇͗
͕͔͔͕͑͌͐͞ ͖͕͎͏͝͏͏
͏
͕͇͋͜ ͉͇͍͢͜͏͉͇͔͏ͦ
;
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
999
Расширенное программирование
4.18 Качание
1. Параметры качания
Программный код
Комментарий
DEF INT ii2
; определить переменную для области возврата 2
OSP1[Z]=10 OSP2[Z]=60
; определить точку возврата 1 и 2
OST1[Z]=0 OST2[Z]=0
; точка возврата 1: точный останов точный
Точка возврата 2: точный останов точный
FA[Z]=150 FA[X]=0.5
; подача качающейся оси Z, подача оси подачи X
OSCTRL[Z]=(2+8+16,1)
; отключить маятниковое движение в точке возврата 2; после RWL выха-
живание и подвод к конечной позиции; после RWL подвод к соответствую-
щей позиции возврата
OSNC[Z]=3
; ходы выхаживания
OSE[Z]=70
; конечная позиция = 70
ii2=2
; настроить область возврата
WAITP(Z)
; разрешить качание для оси Z
2. Синхронное действие движения
Программный код
Комментарий
WHENEVER $AA_IM[Z]<$SA_OSCILL_REVERSE_POS2[Z]
; Всегда, когда текущая позиция качающейся
DO ->
оси Z в MСS меньше, чем начало области
$AA_OVR[X]=0 $AC_MARKER[0]=0
возврата 2, тогда установить осевую процен-
товку оси подачи X на 0% и маркер с индек-
сом 0 на значение 0.
WHENEVER $AA_IM[Z]>=$SA_OSCILL_REVERSE_POS2[Z]
; Всегда, когда текущая позиция качающейся
DO $AA_OVR[Z]=0
оси Z в MСS больше и равно позиции воз-
врата 2, тогда установить осевую процентовку
качающейся оси Z 0%.
WHENEVER $AA_DTEPW[X]==0 DO $AC_MARKER[0]=1
; Всегда, когда остаточный путь частичной по-
дачи равен 0, тогда установить меркер с ин-
дексом 0 на значение 1.
WHENEVER $AC_MARKER[0]==1 DO $AA_OVR[X]=0
; Всегда, когда меркер с индексом 0 равен 1,
$AA_OVR[Z]=100
тогда установить осевую процентовку оси по-
дачи Х на 0%. Тем самым не допускается сли-
шком ранняя подача (качающаяся ось Z еще
не вышла из области возврата 2, но ось
подачи X готова для новой подачи). Устано-
вить осевую процентовку качающейся оси Z
с 0 % (операция 2-го синхронного действия)
для перемещения снова на 100 %.
-> должно быть запрограммировано в одном кадре
3. Запустить качание
Программный код
Комментарий
OSCILL[Z]=(X) POSP[X]=(5,1,1)
; запуск осей
Качающейся оси Z в качестве оси подачи
присваивается ось Х.
Ось Х должна двигаться до конечной пози-
ции 5 с шагом в 1.
M30
; конец программы
Программирование ЧПУ
1000
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.18 Качание
Дополнительная информация
1. Определение параметров качания
Перед кадром движения, содержащим согласование оси подачи и качающейся оси, а
также определение подачи, необходимо определить параметры для качания (см.
"Асинхронное качание").
2. Определение синхронных действий движения
Через синхронные условия осуществляется:
Подавление подачи, пока качающаяся ось находится внутри области возврата
(ii1, ii2) или на точке возврата (U1, U2).
Остановить маятниковое движение при подаче в точке возврата.
Снова запустить маятниковое движение после завершения частичной подачи.
Определить старт следующей частичной подачи.
3. Согласовать качающуюся ось и ось подачи, а также определить общую и
частичную подачу.
Определение параметров качания
Согласование качающейся оси и оси подачи: OSCILL
OSCILL[<качающаяся ось>]=(<ось подачи1>,<ось подачи2>,<ось подачи3>)
С помощью команды "OSCILL" выполняются согласования осей и старт маятникового
движения.
Одной качающейся оси может быть присвоено макс. 3 оси подачи.
Примечание
Перед стартом качания необходимо определить синхронные условия для поведения
осей.
Определение подач: POSP
POSP[<ось подачи>]=(<конечная позиция>,<длина фрагмента>,<режим>)
С помощью команды "POSP" СЧПУ сообщается:
• Общая подача (через конечную позицию)
• Размер соответствующей частичной подачи на точке возврата или в области возврата
• Поведение частичной подачи при достижении конечной позиции (через режим)
Режим = 0
Для обоих последних частичных подач выполняется разделение оставшегося
пути до заданной точки на 2 заключительных шага равного размера (предуста-
новка).
Режим = 1
Все частичные подачи имеют одинаковый размер. Они вычисляются из общей
подачи.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
1001
Расширенное программирование
4.18 Качание
Определение синхронных действий движения
Выполняемые в дальнейшем синхронные действия движения находят общее
применение для качания.
Они находят примеры для решения отдельных задач, служащих элементами для
создания прикладных пользовательских маятниковых движений.
Примечание
В отдельных случаях синхронные условия могут программироваться и по другому.
кодовых слов
WHEN … DO …
если…, тогда…
WHENEVER … DO
всегда когда…, тогда…
Функции
С помощью подробно описанных ниже языковых средств могут быть реализованы
следующие функции:
1. Подача в точке возврата.
2. Подача в области возврата.
3. Подача в обоих точках возврата.
4. Остановка маятникового движения в точке возврата.
5. Перезапуск маятникового движения.
6. Не запускать частичную подачу слишком рано.
Для всех представленных здесь в качестве примера синхронных действий имеются
допущения:
• точка возврата 1 < точки возврата 2
• Z = качающаяся ось
• X = ось подачи
Примечание
Подробные пояснения см. главу "Синхронные действия движения".
Согласовать качающуюся ось и ось подачи, а также определить общую и частичную подачу
Подача в области возврата
Движение подачи должно начинаться в пределах области возврата до достижения точки
возврата.
Эти синхронные действия препятствуют движению подачи до тех пор, пока качающаяся
ось находится в области возврата.
Программирование ЧПУ
1002
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.18 Качание
С учетом приведенных выше допущений получаются следующие операторы:
Область возврата 1:
WHENEVER $AA_IM[Z]>$SA_OSCILL_RESERVE_POS1[Z]+ii1 DO $AA_OVR[X] = 0
Всегда, когда актуальная позиция качающейся оси в MСS больше, чем начало области
возврата 1, тогда установить осевую процентовку оси подачи на 0%.
Область возврата 2:
WHENEVER $AA_IM[Z]<$SA_OSCILL_RESERVE_POS2[Z]+ii2 DO $AA_OVR[X] = 0
Всегда, когда актуальная позиция качающейся оси в КS меньше, чем начало области
возврата 2, тогда установить осевую процентовку оси подачи на 0%.
Подача в точке возврата
Пока качающаяся ось не достигла точки возврата, движение оси подачи не
выполняется.
С учетом приведенных выше допущений получаются следующие операторы:
Область возврата 1:
WHENEVER $AA_IM[Z]<>$SA_OSCILL_RESERVE_POS1[Z] DO $AA_OVR[X]=0
$AA_OVR[Z]=100
Всегда, когда актуальная позиция качающейся оси Z в MСS больше или меньше, чем
позиция точки возврата 1, тогда установить осевую процентовку оси подачи X на 0% и
осевую процентовку качающейся оси Z на 100%.
Область возврата 2:
Для точки возврата 2:
WHENEVER $AA_IM[Z]<>$SA_OSCILL_RESERVE_POS2[Z] DO $AA_OVR[X]=0
$AA_OVR[Z]=100
Всегда, когда актуальная позиция качающейся оси Z в MСS больше или меньше, чем
позиция точки возврата 2, тогда установить осевую процентовку оси подачи X на 0% и
осевую процентовку качающейся оси Z на 100%.
Остановка маятникового движения в точке возврата
Качающаяся ось останавливается на точке возврата, одновременно начинается
движение подачи. Маятниковое движение продолжается после полного завершения
движения подачи.
Одновременно это синхронное действие может использоваться для того, чтобы
запустить движение подачи, если оно было остановлено предшествующим синхронным
действием, которое еще активно.
С учетом приведенных выше допущений получаются следующие операторы:
Область возврата 1:
WHENEVER $SA_IM[Z]==$SA_OSCILL_RESERVE_POS1[Z] DO $AA_OVR[X]=0
$AA_OVR[Z]=100
Всегда, когда актуальная позиция качающейся оси в MСS равна позиции возврата 1,
тогда установить осевую процентовку качающейся оси на 0% и осевую процентовку оси
подачи на 100%.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
1003
Расширенное программирование
4.18 Качание
Область возврата 2:
WHENEVER $SA_IM[Z]==$SA_OSCILL_RESERVE_POS2[Z] DO $AA_OVR[X]=0
$AA_OVR[Z]=100
Всегда, когда актуальная позиция качающейся оси Z в MСS равна позиции возврата 2,
тогда установить осевую процентовку качающейся оси Х на 0% и осевую процентовку
оси подачи на 100%.
Обработка точки возврата в режиме Online
Если на правой стороне сравнения стоит обозначенная с $$ переменная главного хода,
то выполняется текущая обработка обеих переменных в такте IPO и их сравнение друг с
другом.
Примечание
Подробности см. в главе "Синхронные действия движения".
Перезапуск маятникового движения
Это синхронное действие используется для того, чтобы продолжить движение
качающейся оси, если движение частичной подачи завершено.
С учетом приведенных выше допущений получаются следующие операторы:
WHENEVER $AA_DTEPW[X]==0 DO $AA_OVR[Z] = 100
Всегда, когда остаточный путь для частичной подачи оси подачи X в WСS равен нулю,
тогда установить осевую процентовку качающейся оси на 100%.
Следующая частичная подача
После выполненной подачи необходимо не допустить преждевременного запуска
следующей частичной подачи.
Для этого используется спец. для канала маркер ($AC_MARKER[индекс]), который
устанавливается в конце частичной подачи (частичный остаточный путь ≡ 0) и удаляется
при выходе из области возврата. После синхронное действие не допускает следующего
движения подачи.
С учетом приведенных выше допущений, к примеру, для точки возврата 1 получаются
следующие операторы:
1. Установить маркер:
WHENEVER $AA_DTEPW[X]==0 DO $AC_MARKER[1]=1
Всегда, когда остаточный путь для частичной подачи оси подачи X в WСS равен нулю,
тогда установить маркер с индексом 1 на 1.
2. Удалить маркер
WHENEVER $AA_IM[Z]<> $SA_OSCILL_RESERVE_POS1[Z] DO $AC_MARKER[1] = 0
Всегда, когда актуальная позиция качающейся оси Z в MСS больше или меньше, чем
позиция точки возврата 1, тогда установить маркер 1 на 0.
Программирование ЧПУ
1004
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.19 Штамповка и вырубка
3. Недопущение подачи
WHENEVER $AC_MARKER[1]==1 DO $AA_OVR[X]=0
Всегда, когда маркер 1 равен, тогда установить осевую процентовку оси подачи Х на 0%.
4.19
Штамповка и вырубка
4.19.1
Активация/деактивация
4.19.1.1
Включение или выключение штамповки и вырубки (SPOF, SON, PON, SONS,
PONS, PDELAYON, PDELAYOF, PUNCHACC)
Активация/деактивация штамповки или вырубки
С PON и SON активируется функция штамповки или вырубки. SPOF завершает все спец.
для штамповки и вырубки функции. Действующие модально команды PON и SON
являются взаимоисключающими, т. е. PON деактивирует SON и наоборот.
Штамповка/вырубка с предварительным натяжением
Функции SONS и PONS также включают функции штамповки или вырубки.
В отличие от действующего при SON/PON управления ходом на уровне интерполяции в
случае этих функций осуществляется сигнально-техническое управление запуском хода
на сервоуровне. Благодаря этому работа может выполняться с увеличенной частотой
хода и тем самым с увеличенной производительностью штамповки.
При обработке сигнала на предварительном натяжении все функции, ведущие к
изменению позиции осей вырубки или штамповки (например, перемещение
маховичком вручную, изменения фреймов через PLC, функции измерения)
заблокированы.
Штамповка с задержкой
PDELAYON вызывает вывод хода штамповки с задержкой. Действующая модально
команда имеет подготовленную функцию и тем самым как правило стоит перед PON.
После PDELAYOF продолжается обычная штамповка.
Примечание
Время задержки устанавливается в установочных данных
SD42400 $SC_PUNCH_DWELLTIME.
Зависимое от хода ускорение
С PUNCHACC может быть определена характеристика ускорения, которая, в зависимости
от расстояния между отверстиями, определяет различные ускорения.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
1005
Расширенное программирование
4.19 Штамповка и вырубка
Второй интерфейс штамповки
Станки, которые попеременно должны использовать второй интерфейс штамповки
(второй перфоратор или схожее устройство), могут быть переключены на вторую пару
быстрых цифровых входов и выходов СЧПУ (пара I/O). Для обоих интерфейсов
штамповки доступна вся функциональность штамповки/вырубки. Переключение между
первым и вторым интерфейсом штамповки осуществляется через команды SPIF1 и
SPIF2.
Примечание
Условие: Через машинные данные вторая пара I/O должна быть определена для
функциональности штамповки (→ См. указания изготовителя станка!).
Синтаксис
PON G... X... Y... Z...
SON G... X... Y... Z...
SONS G... X... Y... Z...
PONS G... X... Y... Z...
PDELAYON
PDELAYOF
PUNCHACC(<Sмин>,<Aмин>,<Sмакс>,<Aмакс>)
SPIF1/SPIF2
SPOF
Объяснение
PON:
Активировать штамповку
SON:
Активировать вырубку
PONS:
Активировать штамповку с предварительным натяжением
SONS:
Активировать вырубку с предварительным натяжением
SPOF:
Деактивировать штамповку/вырубку
PDELAYON:
Активировать штамповку с задержкой
PDELAYOF:
Деактивировать штамповку с задержкой
PUNCHACC:
Активировать зависимое от хода ускорение
Параметры:
<Sмин>
Мин. расстояние между отверстиями
<Aмин>
Начальное ускорение
<Aмин> может быть больше, чем <Aмакс> .
<Sмакс>
Макс. расстояние между отверстиями
<Aмакс>
Конечное ускорение
<Aмакс> может быть больше, чем <Aмин> .
SPIF1:
Активировать первый интерфейс штамповки
Управление ходом выполняется через первую пару быстрых I/O.
Программирование ЧПУ
1006
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.19 Штамповка и вырубка
SPIF2:
Активировать второй интерфейс штамповки
Управление ходом выполняется через вторую пару быстрых I/O.
Примечание:
После RESET или запуска СЧПУ всегда активен первый интерфейс штамповки.
Если используется только один интерфейс штамповки, то его программирова-
ние не требуется.
Примеры
Пример 1: Активировать вырубку
Программный код
Комментарий
N70 X50 SPOF
; Позиционирование без запуска штамповки.
N80 X100 SON
; Активировать вырубку, запуск хода перед движением (X=50) и в
конце запрограммированного движения (X=100).
Пример 2: штамповка с задержкой
Программный код
Комментарий
N170 PDELAYON X100 SPOF
; Позиционирование без запуска штамповки, активация запуска
штамповки с задержкой.
N180 X800 PON
; Активировать штамповку. После достижения конечной позиции ход
штамповки выводится с задержкой.
N190 PDELAYOF X700
; Деактивировать штамповку с задержкой, обычный запуск высечки
в конце запрограммированного движения.
Пример 3: Штамповка с двумя интерфейсами штамповки
Программный код
Комментарий
N170 SPIF1 X100 PON
; На конце кадра выполняется запуск хода на первом быстром выхо-
де. Сигнал "Ход активен" контролируется на первом входе.
N180 X800 SPIF2
; Второй запуск хода выполняется на втором быстром выходе. Сигнал
"Ход активен" контролируется на втором входе.
N190 SPIF1 X700
; Управление ходом для всех дальнейших ходов выполняется с пер-
вым интерфейсом.
Дополнительная информация
Штамповка и вырубка с предварительным натяжением (PONS/SONS)
Штамповка и вырубка с предварительным натяжением невозможна в нескольких
каналах одновременно. PONS или SONS может быть активирована только в одном канале
соответственно.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
1007
Расширенное программирование
4.19 Штамповка и вырубка
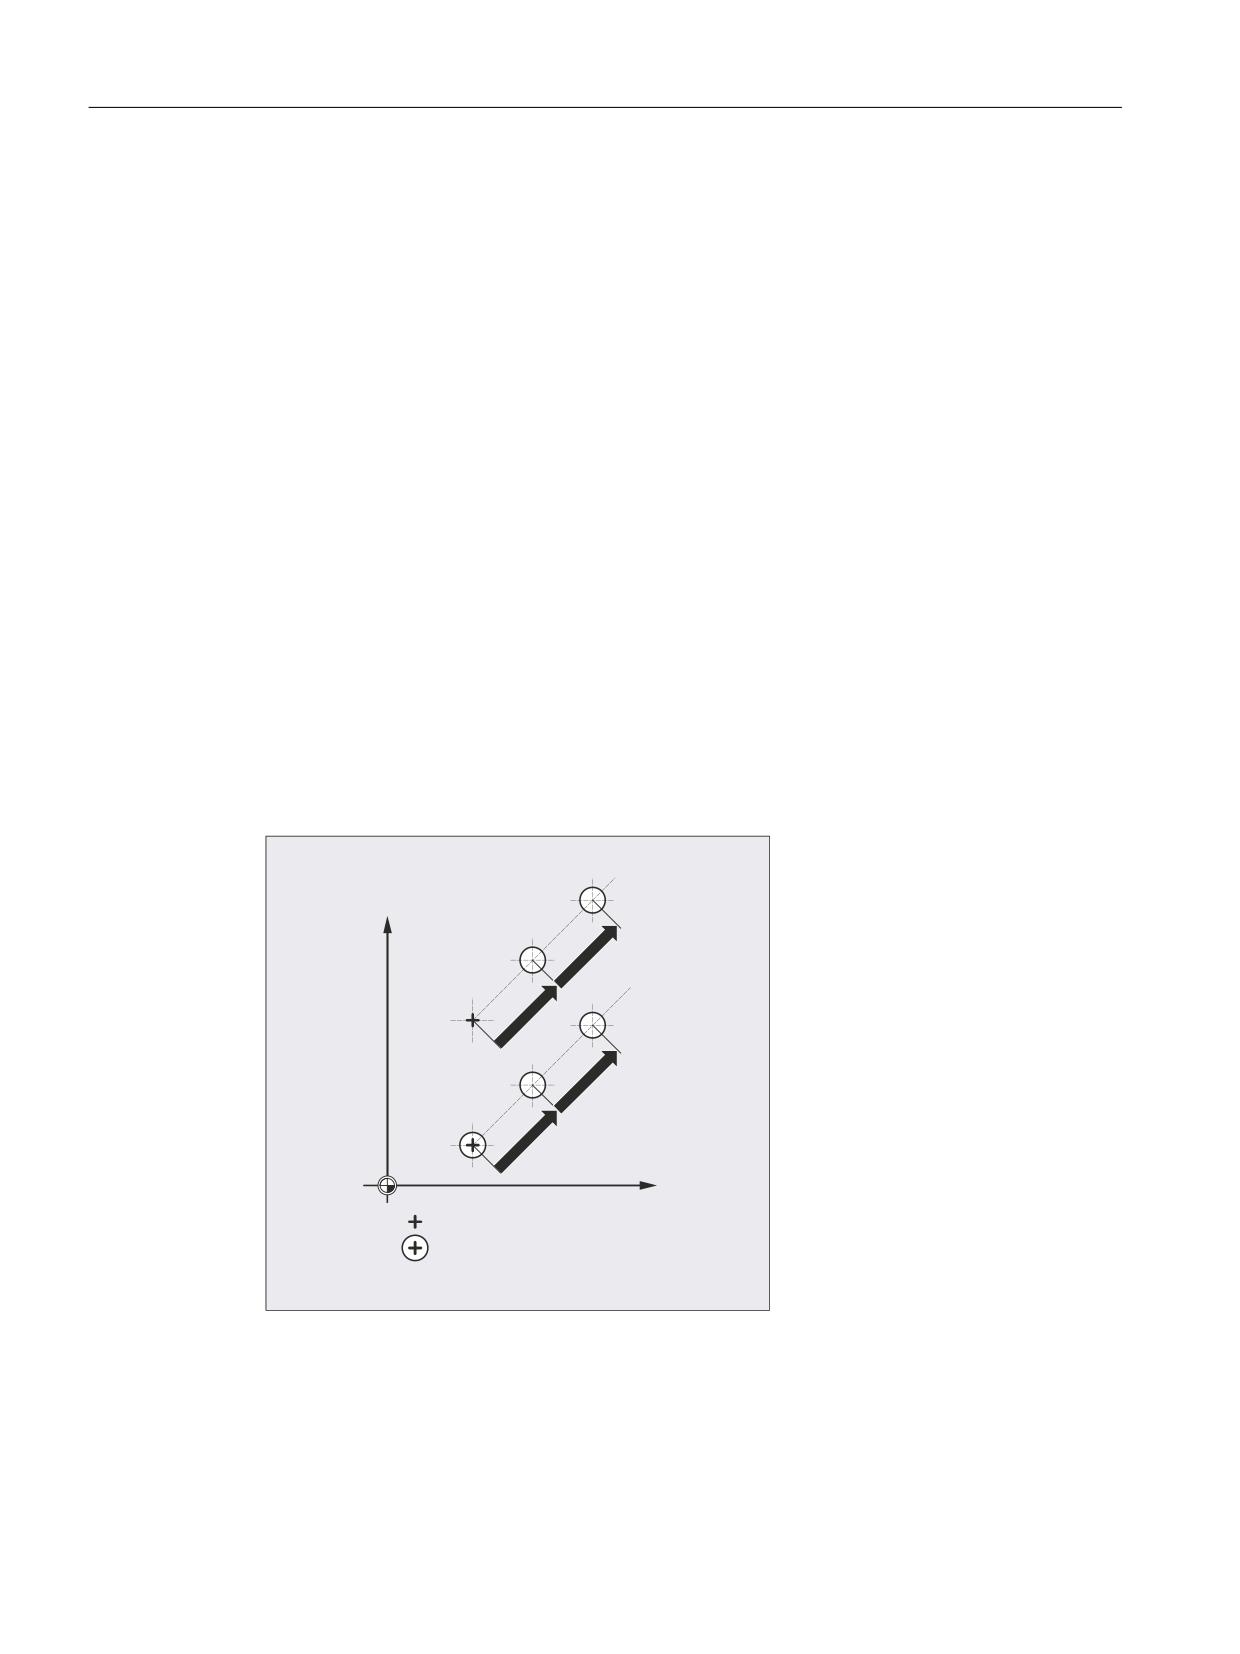
Зависимое от хода ускорение (PUNCHACC)
Пример:
PUNCHACC(2,50,10,100)
Расстояния между отверстиями меньше 2мм:
Движение выполняется с ускорением в 50% от макс. ускорения.
Расстояния между отверстиями от 2мм до 10мм:
Ускорение увеличивается пропорционально расстоянию до 100%.
Расстояния между отверстиями больше, чем 10мм:
Движение с ускорением в 100%.
Запуск первого хода
Запуск первого хода после активизации функции осуществляется для вырубки и
штамповки различно по времени:
• PON/PONS:
- все ходы - включая ход первого кадра после активизации - осуществляются в
конце кадра.
• SON/SONS:
- первый ход после активизации вырубки осуществляется уже в начале кадра.
- все последующие ходы соответственно запускаются в конце кадра.
<
321
621
;
̩͖͕͔͒͢͏͙ͣ ͖͕͎͏͝͏͕͔͏͕͉͇͔͗͏͌
̶͕͎͏͝͏͕͔͏͕͉͇͔͗͏͌ ͏ ͎͇͖͚͑͘ ͕͇͋͜
Штамповка и вырубка на месте
Запуск хода осуществляется только тогда, когда кадр содержит информацию
перемещения для осей штамповки или вырубки (оси активной плоскости).
Для того, чтобы все же запустить ход на том же месте, необходимо запрограммировать
одну из осей штамповки/вырубки с путем перемещения 0.
Программирование ЧПУ
1008
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.19 Штамповка и вырубка
Работа с вращающимися инструментами
Примечание
Для тангенциального подвода вращающихся инструментов к запрограммированной
траектории необходимо использовать тангенциальное управление.
Использование команд M
С помощью техники макросов, как и прежде, можно использовать специальные
функции M вместо языковых команд (совместимость). При этом действуют следующие
соответствия с более старыми системами:
M20, M23
≙ SPOF
M22
≙ SON
M25
≙ PON
M26
≙ PDELAYON
Пример для файла макрокоманд:
Программный код
Комментарий
DEFINE M25 AS PON
; Штамповка вкл
DEFINE M125 AS PONS
; Штамповка с предварительным натяжением вкл
DEFINE M22 AS SON
; Вырубка вкл
DEFINE M122 AS SONS
; Вырубка с предварительным натяжением вкл
DEFINE M26 AS PDELAYON
; Штамповка с задержкой вкл
DEFINE M20 AS SPOF
; Штамповка, вырубка выкл
DEFINE M23 AS SPOF
; Штамповка, вырубка выкл
Пример программирования:
Программный код
Комментарий
N100 X100 M20
; Позиционирование без запуска штамповки.
N110 X120 M22
; Активировать вырубку, запуск хода до и после движения.
N120 X150 Y150 M25
; Активировать штамповку, запуск хода в конце движения.
4.19.2
Автоматическое разделение пути
Разделение на участки пути
При активной штамповке или вырубке как SPP, так и SPN приводит к разбивке всего
запрограммированного для траекторных осей участка перемещения на определенное
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
1009
Расширенное программирование
4.19 Штамповка и вырубка
число участков пути одинаковой длины (эквидистантное разделение пути). Внутренне
каждый участок перемещения соответствует одному кадру.
Число ходов
При штамповке первый ход осуществляется в конечной точке первого участка пути, при
вырубке, напротив, в стартовой точке первого участка пути. Поэтому по всему участку
перемещения получаются следующие цифры:
Штамповка: число ходов = число участков пути
Вырубка: число ходов = число участков пути + 1
Вспомогательные функции
Вспомогательные функции выполняются в первом из созданных кадров.
Синтаксис
SPP=
SPN=
Объяснение
SPP:
Размер участка пути (макс. интервал хода); действует модально
SPN:
Число участков пути на кадр; действует покадрово
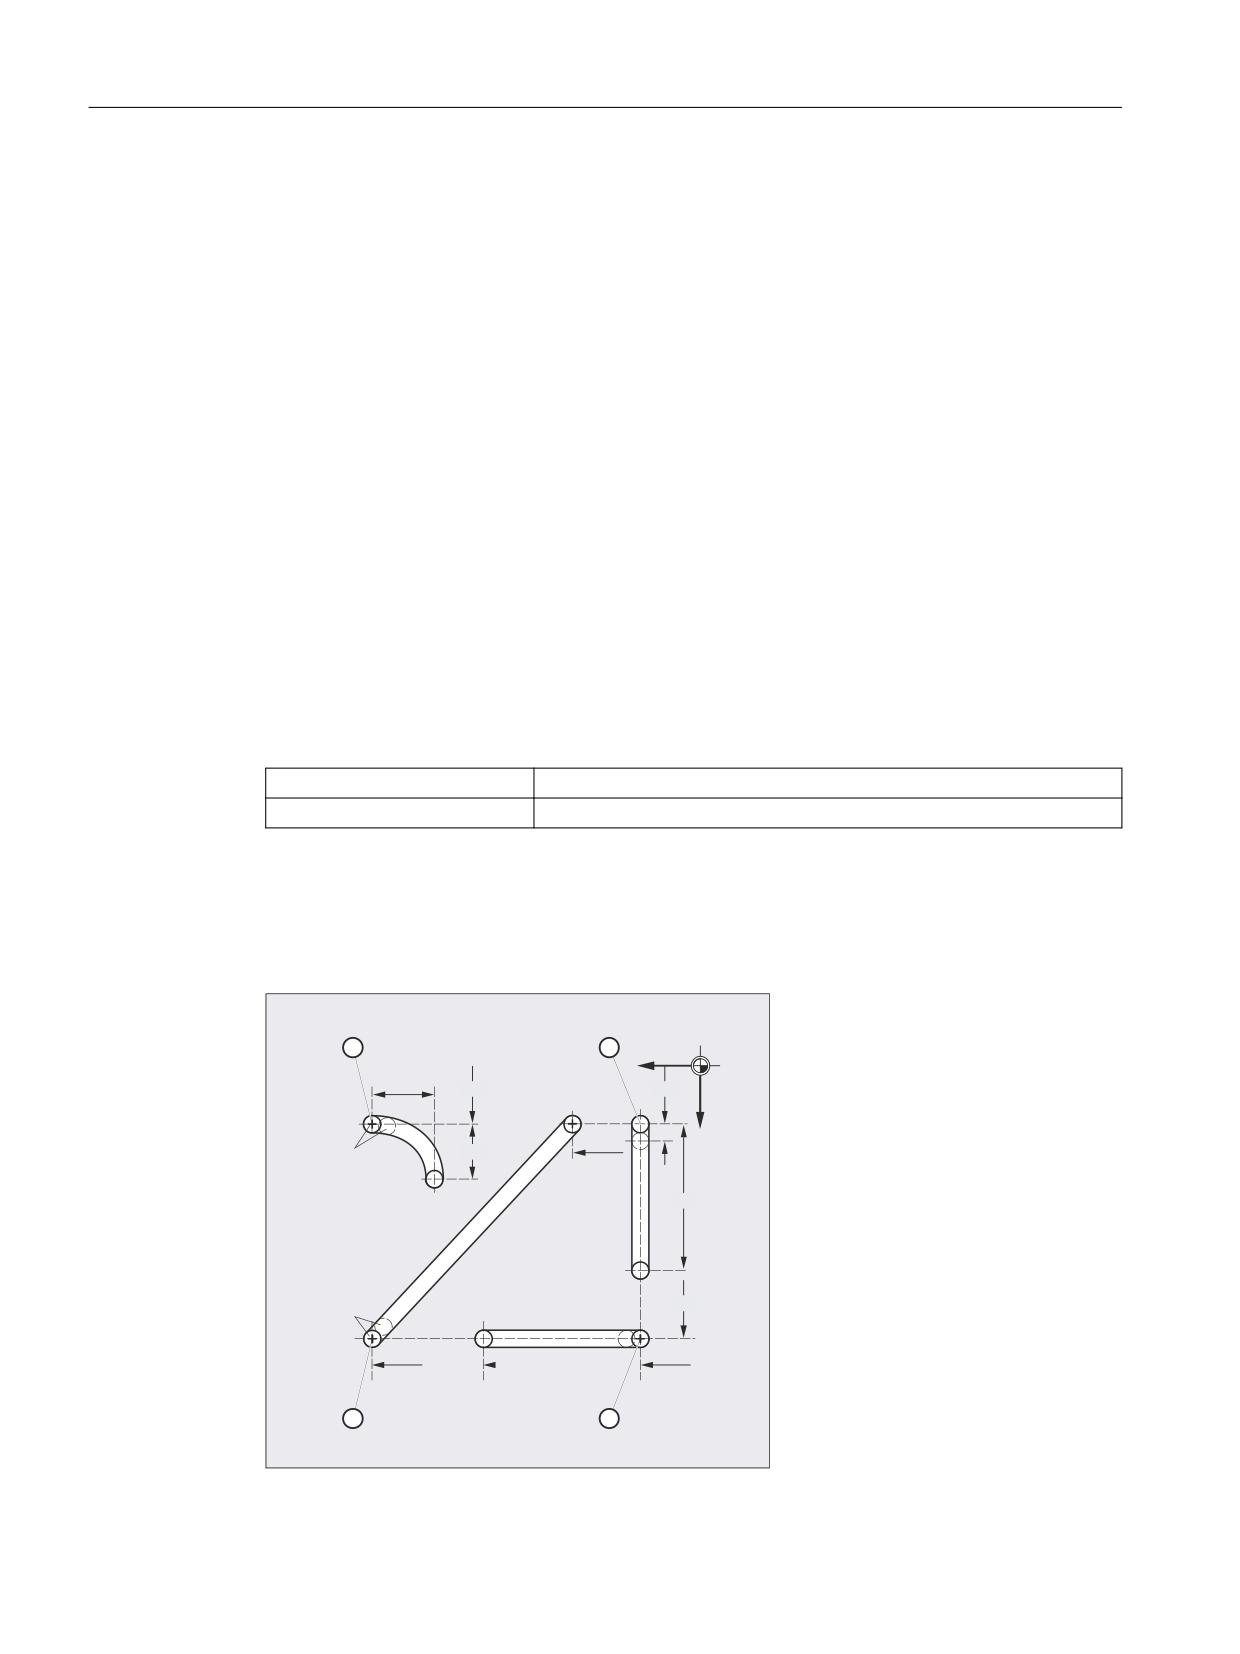
Пример 1
Запрограммированные участки вырубки должны быть автоматически разбиты на
участки пути одинакового размера.
4
1
X
62.5
7
5
75
Y
<=4
210
<=3
62.5
125
<=3
250
525
130
365
3
2
Программирование ЧПУ
1010
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.19 Штамповка и вырубка
Программный код
Комментарий
N100 G90 X130 Y75 F60 SPOF
; Позиционирование на стартовую точку 1
N110 G91 Y125 SPP=4 SON
; Вырубка вкл; макс. длина участка пути
для автоматического разделения пути: 4 мм
N120 G90 Y250 SPOF
; Вырубка выкл; позиционирование на
стартовую точку 2
N130 X365 SON
; Вырубка вкл; макс. длина участка пути
для автоматического разделения пути: 4 мм
N140 X525 SPOF
; Вырубка выкл; позиционирование на
стартовую точку 3
N150 X210 Y75 SPP=3 SON
; Вырубка вкл; макс. длина участка пути
для автоматического разделения пути: 3 мм
N160 X525 SPOF
; Вырубка выкл; позиционирование на
стартовую точку 4
N170 G02 X-62.5 Y62.5 I J62.5 SPP=3 SON
; Вырубка вкл; макс. длина участка пути
для автоматического разделения пути: 3 мм
N180 G00 G90 Y300 SPOF
; Вырубка выкл
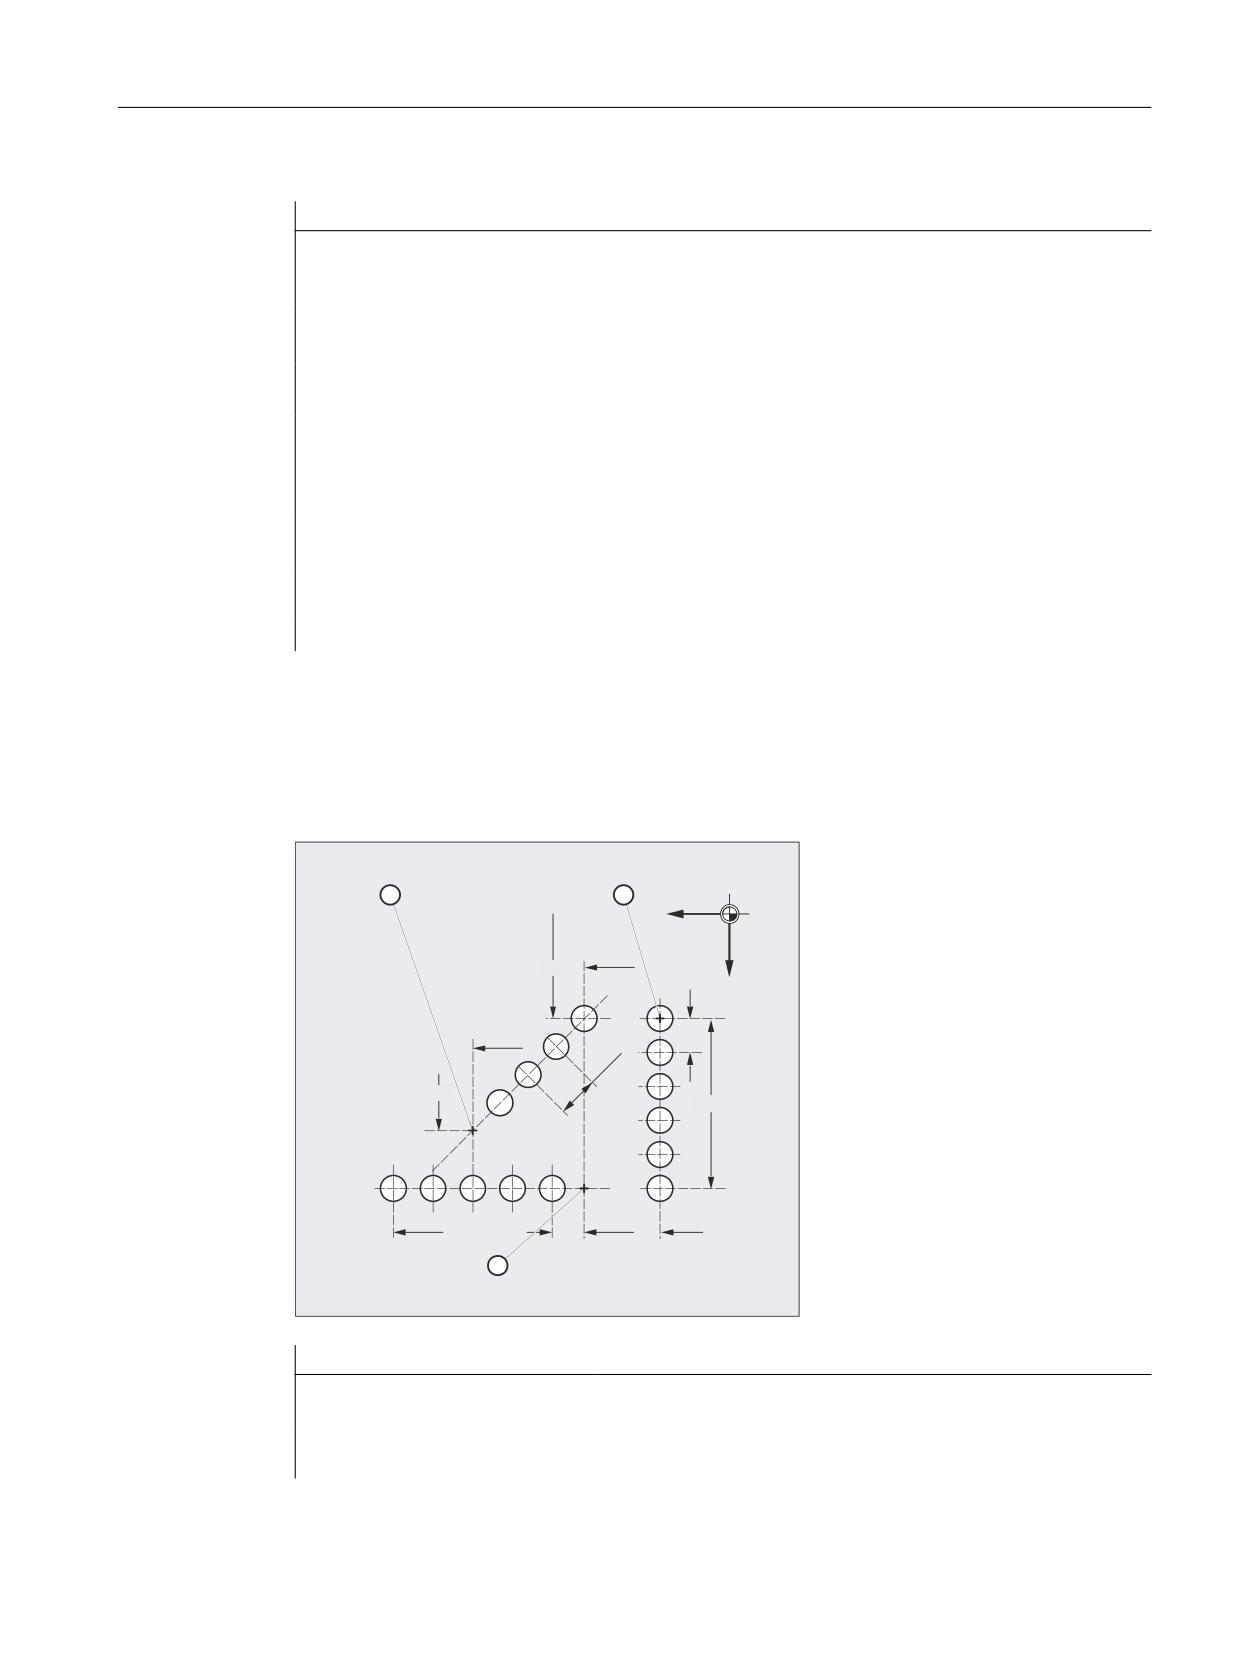
Пример 2
Для отдельных рядов отверстий должно быть выполнено автоматическое разделение
пути. Для разделения указывается макс. длина участка пути (значение SPP)
соответственно.
3
1
X
Y
150
7
5
25
275
37.79
160
125
375
150
75
45
2
Программный код
Комментарий
N100 G90 X75 Y75 F60 PON
; Позиционирование на стартовую точку 1;
штамповка, штамповать отдельное отверстие
N110 G91 Y125 SPP=25
; Макс. длина участков пути для
автоматического разделения пути: 25 мм
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
1011
Расширенное программирование
4.19 Штамповка и вырубка
Программный код
Комментарий
N120 G90 X150 SPOF
; Вырубка выкл; позиционирование на
стартовую точку 2
N130 X375 SPP=45 PON
; Вырубка вкл; макс. длина участка пути
для автоматического разделения пути: 45 мм
N140 X275 Y160 SPOF
; Вырубка выкл; позиционирование на
стартовую точку 3
N150 X150 Y75 SPP=40 PON
; Штамповка вкл; вместо запрограммированной длины участков пути
в 40 мм используется ;вычисленная длина участков
пути в 37,79 мм.
N160 G00 Y300 SPOF
; Штамповка выкл; позиционирование
4.19.2.1
Разделение пути для траекторных осей
Длина участка пути SPP
С помощью SPP задается макс. интервал хода и тем самым макс. длина участков
перемещения, на которые должен быть разделен весь участок перемещения.
Отключение команды осуществляется со SPOF или SPP=0.
Пример:
N10 SON X0 Y0
N20 SPP=2 X10
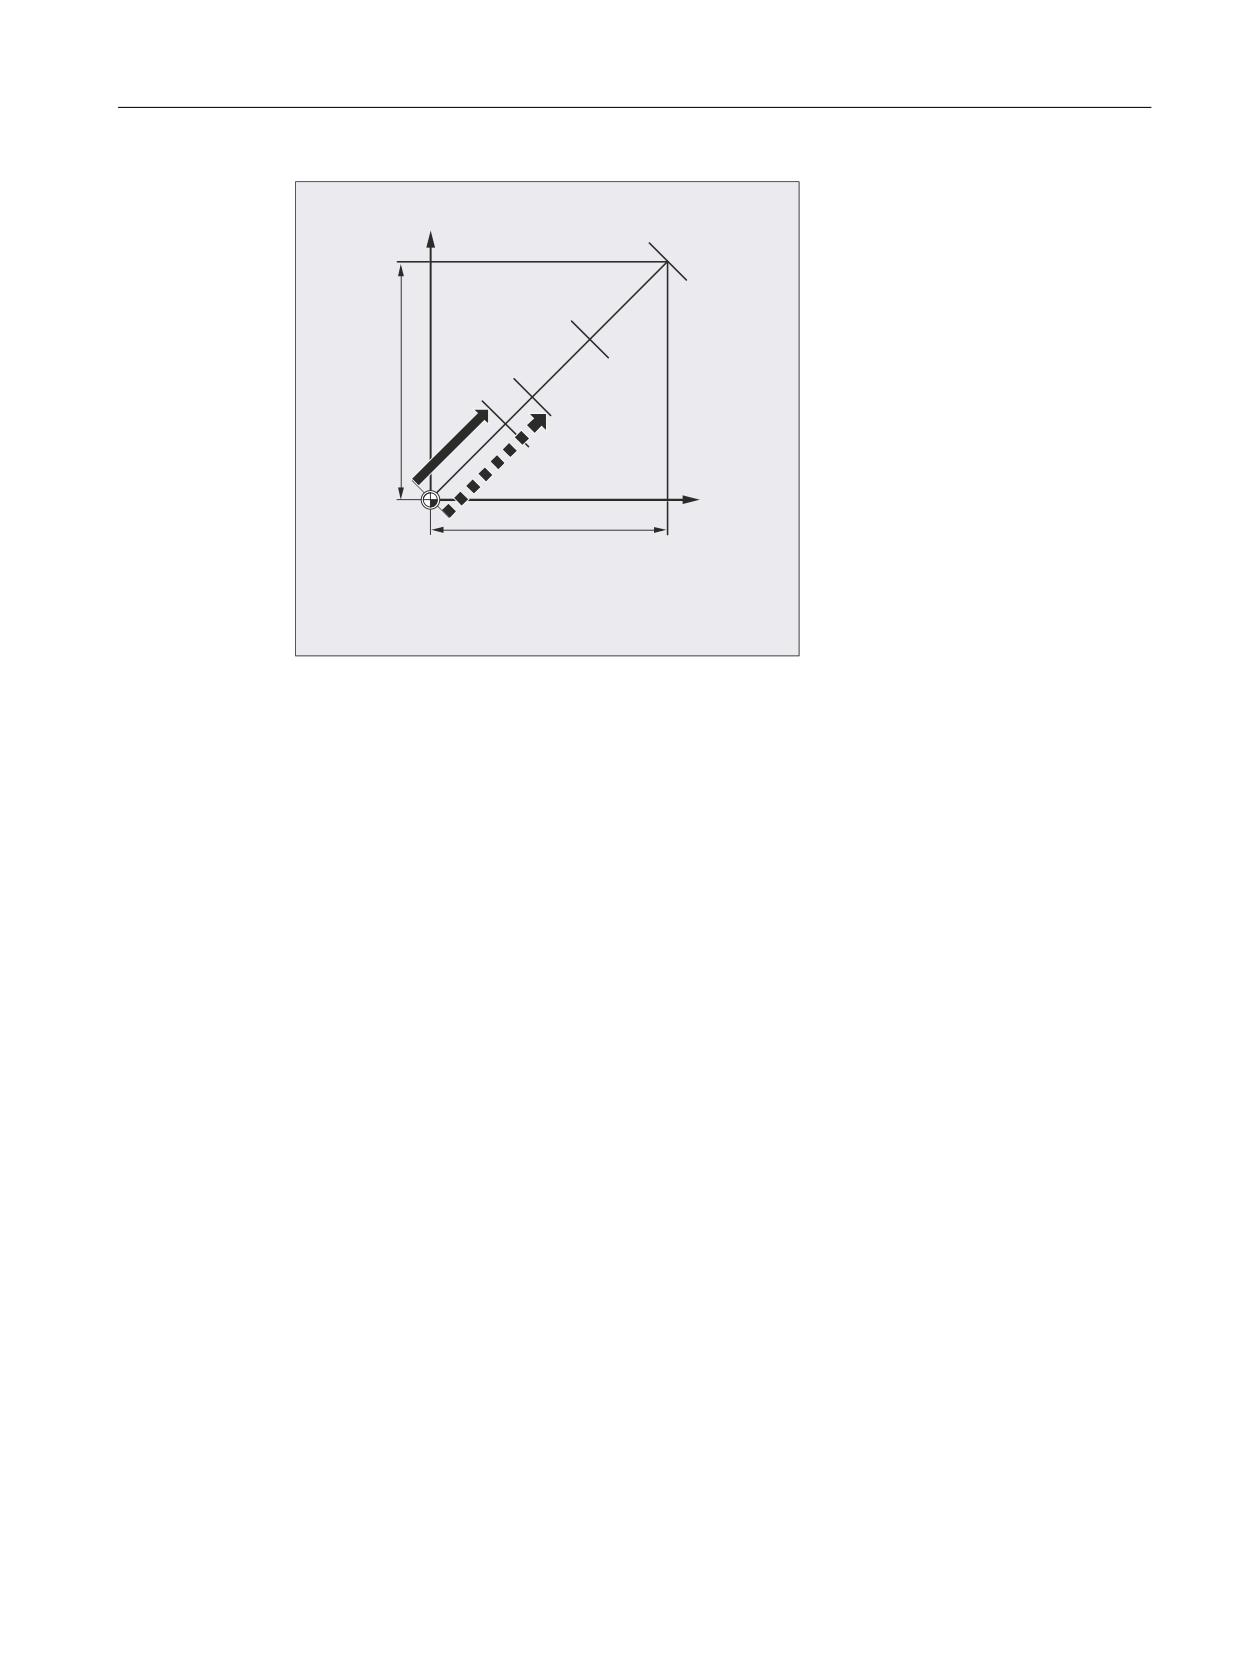
Весь участок перемещения в 10 мм делится на 5 участков перемещения по 2 мм каждый
(SPP=2).
Примечание
Разделение пути с SPP всегда выполняется эквидистантно: все участки пути имеют
одинаковую длину. Это означает, что запрограммированное значение участков пути
(значение SPP) действительно только тогда, когда коэффициент из всего участка
перемещения и значения SPP является целочисленным. Если это не так, то размер
участков пути уменьшается таким образом, чтобы получился целочисленный
коэффициент.
Программирование ЧПУ
1012
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.19 Штамповка и вырубка
<
<
(
(
;
;
;
<
̮͇͖͕͇͓͓͗͊͗͏͕͉͇͔͔͗͐͢ ͖͚͙ͣ ͖͓͔͌͗͌͌͌͠͏ͦ
͇͑͋͗ ͉͚͈͗͑͢͏ ͏ ͙͇͓͖͕͉͑͟͏
(
̮͇͖͕͇͓͓͗͊͗͏͕͉͇͔͔͇͗ͦ ͋͒͏͔͇ ͚͇͙͇͑͘͞ ͖͚͙͏
(
̧͉͙͕͓͇͙͏͌͑͘͞͏ ͕͚͔͔͇͑͗͊͒͌ͦ ͋͒͏͔͇ ͚͇͙͇͑͘͞ ͖͚͙͏
Пример:
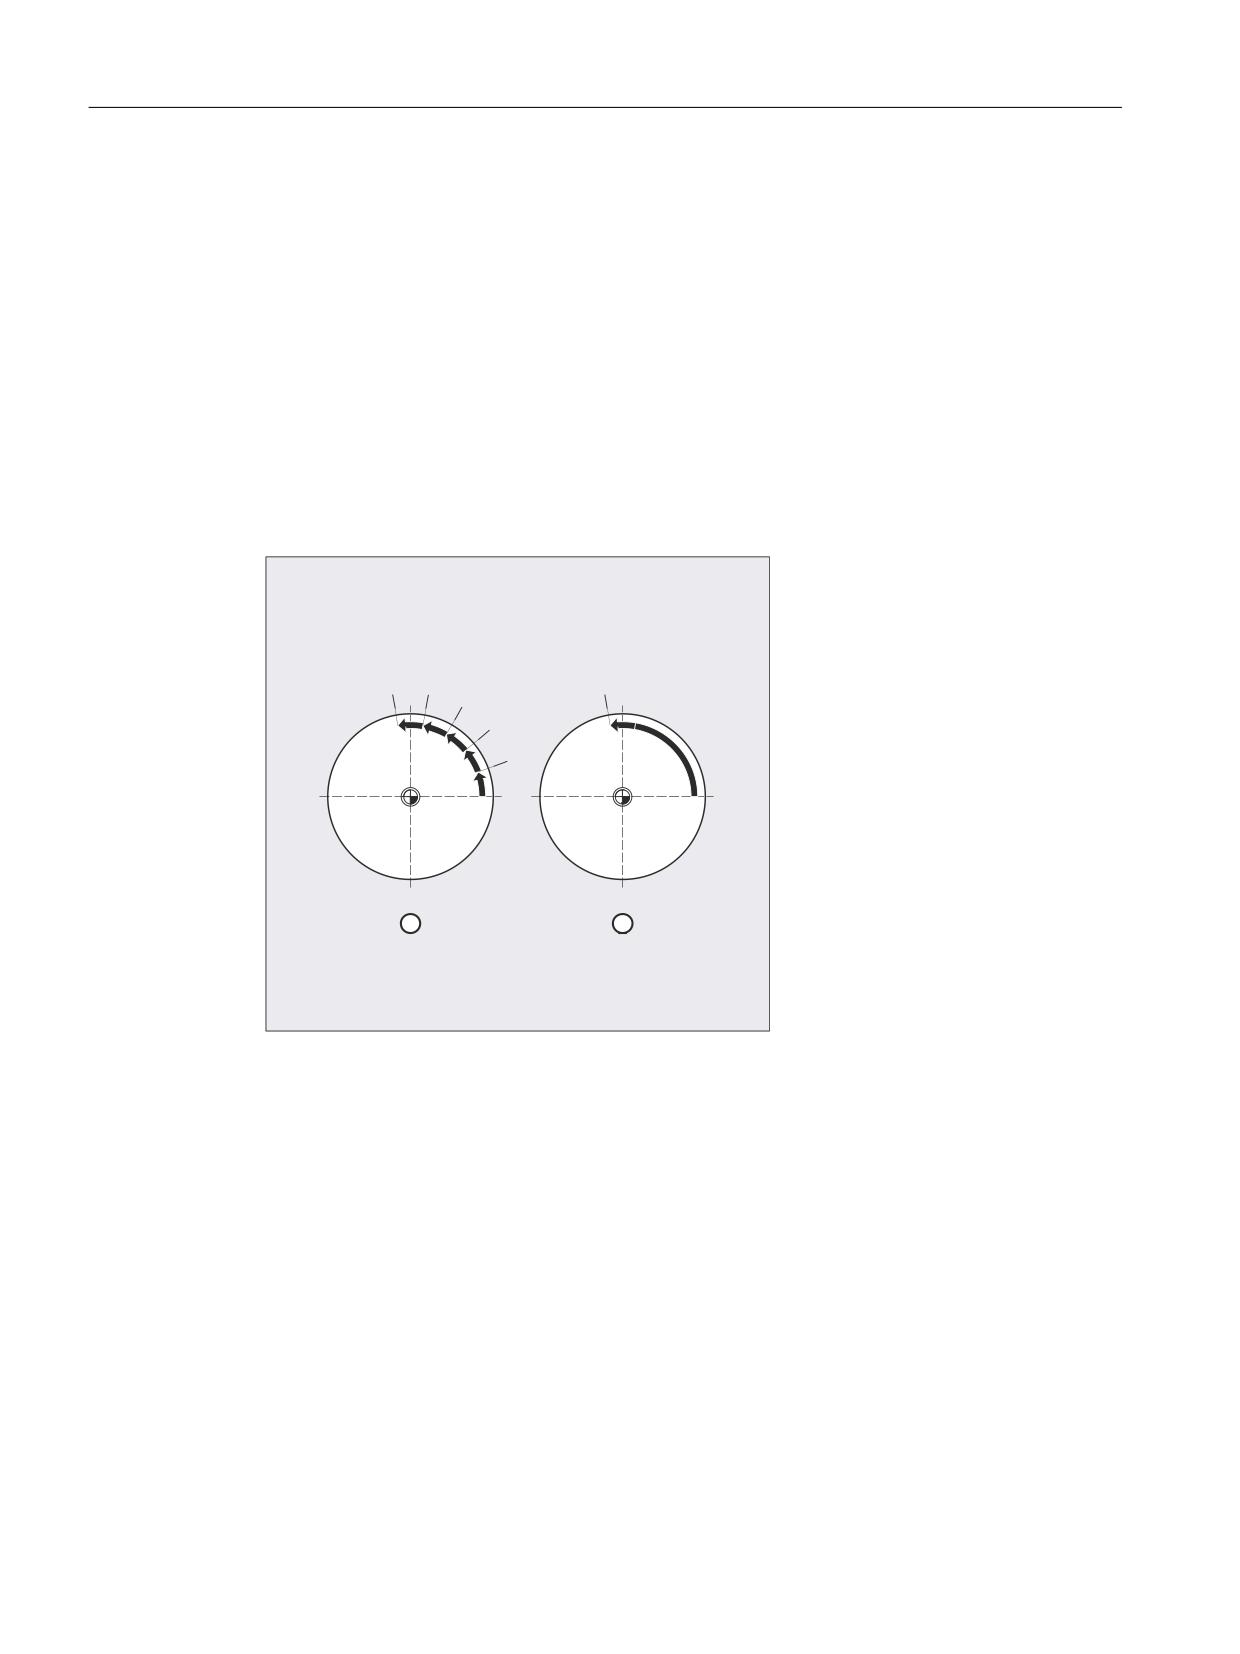
N10 G1 G91 SON X10 Y10
N20 SPP=3.5 X15 Y15
При всем участке перемещения в 15 мм и длине участков пути в 3,5 мм получается не
целочисленный коэффициент (4.28). Поэтому выполняется уменьшение значения SPP
до следующего возможного целочисленного коэффициента. В этом случае получается
длина участков пути в 3 мм.
Число участков пути SPN
С помощью SPN определяется число участков пути, которые должны быть созданы из
всего пути перемещения. Длина участков пути вычисляется автоматически. Так как
SPN действует покадрово, то сначала необходимо активировать штамповку или
вырубку с PON или SON .
4.19.2.2
Разделение пути для отдельных осей
Если наряду с траекторными осями и отдельные оси определены как ось штамповки-
вырубки, то и они могут быть подвергнуты автоматическому разделению пути.
Поведение отдельной оси при SPP
Запрограммированная длина участка пути (SPP) всегда относится к траекторным осям.
Поэтому в кадре, в котором наряду с движением отдельной оси и значением SPP
траекторная ось не запрограммирована, значение SPP игнорируется.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
1013
Расширенное программирование
4.19 Штамповка и вырубка
Если в кадре запрограммирована и отдельная, и траекторная ось, то поведение
отдельной оси зависит от настройки соответствующих машинных данных.
1. Стандартная настройка
Путь отдельной оси равномерно распределяется на созданные через SPP
промежуточные кадры.
Пример:
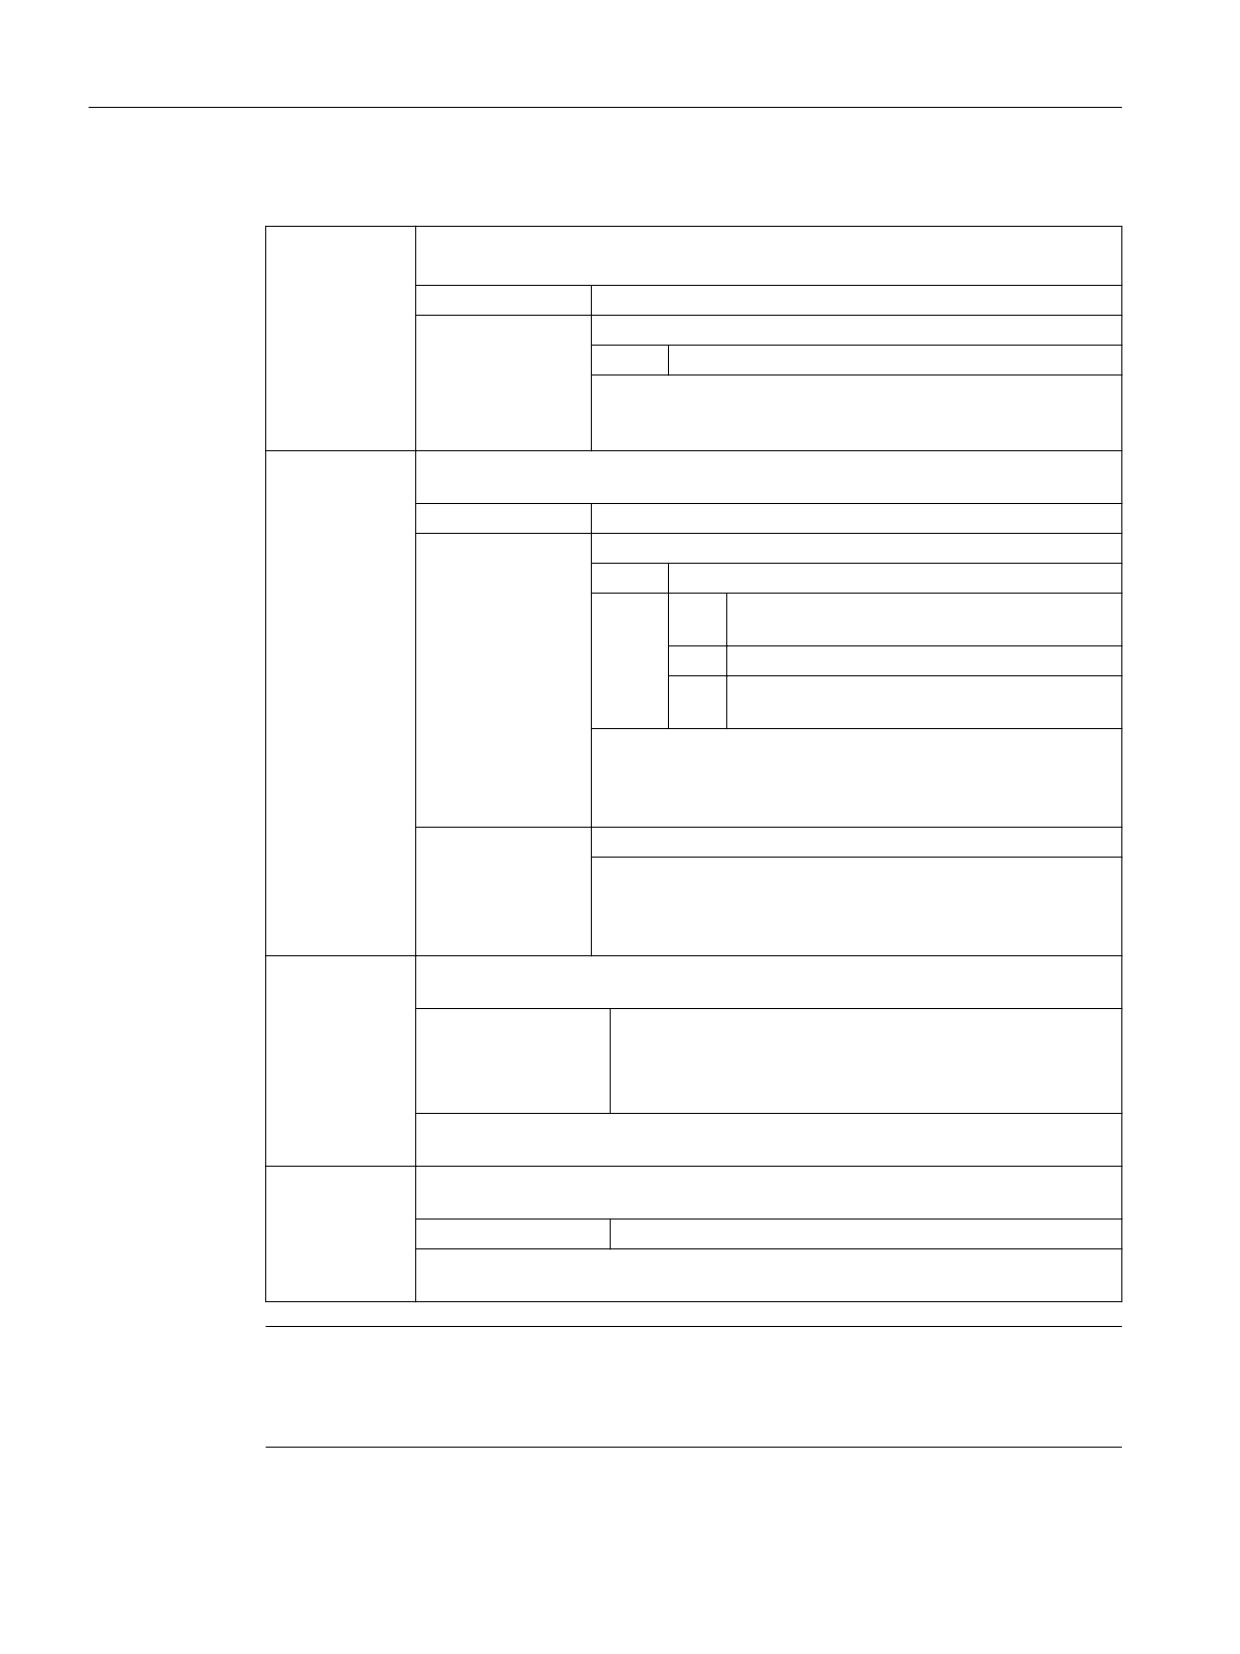
N10 G1 SON X10 A0
N20 SPP=3 X25 A100
Посредством участка хода в 3 мм при всем участке перемещения оси X (траекторная ось)
в 15 мм создается 5 кадров.
При этом ось А в каждом кадре поворачивается на 20 °.
100
80
100
60
40
20
1
2
1. Отдельная ось без разделения пути
Отдельная ось проходит весь свой путь в первом из созданных кадров.
2. Различное разделение пути
Поведение отдельной оси зависит от интерполяции траекторных осей:
• Круговая интерполяция: Разделение пути
• линейная интерполяция: нет разделения пути
Поведение при SPN
Запрограммированное число участков пути действует и в случае, если траекторная ось
одновременно не запрограммирована.
Условие: Отдельная ось определена как ось штамповки/вырубки.
Программирование ЧПУ
1014
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.20 Шлифование
4.20
Шлифование
4.20.1
Включение / выключение специфического для шлифования контроля
инструмента (TMON, TMOF)
Предварительно определенные процедуры TMON(...) и TMOF(...) включают / выключают
специфичный для шлифования контроль инструмента (контроль геометрии и скорости).
Условие
Должны быть установлены специфичные для инструмента параметры инструмента
$TC_TPG1 - $TC_TPG9.
Синтаксис
TMON(<TNr>)
TMOF(<TNr>)
Объяснение
TMON(...):
Включение специфического для шлифования контроля инструмента
Команда должна быть запрограммирована в канале, в котором должен быть
включен специфический для шлифования контроль инструмента.
TMOF(...):
Выключение специфического для шлифования контроля инструмента
Команда должна быть запрограммирована в канале, в котором должен быть вы-
ключен специфический для шлифования контроль инструмента.
<TNr>:
номер Т
Примечание:
требуется только в том случае, если контроль вместо активного, находящегося в
эксплуатации инструмента должен быть включен / выключен для неактивного
шлифовального круга.
TMOF(0):
Отключить контроль для всех инструментов
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
1015
Расширенное программирование
4.21 Расширенный останов и отвод (ESR)
4.21
Расширенный останов и отвод (ESR)
Функция “Расширенный останов и отвод”, в дальнейшем просто ESR, предлагает
возможность гибкого реагирования на ошибки в зависимости от процесса:
• Расширенный останов
Если это позволяет специфическая неполадка, все разрешенные для расширенного
останова оси останавливаются упорядоченно.
• Отвод
Находящийся в контакте инструмент отводится от детали с макс. возможной
скоростью.
• Генераторный режим (функция привода SINAMICS "Регулирование Vdc")
При падении напряжения промежуточного контура ниже параметрируемого
значения, к примеру, при отказе напряжения сети, необходимая для отвода
электроэнергия вырабатывается за счет рекуперации тормозной энергии
предусмотренного для этого привода (генераторный режим).
Источники запуска
Общие источники (внешн. ЧПУ/глоб. или спец. для ГРР/канала)
• Цифровые входы (к примеру,на модуле ЧПУ) или внутренний, обратно считываемый
образ цифровых выходов СЧПУ ($A_IN, $A_OUT)
• Состояние канала ($AC_STAT)
• VDI-сигналы ($A_DBB)
• Сводные сообщения определенного числа аварийных сообщений ($AC_ALARM_STAT)
Осевые источники
• Порог аварийного отвода ведомой оси (синхронный ход электронного соединения,
$VC_EG_SYNCDIFF[<ведомая ось>])
• Привод: порог предупреждения промежуточного контура (угроза падения
напряжения), $AA_ESR_STAT[<ось>]
• Привод: порог мин. скорости генератора (более нет рекуперируемой энергии
вращения), $AA_ESR_STAT[<ось>].
Комбинационная логика статических синхронных действий: связь источников/реакций
Гибкая сочетаемость статических синхронных действий используется для запуска
определенных относительно близко по времени реакций на основе источников.
Связь всех релевантных источников с помощью статических синхронных действий
находится в руках пользователя. Он может обработать системные переменные-
источники как единое целое или селективно с помощью битовых масок и привязать к
ним свои желаемые реакции. Статические синхронные действия возможны во всех
режимах работы.
Программирование ЧПУ
1016
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.21 Расширенный останов и отвод (ESR)
Активация
Разрешение функции
Функции - генераторный режим, останов, отвод - разрешаются через установку
соответствующего сигнала управления $AA_ESR_ENABLE. Этот управляющий сигнал
может изменяться из синхронных действий.
Запуск функции
ESR запускается совместно для всех разрешенных осей через установку системной
переменной $AC_ESR_TRIGGER.
Генераторный режим активируется в приводе "автоматически" при распознавании
угрожающего падения напряжения промежуточного контура.
Автономный для привода останов и/или отвод активируются при распознавании отказа
коммуникации (между ЧПУ и приводом), а также при распознавании пониженного
напряжения промежуточного контура в приводе (при условии наличия
конфигурирования и разрешения).
Автономный для привода останов и/или отвод также могут быть запущены со стороны
ЧПУ через установку соответствующего сигнала управления $AN_ESR_TRIGGER (команда
ретрансляции на все приводы).
Дополнительная информация
Описание функций - Оси и шпиндели
4.21.1
Управляемый ЧПУ ESR
4.21.1.1
Управляемый ЧПУ отвод (POLF, POLFA, POLFMASK, POLFMLIN)
Для управляемого ЧПУ отвода должны быть выполнены определенные исходные
условия (см. "Управляемый ЧПУ отвод (POLF, POLFA, POLFMASK, POLFMLIN)
(Страница 1017)"). Если эти условия выполнены, то для сконфигурированной(ых) в
канале оси(ей) отвода через установку системной переменной $AC_ESR_TRIGGER (или
$AA_ESR_TRIGGER для отдельных осей) активируется быстрый отвод (LIFTFAST).
Синтаксис
POLF[<ось>]=<позиция>
POLFA(<ось>,<тип>,<позиция>)
POLFMASK(<ось_1>,<ось_2>,...)
POLFMLIN(<ось_1>,<ось_2>,...)
Для POLFA разрешены следующие краткие формы:
POLFA(<ось>,<тип>) ; краткая форма для отвода отдельной оси
POLFA(ось,0/1/2) ; быстрая деактивация или активация
POLFA(ось,0,$AA_POLFA[ось]) ; вызывает остановку предварительной обработки
POLFA(ось,0) ; не вызывает остановки предварительной обработки
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
1017
Расширенное программирование
4.21 Расширенный останов и отвод (ESR)
Объяснение
POLF:
адрес для указания заданного конечного положения оси отвода
POLF действует модально.
<ось>:
имя отводимой гео-оси или оси канала/станка
<позиция>:
Позиция отвода
Тип:
REAL
Для гео-оси действует WСS, в иных случаях MСS.
В случае идентичных идентификаторов для гео-оси или оси
канала/станка отвод выполняется в WСS.
POLFA:
предопределенный вызов подпрограммы для указания позиции отвода отдель-
ных осей
<ось>:
Идентификатор оси канала
<тип>:
режим указания позиции
Тип:
INT
Значе-
0:
пометить значение позиции как недействи-
ние:
тельное
1:
значение позиции является абсолютным
2:
значение позиции является инкременталь-
ным (дистанция)
Примечание:
Если ось не является отдельной осью или если тип отсут-
ствует/тип=0, то выводится соответствующее аварийное со-
общение.
<позиция>:
позиция отвода (см. выше)
Примечание:
Значение позиции принимается и с типом=0. Только после
это значение помечено как недействительное и должно
быть запрограммировано для отвода заново.
POLFMASK:
Предопределенный вызов подпрограммы для выбора осей, которые после за-
пуска быстрого отвода должны отводиться независимо друг от друга.
<ось_1>,…:
Имена осей, которые при быстром отводе должны дви-
гаться на свои определенные с POLF позиции.
Все указанные оси должны находиться в одной системе
координат.
POLFMASK() без указания оси деактивирует быстрый отвод для всех осей, ко-
торые были отведены независимо друг от друга.
POLFMLIN:
Предопределенный вызов подпрограммы для выбора осей, которые после за-
пуска быстрого отвода должны отводиться в линейной связи.
<ось_1>,...:
см. выше
POLFMLIN() без указания оси деактивирует быстрый отвод для всех осей, ко-
торые были отведены в линейной связи.
Примечание
Перед разрешением быстрого отвода на фиксированную позицию
через POLFMASKилиPOLFMLIN, для выбранных осей должна быть запрограммирована
позиция с POLF.
Программирование ЧПУ
1018
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.21 Расширенный останов и отвод (ESR)
Примечание
Если оси последовательно разрешаются с POLFMASK, POLFMLIN или POLFMLIN,
POLFMASK, то для соответствующей оси всегда действует последняя установка.
Примечание
Запрограммированные с POLF позиции и активация через POLFMASK или POLFMLIN
удаляются при старте программы обработки детали. Это означает, что пользователь в
каждой программе обработки детали должен заново запрограммировать значения
для POLF и выбранных осей в POLFMASK или POLFMLIN.
Примечание
При использовании сокращенного написания POLFA и изменении только типа
необходимо обеспечить присваивание позиции отвода или пути отвода имеющего
смысл значения! В частности, заново установить позицию отвода и путь отвода после
POWER ON.
Пример
Отвод отдельной оси:
Программный код
Комментарий
MD37500 $MA_ESR_REACTION[AX1]=21
; Управляемый ЧПУ отвод.
$AA_ESR_ENABLE[AX1]=1
POLFA(AX1,1,20.0)
; AX1 присваивается осевая позиция отвода 20.0
(абсолютно).
$AA_ESR_TRIGGER[AX1]=1
; С этого места начинается отвод.
Дополнительная информация
Условия для управляемого ЧПУ отвода
• В канале сконфигурирована ось отвода для управляемого ЧПУ отвода:
MD37500 $MA_ESR_REACTION = 21
• ESR должен быть разрешен для этой оси:
$AA_ESR_ENABLE = 1
• Время задержки определено:
MD21380 $MC_ESR_DELAY_TIME1
MD21381 $MC_ESR_DELAY_TIME2
• В программе обработки детали спец. для оси позиции отвода запрограммированы
с POLF.
• Оси с POLFMASK/POLFMLIN выбраны для управляемого ЧПУ отвода.
• Для движения отвода должны быть установлены и оставаться установленными
сигналы разрешения.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
1019
Расширенное программирование
4.21 Расширенный останов и отвод (ESR)
Разрешение и запуск управляемого ЧПУ отвода
Если устанавливается системная переменная $AC_ESR_TRIGGER = 1, и если в этом канале
сконфигурирована ось отвода (т.е. MD37500 $MA_ESR_REACTION = 21) и для этой оси
установлено $AA_ESR_ENABLE = 1, то в этом канале активируется быстрый отвод
(LIFTFAST).
Сконфигурированное с POLF (или LFPOS) движение отвода выбранных с POLFMASK или
POLFMLIN осей заменяет для этих осей определенное в программе обработки детали
движение по траектории.
Для отвода предлагается макс. сумма времен MD21380 $MC_ESR_DELAY_TIME1 и
MD21381 $MC_ESR_DELAY_TIME2. По истечении этого интервала времени и для оси
отвода запускается быстрое торможение с последующим слежением.
Примечание
Расширенное движение отвода (т.е. запущенный через $AC_ESR_TRIGGER LIFTFAST/
LFPOS) не может быть прервано и может быть преждевременно завершено только
через аварийный останов.
Примечание
Запущенный через $AC_ESR_TRIGGER отвод заблокирован от многократного отвода.
Отвод отдельной оси
При отводе отдельной оси с POLFA должна быть запрограммирована позиция отвода
отдельной оси и следующие условия должны быть соблюдены:
• $AA_ESR_ENABLE = 1
• <ось> на момент запуска ($AA_ESR_TRIGGER = 1) должна быть отдельной осью.
• <тип> должен быть 1 или 2.
Направление отвода при быстром отводе
На момент активации быстрого отвода учитывается действительный фрейм.
Примечание
Фреймы с вращением через POLF влияют и на направление отвода.
Переход оси
Оси отвода всегда согласованы с одним каналом ЧПУ и их переход между каналами
невозможен. При попытке передачи оси отвода в другой канал сигнализируется
аварийное сообщение. Только после деактивации этой оси с $AA_ESR_ENABLE[AX] = 0 она
может быть передана в новый канал. После успешного перехода оси снова могут быть
нагружены с $AA_ESR_ENABLE[AX] = 1.
Нейтральные оси
Нейтральные оси не могут выполнять управляемый ЧПУ ESR.
Программирование ЧПУ
1020
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.21 Расширенный останов и отвод (ESR)
4.21.1.2
Управляемый ЧПУ останов
Для сконфигурированной(ых) в канале оси(ей) останова через установку системной
переменной $AC_ESR_TRIGGER (или $AA_ESR_TRIGGER для отдельных осей) можно
активировать управляемый ЧПУ останов.
Условия
• В канале сконфигурирована ось останова для управляемого ЧПУ останова:
MD37500 $MA_ESR_REACTION = 22
• ESR должен быть разрешен для этой оси:
$AA_ESR_ENABLE = 1
• Время задержки определено:
MD21380 $MC_ESR_DELAY_TIME1 (время задержки ESR-осей)
MD21381 $MC_ESR_DELAY_TIME2 (ESR-время для интерполяционного торможения)
Процесс
В течение интервала времени в MD 21380 ось продолжает нормальную интерполяцию
согласно программированию. По истечении интервала времени в MD 21380 запускается
управляемое интерполяционно торможение (останов по рампе). Для управляемого
интерполяционно торможения доступен макс. интервал времени в MD21381. По
истечении этого интервала времени запускается быстрое торможение с последующим
слежением.
Пример
Останов отдельной оси:
Программный код
Комментарий
MD37500 $MC_ESR_REACTION[AX1]=22
; Управляемый ЧПУ останов.
MD21380 $MC_ESR_DELAY_TIME1[AX1]=0.3
MD21381 $MC_ESR_DELAY_TIME2[AX1]=0.06
$AA_ESR_ENABLE[AX1]=1
$AA_ESR_TRIGGER[AX1]=1
; С этого места начинается останов.
4.21.2
Автономный для привода ESR
4.21.2.1
Конфигурирование автономного останова привода (ESRS)
С помощью функции ESRS(...) конфигурируются параметры привода для "остановки"
автономной для привода функции ESR.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
1021
Расширенное программирование
4.21 Расширенный останов и отвод (ESR)
Синтаксис
ESRS(<ось_1>,<время останова_1>[,...,<ось_n>,<время останова_n>])
Объяснение
ESRS(...):
Функция для записи параметров привода для функции ESR "Оста-
нов".
Функция:
• должна стоять одна в кадре
• вызывает остановку предварительной обработки.
• не может использоваться в синхронных действиях.
<ось_1>,
Ось, для которой должен быть сконфигурирован автономный для
...,
привода останов.
<ось_n>:
В приводе для этой оси записывается параметр привода p0888
(конфигурация):
p0888 = 1
Тип:
AXIS
Диапазон значе-
Идентификатор оси канала
ний:
<время останова_1>,
Период времени, в течение которого привод после возникнове-
...,
ния ошибки продолжает постоянное движение с текущим задан-
<время останова_n>:
ным значением скорости.
В приводе для этой оси записывается параметр привода p0892
(ступенчатая выдержка времени):
p0892 = <время останова>
Единица:
с
Тип:
REAL
Диапазон значе-
0.00 - 20.00
ний:
В одном вызове функции может быть запрограммировано макс. 5 осей; n = 5
4.21.2.2
Конфигурирование автономного отвода привода (ESRS)
С помощью функции ESRR(...) конфигурируются параметры привода для "отвода"
автономной функции ESR привода.
Синтаксис
ESRR(<ось_1>,<путь отвода_1>,<скорость отвода_1>[,...,<ось_n>,<путь
отвода_n>,<скорость отвода_n>])
Программирование ЧПУ
1022
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.22 Время выполнения программы / счетчик деталей
Значение
ESRR(...):
Функция для записи параметров привода для функции ESR "От-
вод".
Функция:
• должна стоять одна в кадре
• вызывает остановку предварительной обработки.
• не может использоваться в синхронных действиях.
<ось_1>,
Ось, для которой должен быть сконфигурирован автономный
...,
для привода отвод.
<ось_n>:
В приводе для этой оси записывается параметр привода p0888
(конфигурация):
p0888 = 2
Тип:
AXIS
Диапазон значе-
Идентификатор оси канала
ний:
<путь отвода_1>,
Путь отвода для привода пересчитывается в скорость отвода.
...,
Значение записывается для указанной оси в параметр привода
<путь отвода_n>:
p0893 (скорость):
p0893 = (<путь отвода _n> пересчитанный в скорость отвода)
Единица:
мм/мин, дюймов/мин, градусов/мин (в за-
висимости от единицы оси)
Тип:
REAL
Диапазон значе-
MIN - MAX
ний:
<скорость
Скорость отвода для привода пересчитывается в промежуток
отвода_1>,
времени. Значение записывается для указанной оси в параметр
...,
привода p0892 (ступенчатая выдержка времени) [сек]:
<скорость
p0892 = <путь отвода_n> / <скорость отвода _n>
отвода_n>:
Единица:
мм/мин, дюймов/мин, градусов/мин (в за-
висимости от единицы оси)
Тип:
REAL
Диапазон значе-
0.00 - MAX
ний:
В одном вызове функции может быть запрограммировано макс. 5 осей; n = 5
4.22
Время выполнения программы / счетчик деталей
Для поддержки оператора станка предоставляется информация по времени
выполнения программы и числу деталей.
Эту информацию может обрабатывать как системные переменные в программе ЧПУ и/
или PLC. Одновременно эта информация доступна для индикации на интерфейсе
пользователя.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
1023
Расширенное программирование
4.22 Время выполнения программы / счетчик деталей
4.22.1
Время выполнения программы
Функция "Время выполнения программы" предоставляет внутренние таймеры ЧПУ для
контроля технологических процессов, которые могут считываться через спец. для ЧПУ и
канала системные переменные в программе обработки детали и в синхронных
действиях.
Триггер для измерения времени выполнения ($AC_PROG_NET_TIME_TRIGGER) это
единственная записываемая системная переменная функции и служит для выборочного
измерения сегментов программы. Т.е. через запись в триггер в программе ЧПУ
измерение времени может включаться и снова выключаться.
Системная переменная
Объяснение
Активность
Спец. для ЧПУ
$AN_SETUP_TIME
Время от последнего запуска СЧПУ со стандартны-
• Всегда активен
ми значениями ("холодный пуск") в минутах
При каждом запуске СЧПУ со стандартными значе-
ниями автоматически сбрасывается на "0".
$AN_POWERON_TIME
Время от последнего обычного запуска СЧПУ ("го-
рячий пуск" в минутах
При каждом обычном запуске СЧПУ со автоматиче-
ски сбрасывается на "0".
Спец. для канала
$AC_OPERATING_TIME
Общее время выполнения программ ЧПУ в режиме
• Активация через
работы АВТО в секундах
MD27860
Значение при каждом запуске СЧПУ со автоматиче-
• Только режим ра-
ски сбрасывается на "0".
боты АВТО
$AC_CYCLE_TIME
Время выполнения выбранной программы ЧПУ в
секундах
Значение при старте новой программы ЧПУ авто-
матически сбрасывается на "0".
$AC_CUTTING_TIME
Время обработки в секундах
Измеряется время работы траекторных осей (ми-
нимум одна активна) без активного ускоренного
хода во всех программах ЧПУ между NC-Start и кон-
цом программы / NC-Reset. Измерение дополни-
тельно прерывается при активном времени ожида-
ния.
Значение при каждом запуске СЧПУ со стандартны-
ми значениями автоматически сбрасывается на "0".
Программирование ЧПУ
1024
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.22 Время выполнения программы / счетчик деталей
Системная переменная
Объяснение
Активность
$AC_ACT_PROG_NET_TIME
Актуальное время выполнения нетто текущей про-
•
Всегда активен
граммы ЧПУ в секундах
•
Только режим ра-
При старте программы ЧПУ автоматически сбрасы-
боты АВТО
вается на "0".
$AC_OLD_PROG_NET_TIME
Время выполнения нетто только что правильно зав-
ершенной с M30 программы в секундах
$AC_OLD_PROG_NET_TIME_COUNT
Изменения на $AC_OLD_PROG_NET_TIME
После POWER ON $AC_OLD_PROG_NET_TIME_COUNT
стоят на "0".
$AC_OLD_PROG_NET_TIME_COUNT всегда увеличи-
вается, когда СЧПУ заново записывает
$AC_OLD_PROG_NET_TIME.
$AC_PROG_NET_TIME_TRIGGER
Триггер для измерения времени выполнения:
•
только режим ра-
0
Нейтральное состояние
боты АВТО
Триггер не активен.
1
Завершение
Завершает измерение и копирует значение из
$AC_ACT_PROG_NET_TIME в
$AC_OLD_PROG_NET_TIME.
$AC_ACT_PROG_NET_TIME устанавливается на
"0" и затем продолжает выполняться.
2
Старт
Запускает измерение и при этом устанавливает
$AC_ACT_PROG_NET_TIME на "0".
$AC_OLD_PROG_NET_TIME не изменяется.
3
Стоп
Останавливает измерение. Не изменяет
$AC_OLD_PROG_NET_TIME и поддерживает
$AC_ACT_PROG_NET_TIME постоянной до про-
должения.
4
Продолжение
Продолжение измерения, т. е. остановленное
ранее измерение снова возобновляется.
$AC_ACT_PROG_NET_TIME продолжает
выполняться. $AC_OLD_PROG_NET_TIME не из-
меняется.
Через POWER ON все системные переменные сбрасываются на "0"!
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
1025
Расширенное программирование
4.22 Время выполнения программы / счетчик деталей
Примечание
Изготовитель станка
Включение активируемых таймеров осуществляется через машинные данные
MD27860 $MC_PROCESSTIMER_MODE.
Поведение активных измерений времени при определенных функциях (например,
GOTOS, процентовка = 0%, активна подача пробного хода, программный тест, ASUP,
PROG_EVENT, …) конфигурируется через машинные данные MD27850
$MC_PROG_NET_TIMER_MODE и MD27860 $MC_PROCESSTIMER_MODE.
Дополнительная информация: Описание функций - Основные функции
Примечание
Оставшееся время для детали
Если последовательно изготовляются идентичные детали, по следующим значениям
времени можно определить оставшееся время для детали.
• Время обработки для последней изготовленной детали (см.
$AC_OLD_PROG_NET_TIME)
• Актуальное время обработки (см. $AC_ACT_PROG_NET_TIME)
Оставшееся время дополнительно к текущему времени обработки отображается на
интерфейсе.
Примечание
Использование STOPRE
Системные переменные $AC_OLD_PROG_NET_TIME и $AC_OLD_PROG_NET_TIME_COUNT
не создают не явной остановки предварительной обработки. При использовании в
программе обработки детали это некритично, если значение системных переменных
происходит из предшествующего хода программы. Но если триггер для измерения
времени выполнения ($AC_PROG_NET_TIME_TRIGGER) записывается высокочастотно и
из-за этого $AC_OLD_PROG_NET_TIME изменяется очень часто, то в программе обработки
детали следует использовать явную STOPRE.
Граничные условия
• Поиск кадра
При поиске кадра время выполнения программы не определяется.
• REPOS
Продолжительность процесса REPOS зачисляется в текущее время обработки
($AC_ACT_PROG_NET_TIME).
Программирование ЧПУ
1026
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.22 Время выполнения программы / счетчик деталей
Примеры
Пример 1: Измерение длительности "mySubProgrammA"
Программный код
N50 DO $AC_PROG_NET_TIME_TRIGGER=2
N60 FOR ii= 0 TO 300
N70 mySubProgrammA
N80 DO $AC_PROG_NET_TIME_TRIGGER=1
N95 ENDFOR
N97 mySubProgrammB
N98 M30
После обработки программой строки N80, в $AC_OLD_PROG_NET_TIME стоит время
выполнения нетто "mySubProgrammA".
Значение $AC_OLD_PROG_NET_TIME:
• сохраняется после M30.
• обновляется после каждого выполнения в цикле.
Пример 2: Измерение длительности "mySubProgrammA" и "mySubProgrammC"
Программный код
N10 DO $AC_PROG_NET_TIME_TRIGGER=2
N20 mySubProgrammA
N30 DO $AC_PROG_NET_TIME_TRIGGER=3
N40 mySubProgrammB
N50 DO $AC_PROG_NET_TIME_TRIGGER=4
N60 mySubProgrammC
N70 DO $AC_PROG_NET_TIME_TRIGGER=1
N80 mySubProgrammD
N90 M30
4.22.2
Счетчики деталей
Функция "Счетчики деталей" предлагает различные счетчики, которые прежде всего
могут использоваться для подсчета деталей в СЧПУ.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
1027
Расширенное программирование
4.22 Время выполнения программы / счетчик деталей
Счетчики существуют как специфические для канала системные переменные с доступом
по записи и чтению в диапазоне значений от 0 до 999 999 999.
Системная переменная
Объяснение
$AC_REQUIRED_PARTS
Число изготовляемых деталей (заданное число деталей)
В этом счетчике может быть определено количество деталей, при
достижении которого фактическое число деталей
($AC_ACTUAL_PARTS) сбрасывается на "0".
$AC_TOTAL_PARTS
Общее число изготовленных деталей (общее фактическое количе-
ство)
Этот счетчик указывает число всех изготовленных с момента запус-
ка деталей. Только при запуске СЧПУ со стандартными значениями,
значение автоматически сбрасывается на "0".
$AC_ACTUAL_PARTS
Число изготовленных деталей (фактическое число деталей)
В этом счетчике регистрируется число всех изготовленных с мо-
мента запуска деталей. При достижении заданного числа деталей
($AC_REQUIRED_PARTS) счетчик автоматически сбрасывается на "0"
(при условии $AC_REQUIRED_PARTS > 0).
$AC_SPECIAL_PARTS
Число подсчитанных пользователем деталей
Этот счетчик позволяет пользователю подсчитывать детали по соб-
ственному определению. Может быть определен вывод ошибки
при достижении заданного числа деталей ($AC_REQUIRED_PARTS).
Обнуление счетчика должно выполняться самим пользователем.
Примечание
Все счетчики деталей при запуске СЧПУ со стандартными значениями устанавливаются
на "0" и могут считываться/записываться независимо от их активации.
Примечание
Через спец. для канала машинные данные можно управлять активацией счетчиков,
моментом обнуления и алгоритмом подсчета.
Примечание
Подсчет деталей с определенной пользователем командой M
Через машинные данные можно установить, что счетные импульсы для различных
счетчиков деталей вместо запуска через конец программы M2/M30, могут быть запущены
через определенные пользователем команды M.
Программирование ЧПУ
1028
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.23 Симуляция программы
4.23
Симуляция программы
4.23.1
Функция
При симуляции программы осуществляется полное вычисление текущей программы
обработки детали и представление результата в графическом виде в интерфейсе
пользователя. Так результат программирования контролируется без перемещения осей
станка. Неправильно запрограммированные этапы обработки своевременно
распознаются; неправильная обработка детали не допускается.
ЧПУ моделирования
Моделирование использует собственный экземпляр ЧПУ (ЧПУ моделирования).
Поэтому перед стартом симуляции выполняется калибровка реального ЧПУ по ЧПУ
моделирования. При такой калибровке выполняется, кроме прочего, чтение из ЧПУ всех
активных машинных данных и их загрузка в ЧПУ моделирования. Среди активных
машинных данных находятся машинные данные ЧПУ и циклов.
4.23.2
Симуляция программы в сочетании с компилируемыми циклами
Некоторые компилируемые циклы (CC) поддерживаются при симуляции программы.
Машинные данные поддерживаемых компилируемых циклов калибруются один раз
после запуска СЧПУ. Калибровка посредством "Старт симуляции" не выполняется!
Примечание
В программах обработки детали спец. для компилируемых циклов языковые команды и
машинные данные неподдерживаемых компилируемых циклов не используются (см.
также абзац "Команды компилируемых циклов в программе обработки детали").
В некоторых случаях специальные движения поддерживаемых компилируемых циклов
(трансформации OEM) отображаются неправильно.
Команды компилируемых циклов в программе обработки детали
Языковые команды в программе обработки детали из не поддерживаемых
компилируемых циклов ((OMA1 ... OMA5, OEMIPO1/2, G810 ... G829, собственные
процессы и функции) приводят без индивидуальной обработки с сообщениям об
ошибках и отмене симуляции.
Решение:
В индивидуальном порядке обработать отсутствующие спец. для компилируемых циклов
языковые элементы в программе обработки детали (запрос $P_SIM).
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
1029
Расширенное программирование
4.24 Другие функции
Пример:
Программный код
Комментарий
N1 G01 X200 F500
IF (1==$P_SIM)
N5 X300
; при симуляции компилируемых циклов не активен.
ELSE
N5 X300 OMA1=10
ENDIF
4.24
Другие функции
4.24.1
Активация машинных данных (NEWCONF)
Команда NEWCONF активирует все машинные данные. Функция может быть
активирована и на интерфейсе управления HMI посредством нажатия программной
клавиши "Активировать MD".
При выполнении функции "NEWCONF" происходит не явная остановка предварительной
обработки, т. е. движение по траектории прерывается.
Синтаксис
NEWCONF
Объяснение
NEWCONF:
Команда активации всех машинных данных с условием активации "NEW_CONFIG"
Выполнение NEWCONF из программы обработки детали с выходом за границы канала
Если осевые машинные данные изменяются из программы обработки детали и после
активируются с NEWCON, то NEWCONF активирует только машинные данные, вызывающие
изменения для канала программы обработки детали.
Примечание
Для надежной активации всех изменений, команда NEWCONF должен быть выполнен в
каждом канале, где сейчас вычисляются и затронутые измененными машинными
данными оси или функции.
При NEWCONF осевые машинные данные не активируются.
Для контролируемых с PLC осей необходимо выполнить осевой RESET.
Программирование ЧПУ
1030
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.24 Другие функции
Пример
Фрезерная обработка: Обработка позиции сверления с помощью различных технологий
Программный код
Комментарий
N10 $MA_CONTOUR_TOL[AX]=1.0
; Изменить машинные данные.
N20 NEWCONF
; Активировать машинные данные.
4.24.2
Проверка имеющейся языковой среды ЧПУ (STRINGIS)
С помощью функции "STRINGIS(...)" можно проверить, доступна ли указанная строка как
элемент языка программирования ЧПУ в текущей языковой среде.
Определение
INT STRINGIS(STRING <имя>)
Синтаксис
STRINGIS(<имя>)
Объяснение
STRINGIS:
Функция с возвращаемым значением
<имя>:
Имя проверяемого элемента языка программирования ЧПУ
Возвращаемое
Формат возвращаемого значения yxx (дес.).
значение:
Элементы языка программирования ЧПУ
Могут быть проверены следующие элементы языка программирования ЧПУ:
• G-команды всех существующих групп G-функций, например, "G0", "INVCW", "POLY",
"ROT", "KONT", "SOFT", "CUT2D", "CDON", "RMBBL", "SPATH"
• Адреса DIN или ЧПУ, например, "ADIS", "RNDM", "SPN", "SR", "MEAS"
• Функции, например, "TANG(...)" или "GETMDACT"
• Процедуры, например, "SBLOF".
• Кодовые слова, например, "ACN", "DEFINE" или "SETMS"
• Системные данные например, машинные данные $M... , установочные данные $S...
или опциональные данные $O...
• Системные переменные $A... , $V... , $P...
• R-параметры R...
• Имена активированных циклов
• Переменные GUD и LUD
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
1031
Расширенное программирование
4.24 Другие функции
• Имена макрокоманд
• Имена меток
Возвращаемое значение
Возвращаемое значение релевантно только в первых 3 десятичных разрядах. Формат
возвращаемого значения yxx, где y = базовая информация и xx = подробная
информация.
Возвращае-
Объяснение
мое значение
000
Строка ’name’ неизвестна в данной системе 1)
100
Строка ’name’ это элемент языка программирования ЧПУ, но сейчас не может быть запрограмми-
рована (опция/функция не активна)
2xx
Строка ’name’ это программируемый элемент языка программирования ЧПУ (опция/функция ак-
тивна). Подробная информация xx содержит дополнительную информацию по типу элемента:
xx
Значение
01
Адрес DIN или адрес ЧПУ 2)
02
G-команда (например, G04, INVCW)
03
Функция с возвращаемым значением
04
Функция без возвращаемого значения
05
Кодовое слово (например, DEFINE)
06
Машинные ($M...), установочные ($S...) или опциональные данные ($O...)
07
Системные параметры, например, системная переменная ($...) или R-параметр (R...)
08
Цикл (цикл должен быть загружен в ЧПУ, программы циклов должны быть активны 3))
09
GUD-переменная (GUD-переменная должна быть определена в файле определений GUD и
активирована)
10
Имя макрокоманды (макрокоманда должна быть определена в файлах определения макро-
команд и активирована) 4)
11
LUD-переменная текущей программы обработки детали
12
ISO G-команда (языковой режим ISO должен быть активен)
400
Строка ’name’ это адрес ЧПУ, который не был определен как xx == 01 или xx == 10 и не является
G или R 2)
y00
Спец. согласование невозможно
1) В зависимости от СЧПУ при определенных обстоятельствах известно только подмножество языковых команд ЧПУ
Siemens, например, SINUMERIK 802D sl. На этих СЧПУ для строк, которые в принципе являются языковыми командами
ЧПУ Siemens, возвращается значение 0. Это поведение можно изменить через MD10711
$MN_NC_LANGUAGE_CONFIGURATION. В этом случае при MD10711 = 1 для языковых команд ЧПУ Siemens всегда воз-
вращается значение 100.
2) Адресами ЧПУ являются следующие буквы: A, B, C, E, I, J, K, Q, U, V, W, X, Y, Z. Эти адреса ЧПУ могут быть запро-
граммированы и с расширением адреса. Расширение адреса может быть указано при проверке со STRINGIS. Пример:
201 == STRINGIS("A1").
Буквы: D, F, H, L, M, N, O, P, S, T это адреса ЧПУ или вспомогательные функции, которые определяются пользователем.
Для них всегда возвращается значение 400. Пример: 400 == STRINGIS( "D" ). Эти адреса ЧПУ при проверке со STRINGIS
не могут указываться с расширением адреса.
Пример: 000 == STRINGIS("M02"), но 400 == STRINGIS("M").
3) Имена параметров циклов невозможно проверить посредством STRINGIS.
4) Определенный как макрос адрес, например, G, H, M, L, идентифицируется как макрос.
Программирование ЧПУ
1032
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.24 Другие функции
Примеры
В следующих примерах допускается, что указанный в качестве строки языковой элемент
ЧПУ, если не указано иначе, в принципе может быть запрограммирован в СЧПУ.
1. Строка "T" определена как вспомогательная функция:
400 == STRINGIS("T")
000 == STRINGIS ("T3")
2. Строка "X" определена как ось:
201 == STRINGIS("X")
201 == STRINGIS("X1")
3. Строка "A2" определена как адрес ЧПУ с расширением:
201 == STRINGIS("A")
201 == STRINGIS("A2")
4. Строка "INVCW" определена как упомянутая G-команда:
202 == STRINGIS("INVCW")
5. Строка "$MC_GCODE_RESET_VALUES" определена как машинные данные:
206 == STRINGIS("$MC_GCODE_RESET_VALUES")
6. Строка "GETMDACT" это языковая функция ЧПУ:
203 == STRINGIS("GETMDACT ")
7. Строка "DEFINE" это кодовое слово:
205 == STRINGIS("DEFINE")
8. Строка "$TC_DP3" это системный параметр (компонент длин инструмента):
207 == STRINGIS("$TC_DP3")
9. Строка "$TC_TP4" это системный параметр (размер инструмента):
207 == STRINGIS("$TC_TP4")
10.Строка "$TC_MPP4" это системный параметр (состояние места в магазине):
- Управление магазином инструментов активно: 207 ==
STRINGIS("$TC_MPP4") ;
- Управление магазином инструментов не активно: 000 ==
STRINGIS("$TC_MPP4")
См. также ниже абзац: управление магазином инструментов.
11.Строка "MACHINERY_NAME" определена как GUD-переменная:
209 == STRINGIS("MACHINERY_NAME")
12.Строка "LONGMACRO" определена как макрос:
210 == STRINGIS("LONGMACRO")
13.Строка "MYVAR" определена как LUD-переменная:
211 == STRINGIS("MYVAR")
14.Строка "XYZ" - неизвестная в ЧПУ команда, GUD-переменная, имя макрокоманды
или цикла:
000 == STRINGIS("XYZ")
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
1033
Расширенное программирование
4.24 Другие функции
Управление магазином инструментов
Если функция управления магазином инструментов не активна, то STRINGIS возвращает
для системных параметров управления магазином инструментов, независимо от
машинных данных
• MD10711 $MN_NC_LANGUAGE_CONFIGURATION
всегда значение 000.
Режим ISO
Если функция "Режим ISO" активна:
• MD18800 $MN_MM_EXTERN_LANGUAGE (активация внешних языков ЧПУ)
• MD10880 $MN_ MM_EXTERN_CNC_SYSTEM (адаптируемая система управления)
STRINGIS сначала проверяет указанную строку как G-команду SINUMERIK. Если строка не
является G-командой SINUMERIK, то затем она проверяется как G-команда ISO.
Запрограммированные переключения (G290 (режим SINUMERIK), G291 (режим ISO)) не
влияют на STRINGIS.
Пример
Релевантные для функции STRINGIS(...) машинные данные имеют следующие значения:
• MD10711 $MN_NC_LANGUAGE_CONFIGURATION = 2 (как известные рассматриваются
только такие языковые команды ЧПУ, опции которых установлены)
• MD19410 $ON_TRAFO_TYPE_MASK = 'H0' (опция: трансформации)
• MD10700 $MN_PREPROCESSING_LEVEL='H43' (предварительная обработка для циклов
активна)
Следующая иллюстративная программа выполняется без сообщения об ошибке:
Программный код
Комментарий
N1 R1=STRINGIS("TRACYL")
; R1 == 0, т.к. TRACYL из-за отсутствующей
опции трансформации определяется как "не
известная"
N2 IF STRINGIS("TRACYL") == 204
N3 TRACYL(1,2,3)
; N3 пропускается
N4 ELSE
N5 G00
; и вместо этого выполняется N5
N6 ENDIF
N7 M30
4.24.3
Интерактивный вызов окон из программы обработки детали (MMC)
Посредством предопределенной подпрограммы MMC(...) из программы ЧПУ можно
отобразить пользовательские диалоги на интерфейс пользователя.
Программирование ЧПУ
1034
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.24 Другие функции
Возможно конфигурирование диалогов следующих типов:
• Run MyScreens
• Easy XML
• XML пользователя
Дополнительная информация:
• Руководство по программированию Run MyScreens
• Руководство по программированию Easy XML
Синтаксис
MMC("<ADDRESS>,<COMMAND>,<FILE>,<DIALOG>","<QUIT>")
Объяснение
MMC(...):
идентификатор подпрограммы
Параметры кодируются по месту и разделяются запятой в пределах двух
строк - командной строки и строки квитирования.
Параметры внутри командной строки:
<ADDRESS>:
Область управления, в которой выполняются сконфигурированные диа-
логи с пользователем.
Функция
Области управления
Диалог с пользователем "Run MyScreens"
CYCLES
Диалог с пользователем "Easy XML"
CYCLES
XML пользователя
XML
Всплывающее окно "Run MyScreens"
POPUPDLG
Всплывающее окно "Easy XML"
POPUPDLG
<COMMAND>:
Выполняемая команда
Функция
Команды
Диалог с пользователем "Run MyScreens"
PICTURE_ON, PICTURE_OFF
Диалог с пользователем "Easy XML"
PICTURE_ON, PICTURE_OFF
XML пользователя
XML_ON, XML_OFF
Всплывающее окно "Run MyScreens"
PICTURE_ON, PICTURE_OFF
Всплывающее окно "Easy XML"
PICTURE_ON, PICTURE_OFF
<FILE>:
Имя файла, в котором запрограммирован отображаемый диалог
Функция
Файлы
Диалог с пользователем "Run MyScreens"
<name>.com
Диалог с пользователем "Easy XML"
<name>.xml
XML пользователя
<name>.xml
Всплывающее окно "Run MyScreens"
<name>.com
Всплывающее окно "Easy XML"
<name>.xml
Всплывающее окно "Easy XML" с конфи-
xmldial_emb.xml
гурированием непосредственно в про-
грамме ЧПУ (см. пример 2)
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
1035
Расширенное программирование
4.24 Другие функции
<DIALOG>:
Имя отображаемого диалога
Функция
Имя диалога
Все функции, кроме всплывающего
Имя диалога, сконфигуриро-
окна "Easy XML" с конфигурированием
ванное в файле <FILE>
непосредственно в программе ЧПУ
Всплывающее окно "Easy XML" с конфи-
main
гурированием непосредственно в про-
грамме ЧПУ (см. пример 3)
Параметры внутри строки квитирования:
<QUIT>:
Тип квитирования
N:
Нет квитирования
Обработка программы продолжается после отправки коман-
ды. Квитирование не выполняется, если команду не получи-
лось выполнить успешно.
Указание
Тип квитирования "N" используется, если в программе ЧПУ
программируется время воспроизведения изображения
(время ожидания) (см. ниже Пример 2)
A:
Асинхронное квитирование
Обработка программы продолжается после подачи команды.
Возвращаемое значение сохраняется в спец. переменной
квитирования пользователя, определенной в рамках конфи-
гурирования диалога (GUD-переменной) и может считывать-
ся в программе ЧПУ.
Граничные условия
• Файлы определения *.com диалогов необходимо сохранять в папке "proj".
• Файлы определения Easy XML *.xml диалогов необходимо сохранять в папке "appl".
Если файлы определений сохранены в другой директории, указание пути должно
быть непрямым, исходя из директории "appl".
• Спец. диалоги пользователя невозможно отображать одновременно из различных
каналов.
• При симуляции функционал MMC не поддерживается.
Примеры
Пример 1
Индикация диалога и реакция на пользовательское управление в программе ЧПУ.
Программный код
Комментарий
; Переменная квитирования QUIT уже была создана как глобальная переменная пользователя (GUD)
; типом STRING при конфигурировании диалога:
; DEF NCK STRING[20] QUIT
QUIT = "XXX"
; Инициализация переменной квитирования
G4 F5
Программирование ЧПУ
1036
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.24 Другие функции
Программный код
Комментарий
MMC("CYCLES,PICTURE_ON,test.com,test1","A
; Показать диалог
")
; - Область управления: CYCLES
; - Статус изображения: PICTURE_ON (отобра-
зить)
; - Файл изображения диалога: test.com
; - Изображение диалога: test1
INPUT:
; Ожидание пользовательского управления
STOPRE
; Остановка предварительной обработки
IF MATCH (QUIT,"RUN") >= 0 GOTOF WORK
; Программная клавиша "RUN"
IF MATCH (QUIT,"CHK") >= 0 GOTOF CHECK
; Программная клавиша "CHK"
GOTOB INPUT
; => Ожидание
WORK:
; Программная клавиша "RUN" нажата
MSG("Продолжить обработку -> Пуск ЧПУ")
; Вывести сообщение
MMC("CYCLES,PICTURE_OFF","N")
; Закрыть диалог
M0
; Ожидание пуска ЧПУ
GOTOF END
; => конец программы
CHECK:
; Программная клавиша "CHK" нажата
MSG("Подвести к позиции -> Пуск ЧПУ")
; Вывести сообщение
MMC("CYCLES,PICTURE_OFF","N")
; Закрыть диалог
M0
; Ожидание пуска ЧПУ
GOTOF END
; => конец программы
END:
Пример 2
Время отображения диалога в программе ЧПУ устанавливается, например, через время
ожидания.
Программный код
Комментарий
F1000 G94
MMC("POPUPDLG,PICTURE_ON,xmldial_emb.xml,main","N")
; Показать диалог
X200
Z40
MMC("POPUPDLG,PICTURE_OFF","N")
; Закрыть диалог
Пример 3
Введение скрипта всплывающего окна в программу ЧПУ и его использование.
Программный код
PROC POPUP_TEST
; ----------------------------- Скрипт -----------------------------
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
1037
Расширенное программирование
4.24 Другие функции
Программный код
;
<main_dialog entry="rpara_main">
;
<let name="xpos" />
;
<let name="ypos" />
;
<let name="field_name" type="string" />
;
<let name="num" />
;
<menu name="rpara_main">
;
<open_form name="rpara_form"/>
;
<softkey_back>
;
<close_form />
;
</softkey_back>
;
</menu>
;
<form name="rpara_form">
;
<init>
;
<caption>mask from NC part program</caption>
;
<let name="count" >0</let>
;
<op>
;
xpos = 120;
;
ypos = 34;
;
"nck/Channel/Parameter/R[10]" = 10;
;
</op>
;
<!-- load the number of controls -->
;
<op>
;
num = "nck/Channel/Parameter/R[10]";
;
</op>
;
<while>
;
<condition> count < num</condition>
;
<print name="field_name" text="edit%d">count</print>
;
<op>
;
ypos = ypos + 24;
;
count = count + 1;
;
</op>
;
</while>
;
</init>
;
<paint>
;
<op>
;
xpos =
8;
;
ypos = 36;
;
count = 0;
;
</op>
;
<while>
;
<condition>count < num</condition>
;
<print name="field_name" text="R-Parameter%d">count</print>
;
<text xpos = "$xpos" ypos = "$ypos" >$$$field_name</text>
;
<op>
Программирование ЧПУ
1038
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.24 Другие функции
Программный код
;
ypos = ypos + 24;
;
count = count + 1;
;
</op>
;
</while>
;
</paint>
;
</form>
; </main_dialog>
; ========================= Блок программы ===========================
G94 F100
MMC("POPUPDLG,PICTURE_ON,xmldial_emb.xml,main","N")
G4 F4
X200
MMC("POPUPDLG,PICTURE_OFF","N")
G4 F2
X0
4.24.4
Process DataShare - Вывод на внешнее устройство/файл (EXTOPEN, WRITE,
EXTCLOSE)
Запись данных из программы обработки детали на внешнее устройство / файл
осуществляется в три этапа:
1. Открыть внешнее устройство/файл
С помощью команды EXTOPEN внешнее устройство/файл открывается для канала для
записи.
2. Запись данных
Выводимые данные могут быть подготовлены с помощью строковых функций языка
ЧПУ, например, SPRINT. Сама запись выполняется через команду WRITE.
3. Закрыть внешнее устройство/файл
С помощью команды EXTCLOSE или при достижении конца программы (M30), а также
при сбросе канала, занятые в канале внешнее устройство/файл снова разрешаются.
Синтаксис
DEF INT <Result>
DEF STRING[<n>] <Output>
…
EXTOPEN(<Result>,<ExtDev>,<SyncMode>,<AccessMode>,<WriteMode>)
…
<Output>=«вывод данных»
WRITE(<Result>,<ExtDev>,<Output>)
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
1039
Расширенное программирование
4.24 Другие функции
…
EXTCLOSE(<Result>,<ExtDev>)
Объяснение
EXTOPEN:
Предварительно определенная процедура для открытия внешнего устрой-
ства/файла
<Result>:
Параметр 1: Переменная результата
На основе значения переменной результата в программе можно обработать
удачный исход операции и выбрать соответствующее продолжение.
Тип:
INT
Значе-
0
нет ошибок
ния:
1
внешнее устройство не может быть открыто
2
внешнее устройство не сконфигурировано
3
внешнее устройство сконфигурировано с недействитель-
ным путем
4
нет прав доступа для внешнего устройства
5
Режим использования: внешнее устройство уже занято "эк-
склюзивно"
6
Режим использования: внешнее устройство уже занято "сов-
местно"
7
длина файла больше LOCAL_DRIVE_MAX_FILESIZE
8
макс. число внешних устройств превышено
9
опция для LOCAL_DRIVE не установлена
11
зарезервировано
12
режим записи: данные противоречат extdev.ini
16
запрограммирован недействительный внешний путь
22
внешнее устройство не смонтировано
Программирование ЧПУ
1040
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.24 Другие функции
<ExtDev>:
Параметр 2: Символический идентификатор для открываемого внешнего
устройства/файла
Тип:
STRING
Символический идентификатор состоит из:
1. логического имени устройства
2. возможно с последующим путем к файлу (добавляется с "/").
Определены следующие логические имена устройств:
"LOCAL_DRIVE":
локальная карта CompactFlash (предопределено)
"CYC_DRIVE":
указание зарезервированного диска для использо-
вания в циклах SIEMENS (предопределено)
"/dev/ext/1",...
доступные сетевые диски
"/dev/ext/9":
Примечание:
Требуется конфигурация в файле extdev.ini!
"/dev/cyc/1",
указание зарезервированного диска для использо-
"/dev/cyc/2":
вания в циклах SIEMENS
Примечание:
Требуется конфигурация в файле extdev.ini!
Путь доступа к файлу:
• Для "LOCAL_DRIVE" и "CYC_DRIVE" должен быть указан путь доступа к фай-
лу, к примеру:
"LOCAL_DRIVE/my_dir/my_file.txt"
• Логические имена устройств "/dev/ext/1...9" и "/dev/cyc/1...2" могут через
конфигурацию:
- уже ссылаться на файл, тогда может быть указано только логическое
имя устройства, к примеру:
"/dev/ext/4"
- или на директорию, тогда должен быть указан путь к файлу, к приме-
ру:
"/dev/ext/5/my_dir/my_file.txt"
Примечание:
Прописное/строчное написание для логических имен устройств «/dev/ext/
1...9», «/dev/v24» и «/dev/cyc/1...2» игнорируется, при указании пути к файлу
прописное/строчное написание значимо. Для "LOCAL_DRIVE" и "CYC_DRIVE"
разрешается только прописное написание.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
1041
Расширенное программирование
4.24 Другие функции
<SyncMode>:
Параметр 3: Режим обработки для команд WRITE для этого устройства/файла
Тип:
STRING
Значе-
"SYN":
Синхронная запись
ния:
Выполнение программы останавливается до завер-
шения процесса записи.
Успешное завершение синхронной записи может
быть проверено через обработку переменных оши-
бок команды WRITE.
"ASYN":
Асинхронная запись
Выполнение программы не прерывается командой
WRITE.
Примечание:
Переменная результата команды WRITE в этом режи-
ме бессодержательна и всегда имеет значение 0
(ошибки отсутствуют). В этом режиме отсутствует
уверенность, что команда WRITE была успешной.
<AccessMode>:
Параметр 4: Режим использования для этого устройства/файла
Тип:
STRING
Значе-
"SHARED":
Устройство/файл запрошен в "совместном" режиме.
ния:
Другие каналы также могут использовать этой ус-
тройство, т. е. также открыть в этом режиме.
"EXCL":
Устройство/файл используется эксклюзивно в кана-
ле, никакой другой канал не может использовать ус-
тройства.
<WriteMode>:
Параметр 5: Режим записи для команд WRITE для этого устройства/файла
(опция)
Тип:
STRING
Значе-
"APP":
Присоединение
ния:
Файл сохраняется в своем содержании, вызовы за-
писи присоединяются в конце.
"OVR":
Перезапись
Содержание файла удаляется и заново создается че-
рез последующие вызовы записи.
Примечание:
С этим параметром сконфигурированный в файле extdev.ini режим записи
не может быть переписан. При конфликте вызов EXTOPEN квитируется с
ошибкой.
WRITE:
Предварительно определенная процедура для записи выводимых данных
Программирование ЧПУ
1042
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.24 Другие функции
EXTCLOSE:
Предварительно определенная процедура для закрытия открытого внешне-
го устройства/файла
<Result>:
Параметр 1: Переменная результата
Тип:
INT
Значе-
0
нет ошибок
ния:
16
запрограммирован недействительный внешний путь
21
ошибка при закрытии внешнего устройства
<ExtDev>:
Параметр 2: Символический идентификатор для закрываемого внешнего
устройства/файла. Описание см. EXTOPEN!
Примечание:
Идентификатор должен быть идентичен указанному в команде EXTOPEN
идентификатору!
Пример
Программный код
N10
DEF INT RESULT
N20
DEF BOOL EXTDEVICE
N30
DEF STRING[80] OUTPUT
N40
DEF INT PHASE
N50
EXTOPEN(RESULT,"LOCAL_DRIVE/my_file.txt","SYN","SHARED")
N60
IF RESULT > 0
N70
MSG("Ошибка в EXTOPEN:" << RESULT)
N80
ELSE
N90
EXTDEVICE=TRUE
N100
ENDIF
…
N200
PHASE=4
N210
IF EXTDEVICE
N220
OUTPUT=SPRINT("конец фазы: %D",PHASE)
N230
WRITE(RESULT,"LOCAL_DRIVE/my_file.txt",OUTPUT)
N240
ENDIF
…
См. также
Операции со строкой (Страница 461)
Записать файл (WRITE) (Страница 585)
4.24.5
Ошибки (SETAL)
В программе ЧПУ могут устанавливаться аварийные сообщения. Они отображаются на
интерфейсе пользователя в особом поле. С аварийным сообщением связана реакция
СЧПУ согласно категории аварийного сообщения.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
1043
Расширенное программирование
4.24 Другие функции
Синтаксис
SETAL(<Nr>[,<String>])
Объяснение
SETAL(...):
Предопределенная процедура для установки аварийного сообщения
SETAL должна быть запрограммирована в собственном кадре ЧПУ.
<Nr>:
Номер ошибки
Тип данных:
INT
Диапазон зна-
60000 ... 64999 (зарезерви-
Аварийные сообщения циклов
чений:
ровано)
SIEMENS
65000 ... 69999
Аварийные сообщения циклов
пользователя
<строка>:
Строка символов (опционально)
Тип данных:
STRING
При программировании аварийных сообщений циклов пользователя может
быть указана строка символов с макс. 4 параметрами.
В этих параметрах могут быть определены переменные тексты пользователя.
Доступны также предопределенные параметры:
%1
Номер канала
%2
Номер кадра, метка
%3
Индекс текста для аварийных сообщений циклов
%4
Дополнительный параметр аварийного сообщения
Примечание
Тексты аварийных сообщений должны быть сконфигурированы на интерфейсе
пользователя.
Примечание
Если аварийное сообщение должно быть выведено на активном на интерфейсе
пользователя языке, то пользователю нужна информация о текущем установленном на
HMI языке. Эта информация запрашивается в программе обработки детали и в
синхронных действиях через системную переменную $AN_LANGUAGE_ON_HMI
(Страница 1364).
Пример
Программный код
Комментарий
N100 SETAL(65000)
; установить аварийное сообщение № 65000
Программирование ЧПУ
1044
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.24 Другие функции
Дополнительная информация
Реакция на аварийное сообщение и квитирование
Аварийные сообщения циклов пользователя соотнесены с диапазонами номеров,
которые различаются по реакциям на аварийное сообщение и квитированию:
Диапазон номе-
Реакция на ошибку
Квитирование
ров
аварийного со-
общения
65000 - 65499
Индикация, блокировка NC-Start
Сброс
65500 - 65999
Индикация, блокировка NC-Start (не для ASUP при
Сброс
установленной MD20194)
66000 - 66999
Индикация, блокировка NC-Start, остановка движения
Сброс
после обработки предварительно декодированных кад-
ров
67000 - 67999
Индикация
Cancel
68000 - 68999
Индикация, блокировка NC-Start, немедленный останов
Сброс
интерполятора
69000 - 69999
Индикация, блокировка NC-Start, останов на следующем
Сброс
конце кадра
4.24.6
Определение заготовки (WORKPIECE)
Система управления должна знать форму и размер заготовки, чтобы отобразить ее при
графическом моделировании. Поэтому пользователь может определить заготовки
через интерфейс пользователя или прямо в программе ЧПУ. Определения заготовок
сохраняются и при сбросах (конца программы / канала / ГРР). При следующем запуске
системы управления они автоматически удаляются.
Синтаксис
WORKPIECE("<WP>", "<RefP>", "<ZeroOffset>", "<Type>", <Par5>,
<Par6>, ..., <Par12>)
Объяснение
WORKPIECE(...):
Предопределенная процедура для определения заготовки
Остановка
да
предваритель-
ной обработки:
Автономно в ка-
да
дре:
Параметры:
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
1045
Расширенное программирование
4.24 Другие функции
1
"<WP>":
Название заготовки (опционально)
Тип данных:
STRING
Указание необходимо, только если в одном канале могут быть
несколько заготовок. При отсутствии указания автоматически
принимается "WORKP<n>", при этом <n> - номер объявляюще-
го канала.
2
"<RefP>":
Зажим (опционально; только для фрезерных станков)
Тип данных:
STRING
Диапазон зна-
"Стол"
Зажим на стационарном столе
чений:
"A"
Зажим на круговой оси A
"B"
Зажим на круговой оси B
"C"
Зажим на круговой оси C
Условие:
Стол или круговая ось должны быть разрешены для зажима за-
готовки в соответствующих машинных данных (см. Руководство
по вводу в эксплуатацию SINUMERIK Operate).
3
"<ZeroOffset>":
Настраиваемое смещение нулевой точки для размещения заго-
товки (не программируется)
Выбор настраиваемого смещения нулевой точки для размеще-
ния заготовки предлагается только при вводе заготовки через
интерфейс пользователя. И напротив, при прямом определении
заготовки в программе обработки детали заготовка всегда от-
носится к действительному на соответствующий момент смеще-
нию нулевой точки.
4
"<Type>":
Форма заготовки
Тип данных:
STRING
Диапазон зна-
"CYLINDER":
Цилиндр
чений:
"PIPE":
Труба
"RECTANGLE":
Прямоугольный параллеле-
пипед по центру
"BOX":
Прямоугольный параллеле-
пипед
"N_CORNER":
Многоугольник
5 ... 12
<Par5> ... <Par12>:
Параметры описания формы заготовки
Тип данных:
REAL
Количество необходимых параметров и их значение зависят от
формы соответствующей заготовки и значения параметра бито-
вого формата.
См.:
• Таблица "Параметры описания формы заготовки"
• Таблица "Параметры битового формата"
WORPIECE():
Вызов WORKPIECE без параметров удаляет все определения за-
готовок.
WORPIECE(<WP>):
Вызов WORKPIECE с именами деталей удаляет только эти опре-
деления заготовок.
Программирование ЧПУ
1046
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2