содержание .. 12 13 14 15 ..
SINUMERIK 840D sl. Программирование ЧПУ. Руководство по программированию (2021 год) - часть 14
Расширенное программирование
4.15 Функции осей
<критерий>:
критерий смены кадра
Тип:
STRING
Значение
Значение: смена кадра выполняется
"NOC"
независимо от состояния соединения
"IPOSTOP"
при синхронном ходе со стороны заданного
значения
"COARSE"
при синхронном ходе со стороны фактиче-
ского значения "грубом"
"FINE"
при синхронном ходе со стороны фактиче-
ского значения "точном"
Пример
Программный код
; смена кадра выполняется при:
; - соединение с ведомой осью X2 == активно
; - синхронный ход со стороны заданного значения == активен
CPBC[X2]="IPOSTOP"
4.15
Функции осей
4.15.1
Переход оси, переход шпинделя (RELEASE, GET, GETD)
Интерполяция одной или нескольких осей или шпинделей возможна только в одном
канале. Если необходима попеременная работа одной оси в двух различных каналах (к
примеру, устройство автоматической смены палет), то она сначала должна быть
разрешена в актуальном канале и после принята в другой канал. Ось переходит между
каналами.
Расширения перехода оси
Возможен переход оси/шпинделя с остановкой предварительной обработки и
синхронизацией между предварительной обработкой и главным ходом или, в качестве
альтернативы, и без остановки предварительной обработки. Кроме этого, переход оси
возможен и через:
• Вращение осевого контейнера AXCTSWE или AXCTWED посредством не явной GET/
GETD.
• Фрейм с вращением, если посредством этого эта ось соединена с другими осями.
• Синхронные действия, см. Синхронные действия движения, "Переход оси RELEASE,
GET".
Изготовитель станка
Следовать указаниям изготовителя станка. Через конфигурируемые машинные данные
одна ось должна быть однозначно определена для перехода оси во всех каналах и
изменение поведения перехода оси должно быть возможным через машинные данные.
Программирование ЧПУ
908
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.15 Функции осей
Синтаксис
RELEASE(имя оси, имя оси, ...) или RELEASE(S1)
GET(имя оси, имя оси, ...) или GET(S2)
GETD(имя оси, имя оси, ...) или GETD(S3)
С помощью GETD (GET Directly) ось напрямую забирается из другого канала. Это означает,
что для этой GETD не требуется программирования подходящей RELEASE в другом
канале. Но это означает и установку иной коммуникации каналов (к примеру, метки
ожидания).
Объяснение
RELEASE (имя оси, имя оси, ...):
Разрешение оси(ей)
GET (имя оси, имя оси, ...):
Получение оси(ей)
GETD (имя оси, имя оси, ...):
Прямое получение оси(ей)
Имя оси:
Согласование оси в системе: AX1, AX2, ... или
указание имен осей станка
RELEASE(S1) :
Разрешение шпинделей S1, S2, ...
GET(S2) :
Получение шпинделей S1, S2, ...
GETD(S3) :
Прямое получение шпинделей S1, S2, ...
Требование GET без остановки предварительной обработки
Если после требования GET без остановки предварительной обработки ось снова
разрешается с RELEASE(ось) или WAITP(ось), то последующая GET приводит к GETс
остановкой предварительной обработки.
ОСТОРОЖНО
Согласование осей изменено
Полученная с GET ось или шпиндель остается согласованной с этим каналом и после
клавишного или программного RESET.
При новом старте программы необходимо программно-техническое согласование
переданных осей или шпинделей, если ось необходима в своем базовом канале.
При POWER ON она согласуется с зафиксированным в машинных данных каналом.
Примеры
Пример 1: Переход оси между двумя каналами
Из 6 осей в канале 1 для обработки используются: 1-я, 2-я, 3-я и 4-я ось.
5-я и 6-я ось используются в канале 2 для смены детали.
Необходим переход оси 2 между двумя каналами и ее согласование после POWER ON с
каналом 1.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
909
Расширенное программирование
4.15 Функции осей
Программа "MAIN" в канале 1:
Программный код
Комментарий
INIT (2,"TAUSCH2")
; Выбрать программу TAUSH2 в канале 2.
N… START (2)
; Запустить программу в канале 2.
N… GET (AX2)
; Принять ось AX2.
N… RELEASE(AX2)
; Разрешить ось AX2.
N… WAITM (1,1,2)
; Ожидание метки WAIT в канале 1 и в канале 2 для синхронизации
в обоих каналах.
; Продолжение процесса после перехода оси.
N… M30
Программа "TAUSCH2" в канале 2:
Программирование
Комментарий
N… RELEASE(AX2)
N160 WAITM(1,1,2)
; Ожидание метки WAIT в канале 1 и в канале 2 для синхронизации
в обоих каналах.
N150 GET(AX2)
; Принять ось AX2.
; Продолжение процесса после перехода оси.
N… M30
Пример 2: Переход оси без синхронизации
Если синхронизация оси не требуется, то GET не создает остановки предварительной
обработки.
Программирование
Комментарий
N01 G0 X0
N02 RELEASE(AX5)
N03 G64 X10
N04 X20
N05 GET(AX5)
; Если синхронизация не нужна, то это не исполняемый кадр.
N06 G01 F5000
; Не исполняемый кадр.
N07 X20
; Не исполняемый кадр, так как позиция Х как в N04.
N08 X30
; Первый исполняемый кадр после N05.
Пример 3: Активация перехода оси без остановки предварительной обработки
Условие: Переход оси без остановки предварительной обработки должен быть
сконфигурирован через машинные данные.
Программирование
Комментарий
N010 M4 S100
Программирование ЧПУ
910
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.15 Функции осей
Программирование
Комментарий
N011 G4 F2
N020 M5
N021 SPOS=0
N022 POS[B]=1
N023 WAITP(B)
; Ось В становится нейтральной осью.
N030 X1 F10
N031 X100 F500
N032 X200
N040 M3 S500
; Ось не инициирует остановку предварительной обработки/REORG.
N041 G4 F2
N050 M5
N099 M30
Если шпиндель или ось B непосредственно после кадра N023 перемещается как ось PLC,
к примеру, на 180 градусов и назад на 1 градус, то эта ось снова становится нейтральной
осью и не вызывает остановки предварительной обработки в кадре N40.
Дополнительная информация
Условия для перехода оси
• Ось через машинные данные должна быть определена во всех каналах, которые хотят
ее использовать.
• Через спец. для оси машинные данные необходимо установить, с каким каналом ось
должна быть согласована после POWER ON.
Описание
Разрешить ось: RELEASE
При разрешении оси учитывать:
1. Ось не должна участвовать в трансформации.
2. В случае соединений осей (тангенциальное управление), все оси структуры должны
быть разрешены.
3. Переход конкурирующей позиционирующей оси в этом состоянии невозможен.
4. В случае мастер-оси Gantry переходят и все ведомые оси.
5. В соединениях осей (буксировка, соединение по главному значению, электронный
редуктор) возможно разрешение только ведущей оси соединения.
Передача оси: GET
С помощью этой команды запускается сам процесс перехода оси. Ответственность за ось
полностью лежит на канале, в котором была запрограммирована команда.
Действие GET:
Переход оси с синхронизацией:
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
911
Расширенное программирование
4.15 Функции осей
Синхронизаций оси всегда необходима в тех случаях, когда она была промежуточно
согласована в другом канале или с PLC, и перед GET не была выполнена синхронизация
через "WAITP", G74 или стирание остатка пути.
• Выполняется остановка предварительной обработки (как при STOPRE).
• Обработка прерывается до тех пор, пока переход не будет выполнен полностью.
Автоматическая "GET"
Если ось принципиально имеется в канале, но не доступна в настоящий момент как "Ось
канала", то автоматически выполняется GET. Если ось(и) уже синхронизированы, то
остановка предварительной обработки не создается.
Возможность изменения поведения перехода оси
Момент передачи осей может быть установлен через машинные данные следующим
образом:
• Автоматический переход оси выполняется между двумя каналами и тогда, когда ось
через WAITP была переведена в нейтральное состояние (прежнее поведение)
• При требовании вращения осевого контейнера все согласованные с исполняемым
каналом оси осевого контейнера посредством не явной GET или GETD передаются в
канал. Последующий переход оси снова разрешается только после завершения
вращения осевого контейнера.
• После вставленного промежуточного кадра в главном ходе проверяется, необходима
ли реорганизация или нет. Только если состояния осей этого кадра не совпадают с
актуальными состояниями осей, то необходима реорганизация.
• Вместо кадра GET с остановкой предварительной обработки и синхронизацией между
предварительной обработкой и главным ходом, возможет и переход оси и без
остановки предварительной обработки. В этом случае создается только один
промежуточный кадр с требованием GET. В главном ходе при выполнении этого кадра
проверяется, совпадают ли состояния оси в кадре с актуальными состояниями оси.
4.15.2
Передача оси в другой канал (AXTOCHAN)
С помощью языковой команды AXTOCHAN ось может быть запрошена для передачи ее в
другой канал. Ось может быть переведена в соответствующий канал как из программы
обработки детали ЧПУ, так и из синхронного действия.
Синтаксис
AXTOCHAN(имя оси,номер канала[,имя оси,номер канала[,...]])
Программирование ЧПУ
912
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.15 Функции осей
Объяснение
Элемент
Описание
AXTOCHAN:
Запросить ось для определенного канала
Имя оси:
Согласование оси в системе: X, Y, O или указание участвующих имен осей
станка. Исполняемый канал не должен быть собственным каналом и это
также не должен быть канал, который в настоящий момент имеет право
интерполяции для оси
Номер канала:
Номер канала, с которым должна быть согласована ось
Примечание
Конкурирующая позиционирующая ось и контролируемая исключительно PLC ось
Ось PLC как конкурирующая позиционирующая ось не может менять канал.
Контролируемая исключительно с PLC ось не может быть согласована с программой ЧПУ.
Дополнительная информация: Описание функций - Оси и шпиндели
Пример
AXTOCHAN в программе ЧПУ
Оси X и Y известны в 1-м канале и во 2-м канале. В настоящий момент канал 1 имеет право
интерполяции и в канале 1 запускается следующая программа:
Программный код
Комментарий
N110 AXTOCHAN(Y,2)
; Переместить ось Y во 2-й канал.
N111 M0
N120 AXTOCHAN(Y,1)
; Снова получить ось Y (нейтральная).
N121 M0
N130 AXTOCHAN(Y,2,X,2)
; Переместить ось Y и ось Х во 2-й канал (нейтральные оси).
N131 M0
N140 AXTOCHAN(Y,2)
; Переместить ось Y во 2-й канал (программа ЧПУ).
N141 M0
Дополнительная информация
AXTOCHAN в программе ЧПУ
При этом только при запросе оси для программы ЧПУ в собственном канале выполняется
GET и тем самым происходит ожидание фактического изменения состояния. Если ось
запрашивается для другого канала и если она должна стать нейтральной осью в
собственном канале, только тогда запрос соответственно устанавливается.
AXTOCHAN из синхронного действия
Если ось запрашивается для собственного канала, то AXTOCHAN из синхронного действия
отображается на GET из синхронного действия. В этом случае ось при первом запросе
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
913
Расширенное программирование
4.15 Функции осей
для собственного канала становится нейтральной осью. При втором запросе ось
согласуется с программой ЧПУ аналогично запросу GET в программе ЧПУ. Касательно
запроса GET из синхронного действия см. главу "Синхронные действия движения".
4.15.3
Осевые функции (AXNAME, AX, SPI, AXTOSPI, ISAXIS, AXSTRING,
MODAXVAL)
"AXNAME" используется, к примеру, при создании общих циклов, когда имена осей
неизвестны.
"AX" используется для косвенного программирования геометрических и синхронных
осей. При этом идентификатор оси фиксируется в переменной типа AXIS или выводится
командой, к примеру, "AXNAME" или "SPI".
"SPI" используется, когда осевые функции программируются для шпинделя, к примеру,
синхронного шпинделя.
"AXTOSPI" используется для преобразования идентификатора оси в индекс шпинделя
(обратная функция к "SPI").
"AXSTRING" используется для преобразования идентификатора оси (тип данных AXIS) в
строку (обратная функция к "AXNAME").
"ISAXIS" используется в общих циклах, чтобы убедиться, что имеется определенная гео-
ось и тем самым последующий вызов $P_AXNX не будет отменен с ошибкой.
"MODAXVAL" для определения позиции модуло для круговых осей модуло.
Синтаксис
AXNAME("строка")
AX[AXNAME("строка")]
SPI(n)
AXTOSPI(A) или AXTOSPI(B) или AXTOSPI(C)
AXSTRING(SPI(n))
ISAXIS(<номер гео-оси>)
<позиция модуло>=MODAXVAL(<ось>,<позиция оси>)
Объяснение
AXNAME:
Преобразует входную строку в идентификатор оси; входная строка должна
содержать действительное имя оси.
AX:
Переменный идентификатор оси
SPI:
Преобразует номер шпинделя в идентификатор оси; передаваемый пара-
метр должен содержать действительный номер шпинделя.
n:
Номер шпинделя
AXTOSPI:
Преобразует идентификатор оси в индекс шпинделя типа Integer. "AXTOSPI"
соответствует обратной функции к "SPI".
X, Y, Z :
Идентификатор оси типа AXIS как переменная или постоянная
AXSTRING:
Выводится строка с согласованным номером шпинделя.
Программирование ЧПУ
914
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.15 Функции осей
ISAXIS:
Проверяет наличие указанной гео-оси.
MODAXVAL:
Определяет для круговых осей модуло позицию модуло; она соответствует
остатку модуло относительно спараметрированного диапазона модуло (со-
ставляет в стандартной установке 0 до 360 градусов; через MD30340
MODULO_RANGE_START и MD30330 $MA_MODULO_RANGE можно изменять
начало и размер диапазона модуло).
Примечание
Расширения SPI
Осевая функция SPI(n) может использоваться и для чтения и записи компонентов
фрейма. С ее помощью могут записываться фреймы, к примеру, с
синтаксисом, $P_PFRAME[SPI(1),TR]=2.22.
Посредством дополнительного программирования позиции оси через
адрес AX[SPI(1)] = <позиция оси> ось может перемещаться. Условием этого является
нахождение шпинделя в режиме позиционирования или осевом режиме.
Примеры
Пример 1: AXNAME, AX, ISAXIS
Программный код
Комментарий
OVRA[AXNAME("поперечная ось")]=10
; Процентовка для поперечной оси
AX[AXNAME("поперечная ось")]=50.2
; Конечная позиция для поперечной оси
OVRA[SPI(1)]=70
; Процентовка для шпинделя 1
AX[SPI(1)]=180
; Конечная позиция для шпинделя 1
IF ISAXIS(1)==FALSE GOTOF WEITER
; Имеется ли абсцисса?
AX[$P_AXN1]=100
; Перемещение по абсциссе
WEITER:
Пример 2: AXSTRING
При программировании с AXSTRING[SPI(n)] более в качестве номера шпинделя не
выводится индекс оси, с которой согласован шпиндель, а выводится строка "Sn".
Программный код
Комментарий
AXSTRING[SPI(2)]
; Выводится строка "S2".
Пример 3: MODAXVAL
Необходимо определить позицию модуло круговой оси модуло A.
Исходным значением для вычисления является позиция оси 372.55.
Спараметрированный диапазон модуло составляет 0 до 360 градусов:
MD30340 MODULO_RANGE_START = 0
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
915
Расширенное программирование
4.15 Функции осей
MD30330 $MA_MODULO_RANGE = 360
Программный код
Комментарий
R10=MODAXVAL(A,372.55)
; Вычисленная позиция модуло R10 = 12.55.
Пример 4: MODAXVAL
Если запрограммированный идентификатор оси относится не к круговой оси модуло, то
преобразуемое значение (<позиция оси>) возвращается без изменений.
Программный код
Комментарий
R11=MODAXVAL(X,372.55)
; X это линейная ось; R11 = 372.55.
4.15.4
Переключаемые геометрические оси (GEOAX)
С помощью функции "Переключаемые гео-оси" можно заменять геометрические оси,
сконфигурированные через машинные данные, на оси других каналов.
Синтаксис
GEOAX(<n>,<ось канала>,<n>,<ось канала>,<n>,<ось канала>)
GEOAX( )
Объяснение
GEOAX(...)
Функция для переключения геометрических осей.
Примечание:
GEOAX()без указания параметра повторно активирует базовую конфигу-
рацию гео-осей, спараметрированную в машинных данных.
<n>
Номер геометрической оси, которая заменяется на указанную ось канала.
Диапазон значений:
0, 1, 2, 3
Примечание:
0: Указанная ось канала без замены удаляется из соединения геометриче-
ских осей
1: 1-я геометрическая ось ≙ ось координат X (абсцисса) системы WCS
2: 2-я геометрическая ось ≙ ось координат Y (ордината) системы WCS
3: 3-я геометрическая ось ≙ ось координат Z (аппликата) системы WCS
<ось канала>
Имя оси канала, которая должна быть включена в соединение гео-осей.
Примеры
Пример 1: Попеременное включение двух осей как гео-оси
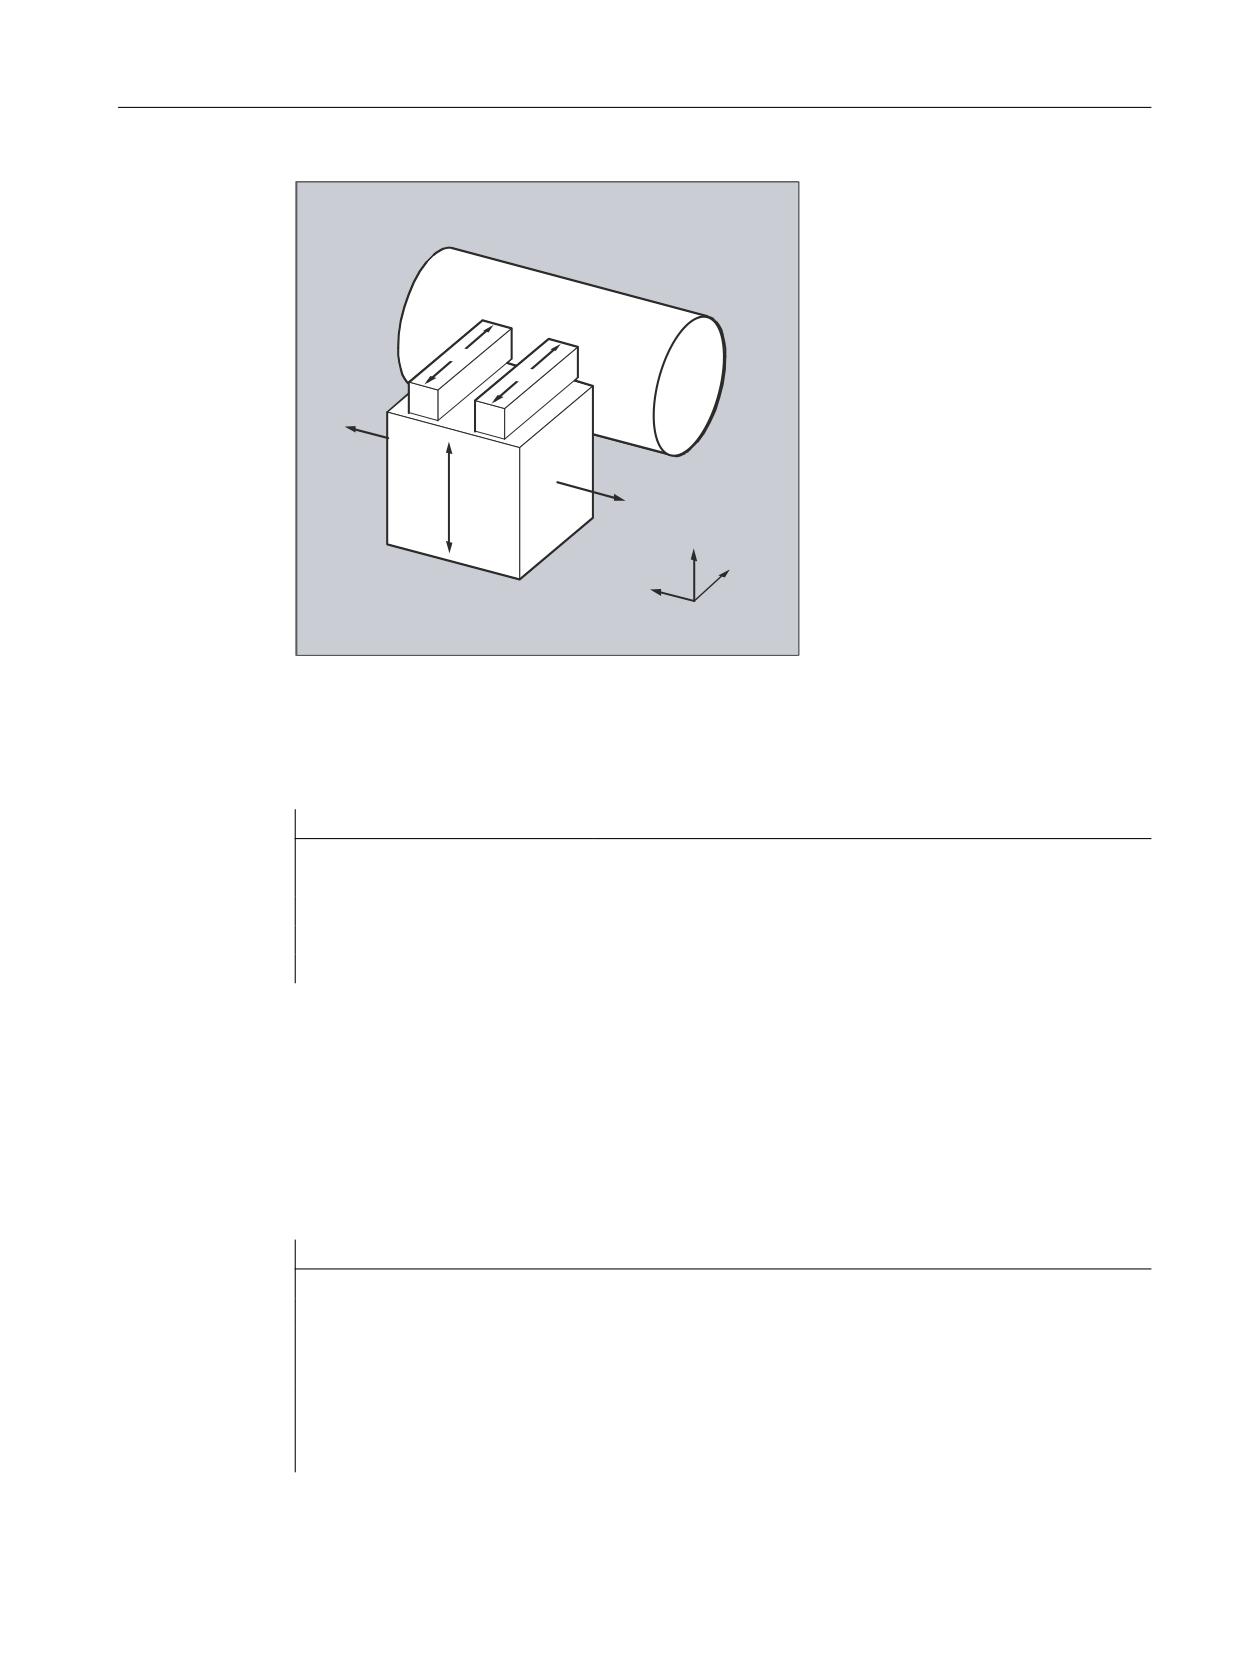
Инструментальная каретка может перемещаться через оси канала X1, Y1, Z1, Z2:
Программирование ЧПУ
916
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.15 Функции осей
Z1
Z2
Y1
X1
Y
Z
X
Гео-оси сконфигурированы таким образом, что после включения сначала Z1 действует
как 3-ья гео-ось под именем гео-оси "Z" и образует вместе с X1 и Y1 соединение гео-осей.
В программе обработки детали оси Z1 и Z2 теперь должны попеременно работать в
качестве гео-оси Z:
Программный код
Комментарий
N100 GEOAX(3,Z2)
; Как 3-я гео-ось (Z) используется ось канала Z2.
N110 G1 ...
N120 GEOAX(3,Z1)
; Как 3-я гео-ось (Z) используется ось канала Z1.
Пример 2: Переключение гео-осей при 6 осях канала
Станок имеет 6 осей канала с именами XX, YY, ZZ, U, V, W.
Первичная установка конфигурации гео-осей через машинные данные это:
Ось канала XX = 1-я гео-ось (ось X)
Ось канала YY = 2-я гео-ось (ось Y)
Ось канала ZZ = 3-я гео-ось (ось Z)
Программный код
Комментарий
N10 GEOAX()
; Базовая конфигурация гео-осей активна.
N20 G0 X0 Y0 Z0 U0 V0 W0
; Все оси ускоренным ходом на позицию 0.
N30 GEOAX(1,U,2,V,3,W)
; Ось канала U становится первой (X), V - второй (Y)
; и W - третьей гео-осью (Z).
N40 GEOAX(1,XX,3,ZZ)
; Ось канала XX становится первой (X), ZZ - третьей
; гео-осью (Z). Ось канала V остается второй
; гео-осью (Y).
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
917
Расширенное программирование
4.15 Функции осей
Программный код
Комментарий
N50 G17 G2 X20 I10 F1000
; Полный круг в плоскости X/Y. Двигаются
; оси канала XX и V.
N60 GEOAX(2,W)
; Ось канала W становится второй гео-осью (Y).
N80 G17 G2 X20 I10 F1000
; Полный круг в плоскости X/Y. Двигаются
; оси канала XX и W.
N90 GEOAX()
; Сброс на исходное состояние.
N100 GEOAX(1,U,2,V,3,W)
; Ось канала U становится первой (X), V - второй
; (Y) и W - третьей гео-осью (Z).
N110 G1 X10 Y10 Z10 XX=25
; Оси канала U, V, W движутся на
; позицию 10. XX как дополнительная ось движется на позицию 25.
N120 GEOAX(0,V)
; V изымается из соединения гео-осей.
; U и W остаются первой (X) и третьей
; гео-осями (Z).
; Вторая гео-ось (Y) остается свободной.
N130 GEOAX(1,U,2,V,3,W)
; Ось канала U остается первой (X), V становится
; второй (Y), W остается третьей гео-осью (Z).
N140 GEOAX(3,V)
; V становится третьей гео-осью (Z), при этом W
; переписывается и тем самым изымается из
; соединения гео-осей. Вторая гео-ось (Y),
; как и прежде, свободна.
Машинные данные
Конфигурация осей
Согласование геометрических осей, дополнительных осей и осей станка с осями
каналов:
• MD10000 $MN_AXCONF_MACHAX_NAME_TAB
• MD20050 $MC_AXCONF_GEOAX_ASIGN_TAB
• MD20060 $MC_AXCONF_GEOAX_NAME_TAB
• MD20070 $MC_AXCONF_MACHAX_USED
• MD20080 $MC_AXCONF_CHANAX_NAME_TAB
• MD35000 $MA_SPIND_ASSIGN_TO_MACHAX
Поведение при Reset
Поведение измененных согласований геометрических осей при Reset:
• MD20110 $MC_RESET_MODE_MASK, бит 12
• MD20118 $MC_GEOAX_CHANGE_RESET
Поведение при запуске ЧПУ
• MD20112 $MC_START_MODE_MASK, бит 12
Программирование ЧПУ
918
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.15 Функции осей
Сообщение для программы электроавтоматики
Возможность параметрирования M-команды, которая при переключении
геометрических осей выдается на интерфейс ЧПУ/PLC:
• MD22532 $MC_GEOAX_CHANGE_M_CODE
Граничные условия
Нет переключения геометрических осей
• Если активна одна из следующих функций, переключение геометрических осей
невозможно:
- Трансформация
- Сплайн-интерполяция
- Коррекция на радиус инструмента
- Точная коррекция на инструмент
• Геометрическая ось и дополнительная ось канала имеют одно и то же имя.
• Одна из осей, участвующих в переключении геометрических осей, участвует в
действии, которое продолжается за границы кадра. Например, выходящая за
границы кадра позиционирующая или ведомая ось соединения осей.
Круговые оси
Круговые оси нельзя сделать геометрическими осями.
Состояние оси после замены
Замененная через переключение в соединении гео-осей ось после процесса
переключения через своё имя оси канала может быть запрограммирована как
дополнительная ось.
Фреймы, защищенные области, ограничения рабочего поля
При переключении гео-осей все фреймы, защищенные области и ограничения рабочего
поля удаляются.
Полярные координаты
Смена геометрических осей с помощью GEOAX аналогично смене плоскостей через G17-
G19 устанавливает модальные полярные координаты на значение 0.
DRF, NPV
Возможное смещение маховичком (DRF) или внешнее смещение нулевой точки (WO)
продолжает действовать после переключения.
Базовая конфигурация гео-осей
Команда GEOAX() вызывает базовую конфигурацию соединения геометрических осей.
После POWER ON и при переключении в режим работы "Реферирование" выполняется
автоматический возврат к базовой конфигурации.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
919
Расширенное программирование
4.15 Функции осей
Коррекция длин инструмента
Активная коррекция длин инструмента действует и после процесса переключения. Но
для новых принятых или изменивших позиции гео-осей она считается еще не
выведенной. При первой команде движения для этих гео-осей результирующий путь
перемещения состоит соответственно из суммы коррекции длин инструмента и
запрограммированного пути перемещения.
Гео-оси, сохранившие при переключении свою позицию в структуре осей, сохраняют и
свой статус касательно коррекции длин инструмента.
Конфигурация гео-осей при активной трансформации
• Конфигурацию гео-осей, спараметрированную для активной трансформации через
машинные данные трансформации, изменить с помощью функции "Переключаемые
гео-оси" невозможно.
• Различная конфигурация гео-осей для трансформации, в машинных данных
трансформации нужно спараметрировать разные блоки данных.
• Измененная через GEOAX конфигурация гео-осей при активации трансформации
удаляется.
• В отношении гео-осей варианты их параметрирования для конкретных
трансформаций при активных трансформациях имеют приоритет перед вариантами
параметрирования, связанными с переключением гео-осей.
Пример: Одна из трансформаций активна. Согласно машинным данным эта
трансформация при Reset канала должна сохраниться. Но одновременно при Reset
канала должна восстановиться базовая конфигурация гео-осей. Сохраняется
конфигурация гео-осей, которая задана для трансформации.
• С выключением трансформации спараметрированная первичная установка
конфигурации гео-осей становится снова активной.
Режим работы JOG, функция станка REF
При переключении на режим работы JOG, функция станка REF (реферирование),
спараметрированная в машинных данных конфигурация гео-осей становится активной.
4.15.5
Осевой контейнер (AXCTSWE, AXCTSWED, AXCTSWEC)
Через команды "AXCTSWE" или "AXCTSWED" разрешается вращение указанного осевого
контейнера.
С помощью команды "AXCTSWEC" уже данное разрешение на вращение осевого
контейнера может быть снова отменено.
Синтаксис
AXCTSWE(<ID>)
AXCTSWED(<ID>)
AXCTSWEC(<ID>)
Программирование ЧПУ
920
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.15 Функции осей
Объяснение
AXCTSWE:
Разрешение на вращение осевого контейнера
Обработка программы через "AXCTSWE" не останавливается.
Вращение выполняется после того, как все участвующие в осевом контейнере
каналы дали разрешение.
AXCTSWED:
Разрешение на вращение осевого контейнера без учета других участвующих в
контейнере каналов
Указание
• Вариант команды специально для упрощения ввода в эксплуатацию про-
граммы обработки детали или синхронного действия.
• Поведение касательно других участвующих в осевом контейнере каналов
может быть задано через:
MD12760 $MN_ AXCT_FUNCTION_MASK, Bit 0
AXCTSWEC:
Отмена разрешения на вращение осевого контейнера
Указание
Разрешение вращения осевого контейнера может быть отменено, только если
вращение еще не началось:
$AN_AXCTSWA[<осевой контейнер>] == 0
По системным переменным см. "Осевой контейнер (AXCTSWE, AXCTSWED,
AXCTSWEC) (Страница 920)"
<ID>:
Идентификатор осевого контейнера или оси контейнера:
CT<номер>:
Идентификатор по умолчанию осевого контейнера:
MD12750 $MN_AXCT_NAME_TAB
Пример: "CT1"
<контейнер>:
Спец. для пользователя идентификатор осевого контейне-
ра:
MD12750 $MN_AXCT_NAME_TAB
Пример: "CONTAINER_1"
<ось>:
Идентификатор известной в канале оси контейнера
Примечание
Размер шага
Размер шага вращения осевого контейнера задается через установочные данные:
SD41700 $SN_AXCT_SWWIDTH
Дополнительная информация
Диагностика
Актуальное состояние осевого контейнера может быть считано через следующие
системные переменные:
Системная переменная
Тип
Описание
$AC_AXCTSWA[<имя>]
BOOL
Спец. для канала состояние осевого контейнера
$AN_AXCTSWA[<осевой контейнер>]
BOOL
Спец. для NCU состояние осевого контейнера
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
921
Расширенное программирование
4.15 Функции осей
Системная переменная
Тип
Описание
$AN_AXCTSWE[<осевой контейнер>]
INT
Спец. для слота состояние вращения осевого
контейнера
Системная переменная выводит по битам со-
стояние слотов осевого контейнера. Каждый бит
соответствует одному слоту.
$AN_AXCTAS[<осевой контейнер>]
INT
Число мест (слотов), на которое выполнено те-
кущее продвижение осевого контейнера.
Вращение осевого контейнера с не явной GET / GETD
Через следующие машинные данные можно установить, что при команде "AXCTSWE" все
оси контейнера канала посредством не явной "GET / GETD" будут переданы в канал.
Переход оси снова возможен только после завершения вращения контейнера.
MD10722 $MN_AXCHANGE_MASK, бит 1 = 1
Примечание
Вращение осевого контейнера с не явной "GET / GETD" не выполняется для оси в
состоянии "Ось главного хода" (к примеру, PLC-ось), т.к. ось для вращения осевого
контейнера должна выйти из этого состояния.
4.15.6
Ожидание действительной позиции оси (WAITENC)
С помощью языковой команды "WAITENC" в программе ЧПУ можно подождать, пока для
сконфигурированных с MD34800 $MA_WAIT_ENC_VALID = 1 осей не будут доступны
синхронизированные или восстановленные позиции осей.
В состоянии ожидания возможно прерывание, к примеру, через запуск ASUP или через
смену режимов работы на JOG. При продолжении программы состояние ожидания при
необходимости возобновляется.
Примечание
Состояние ожидания отображается на интерфейсе через режим приостановки
"Ожидание измерительной системы".
Синтаксис
"WAITENC" может быть запрограммирована в программном блоке любой программы
ЧПУ.
Программирование должно выполняться в отдельном кадре:
WAITENC
Программирование ЧПУ
922
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.15 Функции осей
Пример
"WAITENC" используется, к примеру, в управляемой событием программе
пользователя .../_N_CMA_DIR/_N_PROG_EVENT_SPF, как показывает следующий пример
применения.
Пример использования: Отвод инструмента после POWER OFF с трансформацией
ориентации
Обработка с ориентацией инструмента была отменена через прерывание подачи
питания.
При последующем запуске вызывается управляемая событиями программа
пользователя.../_N_CMA_DIR/_N_PROG_EVENT_SPF.
В управляемой событиями программе пользователя с "WAITENC" выполняется ожидание
синхронизированных или восстановленных позиций осей, чтобы после можно было бы
вычислить фрейм, который точно устанавливает WCS в направлении инструмента.
Программный код
Комментарий
IF $P_PROG_EVENT == 4
; Запуск.
IF $P_TRAFO <> 0
; Трансформация была выбрана.
WAITENC
; Ожидать действительных осевых позиций осей ориентации.
TOROTZ
; Повернуть Z-ось WCS в направлении оси инструмента.
ENDIF
M17
ENDIF
После этого возможен свободный ход инструмента в режиме работы JOG через
движение отвода в направлении оси инструмента.
4.15.7
Программируемое переключение блоков параметров (SCPARA)
С помощью команды SCPARA можно запросить для оси переключение на определенный
блок параметров.
Примечание
Без переключения блоков параметров при обработке резьбы
При резьбонарезании G33 и нарезании внутренней резьбы G331 / G332 блок параметров
выбирается СЧПУ и не может быть изменен.
Заблокированное переключение блоков параметров
Переключение блоков параметров может быть запрошено и через интерфейс ЧПУ/PLC.
Для недопущения конфликтов переключения, через интерфейс ЧПУ/PLC можно
заблокировать переключение блоков параметров ЧПУ (SCPARA):
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
923
Расширенное программирование
4.15 Функции осей
DB31, ... DBX9.3 (установка блока параметров через ЧПУ заблокирована)
Примечание
Если переключение блоков параметров запрашивается через SCPARA, в то время как
переключение блоков параметров через интерфейс ЧПУ/PLC заблокировано, то
переключение отклоняется без сообщения об ошибке.
Синтаксис
SCPARA[<ось>]=<значение>
Объяснение
SCPARA:
Команда: Переключить блок параметров
<ось>:
Идентификатор оси (ось канала)
Тип:
AXIS
<значение>:
Номер блока параметров: 1, 2, 3, ... макс. номер блока параметров
Пример
Программный код
Комментарий
N110 SCPARA[X] = 3
; Выбор: ось X, 3-й блок параметров
Дополнительная информация
Разрешение переключения блоков параметров
Переключение блоков параметров оси должно быть разрешено явно:
MD35590 $MA_PARAMSET_CHANGE_ENABLE[<ось>]
Чтение номера блока параметров
Номер выбранного блока параметров (заданный блок параметров) может быть считан
через системную переменную $AA_SCPAR.
4.15.8
Включение/выключение адаптации (CADAPTON, CADAPTOF)
Предварительно определенные процедуры CADAPTON() и CADAPTOF() позволяют
активировать, обновлять и деактивировать предварительно определенные адаптации
для коррекции параметров динамики или регулирования из программы обработки
детали. Они используются и CYCLE782 (Страница 1137).
Программирование ЧПУ
924
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.15 Функции осей
Синтаксис
CADAPTON(<Result>,<Axis>,<InVar>[,<InVal>])
CADAPTOF(<Result>,<Axis>,<InVar>)
Значение
CADAPTON():
Активировать отношение адаптации
CADAPTOF():
Деактивировать отношение адаптации
Указание:
Игнорировать постоянно действующие отношения адаптации (MD16501
= 1) CADAPTOF(), входное значение, при необходимости запрограммирован-
ное ранее, (<InVal>) сохраняет действительность.
<Result>:
Переменная результата: Возвращаемое значение для состояния (параметр "Call
by reference")
Тип дан-
INT
ных:
Значение:
0
нет ошибок
1
действительная таблица адаптаций не спараметрирована
2
Параметр <ось> недействительный
3
Параметр <InVar> недействительный
4
зарезервировано
5
Параметр <InVal> недействительный
<Axis>:
Имя входной оси станка (отношение адаптации)
Тип дан-
AXIS
ных:
Диапазон
Определенные в канале имена осей станка
значений:
Примечание:
Этот параметр выполняет адрессацию адаптаций, которые в MD16504
$MN_CADAPT_INPUT_AX внесли соответствующее параметру <ось> значение.
Другие параметры <InVar> и <InVal> согласованы с этой осью.
<InVar>:
Входная величина отношения адаптации
Тип дан-
INT
ных:
Значение:
1
Инерция оси
2
Позиция оси
3
Скорость оси
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
925
Расширенное программирование
4.15 Функции осей
<InVal>:
Входное значение отношения адаптации
Опциональный параметр для интеллектуальной коррекции нагрузки
(<InVar>=1).
Тип дан-
REAL
ных:
Значение:
> 0
Текущая инерция
=0
Нагрузка/загрузка не определена или неизвестна. В этом слу-
чае согласованные адаптации возвращают в качестве исход-
ной величины заменяющее значение 1.0.
< 0
Вызов завершается с <состояние> = 5 (параметр <InVal> не-
действительный). Последнее активное входное значение ос-
тается активным.
Примечание:
Без программирования входного значения действительным становится послед-
нее запрограммированное значение или (после запуска СЧПУ) стандартное
значение (= 0).
Пример
Программный код
Комментарий
DEF INT RESULT
; Определение переменной результата
CADAPTON(RESULT,MX1,2)
; Активация адаптации
IF RESULT <> 0
; Обработка переменных результата (требуется после
каждого оператора CADAPTON/CADAPTOF)
MSG("CADAPT-RESULT=" << RESULT)
STOPRE
SETAL(61000)
ENDIF
CADAPTOF(RESULT,MX1,2)
; Деактивация адаптации
; Обработка переменной результата
Дополнительная информация
Link-оси
Эта функция не может применяться к Link-осям (функция NCU-Link). В этом случае
переменная результата возвращала бы возвращаемое значение 2 ("Параметр <ось>
недействительный").
Программирование ЧПУ
926
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.15 Функции осей
Поиск кадра
• Поиск кадра без вычисления
Операторы CADAPTON/CADAPTOF, запрограммированные между началом программы
и конечным кадром, игнорируются. Пользователь должен так выбирать цель поиска,
чтобы выбирались значимые для этапа обработки адаптации.
• Поиск кадра с вычислением на контуре или на конечной точке кадра
Команды активации или деактивации, а также возможные запрограммированные
входные значения собираются, и при помощи кадров действий поиска выводится
текущее состояние в конце поиска.
• Поиск с вычислением в режиме "Тестирование программы (SERUPRO)
Выключение SERUPRO переводит состояние адаптаций, достигнутое посредством
операторов CADAPTON/CADAPTOF, в реальную эксплуатацию.
4.15.9
Коррекция FIR-фильтра для динамического режима (CALCFIR)
Чтобы после смены динамического режима достигнуть для всех осей в канале, для
которых активен FIR-фильтр нижних частот, идентичного глушения и точности контура,
можно языковой командой CALCFIR ЧПУ вычислить и активировать настройки FIR-
фильтра, зависящие от динамики.
Использование
CALCFIR используется в цикле изготовителя CUST_832.
Стандартное выполнение
В начале программы ЧПУ для обработки поверхности произвольной формы
программируется CYCLE832. При выполнении программы CYCLE832 вызывает цикл
изготовителя CUST_832, и выполняется языковая команда CALCFIR ЧПУ, добавленная
изготовителем станка в CUST_832.
Активность
Перезаписанные при помощи CALCFIR настройки фильтра действуют до следующей
перезаписи посредством вызова CALCFIR. Это необходимо всегда, когда при помощи
команды G-группы 59 (динамический режим для интерполяции траектории)
запрограммировано изменение текущего динамического режима.
Поведение при запуске СЧПУ / сбросе канала / сбросе конца программы
При запуске СЧПУ, сбросе канала, сбросе конца программы автоматически
активируются настройки FIR-фильтра, подходящие для положение удаления G-группы 59.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
927
Расширенное программирование
4.15 Функции осей
Условия
• Опция "Top Speed" установлена.
Примечание
Для получения оптимальных результатов при опции "Top Speed" рекомендуется
дополнительно использовать опцию "Top Surface".
• Для осей в структуре интерполяции должны быть выполнены следующие условия:
- FIR-фильтр рывка нижних частот активен.
- Зависящие от динамики настройки FIR-фильтра сконфигурированы.
- Перезапись настроек фильтра посредством CALCFIR разрешена.
• Ограничение рывка SOFT/SOFTA активно.
Синтаксис
CALCFIR запрограммирован в отдельном кадре. Вызов в цикле изготовителя CUST_832
выполняется непосредственно после программирования динамического режима:
DYN...
CALCFIR
Объяснение
DYN...:
Команда из G-группы 59 для выбора динамического режима
DYNNORM:
Активировать обычную динамику
DYNPOS:
Активировать динамику для режима позиционирования,
нарезания внутренней резьбы
DYNROUGH:
Активировать динамику для черновой обработки
DYNSEMIFIN:
Активировать динамику для предварительной чистовой
обработки
DYNFINISH:
Активировать динамику для чистовой обработки
DYNPREC:
Активировать динамику для точной чистовой обработки
CALCFIR:
Предопределенная процедура коррекции динамики FIR-фильтров рывка низ-
ких частот
Примечание
CALCFIR выполняет неявную NEWCONFIG для ввода в действие результата расчета FIR-
фильтра и в спец. для оси машинных данных для параметрирования FIR-фильтров рывка
низких частот, и для CPRECON (Страница 881). Неявная NEWCONFIG ведет к тому, что
другие действительные для NEWCONFIG машинные данные могут быть активированы.
Программирование ЧПУ
928
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.15 Функции осей
Граничные условия
Использование в синхронных действиях
CALCFIR не может быть запрограммирована в синхронных действиях.
4.15.10
Чтение/запись параметров привода в программе обработки детали
(DRVPRD, DRVPWR)
Языковые команды DRVPRD и DRVPWR позволяют изготовителю станка считывать и
записывать параметры привода по осям на уровне программы обработки детали.
Так как в случае DRVPRD и DRVPWR речь идет о готовых процедурах, для которых требуется
отдельный кадр УП, в один момент времени в одном канале возможны чтение или
запись только одного параметра привода.
DRVPRD и DRVPWR используются в созданном изготовителем станка цикле.
Условия
Действуют следующие условия:
• Ввод в эксплуатацию управляемого ЧПУ привода завершен.
• Циклы в директории CST (Siemens) или CMA (изготовитель) всегда имеют
необходимые права на чтение и запись.
Синтаксис
DRVPRD(<Result>,<Axis>,<DrvParNo>,<DrvParIdx>,<Value>)
DRVPWR(<Result>,<Axis>,<DrvParNo>,<DrvParIdx>,<Value>)
Значение
DRVPRD():
Предопределенная процедура для чтения параметров привода
DRVPWR():
Предопределенная процедура для записи параметров привода
<Result>:
Переменная результата: Возвращаемое значение для состояния
Тип дан-
INT
ных:
Значение:
=0
Функция была выполнена без ошибок
> 0
Функция завершена с ошибкой
Подробности см. "Дополнительная информация" > "Диагно-
стика через возвращаемые значения".
<Axis>:
Имя оси станка
Тип дан-
AXIS
ных:
Диапазон
Определенные в канале имена осей станка
значений:
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
929
Расширенное программирование
4.15 Функции осей
<DrvParNo>:
Номер параметра привода
Тип дан-
INT
ных:
<DrvParIdx>:
Индекс параметра привода
Тип дан-
INT
ных:
<Value>:
Значение параметра привода
DRVPRD: считанное значение
DRVPWR: записываемое значение
Тип дан-
REAL
ных:
Пример
Чтение параметра p1460[0] "Регулятор скорости П-усиление скорость адаптации" оси X:
Программный код
Комментарий
N100 DEF INT _Status
; определение переменных для возвращаемого зна-
чения языковой команды
N110 DEF REAL _Result
; определение переменных для считанного значения
параметра
N120 DRVPRD(_Status,AX1,1460,0,_Result)
; чтение параметра p1460
Дополнительная информация
Диагностика через возвращаемые значения
Обращение к параметру привода считается неудавшимся, если возвращаемое значение
языковой команды отлично от нуля.
Для возвращаемого значения зарезервировано два диапазона номеров:
Возвращаемые значения при вызове языковой команды:
0
Нет ошибок доступа.
1
Недопустимое значение.
2
Ось отсутствует.
3
Привод отсутствует.
4
Нет прав доступа.
5
Невозможно при поиске кадра/тестировании программы.
6
Доступ к приводу невозможен.
Возвращаемые значения при записи/чтении параметра привода:
1000
Недопустимый номер параметра.
1001
Значение параметра не может быть изменено.
1002
Выход за нижнее или верхнее предельное значение.
1003
Ошибочный субиндекс.
Программирование ЧПУ
930
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.15 Функции осей
1004
Нет массива и субиндекса.
1107
Обращение по записи при разблокированном регуляторе запрещено.
1110
Обращение по записи разрешается только в состоянии ввода в эксплуатацию:
Двигатель (p0010 = 3).
1204
Доступ по записи запрещен.
Для того, чтобы отличать возвращаемые значения языковой команды от возвращаемых
значений привода, прибавляется значение 1000.
Дополнительная информация: Справочник по диагностике SINUMERIK, аварийное
сообщение 201042 "Ошибки параметров при загрузке проекта"
Поведение при программной симуляции
Доступные параметры привода зависят от варианта и объема используемой симуляции
привода. При отсутствии симуляции привода языковая команда возвращает значение 3.
С помощью переменной $P_SIM изготовитель станка может предусмотреть специальную
обработку для программной симуляции.
Взаимодействие с другими функциями
• Параллельные обращения по записи/чтению
Параллельные обращения по записи/чтению со стороны HMI или других клиентов
могут влиять на время обработки языковой команды.
• REPOS
При прерывании обработки языковой команды событием REORG команда
повторяется.
• Поиск кадра / тестирование программы
При поиске кадра и тестировании программы (также SERUPRO) языковая команда для
чтения и записи параметров привода не поддерживается. Переменная результата
возвращает ошибку доступа 5.
Опрос с помощью системных переменных $P_SEARCH и $P_ISTEST в программе
обработки детали на предмет активности поиска кадра или тестирования программы,
позволяет пропустить DRVPRD и DRVPWR для реализации запасной стратегии.
Граничные условия
При программировании учитывать следующие условия:
• Использование в синхронных действиях
Языковая команда не может быть запрограммирована в синхронных действиях, так
как синхронное действие не ожидает выполнения нециклического обращения.
При использовании языковой команды в синхронном действии появляется
аварийное сообщение 12571.
• Параметры привода для чтения/записи
Возможно чтение или запись только осевых параметров привода SERVO-DO или HLA-
DO, а также параметров стандартных приводов PROFIDRIVE, с которым согласованы
оси ЧПУ.
Чтение/запись параметров следующих DO невозможна: CU_I, CU_NX, CU3x, TM, HUB,
INFEED.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
931
Расширенное программирование
4.16 Соединения осей
4.16
Соединения осей
4.16.1
Буксировка (TRAILON, TRAILOF)
При движении определенной ведущей оси согласованные с ней буксируемые оси
(= ведомые оси) проходят, с учетом коэффициента связи, произведенные ведущей осью
пути перемещения.
Ведущая ось и ведомые оси вместе образуют структуру буксировок.
Области применения
• Перемещение оси через симулированную ось. Ведущая ось это симулированная ось,
а буксируемая ось этот реальная ось. Тем самым реальная ось может перемещаться с
учетом коэффициента связи.
• Двухсторонняя обработка с 2 структурами буксировок:
1. Ведущая ось Y, буксируемая ось V
2. Ведущая ось Z, буксируемая ось W
̵ͣ͘
<
̵ͣ͘
̵ͣ͘
9
=
̵
ͣ͘
:
̵ͣ͘
;
Синтаксис
TRAILON(<ведомая ось>,<ведущая ось>,<коэффициент связи>)
TRAILOF(<ведомая ось>,<ведущая ось>,<ведущая ось 2>)
TRAILOF(<ведомая ось>)
Значение
TRAILON:
Команда для включения и определения структуры буксировок
Активность:
модально
<ведомая ось>:
Параметр 1: Обозначение буксируемой оси
Примечание:
Буксируемая ось также может быть ведущей осью для других букси-
руемых осей. Таким образом могут создаваться различные структуры
буксировок.
<ведущая ось>:
Параметр 2: Обозначение ведущей оси
Программирование ЧПУ
932
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.16 Соединения осей
<коэффициент связи>:
Параметр 3: коэффициент связи
Коэффициент связи указывает желаемое соотношение ходов букси-
руемой оси и ведущей оси:
<коэффициент связи> = ход буксируемой оси / ход ведущей оси
Тип:
REAL
Предустановка:
1
Ввод отрицательного значения вызывает движение перемещения ве-
дущей и буксируемой оси в противоположном направлении.
Если коэффициент связи при программировании не указывается, то
автоматически действует коэффициент связи 1.
TRAILOF:
Команда отключения структуры буксировок
Активность:
модально
TRAILOF с 2 параметрами отключает только связь с указанной веду-
щей осью:
TRAILOF(<ведомая ось>,<ведущая ось>)
Если буксируемая ось имеет 2 ведущие оси, то для отключения обоих
связей можно вызвать TRAILOF с 3 параметрами:
TRAILOF(<ведомая ось>,<ведущая ось>,<ведущая ось 2>)
Идентичный результат дает программирование TRAILOF без указания
ведущей оси:
TRAILOF(<ведомая ось>)
Примечание
Буксировка всегда выполняется в базовой кинематической системе (BKS).
Число активируемых одновременно структур буксировок ограничивается только
возможностями комбинирования имеющихся на станке осей.
Пример
Деталь должна быть обработана с двух сторон с помощью представленной
конфигурации осей. Для этого создается 2 структуры буксировок.
̵ͣ͘
<
̵ͣ͘
̵ͣ͘
9
=
̵
ͣ͘
:
̵ͣ͘
;
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
933
Расширенное программирование
4.16 Соединения осей
Программный код
Комментарий
…
N100 TRAILON(V,Y)
; Включение 1-й структуры буксировок
N110 TRAILON(W,Z,-1)
; Включение 2-й структуры буксировок. Отрицательный коэффициент свя-
зи: Буксируемая ось движется в направлении, противоположном ведущей
оси.
N120 G0 Z10
; Подача оси Z и W в противоположном осевом направлении.
N130 G0 Y20
; Подача оси Y и оси V в одном осевом направлении.
…
N200 G1 Y22 V25 F200
; Наложение зависимого и независимого движения буксируемой оси V.
…
TRAILOF(V,Y)
; Отключение 1-й структуры буксировок.
TRAILOF(W,Z)
; Отключение 2-й структуры буксировок.
Дополнительная информация
Типы осей
Структура буксировок может состоять из любых комбинаций линейных и круговых осей.
В качестве ведущей оси при этом может быть определена и симулированная ось.
Буксируемые оси
С одной буксируемой осью одновременно может быть согласовано макс. 2 ведущие оси.
Согласование осуществляется в различных структурах буксировок.
Буксируемая ось может быть запрограммирована со всеми доступными командами
движения (G0, G1, G2, G3, …). В дополнение к независимо определенным ходам
буксируемая ось перемещается по ходам, полученным с помощью коэффициента связи
из ее ведущих осей.
Программирование ЧПУ
934
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.16 Соединения осей
Динамическое ограничение
Динамическое ограничение зависит от типа активации структуры буксировок:
• Активация в программе обработки детали
Если активация выполняется в программе обработки детали и все ведущие оси
находятся в активирующем канале как программные оси, то при перемещении
ведущих осей динамика буксируемых осей учитывается таким образом, что не
возникает перегрузок буксируемых осей.
Если активация выполняется в программе обработки детали с ведущими осями,
которые не активны в активирующем канале как программные оси ($AA_TYP ≠ 1), то
при перемещении ведущих осей динамика буксируемой оси не учитывается. Из-за
этого у буксируемых осей с меньшей, чем требуемая для связи, динамикой,
возможна перегрузка.
• Активация в синхронном действии
Если активация выполняется в синхронном действии, то при перемещении ведущих
осей динамика буксируемых осей не учитывается. Из-за этого у буксируемых осей с
меньшей, чем требуемая для связи, динамикой, возможна перегрузка.
ОСТОРОЖНО
Перегрузка оси
Если структура буксировок активируется
• в синхронных действиях
• в программе обработки детали с ведущими осями, которые не являются
программными осями в канале буксируемой оси,
то пользователь/изготовитель станка должен предусмотреть подходящие меры по
недопущению перегрузки буксируемых осей из-за движений перемещения ведущей
оси.
Состояние связи
Состояние связи оси может быть запрошено в программе обработки детали с помощью
системной переменной:
$AA_COUP_ACT[<ось>]
Вели-
Значение
чина
0
нет активного соединения
8
буксировка активна
Индикация остаточного пути буксируемой оси для круговых осей модуло
Если ведущая и буксируемая ось это круговые оси модуло, то движения перемещения в
ведущей оси суммируются n * 360° где n = 1, 2, 3... , на индикации остаточного пути
буксируемой оси для отключения соединения.
Пример: Сегмент программы с TRAILON и ведущей осью B и ведомой осью C
Программный код
Комментарий
TRAILON(C,B,1)
; включить соединение
G0 B0
; Исходное положение
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
935
Расширенное программирование
4.16 Соединения осей
Программный код
Комментарий
; Индикация остаточного пути на начале кадра:
G91 B360
; B=360, C=360
G91 B720
; B=720, C=1080
G91 B360
; B=360, C=1440
4.16.2
Таблицы кривых (CTAB)
4.16.2.1
Определение таблиц кривых (CTABDEF, CATBEND)
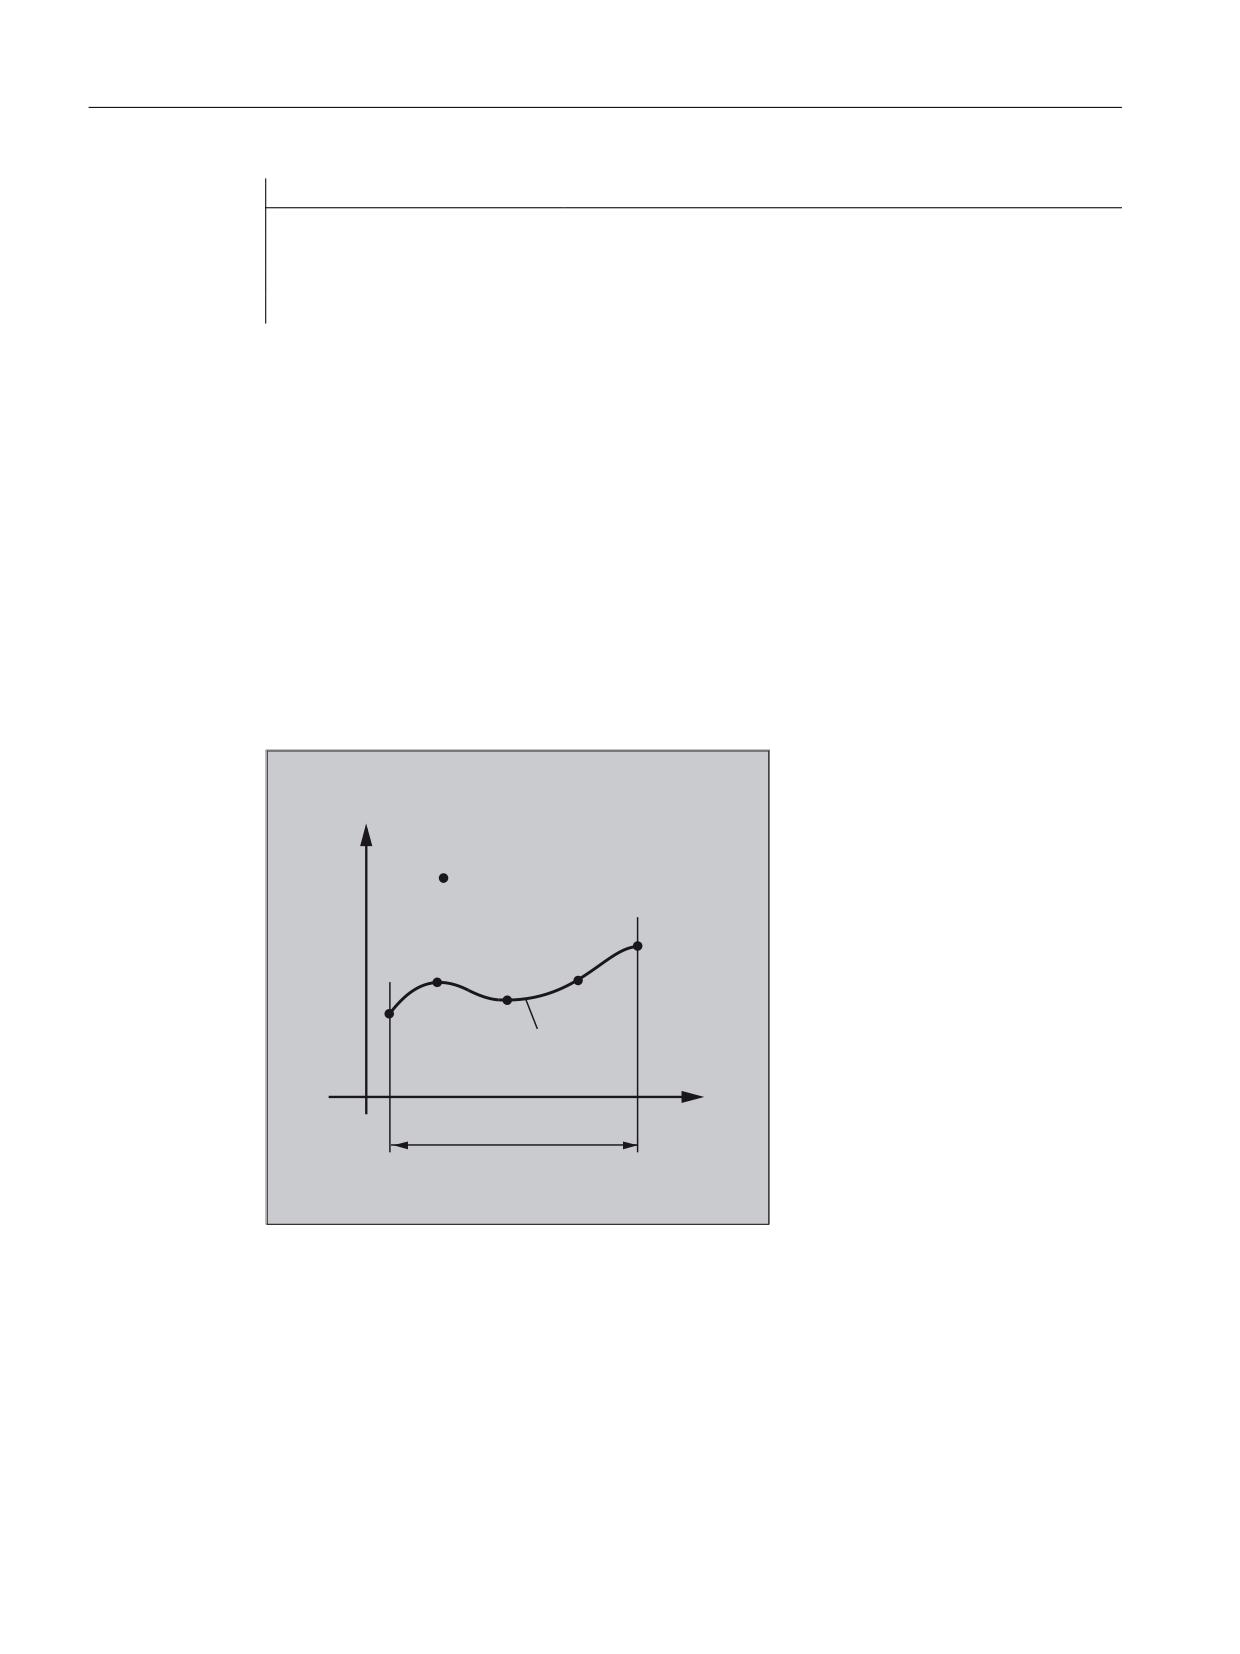
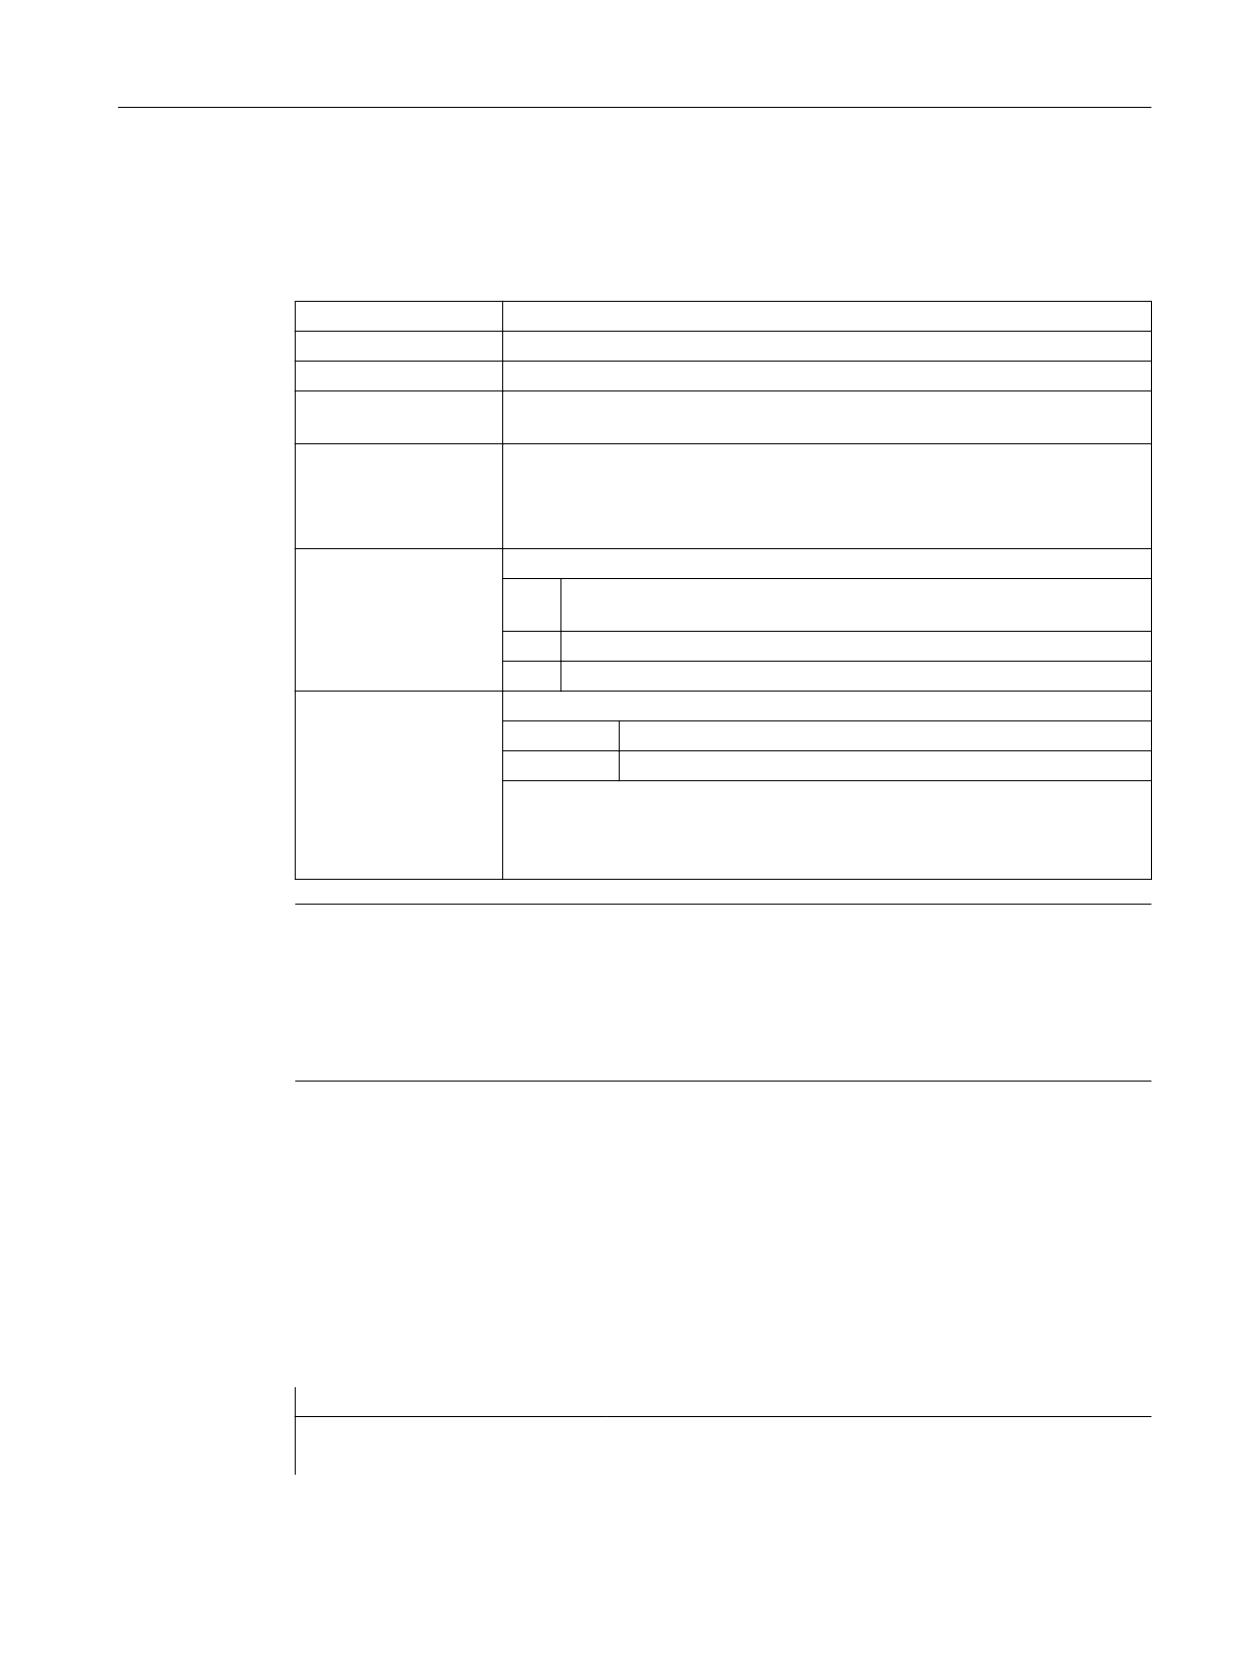
Таблица кривых представляет собой программу обработки детали или сегмент
программы обработки детали, обозначенный препозицией CTABDEF и завершающей
командой CTABEND .
Внутри этого сегмента программы обработки детали через операторы движения
отдельным позициям ведущей оси присваиваются однозначные позиции ведомой оси,
служащие в качестве опорных точек для вычисления линии кривой в форме полинома
макс. 5-го порядка.
̶͕͋͞͏͔͔͔͕͌͌ ͎͔͇͔͌͞͏͌
͕͖͕͔͗͌͢ ͙͕͑͞͏
̺͇͙͕͑͘͞ ͑͗͏͉͕͐
̪͇͉͔͕͒͌
̵͈͇͙͒ͣ͘ ͕͖͔͗͌͋͌͒͌͏ͦ
͎͔͇͔͌͞͏͌
̸͙͇͙͕͉͕͗͌ ͎͔͇͔͌͞͏͌
̱͕͔͔͕͌͌͞ ͎͔͇͔͌͞͏͌
Условие
Для определения таблиц кривых через соответствующие конфигурирование MD должно
быть зарезервировано место в памяти (→ Изготовитель станка!).
Синтаксис
CTABDEF(<ведомая ось>,<ведущая ось>,<n>,<периодичность>[,<место сохранения>])
Программирование ЧПУ
936
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.16 Соединения осей
CTABEND
Значение
CTABDEF( ):
Начало определения таблиц кривых
CTABEND:
Конец определения таблиц кривых
<ведомая ось>:
Ось, движение которой должно быть рассчитано через таблицу кривых
<ведущая ось>:
Ось, предоставляющая главные значения для расчета движения ведо-
мой оси
<n>:
Номер (ID) таблицы кривых
Номер таблицы кривых является однозначным и не зависит от места со-
хранения. Таблицы с одинаковым номером не могут находиться в стати-
ческой и динамической памяти.
<периодичность>:
Периодичность таблицы
0
Таблица не периодическая (обрабатывается только один раз, и для
круговых осей)
1
Таблица периодическая относительно ведущей оси
2
Таблица периодическая относительно ведущей оси и ведомой оси
<место сохранения>:
Указание места сохранения (опция)
"SRAM"
Таблица кривых создается в статической памяти ЧПУ.
"DRAM"
Таблица кривых создается в динамической памяти ЧПУ.
Примечание:
Если значение для этого параметра не программируется, то используется
установленное с MD20905 $MC_CTAB_DEFAULT_MEMORY_TYPE стандарт-
ное место сохранения.
Примечание
Перезапись
Таблица кривых перезаписывается, как только при повторном определении таблиц
используется ее номер (<n>) (исключение: Таблица кривых активна в соединении осей
или заблокирована с CTABLOCK). При замене соответствующее предупреждение не
выводится!
Примеры
Пример 1: Сегмент программы как определение таблиц кривых
Сегмент программы должен быть использован без изменений для определения таблицы
кривых. Встречающаяся там команда для остановки предварительной обработки
STOPRE может быть остановлена и снова сразу же активируется, как только сегмент
программы более не будет использоваться для определения таблиц и CTABDEF и
CTABEND были удалены
Программный код
Комментарий
…
CTABDEF(Y,X,1,1)
; Определение таблицы кривых.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
937
Расширенное программирование
4.16 Соединения осей
Программный код
Комментарий
…
IF NOT ($P_CTABDEF)
stopre
ENDIF
…
CTABEND
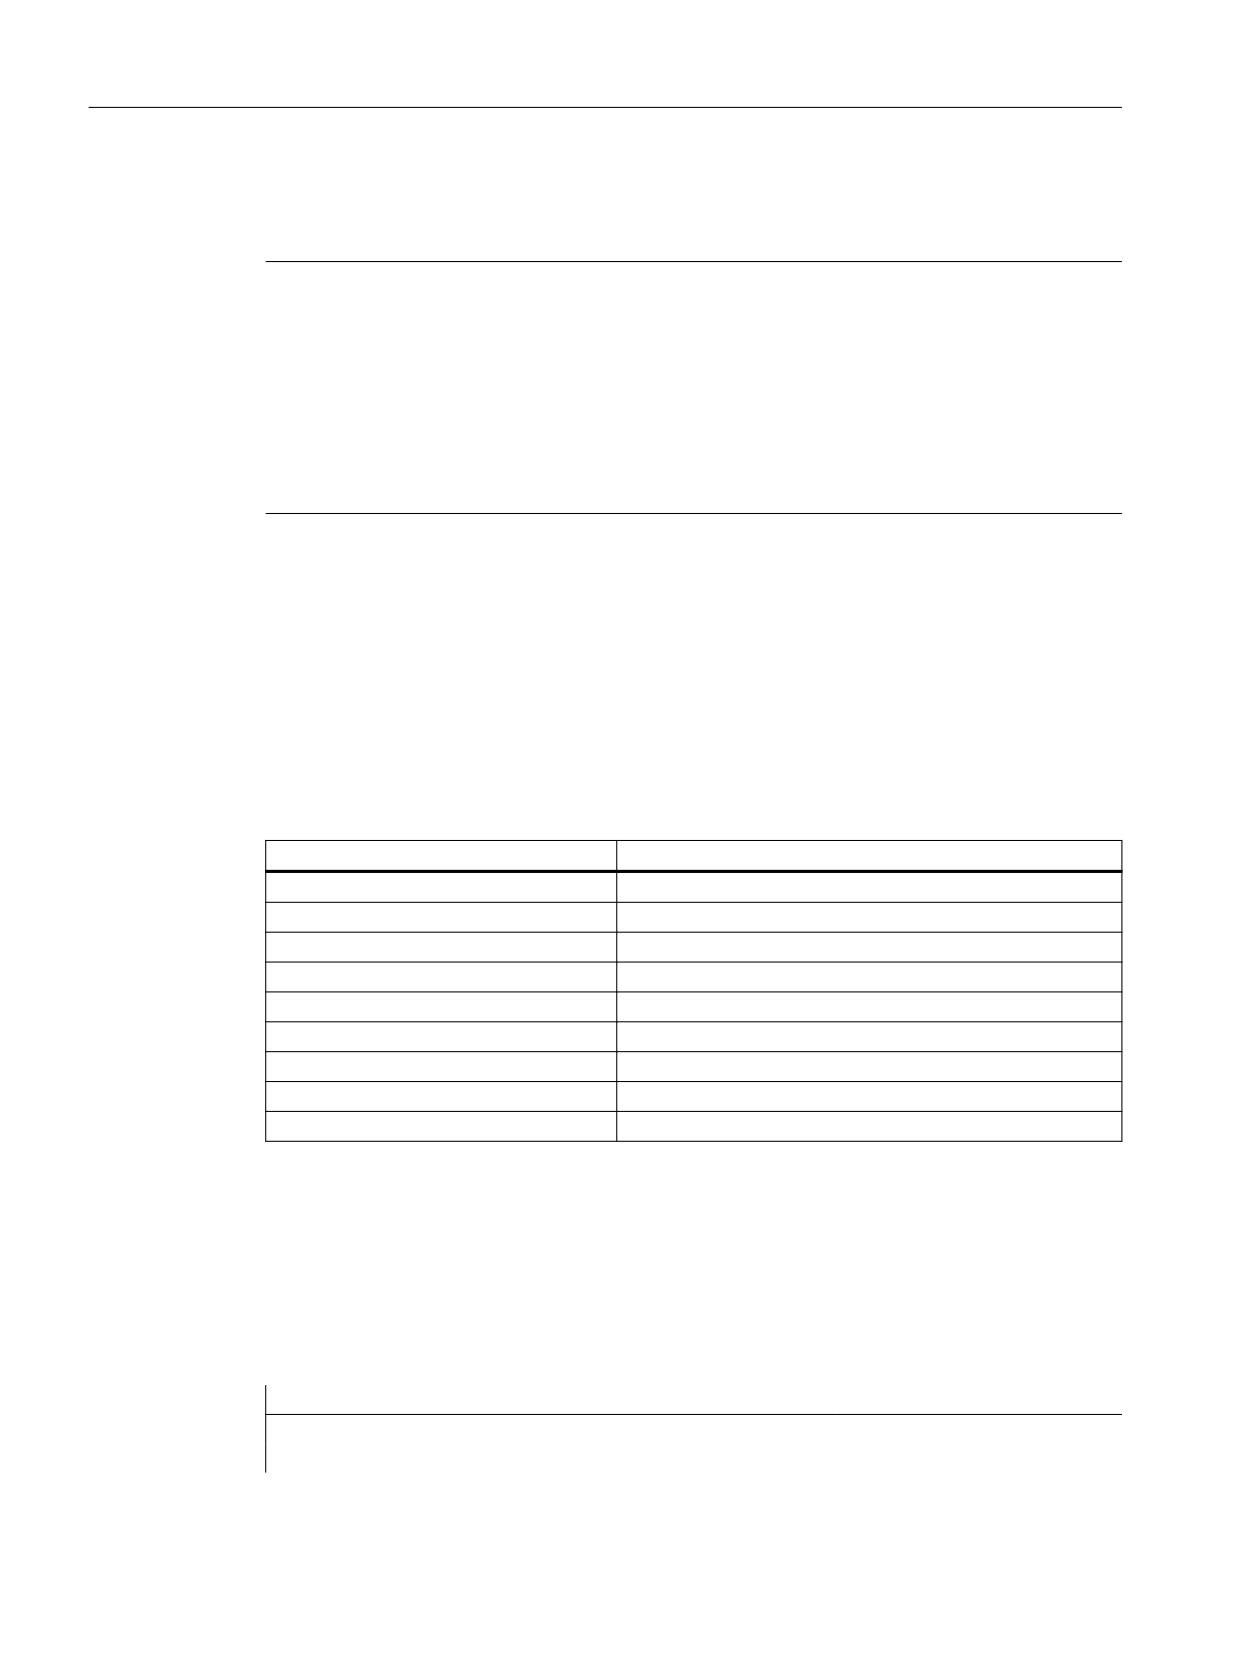
Пример 2: Определение не периодической таблицы кривых
Y
6
5
4
3
2
1
X
5
20
100
150
180
Программный код
Комментарий
N100 CTABDEF(Y,X,3,0)
; Начало определения не периодической таблицы кривых с номером 3.
N110 X0 Y0
; 1.Оператор движения, определяет стартовые значения и 1-ю опорную
точку:
главное значение: 0, подчиненное значение: 0
N120 X20 Y0
; 2-я опорная точка:
главное значение: 0...20, подчиненное значение: Стартовое значение…
0
N130 X100 Y6
; 3-я опорная точка:
главное значение: 20...100, подчиненное значение: 0…6
N140 X150 Y6
; 4-я опорная точка:
главное значение: 100...150, подчиненное значение: 6…6
N150 X180 Y0
; 5-я опорная точка:
главное значение: 150...180, подчиненное значение: 6…0
N200 CTABEND
; Конец определения. Таблица кривых в своем внутреннем представле-
нии создается как полином макс. 5-го порядка. Расчет участка кривой с
указанными опорными точками зависит от выбранного модально типа
интерполяции (круговая, линейная, сплайн-интерполяция). Состояние
программы обработки детали перед началом определения восстана-
вливается.
Программирование ЧПУ
938
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.16 Соединения осей
Пример 3: Определение периодической таблицы кривых
Определение периодической таблицы кривых с номером 2, диапазон главного значения
от 0 до 360, движение ведомой оси от 0 до 45 градусов и обратно на 0:
Программный код
Комментарий
N10 DEF REAL DEPPOS
N20 DEF REAL GRADIENT
N30 CTABDEF(Y,X,2,1)
; Начало определения.
N40 G1 X=0 Y=0
N50 POLY
N60 PO[X]=(45.0)
N70 PO[X]=(90.0) PO[Y]=(45.0,135.0,-90)
N80 PO[X]=(270.0)
N90 PO[X]=(315.0) PO[Y]=(0.0,-135.0,90)
N100 PO[X]=(360.0)
N110 CTABEND
; Конец определения.
;Тест кривой через связь Y с X:
N120 G1 F1000 X0
N130 LEADON(Y,X,2)
N140 X360
N150 X0
N160 LEADOF(Y,X)
N170 DEPPOS=CTAB(75.0,2,GRADIENT)
; Чтение табличной функции для главного
значения 75.0
N180 G0 X75 Y=DEPPOS
; Позиционирование ведущей и ведомой
оси.
;После включения связи синхронизация ведомой оси не требуется.
N190 LEADON(Y,X,2)
N200 G1 X110 F1000
N210 LEADOF(Y,X)
N220 M30
Дополнительная информация
Стартовое и конечное значение таблицы кривых
Стартовым значением для начала области определения таблицы кривых считается
первое указание связанных позиций осей (первый оператор движения) внутри
определения таблицы кривых. Конечное значение области определения таблицы
кривых определяется через последнюю команду перемещения соответственно.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
939
Расширенное программирование
4.16 Соединения осей
Доступная мощность языка
Внутри определения таблиц кривых доступна вся мощность языка ЧПУ.
Примечание
Следующие данные недопустимы в определениях таблиц кривых:
• Остановка предварительной обработки
• Скачки в движении ведущих осей (к примеру, при смене трансформаций)
• Оператор движения только для ведомой оси
• Реверсирование ведущей оси, т. е. позиция ведущей оси всегда должна быть
однозначной
• Операторы CTABDEF и CTABEND на различных программных уровнях.
Активность модальных операторов
Все действующие модально операторы, встречающиеся внутри определения таблицы
кривых, по завершении определения таблицы становятся недействительными. Поэтому
программа обработки детали, в которой выполняется определение таблицы, до и после
определения таблицы находится в идентичном состоянии.
Присваивания R-параметрам
Присваивания R-параметрам внутри определения таблиц после CTABEND отменяются.
Пример:
Программный код
Комментарий
R10=5 R11=20
; R10=5
CTABDEF
G1 X=10 Y=20 F1000
R10=R11+5
; R10=25
X=R10
CTABEND
; R10=5
Активация ASPLINE, BSPLINE, CSPLINE
Если внутри определения таблицы кривых CTABDEF ... CTABEND активируется ASPLINE,
BSPLINE или CSPLINE, то перед этой активацией сплайна нужно запрограммировать как
минимум одну стартовую точку. Немедленной активации после CTABDEF следует
избегать, поскольку иначе сплайн зависит от актуальной позиции оси перед
определением таблицы кривых.
Пример:
Программный код
CTABDEF(Y,X,1,0)
Программирование ЧПУ
940
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.16 Соединения осей
Программный код
X0 Y0
ASPLINE
X=5 Y=10
X10 Y40
CTABEND
Повторное использование таблиц кривых
Вычисленная через таблицу кривых функциональная связь ведущей и ведомой оси
сохраняется под выбранным номером таблицы и после завершения программы
обработки детали и после POWER OFF, если таблица находится в статической памяти ЧПУ
(SRAM).
Таблица, созданная в динамической памяти (DRAM), удаляется при POWER OFF и при
необходимости должна быть создана заново.
Созданная однажды таблица кривых может применяться к любым комбинациям
ведущей и ведомой оси и не зависит от того, какие оси используются для создания
таблицы кривых.
Замена таблиц кривых
Таблица кривых заменяется, как только при повторном определении таблиц
используется ее номер.
Исключение: Таблица кривых активна в соединении осей или заблокирована с CTABLOCK.
Примечание
При замене таблиц кривых соответствующее предупреждение не выводится!
Определение таблиц кривых активно?
С помощью системной переменной $P_CTABDEF из программы обработки детали
можно запросить, активно ли определение таблиц кривых.
Отмена определения таблиц кривых
Сегмент программы обработки детали после вычленения операторов для определения
таблиц кривых снова может использоваться как реальная программа обработки детали.
Загрузка таблиц кривых через "Выполнение с внешнего устройства"
При внешней обработке таблиц кривых размер буфера догрузки (DRAM) должен быть
выбран через MD18360 $MN_MM_EXT_PROG_BUFFER_SIZE таким образом, чтобы все
определение таблиц кривых одновременно могло бы быть помещено в буфер догрузки.
В ином случае выполнение программы обработки детали отменяется с ошибкой.
Скачки ведомой оси
В зависимости от установки машинных данных:
MD20900 $MC_CTAB_ENABLE_NO_LEADMOTION
можно установить допуск для скачков ведомой оси при отсутствующем движении
ведущей оси.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
941
Расширенное программирование
4.16 Соединения осей
4.16.2.2
Проверка наличия таблицы кривых (CTABEXISTS)
С помощью команды CTABEXISTS можно проверить, имеется ли определенный номер
таблицы кривых в памяти ЧПУ.
Синтаксис
CTABEXISTS(<n>)
Значение
CTABEXISTS:
Проверяет, имеется ли таблица кривых с номером <n> в статической или
динамической памяти ЧПУ
0
Таблица не существует
1
Таблица существует
<n>:
Номер (ID) таблицы кривых
4.16.2.3
Удаление таблиц кривых (CTABDEL)
С помощью CTABDEL можно удалять таблицы кривых.
Примечание
Таблиц кривых, активные в соединении осей, не могут быть удалены.
Синтаксис
CTABDEL(<n>)
CTABDEL(<n>,<m>)
CTABDEL(<n>,<m>,<место сохранения>)
CTABDEL()
CTABDEL(,,<место сохранения>)
Значение
CTABDEL:
Команда удаления таблиц кривых
<n>:
Номер (ID) удаляемой таблицы кривых
При удалении области таблиц кривых CTABDEL(<n>,<m>) с <n> указы-
вается номер первой таблицы кривых области.
<m>:
При удалении области таблиц кривых CTABDEL(<n>,<m>) с <m> указы-
вается номер последней таблицы кривых области.
<m> должна быть больше <n>!
Программирование ЧПУ
942
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.16 Соединения осей
<место сохранения>:
Указание места сохранения (опция)
При удалении без указания места сохранения, указанные таблицы кри-
вых удаляются в статической и динамической памяти ЧПУ.
При удалении с указанием места сохранения, из указанных таблиц кри-
вых удаляются только те, которые находятся в указанной памяти. Осталь-
ные сохраняются.
"SRAM"
Удаление в статической памяти ЧПУ
"DRAM"
Удаление в динамической памяти ЧПУ
Если CTABDEL программируется без указания удаляемой таблицы кривых, то удаляются
все таблицы кривых или все таблицы кривых в указанной памяти:
CTABDEL():
Удаляет все таблицы кривых в статической и динамической памя-
ти ЧПУ
CTABDEL(,,"SRAM"):
Удаляет все таблицы кривых в статической памяти ЧПУ
CTABDEL(,,"DRAM"):
Удаляет все таблицы кривых в динамической памяти ЧПУ
Примечание
Если при многократном удалении CTABDEL(<n>,<m>) или CTABDEL() минимум одна из
удаляемых таблиц кривых активна в соединении, то команда удаления не выполняется,
т. е. ни одна из адресованных таблиц кривых не удаляется.
4.16.2.4
Блокировка таблиц кривых от удаления и перезаписи (CTABLOCK, CTABUNLOCK)
Таблицы кривых через установку блокировок могут быть защищены от
непреднамеренного удаления и перезаписи. Установленная блокировка снова может
быть снята в любое время.
Синтаксис
Установить блокировку:
CTABLOCK(<n>)
CTABLOCK(<n>,<m>)
CTABLOCK(<n>,<m>,<место сохранения>)
CTABLOCK()
CTABLOCK(,,<место сохранения>)
Снять блокировку:
CTABUNLOCK(<n>)
CTABUNLOCK(<n>,<m>)
CTABUNLOCK(<n>,<m>,<место сохранения>)
CTABUNLOCK()
CTABUNLOCK(,,<место сохранения>)
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
943
Расширенное программирование
4.16 Соединения осей
Значение
CTABLOCK:
Команда для установки блокировки от удаления/перезаписи
CTABUNLOCK:
Команда для снятия блокировки от удаления/перезаписи
CTABUNLOCK снова разрешает заблокированные с CTABLOCK таблицы
кривых. Таблицы кривых, действующие в активном соединении, остают-
ся заблокированными и не могут быть удалены. Блокировка с CTABLOCK
отменена, как только блокирование через активное соединение отмен-
яется с деактивацией соединения. Таким образом, эта таблица может
быть удалена. Повторного вызова CTABUNLOCK не требуется.
<n>:
Номер (ID) блокируемой/разблокируемой таблицы кривых
При блокировке/разблокировке области таблиц кри-
вых CTABLOCK(<n>,<m>)/CTABUNLOCK(<n>,<m>) с <n> указывается
номер первой таблицы кривых области.
<m>:
При блокировке/разблокировке области таблиц кри-
вых CTABLOCK(<n>,<m>)/CTABUNLOCK(<n>,<m>) с <m> указывается
номер последней таблицы кривых области.
<m> должна быть больше <n>!
<место сохранения>:
Указание места сохранения (опция)
При установке/снятии блокировки без указания места сохранения, ука-
занные таблицы кривых блокируются/разблокируются в статической и
динамической памяти ЧПУ.
При установке/снятии блокировки с указанием места сохранения, из
указанных таблиц кривых блокируются/разблокируются только те, кото-
рые находятся в указанной памяти. Прочие не блокируются/разблоки-
руются.
"SRAM"
Установить/снять блокировку в статической памяти ЧПУ
"DRAM"
Установить/снять блокировку в динамической памяти ЧПУ
Если CTABLOCK/CTABUNLOCK программируется без указания блокируемой/
разблокируемой таблицы кривых, то блокируются/разблокируются все таблицы кривых
или все таблицы кривых в указанной памяти:
CTABLOCK():
Блокирует все таблицы кривых в статической и динамиче-
ской памяти ЧПУ
CTABLOCK(,,"SRAM"):
Блокирует все таблицы кривых в статической памяти ЧПУ
CTABLOCK(,,"DRAM"):
Блокирует все таблицы кривых в динамической памяти ЧПУ
CTABUNLOCK():
Деблокирует все таблицы кривых в статической и динамиче-
ской памяти ЧПУ
CTABUNLOCK(,,"SRAM"):
Деблокирует все таблицы кривых в статической памяти ЧПУ
CTABUNLOCK(,,"DRAM"):
Деблокирует все таблицы кривых в динамической памяти
ЧПУ
4.16.2.5
Таблицы кривых: Определение свойств таблиц (CTABID, CTABISLOCK,
CTABMEMTYP, CTABPERIOD)
С помощью этих команд можно запросить важные свойства таблицы кривых (номер
таблицы, состояние блокировки, место сохранения, периодичность).
Программирование ЧПУ
944
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.16 Соединения осей
Синтаксис
CTABID(<p>)
CTABID(<p>,<место сохранения>)
CTABISLOCK(<n>)
CTABMEMTYP(<n>)
TABPERIOD(<n>)
Значение
CTABID:
Выводит номер таблицы, внесенной в указанную память в качестве <p>-
ной таблицы кривых.
Пример:
CTABID(1,"SRAM") возвращает номер первой таблицы кривых в стати-
ческой памяти ЧПУ. Первая таблица кривых при этом соответствует та-
блице кривых со старшим номером таблицы.
Примечание:
Если между следующими друг за другом вызовами CTABID последова-
тельность таблиц кривых в памяти изменяется, к примеру, из-за удале-
ния таблиц кривых с CTABDEL, то CTABID(<p>,...) может вернуть с тем
же номером <p> отличную от прежней таблицу кривых.
CTABISLOCK:
Возвращает состояние блокировки таблицы кривых с номером <n>:
0
Таблица не заблокирована
1
Таблица заблокирована через CTABLOCK
2
Таблица заблокирована через активное соединение
3
Таблица заблокирована через CTABLOCK и активное соединение
-1
Таблица не существует
CTABMEMTYP:
Возвращает место сохранения таблицы кривых с номером <n>:
0
Таблица в статической памяти ЧПУ
1
Таблица в динамической памяти ЧПУ
-1
Таблица не существует
CTABPERIOD:
Возвращает периодичность таблицы кривых с номером <n>:
0
Таблица не периодическая
1
Таблица периодическая в ведущей оси
2
Таблица периодическая в ведущей и ведомой оси
-1
Таблица не существует
<p>:
Номер элемента в памяти
<n>:
Номер (ID) таблицы кривых
<место сохранения>:
Указание места сохранения (опция)
"SRAM"
Статическая память ЧПУ
"DRAM"
Динамическая память ЧПУ
Примечание:
Если значение для этого параметра не программируется, то используется
установленное с MD20905 $MC_CTAB_DEFAULT_MEMORY_TYPE стандарт-
ное место сохранения.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
945
Расширенное программирование
4.16 Соединения осей
4.16.2.6
Чтение значений таблиц кривых (CTABTSV, CTABTEV, CTABTSP, CTABTEP, CTABSSV,
CTABSEV, CTAB, CTABINV, CTABTMIN, CTABTMAX)
Следующие значения таблиц кривых могут считываться в программе обработки детали:
• Значения ведомой и ведущей оси в начале и конце таблицы кривых
• Значения ведомой оси в начале и конце сегмента кривой
• Значение ведомой оси к значению ведущей оси
• Значение ведущей оси к значению ведомой оси
• Мин. и макс. значение ведомой оси
- во всей области определений таблицы кривых
или
- на определенном интервале таблицы кривых
Синтаксис
CTABTSV(<n>,<градиент>[,<ведомая ось>])
CTABTEV(<n>,<градиент>[,<ведомая ось>])
CTABTSP(<n>,<градиент>[,<ведущая ось>])
CTABTEP(<n>,<градиент>[,<ведущая ось>])
CTABSSV(<главное значение>,<n>,<градиент>[,<ведомая ось>])
CTABSEV(<главное значение>,<n>,<градиент>[,<ведомая ось>])
CTAB(<главное значение>,<n>,<градиент>[,<ведомая ось>,<ведущая ось>]
CTABINV(<подчиненное значение>,<приближенное
значение>,<n>,<градиент>[,<ведомая ось>,<ведущая ось>]
CTABTMIN(<n>[,<ведомая ось>])
CTABTMAX(<n>[,<ведомая ось>])
CTABTMIN(<n>,<a>,<b>[,<ведомая ось>,<ведущая ось>])
CTABTMAX(<n>,<a>,<b>[,<ведомая ось>,<ведущая ось>])
Значение
CTABTSV:
Читать значение ведомой оси в начале таблицы кривых Nr. <n>
CTABTEV:
Читать значение ведомой оси в конце таблицы кривых Nr. <n>
CTABTSP:
Читать значение ведущей оси в начале таблицы кривых Nr. <n>
CTABTEP:
Читать значение ведущей оси в конце таблицы кривых Nr. <n>
CTABSSV:
Читать значение ведомой оси в начале относящегося к указанному
значению ведущей оси (<главное значение>) сегмента кривой
CTABSEV:
Читать значение ведомой оси в конце относящегося к указанному
значению ведущей оси (<главное значение>) сегмента кривой
CTAB:
Читать значение ведомой оси к указанному значению ведущей оси
(<главное значение>)
CTABINV:
Читать значение ведущей оси к указанному значению ведомой оси
(<подчиненное значение>)
Программирование ЧПУ
946
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.16 Соединения осей
CTABTMIN:
Определить мин. значение ведомой оси:
• во всей области определений таблицы кривых
или
• на определенном интервале <a> ... <b>
CTABTMAX:
Определить макс. значение ведомой оси:
• во всей области определений таблицы кривых
или
• на определенном интервале <a> ... <b>
<n>:
Номер (ID) таблицы кривых
<градиент>:
В параметре <градиент> возвращается градиент функции таблицы
кривых на полученной позиции
<ведомая ось>:
Ось, движение которой должно быть рассчитано через таблицу кривых
(опция)
<ведущая ось>:
Ось, предоставляющая главные значения для расчета движения ведо-
мой оси (опция)
<подчиненное
Значение ведомой оси для чтения соответствующего значения веду-
значение>:
щей оси при CTABINV
<главное значение>:
Значение ведущей оси:
• для чтения соответствующего значения ведомой оси при CTAB
или
• для выбора сегмента кривой при CTABSSV/CTABSEV
<приближенное
Согласование значения ведущей оси со значением ведомой оси
значение>:
при CTABINV не всегда должно быть однозначным. Поэтому
для CTABINV в качестве параметра необходимо приближенное значе-
ние для ожидаемого значения ведущей оси.
<a>:
Нижняя граница интервала главного значения при CTABTMIN/
CTABTMAX
<b>:
Верхняя граница интервала главного значения при CTABTMIN/
CTABTMAX
Примечание:
Интервал главного значения <a> ... <b> не должен выходить за область
определения таблицы кривых.
Примеры
Пример 1:
Определить значения ведомой и ведущей оси в начале и конце таблицы кривых, а также
мин. и макс. значение ведомой оси во всей области определения таблицы кривых.
Программный код
Комментарий
N10 DEF REAL STARTPOS
N20 DEF REAL ENDPOS
N30 DEF REAL STARTPARA
N40 DEF REAL ENDPARA
N50 DEF REAL MINVAL
N60 DEF REAL MAXVAL
N70 DEF REAL GRADIENT
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
947
Расширенное программирование
4.16 Соединения осей
Программный код
Комментарий
N100 CTABDEF(Y,X,1,0)
; начало определения таблицы
N110 X0 Y10
; стартовая позиция, 1-й сегмент таблицы
N120 X30 Y40
; конечная позиция 1-го сегмента таблицы =
стартовая позиция 2-ого сегмента таблицы
N130 X60 Y5
; конечная позиция 2-й сегмент таблицы = ...
N140 X70 Y30
N150 X80 Y20
N160 CTABEND
; Конец определения таблицы.
N200 STARTPOS=CTABTSV(1,GRADIENT)
; Значение ведомой оси на начале таблицы кривых = 10
N210 ENDPOS=CTABTEV(1,GRADIENT)
; Значение ведомой оси на конце таблицы кривых = 20
N220 STARTPARA=CTABTSP(1,GRADIENT)
; Значение ведущей оси на начале таблицы кривых = 0
N230 ENDPARA=CTABTEP(1,GRADIENT)
; Значение ведущей оси на конце таблицы кривых = 80
N240 MINVAL=CTABTMIN(1)
; Мин. значение ведомой оси при Y=5
N250 MAXVAL=CTABTMAX(1)
; Макс. значение ведомой оси при Y=40
Пример 2:
Определение значений ведомой оси в начале и конце относящегося к значению
ведущей оси X=30 сегмента кривой.
Программный код
Комментарий
N10 DEF REAL STARTPOS
N20 DEF REAL ENDPOS
N30 DEF REAL GRADIENT
N100 CTABDEF(Y,X,1,0)
; Начало определения таблицы.
N110 X0 Y0
; стартовая позиция, 1-й сегмент таблицы
N120 X20 Y10
; конечная позиция 1-го сегмента таблицы =
стартовая позиция 2-ого сегмента таблицы
N130 X40 Y40
; конечная позиция 2-й сегмент таблицы = ...
N140 X60 Y10
N150 X80 Y0
N160 CTABEND
; Конец определения таблицы.
N200 STARTPOS=CTABSSV(30.0,1,GRADIENT)
; стартовая позиция Y во 2-м сегменте = 10
N210 ENDPOS=CTABSEV(30.0,1,GRADIENT)
; конечная позиция Y во 2-м сегменте = 40
Дополнительная информация
Использование в синхронных действиях
Все команды по чтению значений таблиц кривых могут использоваться и в синхронных
действиях (см. также главу "Синхронные действия движения").
Программирование ЧПУ
948
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
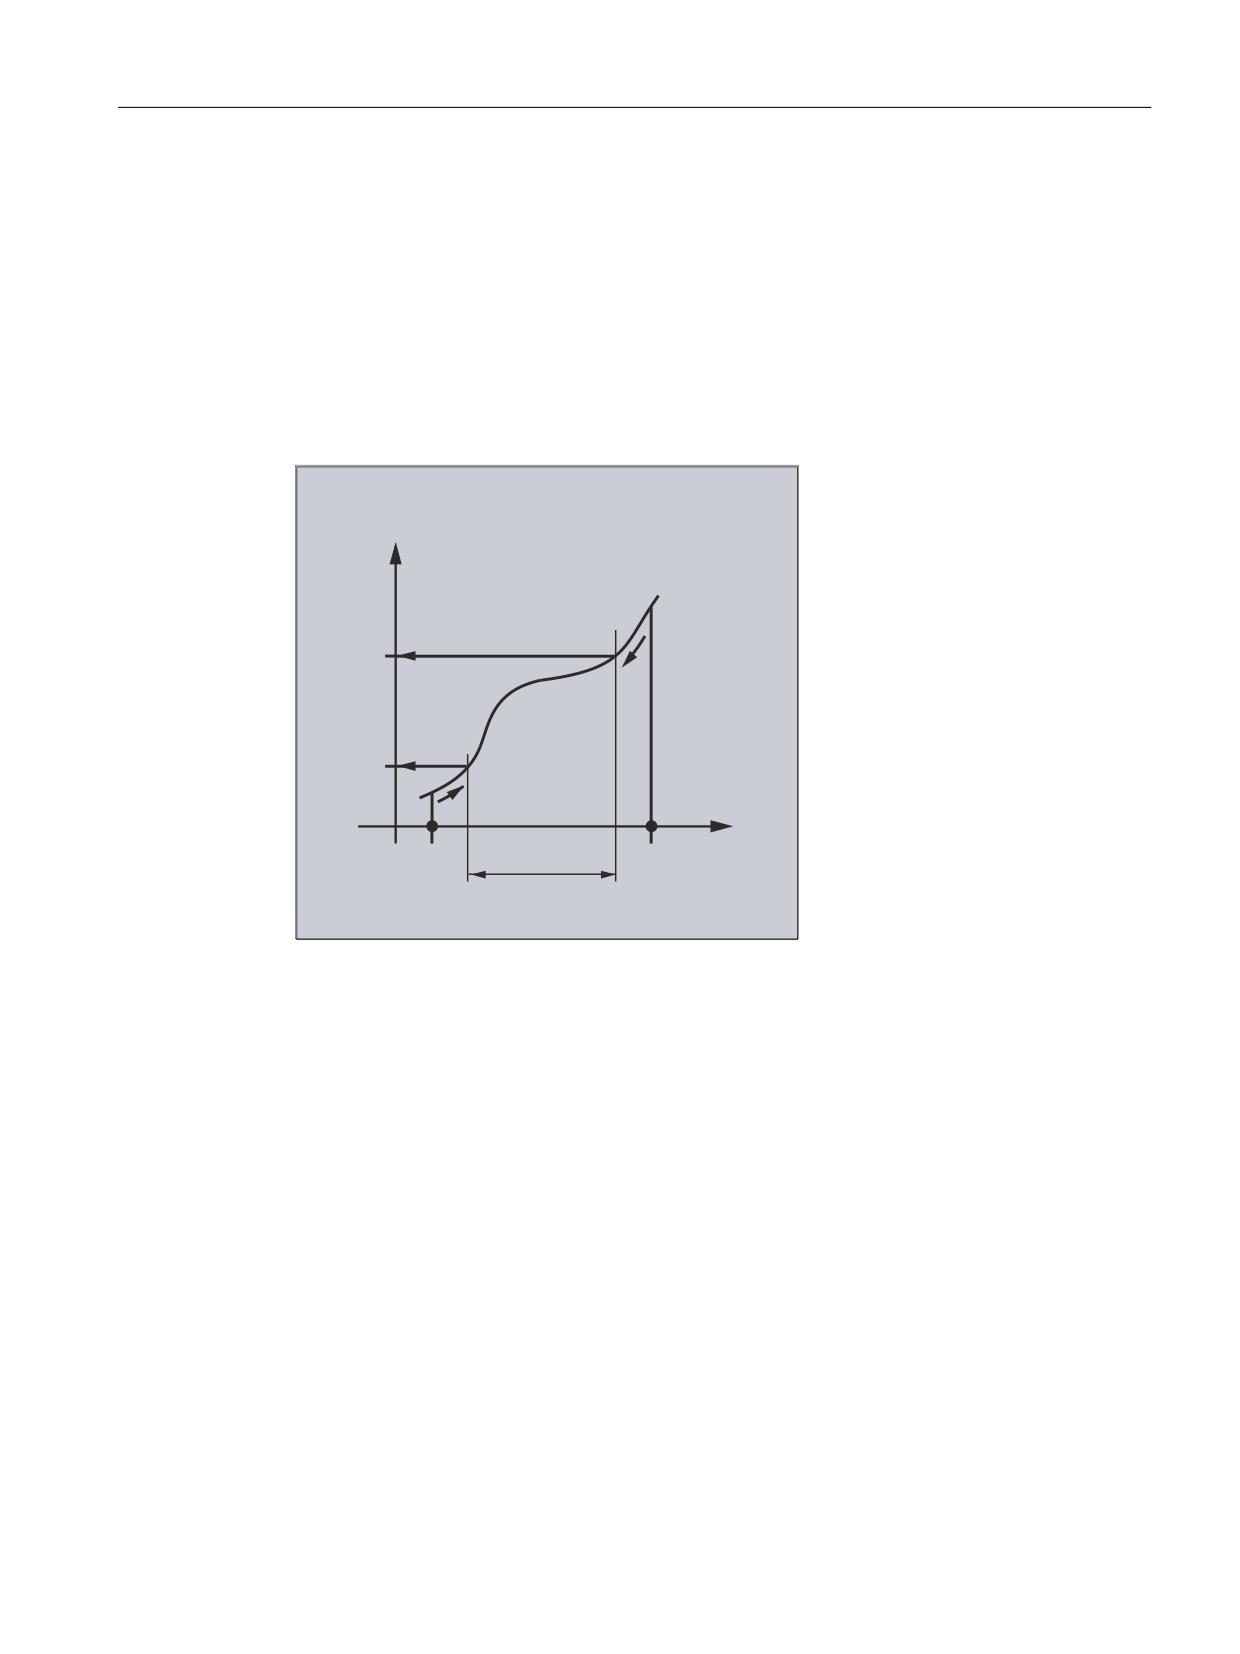
Расширенное программирование
4.16 Соединения осей
При использовании команд CTABINV, CTABTMIN и CTABTMAX следить за тем, чтобы:
• на момент выполнения было бы достаточно мощности ЧПУ
или
• перед вызовом запросить число сегментов таблицы кривых, чтобы при
необходимости можно было бы разделить данную таблицу.
CTAB для не периодических таблиц кривых
Если указанное <главное значение> лежит за пределами области определения, то в
качестве подчиненного значения выводится верхняя или нижняя граница:
̶͕͋͞͏͔͔͔͕͌͌ ͎͔͇͔͌͞͏͌
)
)
̵͈͇͙͒ͣ͘
̪͇͉͔͕͒͌
/
͕͖͔͗͌͋͌͒͌͏ͦ
/
͎͔͇͔͌͞͏͌
CTAB для периодических таблиц кривых
Если <главное значение> лежит вне области определения, то главное значение модуло
области определения нормируется и соответствующее подчиненное значение
выводится.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
949
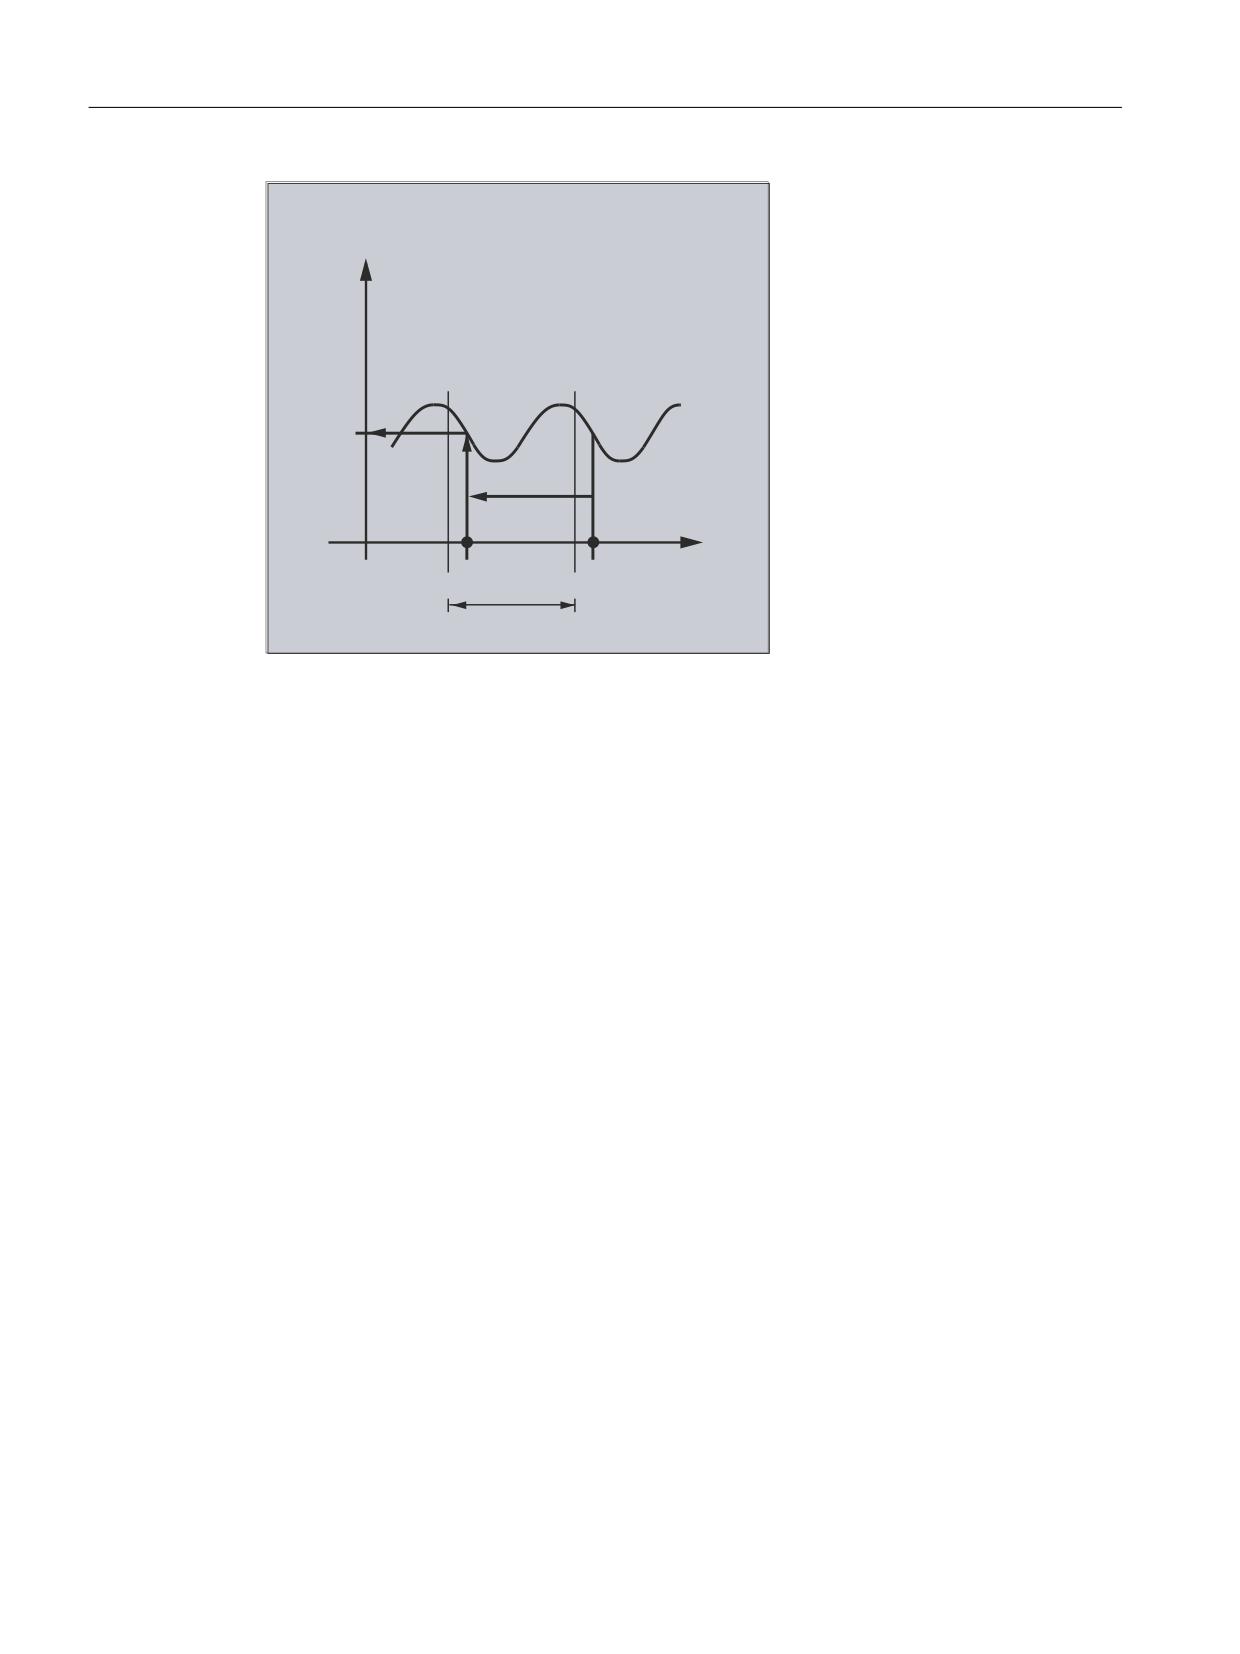
Расширенное программирование
4.16 Соединения осей
̶͕͋͞͏͔͔͔͕͌͌ ͎͔͇͔͌͞͏͌
)
̪͇͉͔͕͒͌
/
͎͔͇͔͌͞͏͌
̵͈͇͙͒ͣ͘ ͕͖͔͗͌͋͌͒͌͏ͦ
Приближенное значение для CTABINV
Для команды CTABINV необходимо приближенное значение для ожидаемого главного
значения. CTABINV возвращает главное значение, наиболее близкое к приближенному
значению. Приближенным значением может быть, к примеру, главное значение из
предшествующего такта интерполятора.
Градиент функции таблицы кривых
Вывод градиента (<градиент>) позволяет рассчитать скорость ведущей или ведомой оси
на соответствующей позиции.
Указание ведущей или ведомой оси
Опциональное указание ведущей и/или ведомой оси важно, т.к. ведущая и ведомая оси
сконфигурированы в различных единицах длины.
CTABSSV, CTABSEV
Команды CTABSSV и CTABSEV в следующих случаях не подходят для опроса
запрограммированных сегментов:
• Запрограммированы окружности или эвольвенты.
• Фаска или закругление активны с CHF/RND.
• Перешлифовка с G643 активна.
• Активно сжатие кадра ЧПУ (COMP...).
4.16.2.7
Таблицы кривых: Проверка использования ресурсов (CTABNO, CTABNOMEM,
CTABFNO, CTABSEGID, CTABSEG, CTABFSEG, CTABMSEG, CTABPOLID, CTABPOL,
CTABFPOL, CTABMPOL)
С помощью этих команд программист может получить актуальную информацию об
использовании ресурсов для таблиц кривых, сегментов таблиц и полиномов.
Программирование ЧПУ
950
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.16 Соединения осей
Синтаксис
CTABNO
CTABNOMEM(<место сохранения>)
CTABFNO(<место сохранения>)
CTABSEGID(<n>,<место сохранения>)
CTABSEG(<место сохранения>,<тип сегмента>)
CTABFSEG(<место сохранения>,<тип сегмента>)
CTABMSEG(<место сохранения>,<тип сегмента>)
CTABPOLID(<n>)
CTABPOL(<место сохранения>)
CTABFPOL(<место сохранения>)
CTABMPOL(<место сохранения>)
Значение
CTABNO:
Определить общее число определенных таблиц кривых (в статической
и динамической памяти ЧПУ)
CTABNOMEM:
Определить число определенных таблиц кривых в указанном <месте
сохранения>
CTABFNO:
Определить число еще возможных таблиц кривых в указанном <месте
сохранения>
CTABSEGID:
Определить число сегментов кривой указанного <типа сегмента>, кото-
рые используются таблицей кривых с номером <n>
CTABSEG:
Определить число использованных сегментов кривой указанного <типа
сегмента> в указанном <месте сохранения>
CTABFSEG:
Определить число еще возможных сегментов кривой указанного <типа
сегмента> в указанном <месте сохранения>
CTABMSEG:
Определить число макс. возможных сегментов кривой
указанного <типа сегмента> в указанном <месте сохранения>
CTABPOLID:
Определить число криволинейных полиномов, которые используются
таблицей кривых с номером <n>
CTABPOL:
Определить число использованных криволинейных полиномов в ука-
занном <месте сохранения>
CTABFPOL:
Определить число еще возможных криволинейных полиномов в ука-
занном <месте сохранения>
CTABMPOL:
Определить число макс. возможных криволинейных полиномов в ука-
занном <месте сохранения>
<n>:
Номер (ID) таблицы кривых
<место сохранения>:
Указание места сохранения (опция)
"SRAM"
Статическая память ЧПУ
"DRAM"
Динамическая память ЧПУ
Примечание:
Если значение для этого параметра не программируется, то используется
установленное с MD20905 $MC_CTAB_DEFAULT_MEMORY_TYPE стандарт-
ное место сохранения.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
951
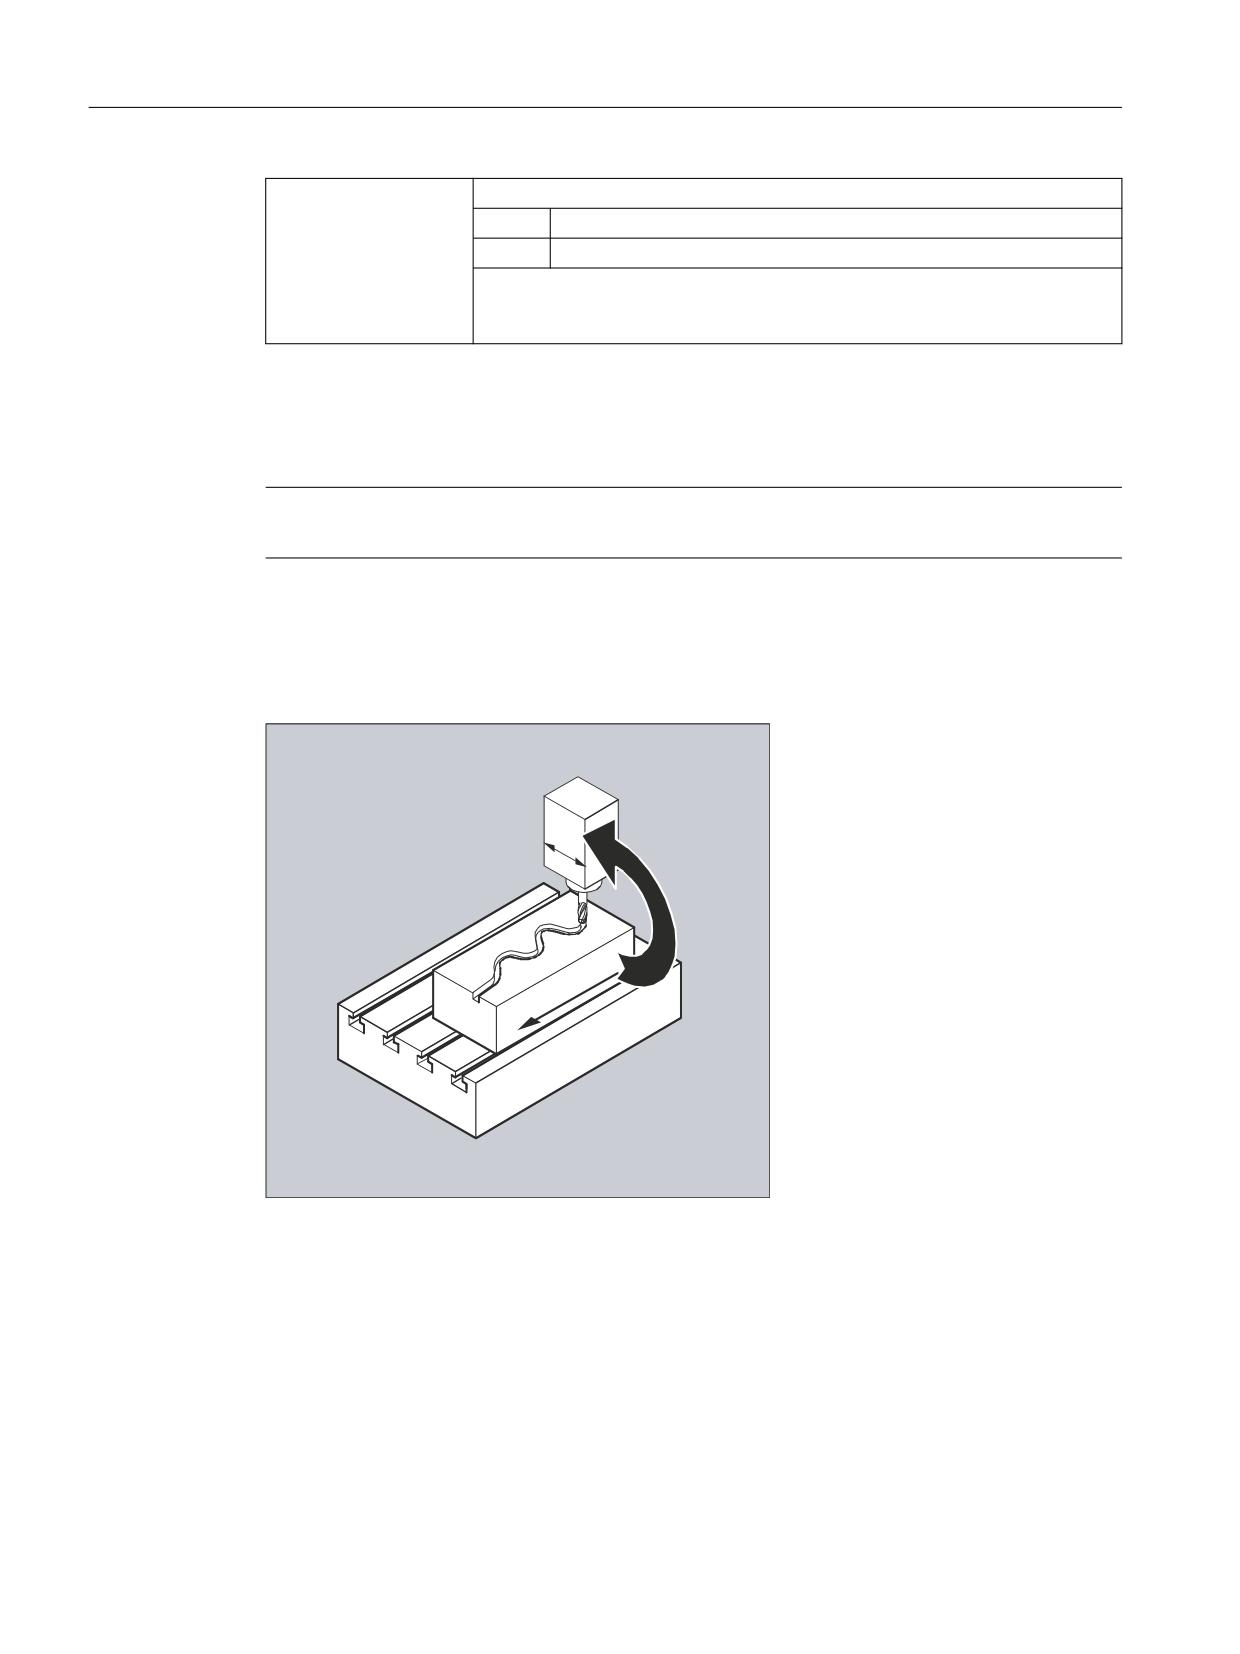
Расширенное программирование
4.16 Соединения осей
<тип сегмента>:
Указание типа сегмента (опция)
"L"
Линейные сегменты
"P"
Полиномиальные сегменты
Примечание:
Если значение для этого параметра не программируется, то выводится
сумма из линейных и полиномиальных сегментов.
4.16.3
Осевое соединение по главному значению (LEADON, LEADOF)
Примечание
Эта функция недоступна для SINUMERIK 828D!
При осевом соединении по главному значению одна ведущая и одна ведомая ось
перемещаются синхронно. При этом соответствующая позиция ведомой оси через
таблицу кривых или вычисленный из нее полином однозначно согласована с - возможно
симулированной - позицией ведущей оси.
Y
X
Ведущей осью называется та ось, которая выводит входные значения для таблицы
кривых. Ведомой осью называется ось, занимающая вычисленные через таблицу
кривых позиции.
Соединение по фактическому и заданному значению
В качестве главных значений, т. е. выходных значений для определения позиции
ведомой оси, могут использоваться:
• Фактические значения позиции ведущей оси: соединение по фактическому значению
• Заданные значения позиции ведущей оси: соединение по заданному значению
Программирование ЧПУ
952
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.16 Соединения осей
Соединение по главному значению всегда действует в базовой кинематической системе.
По созданию таблиц кривых см. главу "Таблицы кривых".
Синтаксис
LEADON(<ведомая ось>,<ведущая ось>,<n>)
LEADOF(<ведомая ось>,<ведущая ось>)
или отключение без указания ведущей оси:
LEADOF(<ведомая ось>)
Включение и выключение соединения по главному значению возможно как из
программы обработки детали, так и при движении из синхронных действий.
Значение
LEADON:
Включить соединение по главному значению
LEADOF:
Выключить соединение по главному значению
<ведомая ось>:
Ведомая ось
<ведущая ось>:
Ведущая ось
<n>:
Номер таблиц кривых
$SA_LEAD_TYPE:
Переключение между соединением по заданному и фактическо-
му значению
Отключение соединения по главному значению, LEADOF
При отключении соединения по главному значению ведомая ось снова становится
обычной командной осью!
Осевое соединение по главному значению и различные рабочие состояния, RESET
В зависимости от установки в машинных данных, соединения по главному значению при
RESET отключаются.
Пример соединения по главному значению из синхронного действия
На прессовальной установке обычное механическое соединение между ведущей осью
(вал пуансона) и осями системы передачи из осей передачи и вспомогательных осей
должно быть заменено на электронную соединительную систему.
Пример показывает, как на прессовальной установке механическая система передачи
заменяется на электронную систему передачи. Процессы соединения и разъединения
реализованы как статические синхронные действия.
От ведущей оси LW (вал пуансона) выполняется определенное управление осями
передачи и вспомогательными осями как ведомыми осями через таблицы кривых.
Ведомые оси
X ось подачи или продольная ось
YL замыкающая или поперечная ось
ZL Hubachse
U подача вальцов, вспомогательная ось
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
953
Расширенное программирование
4.16 Соединения осей
V корректирующая головка, вспомогательная ось
W смазка, вспомогательная ось
Действия
В качестве операций в синхронных действиях, к примеру, встречаются:
• Соединение, LEADON(<ведомая ось>,<ведущая ось>,<номер таблицы кривых>)
• Разъединение,LEADOF(<ведомая ось>,<ведущая ось>)
• Установка фактического значения, PRESETON(<ось>,<значение>)
• Установка маркера, $AC_MARKER[i]=<значение>
• Тип соединения: реальное/виртуальное главное значение
• Подвод к позициям осей, POS[<ось>]=<значение>
Условия
В качестве условий обрабатываются цифровые быстрые входы, переменные реального
времени $AC_MARKER и сравнения позиций, связанные логическим оператором И.
Примечание
В примере ниже переход строк, вставки и жирный шрифт используются только для того,
чтобы улучшить читабельность программирования. Для СЧПУ все, стоящее под одним
номером строки, является однострочным.
Комментарий
Программный код
Комментарий
; Определяет все статические синхронные действия.
; ****Сбросить маркер
N2 $AC_MARKER[0]=0 $AC_MARKER[1]=0 $AC_MARKER[2]=0 $AC_MARKER[3]=0 $AC_MARKER[4]=0 $AC_MARKER[5]=0
$AC_MARKER[6]=0 $AC_MARKER[7]=0
; **** E1 0=>1 соединение передача ВКЛ
N10 IDS=1 EVERY ($A_IN[1]==1) AND ($A_IN[16]==1) AND ($AC_MARKER[0]==0)
DO LEADON(X,LW,1) LEADON(YL,LW,2) LEADON(ZL,LW,3) $AC_MARKER[0]=1
; **** E1 0=>1 соединение подача вальцов ВКЛ
N20 IDS=11 EVERY ($A_IN[1]==1) AND ($A_IN[5]==0) AND ($AC_MARKER[5]==0)
DO LEADON(U,LW,4) PRESETON(U,0) $AC_MARKER[5]=1
; **** E1 0->1 соединение корректирующая головка ВКЛ
N21 IDS=12 EVERY ($A_IN[1]==1) AND ($A_IN[5]==0) AND ($AC_MARKER[6]==0)
DO LEADON(V,LW,4) PRESETON(V,0) $AC_MARKER[6]=1
; **** E1 0->1 соединение смазка ВКЛ
N22 IDS=13 EVERY ($A_IN[1]==1) AND ($A_IN[5]==0) AND ($AC_MARKER[7]==0)
DO LEADON(W,LW,4) PRESETON(W,0) $AC_MARKER[7]=1
; **** E2 0=>1 соединение ВЫКЛ
N30 IDS=3 EVERY ($A_IN[2]==1)
DO LEADOF(X,LW) LEADOF(YL,LW) LEADOF(ZL,LW) LEADOF(U,LW) LEADOF(V,LW) LEADOF(W,LW) $AC_MARKER[0]=0
$AC_MARKER[1]=0 $AC_MARKER[3]=0 $AC_MARKER[4]=0 $AC_MARKER[5]=0 $AC_MARKER[6]=0 $AC_MARKER[7]=0
Программирование ЧПУ
954
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
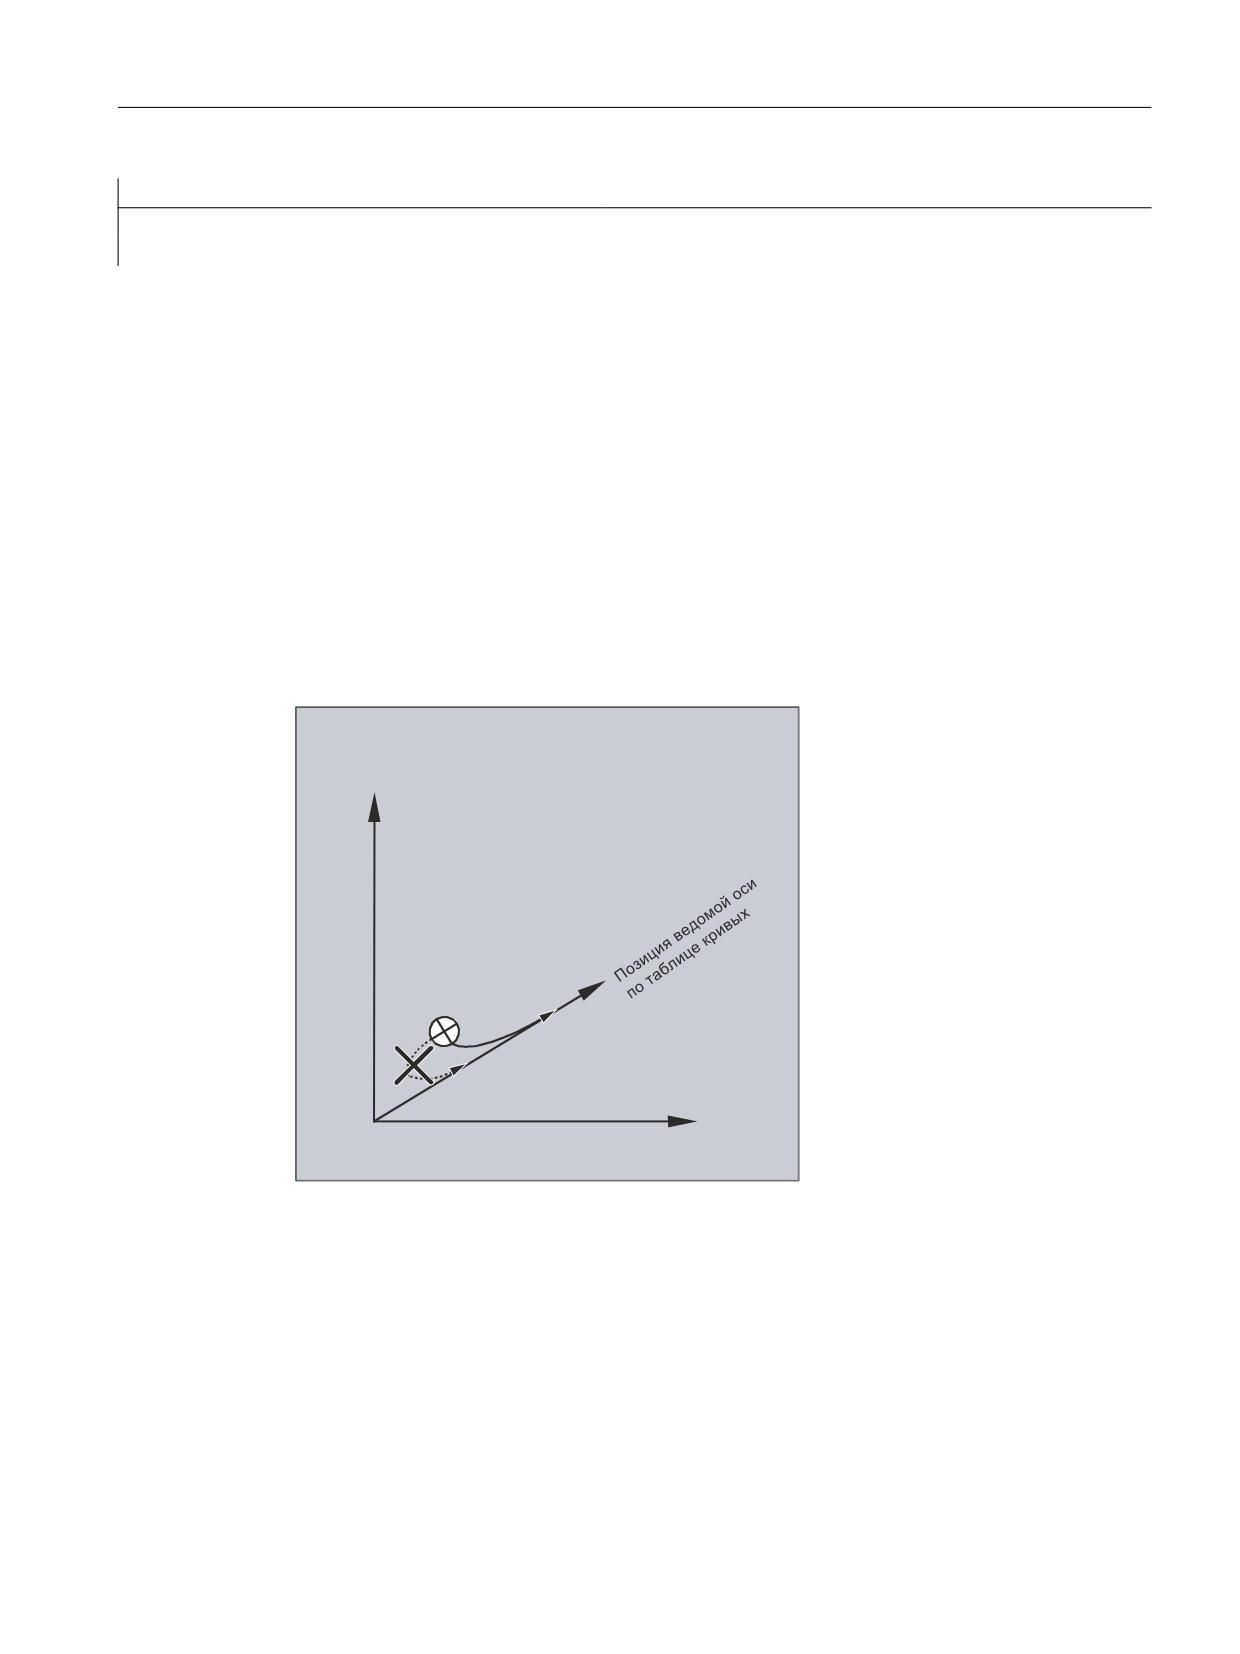
Расширенное программирование
4.16 Соединения осей
Программный код
Комментарий
N110 G04 F01
N120 M30
Описание
Для соединения по главному значению необходима синхронизация ведущей и ведомой
оси. Эта синхронизация может быть достигнута только тогда, когда ведомая ось при
включении соединения по главному значению находится в пределах диапазона допуска
вычисленного из таблицы кривых участка кривой.
Диапазон допуска для положения ведомой оси определен через машинные данные MD
37200: COUPLE_POS_POL_COARSE A_LEAD_TYPE .
Если ведомая ось при включении соединения по главному значению еще не находится
на соответствующей позиции, то синхронный ход восстанавливается автоматически, как
только вычисленное заданное значение позиции для ведомой оси приближается к
фактической позиции ведомой оси. При этом ведомая ось в процессе синхронизации
перемещается в направлении, которое определено через заданную скорость ведомой
оси (вычислена из скорости ведущей оси и по таблице кривых CTAB).
<
̶͕͎͏͝͏ͦ ͉͕͓͕͌͋͐ ͕͘͏
<
Нет синхронного хода
Если вычисленная заданная позиция ведомой оси при включении соединения по
главному значению удаляется от актуальной позиции ведомой оси, то синхронный ход
не устанавливается.
Соединение по фактическому и заданному значению
Соединение по заданному значению обеспечивает по сравнению с соединением по
фактическому значению лучший синхронный ход между ведущей и ведомой осью и
поэтому является стандартной предустановкой.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
955
Расширенное программирование
4.16 Соединения осей
1&8
̸͕͌͋͏͔͔͌͏͌ ͖͕
͎͇͇͔͔͕͓͚͋ ͎͔͇͔͌͞͏ͥ
$[
$[
̸͕͌͋͏͔͔͌͏͌ ͖͕
͇͙͛͑͏͕͓͚͌͑͘͞ ͎͔͇͔͌͞͏ͥ
Соединение по заданному значению возможно только тогда, когда интерполяция
ведущей и ведомой оси выполняется с одного NCU В случае внешней ведущей оси
ведомая ось может быть соединена с ведущей осью только через фактические значения.
1&8
1&8
̸͕͌͋͏͔͔͌͏͌ ͖͕
$[
͇͙͛͑͏͕͓͚͌͑͘͞
$[
͎͔͇͔͌͞͏ͥ
Переключение возможно через установочные данные $SA_LEAD_TYPE.
Переключение между соединением по фактическому и заданному значению всегда
должно выполняться при остановленной ведомой оси. Т.к. только в состоянии покоя
после переключения выполняется повторная синхронизация.
Пример использования
Безошибочное чтение фактических значений при сильных вибрациях станка
невозможно. Поэтому при использовании соединения по главному значению в
прессовом транспорте в рабочих операциях с сильными вибрациями может возникнуть
необходимость переключения с соединения по фактическому значению на соединение
по заданному значению.
Симуляция главного значения при соединении по заданному значению
Через машинные данные можно разделить интерполятор для ведущей оси и Servo. Таким
образом, при соединении по заданному значению, заданные значения могут
создаваться и без фактического движения ведущей оси.
Созданные через соединение по заданному значению главные значения для
использования, к примеру, в синхронных действиях, могут считываться из следующих
переменных:
- $AA_LEAD_P
Главное значение, позиция
- $AA_LEAD_V
Главное значение, скорость
Программирование ЧПУ
956
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.16 Соединения осей
Создание главных значений
Главные значения по выбору могут создаваться посредством иных самостоятельно
запрограммированных методов. Созданные таким образом главные значения
записываются и считываются из переменных
- $AA_LEAD_SP
Главное значение, позиция
- $AA_LEAD_SV
Главное значение, скорость
. Для использования этих переменных необходимы установочные данные
$SA_LEAD_TYPE = 2.
Состояние соединения
В программе ЧПУ состояние соединения может быть запрошено посредством
следующей системной переменной:
$AA_COUP_ACT[ось]
0: нет активного соединения
16: активно соединение по главному значению
Управление состоянием в синхронных действиях
Процессы переключения и соединения управляются через переменную реального
времени:
$AC_MARKER[i] = n
с помощью:
i номер меркера
n значение состояния
4.16.4
Электронный редуктор (EG)
С помощью функции "Электронный редуктор" можно управлять движением ведомой
оси по линейному кадру движения в зависимости от макс. пяти ведущих осей. Связи
между ведущими осями и ведомой осью определены через коэффициент связи для
каждой ведущей оси.
Вычисленный компонент движения ведомой оси образуется посредством сложения из
компонентов движения отдельных ведущих осей, умноженных на соответствующие
коэффициенты связи. При активизации структуры осей электронного редуктора может
быть запущена синхронизация ведомой оси на определенную позицию. Из программы
обработки детали структура редуктора может:
• определяться,
• включаться,
• отключаться,
• удаляться
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
957
Расширенное программирование
4.16 Соединения осей
Движение ведомой оси может следовать по выбору из
• заданных значений ведущих осей, а также
• фактических значений ведущих осей.
В качестве расширения возможна реализация и нелинейных связей между ведущими
осями и ведомой осью через таблицы кривых (см. главу "Параметры траектории").
Возможно каскадирование электронного редуктора, т. е. ведомая ось одного
электронного редуктора может быть ведущей осью для следующего электронного
редуктора.
4.16.4.1
Определение электронного редуктора (EGDEF)
Структура осей электронного редуктора определяется через указание ведомой оси и
минимум одной и макс. пяти ведущих осей с соответствующим типом соединения.
Условие
Условие для определения структуры осей электронного редуктора:
Для ведомой оси еще не должно быть определено соединение осей (при необходимости
сначала удалить существующее посредством EGDEL).
Синтаксис
EGDEF(ведомая ось,ведущая ось1,тип связи1,ведущая ось2,тип связи2,...)
Значение
EGDEF:
Определение электронного редуктора
Ведомая ось:
Ось, управляемая ведущими осями
Ведущая ось1
Оси, управляющие ведомой осью
,...,
Ведущая ось5
Тип связи1
Тип связи
,...,
Тип связи не должен быть одинаковым для всех ведущих осей и по-
Тип связи5
этому указывается отдельно для каждой ведущей оси.
Величи-
Значение:
на:
0
Ведомая ось управляется фактическим значением со-
ответствующей ведущей оси.
1
Ведомая ось управляется заданным значением соответ-
ствующей ведущей оси.
Примечание
Коэффициенты связи при определении структуры соединения электронного редуктора
предустанавливаются на ноль.
Программирование ЧПУ
958
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.16 Соединения осей
Примечание
EGDEF вызывает остановку предварительной обработки. Определение редуктора с
EGDEF должно использоваться без изменений и тогда, когда в системах одна или
несколько ведущих осей через таблицу кривых воздействуют на ведомую ось.
Пример
Программный код
Комментарий
EGDEF(C,B,1,Z,1,Y,1)
; Определение структуры осей электронного редуктора. Ведущие оси
B, Z, Y управляют ведомой осью С через заданное значение.
4.16.4.2
Включение электронного редуктора (EGON, EGONSYN, EGONSYNE)
Для включения структуры осей электронного редуктора существует 3 варианта.
Синтаксис
Вариант 1:
Включение структуры осей электронного редуктора по выбору без синхронизации с
помощью:
EGON(FA,"Режим смены кадра",LA1,Z1,N1,LA2,Z2,N2,...,LA5,Z5,N5)
Вариант 2:
Включение структуры осей электронного редуктора по выбору с синхронизацией с
помощью:
EGONSYN(FA,"Режим смены кадра",SynPosFA,[,LAi,SynPosLAi,Zi,Ni])
Вариант 3:
Включение структуры осей электронного редуктора по выбору с синхронизацией и
задачей режима подвода с помощью:
EGONSYNE(FA,"Режим смены кадра",SynPosFA,режим
подвода[,LAi,SynPosLAi,Zi,Ni])
Значение
Вариант 1:
FA
Ведомая ось
Режим смены кадра:
Возможно использование следующих режимов:
"NOC"
Смена кадра выполняется сразу же
"FINE"
Смена кадра при "Синхронном ходе точном"
"COARSE"
Смена кадра при "Синхронном ходе грубом"
"IPOSTOP"
Смена кадра при синхронном ходе со стороны
заданного значения
LA1, ... LA5
Ведущие оси
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
959
Расширенное программирование
4.16 Соединения осей
Z1, ... Z5
Числитель для коэффициента связи i
N1, ... N5
Знаменатель для коэффициента связи i
Коэффициент связи i = числитель i/знаменатель i
Могут быть запрограммированы только ведущие оси, которые до этого были
специфицированы с EGDEF. Должна быть запрограммирована минимум одна ведущая
ось.
Вариант 2:
FA
Ведомая ось
Режим смены кадра:
Возможно использование следующих режимов:
"NOC"
Смена кадра выполняется сразу же
"FINE"
Смена кадра при "Синхронном ходе точном"
"COARSE"
Смена кадра при "Синхронном ходе грубом"
"IPOSTOP"
Смена кадра при синхронном ходе со сторо-
ны заданного значения
[,LAi,SynPosLAi,Zi,Ni]
(не записывать квадратные скобки)
Мин. 1, макс. 5 последовательностей:
LA1, ... LA5
Ведущие оси
SynPosLAi
Синхронная позиция для ведущей оси i.
Z1, ... Z5
Числитель для коэффициента связи i
N1, ... N5
Знаменатель для коэффициента связи i
Коэффициент связи i = числитель i/знаменатель i
Могут быть запрограммированы только ведущие оси, которые до этого были
специфицированы с EGDEF. Через запрограммированные "синхронные позиции" для
ведомой оси (SynPosFA) и для ведущих осей (SynPosLA), определяются позиции, в
которых структура соединения считается синхронной. Если при включении электронный
редуктор находится не в синхронном состоянии, то ведомая ось перемещается на свою
определенную синхронную позицию.
Вариант 3:
Параметры соответствуют таковым варианта 2, плюс:
Режим подвода:
Возможно использование следующих режимов:
"NTGT"
Оптимизированный по времени подвод к следующей впа-
дине между зубьями
"NTGP"
Оптимизированный по ходу подвод к следующей впадине
между зубьями
"ACN"
Абсолютное перемещение круговой оси в отрицательном
направлении вращения
"ACP"
Абсолютное перемещение круговой оси в положительном
направлении вращения
"DCT"
С оптимизацией по времени к запрограммированной син-
хронной позиции
"DCP"
С оптимизацией по ходу к запрограммированной синхрон-
ной позиции
Программирование ЧПУ
960
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.16 Соединения осей
Вариант 3 влияет только на ведомые оси модуло, связанные с ведущими осями модуло.
Оптимизация по времени учитывает границы скорости ведомой оси.
Дополнительная информация
Описание вариантов включения
Вариант 1:
Позиции ведущих осей, а также ведомой оси, на момент включения сохраняются как
"Синхронные позиции". "Синхронные позиции" могут быть считаны с помощью
системной переменной $AA_EG_SYN.
Вариант 2:
Если оси по модулю находятся в структуре соединения, то их значения позиций
уменьшаются по модулю. Тем самым обеспечивается подвод к следующей возможной
синхронной позиции (т.н. относительная синхронизация: например, следующая
впадина между зубьями). Если для ведомой оси не дано "Разрешение наложения
ведомой оси", сигнал интерфейсов DB(30 +номер оси), DBX 26 бит 4, то движение на
синхронную позицию не выполняется. Вместо этого программа останавливается на
кадре EGONSYN и самоудаляющаяся ошибка 16771 сигнализируется до тех пор, пока в.у.
сигнал не будет установлен.
Вариант 3:
Расстояние между зубьями (градус) получается из: 360 * Zi/Ni. В том случае, если ведомая
на момент вызова остановлена, то поведение оптимизации по ходу идентично таковому
оптимизации по времени.
Если ведомая ось уже перемещается, с помощью NTGP синхронизация со следующей
впадиной между зубьями выполняется независимо от текущей скорости ведомой оси.
Если ведомая ось уже перемещается, с помощью NTGT синхронизация со следующей
впадиной между зубьями выполняется в зависимости от текущей скорости ведомой оси.
Для этого при необходимости выполняется и торможение оси.
Таблицы кривых
Если для одной из ведущих осей используется таблица кривых, то:
Ni
Знаменатель коэффициента связи линейных соединений должен быть устано-
влен на 0. (знаменатель 0 был бы недопустим для линейных соединений). Зна-
менатель ноль указывает СЧПУ на то, что
Zi
должен быть интерпретирован как номер используемой таблицы кривых. Та-
блица кривых с указанным номером на момент включения должна быть уже
определена.
LAi
Указание ведущей оси соответствует указанию ведущей оси при соединении
через коэффициент связи (линейное соединение).
Дополнительные указания по использованию таблиц кривых и каскадированию
электронных редукторов и их синхронизации см.:
Другие функции:
Описание функций - Оси и шпиндели
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
961
Расширенное программирование
4.16 Соединения осей
Поведение электронного редуктора при Power On, RESET, смене режимов работы,
поиске кадра
• После Power On нет активного соединения.
• Активные соединения сохраняются после RESET и смене режимов работы.
• При поиске кадра команды для включения, удаления, определения электронного
редуктора не выполняются и не собираются, а пропускаются.
Системные переменные электронного редуктора
С помощью системных переменных электронного редуктора программа обработки
детали может определять текущее состояния структуры осей электронного редуктора и
при необходимости реагировать на них.
Системные переменные электронного редуктора обозначены следующим образом:
$AA_EG_ ...
или
$VA_EG_ ...
Дополнительная информация
Справочник по функциям - Системные переменные
4.16.4.3
Выключение электронного редуктора (EGOFS, EGOFC)
Для выключения активной структуры осей электронного редуктора существует 3
варианта.
Программирование
Вариант 1:
Синтаксис
Значение
EGOFS(ведомая ось)
Электронный редуктор отключается. Ведомая ось затормажи-
вается до состояния покоя. Вызов запускает остановку предва-
рительной обработки.
Вариант 2:
Синтаксис
Значение
EGOFS(ведомая ось,ведущая ось1,
Такое параметрирование команды позво-
…,ведущая ось5)
ляет выборочно устранять влияние от-
дельных ведущих осей на движение ведо-
мой оси.
Должна быть указана минимум одна ведущая ось. Воздействие указанных ведущих осей
на ведомую ось целенаправленно отключается. Вызов запускает остановку
предварительной обработки. Если еще остаются активные ведущие оси, то ведомая ось
продолжает свое движение под их влиянием. Если все влияния ведущих осей
отключаются таким способом, то ведомая ось затормаживается до состояния покоя.
Программирование ЧПУ
962
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.16 Соединения осей
Вариант 3:
Синтаксис
Значение
EGOFC(ведомый шпиндель)
Электронный редуктор отключается. Ведомый шпиндель про-
должает движение с актуальным на момент времени отключе-
ния числом оборотов/скоростью. Вызов запускает остановку
предварительной обработки.
Примечание
Этот вариант разрешен только для шпинделей.
4.16.4.4
Удаление определения электронного редуктора (EGDEL)
Необходимо отключить структуру осей электронного редуктора перед удалением его
определения.
Программирование
Синтаксис
Значение
EGDEL(ведомая ось)
Определение соединения структуры осей удаляется. Снова появл-
яется возможность повторного определения других структур осей
с EGDEF до достижения макс. числа активированных одновремен-
но структур осей. Вызов запускает остановку предварительной об-
работки.
4.16.4.5
Окружная подача (G95) / электронный редуктор (FPR)
С помощью команды FPR и ведомая ось электронного редуктора может быть указана в
качестве определяющей подачу оси окружной подачи. На этот случай имеется
следующее поведение:
• Подача зависит от заданной скорости ведомой оси электронного редуктора.
• Заданная скорость вычисляется из скоростей ходовых винтов и ведущих осей модуло
(которые не являются траекторными осями) и их соответствующих коэффициентов
связи.
• Компоненты скорости линейных ведущих осей или не модуло ведущих осей и
наложенные движения ведомой оси не учитываются.
4.16.5
Синхронный шпиндель
В синхронном режиме существует один ходовой винт (LS) и один ведомый шпиндель (FS),
т.н. синхронная шпиндельная пара. Ведомый шпиндель следует при активном
соединении (синхронный режим) за движениями ходового винта согласно
установленной функциональной связи.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
963
Расширенное программирование
4.16 Соединения осей
Синхронные шпиндельные пары могут быть фиксировано сконфигурированы для
любого станка посредством спец. для канала машинных данных, или определены спец.
для приложения через программу обработки детали ЧПУ.. Для каждого канала ЧПУ
возможно одновременное использование до 2 синхронных шпиндельных пар.
Соединение из программы обработки детали может быть
• определено или изменено
• включено
• отключено
• удалено
Кроме этого, в зависимости от версии ПО, можно
• ожидать условия синхронного хода
• изменить поведение смены кадра
• в качестве типа соединения выбрать либо соединение по заданному значению, либо
соединение по фактическому значению или задать угловое смещение между
ходовым винтом и ведомым шпинделем
• при включении соединения применить предшествующее программирование
ведомого шпинделя
• исправить либо измеренную, либо уже известную погрешность синхронного хода
4.16.5.1
Синхронный шпиндель: Программирование (COUPDEF, COUPDEL, COUPON,
COUPONC, COUPOF, COUPOFS, COUPRES, WAITC)
Функция "Синхронный шпиндель" позволяет выполнять синхронное по частоте
вращения перемещение ведомого (FS) и ведущего шпинделя (LS) с программируемым
передаточным отношением.
Функция предлагает следующие режимы:
• Синхронность по частоте вращения (nFS = n LS)
• Синхронность по положению (ϕFS = ϕLS)
• Синхронность по положению с угловым смещением (ϕFS = ϕLS+ ∆ϕ)
Программирование ЧПУ
964
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.16 Соединения осей
Примеры использования:
• Передача детали на лету, например, обработка задней стороны, передаточное
отношение: 1:1
6
6
Q ำQ
6
6
Q
Q
6
6
Q ำQ
① Синхронизация частоты вращения
② Передача детали
③ Обработка "задней стороны"
• Многогранная обработка (полигональная токарная обработка), синхронная частота
вращения, передаточное отношение: n1:n2
Q
Q
Синтаксис
COUPDEF(<FS>,<LS>,<ZFS>,<NLS>,<смена кадра>,<тип соединения>)
COUPON(<FS>,<LS>,<POSFS>)
COUPONC(<FS>,<LS>)
COUPOF(<FS>,<LS>,<POSFS>,<POSLS>)
COUPOFS(<FS>,<LS>)
COUPOFS(<FS>,<LS>,<POSFS>)
COUPRES(<FS>,<LS>)
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
965
Расширенное программирование
4.16 Соединения осей
COUPDEL(<FS>,<LS>)
WAITC(<FS>,<смена кадров>,<LS>,<смена кадров>)
Примечание
Сокращенная форма записи
Для операторов COUPOF, COUPOFS, COUPRES и COUPDEL возможна сокращенная форма
записи без указания ведущего шпинделя.
Объяснение
COUPDEF:
Спец. для пользователя определение/изменение соединения
COUPON:
Включить соединение. Исходя из текущей частоты вращения, ведомый
шпиндель синхронизируется с ведущим шпинделем
COUPONC:
При включении применить соединение с прежним программирова-
нием M3 S... или M4 S
Дифф. частота вращения ведомого шпинделя применяется сразу же.
COUPOF:
Выключить соединение.
• с мгновенной сменой кадров:
COUPOF(<S2>,<S1>)
• Смена кадров только после перехода через позицию(и) отключения
<POSFS> или <POSLS>:
COUPOF(<S2>,<S1>,<POSFS>)
COUPOF(<S2>,<S1>,<POSFS>,<POSLS>)
COUPOFS:
Отключение соединения с остановкой ведомого шпинделя.
Макс. быстрая смена кадра с мгновенной сменой кадра:
COUPOFS(<S2>,<S1>)
Смена кадра только после перехода позиции отключения:
COUPOFS(<S2>,<S1>,<POSFS>)
COUPRES:
Сбросить параметры соединения на сконфигурированные MD и SD
COUPDEL:
Удалить определенное пользователем соединение
WAITC:
Ожидать условия синхронного хода
(NOC на IPO при смене кадра отменяются)
<FS>:
Обозначение ведомого шпинделя
Опциональные параметры:
<LS>:
Обозначение ведущего шпинделя
Указание с номером шпинделя: например, S2, S1
<ZFS>, <NLS>:
Передаточное отношение между FS и LS.
<ZFS> / <NLS> = числитель / знаменатель
Предустановка: <ZFS> / <NLS> = 1.0 ; указание знаменателя не обяза-
тельно
Программирование ЧПУ
966
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.16 Соединения осей
<смена кадров>:
Параметры смены кадра
Смена кадра выполняется:
"NOC"
сразу же
"FINE"
при достижении "Синхронного хода точного"
"COARSE"
при достижении "Синхронного хода грубого"
"IPOSTOP"
при достижении IPOSTOP, т. е. после синхронного хода
со стороны заданного значения (предустановка)
Параметры смены кадра действуют модально
<тип соединения>:
Тип соединения: Соединение между FS и LS
"DV"
Соединение по заданному значению (предустановка)
"AV"
Соединение по фактическому значению
"VV"
Соединение по скорости
Тип соединения действует модально.
<POSFS>:
Угловое смещение между ведущим и ведомым шпинделем
Диапазон зна-
0°… 359,999°
чений:
<POSFS>,<POSLS>:
Позиции отключения ведомого и ведущего шпинделя
"Смена кадра разрешается после перехода через POSFS, POSLS "
Диапазон зна-
0°… 359,999°
чений:
Примеры
Работа с ведущим и ведомым шпинделем
Программный код
Комментарий
Ведущий шпиндель = мастер-шпиндель = шпиндель 1
Ведомый шпиндель = шпиндель 2
N05 M3 S3000 M2=4 S2=500
Ведущий шпиндель вращается с 3000 об/мин,
ведомый шпиндель с 500 об/мин.
N10 COUPDEF(S2,S1,1,1,"NOC","Dv")
Определение соединения (возможно и конфигурирование).
N70 SPCON
Перевести ведущий шпиндель винт в управление по положе-
нию (соединение по заданному значению)
N75 SPCON(2)
Перевести ведомый шпиндель в управление по положению.
N80 COUPON(S2,S1,45)
Соединение на позицию смещения = 45 градусов "на лету".
N200 FA[S2]=100
Скорость позиционирования = 100 градусов/мин
N205 SPOS[2]=IC(-90)
Движение с наложением 90 градусов в отрицательном направ-
лении.
N210 WAITC(S2,"Fine")
Ожидание синхронного хода "точного".
N212 G1 X... Y... F...
Обработка
N215 SPOS[2]=IC(180)
Движение с наложением 180 градусов в положительном на-
правлении.
N220 G4 S50
Время ожидания = 50 оборотов мастер-шпинделя
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
967
Расширенное программирование
4.16 Соединения осей
Программный код
Комментарий
N225 FA[S2]=0
Активировать сконфигурированную скорость (MD).
N230 SPOS[2]=IC(-7200)
20 оборотов. Двигаться со сконфигурированной скоростью в
отрицательном направлении.
N350 COUPOF(S2,S1)
Разъединение "на лету", S=S2=3000
N355 SPOSA[2]=0
Остановить FS на нуле градусов.
N360 G0 X0 Y0
N365 WAITS(2)
Ожидать шпиндель 2.
N370 M5
Остановить FS.
N375 M30
Программирование дифф. скорости
Программный код
Комментарий
Ведущий шпиндель = мастер-шпиндель = шпиндель 1
Ведомый шпиндель = шпиндель 2
N01 M3 S500
Ведущий шпиндель вращается с 500 об/мин.
N02 M2=3 S2=300
Ведомый шпиндель вращается с 300 об/мин.
N10 G4 F1
Время ожидания мастер-шпинделя.
N15 COUPDEF (S2,S1,-1)
Коэффициент связи с передаточным отношением -1:1
N20 COUPON(S2,S1)
Активировать связь. Частота вращения ведомого шпинделя
получается из частоты вращения ведущего шпинделя и коэф-
фициента связи.
N26 M2=3 S2=100
Программирование дифф. частоты вращения
Примеры приема движения по дифф. скорости
1. Включить соединение с COUPON при предшествующем программировании ведомого
шпинделя
Программный код
Комментарий
Ведущий шпиндель = мастер-шпиндель = шпиндель 1
Ведомый шпиндель = шпиндель 2
N05 M3 S100 M2=3 S2=200
Ведущий шпиндель вращается с 100 об/мин, ведомый шпин-
дель с 200 об/мин.
N10 G4 F5
Время ожидания = 5 секунд мастер-шпинделя
N15 COUPDEF(S2,S1,1)
Передаточное отношение FS к LS равно 1,0 (предустанов-
ка).
N20 COUPON(S2,S1)
Соединение с ведущим шпинделем "на лету".
N10 G4 F5
Ведомый шпиндель вращается с 100 об/мин.
2. Включить соединение с COUPONC при предшествующем программировании ведомого
шпинделя
Программный код
Комментарий
Ведущий шпиндель = мастер-шпиндель = шпиндель 1
Программирование ЧПУ
968
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.16 Соединения осей
Программный код
Комментарий
Ведомый шпиндель = шпиндель 2
N05 M3 S100 M2=3 S2=200
Ведущий шпиндель вращается с 100 об/мин, ведомый шпин-
дель с 200 об/мин.
N10 G4 F5
Время ожидания = 5 секунд мастер-шпинделя
N15 COUPDEF(S2,S1,1)
Передаточное отношение FS к LS равно 1,0 (предустанов-
ка).
N20 COUPONC(S2,S1)
Соединение с ведущим шпинделем "на лету" и применить пре-
жнюю частоту вращения к S2.
N10 G4 F5
S2 вращается с 100об/мин + 200об/мин = 300об/мин
3. Включить соединение с COUPON при стоящем ведомом шпинделе
Программный код
Комментарий
Ведущий шпиндель = мастер-шпиндель = шпиндель 1
Ведомый шпиндель = шпиндель 2
N05 SPOS=10 SPOS[2]=20
Ведомый шпиндель S2 в режиме позиционирования.
N15 COUPDEF(S2,S1,1)
Передаточное отношение FS к LS равно 1,0 (предустанов-
ка).
N20 COUPON(S2,S1)
Соединение с ведущим шпинделем "на лету".
N10 G4 F1
Соединение закрывается, S2 останавливается на 20 граду-
сах.
4. Включить соединение с COUPONC при стоящем ведомом шпинделе
Примечание
Режим позиционирования или осевой режим
Если ведомый шпиндель перед соединением находится в режиме позиционирования
или осевом режиме, то поведение ведомого шпинделя при COUPON(<FS>,<LS>)
и COUPONC(<FS>,<LS>) идентично.
Примечание
Ведущий шпиндель в осевом режиме
Если ведущий шпиндель перед определением соединения находится в осевом режиме,
то и после включения соединения действует предельное значение скорости из
машинных данных:
MD32000 $MA_MAX_AX_VELO (макс. скорость оси)
Во избежание такого поведения, ось перед определением соединения должна быть
переведена в шпиндельный режим (M3 S... или M4 S...).
Дополнительная информация
Сконфигурированное соединение
В случае сконфигурированного соединения LS и FS определяются через машинные
данные. Сконфигурированные шпиндели не могут быть изменены в программе
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
969
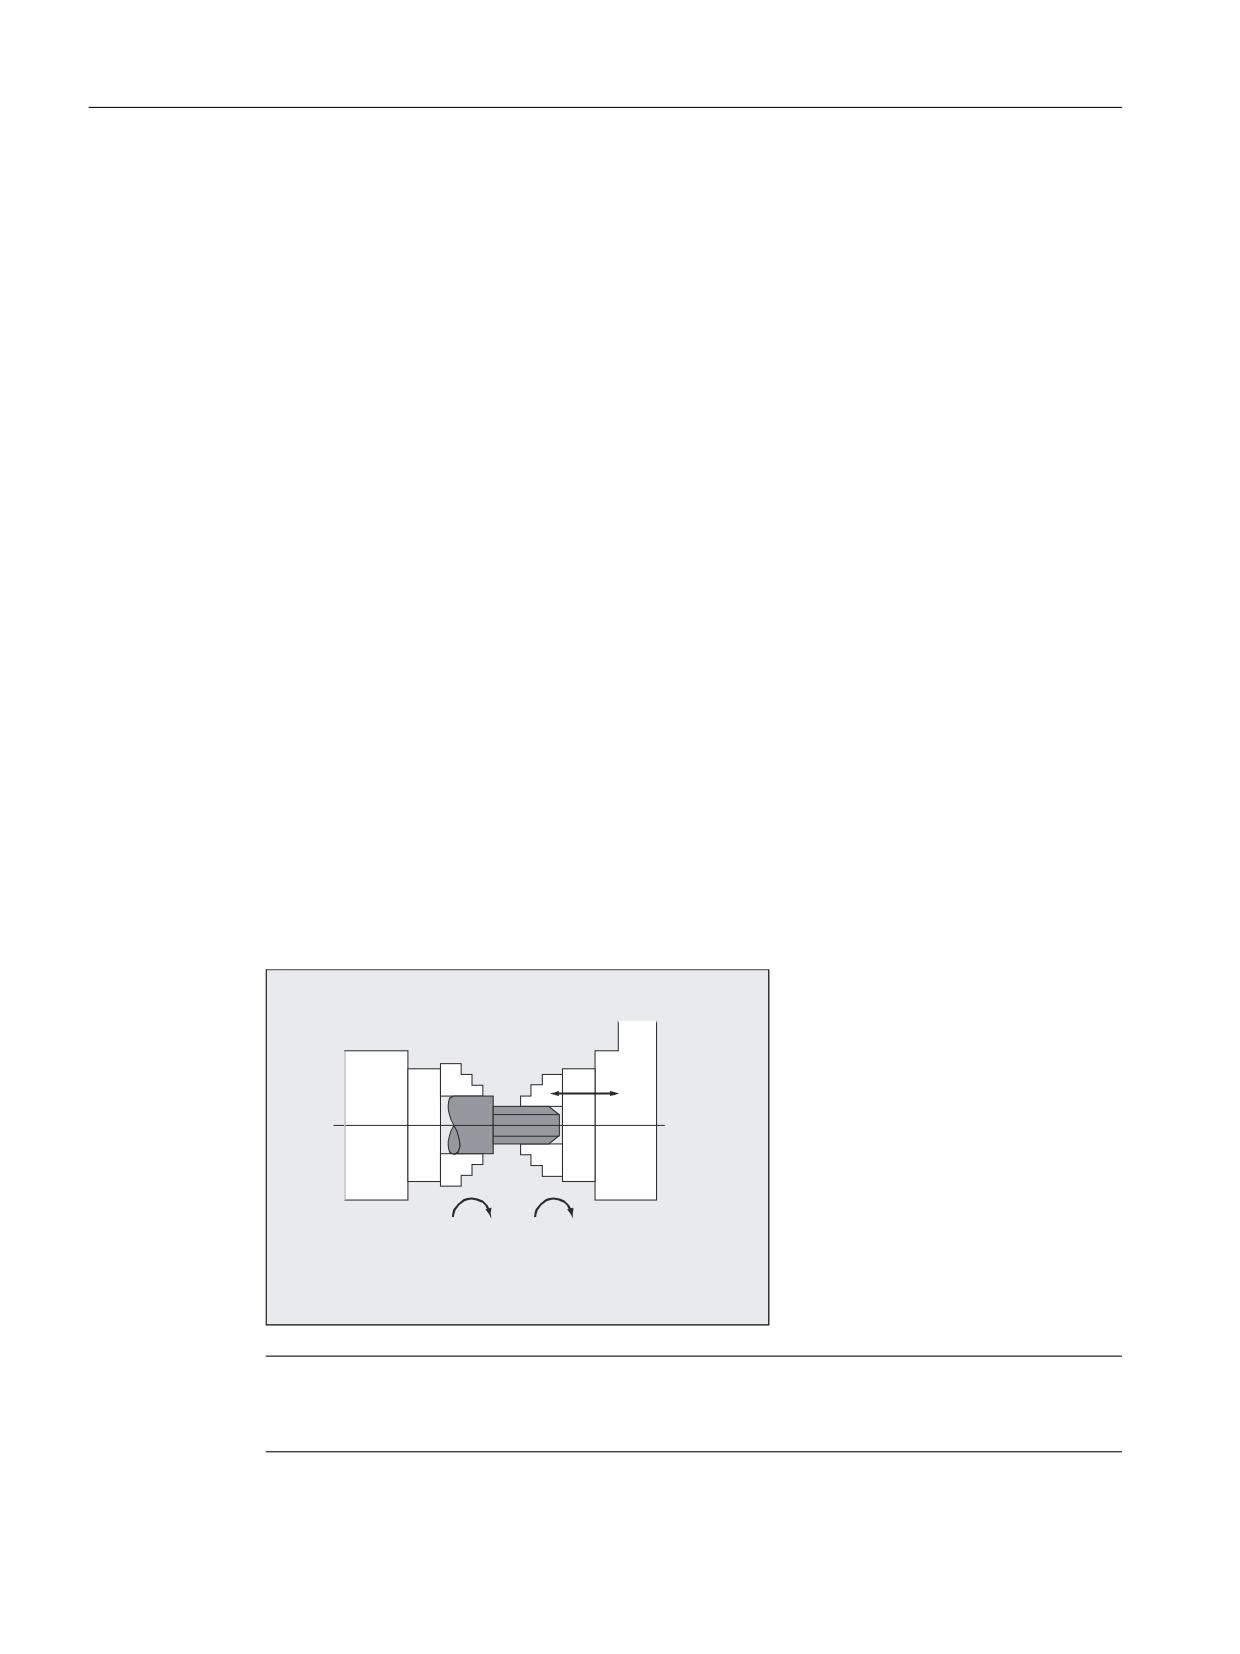
Расширенное программирование
4.16 Соединения осей
обработки детали. Параметрирование соединения возможно в программе обработки
детали с COUPDEF (условие: защита записи не установлена).
Определенное пользователем соединение
С помощью COUPDEF можно заново определить или изменить соединение в программе
обработки детали. Если соединение уже активно, то перед определением нового
соединения оно должно быть сначала удалено с COUPDEL.
Соединение полностью определяется через:
COUPDEF(<FS>,<LS>,<ÜFS>,<ÜLS>, параметры смены кадра, тип соединения)
Ведомый шпиндель (FS) и ведущий шпиндель (LS)
С именами осей для FS и LS соединение определяется однозначно. Имена осей должны
программироваться с каждым оператором COUPDEF. Другие параметры соединения
действуют модально и должно повторно программироваться только после их изменения.
Пример:
COUPDEF(S2,S1)
Передаточное отношение
Передаточное отношение указывается как отношение по скорости между FS и LS:
Ведомый шпиндель / ведущий шпиндель = числитель / знаменатель
Числитель должен быть запрограммирован. Программирования знаменателя не
требуется. Тогда для знаменателя устанавливается значение по умолчанию 1.0.
Пример:
Ведомый шпиндель S2 и ведущий шпиндель S1, передаточное отношение = 1 / 1
COUPDEF(S2, S1, 1.0)
Q
Q
͖̿͏͔͋͌͒ͣ
͖̿͏͔͋͌͒ͣ
͕͕͉͕͋͐͜
͉͕͓͌͋͐͢
͉͏͔͙
͖͟͏͔͋͌͒ͣ
Примечание
Передаточное отношение может изменяться и при включенном соединении и
вращающихся шпинделях.
Программирование ЧПУ
970
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.16 Соединения осей
Параметры смены кадра NOC, FINE, COARSE, IPOSTOP
При программировании параметров смены кадров возможна следующая сокращенная
форма записи:
• "NO": сразу же (предустановка)
• "FI": при достижении "Синхронного хода точного"
• "CO": при достижении "Синхронного хода грубого"
• "IP": при достижении IPOSTOP, т. е. после синхронного хода со стороны заданного
значения
Тип соединения
Примечание
Тип соединения может изменяться только при отключенном соединении!
Включение синхронного режима COUPON, <POSFS>
• Включение соединения с любым угловым смещением между FS и LS:
- COUPON(S2,S1)
- COUPON(S2)
• Включение соединения с угловым смещением <POSFS>
<POSFS> относится к позиции 0° ведущего шпинделя в положительном направлении
вращения
Диапазон значений <POSFS>: 0°… 359,999°
- COUPON(S2,S1,30)
Примечание
Угловое смещение может изменяться и при активном соединении.
Позиционирование ведомого шпинделя
И при включенном соединении синхронных шпинделей возможно позиционирование
FS независимо от LS в диапазоне ±180°.
• Позиционирование шпинделя FS с SPOS
Пример: SPOS[2]=IC(-90)
Дополнительная информация по SPOS представлена в
Дополнительная информация
Позиционирование шпинделей (SPOS, SPOSA, M19, M70, WAITS) (Страница 123)
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
971
Расширенное программирование
4.16 Соединения осей
Дифф. скорость
Дифф. скорость возникает в режиме управления по скорости и активном соединении
синхронных шпинделей через наложение со знаком скорости FS на основе движения LS
и скорости FS на основе программирования шпинделя:
• Соединение синхронных шпинделей с COUPONC
• S<FS>=<скорость> [ M<FS>=<направление вращения>]
Примечание
Граничные условия
• При направлении вращения M3 / M4 необходимо повторное программирование и
скорости S
• Наложения скорости шпинделя ( M<направление вращения> S<FS>) через
движение LS в соединении синхронных шпинделей COUPONC активируется только
при разрешенном наложении.
• Динамика ведущего шпинделя должна быть ограничена настолько, чтобы при
наложении ведомого шпинделя не были бы превышена его предельные значения
динамики.
Дополнительная информация по дифф. скорости вращения представлена в
Дополнительная информация
Описание функций - Оси и шпиндели
Скорость, ускорение: FA, ACC, OVRA, VELOLIMA
Осевая скорость и ускорение ведомого шпинделя могут программироваться с:
• FA[SPI(S<n>)] или FA[S<n>] (осевая скорость)
• ACC[SPI(S<n>)] или ACC[S<n>] (осевое ускорение)
• OVRA[SPI(S<n>)] или OVRA[S<n>] (осевая процентовка)
• VELOLIMA[SPI(S<n>)] или VELOLIMA[S<n>] (осевое превышение или снижение
скорости)
С <n> = 1, 2, 3, ... (номер ведомого шпинделя)
Дополнительная информация
Регулирование подачи (Страница 110)
Примечание
Понижение превышения макс. осевого рывка для шпинделей не действует.
Дополнительная информация по осевой динамике представлена в
Дополнительная информация
Описание функций - Оси и шпиндели
Программируемые параметры смена кадра WAITC
С помощью WAITC параметры смены кадра, к примеру, после изменения параметров
соединения или процессов позиционирования, могут задаваться с различными
условиями синхронного хода (грубый, точный, IPOSTOP). Если условия синхронного
Программирование ЧПУ
972
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.16 Соединения осей
хода не указаны, то действуют указанные при определении COUPDEF параметры смены
кадра.
Примеры
• Ожидание достижения условия синхронного хода FINE для ведомого шпинделя S2
и COARSE для ведомого шпинделя S4: WAITC(S2,"FINE",S4,"COARSE")
• Ожидание достижения условия синхронного хода согласно COUPDEF: WAITC( )
Отключить соединение COUPOF
С помощью COUPOF могут быть заданы параметры отключения соединения:
• Отключение соединения с мгновенной сменой кадра:
- COUPOF(S2,S1) (с указанием ведущего шпинделя)
- COUPOF(S2) (с указанием ведущего шпинделя)
• Отключение соединения после перехода позиций отключения. Смена кадров
происходит после перехода позиций отключения.
- COUPOF(S2,S1,150) (позиция отключения FS: 150°)
- COUPOF(S2,S1,150,30) (позиция отключения FS: 150°, LS: 30°)
Отключение соединения с остановкой ведомого шпинделя COUPOFS
С помощью COUPOFS могут быть заданы параметры отключения соединения с
остановкой ведомого шпинделя:
• Отключение соединения с остановкой ведомого шпинделя и мгновенной сменой
кадра:
- COUPOFS(S2,S1) (с указанием ведущего шпинделя)
- COUPOFS(S2) (с указанием ведущего шпинделя)
• Отключение соединения после перехода позиций отключения с остановкой ведомого
шпинделя. Смена кадров происходит после перехода позиций отключения.
- COUPOFS(S2,S1,150) (позиция отключения FS: 150°)
Удаление соединений COUPDEL
С COUPDEL соединение удаляется:
• COUPDEL(S2,S1) (с указанием ведущего шпинделя)
• COUPDEL(S2) (с указанием ведущего шпинделя)
Сброс параметров соединения COUPRES
С COUPRES активируются спараметрированные в машинных и установочных данных
значения соединения:
• COUPRES(S2,S1) (с указанием ведущего шпинделя)
• COUPRES(S2) (с указанием ведущего шпинделя)
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
973
Расширенное программирование
4.16 Соединения осей
Системные переменные
• Актуальное состояние соединения ведомого шпинделя
Текущее состояние соединения ведомого шпинделя может быть считано в битовой
кодировке через:
<значение> = $AA_COUP_ACT[<FS>]
Бит
<значе-
Объяснение
ние>
-
0
нет активного соединения
2
4
активно соединение синхронных шпинделей
Указание
• Все другие значения относятся к осевому режиму
• Если шпиндель является ведомым шпинделем из нескольких соединений, в качестве значе-
ния состояния соединения всех соединений возвращается суммарное соединение.
• Актуальное угловое смещение
Текущее угловое смещение ведомого шпинделя к ведущему шпинделю может быть
считано через:
- $AA_COUP_OFFS[<FS>] (угловое смещение со стороны заданного значения)
- $VA_COUP_OFFS[<FS>] (угловое смещение со стороны фактического значения)
Пример использования
Коррекция разницы угловых смещений в программе ЧПУ после отмены режима
слежения:
Разность угловых смещений = запрограммированное угловое смещение - системная
переменная
Дополнительная информация
Подробную информацию по системным переменным см.:
Справочник по параметрированию "Системные переменные"
4.16.6
Базовое соединение осей (CP...)
"Базовое соединение осей" это общая функция соединения, объединяющая в себе все
свойства существующих типов соединений (совместное движение, соединение по
главному значению, электронный редуктор и синхронный шпиндель).
Функция позволяет выполнять гибкое программирование:
• Пользователь может свободно выбирать необходимые для его приложения свойства
соединения (модульный принцип).
• Каждое свойство соединения может быть запрограммировано по отдельности.
• Свойства определенного соединения (например, коэффициент связи) могут
изменяться.
• Последующее использование других свойств соединения возможно.
Программирование ЧПУ
974
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.16 Соединения осей
• Базовая система ведомой оси (базовая кинематическая система или система
координат станка) может программироваться.
• Определенные свойства соединения могут программироваться и в синхронных
действиях.
Дополнительная информация: Описание функций "Синхронные действия"
Примечание
Прежние вызовы соединений для совместного движения (TRAIL*), соединения по
главному значению (LEAD*), электронного редуктора (EG*) и синхронного шпинделя
(COUP*) продолжают поддерживаться через адаптивные циклы.
Обзор всех кодовых слов и свойств соединений
Следующая таблица предлагает обзор всех кодовых слов базового соединения осей и
программируемых с их помощью свойств соединения:
Кодовое слово
Свойство соединения / зна-
Синтаксис
чение
CPDEF
Создание модуля сопряжения
CPDEF=(<FAx>)
CPDEL
Удаление модуля сопряжения
CPDEL=(<FAx>)
CPLA
Определение ведущей оси
CPLA[<FAx>]=(<LAx>)
CPLDEF
Определение ведущей оси и
CPLDEF[<FAx>]=(<LAx>)
создание модуля сопряжения
или
(также возможно с CPDEF
CPDEF=(<FAx>) CPLA[<FAx>]=(<LAx>)
+ CPLA)
CPLDEL
Удаление ведущей оси моду-
CPLDEL[<FAx>]=(<LAx>)
ля сопряжения
или
(также возможно с CPDEL
CPDEL=(<FAx>) CPLA[<FAx>]=(<LAx>)
+ CPLA)
CPON
Включение модуля сопряже-
CPON=(<FAx>)
ния
CPOF
Выключение модуля сопряже-
CPOF=(<FAx>)
ния
CPLON
Включение ведущей оси мо-
CPLON[<FAx>]=<LAx>
дуля сопряжения
CPLOF
Выключение ведущей оси мо-
CPLOF[<FAx>]=<LAx>
дуля сопряжения
CPLNUM
Числитель коэффициента свя-
CPLNUM[FAx,LAx]=<значение>
зи
CPLDEN
Знаменатель коэффициента
CPLDEN[FAx,LAx]=<значение>
связи
CPLCTID
Номер таблицы кривых
CPLCTID[FAx,LAx]=<значение>
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
975
Расширенное программирование
4.16 Соединения осей
Кодовое слово
Свойство соединения / зна-
Синтаксис
чение
CPLSETVAL
Источник соединения
CPLSETVAL[FAx,LAx]="<источник соединения>"
"<Источник
"CMDPOS"
Соединение по заданно-
соединения>":
му значению
"CMDVEL"
Соединение по скорости
"ACTPOS"
Соединение по фактиче-
скому значению
CPFRS
Исходная система координат
CPFRS[FAx]="<источник координат>"
"<Источник
"BCS"
Базовая кинематическая
координат>":
система
"MCS"
Система координат станка
CPBC
Критерий смены кадров
CPBC[FAx]="<критерий смены кадра>"
"<Критерий смены
"NOC"
Смена кадра выполняет-
кадра>":
ся независимо от состоя-
ния соединения.
"IPOSTOP"
Смена кадра при синхрон-
ном ходе со стороны за-
данного значения.
"COARSE"
Смена кадра при "Син-
хронном ходе грубом" со
стороны фактического
значения.
"FINE"
Смена кадра при "Син-
хронном ходе точном" со
стороны фактического
значения.
CPFPOS + CPON
Синхронная позиция ведо-
CPON=FAx CPFPOS[FAx]=<значение>
мой оси при включении
CPLPOS + CPON
Синхронная позиция веду-
CPLPOS[FAx,LAx]=<значение>
щей оси при включении
Программирование ЧПУ
976
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.16 Соединения осей
Кодовое слово
Свойство соединения / зна-
Синтаксис
чение
CPFMSON
Режим синхронизации
CPFMSON[FAx]="<режим синхронизации>"
"<Режим
"CFAST"
Соединение замыкается
синхронизации>":
оптимально по времени.
"CCOARSE"
Соединение включается
только в том случае, если
требуемая по правилу
связи позиция ведомой
оси находится в области
текущей позиции ведо-
мой оси.
"NTGT"
Оптимизированный по
времени подвод к сле-
дующей впадине между
зубьями.
"NTGP"
Оптимизированный по
пути подвод к следующей
впадине между зубьями.
"NRGT"
Оптимизированный по
времени подвод к сле-
дующему сегменту со-
гласно отношению из чис-
ла ступеней к числу зубь-
ев.
"NRGP"
Оптимизированный по
пути подвод к следующе-
му сегменту согласно от-
ношению из числа ступе-
ней к числу зубьев.
"ACN"
Только для круговых осей!
Круговая ось подводится
к синхронной позиции в
отрицательном осевом
направлении. Синхрони-
зация происходит сразу
же.
"ACP"
Только для круговых осей!
Круговая ось подводится
к синхронной позиции в
положительном осевом
направлении. Синхрони-
зация происходит сразу
же.
"DCT"
Только для круговых осей!
Круговая ось подводится
к запрограммированной
синхронной позиции с оп-
тимизацией по времени.
Синхронизация происхо-
дит сразу же.
"DCP"
Только для круговых осей!
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
977
Расширенное программирование
4.16 Соединения осей
Кодовое слово
Свойство соединения / зна-
Синтаксис
чение
Круговая ось подводится
к запрограммированной
синхронной позиции с оп-
тимизацией по пути. Син-
хронизация происходит
сразу же.
CPFMON
Поведение ведомой оси при
CPFMON[FAx]="<поведение при включении>"
включении
"<Поведение при
"STOP"
Только для шпинделей!
включении>":
Активное движение ведо-
мого шпинделя остана-
вливается перед включе-
нием.
"CONT"
Только для шпинделей и
осей главного хода!
Текущее движение ведо-
мой оси/шпинделя берет-
ся в соединение как дви-
жение запуска.
"ADD"
Только для шпинделей!
Компоненты движения
соединения действуют до-
полнительно к текущему
наложенному движению,
т. е. текущее движение ве-
домой оси/шпинделя со-
храняется как наложен-
ное движение.
CPFMOF
Поведение ведомой оси при
CPFMOF[FAx]="<поведение при выключении>"
полном выключении
"<Поведение при
"STOP"
Останов ведомой оси/
выключении>":
шпинделя.
Активное наложенное
движение затормажи-
вается до состояния по-
коя. После этого соедине-
ние размыкается.
"CONT"
Только для шпинделей и
осей главного хода!
Ведомый шпиндель про-
должает движение с ак-
туальной на момент вре-
мени отключения часто-
той вращения/скоростью.
CPFPOS + CPOF
Позиция отключения ведо-
CPOF=(FAx) CPFPOS[FAx]=<значение>
мой оси при выключении
Программирование ЧПУ
978
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
содержание .. 12 13 14 15 ..