содержание .. 10 11 12 13 ..
SINUMERIK 840D sl. Программирование ЧПУ. Руководство по программированию (2021 год) - часть 12
Расширенное программирование
4.13 Коррекции инструмента
Значения износа при этом не отражаются. Если они также должны быть отражены, то
должны быть установлены установочные данные SD42910 $SC_MIRROR_TOOL_WEAR.
SD42910 $SC_MIRROR_TOOL_WEAR
Установочные данные отличны от нуля:
Значения износа компонентов длин инструмента, соответствующие оси которых
отражены, также отражаются - через инверсию знака.
4.13.3.2
Нормирование знака износа
При установочных данных SD42920 $SC_WEAR_SIGN_CUTPOS и SD42930 $SC_WEAR_SIGN,
отличных от нуля, возможна инверсия нормирования знака компонентов износа.
SD42920 $SC_WEAR_SIGN_CUTPOS
Установочные данные отличны от нуля:
У инструментов с релевантным положением резцов (токарные и шлифовальные
инструменты, типы инструмента 400) нормирование знака компонентов износа в
плоскости обработки зависит от положения резцов. Для типов инструментов без
релевантного положения резцов эти установочные данные не имеют значения.
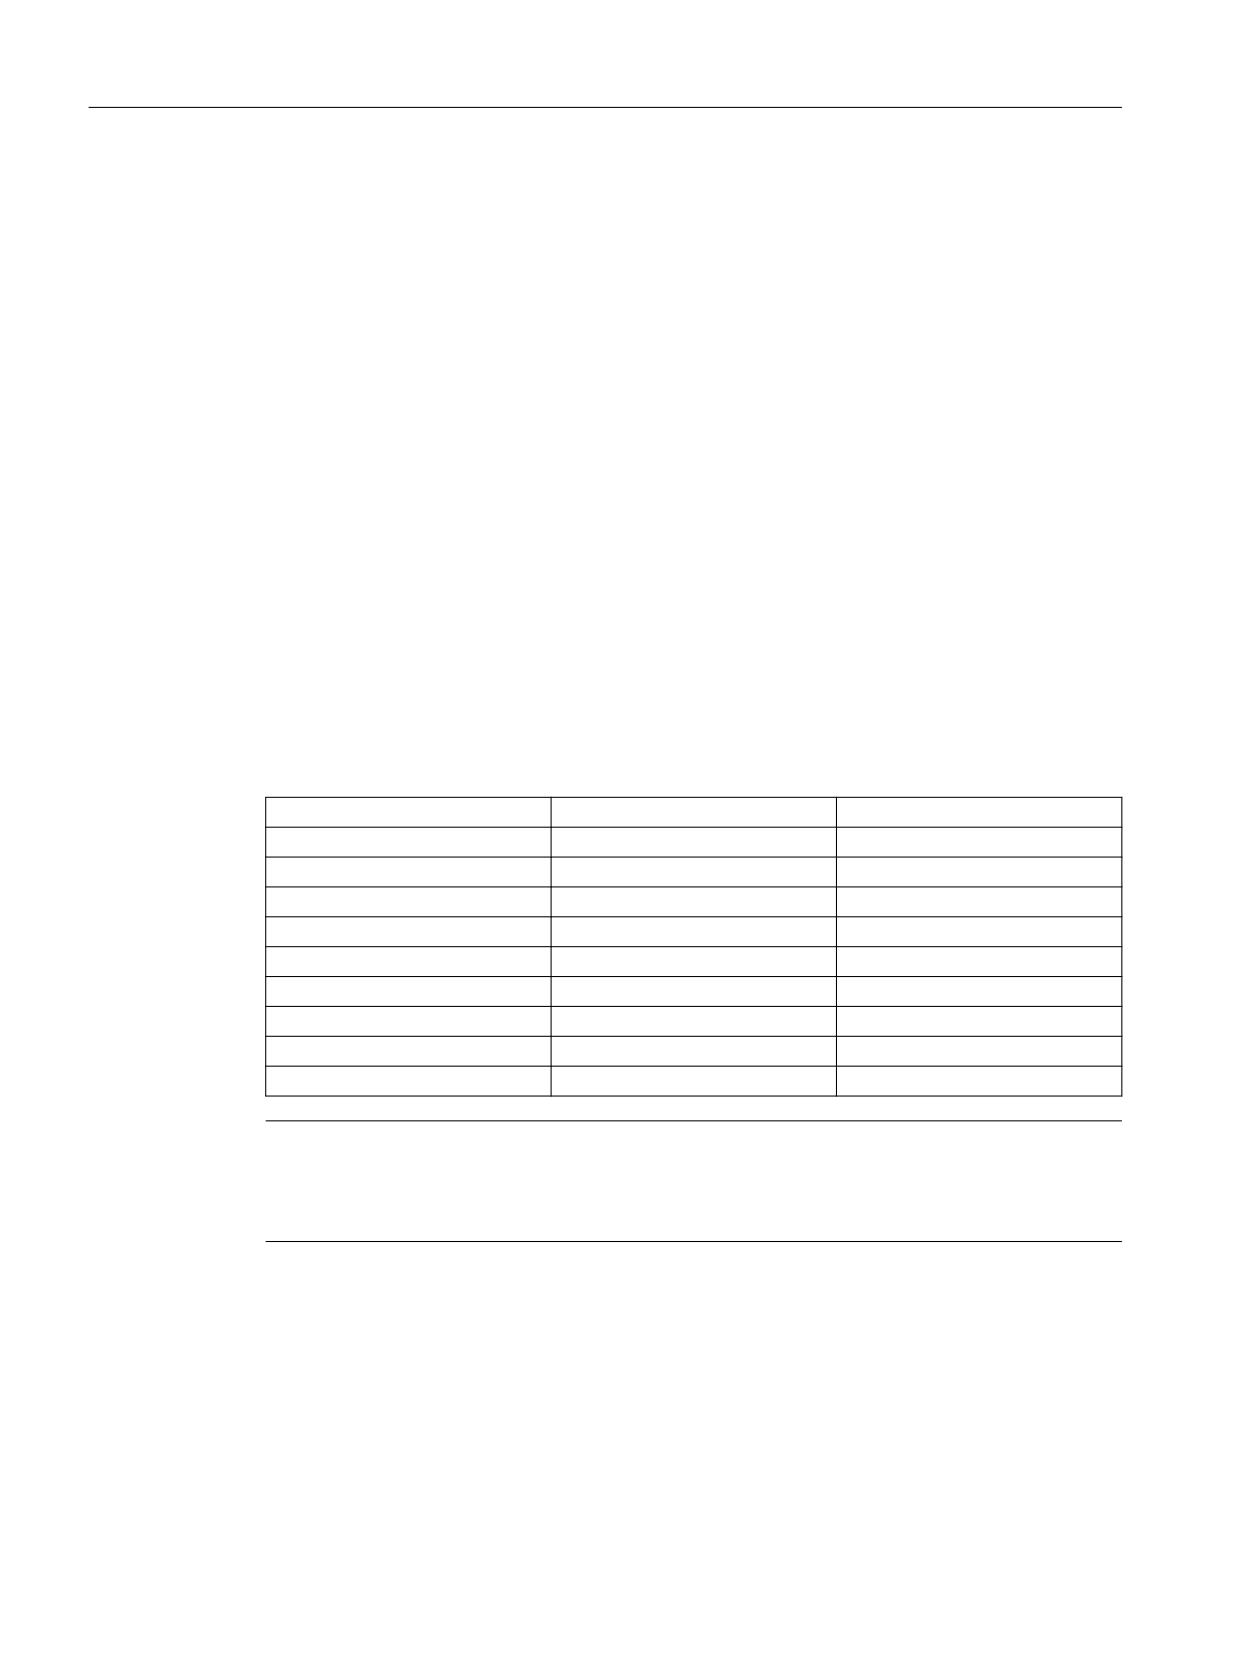
В таблице ниже через Х обозначены размеры, знак которых инвертируется через
SD42920 (отличны от 0):
Положение резца
длина 1
длина 2
1
2
X
3
X
X
4
X
5
6
7
X
8
X
9
Примечание
Нормирования знака через SD42920 и SD42910 не зависят друг от друга. Если, к примеру,
знак указания размера изменяется через оба установочных данных, то результирующий
знак остается без изменений.
SD42930 $SC_WEAR_SIGN
Установочные данные отличны от нуля:
Знак всех размеров износа инвертируется. Это действует как на длину инструмента, так
и на прочие величины, как то радиус инструмента, радиус закругления и т.д.
Программирование ЧПУ
770
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.13 Коррекции инструмента
Если вводится положительный размер износа, то тем самым инструмент становится
"короче" и "тоньше", см. главу "Коррекция инструмента, специальная обработка",
активация измененных установочных данных".
4.13.3.3
Система координат активной обработки (TOWSTD, TOWMCS, TOWWCS, TOWBCS,
TOWTCS, TOWKCS)
В зависимости от кинематики станка или от наличия ориентируемого инструментального
суппорта измеренные в одной из этих систем координат значения износа переводятся
или преобразуются в подходящую систему координат.
Системы координат активной обработки
Из следующих систем координат могут происходить смещения длины инструмента,
которые включают компонент длины инструмента "износ" через соответствующую G-
команду группы 56 в вычисление активного инструмента.
• Система координат станка (MСS)
• Базовая кинематическая система (BKS)
• Система координат детали (WСS)
• Система координат инструмента (TCS)
• Система координат инструмента кинематической трансформации (KCS)
Синтаксис
TOWSTD
TOWMCS
TOWWCS
TOWBCS
TOWTCS
TOWKCS
Объяснение
TOWSTD:
Значение по умолчанию для коррекций в длине инструмента, значение износа
TOWMCS:
Коррекции в длине инструмента в MCS
TOWWCS:
Коррекции в длине инструмента в WCS
TOWBCS:
Коррекции в длине инструмента в BKS
TOWTCS:
Коррекции длины инструмента на исходной точке инструментального суппорта
(ориентируемый инструментальный суппорт)
TOWKCS:
Коррекции длины инструмента инструментальной головки (кинематической
трансформации)
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
771
Расширенное программирование
4.13 Коррекции инструмента
Дополнительная информация
Отличительные особенности
В следующей таблице представлены важнейшие отличительные особенности:
G-команда
Значение износа
Активный ориентируемый ин-
струментальный суппорт
TOWSTD
Установка по умолчанию, длина ин-
Значения износа подвержены
струмента
вращению.
TOWMCS
Значение износа в MCS.
Вращается только вектор резуль-
TOWMCS идентична TOWSTD, если
тирующей длины инструмента без
нет активного ориентируемого ин-
учета износа.
струментального суппорта.
TOWWCS
Значение износа пересчитывается
Вектор инструмента вычисляется
из WCS в MCS.
без учета износа, как при
TOWMCS.
TOWBCS
Значение износа пересчитывается
Вектор инструмента вычисляется
из BKS в MCS.
без учета износа, как при
TOWMCS.
TOWTCS
Значение износа пересчитывается
Вектор инструмента вычисляется
из системы координат инструмента
без учета износа, как при
в MCS.
TOWMCS.
TOWWCS, TOWBCS, TOWTCS: вектор износа прибавляется к вектору инструмента.
Линейная трансформация
Длину инструмента можно рационально определить в MCS, только если MCS следует из
BKS через линейную трансформацию.
Не линейная трансформация
Если, например, с TRANSMIT активна не линейная трансформация, то при указании MCS
в качестве желаемой системы координат автоматически используется BKS.
Кинематическая трансформация отсутствует, ориентируемый инструментальный
суппорт отсутствует
При отсутствии активной кинематической трансформации и ориентируемого
инструментального суппорта все системы координат, кроме WCS, совпадают. Тем самым
только WCS отличается от других систем координат. Поскольку нормируются только
длины инструмента, смещения между системами координат не имеют значения.
Учет значений износа
Установочные данные SD42935 $SC_WEAR_TRANSFORM определяют, какой из трех
компонентов износа:
• Износ
• Суммарные коррекции точные
• Суммарные коррекции грубые
Программирование ЧПУ
772
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.13 Коррекции инструмента
необходимо подвергнуть вращению через трансформацию адаптера или
ориентируемый инструментальный суппорт, если активна одна из следующих G-команд:
• TOWSTD
Установка по умолчанию. Для коррекций в длине инструмента.
• TOWMCS
Значения износа в системе координат станка (MСS).
• TOWWCS
Значения износа в системе координат детали (WСS).
• TOWBCS
Значения износа в базовой кинематической системе (ВКS).
• TOWTCS
Значения износа в системе координат инструмента на зажиме инструмента (T
исходная точка инструментального суппорта).
• TOWKCS
Значения износа в системе координат инструментальной головки при
кинематической трансформации.
Примечание
Нормирование отдельных компонентов износа (согласование с гео-осями,
нормирование знака) управляется следующими факторами:
• Активная плоскость
• Трансформация адаптера
• Установочные данные:
- SD42910 $SC_MIRROR_TOOL_WEAR
- SD42920 $SC_WEAR_SIGN_CUTPOS
- SD42930 $SC_WEAR_SIGN
- SD42940 $SC_TOOL_LENGTH_CONST
- SD42950 $SC_TOOL_LENGTH_TYPE
4.13.3.4
Длина инструмента и смена плоскостей
При установочных данных SD42940 $SC_TOOL_LENGTH_CONST, отличных от нуля, можно
согласовать такие компоненты длин инструмента, как длина, износ и базовый размер, с
геометрическими осями для токарных и шлифовальных инструментов при смене
плоскости.
SD42940 $SC_TOOL_LENGTH_CONST
Установочные данные отличны от нуля:
Согласование компонентов длин инструмента (длина, износ и базовый размер) с гео-
осями при смене плоскости обработки (G17 - G19) не изменяется.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
773
Расширенное программирование
4.13 Коррекции инструмента
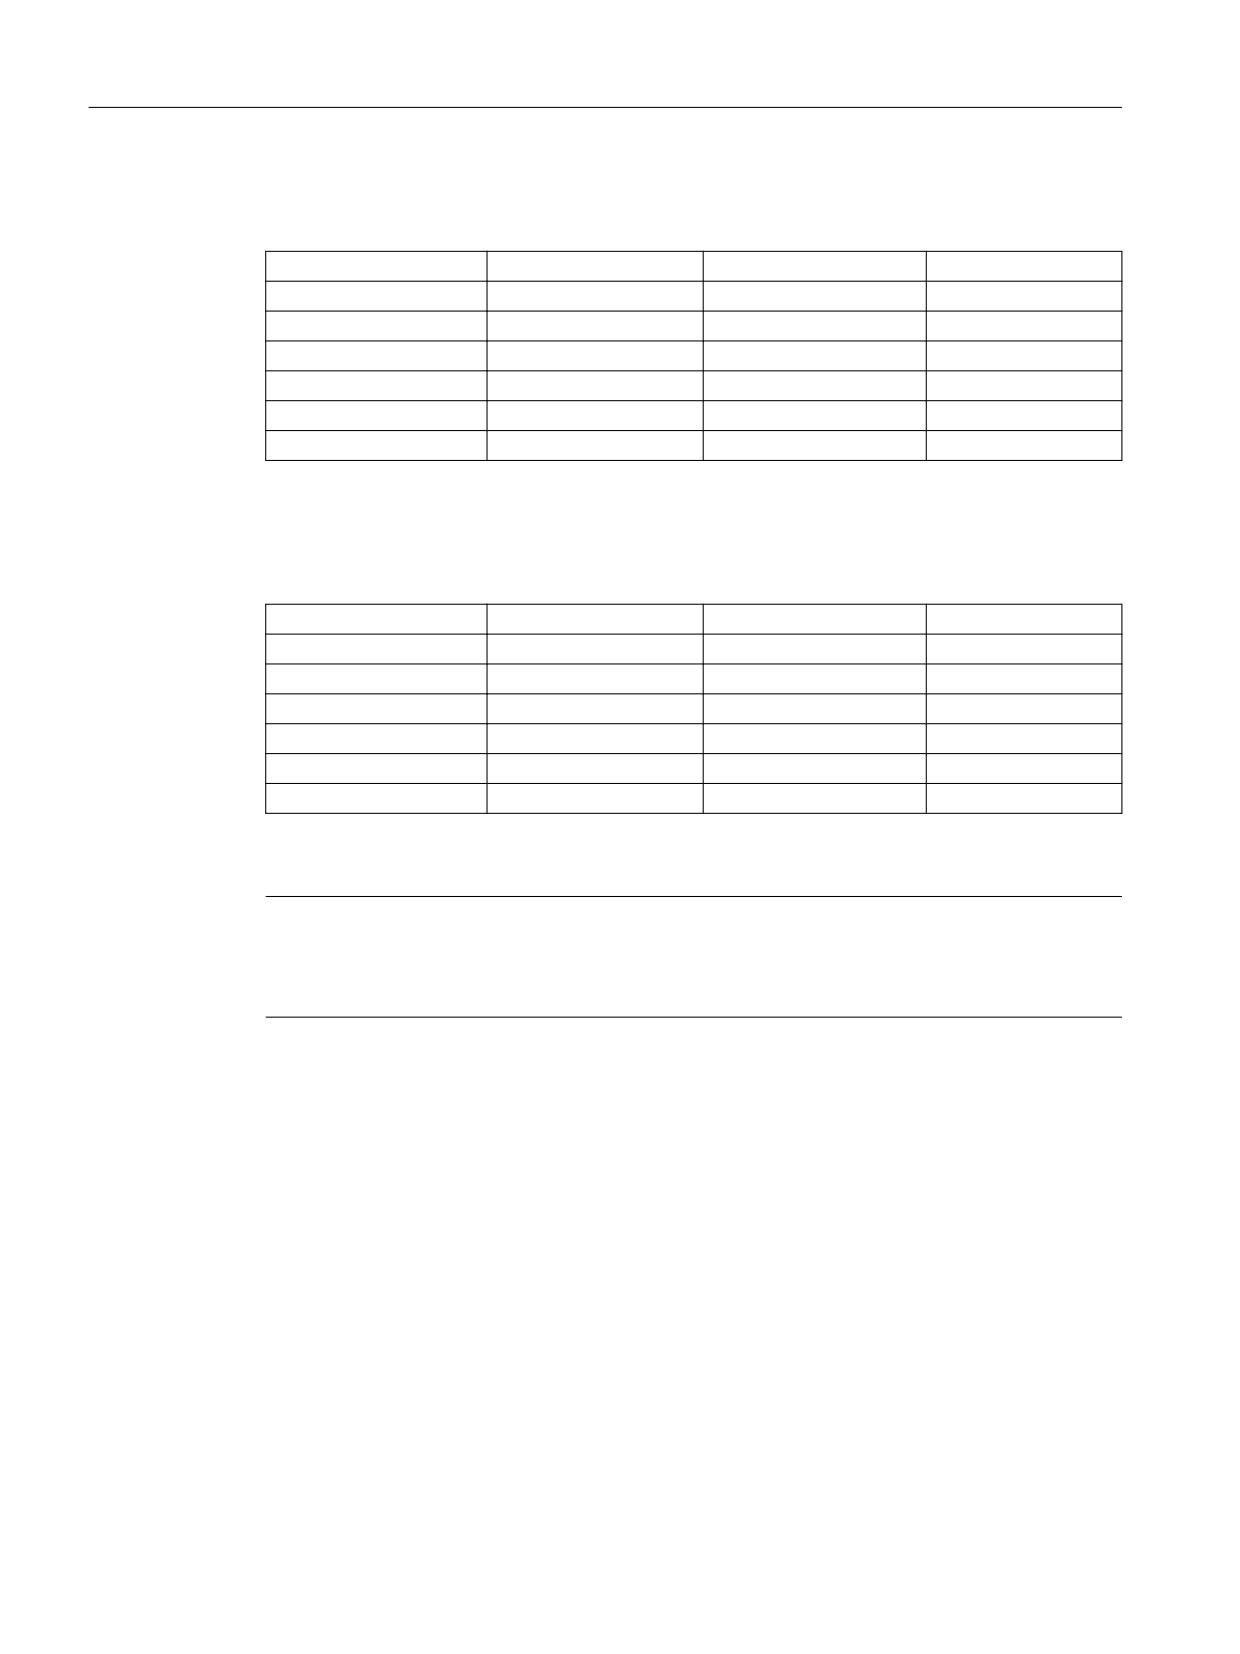
Таблица ниже показывает согласование компонентов длин инструмента с гео-осями для
токарных и шлифовальных инструментов (тип инструмента 400 до 599):
Содержание
длина 1
длина 2
длина 3
17
Y
X
Z
*)
X
Z
Y
19
Z
Y
X
-17
X
Y
Z
-18
Z
X
Y
-19
Y
Z
X
*)
Любое значение, отличное от 0, которое не равно одному из шести приведенных значений,
нормируется как значение 18.
Таблица ниже показывает согласование компонентов длин инструмента с гео-осями для
всех других инструментов (тип инструмента < 400 или > 599):
Плоскость обработки
длина 1
длина 2
длина 3
*)
Z
Y
X
18
Y
X
Z
19
X
Z
Y
-17
Z
X
Y
-18
Y
Z
X
-19
X
Y
Z
*)
Любое значение, отличное от 0, которое не равно одному из шести приведенных значений,
нормируется как значение 17.
Примечание
При представлении в таблицах предполагается, что гео-оси до 3 обозначаются как X, Y, Z.
Для согласования коррекции с осью определяющим является не идентификатор оси, а
последовательность осей.
4.13.4
Коррекция инструмента Online
4.13.4.1
Определение функции полинома (FCTDEF)
Определенные стратегии правки (к примеру, шарошка) характеризуются тем, что радиус
шлифовального круга непрерывно (линейно) уменьшается с подачей шарошки. Для
этого необходима линейная функция между подачей шарошки и записью значения
износа соответствующей длины. Линейная функция определяется через
предопределенную процедуру FCTDEF(...) для функций полинома макс. до третьей
степени.
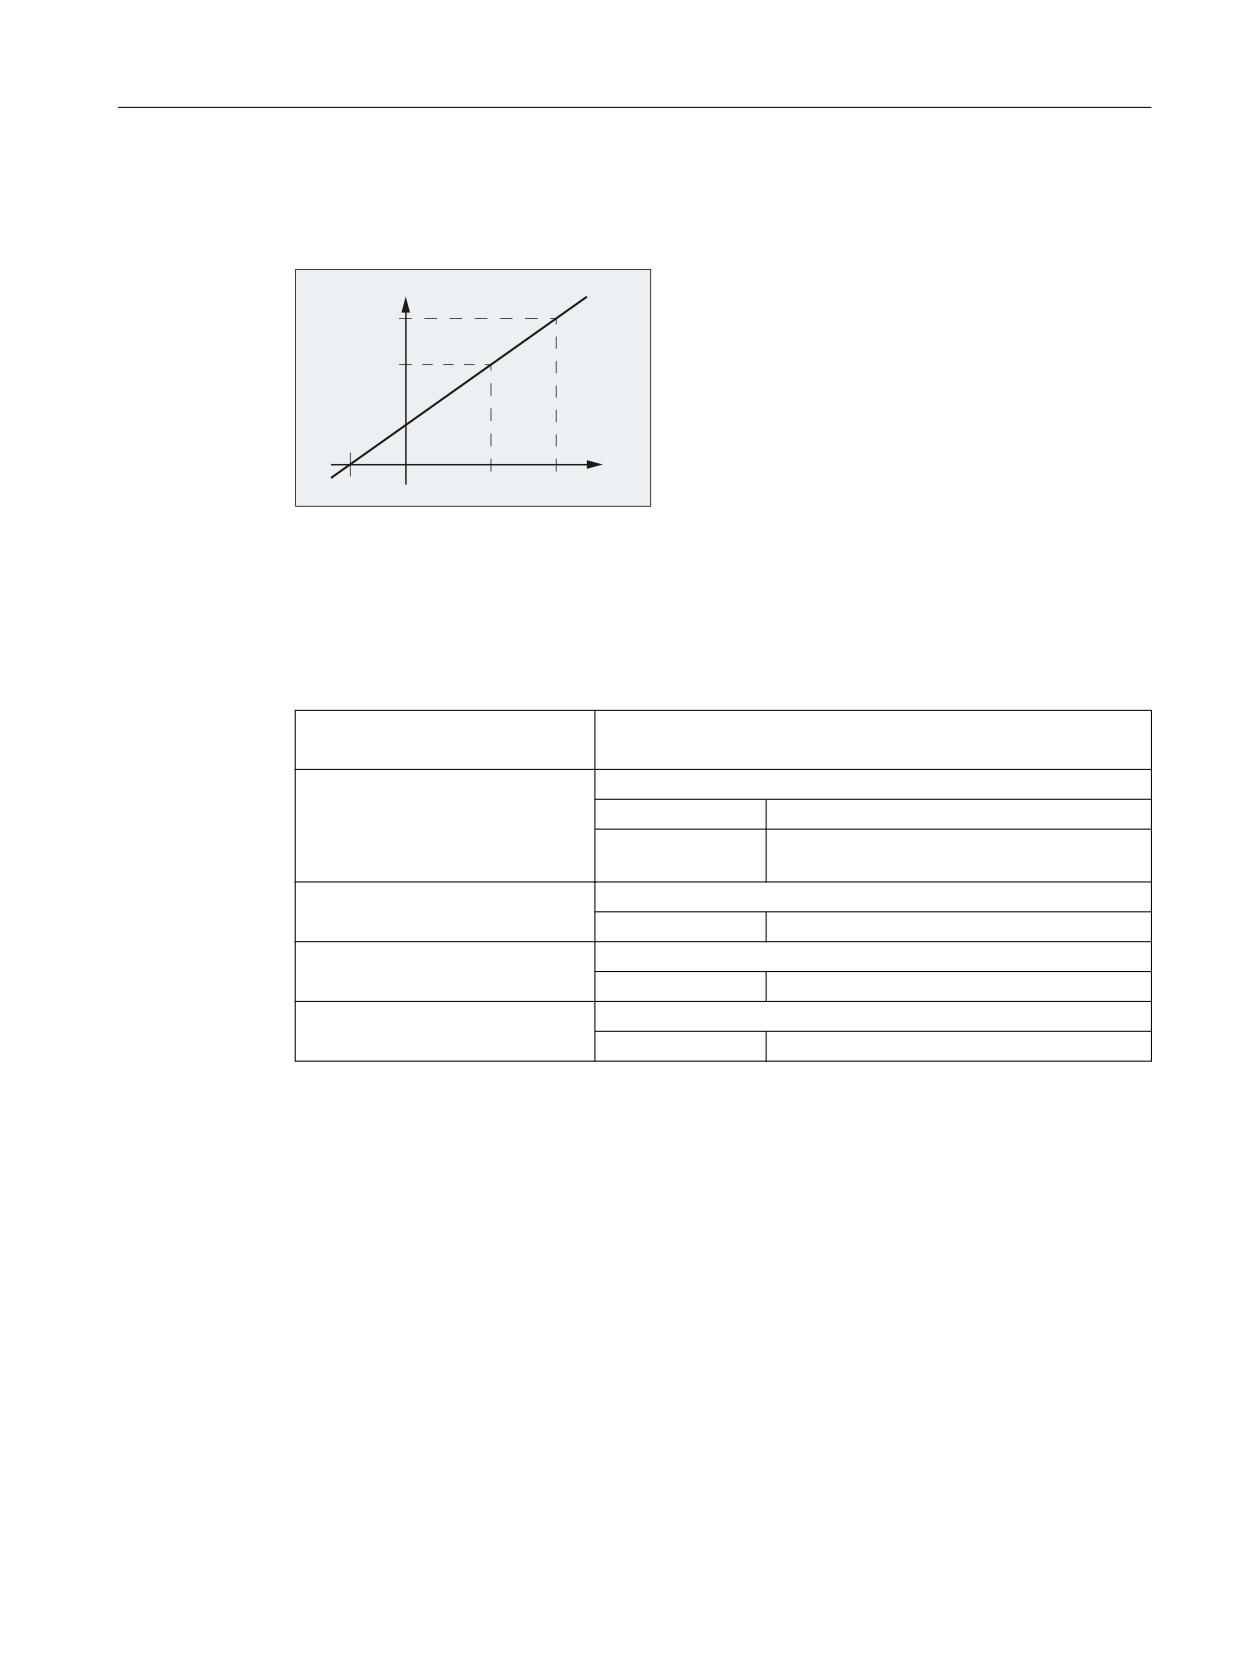
Уравнение прямой
y = f(x) = a0 + a1*x1
Программирование ЧПУ
774
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.13 Коррекции инструмента
a
1
: Подъем прямой, где a1= Δx / Δy
a0: Смещение прямой вдоль оси X, где a0 = -a1 * XV
<
˂\
˂[
;
;9
Синтаксис
FCTDEF(<Func>,<LLimit>,<ULimit>,<a0>,<a1>,<a2>,<a3>)
Значение
FCTDEF(...):
Определение функции полинома для PUTFTOCF(...):
y = f(x) = a0 + a1*x + a2*x2 + a3*x3
<Func>:
Номер функции
Тип данных:
INT
Диапазон значе-
1, 2, 3
ний:
<LLimit>:
Нижняя величина ограничения
Тип данных:
REAL
<ULimit>:
Верхняя величина ограничения
Тип данных:
REAL
<a0>,<a1>,<a2>,<a3>:
Коэффициенты полиномиальной функции
Тип данных:
REAL
Пример
Определения
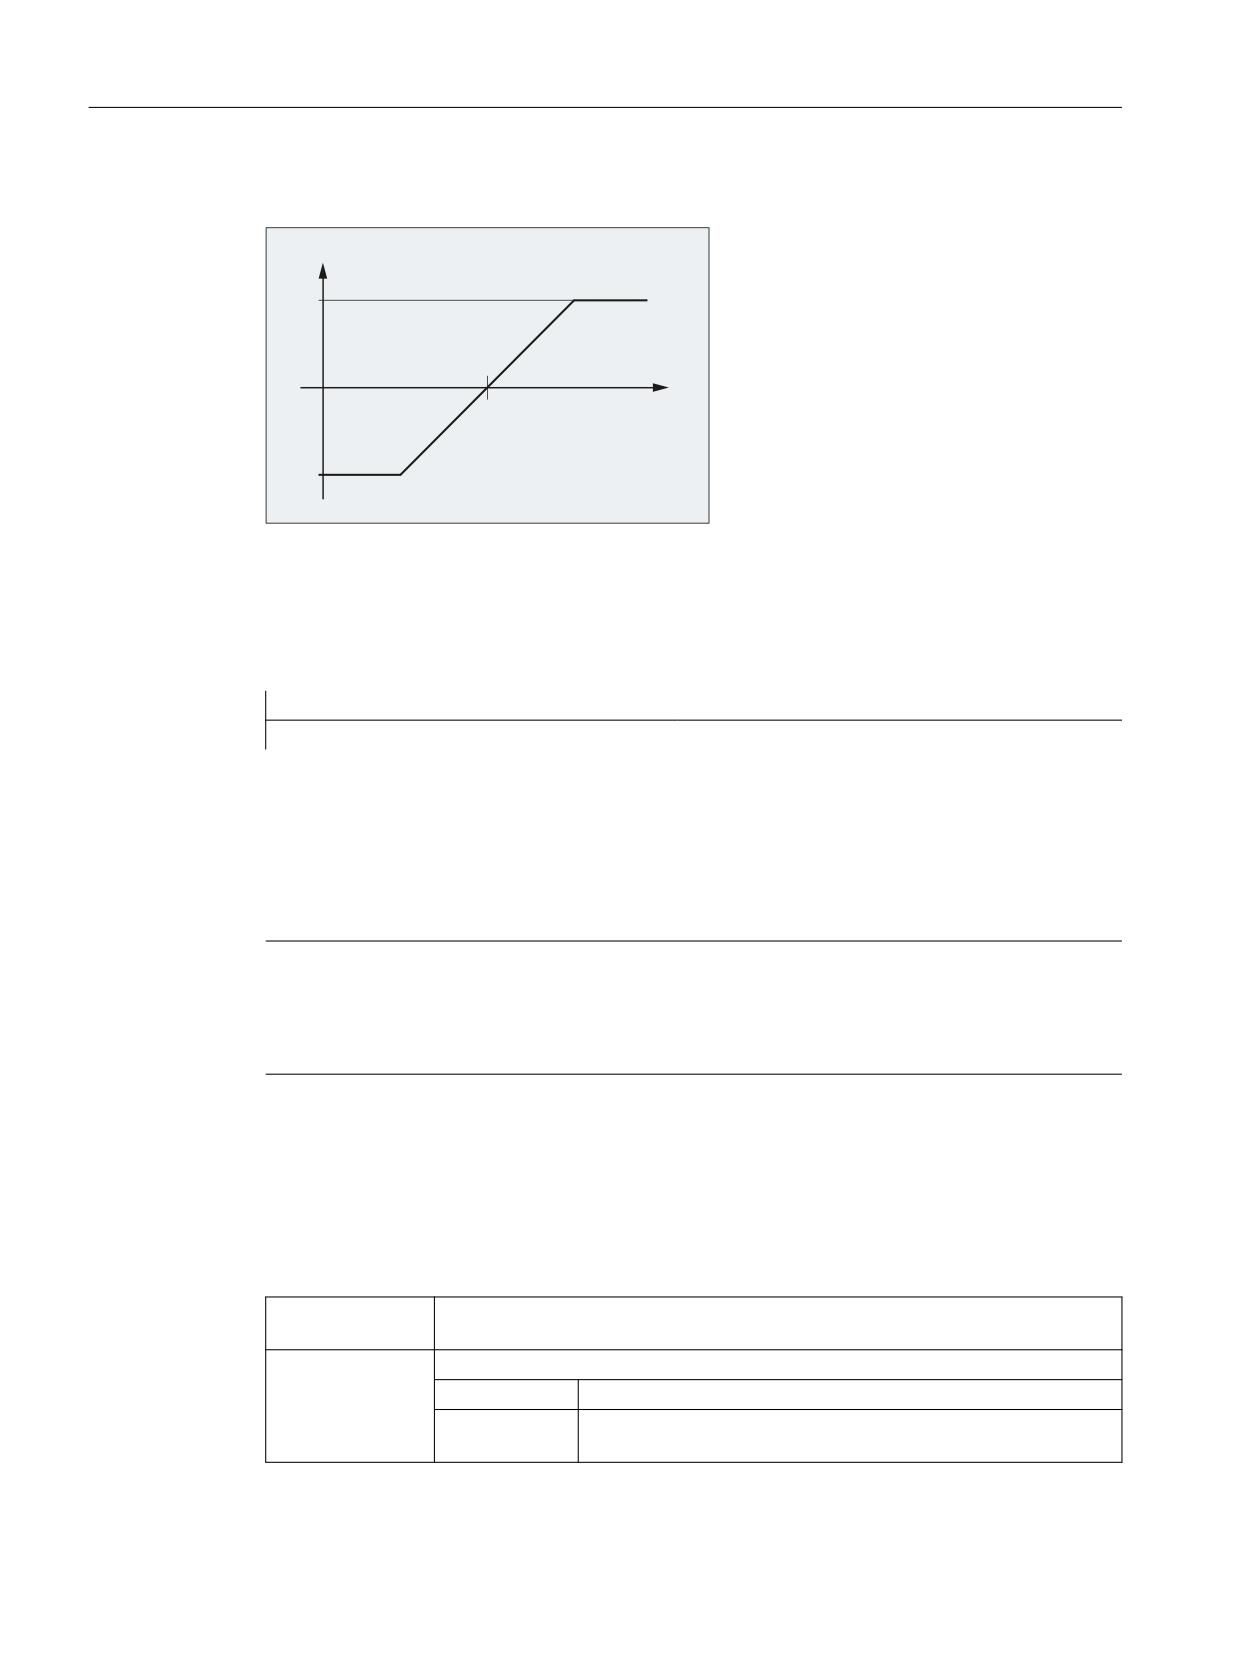
• Номер функции: 1
• Нижняя и верхняя величина ограничения: -100, 100
• Подъем характеристики: a1 = 1
• Рабочая точка должна находиться в середине характеристики. Для этого
характеристика должна быть смещена в отрицательном Y-направлении в
соответствии с номинальной позицией оси XA в СКД к моменту определения функции
в программе ЧПУ: a0 = -a1 * XAD = -1 * $AA_IW
• a2 = a3 = 0
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
775
Расширенное программирование
4.13 Коррекции инструмента
Характеристика
<
8/
;$'
;$
//
UL
Верхняя величина ограничения
LL
Нижняя величина ограничения
XAD
Заданное значение оси XA к моменту определения функции в программе ЧПУ
Программирование
Программный код
Комментарий
FCTDEF(1,-100,100,-$AA_IW[XA],1)
; определение функций
4.13.4.2
Онлайн-запись коррекции инструмента, непрерывная (PUTFTOCF)
Предварительно определенная процедура PUTFTOCF(...) осуществляет онлайн-
коррекцию инструмента при помощи предварительно определенной через FCTDEF(...)
(Страница 774) функции полинома.
Примечание
Онлайн-коррекция инструмента может быть также осуществлена через синхронное
действие.
Дополнительную информацию см. Справочник по функциям, синхронное действие.
Синтаксис
PUTFTOCF(<Func>,<RefVal>,<ToolPar>,<Chan>,<Sp>)
Значение
PUTFTOCF(...):
Запись онлайн-коррекции инструмента, непрерывно покадрово на основа-
нии функции полинома, определенной через FCTDEF(...)
<Func>:
Номер функции, заданный при определении функции через FCTDEF(...)
Тип данных:
INT
Диапазон зна-
1, 2, 3
чений:
Программирование ЧПУ
776
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.13 Коррекции инструмента
<RefVal>:
Исходное значение, из которого должна выводиться коррекция (например, .
заданное значение оси)
Тип данных:
VAR REAL
<ToolPar>:
Номер параметра износа (длина 1, 2 или 3), в котором должна быть учтена
поправка.
Тип данных:
INT
<Chan>:
Номер канала, в котором должна действовать онлайн-коррекция инструмен-
та
Примечание:
Требуется только в том случае, если коррекция должна действовать не в ак-
тивном канале.
Тип данных:
INT
<Sp>:
Номер шпинделя, для которого должна действовать онлайн-коррекция ин-
струмента
Примечание:
Требуется только в том случае, если вместо активного используемого инстру-
мента должен быть исправлен неактивный шлифовальный круг.
Тип данных:
INT
4.13.4.3
Дискретная запись онлайн-коррекции инструмента (PUTFTOC)
Функция
С помощью предварительно определенной процедуры PUTFTOC(...) онлайн-коррекция
инструмента осуществляется с фиксированной поправкой.
Синтаксис
PUTFTOC(<CorrVal>,<ToolPar>,<Chan>,<Sp>)
Значение
PUTFTOC(...):
Запись онлайн-коррекции инструмента
<CorrVal>:
Поправка, добавляемая к параметру износа
Тип данных:
REAL
<ToolPar>:
Номер параметра износа (длина 1, 2 или 3), в котором должна быть учтена
поправка.
Тип данных:
INT
<Chan>:
Номер канала, в котором должна действовать онлайн-коррекция инструмен-
та
Примечание:
Требуется только в том случае, если коррекция должна действовать не в ак-
тивном канале.
Тип данных:
INT
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
777
Расширенное программирование
4.13 Коррекции инструмента
<Sp>:
Номер шпинделя, для которого должна действовать онлайн-коррекция ин-
струмента
Примечание:
Требуется только в том случае, если вместо активного используемого инстру-
мента должен быть исправлен неактивный шлифовальный круг.
Тип данных:
INT
4.13.4.4
Включение/выключение онлайн-коррекции инструмента (FTOCON/FTOCOF)
Команды G FTOCON и FTOCOF включают / выключают онлайн-коррекцию инструмента.
Синтаксис
FTOCON
FTOCOF
Значение
FTOCON:
Включение онлайн-коррекции инструмента
Команда должна быть запрограммирована в канале, в котором должна быть
включена онлайн-коррекция инструмента.
FTOCOF:
Выключение онлайн-коррекции инструмента
Команда должна быть запрограммирована в канале, в котором должна быть
выключена онлайн-коррекция инструмента.
Примечание:
FTOCOF более не выводит коррекцию инструмента. В специфичных для резца
данных коррекции сохраняется значение, рассчитанное в PUTFTOC/PUTFTOCF.
Для окончательной деактивации онлайн-коррекции инструмента, после
FTOCOF необходимо выполнить и включение/выключение инструмента (T...).
4.13.5
Коррекция радиуса инструмента 3D
4.13.5.1
Коррекция на радиус инструмента 3D для периферийного фрезерования 3D
(CUT3DC, CUT3DCD, ISD)
Коррекция на радиус инструмента 3D (3D-КРИ) для периферийного фрезерования 3D без
учёта ограничивающих поверхностей выбирается посредством действующей модально
G-команды CUT3DC или CUT3DCD.
Сама активация выполняется посредством G41 или G42. Коррекция на радиус
инструмента выключается посредством G40.
Программирование ЧПУ
778
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.13 Коррекции инструмента
Синтаксис
G41/G42 ORIC/ORID ISD=... CUT3DC/CUT3DCD CDOF2 X... Y... Z...
G40 X... Y... Z...
Объяснение
CUT3DC:
3D-КРИ для периферийного фрезерования (только при актив-
ной 5-осевой трансформации)
CUT3DCD:
3D-КРИ относительно дифференциального инструмента для
периферийного фрезерования (только при активной 5-ос-
евой трансформации)
Разница радиусов устанавливается посредством параметра
инструмента $TC_DP15.
G41/G42 X... Y... Z... :
Включение коррекции на радиус инструмента
G41:
Коррекция на радиус инструмента слева от конту-
ра
G42:
Коррекция на радиус инструмента справа от кон-
тура
Указание:
Включение должно происходить в линейном кадре (G0/G1).
CDOF2:
Выключение контроля столкновений для периферийного
фрезерования 3D
ORIC/ORID:
G-команды ORIC и ORID устанавливают поведение при изме-
нениях ориентации на наружных углах.
ORIC:
Изменения ориентации на наружных углах накла-
дываются на вставляемый круговой кадр.
ORID:
Изменения ориентации на наружных углах выпол-
няются перед вставляемым круговым кадром.
ISD=<Value>:
Адрес ISD позволяет менять глубину врезания инструмента
при периферийном фрезеровании и активной коррекции на
радиус инструмента 3D.
<Value>:
Длина глубины врезания
G40 X... Y... Z... :
Выключение коррекции на радиус инструмента
Указание:
Выключение должно происходить в линейном кадре (G0/G1) с
движениями гео-оси.
Примечание
G-команды для выбора 3D-КРИ обрабатываются в кадре подвода, т. е. обычно в кадре,
содержащем G41 или G42.
G41 или G42 могут быть запрограммированы и в кадрах без перемещения в значимых
для коррекции гео-осях. В этом случае кадром подвода является первый кадр
перемещения, следующий за таким кадром.
Смена варианта 3D-КРИ при активной коррекции на радиус инструмента игнорируется
без аварийного сообщения.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
779
Расширенное программирование
4.13 Коррекции инструмента
Пример
Программный код
Комментарий
; определение инструмента D1:
$TC_DP1[1,1]=120
; тип (концевая фреза)
$TC_DP3[1,1]=20
; вектор коррекции на длину
$TC_DP6[1,1]=8
; радиус
N10 X0 Y0 Z0 T1 D1 F12000
; выбор инструмента.
N20 TRAORI(1)
; включение трансформации.
N30 G42 ORIC ISD=10 CUT3DC G64 X30
; активация периферийного фрезерования 3D,
; изменения ориентации на наружных углах (непрерывно),
; глубина врезания: 10 мм
N40 ORIWKS A30 B15
; изменение ориентации на углу посредством указания позиций осей.
N50 Y20 A3=1 C3=1
; кадр перемещения с изменением ориентации,
; указание ориентации с вектором направления.
N60 X50 Y30
; кадр перемещения с постоянной ориентацией.
N70 Y50 A3=0.5 B3=1 C3=5
; кадр перемещения с изменением ориентации.
N80 M63
; кадр без информации перемещения.
N90 X0 ISD=20
; кадр перемещения с изменением глубины врезания.
N100 G40 Y0
; деактивация коррекции на радиус инструмента.
N110 M30
Дополнительная информация
Траектория и ориентация
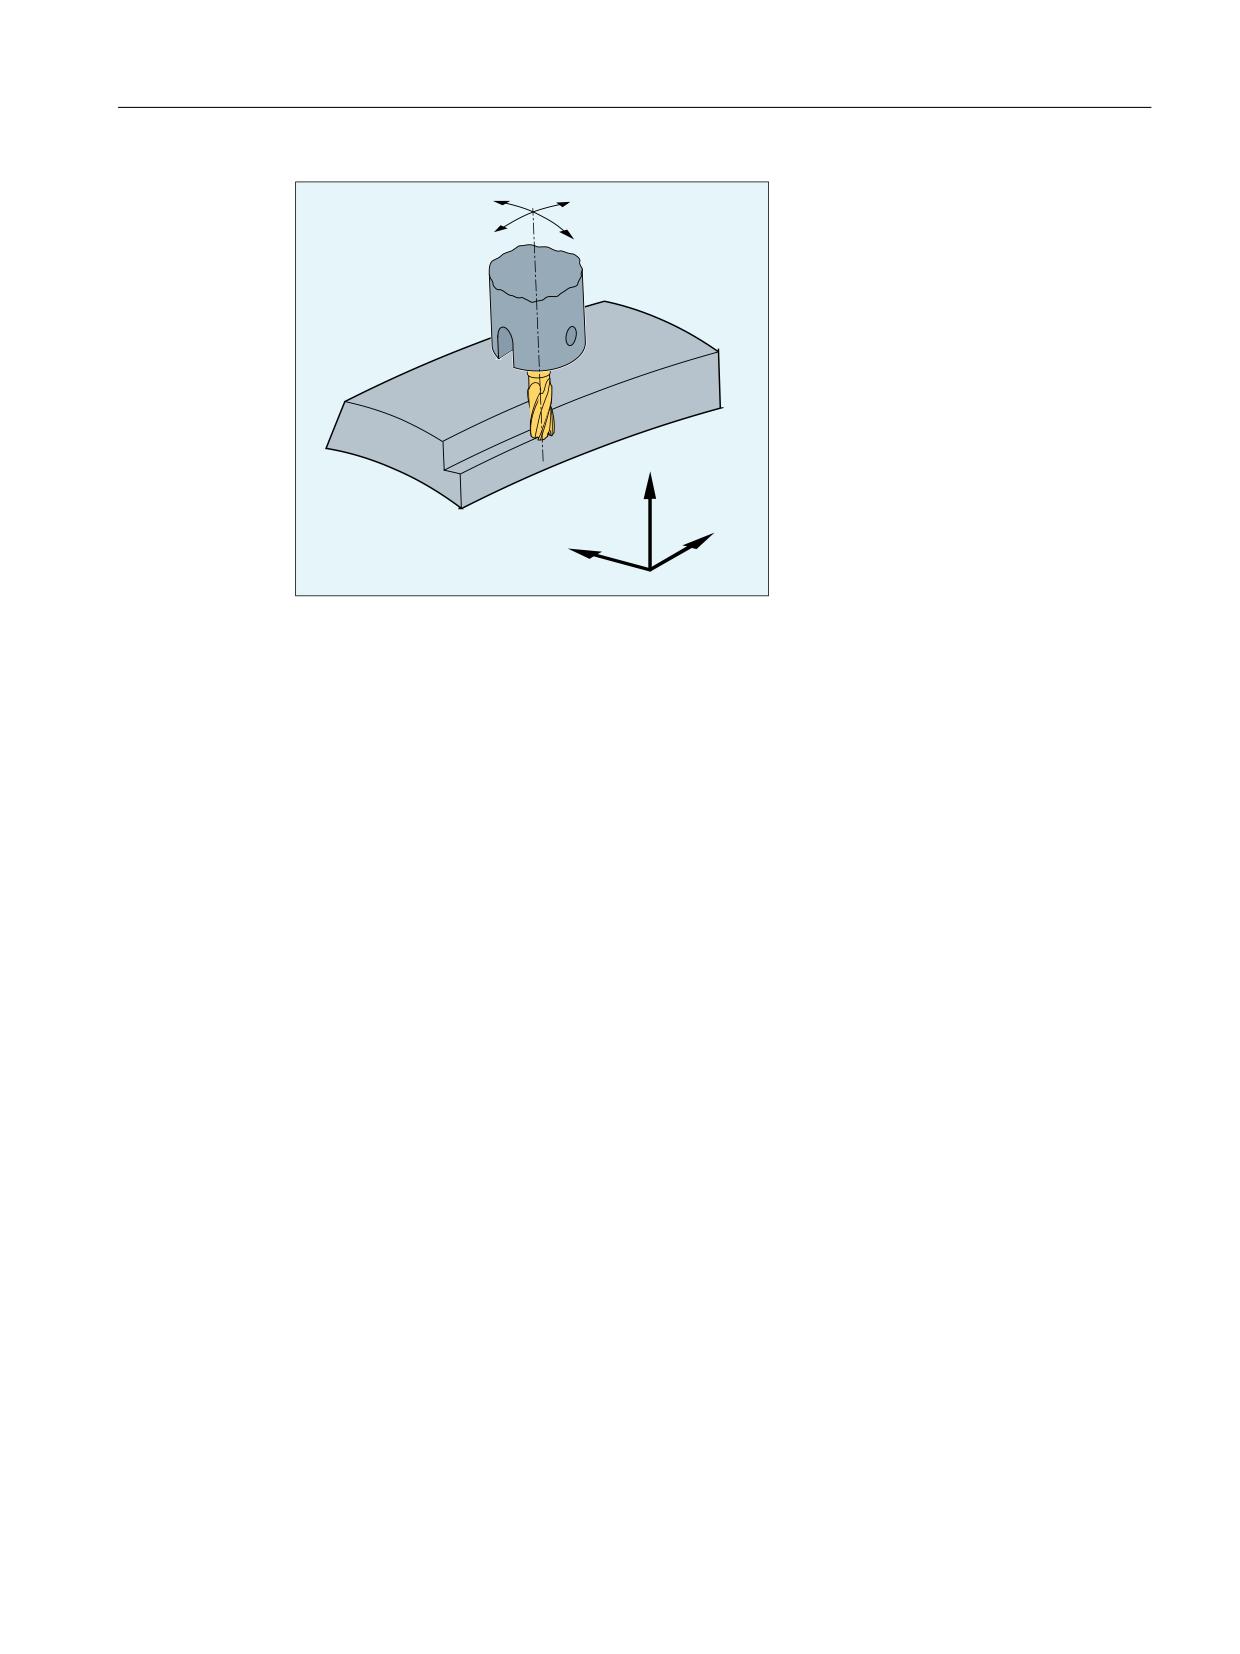
Используемый здесь вариант периферийного фрезерования реализован посредством
задания траектории (направляющей линии) и соответствующей ориентации. При таком
типе обработки форма инструмента на траектории не имеет значения. Значение имеет
только радиус на полюсе зацепления инструмента.
Программирование ЧПУ
780
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.13 Коррекции инструмента
$
%
=
;
<
Рисунок 4-9
Периферийное фрезерование
Режим подвода
Режимом подвода в случае 3D-вариантов коррекции на радиус инструмента всегда
является NORM.
Поведение на наружных углах
На наружных углах при периферийном фрезеровании с 3D-КРИ по аналогии с условиями
при 2½D-КРИ обрабатываются G-команды группы 18 (поведение на углах коррекции на
инструмент):
• G450: Переходная окружность (инструмент обходит углы детали по круговой
траектории)
В отличие от решения при 2½D-КРИ добавленный элемент контура на наружном угле -
это всегда окружность с радиусом 0, на которую коррекция на радиус инструмента
воздействует так же, как и на любую другую запрограммированную траекторию.
Вставка конических сечений вместо окружностей невозможна. Поэтому в этом
случае адрес DISC не имеет значения и не обрабатывается.
• G451: Точка пересечения эквидистант (инструмент выполняет свободное резание в
углу детали)
Для определения точки пересечения кривые смещения обоих задействованных
кадров удлиняются, и определяется их точка пересечения в плоскости
перпендикулярно к ориентации инструмента на углу.
Перемещение точки пересечения (G451) не используется, если между
задействованными кадрами перемещения вставлен, по меньшей мере, один кадр,
содержащий изменение ориентации инструмента. В таком случае на углу всегда
вставляется окружность.
Поведение при изменениях ориентации на наружных углах
С помощью G-команд ORIC и ORID можно установить, будут ли изменения ориентации,
запрограммированные между обоими образующими угол кадрами перемещения,
выполняться перед началом вставленного кругового кадра (ORID) или одновременно с
ним (ORIC).
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
781
Расширенное программирование
4.13 Коррекции инструмента
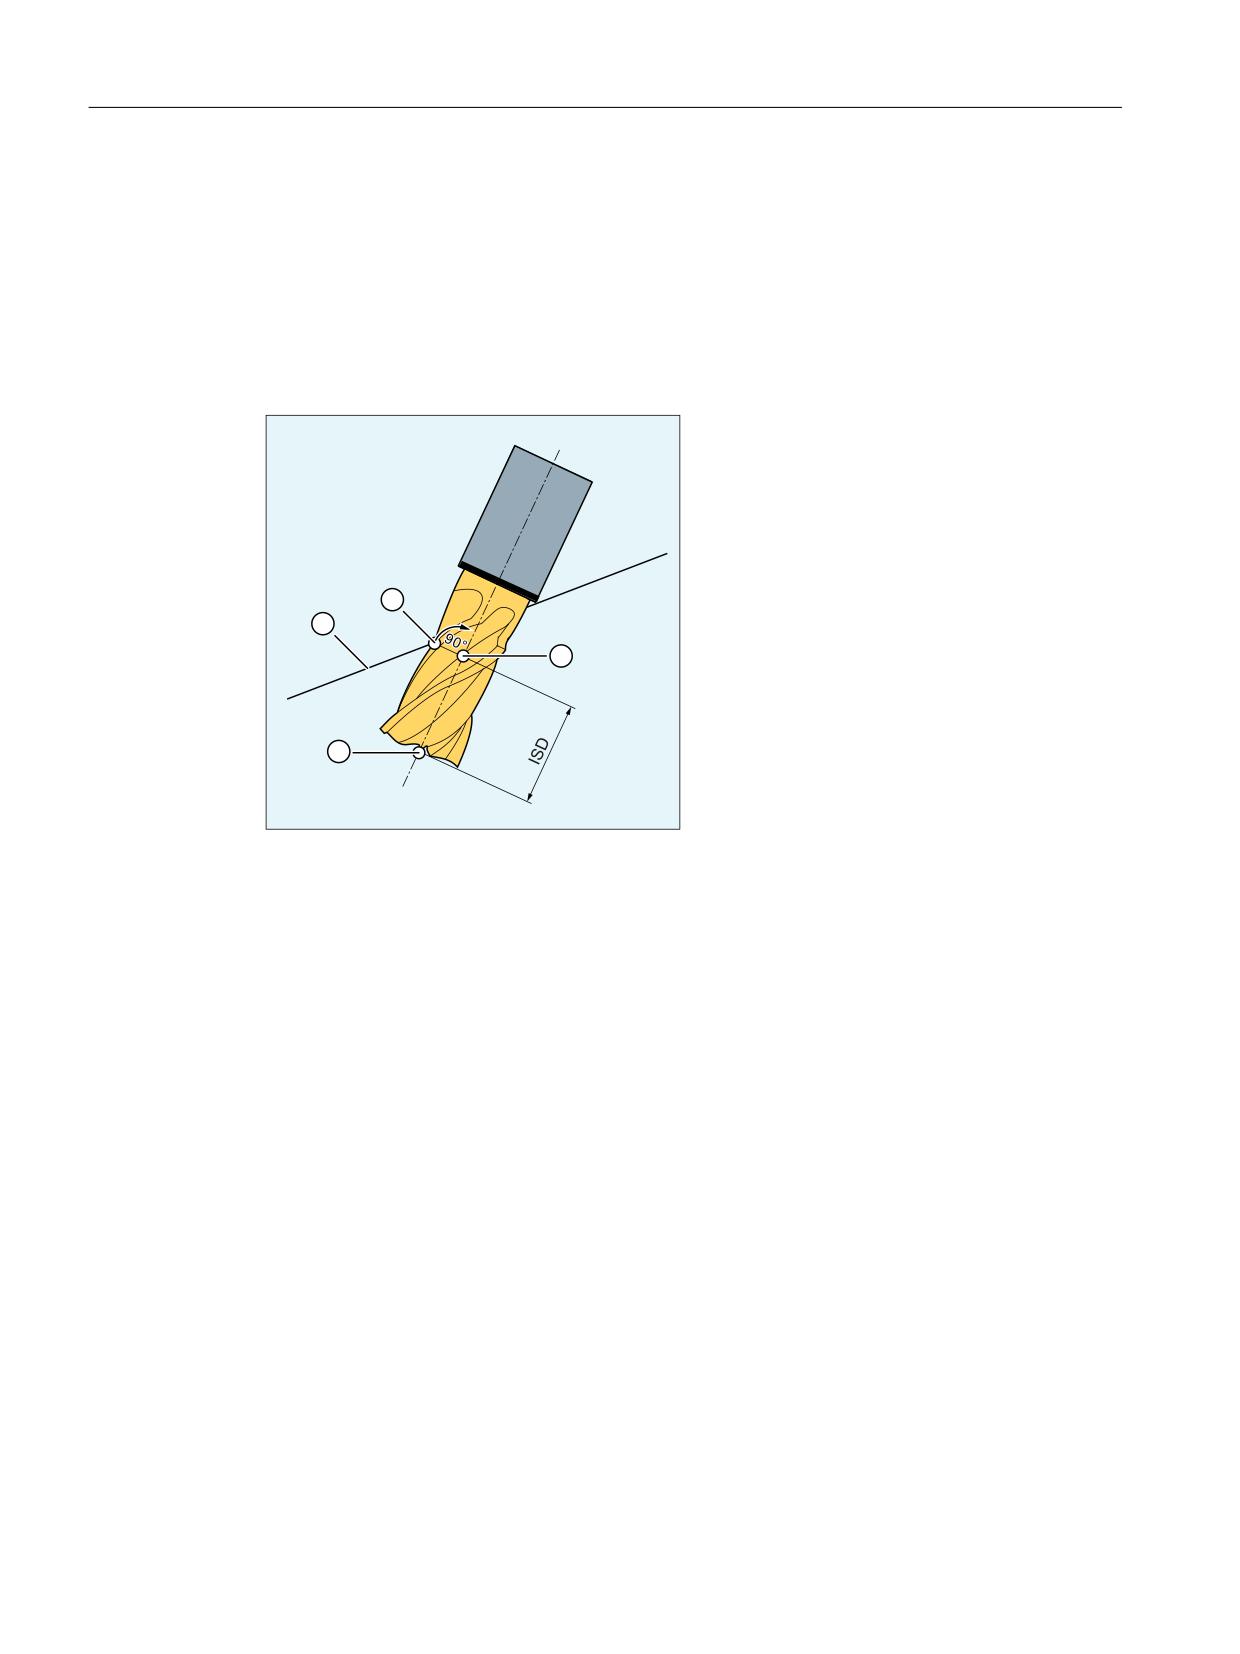
Глубина врезания
Глубина врезания фрезы - это отступ вспомогательной точки фрезы от острия
инструмента.
Вспомогательная точка фрезы - это вертикальная проекция точки обработки фрезы на
запрограммированной траектории на продольную ось инструмента.
Так глубина врезания позволяет настраивать расположение точки обработки на боковой
поверхности инструмента.
① Запрограммированная траектория
② Точка обработки фрезы
③ Вспомогательная точка фрезы
④ Острие фрезы
ISD
Глубина врезания (InSertion Depth)
Рисунок 4-10
Глубина врезания
Коррекция радиуса инструмента относительно дифференциального инструмента
3D-КРИ относительно дифференциального инструмента для периферийного
фрезерования активируется командой CUT3DCD. Ее следует применять, если контур
запрограммирован относительно траектории центра стандартного инструмента, а
обработка осуществляется другим инструментом. В этом случае при расчете коррекции
на радиус инструмента 3D учитывают только значение износа радиуса активного
инструмента ($TC_DP15) и, при наличии, запрограммированные смещения коррекции
на инструмент OFFN и TOFFR/TOFFLR. Базовый радиус ($TC_DP6) активного инструмента
не учитывается.
Фрезерование кармана с наклонными боковыми стенками для периферийного
фрезерования посредством CUT3DC
При этой 3D-коррекции на радиус инструмента погрешность радиуса фрезы
компенсируется посредством подачи в направлении нормалей к обрабатываемой
поверхности. При этом плоскость, в которой лежит торцевая сторона фрезы, остается
неизменной, если глубина врезания ISD не изменилась. Фреза с, например, меньшим
радиусом по сравнению со стандартным инструментом, не достигла бы основания
Программирование ЧПУ
782
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.13 Коррекции инструмента
кармана, являющегося и ограничивающей поверхностью. Для автоматической подачи
инструмента СЧПУ эта ограничивающая поверхность должна быть известна: см. главу
"Периферийное фрезерование 3D с учетом ограничивающей поверхности (CUT3DCC,
CUT3DCCD) (Страница 789)".
Advanced Surface / Top Surface
Примечание
При использовании коррекции на радиус инструмента CUT3DCD в сочетании с
лицензируемой функцией "Advanced Surface" или "Top Surface" необходимо соблюдать
рекомендации по настройке "Advanced Surface" / "Top Surface"!
Для проверки настроенных данных на портале SIOS есть специальная программа
проверки:
→ Программа проверки для Advanced Surface / Top Surface (https://
support.industry.siemens.com/cs/ww/en/view/109738423)
4.13.5.2
Коррекция на радиус инструмента 3D для торцового фрезерования 3D (CUT3DF,
CUT3DFS, CUT3DFF, CUT3DFD)
3D-коррекция на радиус инструмента (3D-КРИ) для торцового фрезерования 3D
выбирается посредством G-команды (действует модально) CUT3DF, CUT3DFS, CUT3DFF,
CUT3DFD.
Сама активация выполняется посредством G41 или G42.
Для вычисления коррекции на радиус инструмента при торцовом фрезеровании 3D
необходимо определение нормали к обрабатываемой плоскости. Она должна
выполняться в кадре посредством G41 или G42 через адреса A4, B4, C4 и A5, B5, C5.
Коррекция на радиус инструмента выключается посредством G40.
Синтаксис
G41/G42 ORIC/ORID CUT3DF/CUT3DFS/CUT3DFF/CUT3DFD X... Y... Z... A4=... B4=...
C4=... A5=... B5=... C5=
G40 X... Y... Z...
Объяснение
CUT3DFS:
3D-КРИ для торцового фрезерования с постоянной
ориентацией. Ориентация инструмента установлена
через G17 - G19 и не подвергается воздействию фрей-
мов.
CUT3DFF:
3D-КРИ для торцового фрезерования с постоянной
ориентацией. Ориентация инструмента - это направле-
ние, установленное через G17 - G19 и, при необходимо-
сти, повернутое фреймом.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
783
Расширенное программирование
4.13 Коррекции инструмента
CUT3DF:
3D-КРИ для торцового фрезерования с изменением
ориентации (только при активной 5-осевой трансформа-
ции)
CUT3DFD:
3D-КРИ относительно дифференциального инструмента
для торцового фрезерования с изменением ориентации
(только при активной 5-осевой трансформации)
Разница радиусов устанавливается посредством пара-
метра инструмента $TC_DP15.
Указание:
CUT3DFD возможна только в сочетании с "Сглаживание
нормалей к плоскости при торцовом фрезеровании 3D".
Её активирует вызов лицензируемой функции "Top
Surface" посредством CYCLE832(...).
G41/G42 X... Y... Z... :
Включение коррекции на инструмент
Поведение при G41 и при G42 при торцовом
фрезеровании 3D идентично.
Указание:
Включение должно происходить в линейном кадре (G0/
G1).
A4/5=... B4/5=... C4/5=...:
Определение нормали к обрабатываемой плоскости
A4=... B4=... C4=...:
Определение в начале кадра
A5=... B5=... C5=...:
Определение в конце кадра
ORIC/ORID:
G-команды ORIC и ORID устанавливают поведение при
изменениях ориентации на наружных углах.
ORIC:
Изменения ориентации на наружных углах
накладываются на вставляемый круговой
кадр.
ORID:
Изменения ориентации выполняются перед
круговым кадром.
G40 X... Y... Z... :
Выключение коррекции на радиус инструмента
Указание:
Выключение должно происходить в линейном кадре (G0/
G1) с движениями гео-оси.
Примечание
G41 или G42 могут быть запрограммированы и в кадрах без перемещения в значимых
для коррекции гео-осях. В этом случае кадром подвода является первый кадр
перемещения, следующий за таким кадром.
Смена варианта 3D-КРИ при активной коррекции на радиус инструмента игнорируется
без аварийного сообщения.
Примеры
Пример 1: Торцовое фрезерование 3D посредством CUT3DF
Программный код
Комментарий
N10
; определение инструмента D1:
Программирование ЧПУ
784
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.13 Коррекции инструмента
Программный код
Комментарий
N20 $TC_DP1[1,1]=121
; тип инструмента (тороидальная фреза)
N30 $TC_DP3[1,1]=20
; коррекция на длину
N40 $TC_DP6[1,1]=5
; радиус
N50 $TC_DP7[1,1]=3
; радиус закругления
N60
N70
N80 X0 Y0 Z0 A0 B0 C0 G17 T1 D1 F12000
; выбор инструмента.
N90 TRAORI(1)
; выбор трансформации ориентации.
N100 B4=-1 C4=1
; определение плоскости.
N110 G41 ORID CUT3DF G64 X10 Y0 Z0
; включение коррекции на инструмент.
N120 X30
N130 Y20 A4=1 C4=1
; наружный угол, переопределение плоскости.
N140 B3=1 C3=5
; изменение ориентации посредством ORID.
N150 B3=1 C3=1
; изменение ориентации посредством ORID.
N160 X-10 A5=1 C5=2 ORIC
N170 A3=-2 C3=1
; изменение ориентации посредством ORIC
N180 A3=-1 C3=1
; изменение ориентации посредством ORIC
N190 Y-10 A4=-1 C4=3
; переопределение плоскости.
N200 X-20 Y-20 Z10
; внутренний угол с предшествующим кадром.
N210 X-30 Y10 A4=1 C4=1
; внутренний угол, переопределение плоскости.
N220 A3=1 B3=0.5 C3=1.7
; изменение ориентации с ORIC.
N230 X-20 Y30 A4=1 B4=-2 C4=3 ORID
N240 A3 = 0.5 B3=-0.5 C3=1
; изменение ориентации.
N250 X0 Y30 C4=1
; движение по траектории, новая плоскость,
; ориентация с относительным программированием.
N260 BSPLINE X20 Z15
; начало сплайна, относительное программирование ориентации
N270 X30 Y25 Z18
; остается активным при сплайне.
N280 X40 Y20 Z13
N290 X45 Y0 PW=2 Z8
N300 Y-20
N310 G2 ORIMKS A30 B45 I-20 X25 Y-40 Z0
; винтовая линия, ориентация с программированием осей.
N320 G1 X0 A3=-0.123 B3=0.456 C3=2.789 B4=-1 C4=5
; движение по траектории, ориентация, не постоянная плоскость.
B5=-1 C5=2
N330 X-20 G40
; отключение коррекции радиуса инструмента.
N340 M30
Пример 2: Созданная из CAD-системы программа ЧПУ (фрагмент) с CUT3DFD
Программный код
Комментарий
N01 G710
N03 T="12"
N06 S5305 M03
N07 G642
; подвод к стартовой позиции в MСS с учётом длины инструмента.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
785
Расширенное программирование
4.13 Коррекции инструмента
Программный код
Комментарий
G00 G90 X-250.62787 Y-38.37944 A=DC(253.12719)
B-12.49543
G00 G90 Z251.80052
; конец позиционирования в MСS.
;
TRAORI(1)
; выбор трансформации ориентации.
G500
D1
CYCLE832(0.01, _TOP_SURFACE_SMOOTH_ON +
; вызов CYCLE832 через:
_ORI_FINISH, 1)
; допуск контура = 0,01 мм,
; режим обработки: Top Surface со сглаживанием,
; чистовая обработка с вводом допуска ориентации,
; допуск ориентации = 1 градус
CUT3DFD
N08 G90 G94
N09 G00 X-269.21195 Y128.32027 Z1.18577
; Кадры с N09 по N10 - быстрая доля движения подвода к
A3=-.216361688 B3=.934284397 C3=-.283373051
детали с постоянной ориентацией.
N10 G00 X-251.90301 Y53.57752 Z23.85561
N11 G01 X-247.57578 Y34.89183 Z29.52308 F50000.00000
; В кадрах с N11 по N21 реализуется медленная доля дви-
жения подвода. Инструмент уже находится рядом с деталью,
кроме того, теперь активны настройки изготовления пресс-
форм (например, COMPSURF) из CYCLE832 (из-за
активной G01). Путь траектории этой так называемой фазы
вхождения для поведения изготовления пресс-форм должен
составлять приблизительно в 1000 раз больше допуска конту-
ра (т. е., в этом примере: 10 мм).
N12 X-247.69126 Y33.82182 Z24.78219 F1061.00000
N13 X-247.76560 Y33.13299 Z21.73022
N14 X-247.82755 Y32.55897 Z19.18691
N15 X-247.87918 Y32.08062 Z17.06748
N16 X-247.92220 Y31.68200 Z15.30129
N17 X-247.95805 Y31.34981 Z13.82947
A3=-.216361686 B3=.934284391 C3=-.283373071
N18 X-247.98792 Y31.07299 Z12.60295
A3=-.216360662 B3=.934280801 C3=-.283385691
N19 X-248.01282 Y30.84230 Z11.58085
A3=-.216336015 B3=.934194446 C3=-.283689030
N20 X-248.03357 Y30.65006 Z10.72910
A3=-.216233089 B3=.933833626 C3=-.284952647
N21 X-248.05086 Y30.48986 Z10.01931
A5=-.060687572 B5=.974940255 C5=-.214029243
A3=-.215712821 B3=.932005189 C3=-.291263295
N22 G41 X-248.06237 Y30.32400 Z9.36695
; Начиная с кадра N22 нормаль к плоскости впервые полно-
A5=-.060431854 B5=.973045457 C5=-.222554556
стью определена на протяжении всего кадра (т. е., нормаль к
A3=-.214974689 B3=.929398552 C3=-.300007025
плоскости есть в конце предшествующего кадра N21 и, тем
F1061.03295
самым, в начале кадра N22 и в конце кадра N22). Таким
образом выполнено условие включения коррекции на инстру-
мент посредством G41/G42.
Программирование ЧПУ
786
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.13 Коррекции инструмента
Программный код
Комментарий
N23 X-248.07130 Y30.15119 Z8.71082
A5=-.060165696 B5=.971048883 C5=-.231179920
A3=-.214177198 B3=.926684940 C3=-.308841625
N24 X-248.07829 Y29.97126 Z8.05094
A5=-.059884286 B5=.968941717 C5=-.239928784
A3=-.213318480 B3=.923853466 C3=-.317789237
N25 X-248.08317 Y29.78487 Z7.38844
A5=-.059584206 B5=.966718449 C5=-.248807482
A3=-.212397895 B3=.920898045 C3=-.326854594
N26 X-248.08578 Y29.59254 Z6.72679
A5=-.059263963 B5=.964380907 C5=-.257793037
A3=-.211418355 B3=.917822366 C3=-.336012474
Примечание
При торцовом фрезеровании 3D посредством CUT3DFD для включения коррекции на
инструмент при помощи G41/G42 необходимо определение нормалей к плоскости.
Программирование G41/G42 без определения нормалей к плоскости приводит к
выведению аварийного сообщения.
См. также
CYCLE832 - High Speed Settings (Страница 1156)
Дополнительная информация
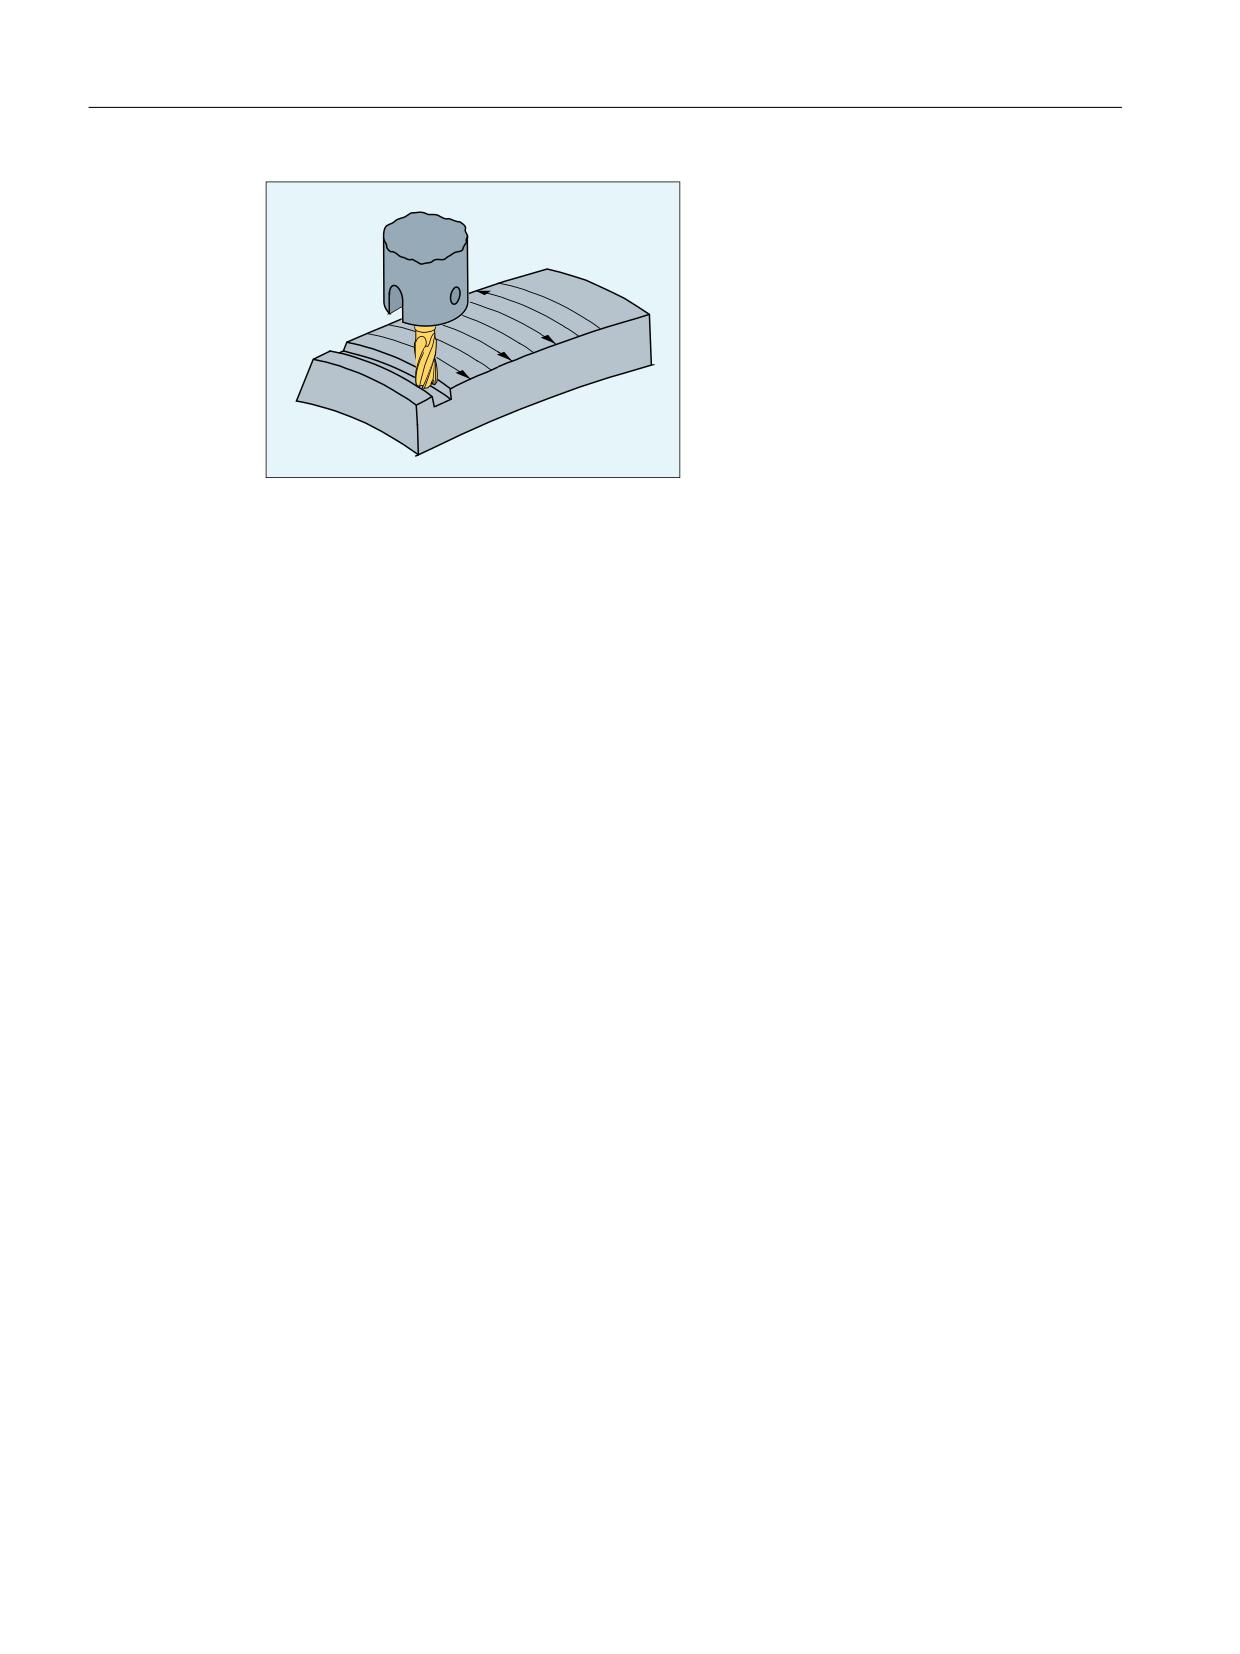
Торцовое фрезерование 3D
Для этого типа фрезерования 3D необходимо построчное описание траекторий 3D на
поверхности детали. Обычно вычисления выполняются в CAM с учетом формы и
размеров инструмента. Постпроцессор записывает в программу обработки детали -
наряду с кадрами ЧПУ - ориентации инструмента (при активной 5-осевой
трансформации) и G-команду желаемой 3D-коррекции на инструмент. Благодаря этому
оператор станка может использовать немного меньшие инструменты, отличающиеся от
инструмента, используемого для вычисления траекторий ЧПУ.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
787
Расширенное программирование
4.13 Коррекции инструмента
Рисунок 4-11
Торцовое фрезерование
Режим подвода
Режимом подвода в случае 3D-вариантов коррекции на радиус инструмента всегда
является NORM.
Поведение на наружных углах
При торцовом фрезеровании наружные углы обрабатываются как окружности с
радиусом 0, при этом плоскость окружности образуется конечной касательной первого
и стартовой касательной второго кадра. Тем самым возможно изменение ориентации на
переходе кадра. Поэтому на наружном угле окружность всегда вставляется как элемент
контура. Перемещение точки пересечения при торцовом фрезеровании не доступно.
Поведение при изменениях ориентации на наружных углах
С помощью G-команд ORIC и ORID можно установить, будут ли изменения ориентации,
запрограммированные между обоими образующими угол кадрами перемещения,
выполняться перед началом вставленного кругового кадра (ORID) или одновременно с
ним (ORIC).
Коррекция радиуса инструмента относительно дифференциального инструмента
3D-коррекция на радиус инструмента относительно дифференциального инструмента
выбирается командой CUT3DFD. Ее следует применять, если контур запрограммирован
относительно траектории центра стандартного инструмента, а обработка
осуществляется другим инструментом. В этом случае при расчете коррекции на радиус
инструмента 3D учитывают только значение износа радиуса активного инструмента
($TC_DP15) и, при наличии, запрограммированные смещения коррекции на инструмент
OFFN и TOFFR/TOFFLR. Базовый радиус ($TC_DP6) активного инструмента не учитывается.
Торцовое фрезерование 3D посредством CUT3DFD возможно только в сочетании с
"Сглаживание нормалей к плоскости при торцовом фрезеровании 3D". Её активирует
вызов лицензируемой функции "Top Surface" посредством CYCLE832(...). Активацию
необходимо выполнить до включения коррекции на инструмент посредством G41/G42,
причём не непосредственно перед зацеплением инструмента, а заранее, за одну длину
пути траектории, приблизительно равной 1000-кратному допуску контура (например,
1000 x 0,01 мм = 10 мм). Дективация должна выполняться в обратной
последовательности: сначала выключение коррекции инструмента посредством G40,
затем, после прохождения одной длины пути траектории, соответствующей
приблизительно 1000-кратному допуску контура, деактивация посредством, например,
CUT2D (или подобной).
Программирование ЧПУ
788
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.13 Коррекции инструмента
Чтобы иметь возможность применять "Сглаживание нормалей к плоскости при торцовом
фрезеровании 3D", дополнительно необходимо разрешить функцию "Интерполяция
нормалей к плоскости через полиномы":
MD28291 $MC_MM_SMOOTH_SURFACE_NORMALS = TRUE
Примечание
Для торцового фрезерования 3D посредством CUT3DFD в сочетании с функцией "Top
Surface" необходимо соблюдать рекомендации по настройке в отношении "Top Surface"!
Для проверки настроенных данных на портале SIOS есть специальная программа
проверки.
→ Программа проверки Top Surface (https://support.industry.siemens.com/cs/ww/en/view/
109738423)
См. также
CYCLE832 - High Speed Settings (Страница 1156)
4.13.5.3
Периферийное фрезерование 3D с учетом ограничивающей поверхности
(CUT3DCC, CUT3DCCD)
При периферийном фрезеровании 3D с непрерывным или постоянным изменением
ориентации инструмента часто программируется траектория центра инструмента для
определенного стандартного инструмента. Поскольку на практике часто нет подходящих
стандартных инструментов, можно использовать инструмент, не сильно отличающийся
от стандартного (≤ 5 %).
CUT3DCCD позволяет учесть для реального дифференциального инструмента такую
ограничивающую поверхность, которую описал бы запрограммированный стандартный
инструмент. Программа ЧПУ описывает траекторию центра стандартного инструмента.
CUT3DCC учитывает при использовании цилиндрических инструментов такую
ограничивающую поверхность, которой достиг бы запрограммированный стандартный
инструмент. Программа ЧПУ описывает контур на поверхности обработки.
Вектор нормали к ограничивающей плоскости задается, как и при торцовом
фрезеровании 3D, через A4, B4, C4 и A5, B5, C5.
Синтаксис
G41/G42 CUT3DCCD/CUT3DCC CDOF2 X... Y... Z... A4=... B4=... C4=... A5=... B5=...
C5=
G40 X... Y... Z...
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
789
Расширенное программирование
4.13 Коррекции инструмента
Объяснение
CUT3DCCD:
3D-КРИ для периферийного фрезерования с учетом ограничи-
вающей поверхности с дифференциальным инструментом на
траектории центра инструмента: Подача к ограничивающей по-
верхности
CUT3DCC:
3D-КРИ для периферийного фрезерования с учетом ограничи-
вающей поверхности с 3D-коррекцией радиуса: контур на по-
верхности обработки
G41/G42 X... Y... Z... :
Включение коррекции на радиус инструмента
G41:
Коррекция на радиус инструмента слева от контура
G42:
Коррекция на радиус инструмента справа от контура
Указание:
Включение должно происходить в линейном кадре (G0/G1).
CDOF2:
Выключение контроля столкновений для периферийного
фрезерования 3D
A4/5=... B4/5=...
Определение нормали к ограничивающей плоскости
C4/5=...:
A4=... B4=... C4=...:
Определение в начале кадра
A5=... B5=... C5=...:
Определение в конце кадра
G40 X... Y... Z... :
Выключение коррекции на радиус инструмента
Указание:
Выключение должно происходить в линейном кадре (G0/G1) с
движениями гео-оси.
Примечание
G-команды для выбора 3D-КРИ обрабатываются в кадре подвода, т. е. обычно в кадре,
содержащем G41 или G42.
G41 или G42 могут быть запрограммированы и в кадрах без перемещения в значимых
для коррекции гео-осях. В этом случае кадром подвода является первый кадр
перемещения, следующий за таким кадром.
Смена варианта 3D-КРИ при активной коррекции на радиус инструмента игнорируется,
аварийное сообщение не создается.
Пример
Программный код
Комментарий
N10 $TC_DP1[1,1]=120
; цилиндрическая фреза
N20 $TC_DP6[1,1]=10
N30 $TC_DP15[1,1]=-3
; обработка цилиндрической фрезой и CUT3DCCD
N110 TRAORI
; включение трансформации.
N120 A4=0 B4=0 C4=1
; определение нормали к ограничивающей плоско-
сти в начале кадра.
N130 X0 Y0 Z0 A0 C0 T1 D1 F20000
Программирование ЧПУ
790
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.13 Коррекции инструмента
Программный код
Комментарий
N140 X10 Y0 Z0 G41 CUT3DCCD CDOF2 G64
; активация периферийного фрезерования 3D с уче-
том ограничивающей поверхности + выключение
контроля столкновений.
N150 X20
N160 X30 A45
; тупой угол ==> подача отсутствует
N170 X40 A-45
; острый угол ==> подача
N180 X55
N190 Y10 Z10
; движение в направлении инструмента.
N200 Y20
N210 C45
; чистое изменение ориентации.
N220 Y30 C90
N230 A5=-1 B5=0 C5=2 Y40
; изменение поверхности.
N240 Y50 G40
; деактивация коррекции на радиус инструмента.
Дополнительная информация
Тип инструмента
Обрабатывается тип инструмента (параметр инструмента $TC_DP1). Разрешены только
фрезы с цилиндрическим хвостовиком (цилиндрическая или концевая фреза,
тороидальная фреза и в граничном случае цилиндрическая фреза для изготовления
штампов). Это соответствует типам инструментов с номерами 1 - 399, за исключением
номеров 111, 155, 156, 157.
Стандартные инструменты с закруглением углов
Закругление углов стандартного инструмента описывается через параметр инструмента
$TC_DP7. По параметру инструмента $TC_DP16 получается отклонение закругления
углов реального инструмента от закругления углов стандартного инструмента.
Пример: Тороидальная фреза с радиусом меньше радиуса стандартного инструмента
Тип инструмента
Радиус хвостовика (R)
Угловой радиус (r)
Стандартный инструмент с за-
R = $TC_DP6
r = $TC_DP7
круглением углов
Реальный инструмент с закру-
R' = $TC_DP6 + $TC_DP15 + OFFN
r' = $TC_DP7 + $TC_DP16
глением углов
Типы инструмента 121 и 131 -
тороидальная фреза
(концевая фреза с закругле-
нием углов)
В этом примере отрицательными являются и $TC_DP15 + OFFN, и $TC_DP16.
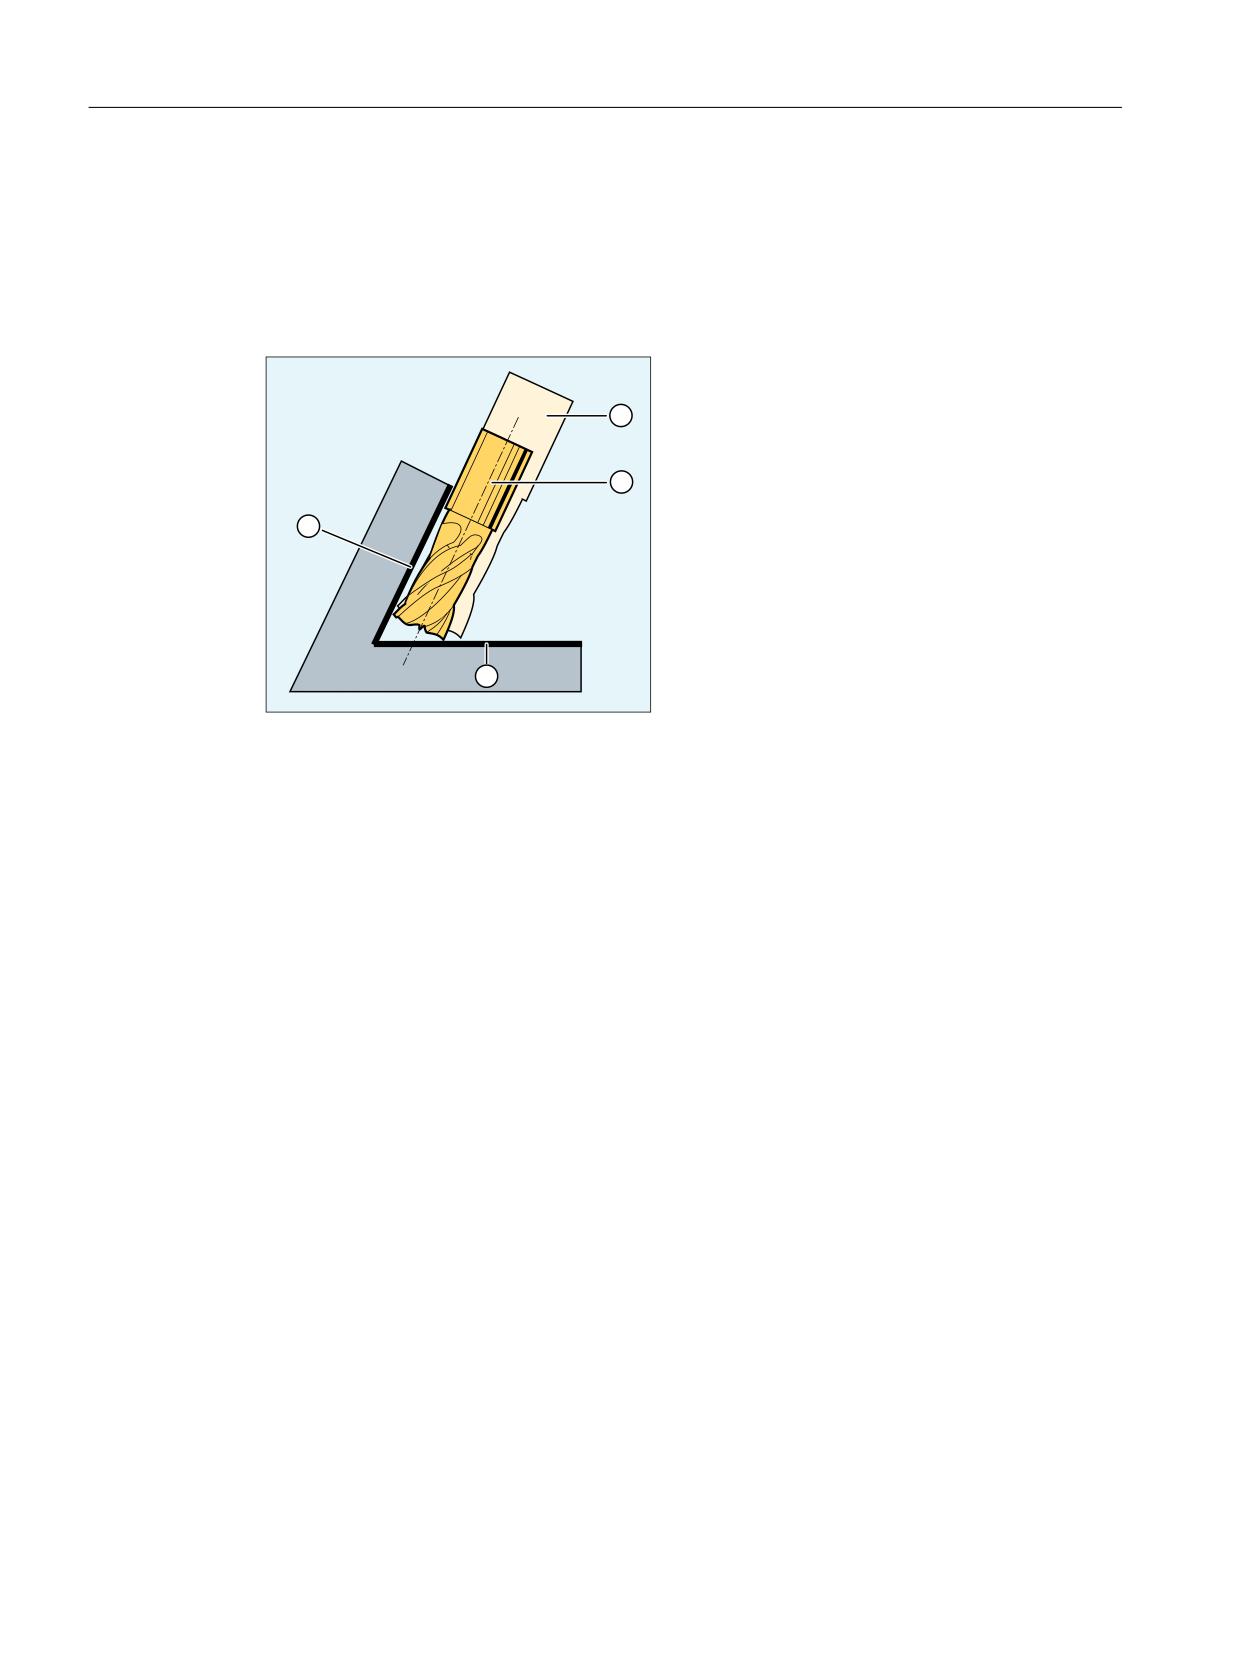
3D-КРИ через CUT3DCCD: Траектория центра инструмента с подачей до
ограничивающей поверхности
Если используется инструмент, имеющий меньший радиус по сравнению с подходящим
стандартным инструментом, то подаваемая в продольном направлении фреза
продолжает движение до тех пор, пока она снова не коснется основания кармана. Тем
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
791
Расширенное программирование
4.13 Коррекции инструмента
самым угол, образуемый поверхностью обработки и ограничивающей поверхностью,
выбирается настолько, насколько это позволяет инструмент. При этом речь идет о
смешанном принципе фрезерования (периферийного и торцового фрезерования). По
аналогии с инструментом с уменьшенным радиусом в случае инструмента с
увеличенным радиусом соответствующая подача выполняется в противоположном
направлении.
① Стандартный инструмент
② Инструмент с меньшим радиусом, с подачей до ограничивающей поверхности
③ Ограничивающая поверхность
④ Поверхность обработки
В отличие от всех других коррекций на инструмент G-группы 22, заданный для CUT3DCCD
параметр инструмента $TC_DP6 не имеет значения для радиуса инструмента и не влияет
на результирующую коррекцию. Смещение коррекции результирует из суммы значения
износа радиуса инструмента (параметр инструмента $TC_DP15) и смещения
инструмента OFFN, запрограммированного для вычисления вертикального смещения к
ограничивающей поверхности.
По созданной программы обработки детали не видно, лежит ли обрабатываемая
поверхность слева или справа от траектории. Поэтому предполагается положительный
радиус и отрицательное значение износа оригинального инструмента. Отрицательное
значение износа всегда описывает инструмент с уменьшенным диаметром.
Использование цилиндрических инструментов
При использовании цилиндрических инструментов подача необходима, только если
поверхность обработки и ограничивающая поверхность образуют острый угол (меньше
90 градусов). Если используется тороидальная фреза (концевая фреза с закруглением
углов), то и для острых углов, и для тупых углов требуется подача в продольном
направлении инструмента.
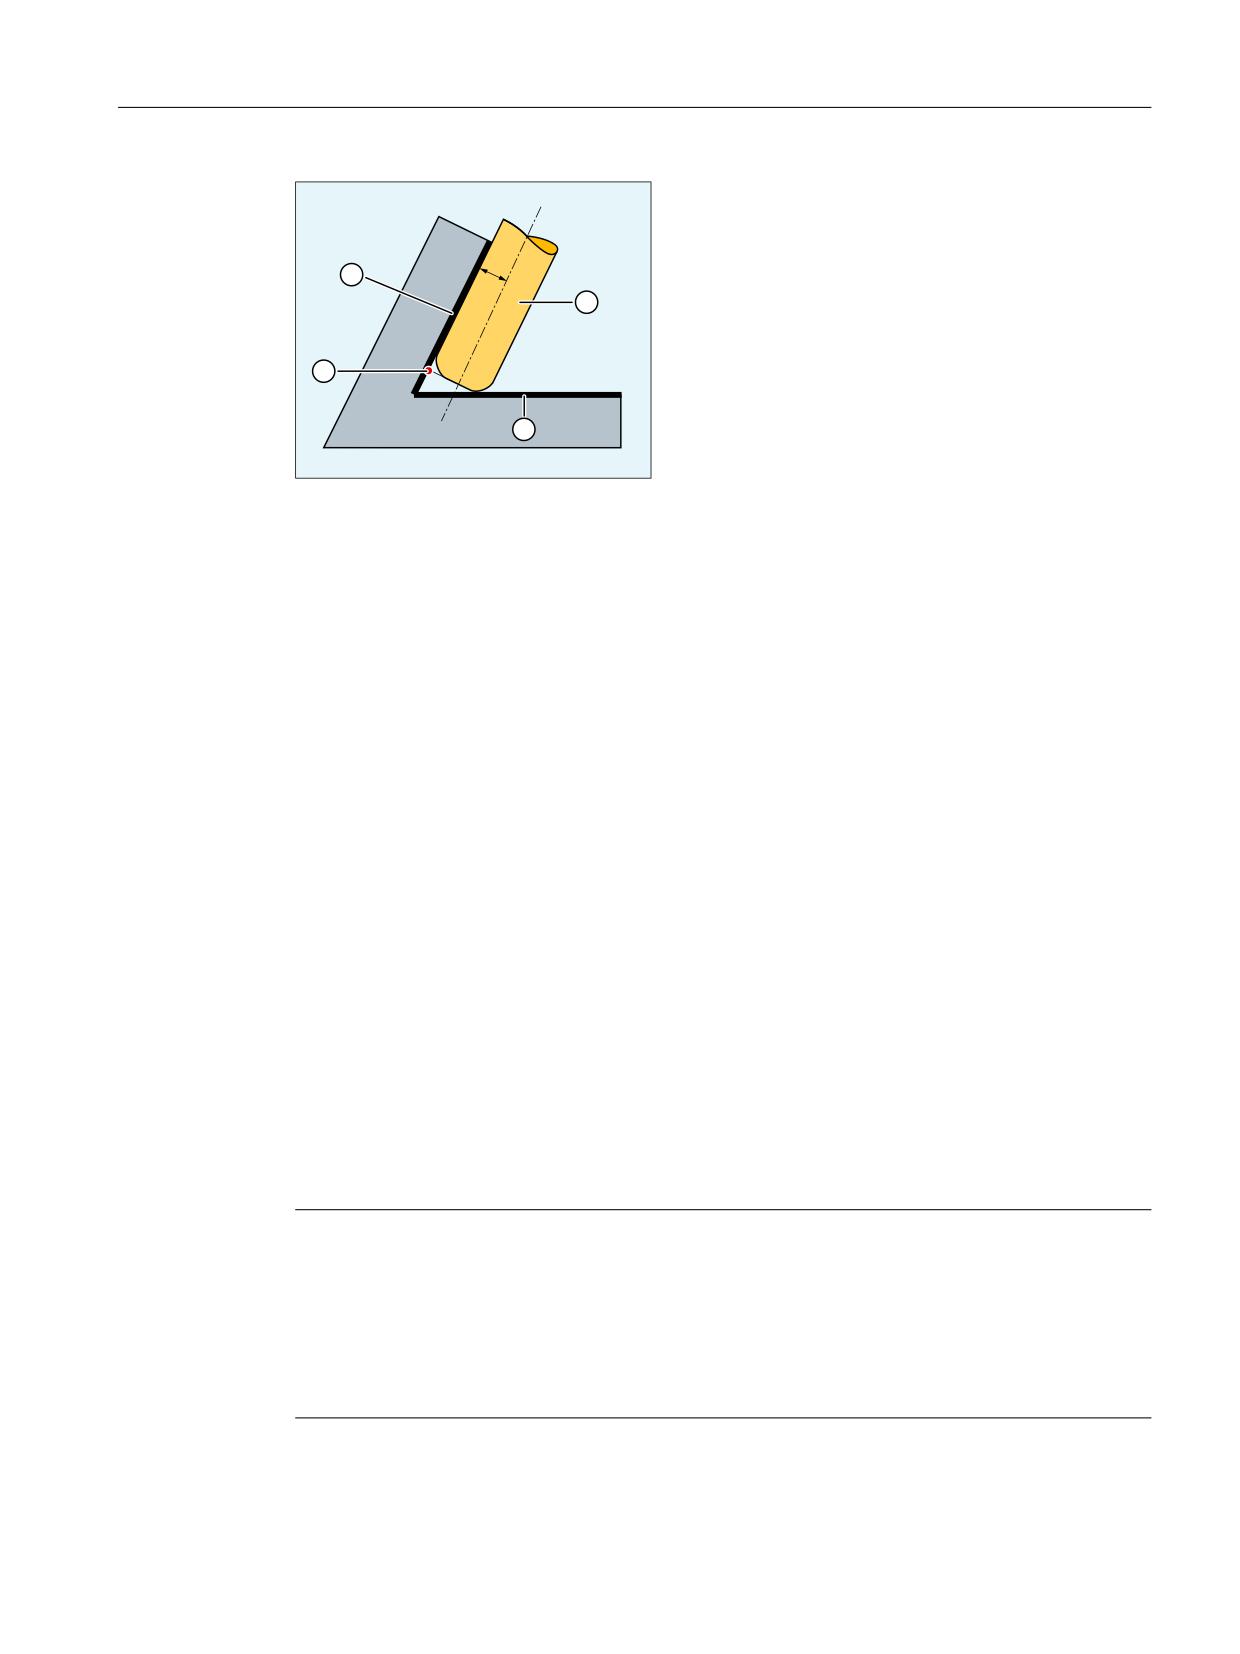
3D-КРИ через CUT3DCC: контур на поверхности обработки
Если CUT3DCC активна с тороидальной фрезой, то запрограммированная траектория
относится к условной цилиндрической фрезе того же диаметра. Полученная таким
образом исходная точка траектории при использовании тороидальной фрезы
представлена на следующем рисунке.
Программирование ЧПУ
792
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.13 Коррекции инструмента
5
① Тороидальная фреза
② Ограничивающая поверхность
③ Исходная точка траектории
④ Поверхность обработки
R
Радиус хвостовика (радиус инструмента)
Разрешен переход угла между поверхностью обработки и ограничивающей
поверхностью из острого в тупой угол или наоборот и внутри одного кадра.
По сравнению со стандартным инструментом, используемый реальный инструмент
может быть как больше, так и меньше. При этом результирующий угловой радиус не
может стать отрицательным, и знак результирующего радиуса инструмента должен быть
сохранен.
В случае CUT3DCC программа ЧПУ для обработки детали относится к контуру на
обрабатываемой поверхности. При этом, как и при обычной коррекции на радиус
инструмента, используется общий радиус, состоящий из следующих компонентов:
• Радиус инструмента (параметр инструмента $TC_DP6),
• Значение износа (параметр инструмента $TC_DP15),
• Смещение инструмента OFFN, запрограммированное для вычисления вертикального
смещения к ограничивающей поверхности.
Положение ограничивающей поверхности определяется по следующей разнице:
Размеры стандартного инструмента - радиус инструмента (параметр инструмента
$TC_DP6)
Advanced Surface / Top Surface
Примечание
При использовании коррекции на радиус инструмента CUT3DCC / CUT3DCCD в сочетании
с лицензируемой функцией "Advanced Surface" или "Top Surface" необходимо соблюдать
рекомендации по настройке "Advanced Surface" / "Top Surface"! Для проверки
настроенных данных на портале SIOS есть специальная программа проверки.
→ Программа проверки для Advanced Surface / Top Surface (https://
support.industry.siemens.com/cs/ww/en/view/109738423)
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
793
Расширенное программирование
4.13 Коррекции инструмента
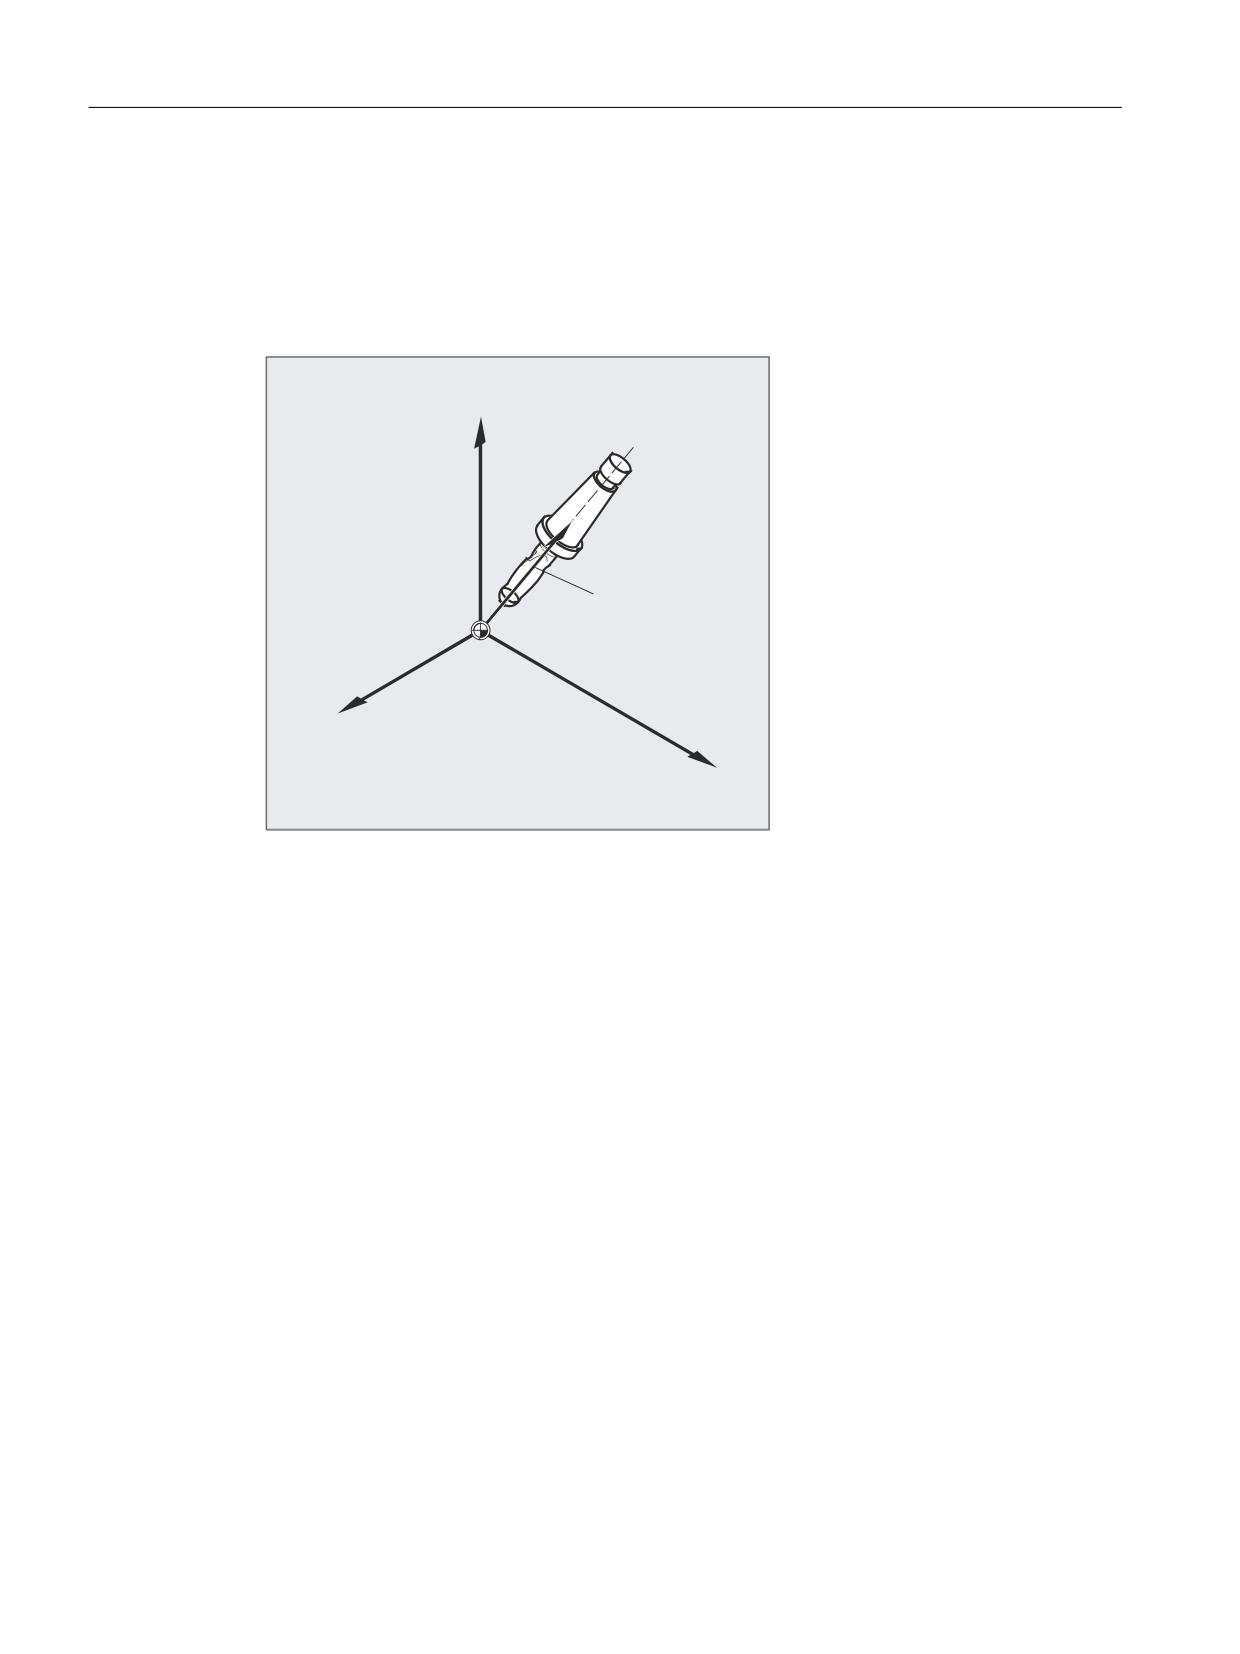
4.13.6
Ориентация инструмента (ORIC, ORID, OSOF, OSC, OSS, OSSE, ORIS, OSD,
OST)
Под ориентацией инструмента понимается геометрическая точная установка
инструмента в пространстве. Для 5-осевого станка ориентация инструмента может быть
настроена через программные команды.
=
̩͙͕͌͑͗
͔͇͖͇͉͔͗͒͌͏ͦ
;
<
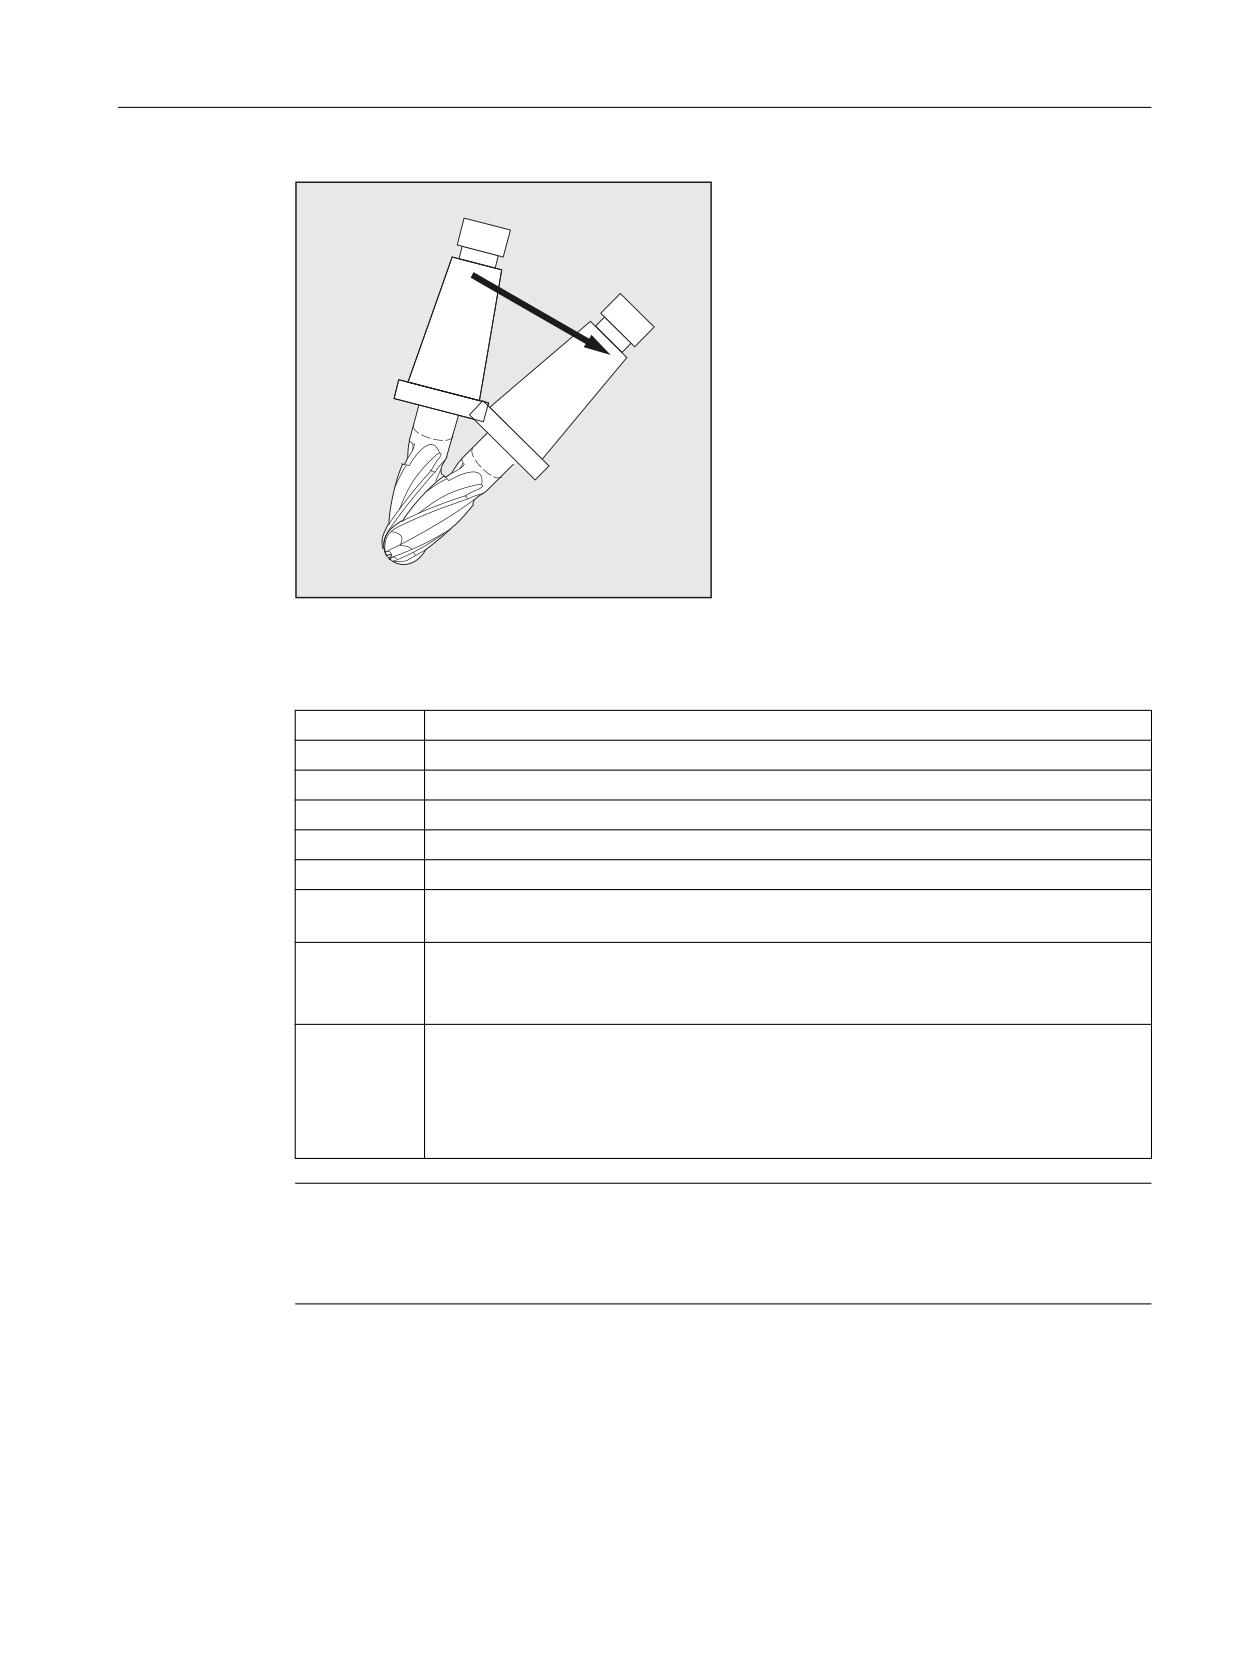
Активированные с OSD и OST движения перешлифовки ориентации, в зависимости от
типа интерполяции, образуются для ориентации инструмента различно.
При активной векторной интерполяции сглаженная характеристика ориентации
интерполируется и посредством векторной интерполяции. Напротив, при активной
интерполяции круговой оси, ориентация сглаживается напрямую посредством
движений круговых осей.
Программирование
Программирование изменения ориентации:
Изменение ориентации инструмента может быть запрограммировано через:
• Прямое программирование круговых осей A, B, C (интерполяция круговой оси)
• Угол Эйлера или угол RPY
• Вектор направления (векторная интерполяция через указание A3 или B3 или C3)
• LEAD/TILT (торцовое фрезерование)
Исходной системой координат является либо система координат станка (ORIMKS), либо
текущая система координат детали (ORIWKS).
Программирование ЧПУ
794
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.13 Коррекции инструмента
̯͎͓͔͔͌͌͏͌
͕͗͏͔͙͇͌͝͏͏
Программирование ориентации инструмента:
ORIC:
Ориентация и движение по траектории параллельно
ORID:
Ориентация и движение по траектории последовательно
OSOF:
Нет сглаживания ориентации
OSC:
Постоянная ориентация
OSS:
Сглаживание ориентации только в начале кадра
OSSE:
Сглаживание ориентации в начале и конце кадра
ORIS:
Скорость изменения ориентации при включенном сглаживании ориентации в
градусах на мм (действует для OSS и OSSE)
OSD:
Перешлифовка ориентации через задачу длины перешлифовки с установочными
данными:
SD42674 $SC_ORI_SMOOTH_DIST
OST:
Перешлифовка ориентации через задачу углового допуска в градусах при век-
торной интерполяции с установочными данными:
SD42676 $SC_ORI_SMOOTH_TOL
При интерполяции круговой оси заданный допуск принимается как макс. погреш-
ность осей ориентации.
Примечание
Все команды по перешлифовке ориентации инструмента (OSOF, OSC, OSS, OSSE, OSD,
OST) собраны в группе G-функций 34. Они действуют модально, т. е. единовременно
может действовать только одна из этих команд.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
795
Расширенное программирование
4.13 Коррекции инструмента
Примеры
Пример 1: ORIC
Если между кадрами перемещения N10 и N20 запрограммировано два или более кадров
с изменениями ориентации (например, A2=... B2 =... C2=...) и ORIC активна, то
вставленный круговой кадр согласно величине угловых изменений распределяется на
эти промежуточные кадры.
N14
N20
N12
N10
Программный код
Комментарий
ORIC
N8 A2=… B2=… C2=…
N10 X… Y… Z…
N12 C2=… B2=…
; Круговой кадр, вставляемый на наружном углу, распределяется на
N12 и N14, согласно изменению ориентации. Круговое движение
N14 C2=… B2=…
и изменение ориентации при этом выполняются параллельно.
N20 X =…Y=… Z=… G1 F200
Пример 2: ORID
Если активна ORID, то все кадры между обоими кадрами перемещения выполняются в
конце первого кадра перемещения. Круговой кадр с постоянной ориентацией
выполняется непосредственно перед вторым кадром перемещения.
Программирование ЧПУ
796
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.13 Коррекции инструмента
̩͖͕͔͒͢͏͙ͣ 1
͏1
1
1
Программный код
Комментарий
ORID
N8 A2=… B2=… C2=…
N10 X… Y… Z…
N12 A2=… B2=… C2=…
; Кадр N12 и N14 выполняется в конце N10. После выводится круг-
овой кадр с текущей ориентацией.
N14 M20
; Вспомогательные функции и т. п.
N20 X… Y… Z…
Примечание
Для типа изменения ориентации на наружном углу главной является программная
команда, активная в первом кадре перемещения наружного угла.
Без изменения ориентации: Если ориентация на границе кадра не изменяется, то
поперечным сечением инструмента является окружность, касающаяся обеих контуров.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
797
Расширенное программирование
4.13 Коррекции инструмента
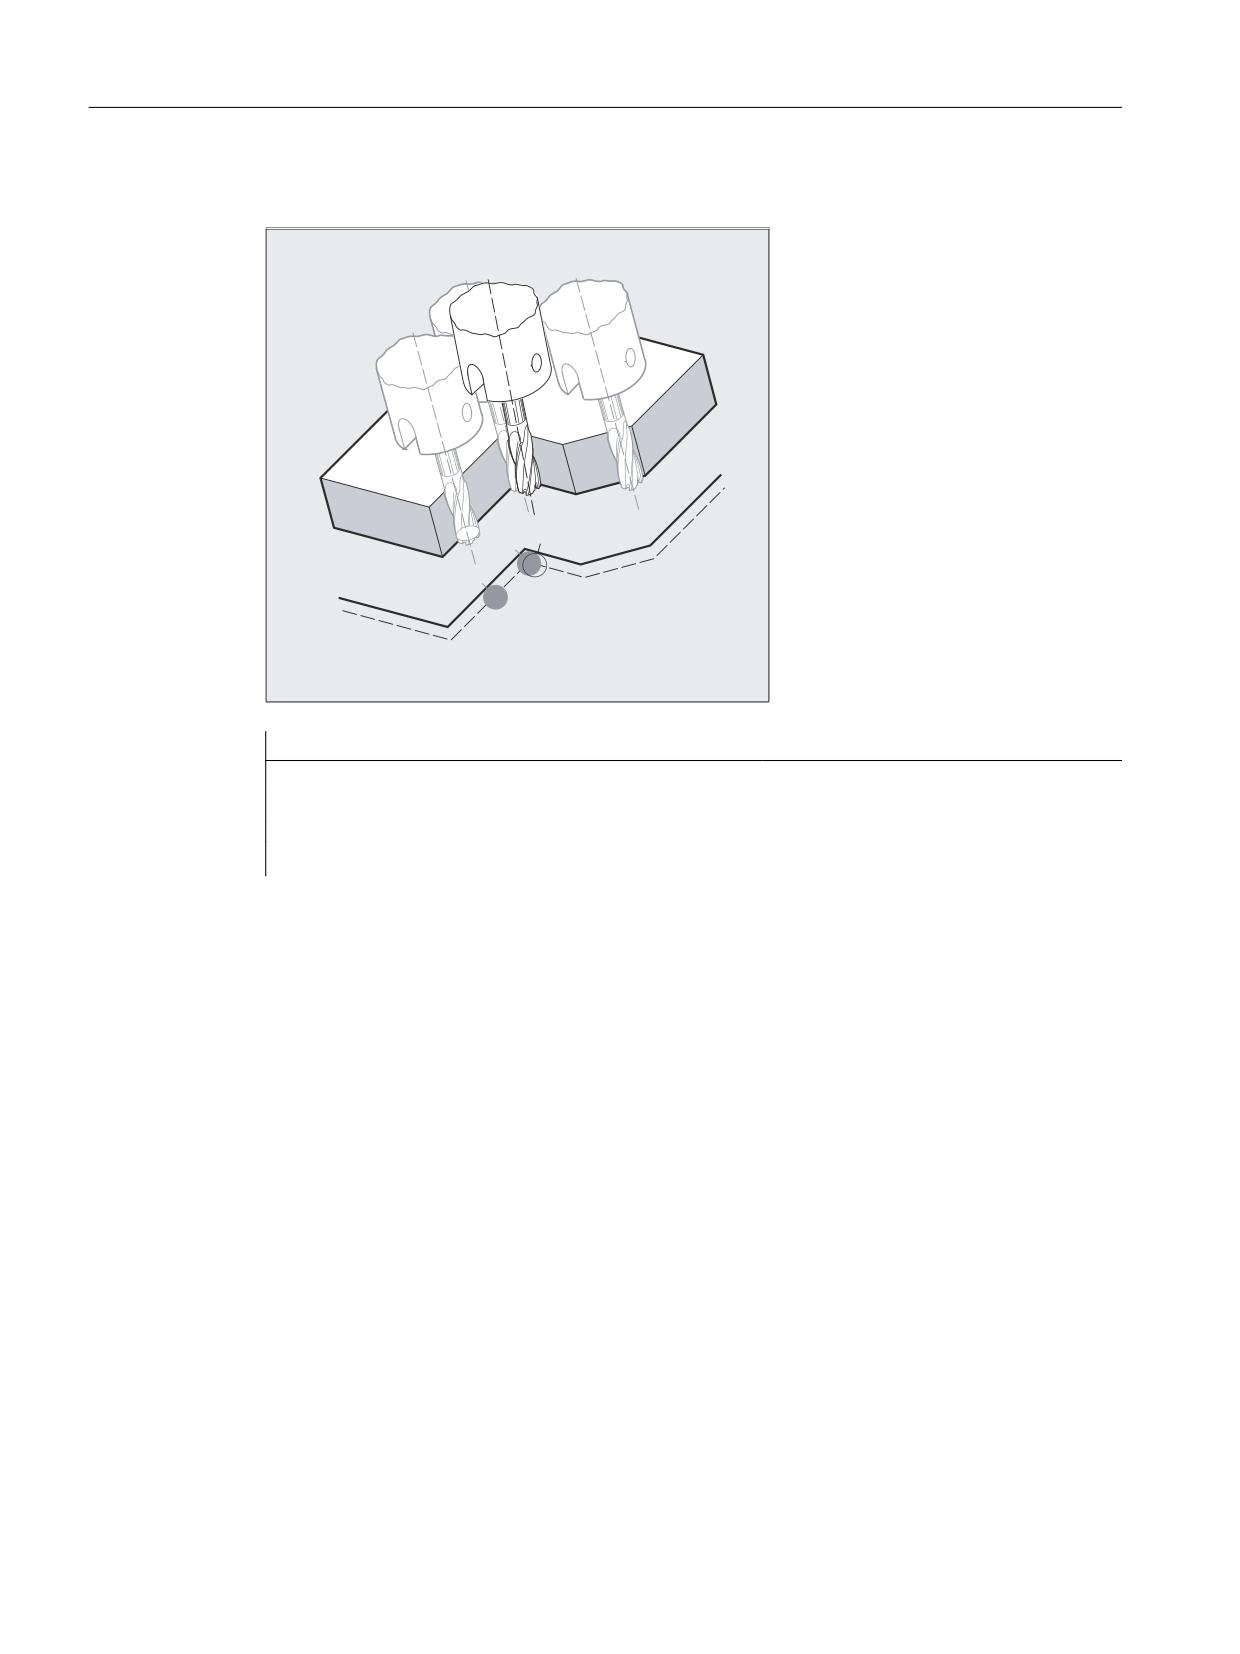
Пример 3: Изменение ориентации на внутреннем угле
N15
N12
N10
WRK
Программный код
ORIC
N10 X …Y… Z… G1 F500
N12 X …Y… Z… A2=… B2=… C2=…
N15 X …Y… Z… A2=… B2=… C2=…
Дополнительная информация
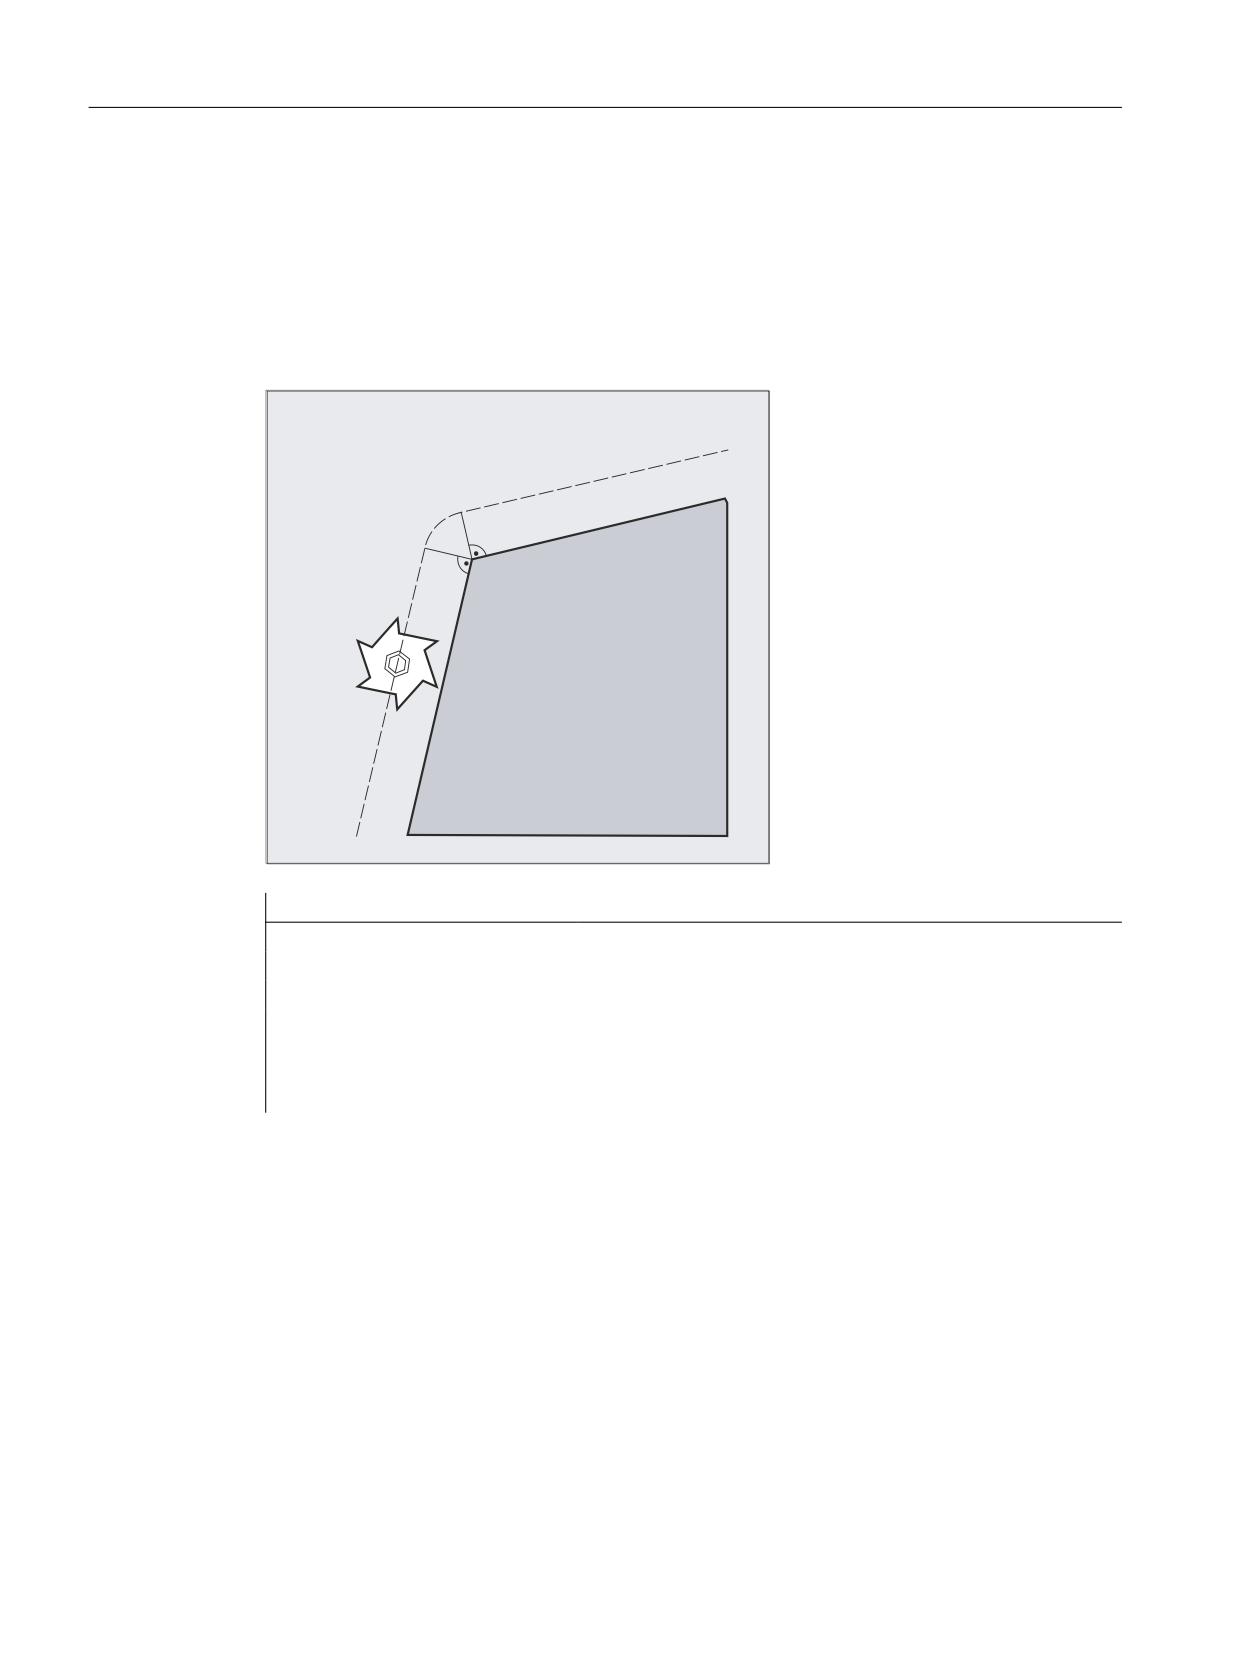
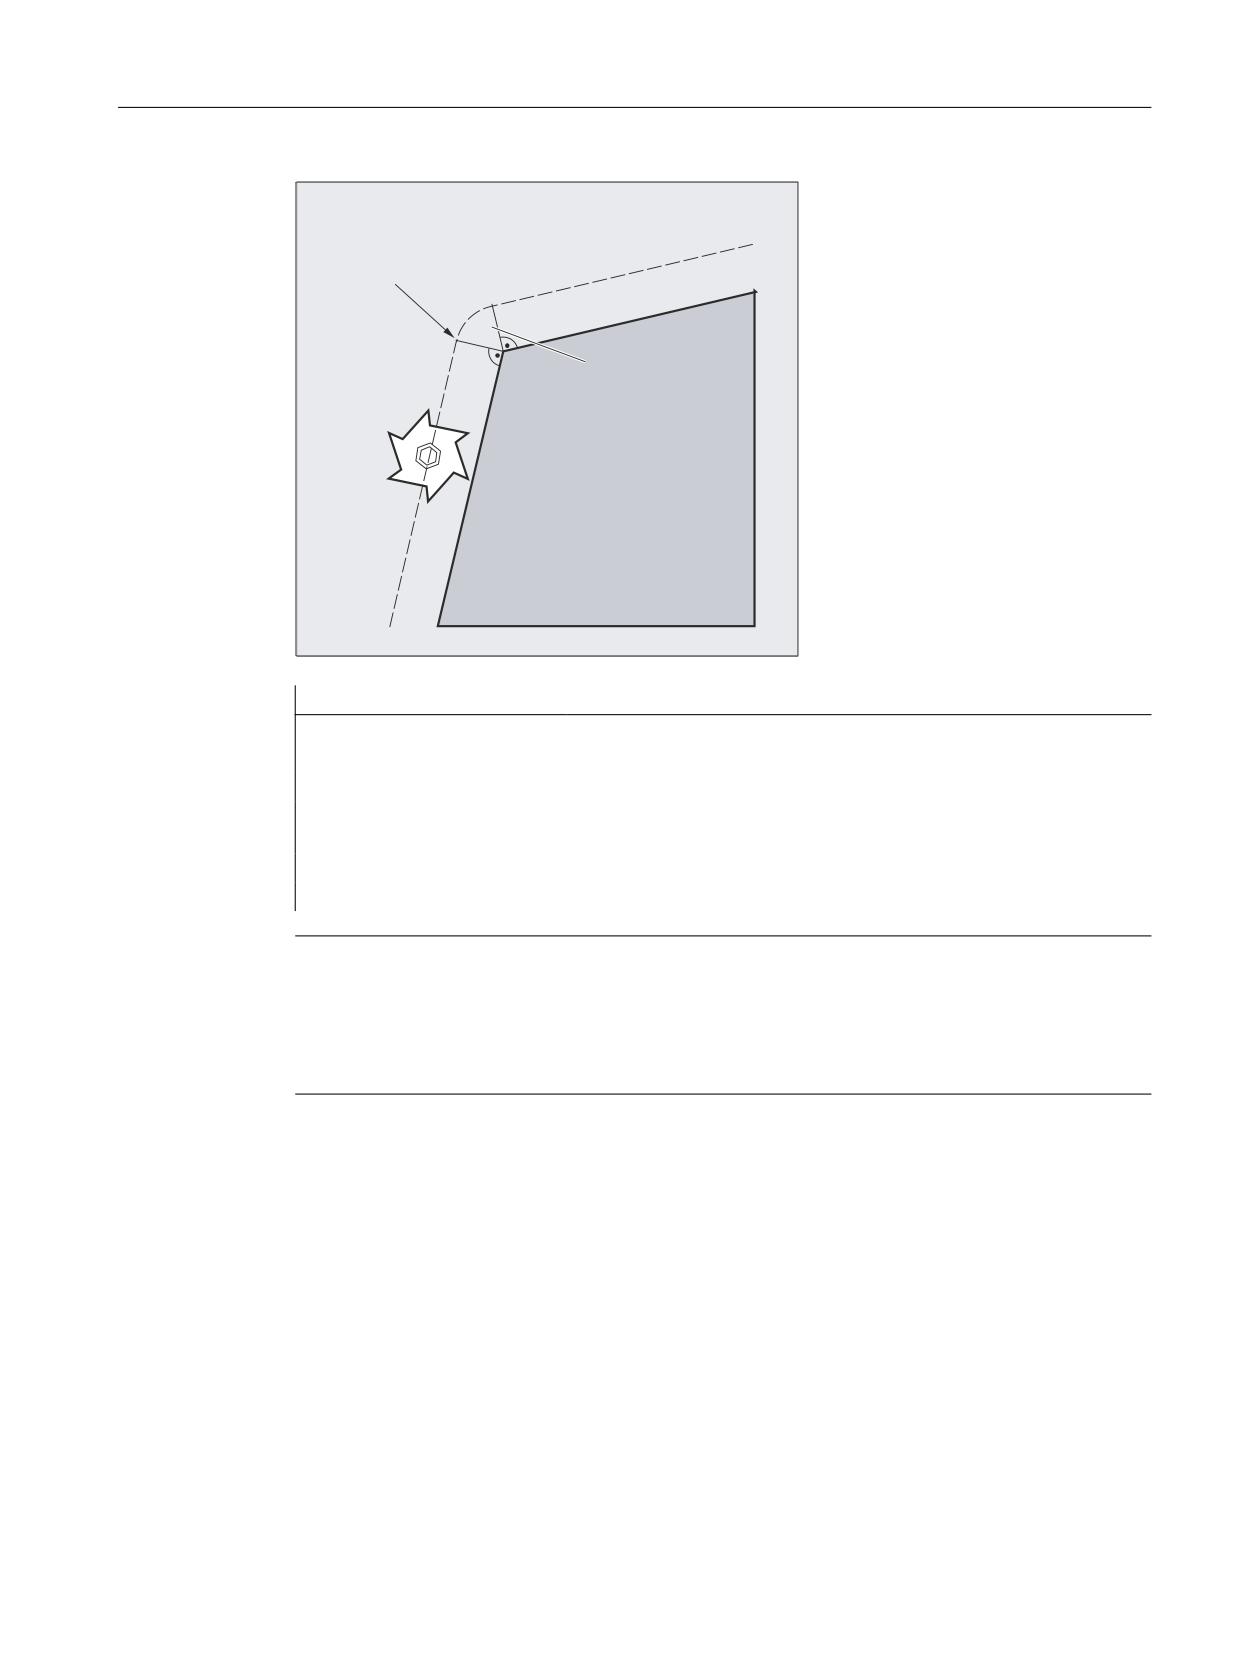
Поведение на наружных углах
На наружном углу всегда вставляется круговой кадр с радиусом фрезы.
С помощью программных команд ORIC или ORID можно установить, будут ли изменения
ориентации, запрограммированные между кадром N1 и N2 , выполняться до начала
вставленного кругового кадра или одновременно с ним.
Программирование ЧПУ
798
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.13 Коррекции инструмента
̳͍͚͌͋ ͇͕͓͑͋͗ 1
͏1
͉͙͇͉͙͒ͦ͌ͦ͘͘ ͚͕͉͕͑͗͊͐ ͇͑͋͗
1
1
5
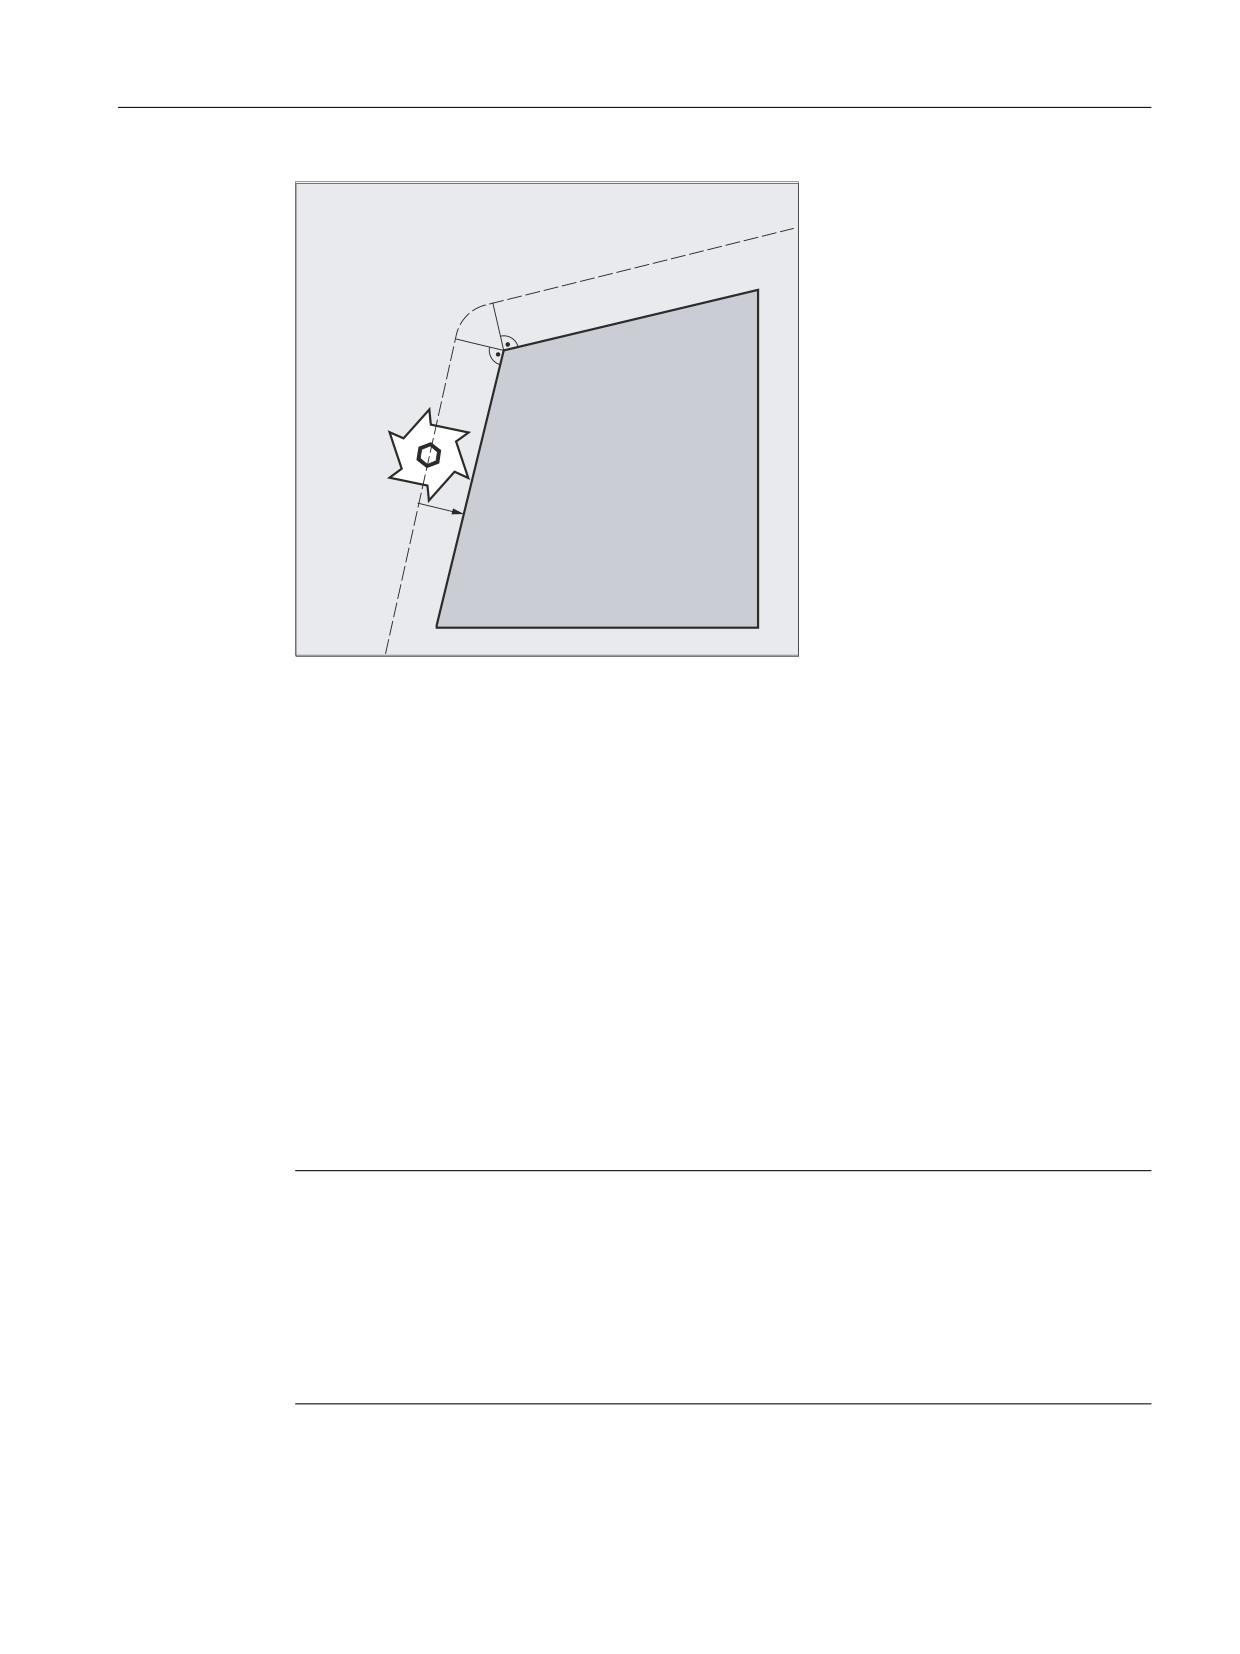
Если на наружных углах необходимо изменение ориентации, то оно возможно по выбору
параллельно с интерполяцией, или отдельно с движением по траектории.
При ORID сначала выполняются вставленные кадры без движения по траектории.
Круговой кадр вставляется непосредственно перед вторым из двух кадров
перемещения, образующих угол.
Если на наружном углу вставлено несколько кадров ориентации и ORIC выбрана, то
круговое движение согласно значениям отдельных вставленных кадров распределяется
на эти кадры.
Перешлифовка ориентации с OSD или OST
При перешлифовке с G642 макс. погрешности для контурных осей и осей ориентации не
должны слишком сильно отличаться. Меньший из двух допуск определяет форму
движения перешлифовки или угловой допуск, относительно сильное сглаживание
характеристики ориентации, не принимая при этом больших погрешностей контура.
Посредством активации OSD или OST с заданной длиной перешлифовки или угловым
допуском можно "щедро" сглаживать очень маленькие погрешности характеристики
траектории без существенных погрешностей контура.
Примечание
В отличие от перешлифовки контура (и характеристики ориентации) с G642, при
перешлифовке ориентации с OSD или OST отдельный кадр не образуется, а движение
перешлифовки вставляется напрямую в запрограммированные оригинальные кадры.
С помощью OSD или OST невозможна перешлифовка переходов кадра, на которых
выполняется смена типа интерполяции для ориентации инструмента (вектор -> круговая
ось, круговая ось -> вектор). При необходимости перешлифовка этих переходов кадра
возможна посредством обычных функций перешлифовки G641, G642 или G643.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
799
Расширенное программирование
4.13 Коррекции инструмента
4.13.7
Присвоение свободных номеров D, номеров резцов
4.13.7.1
Присвоение свободных номеров D, номеров резцов (адрес СЕ)
номер D
Номера D могут использоваться в качестве номеров коррекции. Дополнительно через
адрес СЕ возможна адресация номера резца. Через системную переменную $TC_DPCE
возможно описание номера резца.
Предустановка: Номер коррекции == номер резца
Через машинные данные устанавливается макс. число номеров D (номеров резцов) и
макс. число резцов на инструмент (→ изготовитель станка). Следующие команды имеют
смысл, только если макс. номер резца (MD18105) был установлен большим, чем число
резцов на инструмент (MD18106). Следовать указаниям изготовителя станка.
Дополнительная информация
Справочник по функциям - Инструменты
4.13.7.2
Присвоение свободных номеров D: Проверка номеров D (CHKDNO)
С помощью команды CKKDNO проверяется, присвоены ли имеющиеся номера D
однозначно. Номера D всех определенных внутри блока TO инструментов могут
встречаться только один раз. Запасные инструменты при этом не учитываются.
Синтаксис
state=CHKDNO(Tno1,Tno2,Dno)
Значение
state:
=TRUE:
Номера D были присвоены для проверенного диа-
пазона однозначно.
=FALSE:
Произошел конфликт номеров D или недействи-
тельное параметрирование. Через Tno1, Tno2 и
Dno передаются параметры, приведшие к кон-
фликту. Эти данные могут быть проанализирова-
ны в программе обработки детали.
CHKDNO(Tno1,Tno2):
Проверяются все номера D названных инструментов.
CHKDNO(Tno1):
Проверяются все номера D из Tno1 по сравнению со всеми ос-
тальными инструментами.
CHKDNO:
Проверяются все номера D всех инструментов по сравнению со
всеми остальными инструментами.
Программирование ЧПУ
800
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.13 Коррекции инструмента
4.13.7.3
Присвоение свободных номеров D: Переименование номеров D (GETDNO,
SETDNO)
Номера D должны присваиваться однозначно. Два различных резца одного инструмента
не могут иметь один и тот же номер D.
GETDNO
Эта команда выводит номер D определенного резца (ce) инструмента с номером T t. Если
номер D для введенных параметров не существует, то устанавливается d=0. Если номер D
является недействительным, то возвращается значение больше 32000.
SETDNO
С помощью этой команды присваивается значение d номера D резца ce инструмента t.
Через state результат этого оператора возвращается (TRUE или FALSE). Если блок данных
для введенных параметров не существует, то возвращается FALSE. Синтаксические
ошибки приводят к сигнализации ошибки. Номер D не может быть явно установлен на 0.
Синтаксис
d = GETDNO (t,ce)
state = SETDNO (t,ce,d)
Значение
d:
Номер D резца инструмента
T:
Номер T инструмента
ce:
Номер резца (номер CE) инструмента
state:
Указывает, была ли команда выполнена без ошибок (TRUE или FALSE).
Пример переименования номера D
Программирование
Комментарий
$TC_DP2[1,2]=120
$TC_DP3[1,2]=5.5
$TC_DPCE[1,2] = 3
;номер резца CE
N10 def int DNrAlt, DNrNeu = 17
N20 DNrAlt = GETDNO(1,3)
N30 SETDNO(1,3,DNrNeu)
Таким образом, резцу CE=3 присваивается новое значение D 17. Теперь обращение к
данным этого резца выполняется через номер D 17; как через системные переменные,
так и при программировании с адресом ЧПУ.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
801
Расширенное программирование
4.13 Коррекции инструмента
4.13.7.4
Присвоение свободных номеров D: Определение номера T для заданного
номера D (GETACTTD)
Предварительно определенная функция GETACTTD вычисляет к абсолютному номеру D
соответствующий номер Т. Проверка однозначности не выполняется. Если существует
несколько одинаковых номеров D внутри одного блока TO, то возвращается номер Т
первого найденного инструмента.
Синтаксис
<состояние>=GETACTTD(<TNr>,<DNr>)
Объяснение
GETACTTD():
Вызов функции
<DNr>:
Номер D, для которого должен быть найден номер Т.
Тип данных:
INT
<TNr>:
Найденный номер T
Тип данных:
VAR INT
<состояние>:
Результат
Тип данных:
INT
Величина:
0
Номер T обнаружен. <TNr> содержит значение номера T.
-1
Номера Т для указанного номера D не существует;
<TNr>=0.
-2
Номер D не абсолютный. <TNr> получает значение пер-
вого найденного инструмента, содержащего номер D со
значением <DNr>.
-5
Функция не была выполнена по иной причине.
4.13.7.5
Присвоение свободных номеров D: Установка номеров D как
недействительных (DZERO)
4.13.8
Кинематика инструментального суппорта
Условия
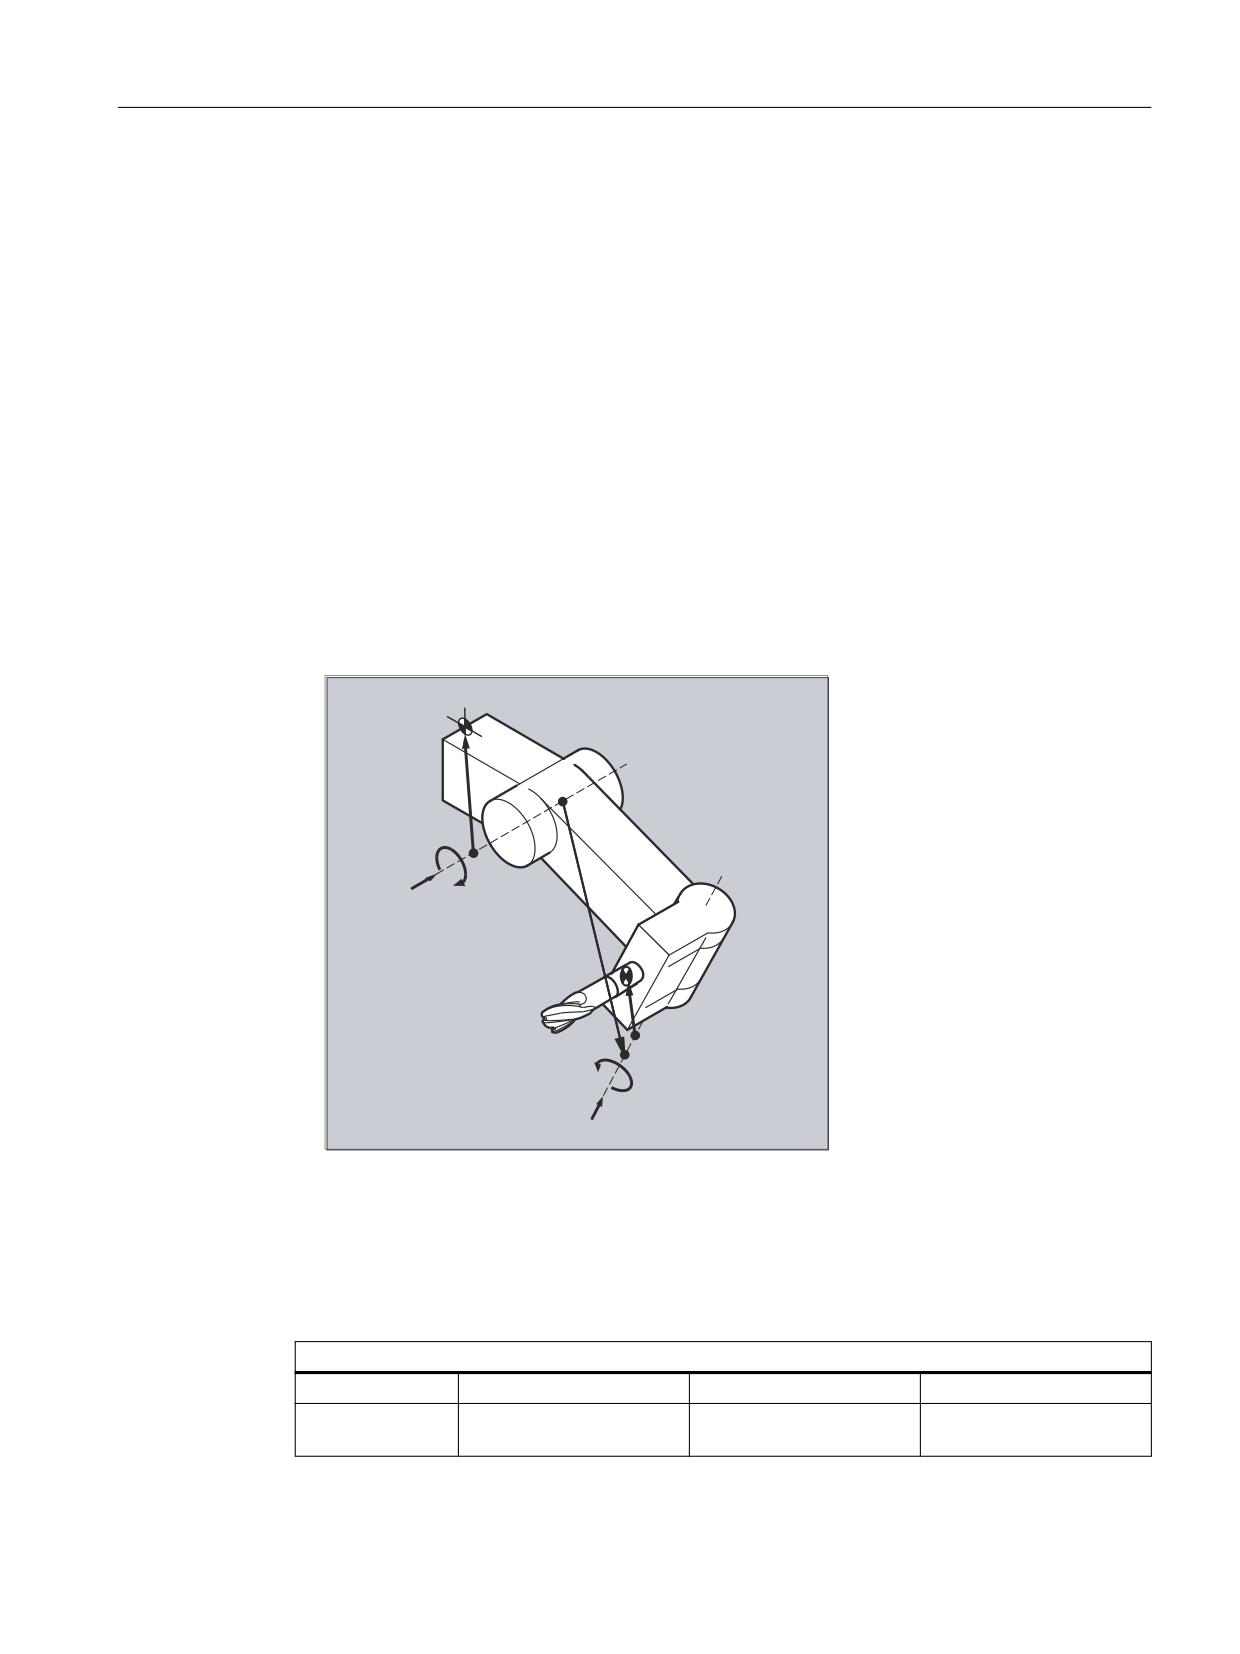
Инструментальный суппорт может выполнять ориентацию инструмента во всех
возможных пространственных направлениях только в том случае, если
• Имеется две оси вращения V1 и V2 .
• Оси вращения располагаются вертикально друг на друге.
• Продольная ось инструмента располагается вертикально на второй оси вращения V2.
Программирование ЧПУ
802
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.13 Коррекции инструмента
Дополнительно для станков, для которых должны быть возможны любые ориентации,
существует следующее требование:
• Ориентация инструмента должна стоять вертикально на первой оси вращения V1.
Функция
Кинематика инструментального суппорта макс. с двумя осями вращения v1 или v2
описывается 17 системными переменными $TC_CARR1[m] до $TC_CARR17[m]. Описание
инструментального суппорта состоит из:
• векторного расстояния от первой оси вращения до исходной точки
инструментального суппорта I1, векторного расстояния от первой до второй оси
вращения I2, векторного расстояния от второй оси вращения до исходной точки
инструмента I3.
• векторов направления обеих осей вращения V1, V2.
• углов поворота α1, α2 вокруг обеих осей. Углы поворота подсчитываются
положительно при направлении взгляда в сторону векторов осей вращения по
часовой стрелке.
l1
V
1
¥Æ
1
l2
l
3
¥Æ
2
V
2
Для станков с подвижной кинематикой (могут вращаться как инструмент, так и деталь)
к системным переменным были добавлены элементы $TC_CARR18[m] до
$TC_CARR23[m].
Параметры
Функция системных переменных для ориентируемых инструментальных суппортов
Обозначение
Компонент x
Компонент y
Компонент z
l1 вектор смеще-
$TC_CARR1[m]
$TC_CARR2[m]
$TC_CARR3[m]
ния
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
803
Расширенное программирование
4.13 Коррекции инструмента
Функция системных переменных для ориентируемых инструментальных суппортов
l2 вектор смеще-
$TC_CARR4[m]
$TC_CARR5[m]
$TC_CARR6[m]
ния
v1 ось вращения
$TC_CARR7[m]
$TC_CARR8[m]
$TC_CARR9[m]
v2 ось вращения
$TC_CARR10[m]
$TC_CARR11[m]
$TC_CARR12[m]
α1 угол поворота
$TC_CARR13[m]
α2 угол поворота
$TC_CARR14[m]
l3 вектор смеще-
$TC_CARR15[m]
$TC_CARR16[m]
$TC_CARR17[m]
ния
Расширения системных переменных для ориентируемых инструментальных суппортов
Обозначение
Компонент x
Компонент y
Компонент z
l4 вектор смеще-
$TC_CARR18[m]
$TC_CARR19[m]
$TC_CARR20[m]
ния
Идентификатор
Идентификаторы осей вращения v1и v2 (предустановка ноль)
оси ось
$TC_CARR21[m]
вращения v1
$TC_CARR22[m]
ось вращения v2
Тип кинематики
$TC_CARR23[m]
Tool
Тип кинематики-T ->
Тип кинематики-P ->
Тип кинематики-M
Part
Вращается только ин-
Вращается только деталь
Вращаются деталь & ин-
Mixed mode
струмент (предустанов-
струмент
ка).
Смещение
Угол в градусах осей вращения v1и v2 при принятии первичной установки
оси вращения v1
$TC_CARR24[m]
оси вращения v2
$TC_CARR25[m]
Угловое
Смещение торцового зубчатого зацепления в градусах осей вращения v1и v2
смещение оси
$TC_CARR26[m]
вращения v1
$TC_CARR27[m]
оси вращения v2
Угловая разре-
Инкремент торцового зубчатого зацепления в градусах осей вращения v1и v2
шающая спо-
$TC_CARR28[m]
собность
$TC_CARR29[m]
v1 ось вращения
v2 ось вращения
Мин. позиция
Программный лимит для мин. позиции осей вращения v1и v2
ось вращения v1
$TC_CARR30[m]
ось вращения v2
$TC_CARR31[m]
Макс. позиция
Программный лимит для макс. позиции осей вращения v1и v2
ось вращения v1
$TC_CARR32[m]
ось вращения v2
$TC_CARR33[m]
Имя инструмен-
Вместо цифры инструментальный суппорт может получить имя.
тального суп-
$TC_CARR34[m]
порта
Пользователь:
Предполагаемое использование в измерительных циклах пользователя.
имя оси 1
$TC_CARR35[m]
имя оси 2
$TC_CARR36[m]
идентификатор
$TC_CARR37[m]
Позиция
$TC_CARR38[m]
$TC_CARR39[m]
$TC_CARR40[m]
Программирование ЧПУ
804
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.13 Коррекции инструмента
Расширения системных переменных для ориентируемых инструментальных суппортов
Точное
Параметры, которые могут быть прибавлены к значениям
смещение
в базовых параметрах.
l1 вектор смеще-
$TC_CARR41[m]
$TC_CARR42[m]
$TC_CARR43[m]
ния
l2 вектор смеще-
$TC_CARR44[m]
$TC_CARR45[m]
$TC_CARR46[m]
ния
l3 вектор смеще-
$TC_CARR55[m]
$TC_CARR56[m]
$TC_CARR57[m]
ния
l4 вектор смеще-
$TC_CARR58[m]
$TC_CARR59[m]
$TC_CARR60[m]
ния
v1 ось вращения
$TC_CARR64[m]
v2 ось вращения
$TC_CARR65[m]
Примечание
Пояснения к параметрам
С "m" указывается соответствующий номер описываемого инструментального суппорта.
$TC_CARR47 до $TC_CARR54, а также $TC_CARR61 до $TC_CARR63, не определены и
приводят к аварийному сообщению при попытке обращения по чтению или записи.
Начальные или конечные точки векторов расстояния на осях могут выбираться
свободно. Углы поворота α1, α2 вокруг обеих осей в исходном состоянии
инструментального суппорта определяются с 0°. Таким образом, для описания
кинематики инструментального суппорта имеется бесконечное число возможностей.
Инструментальные суппорта с только одной или без осей вращения могут быть описаны
через установку на ноль векторов направления одной или обеих осей вращения.
Для инструментального суппорта без оси вращения векторы расстояния действуют как
дополнительные коррекции инструмента, компонент которых не затрагиваются
переключением плоскостей обработки (G17 до G19)°.
Расширения параметров
Параметры осей вращения
Системные переменные были дополнены строками $TC_CARR24[m] до $TC_CARR33[m] и
описаны следующим образом:
Смещение осей
Изменение позиции оси вращения v1 или v2 при первичной установке
вращения v1, v2
ориентируемого инструментального суппорта.
Угловое смеще-
Смещение или угловая разрешающая способность торцового зубчатого
ние/ угловая раз-
зацепления осей вращения v1 и v2. Запрограммированный или вычислен-
решающая
ный угол округляется до ближайшего значения, получаемого при целом
способность осей
n из phi = s + n * d.
вращения v1, v2
Мин. и макс.
Мин. позиция/макс. позиция оси вращения, предельный угол (программ-
позиция оси
ный лимит) оси вращения v1 и v2.
вращения v1, v2
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
805
Расширенное программирование
4.13 Коррекции инструмента
Параметры для пользователя
$TC_CARR34 до $TC_CARR40 содержат параметры, свободно доступные пользователю,
которые до ПО 6.4 стандартно более не обрабатываются в NCK или не имеют значения.
Параметры точного смещения
$TC_CARR41 до $TC_CARR65 содержат параметры точного смещения, которые могут
прибавляться к значениям в базовых параметрах. Согласованное с базовым параметром
значение точного смещения получается через прибавление значения 40 к номеру
параметра.
Пример
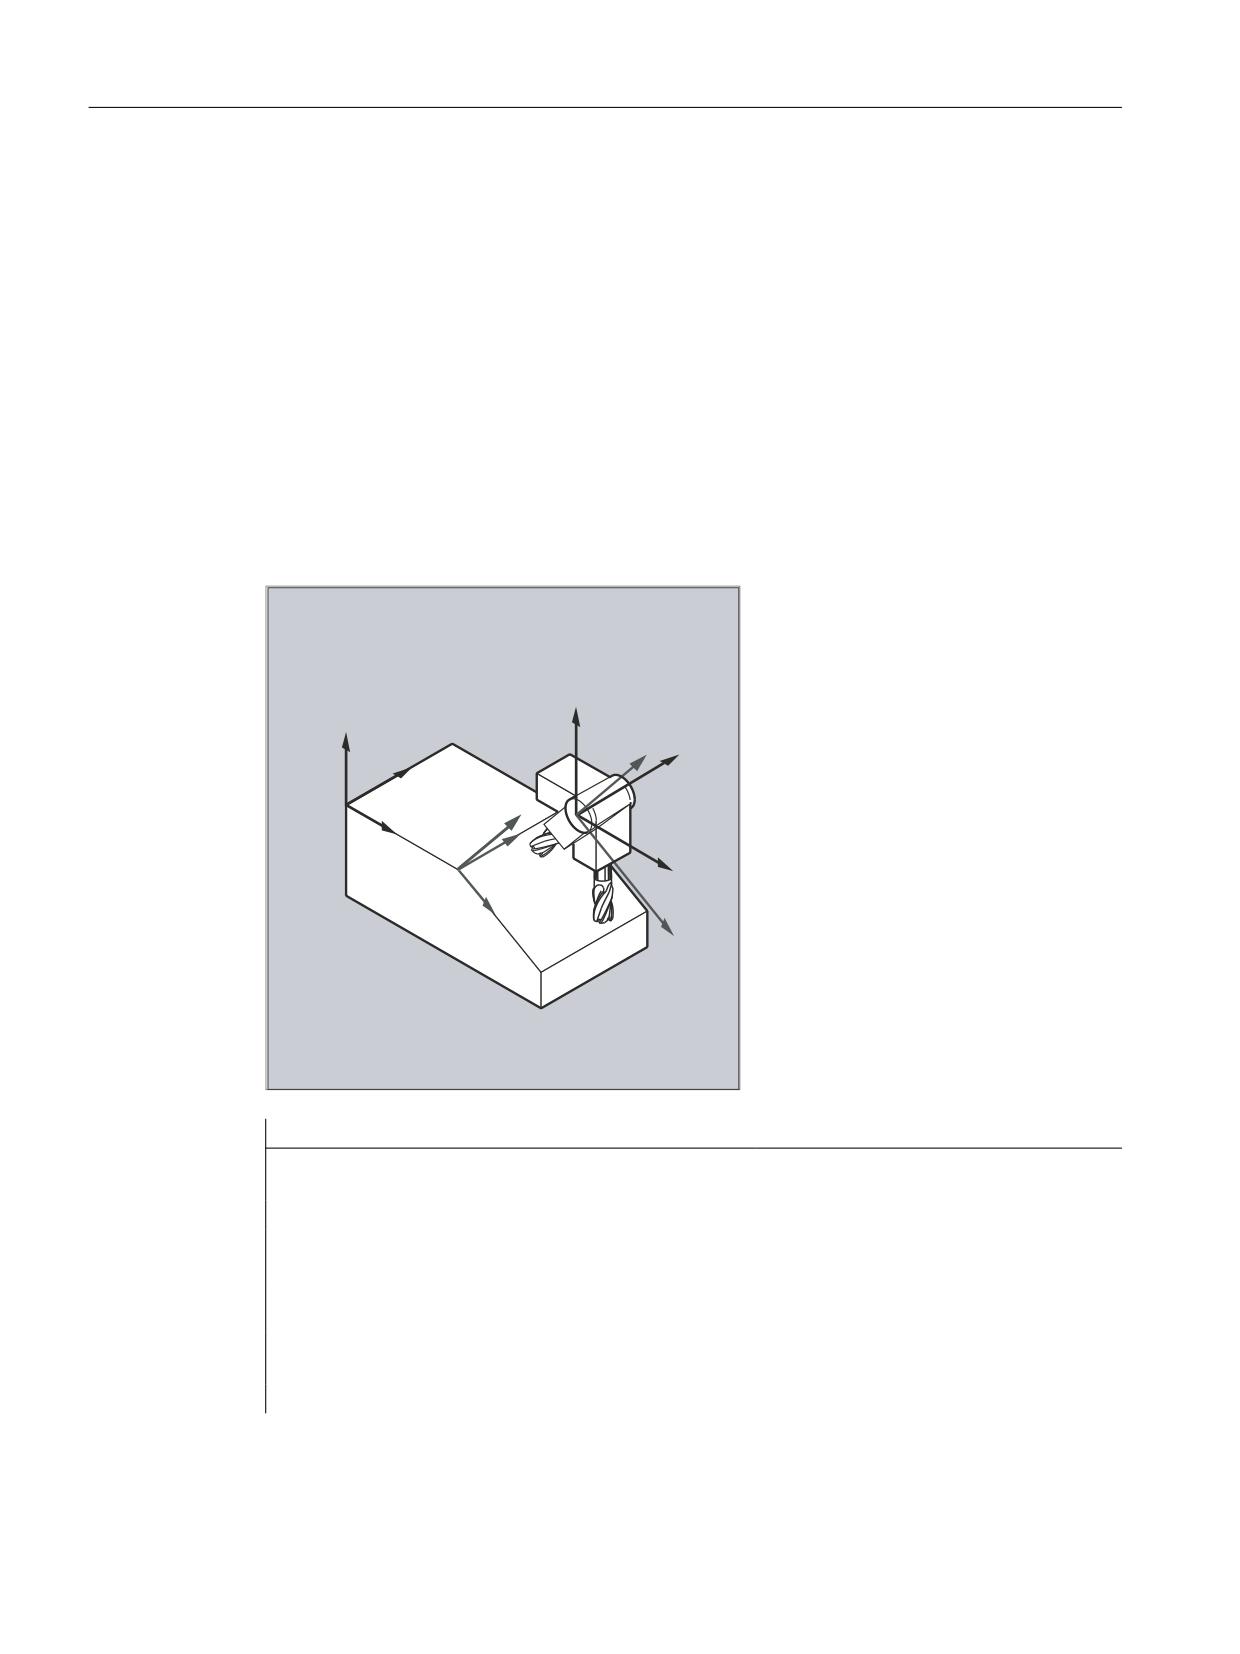
Используемый в следующим примере инструментальный суппорт может быть
полностью описан через вращение вокруг оси Y.
z
z
Z Y
Y
Z
X
Y
X
X
X
Программный код
Комментарий
N10 $TC_CARR8[1]=1
; Определение компонента Y первой оси
вращения инструментального суппорта 1.
N20 $TC_DP1[1,1]=120
; Определение концевой фрезы.
N30 $TC_DP3[1,1]=20
; Определение концевой фрезы с длиной 20
мм.
N40 $TC_DP6[1,1]=5
; Определение концевой фрезы с радиусом 5
мм.
N50 ROT Y37
; Определение фрейма с вращением в 37° во-
круг оси Y.
N60 X0 Y0 Z0 F10000
; Подвод в исходную позицию.
Программирование ЧПУ
806
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.13 Коррекции инструмента
Программный код
Комментарий
N70 G42 CUT2DF TCOFR TCARR=1 T1 D1 X10
; Установить коррекцию радиуса, коррекцию
длин инструмента в повернутом фрейме, вы-
брать инструментальный суппорт 1, инстру-
мент 1.
N80 X40
; Выполнить обработку при повороте на 37°.
N90 Y40
N100 X0
N110 Y0
N120 M30
Дополнительная информация
Подвижная кинематика
Для станков с подвижной кинематикой (вращается как инструмент, так и деталь) к
системным переменным были добавлены строки $TC_CARR18[m] до $TC_CARR23[m] и
они были описаны следующим образом:
Поворотный инструментальный стол, состоящий из:
• векторного расстояния от второй оси вращения V2 до исходной точки поворотного
инструментального стола I4 третьей оси вращения.
Круговые оси, состоящие из:
• обеих идентификаторов канала для исходной точки осей вращения V1и V2, к позиции
которых при необходимости выполняется обращение при определении ориентации
ориентируемого инструментального суппорта.
Тип кинематики с одним из значений T, P или M:
• Тип кинематики T: вращается только инструмент.
• Тип кинематики Р: вращается только деталь.
• Тип кинематики М: вращаются инструмент и деталь.
Удаление данных инструментального суппорта
С помощью $TC_CARR1[0]=0 могут быть удалены данные всех блоков данных
инструментального суппорта.
Типу кинематики $TC_CARR23[T]=T должна быть присвоена одна из трех допустимых
прописных или строчных букв (T,P,M) и по этой причине он не должен быть удален.
Изменение данных инструментального суппорта
Любое из описанных значений может быть изменено посредством присваивания нового
значения в программе обработки детали. Любой другой символ, кроме T, P или M,
приводит при попытке активации ориентируемого инструментального суппорта к
ошибке.
Чтение данных инструментального суппорта
Любое из описанных значений может быть считано посредством присваивания
переменной в программе обработки детали.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
807
Расширенное программирование
4.13 Коррекции инструмента
Точные смещения
Недопустимое значение точного смещения определяется только тогда, когда
активируется ориентируемый инструментальный суппорт, который содержит такое
смещение и одновременно установочные данные SD42974
$SC_TOCARR_FINE_CORRECTION = TRUE
Величина допустимого точного смещения ограничивается через машинные данные до
макс. допустимого значения.
4.13.9
Коррекция длин инструмента для ориентируемого инструментального
суппорта (TCARR, TCOABS, TCOFR, TCOFRX, TCOFRY, TCOFRZ)
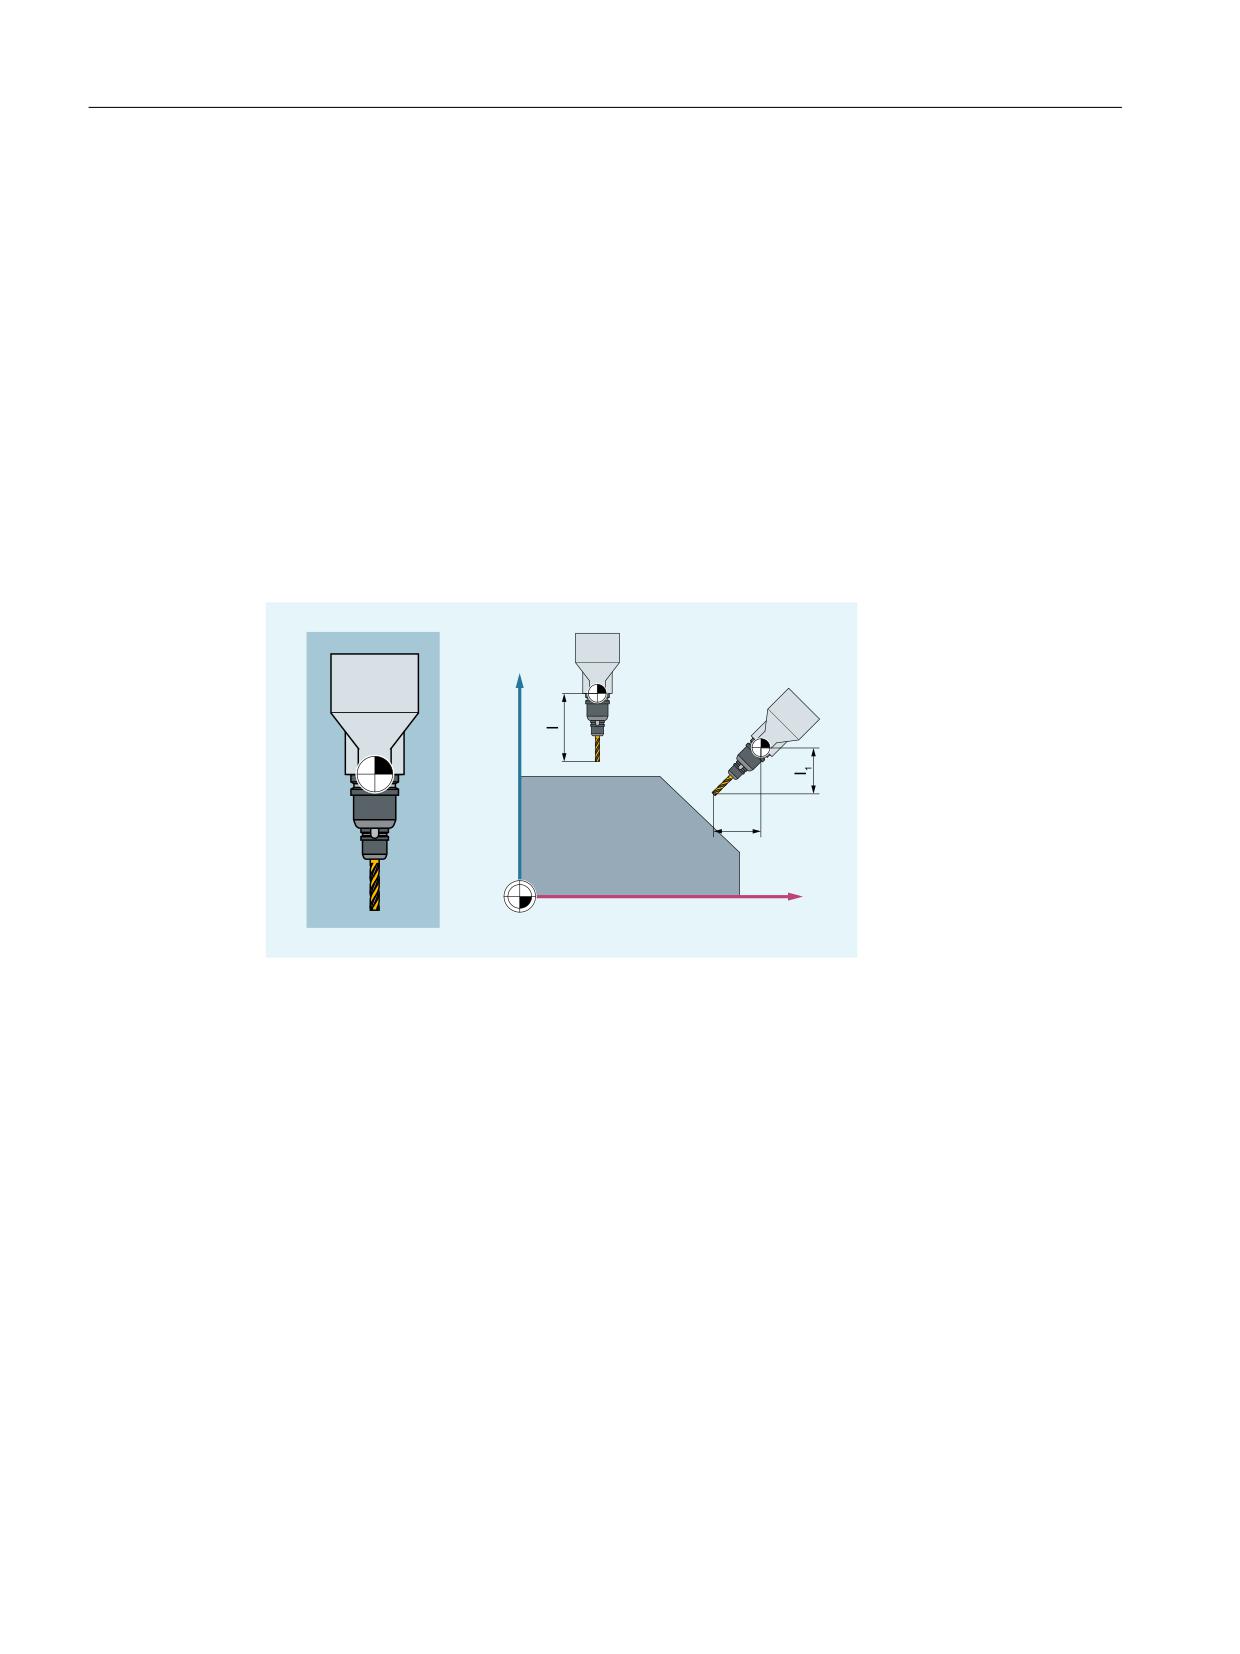
При изменении ориентации инструментального суппорта и тем самым инструмента в
пространстве изменяются и его компоненты длин:
=
7
,
;
T
Исходная точка инструментального суппорта
I1, I2
Компоненты длин инструмента
Поэтому после переоснащения, к примеру, посредством ручной установки или замены
инструментального суппорта с фиксированной точной установкой в пространстве,
необходимо заново определить его компоненты длин инструмента. Для этого есть
команды группы G 42 "Инструментальный суппорт".
Синтаксис
TCARR=<m>
TCOABS
TCOFR
TCOFRZ/TCOFRY/TCOFRX
Программирование ЧПУ
808
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.13 Коррекции инструмента
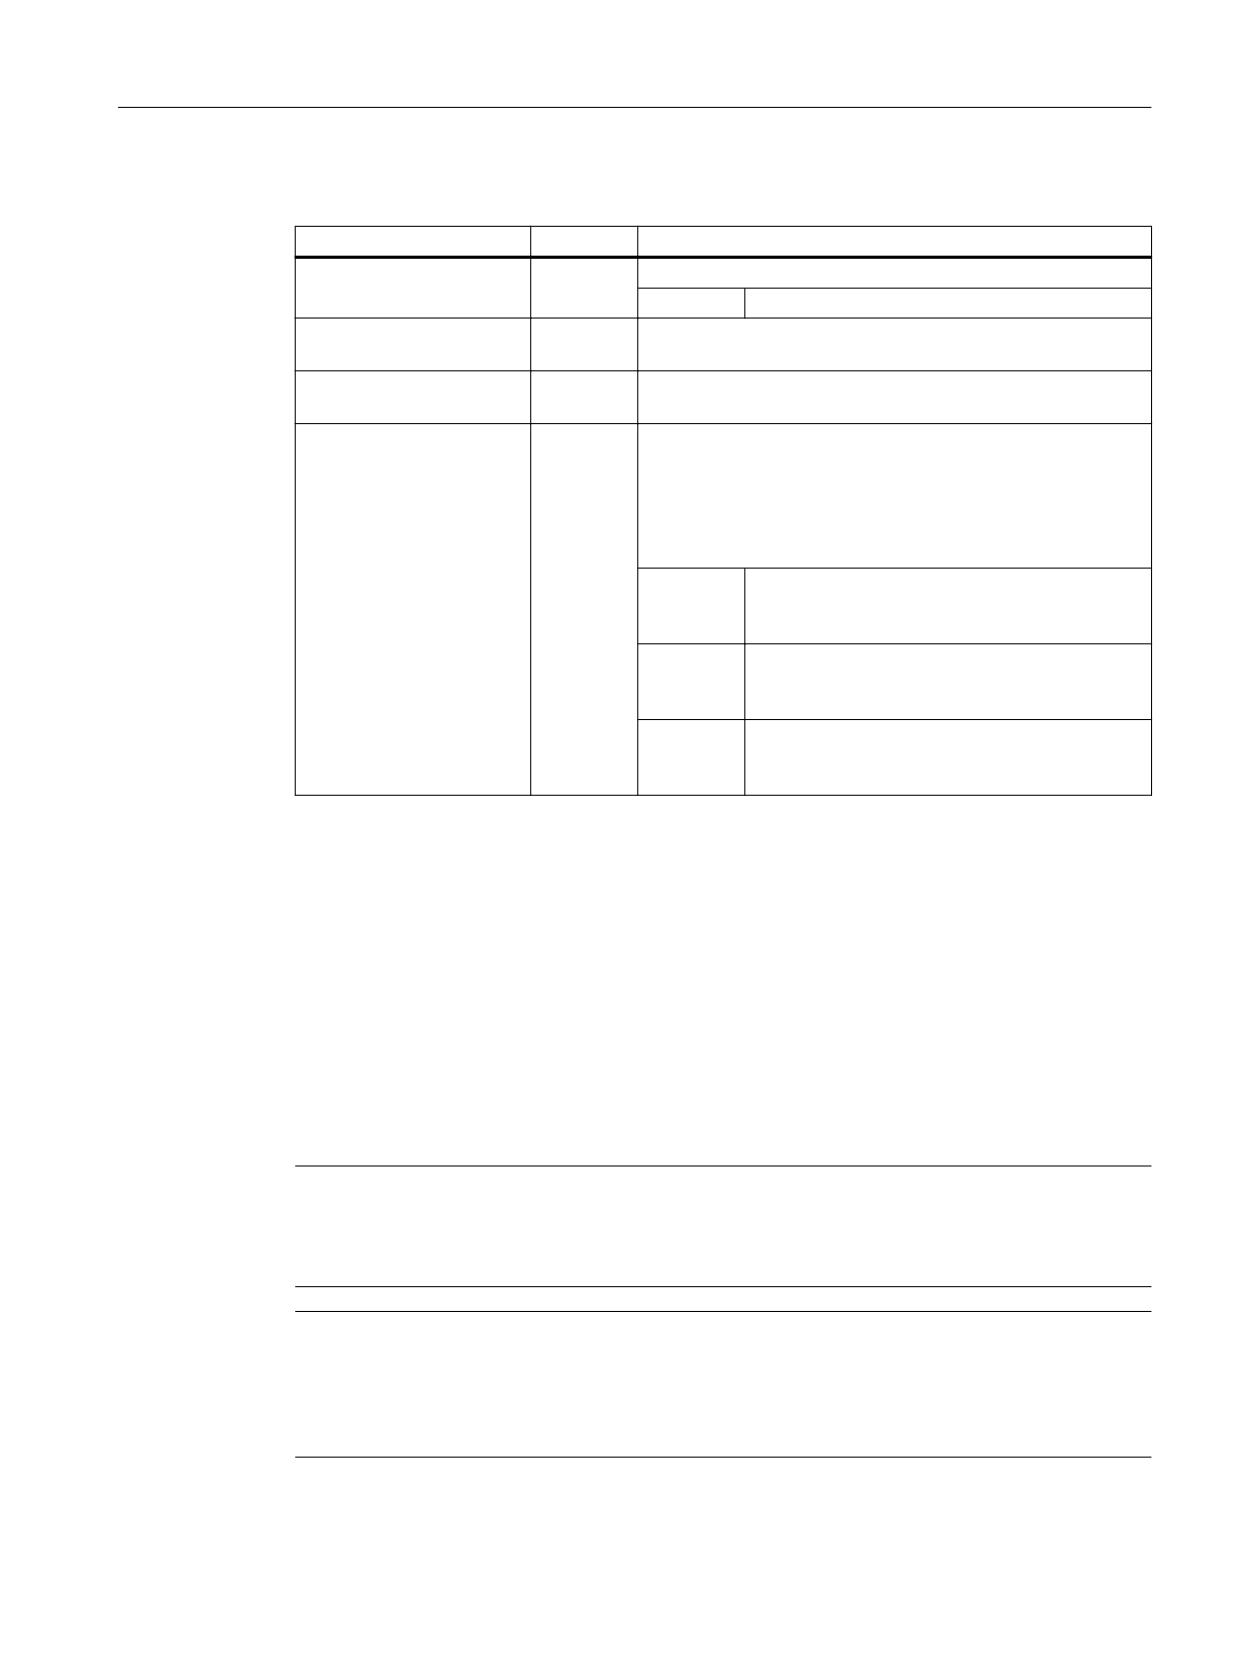
Объяснение
Элемент
Тип
Значение
TCARR=<m>
Адрес
Запросить инструментальный суппорт
<m>
Номер инструментального суппорта
TCOABS
G-коман-
Определить компоненты длин инструмента из актуаль-
да
ной ориентации инструментального суппорта
TCOFR
G-коман-
Определить компоненты длин инструмента из ориента-
да
ции активного фрейма
TCOFRZ/TCOFRY/
G-коман-
Команда TCOFRX/TCOFRY/TCOFRZ исходит от ориентиро-
TCOFRX
да
ванного в соответствующем направлении (X/Y/Z) инстру-
мента и вычисляет углы установки ориентируемого ин-
струментального суппорта, так что посредством активно-
го фрейма выполняется ориентация инструмента в том
же направлении.
TCOFRZ
Ориентированный в направлении Z инстру-
мент направлен так, что в активном фрейме
он также ориентирован в направлении Z.
TCOFRY
Ориентированный в направлении Y инстру-
мент направлен так, что в активном фрейме
он также ориентирован в направлении Y.
TCOFRX
Ориентированный в направлении X инстру-
мент направлен так, что в активном фрейме
он также ориентирован в направлении X.
Дополнительная информация
Подбор инструментального суппорта (TCARR)
С инструментальным суппортом связан блок данных инструментального суппорта,
описывающий его геометрию. Если в момент выбора инструментального суппорта
инструмент активен, инструмент присваивается новому выбранному
инструментальному суппорту, и данные геометрии инструментального суппорта
немедленно активируются. Смена или новое программирование активного инструмента
не требуется. Если активируется новый инструмент, то он обрабатывается так, как если
бы он был установлен на активный инструментальный суппорт.
TCARR=0 отключает активный инструментальный суппорт.
Примечание
Актуальные данные геометрии инструментального суппорта можно определить и в
программе ЧПУ через соответствующие системные переменные (см. раздел "Доступ к
блокам данных инструментального суппорта").
Примечание
С точки зрения СЧПУ номера инструментальных суппортов <m> и номера инструментов
<n> можно комбинировать свободно. В реальном приложении комбинации могут
исключаться по причинам, связанным с обработкой или механикой. СЧПУ не проверяет
на наличие комбинаций, имеющих смысл.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
809
Расширенное программирование
4.13 Коррекции инструмента
Доступ к блокам данных инструментального суппорта
Доступ к актуальным данным геометрии инструментального суппорта из программы
ЧПУ следующий:
• Запись:
$TC_CARR<n>[<m>]=<значение>
• Чтение:
<значение>=$TC_CARR<n>[<m>]
(<значение> должно быть переменной типа данных REAL)
Ели указанный инструментальный суппорт не определен, отображается аварийное
сообщение.
Обнуление блоков данных инструментального суппорта
Из программы ЧПУ все значения всех блоков данных инструментального суппорта
можно удалить следующей командой:
$TC_CARR1[0] = 0
Отдельные блоки данных инструментального суппорта можно удалять выборочно
посредством предварительно определенной процедуры DELTC.
Действие выбора инструментального суппорта
Инструментальный суппорт начинает действовать, если активированы и
инструментальный суппорт, и инструмент. Выбор лишь одного инструментального
суппорта не имеет действия.
Действие выбора инструментального суппорта зависит от команды G-группы 42
(инструментальный суппорт), запрограммированной вместе с TCARR.
Смена G-команды из этой группы вызывает повторное вычисление компонентов длин
инструмента, если инструментальный суппорт активен.
Коррекция длин инструмента из ориентации инструментального суппорта (TCOABS)
TCOABS вычисляет коррекцию длин инструмента из актуальных углов ориентации
инструментального суппорта; зафиксированы в системных переменных $TC_CARR13 и
$TC_CARR14. Учитываемая ориентация не зависит от ориентации активного фрейма.
Определение кинематики инструментального суппорта с системными переменными
представлено в главе "Кинематика инструментального суппорта (Страница 802)"
Руководства по программированию - Программирование ЧПУ".
Определение компонентов длин инструмента по ориентации активного фрейма
(TCOFR)
При TCOFR углы ориентации инструментального суппорта определяются по ориентации
активного фрейма Но зафиксированные в данных инструментального суппорта
значения сохраняются неизменными. Поэтому они также используются, чтобы снять
многозначность, получаемую при вычислении углов поворота по фрейму (см.
следующий абзац).
Многозначности
Определенную заданную посредством фрейма ориентацию инструмента можно
установить с помощью двух осей, как правило, через две различные пары углов
Программирование ЧПУ
810
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.13 Коррекции инструмента
поворота. Из этих двух возможных позиций СЧПУ выбирает такую, при которой углы
поворота расположены как можно ближе к запрограммированным углам поворота.
Примечание
Во всех случаях возникновения многозначности, как правило, необходимо сохранить
ожидаемые из фрейма углы в данных инструментального суппорта.
Ориентация инструмента в активном фрейме (TCOFRZ/TCOFRY/TCOFRX)
Независимо от активной ориентации команда TCOFRX/TCOFRY/TCOFRZ исходит при
вычислении углов установки инструментального суппорта из ориентации в направлении
X/Y/Z. Выбор плоскости обработки (G17/G18/G19) не влияет на ориентацию в активном
фрейме. Но он влияет на вычисление коррекции длин инструмента.
Смена фрейма
После выбора инструмента пользователь может сменить фрейм. Это не влияет на
компоненты коррекции на длину инструмента.
Определенные через фреймы углы поворота не влияют на углы поворота, сохраненные
в данных инструментального суппорта. При переключении с TCOFR на TCOABS исходные
(запрограммированные) углы поворота в данных инструментального суппорта снова
активируются.
Повторное вычисление коррекции длин инструмента
Для нового вычисления коррекции длин инструмента после смены фрейма необходимо
заново выбрать инструмент. При вычислении коррекции длин инструмента на
промежуточном этапе вычисляется и угол поворота инструментального суппорта.
Поскольку у инструментальных суппортов с двумя осями вращения, как правило,
существует две пары углов поворота, с помощью которых ориентация инструмента
может быть согласована с активным фреймом, то зафиксированные в данных
инструментального суппорта значения углов поворота хотя бы приблизительно должны
соответствовать установленным механически углам поворота.
Примечание
Практически во всех случаях, при которых может возникнуть многозначность,
необходимо сохранить ожидаемые из фрейма углы в данных инструментального
суппорта.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
811
Расширенное программирование
4.13 Коррекции инструмента
Примечание
Ориентация инструмента должна быть вручную согласована с активным фреймом.
Примечание
СЧПУ не может проверить вычисленный через ориентацию фрейма угол поворота на
предмет возможности его установки на станке. Если конструкция станка такова, что оси
вращения инструментального суппорта не могут достигнуть вычисленной через
ориентацию фрейма ориентации инструмента, то выводится ошибка.
Примечание
Комбинация точной коррекции инструмента и функциональностей для коррекции длин
инструмента при подвижных инструментальных суппортах запрещена. При попытке
одновременного вызова обеих функций, следует сообщение об ошибке.
Примечание
TOFRAME (Страница 342) позволяет определить фрейм на основе направления
ориентации выбранного инструментального суппорта.
Примечание
При активной трансформации ориентации (3-, 4-, 5-осевая трансформация) можно
выбрать инструментальный суппорт с отличной от нулевого положения ориентацией,
ошибка при этом не выводится.
Примечание
С активным фреймом без вращения ориентация посредством TCOFRX/TCOFRY/TCOFRZ
ведет к тривиальному решению, поскольку ориентация инструмента уже указывает в
направлении X/Y/Z.
Ориентация в направлении Z (TOFRAME)
Команда TOFRAME G-группы 53 (Вращение фрейма относительно инструмента)
позволяет задать фрейм, направление Z которого параллельно направлению
ориентации выбранного инструментального суппорта.
Если нет активного инструментального суппорта или активен инструментальный суппорт
без изменения ориентации, то направление Z в новом фрейме следующее:
• При G17 идентично старому направлению Z
• При G18 идентично старому направлению Y
• При G19 идентично старому направлению X
Передаваемые параметры стандартных и измерительных циклов
Для передаваемых параметров стандартных и измерительных циклов действуют
определенные диапазоны значений.
Программирование ЧПУ
812
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2

Расширенное программирование
4.13 Коррекции инструмента
В значениях углов заданы следующие диапазоны значений:
Вращение вокруг
Диапазон значений
1-я гео-ось
-180 ° ≤ угол ≤ +180 °
2-я гео-ось
-90 ° ≤ угол ≤ +90 °
3-я гео-ось
-180 ° ≤ угол ≤ +180 °
Примечание
При передаче угловых значений в стандартный или измерительный цикл учитывать:
Значения меньше дискретности вычисления ЧПУ округлять до нуля!
Дискретность вычисления ЧПУ для угловых позиций установлена в машинных данных:
MD10210 $MN_INT_INCR_PER_DEG
4.13.10
Модифицирование ориентируемых инструментальных суппортов после
замеров станка (CORRTC)
Функция CORRTC позволяет записывать измеренные элементы кинематической цепи
инструментального магазина в специальные элементы коррекции.
Примечание
Записанные при помощи функции CORRTC значения коррекции не сразу вступают в силу
в инструментальном магазине. Значения коррекции вступают в силу только после
отмены инструментального магазина, применения NEWCONF и выбора
инструментального магазина.
Синтаксис
<_Corr_Status> = CORRTC(<_Corr_Vect>, <_Corr_Index>, <_Corr_Mode>,
[ <_No_Alarm>])
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
813
Расширенное программирование
4.13 Коррекции инструмента
Объяснение
CORRTC:
Вызов функции
<_Corr_Status>:
Возвращаемое значение функции
Тип данных:
INT
Значения:
0
Функция была выполнена без ошибок.
1
Нет активного инструментального магазина.
2
Активный инструментальный магазин не был определен посредством
кинематических цепей.
10
Параметр вызова <_Corr_Index> отрицательный.
11
Параметр вызова <_Corr_Mode> отрицательный.
12
Недействительная ссылка на сегмент подцепочки (_CORR_INDEX).
13
На сегменте, на который выполняется ссылка параметром
_CORR_INDEX, элемент коррекции не определен
($TC_CARR_CORR_ELEM).
20
100-я позиция _CORR_MODE недействительна. Допустимы только зна-
чения 0 и 1.
21
1000-я позиция _CORR_MODE недействительна. Допустимы только зна-
чения 0 и 1.
30
При коррекции вектора смещения отклонение по сравнению с теку-
щим значением, по меньшей мере, в одной координате больше макси-
мального значения, заданного в установочных данных SD41612
$SN_CORR_TOCARR_LIN_MAX.
31
Попытка записи системной переменной была отклонена из-за отсут-
ствия прав записи.
<_Corr_Vect>:
Вектор коррекции
Содержание вектора коррекции определяется последующими параметрами <Corr_Index>
и <_Corr_Mode>.
Если <_Corr_Status> = 30, содержание вектора перезаписывается (см. выше).
Тип данных:
REAL
<_Corr_Index>:
Означает сегмент, для которого необходимо скорректировать вектор направления элемента
коррекции.
Тип данных:
INT
Программирование ЧПУ
814
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.13 Коррекции инструмента
<_Corr_Mode>:
Режим коррекции
Тип данных:
INT
Параметр <Corr_Mode> записан в десятичном коде (с 1-й позиции по 1000-ю позицию).
1-я
Зарезервировано
позиция:
10-я
Определяет, как необходимо модифицировать элемент коррекции, на кото-
позиция:
рый ссылается содержание <_Corr_Index>.
xx0x
Вектор коррекции записывается непосредственно в элемент кор-
рекции.
Этот вариант можно использовать для непосредственного описания
элемента коррекции, причем не требуется знать индекс <n> соот-
ветствующих системных данных ($NK_OFF_DIR[<n>, ...]).
xx1x
Как 0, но с тем отличием, что переданное значение коррекции ин-
терпретируется в мировой системе координат.
Разница между вариантами 0 и 1 всегда возникает в случае, если
кинематическая цепь содержит в исходном положении (позиции
всех круговых осей равны 0) дополнительные вращения.
xx2x
Как 1, но с тем отличием, что значение коррекции относится ко все-
му сегменту, т. е. в элемент коррекции вносится такое значение, что
весь сегмент достигает длины, определенной посредством значе-
ния коррекции.
100-я
Определяет, как следует интерпретировать содержание парамет-
позиция:
ра <_Corr_Vect>.
x0xx
Переданный вектор коррекции <_Corr_Vect> содержит всю но-
вую длину элемента коррекции или сегмента, на который ссылает-
ся <_Corr_Index> в сочетании с 10-й позицией <_Corr_Mode>
(абсолютная коррекция).
x1xx
Переданный вектор коррекции <_Corr_Vect> содержит только
разницу по отношению к текущей длине элемента коррекции или
сегмента, на который ссылается <_Corr_Index> в сочетании с 10-й
позицией <_Corr_Mode> (инкрементальная коррекция).
1000-я
Определяет, необходимо ли ограничить максимально допустимую коррек-
позиция:
цию при помощи установочных данных $SN_ CORR_TOCARR_LIN_MAX.
0xxx
Контроль предельных значений активен.
1xxx
Контроль предельных значений подавлен.
<_No_Alarm>:
Поведение в случае аварийного сообщения (возвращаемое значение > 0) (опционально)
Тип данных:
BOOL
Значение:
FALSE (по
В случае ошибки выполнение программы останавливается, и
умолча-
выводится аварийное сообщение.
нию)
TRUE
В случае ошибки выполнение программы не останавливается и
аварийное сообщение не отображается.
Пример использования: Специализированная реакция соглас-
но возвращаемому значению
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
815
Расширенное программирование
4.13 Коррекции инструмента
Дополнительная информация по CORRTC
Кинематическая структура инструментального магазина описывается посредством
одной (тип T и тип P) или двух (тип M) кинематических цепей (подцепочек), исходящих из
соответствующей исходной точки (исходной точки машины или исходной точки
инструментального суппорта). Одна из этих цепей - цепь инструмента - заканчивается
в исходной точке инструмента, другая - цепь детали - в нулевой точке базовой
кинематической системы (BKS).
Функция CORRTC записывает осевые направления в станках с инструментальными
магазинами в специальные элементы коррекции. Кинематическая цепь описывается,
кроме прочего, посредством элементов типа OFFSET, определяемых посредством
$NK_TYPE.
CORRTC работает с сегментами.
Обе подцепочки могут подразделяться не более чем на четыре сегмента:
• Сегмент 1 начинается в стартовой точке цепочки и заканчивается на первой круговой
оси.
• Сегмент 2 - сегмент между круговой осью 1 и круговой осью 2.
• Сегмент 3 - сегмент между круговой осью 2 и концом цепочки.
На следующем рисунке показан ориентируемый инструментальный суппорт с
2 круговыми осями.
,
͓͔͙͌͊͌͘
̯͕͔͇͋ͦ͘͜ ͙͕͇͑͞ ͙͇͋͌͒͏
͖͌ͣ͝ ͙͇͋͌͒͏
͕͔͔͇͑͌ͦ͞
͙͕͇͑͞ ͑͏͔͓͇͙͌͏͕͌͑͐͘͞ ͖͌͝͏
,
͓͔͙͌͊͌͘
,
͓͔͙͌͊͌͘
Y
˞
Y
˞
̴͚͉͇͒͌ͦ ͙͕͇͑͞ ͓͏͕͉͕͗͐
͘͏͙͓͌͘͢ ͕͕͑͗͋͏͔͇͙
Рисунок 4-12
Пример CORRTC
Сегменты имеют однозначное определение: При следовании по кинематической
подцепочке от ее стартовой точки до конечной точки получается, что у первого
сегмента - индекс 1, у следующего сегмента - индекс 2 и т. д.
Элементы коррекции
На каждый постоянный элемент кинематической цепи (элемент цепи типа
$NK_TYPE[<n>] = "OFFSET") в каждом из этих сегментов можно ссылаться посредством
системной переменной $TC_CARR_CORR_ELEM [, 0 ... 3]. При помощи функции CORRTC в
обозначенные таким образом элементы записываются значения коррекции,
установленные при замерах станка.
Последовательность ссылок в $TC_CARR_CORR_ELEM[m, 0..3] должна соответствовать
описанным выше сегментам, т. е., в $TC_CARR_CORR_ELEM[m, 0] может находиться
только элемент цепи, относящийся к вектору смещения l1, и т. д.
Программирование ЧПУ
816
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.13 Коррекции инструмента
При этом исходное значение - это всегда значение, действующее в инструментальном
магазине, активном при вызове CORRTC. Измененное после выбора инструментального
магазина содержание данных кинематики в сохранении данных не влияет на действие
функции CORRTC.
4.13.11
Коррекция длин инструмента Online (TOFFON, TOFFOF)
Через системную переменную $AA_TOFF[<n> ] возможно трехмерное наложение
эффективных длин инструмента согласно трем направлениям инструмента в реальном
времени.
В качестве индекса <n> используются три идентификатора гео-осей. Тем самым, число
активных направлений коррекции определено через активные в это же время гео-оси.
Все коррекции могут быть активны одновременно.
Функция коррекции длин инструмента Online может использоваться для:
• Трансформация ориентации TRAORI
• Ориентируемого инструментального суппорта TCARR
Примечание
Коррекция длин инструмента Online эта опция, требующая разрешения. Эта функция
имеет смысл только в комбинации с активной трансформацией ориентации или
активным ориентируемым инструментальным суппортом.
Синтаксис
TRAORI
TOFFON(<направление коррекции>[,<значение смещения>])
WHEN TRUE DO $AA_TOFF[<направление коррекции>]
; В синхронных действиях.
TOFFOF(<направление коррекции>)
Объяснение
TOFFON:
Активировать коррекцию длин инструмента Online
<направление коррекции>:
Направление инструмента (X, Y, Z), в котором дол-
жна действовать коррекция длин инструменте
Online.
<значение смещения>:
При активации для соответствующего направле-
ния коррекции может быть указано значение сме-
щения, которое сразу же выводится.
TOFFOF:
Сбросить коррекцию длин инструмента Online
Значения коррекции в указанном направлении коррекции сбрасываются и запу-
скается остановка предварительной обработки.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
817
Расширенное программирование
4.13 Коррекции инструмента
Примеры
Пример 1: Выбор коррекции длин инструмента
Программный код
Комментарий
MD21190 $MC_TOFF_MODE =1
; Подвод к абсолютным значениям.
MD21194 $MC_TOFF_VELO[0] =1000
MD21196 $MC_TOFF_VELO[1] =1000
MD21194 $MC_TOFF_VELO[2] =1000
MD21196 $MC_TOFF_ACCEL[0] =1
MD21196 $MC_TOFF_ACCEL[1] =1
MD21196 $MC_TOFF_ACCEL[2] =1
N5 DEF REAL XOFFSET
N10 TRAORI(1)
; Трансформация вкл.
N20 TOFFON(Z)
; Активация коррекции длин инструмента
Online для направления инструмента Z.
N30 WHEN TRUE DO $AA_TOFF[Z]=10 G4 F5
; Для направления инструмента Z выполняет-
ся интерполяция коррекции длин инструмента
10.
N100 XOFFSET=$AA_TOFF_VAL[X]
; Присвоить актуальную коррекцию в направле-
нии Х.
N120 TOFFON(X,-XOFFSET) G4 F5
; Для направления инструмента X коррекция
длин инструмента снова возвращается на 0.
Пример 2: Отмена коррекции длин инструмента
Программный код
Комментарий
N10 TRAORI(1)
; Трансформация вкл.
N20 TOFFON(X)
; Активация коррекции длин инструмента
Online для направления инструмента Х.
N30 WHEN TRUE DO $AA_TOFF[X] = 10 G4 F5
; Для направления инструмента Х выполняется
интерполяция коррекции длин инструмента 10.
N80 TOFFOF(X)
; Смещение позиции направления
инструмента X удаляется:
...$AA_TOFF[X]=0
Оси не перемещаются.
К актуальной позиции в WCS добавляется сме-
щение позиции согласно актуальной
ориентации.
Дополнительная информация
Подготовка кадра
При подготовке кадра на предварительной обработке действующее в главном ходе
актуальное смещение длин инструмента также учитывается. Для возможности
Программирование ЧПУ
818
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.13 Коррекции инструмента
практически полного использования макс. допустимых осевых скоростей необходимо
остановить подготовку кадра с остановкой предварительной обработки STOPRE при
установлении смещения инструмента.
Смещение инструмента всегда известно на момент предварительной обработки и тогда,
когда коррекции длин инструмента после старта программы более не изменяются, или
когда после изменения коррекций длин инструмента было обработано больше кадров,
чем буфер IPO может принять между предварительной обработкой и главным ходом.
Переменная $AA_TOFF_PREP_DIFF
Мера для разницы между актуальной действующей в интерполяторе коррекцией и
коррекцией, которая действовала на момент подготовки кадра, может быть запрошена
в переменной $AA_TOFF_PREP_DIFF[<n>] .
Установка машинных и установочных данных
Для коррекции длин инструмента Online имеются следующие системные данные:
• MD20610 $MC_ADD_MOVE_ACCEL_RESERVE (резерв ускорения для наложенного
движения)
• MD21190 $MC_TOFF_MODE
Содержание системной переменной $AA_TOFF[<n>] выводится или интегрируется как
абсолютное значение.
• MD21194 $MC_TOFF_VELO (скорость коррекции длин инструмента Online)
• MD21196 $MC_TOFF_ACCEL (ускорение коррекции длин инструмента Online)
• Установочные данные для задачи предельных значений:
SD42970 $SC_TOFF_LIMIT (верхняя граница значения коррекции длин инструмента)
4.13.12
Изменение данных коррекции для вращающихся инструментов
4.13.12.1
Вычисление ориентаций (ORISOLH)
Предварительно определенная функция ORISOLH помогает пользователю настраивать
позиции круговых осей станка так, чтобы токарный инструмент приводился в
определенное, не зависящее от кинематики положение относительно детали. В данном
случае исходят из того, что активна 6-осевая трансформация, параметры которой
заданы посредством кинематических цепей.
Доступны две основных функции:
• Точная установка инструмента
Задаются оба угла β и γ. Функция вычисляет необходимые для этого углы трёх осей
ориентации.
• Точная установка инструмента (прямая)
Задаются углы второй и третьей осей ориентации. Функция вычисляет по ним
соответствующие углы β и γ, а также угол недостающей первой оси ориентации.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
819
Расширенное программирование
4.13 Коррекции инструмента
Примечание
Последовательность осей ориентации
Если проходить кинематическую цепь, описывающую строение станка, от детали до
инструмента, то для последовательности трёх осей ориентации 6-осевой трансформации
действует следующее:
• Ближайшая к детали ось ориентации - первая ось ориентации.
• Ближайшая к инструменту ось ориентации - третья ось ориентации.
Первая ось ориентации, будет, как правило, шпинделем, и поэтому в таких случаях
соответствующее вращение выполняется посредством вращающего фрейма.
Синтаксис
<RetVal> = ORISOLH(<Cntrl>,<W1>,<W2>)
Программирование ЧПУ
820
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.13 Коррекции инструмента
Объяснение
ORISOLH:
Вызов функции
<RetVal>:
Возвращаемое значение функции
Тип данных:
INT
Диапазон зна-
0, -2, -3, ..., -17
чений:
Значения:
0
Функция была завершена без ошибок.
-2
Ни одна из действительных трансформаций (6-осевая
трансформация ориентации) не активна.
-3
Первый параметр (<Cntrl>) отрицательный.
-4
1-я позиция первого параметра (<Cntrl>) недействитель-
на.
Допустимы только значения 0 и 1.
-5
10-я позиция первого параметра (<Cntrl>) недействитель-
на.
Допустимы только значения от 0 до 3.
-6
100-я позиция первого параметра (<Cntrl>) недействи-
тельна.
Допустимы только значения 0 и 1.
-7
1000-я позиция первого параметра (<Cntrl>) недействи-
тельна.
Допустимы только значения от 0 до 3.
-8
В случае функции "Точная установка инструмента (пря-
мая)" угол γ слишком большой.
-9
В случае функции "Точная установка инструмента (пря-
мая)", по меньшей мере, одна из заданных позиций осей
нарушает границу оси.
-10
Ни один из инструментов не активен.
-11
Требуемая ориентация не может быть настроена.
-12
Подгонка свободных осевых углов при хиртовом зубча-
том зацеплении для первого или единственного решения
невозможна.
-13
Подгонка свободных осевых углов при хиртовом зубча-
том зацеплении для второго решения невозможна.
-14
Подгонка свободных осевых углов при хиртовом зубча-
том зацеплении не возможна ни для одного из двух ре-
шений.
-15
Первая ось ориентации параметризирована как хирто-
вая ось.
-16
И вторая, и третья круговая ось параметризированы как
хиртовые оси. Только одна из обеих осей может быть хир-
товой.
-17
В случае функции "Поворот прямо", по меньшей мере,
одна из заданных позиций осей не совместима с соответ-
ствующим хиртовым зубчатым зацеплением.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
821
Расширенное программирование
4.13 Коррекции инструмента
<Cntrl>:
управляет поведением функции
Тип данных:
INT
Параметр <Cntrl> записан в десятичном коде (с 1-й позиции по 1000-ю позицию).
1-я позиция:
1-я позиция управляет поведением при ошибках:
xxx0
В случае ошибки (возвращаемое значение < 0) обработка
программы прерывается, и выводится аварийное сооб-
щение 14106.
Указание:
Независимо от значения 1-й позиции аварийное сообще-
ние выводится и в том случае, если параметр <Cntrl> от-
рицательный.
xxx1
В случае ошибки (возвращаемое значение < 0) аварий-
ное сообщение не выводится. Пользователь может само-
стоятельно надлежащим образом отреагировать на не-
поладку.
10-я позиция:
управляет поведением при наличии оси ориентации с хиртовым
зубчатым зацеплением:
Указание:
Этот параметр обрабатывается только в случае функции "Точная
установка инструмента" (т. е., если 100-я позиция имеет значе-
ние "0").
xx0x
Позиция оси округляется до ближайшей позиции.
xx1x
Позиции осей округляются так, что отклонение угла β от
его запрограммированного значения становится мини-
мальным.
xx2x
Позиции осей округляются так, что значение угла β равно
максимально возможному значению, которое меньше
запрограммированного значения (β округляется).
xx3x
Позиции осей округляются так, что значение угла β равно
минимально возможному значению, которое больше за-
программированного значения (β округляется).
100-я позиция:
задает, какая функция должна быть выполнена, или какое зна-
чение имеют оба последующих параметра <W1> и <W2>.
x0xx
Функция "Точная установка инструмента"
Параметры <W1> и <W2> имеют следующее значение:
• <W1> = β
• <W2> = γ
Вычисляются соответствующие углы осей ориентации.
x1xx
Функция "Точная установка инструмента (прямая)"
<W1> - заданное значение позиции второй оси
ориентации, <W2> - заданное значение позиции треть-
ей оси ориентации 6-осевой трансформации. Опреде-
ляются позиция первой оси ориентации и углы β и γ, сов-
местимые с обоими заданными значениями позиций.
Если ошибка не появляется, в системной переменной
$P_ORI_POS[<n>, <m>] всегда выводятся два решения.
При этом первый индекс <n> (0 или 1) ссылается на ре-
шение, а второй индекс <m> (0 ... 2) - на ось ориентации:
• $P_ORI_POS[0/1, 0]: Позиция первой оси ориентации
• $P_ORI_POS[0/1, 1]: Угол β
Программирование ЧПУ
822
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.13 Коррекции инструмента
• $P_ORI_POS[0/1, 2]: Угол γ
Проверяется, совместимы ли заданные значения
позиций <W1> и <W2> с активными хиртовыми зубчаты-
ми зацеплениями (если имеются) или активными про-
граммными лимитами. Если нет, возвращается соответ-
ствующий номер ошибки (см. параметр <RetVal>).
При любом выборе обоих углов <W1> и <W2> резец ин-
струмента, как правило, находится не в плоскости обра-
ботки. Угол γ, на который поворачивается резец из пло-
скости обработки, не должен быть больше предельного
значения, определенного посредством установочных
данных SD42999 $SC_ORISOLH_INCLINE_TOL.
1000-я пози-
Задает, как при необходимости модифицируются позиции реше-
ция:
ний, если 100-я позиция имеет значение "0", т. е. в случае функ-
ции "Точная установка инструмента".
0xxx
Вычисленные позиции осей должны быть расположены
максимально близко к актуальным полициям осей стан-
ка.
1xxx
Вычисленные позиции осей должны быть в случае осей
по модулю расположены максимально близко к центру
диапазона по модулю, в случае других осей - макси-
мально близко к 0. Для осей не по модулю это означает,
что позиции осей ограничены диапазоном -180° … +180°.
2xxx
Вычисленные позиции осей должны быть независимо от
типа оси ограничены диапазоном -180° … +180°.
<W1>:
первый угол
Значение результирует из 100-й позиции параметра <Cntrl>.
Тип данных:
REAL
<W1>:
Второй угол
Значение результирует из 100-й позиции параметра <Cntrl>.
Тип данных:
REAL
Примечание
Незапрограммированные параметры имеют стандартное значение "0".
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
823
Расширенное программирование
4.13 Коррекции инструмента
Дополнительная информация
Количество обнаруженных решений, а также другая информация о состоянии при
выполнении функции ORISOLH можно считывать следующими системными
переменными:
Системная пе-
Объяснение
ременная
$P_ORI_POS
Возвращает углы осей ориентации, получающиеся при программировании
[<n>, <m>]
ориентации.
<n>:
Индекс решения
Диапазон значе-
0, 1
ний:
<m>:
Индекс оси ориентации
Диапазон значе-
0 ... 2
ний:
Последовательность осей ориентации (1 ... 3) отно-
сится к определению осей в $NT_ROT_AX_NAME.
При вызове функции ORISOLH в режиме "Точная установка инструмента (пря-
мая)" переменные $P_ORI_POS[0/1, 1] и P_ORI_POS[0/1, 2] содержат относящие-
ся к обоим решениям значения обоих углов β и γ.
Первое внесенное в $P_ORI_POS[<n>, <m>] решение, т. е. с индексом <n> = 0,
всегда то, которое выбирает система СЧПУ, если выполняется прямой подвод
к требуемой ориентации. Второй индекс <m> относится при этом к оси ориен-
тации, т. е. к $NT_ROT_AX_NAME.
Внесенные в $P_ORI_POS[<n>, <m>] позиции осей учитывают смещения, вне-
сенные в $NK_OFF и $NK_OFF_FINE, т. е., эти осевые углы могут использоваться
в следующих кадрах без дальнейшей модификации для настройки желаемой
ориентации.
Если круговая ось является хиртовой осью, то позиции решения округляются
до ближайшего следующего фиксированного положения хиртового зубчатого
зацепления. Для круговых осей с хиртовым зубчатым зацеплением в систем-
ной переменной $P_ORI_DIFF могут считываться разницы между позициями
осей для точных решений и скорректированными по хиртовой развертке ре-
шениями.
$P_ORI_DIFF
Возвращает разницу между точными и предоставляемыми в $P_ORI_POS пози-
[<n>, <m>]
циями осей ориентации, получающимися при программировании ориента-
ции.
<n>:
Индекс решения
Диапазон значе-
0, 1
ний:
<m>:
Индекс оси ориентации
Диапазон значе-
0 ... 2
ний:
Последовательность осей ориентации (1 ... 3) отно-
сится к определению осей в $NT_ROT_AX_NAME.
Содержание может быть не равно нулю, только если позиции растрируются
(хиртовое зубчатое зацепление), т. е., если системные данные $NT_HIRTH_INCR
соответствующей оси не равны нулю, и если эта ось является ручной круговой
осью.
Программирование ЧПУ
824
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.13 Коррекции инструмента
Системная пе-
Объяснение
ременная
$P_ORI_SOL
Если при трансформации ориентации с более чем одной осью ориентации
вычисляются осевые углы, которые должны вести к заданной ориентации, то
существует более одного решения. В системной переменной $P_ORI_SOL со-
держится количество действительных решений, а также дополнительная ин-
формация о состоянии.
Содержание $P_ORI_SOL кодировано следующим образом:
Значения
Общие состояния ошибки
< 0
-1
Для активной трансформации решения еще не были вы-
числены (отсутствие вызова ORISOLH).
-2
Ни одна из трансформаций не активна, или активная
трансформация не является трансформацией ориентации
(6-осевая трансформация), которая может предоставить
позиции для заданного программирования ориентации.
-4
С имеющейся кинематикой желаемую ориентацию на-
строить невозможно.
-5
При вызове функции ORISOLH в режиме "Точная установка
инструмента (прямая)" решений обнаружено не было.
-6
При вызове функции ORISOLH в режиме "Точная установка
инструмента (прямая)" угол γ слишком большой.
-7
При вызове функции ORISOLH в режиме "Точная установка
инструмента (прямая)" был задан угол, который из-за хир-
тового зубчатого зацепления настроить невозможно.
-8
Первая ось ориентации (фреймовая ось) не должна иметь
параметры хиртовой оси.
-9
И вторая, и третья круговая ось параметризированы как
хиртовые оси. Только одна из обеих осей может быть хир-
товой.
-10
Подгонки решения (решений) по хиртовому зубчатому за-
цеплению обнаружено не было.
Значения
Количество математически возможных решений без учёта гра-
> 0
ниц оси и возможных условий ошибок.
1-я пози-
0
Решения не существует, т. е., требуемую ориентацию на-
ция (разряд
строить невозможно.
единиц)
У такого случая может быть три различных причины:
• Требуемая ориентация принципиально недостижима
из-за кинематики станка (не перпендикулярно разме-
щенные оси ориентации) и при любом диапазоне пе-
ремещения осей ориентации. В этом случае 10-я и 100-
я позиции $P_ORI_SOL равняются нулю, а присвоенные
осям ориентации переменные состояния $P_ORI_STAT
получают значение "-4".
• Вычисленные решения недостижимы, поскольку они
нарушили бы ограничения осей. Позиции осей ориен-
тации, которые получились бы без ограничений осей,
можно считывать в $P_ORI_POS.
• При вызове функции ORISOLH в режиме "Точная уста-
новка инструмента (прямая)" позиции осей были зада-
ны так, что либо вектор ориентации, либо вектор
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
825
Расширенное программирование
4.13 Коррекции инструмента
Системная пе-
Объяснение
ременная
ориентации нормали инструмента установлены парал-
лельно первой оси ориентации, позицию которой не-
обходимо вычислить. В этих случаях позиция этой оси
не определена.
1
Существует одно решение.
У такого случая может быть три различных причины:
• На основе заданной ориентации, кинематики станка и
без учёта границ оси есть только одно решение (с ма-
тематической точки зрения речь идёт о двух совпадаю-
щих решениях). Этот случай возникает в случае непря-
моугольных кинематик на краю диапазона
ориентации. $P_ORI_POS содержит оба (идентичных)
решения.
• Есть только одно решение, поскольку из-за нарушения
границ оси второе решение недействительно. В этом
случае действительное решение - это всегда первое
решение в $P_ORI_POS. Второе решение, которое по-
лучилось бы без учёта границ оси, может быть также
считано в $P_ORI_POS.
• При вызове функции ORISOLH в режиме "Точная уста-
новка инструмента (прямая)" это является обычной си-
туацией. По заданным позициям двух осей ориентации
существует только одна действительная позиция под-
лежащей вычислениям отсутствующей оси ориента-
ции.
2
Существует два решения.
8
Существует бесконечное количество решений, т. е., пози-
ция оси ориентации (полярной оси) - любая. Однако из
обоих возможных положений другой оси (других осей) од-
но исключено из-за нарушения границ оси.
9
Существует бесконечное количество решений, т. е., пози-
ция оси ориентации (полярной оси) - неопределенная.
Неопределенную ось можно определить по 100-й позиции
или по системной переменной $P_ORI_STAT.
Значения
Индикация (в двоичном коде) нарушенных границ оси. Точную
> 0
причину ошибки можно определить по системной переменной
$P_ORI_STAT.
10-я пози-
ция (разряд
Бит 0 (значение
По меньшей мере, для одного решения, нару-
десятков)
10):
шена, по меньшей мере, одна граница 1-й оси
ориентации.
Бит 1 (значение
По меньшей мере, для одного решения, нару-
20):
шена, по меньшей мере, одна граница 2-й оси
ориентации.
Бит 2 (значение
По меньшей мере, для одного решения, нару-
40):
шена, по меньшей мере, одна граница 3-й оси
ориентации.
Значения
Индикация (в двоичном коде) не определенных позиций осей
> 0
(может возникать, только если есть бесконечное количество ре-
шений, т. е., если 1-я позиция равна "9").
Программирование ЧПУ
826
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.13 Коррекции инструмента
Системная пе-
Объяснение
ременная
100-я пози-
Бит 0 (значение
Позиция 1-й оси ориентации не определена.
ция (разряд
100):
сотен)
Бит 1 (значение
Позиция 2-й оси ориентации не определена.
200):
Бит 2 (значение
Позиция 3-й оси ориентации не определена.
400):
Обозначения 1-й, 2-й и 3-й оси ориентации относятся к определению осей в
$NT_ROT_AX_NAME.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
827
Расширенное программирование
4.13 Коррекции инструмента
Системная пе-
Объяснение
ременная
$P_ORI_STAT
Возвращает для каждой из максимально 3 осей ориентации состояние после
[<n>]
вызова ORISOLH.
<n>:
Индекс оси ориентации
(соответствует индексу соответствующей оси ориентации в
$NT_ROT_AX_NAME)
Диапазон значе-
0 ... 2
ний:
Последовательность осей ориентации (1 ... 3) отно-
сится к определению осей в $NT_ROT_AX_NAME.
Содержание $P_ORI_STAT кодировано следующим образом:
Значения
Общие состояния ошибки
< 0
-1
Состояние не определено (отсутствие вызова ORISOLH).
-2
Ни одна из трансформаций не активна, или активная
трансформация не является трансформацией ориентации
(6-осевая трансформация), которая может предоставить
позиции для заданного программирования ориентации.
-3
В активной трансформации ось не содержится.
-4
Позицию оси вычислить невозможно, поскольку при
имеющейся кинематике требуемая ориентация недости-
жима независимо от принятого диапазона перемещения
оси.
-5
При вызове функции ORISOLH в режиме "Точная установка
инструмента (прямая)" позиции осей были заданы так, что
либо вектор ориентации, либо вектор ориентации норма-
ли инструмента установлены параллельно первой оси
ориентации, позицию которой необходимо вычислить. В
этих случаях позиция этой оси не определена.
-6
При вызове функции ORISOLH в режиме "Точная установка
инструмента (прямая)" угол γ слишком большой.
-7
При вызове функции ORISOLH в режиме "Точная установка
инструмента (прямая)" был задан угол, который из-за хир-
тового зубчатого зацепления настроить невозможно.
-8
Первая ось ориентации (фреймовая ось) не должна иметь
параметры хиртовой оси.
-9
И вторая, и третья круговая ось параметризированы как
хиртовые оси. Только одна из обеих осей может быть хир-
товой.
-10
Подгонки решения (решений) по хиртовому зубчатому за-
цеплению обнаружено не было.
Значения
Индикация (в двоичном коде) нарушенных границ оси первого
> 0
решения.
1-я пози-
Бит 0 (значение
Первое решение нарушает нижнюю границу
ция (разряд
1):
оси.
единиц)
Бит 1 (значение
Первое решение нарушает верхнюю границу
2):
оси.
Значения
Индикация (в двоичном коде) нарушенных границ оси второго
> 0
решения.
Бит 0 (значение
Второе решение нарушает нижнюю границу
10):
оси.
Программирование ЧПУ
828
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.13 Коррекции инструмента
Системная пе-
Объяснение
ременная
10-я пози-
Бит 1 (значение
Второе решение нарушает верхнюю границу
ция (разряд
20):
оси.
десятков)
Значения
Индикация не определенной позиции оси.
> 0
Бит 0 (значение
Позиция оси ориентации не определена, т. е.,
100-я пози-
100):
требуемая ориентация достигается при лю-
ция (разряд
бой настройке круговой оси (полюсное поло-
сотен)
жение). Эта информация содержится также в
системной переменной $P_ORI_SOL.
Одновременно может отображаться несколько номеров ошибок, указываю-
щих на нарушение границ оси. Поскольку при нарушении границы оси пред-
принимается попытка достижения позиции в пределах разрешенных границ
оси посредством сложения или вычитания кратного 360°, то (если это невоз-
можно) нет неоднозначного определения того, которая граница оси была на-
рушена - верхняя или нижняя.
Если для требуемой ориентации решения нет ($P_ORI_SOL = 0), то состояние
содержащихся в трансформации осей ориентации равно "0".
Примечание
$NT_ROT_AX_NAME
Эта системная переменная ссылается не более чем на 3 оси, служащие для настройки
ориентации. Она содержит имена элементов цепи ($NK_NAME), определяющих те оси
станка (круговые оси), которые должны выполнять движения ориентации,
результирующих из кинематической трансформации. Последовательность, в которой
содержится не более трех круговых осей в этой системной переменной, не имеет
значения для кинематики станка, поскольку она выводится из структуры
кинематических цепей. Поскольку она определяет последовательность, в которой
другие переменные обращаются к круговым осям, последовательность осей
ориентации в $NT_ROT_AX_NAME должна совпадать с описанием кинематики.
Примечание
Информация о состоянии
Информация о состояниях, которая отражает, например, что ориентация недостижима
или достижима только с нарушением значимых границ оси, не вызывает аварийного
сообщения ЧПУ. В обязанности пользователя входит должное реагирование на
указанные условия.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
829
Расширенное программирование
4.13 Коррекции инструмента
4.13.12.2
Активация модификации данных коррекции для вращающихся инструментов
(CUTMOD, CUTMODK)
Модификация данных коррекции для вращающихся инструментов активируется в
программе ЧПУ языковой командой CUTMOD (в сочетании с ориентируемыми
инструментальными суппортами) или CUTMODK (для трансформаций ориентации,
определяемых посредством кинематических цепей).
Примечание
Поскольку ориентируемые инструментальные суппорты и трансформации ориентации,
определенные посредством кинематических цепей, не могут быть активны
одновременно, конфликтов между обоими вариантами не возникает.
Синтаксис
CUTMOD = <Value>
или
CUTMODK = <Command>
Программирование ЧПУ
830
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.13 Коррекции инструмента
Объяснение
CUTMOD:
Вызов функции в сочетании с ориентируемыми инструментальными суппортами
<Value>:
присвоенное значение
Тип дан-
INT
ных:
Значение:
0
Функция деактивирована.
Возвращаемые системной переменной $P_AD... значения
идентичны соответствующим параметрам инструмента.
> 0
Функция активируется, если активен ориентируемый инстру-
ментальный суппорт с указанным номером, т. е. активация
привязана к определенному ориентируемому инструменталь-
ному суппорту.
Возвращаемые системной переменной $P_AD... значения воз-
можно изменены по сравнению с соответствующими пара-
метрами инструмента в зависимости от активного вращения.
Деактивация обозначенного ориентируемого инструменталь-
ного суппорта деактивирует функцию временно, активация
другого ориентируемого инструментального суппорта деакти-
вирует ее постоянно. Поэтому в первом случае функция снова
активируется при повторном выборе того же ориентируемого
инструментального суппорта, во втором случае необходим
повторный выбор, причем и в том случае, когда позднее
ориентируемый инструментальный суппорт с указанным но-
мером активируется заново.
Reset не влияет на функцию.
-1
Функция активируется всегда при активном ориентируемом
инструментальном суппорте.
При смене инструментального суппорта или при его отключе-
нии и повторном выборе позднее, повторной установки
CUTMOD не требуется.
-2
Функция активируется всегда при активном ориентируемом
инструментальном суппорте, номер которого идентичен тако-
вому актуального активного ориентируемого инструменталь-
ного суппорта.
Если нет активного ориентируемого инструментального суп-
порта, то это равнозначно CUTMOD=0.
Если ориентируемый инструментальный суппорт активен, то
это равнозначно прямому указанию актуального инструмен-
тального суппорта.
< -2
Значения меньше 2 игнорируются, т. е. этот случай обрабаты-
вается так, как если бы CUTMOD не была запрограммирована.
Указание:
Этот диапазон значений не должен использоваться, т.к. он за-
резервирован для возможных будущих расширений.
CUTMODK:
Вызов функции в сочетании с трансформациями ориентации, определяемыми
посредством кинематических цепей
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
831
Расширенное программирование
4.13 Коррекции инструмента
<Command>:
присвоенная команда
Тип дан-
STRING
ных:
Значение:
"NEW"
Сохраняются значимые для функции "Модификация дан-
ных коррекции" состояния активной трансформации,
определенной посредством кинематических цепей , имя
трансформации и актуальный фрейм контура.
Указание:
Эта команда допустима, только если подходящая транс-
формация (TRAORI_DYN, TRAORI_STAT или TRAANG_K) ак-
тивна.
"OFF"
Выключает активную функцию "Модификация данных
коррекции". Сохраненные до этого командой "NEW“ дан-
ные сохраняются.
Указание:
Эта команда допустима также, если CUTMODK не актив-
на. В этом случае она не оказывает влияния. Блок данных
для "Модификация данных коррекции" (при наличии) со-
храняется.
"ON"
Эта команда повторно активирует "Модификацию дан-
ных коррекции" с блоком данных, сохраненным ранее
командой "NEW".
Если при выполнении этой команды активна трансфор-
мация с именем сохраненного набора данных, "Моди-
фикация данных коррекции" немедленно становится
действительной. В противном случае активация откла-
дывается до тех пор, пока не будет активирована теку-
щая трансформация.
"CLEAR"
Как и команда "OFF", выключает функцию "Модифика-
ция данных коррекции" и в дополнение к этому удаляет
сохраненный блок данных.
Указание:
Эта команда допустима также, если CUTMODK не активна.
Примечание
SD42984 $SC_CUTDIRMOD
Активируемая командой CUTMOD или CUTMODK функция заменяет активируемую через
установочные данные SD42984 $SC_CUTDIRMOD функцию. Но эта функция продолжает
оставаться доступной без изменений. Но поскольку параллельное использование обеих
функций нерационально, она может быть активирована, только если CUTMOD равна
нулю, а CUTMODK равна нулевой строке.
Программирование ЧПУ
832
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.13 Коррекции инструмента
Дополнительная информация
Считывание модифицированных данных коррекции
Модифицированные данные коррекции предоставляются в следующих системных
переменных и переменных BTSS:
Объяснение
Системная переменная
BTSS-переменная
Положение резца
$P_AD[2]
cuttEdgeParam2
Угол державки
$P_AD[10]
cuttEdgeParam10
Направление резания
$P_AD[11]
cuttEdgeParam11
Задний угол
$P_AD[24]
cuttEdgeParam24
Данные всегда модифицированы по сравнению с соответствующими параметрами
инструмента ($TC_DP2[..., ...], ...), если функция "Модификация данных коррекции для
вращающихся инструментов" была активирована командой CUTMOD или CUTMODK, и
инструмент вращался посредством ориентируемого инструментального суппорта или
подходящей трансформации ориентации.
Другие значимые для функций системные переменные
Системная перемен-
Объяснение
ная
$P_CUTMOD_ANG /
Возвращает угол, на который был повернут инструмент в активной пло-
скости обработки, и который лежит в основе определения модифициро-
$AC_CUTMOD_ANG
ванных данных резцов функций CUTMOD или CUTMODK.
$P_CUTMOD /
Считывает текущее действительное значение, запрограммированное по-
следним с помощью команды CUTMOD (номер инструментального суп-
$AC_CUTMOD
порта, для которого необходимо активировать модификацию данных
коррекции).
Если последнее запрограммированное значение CUTMOD=-2 (активация
с текущим активным ориентируемым инструментальным суппортом), то
в системной переменной возвращается не значение "-2", а номер актив-
ного на момент программирования ориентируемого инструментального
суппорта.
$P_CUTMODK /
Считывает имя трансформации, под которым был сохранён действитель-
ный на данный момент блок данных для "Модификация данных коррек-
$AC_CUTMODK
ции".
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
833
Расширенное программирование
4.13 Коррекции инструмента
Системная перемен-
Объяснение
ная
$P_CUT_INV /
Возвращает значение TRUE, если инструмент повернут таким образом,
что необходима инверсия направления вращения шпинделя. Для этого в
$AC_CUT_INV
кадре, к которому относится соответствующая операция чтения, должны
быть выполнены следующие четыре условия:
1. Активен токарный или шлифовальный инструмент
(типы инструмента 400 до 599 и/ или
SD42950 $SC_TOOL_LENGTH_TYPE = 2).
2. Модификация данных коррекции была активирована коман-
дой CUTMOD или CUTMODK.
3. Активны ориентируемый инструментальный суппорт или определен-
ная посредством кинематических цепей трансформация ориента-
ции, который/которая были выбраны командой CUTMOD или
CUTMODK.
4. Ориентируемый инструментальный суппорт или кинематическая
трансформация ориентации вращают инструмент таким образом, что
результирующая нормаль резца инструмента повернута более чем на
90° по отношению к исходному положению (обычно 180°).
Если, по меньшей мере, одно из названных условий не выполнено, то
переменная возвращает значение FALSE. Для инструментов, положение
резцов которых не определено, значение переменной всегда FALSE.
Программирование ЧПУ
834
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.13 Коррекции инструмента
Системная перемен-
Объяснение
ная
$P_CUTMOD_ERR
Ошибка после последнего вызова функции CUTMOD
Функция CUTMOD может быть вызвана и не явно при смене инструмента.
При сбросе (Reset) переменная сбрасывается на нуль. При каждой смене
инструмента она сначала сбрасывается на нуль и при необходимости
описывается заново.
Переменная кодирована в битах. Биты имеют следующие значения:
Бит 0:
Для активного инструмента действительное направление реза-
ния не определено.
Бит 1:
Оба угла резца (задний угол и угол державки) активного инстру-
мента равны нулю.
Бит 2:
Задний угол активного инструмента имеет недопустимое значе-
ние (< 0° или > 180°).
Бит 3:
Угол державки активного инструмента имеет недопустимое зна-
чение (< 0° или > 90°).
Бит 4:
Угол режущей пластины активного инструмента имеет недопу-
стимое значение (< 0° или > 90°).
Бит 5:
Комбинация "положение резца - угол державки" активного ин-
струмента недопустима (при положении резцов от 1 до 4 угол
державки должен быть ≤ 90°, при положении резцов от 5 до 8 он
должен быть ≥ 90°).
Бит 6:
Недопустимое вращение активного инструмента.
Инструмент был вывернут на ± 90° (с погрешностью приблизи-
тельно в 1°) из активной плоскости обработки. Из-за этого поло-
жение резца в плоскости обработки более не определено.
Бит 7:
Режущая пластина расположена не в плоскости обработки, и угол
между режущей пластиной и плоскостью обработки превышает
верхнюю границу, заданную в установочных данных SD42998
$SC_CUTMOD_PLANE_TOL.
Бит 8:
Режущая пластина расположена не в плоскости обработки. Вели-
чина угла α больше 1°. Угол α - угол поворота вокруг оси коор-
динат, которая перпендикулярна как оси вращения угла β, так и
оси вращения угла γ (для G18 - ось X).
$P_...: Переменные предварительной обработки
$AC_...: Переменные главного хода
Все переменные главного хода могут считываться в синхронных действиях. Обращение
по чтению из предварительной обработки создает останов предварительной обработки.
Смена плоскостей
Для определения измененного положения резца, направления резания и угла державки
или заднего угла определяющим является рассмотрение резца в соответствующей
активной плоскости (G17 - G19).
Если же установочные данные SD42940 $SC_TOOL_LENGTH_CONST (смена компонентов
длин инструмента при смене плоскостей) содержат действительное значение, отличное
от нуля (плюс или минус 17, 18 или 19), то их содержание определяет плоскость, в
которой рассматриваются релевантные величины.
Это правило преимущества установочных данных по отношению к G-кодам можно
отменить, установив бит 18 машинных данных $MC_TOOL_PARAMETER_DEF_MASK. Это
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
835
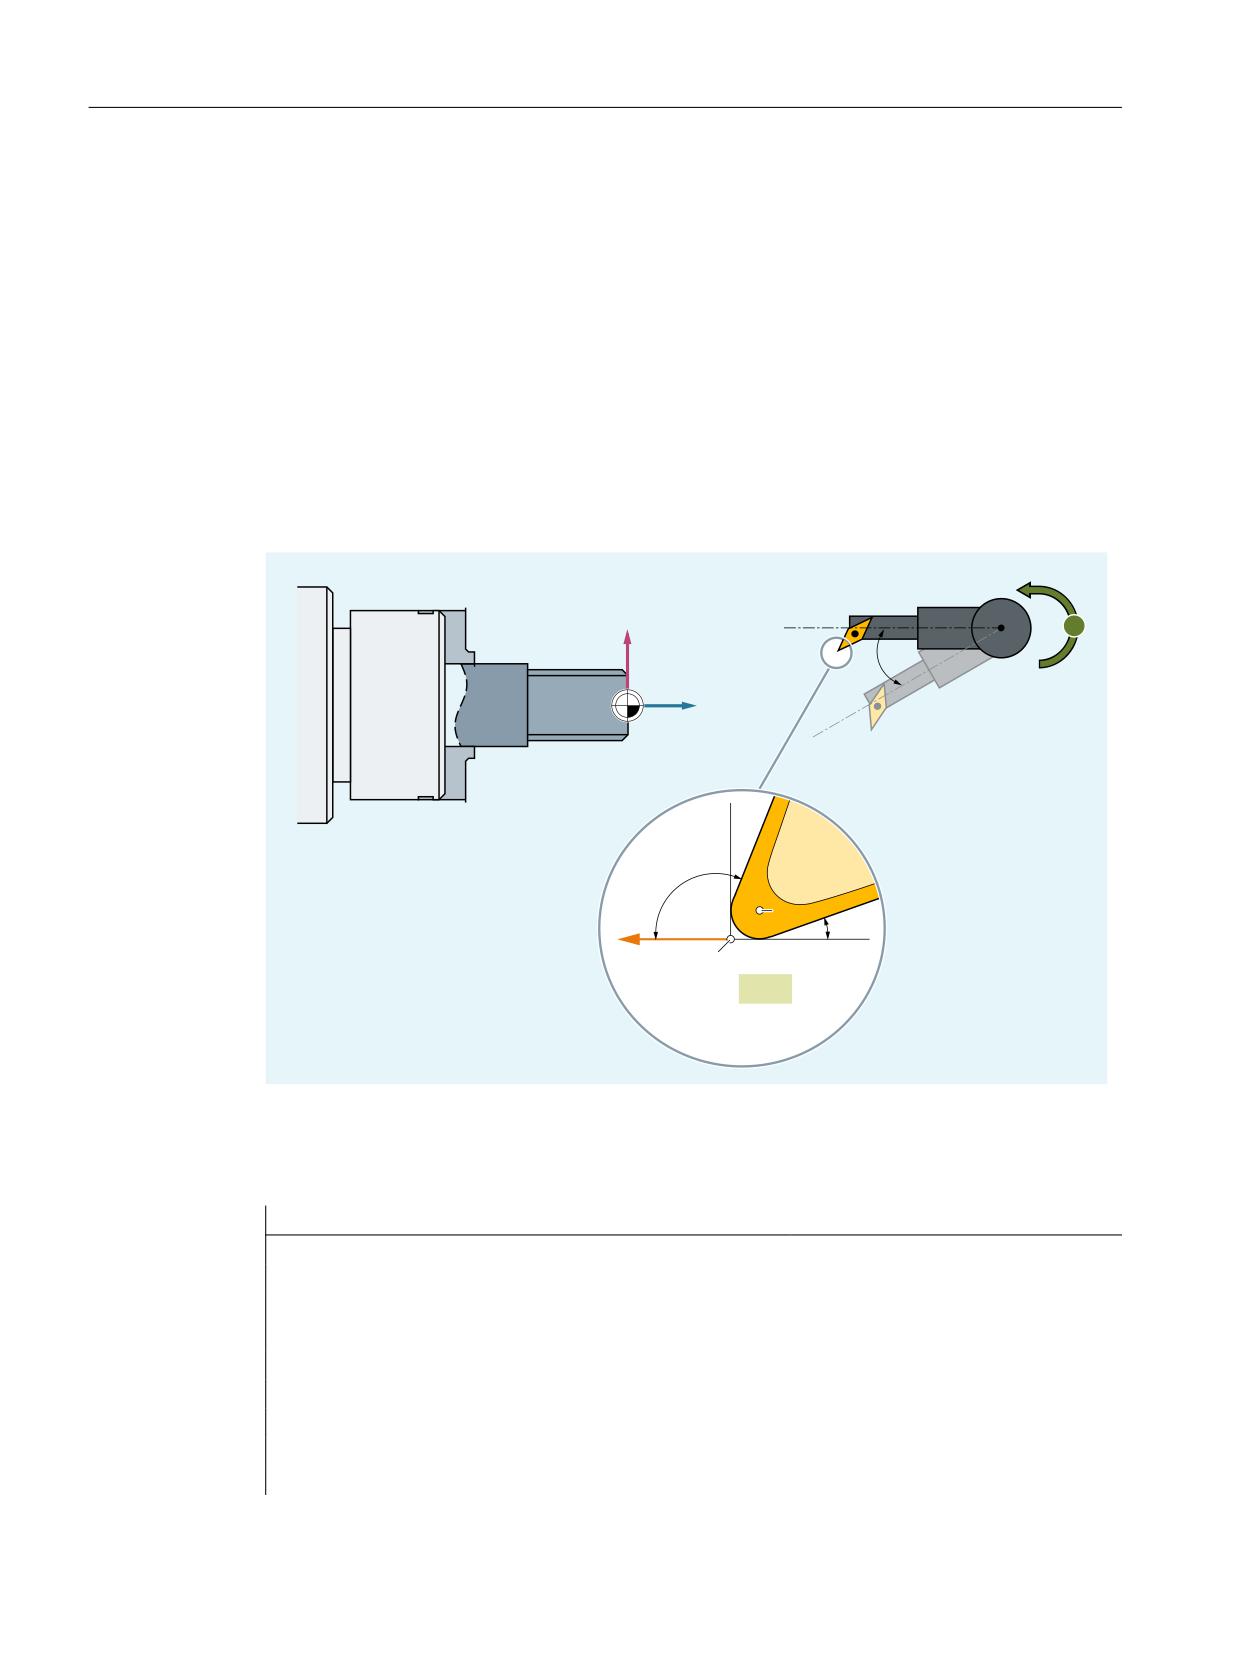
Расширенное программирование
4.13 Коррекции инструмента
означает, что если этот бит установлен, то всегда действует плоскость, определенная
посредством G-команды группы 6.
Активность измененных данных резцов
Измененное положение резцов и измененная опорная точка резцов сразу же
активируются при программировании и для уже активного инструмента. Нового выбора
инструмента для этого не требуется.
Пример
У инструмента с положением резца 3 и ориентируемым инструментальным суппортом,
который может вращать инструмент вокруг оси В, необходимо модифицировать при
помощи команды CUTMOD положение резца после вращения инструмента.
;
%
r
=
r
6
r
3
6/
S:
Центр резца
P:
Исходная точка резца
SL:
Положение резца
Программный код
Комментарий
N10 $TC_DP1[1,1]=500
N20 $TC_DP2[1,1]=3
; Положение резцов
N30 $TC_DP3[1,1]=12
N40 $TC_DP4[1,1]=1
N50 $TC_DP6[1,1]=6
N60 $TC_DP10[1,1]=110
; Угол державки
N70 $TC_DP11[1,1]=3
; Направление резания
N80 $TC_DP24[1,1]=25
; Задний угол
Программирование ЧПУ
836
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.13 Коррекции инструмента
Программный код
Комментарий
N90 $TC_CARR7[2]=0 $TC_CARR8[2]=1 $TC_CARR9[2]=0
; Ось B
N100 $TC_CARR10[2]=0 $TC_CARR11[2]=0
; Ось C
$TC_CARR12[2]=1
N110 $TC_CARR13[2]=0
N120 $TC_CARR14[2]=0
N130 $TC_CARR21[2]=X
N140 $TC_CARR22[2]=X
N150 $TC_CARR23[2]="M"
N160 TCOABS CUTMOD=0
N170 G18 T1 D1 TCARR=2
; X
Y
Z
N180 X0 Y0 Z0 F10000
; 12.000
0.000
1.000
N190 $TC_CARR13[2]=30
N200 TCARR=2
N210 X0 Y0 Z0
; 10.892
0.000
-5.134
N220 G42 Z-10
;
8.696
0.000
-17.330
N230 Z-20
;
8.696
0.000
-21.330
N240 X10
; 12.696
0.000
-21.330
N250 G40 X20 Z0
; 30.892
0.000
-5.134
N260 CUTMOD=2 X0 Y0 Z0
;
8.696
0.000
-7.330
N270 G42 Z-10
;
8.696
0.000
-17.330
N280 Z-20
;
8.696
0.000
-21.330
N290 X10
; 12.696
0.000
-21.330
N300 G40 X20 Z0
; 28.696
0.000
-7.330
N310 M30
Числовые значения в комментариях указывают соответствующие позиции конца кадра в
координатах станка (MСS) в последовательности X → Y → Z.
Пояснения
В кадре N180 сначала выбирается инструмент при CUTMOD=0 и не повернутом
ориентируемом инструментальном суппорте. Т.к. все векторы смещения
ориентируемого инструментального суппорта 0, выполняется подвод к позиции,
соответствующей указанным в $TC_DP3[1,1] и $TC_DP4[1,1] длинами инструмента.
В кадре N200 ориентируемый инструментальный суппорт активируется с вращением в
30° вокруг оси B. Т.к. положение резцов из-за CUTMOD=0 не изменяется, определяющей
как и прежде является старая опорная точка резцов. Поэтому в кадре N210 выполняется
подвод к позиции, содержащей старую опорную точку резцов в нулевой точке (т.е.
вектор (1, 12) поворачивается в плоскости Z/X на 30°).
В кадре N260 действует в отличие от кадра N200 CUTMOD=2. Из-за вращения
ориентируемого инструментального суппорта получается измененное положение
резца 8. Следствием этого являются и отклонения в позициях осей.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
837