содержание .. 9 10 11 12 ..
SINUMERIK 840D sl. Программирование ЧПУ. Руководство по программированию (2021 год) - часть 11
Расширенное программирование
4.9 Трансформации
4.9.2.5
Торцовое фрезерование (A4, B4, C4, A5, B5, C5)
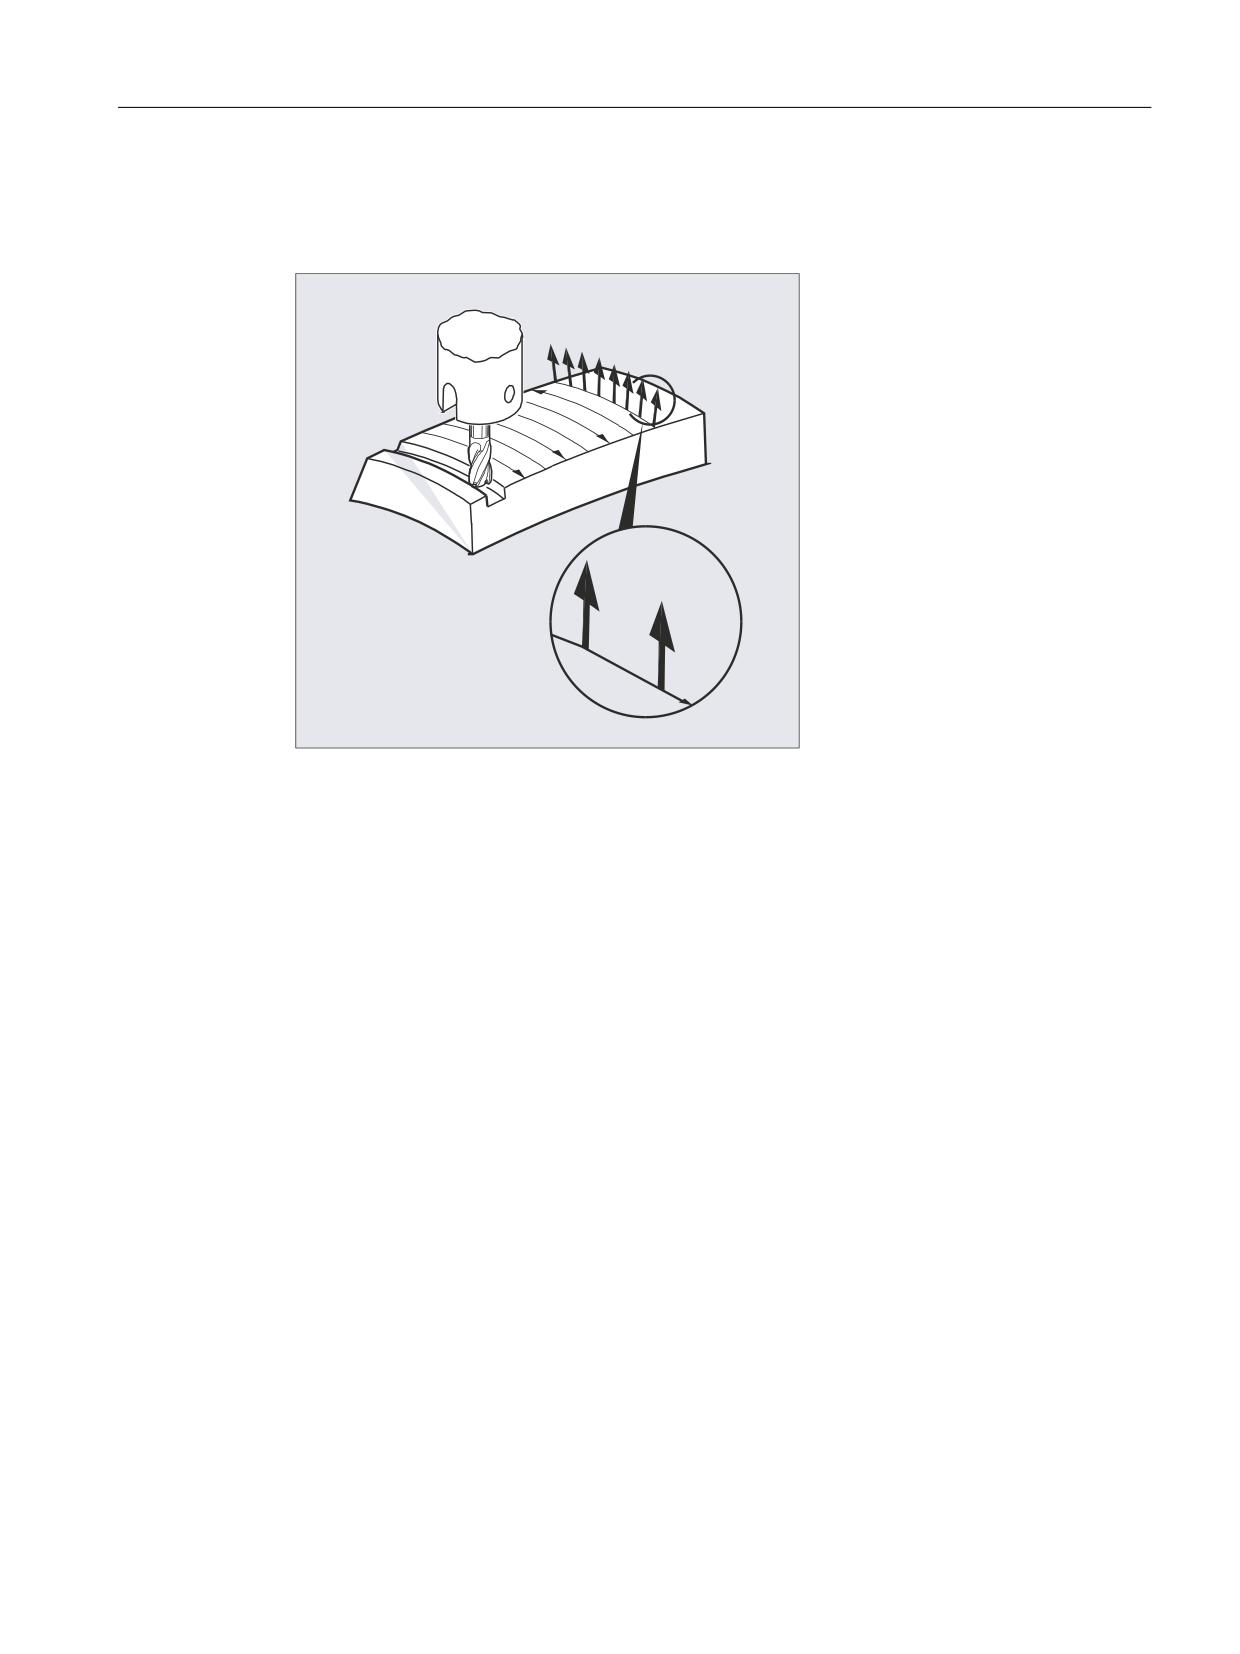
Торцовое фрезерование служит для обработки поверхностей с любым изгибом.
A4
B4
A5
C4
B5
C5
Для этого типа фрезерования 3D необходимо построчное описание траекторий 3D на
поверхности детали.
Вычисления с учетом формы и размеров инструмента обычно выполняются в CAM.
После полностью вычисленные кадры ЧПУ через постпроцессоры загружаются в СЧПУ.
Программирование искривления траектории
Описание поверхностей
Описание искривления траектории осуществляется через векторы нормалей плоскостей
со следующими компонентами:
A4, B4, C4 Стартовый вектор в начале кадра
A5, B5, C5 Конечный вектор на конце кадра
Если в кадре стоит только стартовый вектор, то вектор нормали плоскости остается
постоянным во всем кадре. Если в кадре стоит только конечный вектор, то от конечного
значения предшествующего кадра через большую круговую интерполяцию
выполняется интерполяция к запрограммированному конечному значению.
Если запрограммированы стартовый и конечный вектор, то между двумя
направлениями также выполняется большая круговая интерполяция. Благодаря этому
достигаются непрерывные ровные ходы траектории.
В первичной установке векторы нормалей плоскостей, независимо от активной
плоскости G17 до G19, указывают в направлении Z.
Длина вектора не имеет значения.
Не запрограммированные компоненты вектора устанавливаются на ноль.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
699
Расширенное программирование
4.9 Трансформации
При активной ORIWKS (см. "Нулевая точка осей ориентации (ORIWKS, ORIMKS)
(Страница 700)") векторы нормалей плоскостей относятся к активному фрейму и при
вращении фрейма также поворачиваются.
Изготовитель станка
Вектор нормали плоскости должен располагаться в пределах настраиваемого через
машинные данные граничного значения вертикально к касательной к траектории, иначе
выводится ошибка.
4.9.2.6
Нулевая точка осей ориентации (ORIWKS, ORIMKS)
При программировании ориентации в системе координат детали через
• угол Эйлера или угол RPY или
• вектор ориентации
можно установить ход вращательного движения через ORIMKS/ORIWKS.
Примечание
Изготовитель станка
Тип интерполяции для ориентации устанавливается с помощью машинных данных:
MD21104 $MC_ORI_IPO_WITH_G_CODE
=FALSE: Базой являются G-команды ORIWKS и ORIMKS
=TRUE: Базой являются G-команды 51-й группы (ORIAXES, ORIVECT, ORIPLANE, ...)
Синтаксис
ORIMKS=...
ORIWKS=...
Объяснение
ORIMKS:
Вращение в системе координат станка
ORIWKS:
Вращение в системе координат детали
Примечание
ORIWKS является первичной настройкой. Если в случае 5-осевой программы изначально
не ясно, на каком станке она должна работать, то всегда выбирается ORIWKS . Какие
движения в действительности выполняет станок, зависит от его кинематики.
С помощьюORIMKSможно запрограммировать фактические движения станка,
например, во избежание столкновений с приспособлениями или и т. п.
Программирование ЧПУ
700
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.9 Трансформации
Дополнительная информация
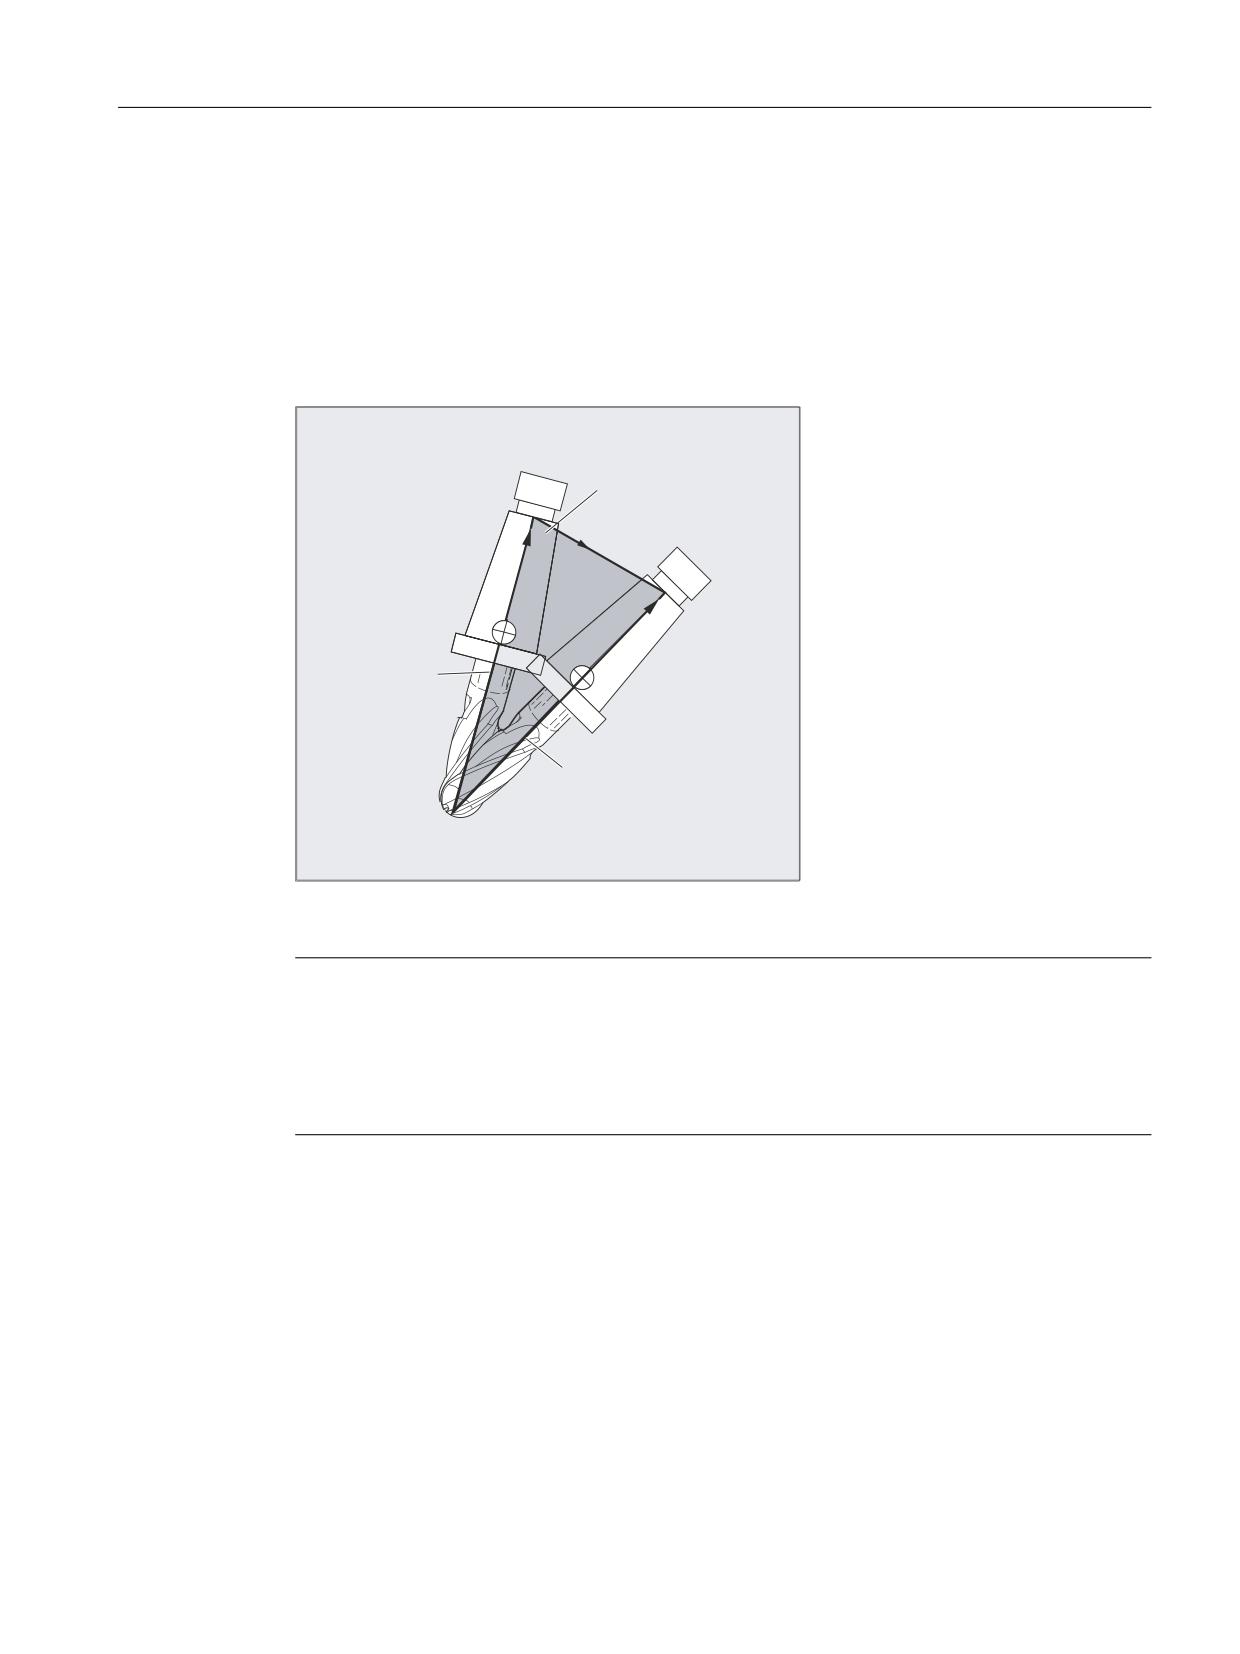
При ORIMKS выполняемое движение инструмента зависит от кинематики станка. При
изменении ориентации с зафиксированным в пространстве острием инструмента
выполняется линейная интерполяция между позициями круговых осей.
При ORIWKS движение инструмента не зависит от кинематики станка. При изменении
ориентации с зафиксированным в пространстве острием инструмента, инструмент
движется в образованной начальным и конечным вектором плоскости.
̶͕͕͙͒͑ͣ͘͘
͕͈͇͎͚͇͗ͥͦ͠ ͕͈͇
͉͙͕͇͌͑͗
̩͙͕͌͑͗ ͉
͔͇͇͒͌͞ ͇͇͑͋͗
̩͙͕͌͑͗ ͔͇
͕͔͑͌͝ ͇͇͑͋͗
Сингулярные позиции
Примечание
ORIWKS
Для движений ориентации в области сингулярной позиции 5-осевого станка требуются
большие движения осей станка. (Например, в случае поворотной токарной головки и C в
качестве оси вращения и А в качестве оси качания все позиции с A=0 являются
сингулярными).
Изготовитель станка
Во избежание перегрузки осей станка, управление скоростью значительно снижает
скорость движения по траектории вблизи от сингулярных позиций.
С помощью машинных данных
$MC_TRAFO5_NON_POLE_LIMIT
$MC_TRAFO5_POLE_LIMIT
трансформацию можно спараметрировать так, что движения ориентации вблизи
полюса прокладываются через полюс, и возможна быстрая обработка.
Сингулярные позиции обрабатываются только с MD $MC_TRAFO5_POLE_LIMIT .
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
701
Расширенное программирование
4.9 Трансформации
Дополнительная информация: Описание функций - Трансформации
4.9.2.7
Программирование осей ориентации (ORIAXES, ORIVECT, ORIEULER, ORIRPY,
ORIRPY2, ORIVIRT1, ORIVIRT2)
Функция "Оси ориентации" описывает ориентацию инструмента в пространстве и
достигается через программирование смещений для круговых осей. Следующая третья
степень свободы может быть достигнута через дополнительное вращение инструмента
вокруг себя самого. Эта ориентация инструмента выполняется произвольно в
пространстве через третью круговую ось и для нее необходима 6-осевая
трансформация. Самовращение инструмента вокруг себя самого устанавливается в
зависимости от типа интерполяции векторов вращения с углом поворота THETA (см.
"Вращения ориентации инструмента (ORIROTA, ORIROTR, ORIROTT, ORIROTC, THETA)
(Страница 711)".
Оси ориентации программируются через идентификаторы осей A2, B2, C2.
Синтаксис
N... ORIAXES/ORIVECT
; линейная или большая круговая интерполяция
N... G1 X Y Z A B C
N... ORIPLANE
; интерполяция ориентации плоскости
N... ORIEULER/ORIRPY/ORIRPY2
; угол ориентации Эйлера/RPY
N... G1 X Y Z A2 = B2 = C2 =
; программирование угла виртуальных осей
N... ORIVIRT1/ORIVIRT2
; виртуальные оси ориентации опр. 1/2
N... G1 X Y Z A3 = B3 = C3 =
; программирование вектора направления
Примечание
Для изменений ориентации находящейся в пространстве боковой поверхности конуса
могут быть запрограммированы и другие смещения круговой оси осей ориентации (см.
"Программирование ориентации вдоль боковой поверхности конуса (ORIPLANE,
ORICONCW, ORICONCCW, ORICONTO, ORICONIO) (Страница 704)".
Значение
ORIAXES:
Линейная интерполяция осей станка или осей ориентации
ORIVECT:
Большая круговая интерполяция (идентично ORIPLANE)
ORIMKS:
Вращение в системе координат станка
ORIWKS:
Вращение в системе координат детали
Описание см. "Нулевая точка осей ориентации (ORIWKS, ORIMKS)
(Страница 700)".
A= B= C=:
Программирование позиции оси станка
ORIEULER:
Программирование ориентации через угол Эйлера
Программирование ЧПУ
702
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.9 Трансформации
ORIRPY:
Программирование ориентации через угол RPY
Последовательность вращения XYZ, при этом действует:
• A2 это угол поворота вокруг X
• B2 это угол поворота вокруг Y
• C2 это угол поворота вокруг Z
ORIRPY2:
Программирование ориентации через угол RPY
Последовательность вращения ZYX, при этом действует:
• A2 это угол поворота вокруг Z
• B2 это угол поворота вокруг Y
• C2 это угол поворота вокруг X
A2= B2= C2=:
Программирование угла виртуальных осей
ORIVIRT1/ORIVIRT2:
Программирование ориентации через виртуальные оси ориента-
ции
Определение 1:
установка по MD21120 $MC_ORIAX_TURN_TAB_1
Определение 2:
установка по MD21130 $MC_ORIAX_TURN_TAB_2
A3= B3= C3=:
Программирование вектора направления оси направления
Дополнительная информация
Изготовитель станка
Посредством MD21102 $MC_ORI_DEF_WITH_G_CODE устанавливается, как определяются
запрограммированные углы A2, B2, C2:
определение выполняется по MD21100 $MC_ORIENTATION_IS_EULER (стандарт) или
определение выполняется по G-группе 50 (ORIEULER, ORIRPY, ORIVIRT1, ORIVIRT2).
Посредством MD21104 $MC_ORI_IPO_WITH_G_CODE устанавливается, какой тип
интерполяции действует: ORIWKS/ORIMKS или ORIAXES/ORIVECT.
Режим работы JOG
В этом режиме работы всегда выполняется линейная интерполяция углов ориентации.
При непрерывном и инкрементальном перемещении клавишами перемещения может
перемещаться только одна ось ориентации. Маховичками оси ориентации можно
перемещать одновременно.
Для перемещения осей ориентации вручную действует спец. для канала переключатель
процентовки подачи или переключатель процентовки ускоренного хода при наложении
ускоренного хода.
Следующие машинные данные обеспечивают отдельную задачу скорости:
MD21160 $MC_JOG_VELO_RAPID_GEO
MD21165 $MC_JOG_VELO_GEO
MD21150 $MC_JOG_VELO_RAPID_ORI
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
703
Расширенное программирование
4.9 Трансформации
MD21155 $MC_JOG_VELO_ORI
Примечание
SINUMERIK 840D sl с "Пакетом трансформаций для манипуляторов"
С помощью функции "Декартово перемещение вручную" в режиме JOG возможно
раздельное преобразование поступательного движения гео-осей в базовых системах
MСS, WСS и TCS.
Дополнительная информация: Описание функций - Трансформации
4.9.2.8
Программирование ориентации вдоль боковой поверхности конуса (ORIPLANE,
ORICONCW, ORICONCCW, ORICONTO, ORICONIO)
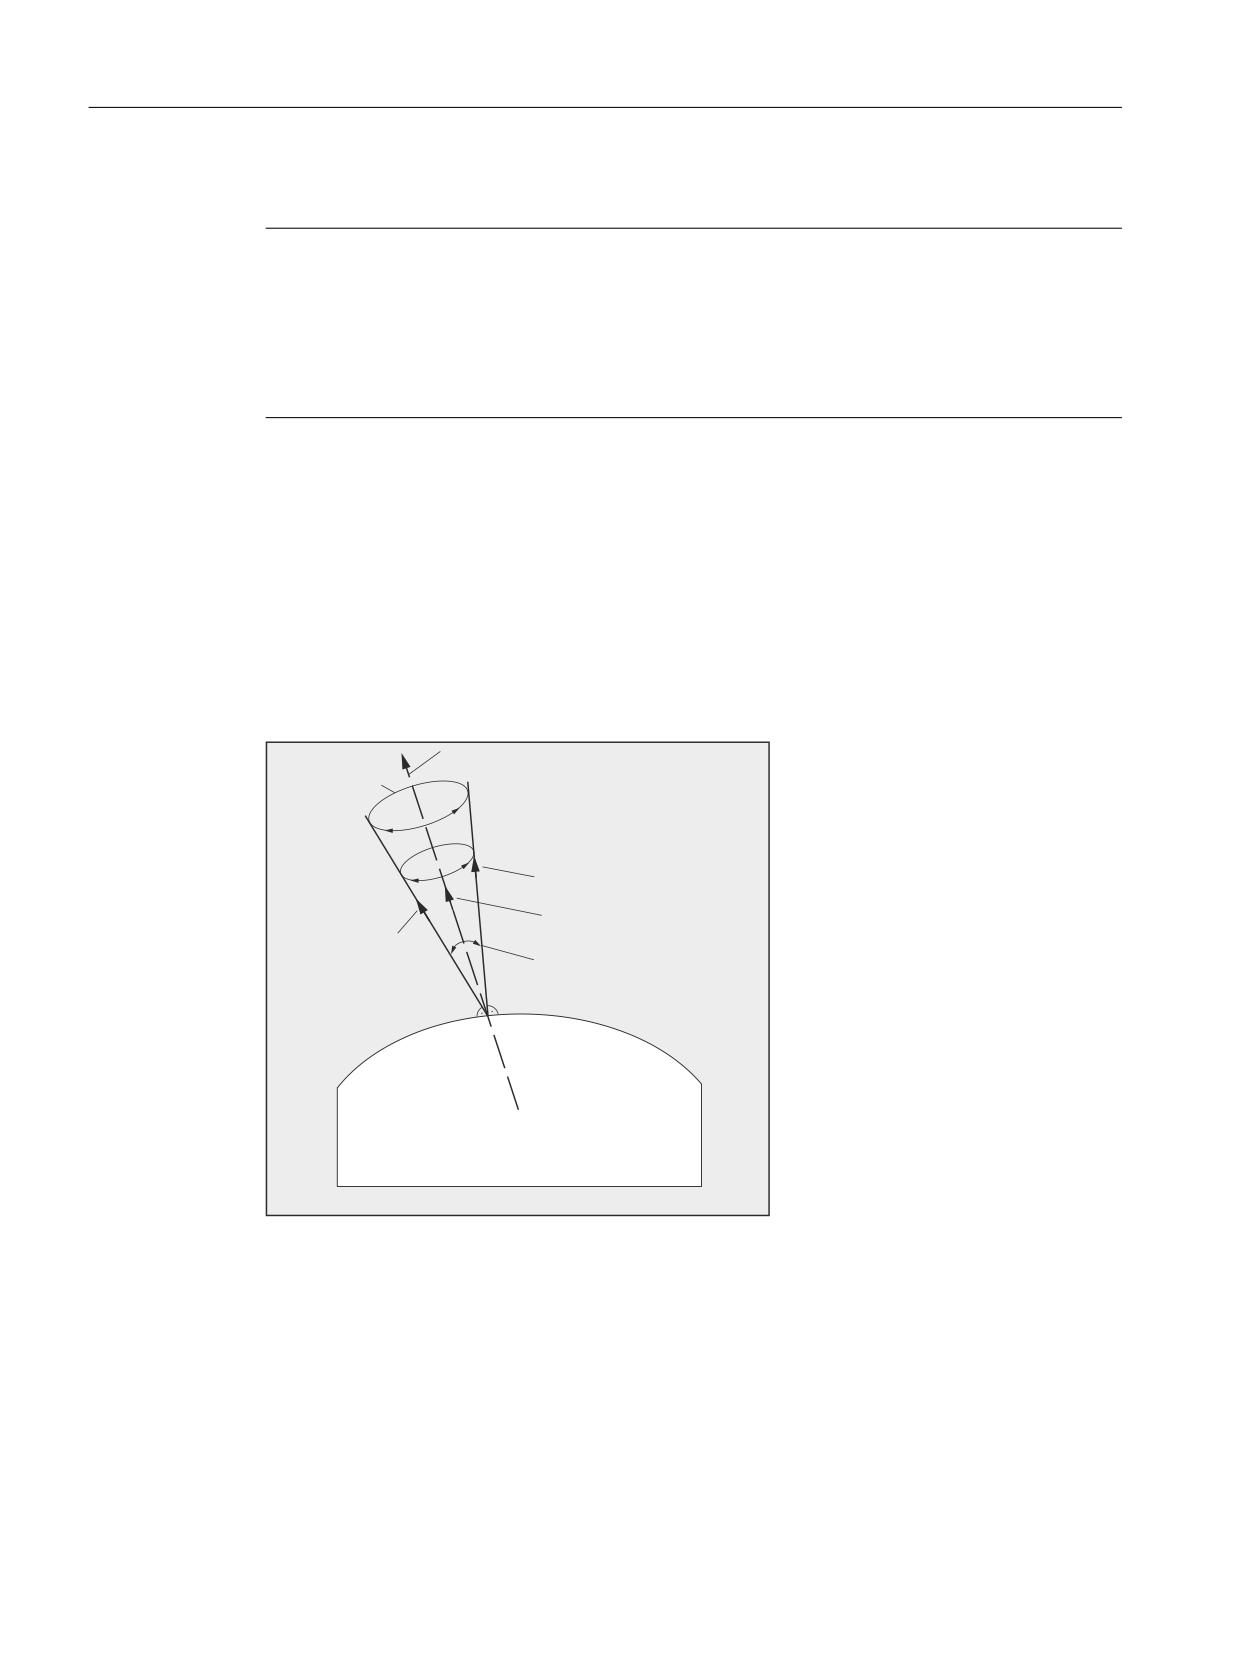
С помощью расширенной ориентации можно выполнять изменения ориентации вдоль
находящейся в пространстве боковой поверхности конуса. Интерполяция вектора
ориентации на боковой поверхности конуса осуществляется с помощью модальных
команд ORICONxx. Для интерполяции в одной плоскости можно запрограммировать
конечную ориентацию с ORIPLANE. В общем и целом стартовая ориентация определяется
предшествующими кадрами.
̵ͣ͘ ͔͇͖͇͉͔͗͒͌͏ͦ
̺͕͊͒ ͖͕͉͕͕͙͇͗
3+,
25,&21&::
͖͕͙͗͏͉ ͇͕͉͕͐͘͞ ͙͗͌͒͑͘͏
25,&21&:
̱͕͔͔͇͌ͦ͞ ͕͗͏͔͙͇͌͝͏ͦ
͖͕ ͇͕͉͕͐͘͞
͙͗͌͒͑͌͘
̶͕͓͍͚͙͕͔͇͗͌ͦ͞ ͕͗͏͔͙͇͌͝͏ͦ
̸͙͇͙͕͉͇͗ͦ
͕͗͏͔͙͇͌͝͏ͦ
̧͖͙͚͔͌͗͗͐͢ ͚͕͊͒ 36,
͎͌͗͌͞
͕͔͚͇͑͘
͖͙͉͚͗͌͋͌ͥ͘͟͠͏͐
͇͑͋͗
̶͕͉͔͕͙͌͗ͣ͘͜
͙͇͋͌͒͏
Программирование ЧПУ
704
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.9 Трансформации
Программирование
Конечная ориентация определяется либо через указание программирования угла в
углах Эйлера или RPY с A2, B2, C2, либо через программирование позиций круговых осей
с A, B, C. Для осей ориентации вдоль боковой поверхности конуса требуются
дополнительные данные программирования:
• Ось вращения конуса как вектор с A6, B6, C6
• Апертурный угол PSI с идентификатором NUT
• Промежуточная ориентация на боковой поверхности конуса с A7, B7, C7
Примечание
Программирование вектора направления A6, B6, C6 для оси вращения конуса
Программирование конечной ориентации не является обязательным. Если конечная
ориентация не указана, то выполняется интерполяция всей боковой поверхности
конуса с 360 градусами.
Программирование апертурного угла конуса с NUT=угол
Обязательно указать конечную ориентацию.
Интерполяция всей боковой поверхности конуса с 360 градусами таким образом
невозможна.
Программирование промежуточной ориентации A7, B7, C7 на боковой
поверхности конуса
Обязательно указать конечную ориентацию. Изменение ориентации и направление
вращения однозначно определяются через три вектора стартовой, конечной и
промежуточной ориентации. При этом все три вектора должны отличаться друг от
друга. Если запрограммированная промежуточная ориентация параллельна
стартовой или конечной ориентации, то выполняется линейная большая круговая
интерполяция в плоскости, образуемой стартовым и конечным вектором.
Расширенная интерполяция ориентации на боковой поверхности конуса
N... ORICONCW или ORICONCCW
Интерполяция на боковой поверхности
конуса с
N... A6= B6= C6= A3= B3= C3=
вектором направления по/против часо-
или
вой стрелки конуса и конечной ориен-
N... ORICONTO
тацией или
N... G1 X Y Z A6= B6= C6=
тангенциальным переходом и
или
указанием конечной ориентации
N... ORICONIO
или
N... G1 X Y Z A7= B7= C7=
указанием конечной ориентации с
промежуточной ориентации на боко-
N... PO[PHI]=(a2, a3, a4, a5)
вой поверхности конуса с
N... PO[PSI]=(b2, b3, b4, b5)
полиномом для угла поворота с
полиномом для апертурного угла
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
705
Расширенное программирование
4.9 Трансформации
Параметры
ORIPLANE:
Интерполяция в плоскости (большая круговая интерполяция)
ORICONCW:
Интерполяция на боковой поверхности конуса по часовой стрел-
ке
ORICONCCW:
Интерполяция на боковой поверхности конуса против часовой
стрелки
ORICONTO:
Интерполяция на боковой поверхности конуса, тангенциальный
переход
A6= B6= C6=:
Программирование оси вращения конуса (нормированный век-
тор)
NUT=угол:
Апертурный угол конуса в градусах
NUT=+179:
Угол перемещения меньше или равен 180 градусам
NUT=-181:
Угол перемещения больше или равен 180 градусам
ORICONIO:
Интерполяция на боковой поверхности конуса
A7= B7= C7=:
Промежуточная ориентация (программирование как нормиро-
ванный вектор)
PHI:
Угол поворота ориентации вокруг оси направления конуса
PSI:
Апертурный угол конуса
Возможные полиномы
Кроме соответствующих углов могут быть запрограммированы и
PO[PHI]=(a2, a3, a4, a5)
полиномы макс.
PO[PSI]=(b2, b3, b4, b5)
5-го порядка
Пример: Различные изменения ориентации
Программный код
Комментарий
…
N10 G1 X0 Y0 F5000
N20 TRAORI(1)
; Трансформация ориентации вкл.
N30 ORIVECT
; Интерполяция ориентации инструмента как векто-
ра.
…
; Ориентация инструмента в плоскости.
N40 ORIPLANE
; Выбрать большую круговую интерполяцию.
N50 A3=0 B3=0 C3=1
N60 A3=0 B3=1 C3=1
; Ориентация в плоскости Y/Z повернута на 45 гра-
дусов, на конце кадра достигается ориентация (0,1/
√2,1/√2).
…
N70 ORICONCW
; Программирование ориентации на боковой по-
верхности конуса:
N80 A6=0 B6=0 C6=1 A3=0 B3=0 C3=1
; Выполняется интерполяция вектора ориентации на
боковой поверхности конуса с направлением (0,0,1)
до ориентации (1/√2,0,1/√2) по часовой стрелке,
угол поворота при этом составляет 270 градусов.
N90 A6=0 B6=0 C6=1
; Ориентация выполняет полный оборот на той же
боковой поверхности конуса.
Программирование ЧПУ
706
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.9 Трансформации
Дополнительная информация
Если необходимо описать изменения ориентации на расположенной произвольно в
пространстве боковой поверхности конуса, то должен быть известен вектор, вокруг
которого должна вращаться ориентация инструмента. Кроме этого, должны быть заданы
начальная и конечная ориентации. Стартовая ориентация следует из предшествующего
кадра, а конечная ориентация должна быть либо запрограммирована, либо определена
через иные условия.
Программирование в плоскости ORIPLANE соответствует ORIVECT
Программирование большой круговой интерполяции в комбинации с угловыми
полиномами соответствует линейной и полиномиальной интерполяции контуров.
Интерполяция ориентации инструмента выполняется в плоскости, образованной
стартовой и конечной ориентацией. При программировании дополнительных
полиномов вектор ориентации может быть опрокинут из плоскости.
Программирование окружностей в плоскости G2/G3, CIP и CT
Расширенная ориентация соответствует интерполяции окружностей в плоскости.
Соответствующие возможности программирования окружностей с указанием центра
или радиуса как G2/G3, окружности через промежуточную точку CIP и тангенциальных
окружностей CT см. главу "Круговая интерполяция (Страница 197)".
Программирование ориентации
Интерполяция вектора ориентации на боковой поверхности конуса ORICONxx
Для интерполяции ориентаций на боковой поверхности конуса можно выбрать четыре
различных типа интерполяции из группы команд G 51:
1. Интерполяция на боковую поверхность конуса по часовой стрелке ORICONCW с
указанием конечной ориентации и направления конуса или апертурного угла. Вектор
направления программируется с идентификаторами A6, B6, C6, а апертурный угол
конуса - с идентификатором NUT= диапазон значений в интервале 0 градусов до
180 градусов.
2. Интерполяция на боковую поверхность против часовой стрелки ORICONCWW с
указанием конечной ориентации и направления конуса или апертурного угла. Вектор
направления программируется с идентификаторами A6, B6, C6, а апертурный угол
конуса - с идентификатором NUT= диапазон значений в интервале 0 градусов до
180 градусов.
3. Интерполяция на боковую поверхность конуса ORICONIO с указанием конечной
ориентации и промежуточной ориентации, которая программируется с
идентификаторами A7, B7, C7.
4. Интерполяция на боковую поверхность конуса ORICONTO с тангенциальным
переходом и указанием конечной ориентации. Вектор направления
программируется с идентификаторами A6, B6, C6.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
707
Расширенное программирование
4.9 Трансформации
4.9.2.9
Задача ориентации двух контактных точек (ORICURVE, PO[XH]=, PO[YH]=,
PO[ZH]=)
Программирование изменения ориентации через вторую пространственную
кривую ORICURVE
Следующей возможностью программирования изменений ориентации является
программирование, кроме острия инструмента вдоль пространственной кривой, и
движения второй контактной точки инструмента с ORICURVE. Таким образом возможно
однозначное определение изменений ориентации инструмента, как и при
программировании самого вектора инструмента.
Изготовитель станка
Следовать указаниям изготовителя станка касательно настраиваемых через машинные
данные идентификаторов осей для программирования 2-й траектории ориентации
инструмента.
Программирование
При этом типе интерполяции для обеих пространственных кривых могут быть
запрограммированы точки с G1 или полиномы с POLY. Окружности и эвольвенты
запрещены. Дополнительно можно активировать сплайн-интерполяцию с BSPLINE и
функцию "Соединение коротких сплайн-кадров".
Дополнительная информация по функции "Объединение коротких сплайн-кадров": см.
Описание функций - Основные функции.
Другие типы сплайнов ASPLINE и CSPLINE, а также активация компрессора с COMP...
запрещены.
Движение двух контактных точек инструмента при программировании полиномов
ориентации может задаваться для координат до макс. 5-го порядка.
Расширенная интерполяция ориентации с дополнительной пространственной кри-
вой и полиномами для координат
N... ORICURVE
; Указание движения второй контактной
точки инструмента и дополнительные
N... PO[XH]=(xe, x2, x3, x4, x5)
полиномы соответствующих координат
N... PO[YH]=(ye, y2, y3, y4, y5)
N... PO[ZH]=(ze, z2, z3, z4, z5)
Параметры
ORICURVE
Интерполяция ориентации с задачей движения двух
контактных точек инструмента.
XH YH ZH
Идентификатор координат второй контактной точки
инструмента дополнительного контура как про-
странственная кривая
PO[XH]=(xe, x2, x3, x4, x5)
Возможные полиномы
PO[YH]=(ye, y2, y3, y4, y5)
Кроме соответствующих конечных точек, простран-
ственные кривые дополнительно могут программи-
PO[ZH]=(ze, z2, z3, z4, z5)
роваться с полиномами.
Программирование ЧПУ
708
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.9 Трансформации
xe, ye, ze
Конечные точки пространственной кривой
xi, yi, zi
Коэффициенты полиномов макс. 5-го порядка
Примечание
Идентификаторы XH YH ZH для программирования 2-й траектории ориентации
Идентификаторы должны быть выбраны таким образом, чтобы не возникло конфликта
с другими идентификаторами линейных осей
осями X Y Z
и круговыми осями, например,
A2 B2 C2 угол Эйлера или угол RPY
A3 B3 C3 векторы направления
A4 B4 C4 или A5 B5 C5 векторы нормалей плоскостей
A6 B6 C6 векторы вращения или A7 B7 C7 координаты промежуточной точки
или иными параметрами интерполяции.
4.9.3
Полиномы ориентации (PO[угол], PO[координата])
Независимо от того, какая полиномиальная интерполяция группы функций G 1 активна
на соответствующий момент, два различных типа полиномов ориентации макс. 5-го
порядка могут быть запрограммированы при 3-, 4-, 5-осевой трансформации.
1. Полиномы для угла: Угол предварения LEAD, боковой угол TILT
относительно плоскости, образуемой стартовой и конечной ориентацией.
2. Полиномы для координат: XH, YH, ZH второй пространственной кривой для
ориентации инструмента исходной точки на инструменте.
При 6-осевой трансформации дополнительно к ориентации инструмента можно
запрограммировать вращение вектора вращения THT с полиномами до макс. 5-ого
порядка для вращений самого инструмента.
Синтаксис
Полиномы ориентации типа 1 для угла
N… PO[PHI]=(a2, a3, a4, a5)
3- до 5-осевая трансформация
N… PO[PSI]=(b2, b3, b4, b5)
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
709
Расширенное программирование
4.9 Трансформации
Полиномы ориентации типа 2 для координат
N… PO[XH]=(xe, x2, x3, x4, x5)
Идентификаторы для координат второй
траектории ориентации для ориентации
N… PO[YH]=(ye, y2, y3, y4, y5)
инструмента
N… PO[ZH]=(ze, z2, z3, z4, z5)
Дополнительно в обоих случаях можно запрограммировать полином для вращения при
6-осевой трансформации с
N… PO[THT]=(c2, c3, c4, c5)
Интерполяция вращения относительно
траектории
или
N… PO[THT]=(d2, d3, d4, d5)
абсолютной, относительной и танген-
циальной интерполяции для изменения
ориентации
вектора ориентации. Это возможно тогда, когда трансформация поддерживает вектор
вращения с программируемым через угол поворота THETA и интерполируемым
смещением.
Объяснение
PO[PHI]
Угол в плоскости между стартовой и конечной ориентацией
PO[PSI]
Угол, описывающий опрокидывание ориентации из плоскости между стартовой и
конечной ориентацией
PO[THT]
Угол поворота G-команд группы 54, запрограммированных через поворот векто-
ра вращения с THETA
PHI
Угол предварения LEAD
PSI
Боковой угол TILT
THETA
Вращение вокруг направления инструмента в Z
PO[XH]
Координата X исходной точки на инструменте
PO[YH]
Координата Y исходной точки на инструменте
PO[ZH]
Координата Z исходной точки на инструменте
Программирование ЧПУ
710
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.9 Трансформации
Дополнительная информация
Полиномы ориентации не могут быть запрограммированы
• Если активны сплайн-интерполяции ASPLINE, BSPLINE, CSPLINE.
Полиномы типа 1 для угла ориентации возможны для любого типа интерполяции
кроме сплайна, т. е. для линейной интерполяции с ускоренным ходом G00 или с
подачей G01
при полиномиальной интерполяции с POLY и
при круговой или эвольвентной интерполяции с G02, G03, CIP, CT, INVCW и INCCCW
Полиномы типа 2 для координат ориентации, напротив, возможны только тогда, когда
активна
линейная интерполяция с ускоренным ходом G00 или с подачей G01 или
полиномиальная интерполяция с POLY.
• Если выполняется интерполяция ориентации посредством осевой интерполяции
ORIAXES. В этом случае напрямую могут быть запрограммированы полиномы с
PO[A] и PO[B] для осей ориентации A и B.
Полиномы ориентации типа 1 с ORIVECT, ORIPLANE и ORICONxx
При большой круговой интерполяции и интерполяции боковой поверхности конуса с
ORIVECT, ORIPLANE и ORICONxx возможны только полиномы ориентации типа 1.
Полиномы ориентации типа 2 с ORICURVE
Если активна интерполяция с дополнительной пространственной кривой ORICURVE, то
выполняется интерполяция декартовых компонентов вектора ориентации и возможны
полиномы ориентации типа 2.
4.9.4
Вращения ориентации инструмента (ORIROTA, ORIROTR, ORIROTT,
ORIROTC, THETA)
Если для типов станков с подвижным инструментом необходима возможность
изменения ориентации инструмента, то каждый кадр программируется с конечной
ориентацией. В зависимости от кинематики станка, можно запрограммировать либо
направление ориентации, либо направление вращения вектора ориентации THETA. Для
этих векторов вращения могут быть запрограммированы различные типы
интерполяции:
• ORIROTA: угол поворота к заданному абсолютно направлению вращения.
• ORIROTR: угол поворота относительно плоскости между стартовой и конечной
ориентаций.
• ORIROTT: угол поворота относительно изменения вектора ориентации.
• ORIROTC: тангенциальный угол поворота к касательной к траектории.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
711
Расширенное программирование
4.9 Трансформации
Синтаксис
Только при активном типе интерполяции ORIROTA можно запрограммировать угол
поворота или вектор вращения на четыре возможных способа следующим образом:
1. Напрямую позиции круговых осей A, B, C
2. Угол Эйлера (в градусах) через A2, B2, C2
3. Угол RPY (в градусах) через A2, B2, C2
4. Вектор направления через A3, B3, C3 (угол поворота с
помощью THETA=<значение>)
Если ORIOTR или ORIOTT активны, то угол поворота может быть запрограммирован и
напрямую с THETA.
Вращение может быть запрограммировано и одно в кадре, изменения ориентации при
этом не происходит. При этом ORIROTR и ORIROTT не имеют значения. В этом случае угол
поворота всегда интерпретируется относительно абсолютного направления (ORIROTA).
N... ORIROTA
Определить интерполяцию вектора вращения
N... ORIROTR
N... ORIROTT
N... ORIROTC
N... A3= B3= C3=
Определить вращение вектора ориентации
THETA=<значение>
N... PO[THT]=(d2, d3, d4, d5)
Интерполяция угла поворота с полиномом 5-го
порядка
Значение
ORIROTA:
Угол поворота к заданному абсолютно направлению вращения
ORIROTR:
Угол поворота относительно плоскости между стартовой и конечной
ориентацией
ORIROTT:
Угол поворота как тангенциальный вектор вращения к изменению
ориентации
ORIROTC:
Угол поворота как тангенциальный вектор вращения к касательной к
траектории
THETA:
Вращение вектора ориентации
THETA=<значение>:
Угол поворота в градусах, достигаемый в конце кадра
THETA=Θe:
Угол поворота с конечным углом Θe вектора вращения
THETA=AC(…):
Покадровое переключение на абсолютное указание размера
THETA=AC(…):
Покадровое переключение на указание составного размера
Θe:
Конечный угол вектора вращения как абсолютно с G90, так к относи-
тельно с G91 (указание составного размера) активен
PO[THT]=(
):
Полином для угла поворота
Программирование ЧПУ
712
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.9 Трансформации
Пример: Вращения ориентаций
Программный код
Комментарий
N10 TRAORI
; Активировать трансформацию ориентации
N20 G1 X0 Y0 Z0 F5000
; Ориентация инструмента
N30 A3=0 B3=0 C3=1 THETA=0
; в направлении Z с углом поворота 0
N40 A3=1 B3=0 C3=0 THETA=90
; в направлении X и поворот на 90 градусов
N50 A3=0 B3=1 C3=0 PO[THT]=(180,90)
; Ориентация
N60 A3=0 B3=1 C3=0 THETA=IC(-90)
; в направлении Y и поворот на 180 градусов
N70 ORIROTT
; остается постоянной и поворот на 90 градусов
N80 A3=1 B3=0 C3=0 THETA=30
; Угол поворота относительно изменения ориентации
; Вектор вращения под углом в 30 градусов к плоскости X-
Y
При интерполяции кадра N40 выполняется линейная интерполяция от начального
значения 0 градусов до конечного значения 90 градусов. В кадре N50 угол поворота
изменяется с 90 градусов до 180 градусов по параболе θ(u) = +90u2. В N60 также может
быть выполнено вращение, изменения ориентации при этом не происходит.
На N80 ориентация инструмента поворачивается из направления Y в направление X. При
этом изменение ориентации лежит в плоскости X-Y, а вектор вращения образует угол в
30 градусов к этой плоскости.
Дополнительная информация
ORIROTA
Угол поворота THETA интерпретируется относительно определенного абсолютно
направления в пространстве. Базовое направление вращения выполняется через
машинные данные.
ORIROTR
Угол поворота THETA интерпретируется относительно плоскости, образуемой начальной
и конечной ориентацией.
ORIROTT
Угол поворота THETA интерпретируется относительно изменения ориентации. Для
THETA=0 вектор вращения интерполируется тангенциально изменению ориентации и
отличается от ORIROTR только в том случае, если для ориентации был
запрограммирован как минимум один полином для "угла поворота PSI". Тем самым
получается изменение ориентации, которое выполняется не в плоскости. Тогда через
дополнительно запрограммированный угол поворота THETA возможна, к примеру,
такая интерполяция вектора вращения, при которой он всегда образует определенное
значение для изменения ориентации.
ORIROTC
Интерполяция вектора вращения осуществляется относительно касательной к
траектории с программируемым через угол THETA смещением. При этом для угла
смещения можно запрограммировать и полином PO[THT]=(c2, c3, c4, c5) макс.
5-го порядка.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
713
Расширенное программирование
4.9 Трансформации
4.9.5
Ориентации относительно траектории
4.9.5.1
Типы ориентаций относительно траектории
С помощью этой расширенной функции относительная ориентация достигается не
только на конце кадра, а по всему ходу траектории. Достигнутая в предшествующем
кадре ориентация через большую круговую интерполяцию переводится в
запрограммированную конечную ориентацию. В принципе, существует две
возможности программирования желаемой ориентации относительно траектории:
1. Выполняется интерполяция ориентации инструмента и вращения инструмента
посредством ORIPATH, ORPATHTS относительно траектории.
2. Программирование и интерполяция вектора ориентации выполняются как и прежде.
С ORIROTC устанавливается вращение вектора ориентации относительно касательной
к траектории.
Синтаксис
Тип интерполяции ориентации и вращение инструмента программируются с:
N... ORIPATH
Ориентации относительно траектории
N... ORIPATHS
Ориентация относительно траектории со сглаживанием
характеристики ориентации
N... ORIROTC
Интерполяция вектора вращения относительно траекто-
рии
Вызванный углом в ходе траектории излом ориентации может быть сглажен с помощью
ORIPATHS. Направление и длина хода движения отвода программируется через вектор с
компонентами A8 = X, B8 = Y, C8 = Z.
С помощью ORIPATH/ORIPATHS для всего хода траектории могут быть
запрограммированы могут быть запрограммированы различные отношения к
касательной к траектории через три угла
• LEAD = указание прямого угла относительно траектории и поверхности
• TILT = указание бокового угла относительно траектории и поверхности
• THETA = угол поворота
. Для угла поворота THETA с помощью PO[THT] = (...) дополнительно могут быть
запрограммированы полиномы макс. 5-го порядка.
Примечание
Изготовитель станка
Следовать указаниям изготовителя станка. Через конфигурируемые машинные и
установочные данные для типа ориентации относительно траектории могут быть
осуществлены дополнительные настройки.
Дополнительная информация: Описание функций - Трансформации
Программирование ЧПУ
714
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.9 Трансформации
Объяснение
Возможны различные настройки интерполяции углов LEAD и TILT через машинные
данные:
• Запрограммированное с LEAD и TILT отношение ориентации инструмента действует
во всем кадре.
• Прямой угол LEAD: вращение вокруг направления вертикально к касательной и
вектору нормали TILT: вращение ориентации вокруг вектора нормали.
• Прямой угол LEAD: вращение вокруг направления вертикально к касательной и
вектору нормали боковой угол TILT: вращение ориентации вокруг направления
касательной к траектории.
• Угол поворота THETA: вращение инструмента вокруг себя самого с дополнительной
третьей круговой осью в качестве оси ориентации при 6-осевой трансформации.
Примечание
Ориентация относительно траектории в комбинации с OSC, OSS, OSSE, OSD, OST
запрещена.
Интерполяция ориентации относительно траектории ORIPATH или ORIPATHS и ORIOTC
не может быть запрограммирована в сочетании со сглаживанием характеристики
ориентации с одной из G-команд группы 34. Для этого должна быть активна OSOF.
4.9.5.2
Вращение ориентации инструмента относительно траектории (ORIPATH,
ORIPATHS, угол поворота)
При 6-осевой трансформации для произвольной ориентации инструмента в
пространстве с помощью третьей круговой оси возможно вращение инструмента вокруг
себя самого. При вращении ориентации инструмента относительно траектории с
ORIPATH или ORIPATHS можно запрограммировать дополнительное вращение через угол
поворота THETA. В качестве альтернативы углы LEAD и TILT могут быть
запрограммированы через вектор, лежащий в плоскости вертикально к направлению
инструмента.
Изготовитель станка
Следовать указаниям изготовителя станка. Через машинные данные возможны
различные установки интерполяции углов LEAD и TILT.
Синтаксис
Вращение ориентации инструмента и инструмента
Тип ориентации инструмента относительно траектории активируется с ORIPATH или
ORIPATHS.
N... ORIPATH
Активировать тип ориентации относительно
траектории
N... ORIPATHS
Активировать тип ориентации относительно
траектории со сглаживанием характеристики
ориентации
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
715
Расширенное программирование
4.9 Трансформации
Активация трех возможных углов с поворотным действием:
N... LEAD=
Угол для запрограммированной ориентации от-
носительно вектора нормали плоскости
N... TILT=
Угол для запрограммированной ориентации в
плоскости вертикально к касательной к траекто-
рии относительно вектора нормали плоскости
N... THETA=
Угол поворота относительно изменения ориен-
тации вокруг направления инструмента третьей
круговой оси
Значения угла на конце кадра программируются с LEAD=значение, TILT=значение или
THETA=значение. В дополнение к постоянным углам для всех трех углов могут быть
запрограммированы полиномы макс. 5-го порядка.
N... PO[PHI]=(a2, a3, a4, a5)
Полином для угла предварения LEAD
Полином для бокового угла TILT
N... PO[PSI]=(b2, b3, b4, b5)
Полином для угла поворота THETA
N... PO[THT]=(d2, d3, d4, d5)
При программирование более высокие коэффициенты полиномов, равные нулю, могут
быть опущены. Пример PO[PHI]=a2 дает параболу для угла предварения LEAD .
Значение
Ориентация инструмента относительно траектории
ORIPATH:
Ориентация инструмента относительно траектории
ORIPATHS
Ориентация инструмента относительно траектории, изгиб в характеристике ориен-
:
тации сглаживается
LEAD:
Угол относительно вектора нормали плоскости, в образованной касательной к
траектории и вектором нормали плоскости
TILT:
Вращение ориентации вокруг направления Z или вращение вокруг касательной к
траектории
THETA:
Вращение вокруг направления инструмента в Z
PO[PHI]:
Полином ориентации для угла предварения LEAD
PO[PSI]:
Полином ориентации для бокового угла TILT
PO[THT]:
Полином ориентации для угла поворота THETA
Примечание
Угол поворота THETA
Для вращения инструмента с помощью третьей круговой оси в качестве оси ориентации
вокруг себя самого необходима 6-осевая трансформация.
Программирование ЧПУ
716
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.9 Трансформации
4.9.5.3
Интерполяция вращения инструмента относительно траектории (ORIROTC,
THETA)
Интерполяция с векторами вращения
К запрограммированному с ORIROTC вращению инструмента относительно касательной
к траектории возможна интерполяция вектора вращения и с программируемым через
угол поворота THETA смещением. При этом для угла смещения с PO[THT] может быть
запрограммирован полином макс. 5-го порядка.
Синтаксис
N... ORIROTC
Установка вращения инстру-
мента относительно касатель-
ной к траектории
N... A3= B3= C3= THETA=значение
Определить вращение вектора
ориентации
N... A3= B3= C3= PO[THT]=(c2, c3, c4, c5) Интерполяция угла смещения с
полиномом макс. 5-го порядка
Вращение может быть запрограммировано и одно в кадре, изменения ориентации при
этом не происходит.
Значение
Интерполяция вращения инструмента относительно траектории при 6-осевой
трансформации
ORIROTC:
Установить тангенциальный вектор вращения к касательной к
траектории
THETA=значение:
Угол поворота в градусах, достигаемый в конце кадра
THETA=Θe:
Угол поворота с конечным углом Θe вектора вращения
THETA=AC(…):
Покадровое переключение на абсолютное указание размера
THETA=IC(…):
Покадровое переключение на указание составного размера
PO[THT]=(c2, c3, c4, c5):
Интерполяция угла смещения с полиномом 5-го порядка
Примечание
Интерполяция вектора вращения ORIROTC
Если против направления ориентации инструмента должно быть установлено и
вращение инструмента относительно касательной к траектории, то это возможно только
при 6-осевой трансформации.
При активной ORIROTC
Вектор вращения ORIROTA не может быть запрограммирован. В случае
программирования выводится ОШИБКА 14128 "Абсолютное программирование
вращения инструмента при активной ORIROTC".
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
717
Расширенное программирование
4.9 Трансформации
Направление ориентации инструмента при 3- до 5-осевой трансформации
Направление ориентации инструмента может быть запрограммировано как обычно при
3- до 5-осевой трансформации через угол Эйлера или угол RPY или векторы направления.
Изменения ориентации инструмента в пространстве также возможны через
программирование большой круговой интерполяции ORIVECT, линейной интерполяции
осей ориентации ORIAXES, всех интерполяций на боковой поверхности конуса ORICONxx,
а также интерполяции дополнительно к пространственной кривой с двумя контактными
точками инструмента ORICURVE.
G
:
Указание типа движения круговых осей
X, Y, Z :
Указание линейных осей
ORIAXES:
Линейная интерполяция осей станка или осей ориентации
ORIVECT:
Большая круговая интерполяция (идентично ORIPLANE)
ORIMKS:
Вращение в системе координат станка
ORIWKS:
Вращение в системе координат детали
Описание см. в гл. Вращения ориентации инструмента
A= B= C=:
Программирование позиции оси станка
ORIEULER:
Программирование ориентации через угол Эйлера
ORIRPY:
Программирование ориентации через угол RPY
A2= B2= C2=:
Программирование угла виртуальных осей
ORIVIRT1:
Программирование ориентации через виртуальные оси ориента-
ции
ORIVIRT2:
(Определение 1), установка по MD $MC_ORIAX_TURN_TAB_1
(Определение 2), установка по MD $MC_ORIAX_TURN_TAB_2
A3= B3= C3=:
Программирование вектора направления оси направления
ORIPLANE:
Интерполяция в плоскости (большая круговая интерполяция)
ORICONCW:
Интерполяция на боковой поверхности конуса по часовой стрелке
ORICONCCW:
Интерполяция на боковой поверхности конуса против часовой
стрелки
ORICONTO:
Интерполяция на боковой поверхности конуса, тангенциальный пе-
реход
A6= B6= C6=:
Программирование оси вращения конуса (нормированный вектор)
NUT=угол
Апертурный угол конуса в градусах
NUT=+179
Угол перемещения меньше или равен 180 градусам
NUT=-181
Угол перемещения больше или равен 180 градусам
ORICONIO:
Интерполяция на боковой поверхности конуса
A7= B7= C7=:
Промежуточная ориентация (программирование как нормирован-
ный вектор)
ORICURVE
Интерполяция ориентации с задачей движения двух контактных то-
чек инструмента. Кроме соответствующих конечных точек, возмож-
XH YH ZH, к примеру, с
но программирование дополнительных полиномов пространствен-
полиномом
ных кривых.
PO[XH]=(xe, x2, x3,
x4, x5)
Программирование ЧПУ
718
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.9 Трансформации
Примечание
Если интерполяция ориентации инструмента с активной ORIAXES осуществляется через
оси ориентации, то установка угла поворота относительно траектории выполняется
только на конце кадра.
4.9.5.4
Сглаживание характеристики ориентации (ORIPATHS A8=, B8=, C8=)
При изменениях ориентации на контуре с постоянным ускорением, нежелательными
являются прерывания движений по траектории, в особенности на углу контура.
Возникающий из-за этого излом характеристики ориентации может быть сглажен через
вставку собственного промежуточного кадра. Изменение ориентации выполняется с
постоянным ускорением тогда, когда при переориентации активна и ORIPATHS. На этой
фазе может быть выполнено движение отвода инструмента.
Изготовитель станка
Следовать указаниям изготовителя станка касательно возможно предопределенных
машинных данных и установочных данных, с помощью которых активируется эта
функция.
Через машинные данные может быть установлено, как интерпретируется вектор отвода:
1. В системе координат инструмента координата Z определяется через направление
инструмента.
2. В системе координат детали координата Z определяется через активную плоскость.
Дополнительная информация по функции "Ориентация относительно траектории" см.:
Описание функций - Трансформации.
Синтаксис
Для постоянных ориентаций инструмента относительно всей траектории на углу контура
необходимы дополнительные данные программирования. Направление и длина хода
этого движения программируется через вектор с компонентами A8 = X, B8 = Y, C8 = Z.
N... ORIPATHS A8=X B8=Y C8=Z
Объяснение
ORIPATHS:
Ориентация инструмента относительно траектории, излом в характери-
стике ориентации сглаживается.
A8= B8= C8=:
Компоненты вектора для направления и длины хода
X, Y, Z :
Движение отвода в направлении инструмента
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
719
Расширенное программирование
4.9 Трансформации
Примечание
Программирование вектора направления A8, B8, C8
Если длина этого вектора равна нулю, то движение отвода не выполняется.
ORIPATHS
Относящаяся к траектории ориентация инструмента активируется с ORIPATHS. В ином
случае ориентация посредством линейной большой круговой интерполяции
переводится от стартовой к конечной ориентации.
4.9.6
Сжатие ориентации (COMPON, COMPCURV, COMPCAD, COMPSURF)
Программы ЧПУ, в которых активна трансформация ориентации (TRAORI) и
запрограммированы ориентации инструмента (любого типа), могут быть сжаты при
соблюдении заданных допусков.
Программирование
Ориентация инструмента
Если активна трансформация ориентации (TRAORI), программирование ориентации
инструмента у 5-осевых станков возможно следующим образом (независимо от
кинематики):
• Программированиевектора направления через:
A3=<...> B3=<...> C3=<...>
• Программирование угла Эйлера или угла RPY через:
A2=<...> B2=<...> C2=<...>
Вращения инструмента
Для 6-осевых станков, дополнительно к ориентации инструмента, можно
запрограммировать и вращение инструмента.
Программирование угла поворота осуществляется с:
THETA=<...>
См. "Вращения ориентации инструмента (ORIROTA, ORIROTR, ORIROTT, ORIROTC, THETA)
(Страница 711)".
Примечание
Кадры УП, в которых дополнительно запрограммировано вращение, могут сжиматься
только тогда, когда угол поворота изменяется линейно. Это означает, что для угла
поворота не может быть запрограммирован полином с PO[THT] = (...).
Программирование ЧПУ
720
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.9 Трансформации
Общая форма сжимаемого кадра УП
Поэтому общая форма сжимаемого кадра ЧПУ может выглядеть следующим образом:
N... X=<...> Y=<...> Z=<...> A3=<...> B3=<...> C3=<...> THETA=<...> F=<...>
или
N... X=<...> Y=<...> Z=<...> A2=<...> B2=<...> C2=<...> THETA=<...> F=<...>
Примечание
Значения позиция могут указываться напрямую (например, X90) или косвенно через
присваивания параметров (например, X=R1*(R2+R3)).
Программирование ориентации инструмента через позиции круговых осей
Ориентация инструмента может быть указана и через позиции круговых осей, например,
в форме:
N... X=<...> Y=<...> Z=<...> A=<...> B=<...> C=<...> THETA=<...> F=<...>
В этом случае сжатие выполняется двумя различными способами в зависимости от того,
выполняется ли большая круговая интерполяция или нет. Если большая круговая
интерполяция не осуществляется, то сжатое изменение ориентации отображается как
обычно через осевые полиномы для круговых осей.
Точность контура
В зависимости от установленного режима сжатия (MD20482 $MC_COMPRESSOR_MODE),
для гео-осей и осей ориентации при сжатии действует либо сконфигурированные, спец.
для осей допуски (MD33100 $MA_COMPRESS_POS_TOL), либо следующие, настраиваемые
через установочные данные спец. для канала допуски:
SD42475 $SC_COMPRESS_CONTUR_TOL (макс. погрешность контура)
SD42476 $SC_COMPRESS_ORI_TOL (макс. угловая погрешность для ориентации
инструмента)
SD42477 $SC_COMPRESS_ORI_ROT_TOL (макс. угловая погрешность для угла поворота
инструмента) (доступно только для 6-осевых станков)
Активация / деактивация
Функции компрессора включаются через модальные команды G COMPON, COMPCURV,
COMPCAD или COMPSURF.
Завершение функции компрессора осуществляется с помощью COMPOF.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
721
Расширенное программирование
4.9 Трансформации
См. "Включение / выключение сжатия кадра ЧПУ (COMPON, COMPCURV, COMPCAD,
COMPSURF, COMPOF) (Страница 626)".
Примечание
Движение ориентации сжимается только при активной большой круговой интерполяции
(т. е. изменение ориентации инструмента осуществляется в плоскости, образуемой
стартовой и конечной ориентацией).
Большая круговая интерполяция выполняется при следующих условиях:
• MD21104 $MC_ORI_IPO_WITH_G_CODE = 0,
ORIWKS активна и
ориентация запрограммирована посредством векторов (с A3, B3, C3 или A2, B2, C2).
• MD21104 $MC_ORI_IPO_WITH_G_CODE = 1 и
ORIVECT или ORIPLANE активна.
Ориентация инструмента может быть запрограммирована либо как вектор
направления, либо с позициями круговых осей. Если активна одна из команд
ORICONxx или ORICURVE, или если запрограммированы полиномы для углов
ориентации (PO[PHI] и PO[PSI]), то большая круговая интерполяция не выполняется.
Пример
В примере программы ниже сжимается окружность, приближенная через полигон.
Ориентация инструмента при этом перемещается синхронно на боковой поверхности
конуса. Хотя ход последовательных запрограммированных изменений ориентации
является дискретным, функция компрессора создает ровную характеристику
ориентации.
Программирование
Комментарий
DEF INT ANZAHL=60
DEF REAL RADIUS=20
DEF INT COUNTER
DEF REAL WINKEL
N10 G1 X0 Y0 F5000 G64
$SC_COMPRESS_CONTUR_TOL=0.05
; Макс. погрешность контура = 0.05 мм
$SC_COMPRESS_ORI_TOL=5
; Макс. погрешность ориентации = 5 градусов
TRAORI
COMPCURV
; Проходится круг, образуемый из полигонов. Ориентация
при этом движется на конусе вокруг оси Z с апертурным
углом в 45 градусов.
N100 X0 Y0 A3=0 B3=-1 C3=1
N110 FOR COUNTER=0 TO ANZAHL
N120 WINKEL=360*COUNTER/ANZAHL
N130 X=RADIUS*cos(WINKEL) Y=RADIUS*sin(WINKEL)
A3=sin(WINKEL) B3=-cos(WINKEL) C3=1
N140 ENDFOR
Программирование ЧПУ
722
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.9 Трансформации
4.9.7
Включение/выключение сглаживания характеристики ориентации
(ORISON, ORISOF)
"Сглаживание характеристики ориентации" включается/выключается в программе
обработки детали G-командами группы 61. Команды действуют модально.
Условия
• Система с 5/6-осевой транскормацией.
• Функция компрессора COMPCAD активна.
Синтаксис
ORISON
ORISOF
Объяснение
ORISON:
Включение сглаживания характеристики ориентации
ORISOF:
Выключение сглаживания характеристики ориентации
Пример
Программный код
Комментарий
TRAORI()
; Включение трансформации ориентации.
COMPCAD
; Включение функции компрессора COMPCAD
ORISON
; Включение сглаживания ориентации.
$SC_ORISON_TOL=1.0
; Макс. угловое отклонение ориентации инструмента = 1,0 градуса.
G91
X10 A3=1 B3=0 C3=1
X10 A3=-1 B3=0 C3=1
X10 A3=1 B3=0 C3=1
X10 A3=-1 B3=0 C3=1
X10 A3=1 B3=0 C3=1
X10 A3=-1 B3=0 C3=1
X10 A3=1 B3=0 C3=1
X10 A3=-1 B3=0 C3=1
X10 A3=1 B3=0 C3=1
X10 A3=-1 B3=0 C3=1
ORISOF
; Выключение сглаживания ориентации.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
723
Расширенное программирование
4.9 Трансформации
Ориентация поворачивается на 90 градусов в плоскости XZ с -45 до +45 градусов. Из-за
сглаживания характеристики ориентации, ориентация более не достигает макс. угловых
значений в -45 или +45 градусов.
4.9.8
Кинематическая трансформация
4.9.8.1
Активация трансформации с торцевой стороны (TRANSMIT)
Трансформация с торцевой стороны (TRANSMIT) включается в программе обработки
детали или синхронном действии через оператор TRANSMIT.
Синтаксис
TRANSMIT
TRANSMIT(<n>)
Объяснение
TRANSMIT:
Включить TRANSMIT с первым блоком данных TRANSMIT
TRANSMIT(n):
Включить TRANSMIT с <n>-ным блоком данных TRANSMIT
Примечание
Активная в канале трансформация TRANSMIT выключается через:
• выключение трансформации: TRAFOOF
• включение другой трансформации: например, TRACYL, TRAANG, TRAORI
4.9.8.2
Включение трансформации боковой поверхности цилиндра (TRACYL)
Трансформация боковой поверхности цилиндра (TRACYL) включается в программе
обработки детали или синхронном действии через оператор TRACYL.
Синтаксис
TRACYL(<d>)
TRACYL(<d>,<n>)
TRACYL(<d>,<n>,<k>)
Программирование ЧПУ
724
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.9 Трансформации
Объяснение
TRACYL(<d>):
Включить TRACYL с первым блоком данных TRACYL и рабочим
диаметром <d>
TRACYL (<d>,<n>):
Включить TRACYL с <n>-ным блоком данных TRACYL и рабочим
диаметром <d>
<d>:
Базовый или рабочий диаметр
Значение может быть больше 1.
<n>:
TRACYL-номер блока данных (опция)
Диапазон зна-
1, 2
чений:
<k>:
Параметр <k> релевантен только для типа трансформации 514
k = 0:
без коррекции стенки паза
k = 1:
с коррекцией стенки паза
Если параметр не указывается, действует спараметрированная пер-
вичная установка:
$MC_TRACYL_DEFAULT_MODE_<n>
с <n> = TRACYL-номер блока данных
Примечание
Активная в канале трансформация TRACYL выключается через:
• выключение трансформации: TRAFOOF
• включение другой трансформации: например, TRAANG, TRANSMIT, TRAORI
Пример
Программный код
Комментарий
N40 TRACYL(40.)
; Включить TRACYL с первым блоком данных TRACYL и рабо-
чим диаметром 40 мм.
Дополнительная информация
Структура программы
Программа обработки детали для фрезерования паза с помощью трансформации
TRACYL 513 (TRACYL с коррекцией стенки паза), как правило, состоит из следующих
шагов:
1. Выбрать инструмент.
2. Выбрать TRACYL.
3. Выбрать подходящее смещение координат (FRAME).
4. Выполнить позиционирование.
5. Запрограммировать OFFN.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
725
Расширенное программирование
4.9 Трансформации
6. Выбрать КРИ.
7. Кадр подвода (ввод КРИ и подвод к стенке паза).
8. Контур линии центров паза.
9. Отключить КРИ.
10.Кадр отвода (вывод КРИ и отвод от стенки паза).
11.Выполнить позиционирование.
12.TRAFOOF.
13.Снова выбрать первоначальное смещение координат (FRAME).
Смещение контура (OFFN)
Для фрезерования пазов с трансформацией TRACYL 513, в программе обработки детали
программируется линия центров паза и через адрес OFFN половина ширины паза.
Во избежание повреждения стенки паза, OFFN активируется только при выбранной
коррекции на радиус инструмента.
Изменение OFFN внутри программы обработки детали возможно. Тем самым линия
центра паза может быть смещена из центра:
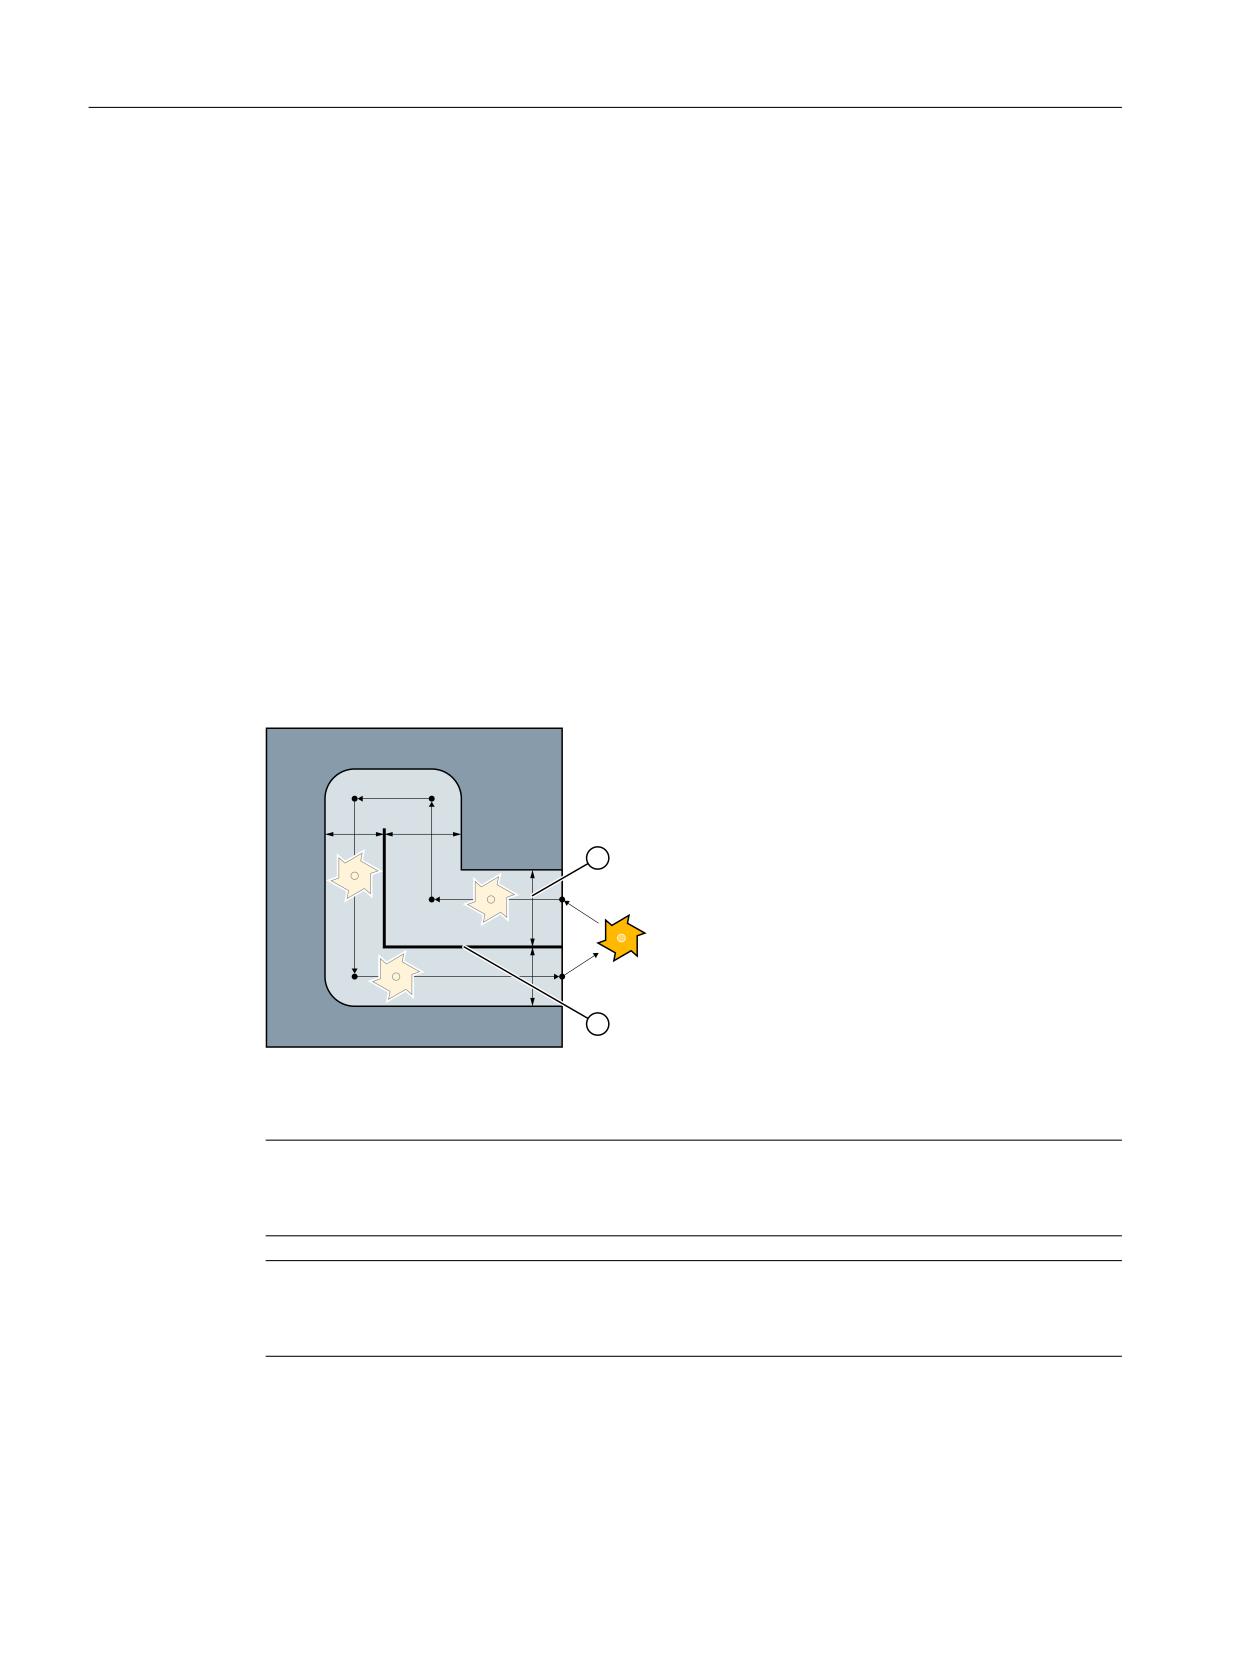
① OFFN
② Запрограммированная траектория
Примечание
OFFN должно быть не меньше радиуса инструмента, чтобы исключить повреждение
противоположной стенки паза.
Примечание
OFFN с TRACYL действует по иному, чем без TRACYL. Т.к. OFFN и без TRACYL учитывается
при активной КРИ, то после TRAFOOF необходимо снова установить OFFN на ноль.
Программирование ЧПУ
726
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.9 Трансформации
ВНИМАНИЕ
Действие OFFN зависит от типа трансформации
При трансформации TRACYL 513 (TRACYL с коррекцией стенки паза) для OFFN
программируется половина ширины паза.
А при трансформации TRACYL 512 (TRACYL без коррекции стенки паза) значение из OFFN
действует как припуск к КРИ.
Коррекция на радиус инструмента (КРИ)
При трансформации TRACYL 513 КРИ учитывается не относительно стенки паза, а к
запрограммированному центру паза. Чтобы инструмент проходил слева от стенки паза,
вместо G41 нужно запрограммировать оператор G42 или указать значение OFFN с
отрицательным знаком.
Диаметр инструмента
С TRACYL и инструментом, диаметр которого меньше, чем ширина паза, создается
геометрия стенки паза, отличная от таковой, создаваемой с помощью инструмента,
диаметр которого равен ширине паза. Для улучшения точности рекомендуется выбирать
диаметр инструмента лишь ненамного меньше, чем ширина паза.
Использование осей
Примечание
Следующие оси не могут использоваться в качестве позиционирующей или качающейся
оси:
• Гео-ось в направлении обвода боковой поверхности цилиндра (ось Y)
• Дополнительная линейная ось для коррекции стенки паза (ось Z)
4.9.8.3
Включение косоугольной трансформации с программируемым углом (TRAANG)
Косоугольная трансформация с программируемым углом включается
оператором TRAANG в программе обработки детали или синхронном действии.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
727
Расширенное программирование
4.9 Трансформации
Ограничение в случае кинематических цепей
При параметрировании на основе машинных данных угол α наклонной оси задан, в
отличие от соответствующей оси координат, в прямоугольной системе координат через
машинные данные. Угол α можно изменить при вызове через TRAANG(<α>). Изменение
угла влечет за собой изменение кинематической модели, поэтому могут быть затронуты
и другие приложения. Поэтому указание угла допустимо, только если угол совпадает с
углом, который получается по кинематической цепи.
Примечание
Определение угла
Угол определен, только если наклонная ось получается в результате поворота вокруг
одной из осей координат. Поэтому есть только одна гео-ось, не параллельная одной из
осей координат и расположенная в главной плоскости.
Синтаксис
TRAANG
TRAANG()
TRAANG(,<n>)
TRAANG(<α>)
TRAANG(<α>,<n>)
Объяснение
TRAANG:
Включить TRAANG с первым блоком данных TRAANG и последним
действительным углом <α>
TRAANG():
TRAANG(,<n>):
Включить TRAANG с <n>-ным блоком данных TRAANG и последним
действительным углом <α>
TRAANG(<α>):
Включить TRAANG с первым блоком данных TRAANG и углом <α>
TRAANG(<α>,<n>):
Включить TRAANG с <n>-ным блоком данных TRAANG и углом <α>
<α>:
Угол наклонной оси (опция)
Диапазон значений:
-90° < α < + 90°
Если угол не указывается, действует первичная установка из ма-
шинных данных:
MD2xxxx $MC_TRAANG_ANGLE_<n>
<n>:
TRAANG-номер блока данных (опция)
Диапазон значений:
1, 2
Примечание
Активная в канале косоугольная трансформация TRAANG выключается через:
• выключение трансформации: TRAFOOF
• включение другой трансформации: например, TRACYL, TRANSMIT, TRAORI
Программирование ЧПУ
728
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.9 Трансформации
Пример
Программный код
Комментарий
N20 TRAANG(45)
; Включить TRAANG с первым блоком данных TRAANG и углом 45°.
4.9.8.4
Наклонное врезание на шлифовальных станках (G5, G7)
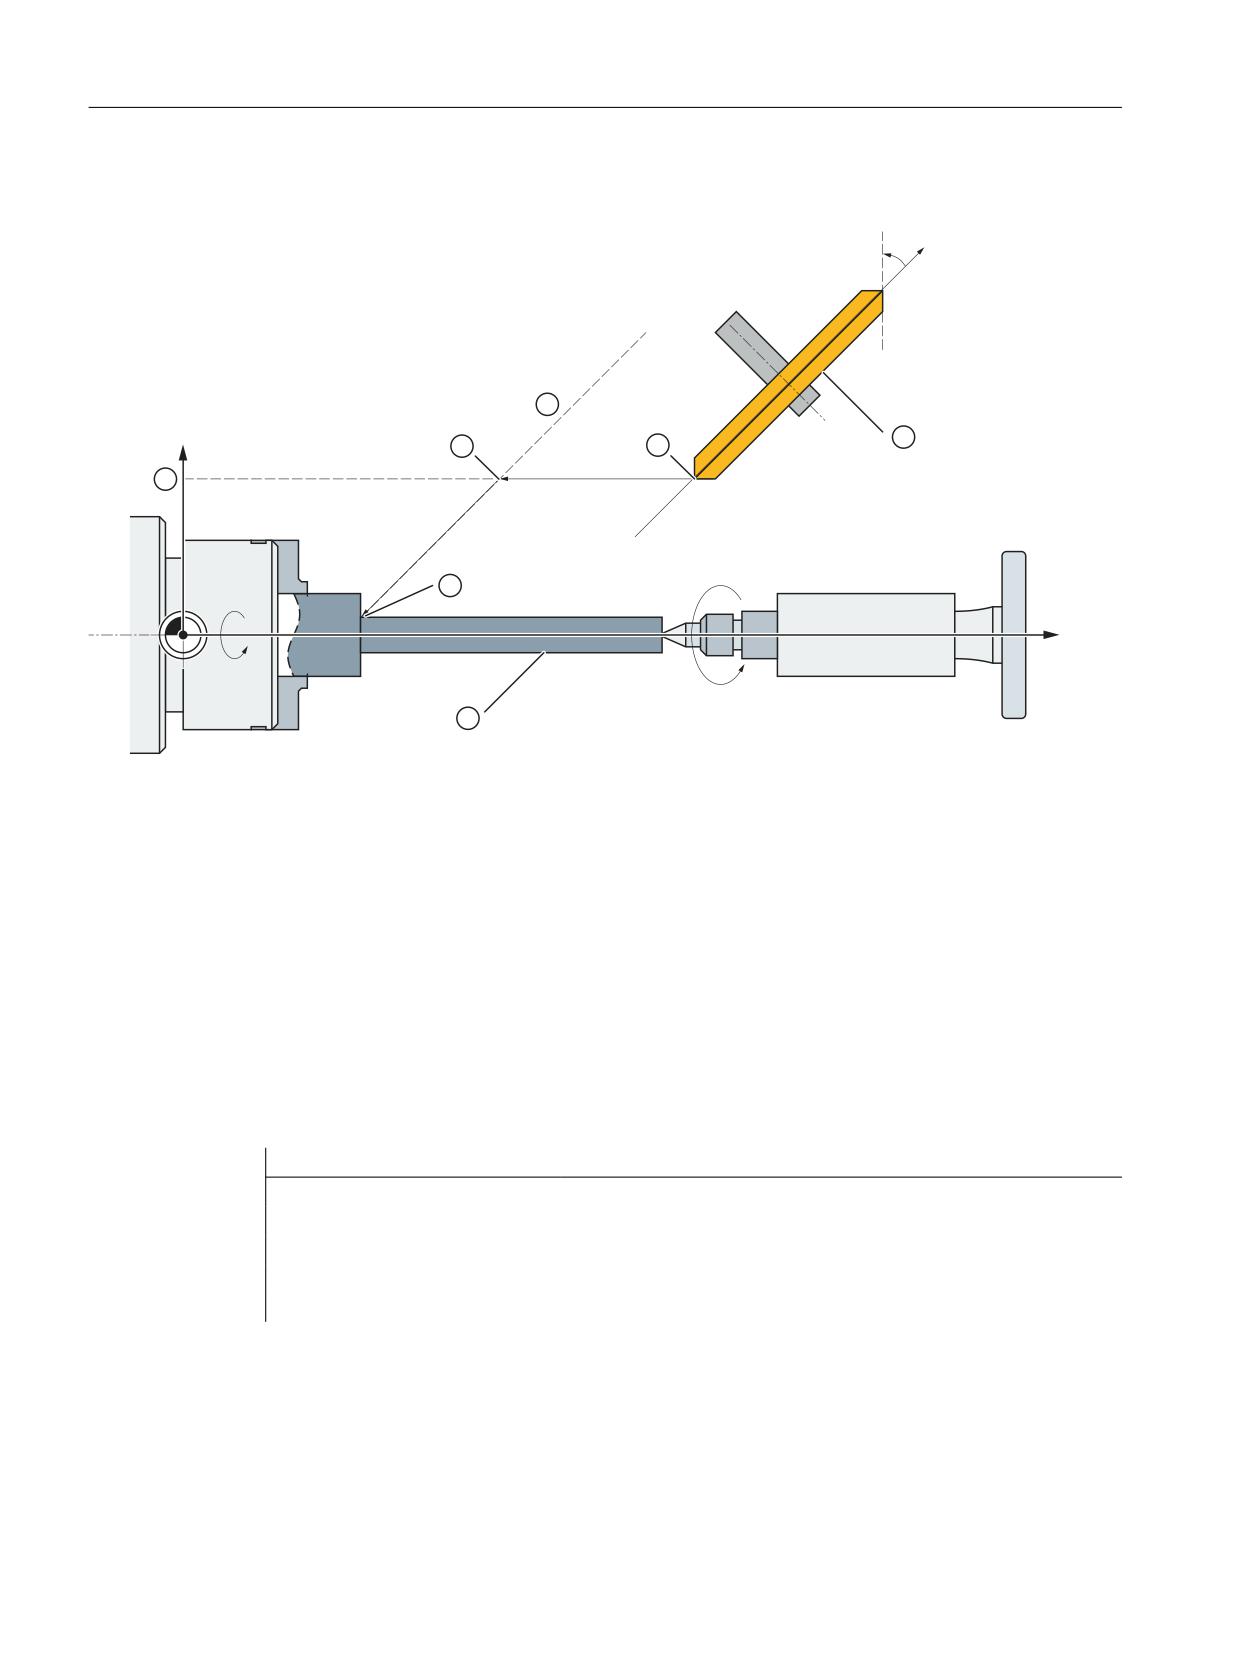
G-команды G7 и G5 служат для упрощения программирования при наклонном врезном
шлифовании на шлифовальных станках с трансформацией «Наклонная ось (TRAANG)»,
при этом при врезном шлифовании перемещается только наклонная ось.
При этом программируется только требуемая конечная позиция движения врезания в X
и Z. Соответствующая стартовая позиция вычисляется ЧПУ для G7, исходя из актуальной
позиции оси Х, запрограммированной конечной позиции и угла α наклонной оси и
выполняется подвод.
Стартовая позиция получается из точки пересечения обеих прямых:
• Прямая, параллельная ось Z, на расстоянии текущей позиции оси X
• Прямая параллельно наклонной оси через запрограммированную конечную
позицию
При следующей G5 наклонная ось движется на запрограммированную конечную
позицию.
Синтаксис
G7 <Endpos_X> <Endpos_Z>
G5 <Endpos_X>
Объяснение
G7:
Вычисление стартовой позиции и подвод в нее для наклонного врезания
G5:
Перемещение наклонной оси на запрограммированную конечную позицию
<Endpos_X>:
Конечная позиция оси X
<Endpos_Z>:
Конечная позиция оси Z
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
729
Расширенное программирование
4.9 Трансформации
Пример
˞
80
;
1
1
= =0
0
&0
$60
①
Шлифовальный круг
②
Деталь
③
Параллельно наклонной оси через запрограммированную конечную позицию
④
Исходное положение
⑤
Врезание: Стартовая позиция
⑥
Врезание: Конечная позиция
⑦
Параллельно оси Z, на расстоянии текущей позиции оси X
X
Гео-ось
Z
Гео-ось
ZM
Ось станка
UM
Ось станка
Рисунок 4-6
Запрограммировать наклонную ось
Программный код
Комментарий
N... G18
; Выбор плоскости XZ.
N40 TRAANG(45.0)
; Включить трансформацию TRAANG, угол = 45°.
N50 G7 X40 Z70 F4000
; Вычисление стартовой позиции и подвод в нее.
N60 G5 X40 F100
; Перемещение наклонной оси на конечную позицию.
N70 ...
Программирование ЧПУ
730
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.9 Трансформации
4.9.9
Включить связанную трансформацию (TRACON)
Сконфигурированная последовательная связь трансформаций в программе обработки
детали или синхронном действии включается операторами TRAFOON (Страница 754)
или TRACON.
Возможность активации спараметрированной с кинематической цепью трансформации
с TRACON необходимо спараметрировать в системной переменной $NT_TRACON_CHAIN.
Синтаксис
TRACON(<Trafo_Nr>,<Par_1>,...,<Par_n>,<Par_n+1>)
TRAFOOF
Объяснение
TRACON:
Включить связанную трансформацию
Активированная ранее другая трансформация не явно выклю-
чается через TRACON().
<трансф_№>:
Номер связанной трансформации
Тип:
INT
Диапазон зна-
0 ... 2
чений:
Значение:
0, 1
первая/единственная связанная
трансформация
2
вторая связанная трансформация
не ука-
равнозначно 0 или 1
зано
Примечание:
Значения, отличные от 0, 1, 2, вызывают сиг-
нализацию сбоя.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
731
Расширенное программирование
4.9 Трансформации
<Par_1>, ..., <Par_n>,
Параметры для связанных друг с другом трансформаций
<Par_n+1>:
<Par_1>, ..., <Par_n>
Параметры первой трансформа-
ции в цепочке
Фактическое количество зави-
сит от типа трансформации:
• TRAORI: 2 параметра
• TRACYL: 1-2 параметра
<Par_n+1>
Параметры второй трансформа-
ции в цепочке (TRAANG)
≙ Угол наклонной оси
При не установленных параметрах активируются предустанов-
ки или последние использовавшиеся параметры. Посредством
запятой устанавливается ожидаемая последовательность обра-
ботки указанных параметров, если для предстоящих парамет-
ров должны действовать предустановки. В частности, при ука-
зании минимум одного параметра перед ним должна стоять за-
пятая, даже если указание <трансф_№> (<Trafo_Nr>) не обяза-
тельно, например, TRACON( , 3.7).
TRAFOOF:
Выключение последней включенной (связанной) трансформа-
ции
Пример
Программный код
Комментарий
N230 TRACON(1,45.)
; Включить первую связанную трансформацию.
; Активная прежде трансформация отключается автоматически.
; Угол для наклонной оси равен 45°.
N330 TRACON(2,40.)
; Включить вторую связанную трансформацию.
; Угол для наклонной оси равен 40°.
N380 TRAFOOF
; Выключить вторую связанную трансформацию.
4.9.10
Движение “от точки к точке” в декартовой системе координат
4.9.10.1
Включение / выключение движения “от точки к точке” в декартовой системе
координат (PTP, PTPG0, PTPWOC, CP)
Движение “от точки к точке” в декартовой системе координат включается / выключается
в программе ЧПУ командами группы G 49.
Команды действуют модально. По умолчанию задано перемещение по траектории в
декартовой системе координат (CP).
Программирование ЧПУ
732
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.9 Трансформации
В отличие от коммуникационного процессора при активном движении от точки к точке
выполняется только трансформация конечной точки в декартовой системе координат, и
оси станка перемещаются синхронно.
Чтобы конечную точку в декартовой системе координат можно было пересчитать в
значения осей станка, дополнительно к указанию положения и угла необходима
информация о маркировке,положений осей. Эти данные вводятся при помощи
настраиваемых адресов STAT (Страница 734) и TU (Страница 738).
Условие
Трансформация TRAORI_DYN, TRAORI_STAT, TRANSMIT_K, RCTRA или ROBX активна
(обычно TRAORI или TRANSMIT).
RCTRA или ROBX для кинематических цепей недоступны.
Синтаксис
PTP / PTPG0 / PTPWOC
CP
Объяснение
PTP:
Включение позиционного движения PTP
Переход в запрограммированную позицию в декартовой системе координат в
кадрах G0 и G1 осуществляется при помощи движения синхронной оси.
PTPG0:
Включение позиционного движения PTPG0
Переход в запрограммированную позицию в декартовой системе координат осу-
ществляется при помощи движения синхронной оси только в кадрах G0. В кадрах
G1 выполняется переключение на движение по траектории CP.
PTPWOC:
Включение позиционного движения ("от точки к точке") PTPWOC (возможно толь-
ко при активной трансформации ориентации)
Аналогично PTP, разумеется, без компенсирующих движений, обусловленных
движением круговых осей и осей ориентации.
CP:
Выключение позиционного движения и включение движения по траектории CP
С помощью CP выполняется движение по траектории в декартовой системе коор-
динат.
Примечание
PTPWOC
В сочетании с трансформацией RCTRA или ROBX использование PTPWOC не имеет
смысла! RCTRA или ROBX для кинематических цепей недоступны.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
733
Расширенное программирование
4.9 Трансформации
Примеры
См.:
• Пример 1: Движение “от точки к точке" 6-осевого робота с трансформацией ROBX
(Страница 740)
• Пример 2: Движение "от точки к точке" при базовой 5-осевой трансформации
(Страница 742)
• Пример 3: PTPG0 и (Страница 742)
4.9.10.2
Задание положения шарниров (STAT)
Указания положения в декартовых координатах и ориентации инструмента
недостаточно для однозначного определения положения станка, так как в одной и той же
ориентации инструмента допускается несколько позиций сочленения. В зависимости от
того, о какой кинематике идет речь, существует до 8 различных позиций сочленения. Эти
различные позиции сочленения являются спец. для трансформаций.
Во избежание неточностей положение сочленений задается в адресе STAT.
Примечание
Управление учитывает запрограммированные значения STAT только при позиционном
движении. При движении CP они игнорируются, так как при перемещении с активной
трансформацией смена позиции, как правило, невозможна. При перемещении с
активной командой CP позиция для конечной точки берется из начальной точки.
Синтаксис
STAT=<значение>
Объяснение
STAT:
Настраиваемый адрес для указания позиций сочленений
<значение>:
Двоичное или десятичное значение
Содержит один бит для каждой из возможных позиций. Значение битов определ-
яется соответствующей трансформацией.
Использование STAT необходимо проиллюстрировать на примере 6-осевого робота со
сгибающейся рукой с фрезерным шпинделем. Кинематическая трансформация должна
выполняться посредством трансформации ROBX (условие: Компилируемый цикл
"Расширенная роботизированная трансформация RMCC/ROBX " загружен и активен).
Примечание
Пример с ROBX только с обычным параметрированием с машинными данными
Пример возможен только при параметрировании с машинными данными, не с
кинематическими цепями.
Программирование ЧПУ
734
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.9 Трансформации
$
$
$
$
$
$
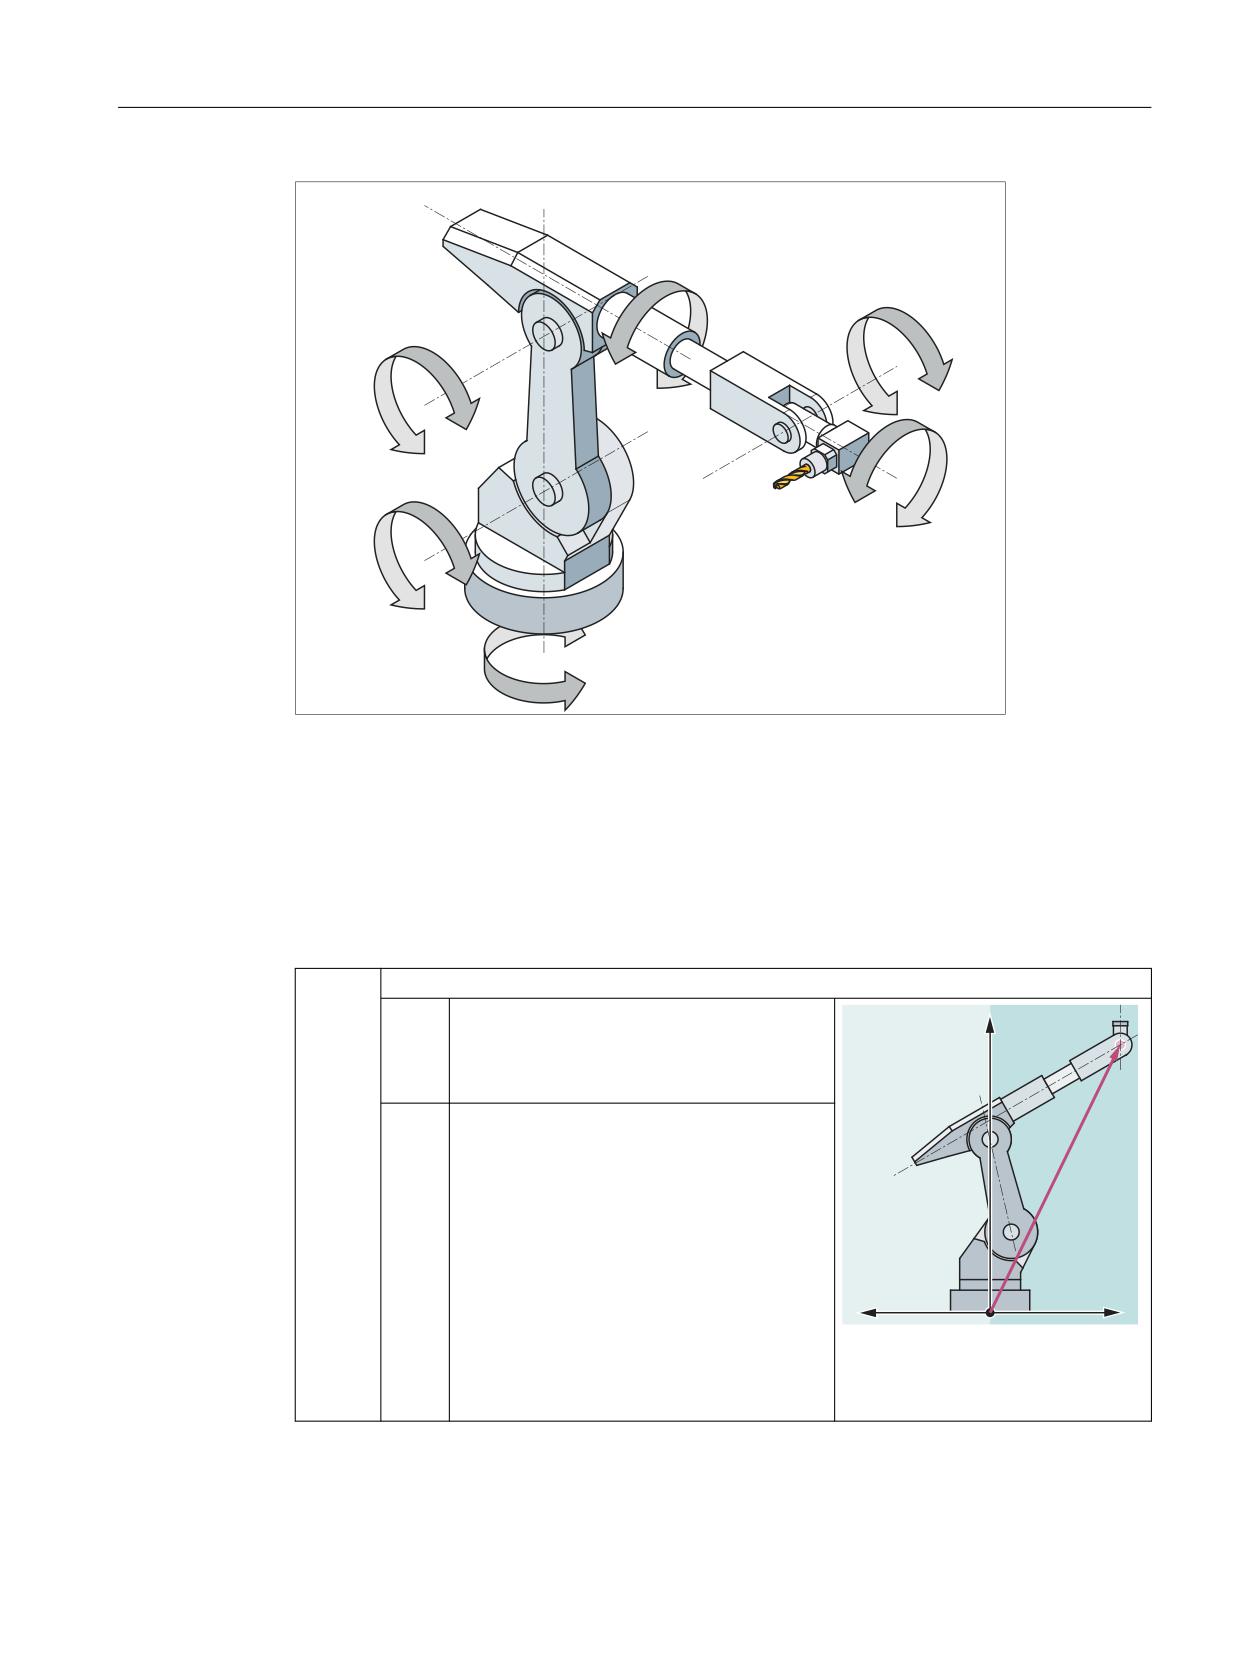
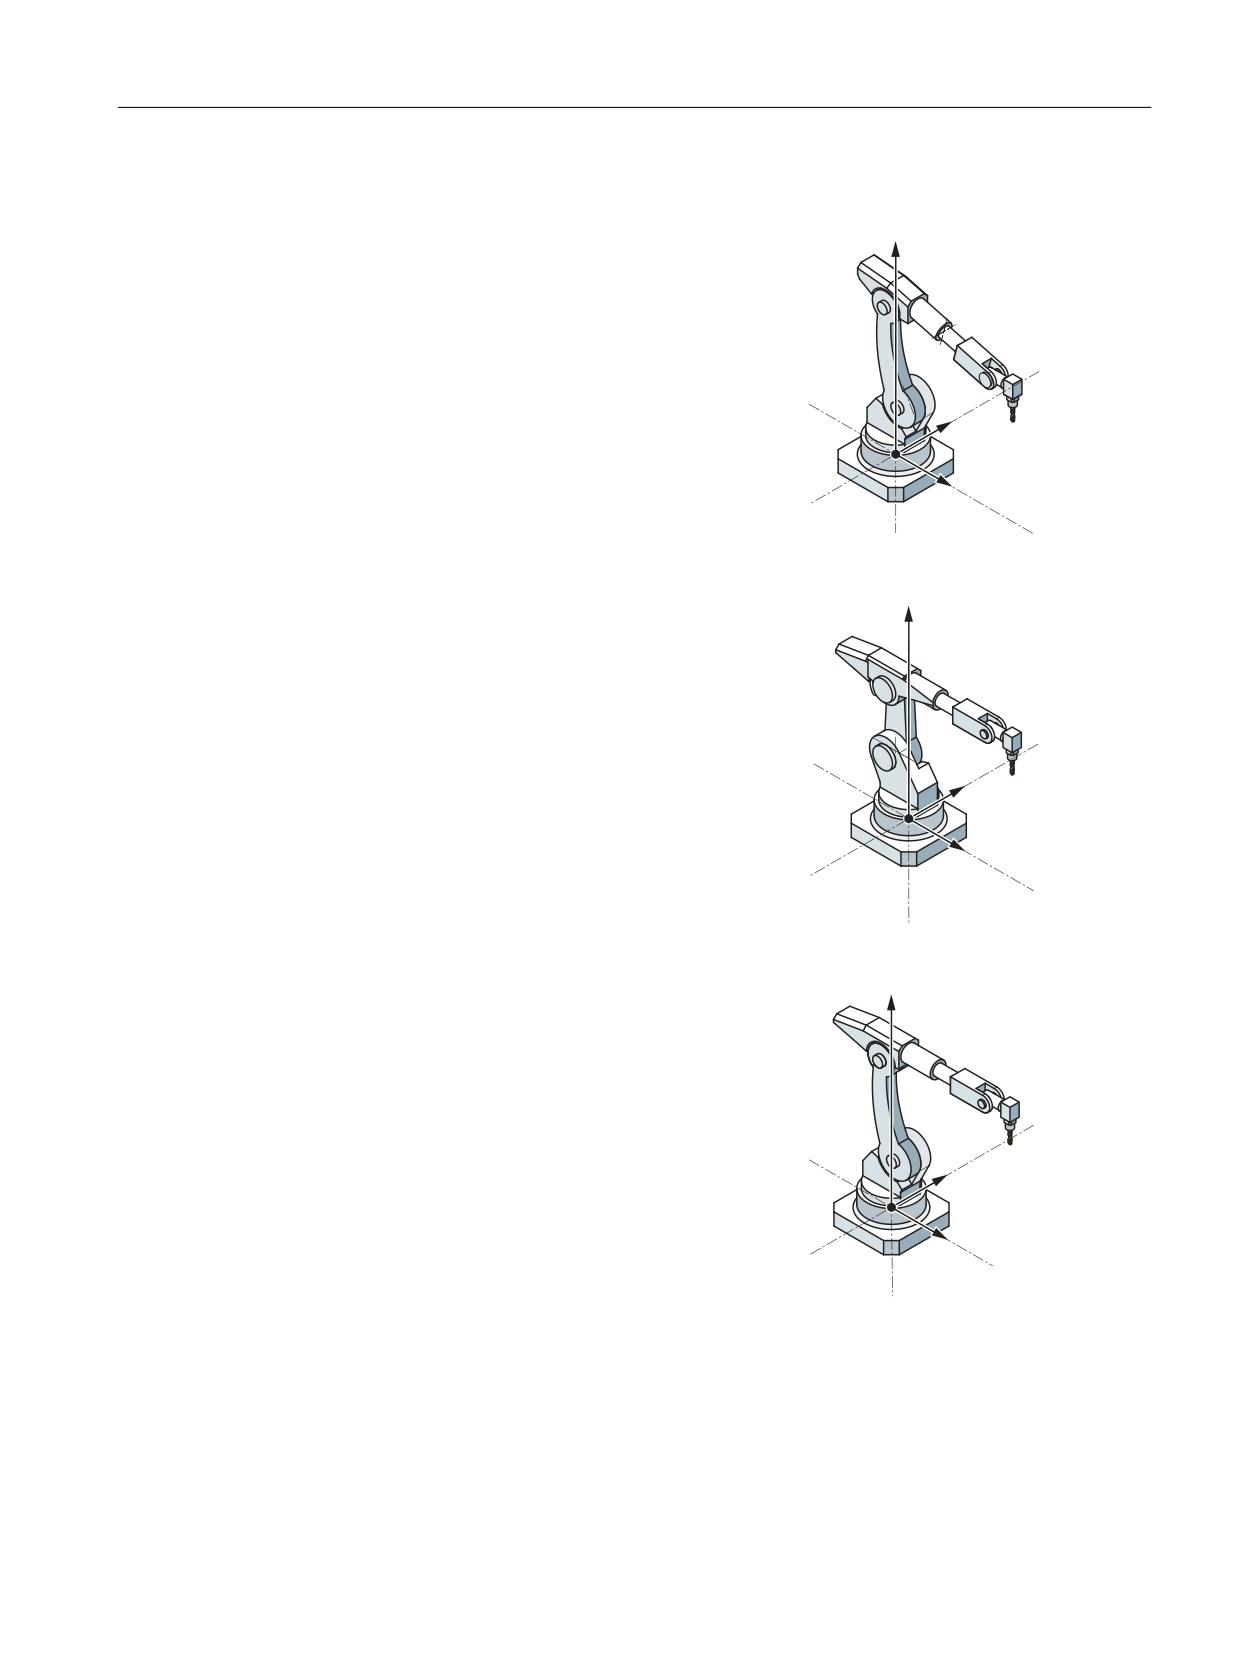
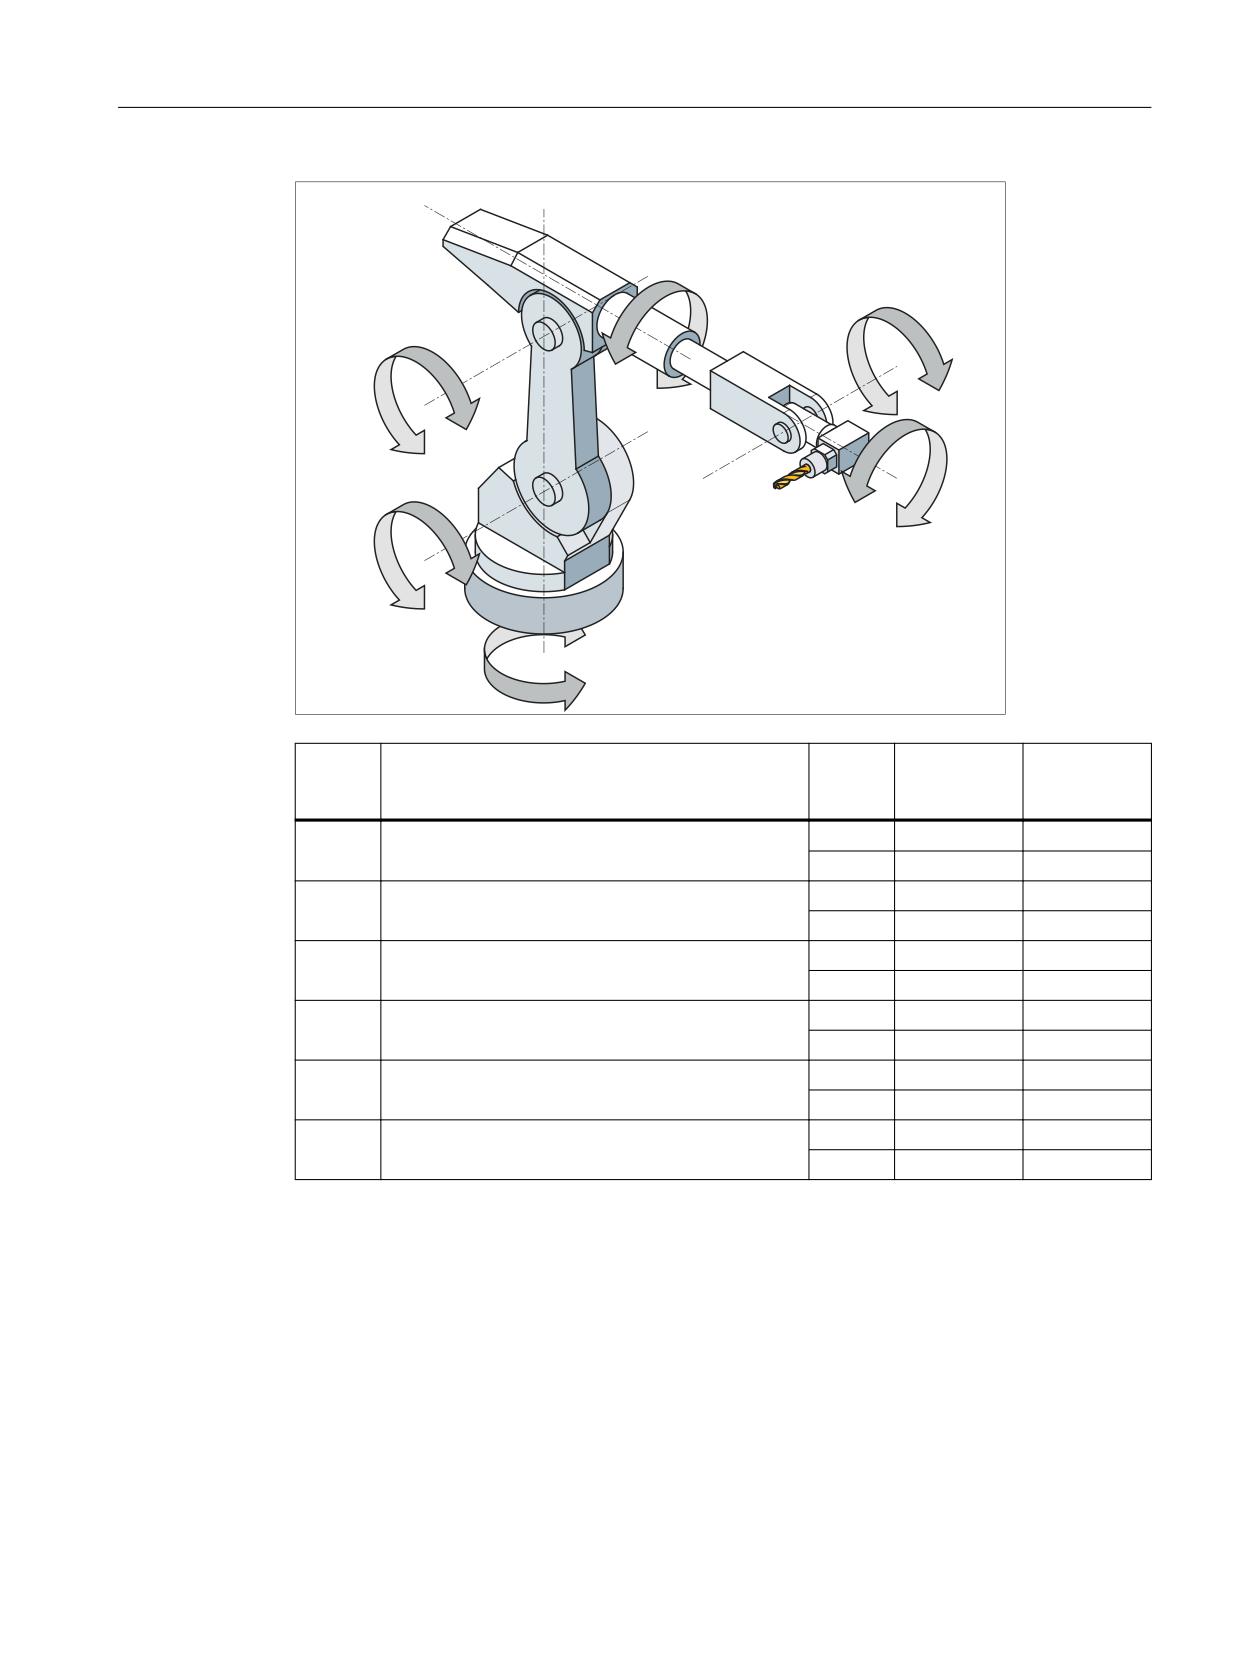
Оси A1, A2 и A3 - главные оси робота со сгибающейся рукой. Посредством главных осей
оси A4, A5 и A6, обозначаемые "головные" или "ручные" оси, размещаются в рабочем
пространстве. Благодаря дополнительным возможностям движения ручных осей
фрезерный шпиндель можно ориентировать в пространстве так, как это необходимо для
задач обработки. При этом при одновременной ориентации инструмента возможны
различные положения шарнира.
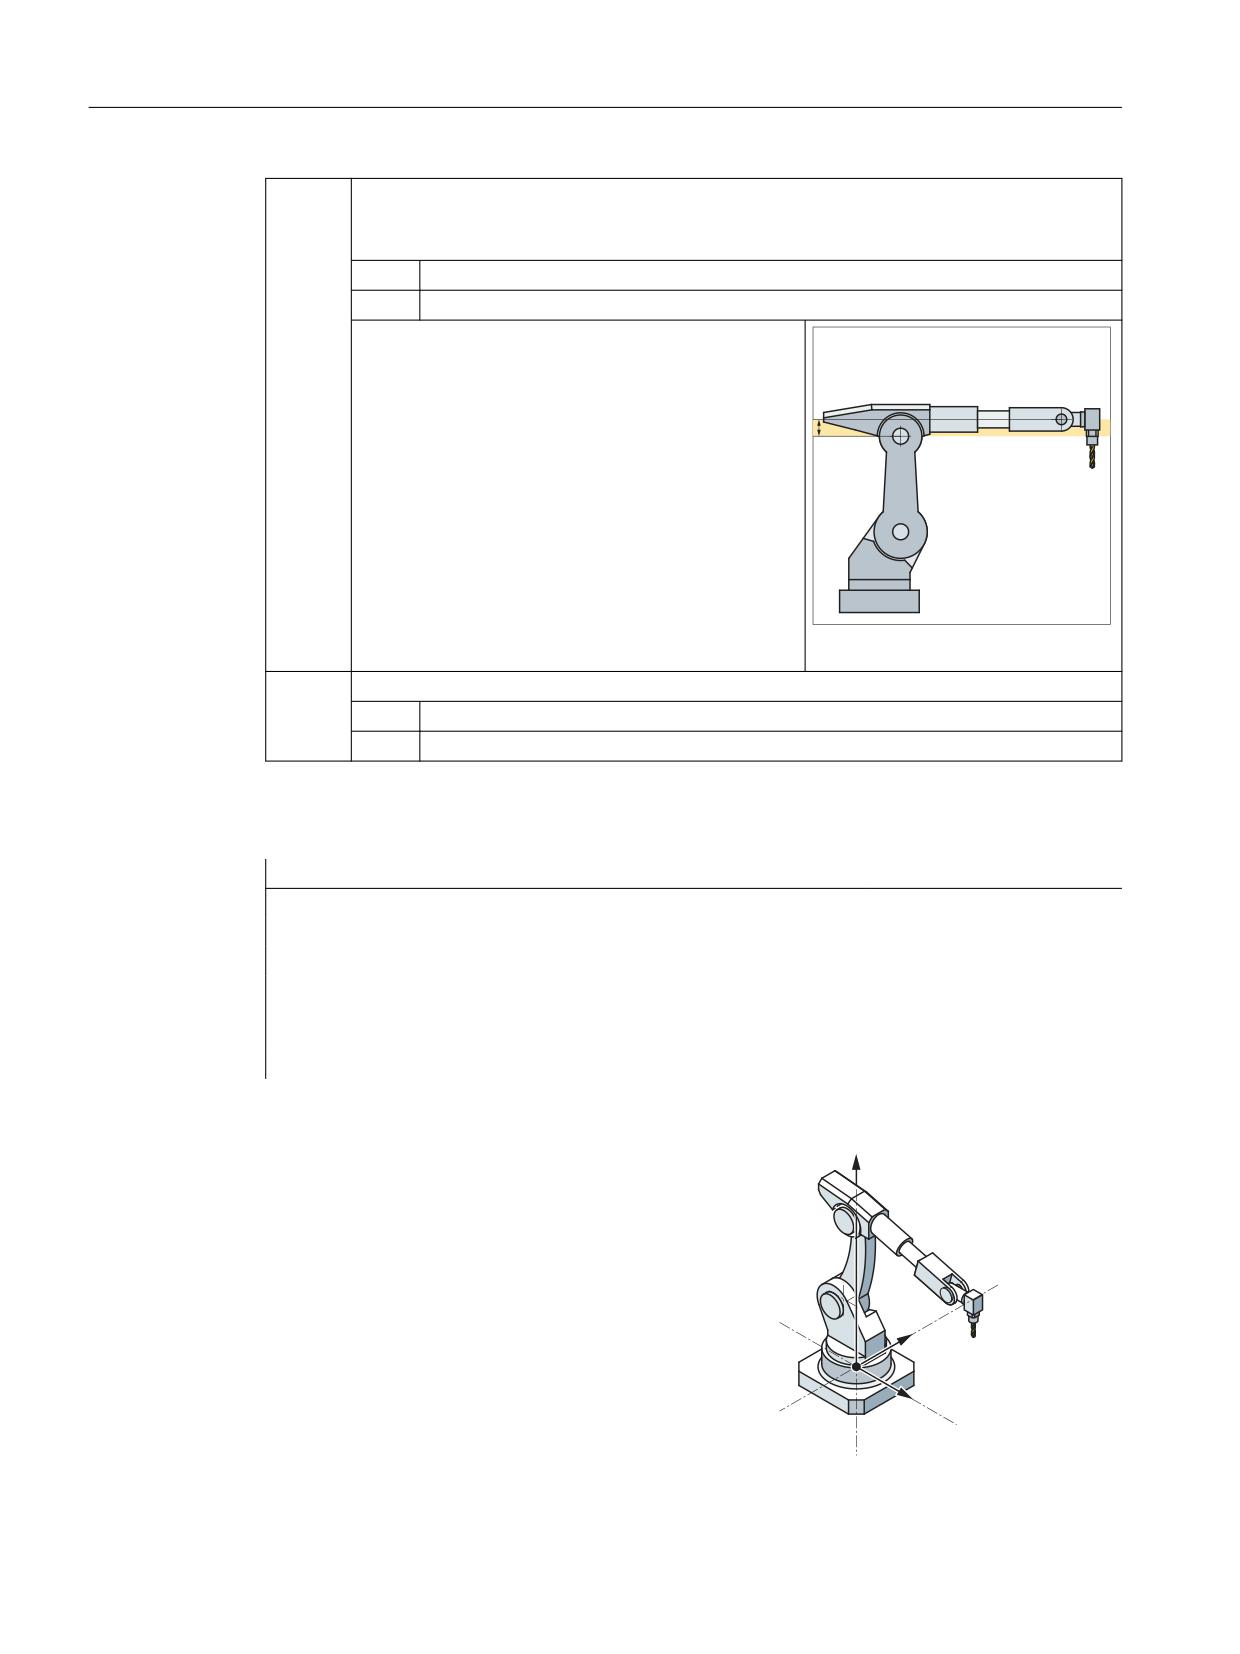
Используемые для обработки положения шарнира программируются (бит 0 ... 2
настраиваемого адреса STAT:
Бит 0
позиция точки пересечения ручных осей (A4, A5, A6)
=0
Базовая область (Shoulder Right)
Робот находится в базовой области, когда
значение X точки пересечения ручных ос-
ей положительно в системе координат A1.
=1
Верхняя область (Shoulder Left)
Робот находится в верхней области, когда
значение X точки пересечения ручных ос-
ей отрицательно в системе координат A1.
%LW
%LW
;
;
Пример: Точка пересечения
"ручных" осей находится в
базовой области
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
735
Расширенное программирование
4.9 Трансформации
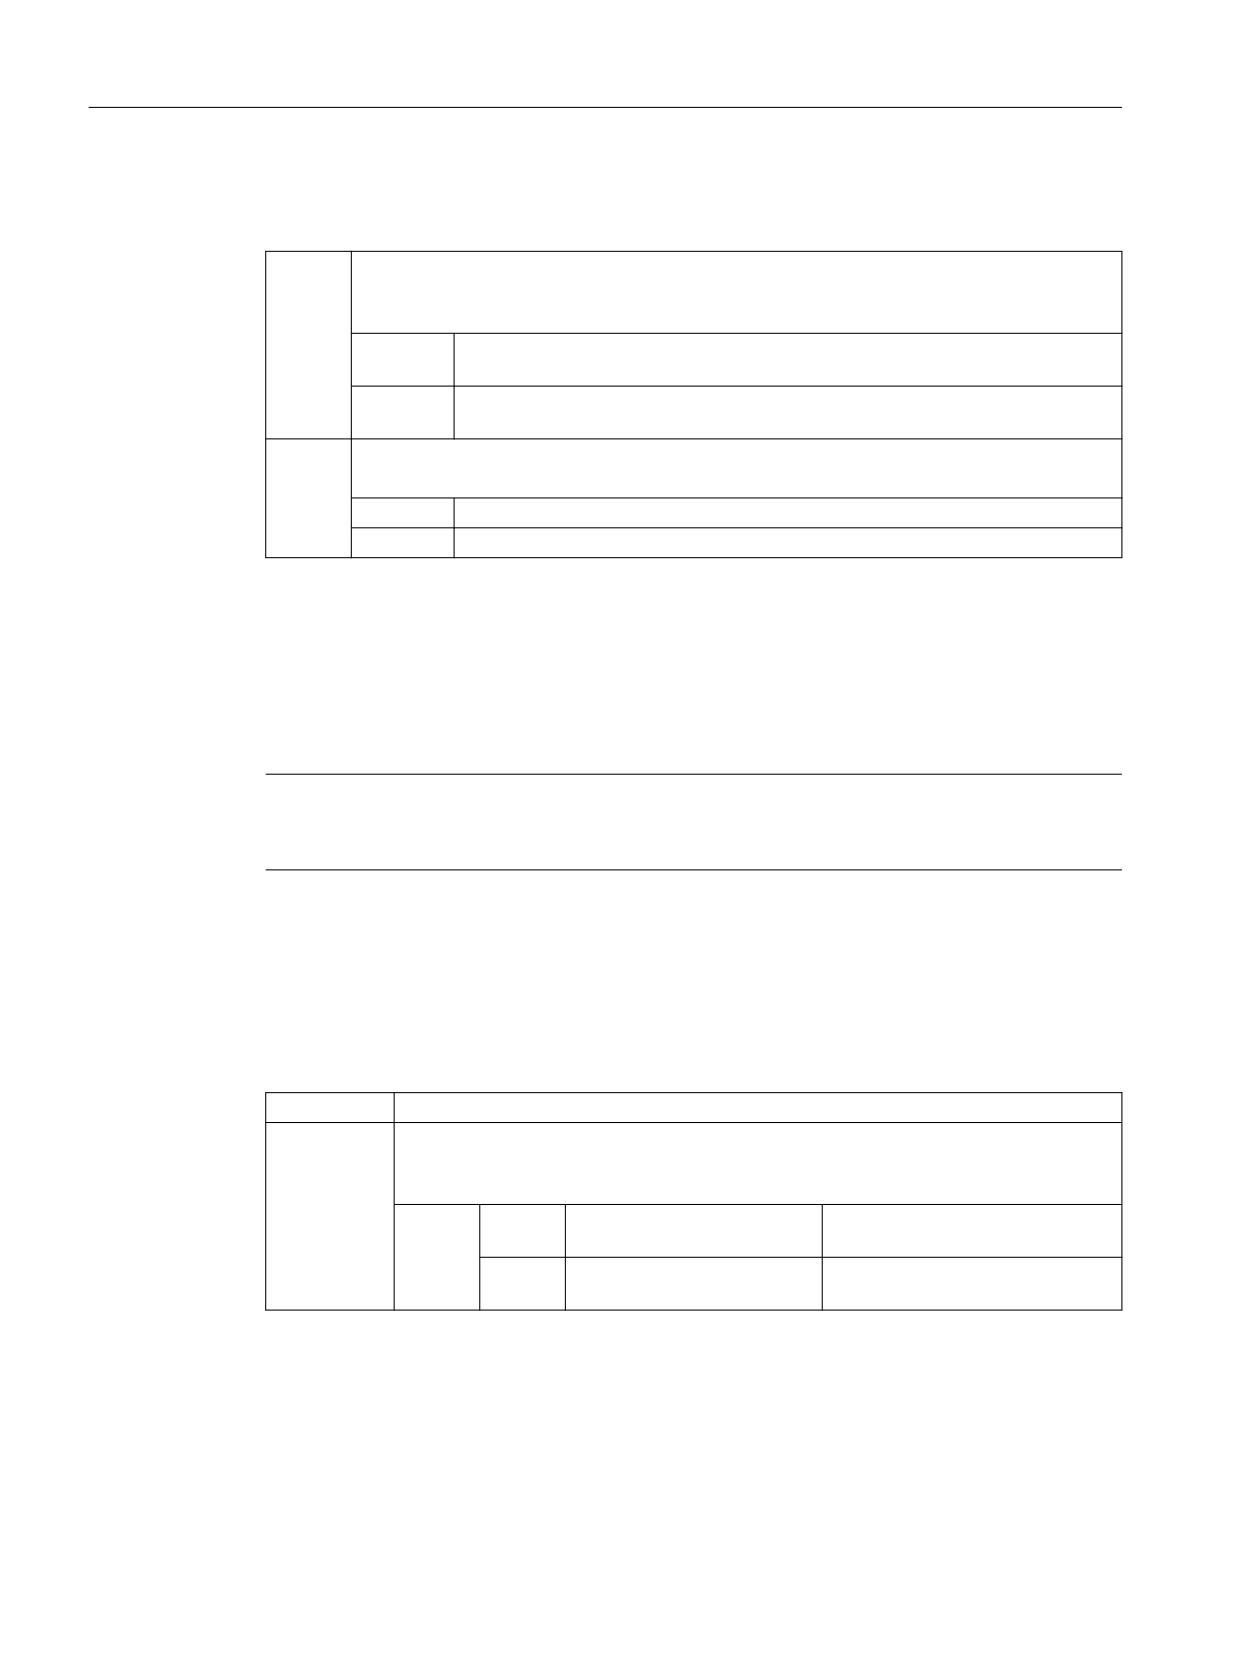
Бит 1
позиция оси 3
Угол, при котором изменяется значение бита 1, зависит от типа робота. Для роботов,
оси 3 и 4 которых пересекаются, справедливо:
=0
A3 < 0° (Elbow Down)
=1
A3 ≥ 0° (Elbow Up)
Примечание:
Для роботов со смещением между осями 3 и 4
угол, при котором изменяется значение бита 1, за-
висит от величины этого смещения.
Смещение между A3 и A4.
Бит 2
позиция оси 5
=0
A5 ≥ 0° (No Handflip)
=1
A5 < 0° (Handflip)
Пример программы:
Программный код
Комментарий
N14 T="T8MILLD20" D1
; $TC_DP3[1,1]=132.95
N16 ORIMKS
N17 G1 PTP X1665.67 Y0 Z1377.405 A=0 B=0 C=0 STAT=... F2000
; Значение STAT определяет
положения шарнира (см. да-
лее).
STAT=1 ('B001')
→ Shoulder Left
=
→ Elbow Down
→ No Handflip
<
;
Программирование ЧПУ
736
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.9 Трансформации
STAT=2 ('B010')
→ Shoulder Right
=
→ Elbow Up
→ No Handflip
<
;
STAT=5 ('B101')
→ Shoulder Left
=
→ Elbow Down
→ Handflip
<
;
STAT=6 ('B110' )
→ Shoulder Right
=
→ Elbow Up
→ Handflip
<
;
TRANSMIT_K (обычно TRANSMIT)
В TRANSMIT_K используется адрес STAT, позволяющий исключить многозначность
относительно полюса.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
737
Расширенное программирование
4.9 Трансформации
Если круговая ось должна вращаться на 180º, или контур при CP должен идти через
полюс:
Бит 0
Относится только к $NT_POLE_SIDE_FIX[n] = 1 или 2
при параметрировании с машинными данными $MC_TRANSMIT_POLE_SIDE_FIX_1/2 = 1
или 2:
=0
Круговая ось перемещается на +180º или поворачивается по часовой
стрелке.
=1
Круговая ось перемещается на -180º или поворачивается против часовой
стрелки.
Бит 1
Относится только к $NT_POLE_SIDE_FIX[n] = 0
при параметрировании с машинными данными $MC_TRANSMIT_POLE_SIDE_FIX_1/2 = 0:
=0
Выполняется перемещение через полюс. Круговая ось не поворачивается.
=1
Выполняется поворот вокруг полюса. При этом имеет значение бит 0 в STAT.
4.9.10.3
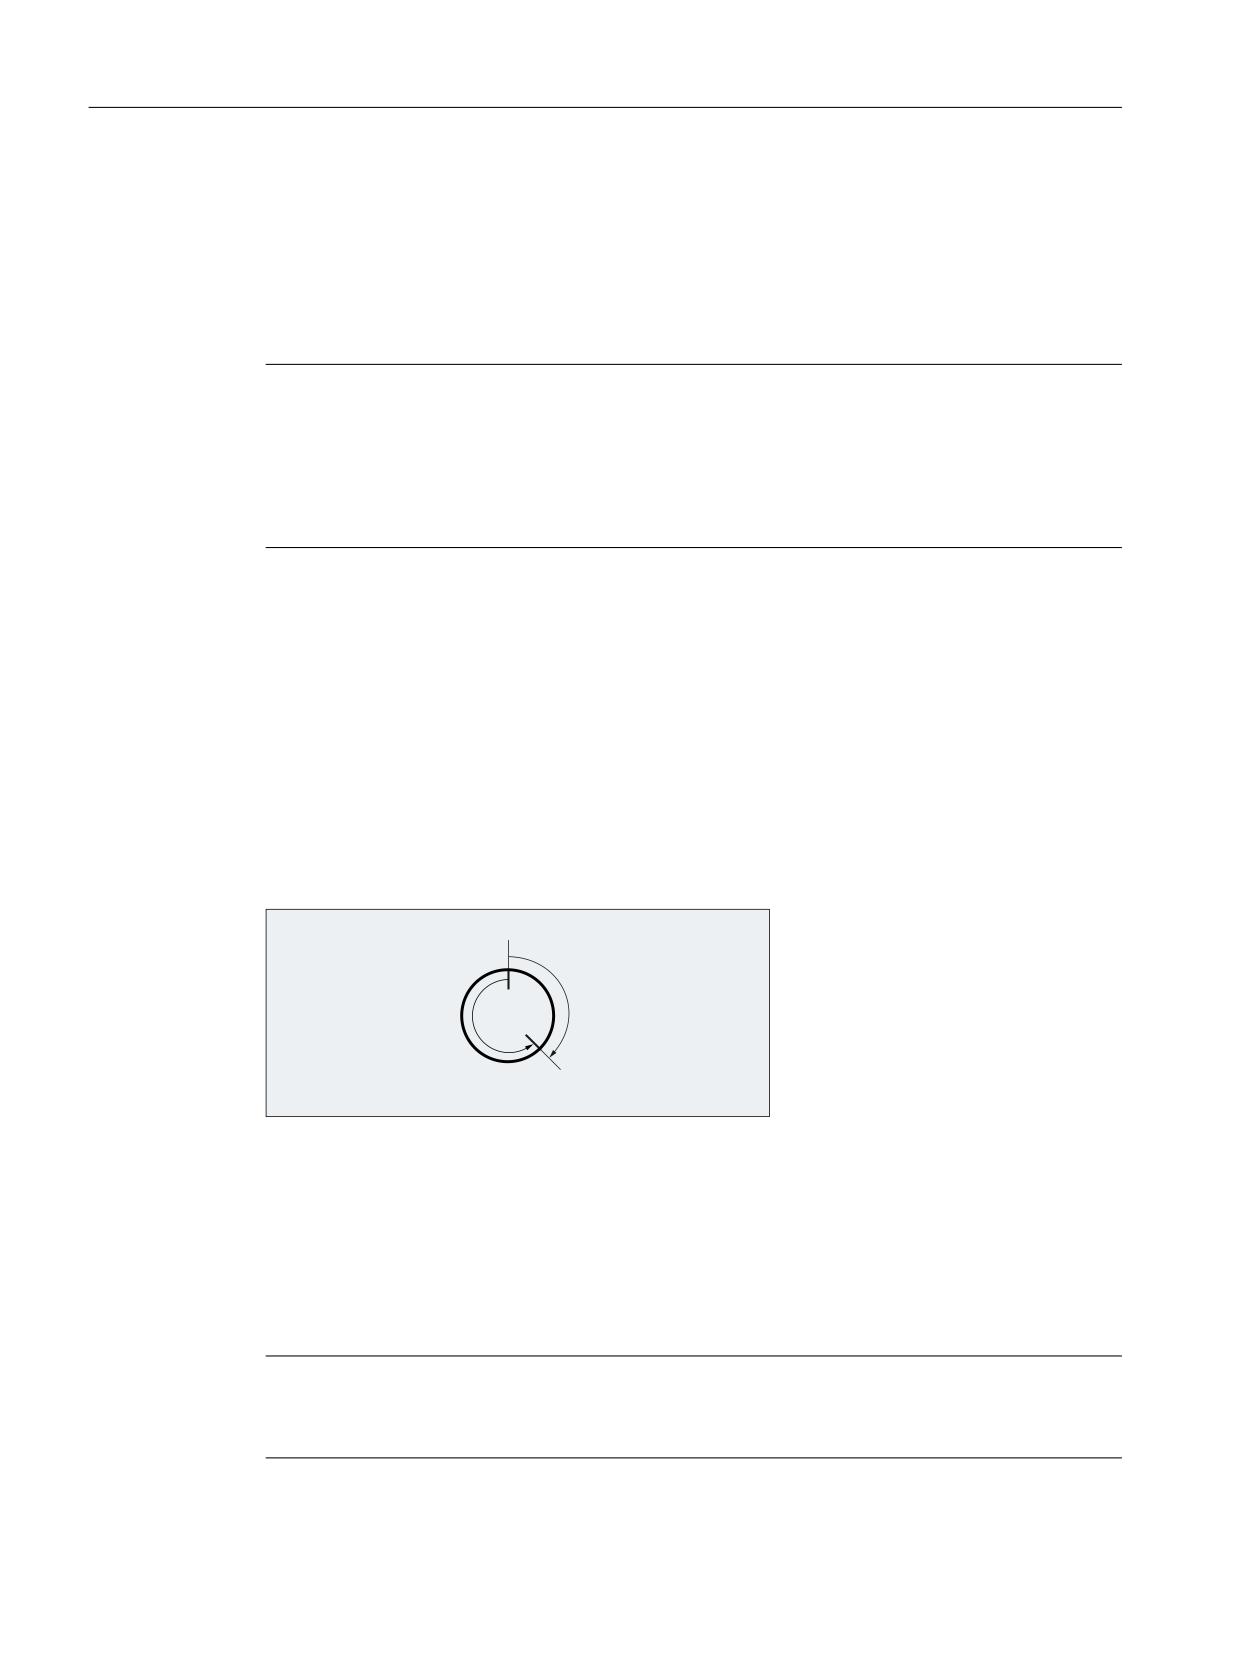
Знак угла между осями (TU)
Чтобы оси вращения могли поворачиваться на угол между осями, величина которого
больше +180° или меньше -180°, без применения специальной стратегии перемещения
(например, промежуточная точка), необходимо задать в настраиваемом адресе TU знак
угла между осями.
Примечание
Управление учитывает запрограммированные значения TU только при позиционном
движении. При движении CP они игнорируются.
Синтаксис
TU=<значение>
Объяснение
TU:
Настраиваемый адрес для указания знака угла между осями
<значение>:
Двоичное или десятичное значение
Для каждой оси, участвующей в трансформации, имеется бит, указывающий знак
угла между осями (θ) и, тем самым, направление перемещения.
Бит
=0
Знак перед осевым углом: +
Диапазон осевых углов: 0° ≤ θ <
360°
=1
Знак перед осевым углом: -
Диапазон осевых углов: - 360° <
θ < 0°
Пример: 6-осевой робот со сгибающейся рукой
Программирование ЧПУ
738
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.9 Трансформации
$
$
$
$
$
$
Бит
Объяснение
Значе-
Знак перед
Осевой угол
ние
осевым уг-
лом
Бит 0 1)
Знак перед осевым углом A1
=0
+
≥ 0°
=1
-
< 0°
Бит 1 1)
Знак перед осевым углом A2
=0
+
≥ 0°
=1
-
< 0°
Бит 2 1)
Знак перед осевым углом A3
=0
+
≥ 0°
=1
-
< 0°
Бит 3 1)
Знак перед осевым углом A4
=0
+
≥ 0°
=1
-
< 0°
Бит 4 1)
Знак перед осевым углом A5
=0
+
≥ 0°
=1
-
< 0°
Бит 5 1)
Знак перед осевым углом A6
=0
+
≥ 0°
=1
-
< 0°
1)
Фактические номера битов TU получаются из номеров осей канала осей робота! В примере оси
робота (с A1 по A6) - это первые шесть осей в канале, следовательно, используются биты TU
0 ... 5. При другом соотнесении осей канала робота номера битов TU осей робота
соответствующим образом изменятся (z. B.: оси робота - . это оси канала с 3 по 8, т. е. для осей
робота используются биты TU 2 ... 7).
TU=19 (соответствует TU='B010011) будет также обозначать:
Бит
Значение
Осевой угол
0
=1
⇒
θA1 < 0°
1
=1
⇒
θA2 < 0°
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
739
Расширенное программирование
4.9 Трансформации
2
=0
⇒
θ
A3
≥ 0°
3
=0
⇒
θA4 ≥ 0°
4
=1
⇒
θA5 < 0°
5
=0
⇒
θA6 ≥ 0°
Примечание
Для осей с диапазоном перемещения > ±360° перемещение всегда выполняется по
кратчайшему пути, т.к. позиция оси не может быть однозначно определена через TU-
информацию.
Если для позиции не программируется TU, то в зависимости от MD30455
$MA_MISC_FUNCTION_MASK проходится более короткий или более длинный путь.
TRANSMIT_K (обычно TRANSMIT)
При позиционном перемещении при активном TRANSMIT адрес TU не имеет значения!
Пример
Подвод к указанной на следующем рисунке позиции круговой оси возможен в
отрицательном или положительном направлении. По адресу A1 программируется
положение угла. Однозначное направление перемещения задается только параметром
TU.
̴͇͇͔͇͒ͣͦ͞ ͖͕͎͏͝͏ͦ
͕͙͗͏͇͙͔͕͌͒ͣ͌͝ ͔͇͖͇͉͔͗͒͌͏͌
$
r 78 ͈͏͙
͖͕͕͍͒͏͙͔͕͌͒ͣ͌ ͔͇͖͇͉͔͗͒͌͏͌
$
r 78 ͈͏͙
̮͇͇͔͔͇͋ͦ ͖͕͎͏͝͏ͦ
4.9.10.4
Пример 1: Движение “от точки к точке" 6-осевого робота с трансформацией
ROBX
В следующем примере использования показываются движение "от точки к точке" в
декартовой системе координат и связанные с ним команды ЧПУ.
Примечание
Только с обычным параметрированием с машинными данными
Пример не работает с кинематическими цепями.
Программирование ЧПУ
740
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
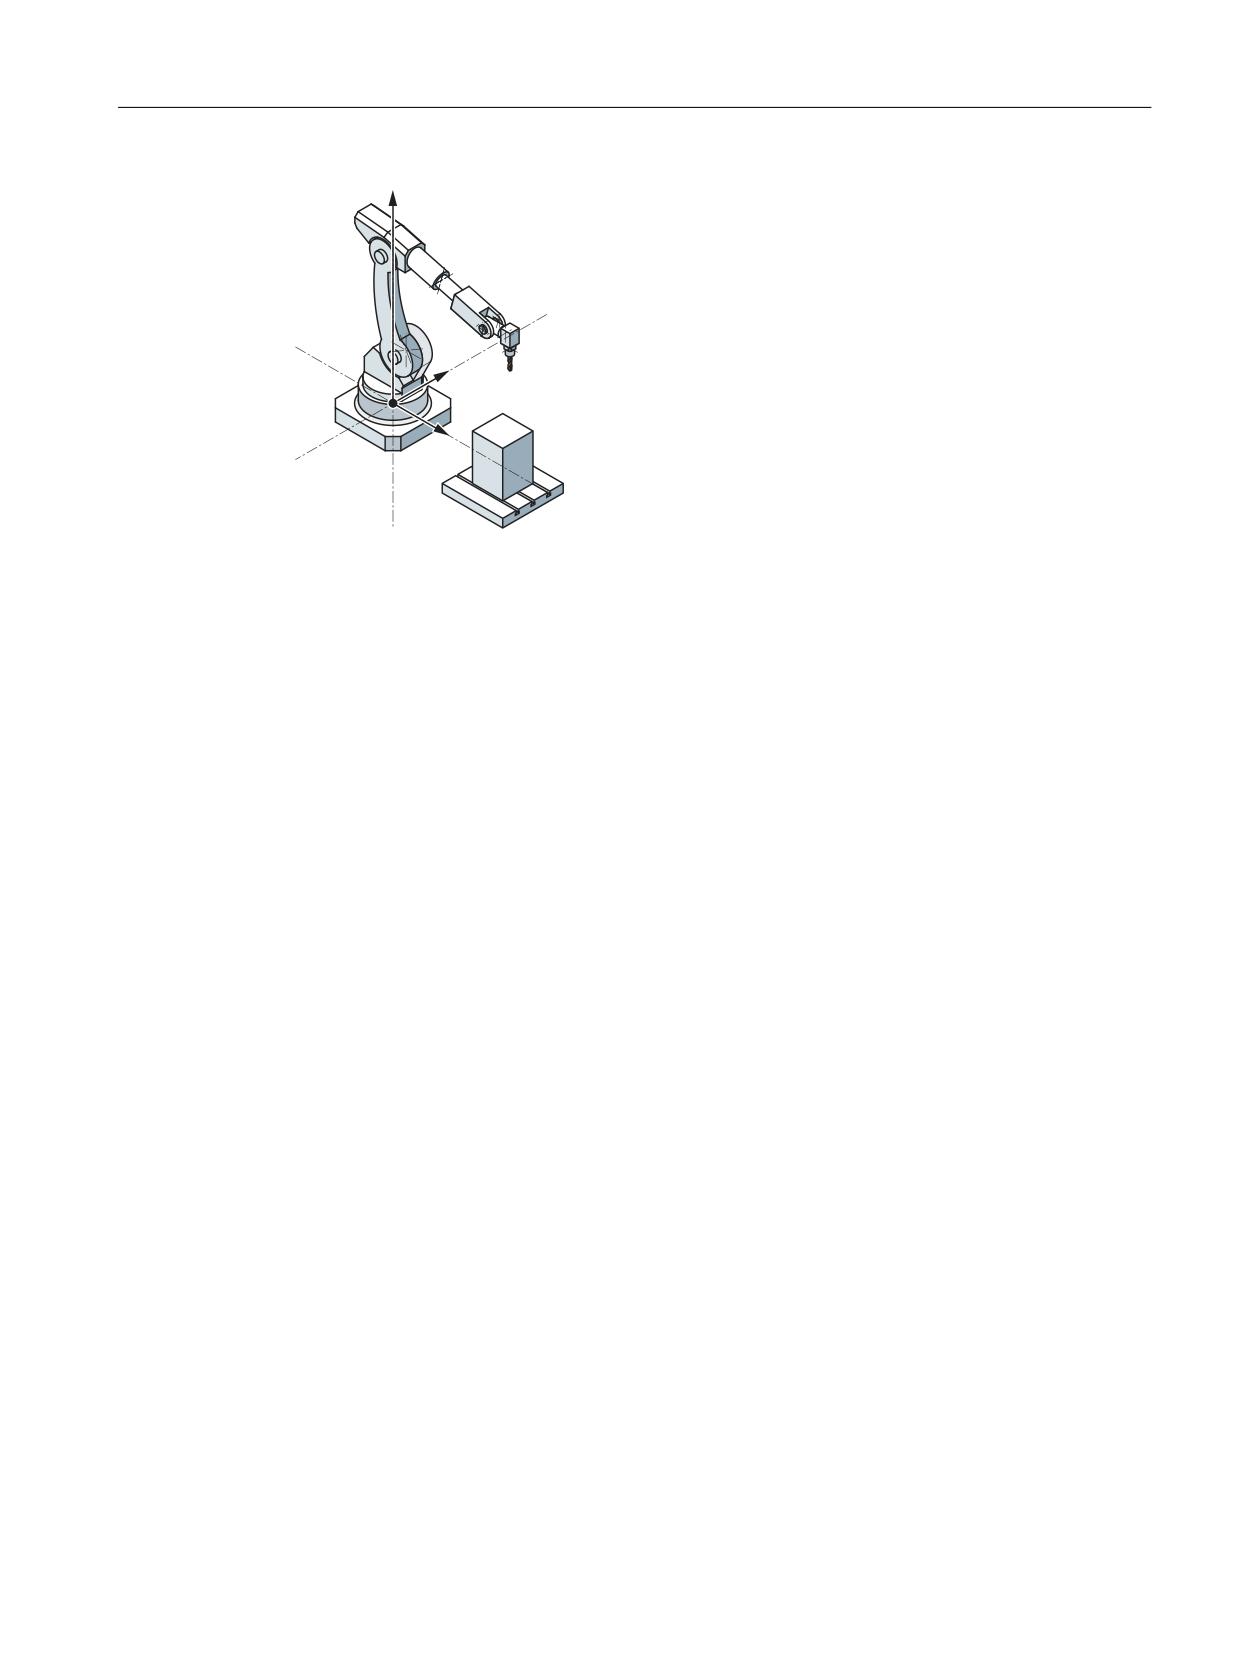
Расширенное программирование
4.9 Трансформации
=
<
;
Рисунок 4-7
6-осевой робот со сгибающейся рукой и фрезерным шпинделем
N1 G90
N2 T=“T8MILLD20“ D1 M6
N3 TRAORI
;$P_UIFR[1]=CTRANS(X,1500,Y,0,Z,400):CROT(X,0,Y,0,Z,-90)
N4 G54
N5 M3 S20000
N6 ORIWKS
N7 ORIVIRT1
N8 CYCLE832(0.01,_FINISH,1)
;HOME
N9 TRAFOOF
N10 G0 RA1=0.0000 RA2=-90.0000 RA3=90.0000 A=0.0000 B=90.0000 C=0.0000
N11 TRAORI
N12 G54
N13 G0 PTP X1369.2426 Y956.7528 Z502.5517 A=135.5761 B=-33.2223
C=161.1435 STAT='B010' TU='B001011'
N14 G0 X1355.1242 Y1014.9394 Z424.9695 A=135.8491 B=-33.1439
C=160.9941 STAT='B010' TU='B001011'
N15 G1 CP X1354.8361 Y1016.1269 Z423.3862 A=136.0635 B=-33.0819 C=160.8770
F1000
N16 G1 X1336.4283 Y1016.1269 Z426.6311 A=136.0484 B=-32.2151 C=160.9643
F2000
N17 G1 X1317.9831 Y1016.1269 Z429.6730 A=136.0175 B=-31.3394 C=161.0655
;HOME
N18 TRAFOOF
N19 G0 RA1=0.0000 RA2=-90.0000 RA3=90.0000 A=0.0000 B=90.0000 C=0.0000
N20 M30
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
741
Расширенное программирование
4.9 Трансформации
4.9.10.5
Пример 2: Движение "от точки к точке" при базовой 5-осевой трансформации
Допущение: основой является прямоугольная кинематика CA.
Программный код
Комментарий
TRAORI
; Трансформация кинематики CA вкл
PTP
; Включить движение "от точки к точке"
N10 A3=0 B3=0 C3=1
; позиция круговой оси C=0 A=0
N20 A3=1 B3=0 C3=1
; позиция круговой оси C=90 A=45
N30 A3=1 B3=0 C3=0
; позиция круговой оси C=90 A=90
N40 A3=1 B3=0 C3=1 STAT=1
; позиция круговой оси C=270 A=-45
Выбрать однозначное положение подвода к позиции круговых осей:
При этом в кадре N40 круговые оси через программирование STAT=1 двигаются по более
длинному пути от своей стартовой точки (C=90, A=90) к конечной точке (C=270, A=-45).
При STAT=0 круговые оси, напротив, двигаются к конечной точке (C=90, A=45) более
коротким путем.
4.9.10.6
Пример 3: PTPG0 и
Обход полюса командами PTPG0 и
<
PTP
CP
1
* ;
<
1
;
<
;
Программный код
Комментарий
N001 G0 X30 Z0 F10000 T1 D1 G90
; Исходная позиция, абсолютный размер
N002 SPOS=0
N003 TRANSMIT
; трансформация TRANSMIT
N010 PTPG0
; к каждому G0-кадру автоматически PTP и затем
снова CP.
N020 G0 X30 Y20
N030 X-30 Y-20
Программирование ЧПУ
742
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.9 Трансформации
Программный код
Комментарий
N120 G1 X30 Y20
N110 X30 Y0
M30
Выход из полюса с PTPG0 и TRANSMIT
<
PTP
CP
30
N070 X20 Y2
20
10
N060 X0 Y0
-30
-20
-10
10
20
30
;
-10
-20
-30
N050 X10 Y0
Программирование
Комментарий
N001 G0 X90 Z0 F10000 T1 D1 G90
; исходное положение
N002 SPOS=0
N003 TRANSMIT
; трансформация TRANSMIT
N010 PTPG0
; к каждому G0-кадру автоматически PTP и затем
снова CP.
N020 G0 X90 Y60
N030 X-90 Y-60
N040 X-30 Y-20
N050 X10 Y0
N060 X0 Y0
N070 X-20 Y2
N170 G1 X0 Y0
N160 X10 Y0
N150 X-30 Y-20
M30
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
743
Расширенное программирование
4.9 Трансформации
4.9.11
Граничные условия при выборе трансформации
Функция
Выбор трансформаций возможен через программу обработки детали или MDA. При этом
учитывать:
• Промежуточный кадр движения не вставляется (фаски/радиусы).
• Последовательность кадров сплайна должна быть завершена; если нет, то появляется
сообщение.
• Точная коррекция инструмента должна быть отключена (FTOCOF); если нет, то
появляется сообщение.
• Коррекция радиуса инструмента должна быть отключена (G40); если нет, то
появляется сообщение.
• Активированная коррекция длин инструмента передается СЧПУ в трансформацию.
• Действующий перед трансформацией текущий фрейм отключается СЧПУ.
• Активное ограничение рабочего поля отключается СЧПУ для задействованных
трансформацией осей (соответствует WALIMOF).
• Контроль защищенных областей отключается.
• Режим управления траекторией и перешлифовка прерываются.
• Все указанные в машинных данных оси должны быть синхронизированы с привязкой
к кадру.
• Выполняется обратный переход перешедших осей, если нет, то появляется
сообщение.
• Для зависимых осей выводится сообщение.
Смена инструмента
Смена инструмента допускается только при отмененной коррекции на радиус
инструмента.
Смена коррекции длин инструмента и включение/выключение коррекции радиуса
инструмента не могут программироваться в одном кадре.
Смена фрейма
Все операторы, относящиеся только к базовой кинематической системе, разрешены
(FRAME, коррекция радиуса инструмента). Но смена фрейма при G91 (составной размер)
- в отличие от не активной трансформации - не обрабатывается отдельно. Исполняемый
инкремент обрабатывается в системе координат детали нового фрейма - независимо от
того, какой фрейм действовал в предшествующем кадре.
Программирование ЧПУ
744
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.10 Кинематические цепочки
Исключения
Затронутые трансформацией оси не могут использоваться:
• как ось Preset (аварийное сообщение),
• для подвода к фиксированной точке (ошибка),
• для реферирования (аварийное сообщение).
4.9.12
Отключение трансформации (TRAFOOF)
С помощью предопределенной процедуры TRAFOOF все активные трансформации и
фреймы отключаются.
Примечание
Для отмены трансформации действуют те же граничные условия (Страница 744) что и для
выбора.
Необходимые в дальнейшем фреймы должны быть активированы посредством
повторного программирования.
Синтаксис
TRAFOOF
Значение
TRAFOOF:
Отключение всех активных трансформаций / фреймов
4.10
Кинематические цепочки
4.10.1
Удаление компонентов (DELOBJ)
Функция DELOBJ() "удаляет" компоненты путем сброса назначенных системных
переменных на значения по умолчанию:
• Элементы кинематических цепочек
• Защищенные области, элементы защищенных областей и соударяемые пары
• Данные трансформации
Синтаксис
[<RetVal>=] DELOBJ(<CompType>[,,,<NoAlarm>)])
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
745
Расширенное программирование
4.10 Кинематические цепочки
[<RetVal>=] DELOBJ(<CompType>,<Index1>[,,<NoAlarm>])
[<RetVal>=] DELOBJ(<CompType>[,<Index1>][,<Index2>][,<NoAlarm>])
Программирование ЧПУ
746
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.10 Кинематические цепочки
Значение
DELOBJ:
Удаление элементов кинематических цепочек, защищенных областей, эле-
ментов защищенных областей, соударяемых пар и данных трансформаций
<CompType>:
Тип удаляемого компонента
Тип данных:
STRING
Величина: "KIN_CHAIN_ELEM"
значение: Системные переменные всех кинематических элементов: $NK_...
Величина: "KIN_CHAIN_SWITCH"
значение: Системная переменная $NK_SWITCH[<i>]
Величина: "KIN_CHAIN_ALL"
Значение: Все кинематические элементы и коммутаторы.
Равнозначно последовательному вызову DELOBJ с KIN_CHAIN_ELEM и
KIN_CHAIN_SWITCH
Величина: PROT_AREA
значение: Системные переменные защищенных областей:
• $NP_PROT_NAME
• $NP_CHAIN_NAME
• $NP_CHAIN_ELEM
• $NP_1ST_PROT
Величина: PROT_AREA_ELEM
значение: Системные переменные элементов защищенных областей станка
и / или автоматических защищенных областей инструмента:
• $NP_NAME
• $NP_NEXT
• $NP_NEXTP
• $NP_COLOR
• $NP_D_LEVEL
• $NP_USAGE
• $NP_TYPE
• $NP_FILENAME
• $NP_PARA
• $NP_OFF
• $NP_DIR
• $NP_ANG
Величина: PROT_AREA_COLL_PAIRS
значение: Системные переменные соударяемых пар:
• $NP_COLL_PAIR
• $NP_SAFETY_DIST
Величина: PROT_AREA_ALL
значение: Все защищенные области, элементы защищенных областей и соу-
даряемые пары (системные переменные $NP_... )
Равнозначно при последовательном вызове DELOBJ с PROT_AREA,
PROT_AREA_ELEM и PROT_AREA_COLL_PAIRS
Величина: TRAFO_DATA
значение: Системные переменные всех трансформаций $NT_...
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
747
Расширенное программирование
4.10 Кинематические цепочки
<Index1>:
Индекс первого удаляемого компонента (опция)
Тип данных:
INT
Значение по
-1
умолчанию:
Диапазон
-1 ≤ x ≤ (макс. число сконфигурированных компонентов -1)
значений:
Значение
Значение
0, 1, 2,
Индекс удаляемого компонента
-1
Все компоненты указанного типа удаляются. <Index2> не об-
рабатывается.
<Index2>:
Индекс последних удаляемых компонентов (опция)
Если <Index2> не запрограммирован, то удаляются только системные пере-
менные упомянутого в <Index1> компонента.
Тип данных:
INT
Значение по
Удаляются только системные переменные упомянутого в
умолчанию:
<Index1> компонента.
Диапазон
<Index1> < x ≤ (макс. число сконфигурированных компонен-
значений:
тов -1)
<NoAlarm>:
Подавление аварийных сообщений (опция)
Тип данных:
BOOL
Значение по
false
умолчанию:
Значение
Объяснение
false
В случае ошибки (<RetVal> < 0) выполнение программы оста-
навливается, и сигнализируется аварийное сообщение..
TRUE
В случае ошибки выполнение программы не останавливается
и аварийное сообщение не отображается.
Пример использования: Специализированная реакция со-
гласно возвращаемому значению
<RetVal>:
Возвращаемое значение функции
Тип данных:
INT
Диапазон
0, -1, -2, ... -7
значений:
Значение
Значение
0
Нет ошибок
-1
Вызов функции без параметров. Как минимум, должен быть
указан параметр <CompType>.
-2
<CompType> обозначает неизвестный компонент
-3
<Index1> меньше -1
-4
<Index1> больше сконфигурированного числа компонентов
-5
<Index1> имеет при удалении группы компонентов значение,
отличное от -1
-6
<Index2> меньше <Index1>
-7
<Index2> больше сконфигурированного числа компонентов
-8
Прав для записи недостаточно
Программирование ЧПУ
748
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.10 Кинематические цепочки
4.10.2
Определение индекса по имени (NAMETOINT)
В поля системных переменных типа STRING внесены пользовательские имена. На
основании идентификатора системных переменных и имени функция NAMETOINT()
определяет относящееся к имени значение индекса, под которым оно записано в поле
системной переменной.
Синтаксис
<RetVal> = NAMETOINT(<SysVar>,<Name>[,<NoAlarm>])
Значение
NAMETOINT:
Определение индекса системной переменной
<SysVar>:
Имя поля системной переменной типа STRING
Тип данных:
STRING
Диапазон зна-
Имена всех полей системной переменной ЧПУ типа STRING
чений:
<Name>:
Цепочка символов или имя, к которому должен быть найден индекс систем-
ной переменной.
Тип данных:
STRING
<NoAlarm>:
Подавление аварийных сообщений (опция)
Тип данных:
BOOL
Значение по
FALSE
умолчанию:
Значение
Значение
TRUE
В случае ошибки выполнение программы не останавливается
и аварийное сообщение не отображается.
Пример использования: Специализированная реакция со-
гласно возвращаемому значению
FALSE
В случае ошибки (<RetVal> < 0) выполнение программы оста-
навливается, и сигнализируется аварийное сообщение.
<RetVal>:
Индекс системной переменной или сообщение об ошибке
Тип данных:
INT
Диапазон
-1 ≤ x ≤ (макс. число сконфигурированных компонентов -1)
значений:
Значение
Значение
≥ 0
Искомое имя найдено под указанным индексом системной
переменной.
-1
Искомое имя не было найдено или возникла ошибка.
Пример
Программный код
Комментарий
DEF INT INDEX
$NP_PROT_NAME[27] = «кожух»
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
749
Расширенное программирование
4.11 Предотвращение столкновений с кинематическими цепочками
Программный код
Комментарий
INDEX = NAMETOINT(«$NP_PROT_NAME»,«кожух»)
; INDEX == 27
4.11
Предотвращение столкновений с кинематическими
цепочками
Примечание
Защищенные области
Названные в последующих главах защищенные области относятся к функции
"Геометрическое моделирование станка"
Информация по этой функции: Описание функций - Контроль и компенсация.
4.11.1
Проверка на соударяемую пару (COLLPAIR)
4.11.2
Запрос повторного вычисления модели станка для предотвращения
столкновений (PROTA)
Если системная переменная кинематической цепи $NK_..., геометрического
моделирования станка или предотвращения столкновений $NP_... описываются в
программе обработки детали, то затем необходимо вызвать процедуру PROTA, чтобы
принять изменение модели станка для предотвращения столкновений внутри ЧПУ.
Синтаксис
PROTA[(<Par>)]
Объяснение
PROTA:
Запрос повторного вычисления модели станка для предотвращения столкновений
• Вызывает остановку предварительной обработки.
• Должен стоять автономно в кадре.
<Par>:
Параметры (опционально)
Тип данных:
STRING
Значение:
---
Без параметров.
Выполняется повторный расчет модели станка. Состоя-
ния защищенных областей сохраняются.
"R"
Выполняется повторный расчет модели станка. Защи-
щенные области приводятся в состояние инициализа-
ции согласно $NP_INIT_STAT.
Программирование ЧПУ
750
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.11 Предотвращение столкновений с кинематическими цепочками
Граничные условия
Моделирование
Процедуру PROTA нельзя использовать в программах обработки детали в сочетании с
моделированием (simNC).
Пример: Предотвращение вызова PROTA,, пока моделирование активно.
Программный код
Комментарий
IF $P_SIM == FALSE
; IF моделирование не активно
PROTA
; THEN заново рассчитать модель столкновений
ENDIF
; ENDIF
См. также
Установка состояния защищенной области (PROTS) (Страница 751)
4.11.3
Установка состояния защищенной области (PROTS)
Процедура PROTS(...) устанавливает указанное значение состояния защищенных
областей.
Синтаксис
PROTS(<State>[,<Name_1>,...,<Name_n>])
Объяснение
PROTS:
Установка состояния защищенных областей
• Должна стоять автономно в кадре.
<State>:
Состояние, на которое должны быть установлены указанные защищенные
области
Тип данных:
CHAR
Значение:
"A" или "a"
Состояние: активна
"I" или "i"
Состояние: не активна
"P"или "p"
Состояние: предварительно активировано
или управляется через PLC 1)
"R"или "r"
Состояние: Внутреннее для ЧПУ значение
состояния инициализации 2)
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
751
Расширенное программирование
4.11 Предотвращение столкновений с кинематическими цепочками
<Name_1> ...
Имя одной или нескольких защищенных областей, которые должны быть ус-
<Name_n>:
тановлены на указанное состояние (опционально)
Если имя не указано, то указанное состояние устанавливается для всех опре-
деленных защищенных областей.
Тип данных:
STRING
Диапазон зна-
Спараметрированные имена защищенных областей
чений:
Примечание:
Максимальное число защищенных областей, которые могут быть указаны
как параметры, зависит только от максимально возможного числа символов
на строку программы.
1) Активация / деактивация осуществляется через: DB10.DBX234.0 - DBX241.7
2) Для состояния устанавливается внутреннее для ЧПУ значение состояния инициализации, т. е.
значение, которое системная переменная $NP_INIT_STAT имела на момент последнего вызо-
ва PROTA(...) (Страница 750).
4.11.4
Определение интервала между двумя защищенными областями (PROTD)
Функция PROTD(...) вычисляет отступ двух защищенных областей.
Свойства функции:
• Расчет интервала выполняется независимо от состояния защищенных областей
(активированы, деактивированы, предактивированы).
• Для вычисления отступа двух защищенных областей используются только элементы
защищенных областей, обозначенные $NP_USAGE = "C" или "A". Элементы
защищенной области, обозначенные посредством $NP_USAGE = "V", не учитываются.
• Защищенные области, в которых элементы защищенной области обозначены
посредством $NP_USAGE = "V", не могут быть использованы для вычисления отступа.
• Расчет интервала выполняется с действительными на конце предшествующего кадра
позициями.
• Наложения, учитываемые при главном ходе (например, DRF-смещение или внешние
смещения нулевой точки) включаются в расчет отступа с действующими на момент
интерполяции функции значениями.
Примечание
Синхронизация
При использовании функции PROTD(...) ответственность за возможно
необходимую синхронизацию главного хода и предварительной обработки с
помощью остановки предварительной обработки STOPRE лежит только на
пользователе.
Столкновение
Если между указанными защищенными областями имеет место столкновение, то
функция возвращает отступ 0,0. Столкновение имеет место, если обе защищенные
области соприкасаются или имеют наложение.
Программирование ЧПУ
752
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.11 Предотвращение столкновений с кинематическими цепочками
Безопасное расстояние для проверки столкновений (MD10622
$MN_COLLISION_SAFETY_DIST) при вычислении отступа не учитывается.
Синтаксис
[<RetVal> =] PROTD([<Name_1>],[<Name_2>],VAR <Vector>[,<System>])
Объяснение
PROTD:
Рассчитывает отступ между двумя указанными защищенными областями
• Должна стоять автономно в кадре.
<RetVal>:
Возвращаемое значение функции: Абсолютное значение интервала между дву-
мя защищенными областями или 0,0 при столкновении (см. выше: раздел Стол-
кновение)
Тип данных:
REAL
Диапазон значе-
0,0 ≤ x ≤ +макс. REAL-значение
ний:
<Name_1>,
Имена обеих защищенных областей, отступ между которыми необходимо вы-
<Name_2>:
числить (опционально)
Тип данных:
STRING
Диапазон значе-
Спараметрированные имена защищенных областей
ний:
Значение по
"" (пустая строка)
умолчанию:
Если защищенные области не указаны, то функция вычис-
ляет наименьшее текущее расстояние из всех в содержа-
щихся в модели столкновений активированных и предак-
тивированных защищенных областей.
<Vector>:
Возвращаемое значение: 3-мерный вектор расстояния от защищенной области
<Name_2> к защищенной области <Name_1> с:
• <Vector>[0]: X-координата в мировой системе координат
• <Vector>[1]: Y-координата в мировой системе координат
• <Vector>[2]: Z-координата в мировой системе координат
При столкновении: <Vector> == нулевой вектор
Тип данных:
VAR REAL [3]
Диапазон значе-
<Vector> [n]: 0,0 ≤ x ≤ ±макс. REAL-значение
ний:
<System>:
Система единиц (дюймовая / метрическая) для интервала и вектора расстояния
(опция)
Тип данных:
BOOL
Значение:
FALSE (по умол-
Система единиц согласно текущей
чанию)
активной G-команде из G-группы 13
(G70, G71, G700, G710).
TRUE
Система единиц согласно установленной
основной системе:
MD52806 $MN_ISO_SCALING_SYSTEM
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
753
Расширенное программирование
4.12 Трансформации с кинематическими цепями
4.12
Трансформации с кинематическими цепями
4.12.1
Активация трансформации (TRAFOON)
Трансформацию, определенную посредством кинематических цепей, активирует
предварительно определенная процедура TRAFOON. В кадре должен находится только
вызов.
Примечание
В качестве альтернативы трансформацию, определенную посредством кинематических
цепей, можно активировать и традиционными языковыми командами, например,
TRAORI или TRANSMIT. Для этого в системной переменной $NT_TRAFO_INDEX должно быть
внесено соответствующее значение, не равное нулю.
Дополнительная информация по $NT_TRAFO_INDEX представлена в "Справочник
таблиц - Системные переменные".
Синтаксис
TRAFOON(<Trafoname>,<Diameter>,<k>)
Объяснение
TRAFOON:
Процедура активации трансформации, определенной посредством кинема-
тических цепей
<Trafoname>:
имя блока данных трансформации
Тип данных:
STRING
Диапазон зна-
все определенные посредством $NT_NAME имена блоков
чений:
данных трансформаций
Указание:
Имя блока данных трансформации должно быть однозначным. Оно должно
встречаться в $NT_NAME только один раз.
<Diameter>:
базовый или рабочий диаметр (только TRACYL)
Тип данных:
REAL
Значение должно быть > 1.
<k>:
определяет использование коррекции стенки паза (только TRACYL).
Тип данных:
BOOL
Значение:
FALSE
без коррекции стенки паза
TRUE
с коррекцией стенки паза
Соответствует типу трансформации 514 TRACYL (коррекция стенки паза про-
граммируемая). Если <k> не задано, действует параметризированная на-
стройка бита 10 в $NT_CNTRL[<n>].
Программирование ЧПУ
754
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.12 Трансформации с кинематическими цепями
Пример
Программный код
Комментарий
TRAFOON["Trans_1"]
Активирует трансформацию под именем Trans_1.
4.12.2
Модифицирование трансформации ориентации после замеров станка
(CORRTRAFO)
В станках с трансформациями ориентации, которые были определены посредством
кинематических цепей, пользователь может использовать предварительно
определенную функцию CORRTRAFO для модифицирования векторов смещения или
векторов направления осей ориентации в кинематической модели станка после
замеров станка.
Примечание
Записанные при помощи функции CORRTRAFO значения коррекции не сразу вступают в
силу в трансформации. Значения коррекции вступают в силу только после отмены
транформации, применения NEWCONF и выбора трансформации.
Синтаксис
<Corr_Status> = CORRTRAFO(<Corr_Vect>, <Corr_Index>, <Corr_Mode>,
[ <No_Alarm>])
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
755
Расширенное программирование
4.12 Трансформации с кинематическими цепями
Объяснение
CORRTRAFO:
Вызов функции
Программирование ЧПУ
756
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.12 Трансформации с кинематическими цепями
<Corr_Status>:
Возвращаемое значение функции
Тип дан-
INT
ных:
Значения:
0
Функция была выполнена без ошибок.
1
Ни одна из трансформаций не активна.
2
Активная на данный момент трансформация не является
трансформацией ориентации.
3
Активная трансформация ориентации не была определена
посредством кинематических цепей.
10
Параметр вызова <Corr_Index> отрицательный.
11
Параметр вызова <Corr_Mode> отрицательный.
12
Недействительная ссылка на сегмент подцепочки (1-я по-
зиция <Corr_Index>). Значение не должно быть больше
значения количества осей ориентации в подцепочке.
13
Недействительная ссылка на ось ориентации подцепочки
(1-я позиция <Corr_Index>). Значение должно быть
меньше значения количества осей ориентации в подце-
почке.
14
Недействительная ссылка на подцепочку (10-я пози-
ция <Corr_Index>). Допустимы только значения 0 и 1
(ссылка на цепь детали или цепь инструмента). Этот номер
ошибки отображается также, если подцепочка, на которую
ссылается <Corr_Index>, не существует.
15
На сегменте, на который выполняется ссылка парамет-
ром <Corr_Index>, элемент коррекции не определен
($NT_CORR_ELEM_P или $NT_CORR_ELEM_T).
20
Недействительный режим коррекции (1-я пози-
ция <Corr_Mode>). Допустимы только значения 0 и 1.
21
Недействительный режим коррекции (10-я и/или 100-я по-
зиция <Corr_Mode>). При записи осевого направления
только 1-я позиция должна быть не равна нулю.
30
100-я позиция <Corr_Mode> недействительна. Допустимы
только значения 0 и 1.
31
1000-я позиция <Corr_Mode> недействительна. Допусти-
мы только значения 0 и 1.
40
Вектор направления, который необходимо принять как ос-
евое направление, является нулевым вектором. Эта ошиб-
ка может возникнуть, только если 1000-я пози-
ция <Corr_Mode> равна 0. Если 1000-я позиция этого па-
раметра равна 1 (контроль максимальной коррекции деак-
тивирован), может быть записан только нулевой вектор.
41
При коррекции вектора смещения отклонение по сравне-
нию с текущим значением, по меньшей мере, в одной
координате больше максимального значения, заданного в
установочных данных SD41610
$SN_CORR_TRAFO_LIN_MAX. Параметр <Corr_Vect> пе-
резаписывается через вектор ошибки. То же действитель-
но, и если обработку прервало аварийное сообщение (см.
параметр <No_Alarm>).
Вектор ошибки содержит в компонентах, значение коррек-
ции которых превысило допустимый предел, разницу (с
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
757
Расширенное программирование
4.12 Трансформации с кинематическими цепями
учётом знака) установленного значения коррекции и пред-
ела.
Содержание компонентов, не превысивших свой предел,
равно нулю.
42
При коррекции вектора направления угловая погреш-
ность по сравнению с текущим направлением больше мак-
симального значения, заданного в установочных данных
SD41611 $SN_CORR_TRAFO_DIR_MAX.
43
Попытка записи системной переменной была отклонена
из-за отсутствия прав записи.
<Corr_Vect>:
Вектор коррекции
Содержание вектора коррекции определяется последующими
параметрами <Corr_Index> и <Corr_Mode>.
Если <Corr_Status> = 41, содержание вектора перезаписывается
(см. выше).
Тип дан-
REAL
ных:
<Corr_Index>:
Сегмент, элемент коррекции которого необходимо модифицировать /
Индекс оси ориентации, вектор направления которой необходимо модифи-
цировать
Тип дан-
INT
ных:
Параметр <Corr_Index> записан в десятичном коде (с 1-й позиции по 10-ю
позицию).
1-я
Содержит индекс сегмента или оси ориентации в подцепочке.
позиция:
10-я
Ссылается на подцепочку.
позиция:
0x
Цепь детали
1x
Цепь инструмента
Программирование ЧПУ
758
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.12 Трансформации с кинематическими цепями
<Corr_Mode>:
Режим коррекции
Тип дан-
INT
ных:
Параметр <Corr_Mode> записан в десятичном коде (с 1-й позиции по 1000-
ю позицию).
1-я
Определяет, который элемент необходимо корректировать.
позиция:
xxx0
Коррекция линейного вектора смещения
xxx1
Коррекция вектора направления оси ориентации
10-я
Определяет, каким образом необходимо модифицировать эле-
позиция:
мент коррекции, на который ссылается содержа-
ние <Corr_Index>.
xx0x
Вектор коррекции записывается непосредственно в эле-
мент коррекции.
Этот вариант можно использовать для непосредствен-
ного описания элемента коррекции, причем не требует-
ся знать индекс <n> соответствующих системных дан-
ных ($NK_OFF_DIR[<n>, ...]).
xx1x
Как 0, но с тем отличием, что переданное значение кор-
рекции интерпретируется в мировой системе коорди-
нат.
Разница между вариантами 0 и 1 всегда возникает в
случае, если кинематическая цепь содержит в исход-
ном положении (позиции всех осей ориентации равны
0) дополнительные вращения.
xx2x
Как 1, но с тем отличием, что значение коррекции отно-
сится ко всему сегменту, т. е. в элемент коррекции вно-
сится такое значение, что весь сегмент достигает дли-
ны, определенной посредством значения коррекции.
Указание:
Для описания вектора направления оси ориентации значения 1
и 2 не разрешены.
100-я
Определяет, как следует интерпретировать содержание пара-
позиция:
метра <Corr_Vect>.
x0xx
Переданный вектор коррекции <Corr_Vect> содержит
всю новую длину элемента коррекции или сегмента, на
который ссылается <Corr_Index> в сочетании с 10-й
позицией <Corr_Mode> (абсолютная коррекция).
x1xx
Переданный вектор коррекции <Corr_Vect> содержит
только разницу по отношению к длине элемента кор-
рекции или сегмента, на который ссылает-
ся <Corr_Index> в сочетании с 10-й пози-
цией <Corr_Mode> (инкрементальная коррекция).
Указание:
При коррекции вектора направления оси ориентации содержа-
ние 100-й позиции должно быть 0.
1000-я
Определяет, необходимо ли ограничивать коррекцию посред-
позиция:
ством следующего максимального значения:
• SD41610 $SN_CORR_TRAFO_LIN_MAX
или
• SD41611 $SN_CORR_TRAFO_DIR_MAX
0xxx
Контроль максимальной коррекции активен.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
759
Расширенное программирование
4.12 Трансформации с кинематическими цепями
1xxx
Контроль максимальной коррекции не активен.
<No_Alarm>:
Поведение в случае аварийного сообщения (возвращаемое значение > 0)
(опционально)
Тип дан-
BOOL
ных:
Значение:
FALSE
В случае ошибки выполнение программы приоста-
(по
навливается, и отображается аварийное сообщение
умолча-
14103.
нию)
TRUE
В случае ошибки выполнение программы не остана-
вливается и аварийное сообщение не отображается.
Пример использования: Специализированная реак-
ция согласно возвращаемому значению
Примечание
Если при вызове функции появляется ошибка, то либо выводится аварийное сообщение,
либо возвращается номер ошибки (см. Параметр <No_Alarm>), так что пользователь
может самостоятельно надлежащим образом отреагировать на неполадку. Причина
ошибки подробнее обозначена в параметре аварийного сообщения. Возвращаемый
вместо аварийного сообщения номер ошибки идентичен параметру аварийного
сообщения.
Дополнительная информация по CORRTRAFO
Кинематическая структура станка с трансформацией ориентации описывается на основе
одной или двух кинематических цепей (подцепей), исходящих из нулевой точки мировой
системы координат. Одна из этих цепей - цепь инструмента - заканчивается в
исходной точке инструмента, другая - цепь детали - в нулевой точке базовой
кинематической системы (BKS).
Функция CORRTRAFO записывает длины плеча рычага и осевые направления в станках с
трансформацией ориентации в специальные элементы коррекции. Кинематическая
цепь описывается, кроме прочего, посредством элементов типа OFFSET, определяемых
посредством $NK_TYPE.
CORRTRAFO работает с сегментами.
Обе подцепочки могут подразделяться не более чем на четыре сегмента:
• Сегмент 1 начинается в стартовой точке цепочки и заканчивается на первой оси
ориентации.
• Сегмент 2 - сегмент между осью ориентации 1 и осью ориентации 2.
• Сегмент 3 - сегмент между осью ориентации 2 и осью ориентации 3.
• Сегмент 4 - сегмент между осью ориентации 3 и концом цепи инструмента или детали.
Сегменты могут содержать соответственно постоянные элементы цепочки типов OFFSET
или ROT_CONST.
На следующем рисунке показана трансформация ориентации с 2 осями ориентации.
Программирование ЧПУ
760
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
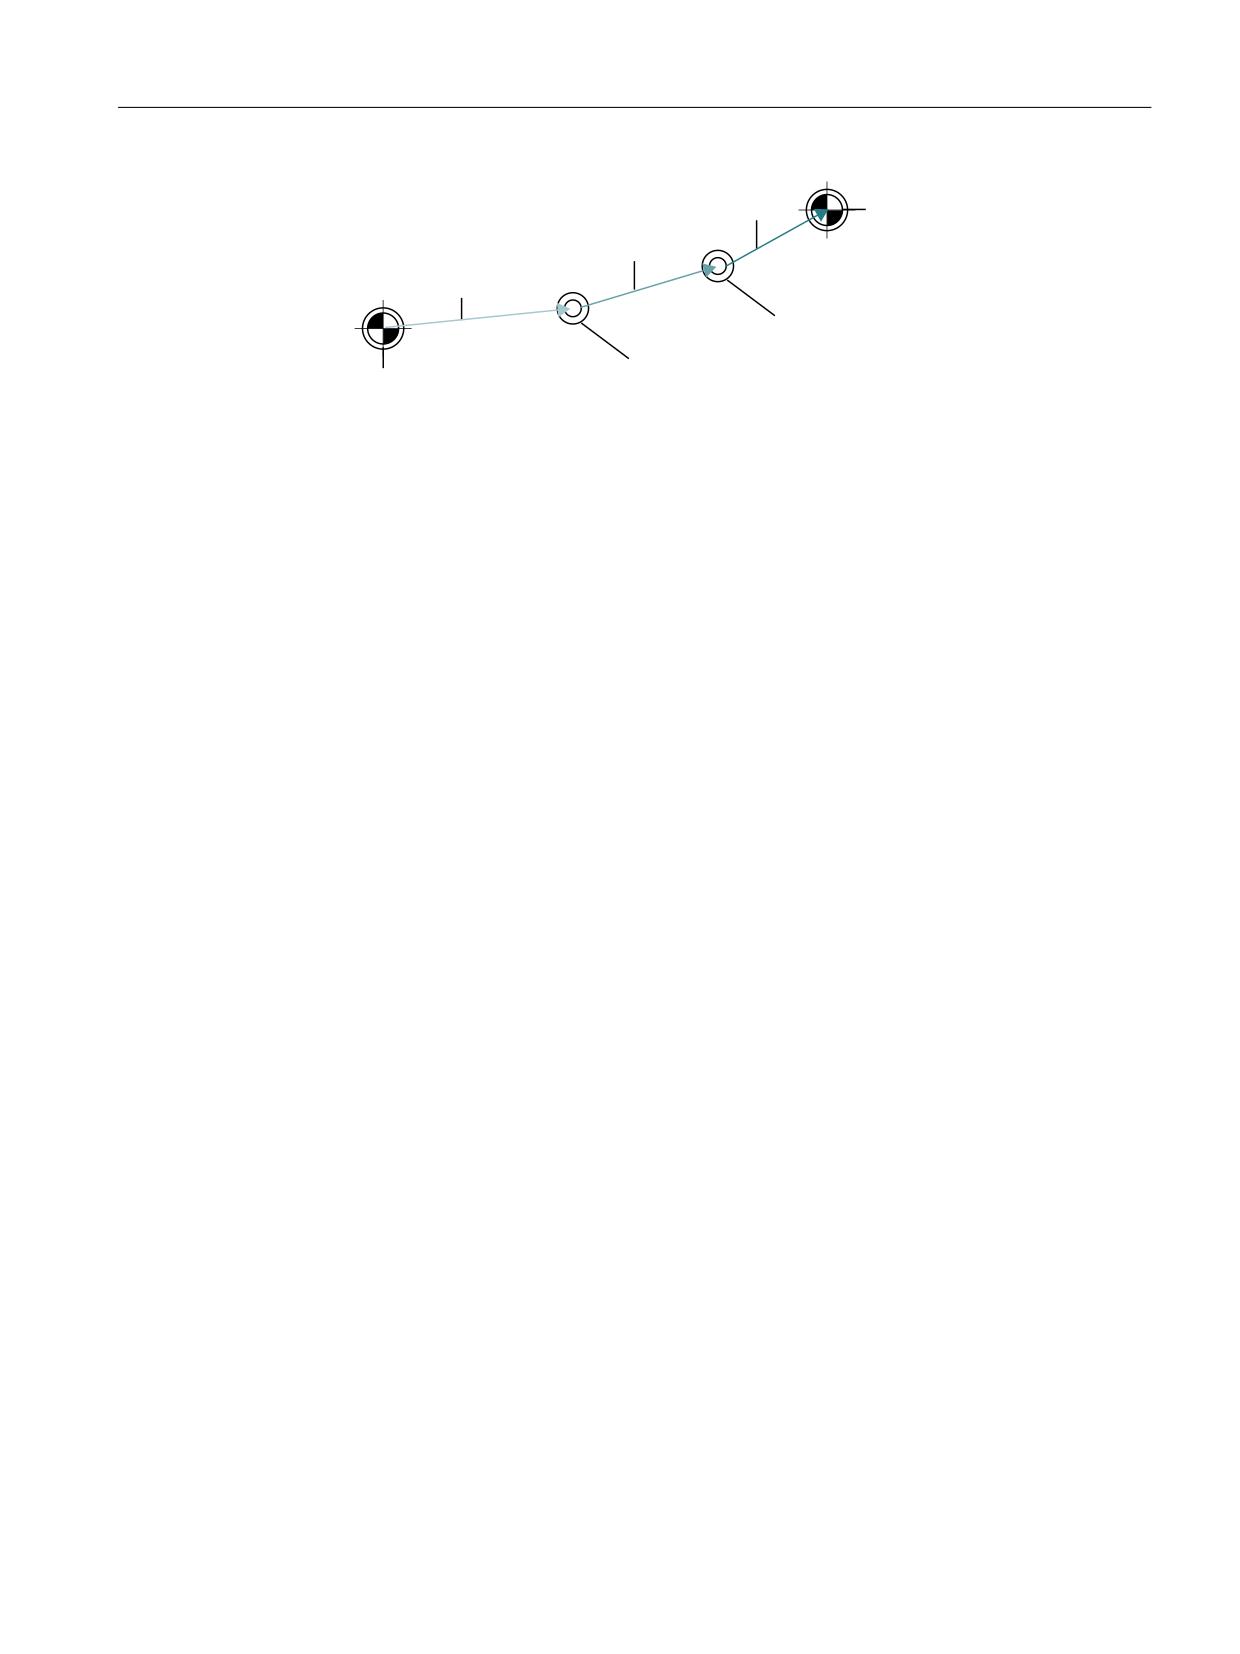
Расширенное программирование
4.12 Трансформации с кинематическими цепями
,
͓͔͙͌͊͌͘
̯͕͔͇͋ͦ͘͜ ͙͕͇͑͞ ͙͇͋͌͒͏
͖͌ͣ͝ ͙͇͋͌͒͏
͕͔͔͇͑͌ͦ͞
͙͕͇͑͞ ͑͏͔͓͇͙͌͏͕͌͑͐͘͞ ͖͌͝͏
,
͓͔͙͌͊͌͘
,
͓͔͙͌͊͌͘
Y
˞
Y
˞
̴͚͉͇͒͌ͦ ͙͕͇͑͞ ͓͏͕͉͕͗͐
͘͏͙͓͌͘͢ ͕͕͑͗͋͏͔͇͙
Рисунок 4-8
Пример CORRTRAFO
Сегменты имеют однозначное определение: При следовании по кинематической
подцепочке от ее стартовой точки до конечной точки получается, что у первого
сегмента - индекс 0, у следующего сегмента - индекс 1 и т. п. В таком случае индекс
последнего сегмента всегда равен количеству осей ориентации.
Элементы коррекции
На каждый постоянный элемент кинематической цепи (элемент цепи типа
$NK_TYPE[<n>] = "OFFSET") в каждом из этих сегментов можно ссылаться посредством
системной переменной $NT_CORR_ELEM_T[<n>, 0 ... 3] или $NT_CORR_ELEM_P[<n>, 0 ... 3].
При помощи функции CORRTRAFO в обозначенные таким образом элементы
записываются значения коррекции, установленные при замерах станка.
Пример с индексом трансформации = 1:
• $NT_CORR_ELEM_T[1,0] = "C_AXIS_OFFSET"; смещение оси C (ось ориентации 1) в
сегменте 1 определено как элемент коррекции.
• $NT_CORR_ELEM_T[1,1] = "B_AXIS_OFFSET"; смещение оси B (ось ориентации 2) в
сегменте 2 определено как элемент коррекции.
• $NT_CORR_ELEM_T[1,2] = "BASE_TOOL_OFFSET"; смещение оси B к исходной точке
инструмента в сегменте 3 определено как элемент коррекции.
Последовательность ссылок в $NT_CORR_ELEM_T/P[<n>, 0 ... 3] должна соответствовать
описанным выше сегментам, т. е., в $NT_CORR_ELEM_T/P [<n>, 0] может находиться
только элемент цепи, расположенный перед первой осью ориентации, и т. п.
Функция CORRTRAFO записывает в определенные таким образом элементы коррекции
значения, которые были определены посредством замеров станка. Модифицирование
значений коррекции определяется в CORRTRAFO посредством параметра <Corr_Mode>.
Закрытие цепи
Если в системной переменной $NT_CNTRL[<n>] установлены бит 7 или бит 8, то в конце
цепи детали (бит 7) или перед стартовой точкой цепи инструмента (бит 8) внутри
автоматически добавляются дополнительные постоянные элементы цепи, создающие
связь от конечной точки цепи к нулевой точке станка ("Закрытие цепи").
Извне эти автоматически добавленные элементы можно только читать, запись в них
невозможна (см. системные переменные $AC_TRAFO_CORR_ELEM_P/T).
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
761
Расширенное программирование
4.13 Коррекции инструмента
Точка закрытия цепи инструментов
Если системная переменная $NT_CLOSE_CHAIN_T не пустая, цепь инструмента
закрывается не в конце цепи, а в конечной точке обозначенного элемента цепи. И тогда
другие элементы цепи, находящиеся позади этой точки, приводят при активации
трансформации к соответствующему смещению нулевой точки.
Индекс оси ориентации
Кроме постоянного смещения между осями ориентации, функция CORRTRAFO может
описывать и векторы направления осей ориентации. Под индексом оси ориентации в
данном случае понимают индекс, результирующий, если пройти кинематическую
подцепочку с начала до её конца, при этом счёт начинается с нуля. Поэтому индекс оси
ориентации всегда равен индексу расположенного перед ней сегмента.
Индекс оси ориентации можно определить и посредством системной переменной
$AC_TRAFO_ORIAX_LOC.
Максимально допустимое изменение элемента цепи
Максимально допустимое изменение элемента цепи можно ограничить обоими
установочными данными SD41610 $SN_CORR_TRAFO_LIN_MAX для векторов смещения и
SD41611 $SN_CORR_TRAFO_DIR_MAX для векторов направления осей ориентации.
SD41610 $SN_CORR_TRAFO_LIN_MAX задает, на какую максимальную величину
разрешено изменять каждый отдельный компонент вектора по сравнению с его
исходным значением. SD41611 $SN_CORR_TRAFO_DIR_MAX задает, на какой
максимальный угол разрешено изменять направление вектора оси по сравнению с его
исходным значением. При этом исходное значение - это значение, действующее в
трансформации, активной при вызове CORRTRAFO. Это означает, что, возможно,
измененное при активации трансформации содержание данных кинематики в системе
УД не влияет на действие функции CORRTRAFO.
4.13
Коррекции инструмента
4.13.1
Память коррекций
Структура памяти коррекций
Любое поле данных может быть вызвано с помощью номера T и D и содержит наряду с
геометрическими данными инструмента и другие элементы, например, тип
инструмента.
Данные резцов пользователя
Через машинные данные могут быть сконфигурированы данные резцов пользователя.
Следовать указаниям изготовителя станка.
Программирование ЧПУ
762
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.13 Коррекции инструмента
Параметры инструмента
Примечание
Отдельные значения в памяти коррекций
Отдельные значения памяти коррекций P1 до P25 через системные переменные могут
считываться и записываться из программы. Все прочие параметры зарезервированы.
Параметры инструмента $TC_DP6 до $TC_DP8, $TC_DP10 и $TC_DP11, а также $TC_DP15 до
$TC_DP17, $TC_DP19 и $TC_DP20, в зависимости от типа инструмента, имеют иное
значение.
Номер параметра инстру- Значение системных переменных
Примечание
мента (DP)
$TC_DP1
Тип инструмента
Обзор см. Список
$TC_DP2
Положение резцов
Только для токарных инструмен-
тов
Геометрия
Коррекция длин
$TC_DP3
Длина 1
Вычисление по
$TC_DP4
Длина 2
типу и плоскости
$TC_DP5
Длина 3
Геометрия
Радиус
$TC_DP6 1)
Радиус 1 / длина 1
Фрезерный/токарный/шлифо-
$TC_DP6 2)
Диаметр d
вальный инструмент
Наградка
$TC_DP7 1)
Длина 2 / угловой радиус конической фрезы
Фрезерные инструменты
$TC_DP7 2)
Ширина паза b Угловой радиус
Наградка
$TC_DP8 1)
Радиус закругления 1 для фрезерных инструментов
Фрезерные инструменты
$TC_DP8 2)
Выступ k
Наградка
$TC_DP9 1) 3)
Радиус закругления 2
зарезервировано
$TC_DP10 1)
Угол 1 торцовая сторона инструмента
Конические фрезерные инстру-
менты
$TC_DP11 1)
Угол 2 продольная ось инструмента
Конические фрезерные инстру-
менты
Износ
Коррекция длин и радиуса
$TC_DP12
Длина 1
$TC_DP13
Длина 2
$TC_DP14
Длина 3
$TC_DP15 1)
Радиус 1 / длина 1
Фрезерный/токарный/шлифо-
$TC_DP15 2)
Диаметр d
вальный инструмент
Наградка
$TC_DP16 1)
Длина 2 / угловой радиус конической фрезы Ширина
Фрезерные инструменты
$TC_DP16 3)
паза b Угловой радиус
Наградка
$TC_DP17 1)
Радиус закругления 1 для фрезерных инструментов
Фрезерование / 3D торцовое фре-
$TC_DP17 2)
Выступ k
зерование
Наградка
$TC_DP18 1) 3)
Радиус закругления 2
зарезервировано
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
763
Расширенное программирование
4.13 Коррекции инструмента
Номер параметра инстру-
Значение системных переменных
Примечание
мента (DP)
$TC_DP191)
Угол 1 торцовая сторона инструмента
Конические фрезерные инстру-
менты
$TC_DP201)
Угол 2 продольная ось инструмента
Конические фрезерные инстру-
менты
Базовый размер/адаптер Коррекции длин
$TC_DP21
Длина 1
$TC_DP22
Длина 2
$TC_DP23
Длина 3
Технология
$TC_DP24
Задний угол
Только для токарных инструмен-
тов
$TC_DP25
зарезервировано
1)
Действительно и для фрезерных инструментов для 3D-торцового фрезерования
2)
Для типа инструмента "наградка"
3)
зарезервировано
Примечания
Для геометрических величин (например, длина 1 или радиус) существует несколько
компонентов записи. Они аддитивно вычисляются в результирующую величину
(например, общая длина 1, общий радиус), которая после активируется.
Не нужным коррекциям присваивается значение ноль.
Параметры инструмента $TC-DP1 до $TC-DP23 с контурными инструментами
Примечание
Параметры инструментов, не включенные в таблицу, например, $TC_DP7, не
обрабатываются, т. е. их содержание не имеет значения.
Номер параметра ин-
Объяснение
Резцы Dn
Примечание
струмента (DP)
$TC_DP1
Тип инструмента
400 до 599
$TC_DP2
Положение резцов
Геометрия
Коррекция длин
$TC_DP3
Длина 1
$TC_DP4
Длина 2
$TC_DP5
Длина 3
Геометрия
Радиус
$TC_DP6
Радиус
Геометрия
Предельный угол
$TC_DP10
Мин. предельный угол
$TC_DP11
Макс. предельный угол
Программирование ЧПУ
764
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.13 Коррекции инструмента
Номер параметра ин-
Объяснение
Резцы Dn
Примечание
струмента (DP)
Износ
Коррекция длин и радиуса
$TC_DP12
Износ длина 1
$TC_DP13
Износ длина 2
$TC_DP14
Износ длина 3
$TC_DP15
Износ радиус
Износ
Предельный угол
$TC_DP19
Износ мин. предельный угол
$TC_DP20
Износ макс. предельный угол
Базовый размер/адап-
Коррекции длин
тер
$TC_DP21
Длина 1
$TC_DP22
Длина 2
$TC_DP23
Длина 3
Основное значение и значение износа
Результирующие величины получаются как сумма основного значения и значения
износа соответственно (например, $TC_DP6 + $TC_DP15 для радиуса). К длине
инструмента первого резца кроме этого прибавляется и базовый размер ($TC_DP21 -
$TC_DP23). Дополнительно на эту длину инструмента действуют все другие величины,
которые и у обычного инструмента могут влиять на эффективную длину инструмента
(адаптер, ориентируемый инструментальный суппорт, установочные данные).
Предельный угол 1 и 2
Предельные углы 1 или 2 относятся к вектору от центра резца к исходной точке резца
соответственно и подсчитываются против часовой стрелки.
4.13.2
Аддитивные коррекции
4.13.2.1
Выбор аддитивных коррекций (DL)
Аддитивные коррекции могут рассматриваться как программируемые при обработке
коррекции процесса. Они относятся к геометрическим данным резца, являясь тем
самым составной частью данных резцов инструмента.
Обращение к данным аддитивной коррекции осуществляется через номер DL (DL:
Location dependent; коррекции относительно соответствующего места использования) и
они вводятся через интерфейс.
Использование
Через аддитивные коррекции возможно исправление обусловленных местом
использования погрешностей размера.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
765
Расширенное программирование
4.13 Коррекции инструмента
Синтаксис
DL=<номер>
Значение
DL:
Команда для активации аддитивной коррекции
<номер>:
Через параметр <номер> указывается активируемый аддитивный блок данных
коррекции инструмента
Примечание
Определение числа и активация аддитивных коррекций осуществляется через
машинные данные (→ Следовать указаниям изготовителя станка!).
Пример
Один и тот же резец используется для 2 гнезд подшипника:
̳͙͕͌͘
̳͙͕͌͘
͏͖͕͎͕͉͇͔͒ͣ͘͏ͦ
͏͖͕͎͕͉͇͔͒ͣ͘͏ͦ
;
' '/
'
=
Программный код
Комментарий
N110 T7 D7
; Револьвер позиционируется на место 7. D7 и DL=1 активируются и
выводятся в следующем кадре.
N120 G0 X10 Z1
N130 G1 Z-6
N140 G0 DL=2 Z-14
; Аддитивно к D7 активируется DL=2 и выводится в следующем кадре.
N150 G1 Z-21
N160 G0 X200 Z200
; Подвод к точке смены инструмента.
Программирование ЧПУ
766
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Расширенное программирование
4.13 Коррекции инструмента
4.13.2.2
Определение значений износа и установочных значений ($TC_SCPxy[t,d],
$TC_ECPxy[t,d])
4.13.2.3
Удаление аддитивных коррекций (DELDL)
С помощью команды DELDL аддитивные коррекции для резца инструмента удаляются
(освобождение памяти). При этом удаляются как определенные значения износа, так и
установочные значения.
Синтаксис
DELDL[<t>,<d>]
DELDL[<t>]
DELDL
<состояние>=DELDL[<t>,<d>]
Значение
DELDL:
Команда для удаления аддитивных коррекций
<t>:
номер T инструмента
<d>:
номер D резца инструмента
DELDL[<t>,<d>]:
Удаляются все аддитивные коррекции резца <d> инструмента <t>.
DELDL[<t>]:
Удаляются все аддитивные коррекции всех резцов инструмента <t>.
DELDL:
Удаляются все аддитивные коррекции всех резцов всех инструментов
блока TO (для канала, в котором программируется команда).
<состояние>:
Состояние удаления
Вели-
Значение:
чина:
0
Удаление было выполнено успешно.
-
Удаление не было выполнено (если параметрирование обозна-
чает точно один резец), или удаление было выполнено не пол-
ностью (если параметрирование обозначает несколько резцов).
Примечание
Значения износа и установочные значения активных инструментов не могут быть
удалены (поведение аналогично удалению D или данных инструмента).
4.13.3
Коррекция инструмента - специальная обработка
С помощью установочных данных SD42900 bis SD42960 можно управлять
нормированием знаков для длины инструмента и износа.
Это же относится к поведению компонентов износа при отражении гео-осей или при
смене плоскости обработки, а также к температурной компенсации в направлении
инструмента.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
767
Расширенное программирование
4.13 Коррекции инструмента
Значения износа
Если ниже имеются ссылки на значения износа, то под ними понимается сумма самих
значений износа ($TC_DP12 до $TC_DP20) и суммарных коррекций со значениями износа
($SCPX3 до $SCPX11) и установочными значениями ($ECPX3 до $ECPX11).
Информация по суммарным коррекциям: см. Описание функций - Управление
инструментом
Установочные данные
SD42900 $SC_MIRROR_TOOL_LENGTH
Отражение компонентов длин инструмента и
компонентов базового размера.
SD42910 $SC_MIRROR_TOOL_WEAR
Отражение значений износа компонентов длин
инструмента.
SD42920 $SC_WEAR_SIGN_CUTPOS
Нормирование знака компонентов износа в за-
висимости от положения резца.
SD42930 $SC_WEAR_SIGN
Инвертирует знаки размеров износа.
SD42935 $SC_WEAR_TRANSFORM
Преобразование значений износа.
SD42940 $SC_TOOL_LENGTH_CONST
Согласование компонентов длин инструмента с
гео-осями.
SD42950 $SC_TOOL_LENGTH_TYPE
Согласование компонентов длин инструмента
независимо от типа инструмента.
SD42960 $SC_TOOL_TEMP_COMP
Значение температурной компенсации в на-
правлении инструмента. Действует и при нали-
чии ориентации инструмента.
Дополнительная информация
Активация измененных установочных данных
Новое нормирование компонентов инструмента при изменении описываемых
установочных данных активируется только при следующем выборе резца инструмента.
Если инструмент уже активен и необходимо активировать измененное нормирование
данных этого инструмента, то требуется заново выбрать этот инструмент.
Это же относится и к случаю, когда изменяется результирующая длина инструмента, т.к.
было изменено состояние отражения оси. Для активации измененных компонентов длин
инструмента необходимо заново выбрать инструмент после команды отражения.
Ориентируемые инструментальные суппорты и новые установочные данные
Установочные данные SD42900 до SD42940 не действуют на компоненты возможно
активного ориентируемого инструментального суппорта. Однако инструмент со всей его
полученной длиной (длина инструмента + износ + базовый размер) всегда включается в
вычисление с ориентируемым инструментальным суппортом. При расчете
результирующей общей длины учитываются все изменения, вызванные установочными
Программирование ЧПУ
768
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
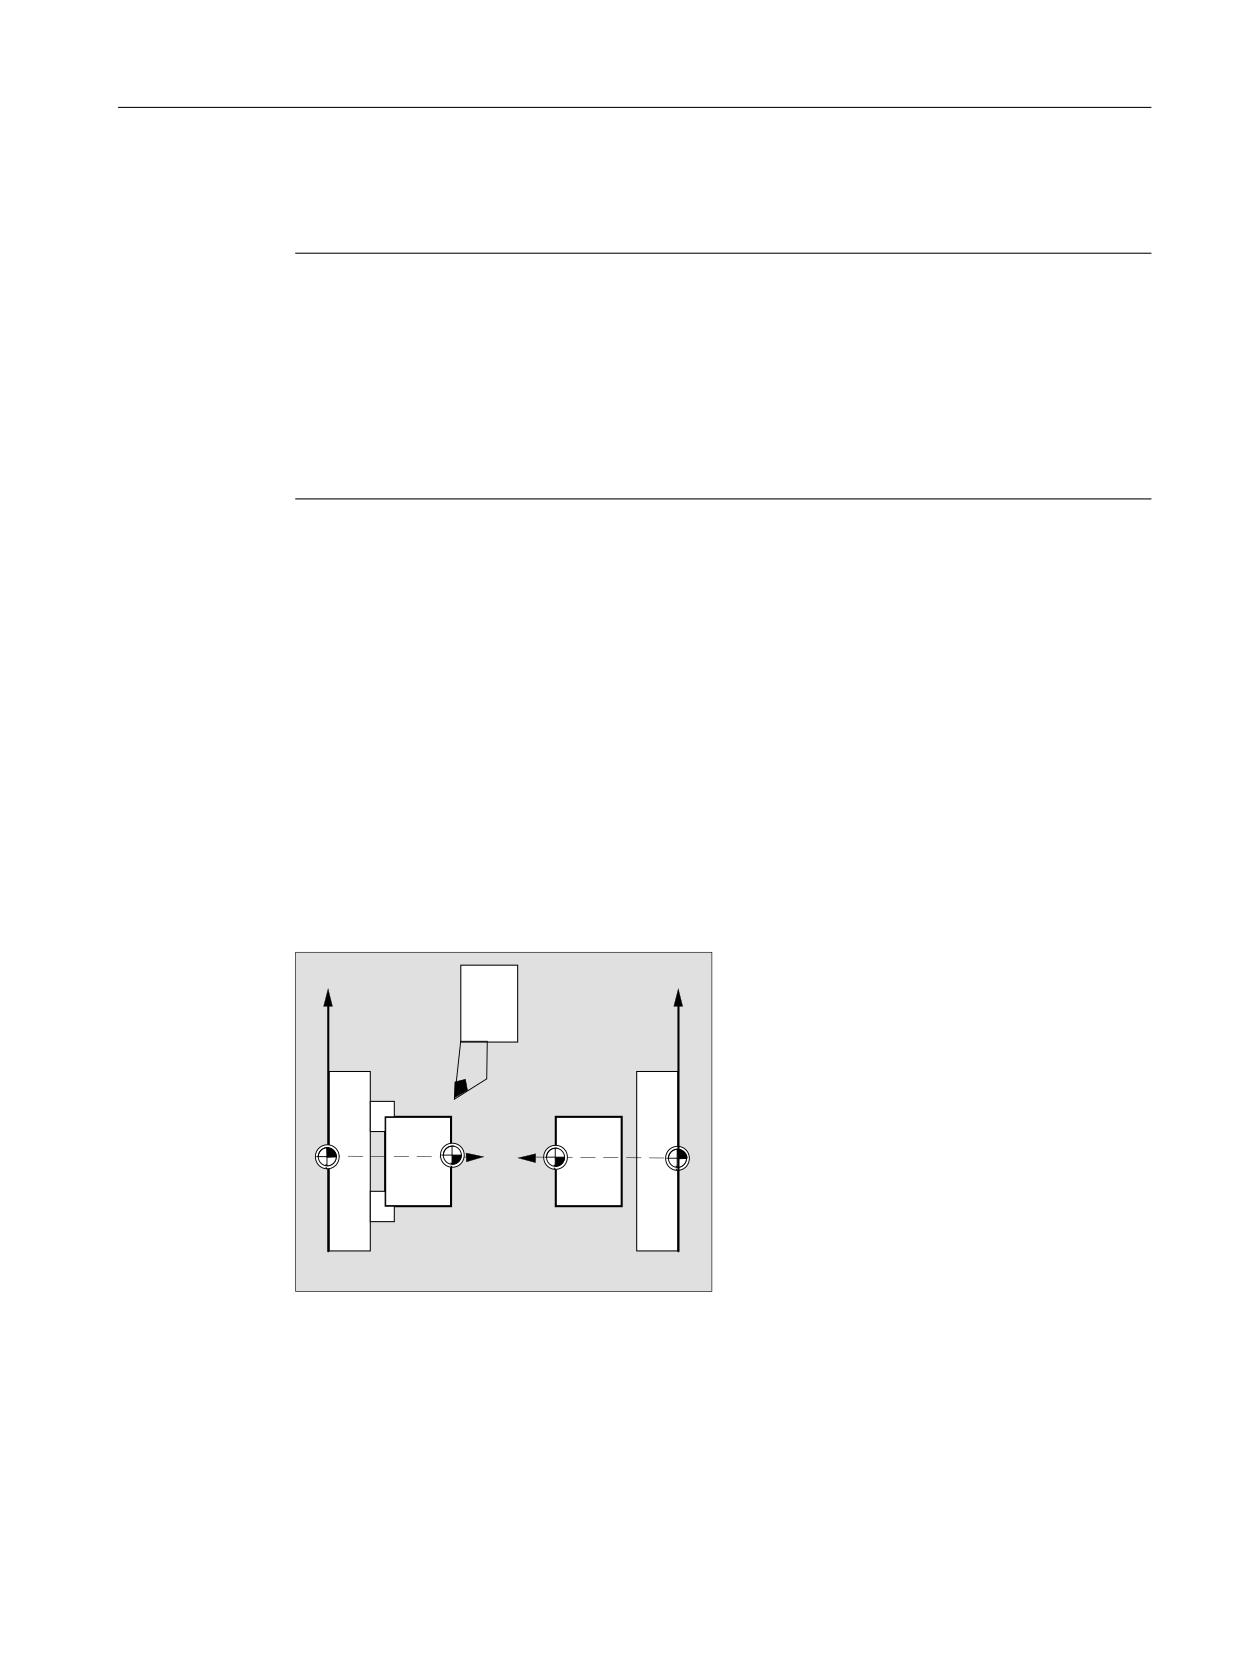
Расширенное программирование
4.13 Коррекции инструмента
данными; т. е. векторы ориентируемого инструментального суппорта не зависят от
плоскости обработки.
Примечание
Часто при использовании ориентируемого инструментального суппорта имеет смысл
определить все инструменты для не отраженной основной системы, включая те, которые
используются только при зеркальной обработке. Тогда при обработке с отраженными
осями инструментальный суппорт поворачивается таким образом, что фактическое
положение инструмента описывается правильно. В этом случае все компоненты длин
инструмента автоматически действуют в правильном направлении, поэтому управление
нормированием отдельных компонентов через установочные данные в зависимости от
состояния отражения отдельных осей становится ненужным.
Другие возможности использования
Использование функциональности ориентируемого инструментального суппорта имеет
смысл и тогда, когда на станке не предусмотрено физической возможности вращения
инструментов, но жестко установлены инструменты с различной ориентацией. В этом
случае измерение инструментов может осуществляться унифицировано в первичной
ориентации, а релевантные для обработки размеры получаются через вращения
виртуального инструментального суппорта.
4.13.3.1
Отражение длин инструмента
При установочных данных SD42900 $SC_MIRROR_TOOL_LENGTH и
SD42910 $SC_MIRROR_TOOL_WEAR, отличных от нуля, возможно отражение компонентов
длин инструмента и компонентов базовых размеров со значениями износа их
соответствующих осей.
;
'
;
=
=
0
:
:
0
:&6
:&6
'
͘ 6/
'
͘ 6/
SD42900 $SC_MIRROR_TOOL_LENGTH
Установочные данные отличны от нуля:
Компоненты длин инструмента ($TC_DP3, $TC_DP4 и $TC_DP5) и компоненты базовых
размеров ($TC_DP21, $TC_DP22 и $TC_DP23), соответствующие оси которых отражены,
также отражаются - через инверсию знака.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
769
содержание .. 9 10 11 12 ..