содержание .. 3 4 5 6 ..
SINUMERIK 840D sl. Программирование ЧПУ. Руководство по программированию (2021 год) - часть 5
Основная информация
3.10 Коррекции радиуса инструмента
DISR=...:
1. При подводе и отводе по прямой (G147/G148):
Расстояние от кромки фрезы от стартовой точки контура
2. При подводе и отводе по кругу (G247, G347/G248, G348):
Радиус траектории центра инструмента
Внимание:
при REPOS по полукругу DISR обозначает диаметр окружности
DISCL=...:
Расстояние от конечной точки быстрого движения подачи до плоскости
обработки
DISCL=AC(...) указание абсолютной позиции конечной точки быстрого дви-
жения подачи
DISCL=AC(...):
указание абсолютной позиции конечной точки быстрого движения подачи
DISRP:
Расстояние от точки P1 (плоскость отвода) до плоскости обработки
DISRP=AC(...):
Указание абсолютного положения точки P1
FAD=...:
Скорость медленного движения подачи
Запрограммированное значение действует согласно активному типу пода-
чи (группа G 15).
FAD=PM(...):
Запрограммированное значение интерпретируется независимо от актив-
ного типа подачи как линейная подача (как G94).
FAD=PR(...):
Запрограммированное значение интерпретируется независимо от актив-
ного типа подачи как окружная подача (как G95).
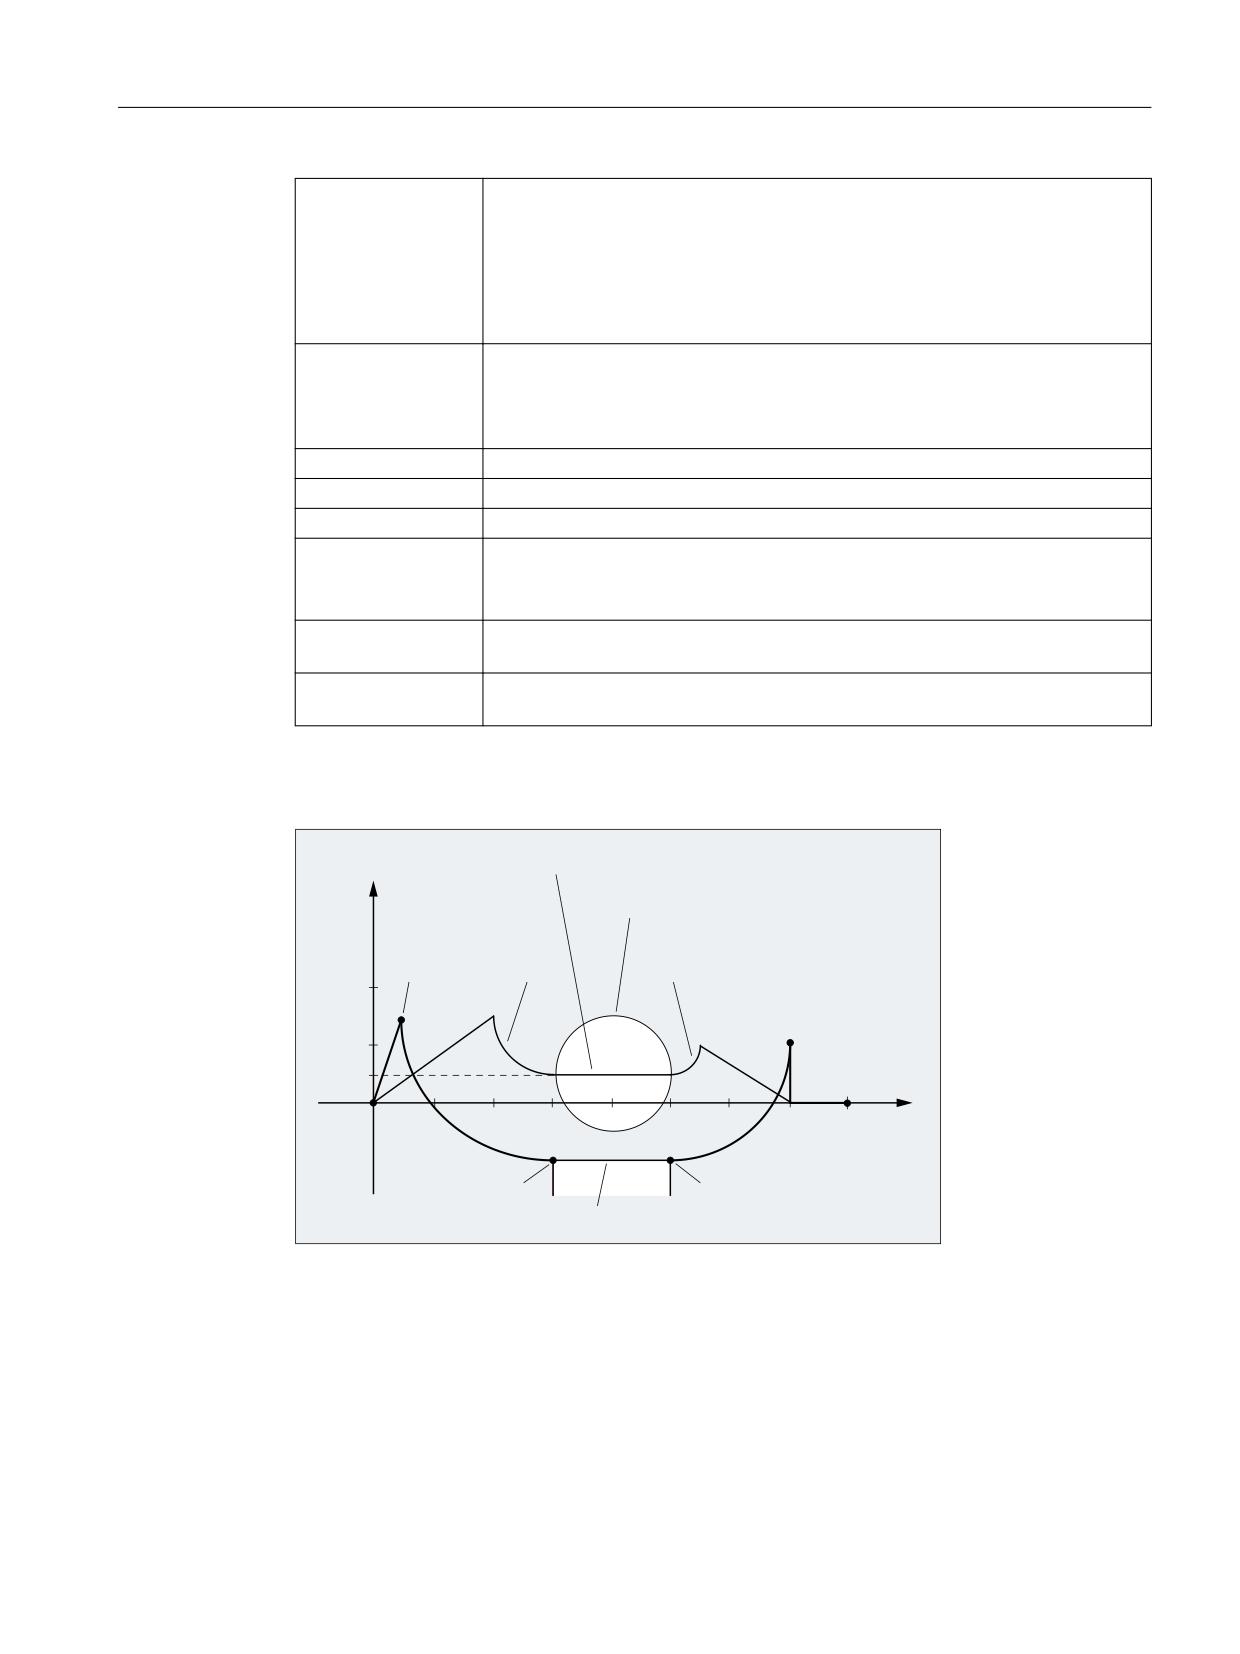
Пример
̹͇͙͕͗͌͑͗͏ͦ ͔͙͇͌͗͝ ͏͔͙͚͓͔͙͇͗͌͘
<
̯͔͙͚͓͔͙͗͌͘
3 ͑ 3 ͕͙
̶͕͚͚͒͑͗͊
̸͖͏͇͗͒ͣ
3 ͕͙
3 ͑
;
3 ͕͙
3 ͑
3 ͕͙
̱͕͔͙͚͗
• Мягкий подвод (кадр N20 активирован)
• Движение подвода по четверти круга (G247)
• Направление подвода не запрограммировано, действует G140, т. е. КРИ активна (G41)
• Смещение контура OFFN=5 (N10)
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
281
Основная информация
3.10 Коррекции радиуса инструмента
• Текущий радиус инструмента=10, таким образом, эффективный радиус коррекции
для КРИ=15, радиус контура SAR=25, таким образом, радиус траектории центра
инструмента будет равен DISR=10
• Конечная точка окружности получается из N30, т.к. в N20 запрограммирована только
позиция Z
• Движение подачи
- Из Z20 в Z7 (DISCL=AC(7)) ускоренным ходом
- После в Z0 с FAD=200.
- Круг подвода в плоскости X-Y и последующие кадры с F1500 (чтобы эта скорость
стала активной в последующих кадрах, необходимо переписать активную G0 в
N30 с G1, в ином случае обработка контура была бы продолжена с G0)
• Мягкий отвод (кадр N60 активирован)
• Движение отвода по четверти круга (G248) и спирали (G340)
• FAD не запрограммирована, так как не имеет значения при G340
• Z=2 в стартовой точке; Z=8 в конечной точке, т.к. DISCL=6
• При DISR=5 радиус контура SAR=20, радиус траектории центра инструмента=5
Движения перемещения из Z8 в Z20 и движение параллельно плоскости X-Y к X70 Y0.
Программный код
Комментарий
$TC_DP1[1,1]=120
; определение инструмента T1/D1
$TC_DP6[1,1]=10
; радиус
N10 G0 X0 Y0 Z20 G64 D1 T1 OFFN=5
; (к P0)
N20 G41 G247 G341 Z0 DISCL=AC(7) DISR=10 F1500 FAD=200
; Подвод (к P3)
N30 G1 X30 Y-10
; (к P4)
N40 X40 Z2
N50 X50
; (от P4)
N60 G248 G340 X70 Y0 Z20 DISCL=6 DISR=5 G40 F10000
; Отвод (от P3)
N70 X80 Y0
; (от P0)
N80 M30
Дополнительная информация
Выбор контура подвода или отвода
Выбор контура подвода или отвода осуществляется с помощью соответствующей G-
команды 2-й группы G:
G147:
Подвод по прямой
G247:
Подвод по четверти круга
G347:
Подвод по полукругу
G148:
Отвод по прямой
G248:
Отвод по четверти круга
G348:
Отвод по полукругу
Программирование ЧПУ
282
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.10 Коррекции радиуса инструмента
3
̯͔͙͚͗͘
3
͖͗͏ ͖͕͉͕͋͋͌ ͘
͓͔͙͌
͖͓͕͗ͦ͐ *
̹͇͙͕͗͌͑͗͏ͦ ͔͙͇͌͗͝ ͏͔͙͚͓͔͙͇͗͌͘
3
̱͕͔͙͚͗
',65
3
3
͖͗͏ ͖͕͉͕͋͋͌ ͘
͙͉͙͌͌͗ͣͥ͞ ͚͇͑͗͊ *
',65
̹͇͙͕͗͌͑͗͏ͦ ͔͙͇͌͗͝ ͏͔͙͚͓͔͙͇͗͌͘
̯͔͙͚͓͔͙͗͌͘
3
̱͕͔͙͚͗
3
3
͖͗͏ ͖͕͉͕͋͋͌ ͘
͖͕͚͚͕͓͒͑͗͊ *
',65
̹͇͙͕͗͌͑͗͏ͦ ͔͙͇͌͗͝ ͏͔͙͚͓͔͙͇͗͌͘
̯͔͙͚͓͔͙͗͌͘
3
̱͕͔͙͚͗
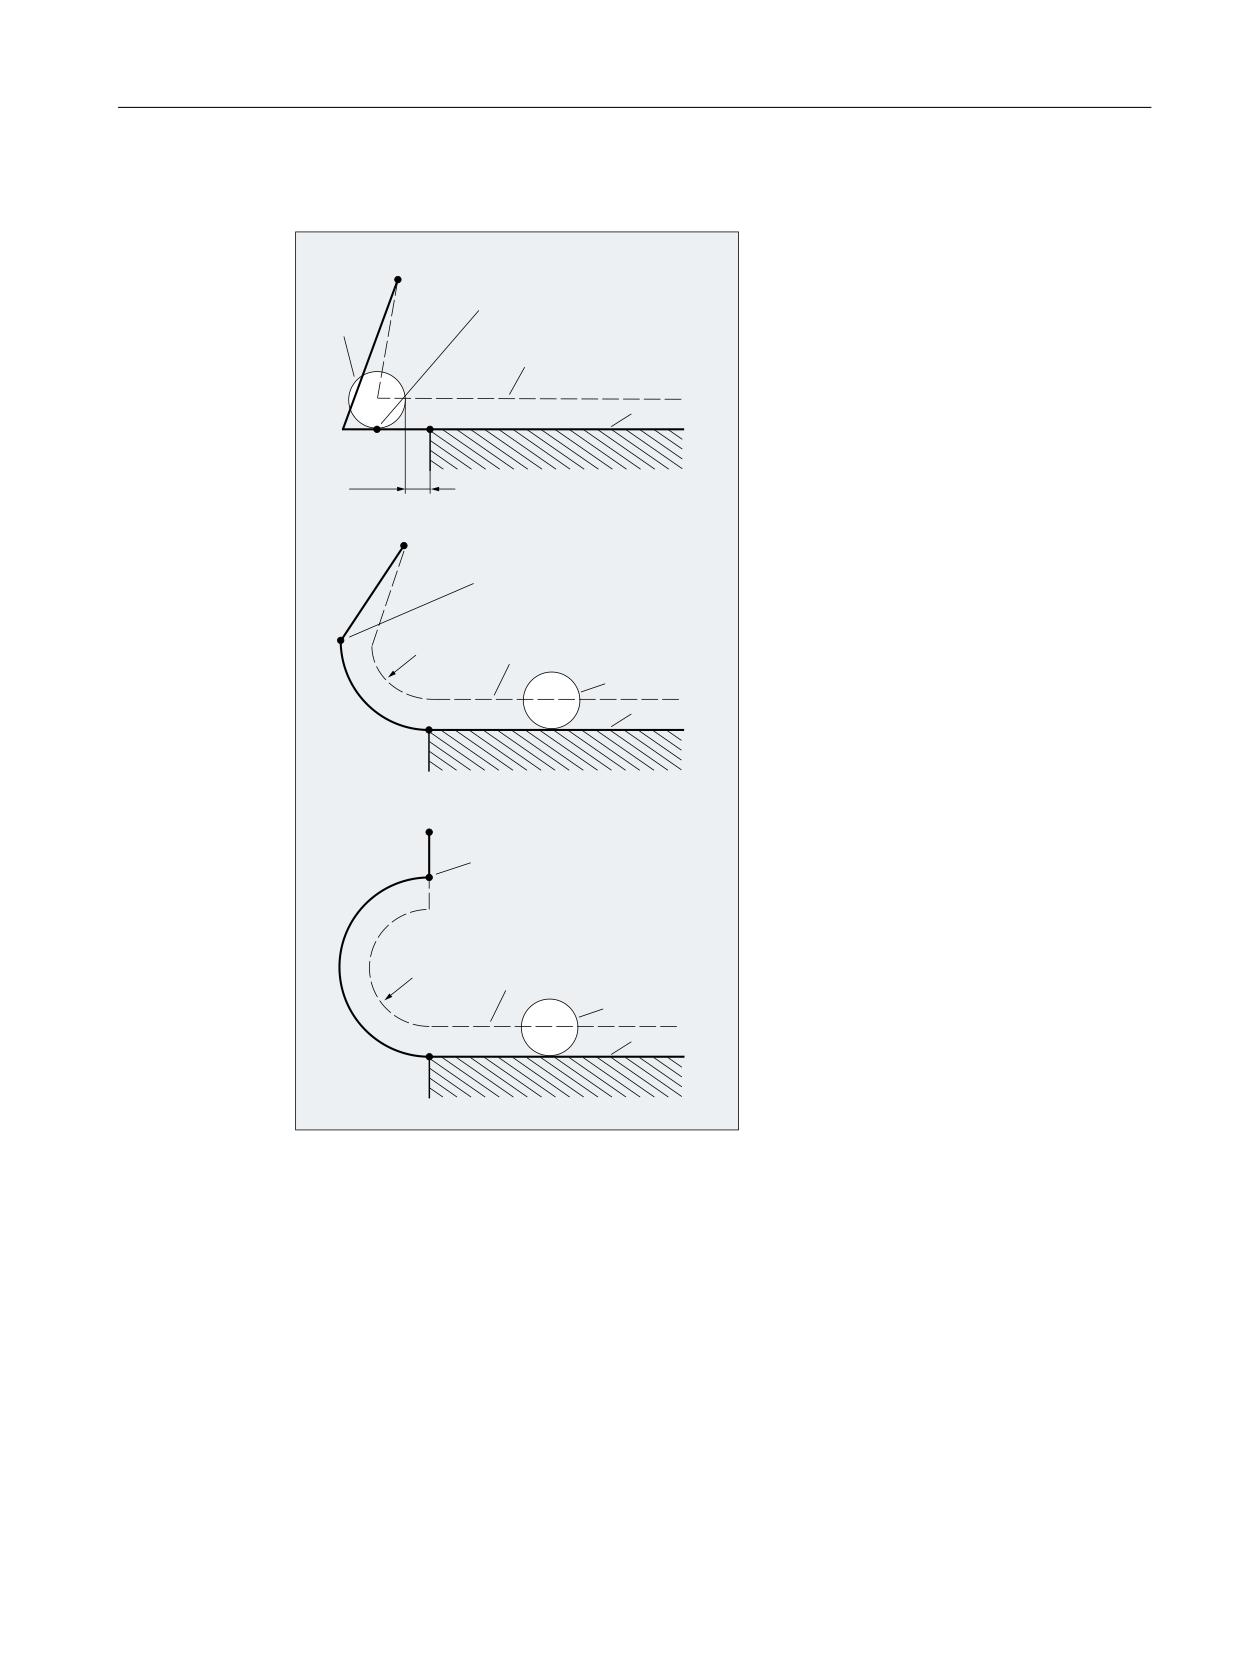
Рисунок 3-20
Движения подвода при одновременной активации коррекции радиуса
инструмента
Выбор направления подвода или отвода
Определение направления подвода и отвода с помощью коррекции радиуса
инструмента (G140, первичная настройка) при положительном радиусе инструмента:
• G41 активна → подвод слева
• G42 активна → подвод справа
Прочие возможности подвода доступны с помощью G141, G142 и G143.
Эти G-команды имеют значение, только если контур подвода является четвертью круга
или полукругом.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
283
Основная информация
3.10 Коррекции радиуса инструмента
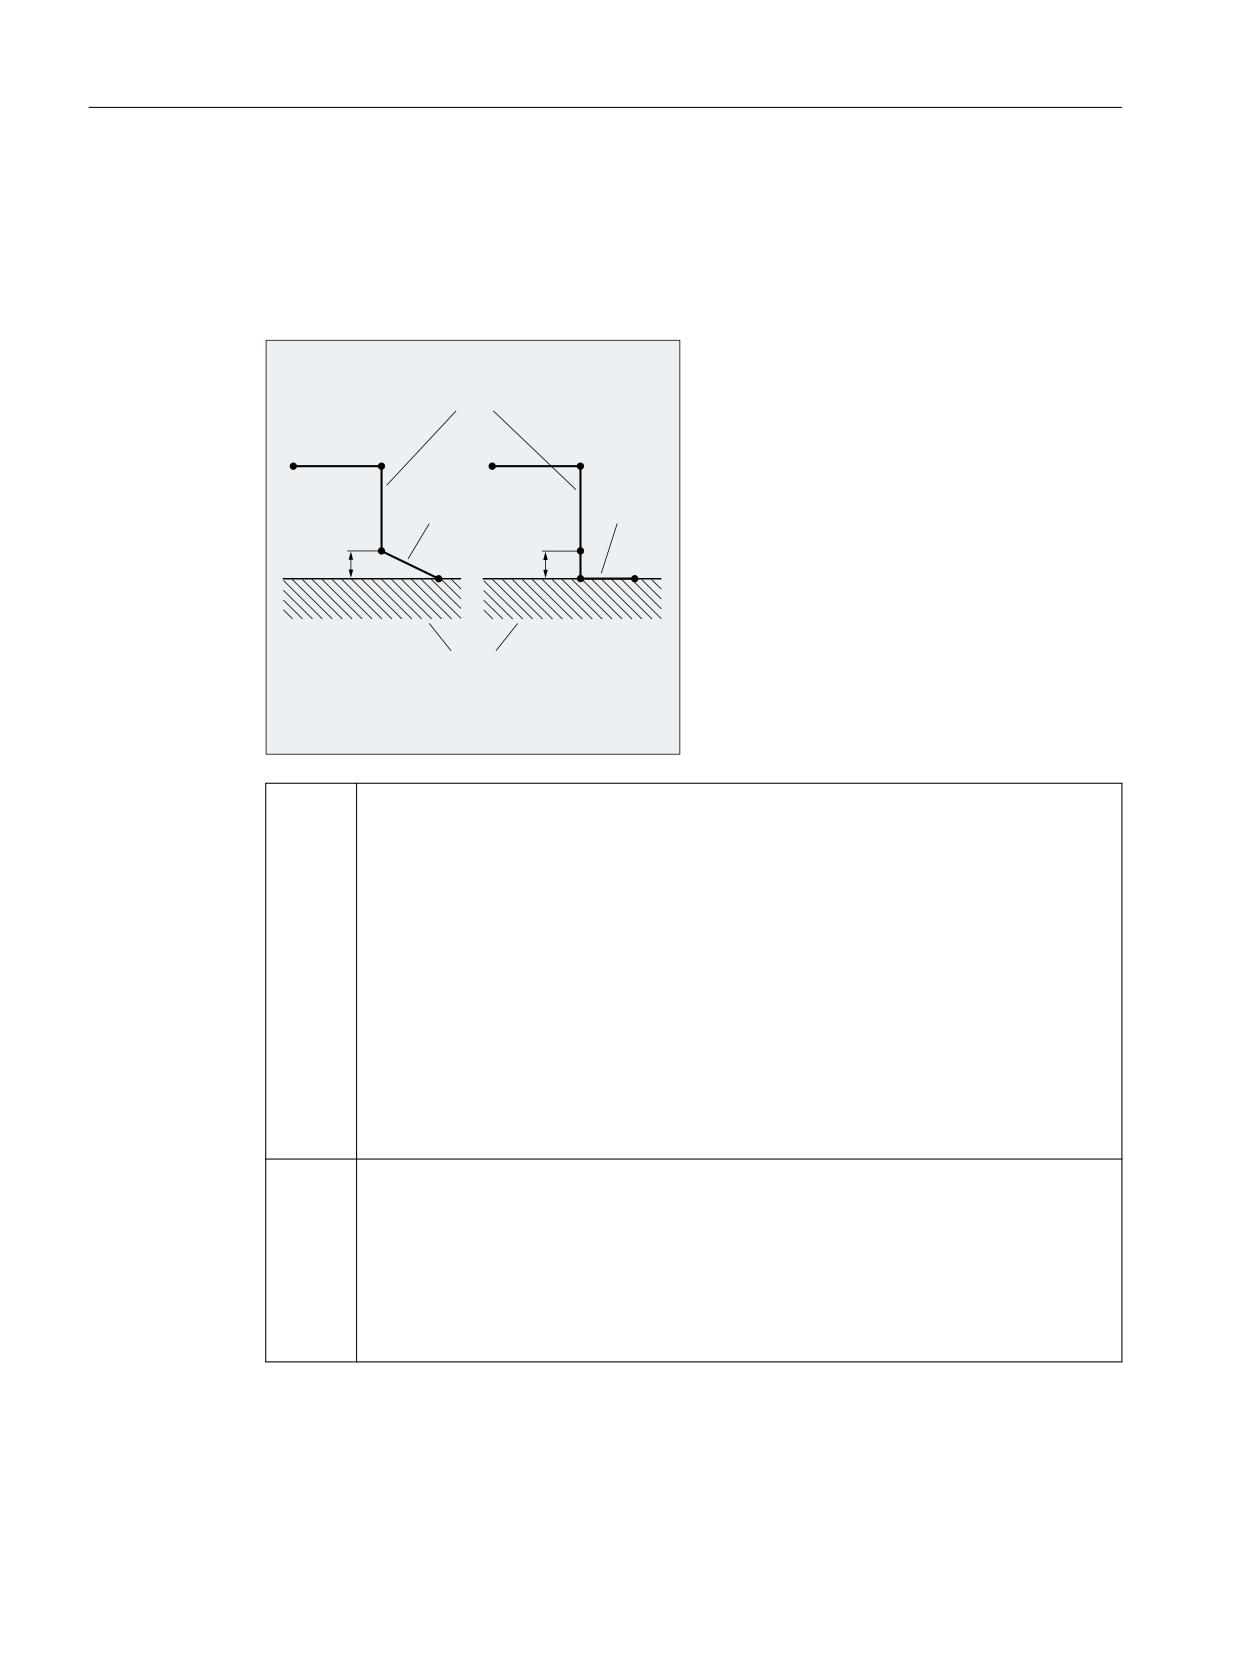
Подразделение движения от стартовой к конечной точке (G340 и G341)
В любом случае движения состоят из одной или нескольких прямых, а также, в
зависимости от G-команды для определения контура подвода, из дополнительной
прямой или четверти круга / полукруга. 2 варианта разделения пути представлены на
рисунке ниже:
̫͉͏͍͔͌͏͌ ͖͕͇͋͞͏
3
3
3
3
̶͓͇͗ͦͦ
̶͓͇͗ͦͦ ͕͚͍͔͕͙͑͗ͣ͘
͏͒͏ ͕͚͍͔͑͗
͏͒͏ ͖͘͏͇͗͒ͣ
͕͙ͣ͘
3
3
3
',6&/
3
',6&/
3
3
*
̶͕͕͙͒͑ͣ͘͘ ͕͈͇͈͕͙͗͑͏
*
̫͉͏͍͔͌͏͌ ͖͕͉͕͇͋͋ ͉ ͎͇͉͏͘͏͓͕͙͘͏ ͕͙ *
*
G340:
Подвод по прямой от точки P0 к точке P1. Эта прямая параллельна плоскости обработки,
если параметр DISRP не был запрограммирован.
Подача вертикально к плоскости обработки от точки P1 к точке P3 на определенное
через параметр DISCL безопасное расстояние к плоскости обработки.
Подвод к конечной точке P4 по определенной через G-команду второй группы кривой
(прямая, окружность, спираль). Если активна G247 или G347 (четверть круга или по-
лукруг) и стартовая точка P3 не лежит в определенной через конечную точку P4 пло-
скости обработки, то вместо окружности вставляется спираль. Точка P2 не определена
или совпадает с P3.
Плоскость окружности или ось спирали при этом определяется через активную в SAR-
кадре плоскость (G17/G18/G19), т. е. последующим кадром для определения окруж-
ности используется не сама стартовая касательная, а ее проекция в активную пло-
скость.
Движение от точки P0 к точке P3 выполняется в двух прямых со скоростью, которая
действовала до SAR-кадра.
G341:
Подвод по прямой от точки P0 к точке P1. Эта прямая параллельна плоскости обработки,
если параметр DISRP не был запрограммирован.
Подача вертикально к плоскости обработки от точки P1 до определенного через
параметр DISCL безопасного расстояния к плоскости обработки в точке P2.
Подача вертикально к плоскости обработки от точки P2 к точке P3. Подвод к конечной
точке по определенной через G-команду второй группы кривой. P3 и P4 лежат в пло-
скости обработки, поэтому при G247 или G347 никогда не вставляется спираль, а все-
гда окружность.
Во всех случаях, когда положение активной плоскости допускает G17/G18/G19
(плоскость окружности, ось спирали, движение подачи вертикально к активной
плоскости), учитывается возможно активный вращающий фрейм.
Программирование ЧПУ
284
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.10 Коррекции радиуса инструмента
Длина прямой подвода или радиуса в случае окружностей подвода (DISR)
• Подвод/отвод по прямой
DISR указывает расстояние от кромки фрезы до стартовой точки контура, т. е. длина
прямой при активной КРИ получается из суммы радиуса инструмента и
запрограммированного значения DISR. Учитывается только положительный радиус
инструмента.
Полученная длина прямой должна быть положительной, т. е. отрицательные значения
для DISR допускаются, пока величина DISR меньше, чем радиус инструмента.
• Подвод/отвод по кругу
DISR указывает радиус траектории центра инструмента. Если КРИ активирована, то
создается круг с таким радиусом, чтобы и в этом случае получалась траектория центра
инструмента с запрограммированным радиусом.
Расстояние от точки P2 до плоскости обработки (DISCL)
Если позиция точки P2 на оси вертикально к плоскости окружности должна быть указана
абсолютно, то значение программируется в форме DISCL=AC(...).
Для DISCL=0:
• Для G340: Все движение подвода состоит только из двух кадров (P1, P2 и P3 совпадают).
Контур подвода образуется от P1 к P4 .
• Для G341: Все движение подвода состоит из трех кадров (P2 и P3 совпадают). Если P0 и P4
лежат в одной плоскости, то получается только два кадра (движение подачи от P1 к P3
отсутствует).
• Контролируется, чтобы определенная через DISCL точка лежала бы между P1 и P3, т. е.
при всех движениях, имеющих один компонент вертикально к плоскости обработки,
этот компонент должен иметь тот же знак.
• При определении реверсирования разрешается определенный через машинные
данные MD20204 $MC_WAB_CLEARANCE_TOLERANCE допуск.
Расстояние от точки P1 (плоскость отвода) до плоскости обработки (DISRP)
Если позиция точки P1 на оси вертикально к плоскости обработки должна быть указана
абсолютно, то значение программируется в форме DISRP=AC(...).
Если этот параметр не запрограммирован, то расстояние от точки P1 до плоскости
обработки идентично таковому от точки P0, т. е. прямая подвода P0 → P1 параллельна
плоскости обработки.
Контролируется, чтобы определенная через DISCL точка лежала бы между P0 и P2, т. е. при
всех движениях, имеющих один компонент вертикально к плоскости обработки
(движения подачи, движение подвода от P3 к P4), этот компонент должен иметь тот же
знак. Реверсирование не допускается. При необходимости выводится аварийное
сообщение.
При определении реверсирования разрешается определенный через машинные
данные MD20204 $MC_WAB_CLEARANCE_TOLERANCE допуск. Если P1 лежит вне
определенной через P0 и P2 области, но отклонение меньше или равно этому допуску, то
предполагается, что P1 лежит в определенной через P0 или P2 плоскости.
Программирование конечной точки
Конечная точка программируется, как правило, с помощью X... Y... Z...
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
285
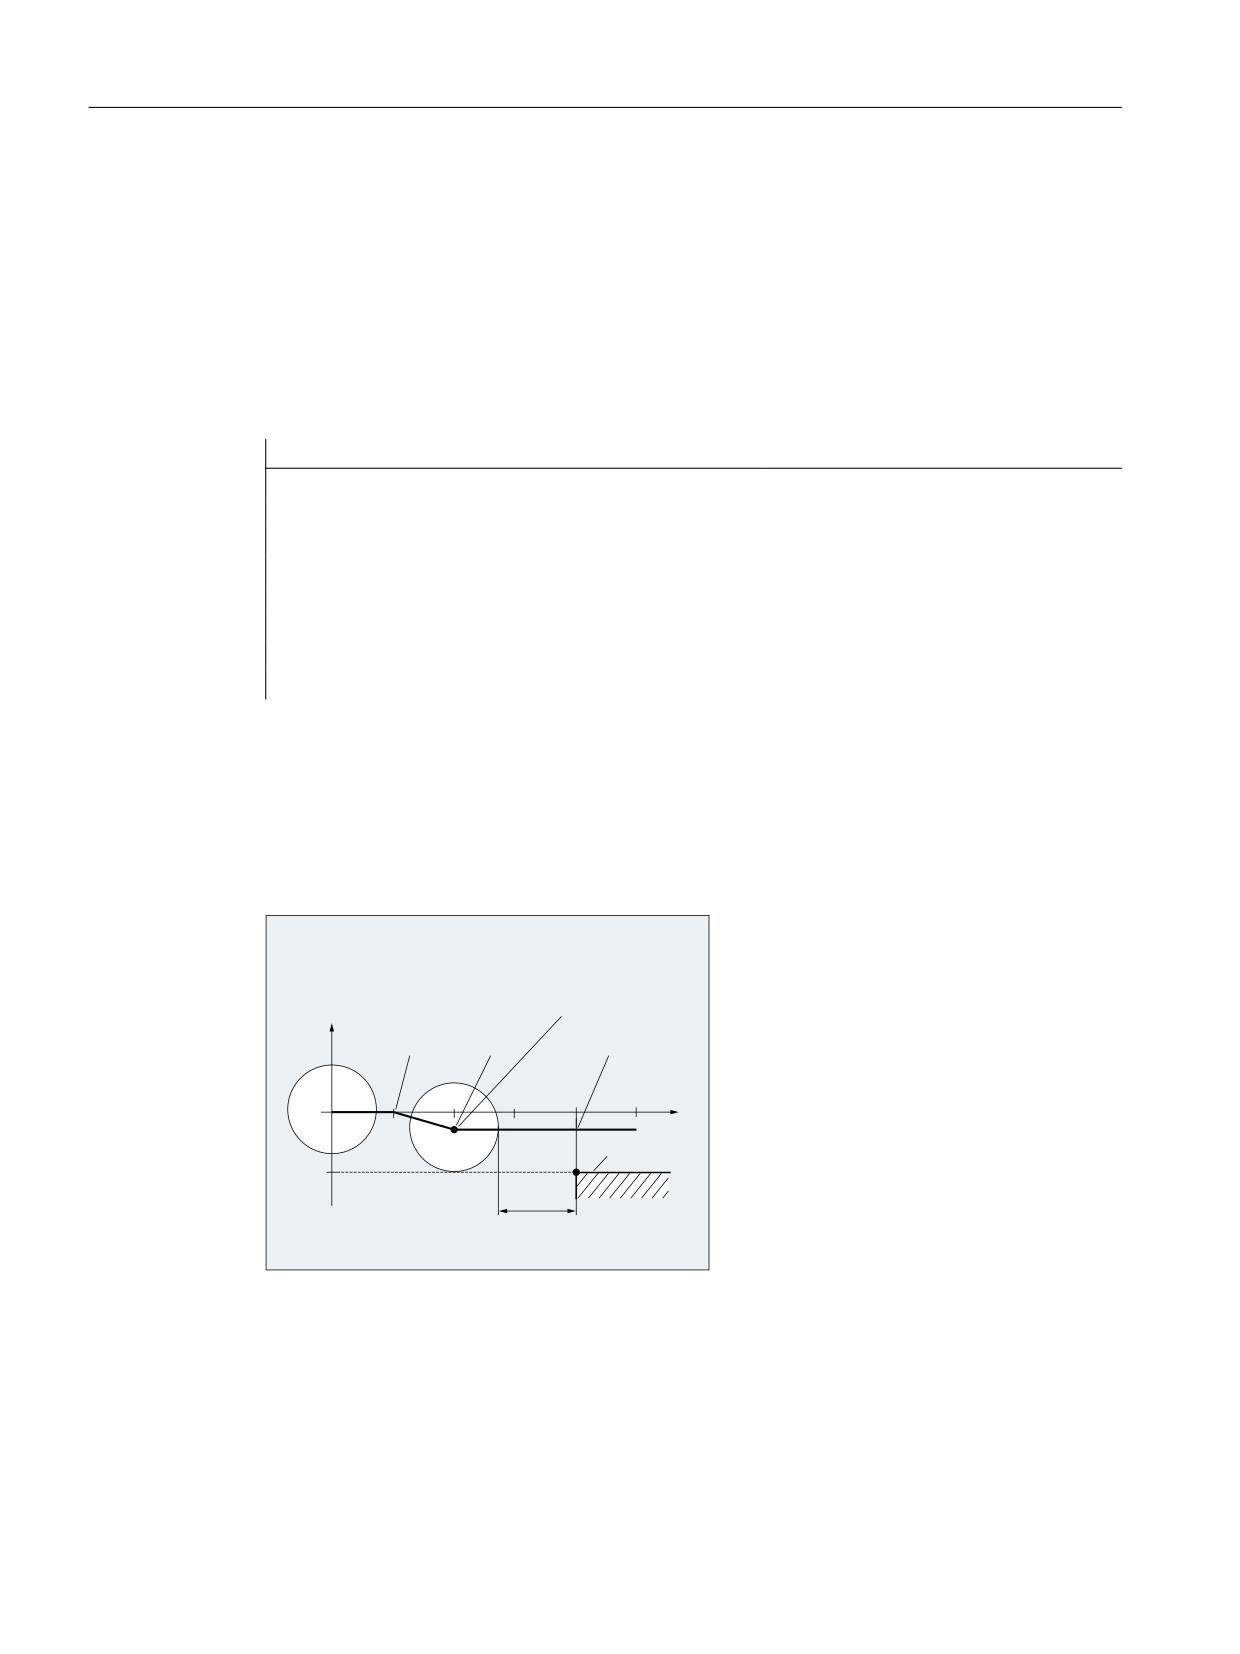
Основная информация
3.10 Коррекции радиуса инструмента
Программирование конечной точки контура при подводе значительно отличается от
такового при отводе. Поэтому оба случая рассматриваются здесь отдельно.
Программирование конечной точки P4 при подводе
Конечная точка P4 может быть запрограммирована в самом SAR-кадре. В качестве
альтернативы можно определить P4 через конечную точку следующего кадра
перемещения. Между кадром WAB и следующим кадром перемещения могут быть
вставлены другие кадры без движения гео-осей.
Пример:
Программный код
Комментарий
$TC_DP1[1,1]=120
; фрезерный инструмент T1/D1
$TC_DP6[1,1]=7
; Инструмент с радиусом 7 мм
N10 G90 G0 X0 Y0 Z30 D1 T1
N20 X10
N30 G41 G147 DISCL=3 DISR=13 Z=0 F1000
N40 G1 X40 Y-10
N50 G1 X50
N30/N40 может быть заменена на:
N30 G41 G147 DISCL=3 DISR=13 X40 Y-10 Z0 F1000
или
N30 G41 G147 DISCL=3 DISR=13 F1000
N40 G1 X40 Y-10 Z0
̵͈͇͈͕͙͇͗͑ ͕͋ ͙͕ͤ͐ ͙͕
͑͞͏ ͘ *
͖͕͒͌͘ ͘ *
)
<
=
=
=
;
̱͕͔͙͚͗
3
',65
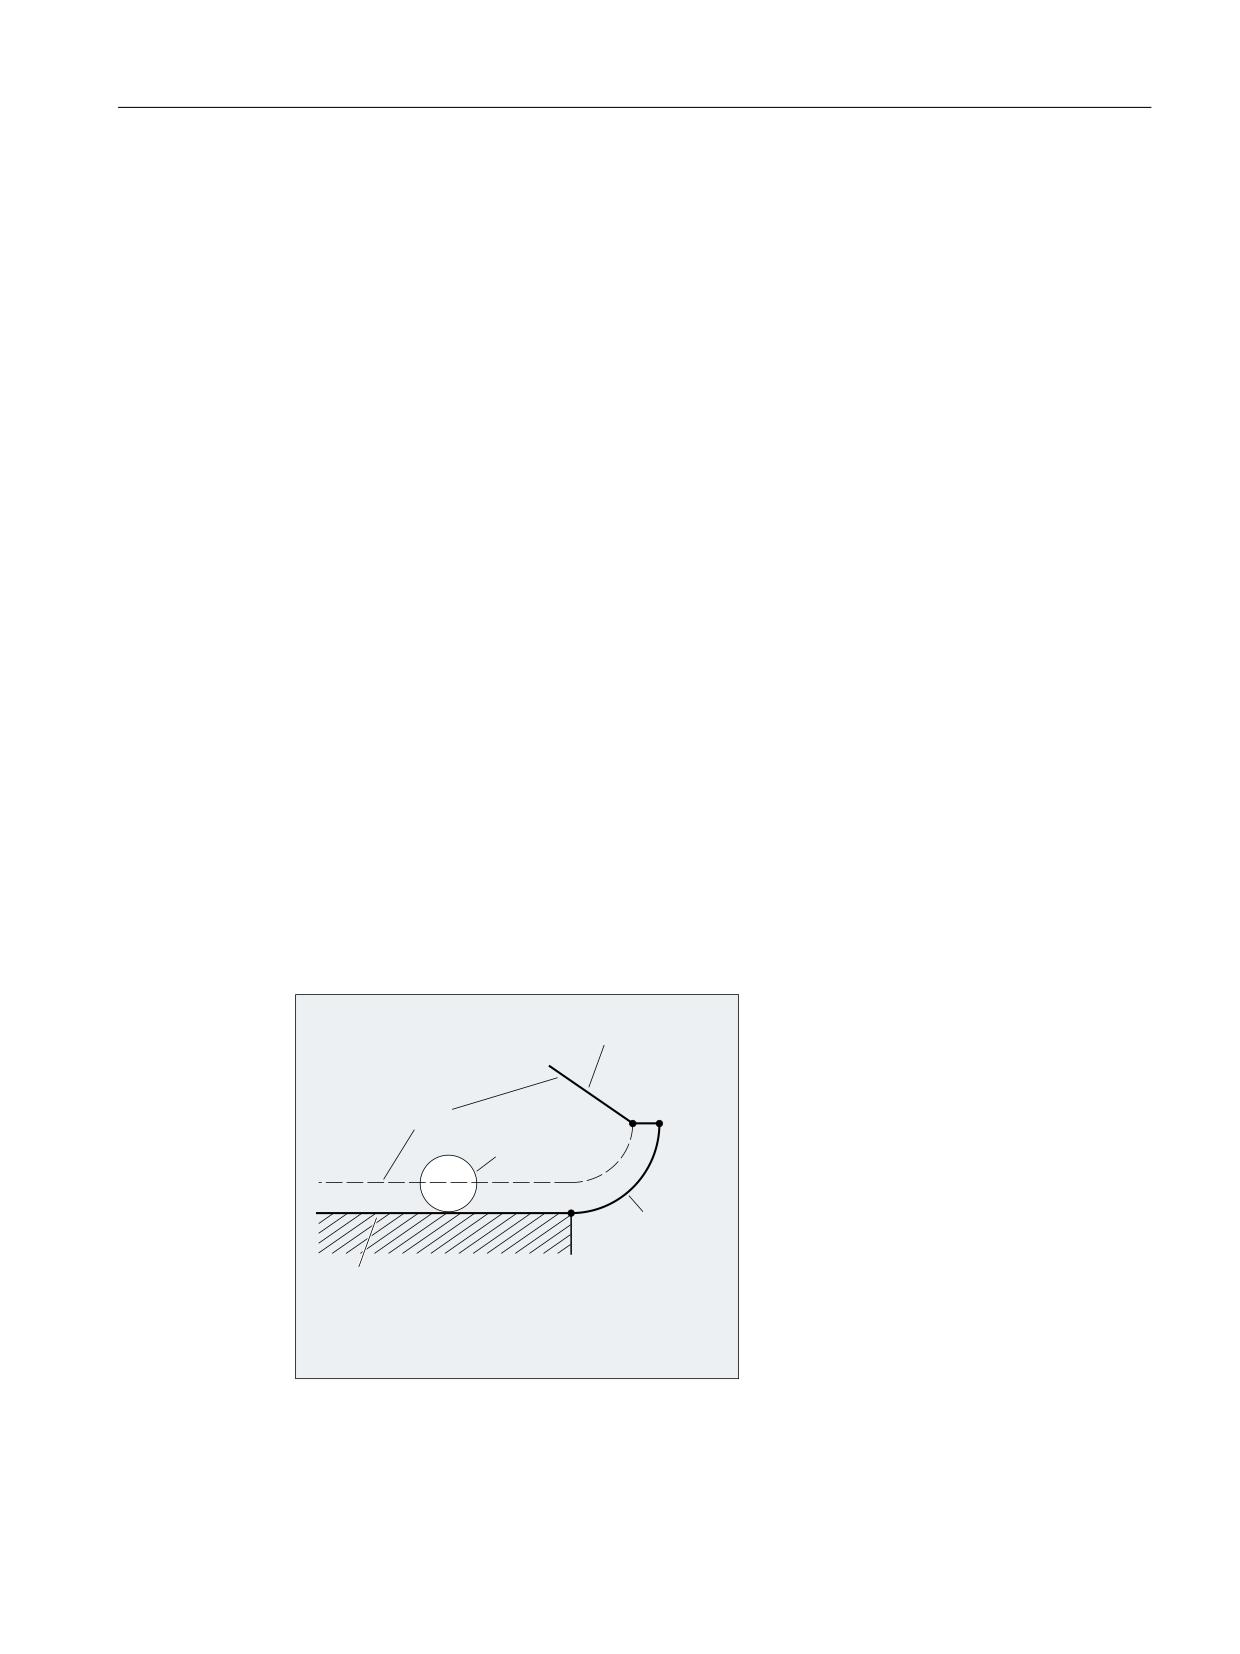
Программирование конечной точки P0 при отводе
При отводе программирование конечной точки SAR-контура в последующем кадре не
предусмотрено, т. е. конечная позиция всегда извлекается из самого SAR-кадра,
Программирование ЧПУ
286
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.10 Коррекции радиуса инструмента
независимо от количества запрограммированных осей. При определении конечной
точки здесь различаются три следующих случая:
1. Гео-ось в SAR-кадре не запрограммирована. В этом случае контур заканчивается в
точке P1 (если запрограммирована DISRP), в точке P2 (если запрограммирована DISCL,
а не DISRP), или в точке P3 (если не запрограммированы ни DICLS, ни DISRP).
Позиция в осях, образующих плоскость обработки, получается из контура отвода
(конечная точка прямой или окружности). Соответствующий вертикальный осевой
компонент определяется через DISCL или DISPR. Если в этом случае как DISCL=0, так и
DISRP=0, то движение полностью происходит в плоскости, т. е. точки P0 до P3 совпадают.
2. В SAR-кадре запрограммирована только ось вертикально к плоскости обработки. В
этом случае контур оканчивается в точке P0. Если запрограммирована DISRP (т. е. обе
точки P0 и P1 не совпадают), то прямая P1 → P0 располагается вертикально к плоскости
обработки. Позиции обеих оставшихся осей получаются как в 1.
3. Запрограммирована как минимум одна ось плоскости обработки. Возможно
отсутствующая вторая ось плоскости обработки модально добавляется из ее
последней позиции в предшествующем кадре.
Позиция оси вертикально к плоскости обработки формируется - в зависимости от того,
запрограммирована ли эта ось или нет - как в 1 или 2. Оформленная таким образом
позиция определяет конечную точку P0. Если SAR-кадр отвода одновременно является
кадром деактивации коррекции радиуса инструмента, то в первых двух случаях
дополнительный компонент хода вставляется в плоскости обработки от P1 к P0 так, что
при деактивации коррекции радиуса инструмента в конце контура отвода не получается
движения, т. е. эта точка здесь определяет не позицию на исправляемом контуре, а центр
инструмента. В случае три отдельной обработки отмены коррекции радиуса инструмента
не требуется, т.к. запрограммированная точка P0 уже непосредственно определяет
позицию центра инструмента на конце всего контура.
Поведение в случаях 1 и 2, т. е. при не явно запрограммированной конечной точке в
плоскости обработки при одновременной отмене коррекции радиуса инструмента,
представлено на рис. ниже:
̶͕͚͒͌͋ͥ͘͠͏͐ ͇͑͋͗ ͈͎͌ ͕͑͗͗͌͑͝͏͏
3
3
̹͇͙͕͗͌͑͗͏ͦ ͔͙͇͌͗͝ ͏͔͙͚͓͔͙͇͗͌͘
̯͔͙͚͓͔͙͗͌͘
3
̱͇͋͗ 6$5
*
*
̱͕͔͙͚͗ ͖͙͉͚͗͌͋͌ͥ͘͟͠͏͐ ͇͑͋͗
̵͙͉͕͋ ͘ 6$5 ͖͗͏ ͕͔͕͉͓͔͔͕͋͗͌͌͐
͇͙͋͌͑͏͉͇͝͏͏ ̷̱̯
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
287
Основная информация
3.10 Коррекции радиуса инструмента
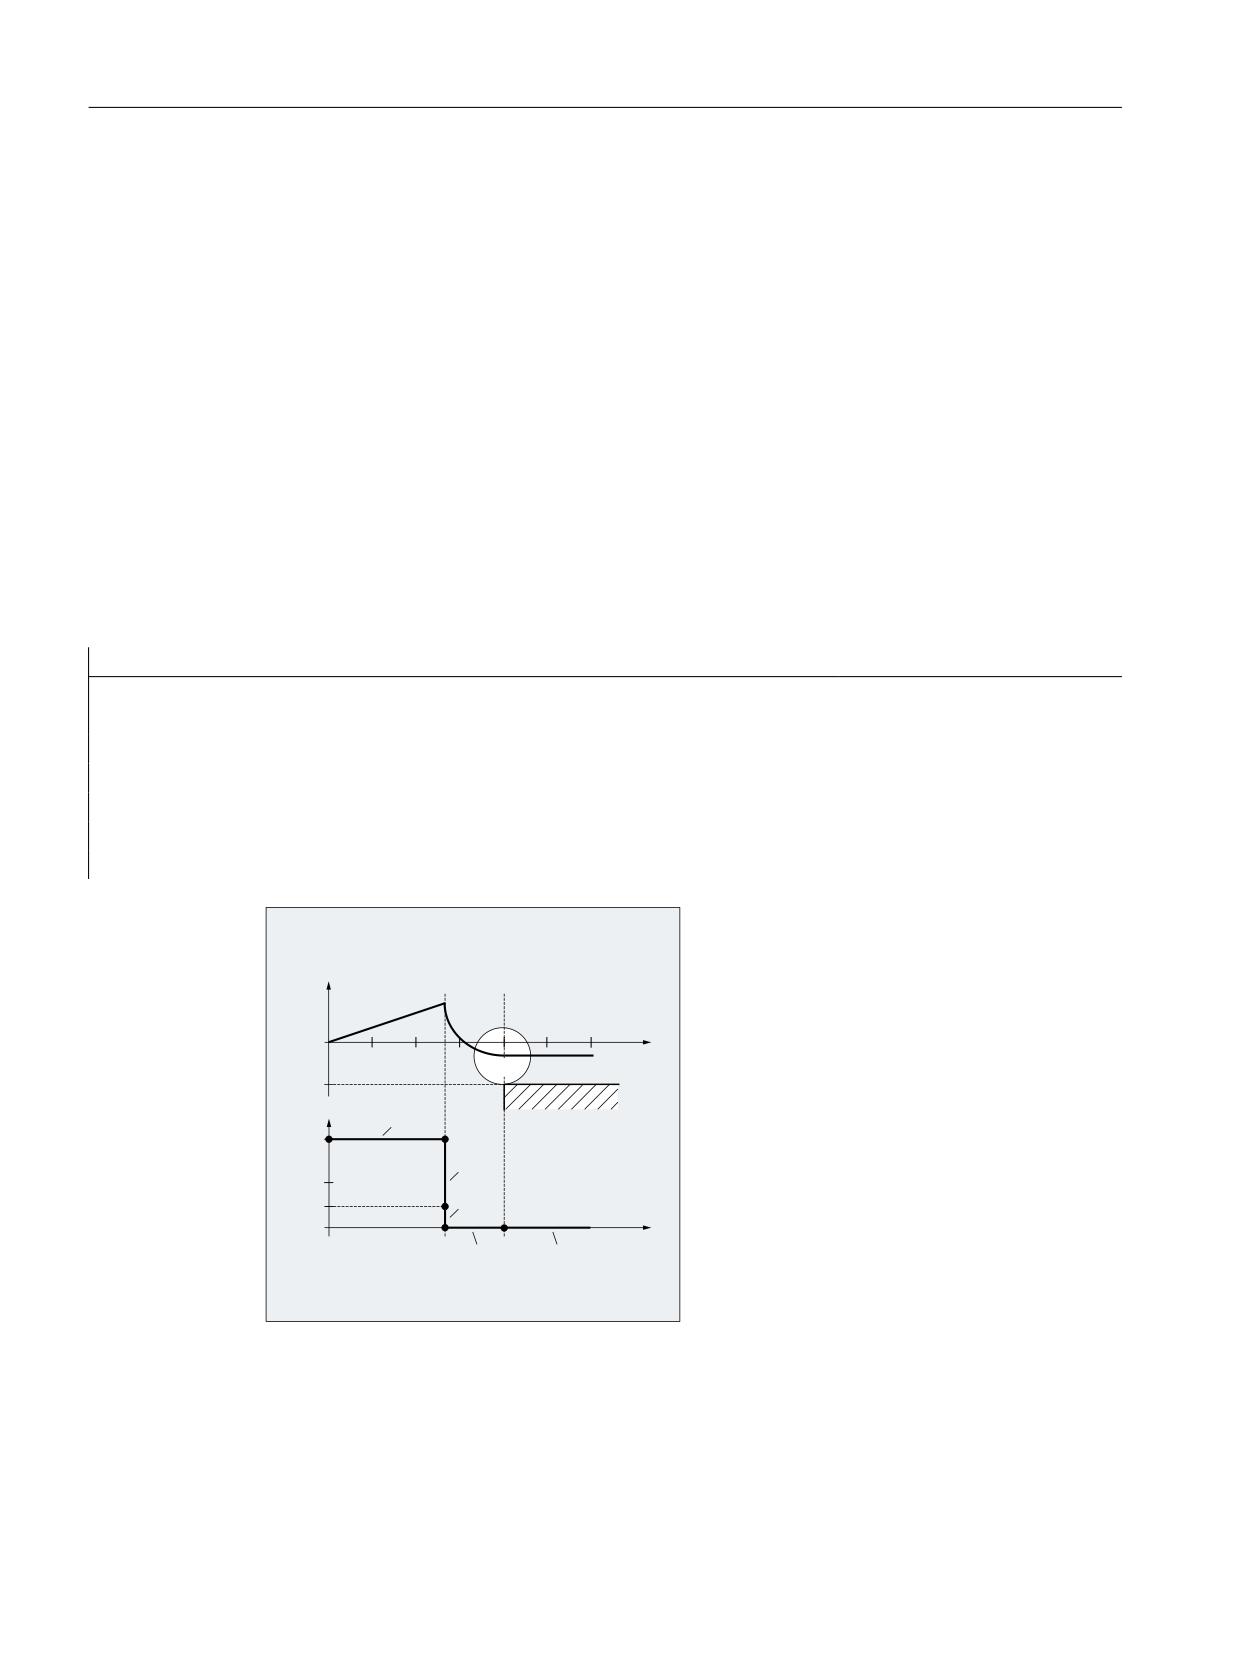
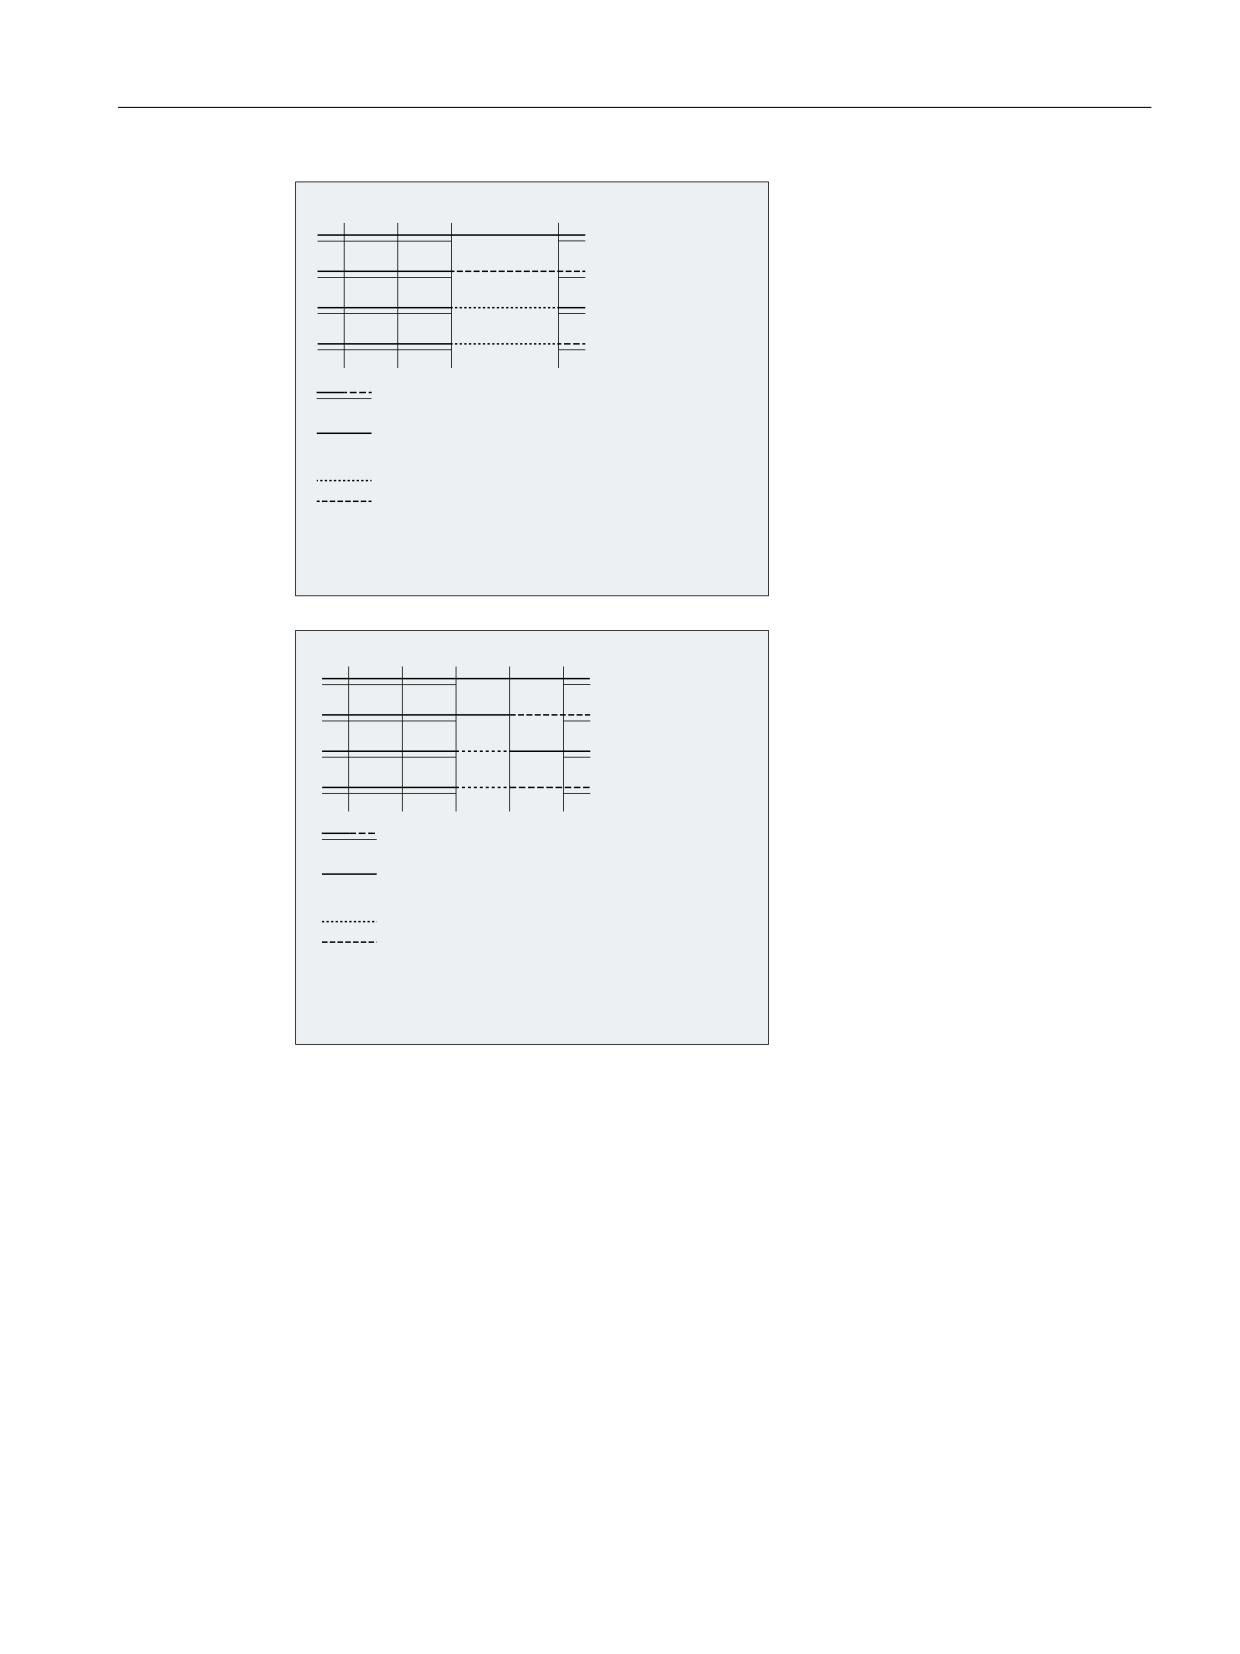
Скорости подвода или отвода
• Скорость предыдущего кадра (G0)
С этой скоростью выполняются все движения от P0 до P2, т. е. движения параллельно
плоскости обработки и часть движения подачи до безопасного расстояния.
• Программирование с FAD
Указание скорости подачи для
- G341: Движение подачи вертикально к плоскости обработки от P2 к P3
- G340: от точки P2 или P3 к P4
Если FAD не программируется, то эта часть контура также проходится с
действующей модельно скоростью предыдущего кадра, если в SAR-кадре не
запрограммировано F-слово.
• Запрограммированная подача F
Это значение подачи действует от P3 или P2, если FAD не запрограммирована. Если в
кадре SAR слово F не программируется, то действует скорость предыдущего кадра.
Пример:
Программный код
Комментарий
$TC_DP1[1,1]=120
; фрезерный инструмент T1/D1
$TC_DP6[1,1]=7
; инструмент с радиусом 7 мм
N10 G90 G0 X0 Y0 Z20 D1 T1
N20 G41 G341 G247 DISCL=AC(5) DISR=13 FAD 500 X40 Y-10 Z=0 F200
N30 X50
N40 X60
<
;
=
*
3
3
*
3
)
3
3
;
)
)
При отводе роли модально действующей подачи из предыдущего кадра и
запрограммированного в кадре SAR значения подачи меняются местами, т. е.
перемещение по самому контуру отвода осуществляется со старой подачей, заново
запрограммированная с помощью слова F скорость действует соответственно от P2 до P0.
Программирование ЧПУ
288
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.10 Коррекции радиуса инструмента
3
3
3
3
3
̸͕͕͙͑͗ͣ͘ ͔͌
͎͇͖͕͇͓͓͗͊͗͏͕͉͇͔͇͗
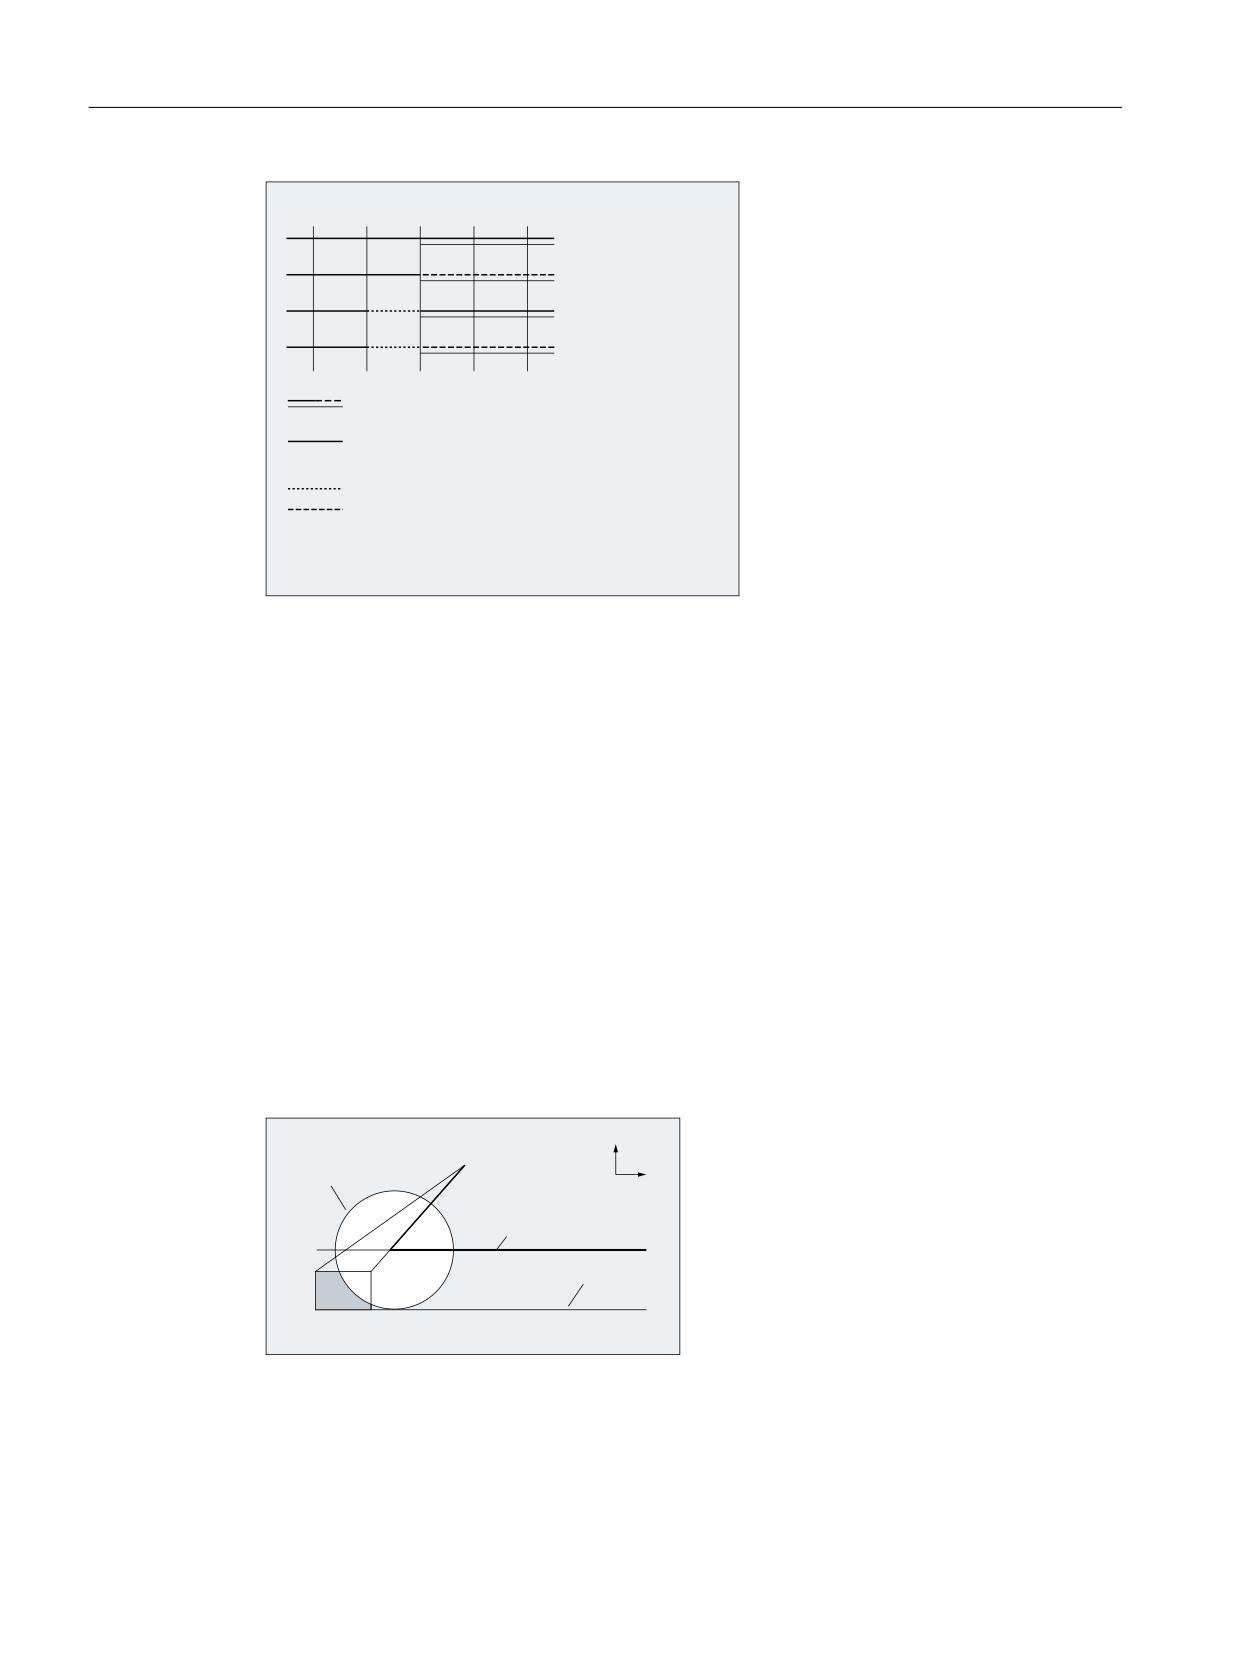
̮͇͖͕͗͊͗ ͙͕͕͒ͣ͑ )
̮͇͖͕͗͊͗ ͙͕͕͒ͣ͑ )$'
) ͏ )$'
͎͇͖͕͇͓͓͗͊͗͏͕͉͇͔͗͢
̺͕͔͔͑͗͌͐͘͢ ͕͋͜ ͌͒͘͏ ͇͙͑͏͉͔͇ *
͉ ͏͔͢͜ ͚͇͒͘͞
ͦ͜ ͕͘ ͙͇͓͗͘͢ ͏͒͏ ͔͕͉͓͢ ͕͉͕͓͒͘ )
̸͕͕͙͑͗ͣ͘ ͖͙͉͚͕͗͌͋͌ͥ͌͊͘͟͠ ͇͇͑͋͗
͙͇͕͗͌͘ ͕͉͕͒͘ )
̮͇͖͕͗͊͗ ͘ )$' ͕͕͙͑͗ͣ͘͘ ͖͕͇͋͞͏
̮͇͖͕͗͊͗ ͘ ) ͔͕͉͇ͦ ͙͉͚͇͋͌͐ͥͦ͘͠ ͓͕͇͔͕͋͒ͣ
̸͕͕͙͑͗ͣ͘
̸͕͕͙͑͗͘͏ ͉ ͖͕͇͇͋͑͋͗͜ :$%
͖͗͏ ͖͕͉͕͋͋͌ ͘ *
3
3
3
3
3
̸͕͕͙͑͗ͣ͘ ͔͌
͎͇͖͕͇͓͓͗͊͗͏͕͉͇͔͗͢
̮͇͖͕͗͊͗ ͙͕͕͒ͣ͑ )
̮͇͖͕͗͊͗ ͙͕͕͒ͣ͑ )$'
) ͏ )$'
͎͇͖͕͇͓͓͗͊͗͏͕͉͇͔͗͢
̺͕͔͔͑͗͌͐͘͢ ͕͋͜ ͌͒͘͏ ͇͙͑͏͉͔͇ *
͉ ͏͔͢͜ ͚͇͒͘͞
ͦ͜ ͕͘ ͙͇͓͗͘͢ ͏͒͏ ͔͕͉͓͢ ͕͉͕͓͒͘ )
̸͕͕͙͑͗ͣ͘ ͖͙͉͚͕͗͌͋͌ͥ͌͊͘͟͠ ͇͇͑͋͗
͙͇͕͗͌͘ ͕͉͕͒͘ )
̮͇͖͕͗͊͗ ͘ )$' ͕͕͙͑͗ͣ͘͘ ͖͕͇͋͞͏
̮͇͖͕͗͊͗ ͘ ) ͔͕͉͇ͦ ͙͉͚͇͋͌͐ͥͦ͘͠ ͓͕͇͔͕͋͒ͣ
̸͕͕͙͑͗ͣ͘
̸͕͕͙͑͗͘͏ ͉ ͖͕͇͇͋͑͋͗͜ :$%
͖͗͏ ͖͕͉͕͋͋͌ ͘ *
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
289
Основная информация
3.10 Коррекции радиуса инструмента
3
3
3
3
3
̸͕͕͙͑͗ͣ͘ ͔͌
͎͇͖͕͇͓͓͗͊͗͏͕͉͇͔͗͢
̮͇͖͕͗͊͗ ͙͕͕͒ͣ͑ )
̮͇͖͕͗͊͗ ͙͕͕͒ͣ͑ )$'
) ͏ )$'
͎͇͖͕͇͓͓͗͊͗͏͕͉͇͔͗͢
̺͕͔͔͑͗͌͐͘͢ ͕͋͜ ͌͒͘͏ ͇͙͑͏͉͔͇ *
͉ ͏͔͢͜
͚͇͒ͦ͘͜͞ ͕͘ ͙͇͓͗͘͢ ͏͒͏ ͔͕͉͓͢ ͕͉͕͓͒͘ )
̸͕͕͙͑͗ͣ͘ ͖͙͉͚͕͗͌͋͌ͥ͌͊͘͟͠ ͇͇͑͋͗
͙͇͕͗͌͘ ͕͉͕͒͘ )
̮͇͖͕͗͊͗ ͘ )$' ͕͕͙͑͗ͣ͘͘ ͕͙͉͕͇͋
̮͇͖͕͗͊͗ ͘ ) ͔͕͉͇ͦ ͙͉͚͇͋͌͐ͥͦ͘͠ ͓͕͇͔͕͋͒ͣ
͕͕͙͑͗ͣ͘͘
̸͕͕͙͑͗͘͏ ͉ ͖͕͇͇͋͑͋͗͜ :$%
͖͗͏ ͕͙͉͕͋͌
Чтение позиций
Точки P3 и P4 при подводе могут считываться как системные переменные в WCS.
• $P_APR: чтение P
•
3
(точка старта)
• $P_AEP: чтение P
•
4
(начальная точка контура)
• $P_APDV: чтение, содержат ли $P_APR и $P_AEP действительные значения
3.10.4.2
Подвод и отвод с расширенными стратегиями отвода (G460, G461, G462)
В определенных геометрических особых случаях, в отличие от прежнего выполнения с
включенным контролем столкновений для кадра подвода и отвода, необходимы
специальные расширенные стратегии подвода и отвода при активации или деактивации
коррекции радиуса инструмента. Так, к примеру, контроль столкновения может привести
к тому, что участок на контуре будет обработан не полностью, см. рисунок ниже:
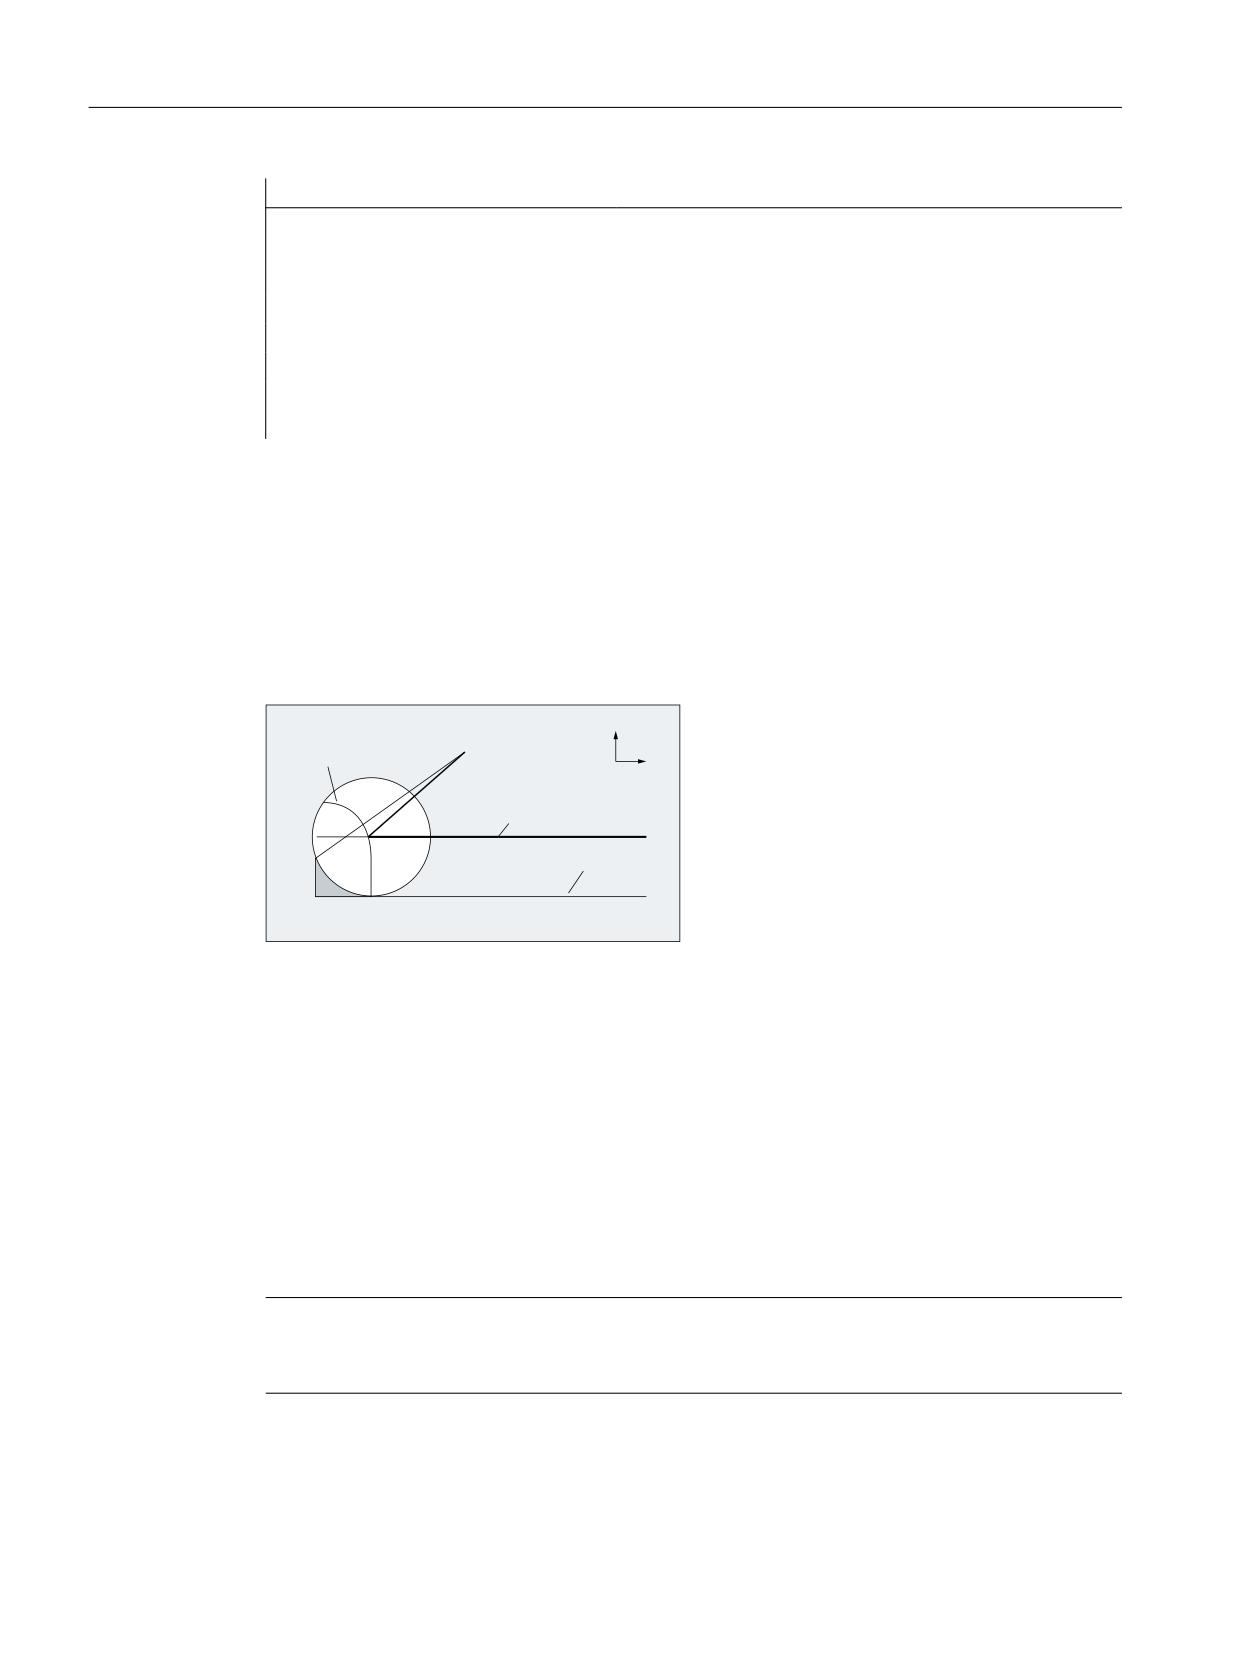
1
<
̷͇͋͏͚͘ ͏͔͙͚͓͔͙͇͗͌͘
;
̹͇͙͕͗͌͑͗͏ͦ ͔͙͇͌͗͝ ͘ ͕͑͗
͗͌͑͝͏͌͐ ͇͗͋͏͚͇͘ ͏͔͙͚͗͘
͓͔͙͇͌
̶͕͇͓͓͗͊͗͏͚͓͗͌͐͢ ͕͔͙͚͑͗
1
1
Рисунок 3-21
Характеристика отвода при G460
Программирование ЧПУ
290
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.10 Коррекции радиуса инструмента
Синтаксис
G460
G461
G462
Значение
G460:
Как раньше (включение контроля столкновения для кадра подвода и отвода)
G461:
Вставка окружности в кадре КРИ, если невозможна точка пересечения, центр которой
находится в конечной точке кадра без коррекции, и чей радиус равен радиусу инстру-
мента.
До точки пересечения обработка осуществляется по вспомогательной окружности
вокруг конечной точки контура (т. е. до конца контура).
G462:
Вставка прямой в кадре КРИ, если точка пересечения невозможна, кадр удлиняется
через его конечную касательную (стандартная установка)
Обработка осуществляется до удлинения последнего элемента контура (т. е. почти до
конца контура).
Примечание
Характеристика подвода симметрична характеристике отвода.
Характеристика подвода или отвода определяется состоянием G-команды в кадре
подвода или отвода. Таким образом, характеристика повода может быть установлена
независимо от характеристики отвода.
Примеры
Пример 1: Характеристика отвода при G460
В дальнейшем описывается ситуация при деактивации коррекции радиуса инструмента.
Поведение при подводе полностью аналогично.
Программный код
Комментарий
G42 D1 T1
; Радиус инструмента 20 мм
G1 X110 Y0
N10 X0
N20 Y10
N30 G40 X50 Y50
Пример 2: Подвод при G461
Программный код
Комментарий
N10 $TC_DP1[1,1]=120
; Тип инструмента "фреза"
N20 $TC_DP6[1,1]=10
; Радиус инструмента
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
291
Основная информация
3.10 Коррекции радиуса инструмента
Программный код
Комментарий
N30 X0 Y0 F10000 T1 D1
N40 Y20
N50 G42 X50 Y5 G461
N60 Y0 F600
N70 X30
N80 X20 Y-5
N90 X0 Y0 G40
N100 M30
Дополнительная информация
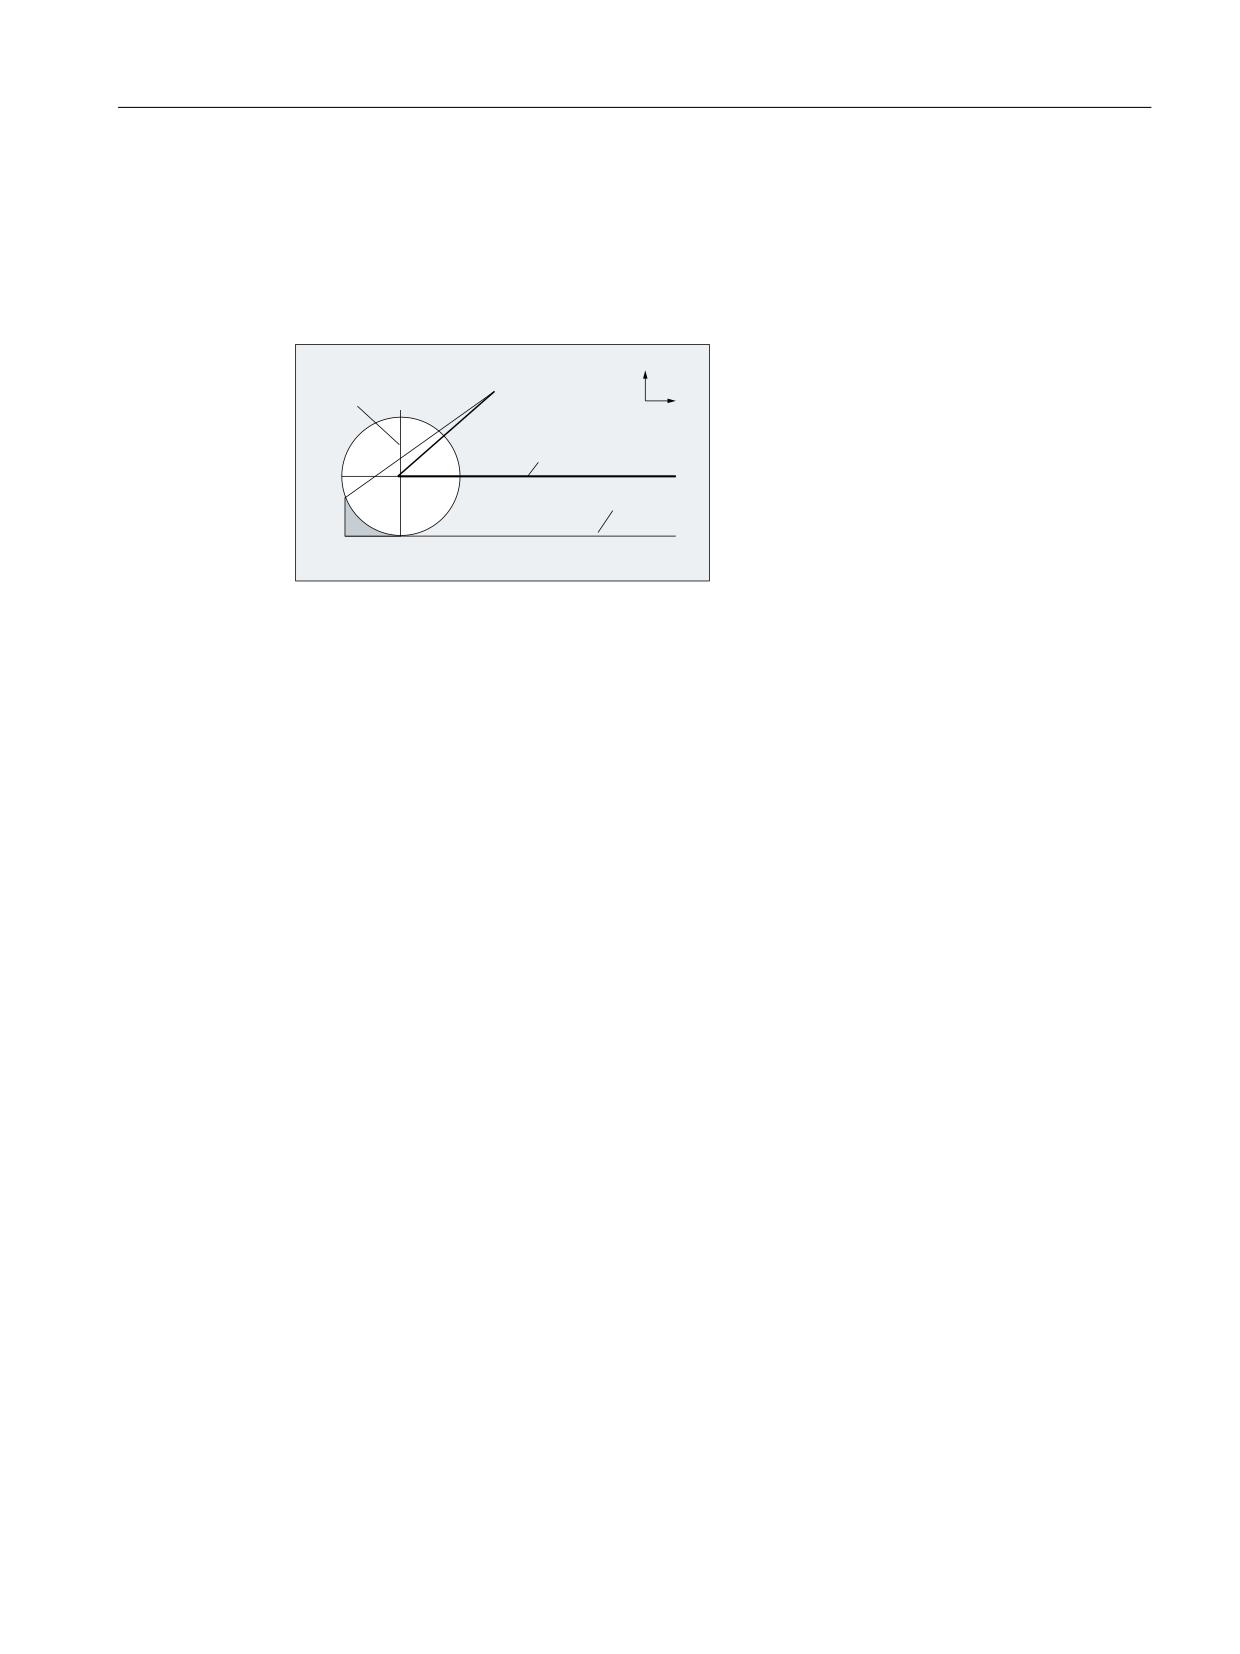
G461
Если точка пересечения последнего кадра КРИ с предыдущим кадром невозможна, то
кривая смещения этого кадра продлевается на окружность, центр которой находится в
конечной точке кадра без коррекции и радиус которой равен радиусу инструмента.
СЧПУ пытается рассечь эту окружность одним из предыдущих кадров.
̩͖͕͓͕͇͙͔͇͊͌͒ͣͦ͘
1
<
͑͗͏͉͇ͦ
;
̹͇͙͕͗͌͑͗͏ͦ ͔͙͇͌͗͝ ͘ ͕͑͗
͗͌͑͝͏͌͐ ͇͗͋͏͚͇͘ ͏͔͙͚͗͘
͓͔͙͇͌
̶͕͇͓͓͗͊͗͏͚͓͗͌͐͢ ͕͔͙͚͑͗
1
1
Рисунок 3-22
Характеристика отвода при G461
Контроль столкновений CDON, CDOF
Здесь при активной CDOF (см. раздел "Контроль столкновений, CDON, CDOF) поиск
отменяется, если точка пересечения была найдена, т.е. не проверяется, существуют ли
точки пересечения с более старыми кадрами.
При активной CDON и в том случае, если точка пересечения была найдена, продолжается
поиск других точек пересечения.
Найденная таким образом точка пересечения является новой конечной точкой
предыдущего кадра и стартовой точкой кадра деактивации. Вставленная окружность
служит только для вычисления точки пересечения и не вызывает движения
перемещения.
Примечание
Если точка пересечения не найдена, то выводится ошибка 10751 (опасность
столкновения).
G462
Программирование ЧПУ
292
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.10 Коррекции радиуса инструмента
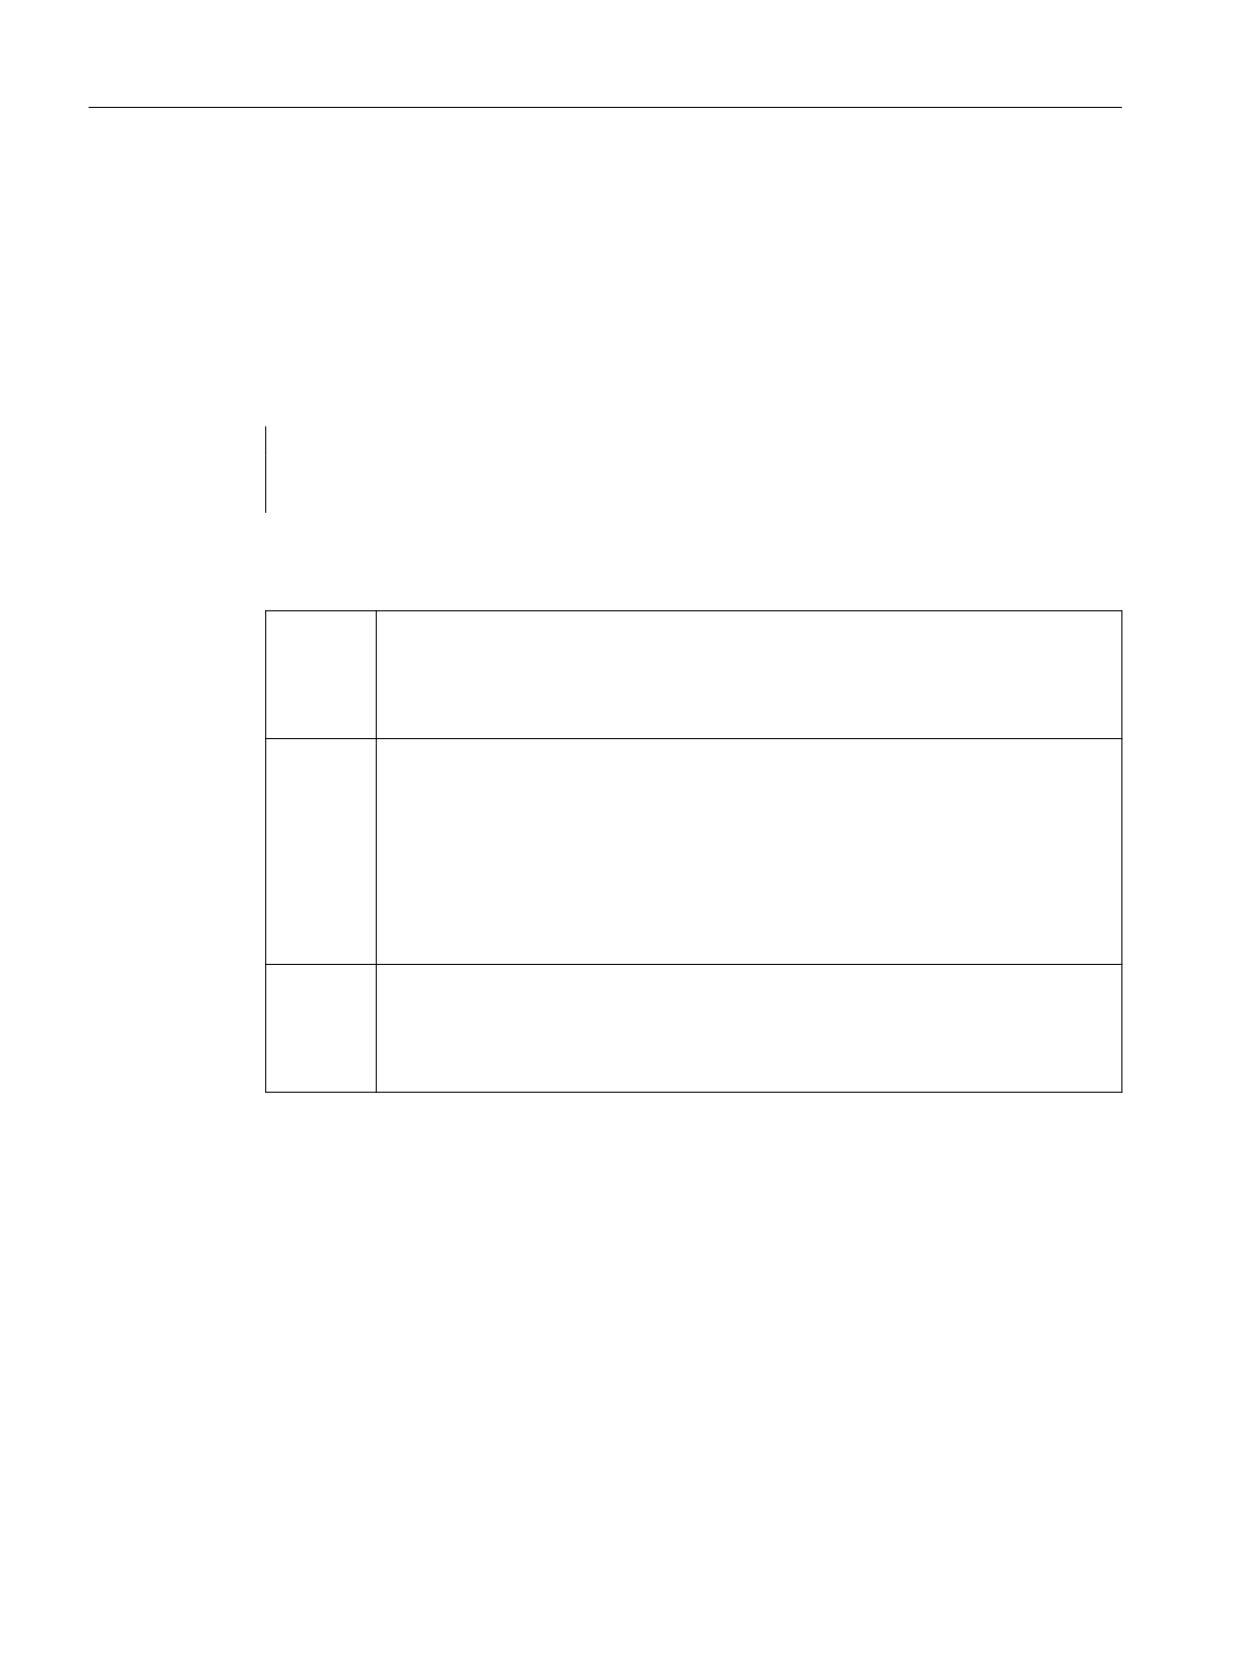
Если точка пересечения последнего кадра КРИ с предыдущим кадром невозможна, то
при отводе с G462 (по умолчанию) в конечной точке последнего кадра с коррекцией
радиуса инструмента вставляется прямая (кадр продлевается своей конечной
касательной).
Поиск точки пересечения тогда осуществляется идентично G461.
̩͖͕͓͕͇͙͔͇͊͌͒ͣͦ͘
1
<
͑͗͏͉͇ͦ
;
̹͇͙͕͗͌͑͗͏ͦ ͔͙͇͌͗͝ ͘ ͕͑͗
͗͌͑͝͏͌͐ ͇͗͋͏͚͇͘ ͏͔͙͚͗͘
͓͔͙͇͌
̶͕͇͓͓͗͊͗͏͚͓͗͌͐͢ ͕͔͙͚͑͗
1
1
Поведение отвода при G462 (см. пример)
При G462 образованный в программе-образце из N10 и N20 угол выбирается не
настолько, как это было бы возможно с используемым инструментом. Но это поведение
может быть все же необходимым, чтобы не повредить подконтур (отличный от
запрограммированного контура) в примере слева от N20 и при значениях y, больших 10
мм.
Угловые параметры при KONT
Если KONT активна (обход контура в стартовой или конечной точке), то различается,
находится ли конечная точка перед или за контуром.
• Конечная тока перед контуром
Если конечная точка находится перед контуром, то характеристика отвода
аналогична NORM. Это свойство не изменяется и в том случае, если последний кадр
контура при G451 продлевается прямой или окружностью. Поэтому дополнительные
стратегии обхода, чтобы избежать повреждения контура вблизи конечной точки
контура, не нужны.
• Конечная тока за контуром
Если конечная точка находится за контуром, то всегда, в зависимости от G450 / G451,
вставляется окружность или прямая. G460 - G462 тогда не имеет значения. Если
последний кадр перемещения в этой ситуации не имеет точки пересечения с
предшествующим кадром, то теперь может получиться точка пересечения со
вставленным элементом контура или с участком прямой от конечной точки обходной
окружности до запрограммированной конечной точки.
Если вставленным элементом контура является окружность (G450), и она образует с
предшествующим кадром точку пересечения, то она идентична точке пересечения,
которая получилась бы при NORM и G461. В остальном нужно пройти дополнительный
сегмент круга. Вычисления точки пересечения для линейной части кадра отвода
более не требуется.
Во втором случае, когда точка пересечения вставленного элемента контура с
предшествующими кадрами не найдена, то выполняется перемещение на точку
пересечения между прямой отвода и предшествующим кадром.
Таким образом, при активной G461 или G462 поведение отличается от такового при
G460 только в том случае, если либо активна NORM, либо поведение при KONT,
обусловленное геометрически, идентично таковому при NORM.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
293
Основная информация
3.10 Коррекции радиуса инструмента
3.10.5
Включение/выключение контроля столкновений ("Распознавание
бутылочного горлышка") (CDON, CDOF, CDOF2)
Контроль столкновений ("Распознавание бутылочного горлышка") при активной
коррекции радиуса инструмента включается/выключается в программе ЧПУ командами
группы G 23.
Синтаксис
G41/G42 CDON
CDOF/CDOF2
Объяснение
CDON:
Включение контроля столкновений ("Распознавание бутылочного горлышка")
Посредством CDON через настраиваемое (MD20240) количество кадров проверяет-
ся, пересекаются ли пути инструментов не соседних или не последовательных кад-
ров. Благодаря этому удается своевременно распознавать столкновения и активно
предотвращать их при помощи СЧПУ.
CDOF:
Выключение контроля столкновений ("Распознавание бутылочного горлышка")
Посредством CDOF для текущего кадра выполняется поиск общей точки пересече-
ния с предыдущим кадром перемещения (на внутренних углах), при необходимости
и в более старых кадрах. Если обнаруживается точка пересечения между соседними
кадрами, дальнейшие кадры не рассматриваются. На наружных углах точка пере-
сечения между двумя следующими друг за другом кадрами обнаруживается всегда.
Указание:
Посредством CDOF удается избежать ошибочного распознавания сужений, вызван-
ного, например, отсутствующей информацией в программе ЧПУ.
CDOF2:
Выключение контроля столкновения для периферийного фрезерования 3D
Посредством CDOF2 определяется направление коррекции инструмента из сосед-
них частей кадра. CDOF2 действует только при периферийном фрезеровании 3D
(CUT3Dx) и имеет и при всех других режимах обработки (например, CUT2D или
CUT3DFD) значение, идентичное CDOF.
Пример действия контроля столкновений
Программа ЧПУ описывает траекторию центра стандартного инструмента. Контур для
используемого на соответствующий момент времени инструмента дает нижний предел
размера: он увеличен на следующем изображении для лучшего пояснения
геометрических отношений.
Кроме того, в примере СЧПУ осуществляет опережающее рассмотрение только на три
кадра.
MD20240 $MC_CUTCOM_MAXNUM_CHECK_BLOCKS = 3
Программирование ЧПУ
294
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
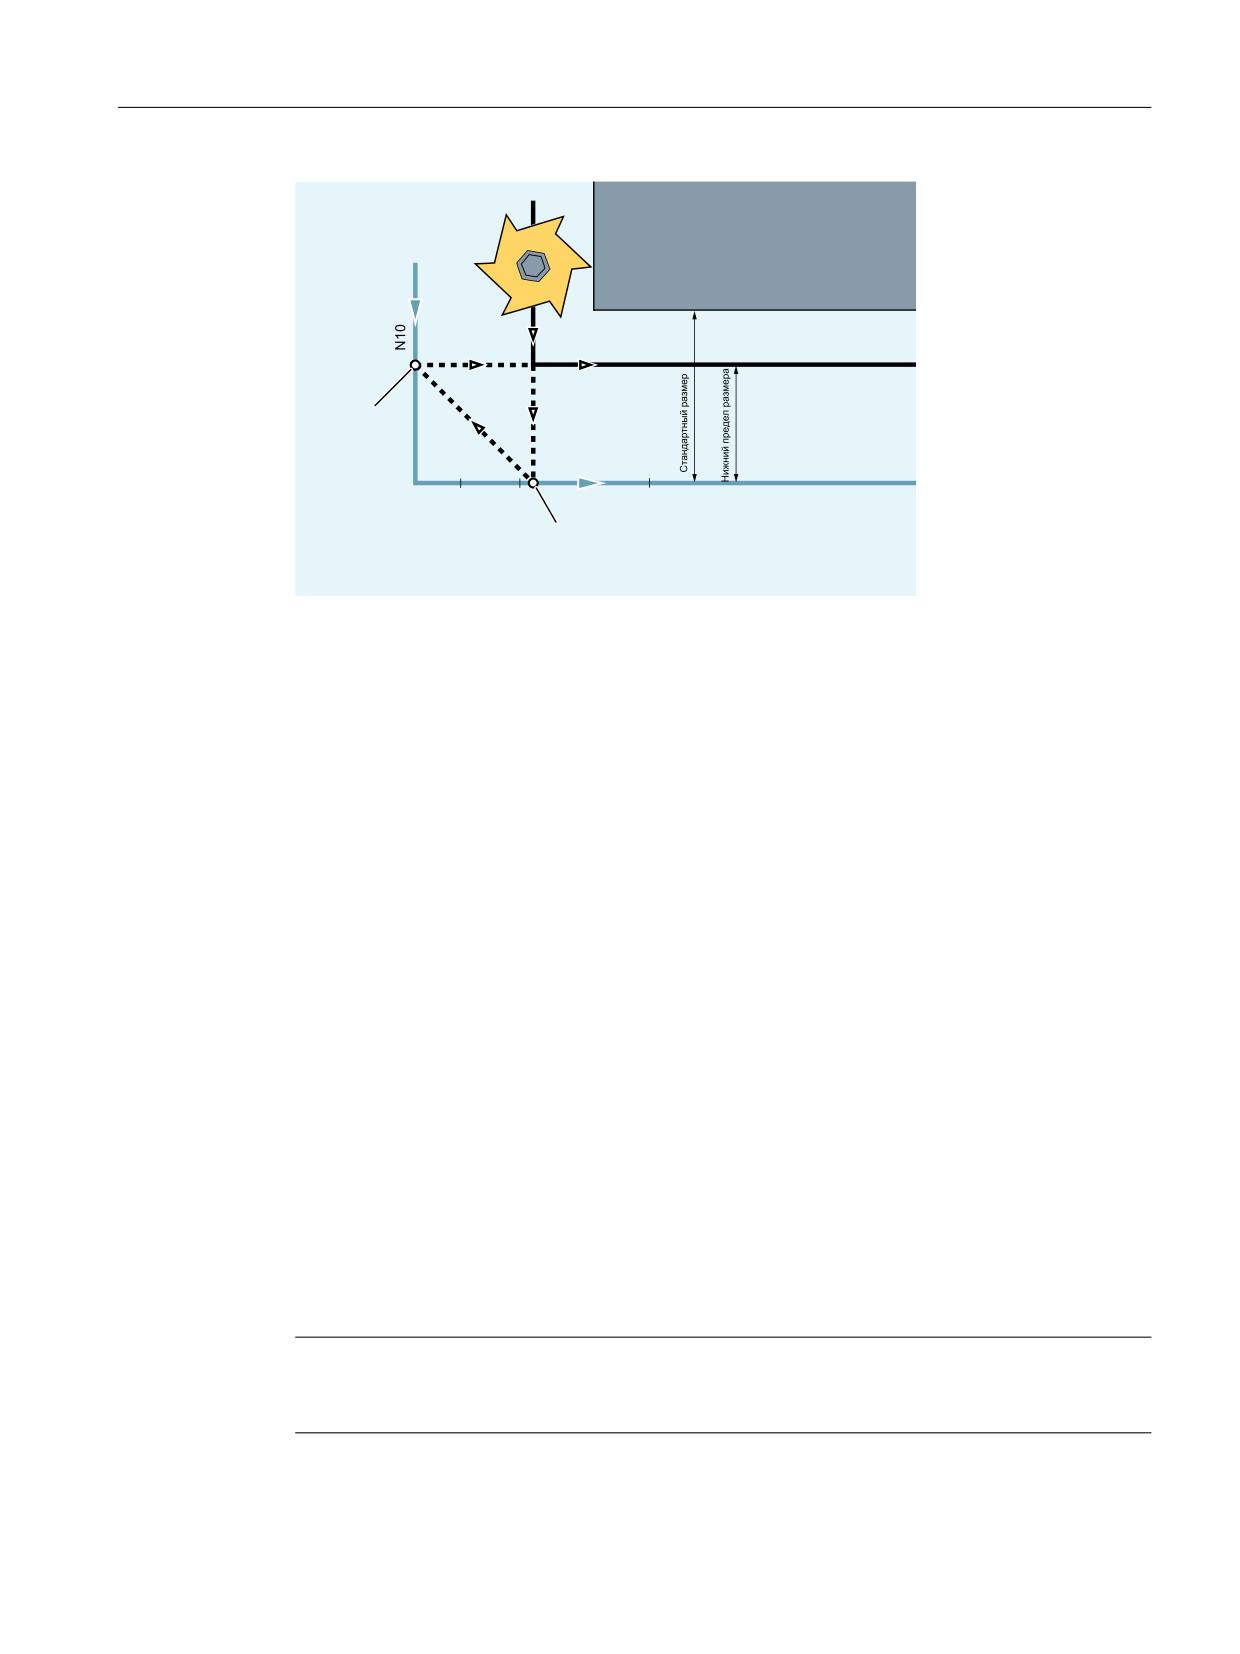
Основная информация
3.10 Коррекции радиуса инструмента
̱͕͔͙͚͗ ͙͇͋͌͒͏
̸͕͙͑͗͗͌͑͏͕͉͇͔͔͇͗ͦ
͎͇͇͔͔͇͋ͦ ͙͇͙͕͗͌͑͗͏ͦ
̹͕͇͑͞ ͓͔͌͌͘͠͏ͦ
̱͕͓͖͔͇͌͘͝͏͕͔
͑͗͏͉͇ͦ ͓͔͌͌͘͠͏ͦ
͉ ͙͇͙͕͉͕͗͐͘ ͙͕͑͌͞
͔͕͌ ͉͋͏͍͔͌͏͌
͉1
1
1
1
1
̮͇͖͕͇͓͓͗͊͗͏͕͉͇͔͔͇͗ͦ
͕͗͏͊͏͔͇͔͇͒ͣͦ
͙͇͙͕͗͌͑͗͏ͦ
̹͕͇͑͞ ͓͔͌͌͘͠͏ͦ
͙͇͔͇͙͔͋͗͐͘͢
͉ ͕͔͔͕͑͌͐͞ ͙͕͑͌͞
͏͔͙͚͓͔͙͗͌͘
͉1
Поскольку точка пересечения существует только между кривыми смещения двух кадров
N10 и N40, оба кадра N20 и N30 следовало бы исключить. В примере кадр N40 еще не
известен СЧПУ, если в заключении должен обрабатываться N10. Тем самым может быть
пропущен только один единственный кадр.
При активной CDOF2 выполняется представленное на изображении движение
компенсации, останова нет. В этой ситуации активная CDOF или CDON вызвали бы
появление аварийного сообщения.
3.10.6
Коррекция инструмента 2 1/2 D (CUT2D, CUT2DD, CUT2DF, CUT2DFD)
Коррекция радиуса инструмента 2½ D применяется в том случае, если для обработки
наклонных поверхностей выполняется не центровка инструмента, а поворот заготовки.
Активацию осуществляют командами CUT2D, CUT2DD, CUT2DF или CUT2DFD.
Коррекция длины инструмента
Коррекция длины инструмента всегда вычисляется относительно зафиксированной в
пространстве, не повернутой рабочей плоскости.
Коррекция радиуса контурного инструмента 2½ D
Коррекцию радиуса контурного инструмента 2½ D активируют в том случае, если вместе
с CUT2D, CUT2DD, CUT2DF или CUT2DFD запрограммирована одна из команд G41
(коррекция радиуса инструмента слева от контура) или G42 (коррекция радиуса
инструмента справа от контура). Она служит для автоматического выбора резцов для не
вращательно-симметричных инструментов, с помощью которых возможна
посегментная обработка отдельных участков контура.
Примечание
При не активной коррекции радиуса инструмента 2½ D поведение контурного
инструмента идентично обычному инструменту, состоящему только из первого резца.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
295
Основная информация
3.10 Коррекции радиуса инструмента
Коррекция радиуса инструмента 2½ D относительно дифференциального
инструмента
Коррекция радиуса инструмента 2½ D относительно дифференциального инструмента
активируется командой CUT2DD или CUT2DFD. Ее следует применять, если контур
запрограммирован относительно траектории центра дифференциального инструмента,
а обработка осуществляется отличающимся инструментом. В этом случае при расчете
коррекции радиуса инструмента 2½ D учитывают только значение износа радиуса
активного инструмента ($TC_DP_15) и, возможно, запрограммированного смещения
коррекции инструмента OFFN (Страница 260) и TOFFR (Страница 88). Базовый радиус
($TC_DP6) активного инструмента не учитывается.
Синтаксис
CUT2D
CUT2DD
CUT2DF
CUT2DFD
Объяснение
CUT2D:
Активация коррекции радиуса 2½ D
CUT2DD:
Активация коррекции радиуса 2½ D относительно дифференциального инстру-
мента
CUT2DF:
Активация коррекции радиуса 2½ D, коррекция радиуса инструмента относитель-
но текущего фрейма или наклонной плоскости
CUT2DFD:
Активация коррекции радиуса 2½ D по дифференциальному инструменту отно-
сительно текущего фрейма или наклонной плоскости
Дополнительная информация
Контурные инструменты
• Разрешение
Деблокирование коррекции радиуса контурного инструмента осуществляется для
отдельного канала через:
MD28290 $MC_MM_SHAPED_TOOLS_ENABLE
• Тип инструмента
Типы контурных инструментов задаются для отдельного канала через:
MD20370 $MC_SHAPED_TOOL_TYPE_NO
• Резцы
Каждому контурному инструменту в произвольной последовательности можно
назначить некоторое количество резцов (D-номера). Максимальное количество
резцов на инструмент задается параметром:
MD18106 $MN_MM_MAX_CUTTING_EDGE_PERTOOL
Первым резцом контурного инструмента является резец, выбираемый при активации
инструмента. Если, например, в программе командами T3 D5 активирован пятый
резец (D5) третьего инструмента (T3), то D5 и последующие резцы будут определять
контурный инструмент либо частично, либо все вместе. Находящиеся перед D5 резцы
будут проигнорированы.
Программирование ЧПУ
296
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.10 Коррекции радиуса инструмента
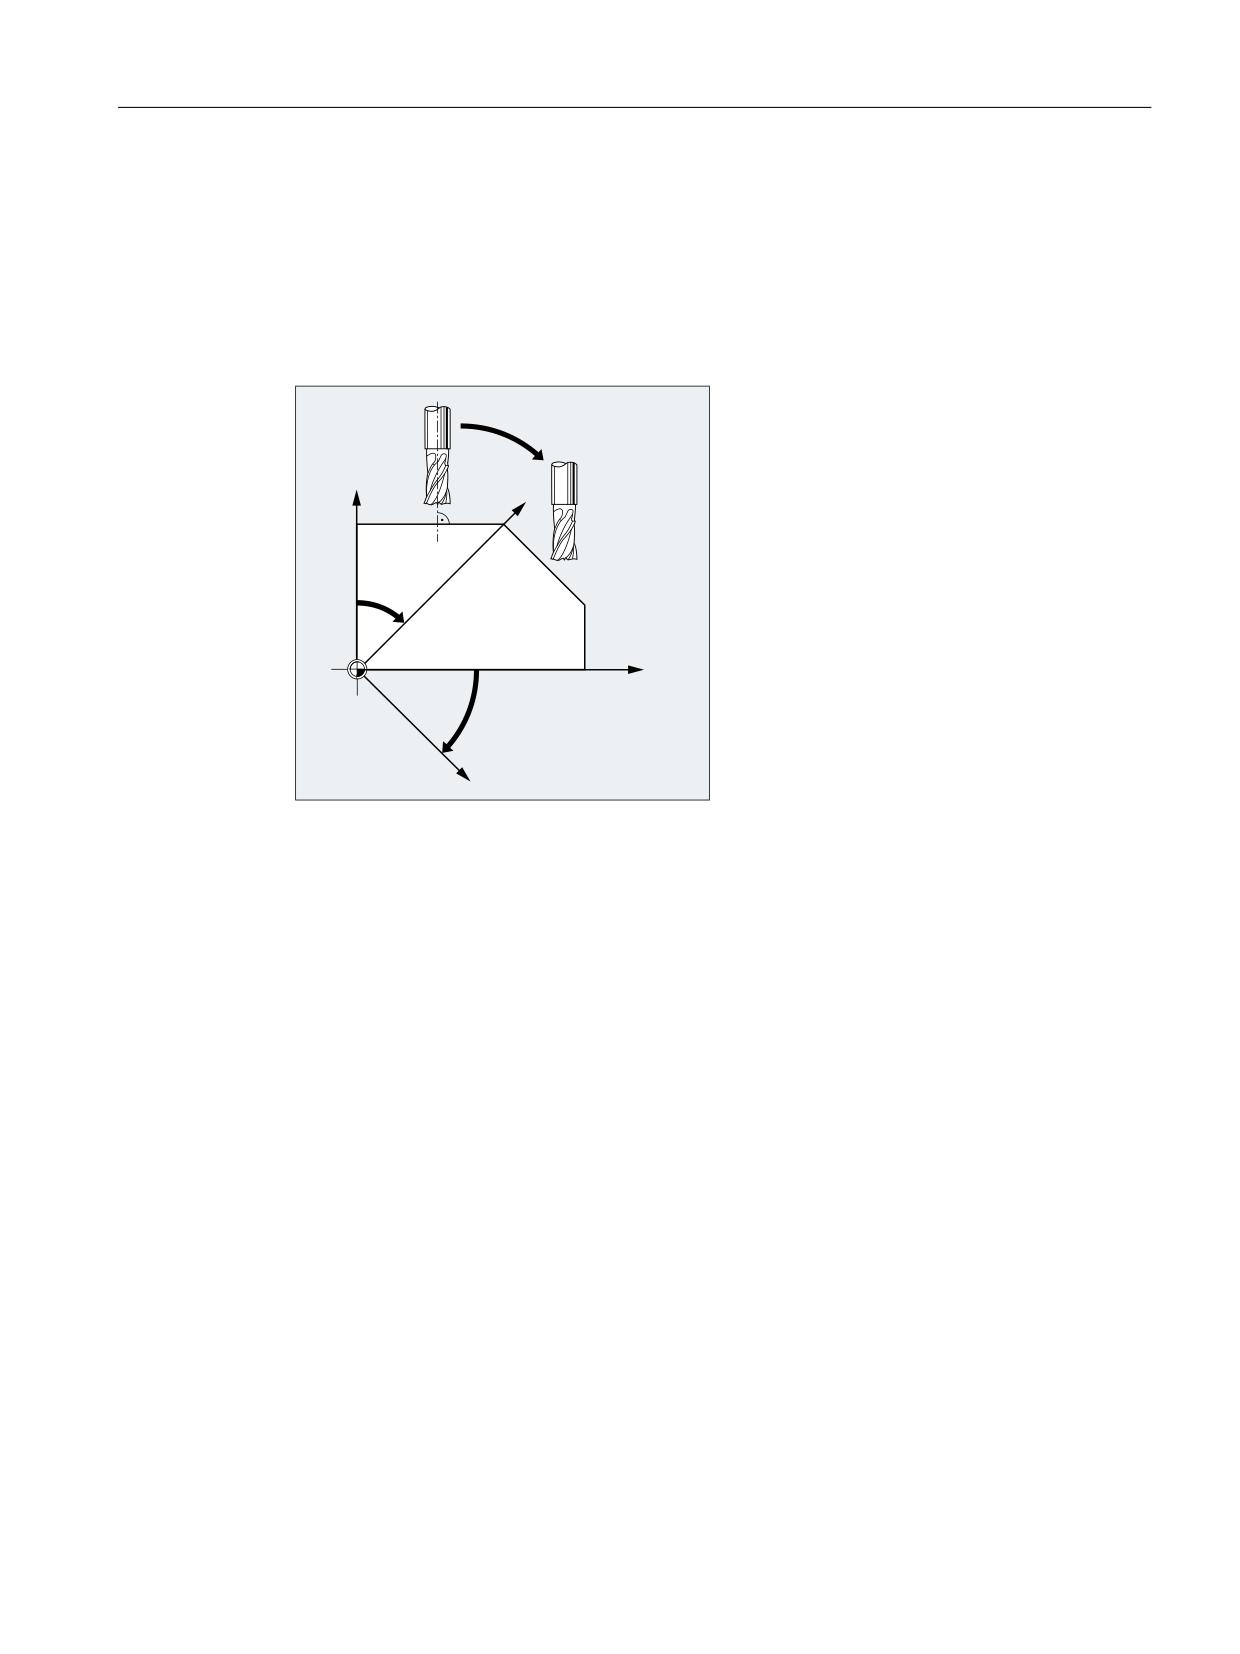
Коррекция радиуса инструмента 2½ D без поворота плоскости коррекции (CUT2D,
CUT2DD)
В случае программирования фрейма с одним поворотом при выполнении CUT2D или
CUT2DD плоскость, в которой происходит коррекция радиуса инструмента (плоскость
коррекции), не поворачивается вместе с ним. Коррекция радиуса инструмента
рассчитывается относительно не повернутой рабочей плоскости (G17, G18, G19).
Коррекция длины инструмента работает относительно плоскости коррекции.
=
=
;
;
Для обработки наклонных поверхностей значения коррекции инструмента должны быть
соответственно определены или вычислены с использованием функционала для
"Коррекции длин инструмента для ориентируемых инструментов".
Коррекция радиуса инструмента 2½ D с поворотом плоскости коррекции (CUT2DF,
CUT2DFD)
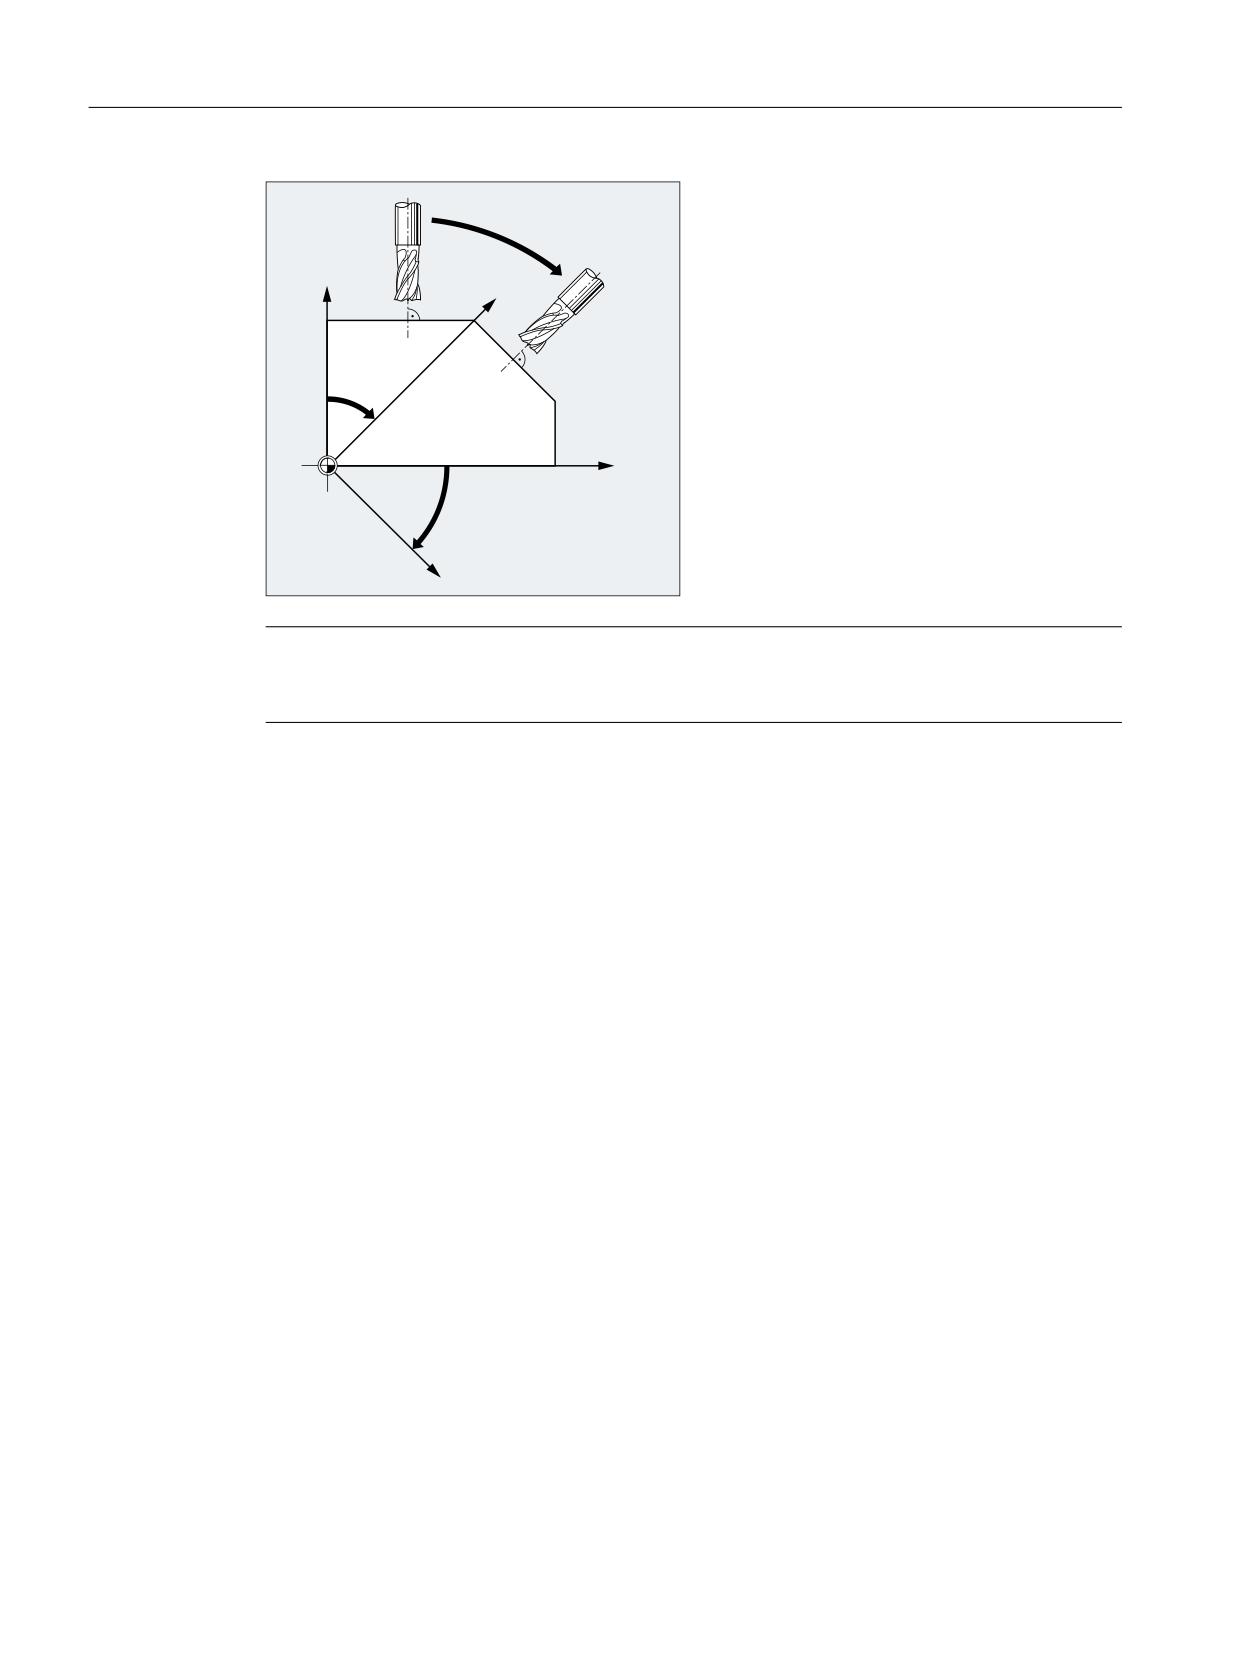
В случае программирования фрейма с одним поворотом при выполнении CUT2DF или
CUT2DFD плоскость, в которой происходит коррекция радиуса инструмента (плоскость
коррекции), поворачивается вместе с ним. Коррекция радиуса инструмента
рассчитывается относительно повернутой рабочей плоскости (G17, G18, G19). Однако
коррекция длин инструмента продолжает действовать относительно не повернутой
рабочей плоскости.
Условие: Машина должна допускать ориентацию инструмента перпендикулярно
повернутой рабочей плоскости и настройку для обработки.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
297
Основная информация
3.10 Коррекции радиуса инструмента
=
=
;
;
Примечание
Коррекция длин инструмента продолжает действовать относительно не повернутой
рабочей плоскости.
Дополнительная информация: см.: Описание функций - Инструменты.
3.10.7
Постоянная коррекция радиуса инструмента (CUTCONON, CUTCONOF)
Функция "Постоянная коррекция радиуса инструмента" служит для подавления
коррекции радиуса инструмента для определенного числа кадров, но при этом как
смещение сохраняется образованная через коррекцию радиуса инструмента в
предшествующих кадрах разница между запрограммированной и фактически
пройденной траекторией центра инструмента. Преимущества этой функции
проявляются тогда, когда, к примеру, при строчечном фрезеровании в точках возврата
необходимо несколько кадров перемещения, но созданные коррекцией радиуса
инструмента контуры (стратегии обхода) являются нежелательными. Она может
использоваться независимо от типа коррекции радиуса инструмента (21/2D, торцовое
фрезерование 3D, периферийное фрезерование 3D).
Синтаксис
CUTCONON
CUTCONOF
Программирование ЧПУ
298
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.10 Коррекции радиуса инструмента
Значение
CUTCONON:
Команда для включения функции "Постоянная коррекция радиуса инструмента"
CUTCONOF:
Команда для выключения функции "Постоянная коррекция радиуса инструмен-
та"
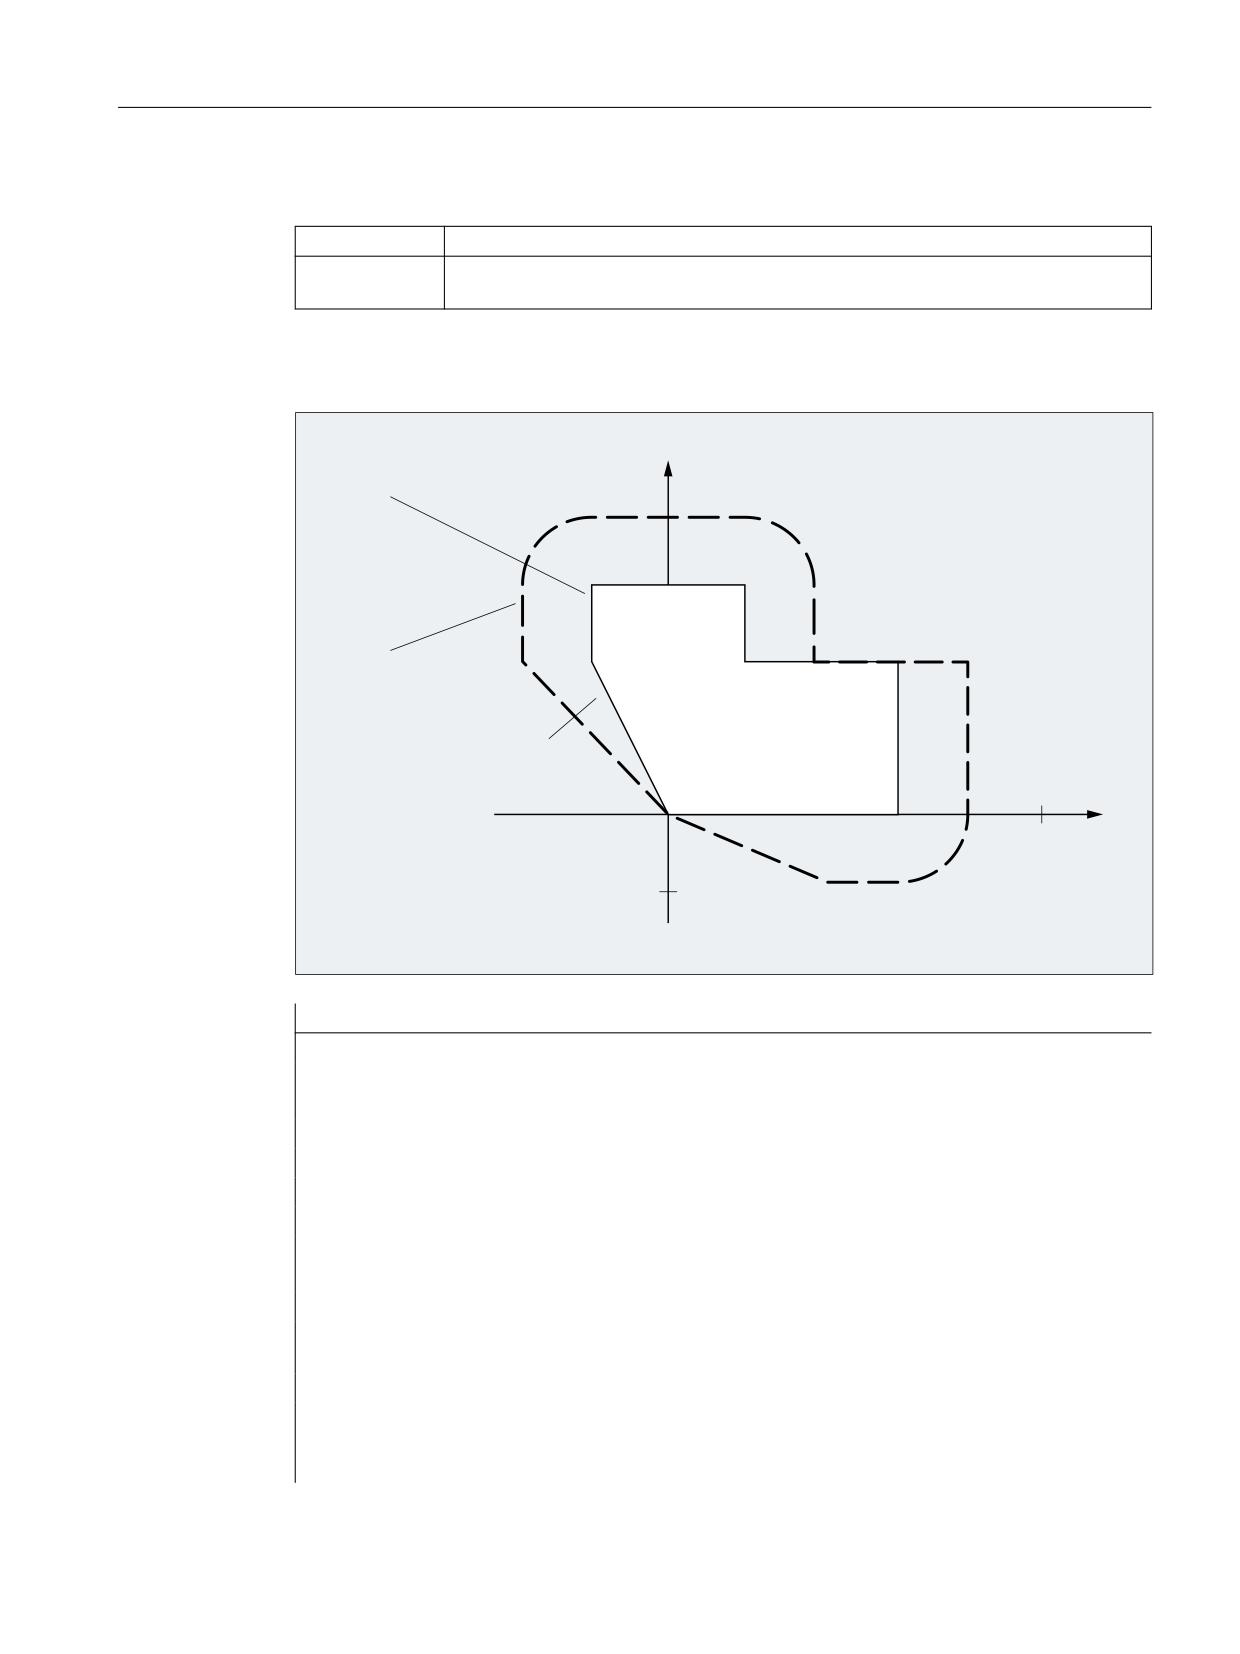
Пример
<
̱͕͔͙͚͗ ͈͎͌ ̷̱̯
1
1
1
1
̱͕͔͙͚͗ ͘ ̷̱̯
1
1
1
1
;
Программный код
Комментарий
N10
; Определение инструмента d1.
N20 $TC_DP1[1,1]= 110
; тип
N30 $TC_DP6[1,1]= 10.
; радиус
N40
N50 X0 Y0 Z0 G1 G17 T1 D1 F10000
N60
N70 X20 G42 NORM
N80 X30
N90 Y20
N100 X10 CUTCONON
; Включение подавления коррекции.
N110 Y30 KONT
; При отключении подавления контура при не-
обходимости вставить обходную окружность.
N120 X-10 CUTCONOF
N130 Y20 NORM
; Нет обходной окружности при отключении
КРИ.
N140 X0 Y0 G40
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
299
Основная информация
3.10 Коррекции радиуса инструмента
Программный код
Комментарий
N150 M30
Дополнительная информация
Обычно перед активацией подавления коррекции коррекция радиуса инструмента уже
активна, и она еще активна, когда подавление коррекции снова деактивируется. В
последнем кадре перемещения перед CUTCONON выполняется движение на точку
смещения в конечной точке кадра. Все последующие кадры, в которых активно
подавление коррекции, проходятся без коррекции. Но при этом они смещаются на
вектор от конечной точки последнего кадра коррекции к его точке смещения. Тип
интерполяции этих кадров (линейная, круговая, полиномиальная) может быть любым.
Кадр деактивации подавления коррекции, т.е. кадр, содержащий CUTCONOF,
подвергается обычной коррекции. Он начинается в точке смещения стартовой точки.
Между конечной точкой предшествующего кадра, т.е. последнего
запрограммированного кадра перемещения с активной CUTCONON, и этой точкой
вставляется линейный кадр.
Круговые кадры, у которых плоскость окружности стоит вертикально на плоскости
коррекции (вертикальные окружности), обрабатываются так, как если бы в них была бы
запрограммирована CUTCONON. Эта не явная активация подавления коррекции
автоматически отменяется в первом кадре перемещения, содержащим движение
перемещения в плоскости коррекции и не являющимся такой окружностью.
Вертикальные окружности такого плана могут встречаться только при периферийном
фрезеровании.
3.10.8
Инструменты с релевантным положением резцов
У инструментов с релевантным положением резцов (токарный и шлифовальный
инструмент, типы инструмента 400-599; см. главу "Нормирование знака износа")
переход с G40 в G41/G42 или наоборот рассматривается как смена инструмента. Это
приводит при активной трансформации (к примеру, TRANSMIT) к остановке
предварительной обработки (остановка декодирования) и тем самым, при
определенных обстоятельствах, к отклонениям от предполагаемого контура детали.
Эта первоначальная функциональность изменяется относительно:
1. Остановка предварительной обработки при TRANSMIT
2. Вычисление точек пересечения при подводе или отводе с KONT
3. Смена инструмента при активной коррекции радиуса инструмента
4. Коррекция радиуса инструмента с переменной ориентацией инструмента при
трансформации
Программирование ЧПУ
300
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.10 Коррекции радиуса инструмента
Дополнительная информация
Первоначальная функциональность была изменена следующим образом:
• Переход с G40 на G41/G42 и наоборот более не рассматривается как смена
инструмента. Поэтому TRANSMIT более не вызывает остановки предварительной
обработки.
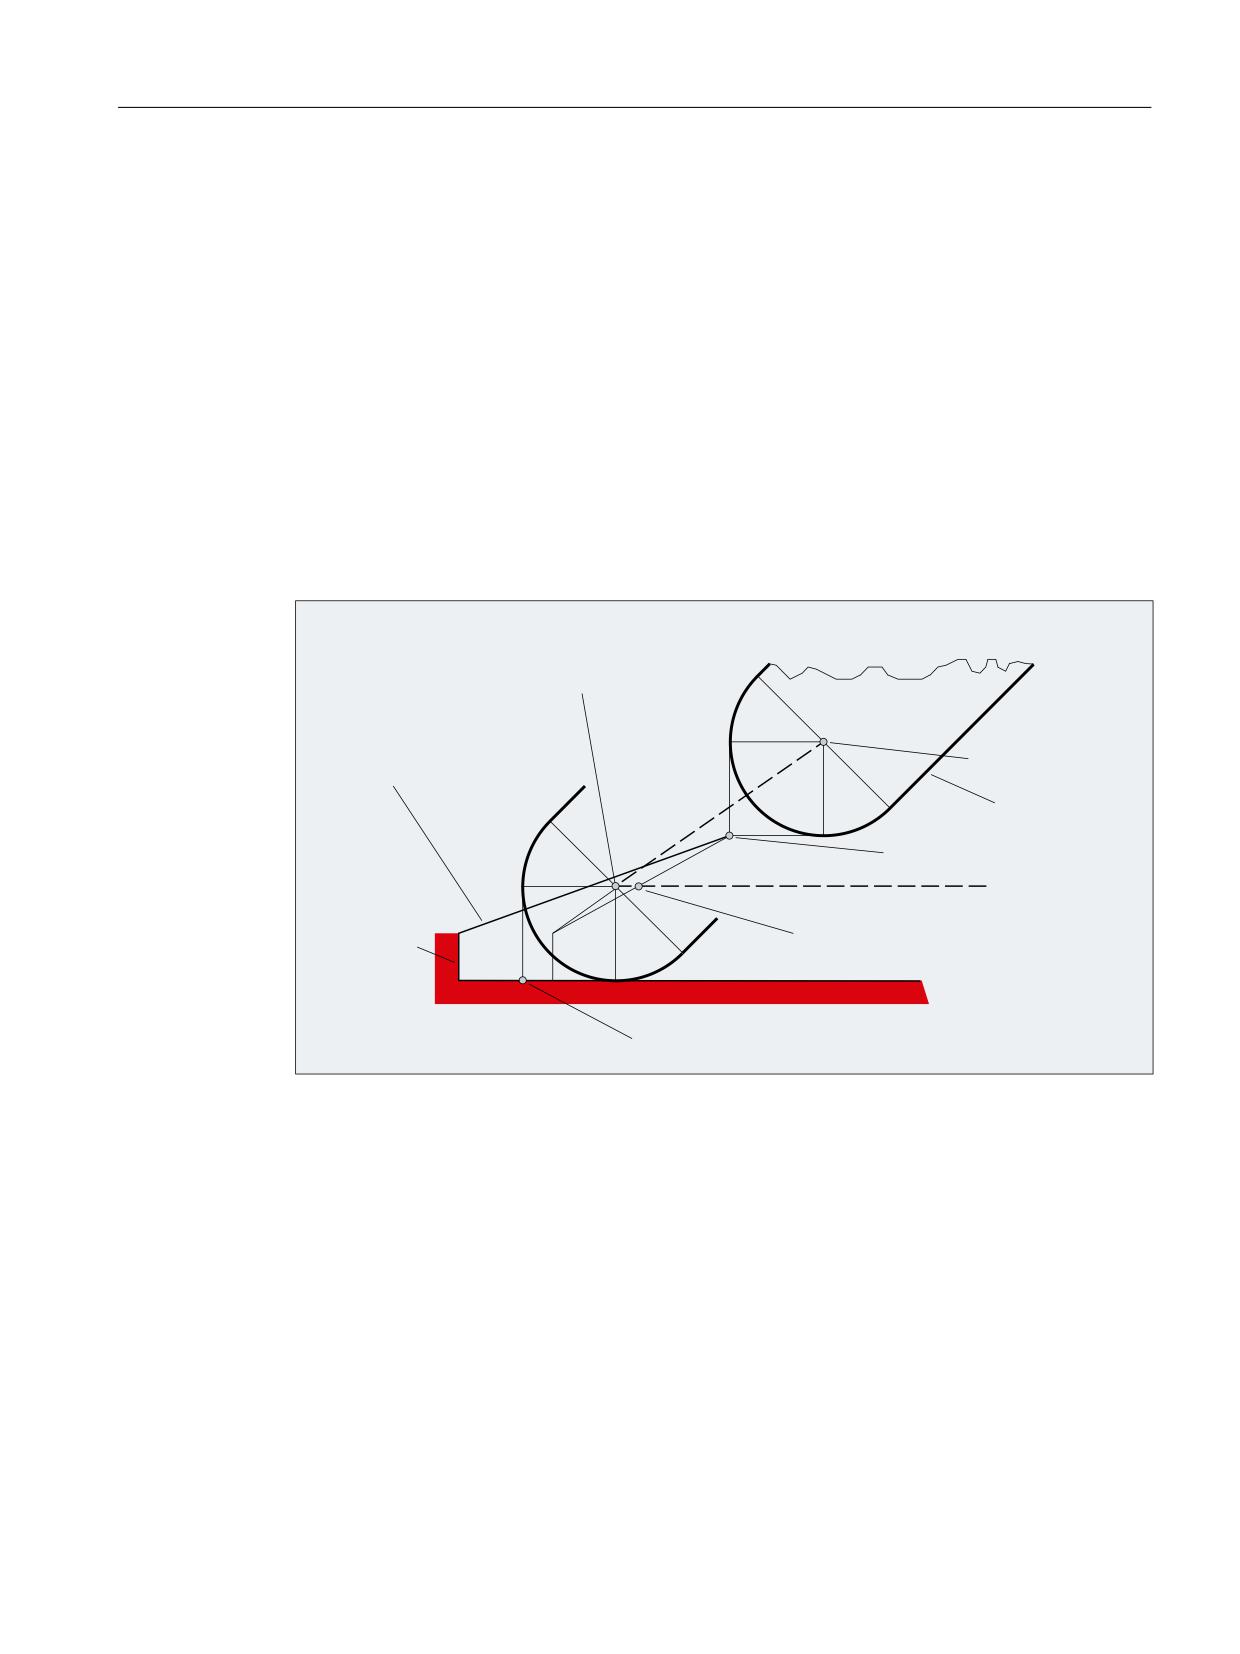
• Для вычисления точек пересечения с кадром подвода или отвода используется
прямая между центрами резцов в начале и конце кадра. Разница между исходной
точкой резцов и центром резцов накладывается на это движение.
При подводе или отводе с KONT (инструмент обходит точку контура; см. предыдущий
раздел "Подвод к контуру и отвод") наложение осуществляется в линейном подкадре
движения подвода или отвода. Поэтому геометрические отношения идентичны для
инструментов с и без релевантного положения резцов. Отличия от данного поведения
возникают только в относительно редких случаях, когда кадр подвода или отвода
образует точку пересечения с не соседним кадром перемещения, см. следующий
рисунок:
̶͕͔͒͌͋ͦͦ͘ ͖͕͎͏͝͏ͦ
͔͙͇͌͗͝ ͎͇͗͌͝
͔͇ ͕͔͚͑͗͌
̮͇͖͕͇͓͓͗͊͗͏͕͉͇͔͔͗͢
͔͙̽͌͗ ͎͇͗͌͝
͐ ͇͑͋͗ ͕͙͉͕͇͋
̱͕͔͔͕͌͌͞ ͖͕͕͍͒͌
͔͏͌ ͏͔͙͚͓͔͙͇͗͌͘
̯͕͔͇͋ͦ͘͜ ͙͕͇͑͞ ͎͇͗͌͝
̹͇͙͕͗͌͑͗͏ͦ ͔͙͇͌͗͝
̱͇͋͗ ͈͎͌ ͙͕͞
͑͏ ͖͔͌͗͌͌͌͘͞
͖͕͔͒͌͋ͦͦ͘ ͖͕͎͏͝͏ͦ ͔͙͇͌͗͝ ͎͇͗͌͝
͏ͦ ͘ ͖͗͌͋͌͘͟
͙͉͚ͥ͠͏͓ ͇͑͋
͕͓͗
̯͕͔͇͋ͦ͘͜ ͙͕͇͑͞ ͎͇͗͌͝
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
301
Основная информация
3.11 Параметры движения по траектории
• Смена инструмента при активной коррекции радиуса инструмента, при которой
изменяется расстояние между центром резца и исходной точкой резца, в круговых
кадрах с кадрах перемещения с рациональными полиномами с номинальным
порядком > 4 запрещена. Для других типов интерполяции, смена, в отличии от
прежнего состояния, допускается и при активной трансформации (к примеру,
TRANSMIT).
• При коррекции радиуса инструмента с переменной ориентацией инструмента
трансформация исходной точки резца на центр резца более не может быть
реализована через простое смещение нулевой точки. Поэтому инструменты с
релевантным положением резцов запрещены при периферийном фрезеровании 3D
(ошибка).
Примечание
Тема не является релевантной для торцового фрезерования, так как здесь и раньше
допускались только определенные типы инструмента без релевантного положения
резцов. (Инструменты с не явно допущенным типом инструмента рассматриваются
как сферическая фреза с указанным радиусом. Указание положения резцов
игнорируется.)
3.11
Параметры движения по траектории
3.11.1
Точный останов (G60, G9, G601, G602, G603)
Точный останов это режим перемещения, при котором в конце каждого кадра
перемещения все участвующие в движении перемещения траекторные оси и
дополнительные оси, которые не перемещаются за границы кадров, затормаживаются
до состояния покоя.
Точный останов используются тогда, когда необходимо изготовление острых наружных
углов или чистовая обработка внутренних углов по размеру.
Программирование ЧПУ
302
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.11 Параметры движения по траектории
С помощью критерия точного останова определяется, как точно будет выполнен подвод
к угловой точке и когда будет выполнено переключение на следующий кадр:
• "Точный останов точный"
Смена кадра выполняется, как только для всех участвующих в движении
перемещения осей достигнуты спец. для осей границы допуска для "Точного останова
точного".
"точный останов точный" настраивается через: MD36010
$MA_STOP_LIMIT_FINE[<ось>]
• "Точный останов грубый"
Смена кадра выполняется, как только для всех участвующих в движении
перемещения осей достигнуты спец. для осей границы допуска для "Точного останова
грубого".
"точный останов грубый" настраивается через: MD36000
$MA_STOP_LIMIT_COARSE[<ось>]
• "Завершение интерполятора"
Смена кадра выполняется, как только СЧПУ для всех участвующих в движении
перемещения осей вычислила заданную скорость ноль. Фактическая позиция или
отклонение, обусловленное запаздыванием, участвующих осей не рассматриваются.
Синтаксис
G60 ...
G9 ...
G601/G602/G603 ...
Объяснение
G60:
Команда для включения действующего модально точного останова
G9:
Команда для включения действующего покадрово точного останова
G601:
Команда для активации критерия точного останова "Точный останов точный"
G602:
Команда для активации критерия точного останова "Точный останов грубый"
G603:
Команда для активации критерия точного останова "Завершение интерполятора"
Примечание
Команды для активации критериев точного останова (G601 / G602 / G603) действуют
только при активной G60 или G9.
Пример
Программный код
Комментарий
N5 G602
; Выбран критерий "Точный останов грубый".
N10 G0 G60 Z...
; Модальный точный останов активен.
N20 X... Z...
; G60 продолжает действовать.
N50 G1 G601
; Выбран критерий "Точный останов точный".
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
303
Основная информация
3.11 Параметры движения по траектории
Программный код
Комментарий
N80 G64 Z...
; Переключение на режим управления траекторией.
N100 G0 G9
; Точный останов действует только в этом кадре.
N110 ...
; Режим управления траекторией снова активен.
Дополнительная информация
G60, G9
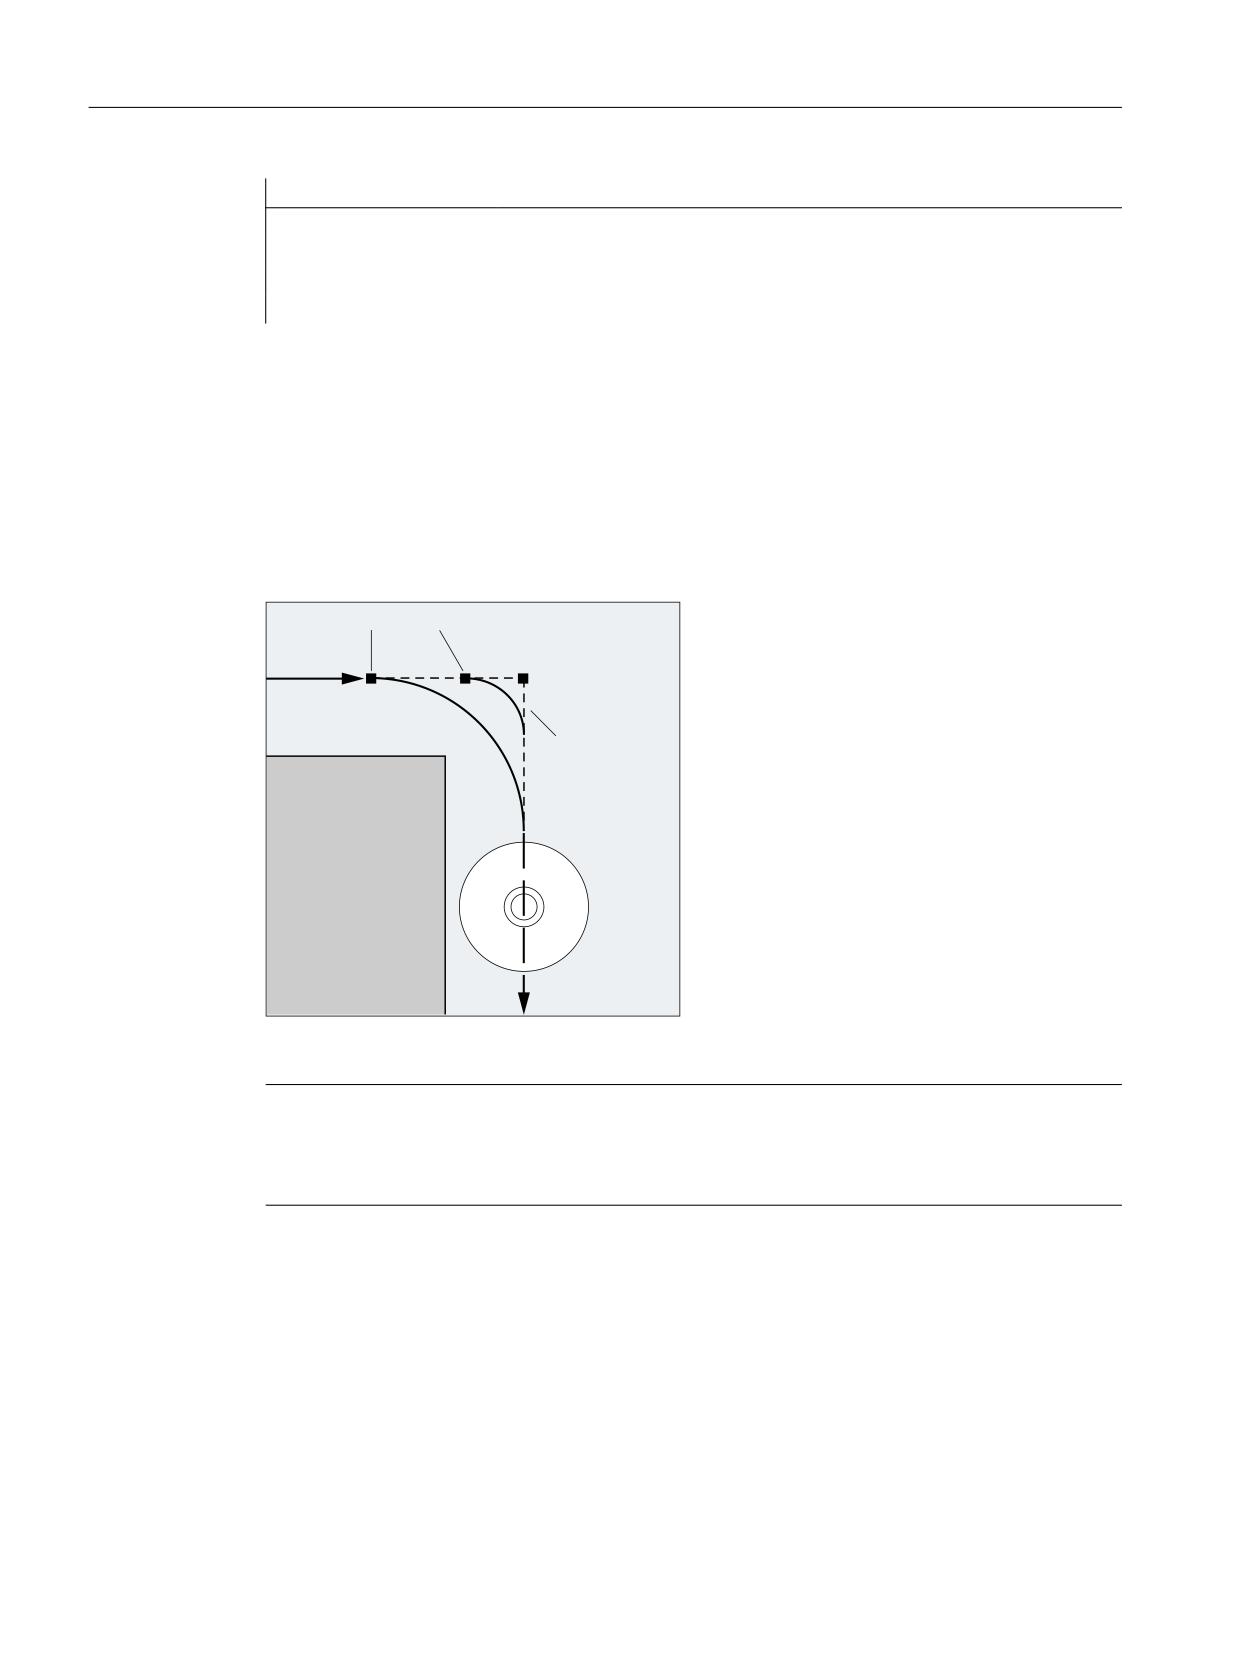
G9 создает точный останов в текущем кадре, G60 - в актуальном кадре и во всех
последующих кадрах.
Команды режима управления траекторией G64 или G641 - G645 отключают G60.
G601, G602
̶͕͕͉͇͙͔͕͒͌͋͌͒ͣ͌͘ ͉͔͑͒ͥ͌͞͏͌ ͇͇͑͋͗
͖͗͏ *
͖͗͏ *
̮͇͖͕͇͓͓͗͊͗͏͕͉͗
͇͔͔͇ͦ
͙͇͙͕͗͌͑͗͏ͦ
Движение притормаживается и кратковременно останавливается на угловой точке.
Примечание
Устанавливать только необходимую мин. ширину критериев точного останова. Чем
ближе друг другу зафиксированы границы, тем дольше длится компенсация положения
и переход к заданному конечному положению.
G603
Смена кадра запускается при вычислении СЧПУ заданной скорости для участвующих
осей равной нулю. На этот момент времени фактическое значение - в зависимости от
Программирование ЧПУ
304
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
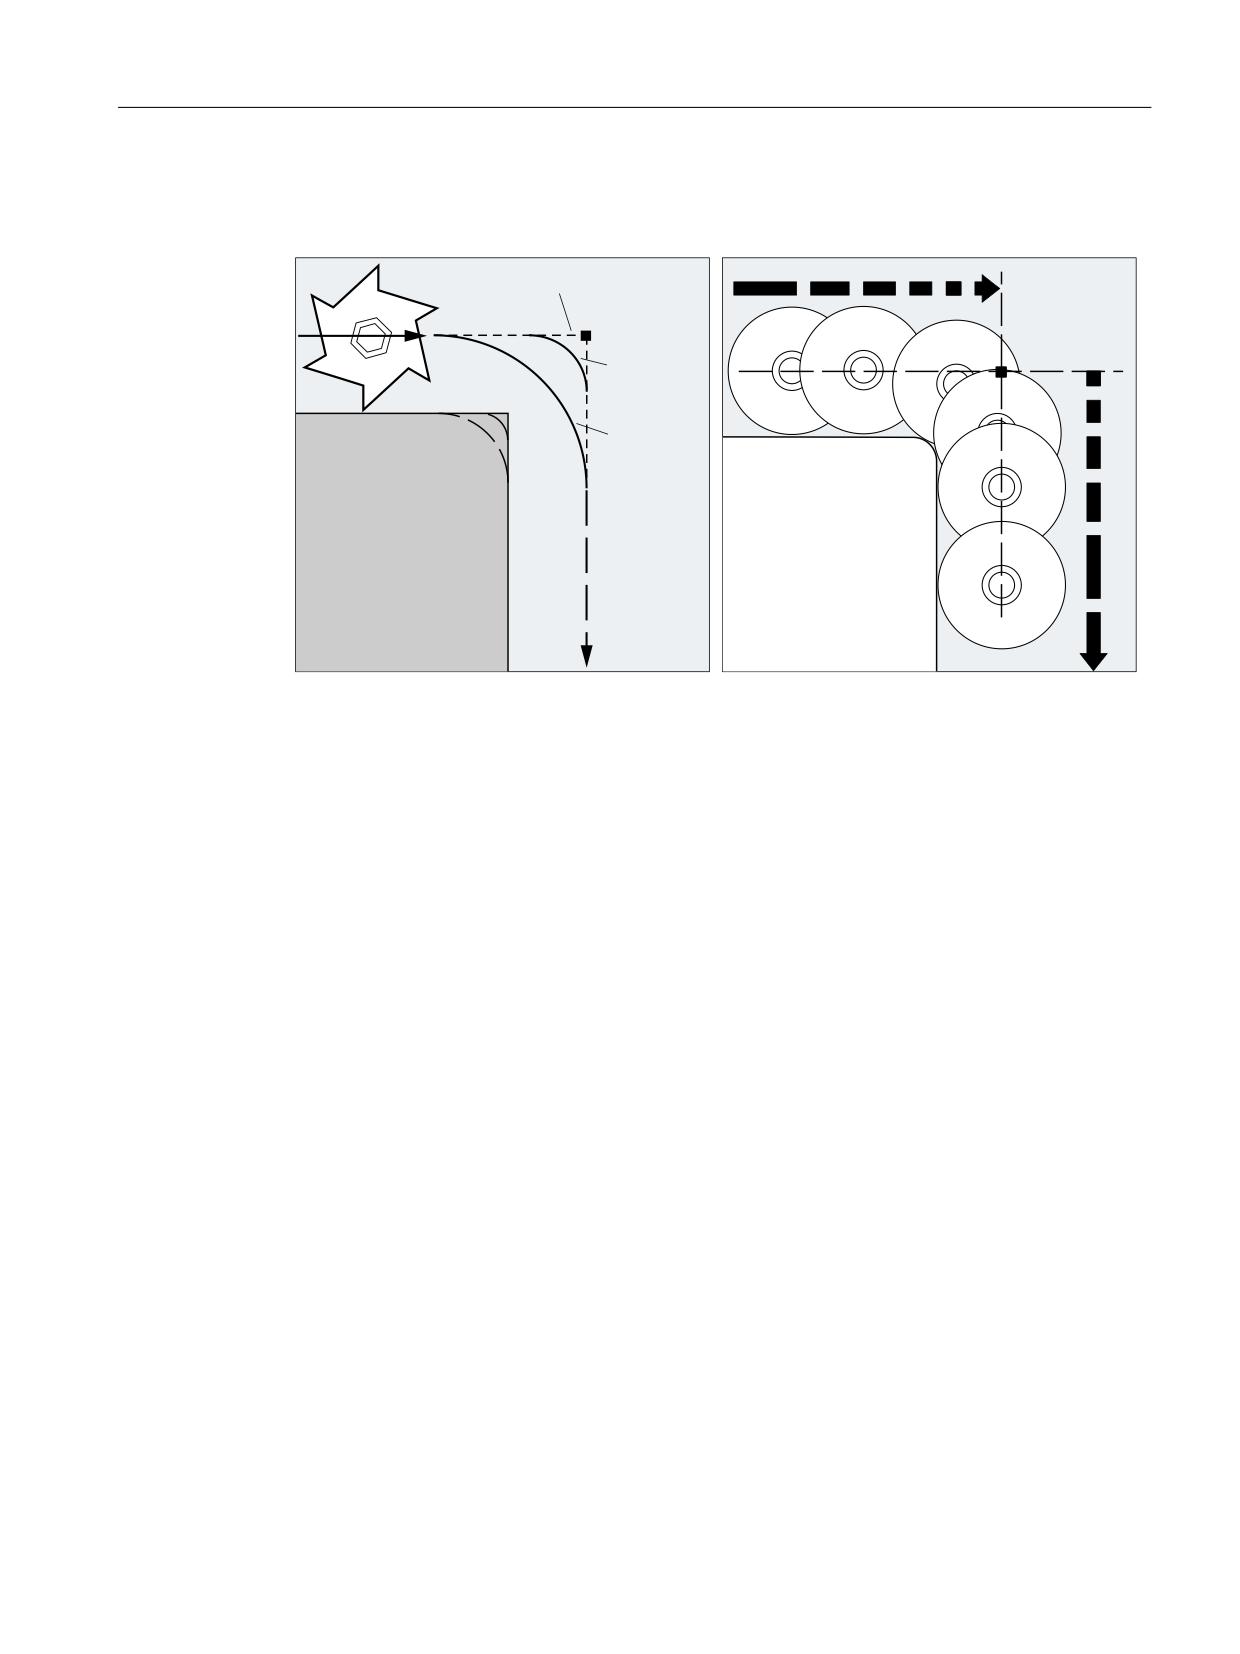
Основная информация
3.11 Параметры движения по траектории
динамики и скорости движения по траектории - отстает на участок выбега. Благодаря
этому возможна шлифовка углов детали.
̮͇͖͕͇͓͓͗͊͗͏͕͉͇͔͔͇͗ͦ ͙͇͙͕͗͌͑͗͏ͦ
̸͓͔͇͌ ͇͇͑͋͗
̶͕͔͔͇͗͐͋͌ͦ
͙͇͙͕͗͌͑͗͏ͦ
͘)
̶͕͔͔͇͗͐͋͌ͦ
͙͇͙͕͗͌͑͗͏ͦ
͘)
)
)
Сконфигурированный критерий точного останова
Для G0 и прочих команд 1-й группы G спец. для канала можно зафиксировать, что вместо
запрограммированного критерия точного останова автоматически используется
предустановленный критерий (см. данные изготовителя станка!).
3.11.2
Режим управления траекторией (G64, G641, G642, G643, G644, G645, ADIS,
ADISPOS)
В режиме управления траекторией скорость движения по траектории на конце кадра для
его смены не снижается до скорости, обеспечивающей достижение критерия точного
останова. Целью же, напротив, является избежание сильного торможения траекторных
осей в точке смены кадра, чтобы перейти в следующий кадр по возможности с той же
скоростью движения по траектории. Для достижения этой цели, при выборе режима
управления траекторией дополнительно активируется функция "Опережающее
управление скоростью (LookAhead)".
Режим управления траекторией с перешлифовкой означает, что ломанные переходы
кадров через локальные изменения запрограммированной характеристики делаются
тангенциальными или сглаживаются.
Следствием режима управления траекторией являются:
• Закругление контура
• Сокращение времени обработки из-за отсутствия процессов торможения и разгона,
необходимых для достижения критерия точного останова.
• Улучшение условий резания благодаря более равномерной эпюре скоростей.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
305
Основная информация
3.11 Параметры движения по траектории
Режим управления траекторией имеет смысл, если:
• Контур должен быть пройден по возможности быстро (к примеру, с ускоренным
ходом).
• Точная характеристика в рамках критерия ошибки может отличаться от
запрограммированной, чтобы создать непрерывную постоянную характеристику.
Режим управления траекторией не имеет смысла, если:
• Контур должен быть пройден точно.
• Требуется абсолютная стабильность скорости.
Примечание
Режим управления траекторией прерывается кадрами, не явно запускающими
остановку предварительной обработки, к примеру, через:
• Обращение к определенным данным состояния станка ($A...)
• Вывод вспомогательных функций
Синтаксис
G64 ...
G641 ADIS=...
G641 ADISPOS=…
G642 ...
G643 ...
G644 ...
G645 ...
Значение
G64:
Режим управления траекторией со снижением скорости согласно коэффи-
циенту перегрузки
G641:
Режим управления траекторией с перешлифовкой по критерию пути
ADIS=... :
Критерий пути при G641 для траекторных функций G1, G2, G3, …
ADISPOS=... :
Критерий пути при G641 для ускоренного хода G0
Критерий пути (= интервал перешлифовки) ADIS или ADISPOS описывает
участок, который кадр перешлифовки может начать самое раннее перед
концом кадра или участок после конца кадра, на котором должен быть
завершен кадр перешлифовки.
Примечание:
Если ADIS/ADISPOS не программируется, то действует значение "ноль" и
параметры движения как при G64. При коротких путях перемещения ин-
тервал перешлифовки уменьшается автоматически (до макс. 36 %).
Программирование ЧПУ
306
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.11 Параметры движения по траектории
G642:
Режим управления траекторией с перешлифовкой с соблюдением опреде-
ленных допусков
В этом режиме перешлифовка обычно выполняется с соблюдением макс.
допустимой погрешности траектории. Но вместо этого спец. для оси допус-
ка может быть сконфигурировано и соблюдение макс. погрешности кон-
тура (допуск контура) или макс. углового отклонения ориентации инстру-
мента (допуск ориентации.
Примечание:
Расширение на допуск контура и ориентации существует только в системах
с имеющейся опцией "Полиномиальная интерполяция".
G643:
Режим управления траекторией с перешлифовкой с соблюдением опреде-
ленных допусков (внутри кадра)
С помощью G643, в отличие от G642, не создается отдельный кадр пере-
шлифовки, а вставляются специфические для осей внутрикадровые дви-
жения перешлифовки. Путь перешлифовки может быть различным для
каждой оси.
G644:
Режим управления траекторией с перешлифовкой с макс. возможной ди-
намикой
Примечание:
G644 при активной кинематической трансформации невозможна. Проис-
ходит внутреннее переключение на G642.
G645:
Режим управления траекторией с перешлифовкой углов с тангенциальны-
ми переходами кадров с соблюдением определенных допусков
G645 работает на углах идентично G642. Но с G645 кадры перешлифовки
создаются и на тангенциальных переходах кадров только тогда, когда ход
изгиба оригинального контура минимум в одной оси имеет скачок.
Примечание
Перешлифовка не является заменой для закругления углов (RND). Пользователь не
должен предполагать, как будет выглядеть контур внутри зоны перешлифовки. Тип
перешлифовки может зависеть и от динамических свойств, к примеру, скорости
движения по траектории. Поэтому перешлифовка на контуре имеет смысл только с
маленькими значениями ADIS. Если необходимо прохождение определенного контура
на углу, то надо использовать RND.
Примечание
Если созданное через G641, G642, G643, G644 или G645 движение перешлифовки
прерывается, то при последующем репозиционировании (REPOS) выполняется подвод
не к точке прерывания, а к начальной или угловой точке оригинального кадра
перемещения (в зависимости от режима REPOS).
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
307
Основная информация
3.11 Параметры движения по траектории
Пример
<
<
̹͕͔͐͢͞ ͕͙͇͔͕͉͘ ͙͕͔͐͢͞
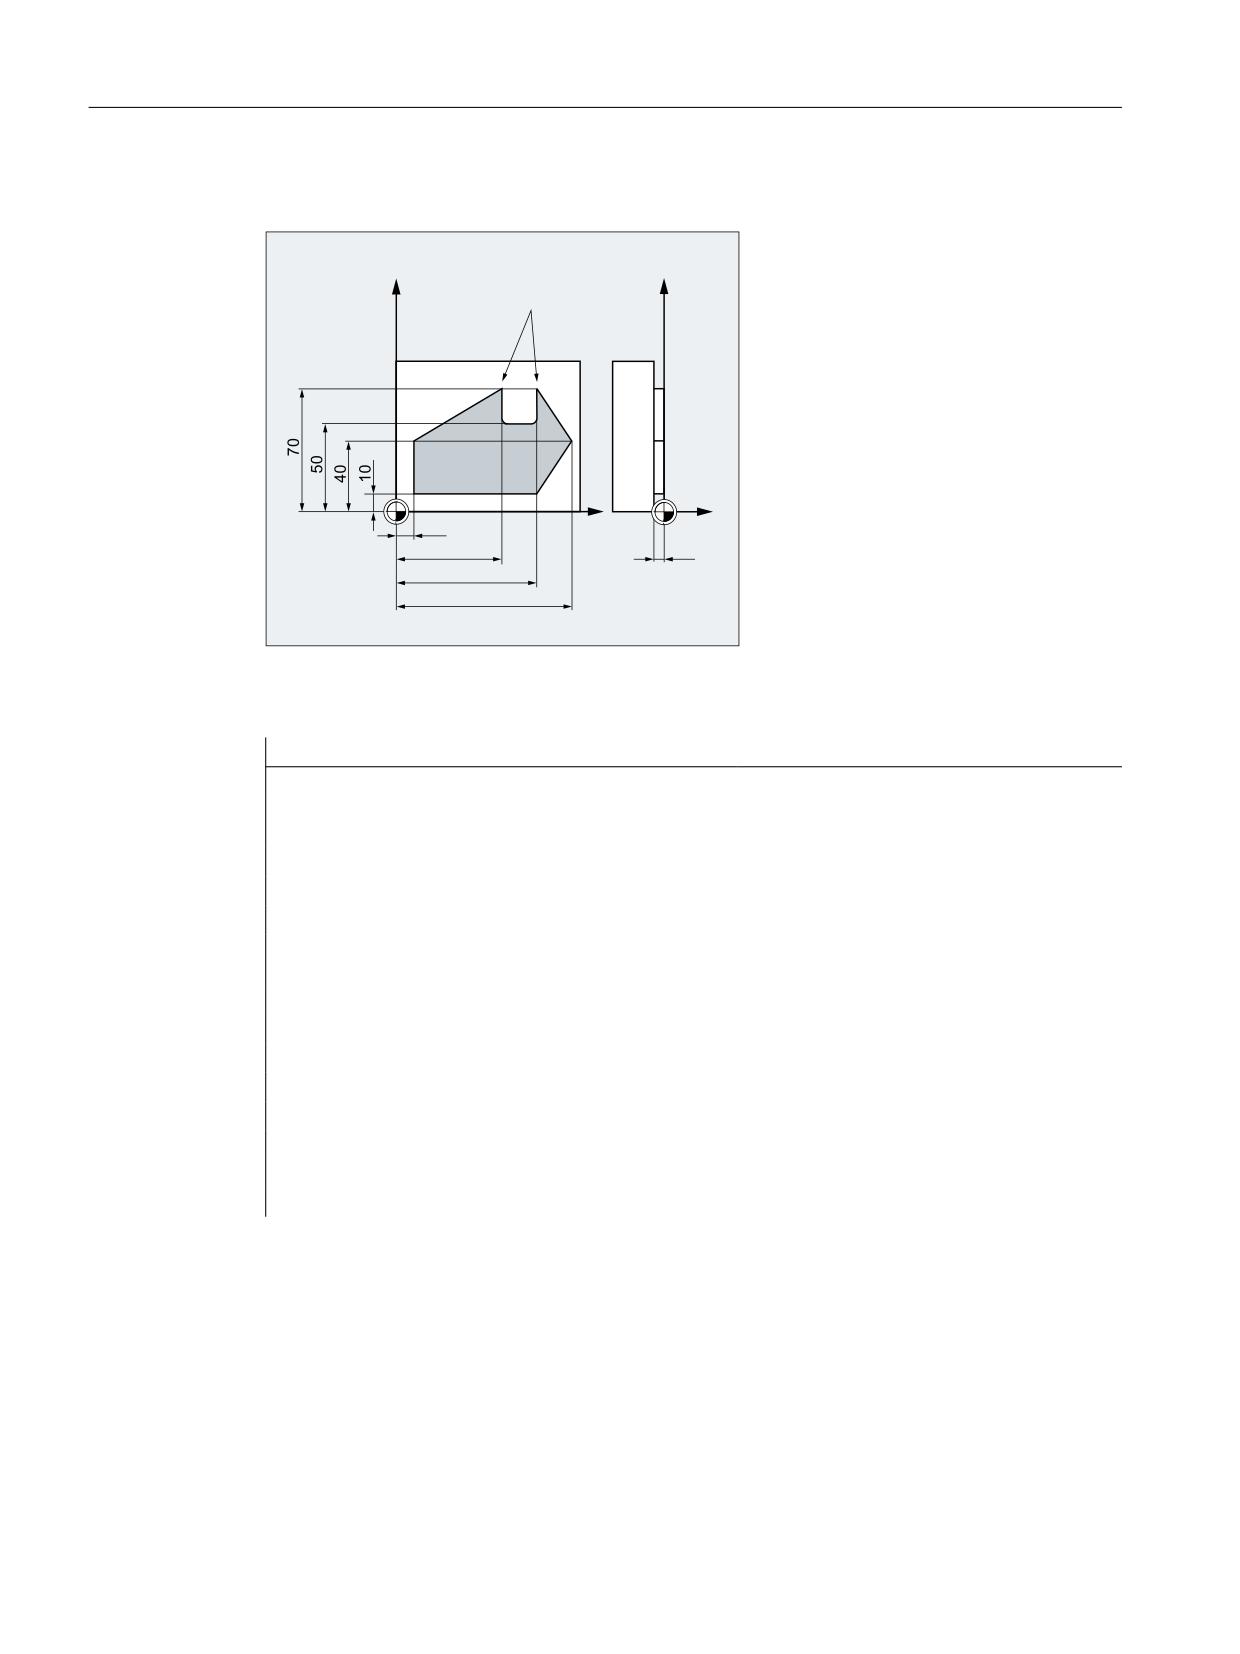
;
=
Требуется точный подвод к обоим наружным углам на пазу. Остальной процесс
изготовления должен происходить в режиме управления траекторией.
Программный код
Комментарий
N05 DIAMOF
; Радиус как указание размера.
N10 G17 T1 G41 G0 X10 Y10 Z2 S300 M3
; Переход к стартовой позиции, включение
шпинделя, коррекция траектории.
N20 G1 Z-7 F8000
; Подача инструмента.
N30 G641 ADIS=0.5
; Зашлифовка переходов контура.
N40 Y40
N50 X60 Y70 G60 G601
; Точный подвод к позиции с точным остановом
точным.
N60 Y50
N70 X80
N80 Y70
N90 G641 ADIS=0.5 X100 Y40
; Зашлифовка переходов контура.
N100 X80 Y10
N110 X10
N120 G40 G0 X-20
; Выключение коррекции траектории.
N130 Z10 M30
; Отвод инструмента, конец программы.
Дополнительная информация
Режим управления траекторией G64
В режиме управления траекторией инструмент проходит тангенциальные контурные
переходы с возможной постоянной скоростью движения по траектории (без
притормаживания на границах кадра). Перед углами и кадрами с точным остановом
выполняется опережающее торможение (LookAhead).
Программирование ЧПУ
308
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.11 Параметры движения по траектории
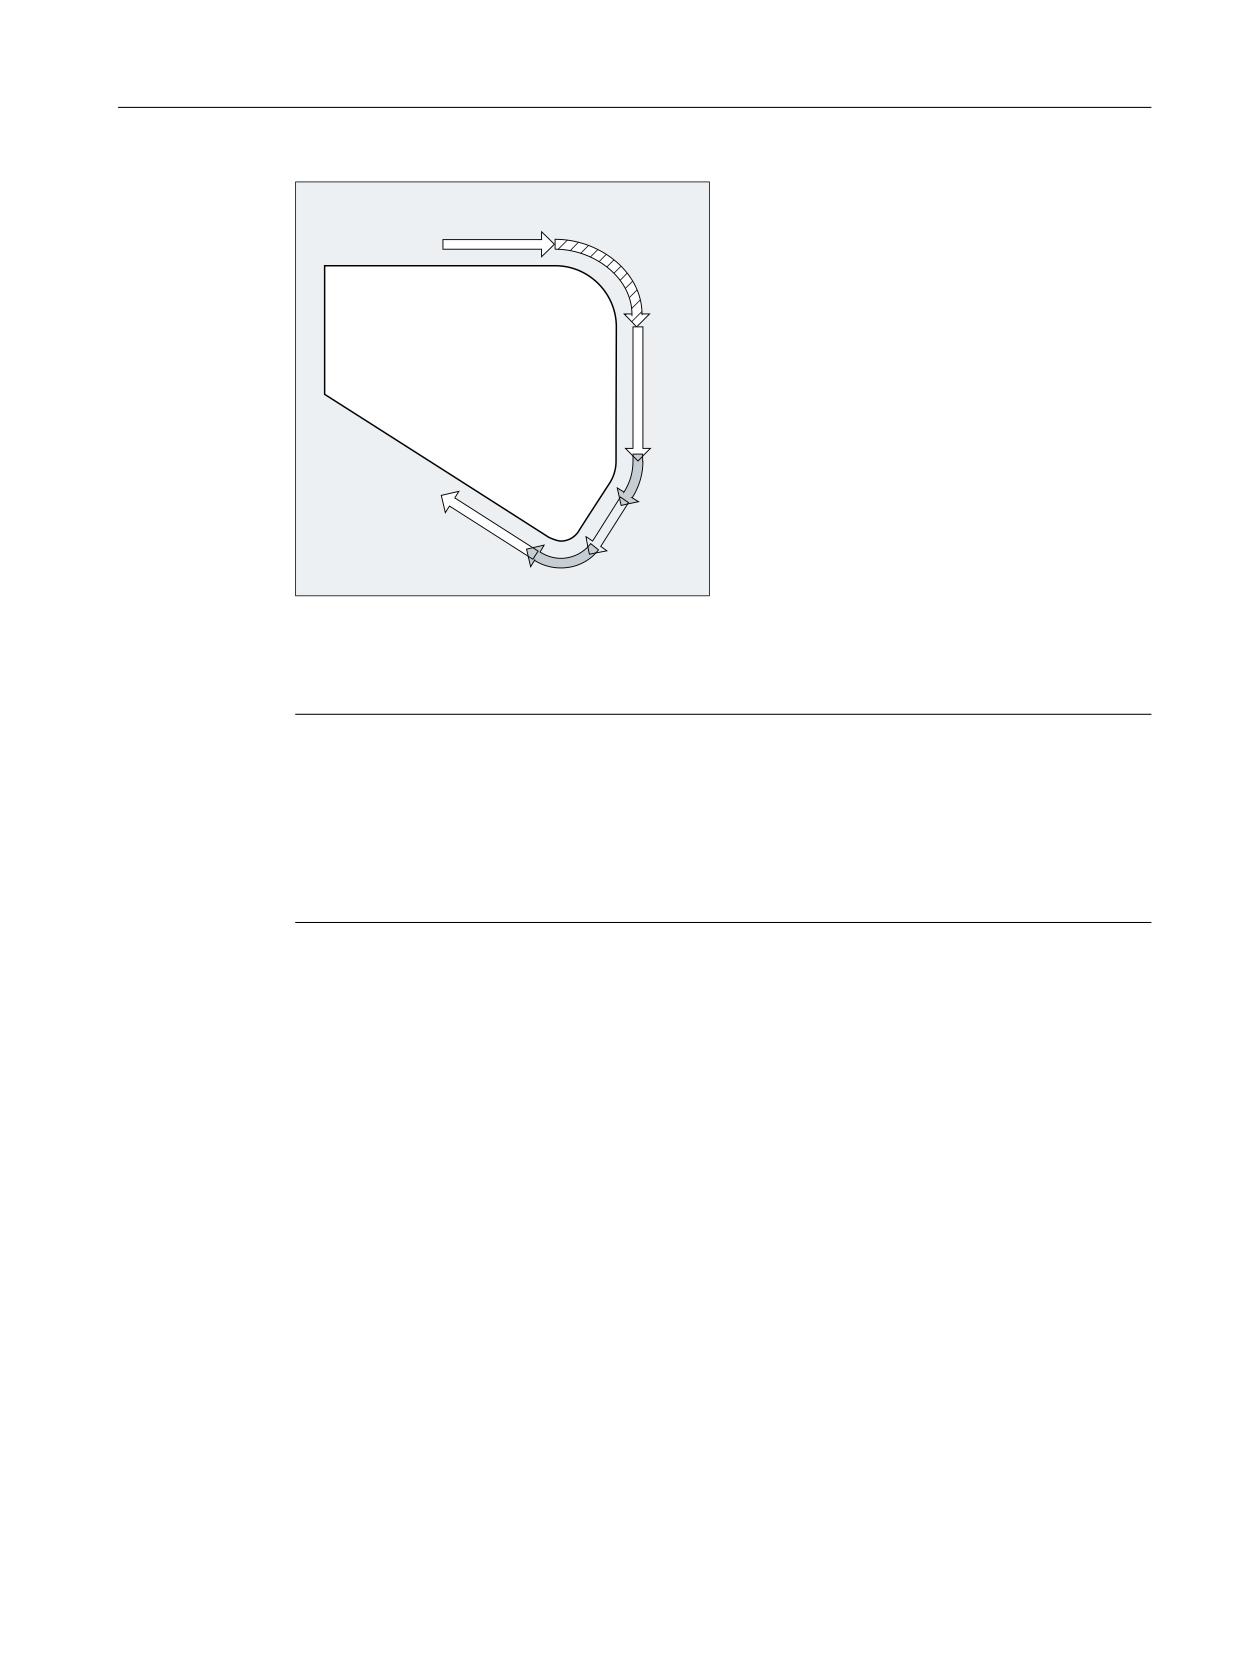
̸͕͕͙͑͗ͣ͘ ͖͕͙͕͔͔͇ͦͦ͘
Обход углов осуществляется также с постоянной скоростью. Для уменьшения ошибок
контура скорость соответственно снижается с учетом предела ускорения и
коэффициента перегрузки.
Примечание
Степень шлифовки переходов контура зависит от скорости подачи и коэффициента
перегрузки. Коэффициент перегрузки может быть настроен в
MD32310 $MA_MAX_ACCEL_OVL_FACTOR.
Через установку MD20490 $MC_IGNORE_OVL_FACTOR_FOR_ADIS перешлифовка
переходов кадров всегда выполняется независимо от установленного коэффициента
перегрузки.
Во избежание нежелательной остановки движения по траектории (свободное резание!)
следует учитывать следующие моменты:
• Вспомогательные функции, включаемые после окончания движения или перед
следующим движением, прерывают режим управления траекторией (исключение:
быстрые вспомогательные функции).
• Позиционирующие оси всегда перемещаются по принципу точного останова, окно
позиционирования точное (как G601). Если в кадре ЧПУ необходимо ждать
позиционирующие оси, то режим управления траекторией траекторных осей
прерывается.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
309
Основная информация
3.11 Параметры движения по траектории
Промежуточно запрограммированные кадры только с комментариями, кадрами
вычисления или вызовами подпрограмм, напротив, не приводят к помехам.
Примечание
Если не все траекторные оси включены в FGROUP, то часто на переходах кадра для не
включенных осей происходит скачок скорости, который СЧПУ ограничивает
посредством уменьшения скорости на смене кадров до разрешенного через
MD32300 $MA_MAX_AX_ACCEL и MD32310 $MA_MAX_ACCEL_OVL_FACTOR значения.
Этого притормаживания можно избежать, смягчив заданную связь позиций
траекторных осей через перешлифовку.
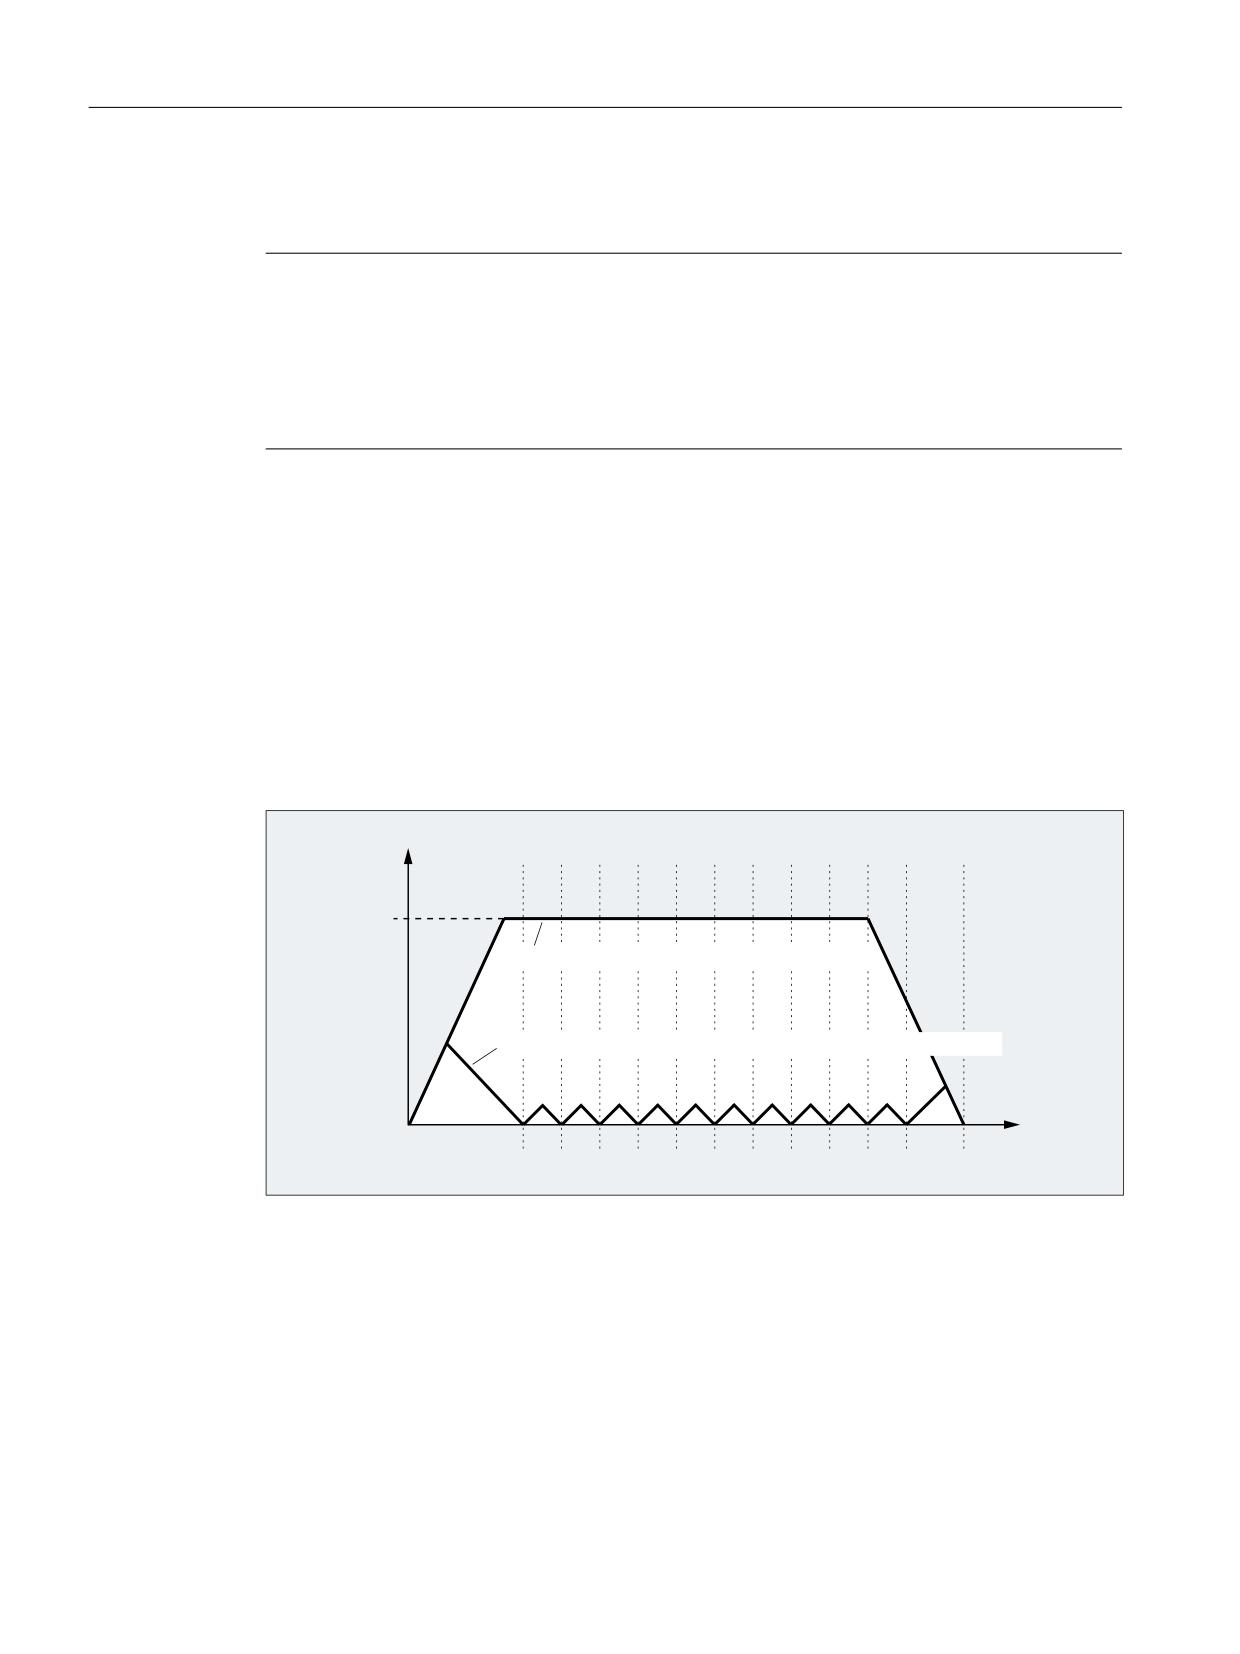
Опережающее управление скоростью LookAhead
В режиме управления траекторией с СЧПУ заранее автоматически определяет
управление скоростью для нескольких кадров ЧПУ. Благодаря этому ускорение и
торможение для аппроксимирующих тангенциальных переходов может осуществляться
через несколько кадров.
Прежде всего благодаря опережающему управлению скоростью с высокими
траекторными подачами можно создавать цепочки движений, которые состоят из
коротких сегментов перемещения.
Максимальное количество кадров ЧПУ, на которое может осуществляться опережение,
может быть настроено через машинные данные.
̶͕͇͇͋͞
͎͇͖͕͇͓͓͗͊͗͏͗
͕͉͇͔͇
)
*
̵͖͍͇͌͗͌ͥ͌͌͠ ͚͖͇͉͔͗͒͌͏͌ ͕͕͙͑͗ͣͥ͘͘
*
̻͇͎͢ ͖͕͙͕͔͔͕ͦ͐͘ ͕͕͙͑͗͘͘͏ ͕͙͋͘͏ͣ͞ ͔͉͕͎͓͕͍͔͕͌
1
1
1
1
1
1
1
1
1
1
1
1
̶͚͙ͣ ͇͇͑͋͗
Режим управления траекторией с перешлифовкой по критерию пути (G641)
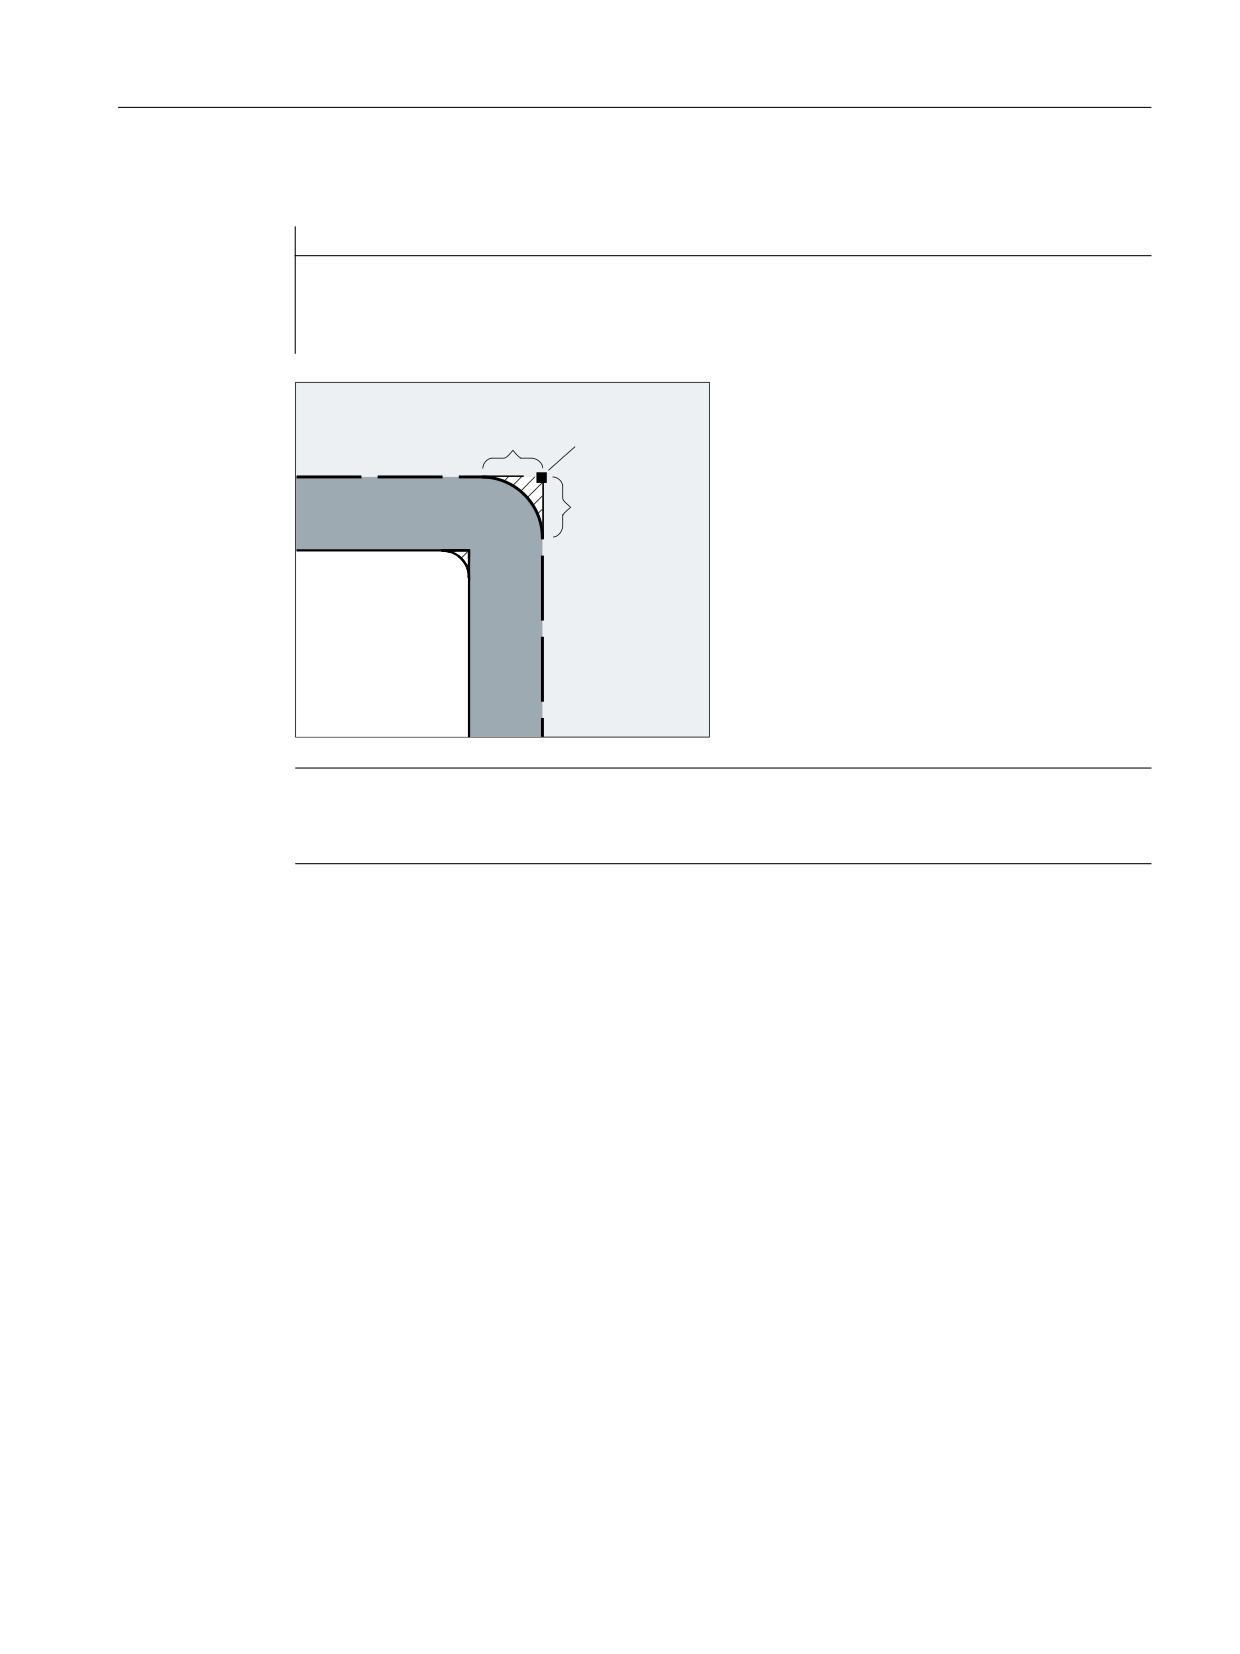
При G641 СЧПУ вставляет переходные элементы на переходах контура. С помощью
интервала перешлифовки ADIS (или ADISPOS при G0) указывается макс. разрешенная
зашлифовка углов. В пределах интервала перешлифовки СЧПУ может разрывать
траекторную связь и заменять ее на динамически-оптимальный путь.
Недостаток: Для всех осей доступно только одно значение ADIS.
G641 действует подобно RNDM, но не ограничена осями рабочей плоскости.
Как и G64, G641 работает с опережающим управлением скоростью LookAhead. Подвод к
кадрам перешлифовки с сильным изгибом осуществляется с уменьшенной скоростью.
Программирование ЧПУ
310
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.11 Параметры движения по траектории
Пример:
Программный код
Комментарий
N10 G641 ADIS=0.5 G1 X... Y...
; Кадр перешлифовки может начинаться самое меньшее за
0,5 мм перед запрограммированным концом кадра и дол-
жен заканчиваться через 0,5 мм после конца кадра. Эта на-
стройка действует модально.
͓͇͑͘
b͓͓
͎͇͖͕͇͓͓͗͊͗͏͕͗
͉͇͔͔͐͢ ͕͔͑͌͝
͕͔͙͚͇͑͗
$',6 $',6326
͓͇͑͘
b͓͓
Примечание
Перешлифовка не может и не должна подменять функции для определенного
сглаживания (RND, RNDM, ASPLINE, BSPLINE, CSPLINE).
Перешлифовка с осевой точностью при G642
При G642 перешлифовка осуществляется не в пределах определенной области ADIS, а
соблюдаются определенные с MD33100 $MA_COMPRESS_POS_TOL осевые допуски. Путь
перешлифовки определяется из кратчайшего пути перешлифовки всех осей. Это
значение учитывается при создании кадра перешлифовки.
Внутрикадровая перешлифовка при G643
Максимальные отклонения от точного контура устанавливаются при перешлифовке с
G643 через машинные данные MD33100 $MA_COMPRESS_POS_TOL для каждой оси.
С помощью G643 не создается свой кадр перешлифовки, а вставляются специфические
для осей внутрикадровые движения перешлифовки. При G643 путь перешлифовки
каждой оси может быть различным.
Перешлифовка с допуском контура и ориентации при G642/G643
С помощью MD20480 $MC_SMOOTHING_MODE перешлифовка с G642 и G643 может быть
сконфигурирована таким образом, что вместо специфических для осей допусков будут
действовать допуск контура и допуск ориентации.
Допуск контура и ориентации задаются в спец. для канала установочных данных:
SD42465 $SC_SMOOTH_CONTUR_TOL (макс. погрешность контура)
SD42466 $SC_SMOOTH_ORI_TOL (макс. угловое отклонение ориентации инструмента)
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
311
Основная информация
3.11 Параметры движения по траектории
Установочные данные могут программироваться и программе ЧПУ и тем самым
задаваться разными для каждого перехода кадра. Очень разные параметры для допуска
контура и допуска ориентации инструмента могут сказываться только при G643.
Примечание
Расширение на допуск контура и ориентации существует только в системах с имеющейся
опцией "Полиномиальная интерполяция".
Примечание
Для перешлифовки с соблюдением допуска ориентации, должна быть активна
трансформация ориентации.
Перешлифовка с макс. возможной динамикой при G644
Перешлифовка с макс. возможной динамикой конфигурируется в
MD20480 $MC_SMOOTHING_MODE на четвертой позиции:
Значе-
Объяснение
ние
0
Задача макс. осевых погрешностей с:
MD33100 $MA_COMPRESS_POS_TOL
1
Задача макс. пути перешлифовки через программирование:
ADIS=... или ADISPOS=...
2
Задача макс. возможных частот каждой оси в области перешлифовки с:
MD32440 $MA_LOOKAH_FREQUENCY
Область перешлифовки устанавливается таким образом, чтобы при движении пере-
шлифовки не возникали частоты, превышающие заданную макс. частоту.
3
При перешлифовке с G644 не контролируется ни допуск, ни интервал перешлифовки.
Каждая ось движется с макс. возможной динамикой вокруг угла.
При SOFT соблюдается и макс. ускорение, и макс. рывок каждой оси.
При BRISK рывок не ограничивается, а каждая ось движется с макс. возможным ускоре-
нием.
Перешлифовка тангенциальных переходов кадров при G645
Движение перешлифовки при G645 определяется так, что все участвующие оси не
получают скачка в ускорении, а спараметрированные макс. отклонения от
оригинального контура (MD33120 $MA_PATH_TRANS_POS_TOL) не превышаются.
На ломанных, не тангенциальных переходах кадров характеристика перешлифовки
такая же, как при G642.
Программирование ЧПУ
312
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.11 Параметры движения по траектории
Без промежуточных кадров перешлифовки
В следующих случаях промежуточный кадр перешлифовки не вставляется:
•
Между обеими кадрами осуществляется остановка.
Это происходит, если:
- Вывод вспомогательной функции стоит перед движением в последующем кадре.
- Последующий кадр не содержит движения по траектории.
- Для последующего кадра в первый раз ось, которая до этого была
позиционирующей осью, перемещается как траекторная ось.
- Для последующего кадра в первый раз ось, которая до этого была траекторной
осью, перемещается как позиционирующая ось.
- Предшествующий кадр перемещает гео-оси, а последующий кадр нет.
- Последующий кадр перемещает гео-оси, а предыдущий кадр нет.
- Перед резьбонарезанием последующий кадр имеет G33 как функцию
перемещения, а предшествующий кадр нет.
- Осуществляется переключение между BRISK и SOFT.
- Значимые для трансформации оси не полностью согласованы с движением по
траектории (например, при качании, позиционирующие оси).
•
Кадр перешлифовки замедлил бы выполнение программы обработки деталей.
Это происходит:
- Между очень кроткими кадрами.
Так как для каждого кадра необходимо минимум один такт интерполятора, то
вставленный промежуточный кадр удвоил бы время обработки.
- Если переход кадра с G64 (режим управления траекторией без перешлифовки)
может быть пройден без уменьшения скорости.
Перешлифовка увеличила бы время обработки. Т. е. значение разрешенного
коэффициента перегрузки (MD32310 $MA_MAX_ACCEL_OVL_FACTOR) влияет на то,
будет ли выполнена перешлифовка перехода кадра или нет. Коэффициент
перегрузки учитывается только при перешлифовке с G641 / G642. При
перешлифовке с G643 коэффициент перегрузки не влияет (такое поведение
может быть установлено и для G641 и G642 , для этого установить
MD20490 $MC_IGNORE_OVL_FACTOR_FOR_ADIS = TRUE).
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
313
Основная информация
3.12 Трансформации координат (фреймы)
• Перешлифовка не спараметрирована.
Это происходит, если:
- При G641 в кадрах G0 ADISPOS=0 (предустановка!).
- При G641 в кадрах не-G0 ADISPOS=0 (предустановка!).
- При G641 при переходе между G0 и не-G0 или не-G0 и G0 действует меньшее
значение из ADISPOS и ADIS.
- При G642/G643 все специфические для осей допуски равны нулю.
• Кадр не содержит движения перемещения (нулевой кадр).
Это происходит, если:
- Активны синхронные действия.
Обычно нулевые кадры удаляются интерпретатором. Но если синхронные
действия активны, то этот нулевой кадр вставляется в цепочку и выполняется. При
этом запускается точный останов согласно активному программированию. Тем
самым синхронное действие должно получить возможность для переключения.
- Через переходы в программе создаются нулевые кадры.
Режим управления траекторией при ускоренном ходе G0
И для движения ускоренным ходом должна быть указана одна из названных функций
G60/G9 или G64 или G641 - G645. В иных случаях действует введенная через машинные
данные предустановка.
3.12
Трансформации координат (фреймы)
3.12.1
Фреймы
Фрейм
Фрейм - это автономное правило вычисления, которое переводит одну декартову
систему координат в другую декартову систему координат.
Базовый фрейм (базовое смещение)
Базовый фрейм описывает трансформацию координат из базовой кинематической
системы (BKS) в базовую систему нулевой точки (BNS) и действует как устанавливаемые
фреймы.
См. Базовая кинематическая система (BKS) (Страница 42) .
Программирование ЧПУ
314
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.12 Трансформации координат (фреймы)
Устанавливаемые фреймы
Устанавливаемые фреймы - это вызываемые с помощью команд G54 до G57 и G505
до G599 из любой программы ЧПУ устанавливаемые смещения нулевой точки. Значения
смещения предварительно устанавливаются оператором и сохраняются в памяти
нулевой точки СЧПУ. С их помощью определяется настраиваемая система нулевой точки
(ENS).
См.:
• Настраиваемая система нулевой точки (ENS) (Страница 43)
• Устанавливаемое смещение нулевой точки (G54 ... G57, G505 ... G599, G53, G500,
SUPA, G153) (Страница 150)
Программируемые фреймы
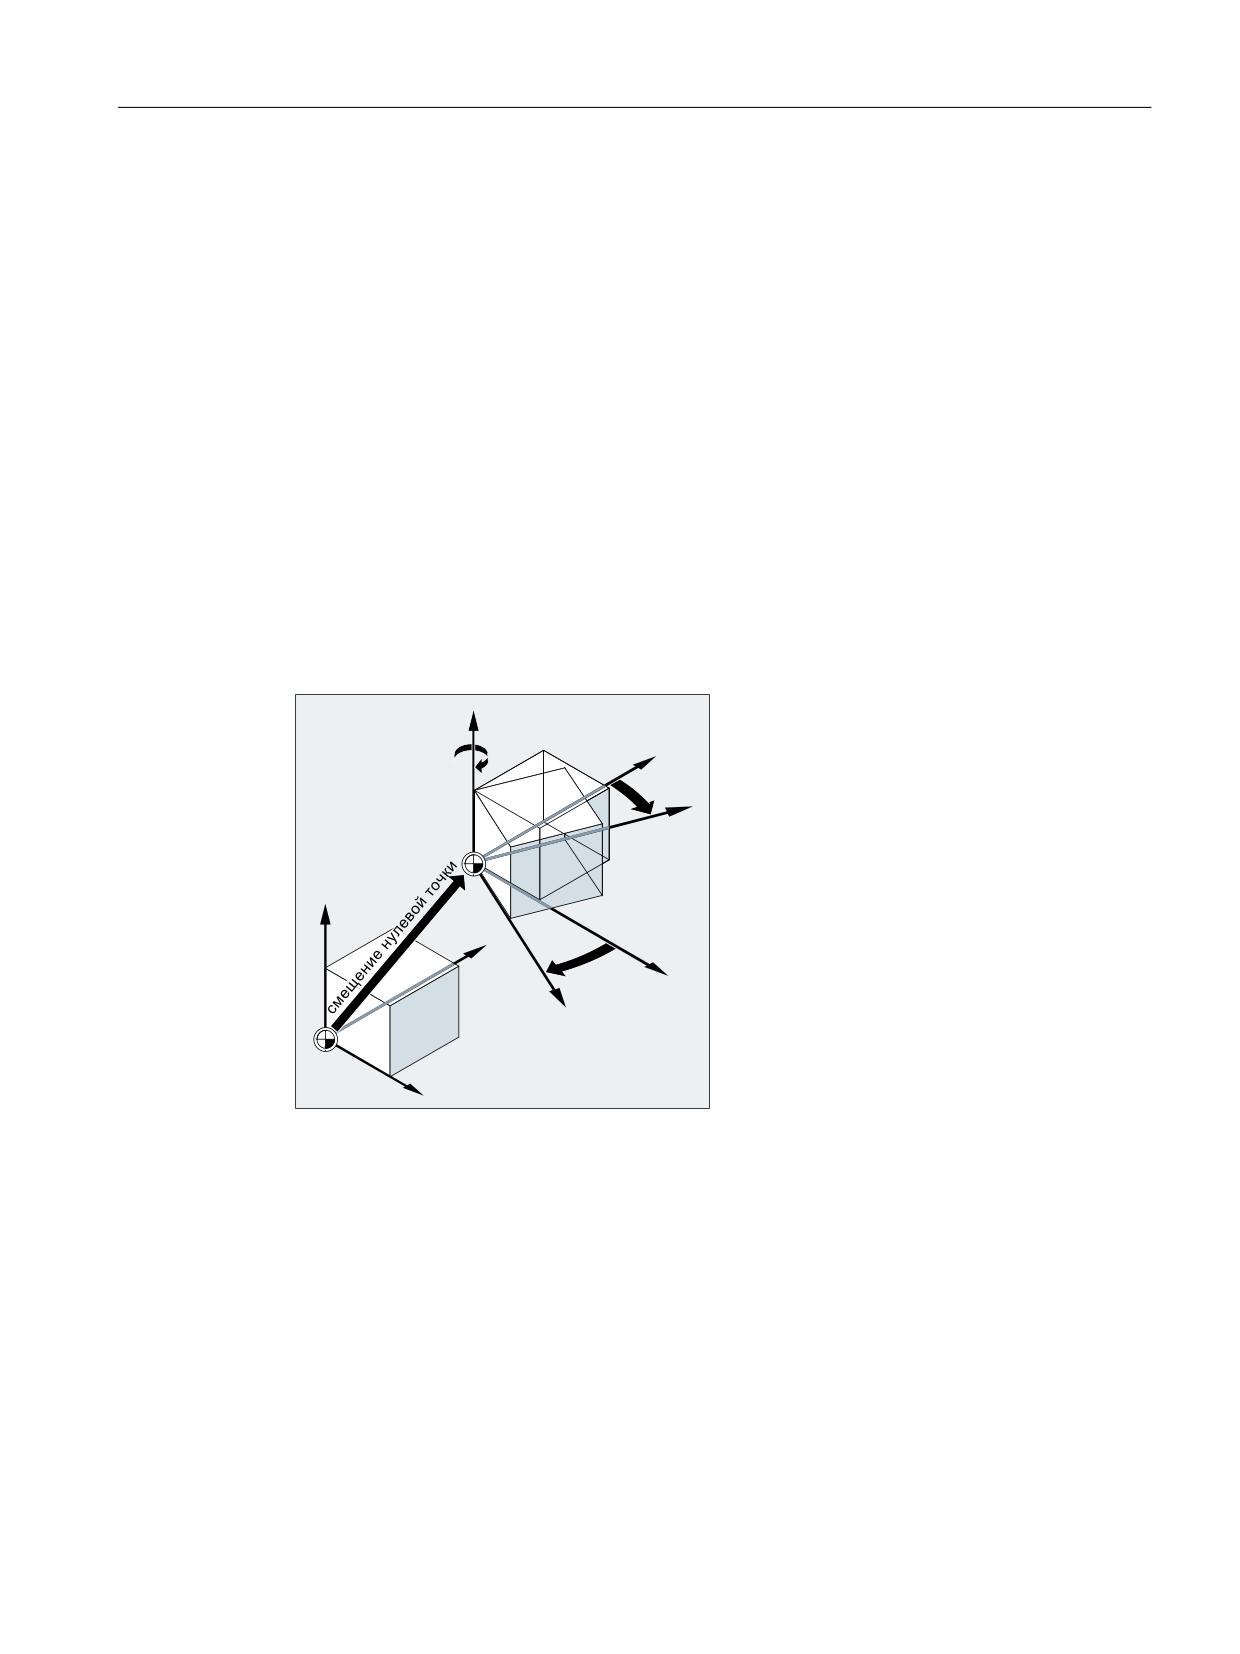
Иногда имеет смысл или требуется переместить в программе ЧПУ первоначально
выбранную систему координат детали (или "Настраиваемую систему нулевой точки") на
другую позицию и при необходимости повернуть, отразить и/или масштабировать. Это
осуществляется через программируемые фреймы.
=
=
̩͇͔͗͌͠͏͌
<
͉͕͚͑͗͊ ͕͘͏ =
<
=
<
;
;
;
См. Базовая кинематическая система (BKS) (Страница 42) .
См. также
Фрейм-операторы (Страница 316)
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
315
Основная информация
3.12 Трансформации координат (фреймы)
3.12.2
Фрейм-операторы
Функция
Операторы для программируемых фреймов действуют в актуальной программе ЧПУ.
Они действуют либо аддитивно, либо как замещение:
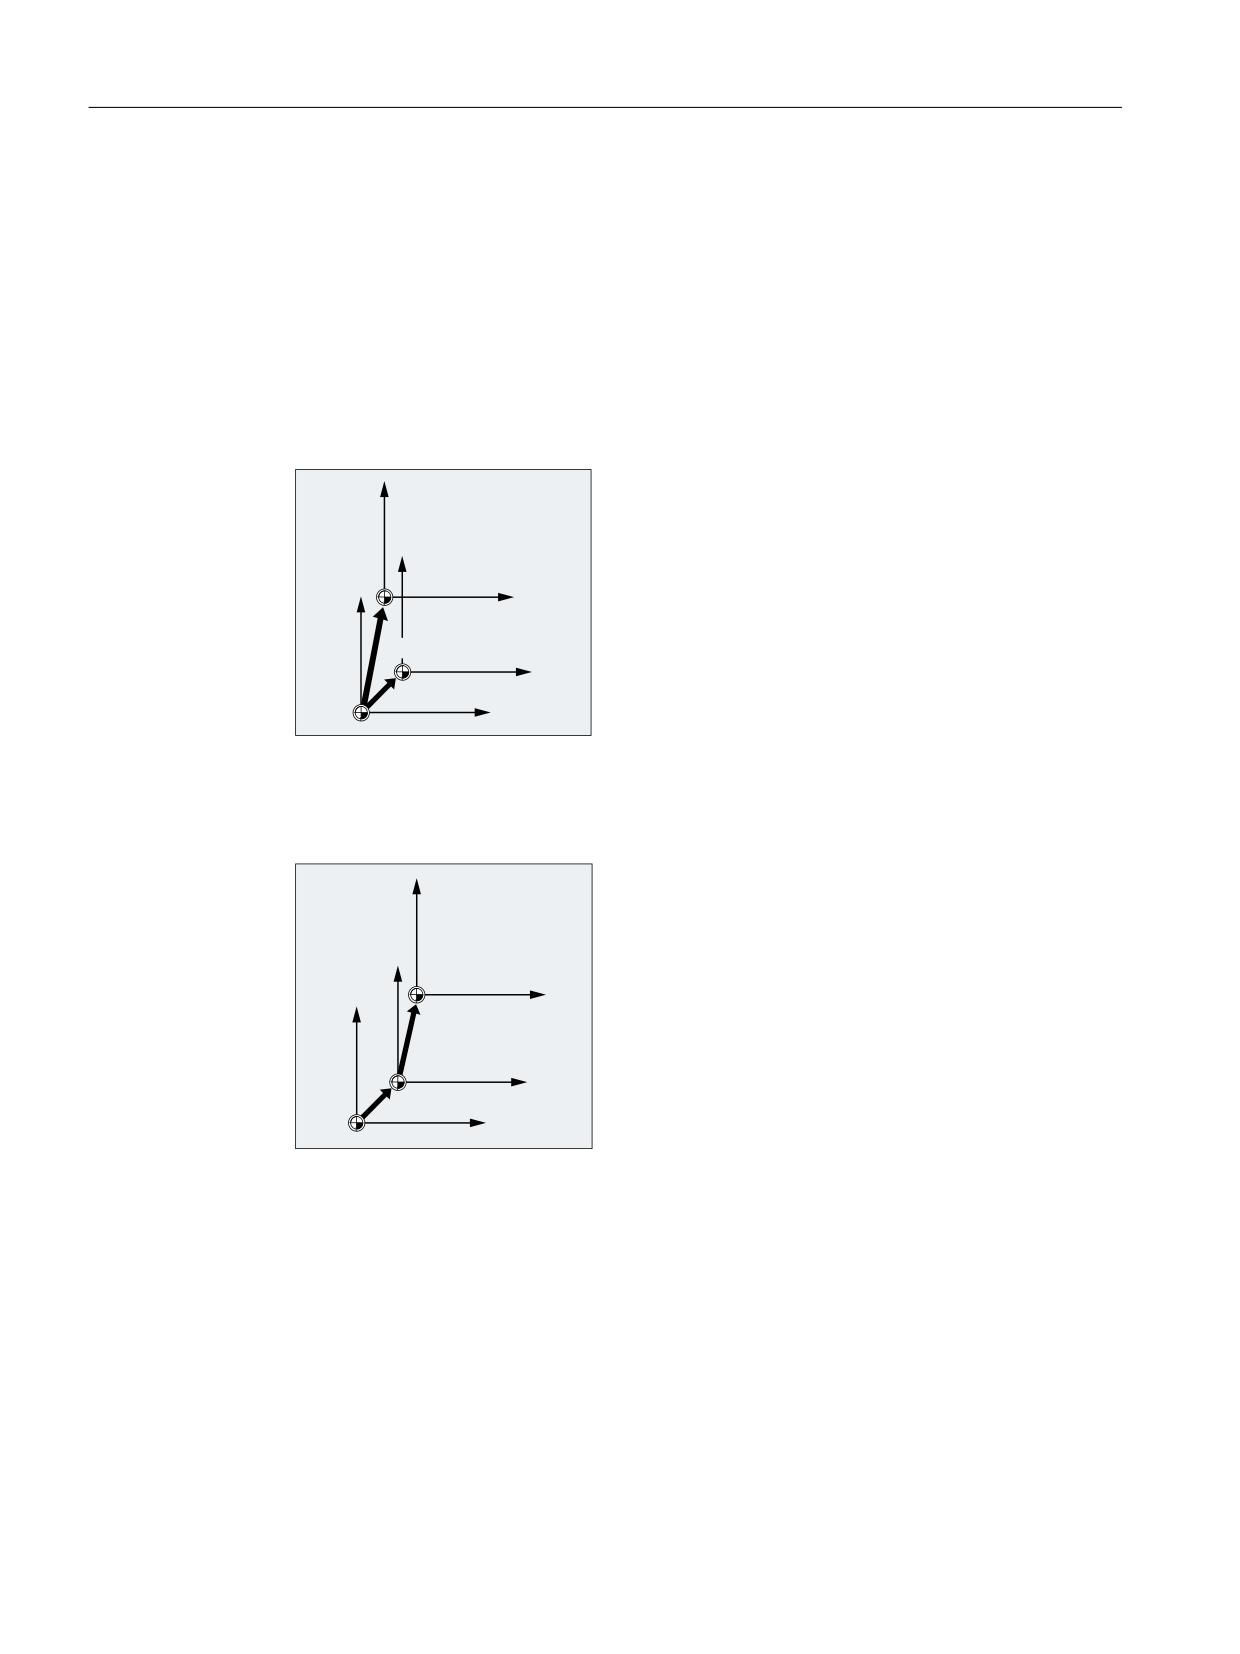
• Замещающий оператор
Удаляет все запрограммированные прежде фрейм-операторы. Исходной точкой
служит последнее настраиваемое смещение нулевой точки (G54 ... G57, G505 ...
G599).
<
<
;
<
75$16
;
75$16
;
• Аддитивный оператор
Устанавливается на уже существующий фрейм. Исходной точкой служит актуальная
установленная или последняя запрограммированная через фрейм-оператор нулевая
точка детали.
<
<
;
<
$75$16
;
75$16
;
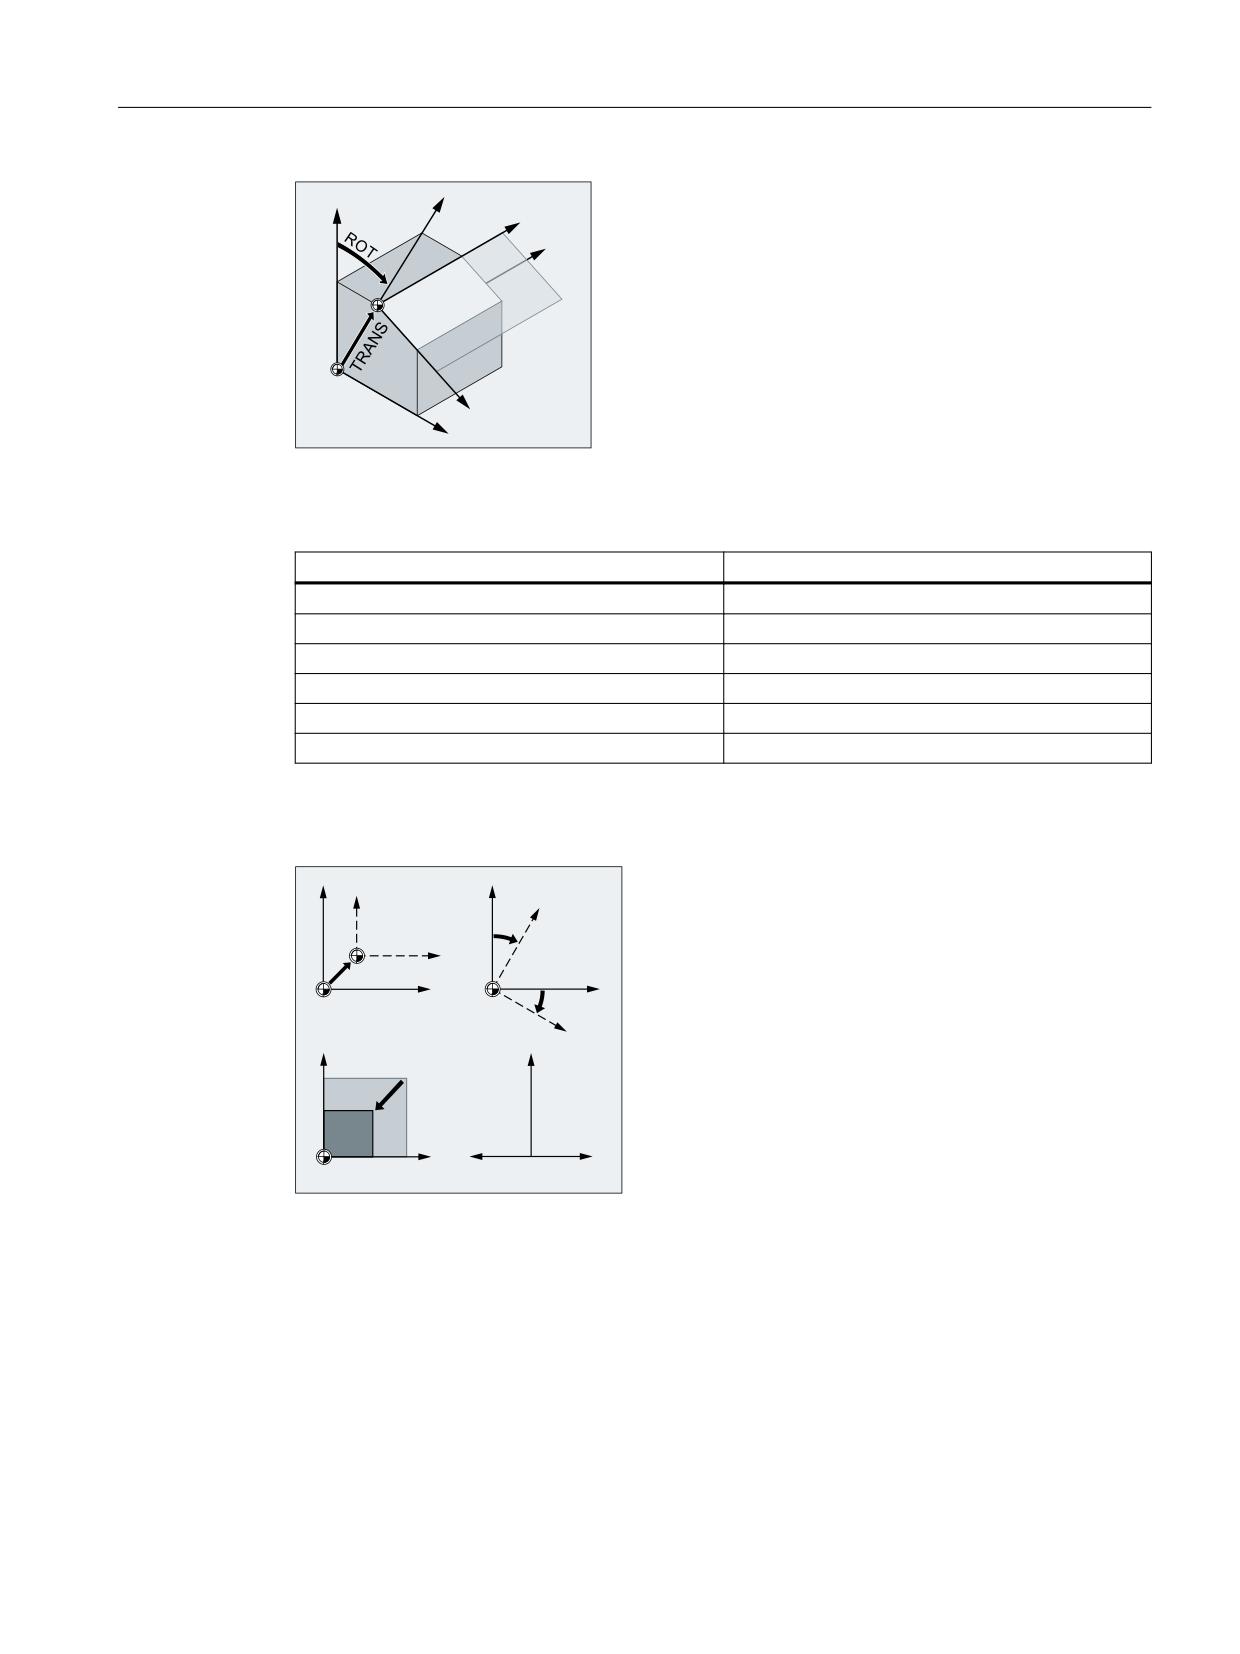
Пример использования
1. Смещение нулевой точки системы координат детали (WCS).
2. Поворот системы координат детали (WCS) для выравнивания плоскости параллельно
нужной рабочей плоскости.
Программирование ЧПУ
316
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.12 Трансформации координат (фреймы)
=
=
<
<
;
;
Синтаксис
Замещающие операторы
Аддитивные операторы
TRANS X… Y… Z…
ATRANS X… Y… Z…
ROT X… Y… Z…
AROT X… Y… Z…
ROT RPL=…
AROT RPL=…
ROTS/CROTS X... Y...
AROTS X... Y...
SCALE X… Y… Z…
ASCALE X… Y… Z…
MIRROR X0/Y0/Z0
AMIRROR X0/Y0/Z0
Объяснение
;
;
;
;
=
=
=
75$16 $75$16
527
=
$527
;
; ;
=
=
=
6&$/( $6&$/(
0,5525 $0,5525
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
317
Основная информация
3.12 Трансформации координат (фреймы)
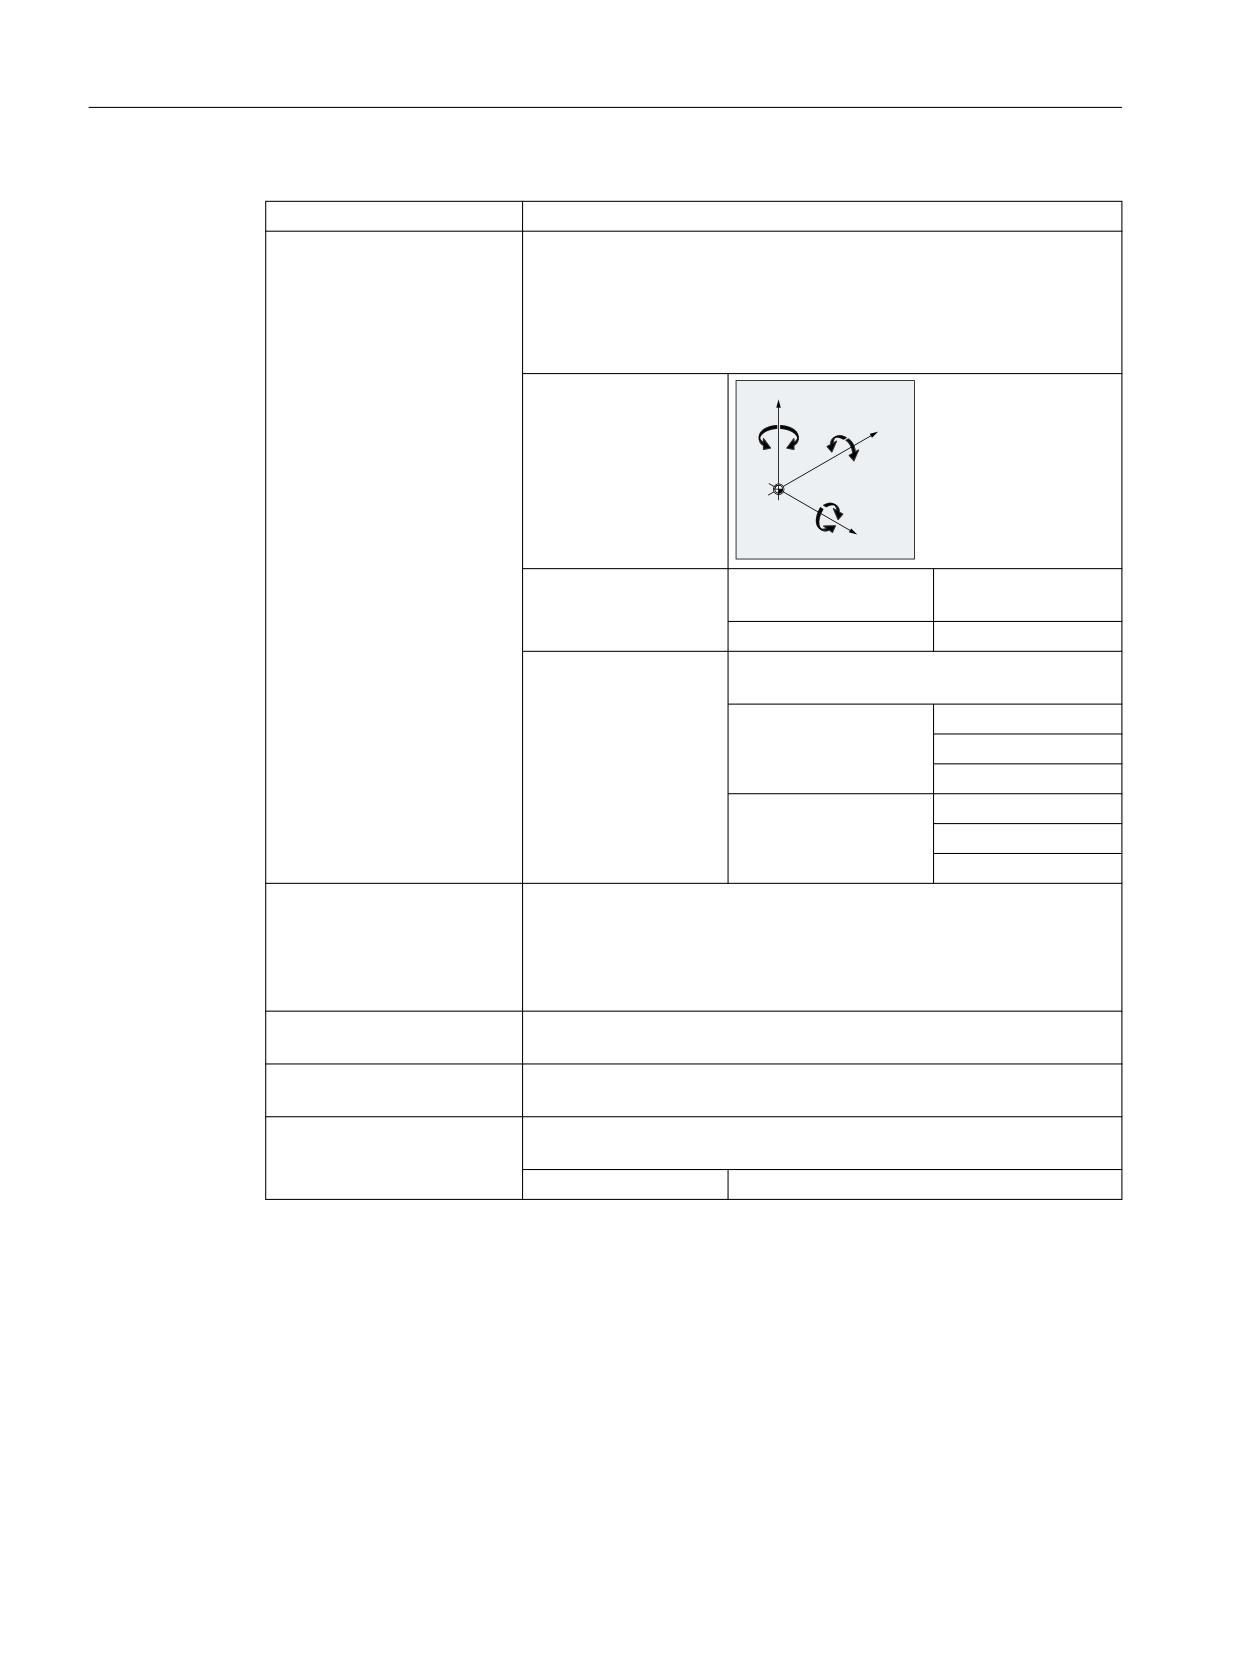
TRANS/ATRANS:
Смещение WCS в направлении указанной гео-оси(ей)
ROT/AROT:
Вращение WCS:
• через соединение отдельных вращений вокруг указанной гео-
оси(ей)
или
• на угол RPL=... в актуальной рабочей плоскости (G17/G18/G19)
Направление враще-
=
ния:
<
;
Последовательность
с представлением
Z, Y', X''
вращений:
RPY:
с углом Эйлера:
Z, X', Z''
Диапазон значений:
Углы поворота определены однозначно
только в следующих диапазонах:
с представлением
-180 ≤ x ≤ 180
RPY:
-90 < y < 90
-180 ≤ z ≤ 180
с углом Эйлера:
0 ≤ x < 180
-180 ≤ y ≤ 180
-180 ≤ z ≤ 180
ROTS/AROTS:
Вращение WCS через указание пространственных углов
Ориентация плоскости в пространстве однозначно определена че-
рез указание двух пространственных углов. Поэтому может быть
запрограммировано макс. 2 пространственных угла:
ROTS/AROTS X... Y... / Z... X... / Y... Z...
CROTS:
CROTS действует как ROTS, но относится к действующему фрейму в
системе УД.
SCALE/ASCALE:
Масштабирование в направлении указанной гео-оси(ей) для уве-
личения/уменьшения контура
MIRROR/AMIRROR:
Отражение WCS через отражение (перемена направления) указан-
ной гео-оси
Значение:
выбирается свободно (здесь: "0")
Граничные условия
• Фрейм-операторы нужно программировать в отдельном кадре ЧПУ.
• Фрейм-операторы могут использоваться по отдельности или произвольно
комбинироваться друг с другом.
Программирование ЧПУ
318
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.12 Трансформации координат (фреймы)
• Фрейм-операторы выполняются в запрограммированной последовательности.
• Аддитивные операторы часто используются в подпрограммах. Определенные в
главной программе базовые операторы сохраняются после завершения
подпрограммы, если подпрограмма была запрограммирована с атрибутом SAVE.
3.12.3
программируемое смещение нулевой точки (TRANS, ATRANS)
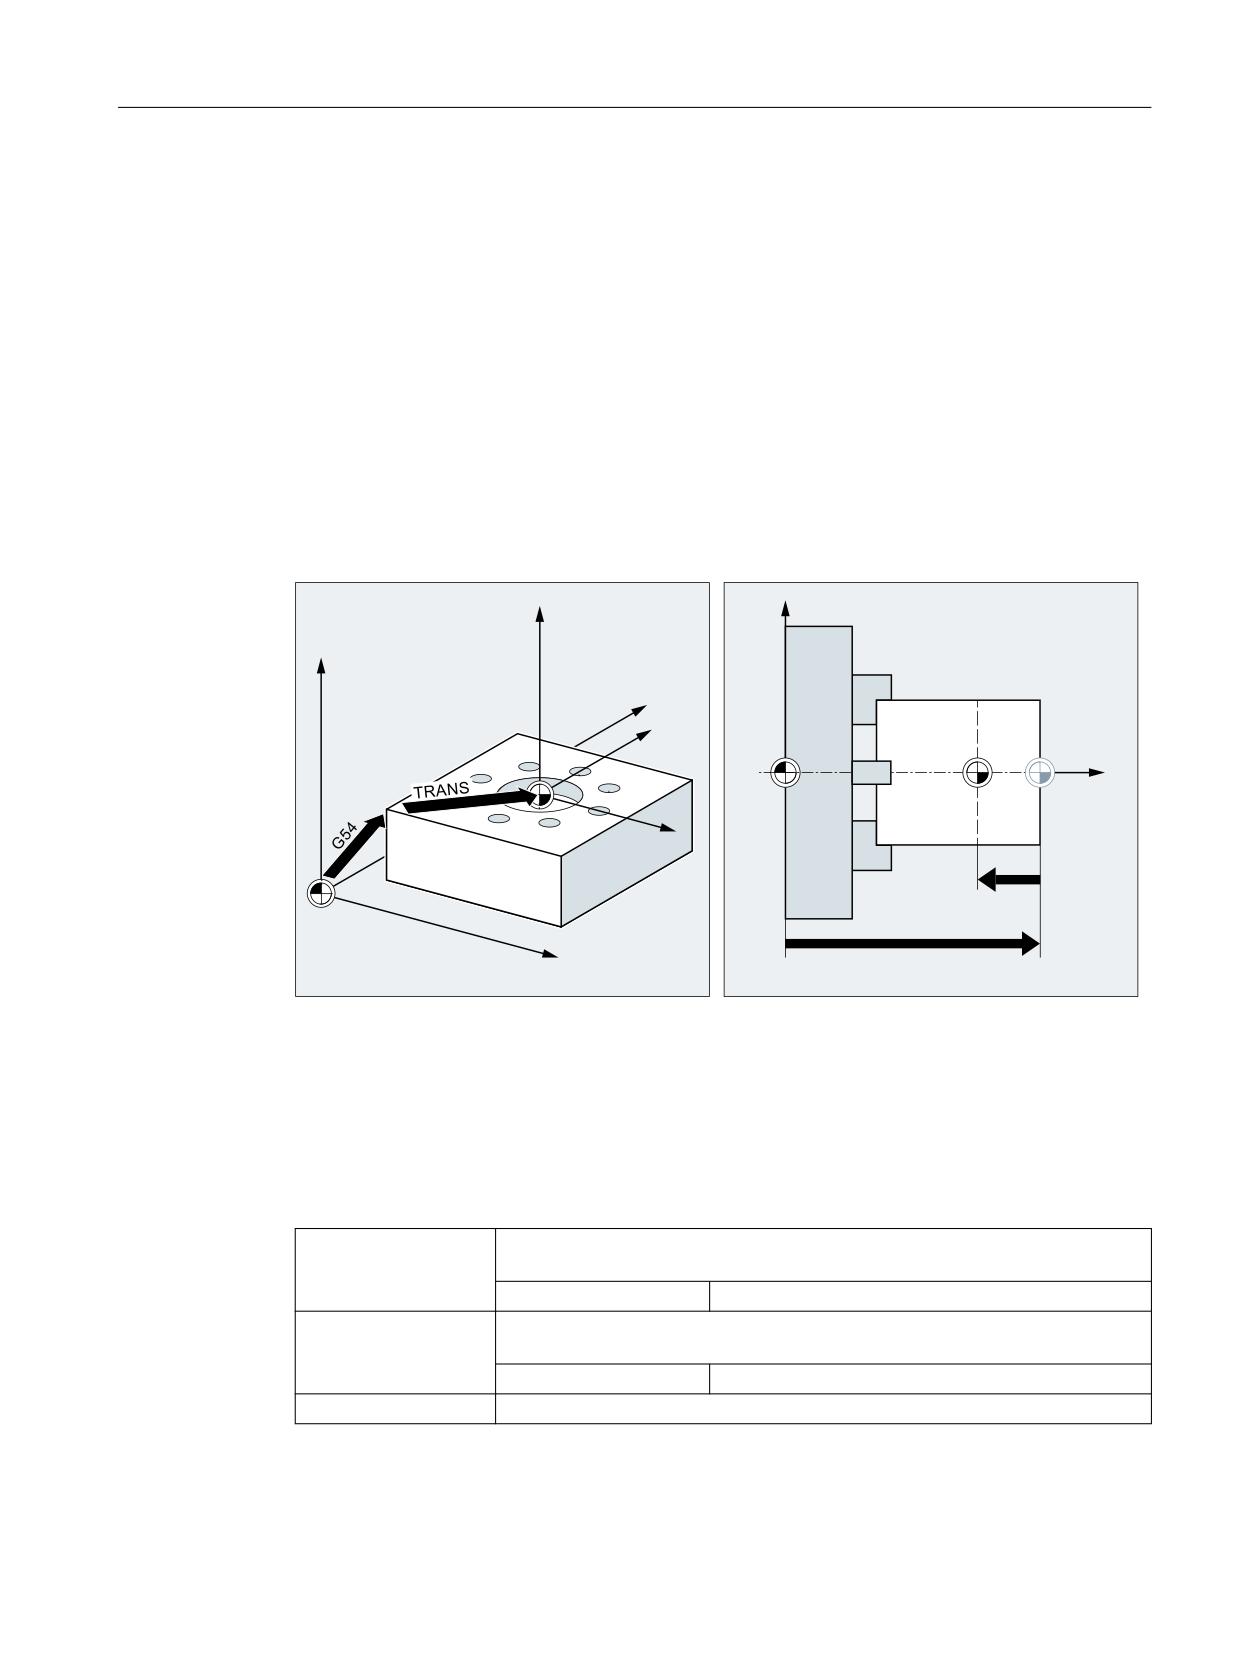
С помощью команды TRANS выполняется абсолютное смещение WCS от системы ENS,
созданной через настраиваемое смещение нулевой точки (G54 ... G57, G505 ... G599).
С помощью команды ATRANS выполняется аддитивное смещение WCS, созданной через
TRANS.
Фрезерование:
Токарная обработка:
=
;
=0
<0
<
=
0
:
:
;
75$16
;0
*
Синтаксис
TRANS X… Y… Z…
ATRANS X… Y… Z…
Объяснение
TRANS:
Абсолютное смещение WCS от нулевой точки детали (ENS), установленной
через настраиваемое смещение нулевой точки (G54 ... G57, G505 ... G599)
Автономно в кадре:
да
ATRANS:
Аддитивное смещение нулевой точки WCS от нулевой точки детали, уста-
новленной через TRANS
Автономно в кадре:
да
X... Y... Z... :
Значения смещения в направлении указанных гео-осей
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
319
Основная информация
3.12 Трансформации координат (фреймы)
Примеры
Пример 1: Фрезерная обработка
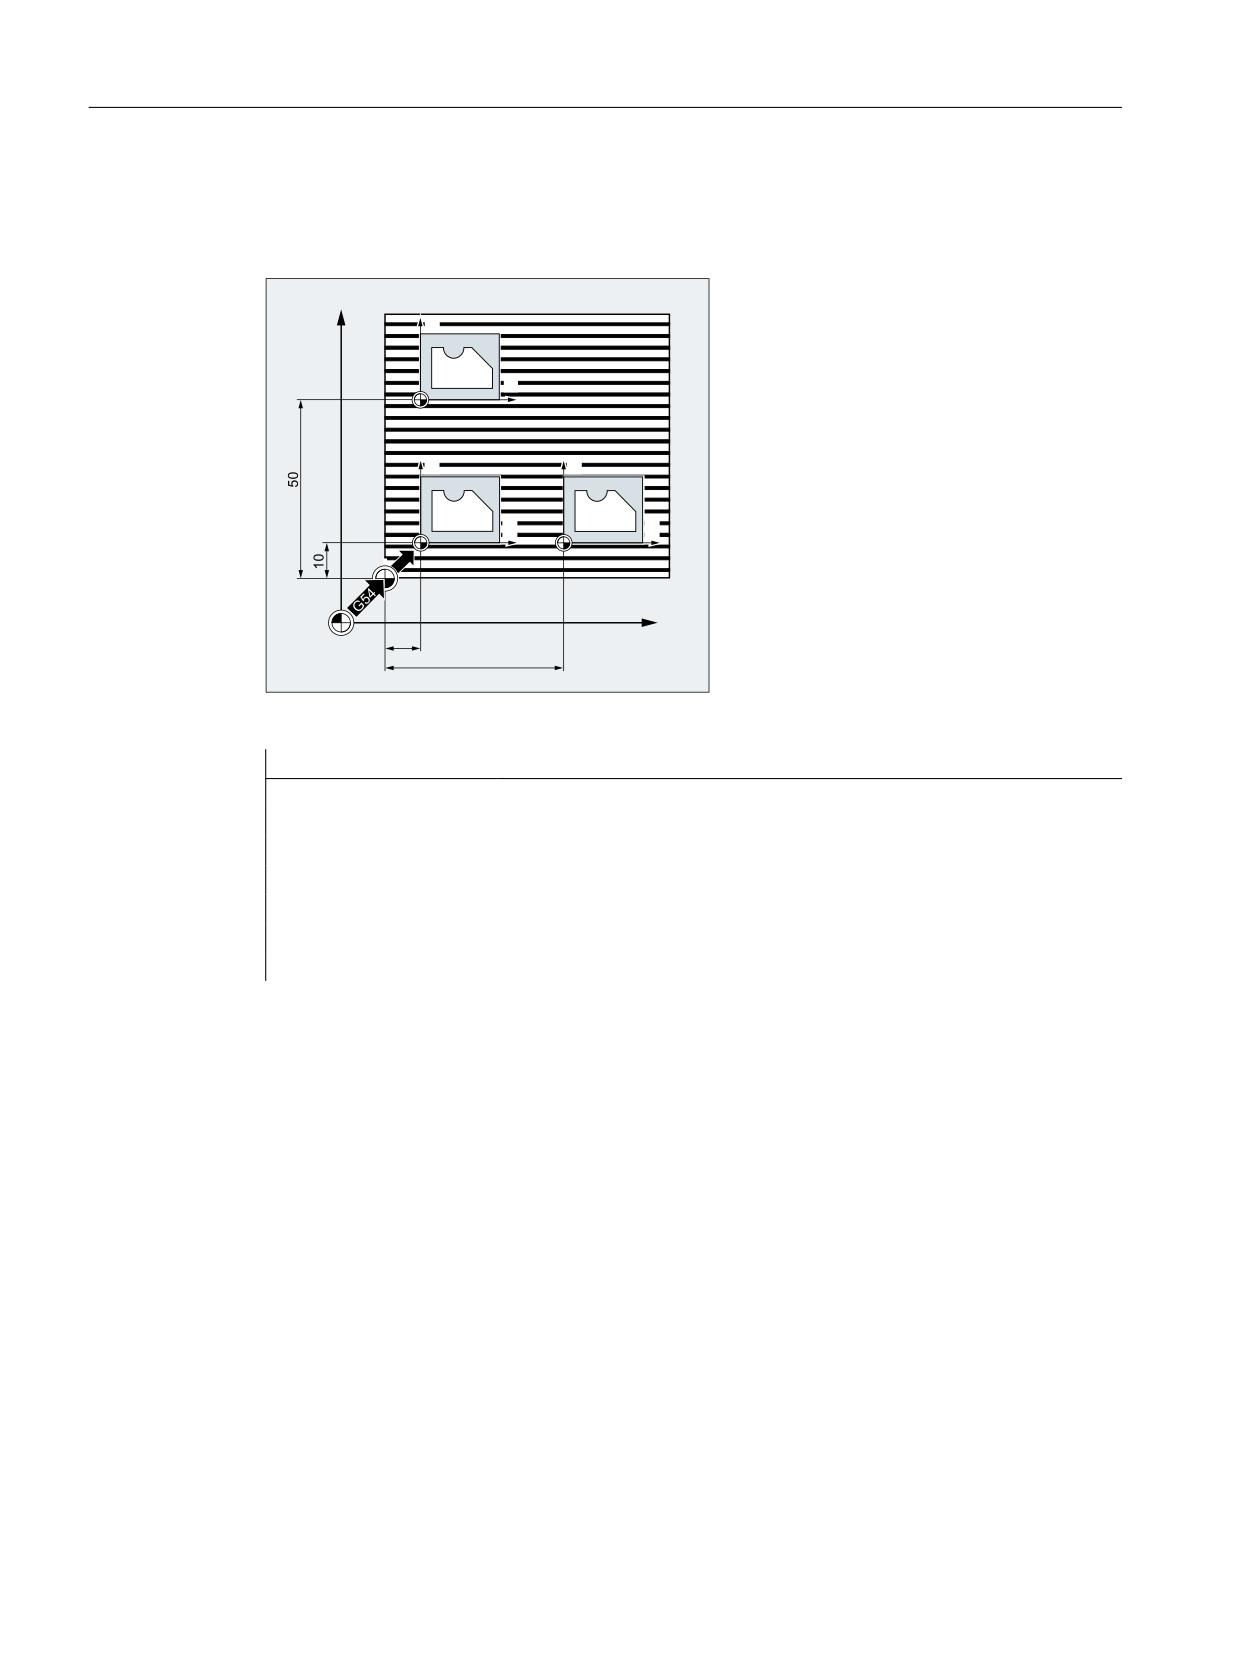
У этой детали показанные формы
<0
встречаются несколько раз в од-
<
ной программе.
Последовательность обработки
;
для этой формы зафиксирована в
подпрограмме.
Через смещение нулевой точки ус-
<
<
танавливаются соответствующие
требуемые нулевые точки детали
;
;
и после вызывается подпрограм-
ма.
;0
Программный код
Комментарий
N10 G1 G54
; Рабочая плоскость X/Y, нулевая точка детали
N20 G0 X0 Y0 Z2
; движение к стартовой точке
N30 TRANS X10 Y10
; Абсолютное смещение
N40 L10
; Вызов подпрограммы
N50 TRANS X50 Y10
; Абсолютное смещение
N60 L10
; Вызов подпрограммы
N70 M30
; конец программы
Программирование ЧПУ
320
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.12 Трансформации координат (фреймы)
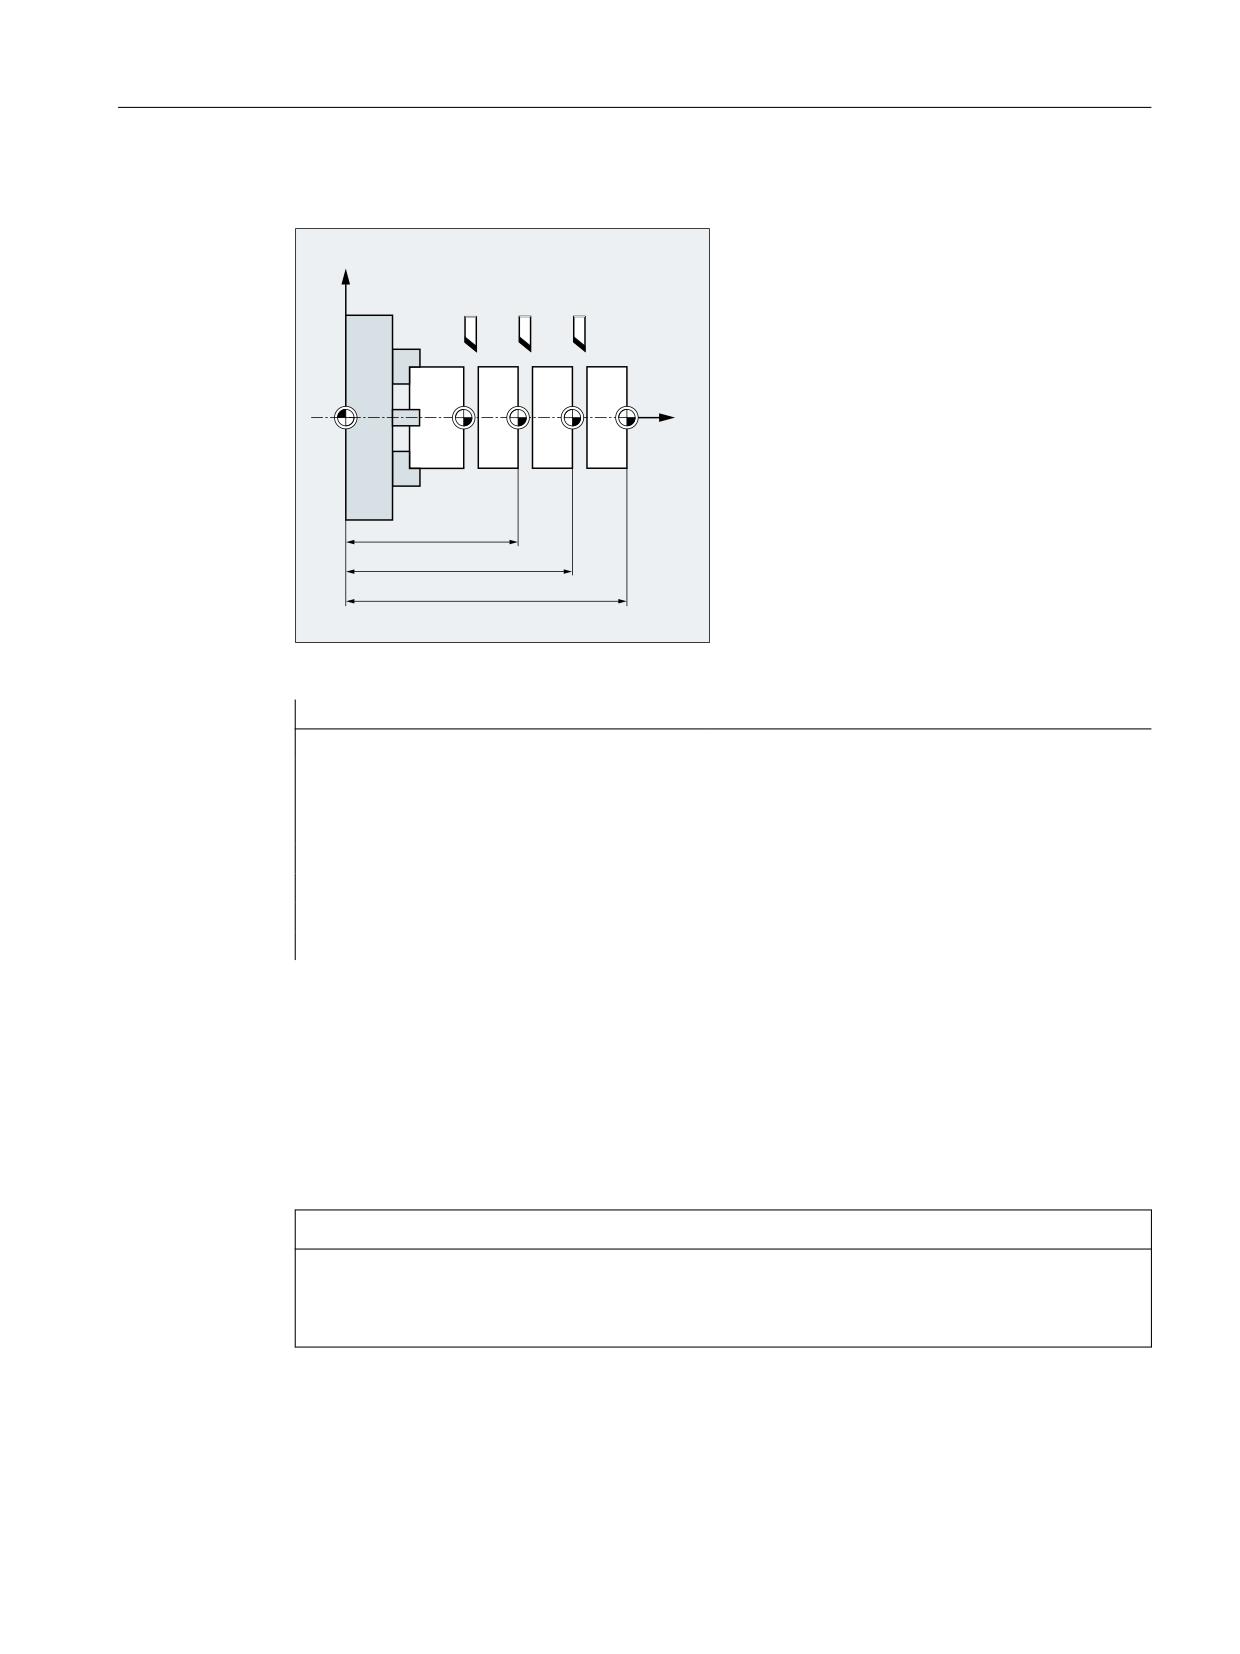
Пример 2: Токарная обработка
;
=
0
:
Программный код
Комментарий
N10 TRANS X0 Z150
; Абсолютное смещение
N15 L20
; Вызов подпрограммы
N20 TRANS X0 Z140 (или ATRANS Z-10)
; Абсолютное смещение
N25 L20
; Вызов подпрограммы
N30 TRANS X0 Z130 (или ATRANS Z-10)
; Абсолютное смещение
N35 L20
; Вызов подпрограммы
Дополнительная информация
TRANS X... Y... Z...
Смещение нулевой точки на запрограммированные в соответствующих указанных
осевых направлениях (траекторные, синхронные и позиционирующие оси) значения
смещения. Исходной точкой служит последнее указанное устанавливаемое смещение
нулевой точки (G54 ... G57, G505 ... G599).
ВНИМАНИЕ
Не исходный фрейм
Команда TRANS сбрасывает все фрейм-компоненты установленного до этого
программируемого фрейма.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
321
Основная информация
3.12 Трансформации координат (фреймы)
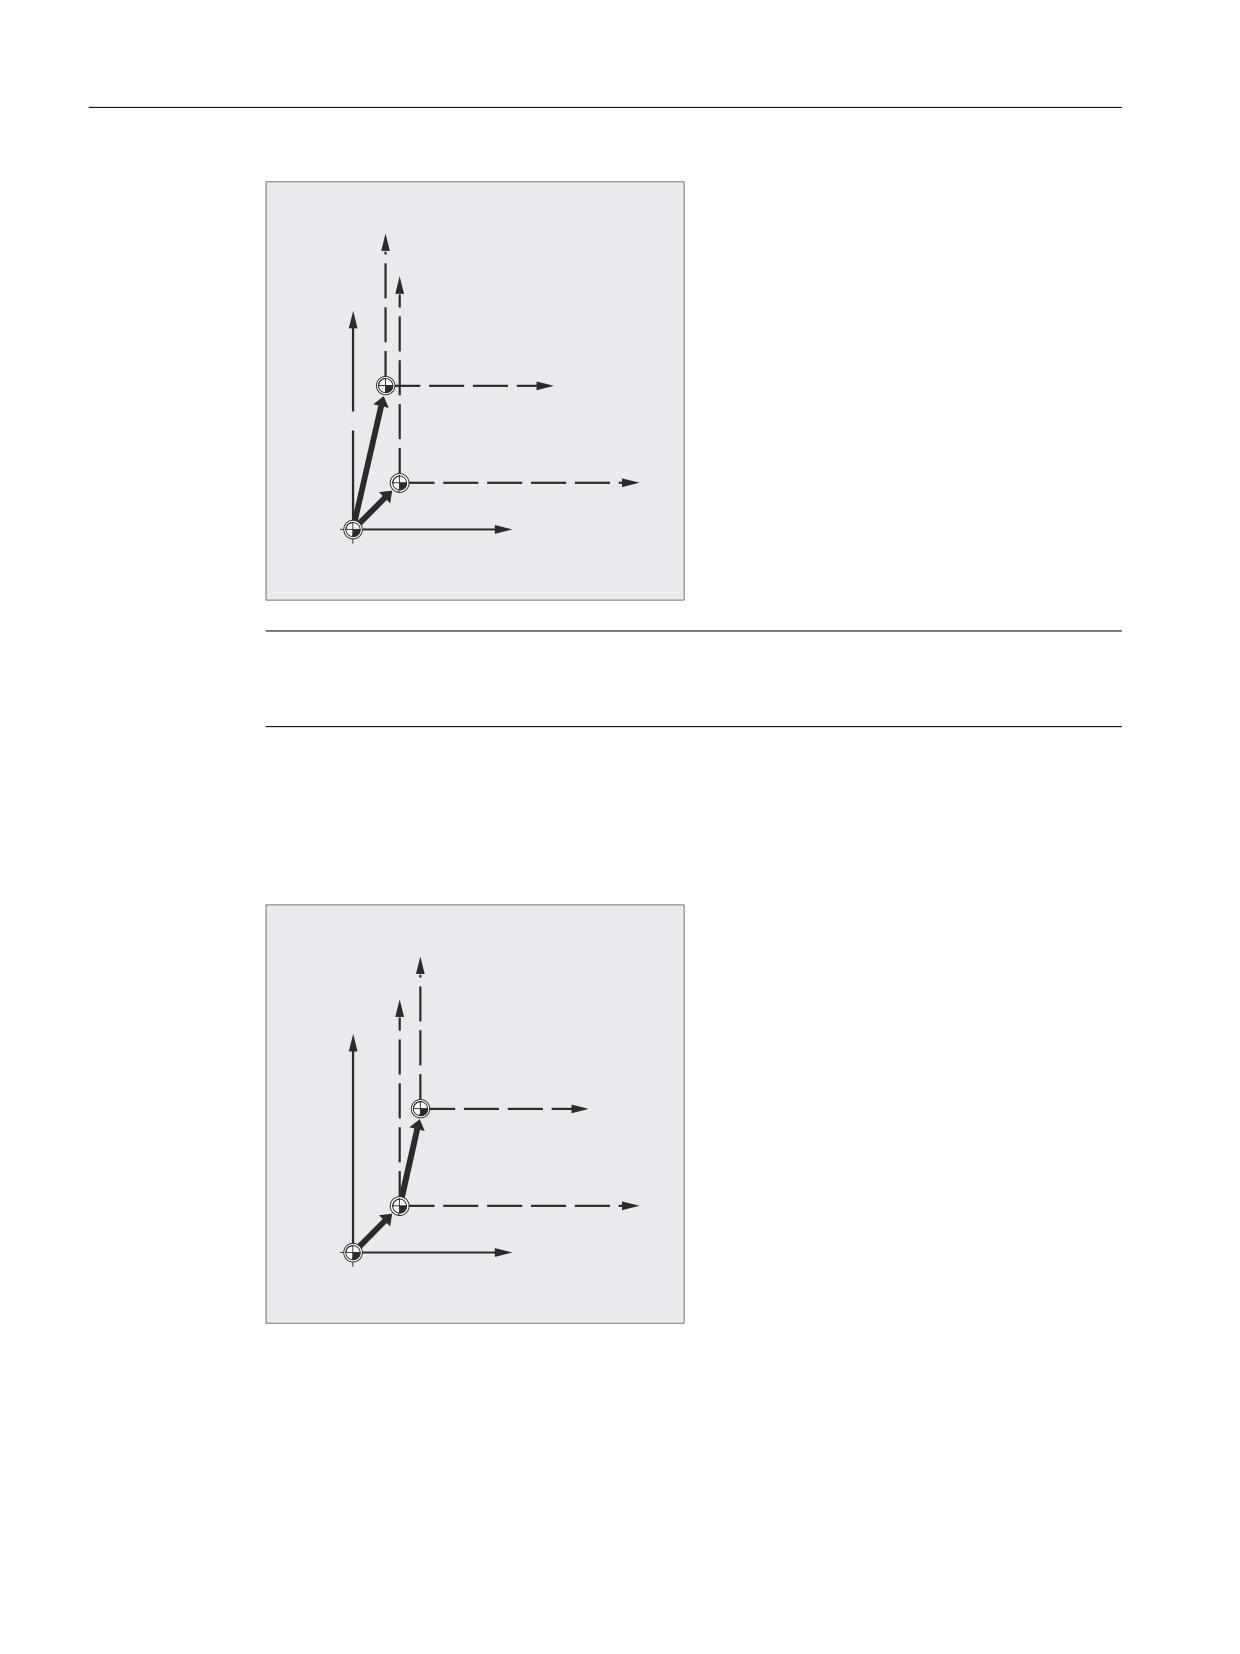
TRANS
TRANS
Примечание
Смещение, надстраиваемое на уже существующие фреймы, должно быть
запрограммировано с ATRANS.
ATRANS X... Y... Z...
Смещение нулевой точки на запрограммированные в соответствующих указанных
осевых направлениях значения смещения. Исходной точкой служит актуальная
установленная или последняя запрограммированная нулевая точка.
ATRANS
TRANS
Программирование ЧПУ
322
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.12 Трансформации координат (фреймы)
3.12.4
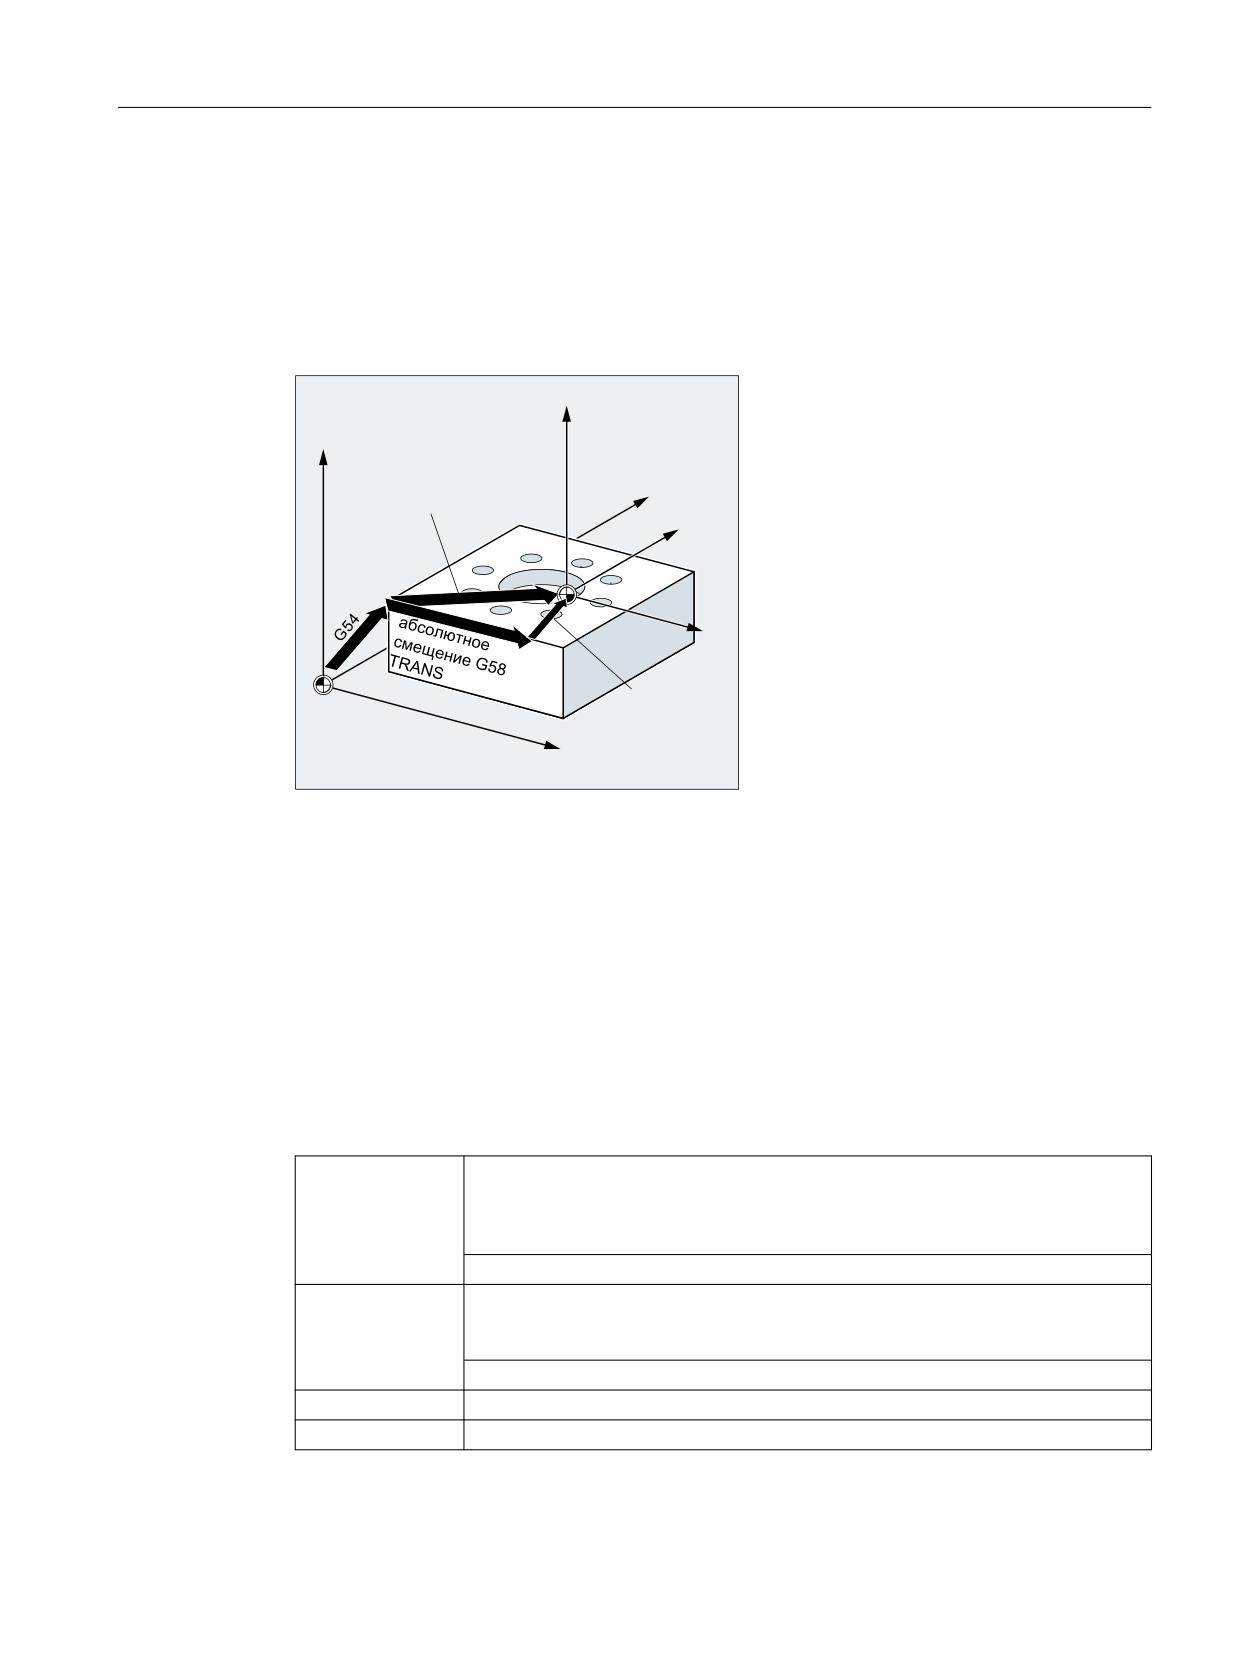
Программируемое смещение нулевой точки (G58, G59)
С помощью функций G58 и G59 может быть осуществлено осевое замещение
долей программируемого смещения нулевой точки (TRANS/ATRANS) (Страница 319):
• G58: абсолютная доля смещения (грубое смещение)
• G59: аддитивная доля смещения (точное смещение)
=
=0
<0
̸͓͔͌͌͠͏͌
<
;
͇͋͋͏͙͏͉͔͕͌
͓͔͌͌͘͠͏͌ *
$75$16
;0
Условия
Функции G58 и G59 могут использоваться только при сконфигурированном точном
смещении (MD24000 $MC_FRAME_ADD_COMPONENTS = 1).
Синтаксис
G58 <ось_1><значение_1> ... <ось_3><значение_3>
G59 <ось_1><значение_1> ... <ось_3><значение_3>
Объяснение
G58:
G58 заменяет абсолютную долю смещения программируемого смещения
нулевой точки для указанной оси, аддитивно запрограммированное смеще-
ние сохраняется. Исходной точкой служит последнее настраиваемое смеще-
ние нулевой точки (G54 ... G57, G505 ... G599).
Автономно в кадре: да
G59:
G59 заменяет аддитивную долю смещения программируемого смещения ну-
левой точки для указанной оси, абсолютно запрограммированное смещение
сохраняется.
Автономно в кадре: да
<ось_n>:
Геометрическая ось в канале
<значение_n>:
Значения смещения в направлении указанных геометрических осей
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
323
Основная информация
3.12 Трансформации координат (фреймы)
Пример
Программный код
Комментарий
N50 TRANS X10 Y10 Z10
; Абсолютная доля смещения X10 Y10 Z10
N60 ATRANS X5 Y5
; Аддитивная доля смещения X5 Y5
→ Общее смещение: X15 Y15 Z10
N70 G58 X20
; абсолютная доля смещения X20
→ Общее смещение X25 Y15 Z10
N80 G59 X10 Y10
; Аддитивная доля смещения X10 Y10
→ Общее смещение X30 Y20 Z10
Дополнительная информация
Абсолютная доля смещения (грубое смещение) изменяется через следующие команды:
• TRANS
• G58
• CTRANS
• CFINE
• $P_PFRAME[x,TR]
Аддитивная доля смещения (точное смещение) изменяется через следующие команды:
• ATRANS
• G59
• CTRANS
• CFINE
• $P_PFRAME[X,FI]
Примеры
Команда
Грубое смещение VC
Точное смещение VF
TRANS X10
VC = 10
Без изменений
G58 X10
VC = 10
Без изменений
$P_PFRAME[X,TR] = 10
VC = 10
Без изменений
ATRANS X10
Без изменений
VF = VF + 10
G59 X10
Без изменений
VF = 10
$P_PFRAME[X,FI] = 10
Без изменений
VF = 10
CTRANS(X,10)
VC = 10
VF = 0
CTRANS()
VC = 0
VF = 0
CFINE(X,10)
VC = 0
VF = 10
Программирование ЧПУ
324
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.12 Трансформации координат (фреймы)
3.12.5
Программируемое вращение (ROT, AROT, RPL)
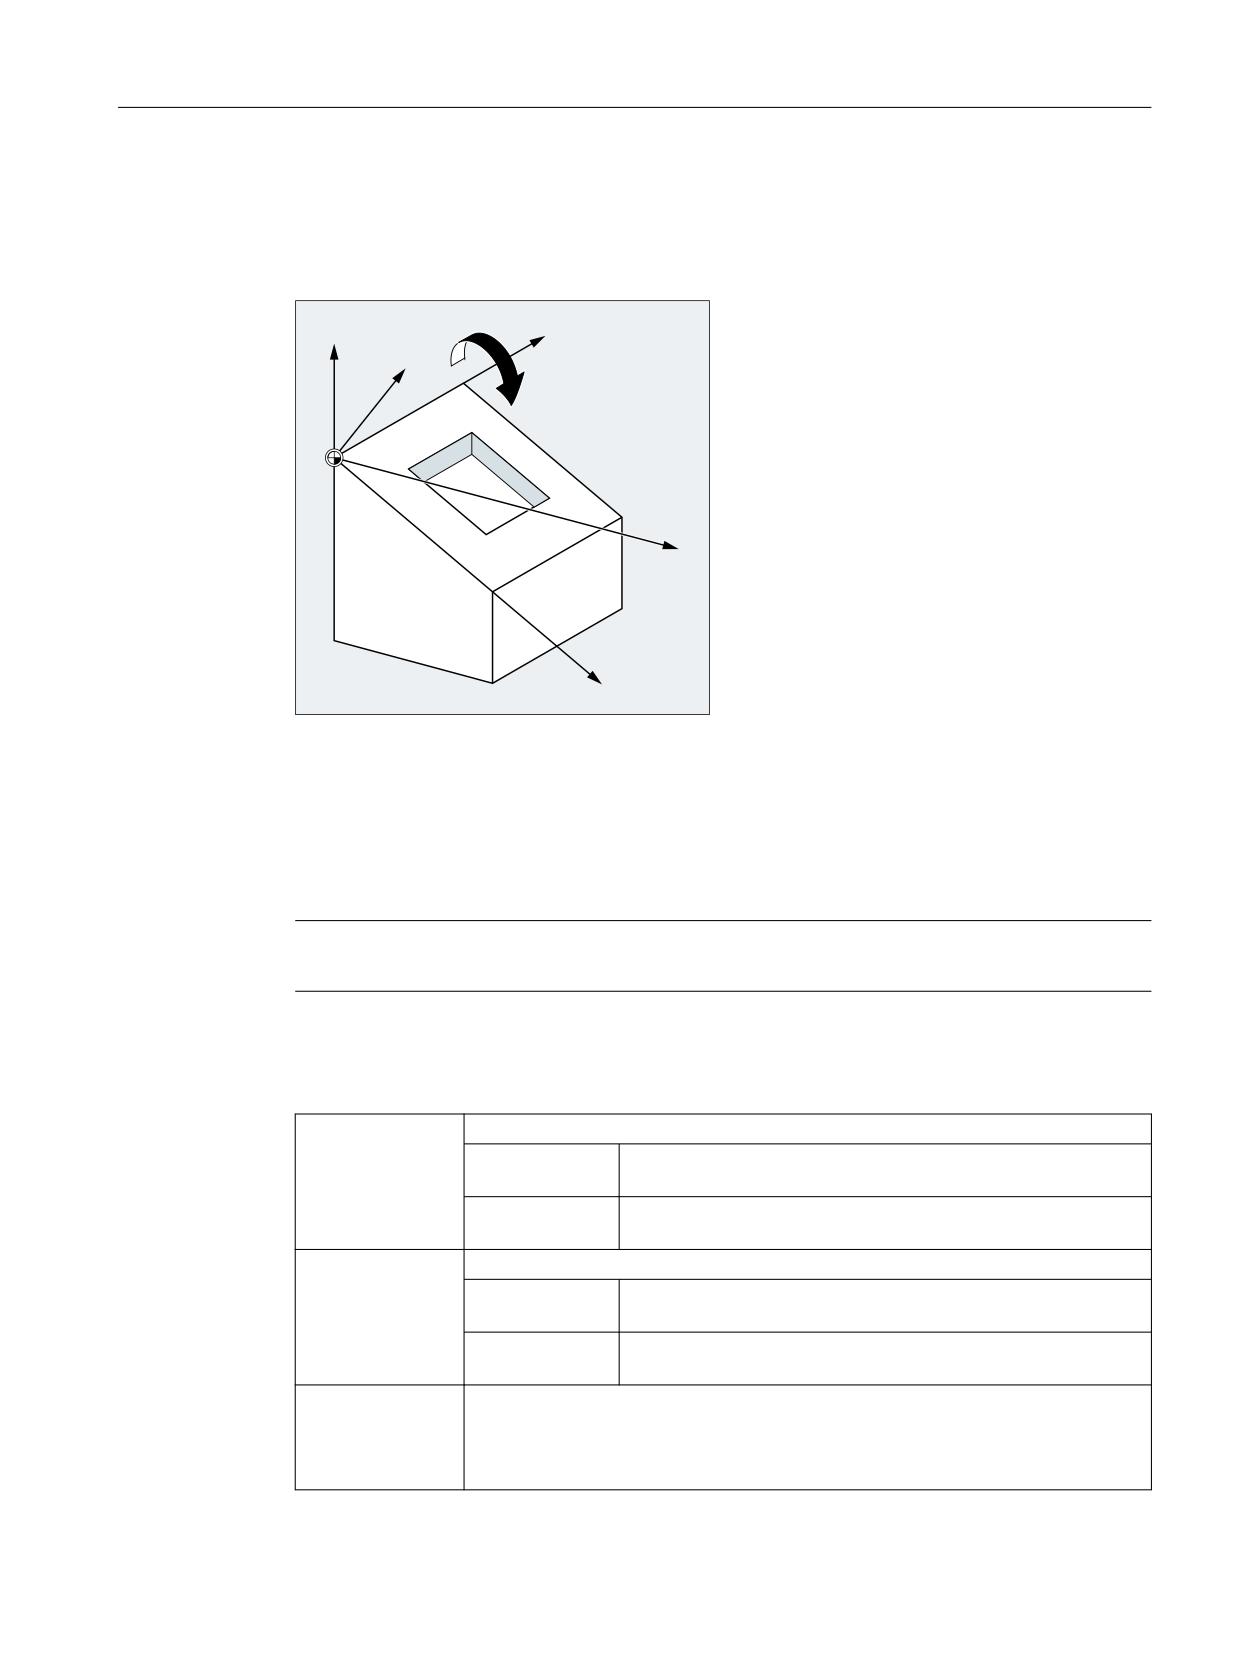
С помощью команд ROT / AROT возможен поворот системы координат детали в
пространстве. Команды относятся только к программируемому фрейму $P_PFRAME.
<
<
=
=
;
;
Синтаксис
ROT <1-я гео-ось><угол> <2-я гео-ось><угол> <3-я гео-ось><угол>
ROT RPL=<угол>
AROT <1-я гео-ось><угол> <2-я гео-ось><угол> <3-я гео-ось><угол>
AROT RPL=<угол>
Примечание
Вращения системы координат детали выполняются через угол Эйлера.
Объяснение
ROT:
Абсолютное вращение
Исходный
Программируемый фрейм $P_PFRAME
фрейм:
Исходная точка:
Нулевая точка актуальной установленной с G54 ... G57,
G505 ... G599 системы координат детали
AROT:
Аддитивное вращение
Исходный
Программируемый фрейм $P_PFRAME
фрейм:
Исходная точка:
Нулевая точка актуальной установленной с G54 ... G57,
G505 ... G599 системы координат детали
<n-ная гео-ось>:
Идентификатор n-ной гео-оси, вокруг которой должен быть выполнен пово-
рот на указанный угол.
Для не запрограммированной гео-оси в качестве угла поворота не явно ус-
танавливается значение 0°.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
325
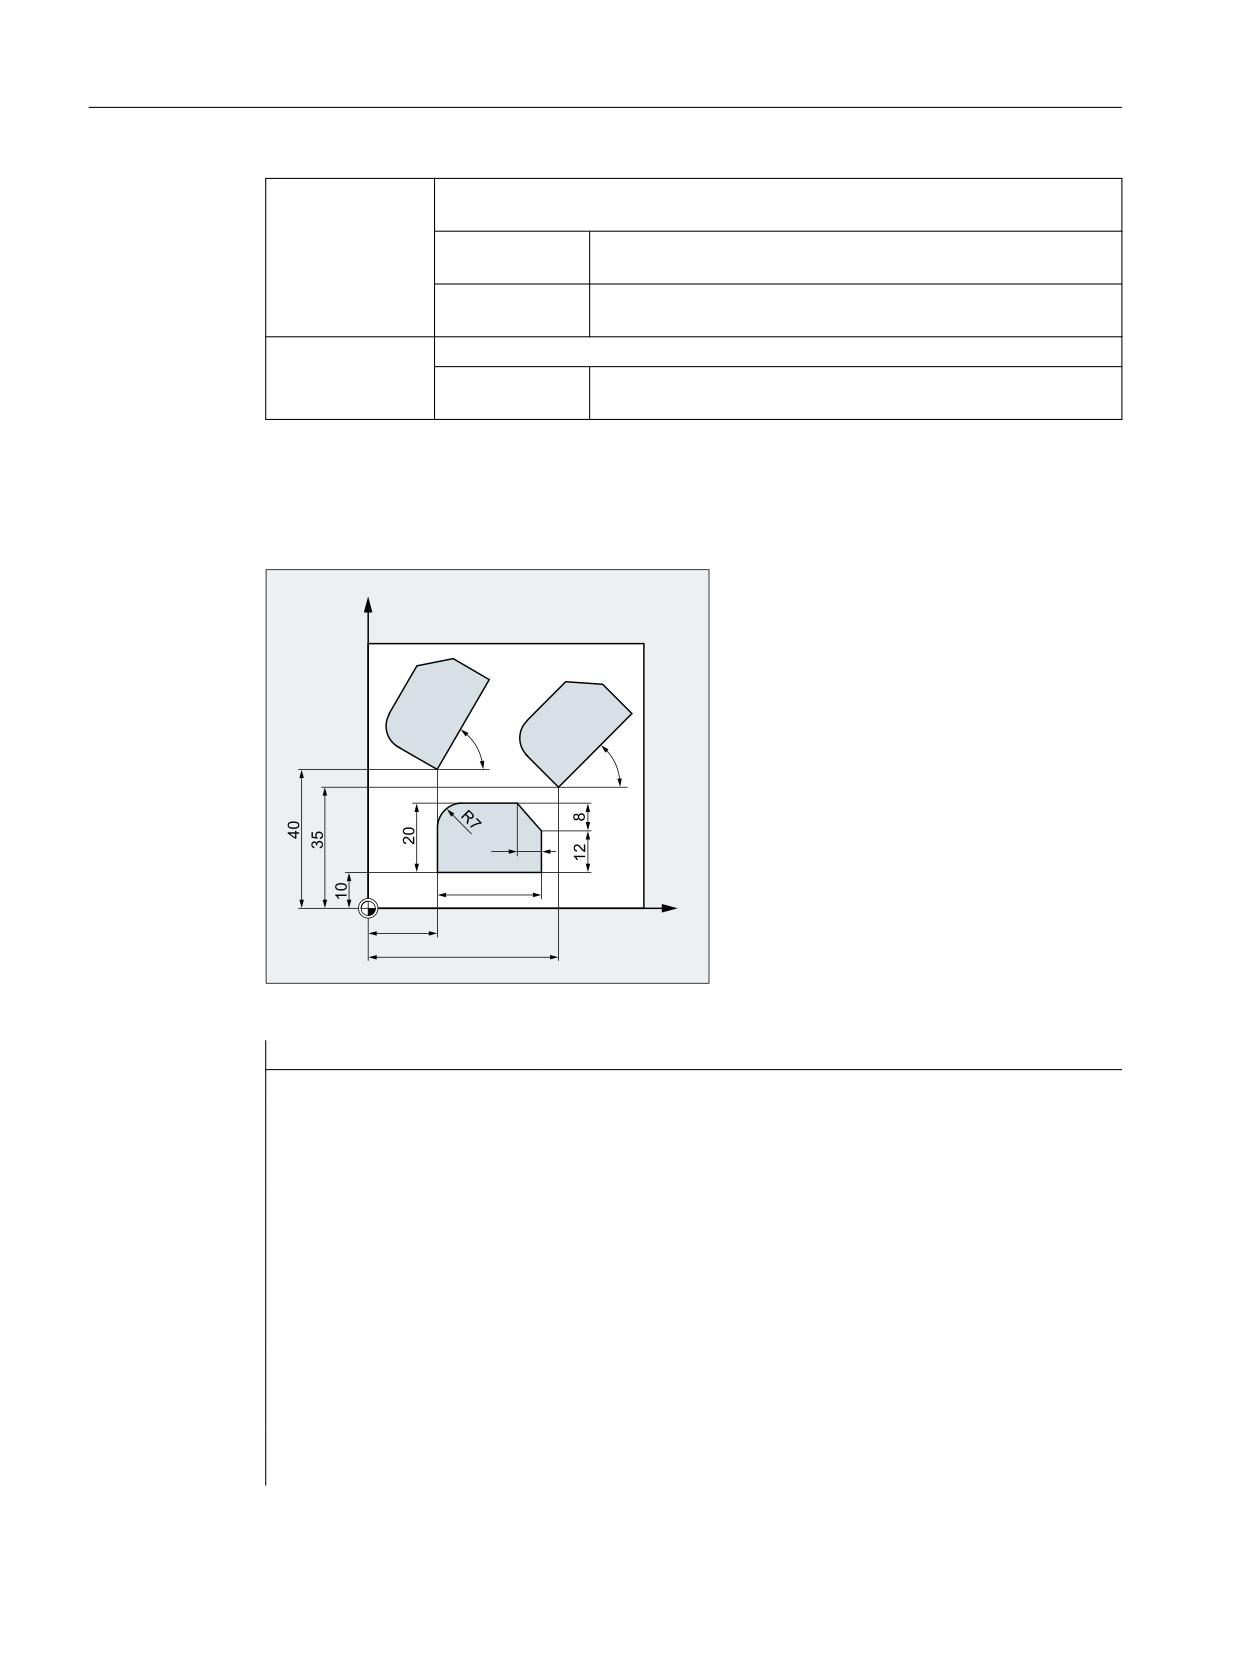
Основная информация
3.12 Трансформации координат (фреймы)
RPL:
Поворот вокруг расположенной вертикально к активной плоскости (G17,
G18, G19) гео-оси на указанный угол
Исходный
Программируемый фрейм $P_PFRAME
фрейм:
Исходная точка:
Нулевая точка актуальной установленной с G54 ... G57,
G505 ... G599 системы координат детали
<угол>
Указание угла в градусах
Диапазон зна-
-360° ≤ угол ≤ 360°
чений:
Примеры
Пример 1: Вращение в плоскости G17
У этой детали показанные формы
<
встречаются несколько раз в од-
ной программе. Дополнительно к
смещению нулевой точки должны
быть осуществлены вращения, так
как формы расположены не па-
раллельно осям.
r
r
;
Программный код
Комментарий
N10 G17 G54
; Рабочая плоскость X/Y, нулевая точка детали
N20 TRANS X20 Y10
; Абсолютное смещение
N30 L10
; Вызов подпрограммы
N40 TRANS X55 Y35
; Абсолютное смещение
N50 AROT RPL=45
; Аддитивный поворот вокруг расположенной вертикально к плоскости
G17
; оси Z на 45°
N60 L10
; Вызов подпрограммы
N70 TRANS X20 Y40
; Абсолютное смещение
; (сбрасывает все предыдущие смещения)
N80 AROT RPL=60
; Аддитивный поворот вокруг расположенной вертикально к плоскости
G17
; оси Z на 60°
N90 L10
; Вызов подпрограммы
N100 G0 X100 Y100
; Отвод
Программирование ЧПУ
326
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
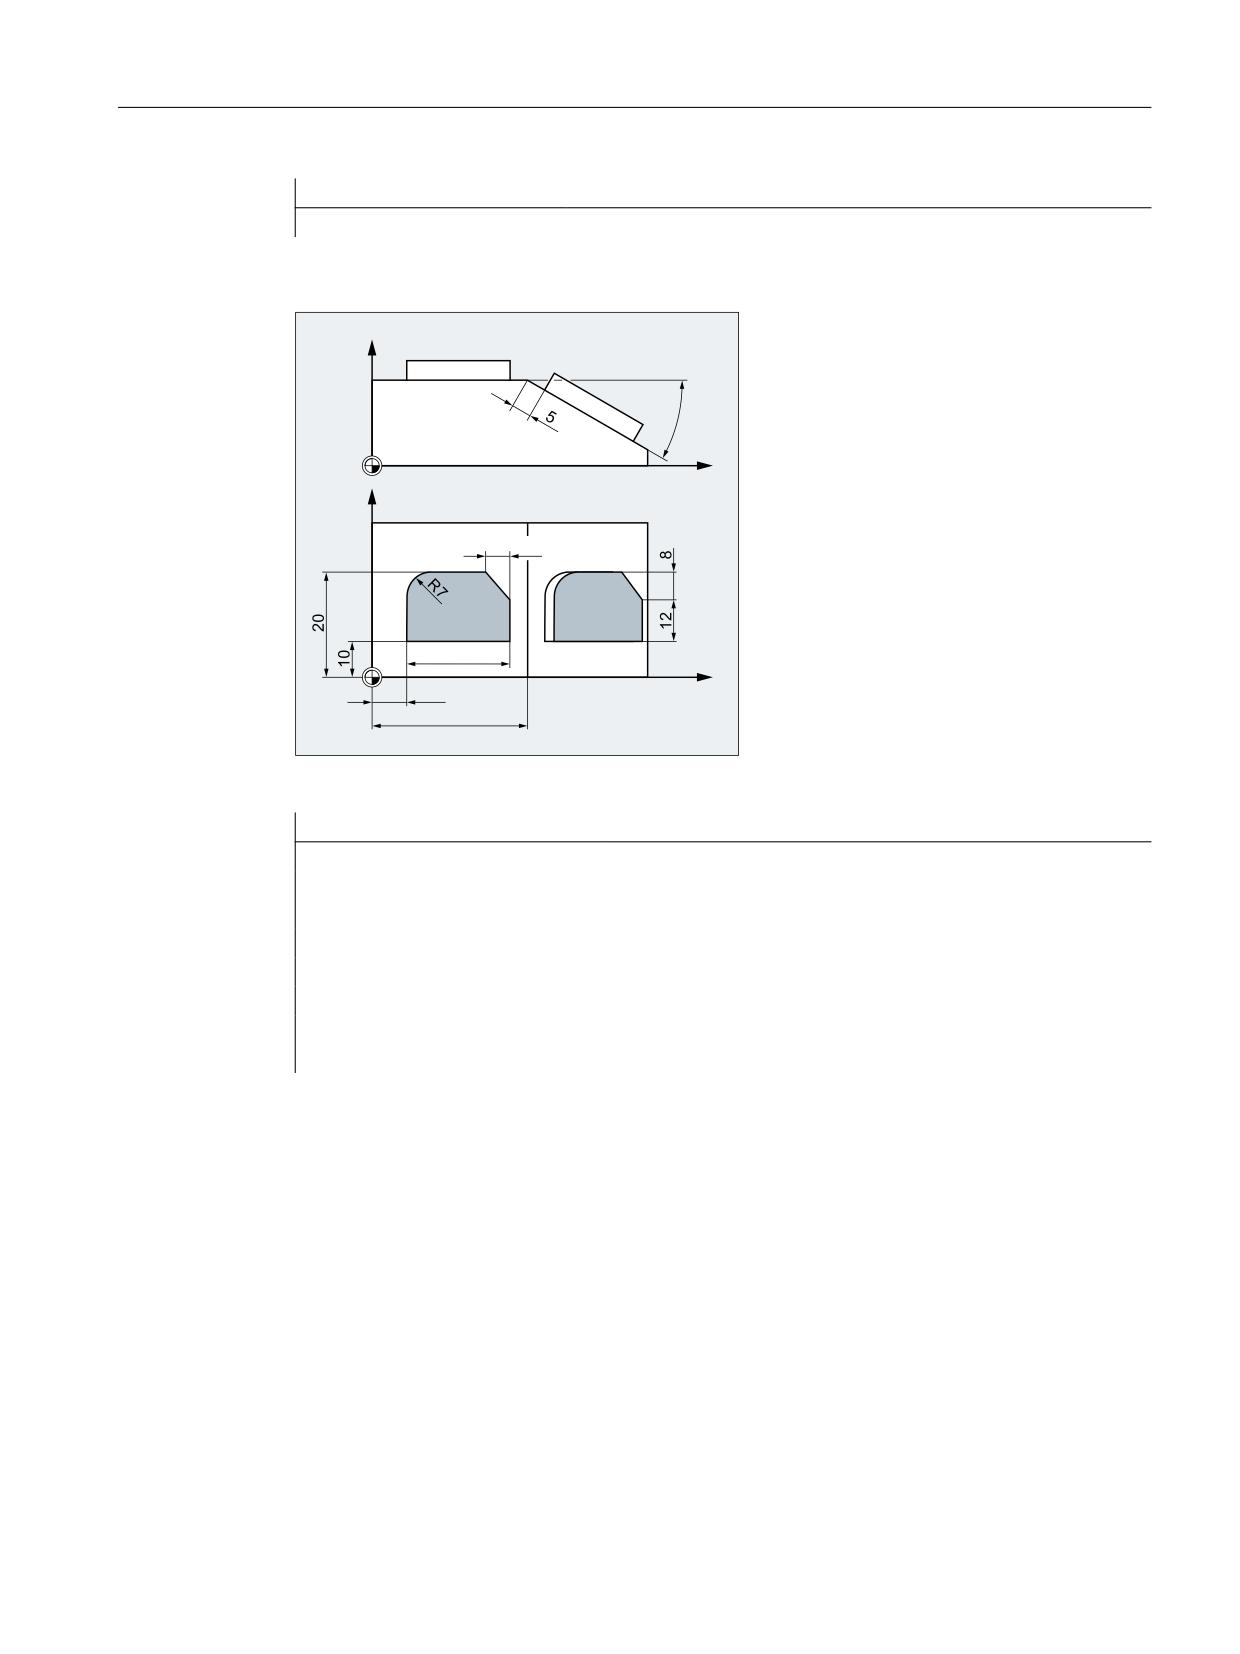
Основная информация
3.12 Трансформации координат (фреймы)
Программный код
Комментарий
N110 M30
; конец программы
Пример 2: Вращение в пространстве вокруг оси Y
В этом примере в одном зажиме
=
должны быть обработаны парал-
лельные осям и наклонные по-
верхности детали.
r
Условие:
;
Инструмент должен быть точно ус-
тановлен вертикально к наклон-
<
ной плоскости в повернутом
направлении Z.
;
Программный код
Комментарий
N10 G17 G54
; Рабочая плоскость X/Y, нулевая точка детали
N20 TRANS X10 Y10
; Абсолютное смещение
N30 L10
; Вызов подпрограммы
N40 ATRANS X35
; Аддитивное смещение
N50 AROT Y30
; Аддитивное вращение вокруг оси Y
N60 ATRANS X5
; Аддитивное смещение
N70 L10
; Вызов подпрограммы
N80 G0 X300 Y100 M30
; отвод, конец программы
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
327
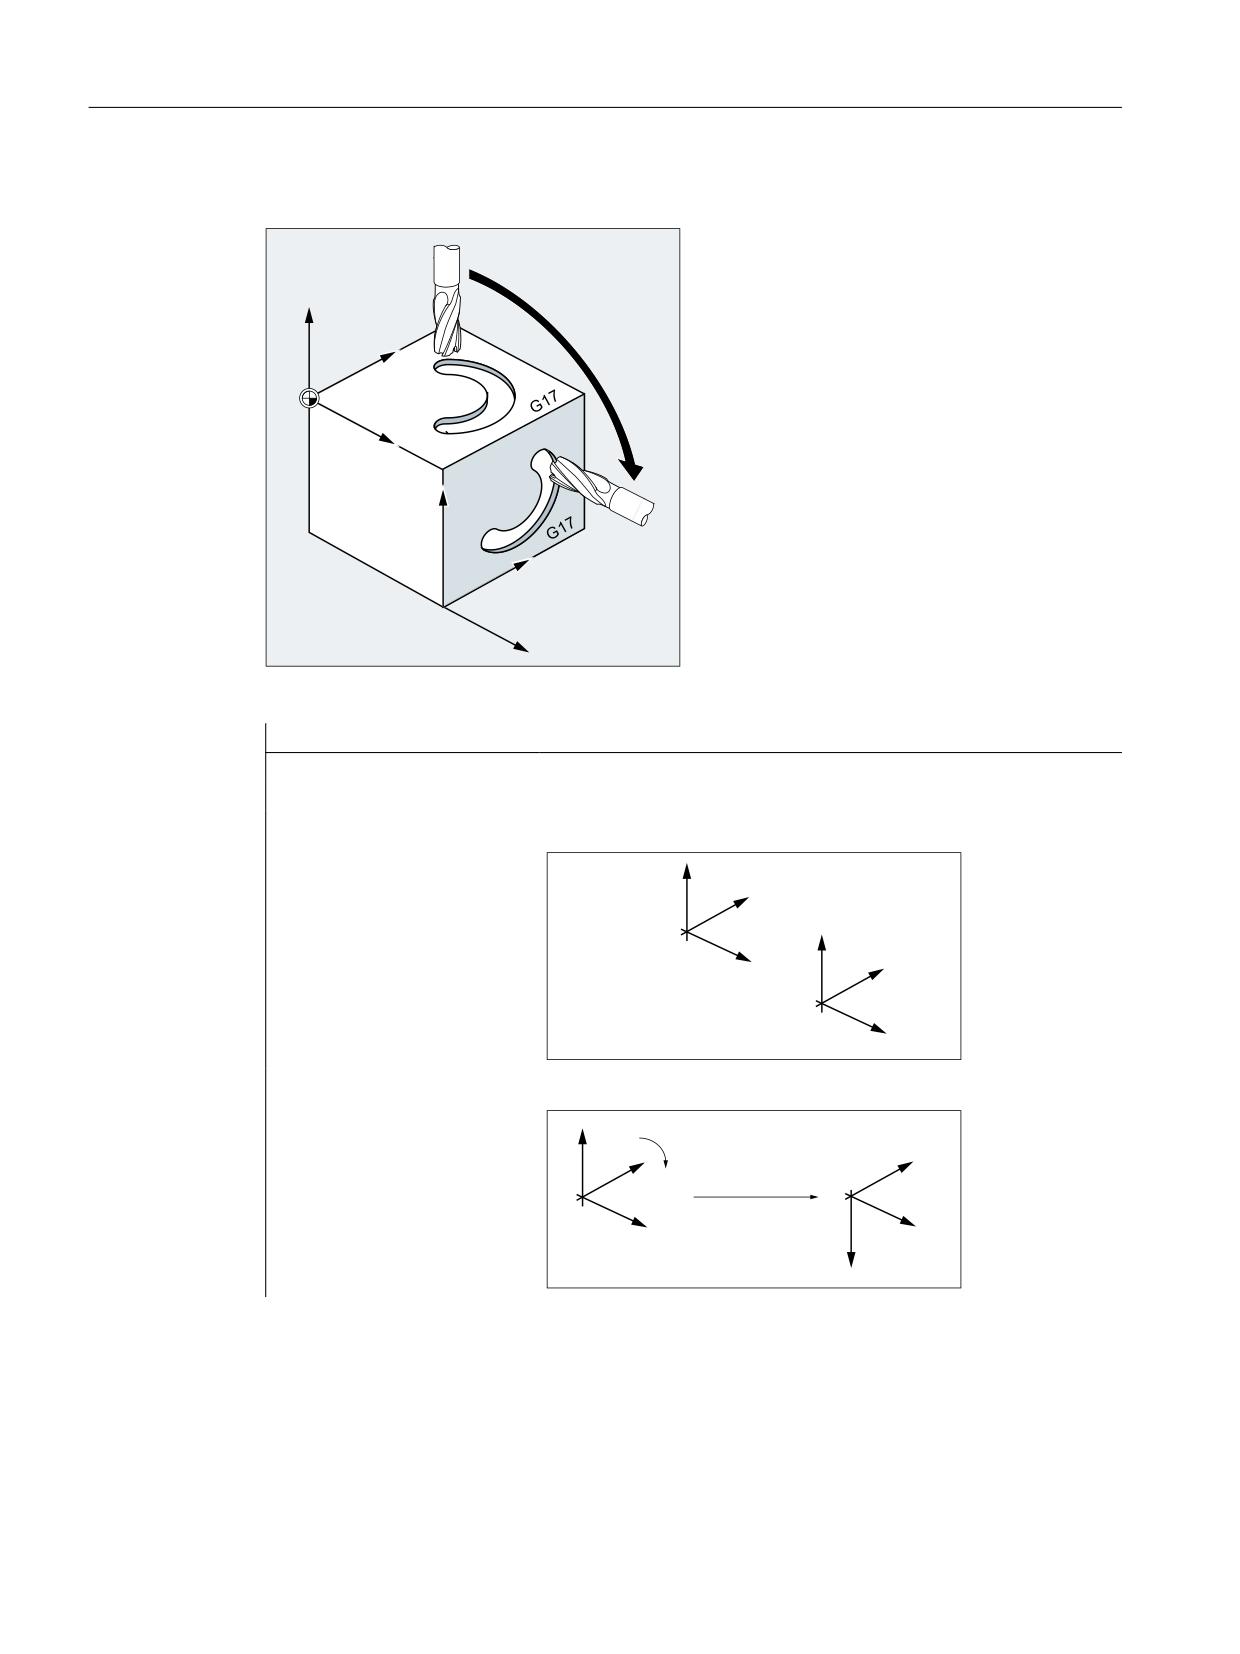
Основная информация
3.12 Трансформации координат (фреймы)
Пример 3: Многосторонняя обработка
В этом примере в двух расположенных вер-
тикально друг к другу поверхностях детали
через подпрограммы изготовляются иден-
=
тичные формы. В новой системе координат
<
на правой поверхности детали направле-
ние подачи, рабочая плоскость и нулевая
точка установлены как в верхней поверх-
ности. При этом дальше действуют необхо-
;
димые для выполнения подпрограммы ус-
ловия: рабочая плоскость G17, плоскость
<
координат X/Y, направление подачи Z.
;
=
Программный код
Комментарий
N10 G17 G54
; Рабочая плоскость X/Y, нулевая точка детали
N20 L10
; Вызов подпрограммы
N30 TRANS X100 Z-100
; Абсолютное смещение WCS
=
<
=
;
<
75$16 ;
=
;
N40 AROT Y90
; Аддитивный поворот WCS вокруг Y на 90°
=
<
<
$527 <
;
=
;
Программирование ЧПУ
328
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
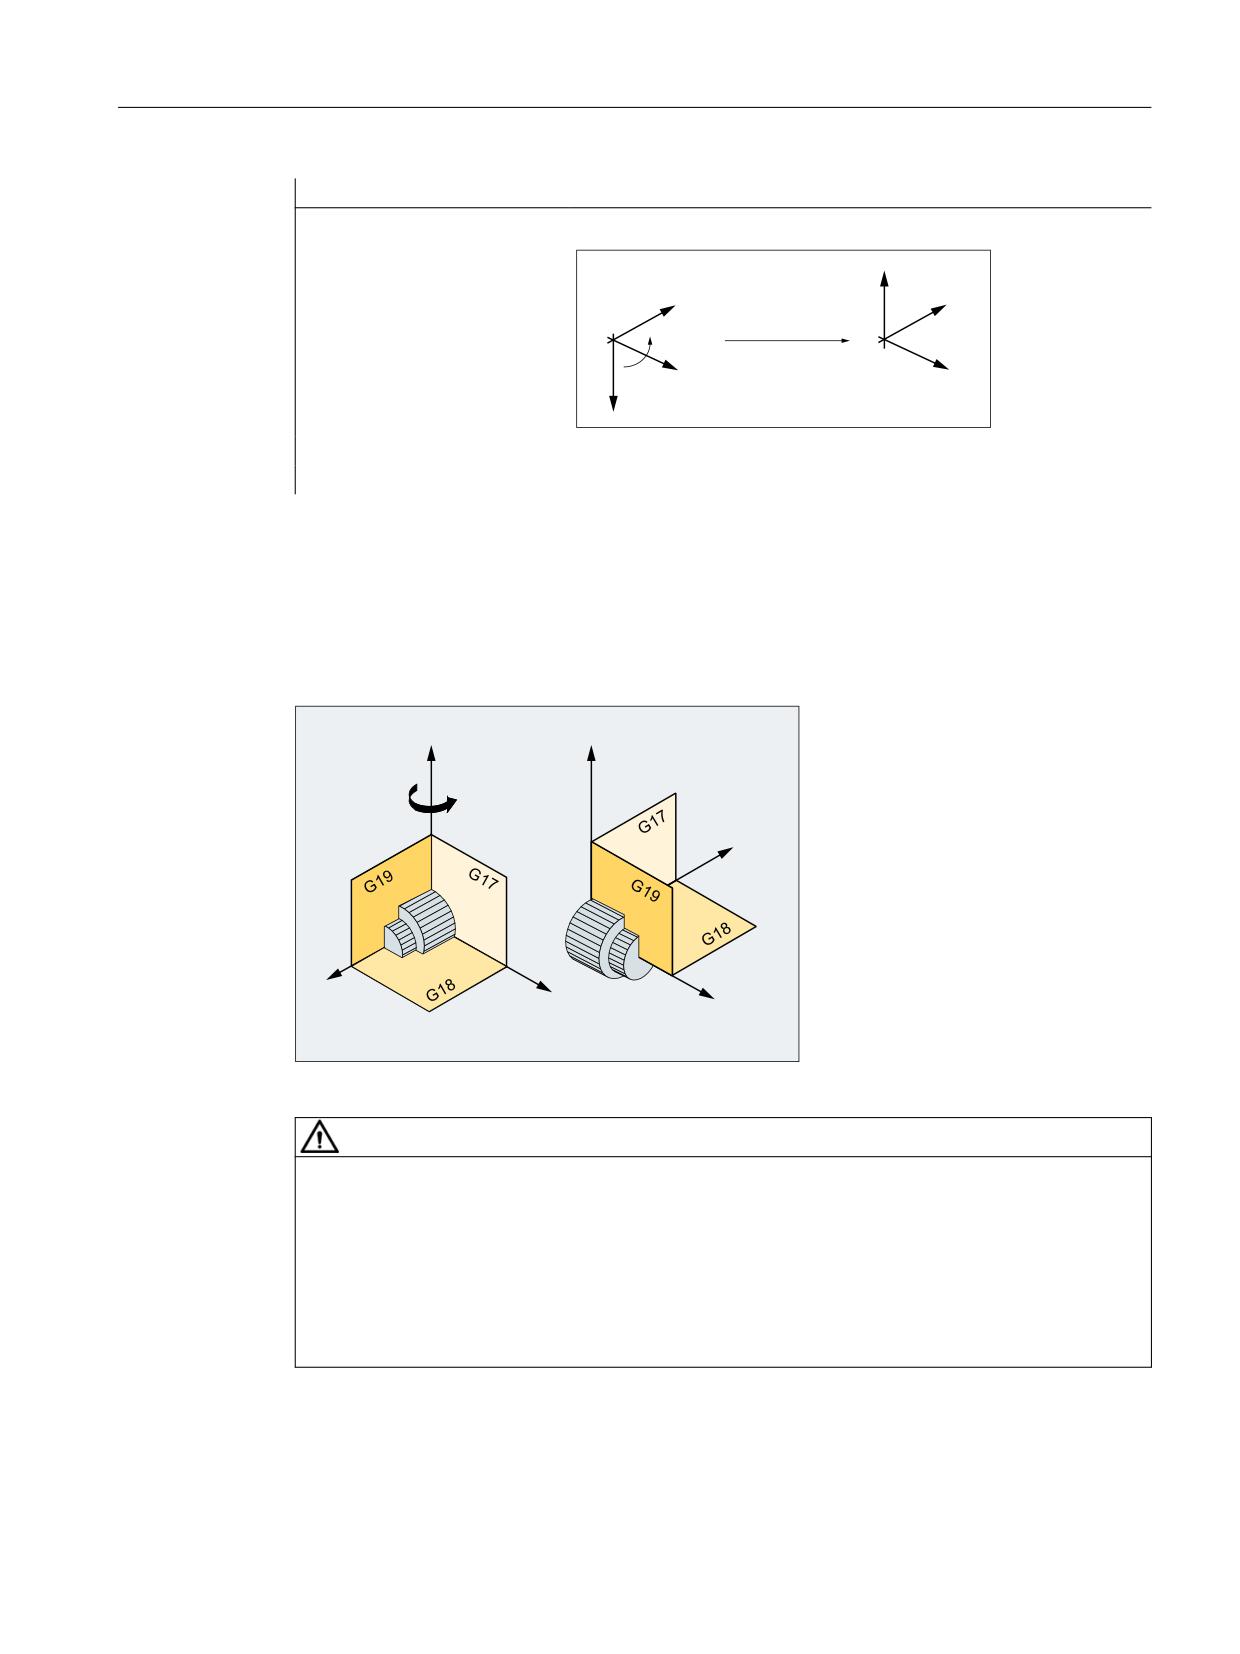
Основная информация
3.12 Трансформации координат (фреймы)
Программный код
Комментарий
N50 AROT Z90
; Аддитивный поворот WCS вокруг Z на 90°
<
<
;
$527 =
=
=
;
N60 L10
; Вызов подпрограммы
N70 G0 X300 Y100 M30
; отвод, конец программы
Дополнительная информация
Вращение в активной плоскости
При программировании с помощью RPL=… WCS поворачивается вокруг расположенной
вертикально к активной плоскости оси.
<
<
527
;
=
;
=
Рисунок 3-23
Вращение вокруг оси Y или в плоскости G18
ПРЕДУПРЕЖДЕНИЕ
Смена плоскостей
Если после вращения программируется смена плоскостей (G17, G18, G19), то текущие
углы поворота соответствующих осей сохраняются и действуют и в новой плоскости.
Поэтому настоятельно рекомендуется перед сменой плоскостей сбросить текущие углы
поворота на 0:
• N100 ROT X0 Y0 Z0 ; явное программирование угла
• N100 ROT ; не явное программирование угла
Абсолютное вращение с ROT X... Y... Z...
WCS поворачивается вокруг указанных осей на запрограммированный угол поворота.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
329
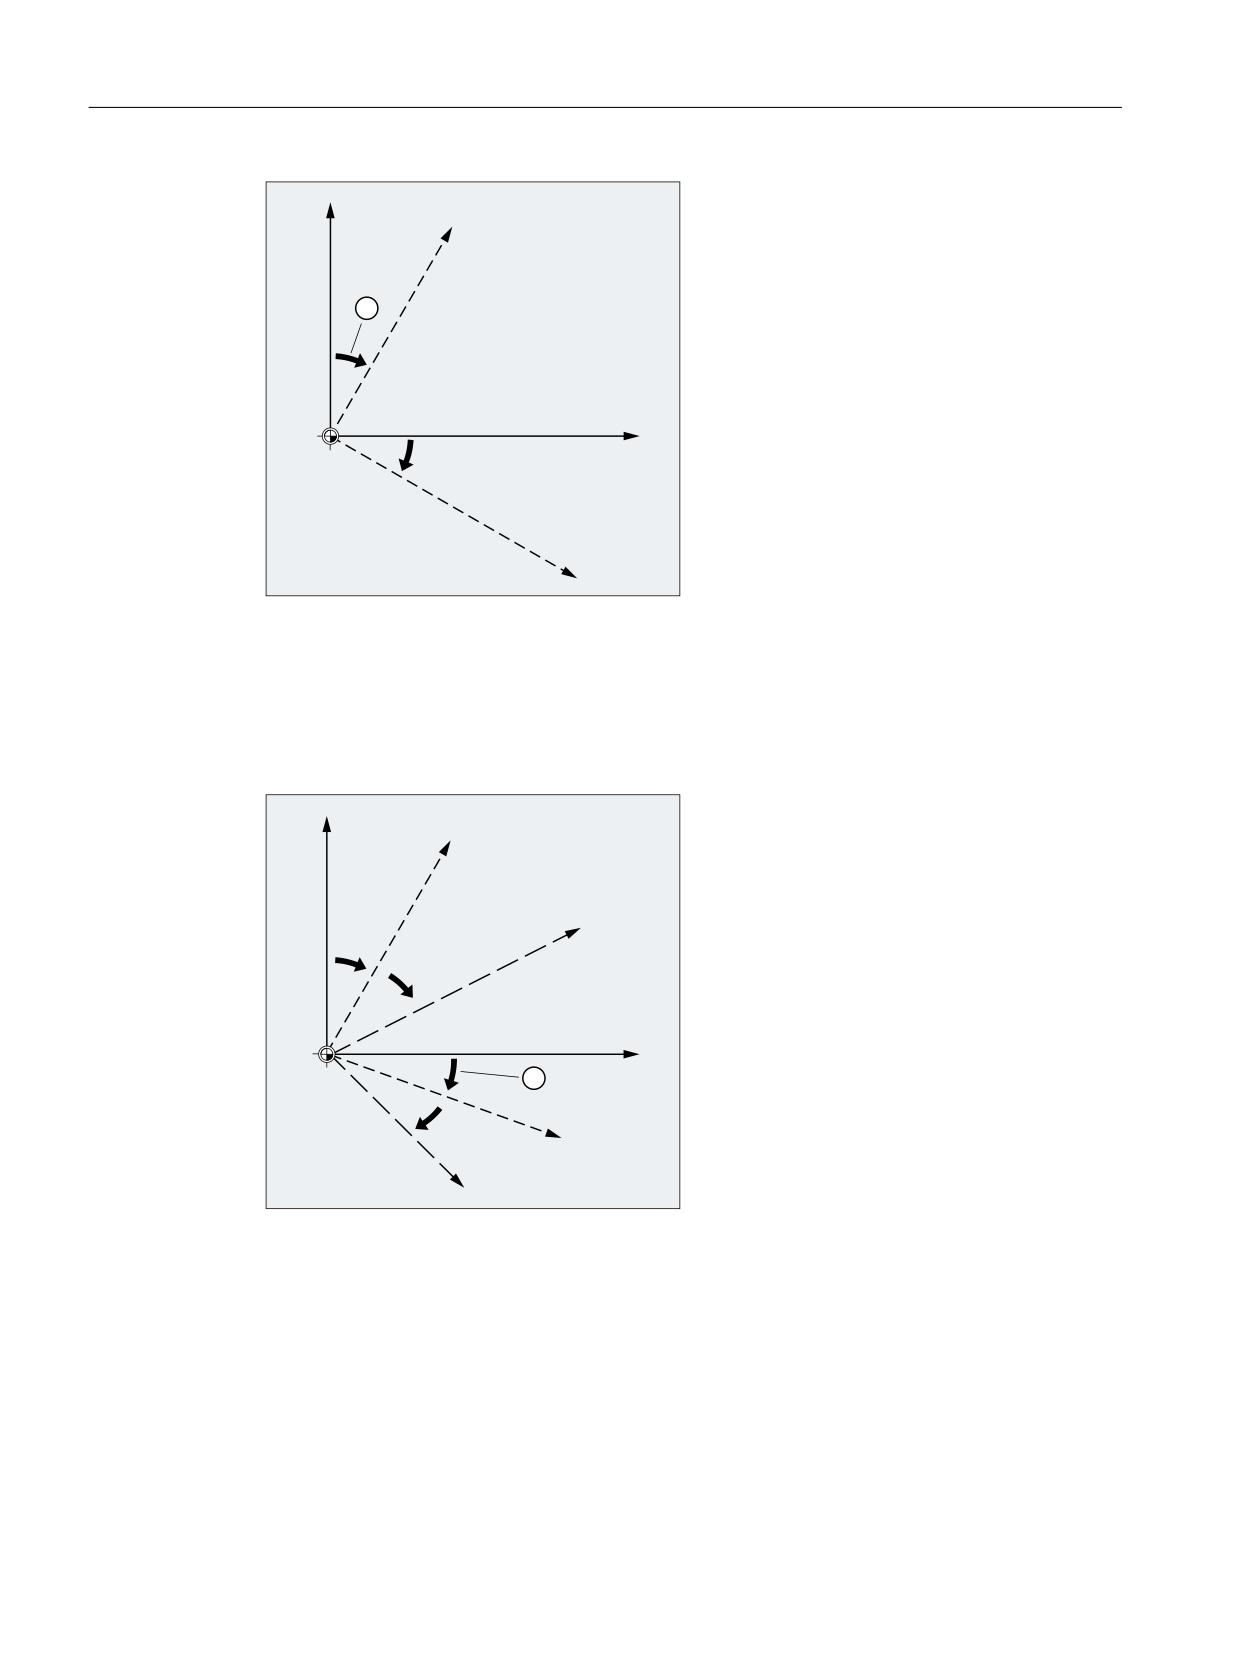
Основная информация
3.12 Трансформации координат (фреймы)
<
<
;
=
=
;
① Угол поворота
Рисунок 3-24
Абсолютное вращение вокруг оси Z
Аддитивное вращение с AROT X... Y... Z...
WCS продолжает вращение вокруг указанных осей на запрограммированный угол
поворота.
<
<
527
<
$527
;
=
=
;
;
① Угол поворота
Рисунок 3-25
Абсолютное и аддитивное вращение вокруг оси Z
Вращение рабочей плоскости
При вращении с ROT / AROT также поворачивается и рабочая плоскость (G17, G18, G19).
Пример: Рабочая плоскость G17
WCS лежит на торце детали. Посредством смещения и вращения система координат
смещается в одну из боковых поверхностей. Рабочая плоскость G17 также вращается.
Тем самым движения перемещения в плоскости G17 могут и дальше программироваться
через X и Y, а подачи через Z.
Программирование ЧПУ
330
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
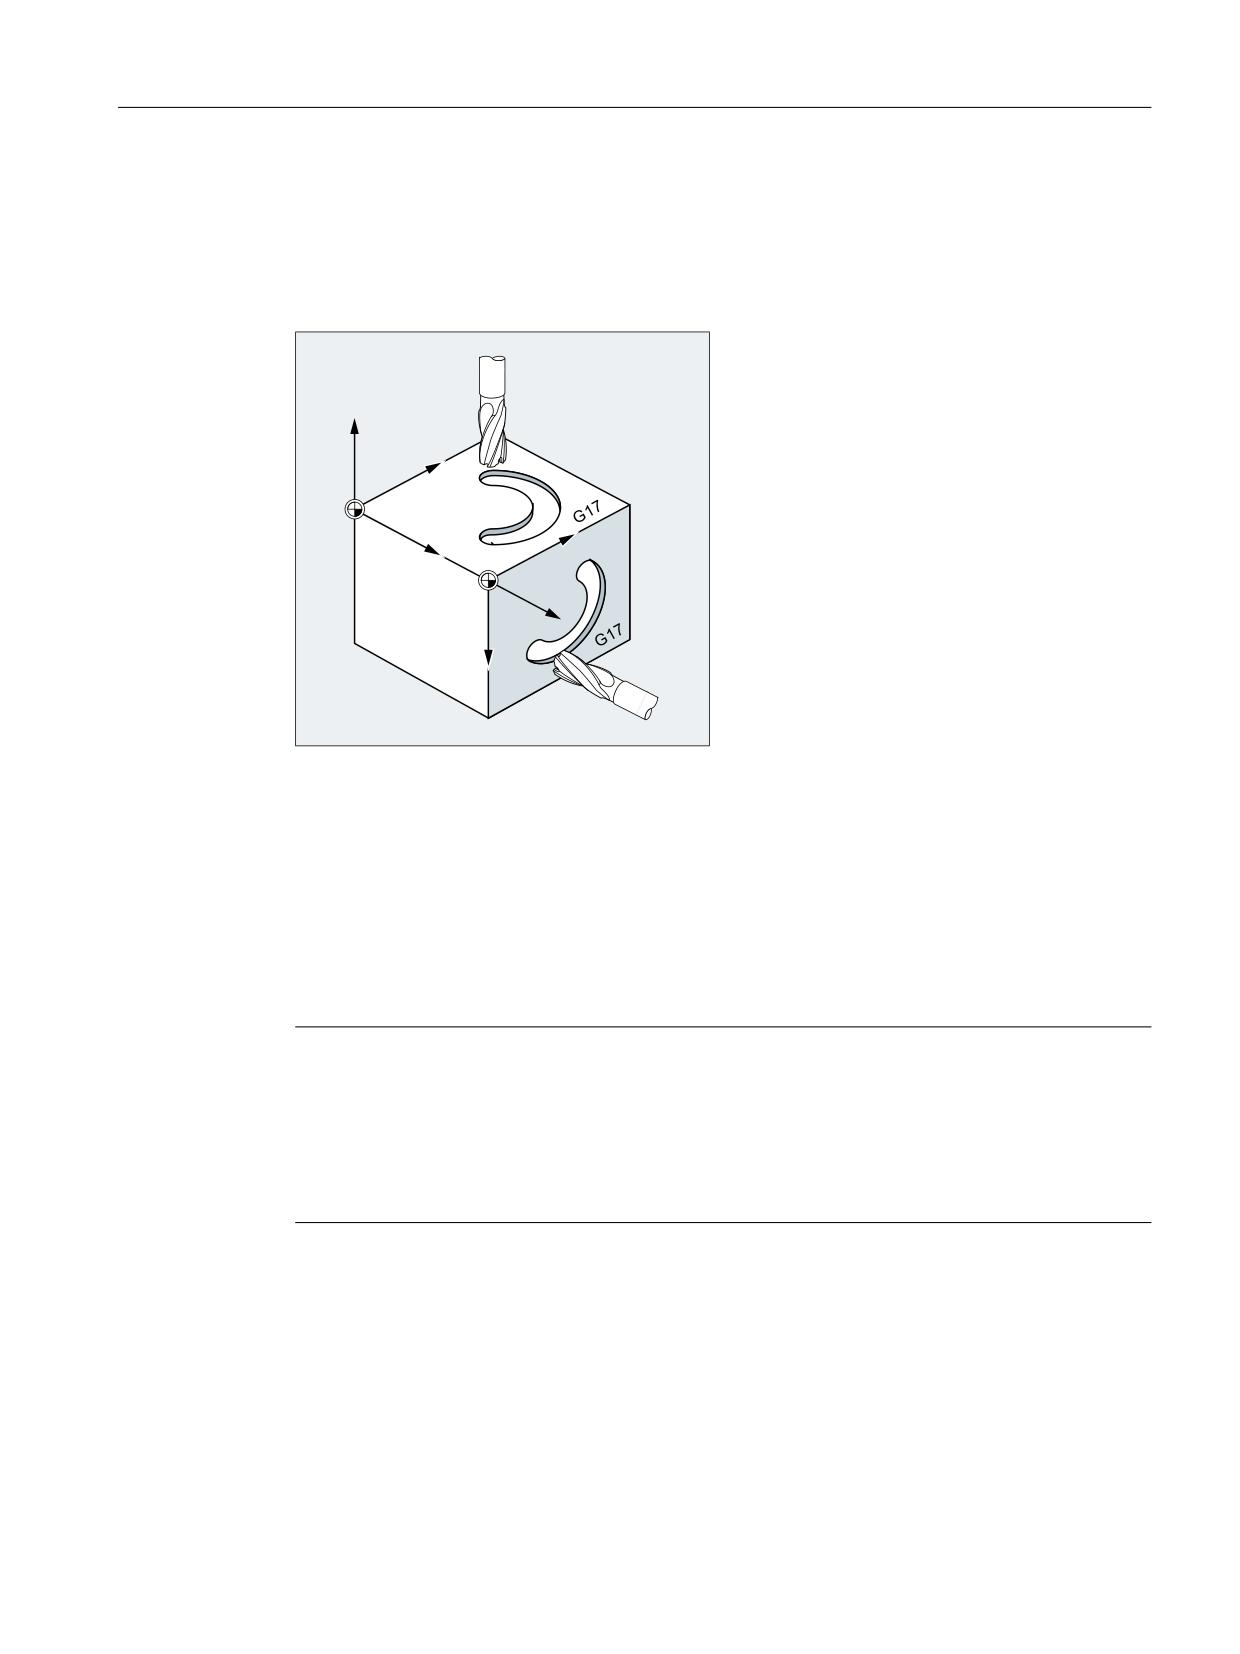
Основная информация
3.12 Трансформации координат (фреймы)
Условие:
Инструмент должен располагаться вертикально к рабочей плоскости, положительное
направление оси подачи показывает в направлении зажима инструмента.
Посредством указания CUT2DF коррекция на радиус инструмента действует в
повернутой плоскости.
=
<
;
<
=
;
3.12.6
Программируемые вращения фреймов с пространственными углами
(ROTS, AROTS, CROTS)
С помощью команд ROTS, AROTS и CROTS вращения систем координат детали могут
указываться в пространственных углах. Пространственные углы это углы, которые
образуют прямые пересечения желаемой, повернутой в пространстве плоскости, с
главными плоскостями еще не повернутой WCS.
Примечание
Идентификаторы гео-осей
В качестве примера для дальнейшего описания используется следующее определение:
•
1-я гео-ось: X
•
2-я гео-ось: Y
•
3-я гео-ось: Z
Из примера на рисунке ниже следует, что программирование ROTS Xα Yβ вызывает
точную установку плоскости G17 WCS параллельно представленной наклонной
плоскости. При этом положение нулевой точки WCS остается неизменным.
Ориентация повернутой WCS устанавливается таким образом, что первая повернутая
ось лежит в плоскости, образуемой этой и 3-й осью исходной системы координат. В
примере: X' лежит в исходной плоскости X/Z.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
331
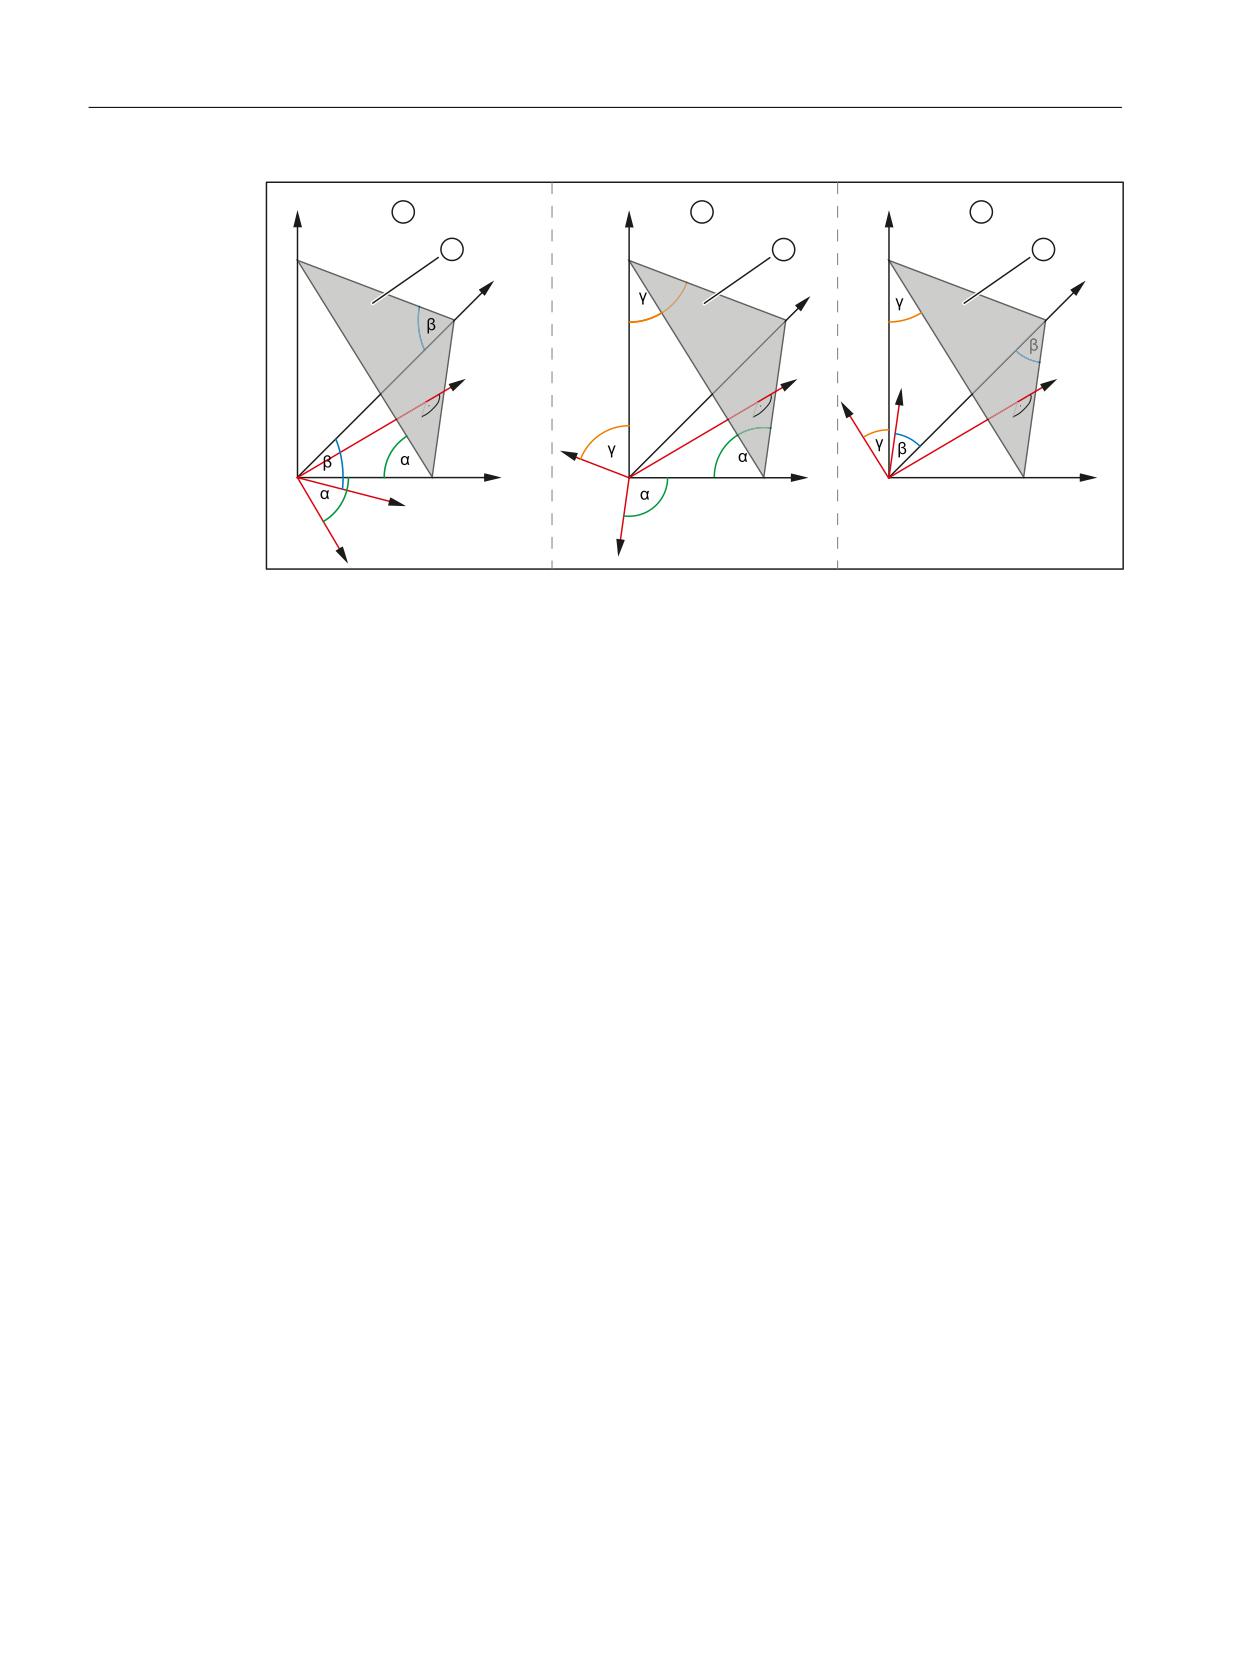
Основная информация
3.12 Трансформации координат (фреймы)
$
%
&
]
]
]
\
\
\
]
[
\
]
\
]
[
[
[
\
[
[
①
Наклонная плоскость
α, β, γ
Пространственный угол
A
Точная установка плоскости G17 параллельно наклонной плоскости:
•
1-е вращение
Поворот x вокруг y на угол α ⇒
ось x' параллельно наклонной плоскости
•
2-е вращение
Поворот y' вокруг x' на β ⇒
ось y' параллельно наклонной плоскости
ось ⇒ z' вертикально к наклонной плоскости
⇒ G17 параллельно наклонной плоскости
B
Точная установка плоскости G18 параллельно наклонной плоскости:
•
1-е вращение
Поворот z вокруг x на угол γ ⇒
ось z' параллельно наклонной плоскости
•
2-е вращение
Поворот x' вокруг z' на угол α ⇒
ось x' параллельно наклонной плоскости
ось ⇒ y' вертикально к наклонной плоскости
⇒ G18 параллельно наклонной плоскости
C
Точная установка плоскости G19 параллельно наклонной плоскости:
•
1-е вращение
Поворот y вокруг z на угол β ⇒
ось y' параллельно наклонной плоскости
•
2-е вращение
Поворот z' вокруг y' на угол γ ⇒
ось z' параллельно наклонной плоскости
ось ⇒ x' вертикально к наклонной плоскости
⇒ G19 параллельно наклонной плоскости
Программирование ЧПУ
332
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.12 Трансформации координат (фреймы)
Синтаксис
Определения
Положение плоскости в пространстве однозначно определено через два
пространственных угла. Указание третьего пространственного угла привело бы к
переопределению плоскости. Это не допускается.
При программировании только одного пространственного угла выполняется поворот
WCS, идентичный ROT, AROT (см. главу "Программируемое вращение (ROT, AROT, RPL)
(Страница 325)").
Через обе запрограммированные оси плоскость устанавливается согласно
определению областей для G17, G18, G19. Это устанавливает последовательность осей
координат (1-я ось / 2-я ось плоскости) или последовательность поворотов на
пространственный угол:
Плоскость
1-я ось
2-я ось
G17
X
Y
G18
Z
X
G19
Y
Z
Установка плоскости G17 ⇒ пространственный угол для X и Y
•
1-е вращение: X вокруг Y на угол α
•
2-е вращение: Y вокруг X' на угол β
• Ориентация: X' лежит в исходной плоскости Z/X.
ROTS X<α> Y<β>
AROTS X<α> Y<β>
CROTS X<α> Y<β>
Установка плоскости G18 ⇒ пространственный угол для Z и X
•
1-е вращение: Z вокруг X на угол γ
•
2-е вращение: X вокруг Z' на угол α
• Ориентация: Z' лежит в исходной плоскости Y/Z.
ROTS Z<γ> X<α>
AROTS Z<γ> X<α>
CROTS Z<γ> X<α>
Установка плоскости G19 ⇒ пространственный угол для Y и Z
•
1-е вращение: Y вокруг Z на угол β
•
2-е вращение: Z вокруг Y' на угол γ
• Ориентация: Y' лежит в исходной плоскости X/Y.
ROTS Y<β> Z<γ>
AROTS Y<β> Z<γ>
CROTS Y<β> Z<γ>
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
333
Основная информация
3.12 Трансформации координат (фреймы)
Объяснение
ROTS:
Абсолютные вращения фреймов с пространственными углами,
исходный фрейм: программируемый фрейм $P_PFRAME
AROTS:
Аддитивные вращения фреймов с пространственными углами;
исходный фрейм: программируемый фрейм $P_PFRAME
CROTS:
Абсолютные вращения фреймов с пространственными углами,
исходный фрейм: запрограммированный фрейм $P_...
X, Y, Z:
идентификаторы гео-осей (см. указание выше: Идентификаторы гео-осей)
α, β, γ:
пространственный угол относительно соответствующей гео-оси:
• α → X
• β → Y
• γ → Z
3.12.7
Программируемый коэффициент масштабирования (SCALE, ASCALE)
Со SCALE/ASCALE для всех траекторных, синхронных и позиционирующих осей могут
быть запрограммированы коэффициенты масштабирования для увеличения или
уменьшения в направлении соответствующих указанных осей. Благодаря этому можно
учитывать схожие геометрические формы или различные размеры усадки при
программировании.
Синтаксис
SCALE X… Y… Z…
ASCALE X… Y… Z…
Примечание
Каждый фрейм-оператор программируется в отдельном кадре ЧПУ.
Значение
SCALE:
Абсолютное увеличение/уменьшение, относительно актуальной действую-
щей, установленной с помощью G54 ... G57, G505 ... G599, системы координат
ASCALE:
Аддитивное увеличение/уменьшение, относительно актуальной действую-
щей, установленной или запрограммированной системы координат
X… Y… Z…:
Коэффициенты масштабирования в направлении указанных гео-осей
Программирование ЧПУ
334
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
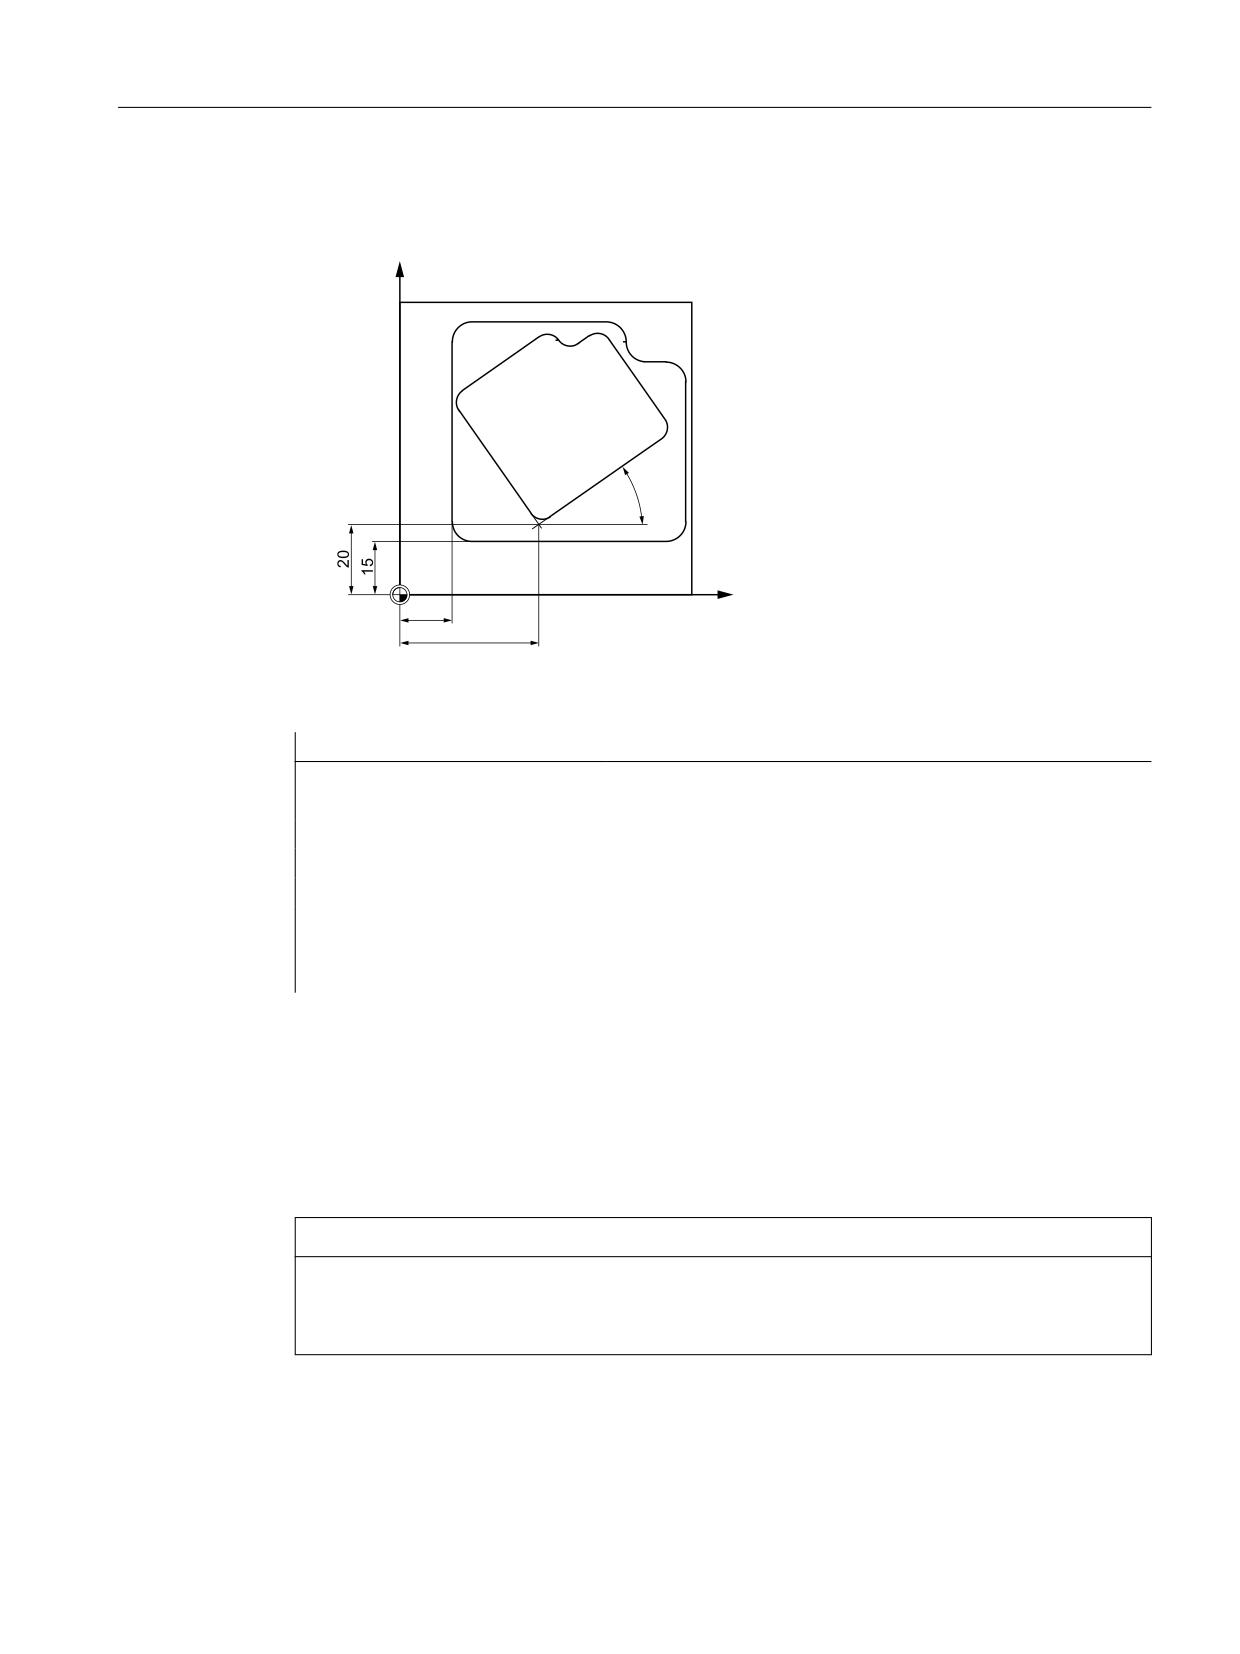
Основная информация
3.12 Трансформации координат (фреймы)
Пример
У этой детали оба кармана встречаются два
<
раза, но с различными размерами и повер-
нутые друг к другу. Последовательность об-
работки зафиксирована в подпрограмме.
Посредством смещения нулевой точки и
вращения устанавливаются соответствую-
щие необходимые нулевые точки детали,
посредством масштабирования контур
уменьшается и после этого снова вызывает-
ся подпрограмма.
r
;
Программный код
Комментарий
N10 G17 G54
; Рабочая плоскость X/Y, нулевая точка детали
N20 TRANS X15 Y15
; Абсолютное смещение
N30 L10
; Изготовление большого кармана
N40 TRANS X40 Y20
; Абсолютное смещение
N50 AROT RPL=35
; Поворот в плоскости на 35°
N60 ASCALE X0.7 Y0.7
; Коэффициент масштабирования для маленького кармана
N70 L10
; Изготовление маленького кармана
N80G0 X300 Y100 M30
; отвод, конец программы
Дополнительная информация
SCALE X... Y... Z...
Для каждой оси может быть указан свой коэффициент масштабирования, на который
может быть осуществлено увеличение или уменьшение. Масштабирование относится к
установленной с помощью G54 ... G57, G505 ... G599 системе координат детали.
ВНИМАНИЕ
Не исходный фрейм
Команда SCALE сбрасывает все фрейм-компоненты установленного до этого
программируемого фрейма.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
335
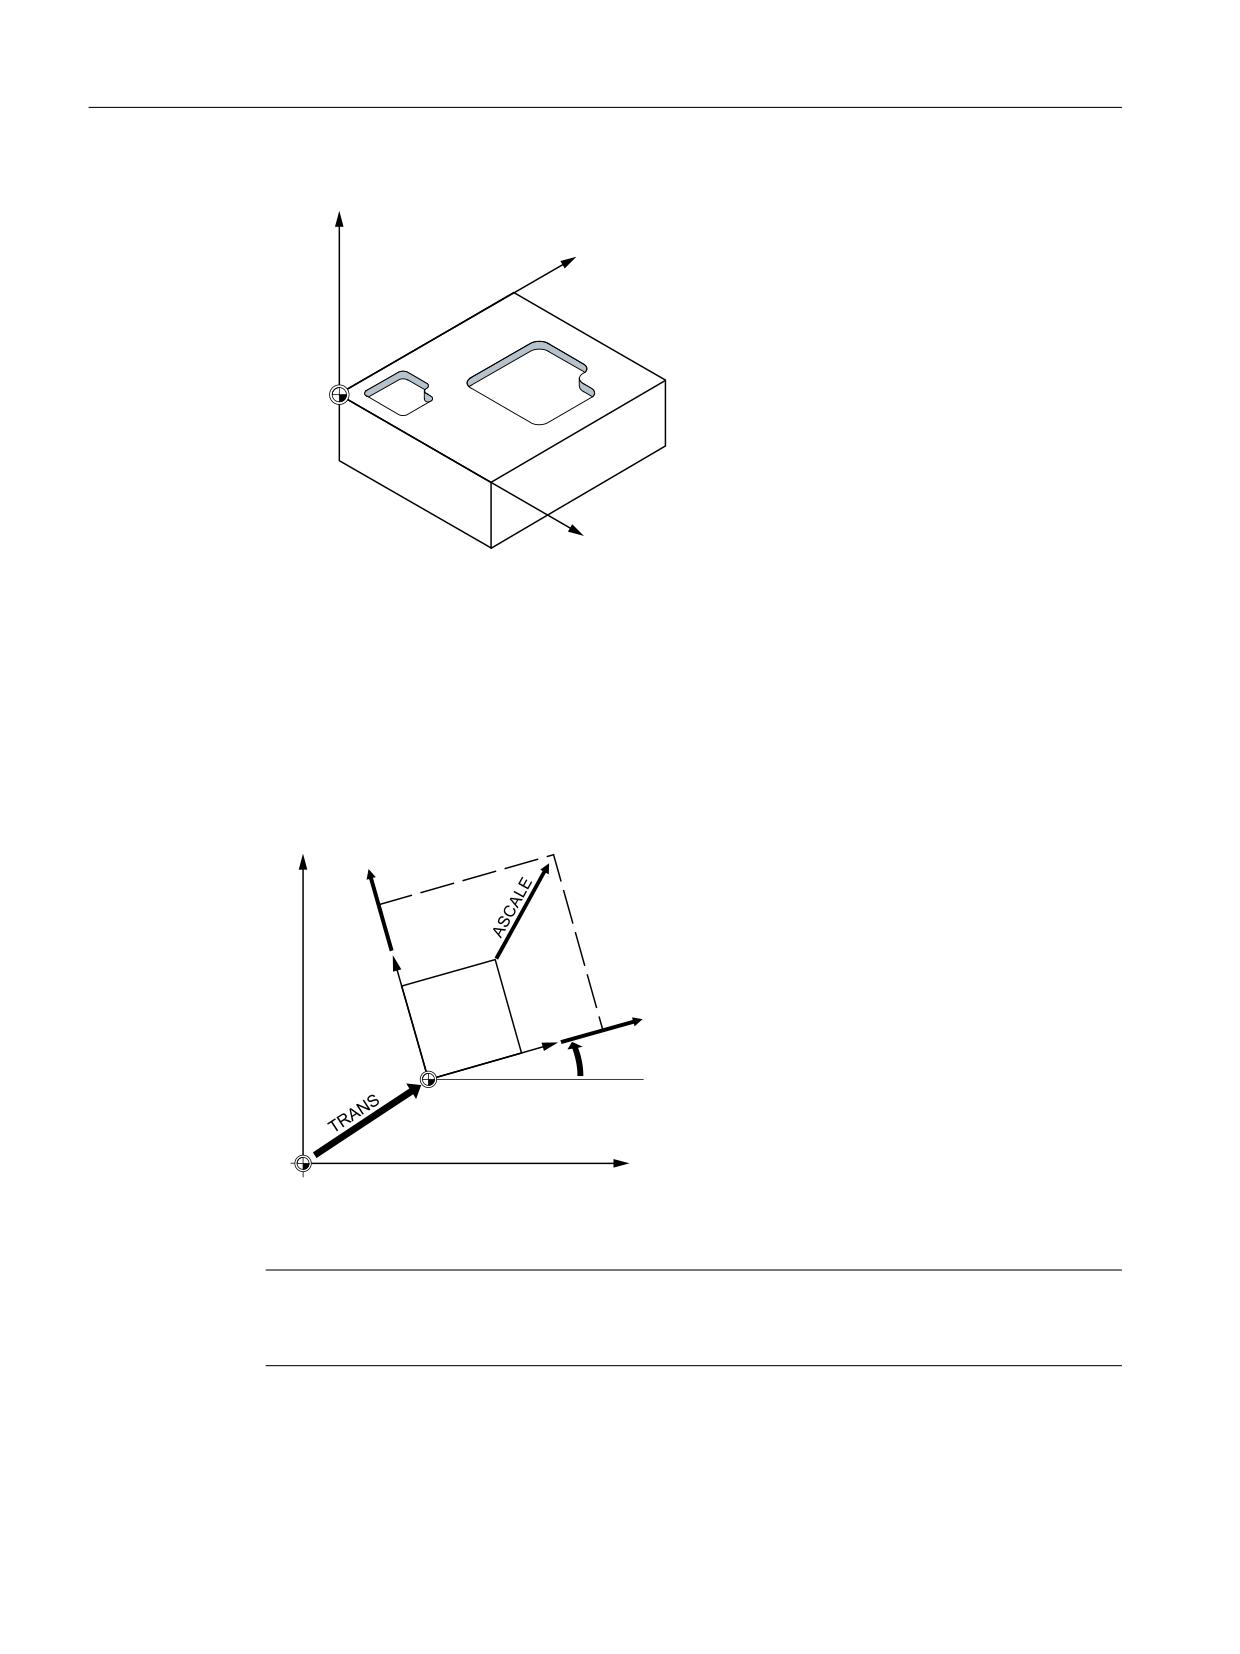
Основная информация
3.12 Трансформации координат (фреймы)
=
<
;
ASCALE X... Y... Z...
Изменение масштаба, которое должно надстраиваться на уже существующие фреймы,
программируется с помощью ASCALE. В этом случае последний действующий
коэффициент масштабирования умножается на новый.
Исходной точкой для изменения масштаба служит актуальная установленная или
последняя запрограммированная система координат.
$527
Масштабирование и смещение
Примечание
Если после SCALE программируется смещение с ATRANS, то значения смещения также
масштабируются.
Программирование ЧПУ
336
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
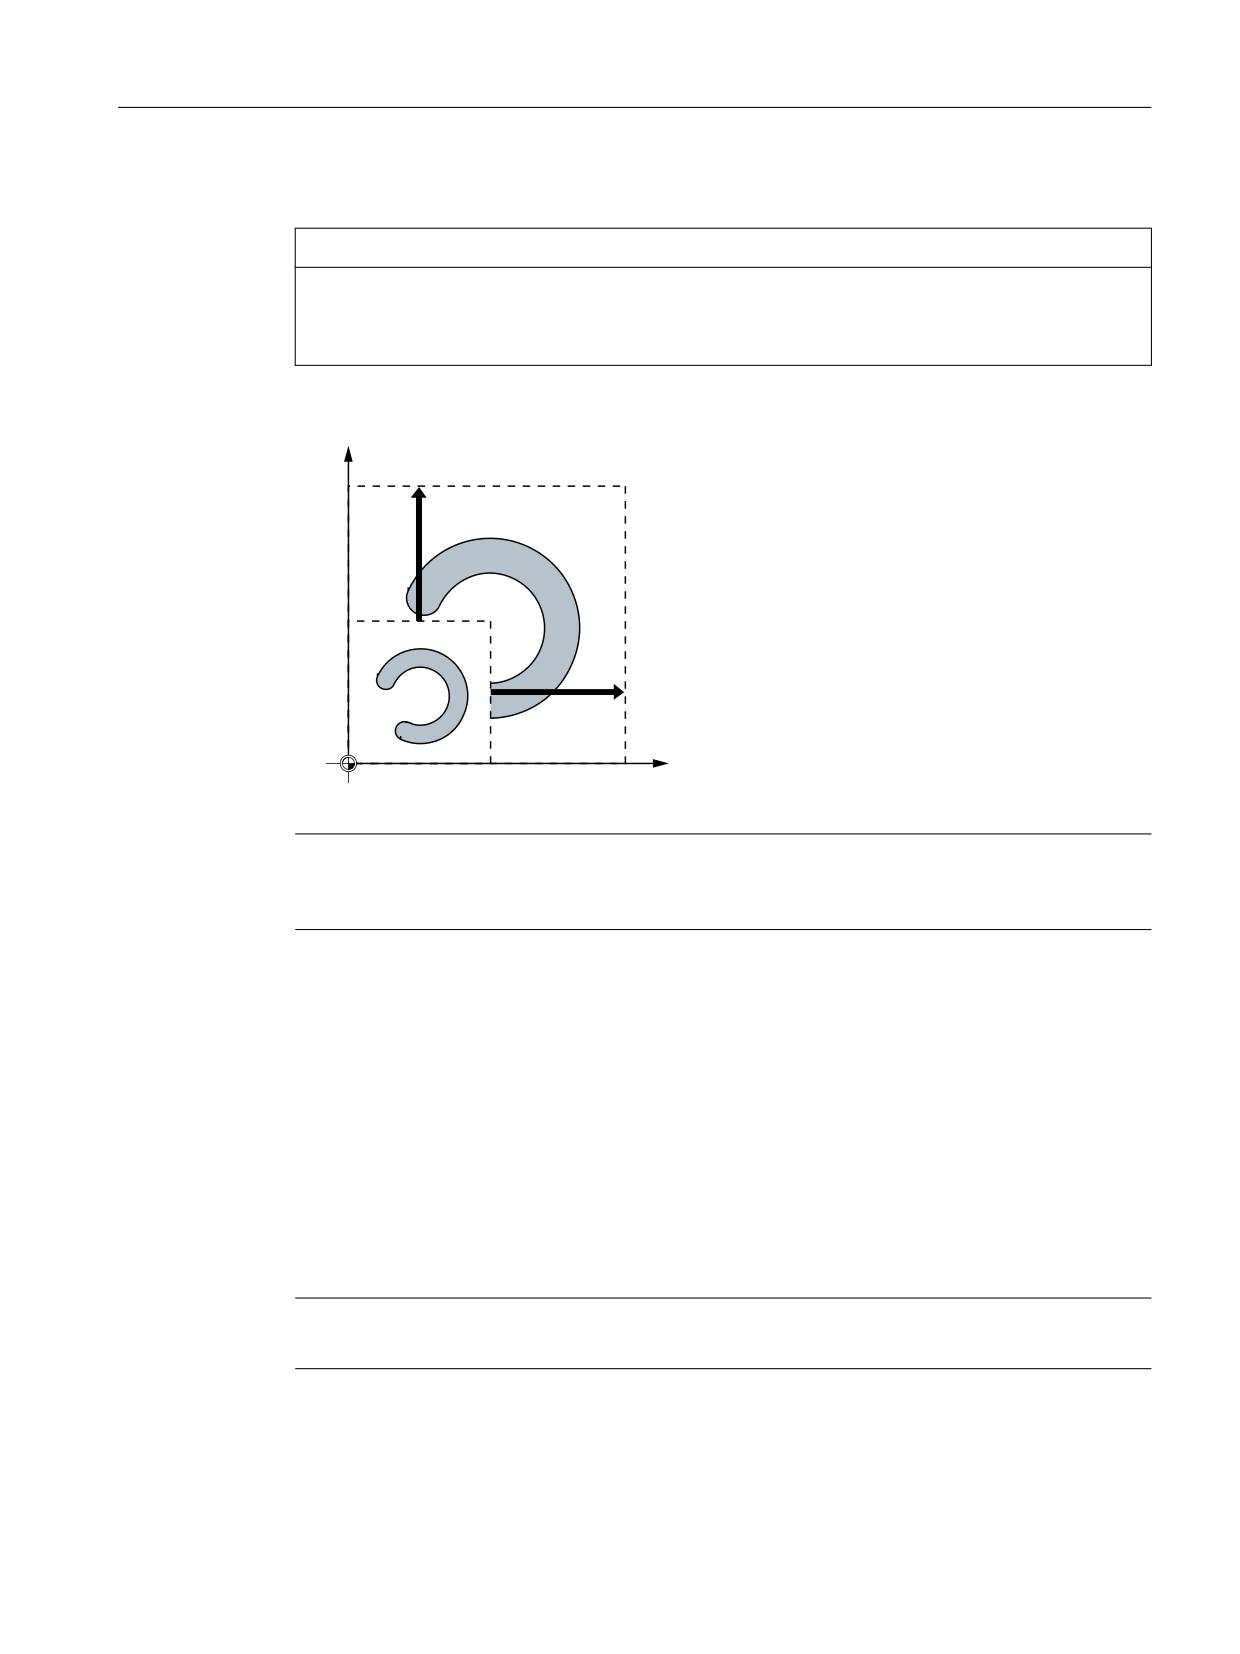
Основная информация
3.12 Трансформации координат (фреймы)
Различные коэффициенты масштабирования
ВНИМАНИЕ
Опасность столкновений
Внимание при различных коэффициентах масштабирования! Круговые интерполяции
могут, к примеру, масштабироваться только с одинаковыми коэффициентами.
Примечание
Но для программирования искаженных окружностей различные коэффициенты
масштабирования могут использоваться целенаправленно.
3.12.8
Программируемое отражение (MIRROR, AMIRROR)
С помощью MIRROR/AMIRROR формы детали могут отражаться на оси координат. Все
движения перемещения, запрограммированные после, к примеру, в подпрограмме,
выполняются в отраженном виде.
Синтаксис
MIRROR X... Y... Z...
AMIRROR X... Y... Z...
Примечание
Каждый фрейм-оператор программируется в отдельном кадре ЧПУ.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
337
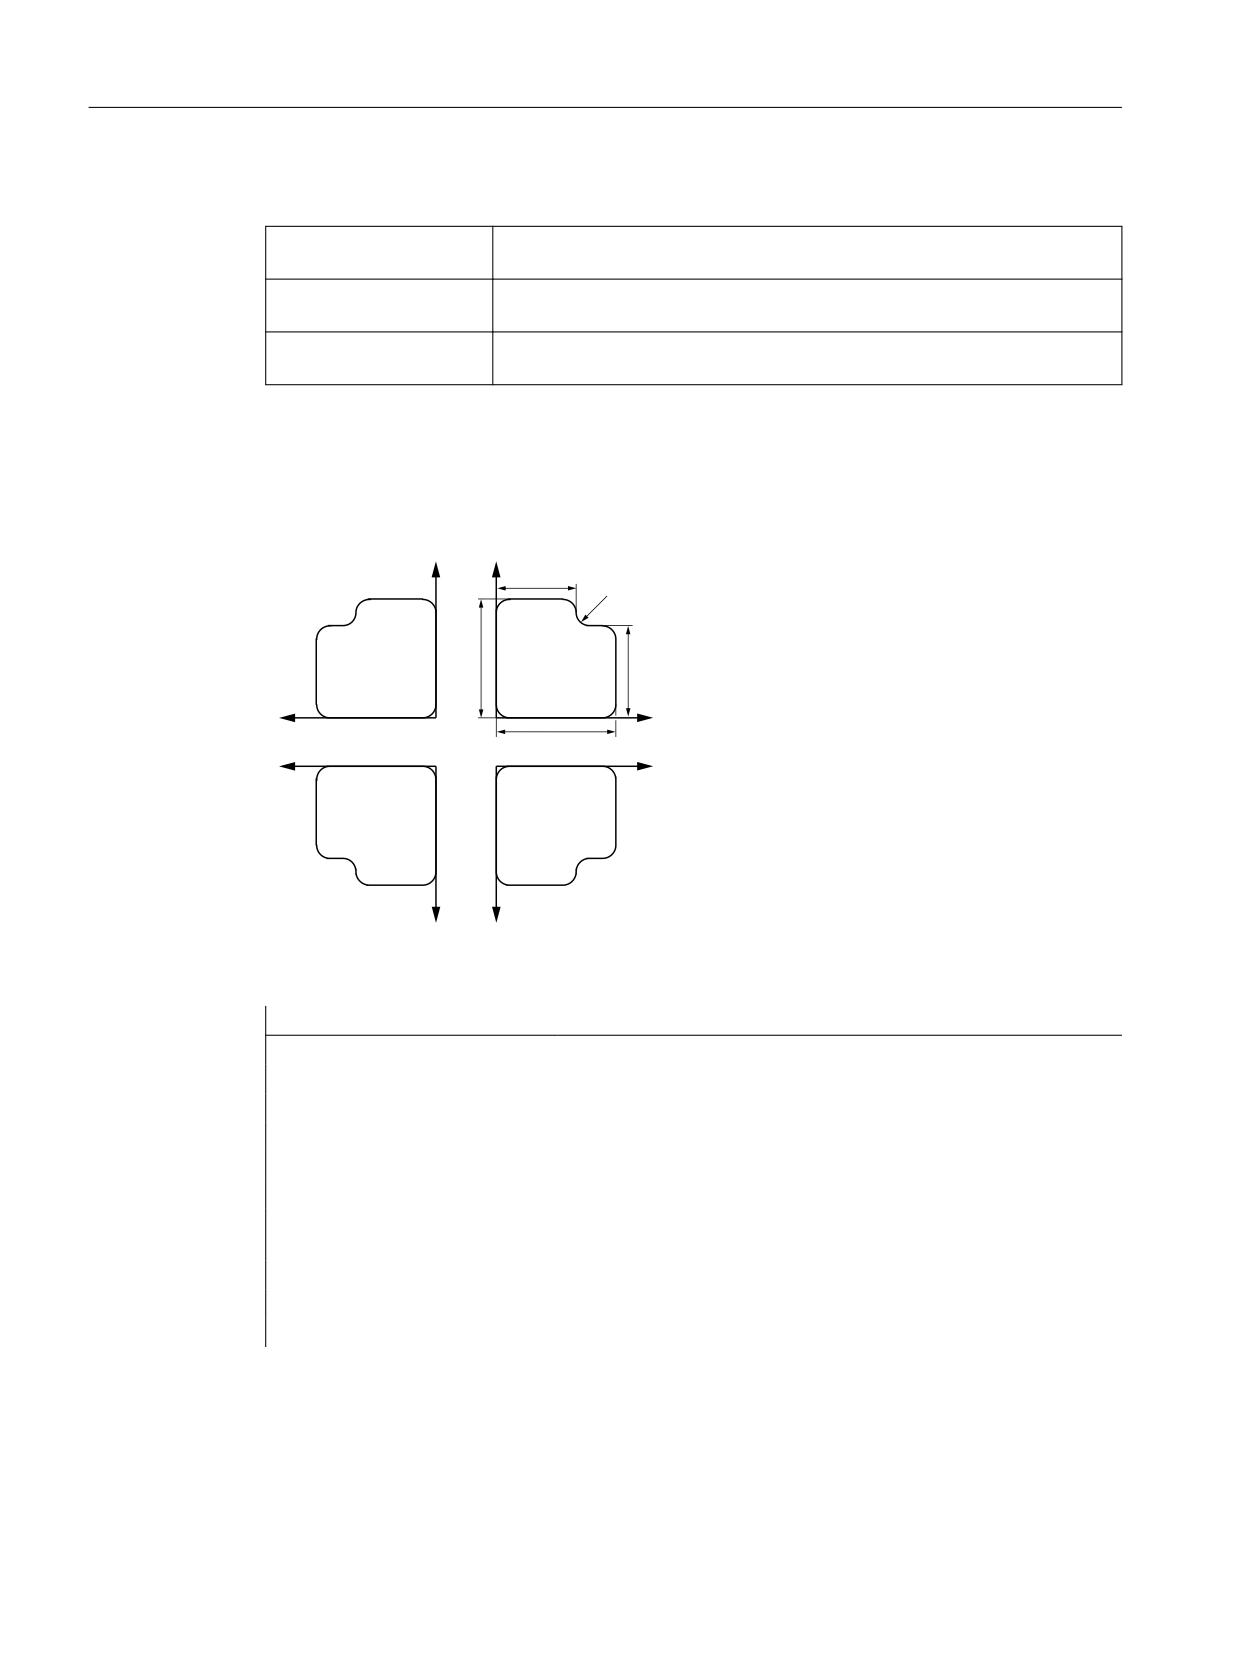
Основная информация
3.12 Трансформации координат (фреймы)
Значение
MIRROR:
Абсолютное отражение, относительно актуальной действующей, уста-
новленной с помощью G54 ... G57, G505 ... G599, системы координат
AMIRROR:
Аддитивное отражение, относительно актуальной действующей, уста-
новленной или запрограммированной системы координат
X... Y... Z... :
Геометрическая ось, направление которой должно быть изменено.
Указанное здесь значение выбирается свободно, к примеру, X0 Y0 Z0.
Примеры
Пример 1: Фрезерная обработка
Показанный здесь контур программирует-
<
<
ся один раз как подпрограмма. Три следую-
щих контура создаются через отражение.
Нулевая точка детали располагается по цен-
тру к контурам.
;
;
;
;
<
<
Программный код
Комментарий
N10 G17 G54
; Рабочая плоскость X/Y, нулевая точка детали
N20 L10
; Изготовление первого контура справа вверху
N30 MIRROR X0
; Отражение оси Х (в X изменяется направление)
N40 L10
; Изготовление второго контура слева вверху
N50 AMIRROR Y0
; Отражение оси Y (в Y изменяется направление)
N60 L10
; Изготовление третьего контура слева внизу
N70 MIRROR Y0
; MIRROR сбрасывает предыдущие фреймы. Отражение оси Y (в Y
изменяется направление)
N80 L10
; Изготовление четвертого контура справа внизу
N90 MIRROR
; выключение отражения
N100 G0 X300 Y100 M30
; отвод, конец программы
Программирование ЧПУ
338
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
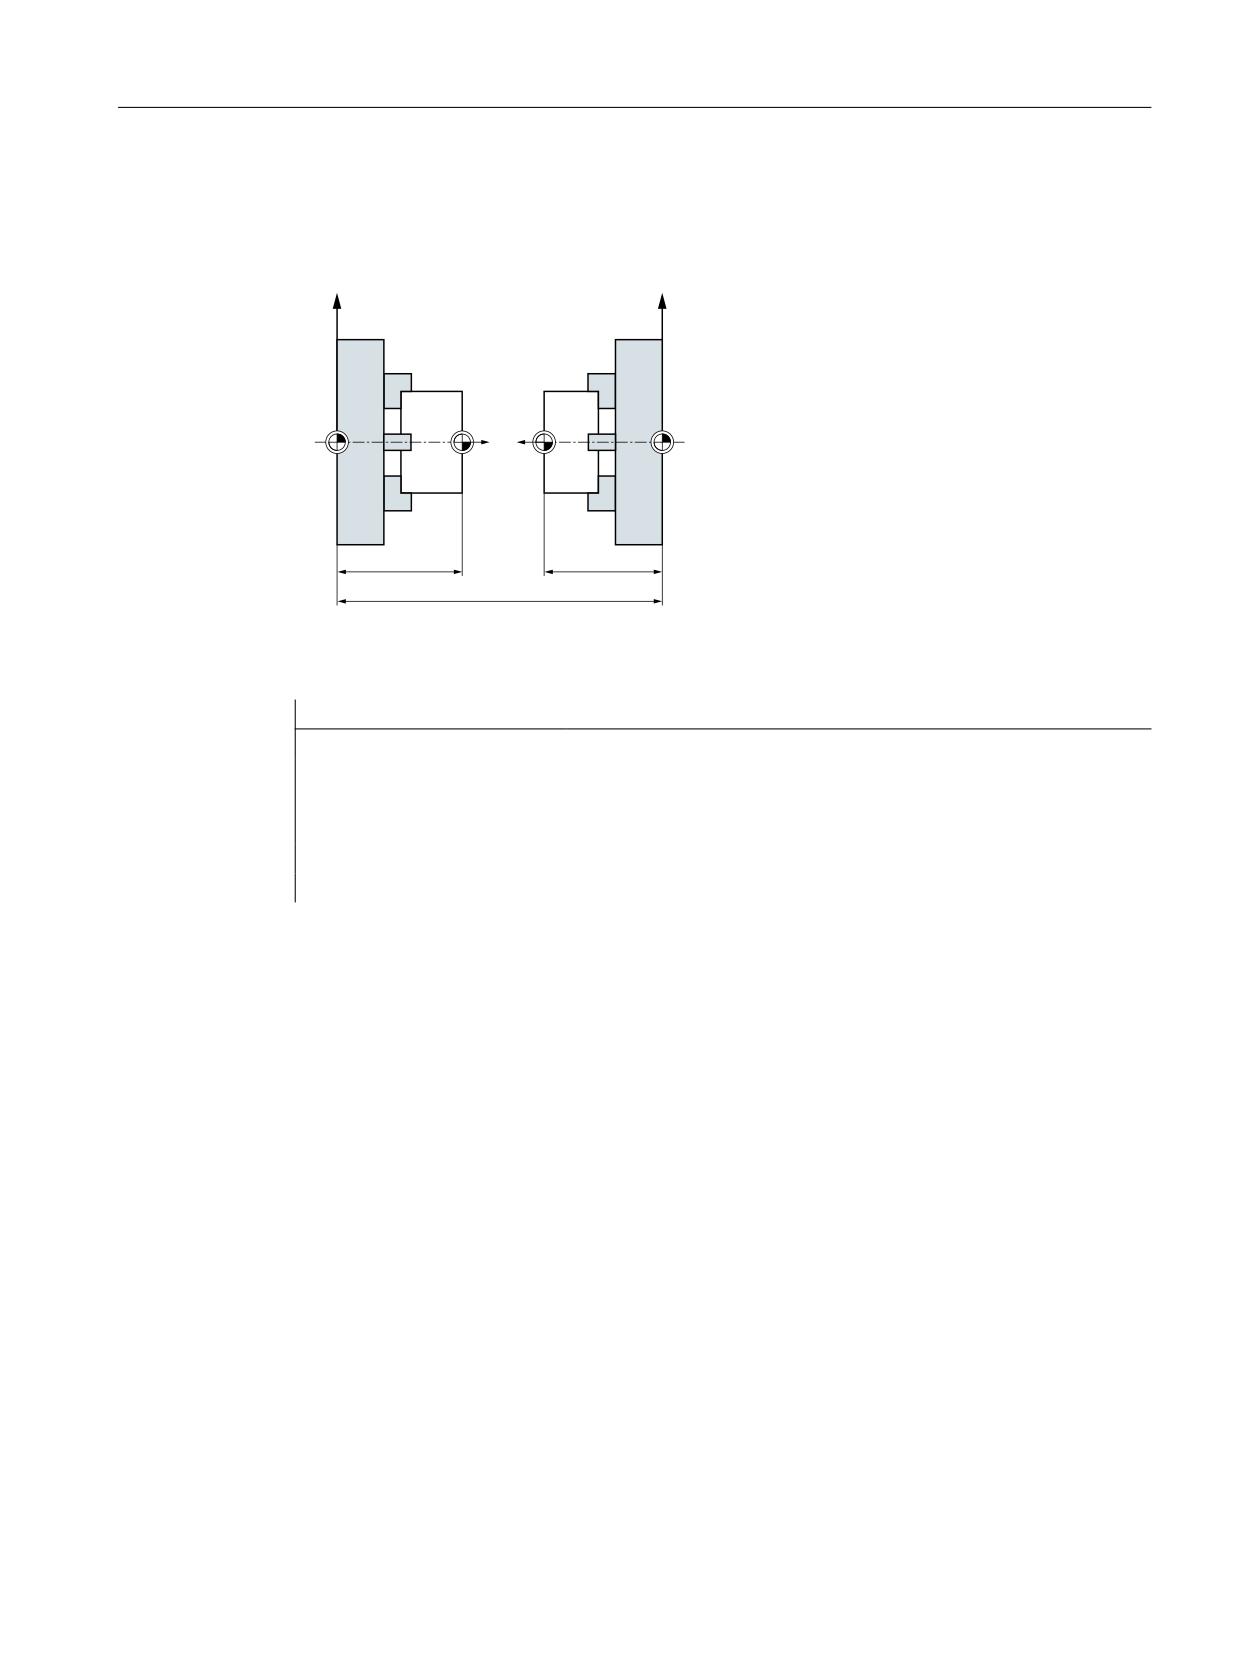
Основная информация
3.12 Трансформации координат (фреймы)
Пример 2: Токарная обработка
Сама обработка сохраняется как подпро-
͖̿͏͔͋͌͒ͣb
͖̿͏͔͋͌͒ͣb
грамма, выполнение на соответствующем
;
;
шпинделе реализуется через отражения и
смещения.
=
=
0
:
:
0
Программный код
Комментарий
N10 TRANS X0 Z140
; Смещение нулевой точки на W
; Обработка 1-й стороны шпинделем 1
N30 TRANS X0 Z600
; Смещение нулевой точки на шпиндель 2
N40 AMIRROR Z0
; Отражение оси Z
N50 ATRANS Z120
; Смещение нулевой точки на W1
; Обработка 2-й стороны шпинделем 2
Дополнительная информация
MIRROR X... Y... Z...
Отражение программируется через осевую смену направления в выбранной рабочей
плоскости.
Пример: рабочая плоскость G17 X/Y
Отражение (на оси Y) требует смены направления в X и поэтому программируется с
MIRROR X0. Контур обрабатывается зеркально на противоположной стороне оси
отражения Y.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
339
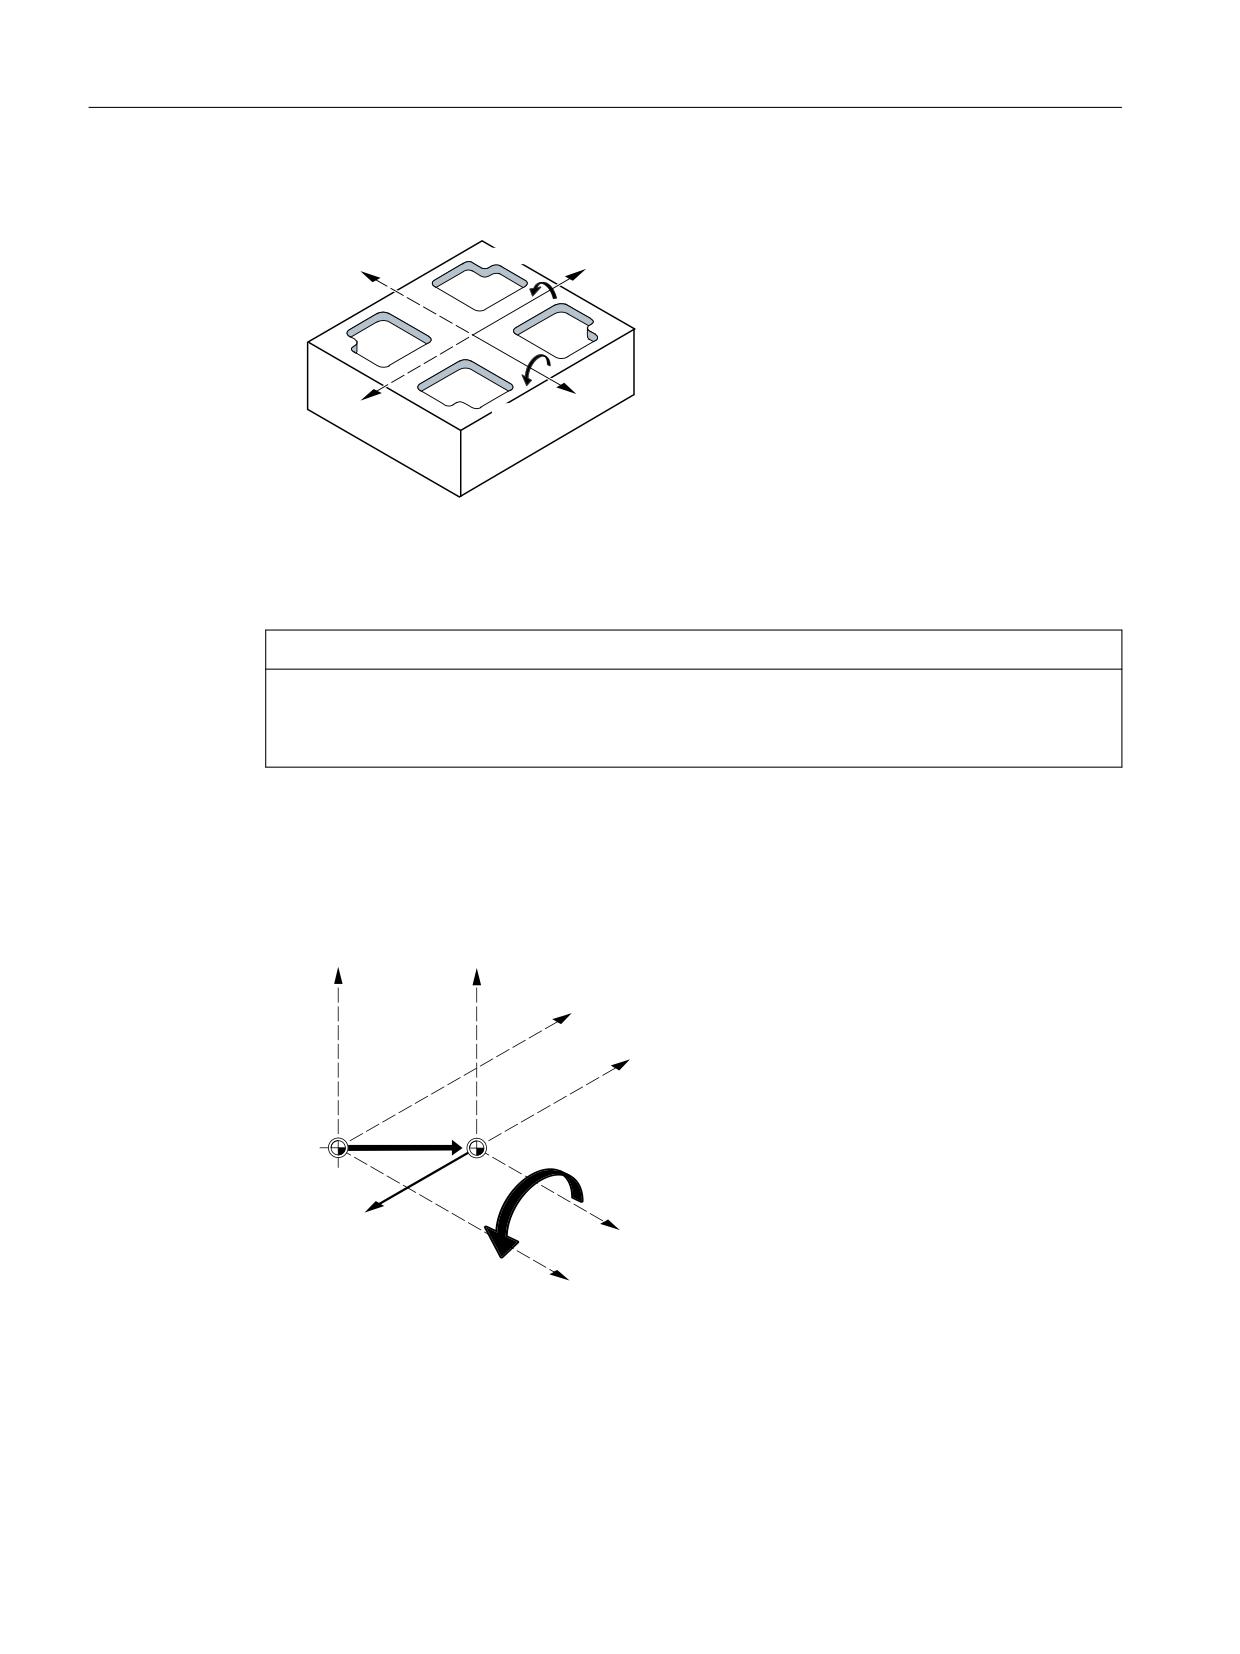
Основная информация
3.12 Трансформации координат (фреймы)
0,5525 ;
<
;
0,5525 <
Отражение относится к актуальной действующей, установленной с помощью G54 ... G57,
G505 ... G599, системе координат.
ВНИМАНИЕ
Не исходный фрейм
Команда MIRROR сбрасывает все фрейм-компоненты установленного до этого
программируемого фрейма.
AMIRROR X... Y... Z...
Отражение, которое должно надстраиваться на уже существующие трансформации,
программируется с AMIRROR. Исходной точкой служит актуальная установленная или
последняя запрограммированная система координат.
75$16
$0,5525
Выключение отражения
Для всех осей: MIRROR (без указания оси)
При этом сбрасываются все фрейм-компоненты запрограммированного до этого
фрейма.
Программирование ЧПУ
340
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
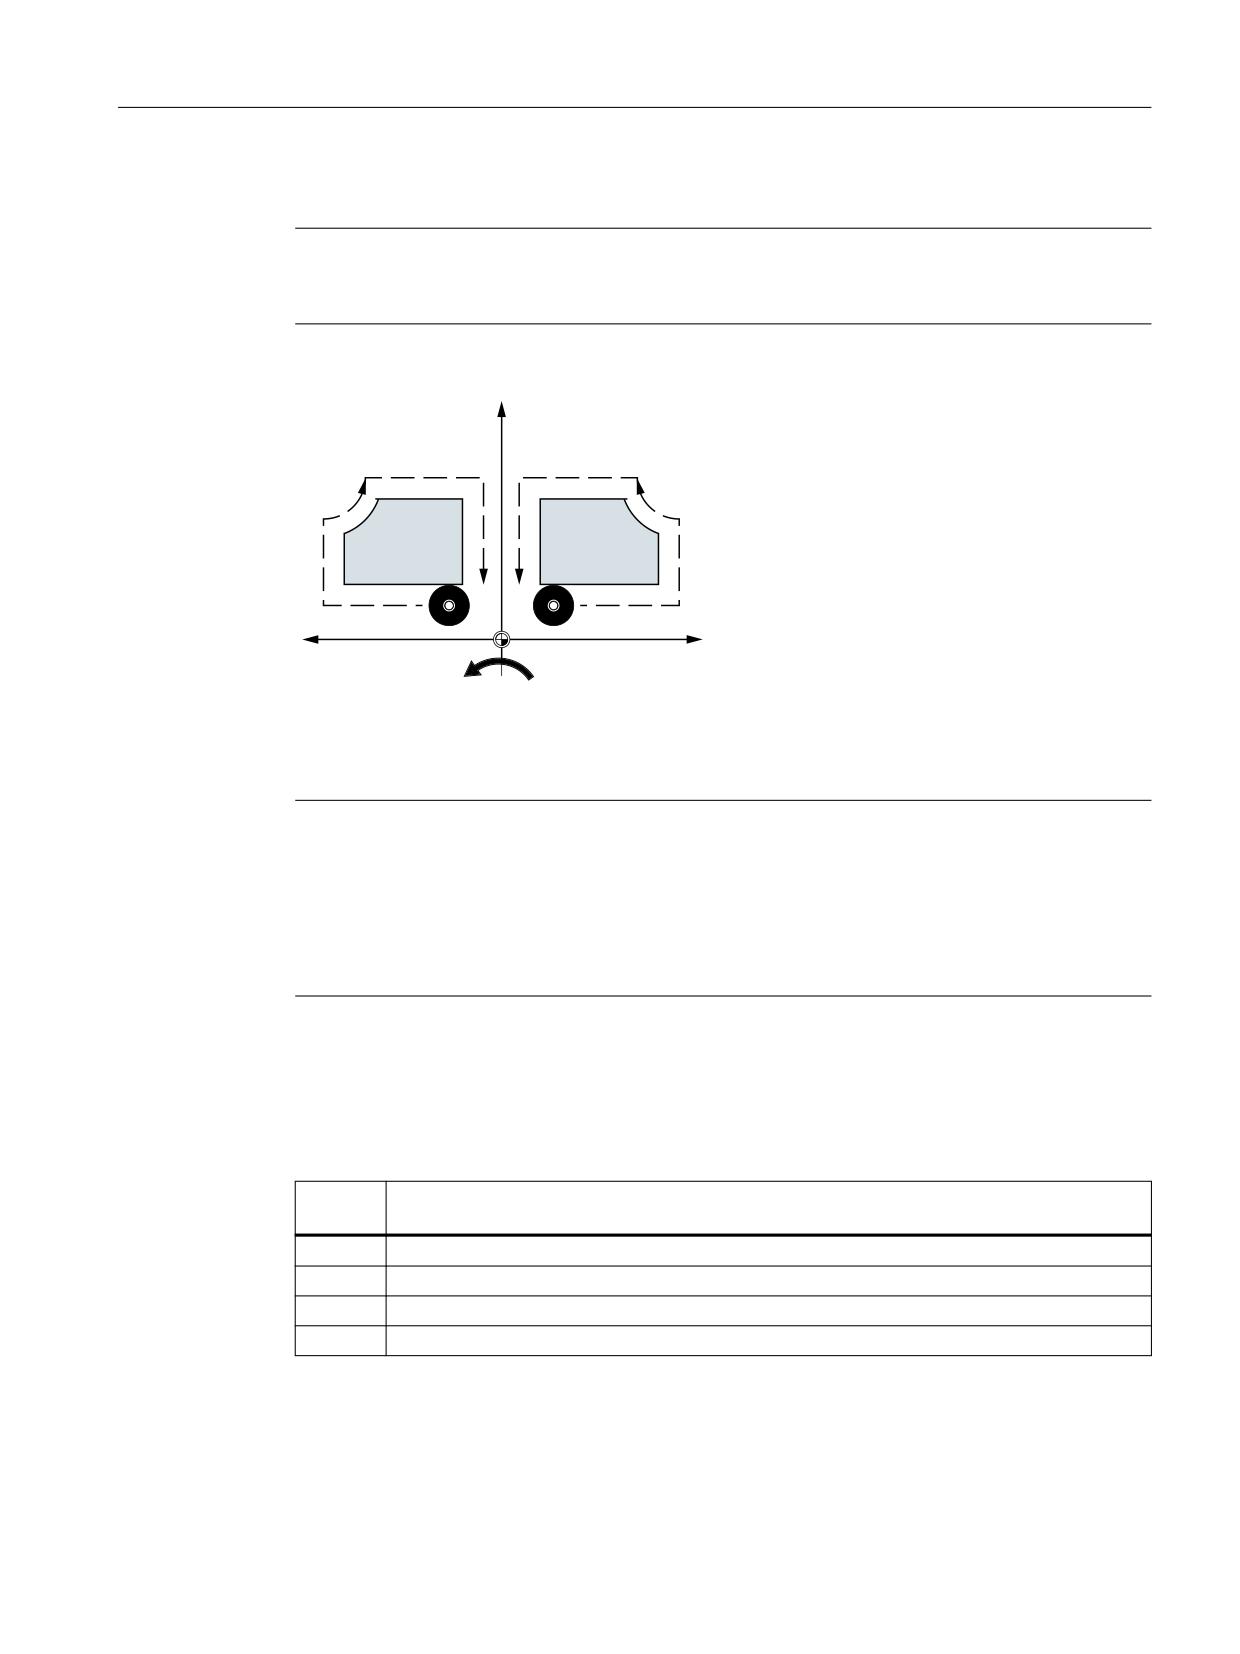
Основная информация
3.12 Трансформации координат (фреймы)
Коррекцией на радиус инструмента
Примечание
При команде отражения СЧПУ автоматически изменяет команды коррекции траектории
(G41/G42 bzw. G42/G41) в соответствии с измененным направлением обработки.
<
*
*
*
*
;
0,5525 ;
Это же относится и к направлению вращения окружности (G2/G3 или G3/G2)
Примечание
Если после MIRROR программируется аддитивное вращение с AROT, то возможно
придется работать с обратными направлениями вращения (положительное/
отрицательное или отрицательное/положительное). Отражения в геометрических осях
автоматически пересчитываются СЧПУ во вращения и при необходимости в отражения
устанавливаемой с помощью машинных данных оси отражения. Это же относится и к
устанавливаемым смещениям нулевой точки
Ось отражения
Через машинные данные можно установить, через какую ось будет выполнено
отражение:
MD10610 $MN_MIRROR_REF_AX = <значение>
Величи-
Объяснение
на
0
Отражение через запрограммированную ось (инверсия значений).
1
Ось X это ось отсчета.
2
Ось Y это ось отсчета.
3
Ось Z это ось отсчета.
Интерпретация запрограммированных значений
Через машинные данные можно установить, как должны быть интерпретированы
запрограммированные значения:
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
341
Основная информация
3.12 Трансформации координат (фреймы)
MD10612 $MN_MIRROR_TOGGLE = <значение>
Величи-
Объяснение
на
0
Запрограммированные значения осей не обрабатываются.
1
Запрограммированные значения осей обрабатываются:
• При запрограммированных значениях осей ≠ 0 ось отражается, если она еще не
отражена.
• При запрограммированном значении оси = 0 отражение отключается.
3.12.9
Создание фрейма по точной установке инструмента (TOFRAME, TOROT,
PAROT)
TOFRAME создает прямоугольную систему координат, ось Z которой совпадает с
актуальной точной установкой инструмента. Благодаря этому пользователь может
выполнить свободный ход инструмента в направлении Z без столкновений (к примеру,
после поломки инструмента в 5-осевой программе).
Положение обоих осей X и Y при этом зависит от установки в машинных данных MD21110
$MC_X_AXES_IN_OLD_X_Z_PLANE (система координат при автоматическом определении
фрейма). Новая система координат либо остается такой, какой она получается из
кинематики станка, либо дополнительно выполняется поворот вокруг новой оси Z таким
образом, что новая ось X лежит в старой плоскости Z-X (см. указания изготовителя
станка).
Результирующий фрейм, описывающий ориентацию, стоит в системной переменной для
программируемого фрейма ($P_PFRAME).
С помощью TOROT в запрограммированном фрейме переписывается только доля
вращения. Все остальные компоненты остаются неизменными.
TOFRAME и TOROT оптимизированы для фрезерных обработок, в которых обычно
активна G17 (рабочая плоскость X/Y). Напротив, для токарных обработок или в общих
случаях при активной G18 или G19 необходимы фреймы, у которых ось X или Y совпадает
с точной установкой инструмента. Эти фреймы программируются с помощью команд
TOFRAMEX/TOROTX или TOFRAMEY/TOROTY.
С PAROT система координат детали (WСS) точно устанавливается на детали.
Программирование ЧПУ
342
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
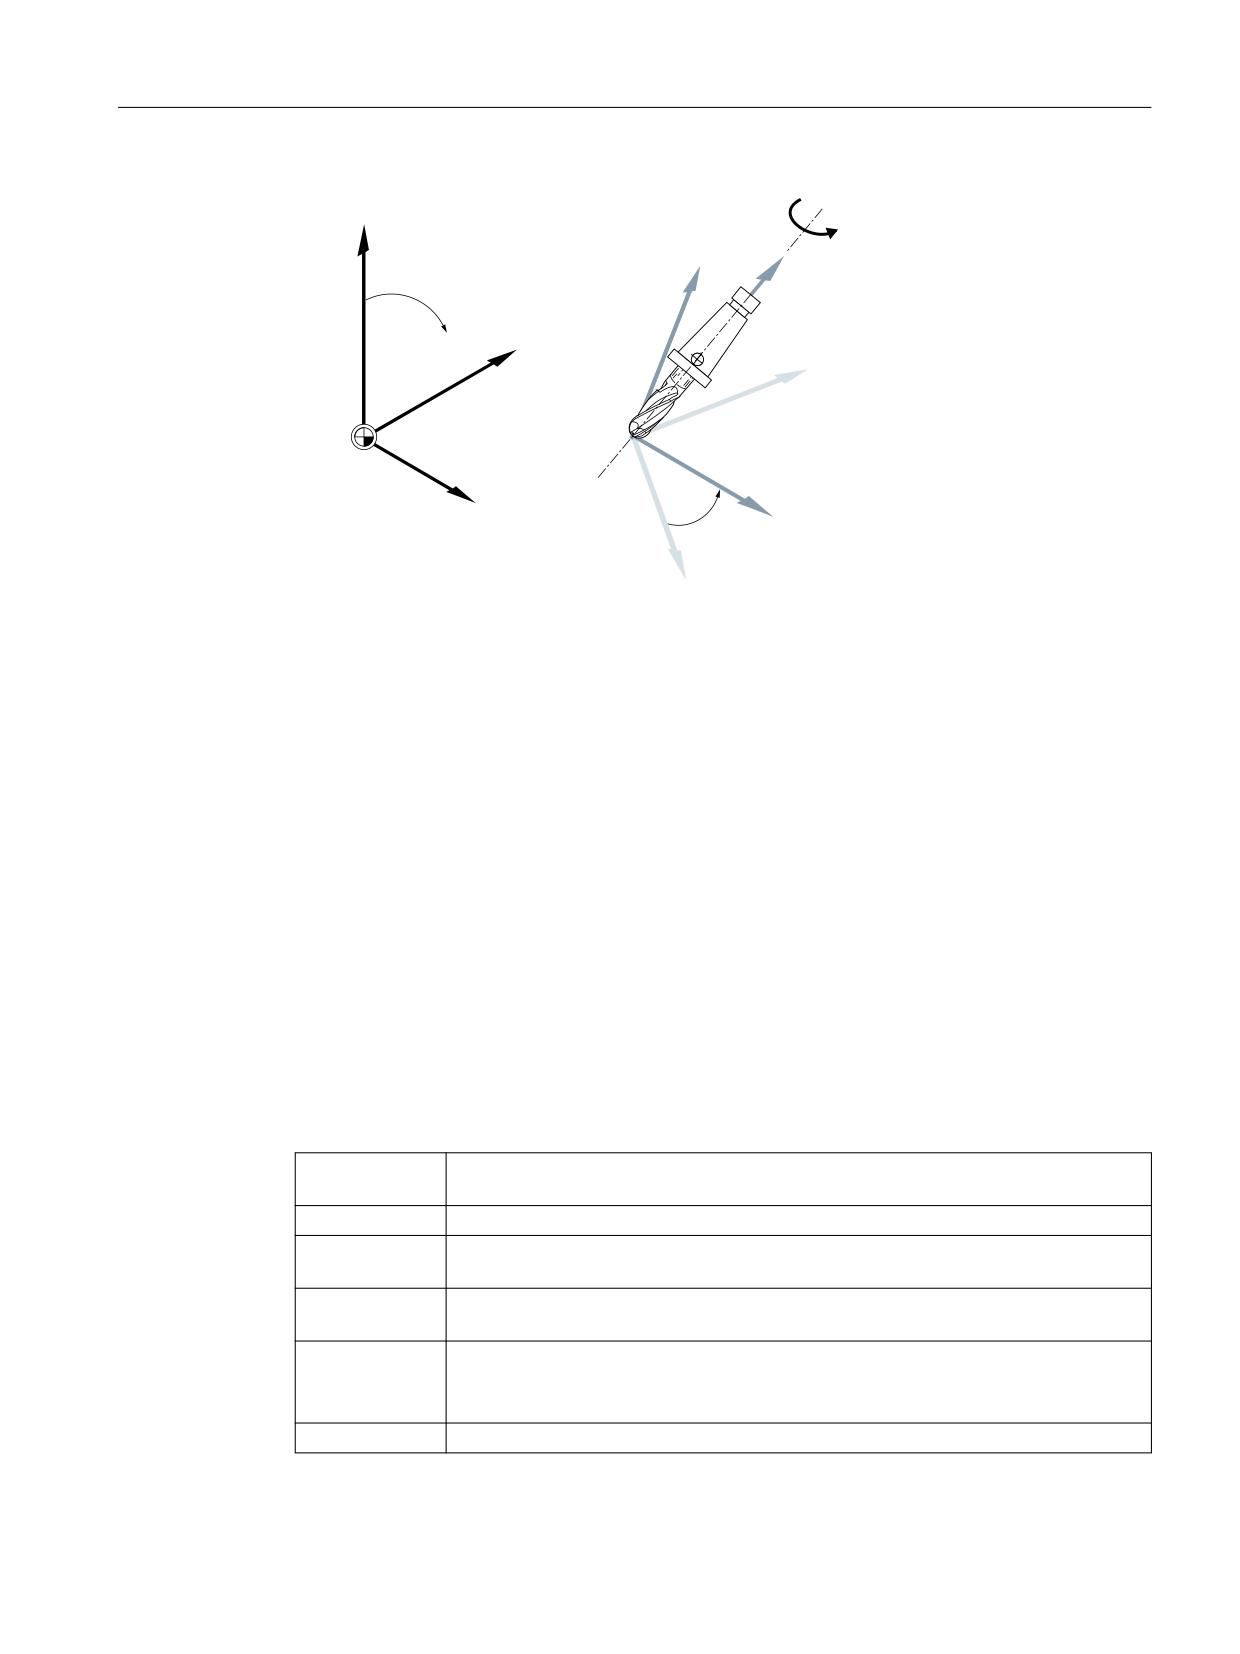
Основная информация
3.12 Трансформации координат (фреймы)
=̨͇͎͇
<
=
=
r
<
̨͇͎͇
<
;
;
̨͇͎͇
;
Синтаксис
TOFRAME/TOFRAMEZ/TOFRAMEY/TOFRAMEX
TOROTOF
TOROT/TOROTZ/TOROTY/TOROTX
TOROTOF
PAROT
PAROTOF
Значение
TOFRAME:
Точно установить ось Z WCS через вращение фрейма параллельно ориентации
инструмента
TOFRAMEZ:
как TOFRAME
TOFRAMEY:
Точно установить ось Y WCS через вращение фрейма параллельно ориентации
инструмента
TOFRAMEX:
Точно установить ось X WCS через вращение фрейма параллельно ориентации
инструмента
TOROT:
Точно установить ось Z WCS через вращение фрейма параллельно ориентации
инструмента
Определенное через TOROT вращение идентично таковому при TOFRAME.
TOROTZ:
как TOROT
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
343
Основная информация
3.12 Трансформации координат (фреймы)
TOROTY:
Точно установить ось Y WCS через вращение фрейма параллельно ориентации
инструмента
TOROTX:
Точно установить ось X WCS через вращение фрейма параллельно ориентации
инструмента
TOROTOF:
Отключить точную установку параллельно ориентации инструмента
PAROT:
Точной установить WCS через вращение фрейма на детали
Смещения, масштабирования и отражения в активном фрейме сохраняются.
PAROTOF:
Активированное с PAROT относящееся к детали вращение фрейма отключается
с PAROTOF .
Примечание
С помощью команды TOROT достигается связное программирование для активных
ориентируемых инструментальных суппортов для любого типа кинематики.
Аналогично ситуации для вращающегося инструментального суппорта, с
помощью PAROT можно активировать вращение инструментального стола. Таким
образом, определяется фрейм, который изменяет положение системы координат детали
так, что движение компенсации станка не возникает. Языковая команда PAROT не
отклоняется, если нет активного ориентируемого инструментального суппорта.
Пример
Программный код
Комментарий
N100 G0 G53 X100 Z100 D0
N120 TOFRAME
N140 G91 Z20
; TOFRAME учитывается, все запрограммированные движения гео-
осей
относятся к новой системе координат.
N160 X50
Дополнительная информация
Согласование осевого направления
Если вместо TOFRAME / TOFRAMEZ или TOROT / TOROTZ программируется одна из команд
TOFRAMEX, TOFRAMEY, TOROTX, TOROTY, то действуют согласования направлений осей
согласно этой таблице:
Команда
Направление ин-
Вспомогатель-
Вспомогатель-
струмента (аппли-
ная ось
ная ось
ката)
(абсцисса)
(ордината)
TOFRAME / TOFRAMEZ /
Z
X
Y
TOROT / TOROTZ
TOFRAMEY / TOROTY
Y
Z
X
TOFRAMEX / TOROTX
X
Y
Z
Программирование ЧПУ
344
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.12 Трансформации координат (фреймы)
Собственный системный фрейм для TOFRAME или TOROT
Созданные через TOFRAME или TOROT фреймы могут быть записаны в собственный
системный фрейм $P_TOOLFRAME. Для этого должен быть установлен бит 3 в машинных
данных MD28082 $MC_MM_SYSTEM_FRAME_MASK. Программируемый фрейм при этом
сохраняется неизменным. Различия получаются при дальнейшей обработке
программируемого фрейма.
3.12.10
Отключение фрейма (G53, G153, SUPA, G500)
При выполнении определенных процессов, к примеру, подвод к точке смены
инструмента, необходимо определение и точное по времени подавление по времени
различных фрейм-компонентов.
Настраиваемые фреймы могут либо отключаться модально, либо подавляться
покадрово.
Программируемые фреймы могут подавляться покадрово или удаляться.
Синтаксис
G53
G153
SUPA
G500
TRANS
ROT
SCALE
MIRROR
Значение
G53:
Действующее покадрово подавление всех программи-
руемых и настраиваемых фреймов
G153:
G153 действует как G53 и дополнительно подавляет об-
щий базовый фрейм ($P_ACTBFRAME)
SUPA:
SUPA действует как G153 и дополнительно подавляет:
• смещения маховичком (DRF)
• наложенные движения
• внешнее смещение нулевой точки
• смещение PRESET
G500:
Действующее модально выключение всех настраивае-
мых фреймов (G54 ... G57, G505 ... G599), если в G500 не
стоит значение.
TRANS ROT SCALE MIRROR:
без указания оси вызывает удаление программируемых
фреймов.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
345
Основная информация
3.12 Трансформации координат (фреймы)
3.12.11
Программирование: Отключение наложений (спец. для оси) (CORROF)
Процедура CORROF удаляет следующие спец. для оси наложения:
• Настраиваемые движением маховичка аддитивные смещения нулевой точки
(смещения DRF)
• Запрограммированные системной переменной $AA_OFF смещения позиции
Удаление значения наложения вызывает остановку предварительной обработки, и
компонент позиции отключенного наложенного движения передается в позицию в
базовой кинематической системе. При этом ни одна из осей не перемещается.
Считываемое через системную переменную $AA_IM (текущее заданное значение MСS
оси) значение позиции в системе координат станка не изменяется.
Считываемое через системную переменную $AA_IW (актуальное заданное значение
WСSоси) значение позиции в системе координат детали изменяется, поскольку теперь
оно содержит отключенную долю наложенного движения.
Примечание
В программе ЧПУ разрешено программировать CORROF.
В синхронном действии программировать CORROF не разрешено.
Синтаксис
CORROF(<ось>,"<строка>"[,<ось>,"<строка>"])
Объяснение
CORROF:
Процедура отключения следующих смещений или наложений оси:
• Смещение DRF
• Смещения позиции ($AA_OFF)
Активность:
модально
<ось>:
Идентификатор оси (идентификатор оси канала, геометрической оси или оси
станка)
Тип данных:
AXIS
<строка>:
строка символов для определения типа наложения
Тип данных:
BOOL
Значение
Объяснение
DRF
Смещение DRF
AA_OFF
Смещение позиции ($AA_OFF)
Программирование ЧПУ
346
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.12 Трансформации координат (фреймы)
Примеры
Пример 1: Спец. для оси отключение смещения DRF (1)
Через перемещение маховичком DRF создается смещение DRF в оси X. Для всех других
осей канала смещения DRF не действуют.
Программный код
Комментарий
N10 CORROF(X,"DRF")
; CORROF здесь действует как DRFOF.
Пример 2: Спец. для оси отключение смещения DRF (2)
Через перемещение маховичком DRF создается смещение DRF в оси X и в оси Y. Для всех
других осей канала смещения DRF не действуют.
Программный код
Комментарий
; Отключается только смещение DRF оси X, смещение DRF оси Y сохраняется.
; При DRFOF( ) оба смешения были бы отключены.
N10 CORROF(X,"DRF")
Пример 3: Спец. для оси отключение смещения позиции $AA_OFF
Программный код
Комментарий
; Для оси Х интерполируется смещение позиции == 10.
N10 WHEN TRUE DO $AA_OFF[X] = 10 G4 F5
; Смещение позиции оси X отключается: $AA_OFF[X]=0
; Ось X не перемещается.
; К актуальной позиции оси X прибавляется смещение позиции.
N80 CORROF(X,"AA_OFF")
Пример 4: Спец. для оси отключение смещения DRF и смещения позиции $AA_OFF (1)
Через перемещение маховичком DRF создается смещение DRF в оси X. Для всех других
осей канала смещения DRF не действуют.
Программный код
Комментарий
; Для оси Х интерполируется смещение позиции 10.
N10 WHEN TRUE DO $AA_OFF[X] = 10 G4 F5
; Отключается только смещение DRF и смещение позиции оси X.
; Смещение DRF оси Y сохраняется.
N70 CORROF(X,"DRF",X,"AA_OFF")
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
347
Основная информация
3.12 Трансформации координат (фреймы)
Пример 5: Спец. для оси отключение смещения DRF и смещения позиции $AA_OFF (2)
Через перемещение маховичком DRF создается смещение DRF в оси X и в оси Y. Для всех
других осей канала смещения DRF не действуют.
Программный код
Комментарий
; Для оси Х интерполируется смещение позиции == 10.
N10 WHEN TRUE DO $AA_OFF[X] = 10 G4 F5
; Отключается смещение DRF оси Y и смещение позиции оси X.
; Смещение DRF оси X сохраняется.
N70 CORROF(Y,"DRF",X,"AA_OFF")
Дополнительная информация
$AA_OFF_VAL
После отключения смещения позиции из-за $AA_OFF, системная переменная
$AA_OFF_VAL (интегрированный путь наложения оси) соответствующей оси равна нулю.
$AA_OFF в режиме работы JOG
И в режиме работы JOG при изменении $AA_OFF происходит интерполяция смещения
позиции как наложенное движение, если эта функция разрешена через машинные
данные MD36750 $MA_AA_OFF_MODE.
$AA_OFF в синхронном действии
Если при отключении смещения позиции через CORROF(<ось>,"AA_OFF") активно
синхронное действие, которое немедленно снова устанавливает $AA_OFF
(DO $AA_OFF[<ось>]=<значение>), то $AA_OFF отключается и больше не
устанавливается, и отображается аварийное сообщение 21660. Если же синхронное
действие активируется позднее, к примеру, в кадре после CORROF, то $AA_OFF
устанавливается и выполняется интерполяция смещения позиции.
Автоматический переход оси канала
Если ось, для которой была запрограммирована CORROF, активна в другом канале, то
через переход оси она передается в канал (условие: MD30552 $MA_AUTO_GET_TYPE > 0)
и после отключение смещения позиции и/или смещения DRF.
3.12.12
Отключение аддитивных смещений нулевой точки (DRFOF)
Настраиваемые движением маховичка аддитивные смещения нулевой точки
(смещения DRF) отключаются посредством процедуры DRFOF.
Отключение вызывает остановку предварительной обработки, и доля позиции
отключенного смещения DRF передается в позицию в базовой кинематической системе,
т. е. при этом оси не перемещаются. Значение системной переменной $AA_IM
(актуальное заданное значение MCS оси) не изменяется, значение системной
Программирование ЧПУ
348
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.12 Трансформации координат (фреймы)
переменной $AA_IW (актуальное заданное значение WCS оси) изменяется, т. к. оно
теперь содержит отключенную долю из наложенного движения.
Синтаксис
DRFOF
Значение
DRFOF:
Процедура выключения смещений DRF для всех активных осей канала
Активность:
модально
Примеры
Пример 1: Спец. для оси отключение смещения DRF (1)
Через перемещение маховичком DRF создается смещение DRF в оси X. Для всех других
осей канала смещения DRF не действуют.
Программный код
Комментарий
N10 CORROF(X,"DRF")
; CORROF здесь действует как DRFOF.
Пример 2: Спец. для оси отключение смещения DRF (2)
Через перемещение маховичком DRF создается смещение DRF в оси X и в оси Y. Для всех
других осей канала смещения DRF не действуют.
Программный код
Комментарий
N10 CORROF(X,"DRF")
; Отключается только смещение DRF оси X, смещение DRF оси Y со-
храняется (при DRFOF были бы отключены оба смещения).
Пример 3: Спец. для оси отключение смещения DRF и смещения позиции $AA_OFF (1)
Через перемещение маховичком DRF создается смещение DRF в оси X. Для всех других
осей канала смещения DRF не действуют.
Программный код
Комментарий
N10 WHEN TRUE DO $AA_OFF[X] = 10 G4 F5
; Для оси Х интерполируется смещение позиции
== 10.
N70 CORROF(X,"DRF",X,"AA_OFF")
; Отключается только смещение DRF и смеще-
ние позиции оси X, смещение DRF оси Y
сохраняется.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
349
Основная информация
3.12 Трансформации координат (фреймы)
Пример 4: Спец. для оси отключение смещения DRF и смещения позиции $AA_OFF (2)
Через перемещение маховичком DRF создается смещение DRF в оси X и в оси Y. Для всех
других осей канала смещения DRF не действуют.
Программный код
Комментарий
N10 WHEN TRUE DO $AA_OFF[X] = 10 G4 F5
; Для оси Х интерполируется смещение позиции
== 10.
N70 CORROF(Y,"DRF",X,"AA_OFF")
; Отключается смещение DRF оси Y и смеще-
ние позиции оси X, смещение DRF оси X
сохраняется.
3.12.13
Специфическое для шлифования смещение нулевой точки (GFRAME0,
GFRAME1 ... GFRAME100)
Команда активации циклового фрейма в канале
Программирование команды GFRAME<n> активирует соответствующий цикловый
фрейм хранения данных $P_GFR[<n>] в канале. Для этого активный цикловый фрейм
$P_GFRAME приравнивается к цикловому фрейму хранения данных $P_GFR[<n>]:
GFRAME<n> ⇒ $P_GFRAME = $P_GFR[<n>]
Команда
Цикловый фрейм, активированный в канале
GFRAME0
$P_GFR[ 0 ] (нулевой фрейм)
GFRAME1
$P_GFR[ 1 ]
GFRAME100
$P_GFR[ 100 ]
Синтаксис
GFRAME<n>
Объяснение
GFRAME<n>:
Активация циклового фрейма <n> хранения данных
G-группа:
64
Первичная уста-
MD20150 $MC_GCODE_RESET_VALUES[ 63 ]
новка:
Активность:
Модально
<n>:
Номер циклового фрейма
Диапазон значе-
0, 1, 2, ... 100
ний:
Программирование ЧПУ
350
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.13 Вывод вспомогательных функций
3.13
Вывод вспомогательных функций
Функция
С помощью вывода вспомогательных функций осуществляется своевременное
сообщение на PLC, когда программа обработки деталей хочет совершить определенные
действия по переключению станка через PLC. Это осуществляется посредством передачи
соответствующих вспомогательных функций с их параметрами на интерфейс PLC.
Обработка переданных значений и сигналов должна осуществляться через программу
электроавтоматики.
Вспомогательные функции
Следующие вспомогательные функции могут быть переданы на PLC:
Вспомогательная функция
Адрес
Выбор инструмента
T
Коррекция инструмента
D, DL
Подача
F / FA
Число оборотов шпинделя
S
Функции M
M
Функции H
H
Для каждой группы функций или отдельной функции с помощью машинных данных
устанавливается, будет ли вывод запущен перед, при или после движения
перемещения.
PLC может использоваться для выполнения различных процессов квитирования для
вывода вспомогательных функций.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
351
содержание .. 3 4 5 6 ..