содержание .. 2 3 4 5 ..
SINUMERIK 840D sl. Программирование ЧПУ. Руководство по программированию (2021 год) - часть 4
Основная информация
3.9 Команды перемещения
;
=
Программный код
Комментарий
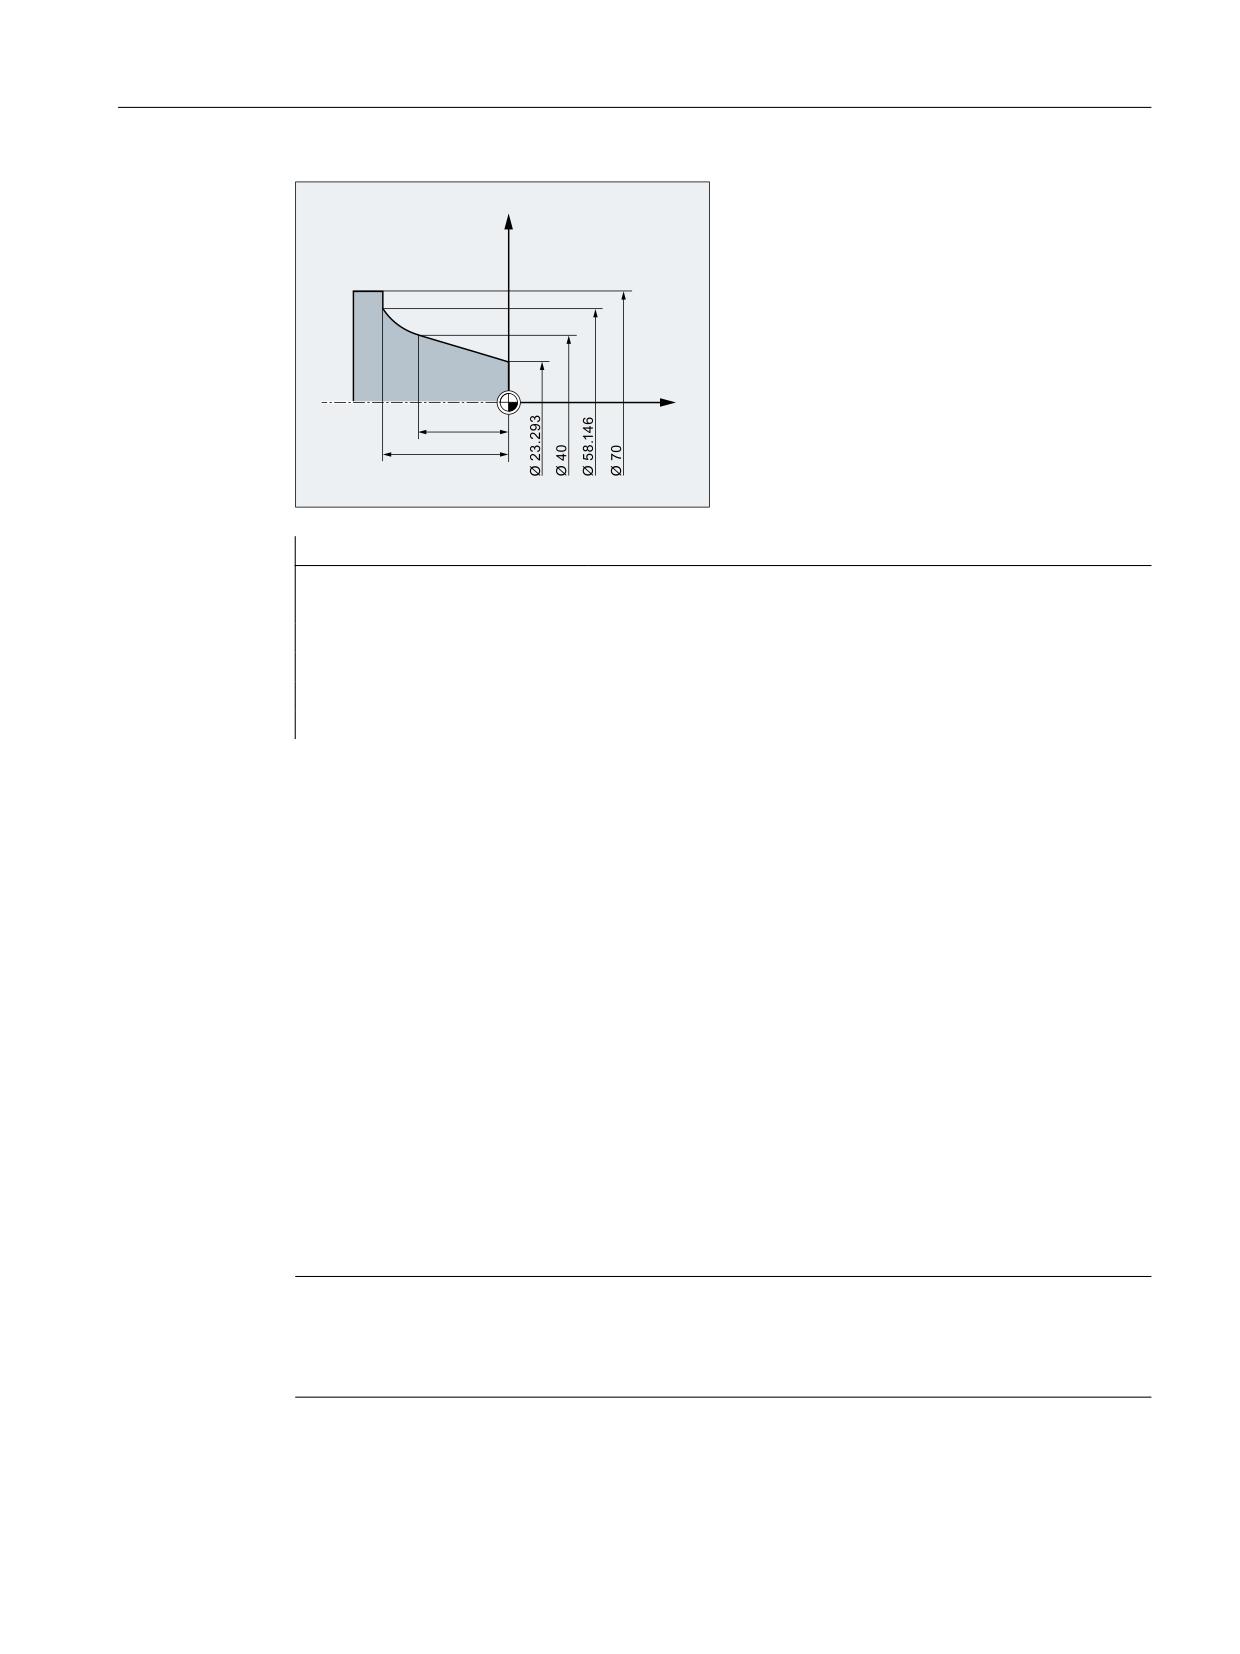
N110 G1 X23.293 Z0 F10
N115 X40 Z-30 F0.2
N120 CT X58.146 Z-42
; Программирование окружности с тангенциальным переходом.
N125 G1 X70
Дополнительная информация
Сплайны
У сплайнов тангенциальное направление определяется через прямую через последние
две точки. Это направление у сплайнов A и C при активной ENAT или EAUTO в общем и
целом не идентично направлению в конечной точке сплайна.
Переход сплайна B всегда является тангенциальным, при этом направление касательной
определено как у сплайнов A и C и активной ETAN.
Смена фрейма
Если между определяющим касательную кадром и кадром CT происходит смена фрейма,
то касательная подчиняется этой смене.
Граничная ситуация
Если продолжение стартовой касательной проходит через конечную точку, то вместо
окружности создается прямая (граничная ситуация окружности с бесконечным
радиусом). В этом специальном случае либо нельзя программировать TURN, либо
должно действовать TURN=0.
Примечание
При приближении к этой граничной ситуации получаются окружности с радиусом
любого размера, так что при TURN, не равном 0, как правило, обработка прерывается с
ошибкой из-за нарушения предела программного обеспечения.
Положение плоскости окружности
Положение плоскости окружности зависит от активной плоскости (G17-G19).
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
211
Основная информация
3.9 Команды перемещения
Если касательная предыдущего кадра находится не в активной плоскости, то
используется ее проекция в активную плоскость.
Если стартовая и конечная точка имеют разные позиционные компоненты вертикально
к активной плоскости, то вместо окружности создается спираль.
3.9.7
Винтовая интерполяция (G2/G3, TURN)
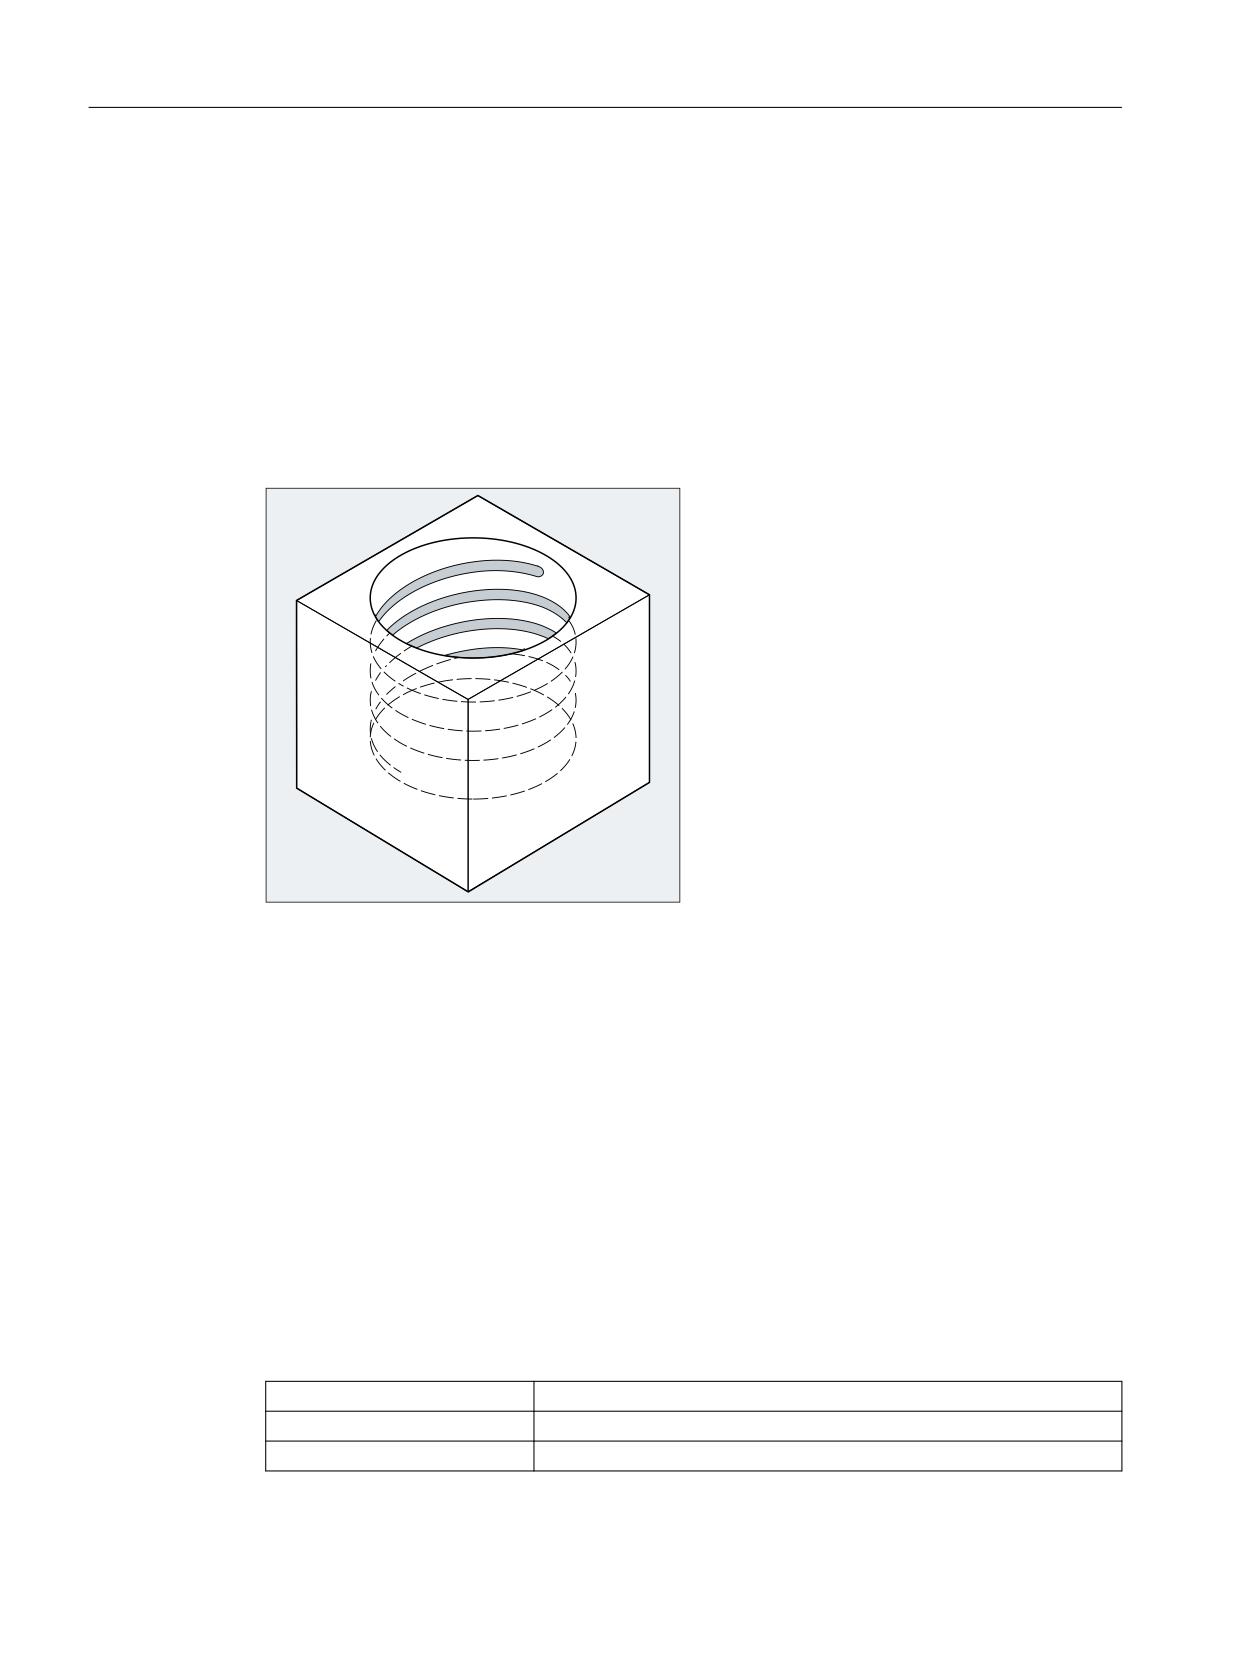
Винтовая интерполяция (спиральная интерполяция) позволяет, например, выполнять
резьбу или смазочные канавки.
При винтовой интерполяции накладываются и параллельно выполняются два движения:
• ровное круговое движение, на которое
• накладывается вертикальное линейное движение.
Синтаксис
G2/G3 X… Y… Z… I… J… K… TURN=
G2/G3 X… Y… Z… I… J… K… TURN=
G2/G3 AR=… I… J… K… TURN=
G2/G3 AR=… X… Y… Z… TURN=
G2/G3 AP… RP=… TURN=
Объяснение
G2:
Движение по круговой траектории по часовой стрелке
G3:
Движение по круговой траектории против часовой стрелки
X Y Z:
Конечная точка в декартовых координатах
Программирование ЧПУ
212
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.9 Команды перемещения
I J K:
Центр окружности в декартовых координатах
AR:
Апертурный угол
TURN=:
Количество дополнительных проходов круга в диапазоне от 0 до
999
AP=:
Полярный угол
RP=:
Полярный радиус
Примечание
G2 и G3 действуют модально.
Пример
<
<
;
=
Программный код
Комментарий
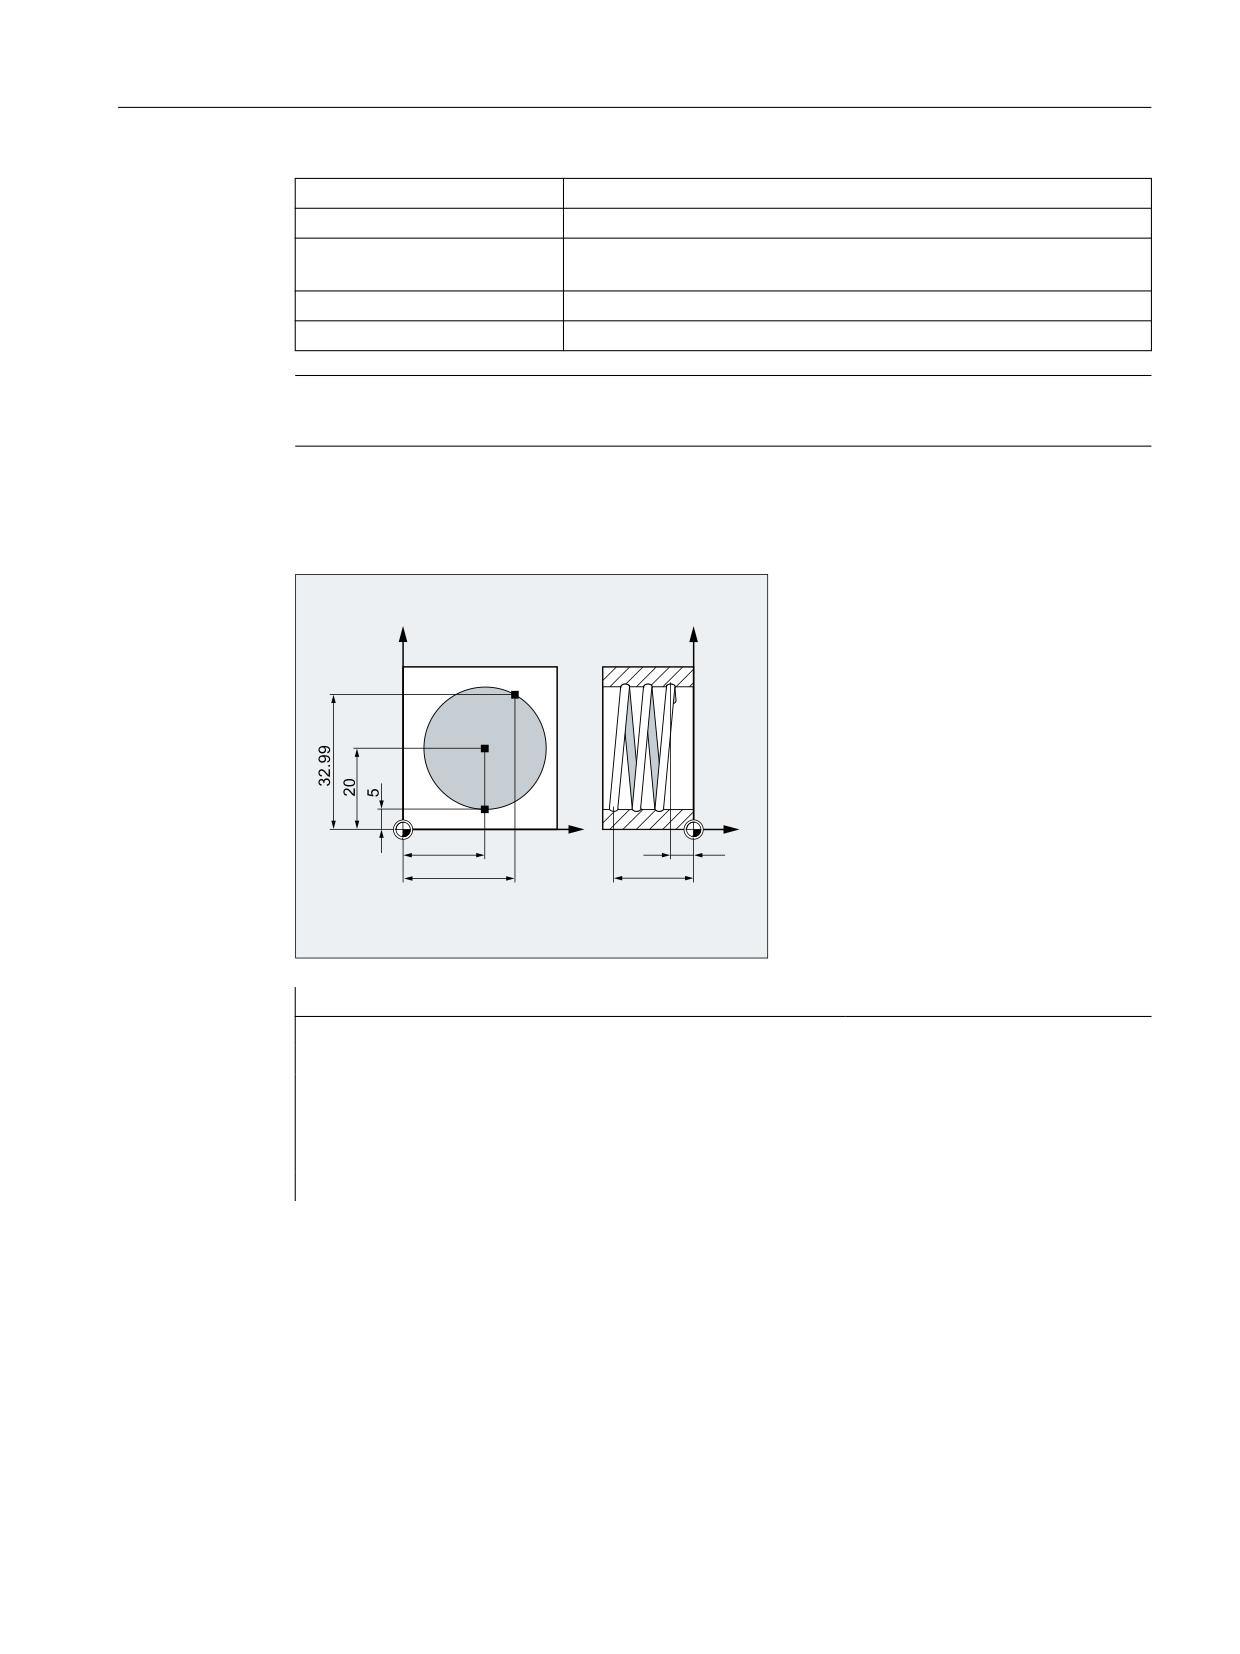
N10 G17 G0 X27.5 Y32.99 Z3
; Подвод в стартовую позицию.
N20 G1 Z-5 F50
; Подача инструмента.
N30 G3 X20 Y5 Z-20 I=AC(20) J=AC(20) TURN=2
; Винтовая линия с данными: Выпол-
нить от стартовой позиции 2 полных
круга, затем переход в конечную точ-
ку.
N40 M30
; Конец программы.
Дополнительная информация
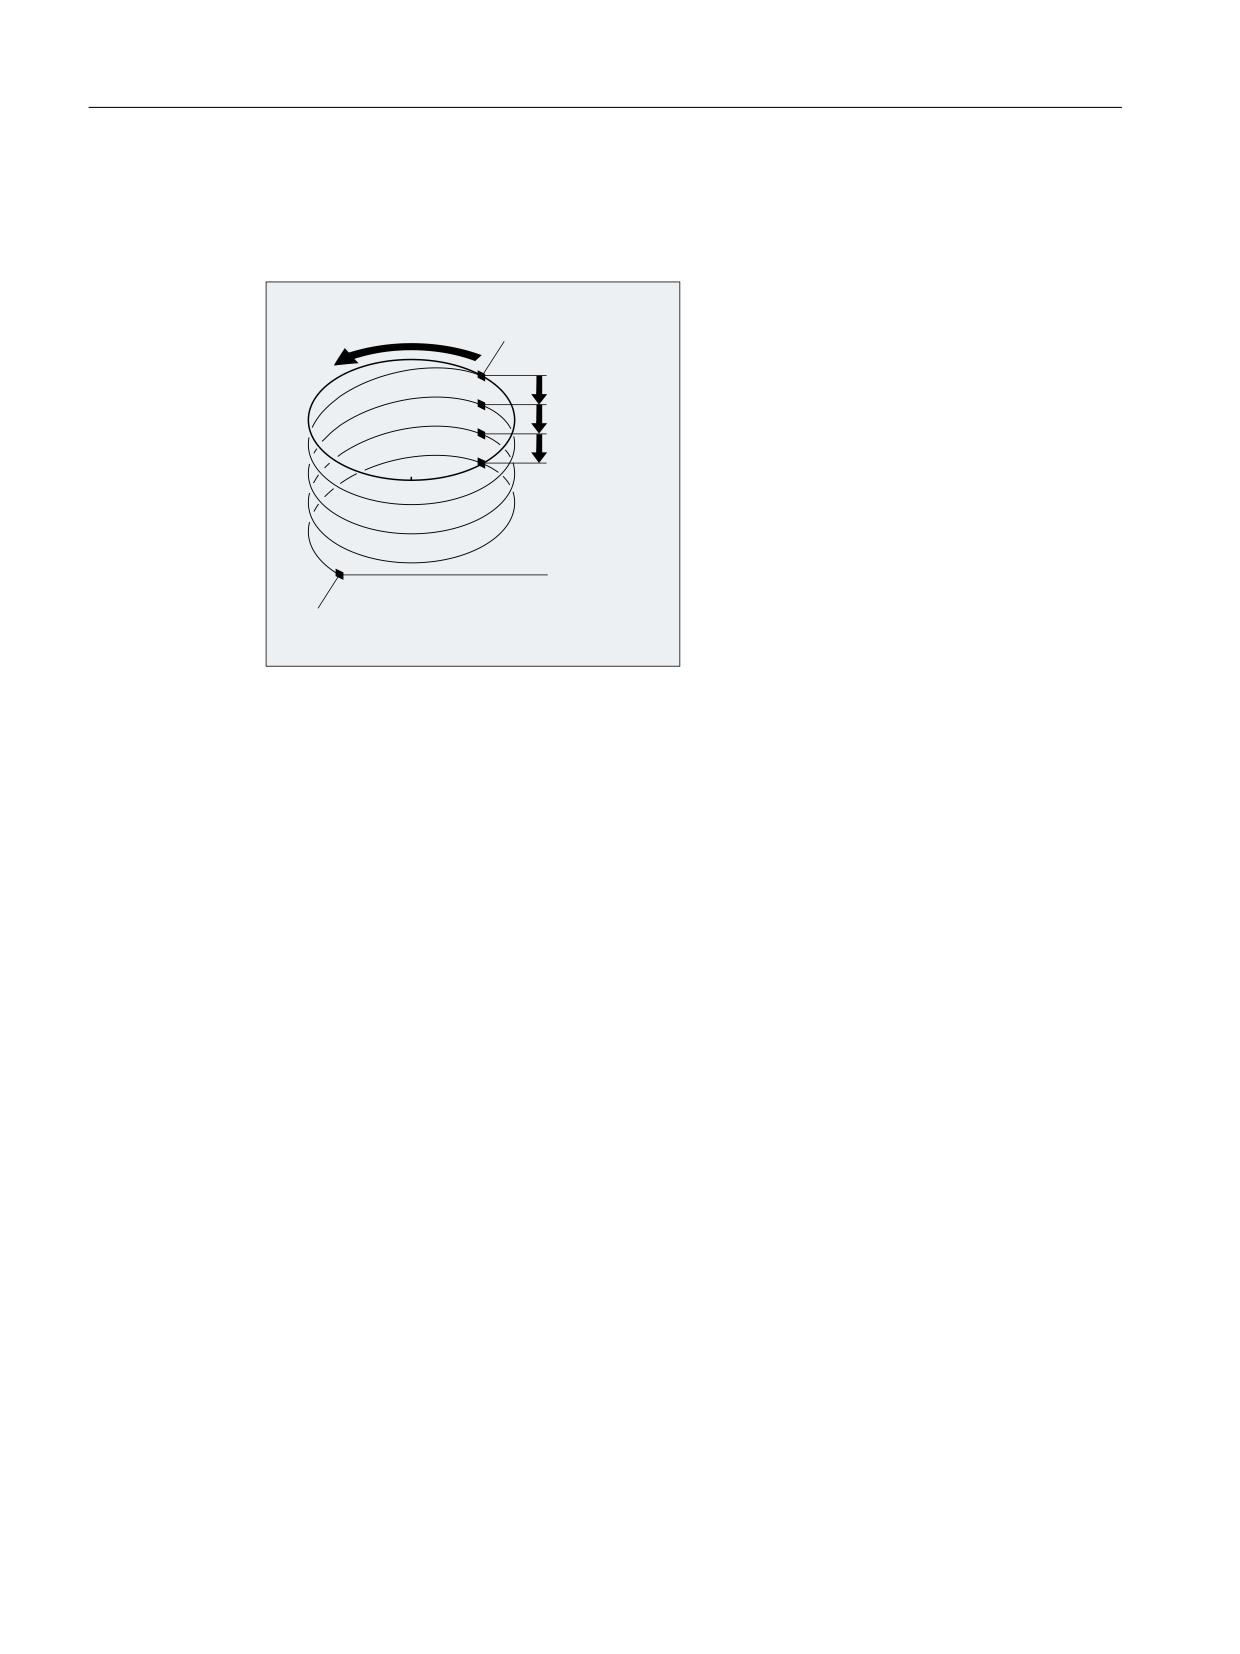
Последовательность движений
1. Переход к стартовой точке
2. С TURN= исполнение запрограммированных полных кругов.
3. Подвод к конечной точки окружности, например, как частичный оборот.
4. Исполнение пунктов 2 и 3 на глубину подачи.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
213
Основная информация
3.9 Команды перемещения
Из количества полных кругов плюс запрограммированной конечной точки окружности
(выполненными на глубину подачи) получается шаг, с которым должна быть изготовлена
винтовая линия.
̸͙͇͙͕͉͇͗ͦ ͙͕͇͑͞
͐ ͖͕͔͒͐͢ ͚͑͗͊
͐ ͖͕͔͒͐͢ ͚͑͗͊
͐ ͖͕͔͒͐͢ ͚͑͗͊
̱͕͔͔͇͌ͦ͞ ͙͕͇͑͞
͇͑͑ ͇͙͘͞͏͔͐͢͞
͕͈͕͕͙͗
̮͇͇͔͔͇͋ͦ ͙͕͇͑͞
Программирование конечной точки винтовой интерполяции
Подробное описание параметров интерполяции см. круговую интерполяцию.
Запрограммированная подача
При винтовой интерполяции рекомендуется указывать запрограммированные
процентовки подачи (CFC). С помощью FGROUP можно установить, какие оси должны
перемещаться с запрограммированной подачей. Подробности см. главу "Параметры
траектории".
3.9.8
Эвольвентная интерполяция (INVCW, INVCCW)
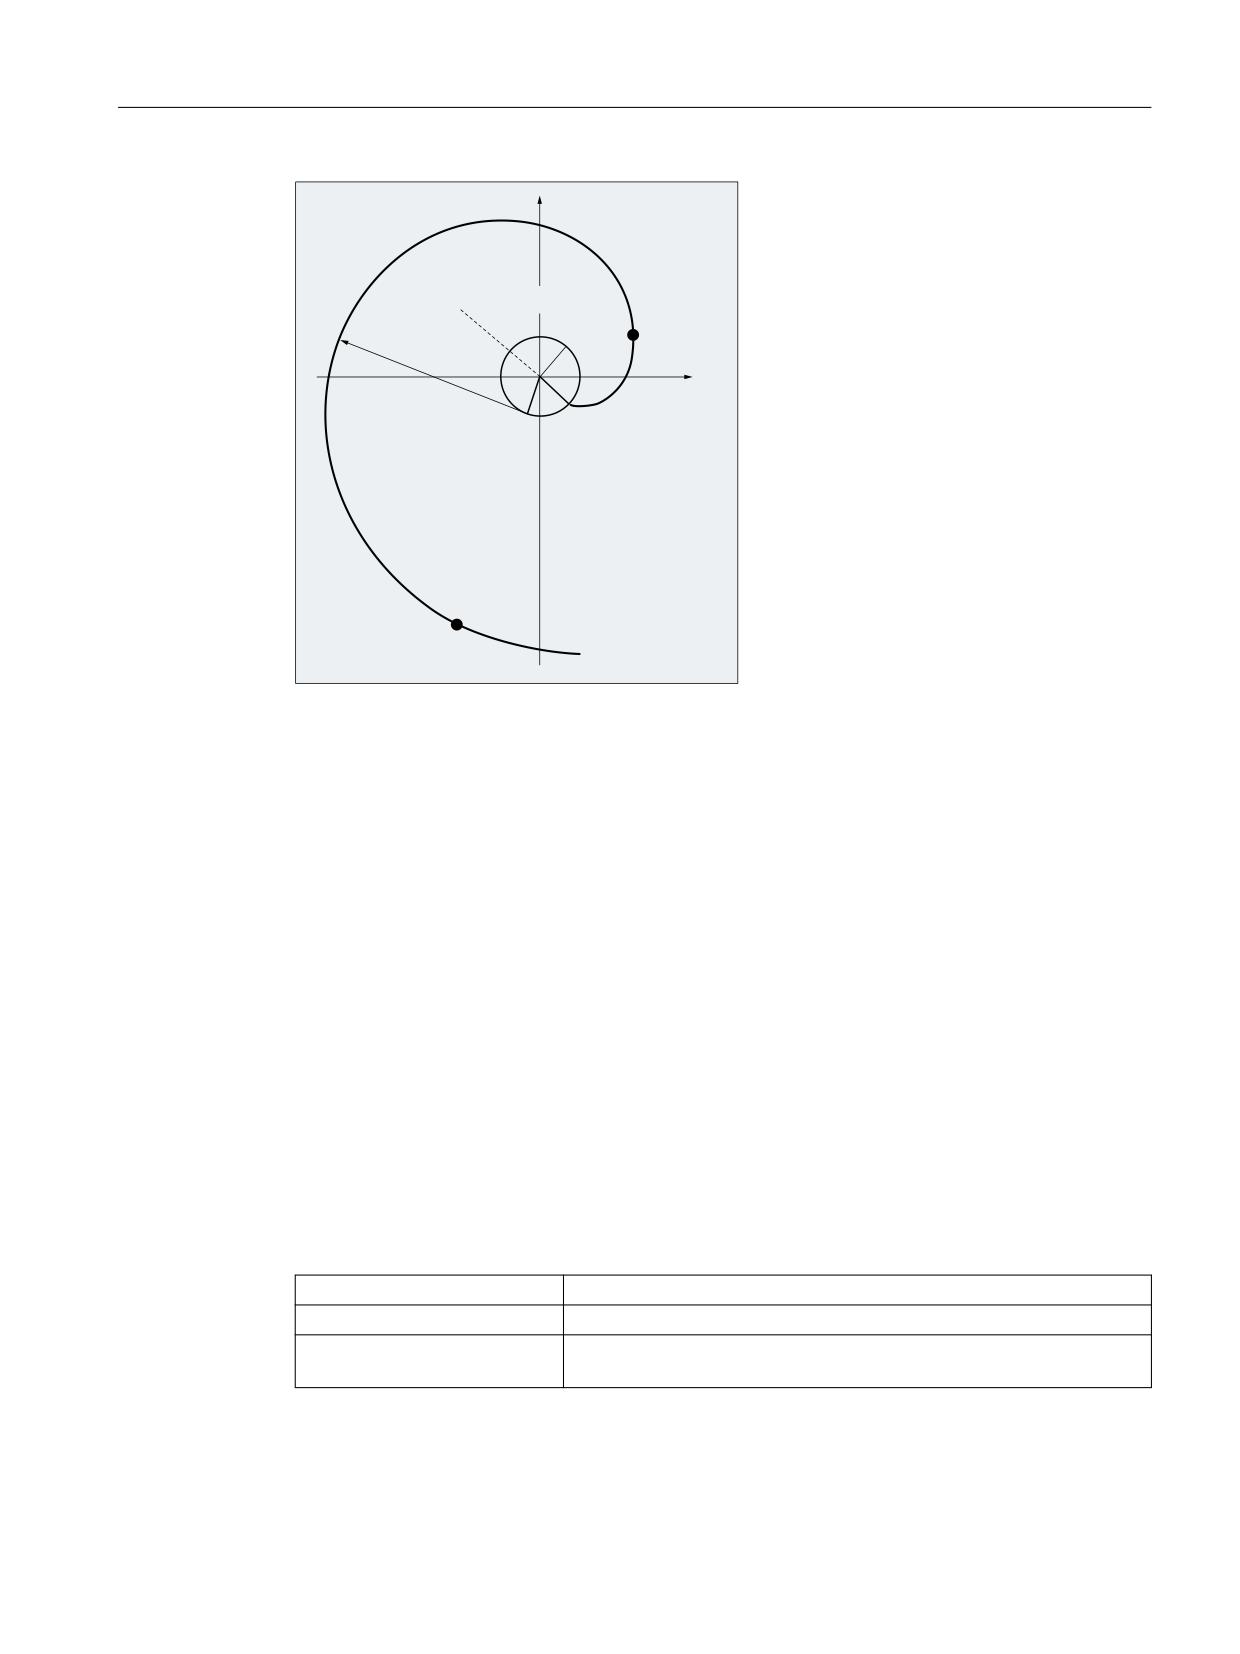
Эвольвента окружности это кривая, описываемая от конечной точки жестко натянутой,
развернутой от окружности нити.
Эвольвентная интерполяция позволяет создавать траектории вдоль эвольвенты. Она
выполняется в плоскости, в которой определена основная окружность, и проходит от
запрограммированной стартовой точки до запрограммированной конечной точки.
Программирование ЧПУ
214
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.9 Команды перемещения
<
͔͙̽͌͗ ͕͚͍͔͕͙͑͗͘͏ ; <
̷͇͋͏͚͘
̸͙͇͙͕͉͇͗ͦ
;<
͙͕͇͑͞
;
̵͔͕͉͔͇ͦ͘ ͕͚͍͔͕͙͑͗ͣ͘
̱͕͔͔͇͌ͦ͞ ͙͕͇͑͞
Возможно два способа программирования конечной точки:
1. Напрямую через декартовы координаты
2. Косвенно через указание апертурного угла (сравни программирование апертурного
угла при программировании окружности)
Если стартовая и конечная точка не лежат в плоскости основной окружности, то,
аналогично винтовой интерполяции у окружностей, получается наложение на кривую в
пространстве.
При дополнительном вводе ходов траектории вертикально к активной плоскости (можно
сравнить с винтовой интерполяцией для окружностей) эвольвента может перемещаться
в пространстве.
Синтаксис
INVCW X... Y... Z... I... J... K... CR=...
INVCCW X... Y... Z... I... J... K... CR=...
INVCW I... J... K... CR=... AR=...
INVCCW I... J... K... CR=... AR=...
Объяснение
INVCW:
Команда движения по эвольвенте по часовой стрелке
INVCCW:
Команда движения по эвольвенте против часовой стрелки
X... Y... Z... :
Прямое программирование конечной точки в декартовых коор-
динатах
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
215
Основная информация
3.9 Команды перемещения
I... J... K... :
Параметры интерполяции для описания центра основной окруж-
ности в декартовых координатах
Примечание:
Координаты указываются относительно стартовой точки эволь-
венты.
CR=... :
Радиус основной окружности
AR=... :
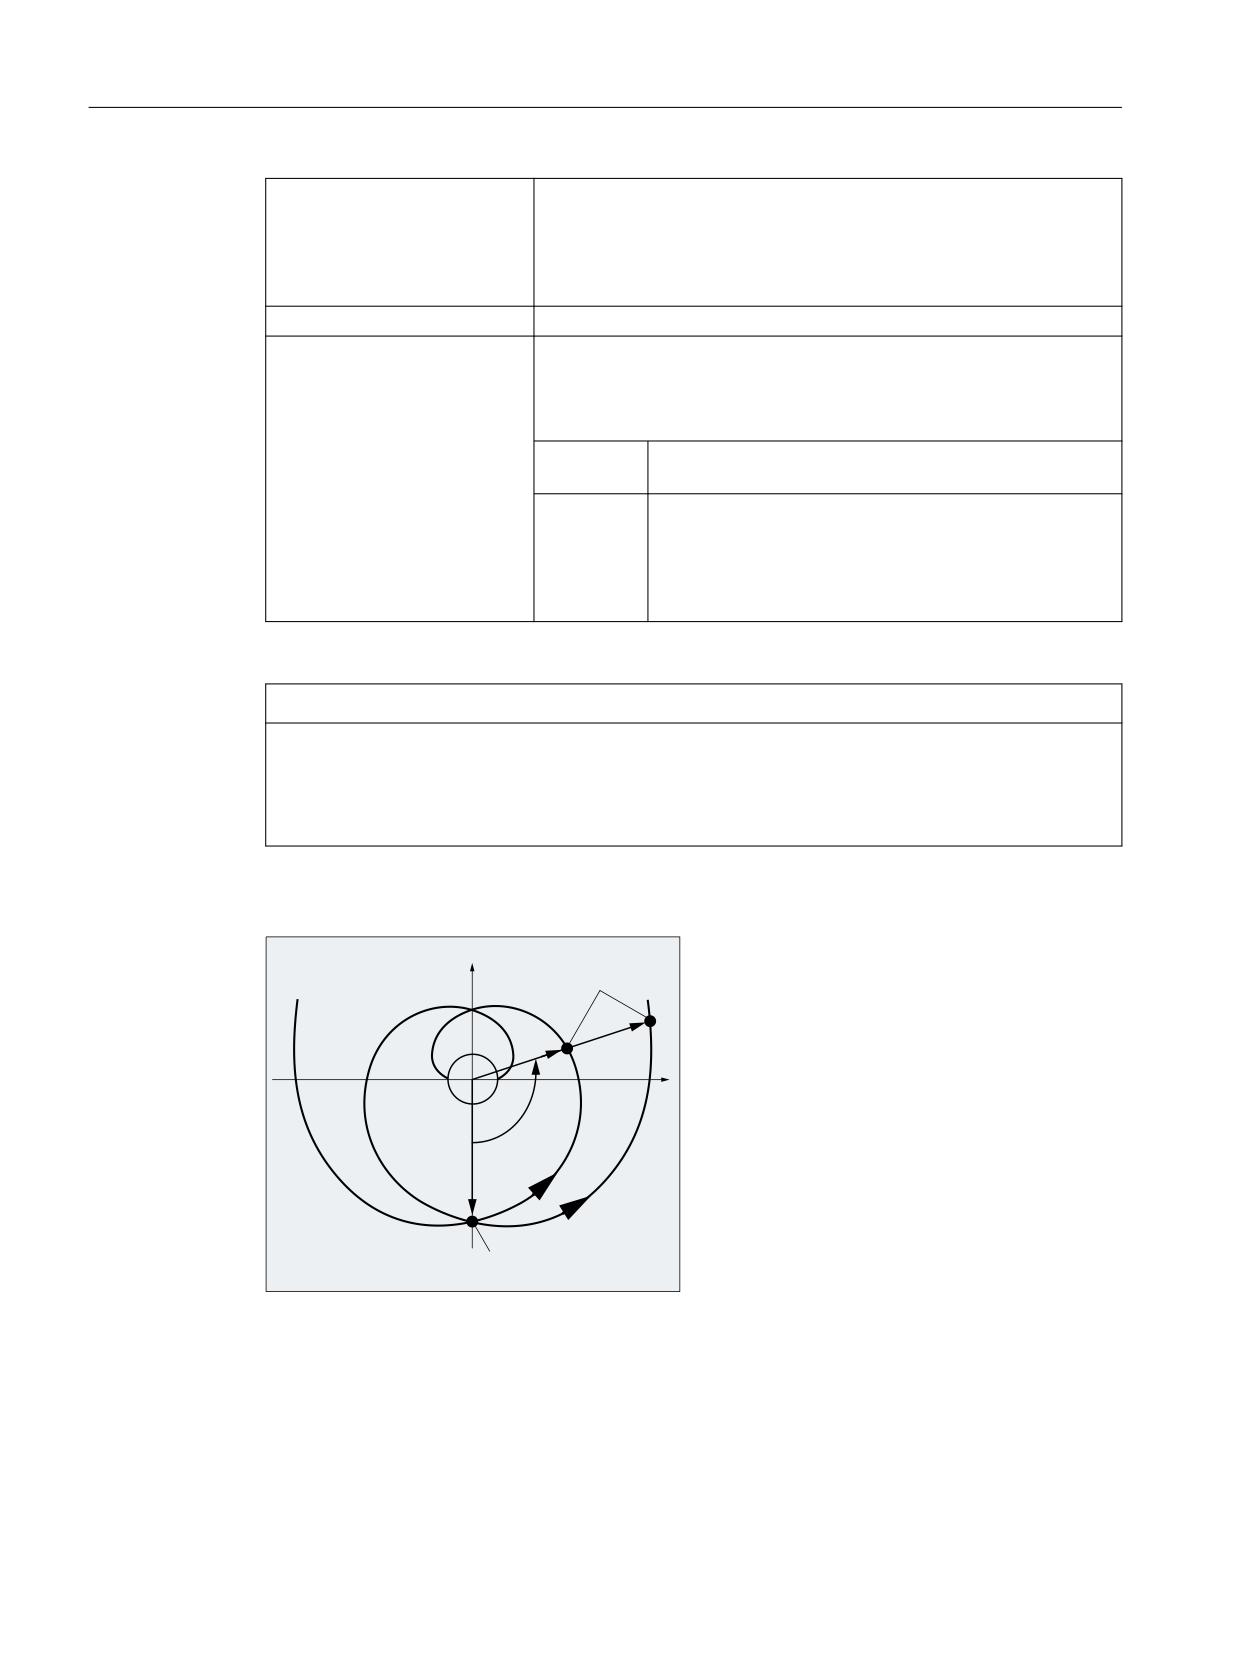
Косвенное программирование конечной точки через указание
апертурного угла (угла поворота)
Началом отсчета апертурного угла является прямая от центра ок-
ружности к стартовой точке.
AR > 0:
Траектория на эвольвенте движется от основной ок-
ружности.
AR < 0:
Траектория на эвольвенте движется к основной ок-
ружности.
Для AR < 0 максимальный угол поворота ограничен
тем, что конечная точка всегда должна находиться
вне основной окружности.
Косвенное программирование конечной точки через указание апертурного угла
ВНИМАНИЕ
Апертурный угол не определен
При косвенном программировании конечной точки через указание апертурного угла
AR необходимо учитывать знак угла, т. к. смена знака может привести к другой
эвольвенте и тем самым к другой траектории.
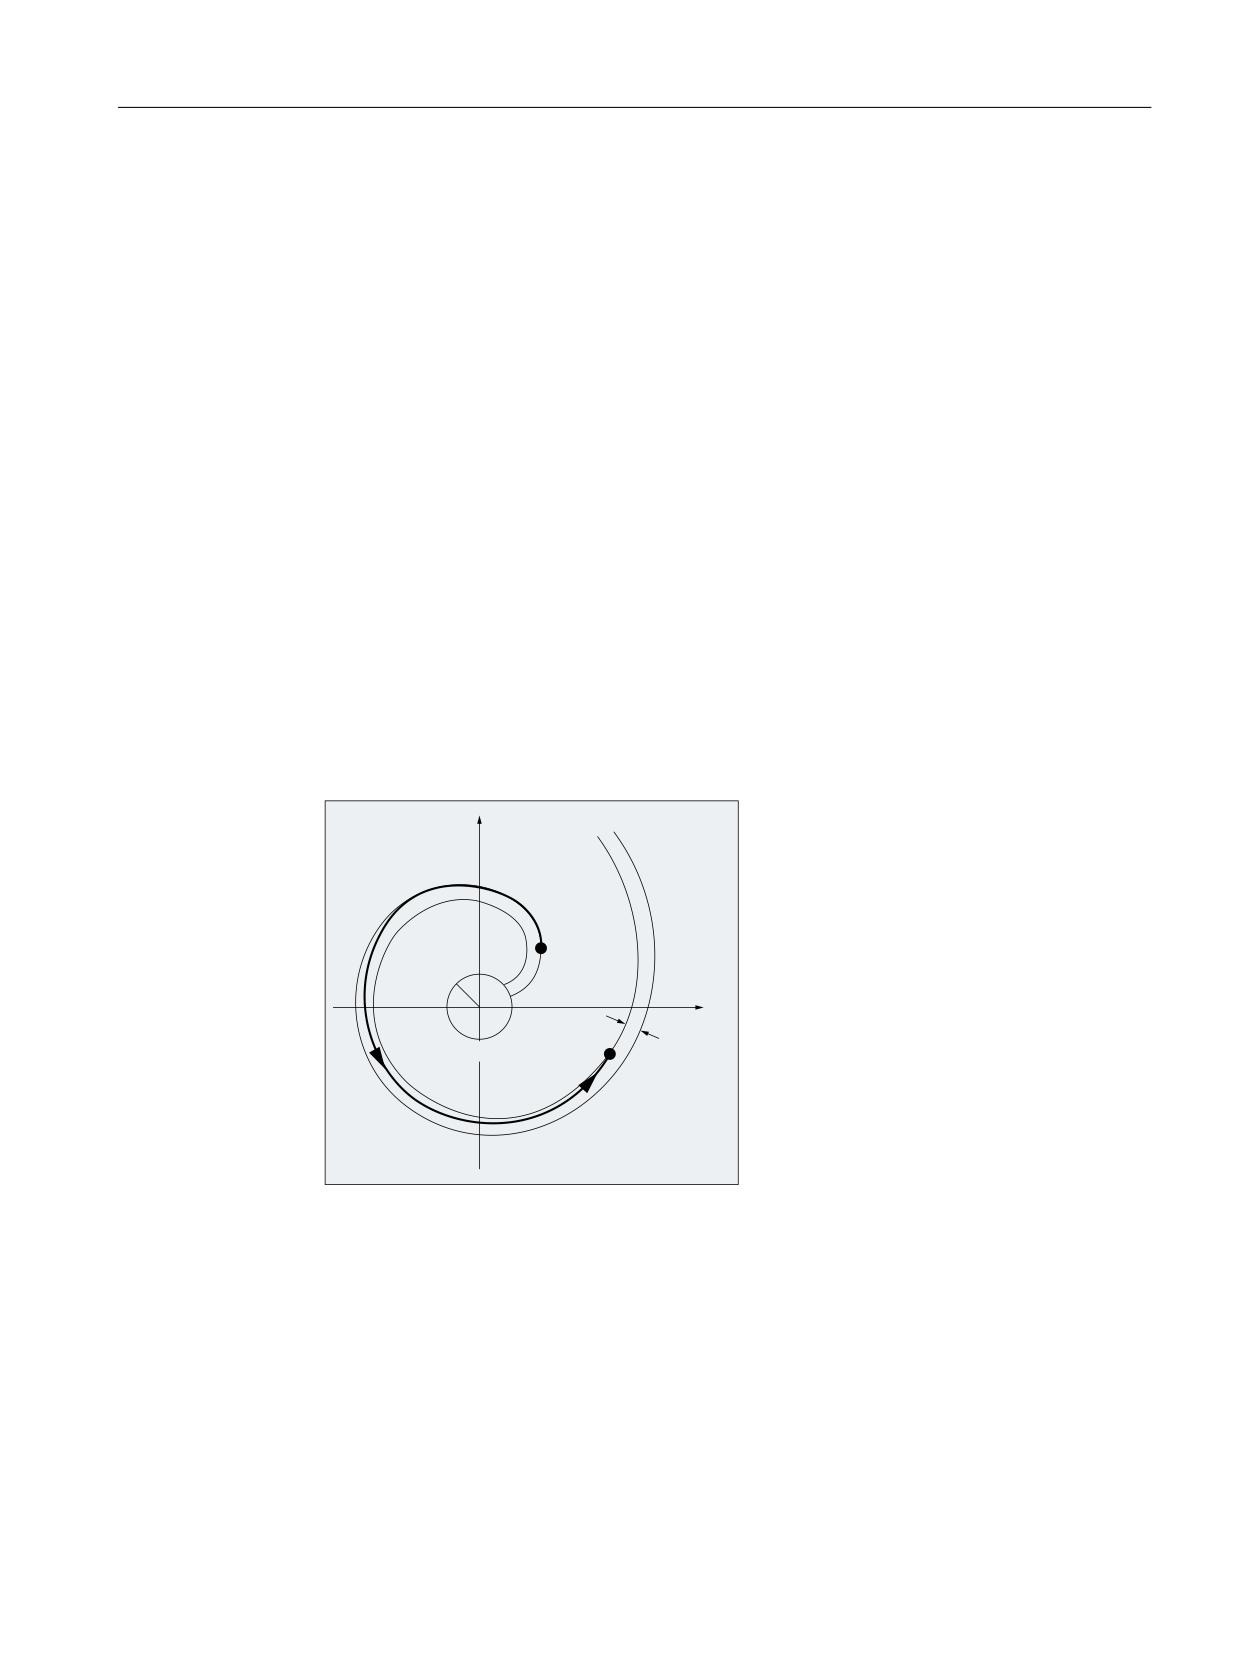
Это должен пояснить следующий пример:
̱͕͔͔͌͌͢͞ ͙͕͑͞͏
$5
̸͙͇͙͕͉͇͗ͦ ͙͕͇͑͞
Программирование ЧПУ
216
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.9 Команды перемещения
У эвольвент 1 и 2 совпадают параметры радиуса и центра основной окружности, а также
стартовой точки и направления вращения (INVCW / INVCCW). Единственным различием
является знак апертурного угла:
• При AR > 0 перемещается траектория на эвольвенте 1 и выполняется подвод к
конечной точке 1.
• При AR < 0 перемещается траектория на эвольвенте 2 и выполняется подвод к
конечной точке 2.
Граничные условия
• Как стартовая точка, так и конечная точка, должны находится вне поверхности
основной окружности эвольвенты (окружность с радиусом CR вокруг определенного
через I, J, K центра). Если это условие не соблюдается, то выводится ошибка и
обработка программы отменяется.
• Обе возможности программирования конечной точки (напрямую через декартовы
координаты или косвенно через указание апертурного угла) являются
взаимоисключающими. Поэтому в кадре может использоваться только одна из этих
двух возможностей программирования.
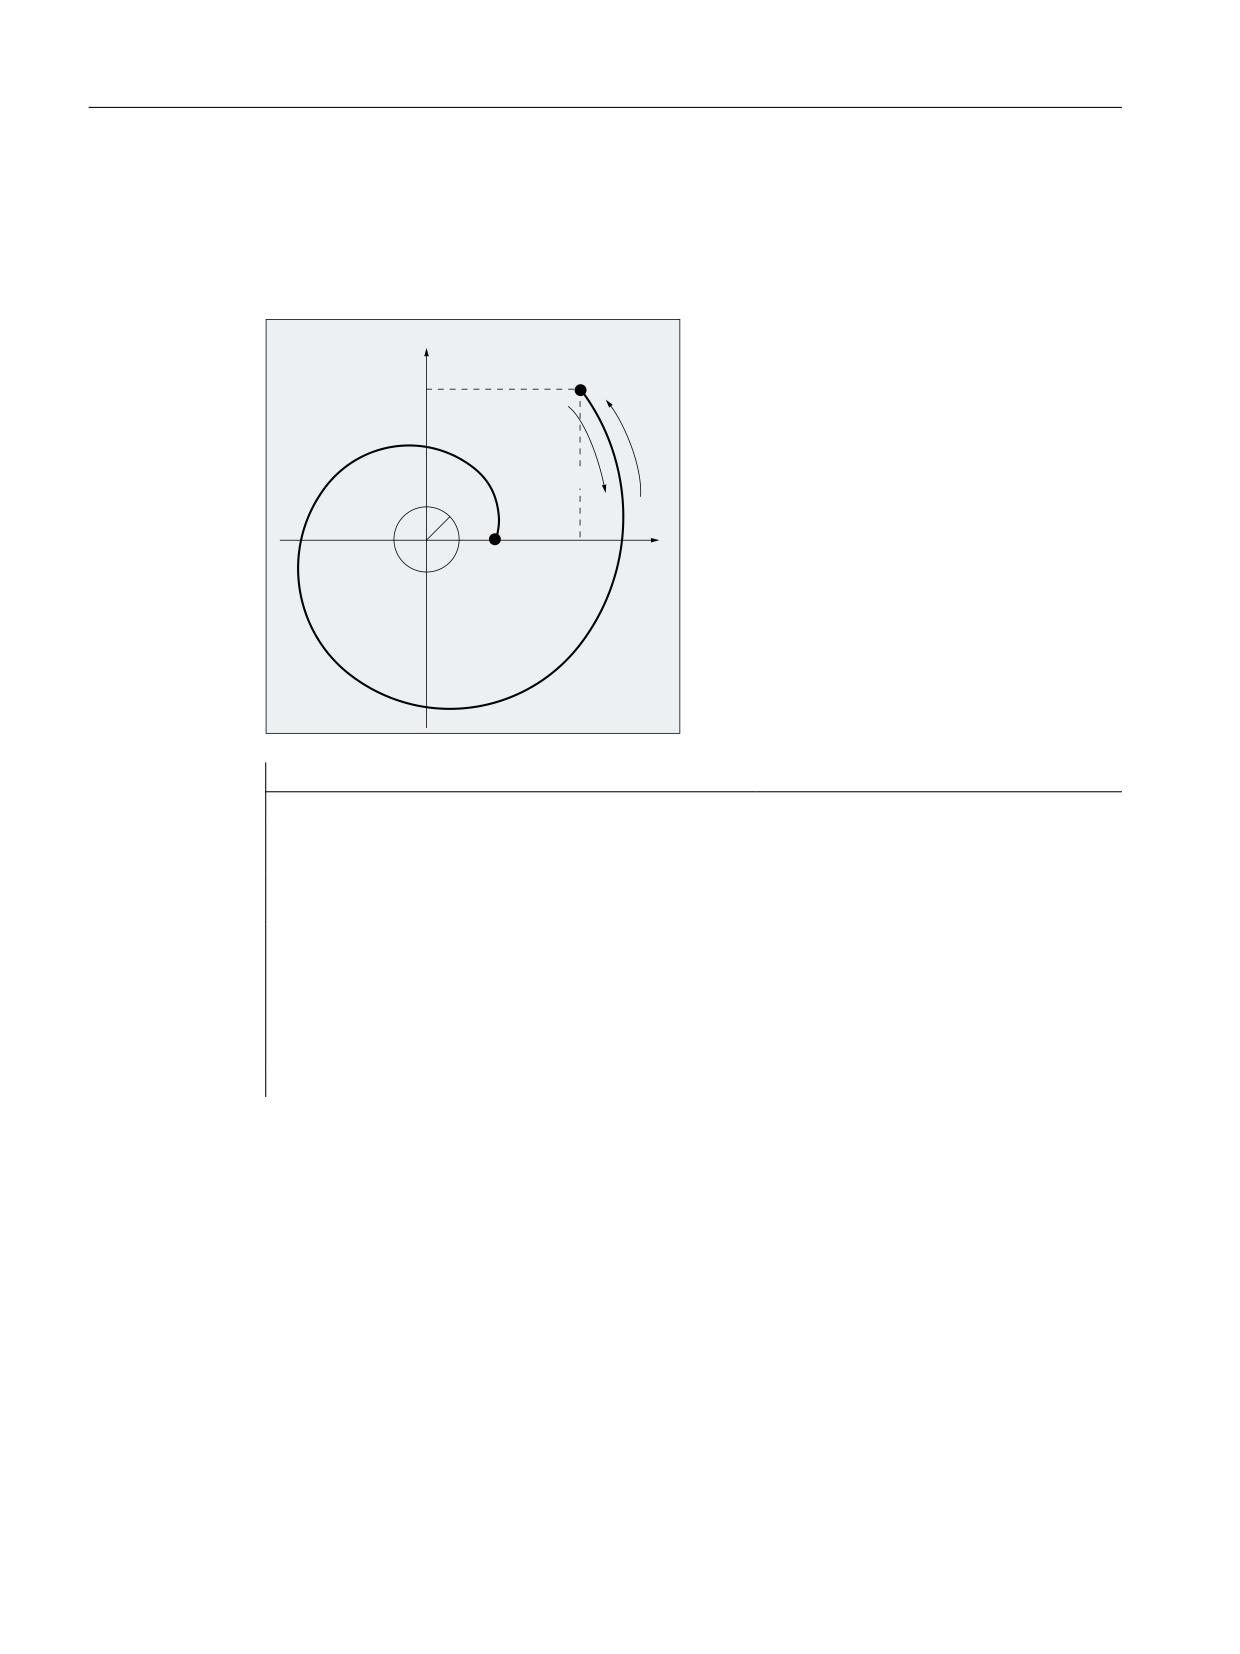
• Если запрограммированная конечная точка находится не точно на определенной
через стартовую точку и основную окружность эвольвенте, то осуществляется
интерполяция между обеими эвольвентами, определенными через стартовую или
конечную точку (см. рисунок ниже).
̸͙͇͙͕͉͇͗ͦ
̷͇͋͏͚͘
͙͕͇͑͞
̱͕͔͔͇͌ͦ͞
͙͕͇͑͞
̵͔͕͉͔͇ͦ͘
̳͇͑͘ ͕͙͕͑͒
͕͚͍͔͕͑͗
͙ͣ͘
͔͔͌͏͌
Максимальное отклонение конечной точки устанавливается через машинные
данные (→ Изготовитель станка!). Если отклонение запрограммированной конечной
точки в радиальном направлении больше, чем установленное через эти MD значение,
то выводится ошибка и выполнение программы отменяется.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
217
Основная информация
3.9 Команды перемещения
Примеры
Пример 1: Левовращающаяся эвольвента от стартовой точки к
запрограммированной конечной точке и как правовращающаяся эвольвента
обратно
<
1
̱͕͔͔͇͌ͦ͞ ͙͕͇͑͞
;
<
1
1
&5
1
̸͙͇͙͕͉͇͗ͦ
;
͙͕͇͑͞
;
<
Программный код
Комментарий
N10 G1 X10 Y0 F5000
; Подвод в стартовую позицию.
N15 G17
; Выбор плоскости X/Y как рабочей плоско-
сти.
N20 INVCCW X32.77 Y32.77 CR=5 I-10 J0
; Эвольвента против часовой стрелки, конеч-
ная точка в декартовых координатах.
N30 INVCW X10 Y0 CR=5 I-32.77 J-32.77
; Эвольвента по часовой стрелке, стартовая
точка это конечная точка из N20, новая ко-
нечная точка это стартовая точка из N20,
новый центр окружности относится к новой
стартовой точке и равен старому центру ок-
ружности.
Программирование ЧПУ
218
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
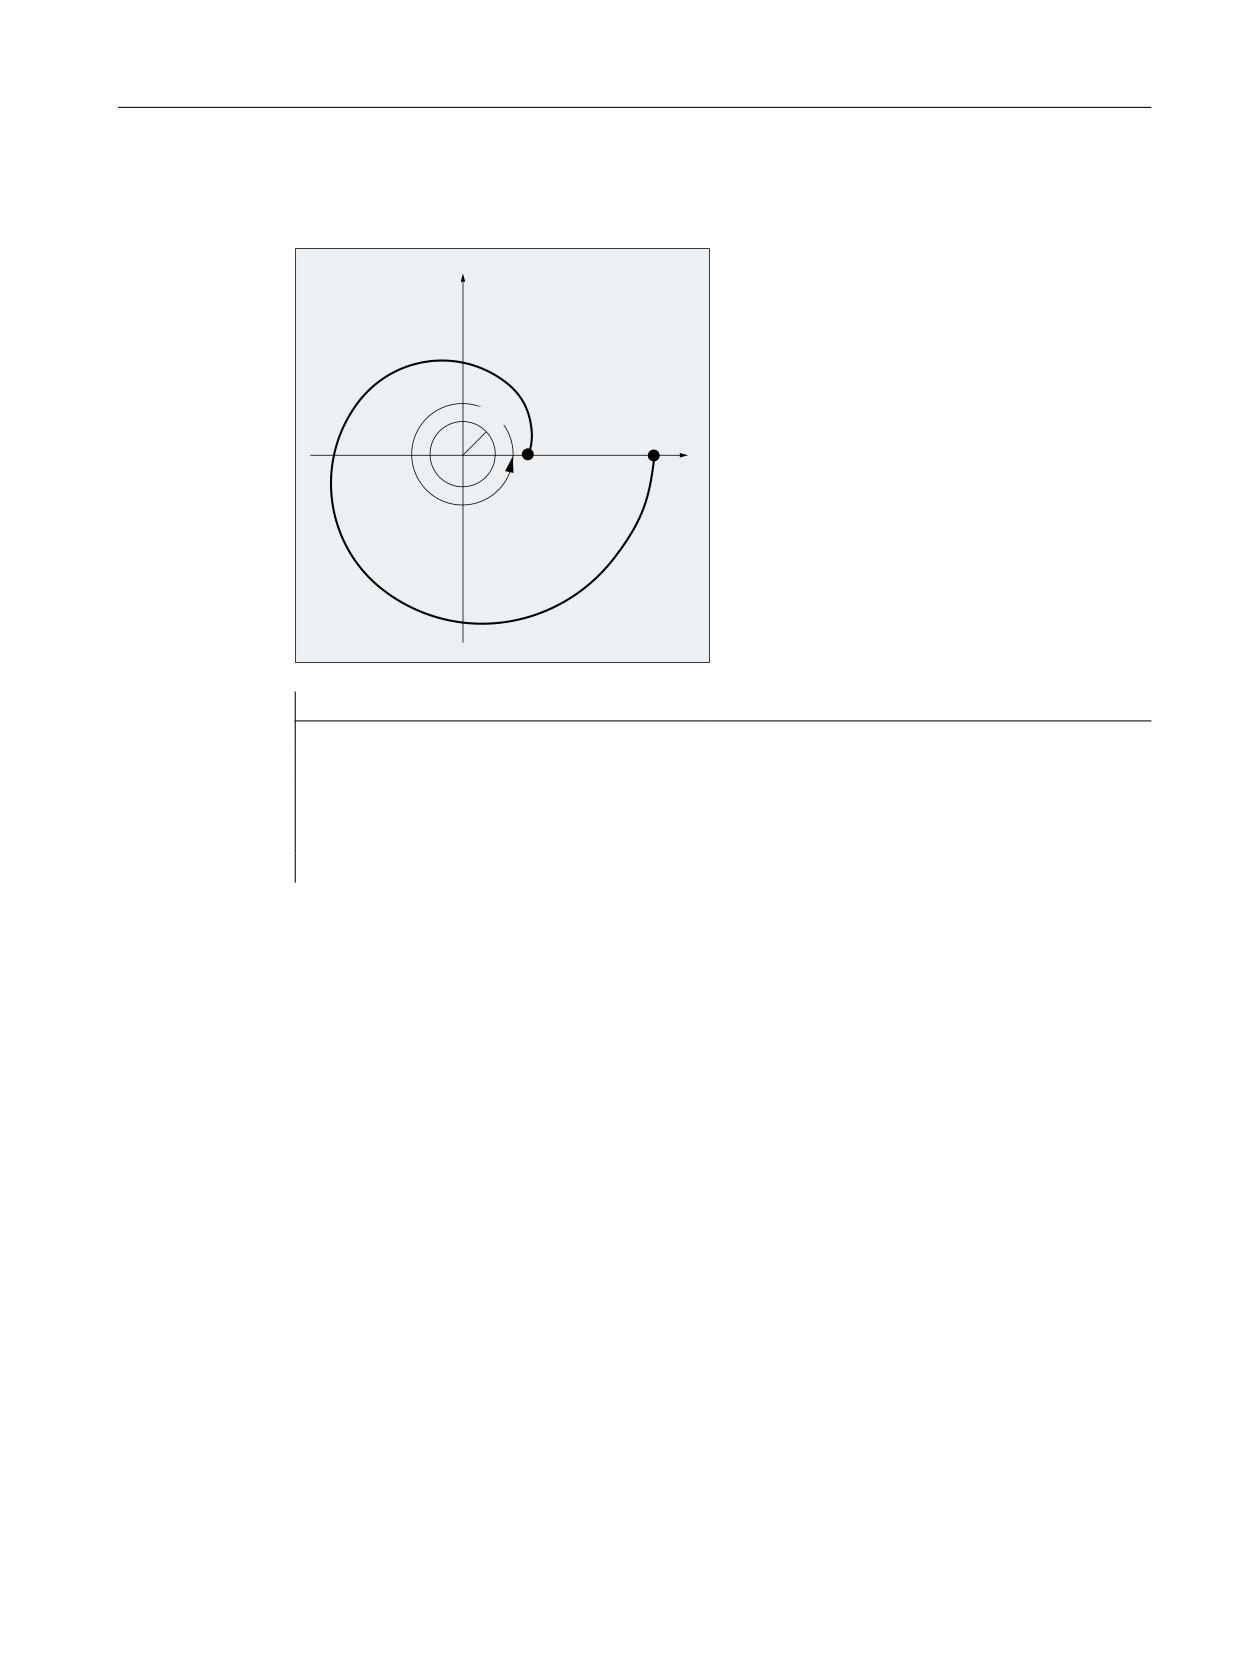
Основная информация
3.9 Команды перемещения
Пример 2: Левовращающаяся эвольвента с косвенным программированием
конечной точки через указание апертурного угла
<
&5
̸͙͇͙͕͉͇͗ͦ ͙͕͇͑͞
;
;
<
$5
Программный код
Комментарий
N10 G1 X10 Y0 F5000
; Подвод в стартовую позицию.
N15 G17
; Выбор плоскости X/Y как рабочей плоскости.
N20 INVCCW CR=5 I-10 J0 AR=360
; Эвольвента против часовой стрелки и от основной ок-
ружности (т.к. указан положительный угол) с полным
оборотом (360 градусов).
3.9.9
Линии контура
3.9.9.1
Программирование линии контура
Функция
Программирование линии контура служит для быстрого ввода простых контуров.
Могут программироваться линии контура с 1, 2, 3 или более точками с переходными
элементами "фаска" или "закругление" через указание декартовых координат и / или
углов (ANG или ANG1 и ANG2).
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
219
Основная информация
3.9 Команды перемещения
В кадрах, описывающих линии контура, могут использоваться любые другие адреса ЧПУ,
например, буквы адреса для других осей (отдельные оси или ось вертикально к
плоскости обработки), данные вспомогательных функций, G-команды, скорости и т. д.
Примечание
Контурный вычислитель
Простое программирование линии контура возможно и с помощью контурного
вычислителя. При этом речь идет об инструменте интерфейса, который обеспечивает
программирование и графическое представление простых и сложных контуров
деталей. Запрограммированные через контурный вычислитель контуры передаются в
программу обработки детали.
Дополнительная информация: Справочник пользователя
Параметрирование
Идентификаторы для угла, радиуса и фаски определяются через машинные данные:
MD10652 $MN_CONTOUR_DEF_ANGLE_NAME (имя угла для линий контура)
MD10654 $MN_RADIUS_NAME (имя радиуса для линий контура)
MD10656 $MN_CHAMFER_NAME (имя фаски для линий контура)
Примечание
См. указания изготовителя станка.
3.9.9.2
Линии контура: Прямая
Примечание
В описании ниже предполагается, что:
• G18 активна (⇒ активной рабочей плоскостью является плоскость Z/X).
(Но программирование линий контура без ограничений возможно и при G17 или
G19 .)
• для угла, радиуса и фаски определены следующие идентификаторы:
- ANG (угол)
- RND (радиус)
- CHR (фаска)
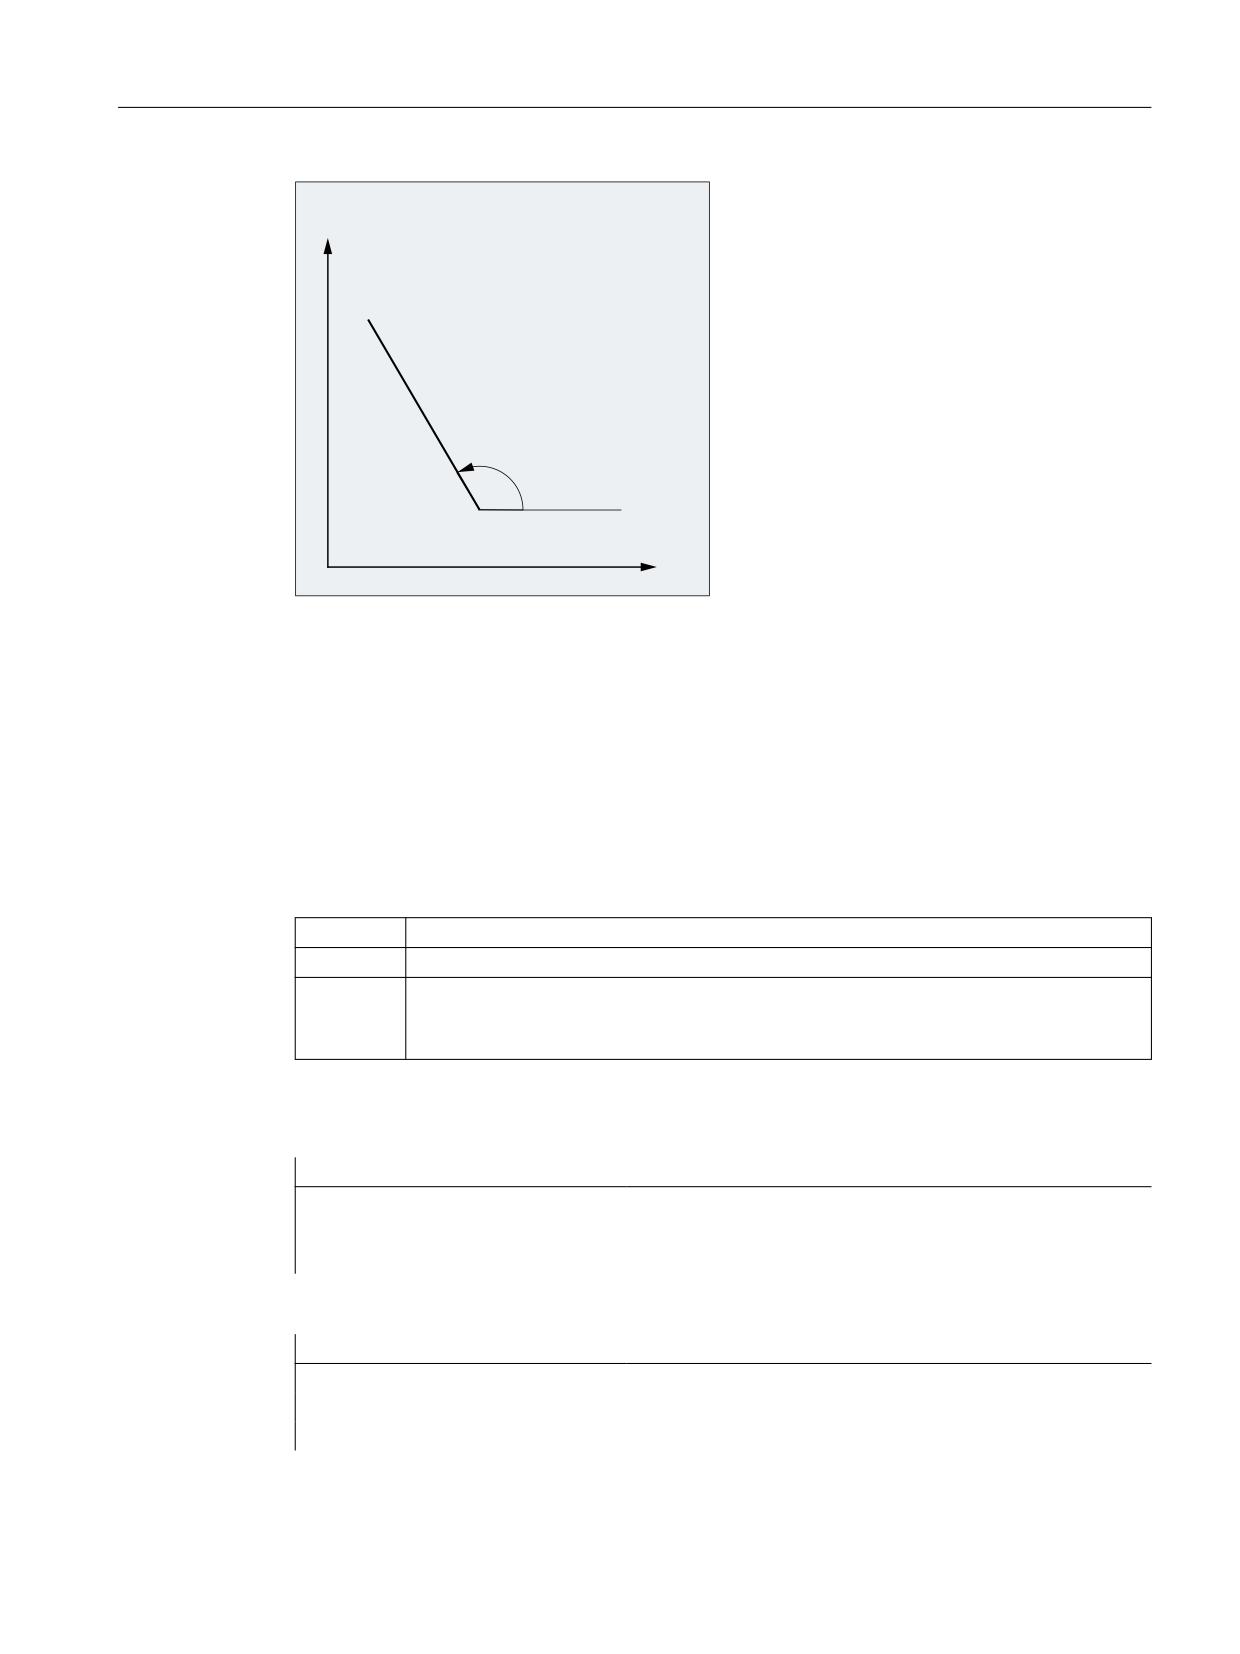
Конечная точка прямой определяется следующими данными:
• Угол ANG
• Одна декартова координата конечной точки (X2 или Z2)
Программирование ЧПУ
220
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.9 Команды перемещения
;
;
=
$1*
;
=
=
ANG:
Угол прямой
X1, Z1:
Начальные координаты
X2, Z2:
Координаты конечной точки прямой
Синтаксис
X… ANG=…
Z… ANG=…
Значение
X...:
Координата конечной точки в направлении X
Z... :
Координата конечной точки в направлении Z
ANG:
Идентификатор для программирования угла
Указанное значение (угол) относится к абсциссе активной рабочей плоскости (ось Z
при G18).
Пример
Программный код
Комментарий
N10 X5 Z70 F1000 G18
; Подвод в стартовую позицию
N20 X88.8 ANG=110
; Прямая с указанием угла
N30 ...
или:
Программный код
Комментарий
N10 X5 Z70 F1000 G18
; Подвод в стартовую позицию
N20 Z39.5 ANG=110
; Прямая с указанием угла
N30 ...
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
221
Основная информация
3.9 Команды перемещения
3.9.9.3
Линии контура: Две прямые
Примечание
В описании ниже предполагается, что:
• G18 активна (⇒ активной рабочей плоскостью является плоскость Z/X).
(Но программирование линий контура без ограничений возможно и при G17 или
G19 .)
• Для угла, радиуса и фаски определены следующие идентификаторы:
- ANG (угол)
- RND (радиус)
- CHR (фаска)
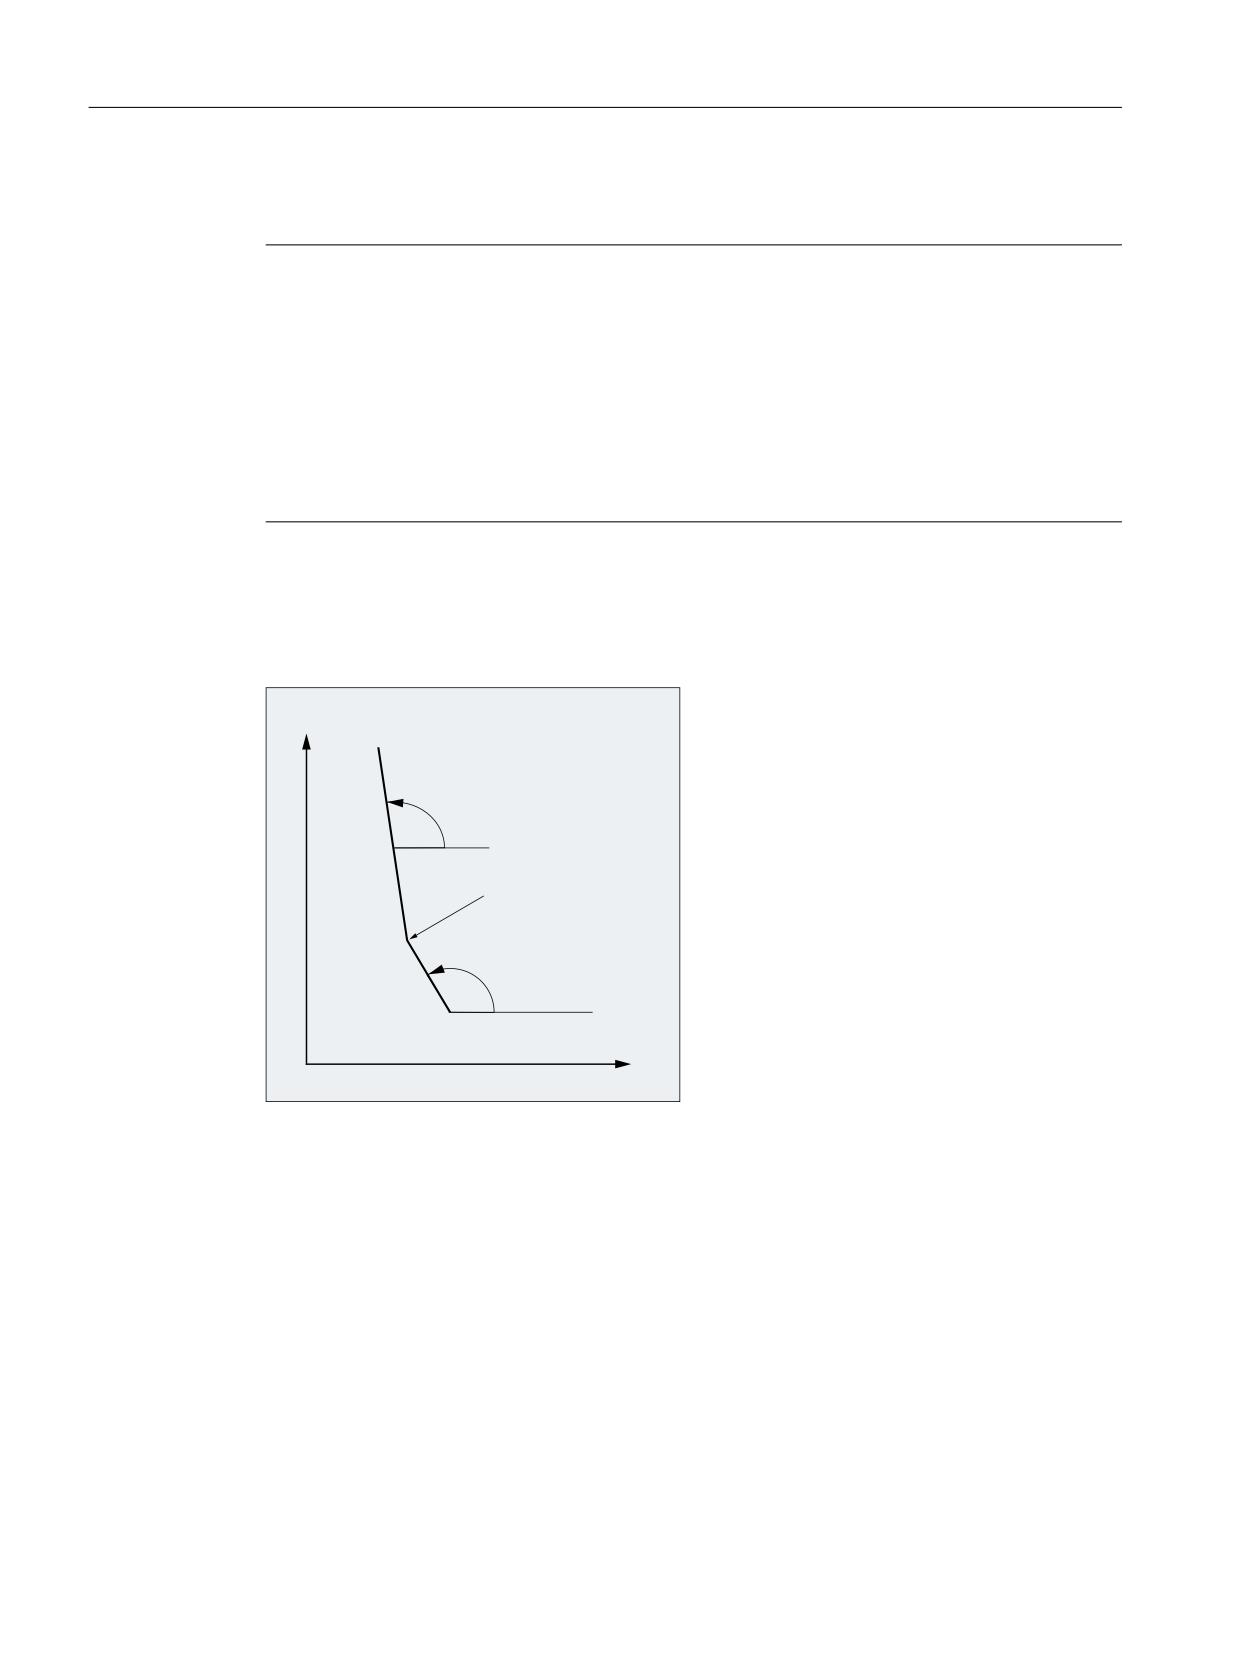
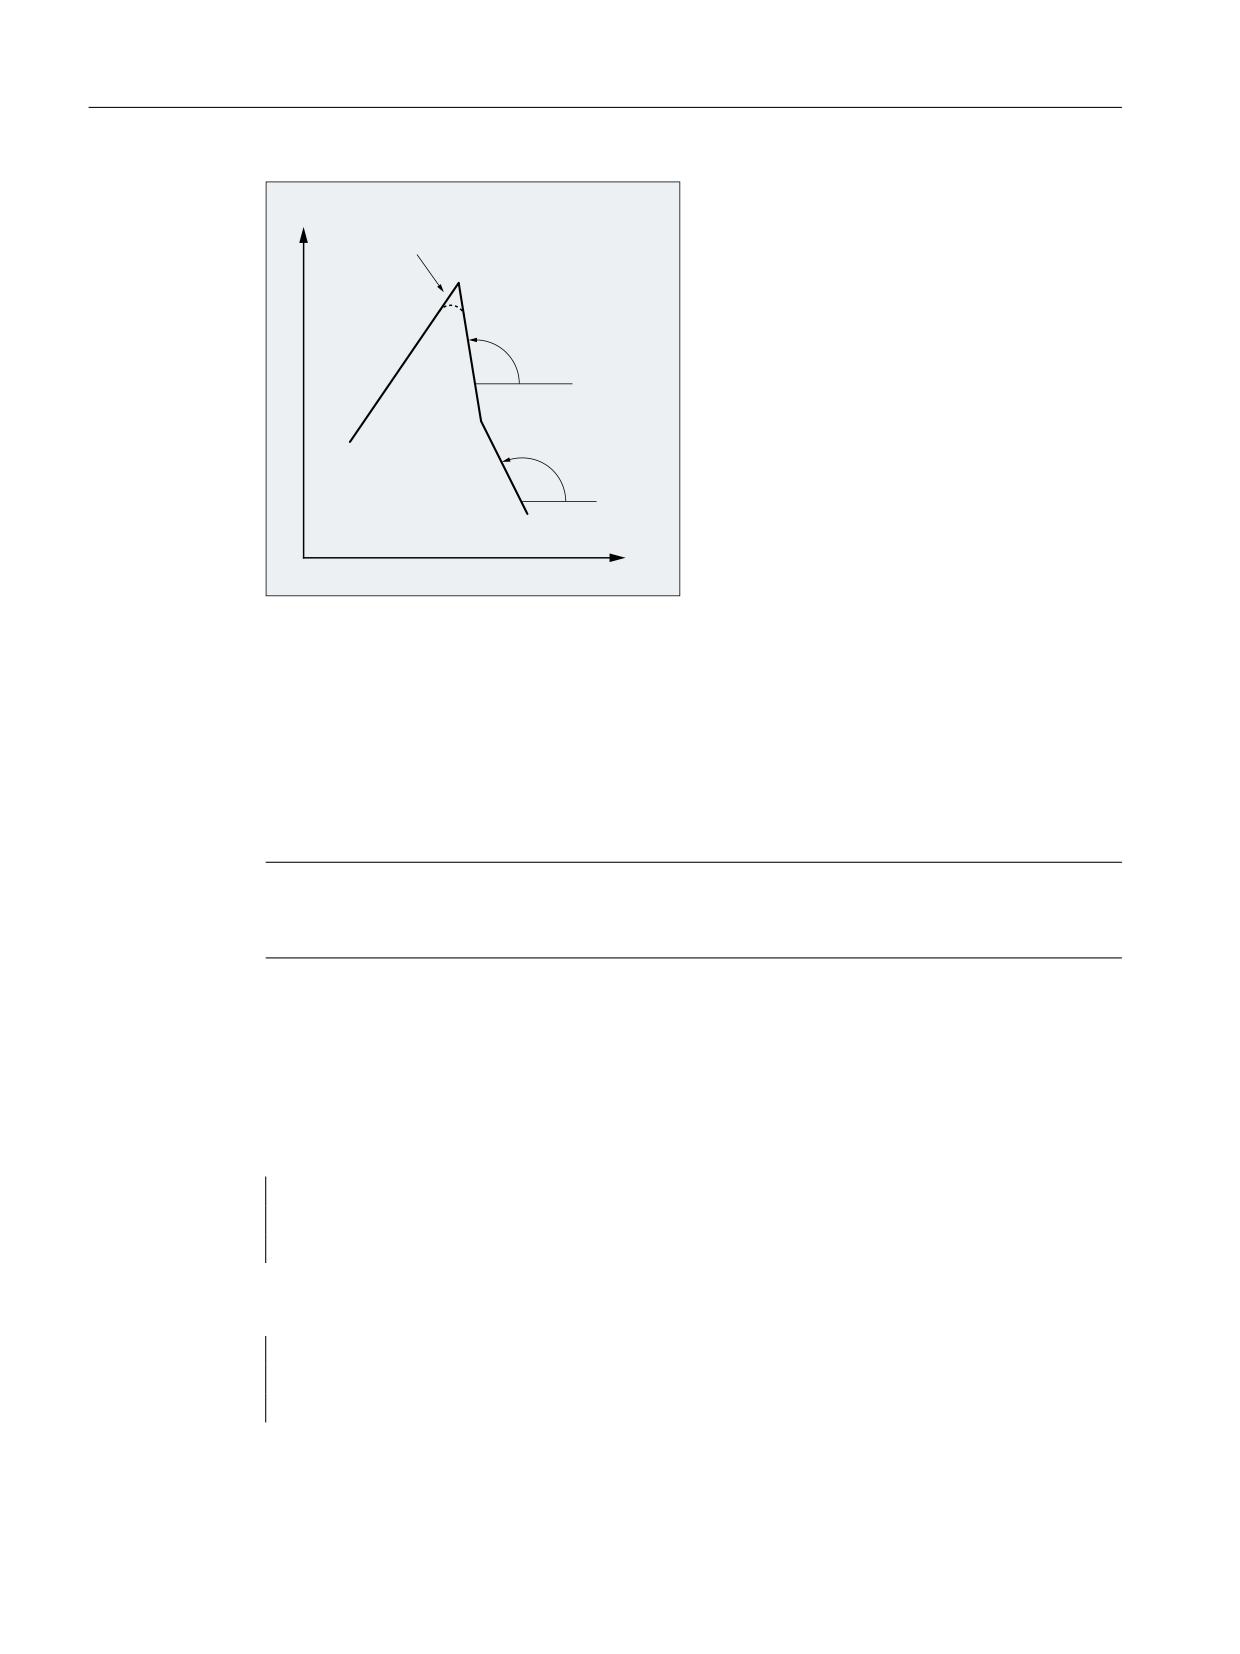
Конечная точка первой прямой может быть запрограммирована через указание
декартовых координат или через указание угла обоих прямых. Конечная точка второй
прямой всегда должны быть запрограммирована декартово. Точка пересечения обеих
прямых может быть выполнена как угол, закругление или как фаска.
;
;
=
$1*
̳͕͍͙͌ ͈͙ͣ͢ ͙͇͍͑͌ ͎͇͑
͚͔͗͊͒͌͏͌ ͏͒͏ ͇͇͛͑͘
;
=
$1*
;
=
=
ANG1:
Угол первой прямой
ANG2:
Угол второй прямой
X1, Z1:
Начальные координаты первой прямой
X2, Z2:
Координаты конечной точки первой прямой или
начальные координаты второй прямой
X3, Z3:
Координаты конечной точки второй прямой
Синтаксис
Программирование конечной точки первой прямой через указание угла
• Угол как переход между прямыми:
Программирование ЧПУ
222
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.9 Команды перемещения
ANG=…
X… Z… ANG=…
• Закругление как переход между прямыми:
ANG=… RND=...
X… Z… ANG=…
• Фаска как переход между прямыми:
ANG=… CHR=...
X… Z… ANG=…
Программирование конечной точки первой прямой через указание координат
• Угол как переход между прямыми:
X… Z…
X… Z…
• Закругление как переход между прямыми:
X… Z… RND=...
X… Z…
• Фаска как переход между прямыми:
X… Z… CHR=...
X… Z…
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
223
Основная информация
3.9 Команды перемещения
Значение
ANG=... :
Идентификатор для программирования угла
Указанное значение (угол) относится к абсциссе активной рабочей плоско-
сти (ось Z при G18).
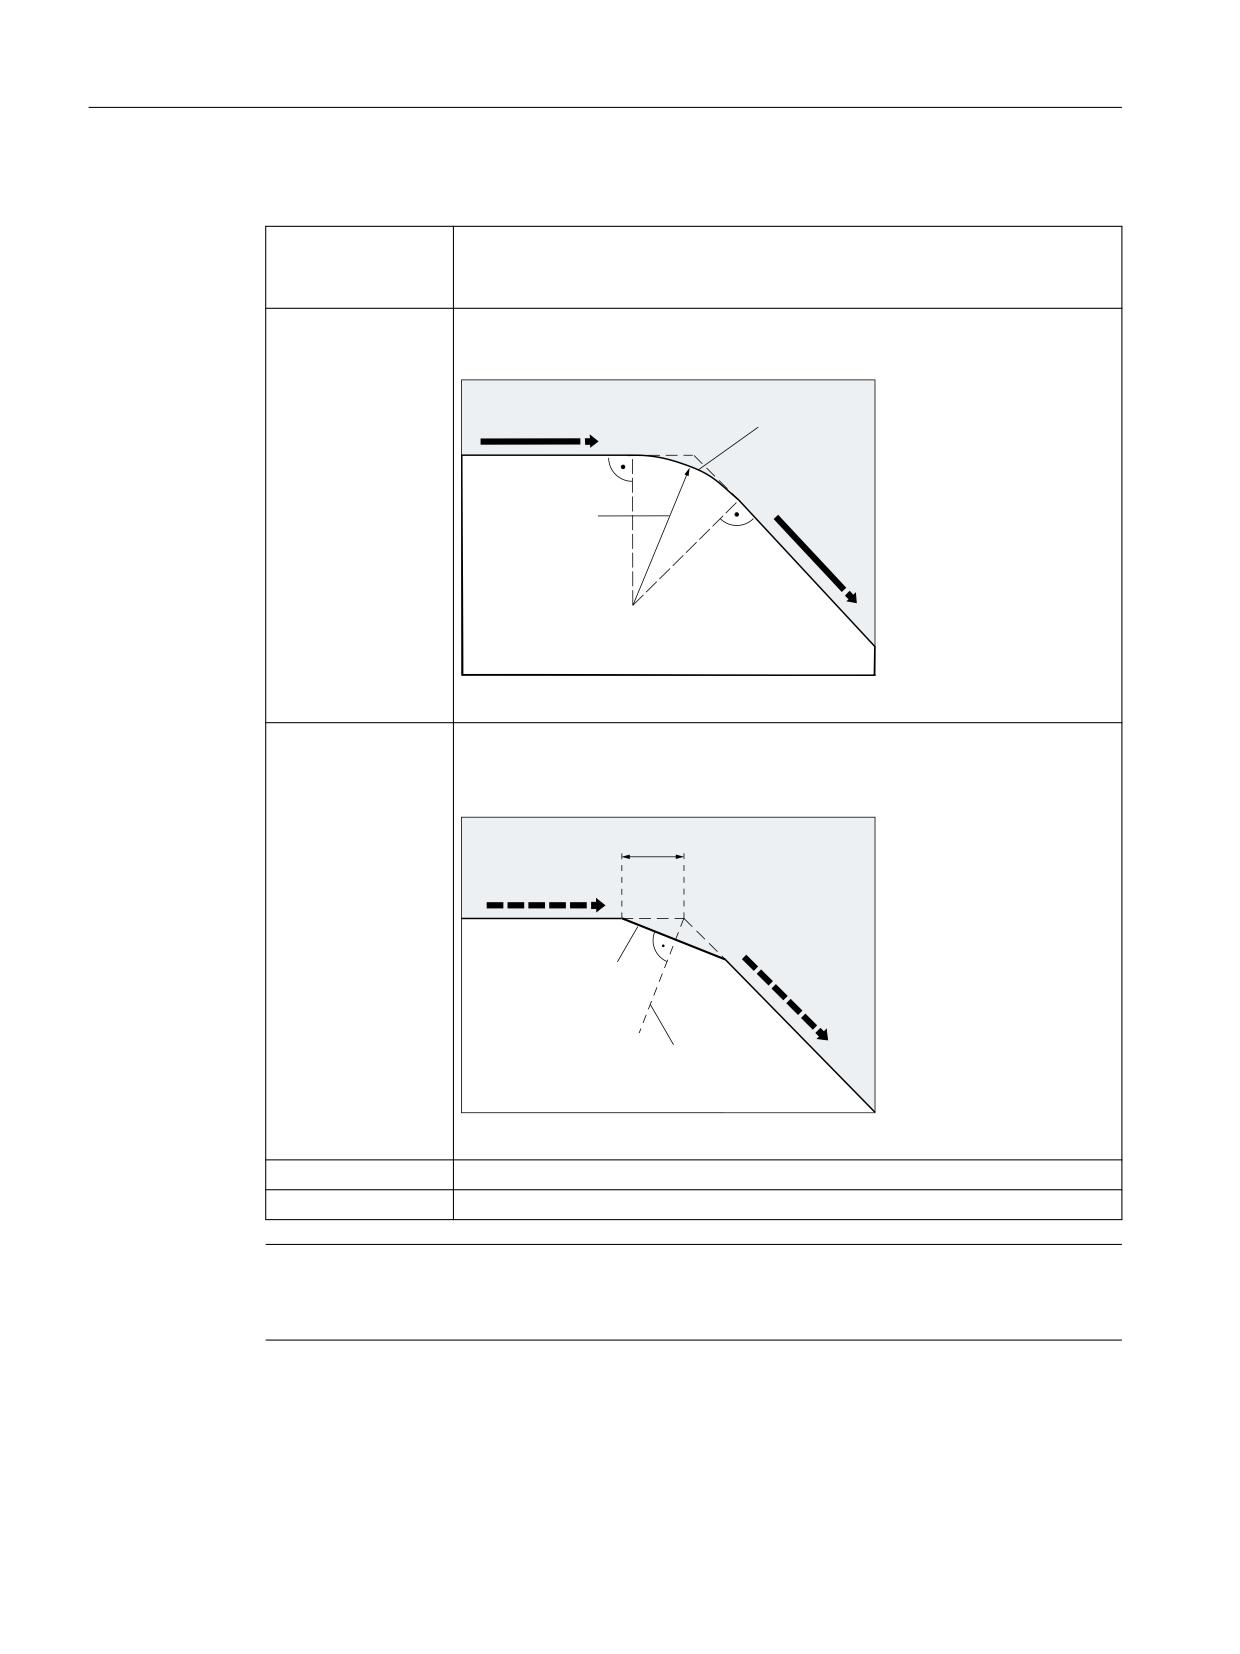
RND=... :
Идентификатор для программирования закругления
Указанное значение соответствует радиусу закругления:
̮͇͚͔͑͗͊͒͌͏͌
51'
CHR=... :
Идентификатор для программирования фаски
Указанное значение соответствует ширине фаски в направлении движе-
ния:
&+5
̻͇͇͑͘
̨͏͙͌͑͗͘͘͏͇͘
X... :
Координаты в направлении X
Z... :
Координаты в направлении Z
Примечание
Дополнительную информацию по программированию фаски или закругления см.
" Фаска, закругление (CHF, CHR, RND, RNDM, FRC, FRCM) (Страница 254) ".
Программирование ЧПУ
224
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.9 Команды перемещения
Пример
Программный код
Комментарий
N10 X10 Z80 F1000 G18
; Подвод в стартовую позицию.
N20 ANG=148.65 CHR=5.5
; Прямая с указанием угла и фаски.
N30 X85 Z40 ANG=100
; Прямая с указанием угла и конечной точки.
N40 ...
3.9.9.4
Линии контура: Три прямые
Примечание
В описании ниже предполагается, что:
• G18 активна (⇒ активной рабочей плоскостью является плоскость Z/X).
(Но программирование линий контура без ограничений возможно и при G17 или
G19 .)
• Для угла, радиуса и фаски определены следующие идентификаторы:
- ANG (угол)
- RND (радиус)
- CHR (фаска)
Конечная точка первой прямой может быть запрограммирована через указание
декартовых координат или через указание угла обоих прямых. Конечная точка второй и
третьей прямой всегда должны быть запрограммирована декартово. Точка пересечения
прямых может быть выполнена как угол, закругление или как фаска.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
225
Основная информация
3.9 Команды перемещения
;
̳͕͍͙͌ ͈͙ͣ͢ ͙͇͍͑͌ ͎͇͚͔͑͗͊͒͌͏͌
͏͒͏ ͇͇͛͑͘
;
=
$1*
;
=
;
=
$1*
;
=
=
ANG1:
Угол первой прямой
ANG2:
Угол второй прямой
X1, Z1:
Начальные координаты первой прямой
X2, Z2:
Координаты конечной точки первой прямой или
начальные координаты второй прямой
X3, Z3:
Координаты конечной точки второй прямой или
начальная точка третьей прямой
X4, Z4:
Координаты конечной точки третьей прямой
Примечание
Объясняемое здесь программирование для 3-точечной линии контура может быть
произвольно продолжено для линий контура более чем из трех точек.
Синтаксис
Программирование конечной точки первой прямой через указание угла
• Угол как переход между прямыми:
ANG=…
X… Z… ANG=…
X… Z…
• Закругление как переход между прямыми:
ANG=… RND=...
X… Z… ANG=… RND=...
X… Z…
Программирование ЧПУ
226
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.9 Команды перемещения
• Фаска как переход между прямыми:
ANG=… CHR=...
X… Z… ANG=… CHR=...
X… Z…
Программирование конечной точки первой прямой через указание координат
• Угол как переход между прямыми:
X… Z…
X… Z…
X… Z…
• Закругление как переход между прямыми:
X… Z… RND=...
X… Z… RND=...
X… Z…
• Фаска как переход между прямыми:
X… Z… CHR=...
X… Z… CHR=...
X… Z…
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
227
Основная информация
3.9 Команды перемещения
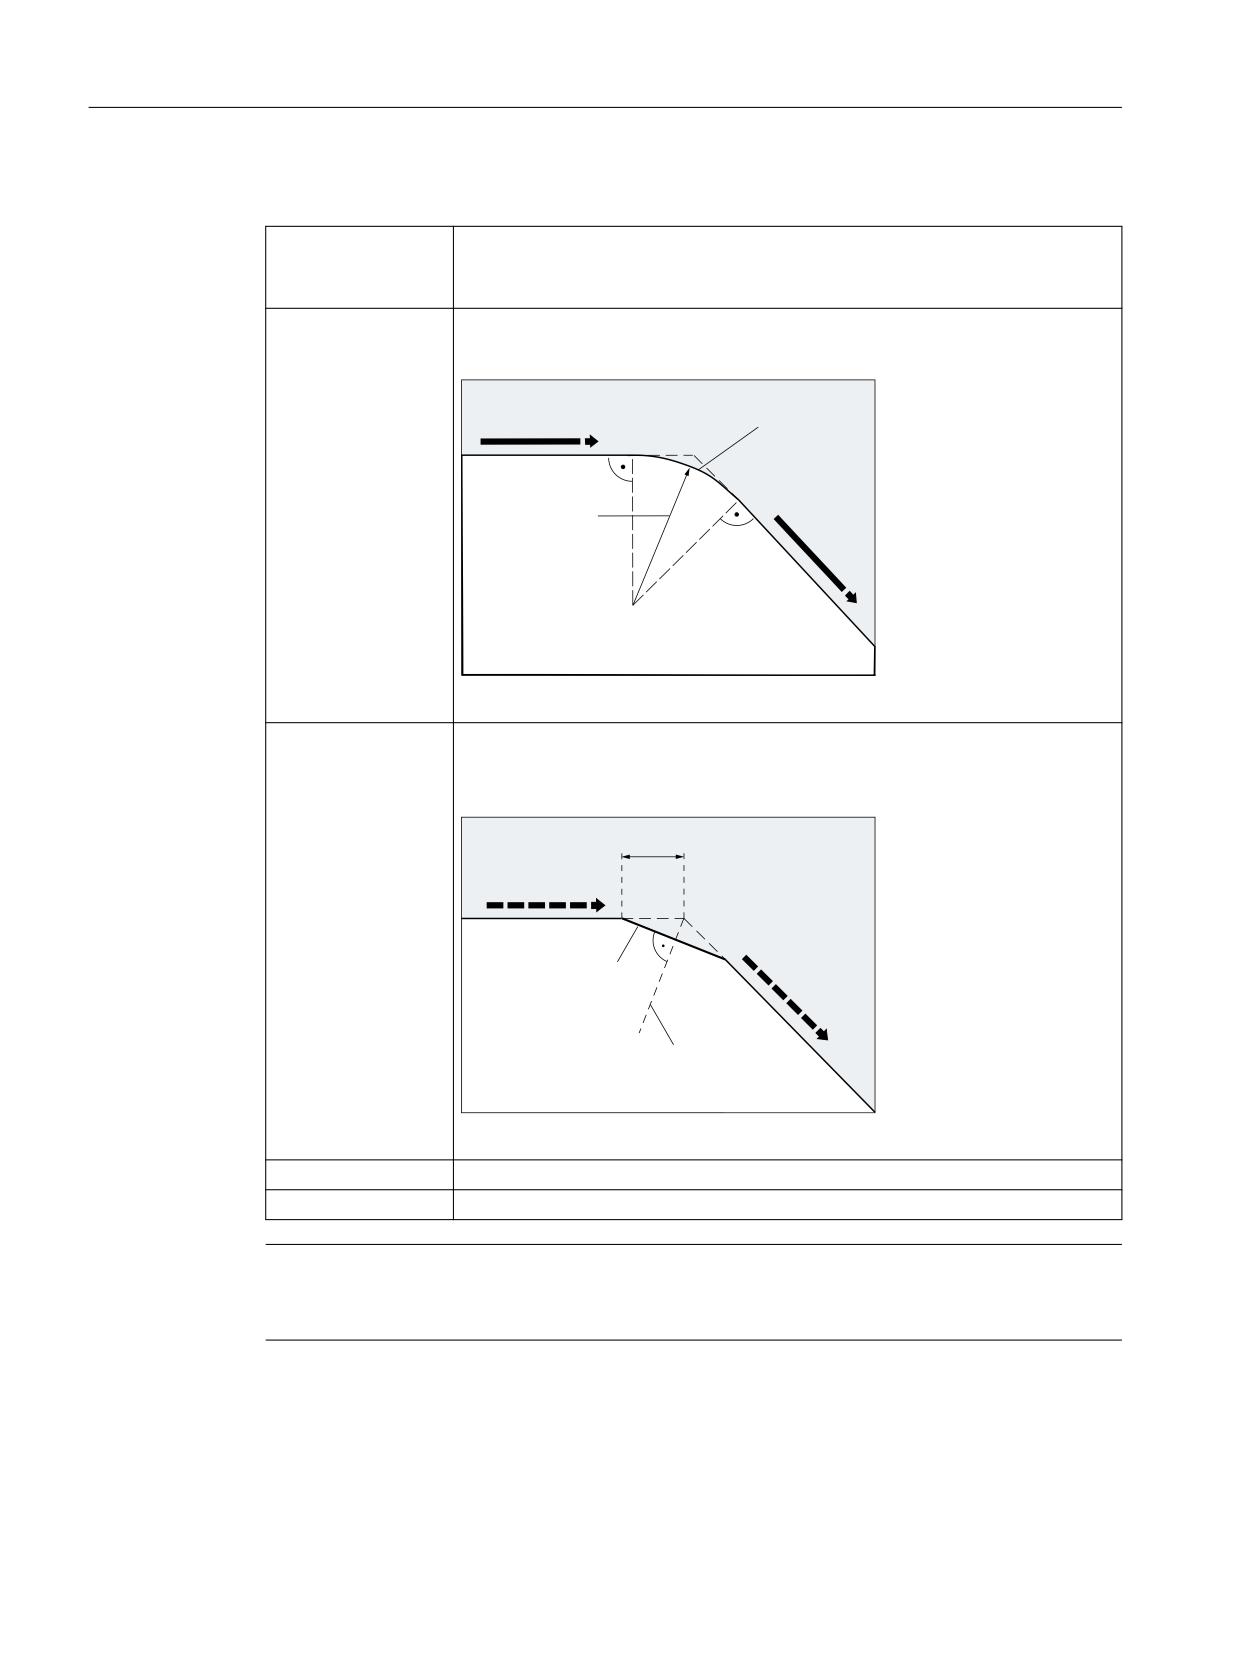
Значение
ANG=... :
Идентификатор для программирования угла
Указанное значение (угол) относится к абсциссе активной рабочей плоско-
сти (ось Z при G18).
RND=... :
Идентификатор для программирования закругления
Указанное значение соответствует радиусу закругления:
̮͇͚͔͑͗͊͒͌͏͌
51'
CHR=... :
Идентификатор для программирования фаски
Указанное значение соответствует ширине фаски в направлении движе-
ния:
&+5
̻͇͇͑͘
̨͏͙͌͑͗͘͘͏͇͘
X... :
Координаты в направлении X
Z... :
Координаты в направлении Z
Примечание
Дополнительную информацию по программированию фаски или закругления см.
" Фаска, закругление (CHF, CHR, RND, RNDM, FRC, FRCM) (Страница 254) ".
Программирование ЧПУ
228
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.9 Команды перемещения
Пример
Программный код
Комментарий
N10 X10 Z100 F1000 G18
; Подвод в стартовую позицию
N20 ANG=140 CHR=7.5
; Прямая с указанием угла и фаски
N30 X80 Z70 ANG=95.824 RND=10
; Прямая на промежуточную точку с указанием угла и закругле-
ния
N40 X70 Z50
; Прямая на конечную точку
3.9.9.5
Линии контура: Программирование конечной точки с углом
Функция
Если в кадре ЧПУ появляется буква адреса А, до дополнительно не может быть
запрограммировано ни одной, может быть запрограммировано одна или обе оси
активной плоскости.
Количество запрограммированных осей
• Если ни одна из осей активной плоскости не запрограммирована, то речь идет либо
о первом, либо о втором кадре линии контура, которая состоит из двух кадров.
Если это второй кадр такой линии контура, то это означает, что стартовая и конечная
точка в активной плоскости идентичны. Тогда в любом случае линия контура состоит
из одного движения вертикально к активной плоскости.
• Если запрограммирована точно одна ось активной плоскости, то речь идет либо об
отдельной прямой, конечная точка которой однозначно определена углом и
запрограммированной декартовой координатой, либо о втором кадре состоящей из
двух кадров линии контура. Во втором случае отсутствующая координата
устанавливается равной последней достигнутой (модальной) позиции.
• Если запрограммированы две оси активной плоскости, то речь идет о втором кадре
линии контура, состоящей из двух кадров. Если перед актуальным кадром не стоял
кадр с программированием угла без запрограммированных осей активной
плоскости, то такой кадр не допускается.
Угол А может программироваться только при линейной или сплайн-интерполяции.
3.9.10
Резьбонарезание
3.9.10.1
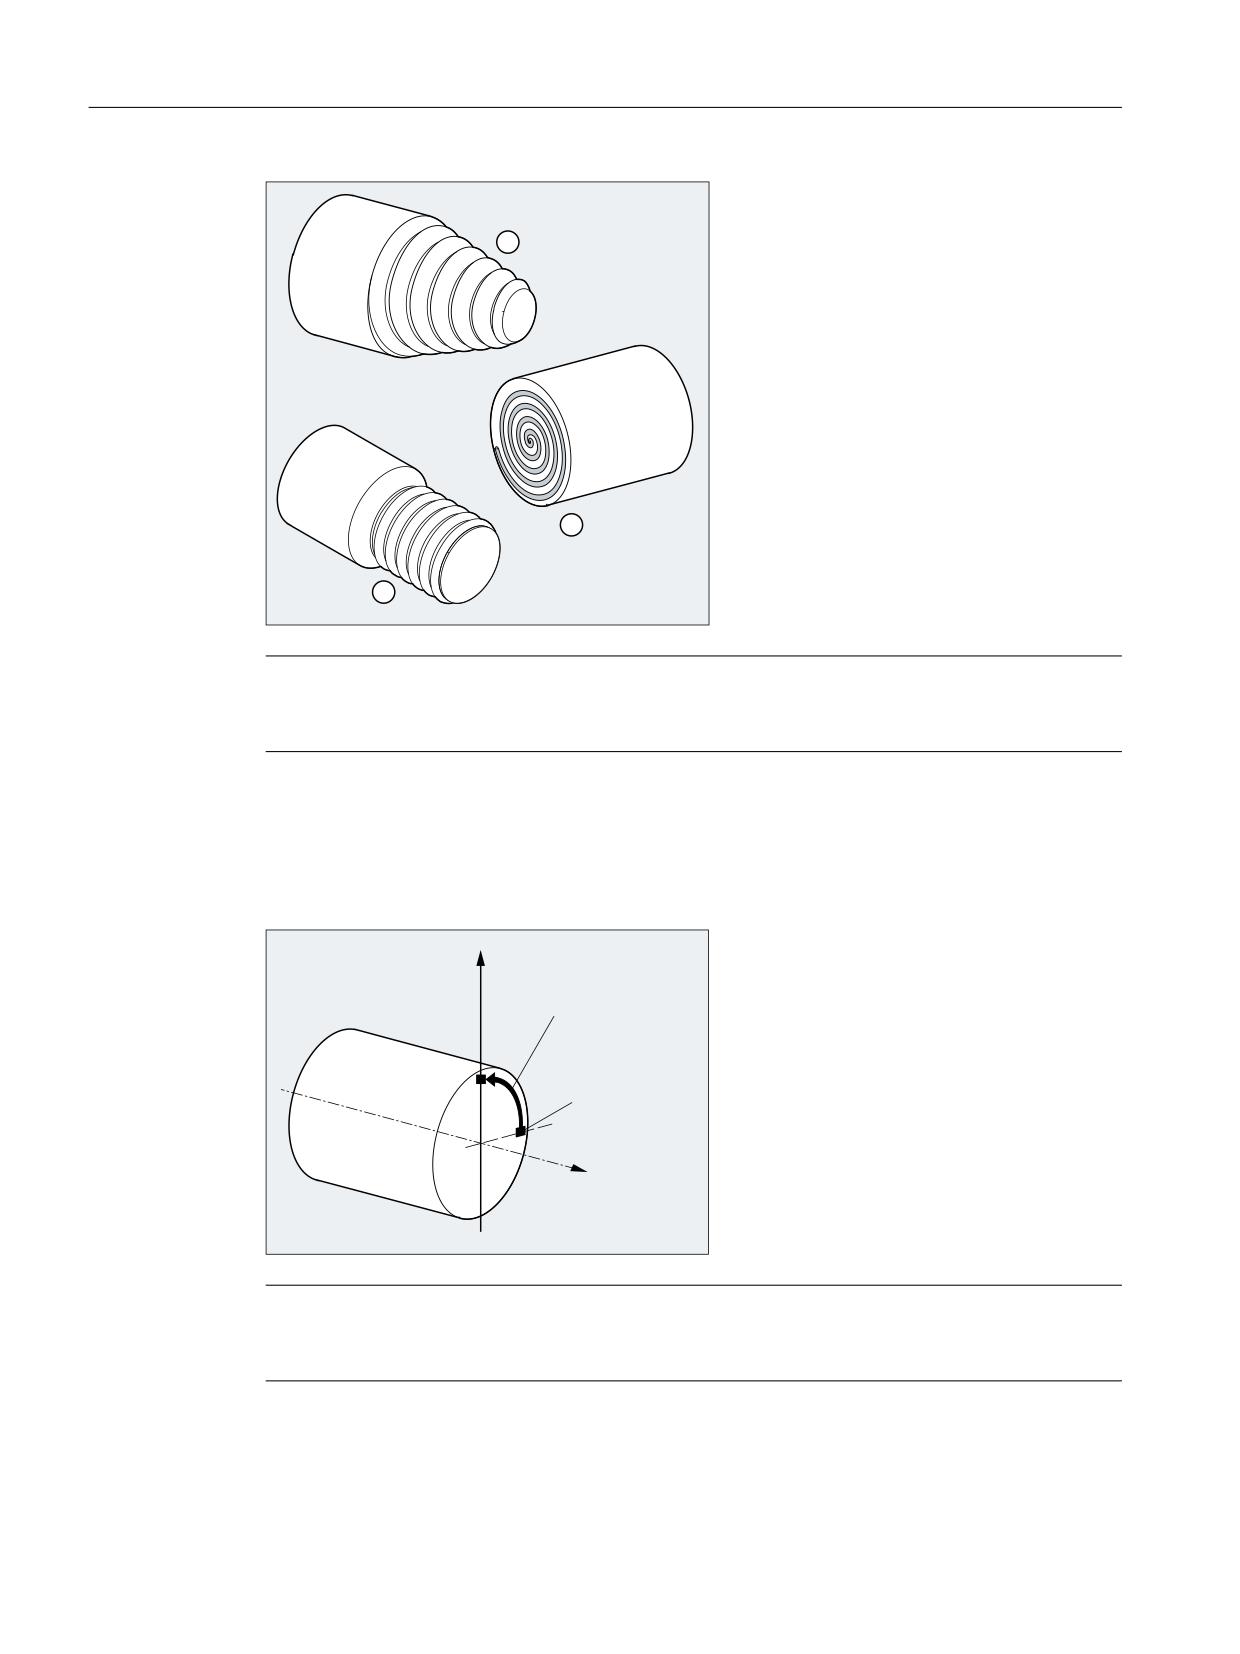
Резьбонарезание с постоянным шагом (G33, SF)
С помощью G33 можно изготовить резьбу с постоянным шагом:
• Цилиндрическая резьба ①
• Спиральная резьба ②
• Коническая резьба ③
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
229
Основная информация
3.9 Команды перемещения
Примечание
Техническим условием для резьбонарезания с G33 является шпиндель с регулируемой
скоростью с системой измерения перемещения.
Многозаходная резьба
Многозаходные резьбы (резьбы со смещенными проходами резца) могут изготовляться
посредством указания смещения стартовой точки. Программирование осуществляется
в кадре G33 по адресу SF.
;
̸͓͔͌͌͠͏͌ ͙͇͙͕͉͕͗͐͘
͙͕͑͞͏ ͉ r
̸͙͇͙͕͉͗͐͢
͚͕͊͒ ͋͒ͦ
͎͈͗͌ͣ͢
͚͙͇͔͕͉͕͔͌͘͢͞
͇͔͔͋͌͢
=
Примечание
Если смещение стартовой точки не указано, то используется определенный в
установочных данных "Стартовый угол для резьбы".
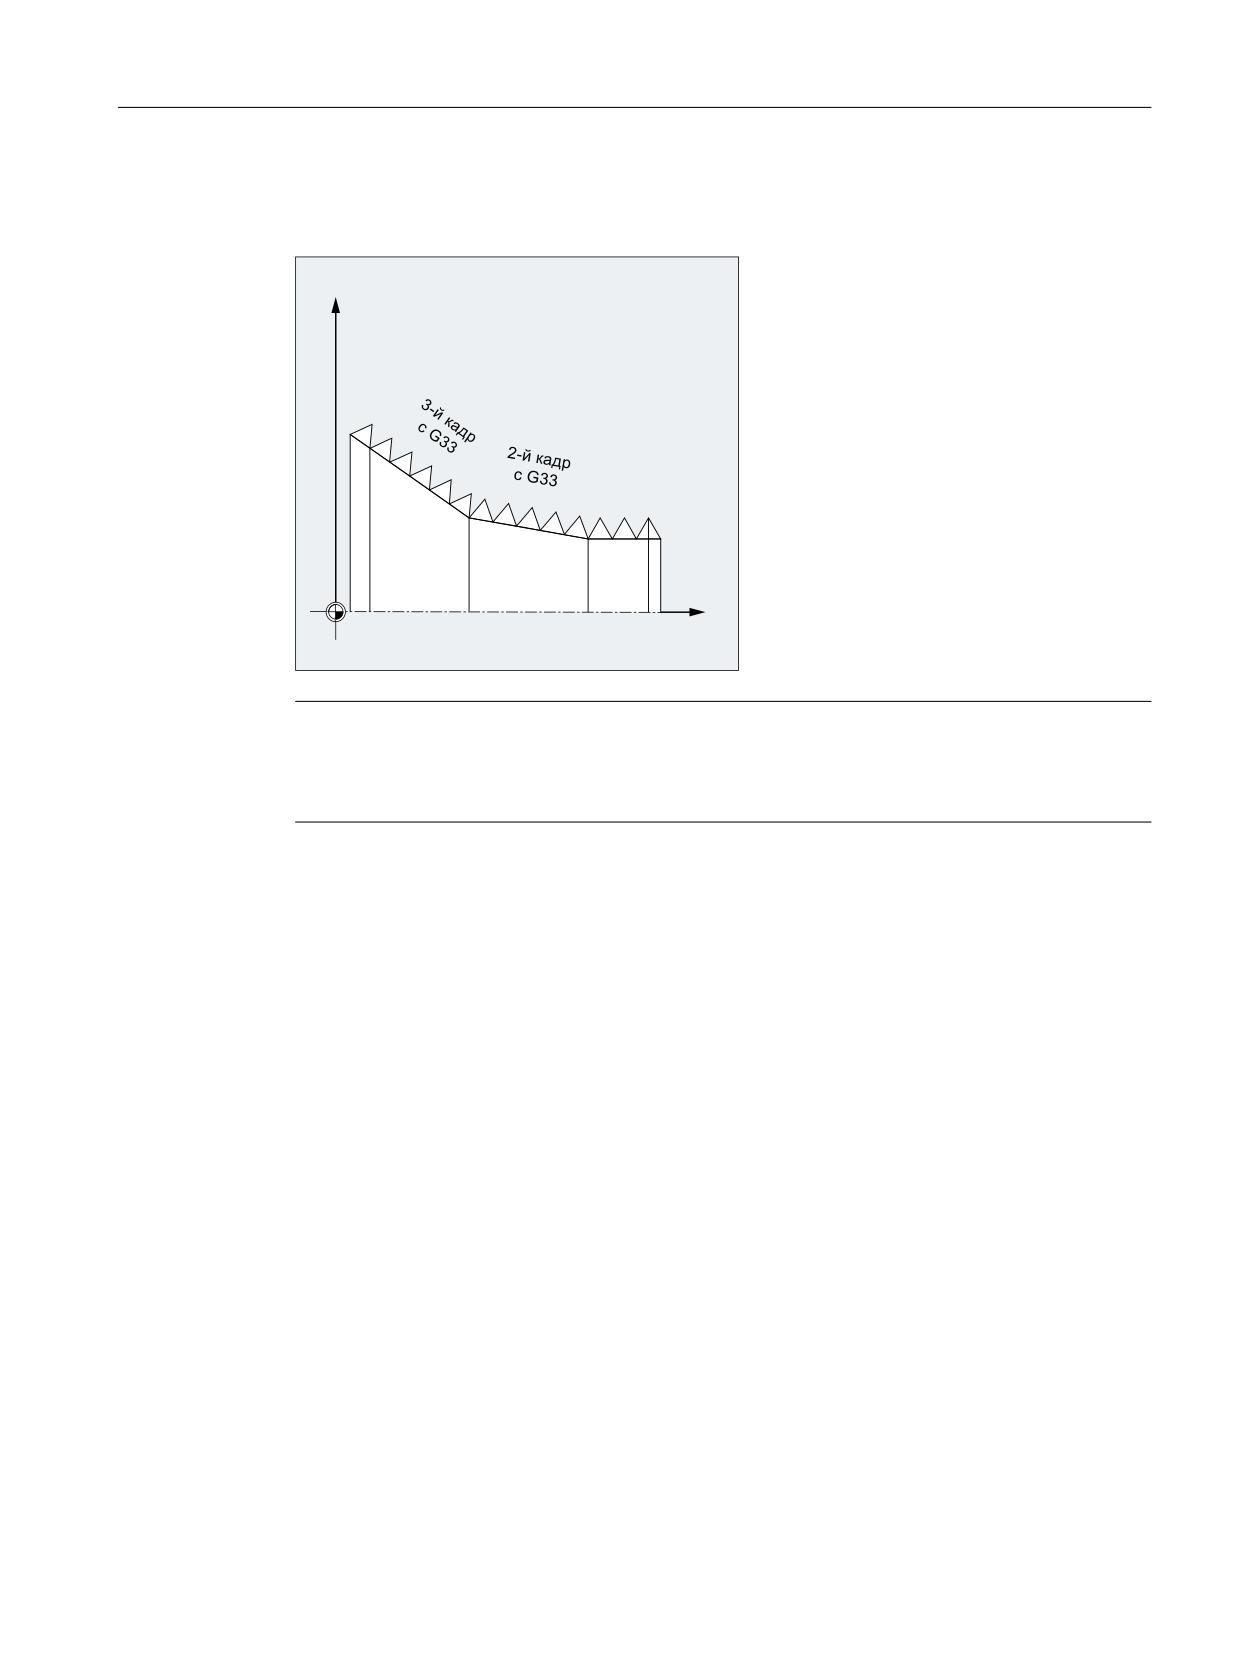
Цепочка резьб
Программирование ЧПУ
230
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.9 Команды перемещения
С помощью нескольких, последовательно запрограммированных кадров G33можно
изготовить цепочку резьб:
;
͐ ͇͑͋͗
͘*
=
Примечание
С помощью режима управления траекторией G64 посредством опережающего
управления скоростью кадры связываются друг с другом таким образом, что не
возникает скачков скорости.
Направление вращения резьбы
Направление вращения резьбы определяется через направление вращения шпинделя:
• правое вращение с M3 создает правую резьбу
• левое вращение с M4 создает левую резьбу
Синтаксис
Цилиндрическая резьба:
G33 Z… K…
G33 Z… K… SF=…
Спиральная резьба:
G33 X… I…
G33 X… I… SF=…
Коническая резьба:
G33 X… Z… K…
G33 X… Z… K… SF=…
G33 X… Z… I…
G33 X… Z… I… SF=…
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
231
Основная информация
3.9 Команды перемещения
Значение
G33:
Команда для резьбонарезания с постоянным шагом
X... Y... Z... :
Конечная(ые) точка(и) в декартовых координатах
I... :
Шаг резьбы в направлении X
J... :
Шаг резьбы в направлении Y
K... :
Шаг резьбы в направлении Z
Z:
Продольная ось
X:
Поперечная ось
Z... K... :
Длина и шаг для цилиндрической резьбы
X... I... :
Диаметр и шаг для спиральной резьбы
I... или K...
Шаг для конической резьбы
Указание (I... или K...) зависит от угла конуса:
< 45°:
Шаг резьбы указывается с K... (шаг резьбы в продольном
направлении).
> 45°:
Шаг резьбы указывается с I... (шаг резьбы в поперечном
направлении).
= 45°:
Шаг резьбы может быть указан с I... или K
SF=... :
Смещение стартовой точки (необходимо только для многозаходных
резьб!)
Смещение стартовой точки указывается как абсолютная угловая пози-
ция.
Диапазон зна-
0.0000 до 359.999 градусов
чений:
Примеры
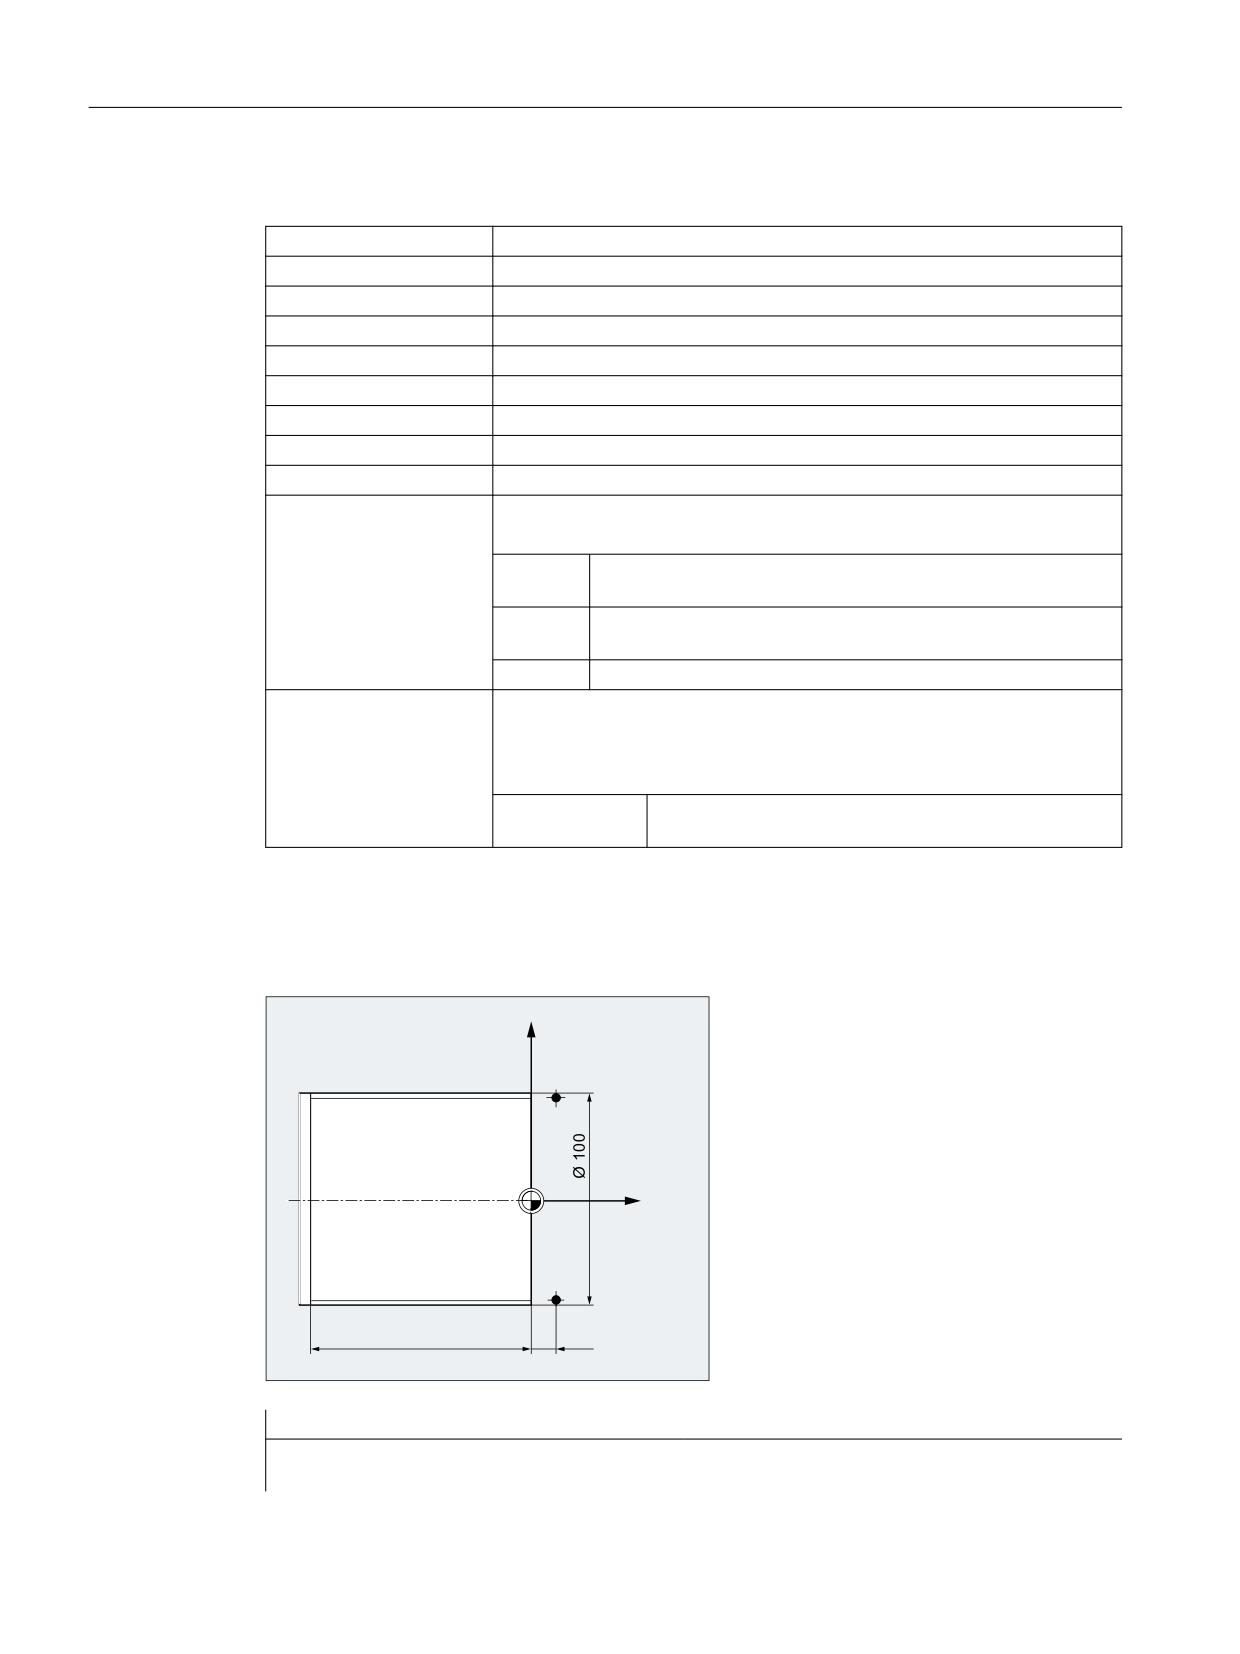
Пример 1: Двухзаходная цилиндрическая резьба со смещением стартовой точки 180°
;
̸͙͇͙͕͉͇͗ͦ
͙͕͇͑͞ r
=
̸͙͇͙͕͉͇͗ͦ ͙͕͇͑͞
r
Программный код
Комментарий
N10 G1 G54 X99 Z10 S500 F100 M3
; Смещение нулевой точки, подвод в стартовую точку,
включение шпинделя.
Программирование ЧПУ
232
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.9 Команды перемещения
Программный код
Комментарий
N20 G33 Z-100 K4
; Цилиндрическая резьба: конечная точка в Z
N30 G0 X102
; Отвод в стартовую позицию.
N40 G0 Z10
N50 G1 X99
N60 G33 Z-100 K4 SF=180
; 2. проход резца: смещение стартовой точки 180°
N70 G0 X110
; Отвод инструмента.
N80 G0 Z10
N90 M30
; Конец программы.
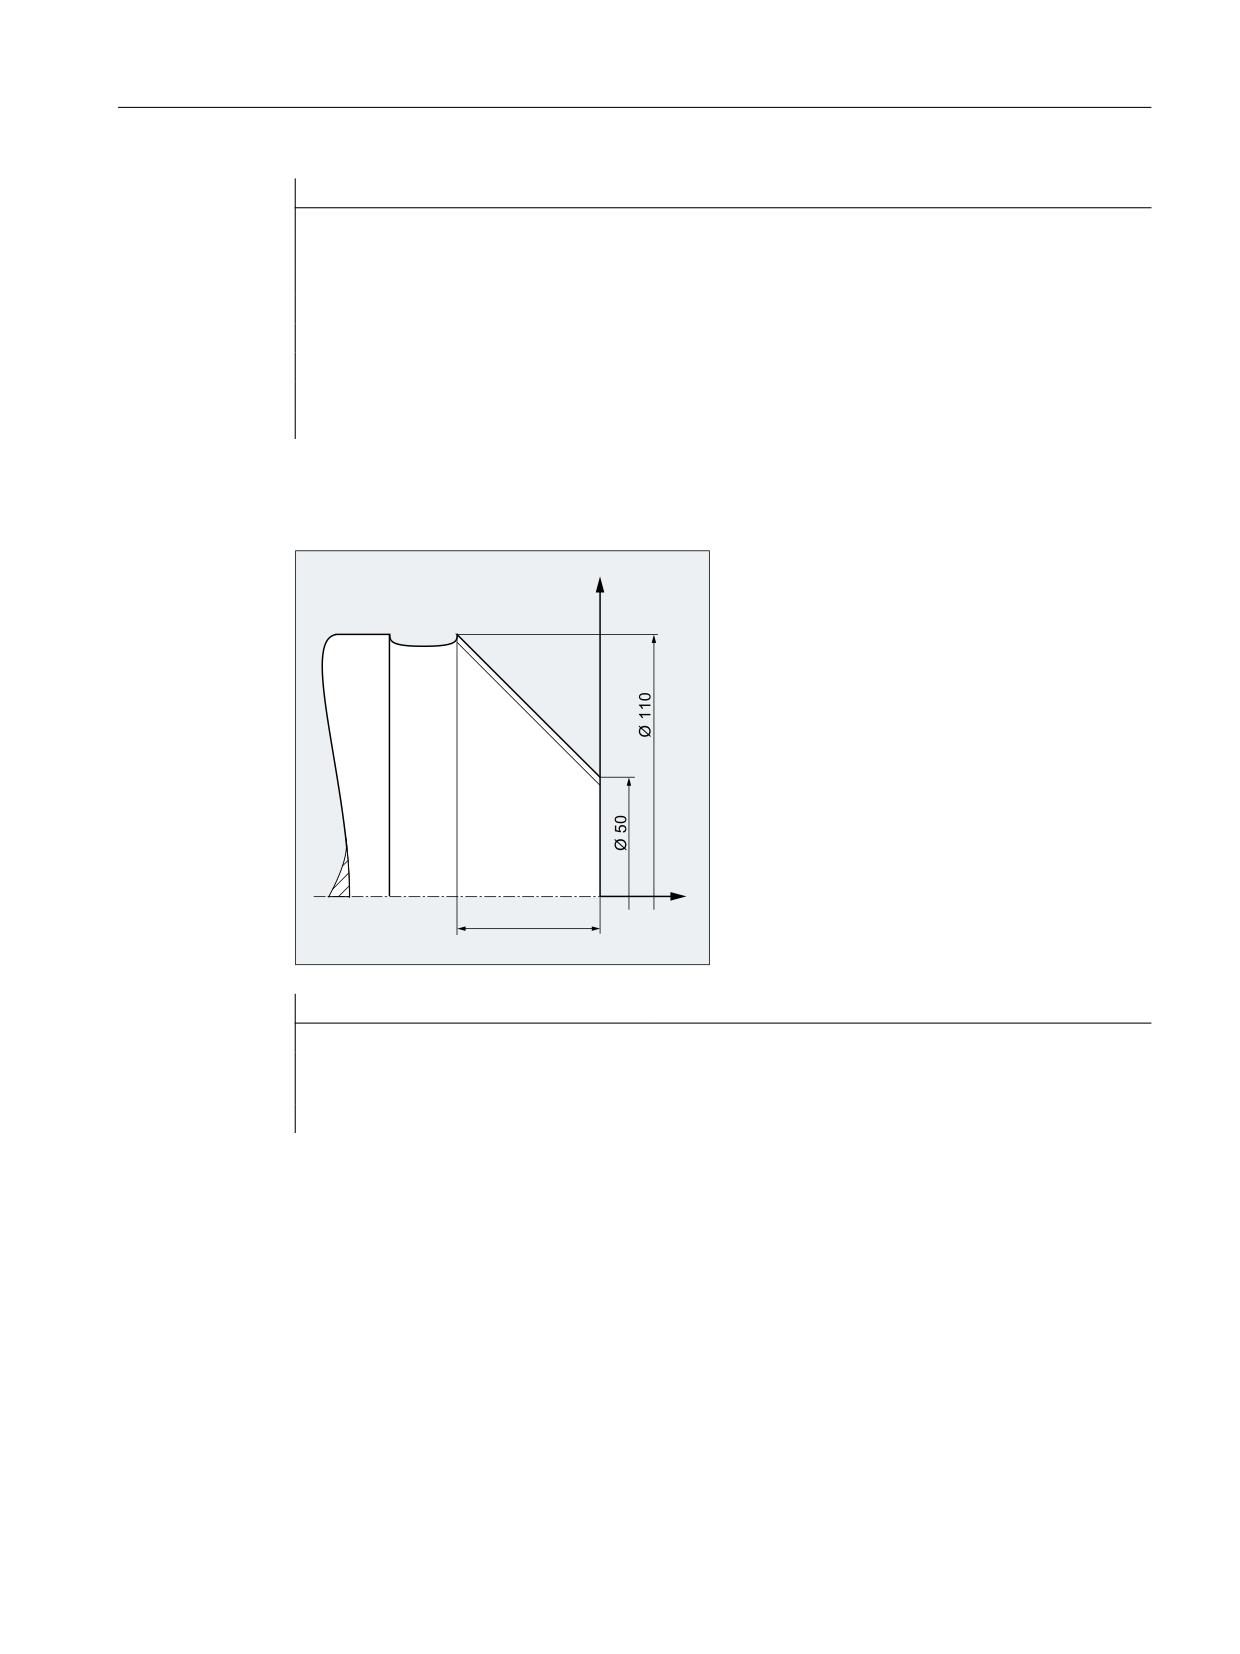
Пример 2: Коническая резьба с углом меньше 45°
;
=
Программный код
Комментарий
N10 G1 X50 Z0 S500 F100 M3
; Подвод в стартовую точку, включение шпинделя.
N20 G33 X110 Z-60 K4
; Коническая резьба: Конечная точка в X и Z, указание шага
резьбы с K... в направлении Z (т.к. угол конуса < 45°).
N30 G0 Z0 M30
; Отвод, конец программы.
Дополнительная информация
Подача для резьбонарезания с G33
СЧПУ вычисляет из запрограммированного числа оборотов шпинделя и шага резьбы
необходимую подачу, с которой токарный резец будет перемещаться по длине резьбы в
продольном и/или поперечном направлении. Подача F не учитывается для G33,
ограничение до максимальной осевой скорости (ускоренный ход) контролируется СЧПУ.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
233
Основная информация
3.9 Команды перемещения
͇͙͕͙͇̾͘
͉͇͔͗͌͠͏ͦ
Цилиндрическая резьба
Цилиндрическая резьба описывается через:
• длину резьбы
• шаг резьбы
Длина резьбы вводится с одной из декартовых координат X, Y или Z в абсолютном или
составном размере (на токарных станках преимущественно в направлении Z).
Дополнительно учитываются входные и выходные участки, на которых подача
увеличивается или уменьшается.
Шаг резьбы вводиться по адресам I, J, K (у токарных станков преимущественно с K).
;
=
=
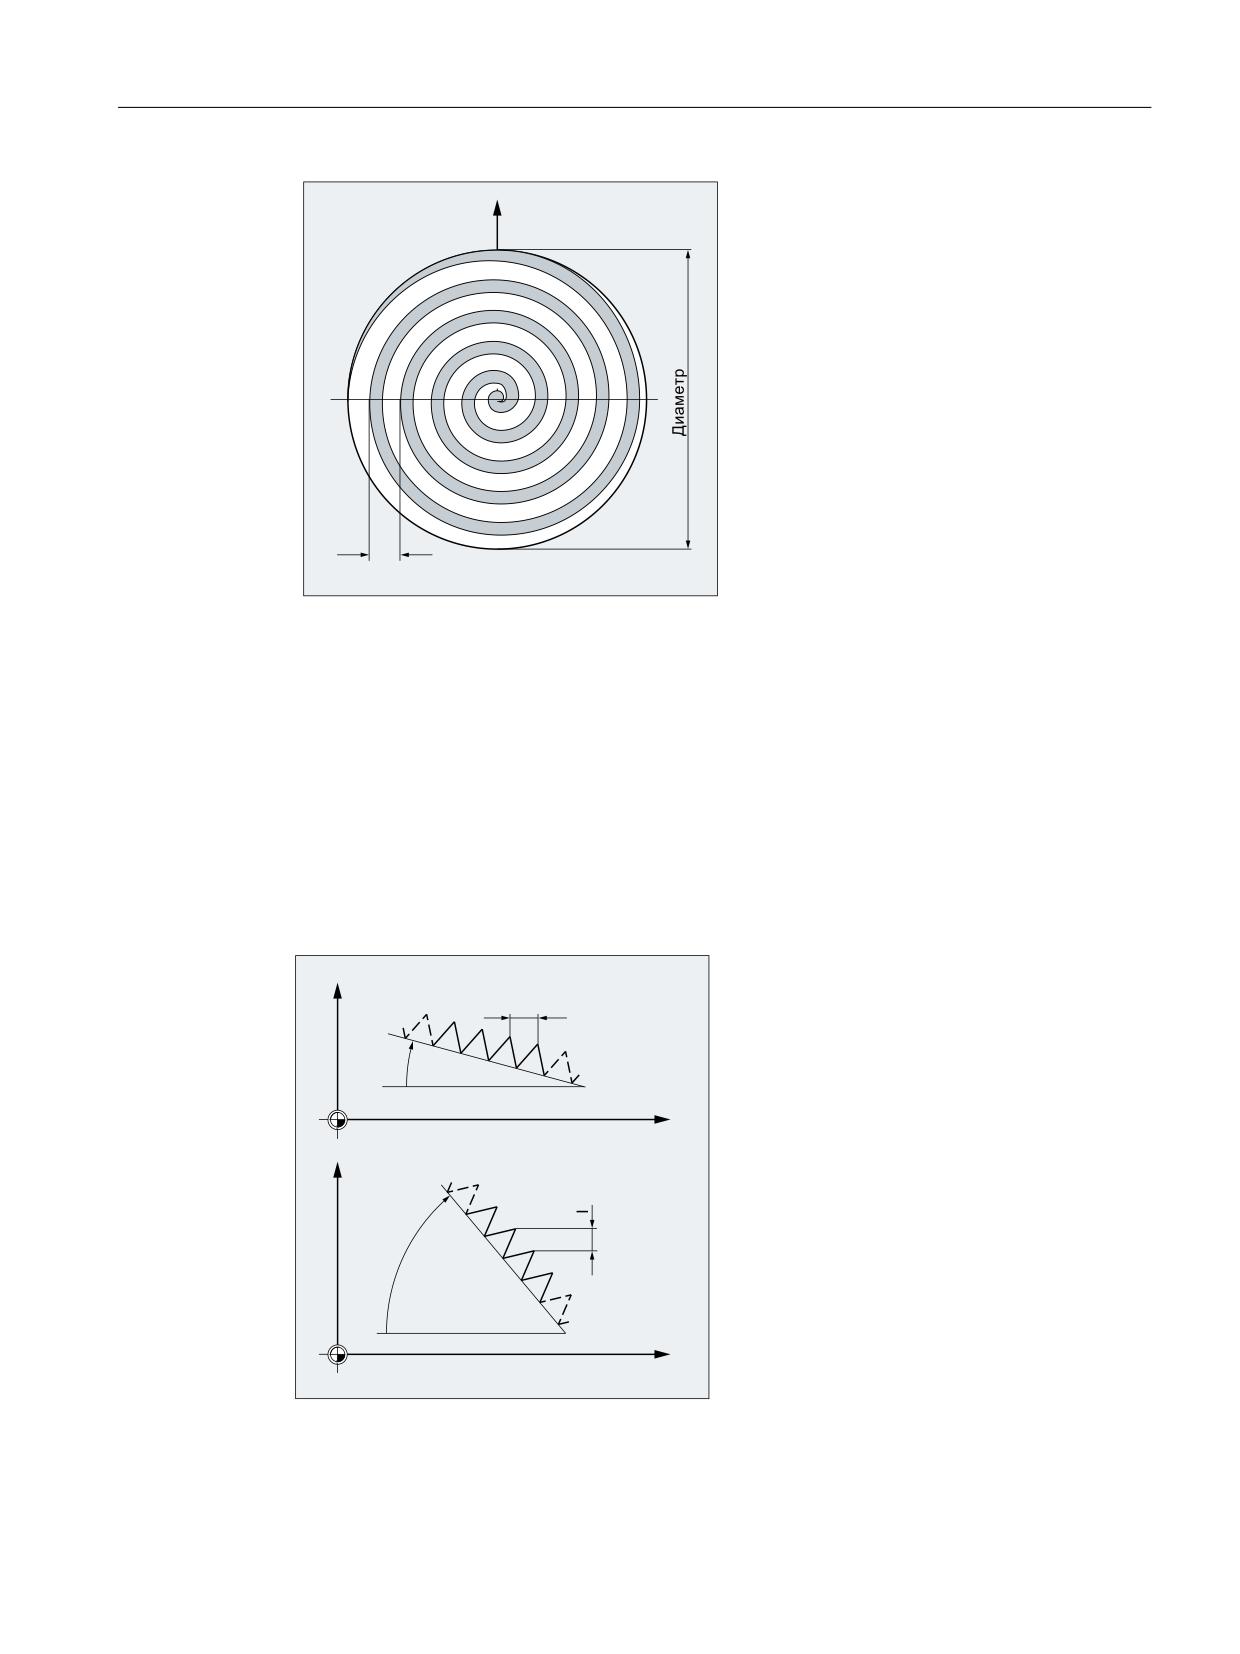
Спиральная резьба
Спиральная резьба описывается через:
• диаметр резьбы (преимущественно в направлении X)
• шаг резьбы (преимущественно с I)
Программирование ЧПУ
234
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.9 Команды перемещения
;
,
͇̿͊
Коническая резьба
Коническая резьба описывается через:
• конечную точку в продольном и поперечном направлении (контур конуса)
• шаг резьбы
Контур конуса вводится в декартовых координатах X, Y, Z в основном или составном
размере, при обработке на токарных станках преимущественно в направлении X и Z.
Дополнительно учитываются входные и выходные участки, на которых подача
увеличивается или уменьшается.
Указание шага зависит от угла конуса (угол между продольной осью и боковой
поверхностью конуса):
;
r
=
;
! r
=
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
235
Основная информация
3.9 Команды перемещения
3.9.10.2
Резьбонарезание с увеличивающимся или уменьшающимся шагом (G34, G35)
Команды G34 и G35 расширили функционал G33: появилась возможность
дополнительного программирования изменения шага резьбы по адресу F. В случае G34
это приводит к линейному увеличению, в случае G35 - к линейному уменьшению шага
резьбы. Таким образом, команды G34 и G35 могут использоваться для изготовления
самонарезающихся резьб.
Синтаксис
Цилиндрическая резьбы с увеличивающимся шагом:
G34 Z… K… F...
Цилиндрическая резьбы с уменьшающимся шагом:
G35 Z… K… F...
Спиральная резьбы с увеличивающимся шагом:
G34 X… I… F...
Спиральная резьбы с уменьшающимся шагом:
G35 X… I… F...
Коническая резьбы с увеличивающимся шагом:
G34 X… Z… K… F...
G34 X… Z… I… F...
Коническая резьбы с уменьшающимся шагом:
G35 X… Z… K… F...
G35 X… Z… I… F...
Объяснение
G34:
Команда для резьбонарезания с линейно увеличивающимсяшагом
G35:
Команда для резьбонарезания с линейно уменьшающимсяшагом
X... Y... Z... :
Конечная(ые) точка(и) в декартовых координатах
I... :
Шаг резьбы в направлении X
J... :
Шаг резьбы в направлении Y
K... :
Шаг резьбы в направлении Z
F... :
Изменение шага резьбы
Если начальный и конечный шаг резьбы известны, то программируе-
мое изменение шага резьбы может быть вычислено по следующей
формуле:
NH
ND
)
> ͓͓ ͕͈ @
,*
Где:
ke:
шаг резьбы (шаг резьбы координаты заданной точки) [мм/об]
ka:
начальный шаг резьбы (запрограммирован в I, J или K) [мм/об]
IG:
длина резьбы [мм]
Программирование ЧПУ
236
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.9 Команды перемещения
Пример
Программный код
Комментарий
N1608 M3 S10
; Шпиндель вкл.
N1609 G0 G64 Z40 X216
; Подвод в стартовую точку.
N1610 G33 Z0 K100 SF=R14
; Резьбонарезание с постоянным шагом (100 мм/об)
N1611 G35 Z-200 K100 F17.045455
; Уменьшение шага: 17.0454 мм/U2
Шаг на конце кадра: 50мм/об
N1612 G33 Z-240 K50
; Проход кадра резьбы без рывка.
N1613 G0 X218
N1614 G0 Z40
N1615 M17
3.9.10.3
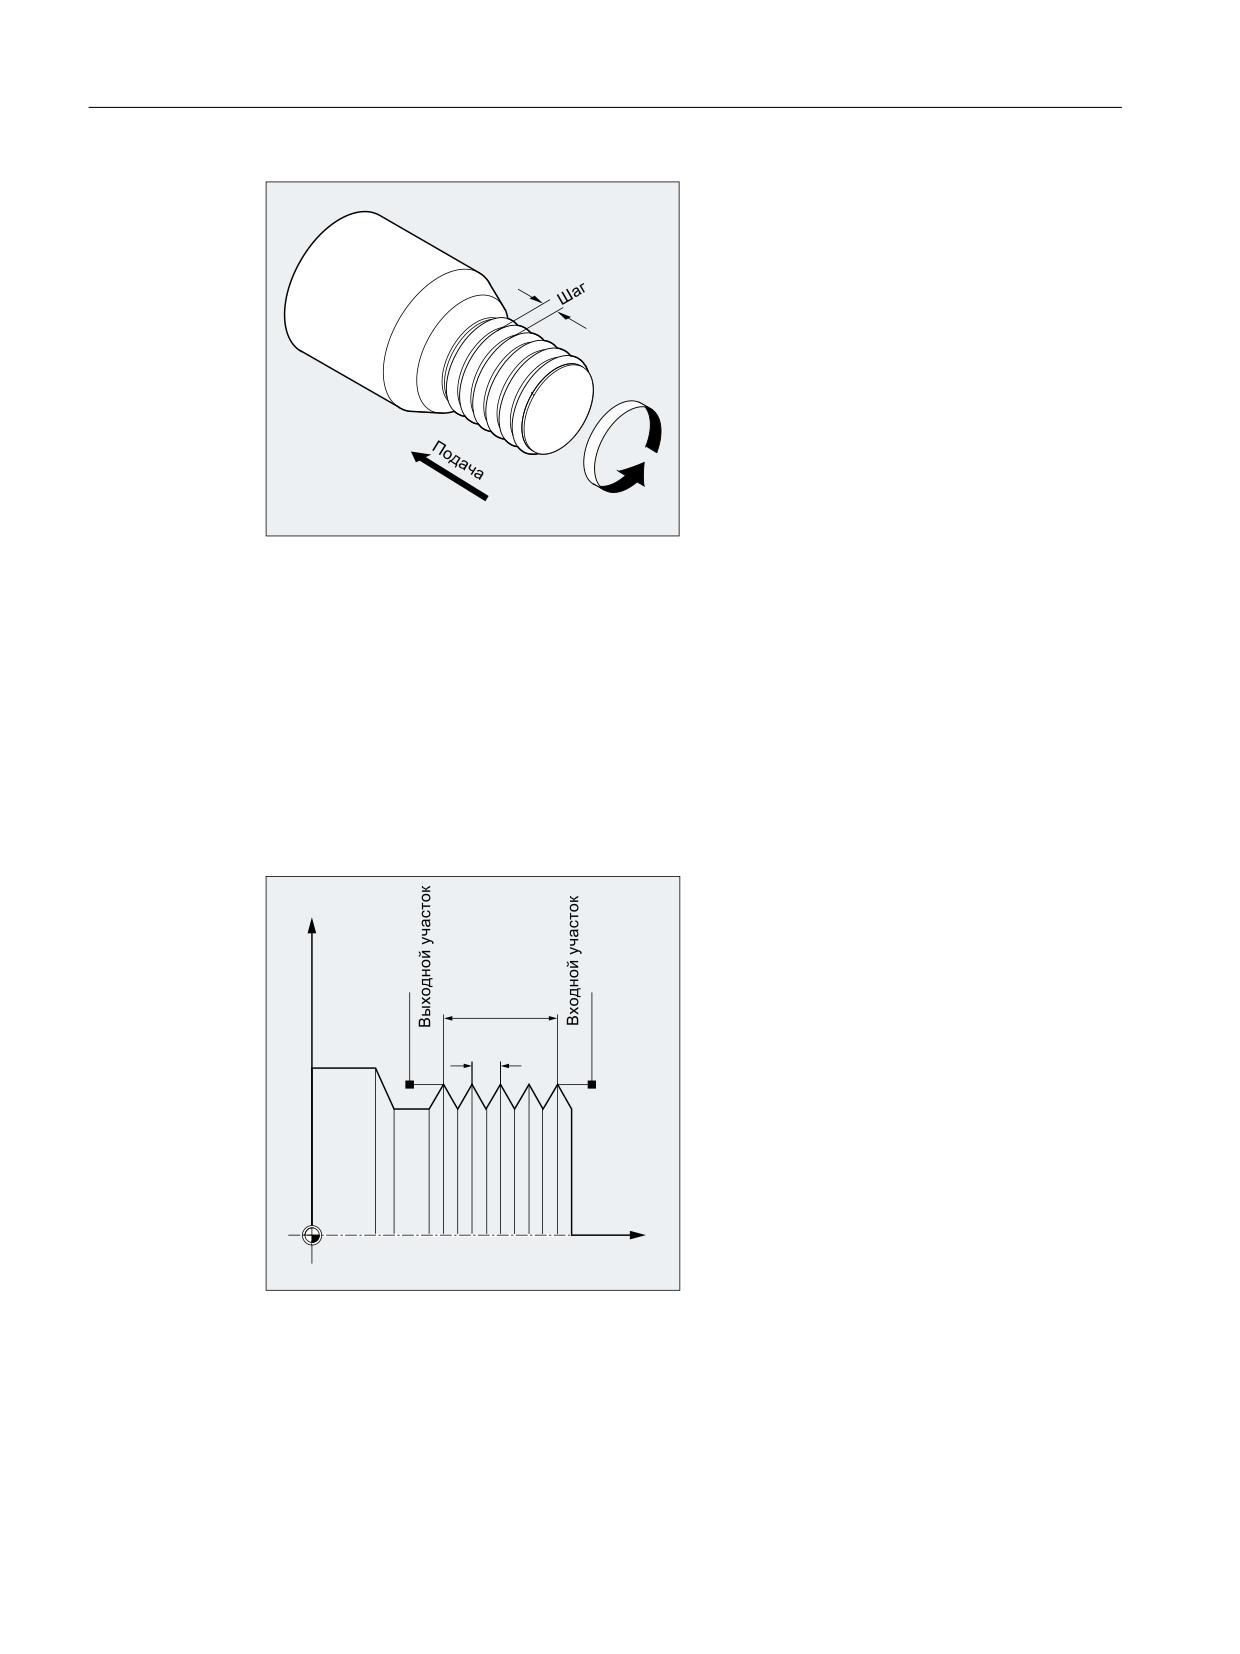
Запрограммированный входной и выходной участок при G33, G34, G35 (DITS,
DITE)
Адреса DITS и DITE позволяют задать в программе обработки детали входной и
выходной участок резьбы.
Ось резьбы ускоряется или затормаживается в пределах заданного участка.
=
;
① Входной или выходной участок, в зависимости от направления обработки
Короткий входной участок
Из-за буртика на входе резьбы недостаточно места для рампы разгона инструмента.
Поэтому ее необходимо сократить через DITS.
Короткий выходной участок
Из-за буртика на выходе резьбы недостаточно места для рампы торможения
инструмента, из-за чего существует опасность столкновения детали с резцом. Более
короткую рампу торможения инструмента можно задать через DITE. Но из-за
инертности механики риск столкновения сохраняется.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
237
Основная информация
3.9 Команды перемещения
Способ устранения: запрограммировать более короткую резьбу, уменьшить число
оборотов шпинделя.
Примечание
DITE действует на конце резьбы как интервал перешлифовки. Тем самым
обеспечивается плавное изменение движения оси.
Последствия
Запрограммированный входной и выходной участок действует на траекторию
исключительно ростом ускорения. Если один из этих участков задается более длинным,
чем требуется для оси резьбы с активным ускорением, то ось резьбы ускоряется или
затормаживается с максимальным ускорением.
Синтаксис
DITS=<значение> DITE=<значение>
Значение
DITS:
Определить входной участок резьбы
DITE:
Определить выходной участок резьбы
<значение>:
В DITS и DITE программируются исключительно пути, но не позиции.
Запрограммированный входной/выходной участок обрабатывается в соответ-
ствии с актуальной установкой размеров (дюймовая, метрическая).
Пример
Программный код
Комментарий
N40 G90 G0 Z100 X10 SOFT M3 S500
N50 G33 Z50 K5 SF=180 DITS=1 DITE=3
; Начало перешлифовки на Z=53.
N60 G0 X20
Дополнительная информация
SD42010 $SC_THREAD_RAMP_DISP
При установке кадра в главный ход при помощи команды DITS и/или DITE
запрограммированный входной или выходной участок передается в установочные
данные SD42010 $SC_THREAD_RAMP_DISP:
• SD42010 $SC_THREAD_RAMP_DISP[ 0 ] = запрограммированное значение DITS
• SD42010 $SC_THREAD_RAMP_DISP[ 1 ] = запрограммированное значение DITE
Если перед кадром резьбы или в первом кадре резьбы входной или выходной участок не
запрограммированы, используется соответствующее текущее значение установочных
данных.
Программирование ЧПУ
238
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.9 Команды перемещения
Поведение после сброса (Reset) канала / группы режимов работы (ГРР) / конца
программы
Перезаписанные посредством DITS и/или DITE значения SD42010 действуют и после
сброса (Reset) канала / группы режимов работы (ГРР) / конца программы.
Поведение после программной перезагрузки
В случае программной перезагрузки установочные данные сбрасываются до значений,
действовавших до перезаписи посредством DITS и/или DITE (стандартное поведение).
Если после программной перезагрузки должны действовать запрограммированные
посредством DITS и DITE значения, установочные данные SD42010
$SC_THREAD_RAMP_DISP должны быть указаны в машинных данных MD10710
$MN_PROG_SD_RESET_SAVE_TAB:
MD10710 $MN_PROG_SD_RESET_SAVE_TAB[<n>] = 42010
Поведение при слишком маленьком входном и/или выходном участке
При слишком маленьком входном и/или выходном участке, ось резьбы ускоряется
сильнее, чем это предусмотрено в проектировании. Поэтому возникает перегрузка оси
по ускорению.
Для входа резьбы в этом случае выводится ошибка 22280 "Слишком короткий
запрограммированный входной участок" (при соответствующем проектировании в MD
11411 ENABLE_ALARM_MASK). Аварийное сообщение носит сугубо информативный
характер и не влияет на выполнение программы обработки детали.
3.9.10.4
Быстрый обратный ход при резьбонарезании (LFON, LFOF, DILF, ALF, LFTXT, LFWP,
LFPOS, POLF, POLFMASK, POLFMLIN)
Функция "Быстрый отвод при резьбонарезании (G33)" обеспечивает неразрушающее
прерывание резьбонарезания в следующих ситуациях:
• NC-Stop, вызванный через DB21, ... DBX7.3
• NC-Stop, вызванный не явно через аварийное сообщение
• Включение быстрого входа (Страница 564)
Движение отвода может быть запрограммировано через:
• Путь отвода и направление отвода (относительные)
• Позиция отвода (абсолютная)
Примечание
Сигналы NC-Stop
Следующие сигналы NC-Stop не запускают быстрого отвода при резьбонарезании:
• DB21, ... DBX3.4 (NC-Stop оси плюс шпиндели)
• DB21, ... DBX7.2 (NC-Stop на границе кадра)
Нарезание внутренней резьбы
Функция "Быстрый отвод" не может использоваться для нарезания внутренней
резьбы (G331/G332).
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
239
Основная информация
3.9 Команды перемещения
Синтаксис
Разрешить быстрый отвод, движение отвода через путь отвода и направление отвода:
G33 ... LFON DILF=<значение> LFTXT/LFWP ALF=<значение>
Разрешить быстрый отвод, движение отвода через позицию отвода:
POLF[<идентификатор оси>]=<значение> LFPOS
POLFMASK/POLFMLIN(<имя оси1>,<имя оси2>,...)
G33 ... LFON
Блокировать быстрый отвод при резьбонарезании:
LFOF
Объяснение
LFON:
Разрешить быстрый отвод при резьбонарезании (G33)
LFOF:
Блокировать быстрый отвод при резьбонарезании (G33)
DILF= :
Определить длину пути отвода
Предустановленное через конфигурирование MD
(MD21200 $MC_LIFTFAST_DIST) значение может быть изменено в программе
обработки детали через программирование DILF.
Примечание:
После NC-RESET всегда активно сконфигурированное значение MD.
LFTXT
Направление отвода в комбинации с ALF управляется G-командами LFTXT
LFWP:
и LFWP.
LFTXT:
Плоскость, в которой осуществляется движение отвода, вычисляет-
ся из касательной к траектории и направления инструмента (стан-
дартная настройка).
LFWP:
Плоскость, в которой осуществляется движение отвода, является
активной рабочей плоскостью.
ALF= :
В плоскости движения отвода с помощью ALF программируется направление с
дискретным шагом в градусах.
При LFTXT для ALF=1 установлен отвод в направлении инструмента.
При LFWP направление в рабочей плоскости получается согласно следующему
согласованию:
• G17 (плоскость X/Y)
ALF=1 ; отвод в направлении Х
ALF=3 ; отвод в направлении Y
• G18 (плоскость Z/X)
ALF=1 ; отвод в направлении Z
ALF=3 ; отвод в направлении Х
• G19 (плоскость Y/Z)
ALF=1 ; отвод в направлении Y
ALF=3 ; отвод в направлении Z
Дополнительная информация по возможностям программирования с ALF
представлена в главе "Направление перемещения при быстром отводе от
контура (Страница 567)".
LFPOS:
Отвод названной с помощью POLFMASK или POLFMLIN оси на запрограммиро-
ванную с POLF абсолютную позицию оси.
Программирование ЧПУ
240
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.9 Команды перемещения
POLFMASK:
Разрешение осей (<имя оси1>,<имя оси1>,...) для независимого отвода на аб-
солютную позицию
POLFMLIN:
Разрешение осей для отвода на абсолютную позицию в линейной связи
Примечание:
Линейная связь, в зависимости от динамических характеристик всех участвую-
щих осей, не всегда может быть установлена до достижения позиции отвода.
POLF[]:
Определить абсолютную позицию отвода для указанной в индексе гео-оси или
оси станка
Активность:
модально
=<значение>:
Для гео-осей присвоенное значение интерпретируется как
позиция в системе координат детали (WCS), для осей станка
как позиция в системе координат станка (MCS).
Присваивание значений может быть запрограммировано и
как указание составного размера:
=IC<значение>
<идентификат
идентификатор гео-оси или оси станка
ор оси>:
Примечание
LFON или LFOF можно запрограммировать всегда, но обработка осуществляется
исключительно при резьбонарезании (G33).
Примечание
POLF с POLFMASK/POLFMLIN не ограничиваются использованием при резьбонарезании.
Примеры
Пример 1: Разрешить быстрый отвод при резьбонарезании
Программный код
Комментарий
N55 M3 S500 G90 G18
; Активная плоскость обработки
; Подвод в стартовую позицию
N65 MSG ("Резьбонарезание")
; Подача инструмента
MM_THREAD:
N67 $AC_LIFTFAST=0
; Сбросить перед началом резьбы.
N68 G0 Z5
N68 X10
N70 G33 Z30 K5 LFON DILF=10 LFWP ALF=7
; Разрешить быстрый отвод при резьбонарезании.
Путь отвода =10мм
Плоскость отвода: Z/X (из-за G18)
Направление отвода: -X
(с ALF=3: направление отвода +X)
N71 G33 Z55 X15
N72 G1
; Отмена резьбонарезания.
N69 IF $AC_LIFTFAST GOTOB MM_THREAD
; Если резьбонарезание было прервано.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
241
Основная информация
3.9 Команды перемещения
Программный код
Комментарий
N90 MSG("")
N70 M30
Пример 2: Выключение быстрого отвода перед нарезанием внутренней резьбы
Программный код
Комментарий
N55 M3 S500 G90 G0 X0 Z0
N87 MSG ("Нарезание внутренней резьбы")
N88 LFOF
; Выключение быстрого отвода перед нарезанием внутренней
резьбы.
N89 CYCLE...
; Цикл нарезания внутренней резьбы с G33.
N90 MSG("")
N99 M30
Пример 3: Быстрый отвод на абсолютную позицию отвода
При останове траекторная интерполяция Х подавляется и вместо нее интерполируется
движение с макс. скоростью на позицию POLF[X]. Движение других осей продолжает
определяться запрограммированным контуром или шагом резьбы и скоростью
шпинделя.
Программный код
Комментарий
N10 G0 G90 X200 Z0 S200 M3
N20 G0 G90 X170
N22 POLF[X]=210 LFPOS
N23 POLFMASK(X)
; Активация (разрешение) быстрого отвода оси X.
N25 G33 X100 I10 LFON
N30 X135 Z-45 K10
N40 X155 Z-128 K10
N50 X145 Z-168 K10
N55 X210 I10
N60 G0 Z0 LFOF
N70 POLFMASK()
; Блокировать отвод для всех осей.
M30
Программирование ЧПУ
242
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.9 Команды перемещения
3.9.10.5
Сферическая резьба (G335, G336)
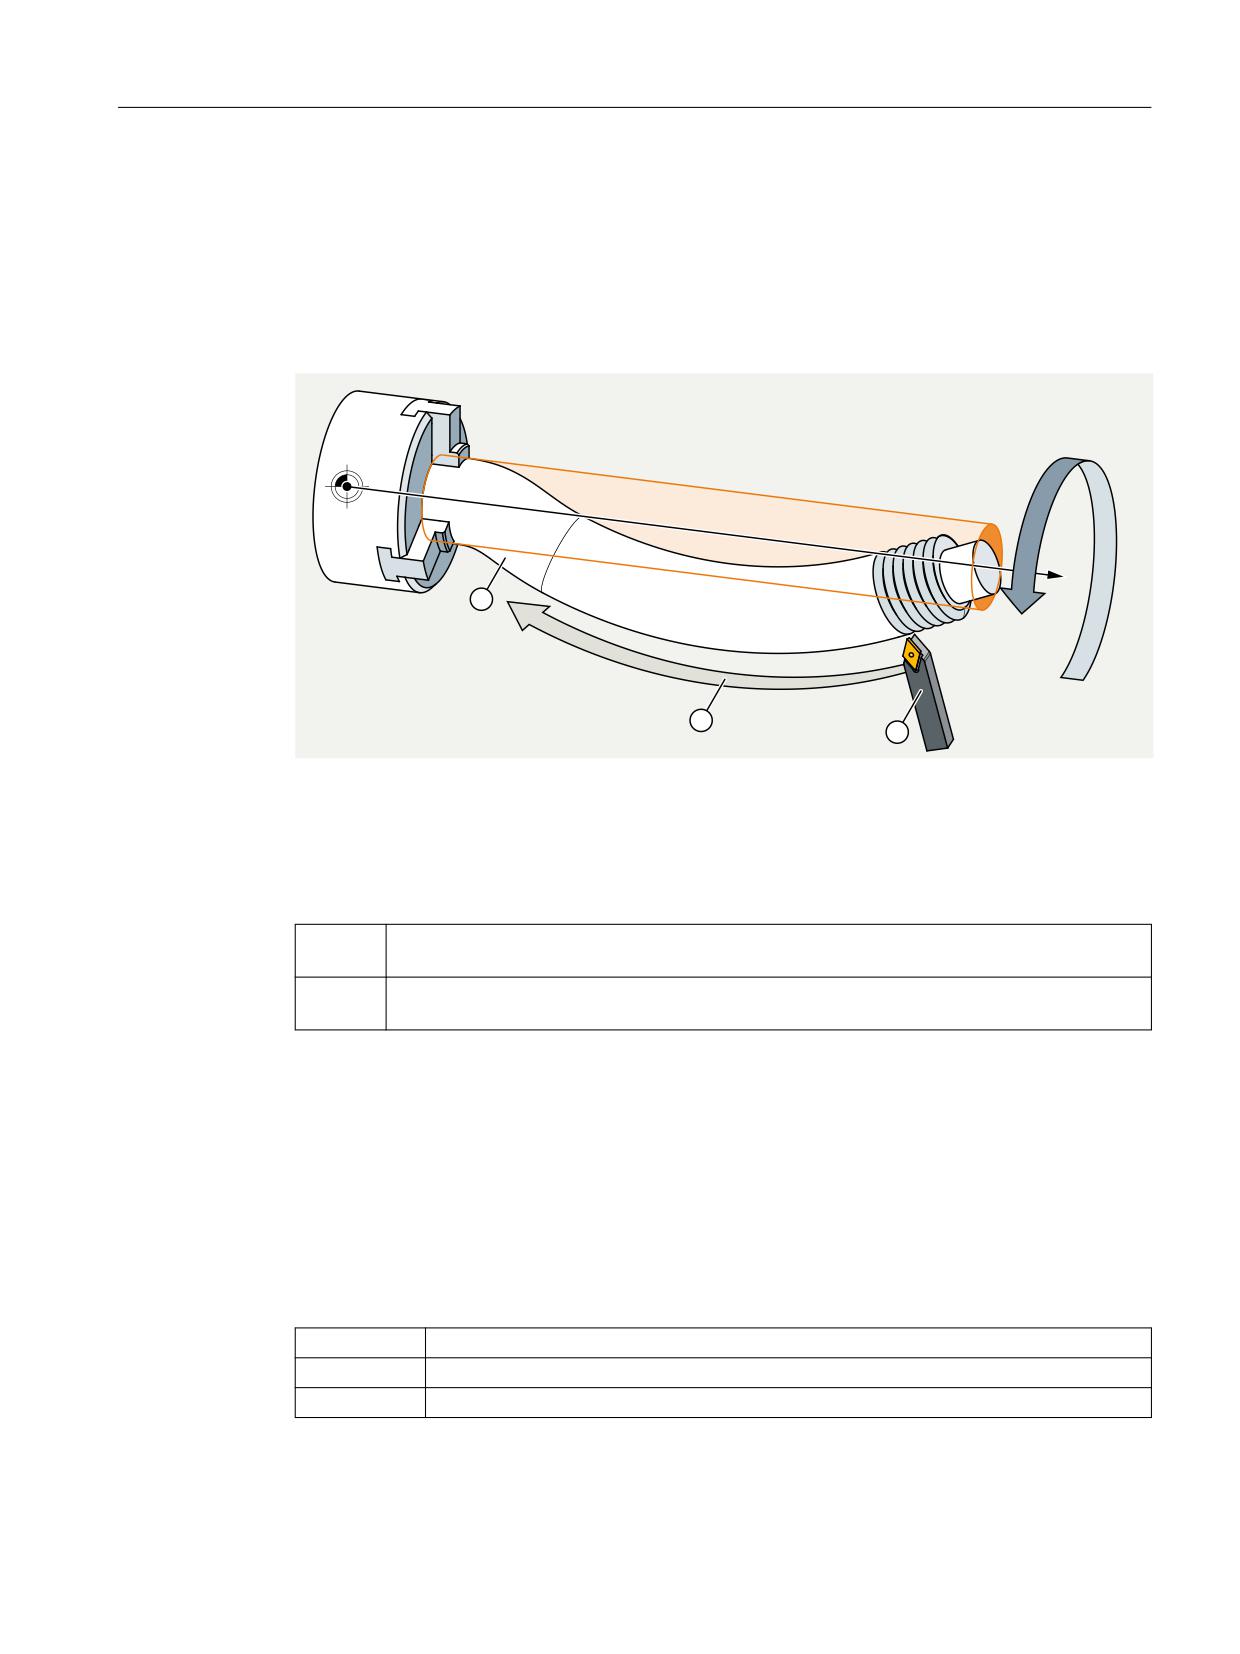
G-командами G335 и G336 можно нарезать резцом сферическую (= отклоняющуюся от
цилиндрической формы) резьбу. Это применяется при обработке очень крупных
деталей, провисающих на станке под собственным весом. Нарезание резьбы
параллельно оси привело бы к тому, что ход резьбы в середине детали был бы слишком
мал. С помощью сферических резьб это можно компенсировать.
=
Рисунок 3-6
Нарезание сферической резьбы резцом
Программирование
Нарезание сферической резьбы резцом программируется с помощью G335 или G336:
G335:
Нарезание сферической резьбы резцом на проходящей по часовой стрелке круговой
траектории инструмента
G336:
Нарезание сферической резьбы резцом на проходящей против часовой стрелки
круговой траектории инструмента
Программирование осуществляется сначала, как при линейной резьбе, путем указания
осевых конечных точек кадра и шага через параметры I, J, и K (см. "Резьбонарезание с
постоянным шагом (G33, SF) (Страница 229)").
Дополнительно указывается еще и дуга окружности. Ее можно запрограммировать, как
в случае G2/G3, указав центр, радиус, апертурный угол или промежуточные точки (см.
"Круговая интерполяция (Страница 197)"). При этом в случае программирования
сферической резьбы с указанием центра нужно учитывать следующее: Поскольку при
резьбонарезании для шага используются I, J, и K, параметры окружности при
программировании с указанием центра нужно программировать через IR=..., JR=...
и KR=
IR=...:
Декартова координата центра окружности в направлении X
JR=...:
Декартова координата центра окружности в направлении Y
KR=...:
Декартова координата центра окружности в направлении Z
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
243
Основная информация
3.9 Команды перемещения
Примечание
IR, JR и KR - стандартные значения настраиваемых через машинные данные
(MD10651 $MN_IPO_PARAM_THREAD_NAME_TAB) имен параметров интерполяции для
сферической резьбы.
Отклонения от этих стандартных значений см. в данных изготовителя станка!
Опционально можно указать еще и смещение стартовой точки SF (см. "Резьбонарезание
с постоянным шагом (G33, SF) (Страница 229)").
Синтаксис
Таким образом, синтаксис для программирования сферической резьбы имеет
следующую общую форму:
G335/G336 <координата(-ы) конечной(-ых) точки(-ек) оси> <шаг> <дуга окружности>
[<смещение стартовой точки>]
Примеры
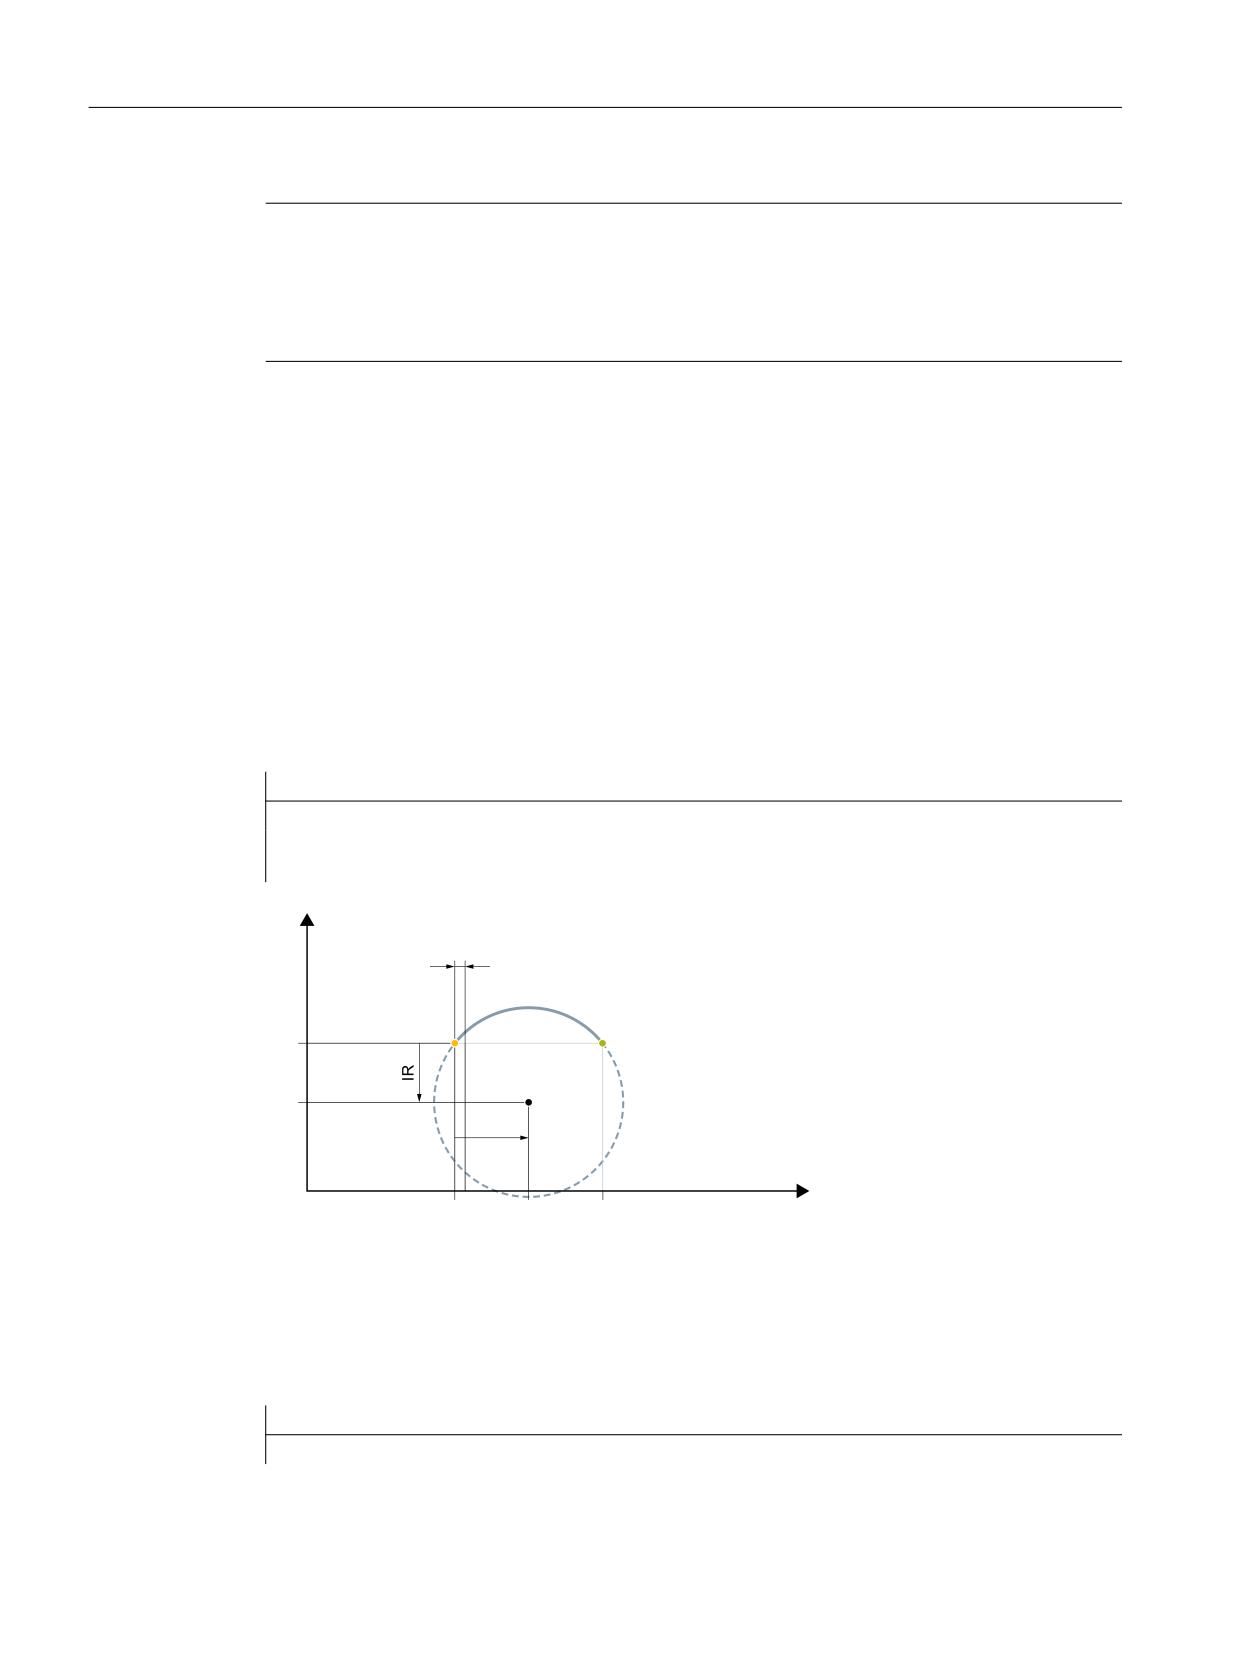
Пример 1: Сферическая резьба по часовой стрелке с программированием конечных
точек и центра
Программный код
Комментарий
N5 G0 G18 X50 Z50
; Подвод в начальную точку.
N10 G335 Z100 K=3.5 KR=25 IR=-20 SF=90
; Нарезание резцом сферической резьбы
по часовой стрелке.
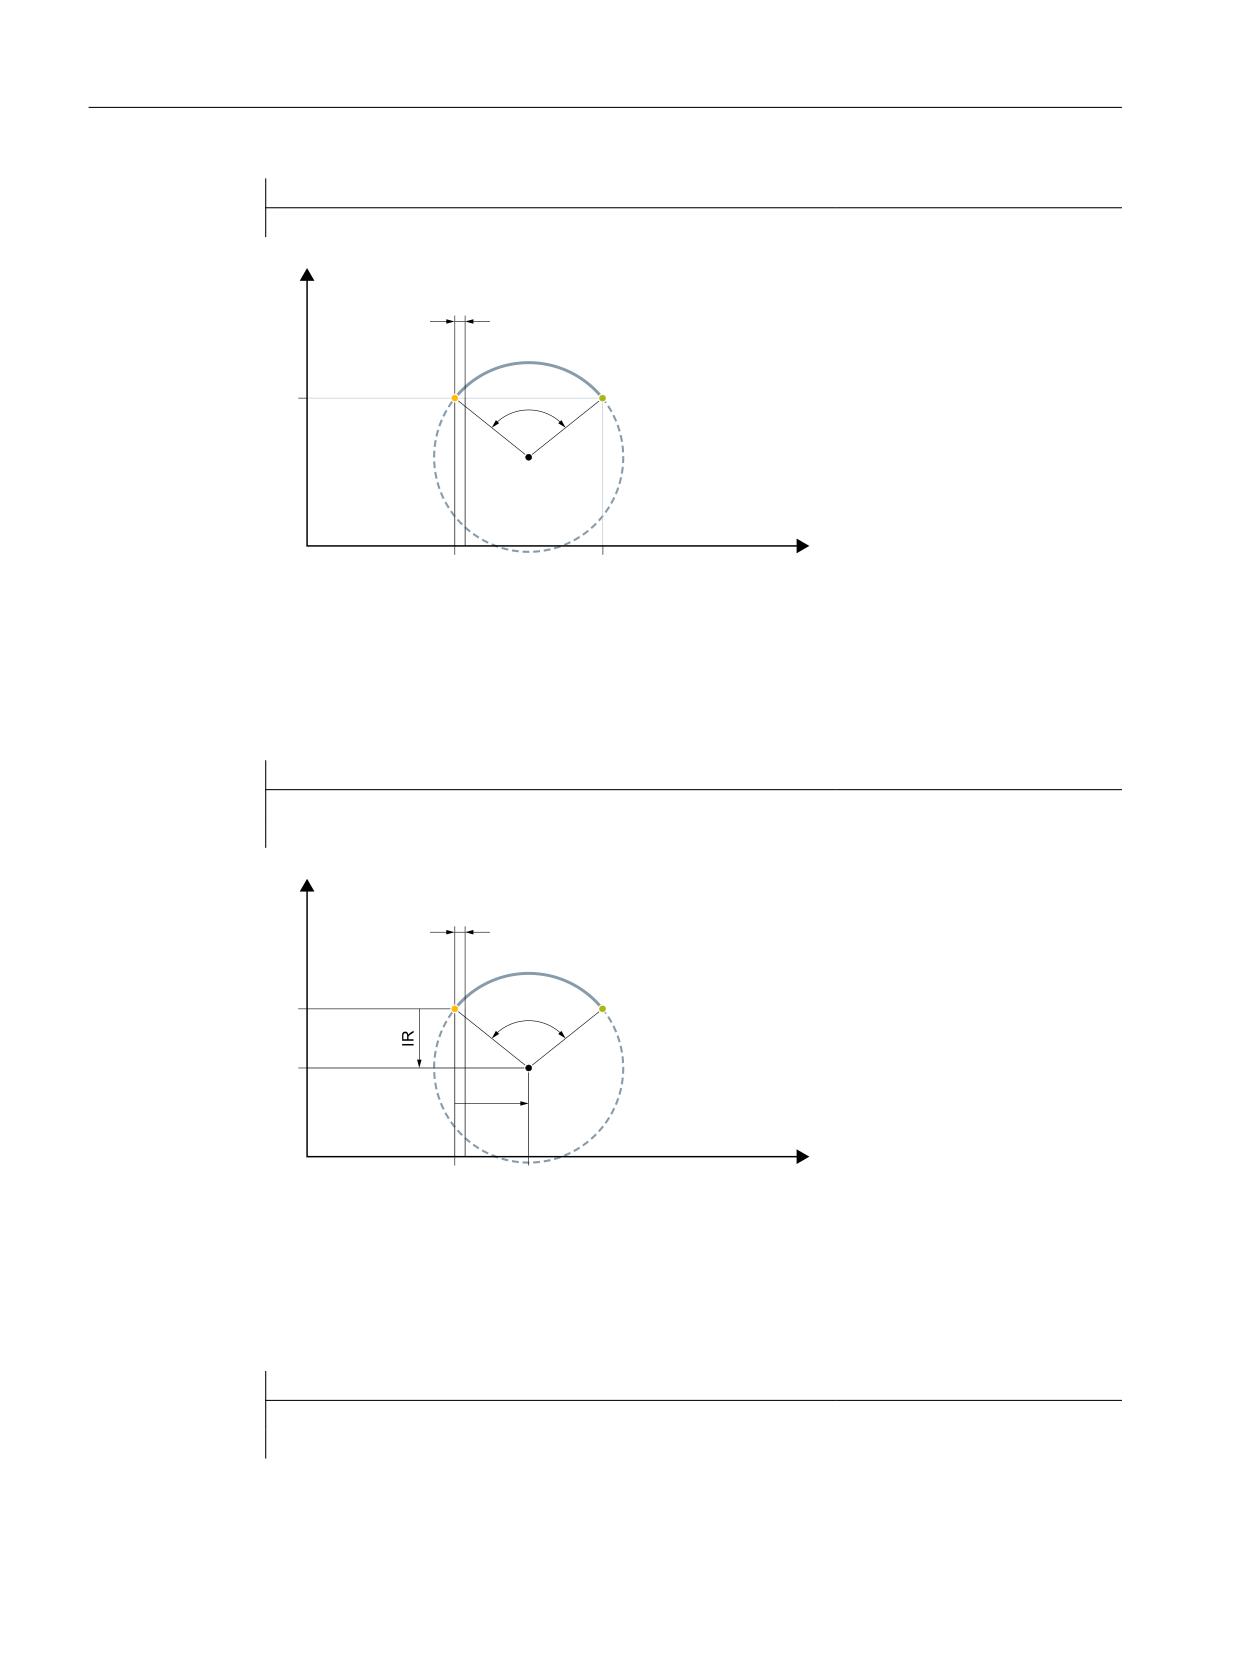
[
̴͇͇͔͇͒ͣͦ͞ ͙͕͇͑͞
̱͕͔͔͇͌ͦ͞ ͙͕͇͑͞
̸͔͗͌͋ͦͦ
͙͕͇͑͞
.5
]
Рисунок 3-7
Сферическая резьба по часовой стрелке с программированием конечных точек и
центра
Пример 2: Сферическая резьба против часовой стрелки с программированием
конечных точек и центра
Программный код
Комментарий
N5 G0 G18 X50 Z50
; Подвод в начальную точку.
Программирование ЧПУ
244
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
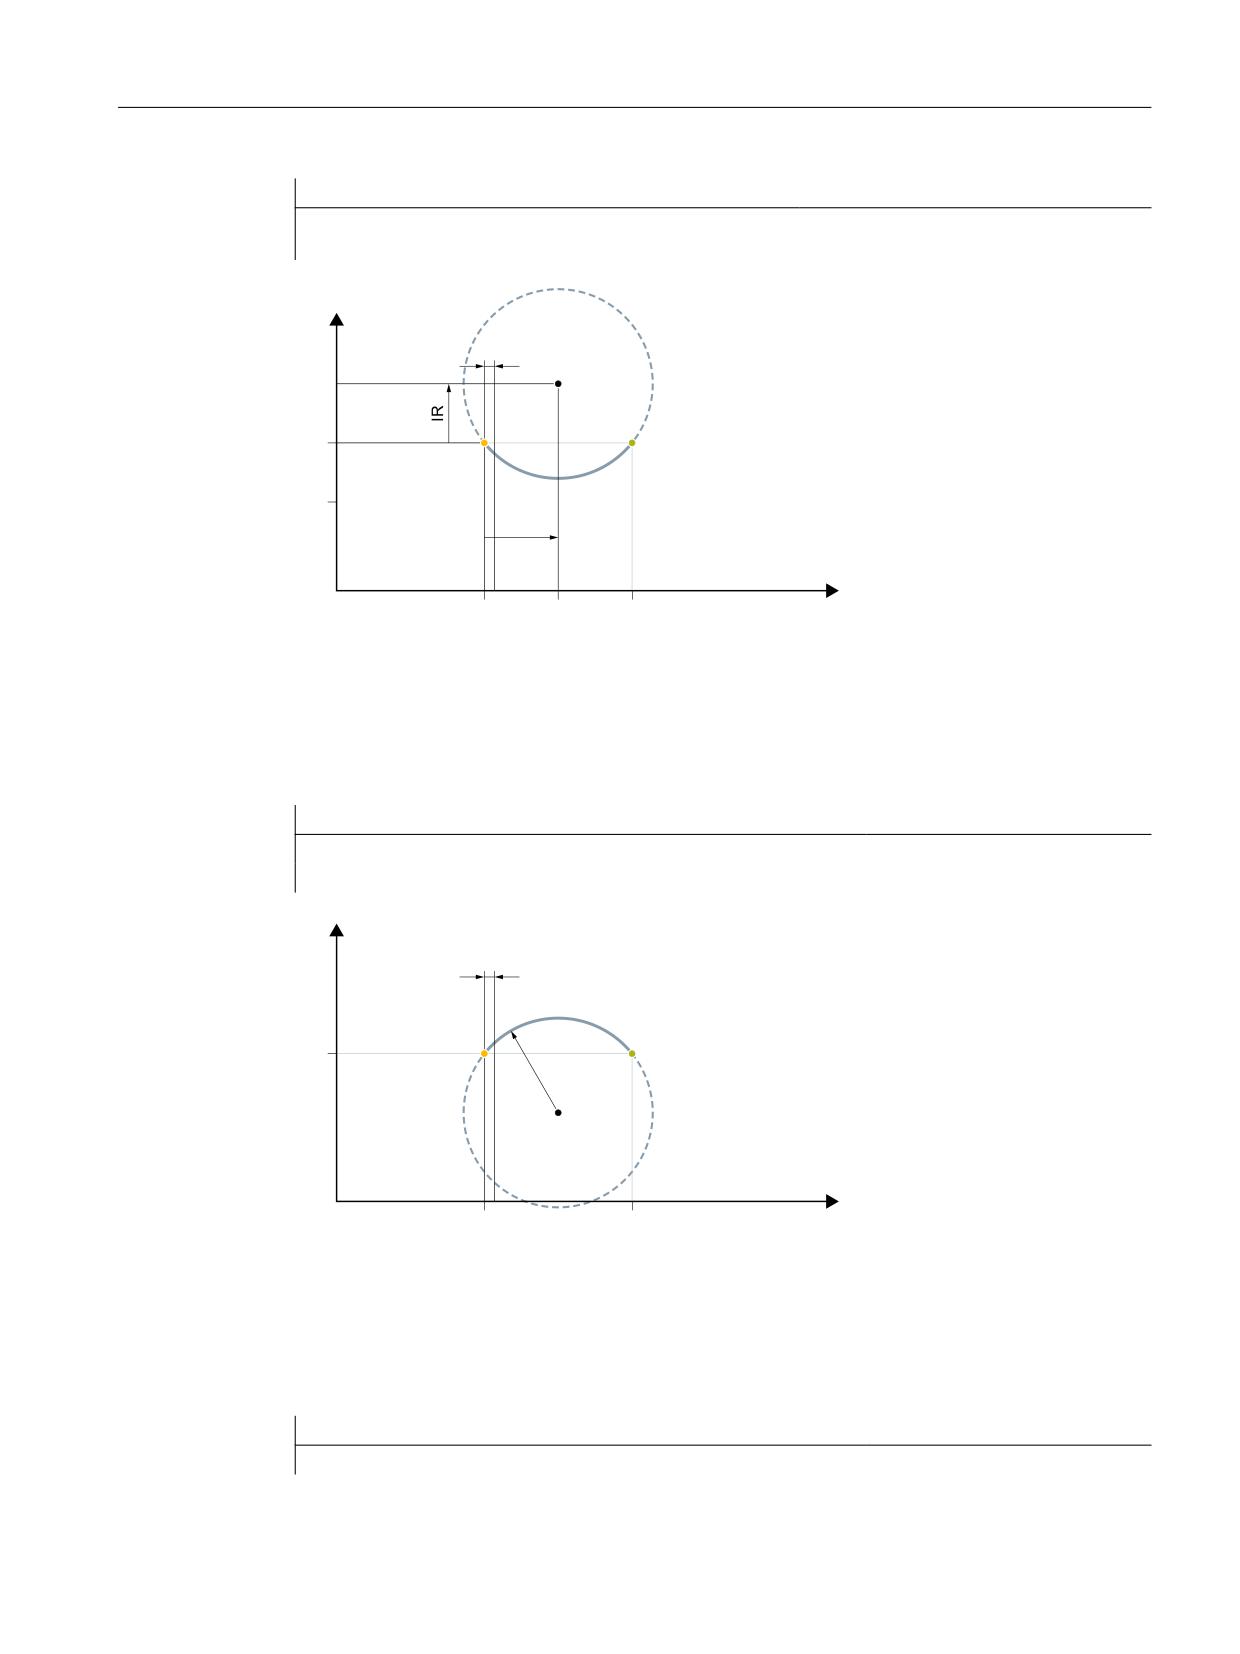
Основная информация
3.9 Команды перемещения
Программный код
Комментарий
N10 G336 Z100 K=3.5 KR=25 IR=20 SF=90
; Нарезание резцом сферической резьбы
против часовой стрелки.
[
̸͔͗͌͋ͦͦ
͙͕͇͑͞
̴͇͇͔͇͒ͣͦ͞ ͙͕͇͑͞
̱͕͔͔͇͌ͦ͞ ͙͕͇͑͞
.5
]
Рисунок 3-8
Сферическая резьба против часовой стрелки с программированием конечных
точек и центра
Пример 3: Сферическая резьба по часовой стрелке с программированием конечных
точек и радиуса
Программный код
N5 G0 G18 X50 Z50
N10 G335 Z100 K=3.5 CR=32 SF=90
[
̴͇͇͔͇͒ͣͦ͞ ͙͕͇͑͞
̱͕͔͔͇͌ͦ͞ ͙͕͇͑͞
&5
̸͔͗͌͋ͦͦ
͙͕͇͑͞
]
Рисунок 3-9
Сферическая резьба по часовой стрелке с программированием конечных точек и
радиуса
Пример 4: Сферическая резьба по часовой стрелке с программированием конечных
точек и апертурного угла
Программный код
N5 G0 G18 X50 Z50
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
245
Основная информация
3.9 Команды перемещения
Программный код
N10 G335 Z100 K=3.5 AR=102.75 SF=90
[
̴͇͇͔͇͒ͣͦ͞ ͙͕͇͑͞
̱͕͔͔͇͌ͦ͞ ͙͕͇͑͞
$5
̸͔͗͌͋ͦͦ
͙͕͇͑͞
]
Рисунок 3-10
Сферическая резьба по часовой стрелке с программированием конечных точек и
апертурного угла
Пример 5: Сферическая резьба по часовой стрелке с программированием центра и
апертурного угла
Программный код
N5 G0 G18 X50 Z50
N10 G335 K=3.5 KR=25 IR=-20 AR=102.75 SF=90
[
̴͇͇͔͇͒ͣͦ͞ ͙͕͇͑͞
̱͕͔͔͇͌ͦ͞ ͙͕͇͑͞
$5
̸͔͗͌͋ͦͦ ͙͕͇͑͞
.5
]
Рисунок 3-11
Сферическая резьба по часовой стрелке с программированием центра и
апертурного угла
Пример 6: Сферическая резьба по часовой стрелке с программированием конечных
и промежуточных точек
Программный код
N5 G0 G18 X50 Z50
N10 G335 Z100 K=3.5 I1=60 K1=64
Программирование ЧПУ
246
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.9 Команды перемещения
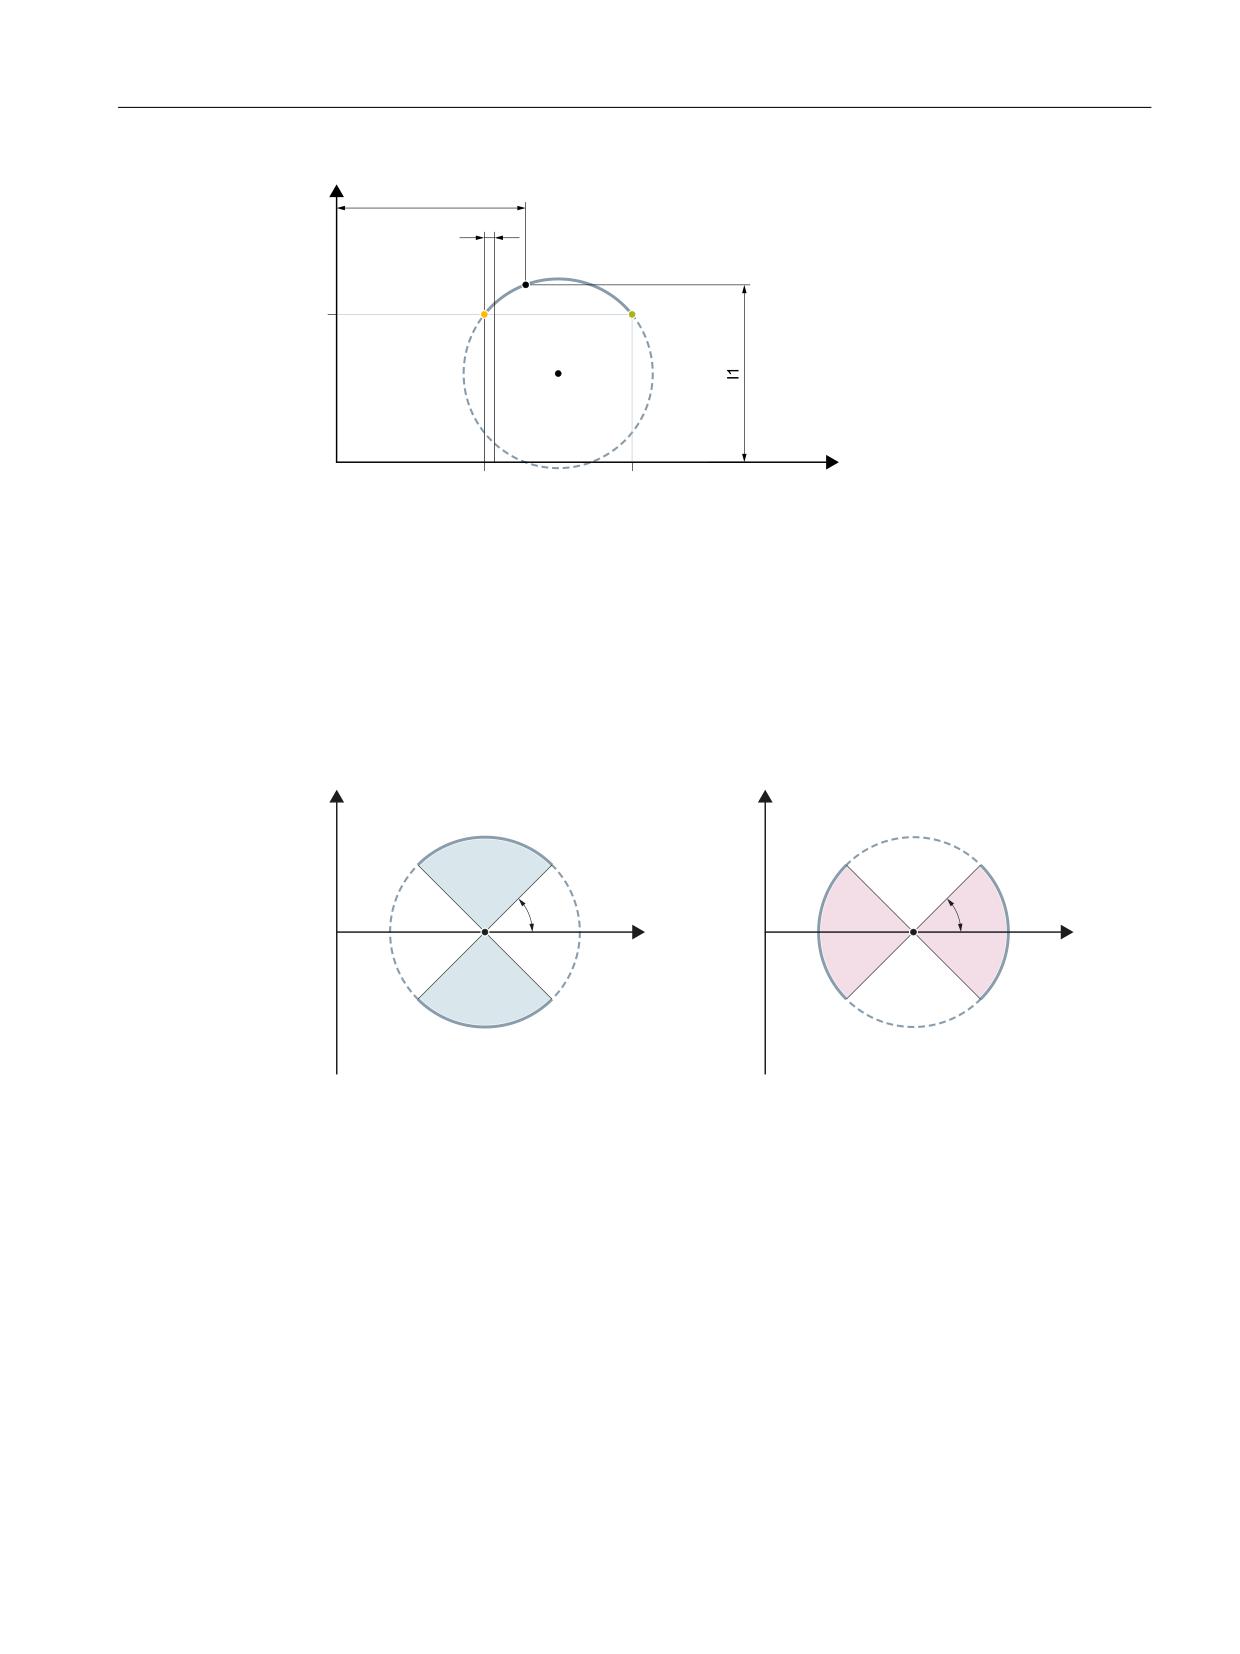
[
̶͕͓͍͚͙͕͔͇͗͌ͦ͞ ͙͕͇͑͞
̴͇͇͔͇͒ͣͦ͞ ͙͕͇͑͞
̱͕͔͔͇͌ͦ͞
͙͕͇͑͞
̸͔͗͌͋ͦͦ
͙͕͇͑͞
]
Рисунок 3-12
Сферическая резьба по часовой стрелке с программированием конечных и
промежуточных точек
Дополнительная информация
Разрешенные области дуги окружности
Запрограммированная через G335/G336 дуга окружности должна лежать в области, в
которой указанная главная ось резьбы (I, J или K) имеет часть главной оси на дуге
окружности по всей длине дуги:
[
[
r
r
]
]
Разрешенные области для оси Z (шаг
Разрешенные области для оси X (шаг
программируется через K)
программируется через I)
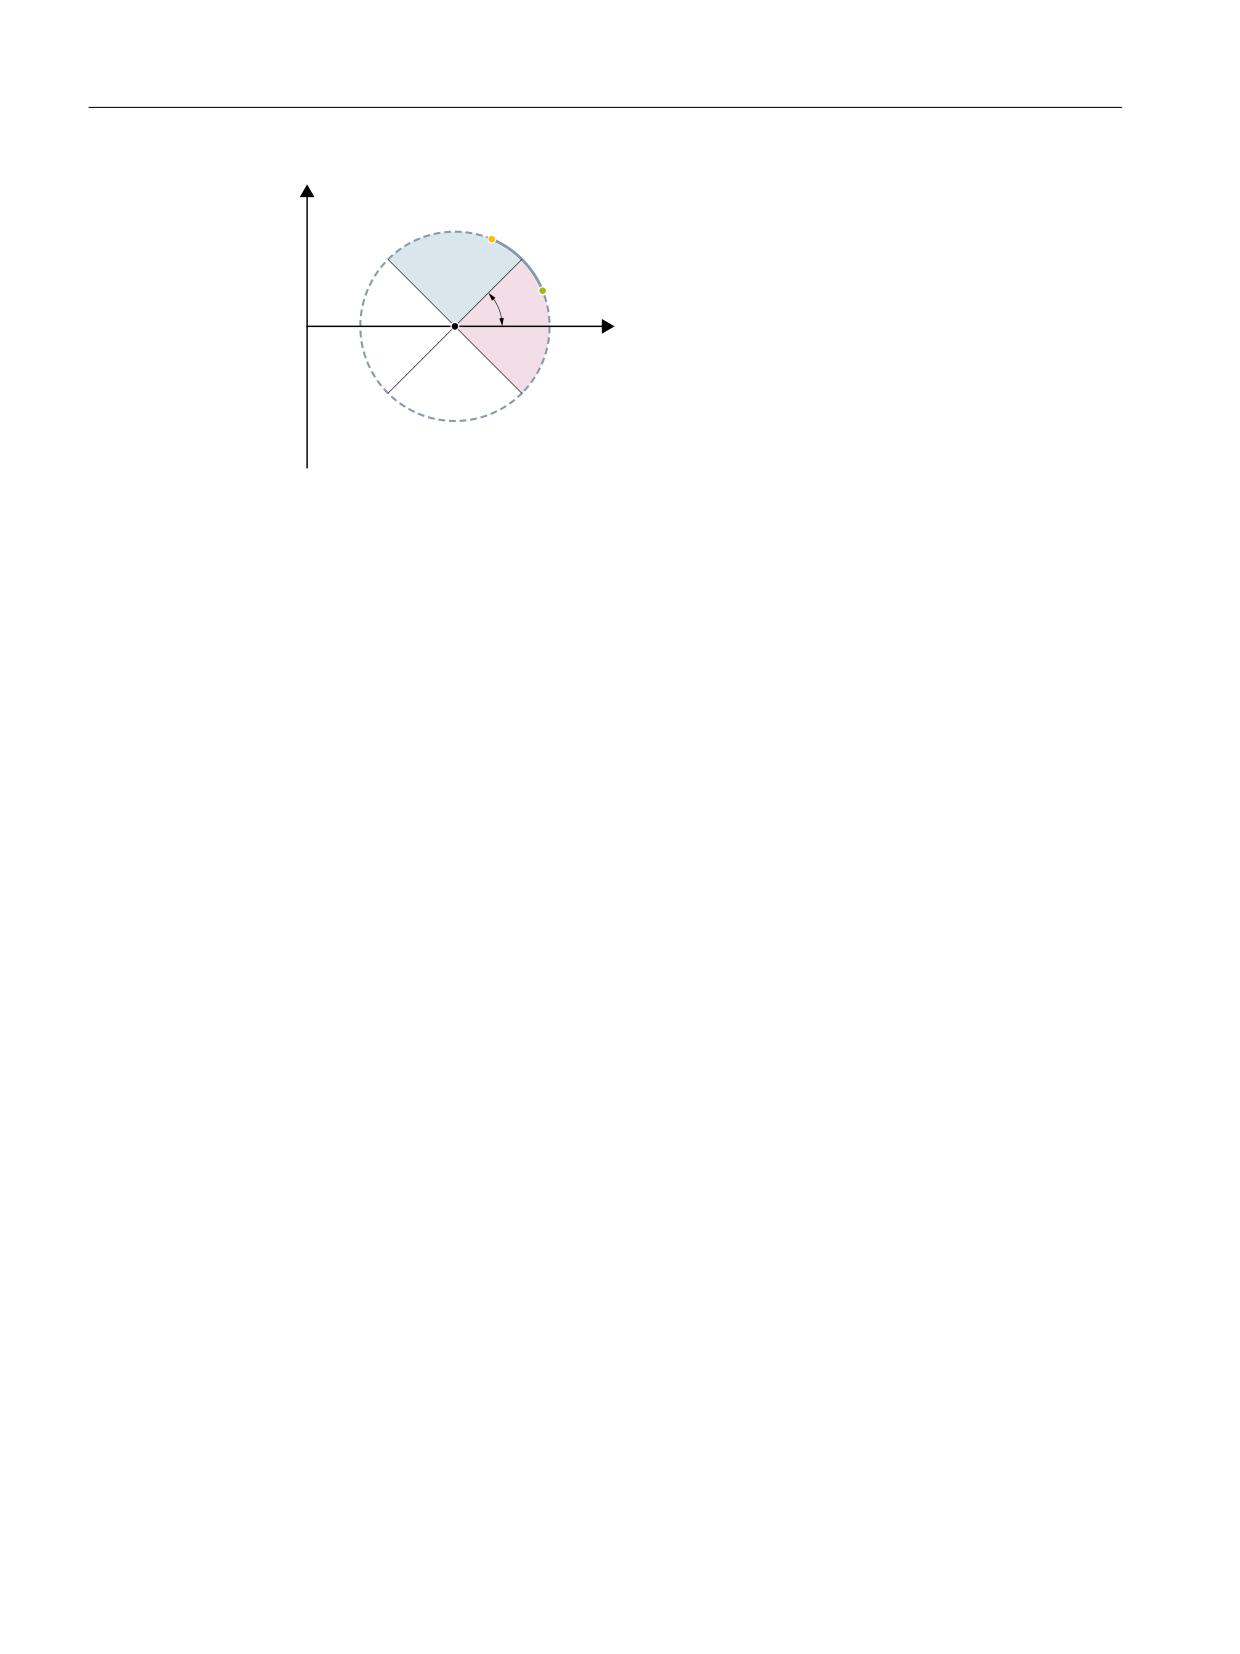
Смена главной оси резьбы, как показано на следующем рисунке, не разрешена:
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
247
Основная информация
3.9 Команды перемещения
[
̴͇͇͔͇͒ͣͦ͞ ͙͕͇͑͞
̱͕͔͔͇͌ͦ͞
r
͙͕͇͑͞
]
Рисунок 3-13
Сферическая резьба: Неразрешенная область
Фреймы
G335 и G336 возможны и при активных фреймах. Только нужно следить, чтобы в базовой
кинематической системе (BKS) соблюдались разрешенные области дуги окружности.
Граничные условия программирования окружностей
Для программирования окружностей через G335/G336 действительны граничные
условия, описанные для программирования окружностей через G2/G3 (см. "Круговая
интерполяция (Страница 197)").
3.9.11
Нарезание внутренней резьбы без компенсирующего патрона
3.9.11.1
Нарезание внутренней резьбы без компенсирующего патрона и движение
отвода (G331, G332)
При нарезании внутренней резьбы без компенсирующего патрона с помощью
команд G331 и G332 выполняются следующие движения перемещения.
• G331: Нарезание внутренней резьбы в направлении сверления до конечной точки
резьбы
• G332: Движение отвода до кадра нарезания внутренней резьбы G331 с
автоматическим реверсированием направления вращения шпинделя
Синтаксис
G331 <ось> <шаг резьбы>
G331 <ось> <шаг резьбы> S...
G332 <ось> <шаг резьбы>
Программирование ЧПУ
248
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.9 Команды перемещения
Объяснение
G331:
Нарезание внутренней резьбы
Нарезание внутренней резьбы описывается через движение перемеще-
ния оси (глубина сверления) и шаг резьбы.
Активность:
модально
G332:
Движение отвода при нарезании внутренней резьбы
Движение отвода необходимо выполнять с тем же шагом, что и нареза-
ние внутренней резьбы (G331). Реверсирование шпинделя осуществл-
яется автоматически.
Активность:
модально
<ось>:
Путь/позиция перемещения гео-оси (X, Y или Z) до конечной точки резь-
бы, например, Z50
<шаг резьбы>:
Шаг резьбы I (X), J (Y) или K (Z):
• Положительный шаг: Правая резьба, например, K1,25
• Отрицательный шаг: Левая резьба, например, K-1,25
Диапазон зна-
от ±0,001 до ±2000,00 мм/виток
чений:
S...:
Число оборотов шпинделя
Если число оборотов шпинделя не указано, перемещение выполняется
с последним действительным числом оборотов шпинделя.
Примечание
Второй блок данных ступеней редуктора
Для достижения эффективного согласования скорости шпинделя и момента двигателя и
возможности более быстрого разгона при нарезании внутренней резьбы, в спец. для оси
машинных данных может быть предустановлен второй блок данных ступеней редуктора,
отличный от первого блока данных ступеней редуктора и также независимый от его
порогов переключения скорости, для двух других конфигурируемых порогов
переключения (макс. скорость и мин. скорость). Необходимо учитывать заданные
изготовителем станка параметры.
Дополнительная информация: см.: Описание функций - Оси и шпиндели.
Примеры
• Пример: Нарезание внутренней резьбы с G331 / G332 (Страница 250)
• Пример: Вывод запрограммированной скорости сверления на текущей ступени
редуктора (Страница 250)
• Пример: Использование второго блока данных ступеней редуктора (Страница 251)
• Пример: Скорость не программируется, контроль ступени редуктора (Страница 251)
• Пример: Смена ступеней редуктора невозможна, контроль ступени редуктора
(Страница 251)
• Пример: Программирование без SPOS (Страница 252)
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
249
Основная информация
3.9 Команды перемещения
3.9.11.2
Пример: Нарезание внутренней резьбы с G331 / G332
Программный код
Комментарий
N10 SPOS[n]=0
; Шпиндель: Режим управления положением
; Стартовая позиция 0 градусов
N20 G0 X0 Y0 Z2
; Оси: Подвод к стартовой позиции
N30 G331 Z-50 K-4 S200
; Нарезание внутренней резьбы в Z,
; Шаг K-4 отрицательный =>
; Направление вращения шпинделя: Левое враще-
ние,
; Скорость шпинделя 200 об/мин
N40 G332 Z3 K-4
; Движение отвода в Z,
; Шаг K-4 отрицательный (левое вращение),
; Автономное реверсирование направления вра-
щения =>
; Правое направление вращения шпинделя
N50 G1 F1000 X100 Y100 Z100 S300 M3
Шпиндель в шпиндельном режиме
3.9.11.3
Пример: Вывод запрограммированной скорости сверления на текущей
ступени редуктора
Программный код
Комментарий
N05 M40 S500
; запрограммированное число оборотов шпинделя: 500 об/мин =>
; Ступень редуктора 1 (20-1028 об/мин)
N55 SPOS=0
; Позиционировать шпиндель
N60 G331 Z-10 K5 S800
; нарезание резьбы
; Скорость шпинделя 800 об/мин => ступень редуктора 1
Подходящая для запрограммированной скорости шпинделя S500 ступень редуктора для
M40 определяется из первого блока данных ступеней редуктора. Запрограммированная
скорость сверления, например S800, выводится на текущей ступени редуктора и при
необходимости ограничена до макс. скорости ступени редуктора. Автоматическая смена
ступеней редуктора после выполнения SPOS невозможна. Условием автоматической
смены ступеней редуктора является режим управления по скорости шпинделя.
Примечание
Если при скорости шпинделя в 800 об/мин необходимо выбрать ступень редуктора 2, то
для этого пороги переключения для макс. и мин. скорости должны быть
сконфигурированы в соответствующих машинных данных второго блока данных
ступеней редуктора (см. примеры ниже).
Программирование ЧПУ
250
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.9 Команды перемещения
3.9.11.4
Пример: Использование второго блока данных ступеней редуктора
Пороги переключения второго блока данных ступеней редуктора для макс. и мин.
скорости обрабатываются модально при G331/G332 и программировании значения S
для активного мастер-шпинделя. Автоматическая смена ступеней редуктора M40 должна
быть активной. Определенная таким образом ступень редуктора сравнивается с
активной ступенью редуктора. Если между ними существует различие, то выполняется
смена ступеней редуктора.
Программный код
Комментарий
N05 M40 S500
; запрограммированное число оборотов шпинделя: 500 об/мин
N50 G331 S800
; Мастер-шпиндель: выбирается ступень редуктора 2
N55 SPOS=0
; Позиционировать шпиндель
N60 G331 Z-10 K5
; нарезание резьбы
; Разгон шпинделя из 2-го блока данных ступеней редуктора
3.9.11.5
Пример: Скорость не программируется, контроль ступени редуктора
Если при использовании второго блока данных ступеней редуктора с G331 скорость не
программируется, то резьба изготовляется с последней запрограммированной
скоростью. Смена ступеней редуктора не выполняется. Но в этом случае контролируется,
лежит ли последняя запрограммированная скорость в заданном диапазоне скорости
(пороги переключения для макс. и мин. скорости) активной ступени редуктора. В ином
случае сигнализируется ошибка 16748.
Программный код
Комментарий
N05 M40 S800
; запрограммированное число оборотов шпинделя: 800 об/мин
N55 SPOS=0
; Позиционировать шпиндель
N60 G331 Z-10 K5
; нарезание резьбы
; Контроль скорости шпинделя 800 об/мин
; Ступени редуктора 1 активны
; Ступень редуктора 2 должна была бы быть активна => Аварийное сообще-
ние 16748
3.9.11.6
Пример: Смена ступеней редуктора невозможна, контроль ступени редуктора
Если при использовании второго блока данных ступеней редуктора в кадре G331
дополнительно к геометрии программируется скорость шпинделя, то, если скорость
выходит за пределы заданного диапазона скоростей (пороги переключения для макс. и
мин. скорости) активной ступени редуктора, смена ступеней редуктора не может быть
выполнена, т.к. в этом случае не было бы выдержано движение по траектории шпинделя
и оси(ей) подачи.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
251
Основная информация
3.9 Команды перемещения
Как и в примере выше, в кадре G331 контролируется скорость и ступень редуктора и при
необходимости сигнализируется ошибка 16748.
Программный код
Комментарий
N05 M40 S500
; запрограммированное число оборотов шпинделя: 500 об/мин =>
; Ступень редуктора 1
N55 SPOS=0
; Позиционировать шпиндель
N60 G331 Z-10 K5 S800
; нарезание резьбы
; Смена ступеней редуктора невозможна,
; Контроль скорости шпинделя 800 об/мин
; с 1-м блоком данных ступеней редуктора: Ступень редуктора 2
; должна была бы быть активна => аварийное сообщение 16748
3.9.11.7
Пример: Программирование без SPOS
Программный код
Комментарий
N05 M40 S500
; запрограммированное число оборотов шпинделя: 500 об/мин =>
; Ступень редуктора 1 (20-1028 об/мин)
N50 G331 S800
; Мастер-шпиндель: выбирается ступень редуктора 2
N60 G331 Z-10 K5
; нарезание резьбы
; Разгон шпинделя из 2-го блока данных ступеней редуктора
Резьбовая интерполяция для шпинделя начинается от текущей позиции, которая зависит
от обработанной прежде области программы обработки детали, например, если была
выполнена смена ступеней редуктора. Поэтому дополнительная обработка резьбы
может стать невозможной.
Примечание
Учитывать, что при обработке с несколькими шпинделями сверлильный шпиндель
должен быть и мастер-шпинделем. Через программирование SETMS(<номер
шпинделя>) сверлильный шпиндель может быть назначен мастер-шпинделем.
Программирование ЧПУ
252
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.9 Команды перемещения
3.9.12
Нарезание внутренней резьбы с компенсирующим патроном
3.9.12.1
; Нарезание внутренней резьбы с компенсирующим патроном и движением
отвода (G63)
При нарезании внутренней резьбы без компенсирующего патрона командой G63
выполняются следующие движения перемещения:
• G63: Нарезание внутренней резьбы в направлении сверления до конечной точки
резьбы
• G63: Движение отвода запрограммированным реверсированием направления
вращения шпинделя
Примечание
После кадра G63 последний действительный тип интерполяции G0, G1, G2 снова активен.
Синтаксис
G63 <ось> <направление вращения> <число оборотов> <подача>
Объяснение
G63:
Нарезание внутренней резьбы с компенсирующим патроном
Активность:
покадрово
<ось>:
Путь/позиция перемещения гео-оси (X, Y или Z) до конечной точки резь-
бы, например, Z50
<направление
Направление вращения шпинделя:
вращения>:
• M3: Направление вращения по часовой стрелке, правая резьба
• M4: Направление вращения против часовой стрелки, левая резьба
<число оборотов>:
Число оборотов шпинделя, максимально допустимое при нарезании
внутренней резьбы, например, S100
<подача>:
Подача оси сверления F, где F = число оборотов шпинделя * шаг резьбы
Пример
Нарезание сферической резьбы M5
• Шаг резьбы согласно стандарту 0,8 мм/об
• Число оборотов шпинделя S: 200 об/мин
• Подача F = 200 об/мин * 0,8 мм/об = 160 мм/мин.
Программный код
Комментарий
N10 G1 X0 Y0 Z2 F1000 S200 M3
; Движение к стартовой точке
; Шпиндель по часовой стрелке, 200 об/мин
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
253
Основная информация
3.9 Команды перемещения
Программный код
Комментарий
N20 G63 Z-50 F160
; Нарезание внутренней резьбы с компенсирующим патро-
ном
; Глубина сверления: абсолютная Z = 50 мм
; Подача: 160 мм/мин
N30 G63 Z3 M4
; Движение отвода: абсолютное Z = 3 мм
; Реверсирование направления вращения
; Шпиндель против часовой стрелки, 200 об/мин
3.9.13
Фаска, закругление (CHF, CHR, RND, RNDM, FRC, FRCM)
Углы контура в пределах активной рабочей плоскости могут быть выполнены как
закругление или фаска.
Для оптимизации качества поверхности для снятия фаски/закругление может быть
запрограммирована собственная подача. Если подача не программируется, то действует
обычная подача по траектории F.
С помощью функции "Модальное закругление" возможно последовательное
однотипное закругление нескольких углов контура.
Синтаксис
Снятие фаски угла контура:
G... X... Z... CHR/CHF=<значение> FRC/FRCM=<значение>
G... X... Z...
Закругление угол контура:
G... X... Z... RND=<значение> FRC=<значение>
G... X... Z...
Модальное закругление:
G... X... Z... RNDM=<значение> FRCM=<значение>
RNDM=0
Примечание
Технология (подача, тип подачи, команды M ...) для снятия фаски/закругления берется в
зависимости от установки бита 0 в машинных данных
MD20201 $MC_CHFRND_MODE_MASK (параметры фаски/закругления) либо из
предшествующего, либо из следующего кадра. Рекомендуемой установкой является
получение из предшествующего кадра (бит 0 = 1).
Программирование ЧПУ
254
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.9 Команды перемещения
Значение
CHF=… :
Снятие фасок угла контура
<значение
Длина фаски (единица измерения согласно G70/G71)
>:
CHR=… :
Снятие фасок угла контура
<значение
Ширина фаски в первоначальном направлении движения (единица
>:
измерения согласно G70/G71)
RND=… :
Закругление угла контура
<значение
Радиус закругления (единица измерения согласно G70/G71)
>:
RNDM=… :
Модальное закругление (однотипное закругление нескольких последовательных
углов контура)
<значение
Радиус закруглений (единица измерения согласно G70/G71)
>:
С RNDM=0 модальное закругление отключается.
FRC=… :
Действующая покадрово подача для снятия фаски/закругления
<значение
Скорость подачи в мм/мин (при активной G94) или мм/об (при
>:
активной G95)
FRCM=… :
Действующая модально подача для снятия фаски/закругления
<значение
Скорость подачи в мм/мин (при активной G94) или мм/об (при
>:
активной G95)
С FRCM=0 действующая модально подача для снятия фаски/закру-
гления отключается и активна запрограммированная в F подача.
Примечание
Фаска/закругление слишком большие
Если запрограммированные значения для фаски (CHF/CHR) или закругления (RND/RNDM)
для участвующих элементов контура слишком велики, то фаска или закругление
автоматически адаптируются:
1. Если установлено MD11411 $MN_ENABLE_ALARM_MASK бит 4, то выдается
предупреждение 10833 "Фаску или закругление нужно уменьшить" (Cancel-
предупреждение).
2. Фаска/закругление уменьшается так, чтобы соответствовать углу контура. При этом
возникает как минимум один кадр без движения. На этом кадре движение
обязательно останавливается.
Примечание
Фаска/закругление невозможны
Фаска/закругление не вставляется, если:
• линейный или круговой контур отсутствует в плоскости.
• движение происходит вне плоскости.
• осуществляется смена плоскости.
• превышено установленное в машинных данных количество кадров, не содержащих
информации для перемещения (к примеру, только выводы команд).
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
255
Основная информация
3.9 Команды перемещения
Примечание
FRC/FRCM
FRC/FRCM не действует, если фаска перемещается с G0; программирование возможно в
соответствии со значением F без сообщения об ошибке.
FRC действует только тогда, когда в кадре запрограммирована и фаска/закругление, или
была активирована RNDM.
FRC переписывает в актуальном кадре значение F или FRCM.
Запрограммированная в FRC подача должна быть больше нуля.
FRCM=0 активирует для снятия фаски/закругления запрограммированную в F подачу.
Если запрограммирована FRCM, то эквивалентно F значение FRCM при переходе G94 ↔
G95 и т. п. должно быть запрограммировано заново. Если заново программируется
только F, и перед переключением типа подачи FRCM > 0, то следует сообщение об ошибке.
Примеры
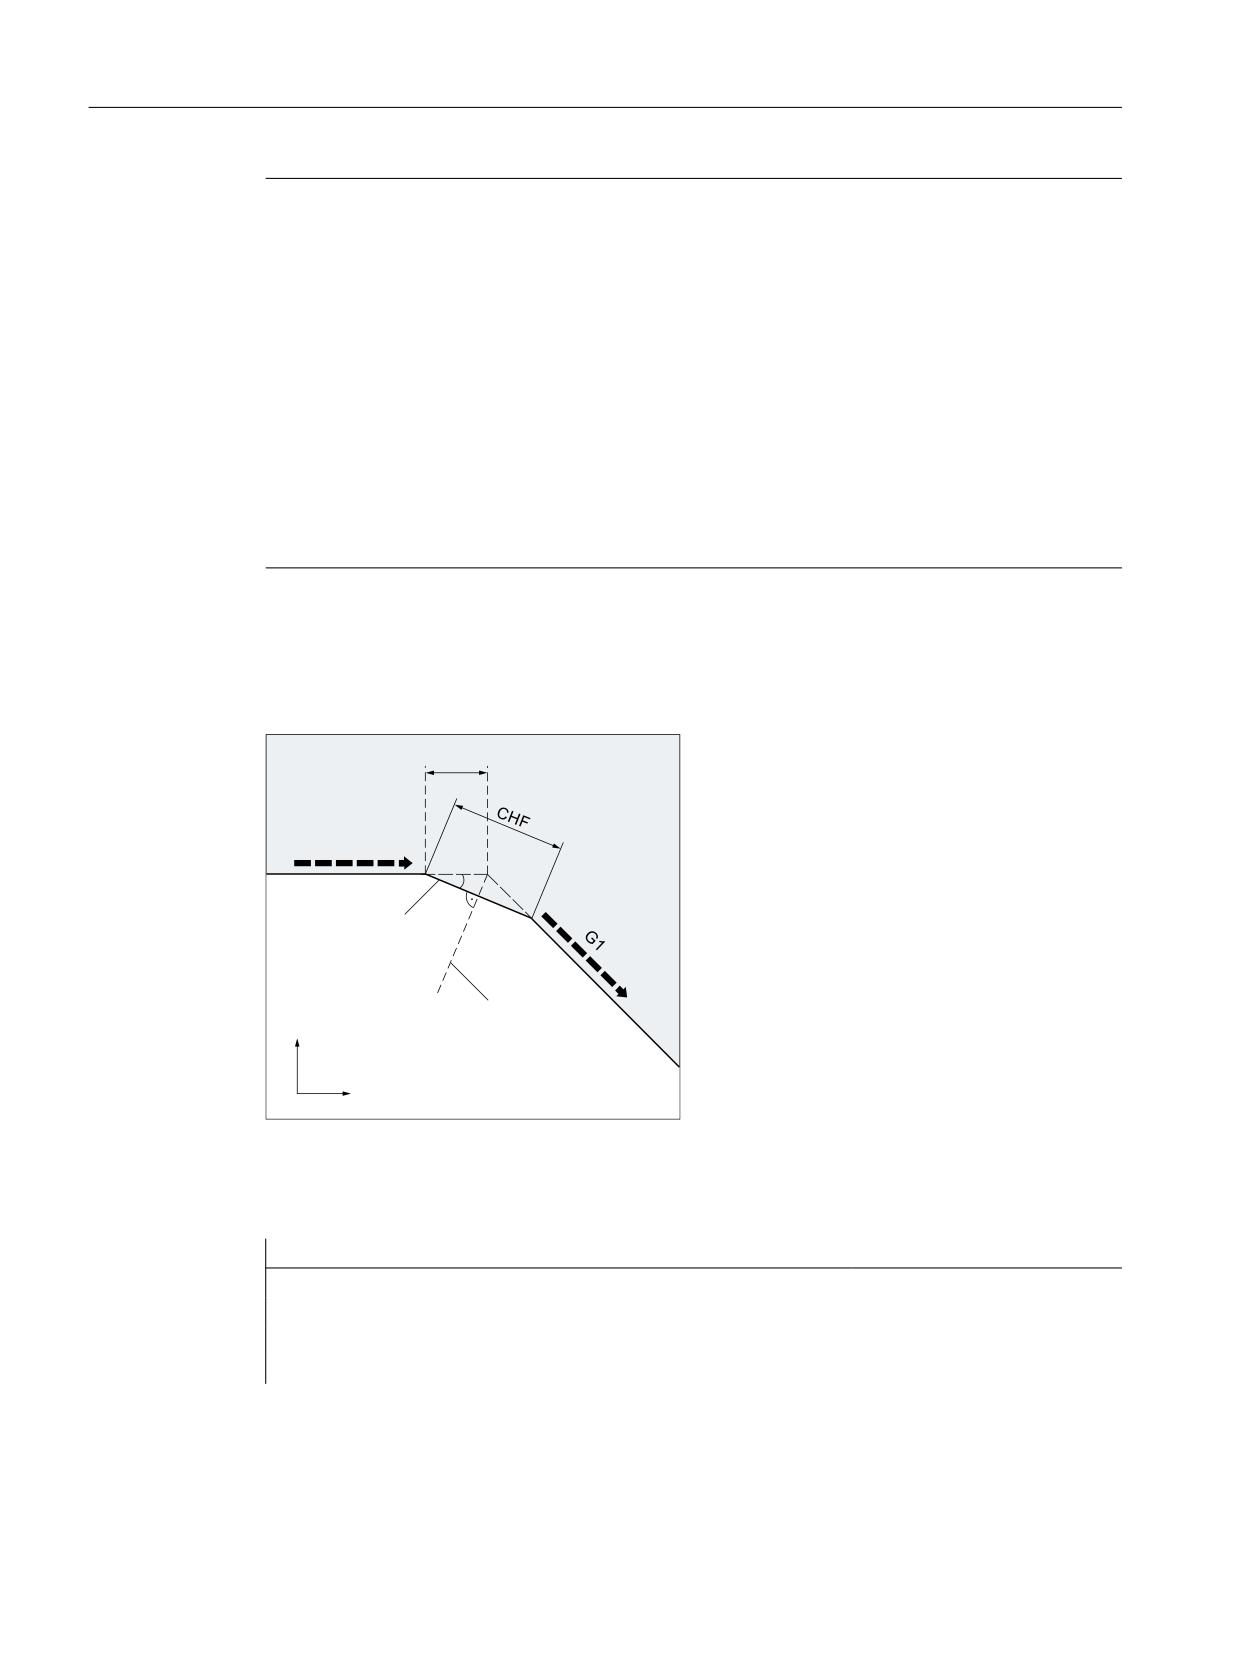
Пример 1: Снятие фаски между двумя прямыми
• MD20201 Бит 0 = 1 (получение из пред-
&+5
шествующего кадра)
• G71 активна.
• Ширина фаски в направлении движе-
*
ния (CHR) должна составить 2 мм, пода-
˞
ча для снятия фасок 100 мм/мин.
̻͇͇͑͘
̴͇͖͗͏͓͌͗ *
̨͏͙͌͑͗͘͘͏͇͘
;
=
Возможно два способа программирования:
• Программирование с CHR
Программный код
N30 G1 Z… CHR=2 FRC=100
N40 G1 X…
• Программирование с CHF
Программирование ЧПУ
256
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.9 Команды перемещения
Программный код
N30 G1 Z… CHF=2(cosα*2) FRC=100
N40 G1 X…
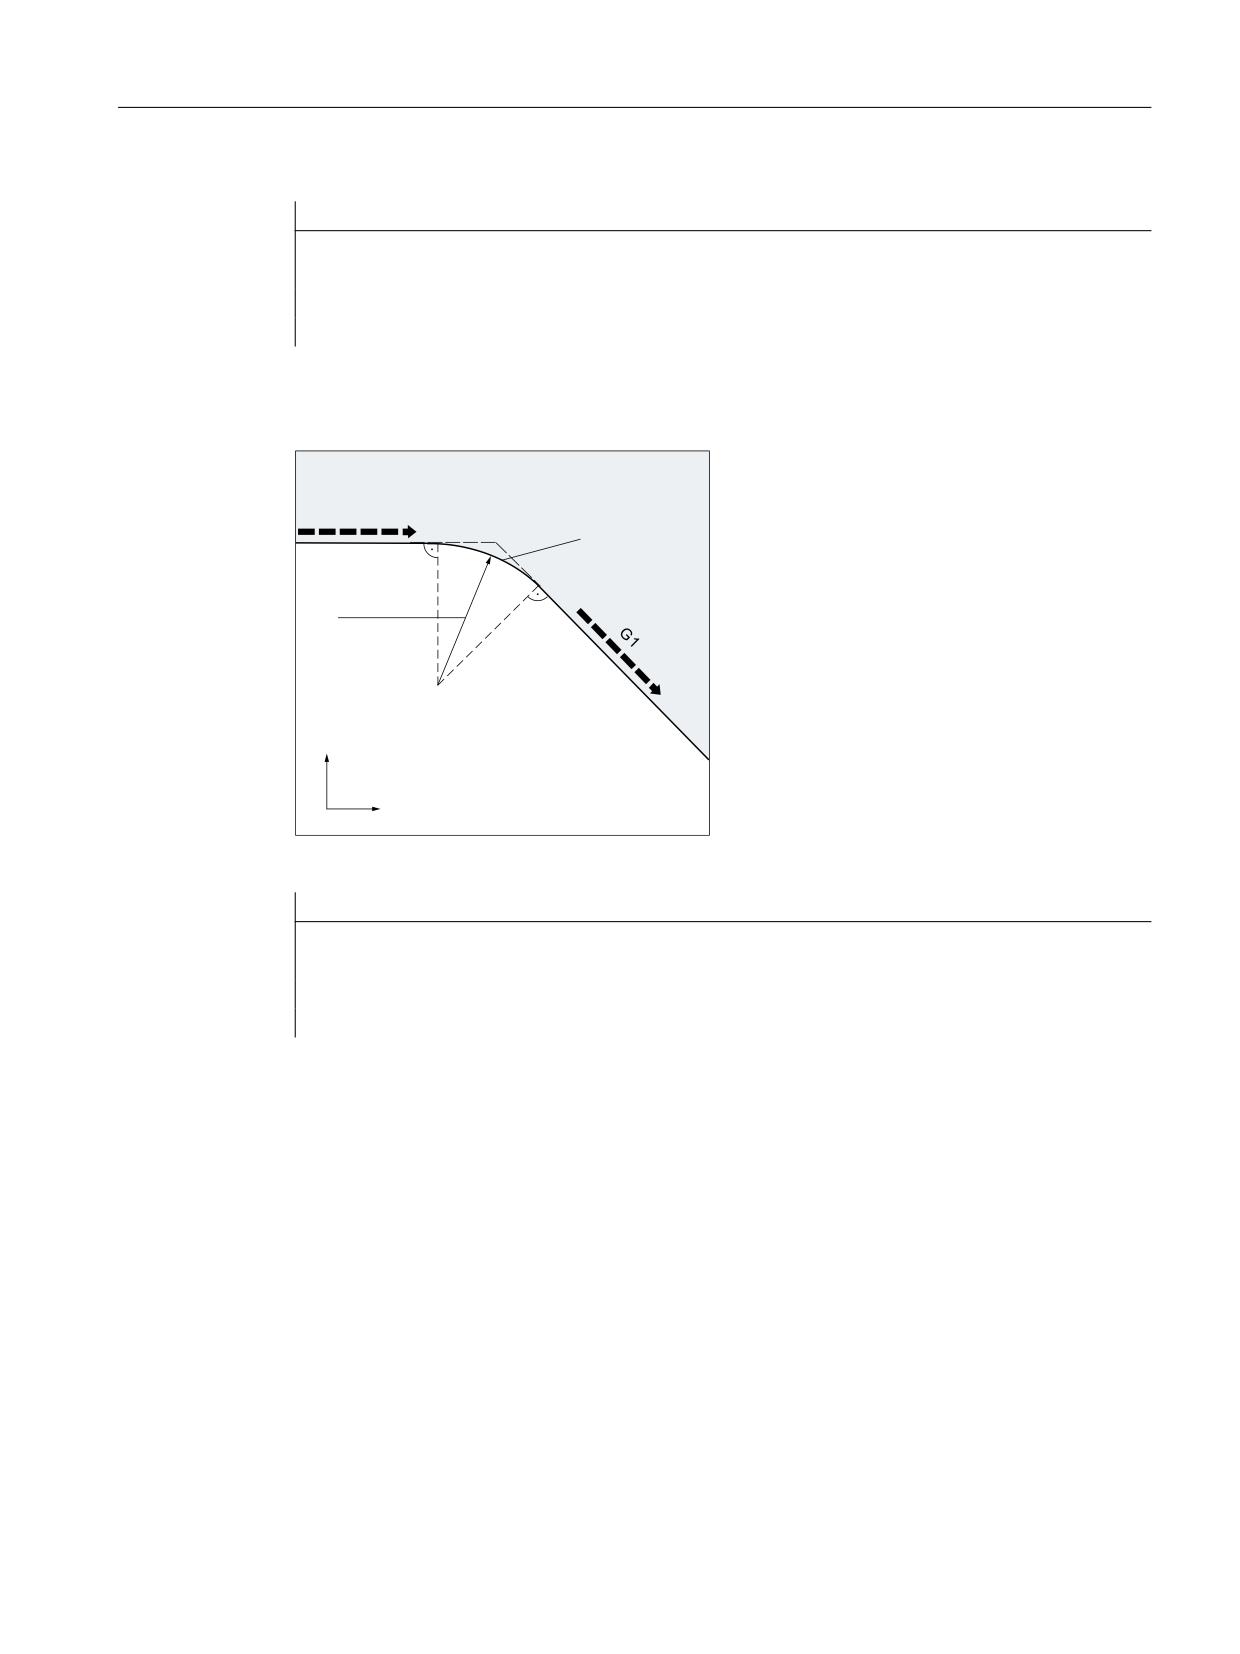
Пример 2: Закругление между двумя прямыми
• MD20201 Бит 0 = 1 (получение из пред-
шествующего кадра)
*
• G71 активна.
̮͇͚͔͑͗͊͒͌͏͌
• Радиус закругления должен быть 2 мм,
подача для закругления 50 мм/мин.
51'
̴͇͖͗͏͓͌͗ *
;
=
Программный код
N30 G1 Z… RND=2 FRC=50
N40 G1 X…
Пример 3: Закругление между прямой и окружностью
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
257
Основная информация
3.9 Команды перемещения
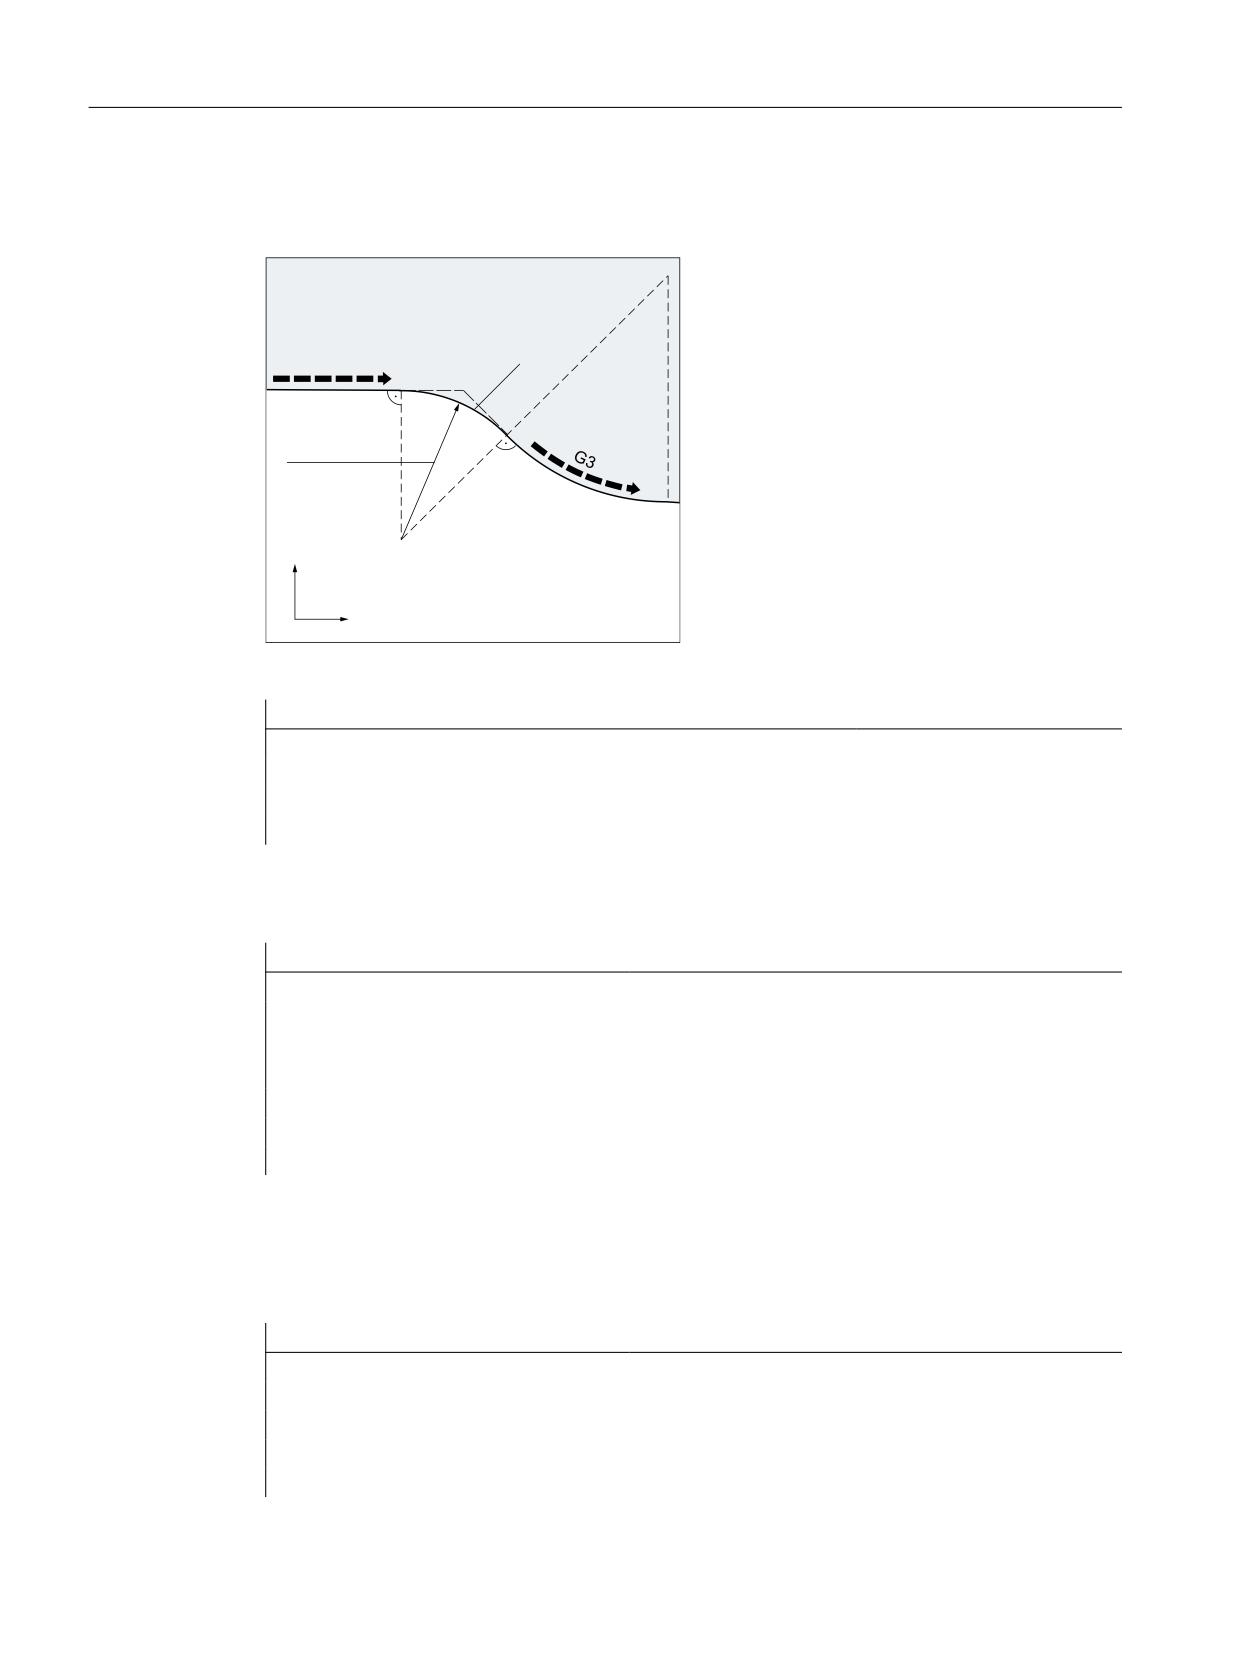
Между линейными и круговыми контурами в любой комбинации с помощью функции
RND с тангенциальным примыкания может быть вставлен элемент кругового контура.
• MD20201 Бит 0 = 1 (получение из пред-
шествующего кадра)
• G71 активна.
̮͇͚͔͑͗͊͒͌͏͌
• Радиус закругления должен быть 2 мм,
*
подача для закругления 50 мм/мин.
51'
̴͇͖͗͏͓͌͗ *
;
=
Программный код
N30 G1 Z… RND=2 FRC=50
N40 G3 X… Z… I… K…
Пример 4: Модальное закругление для снятия грата острых кромок детали
Программный код
Комментарий
N30 G1 X… Z… RNDM=2 FRCM=50
; Включить модальное закругление.
Радиус закругления: 2мм
Подача для закругления: 50 мм/мин
N40...
N120 RNDM=0
; Выключить модальное закругление.
Пример 5: Получение технологии из последующего или предшествующего кадра
• MD20201 Бит 0 = 0: Получение из последующего кадра (стандартная установка!)
Программный код
Комментарий
N10 G0 X0 Y0 G17 F100 G94
N20 G1 X10 CHF=2
; Фаска N20-N30 с F=100 мм/мин
N30 Y10 CHF=4
; Фаска N30-N40 с FRC=200 мм/мин
N40 X20 CHF=3 FRC=200
; Фаска N40-N60 с FRCM=50 мм/мин
N50 RNDM=2 FRCM=50
Программирование ЧПУ
258
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.9 Команды перемещения
Программный код
Комментарий
N60 Y20
; Модальное закругление N60-N70 с FRCM=50 мм/мин
N70 X30
; Модальное закругление N70-N80 с FRCM=50 мм/мин
N80 Y30 CHF=3 FRC=100
; Фаска N80-N90 с FRC=100 мм/мин
N90 X40
; Модальное закругление N90-N100 с F=100 мм/мин
(выключение FRCM)
N100 Y40 FRCM=0
; Модальное закругление N100-N120 с G95 FRC=1 мм/
оборот
N110 S1000 M3
N120 X50 G95 F3 FRC=1
M02
• MD20201 Бит 0 = 1: Получение из предшествующего кадра (рекомендуемая
установка!)
Программный код
Комментарий
N10 G0 X0 Y0 G17 F100 G94
N20 G1 X10 CHF=2
; Фаска N20-N30 с F=100 мм/мин
N30 Y10 CHF=4 FRC=120
; Фаска N30-N40 с FRC=120 мм/мин
N40 X20 CHF=3 FRC=200
; Фаска N40-N60 с FRC=200 мм/мин
N50 RNDM=2 FRCM=50
N60 Y20
; Модальное закругление N60-N70 с FRCM=50 мм/мин
N70 X30
; Модальное закругление N70-N80 с FRCM=50 мм/мин
N80 Y30 CHF=3 FRC=100
; Фаска N80-N90 с FRC=100 мм/мин
N90 X40
; Модальное закругление N90-N100 с FRCM=50 мм/мин
N100 Y40 FRCM=0
; Модальное закругление N100-N120 с F=100 мм/мин
N110 S1000 M3
N120 X50 CHF=4 G95 F3 FRC=1
; Фаска N120-N130 с G95 FRC=1 мм/оборот
N130 Y50
; Модальное закругление N130-N140 с F=3 мм/оборот
N140 X60
M02
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
259
Основная информация
3.10 Коррекции радиуса инструмента
3.10
Коррекции радиуса инструмента
3.10.1
Коррекция радиуса инструмента (G40, G41, G42, OFFN)
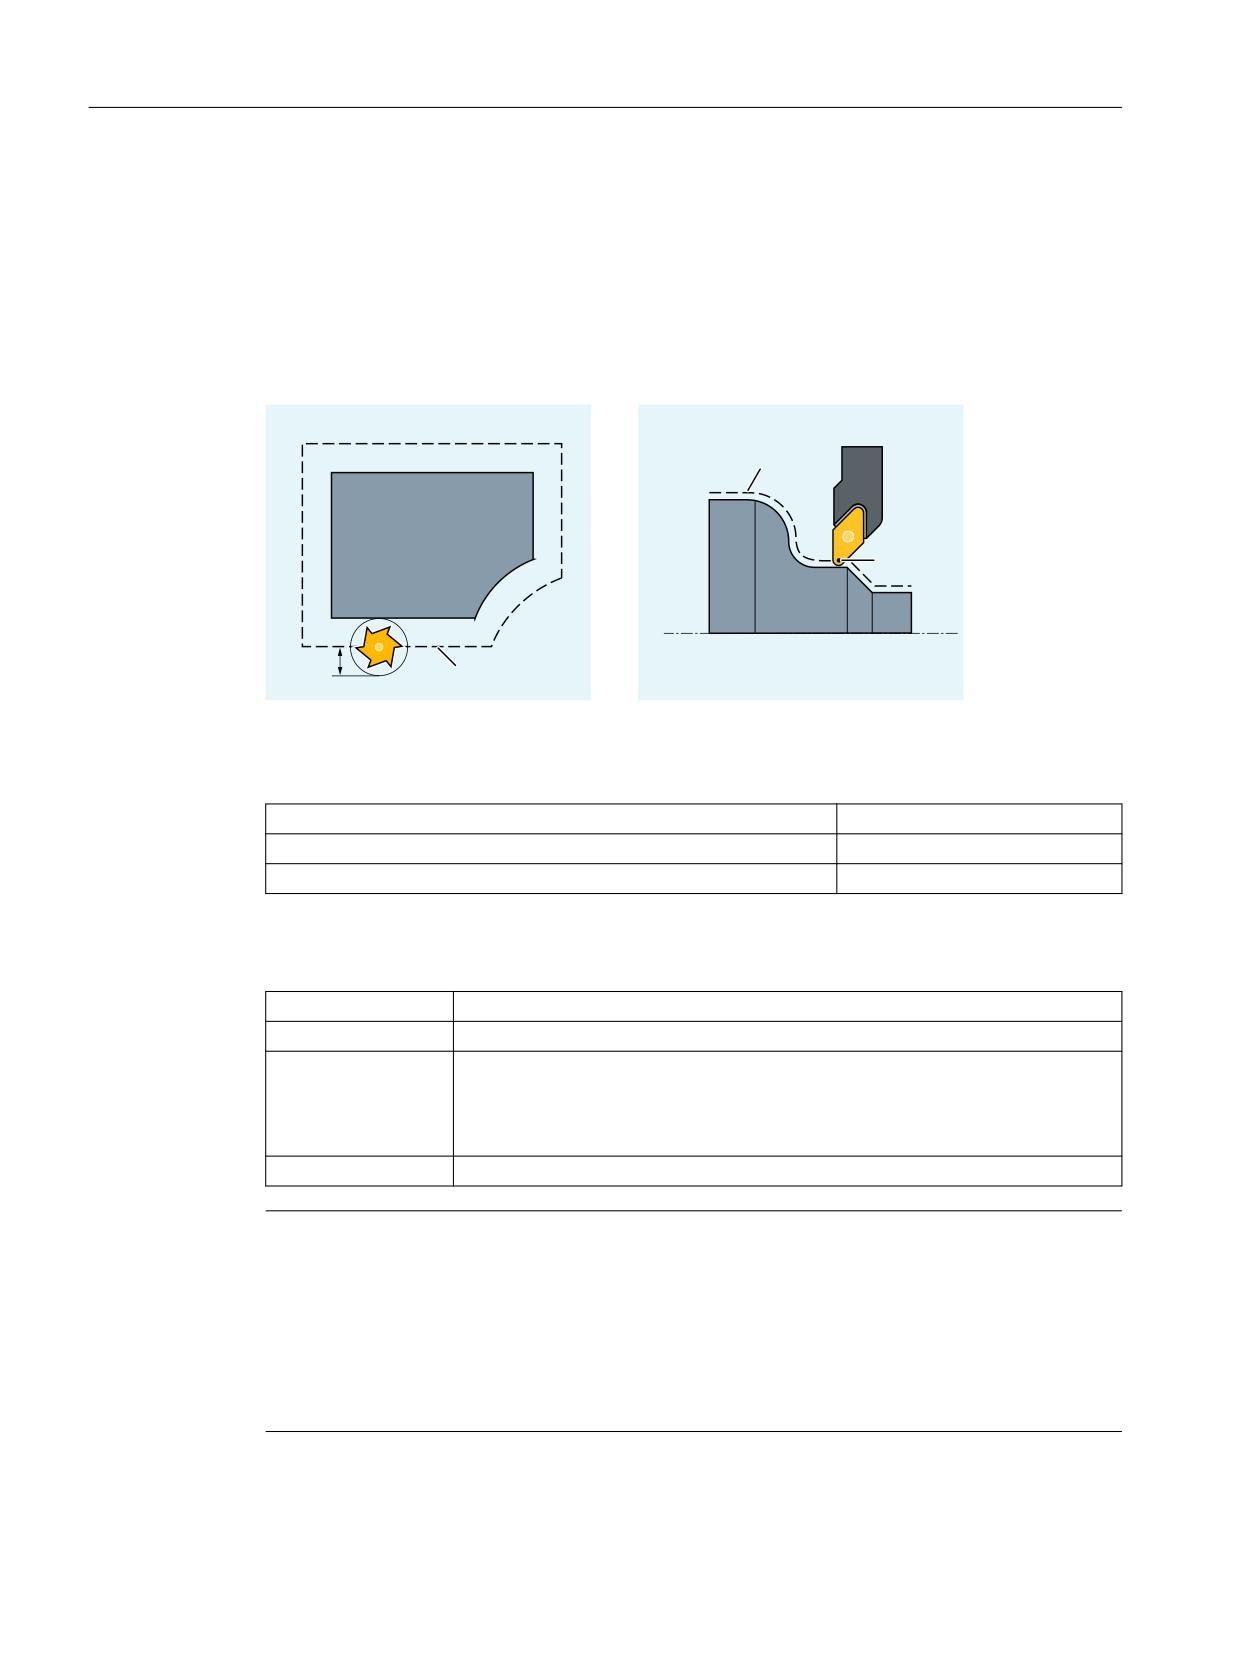
При включенной коррекции радиуса инструмента (КРИ) СЧПУ автоматически вычисляет
для различных инструментов соответствующие эквидистантные ходы инструмента.
͉̈́͑͏͋͏͙͇͔͙͇͘
6
5
͉̈́͑͏͋͏͙͇͔͙͇͘
Синтаксис
G0/G1 X... Y… Z... G41/G42 [OFFN=<значение>]
G40 X... Y… Z...
Объяснение
G41:
Включить КРИ с направлением обработки слева от контура
G42:
Включить КРИ с направлением обработки справа от контура
OFFN=<значение>:
Припуск к запрограммированному контуру (смещение нормального кон-
тура) (опция)
Например, для создания эквидистантных траекторий для получистовой об-
работки.
G40:
Выключить КРИ
Примечание
В кадре ЧПУ с G40/G41/G42 должна быть активна G0 или G1 и указана как минимум одна
ось выбранной рабочей плоскости.
Если при включении указывается только одна ось, то последняя позиция второй оси
автоматически дополняется и перемещение осуществляется в обоих осях.
Обе оси должны быть активны в канале в качестве гео-осей. Это может обеспечиваться
программированием GEOAX.
Программирование ЧПУ
260
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.10 Коррекции радиуса инструмента
Примеры
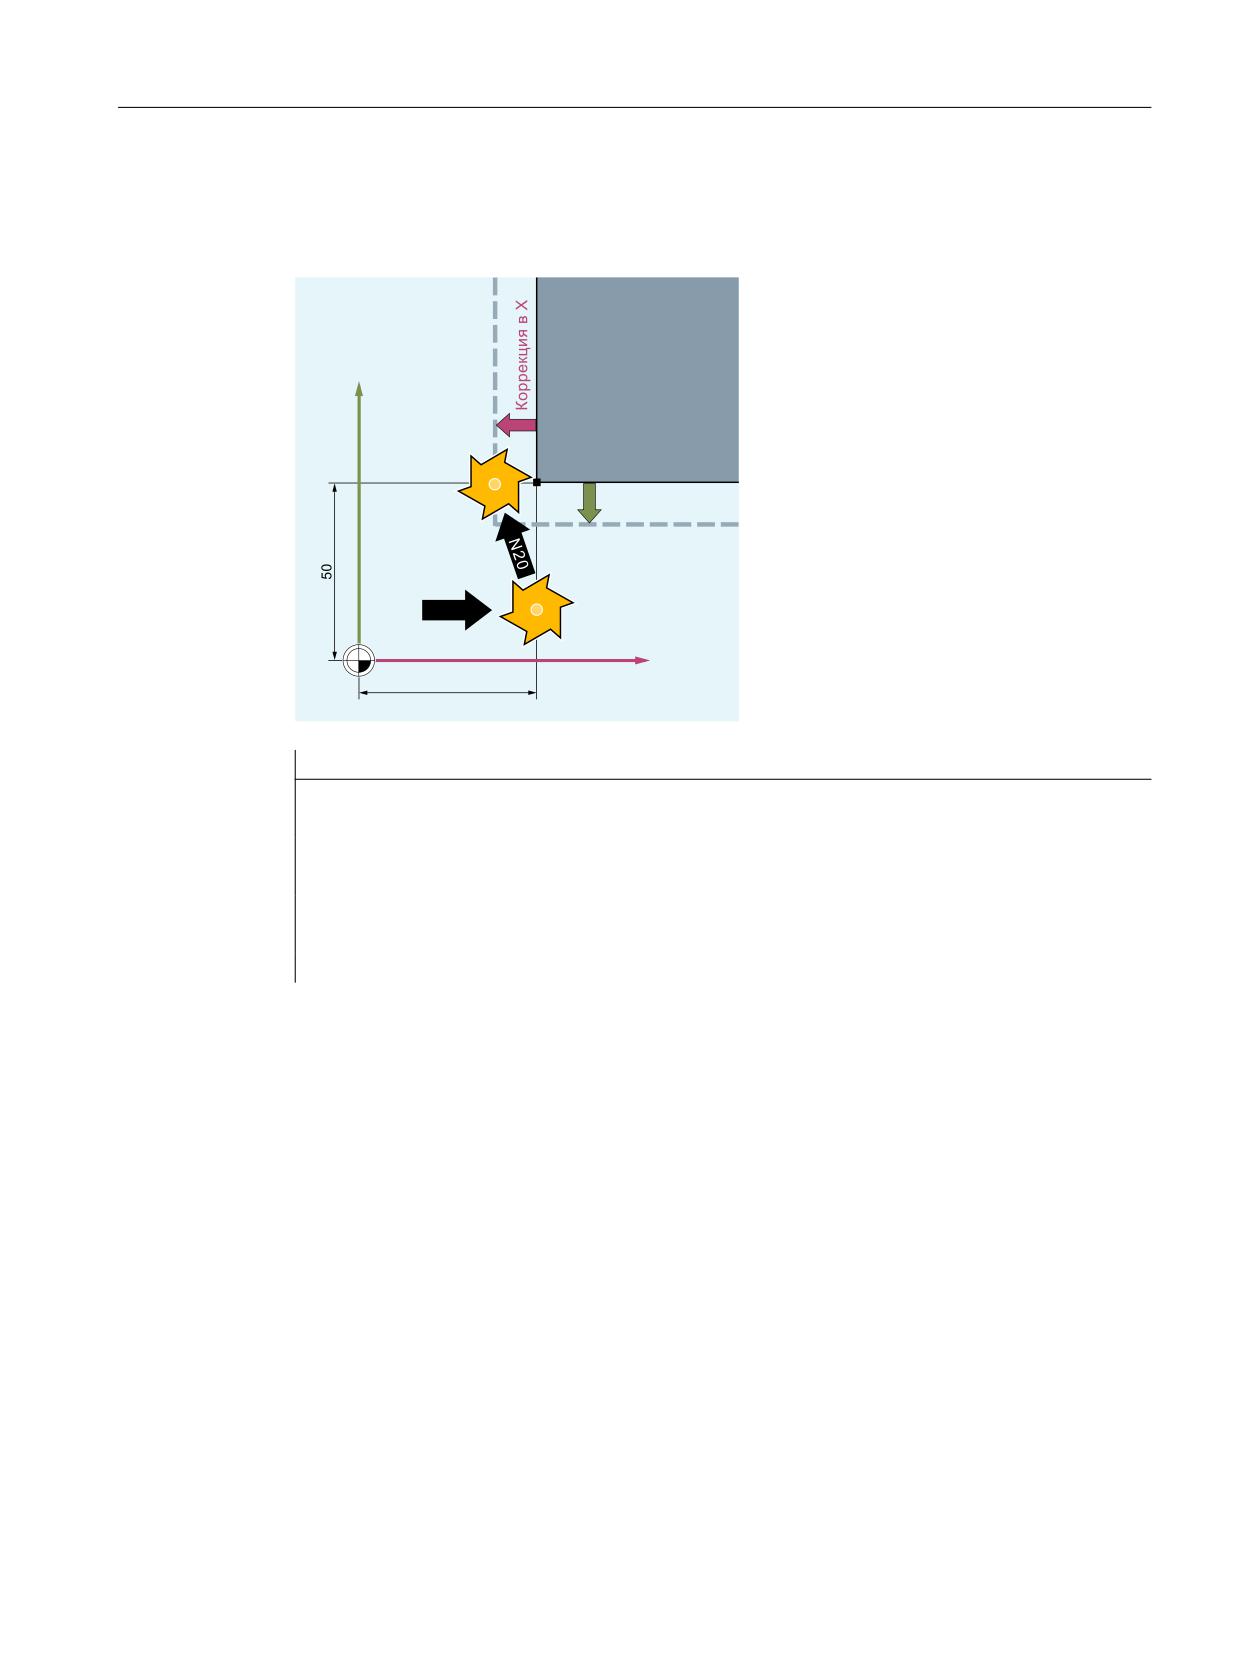
Пример 1: Фрезерная обработка
͙͇͋͌͒ͣ
<
̱͕͗͗͌͑͝͏ͦ ͉ <
1
;
Программный код
Комментарий
N10 G0 X50 T1 D1
; Включается только коррекция длин инструмента. Подвод к X50
выполняется без коррекции.
N20 G1 G41 Y50 F200
; Включается коррекция радиуса, подвод к точке X50/Y50 осу-
ществляется с коррекцией.
N30 Y100
…
Пример 2: "Классический" принцип действий на примере фрезерования
"Классический" принцип действий:
1. Вызов инструмента
2. Установить инструмент.
3. Включить рабочую плоскость и коррекцию радиуса инструмента.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
261
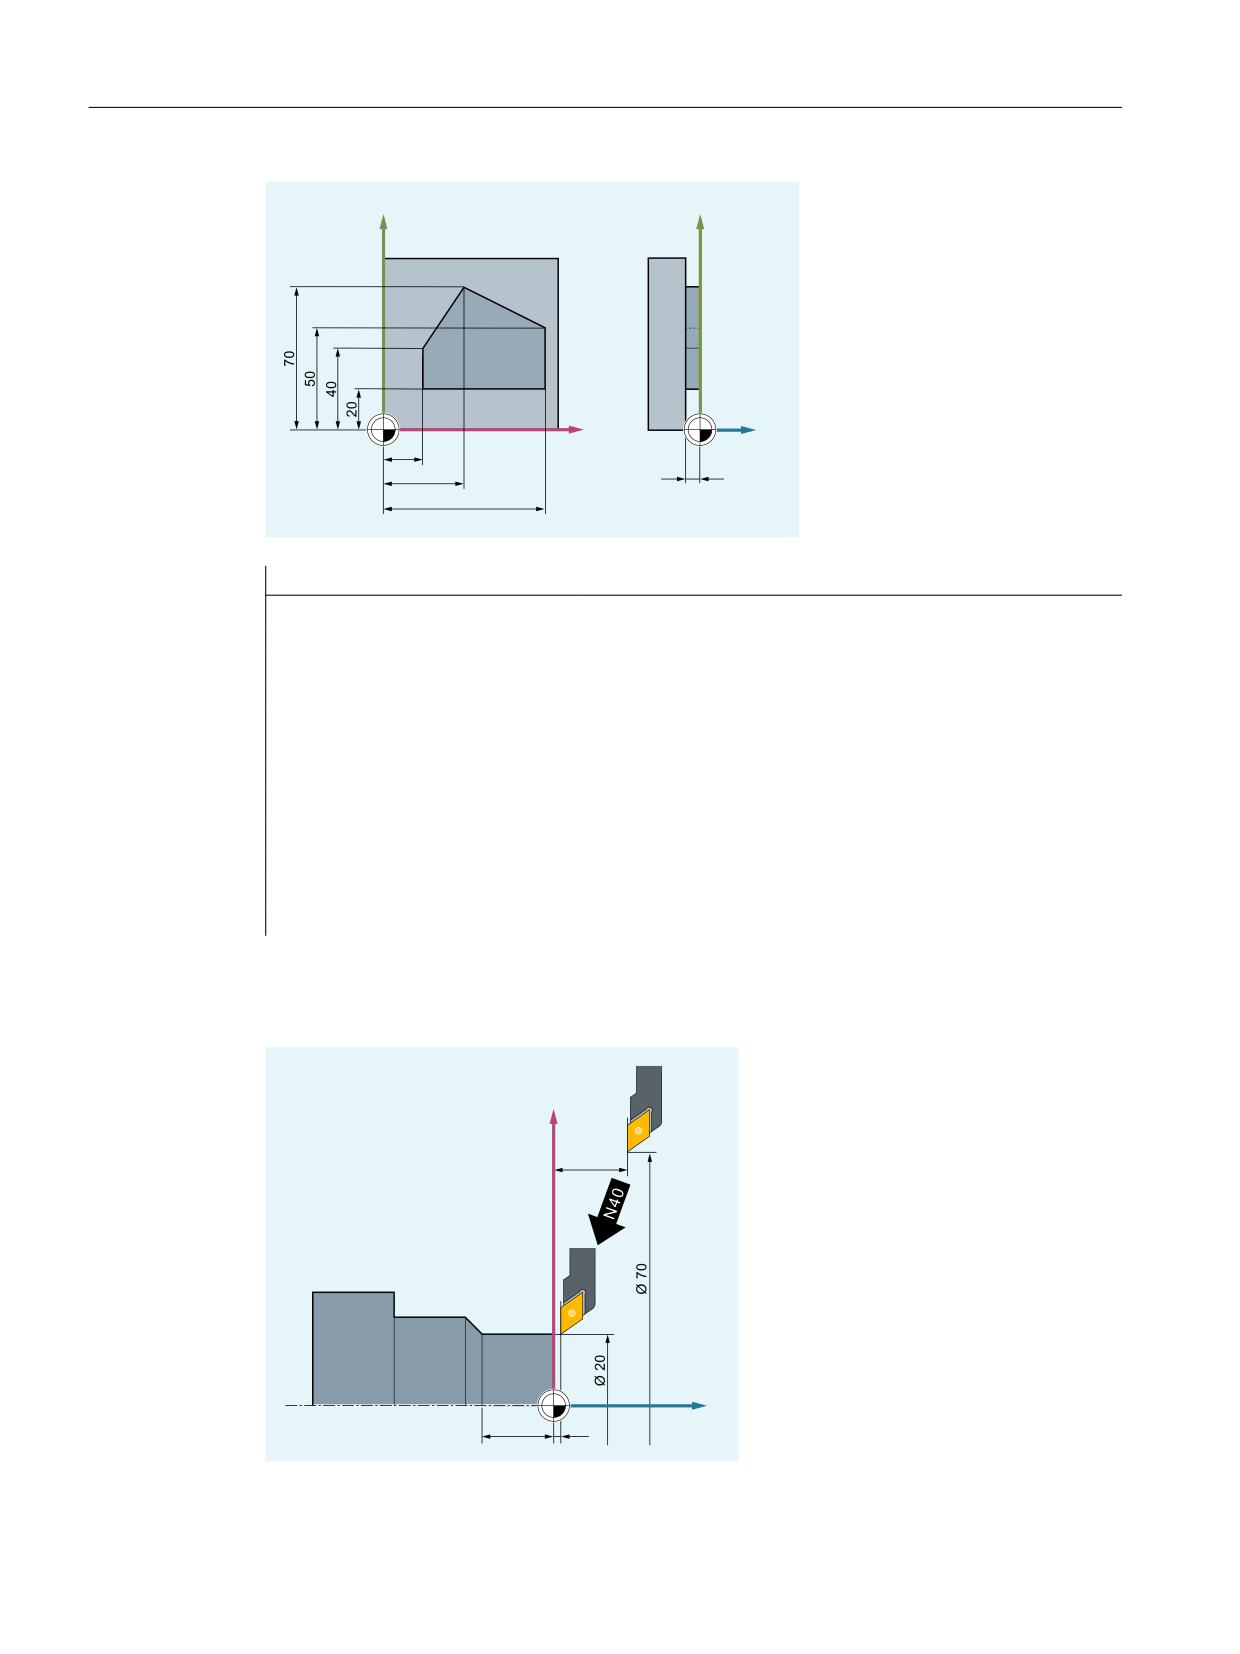
Основная информация
3.10 Коррекции радиуса инструмента
<
<
;
=
Программный код
Комментарий
N10 G0 Z100
; Отвод для смены инструмента.
N20 G17 T1 M6
; Смена инструмента
N30 G0 X0 Y0 Z1 M3 S300 D1
; Вызов значений коррекции инструмента, выбор коррекции длин.
N40 Z-7 F500
; Подача инструмента.
N50 G41 X20 Y20
; Включение коррекции радиуса инструмента, инструмент работает
слева от контура.
N60 Y40
; Фрезерование контура.
N70 X40 Y70
N80 X80 Y50
N90 Y20
N100 X20
N110 G40 G0 Z100 M30
; Отвод инструмента, конец программы.
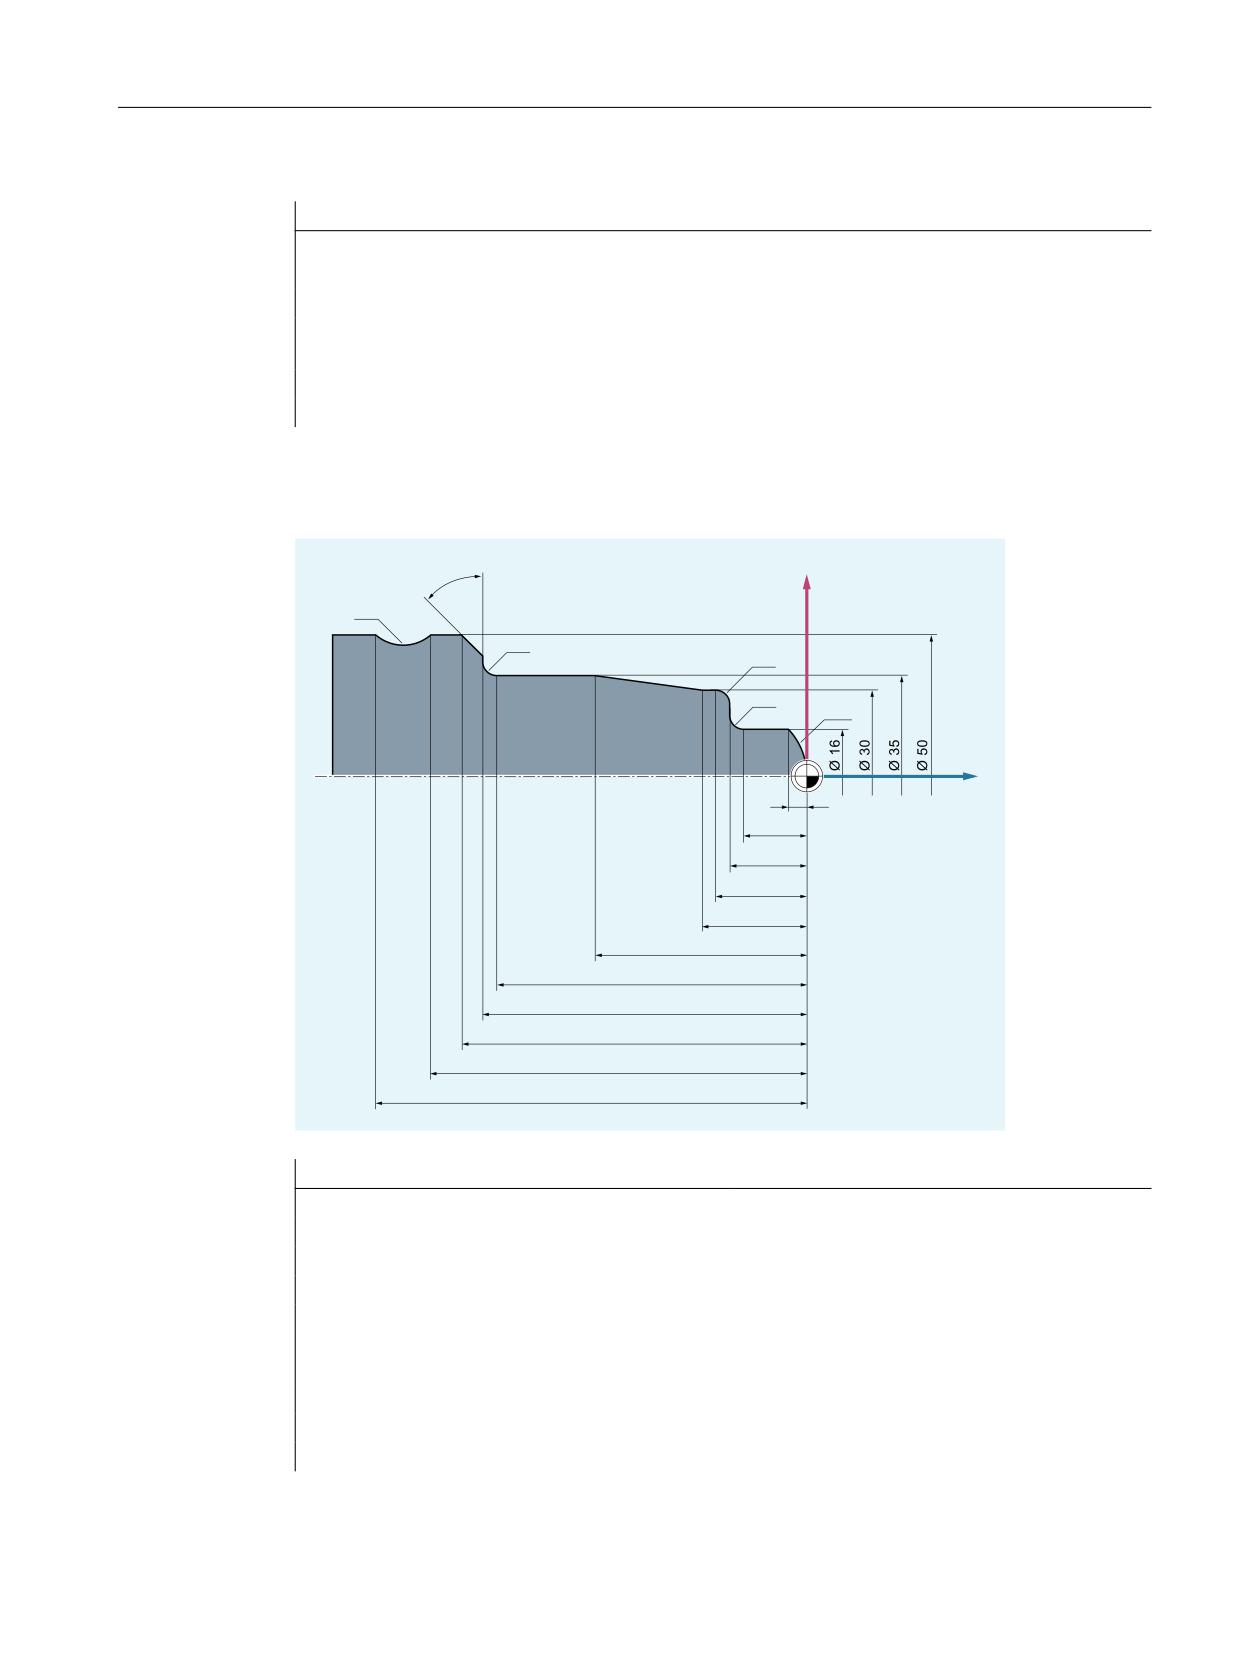
Пример 3: Токарная обработка
;
=
Программирование ЧПУ
262
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.10 Коррекции радиуса инструмента
Программный код
Комментарий
…
N20 T1 D1
; Включается только коррекция длин инструмента.
N30 G0 X70 Z20
; Подвод к X70 Z20 выполняется без коррекции.
N40 G42 X20 Z1
; Включается коррекция радиуса, подвод к точке X20/Z1 выполн-
яется с коррекцией.
N50 G1 Z-20 F0.2
…
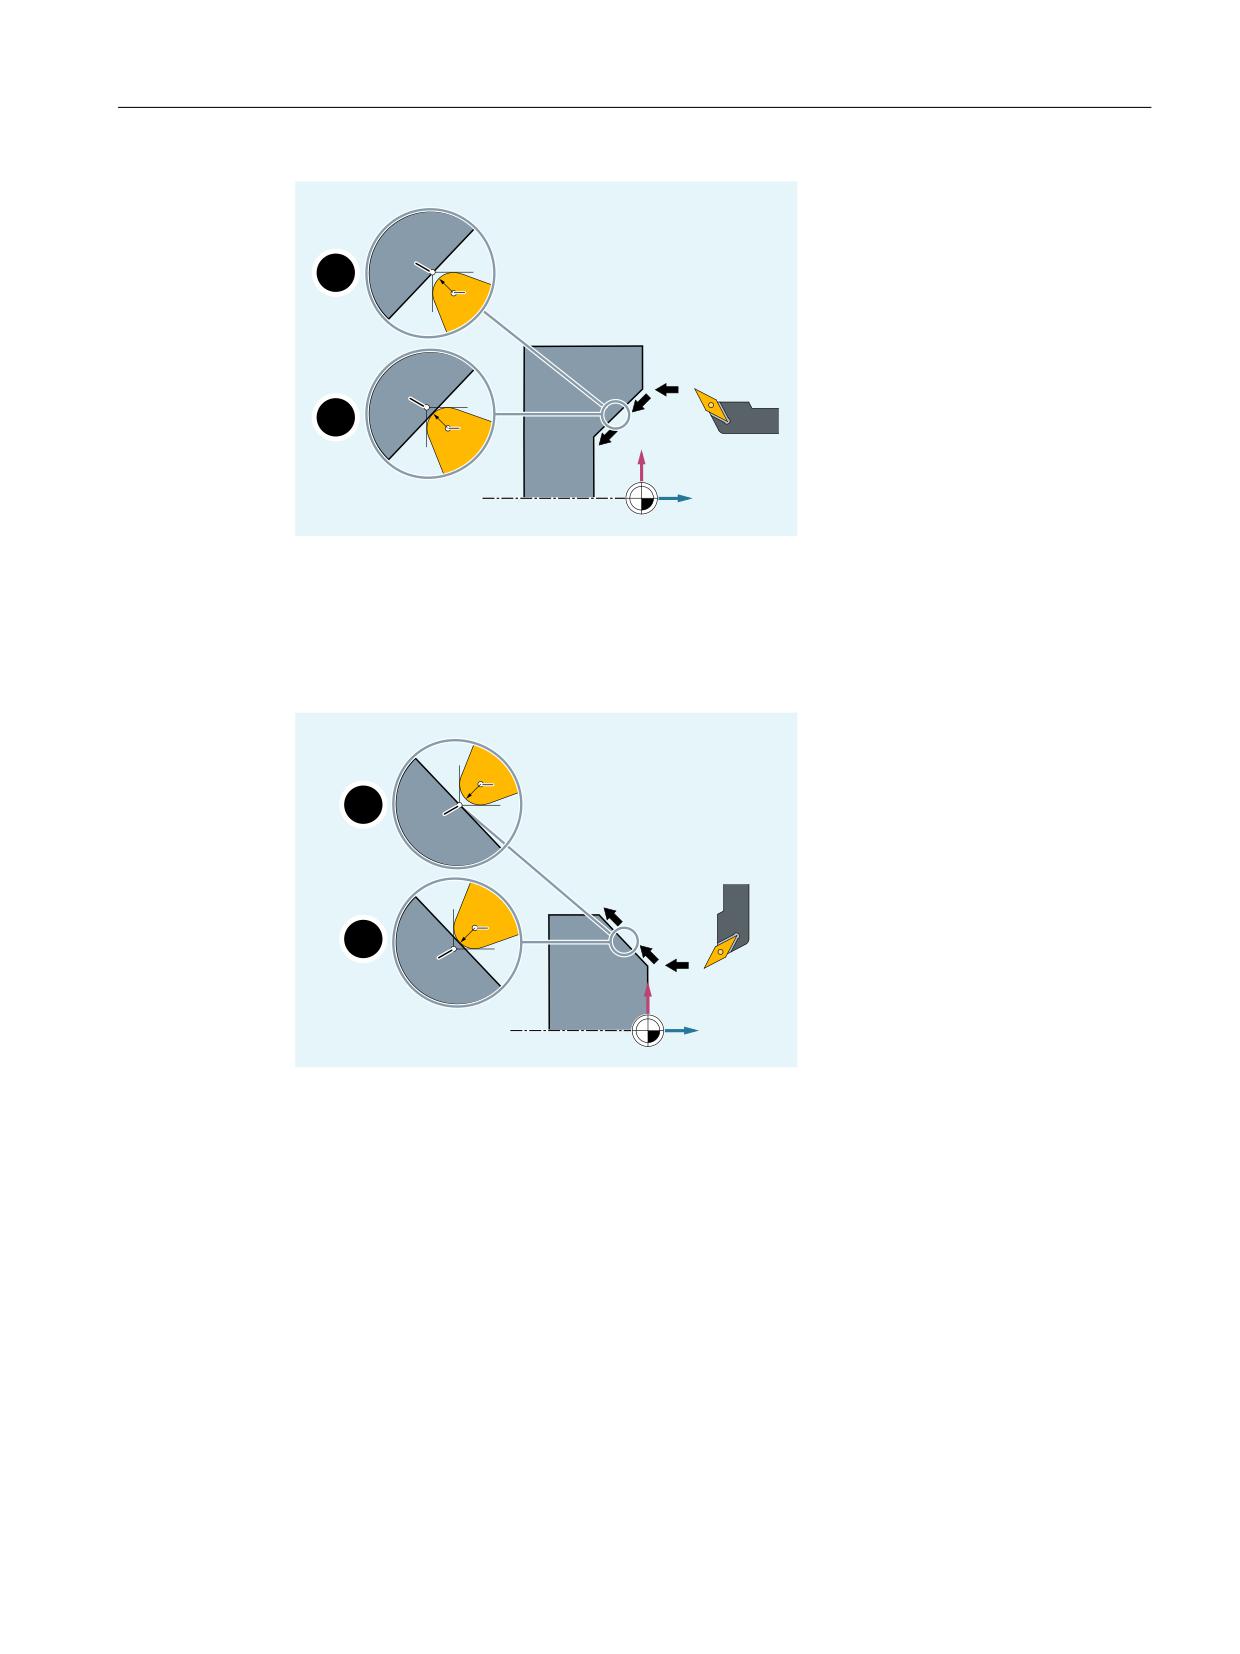
Пример 4: Токарная обработка
r
;
5
5
5
5
5
=
Программный код
Комментарий
N5 G0 G53 X280 Z380 D0
; Стартовая точка
N10 TRANS X0 Z250
; Смещение нулевой точки
N15 LIMS=4000
; Ограничение скорости (G96)
N20 G96 S250 M3
; Выбор постоянной подачи
N25 G90 T1 D1 M8
; Выбор инструмента и коррекции
N30 G0 G42 X-1.5 Z1
; Подвод инструмента в рабочее положение с кор-
рекцией радиуса инструмента
N35 G1 X0 Z0 F0.25
N40 G3 X16 Z-4 I0 K-10
; Обтачивание радиуса 10
N45 G1 Z-12
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
263
Основная информация
3.10 Коррекции радиуса инструмента
Программный код
Комментарий
N50 G2 X22 Z-15 CR=3
; Обтачивание радиуса 3
N55 G1 X24
N60 G3 X30 Z-18 I0 K-3
; Обтачивание радиуса 3
N65 G1 Z-20
N70 X35 Z-40
N75 Z-57
N80 G2 X41 Z-60 CR=3
; Обтачивание радиуса 3
N85 G1 X46
N90 X52 Z-63
N95 G0 G40 G97 X100 Z50 M9
; Отключение коррекции радиуса инструмента и под-
вод к точке смены инструмента
N100 T2 D2
; Вызов инструмента и выбор коррекции
N105 G96 S210 M3
; Выбор постоянной скорости резания
N110 G0 G42 X50 Z-60 M8
; Подвод инструмента в рабочее положение с кор-
рекцией радиуса инструмента
N115 G1 Z-70 F0.12
; Обтачивание диаметра 50
N120 G2 X50 Z-80 I6.245 K-5
; Обтачивание радиуса 8
N125 G0 G40 X100 Z50 M9
; Отвод инструмента и выключение коррекции ра-
диуса инструмента
N130 G0 G53 X280 Z380 D0 M5
; Переход к точке смены инструмента
N135 M30
; Конец программы
Дополнительная информация
Расчет ходов инструмента
Для вычисления ходов инструмента СЧПУ необходима следующая информация:
• Номер инструмента (T...), номер резца (D...)
• Направление обработки (G41/G42)
• Рабочая плоскость (G17/G18/G19)
Номер инструмента (T...), номер резца (D...)
Из радиусов фрез или радиусов резцов и данных по положению резцов вычисляется
расстояние между траекторией инструмента и контуром детали.
Направление обработки (G41/G42)
Исходя из этого СЧПУ определяет направление, в котором должна смещаться траектория
инструмента.
Программирование ЧПУ
264
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.10 Коррекции радиуса инструмента
3
*
5
6
3
*
5
6
;
=
P
Острие инструмента
S
Центр резца
R
Радиус резца
Рисунок 3-14
Коррекция радиуса инструмента при обтачивании с направлением обработки
слева от контура (G41)
5
6
*
3
5
6
*
3
;
=
P
Острие инструмента
S
Центр резца
R
Радиус резца
Рисунок 3-15
Коррекция радиуса инструмента при обтачивании с направлением обработки
вправо от контура (G42)
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
265
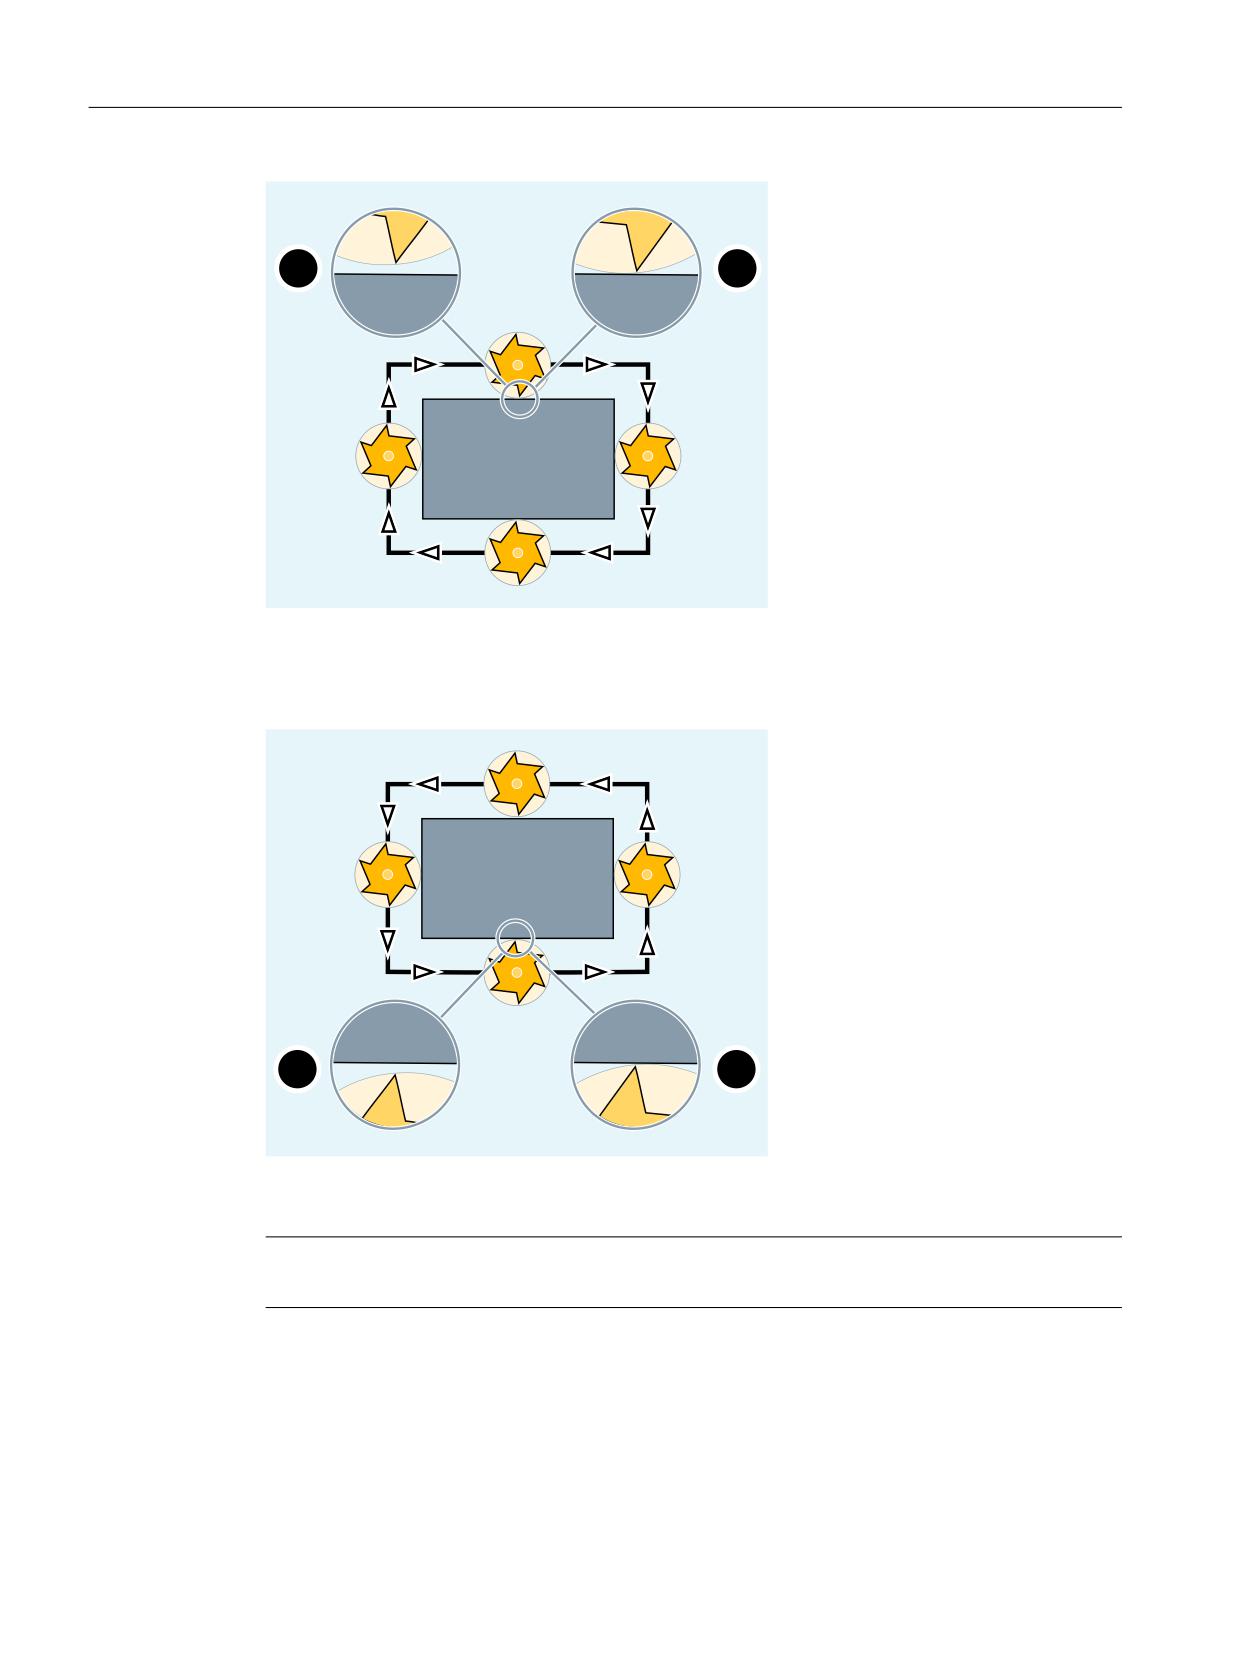
Основная информация
3.10 Коррекции радиуса инструмента
*
*
Рисунок 3-16
Коррекция радиуса инструмента при фрезеровании с направлением обработки
слева от контура (G41)
*
*
Рисунок 3-17
Коррекция радиуса инструмента при фрезеровании с направлением обработки
вправо от контура (G42)
Примечание
Отрицательное значение коррекции идентично смене стороны коррекции (G41 ↔ G42).
Рабочая плоскость (G17/G18/G19)
Исходя из этого СЧПУ определяет плоскость и тем самым осевые направления, в которых
осуществляется коррекция.
Пример: Фрезерный инструмент
Программирование ЧПУ
266
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
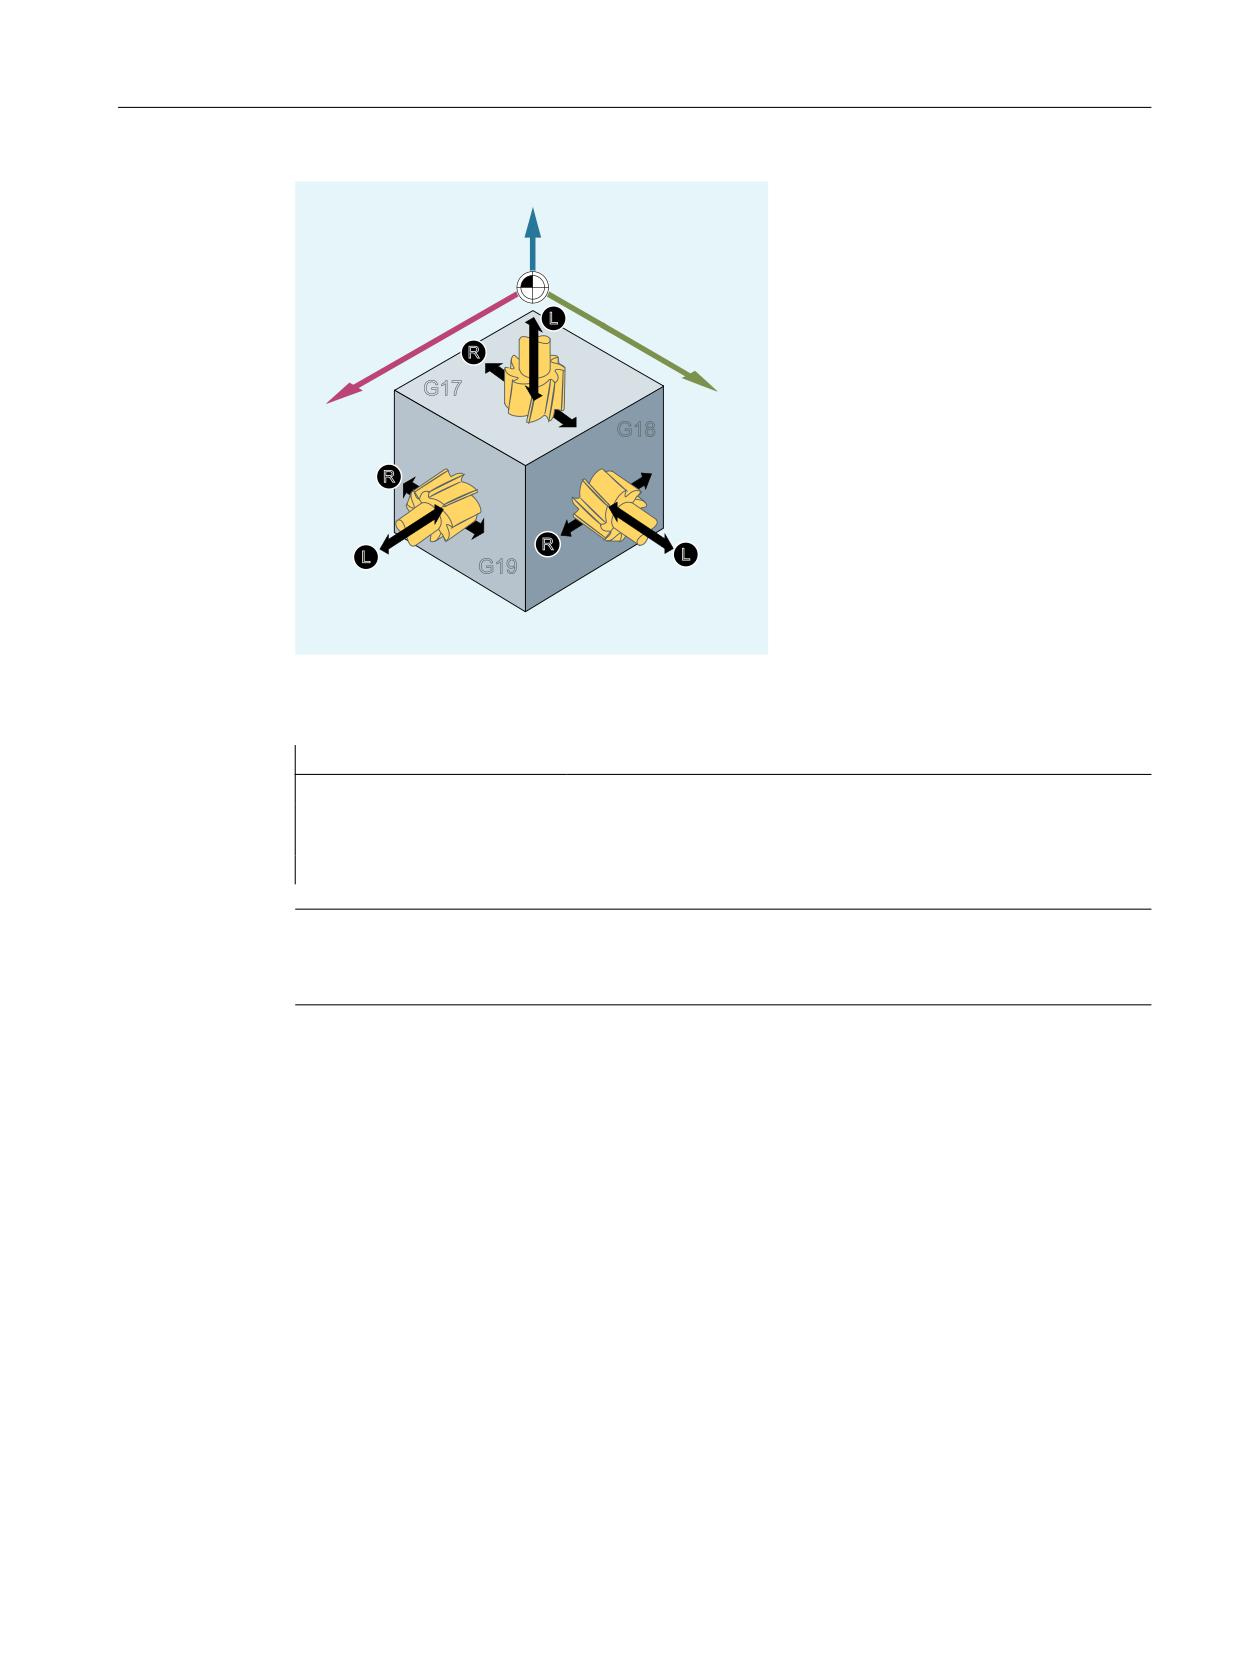
Основная информация
3.10 Коррекции радиуса инструмента
=
/
5
<
;
*
*
5
5
/
/
*
l
Длина
R
Радиус
Программный код
Комментарий
N10 G17 G41 …
; Коррекция на радиус инструмента осуществляется в плоскости X/Y,
коррекция длины инструмента в направлении Z.
Примечание
У двухосевых станков коррекция на радиус инструмента возможна только в "реальных"
плоскостях, как правило, для G18.
Коррекция длины инструмента
Согласованный при выборе инструмента оси диаметра параметр износа может быть
определен через машинные данные как значение диаметра. При последующей смене
плоскостей это согласование не изменяется автоматически. Для этого после смены
плоскостей инструмент необходимо выбрать заново.
Режим коррекции на радиус инструмента при замкнутом контуре
Режим коррекции на радиус инструмента при замкнутом контуре настраивается через
установочные данные:
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
267
Основная информация
3.10 Коррекции радиуса инструмента
SD42496 $SC_CUTCOM_CLSD_CONT
Значение
Объяснение
false
Если в случае (практически) замкнутого контура, состоящего из двух последова-
тельных круговых кадров или одного кругового и одного линейного кадра, полу-
чается две точки пересечения при коррекции на внутренней стороне, то стан-
дартно выбирается точка пересечения, расположенная на первом подконтуре
ближе к концу кадра.
Контур рассматривается как (практически) замкнутый в том случае, когда рас-
стояние между стартовой точкой первого кадра и конечной точкой второго кадра
меньше, чем 10 % эффективного радиуса коррекции, но не больше, чем 1000
дискрет (соответствует 1 мм при 3 позициях после запятой).
TRUE
В ситуации, идентичной описанной выше, выбирается точка пересечения, распо-
ложенная на первом подконтуре ближе к началу кадра.
Смена направления коррекции (G41 ↔ G42)
Смена направления коррекции (G41 ↔ G42) может быть запрограммирована без
промежуточной G40.
*
*
Смена рабочей плоскости
Смена рабочей плоскости (G17/G18/G19) при активной G41/G42 невозможна.
Смена блока данных коррекции инструмента (D…)
Блок данных коррекции инструмента может быть переключен в режиме коррекции.
Измененный радиус инструмента начинает действовать уже с того кадра, в котором стоит
новый номер D.
Примечание
Изменение радиуса или компенсационное движение растягивается на весь кадр и
достигает нового эквидистантного расстояния только в запрограммированной
конечной точке.
При линейных движениях инструмент движется по наклонной траектории между
начальной и конечной точкой:
Программирование ЧПУ
268
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.10 Коррекции радиуса инструмента
① Запрограммированный контур
② Траектория инструмента без смены блока данных коррекции инструмента в активном ка-
дре
③ Траектория инструмента при смене блока данных коррекции инструмента в активном ка-
дре и связанном изменении радиуса инструмента
При круговых интерполяций возникают спиральные движения.
Изменение радиуса инструмента
Изменение возможно, например, через системные переменные. Для процесса
действует то же, что и для смены блока данных коррекции инструмента (D…).
Примечание
Измененные значения начинают действовать после повторного программирования
T или D. Изменение действует только в следующем кадре.
Режим коррекции
Режим коррекции может быть прерван только определенным количеством следующих
друг за другом кадров или команд М, не содержащих команд движения или
характеристик перемещения в плоскости коррекции.
Примечание
Максимальное количество следующих друг за другом кадров прерывания или команд М
может устанавливаться через машинные данные (см. указания изготовителя станка!).
Примечание
Кадр с ходом траектории ноль также считается прерыванием!
См. также
Подвод к контуру и отвод (NORM, KONT, KONTC, KONTT) (Страница 269)
3.10.2
Подвод к контуру и отвод (NORM, KONT, KONTC, KONTT)
Условие
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
269

Основная информация
3.10 Коррекции радиуса инструмента
Команды KONTC и KONTT доступны только при разрешении в СЧПУ опции
"Полиномиальная интерполяция".
Функция
С помощью команд NORM, KONT, KONTC или KONTT при включенной коррекции радиуса
инструмента (G41/G42) путь подвода и отвода инструмента может быть согласован с
желаемым ходом контура или с формой заготовки.
С KONTC или KONTT условия постоянства соблюдаются во всех трех осях. Тем самым
допускается одновременное программирование компонента хода вертикально к
плоскости коррекции.
Синтаксис
G41/G42 NORM/KONT/KONTC/KONTT X... Y... Z...
G40 X... Y... Z...
Значение
NORM:
Включить точный подвод/отвод по прямой
Инструмент устанавливается точно вертикально к точке контура.
KONT:
Включить подвод/отвод с обходом начальной/конечной точки согласно запро-
граммированному поведению на углах G450 или G451
KONTC:
Включить стабильный по кривизне подвод/отвод
KONTT:
Включить подвод/отвод с постоянным касанием
Примечание
В качестве оригинальных кадров подвода/отвода для KONTC и KONTT разрешены только
кадры G1. Они заменяются СЧПУ полиномами для соответствующей траектории подвода/
отвода.
Граничные условия
KONTT и KONTC недоступны для вариантов 3D коррекции радиуса инструмента (CUT3DC,
CUT3DCC, CUT3DF). Если они все же программируются, то внутри СЧПУ без сигнализации
ошибки происходит переключение на NORM.
Пример
KONTC
Подвод к полной окружности, начиная из центра окружности. При этом в конечной точке
кадра подвода направление и радиус изгиба идентичны значениям следующей
Программирование ЧПУ
270
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
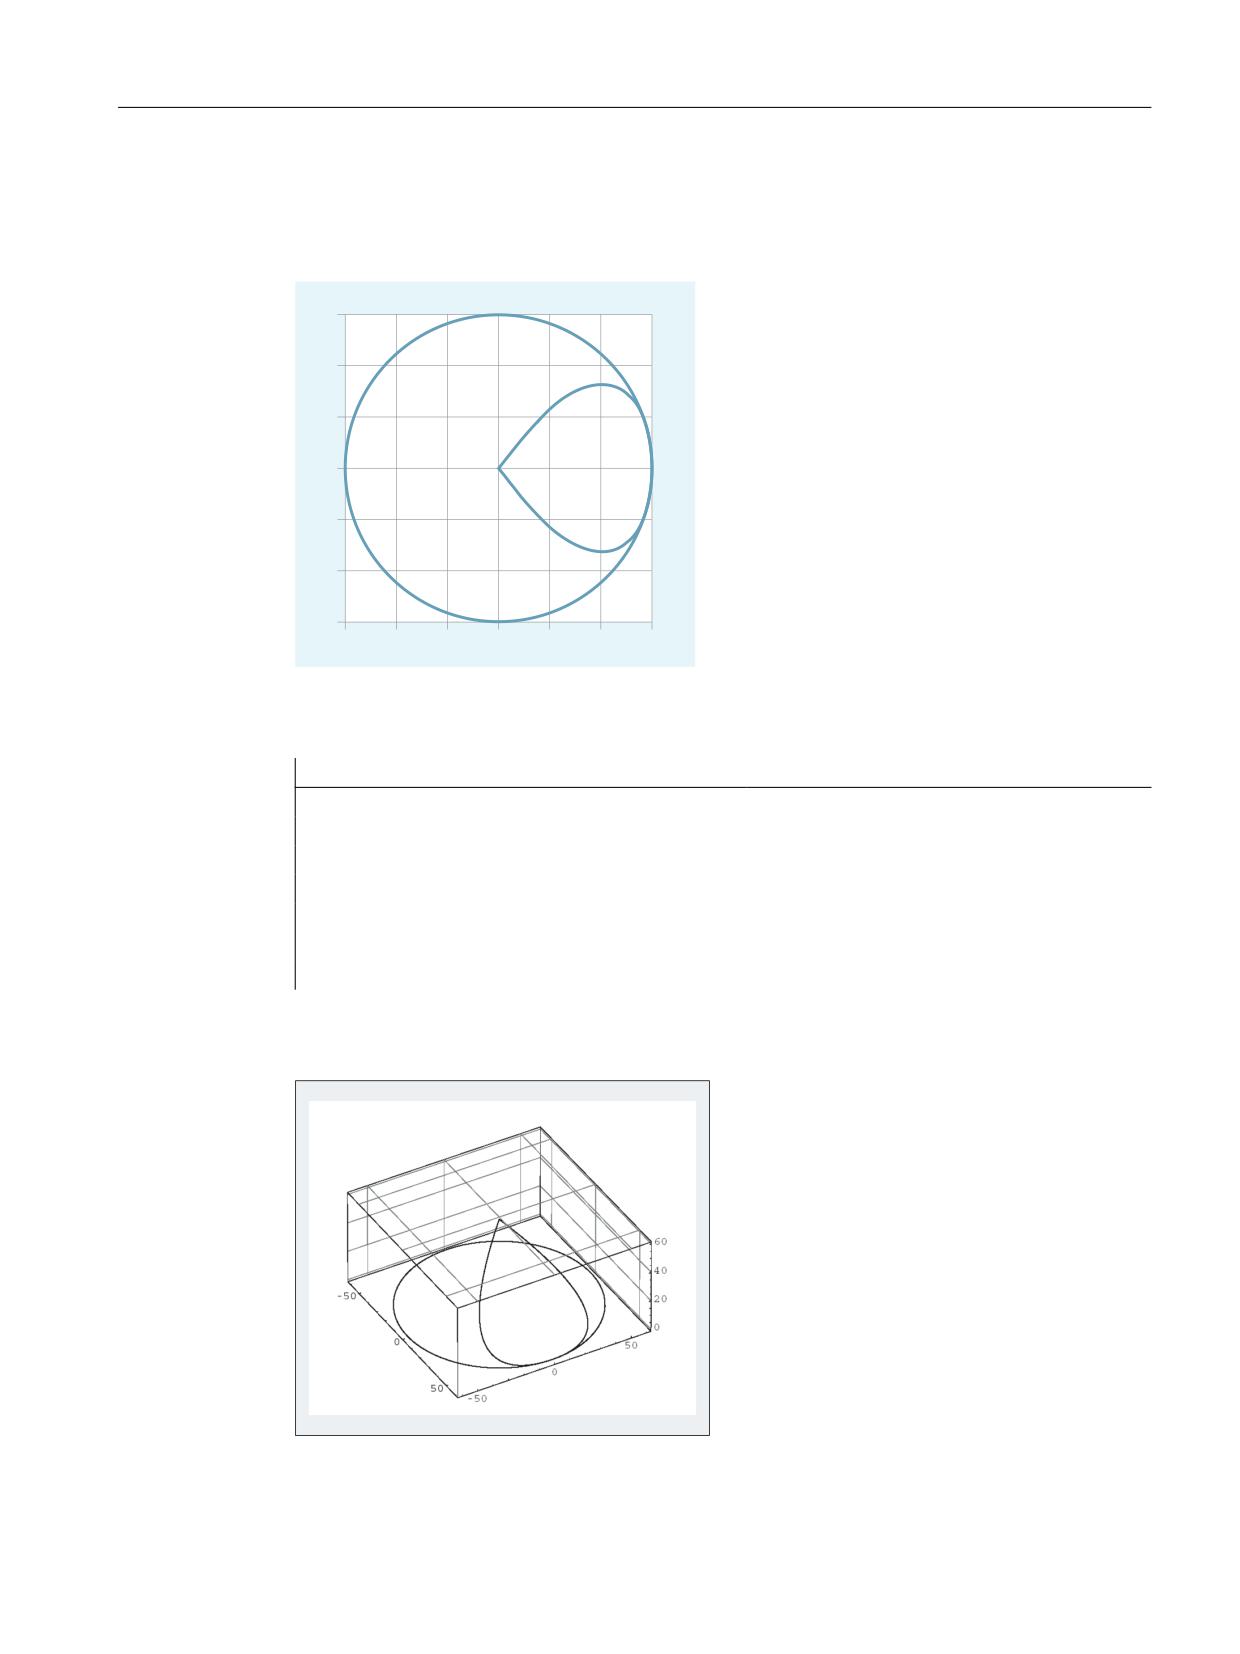
Основная информация
3.10 Коррекции радиуса инструмента
окружности. Подача в обоих кадрах подвода/отвода осуществляется одновременно в
направлении Z. Следующий рисунок показывает вертикальную проекцию траектории
инструмента:
1
1
1
Рисунок 3-18
Вертикальная проекция
Соответствующая часть программы ЧПУ выглядит следующим образом:
Программный код
Комментарий
$TC_DP1[1,1]=121
; Фреза
$TC_DP6[1,1]=10
; Радиус 10 мм
N10 G1 X0 Y0 Z60 G64 T1 D1 F10000
N20 G41 KONTC X70 Y0 Z0
; подвод
N30 G2 I-70
; Полный круг
N40 G40 G1 X0 Y0 Z60
; Отвод
N50 M30
Одновременно для согласования изгиба с круговой траекторией полной окружности
происходит перемещение с Z60 на плоскость окружности Z0:
Рисунок 3-19
Представление в пространстве
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
271
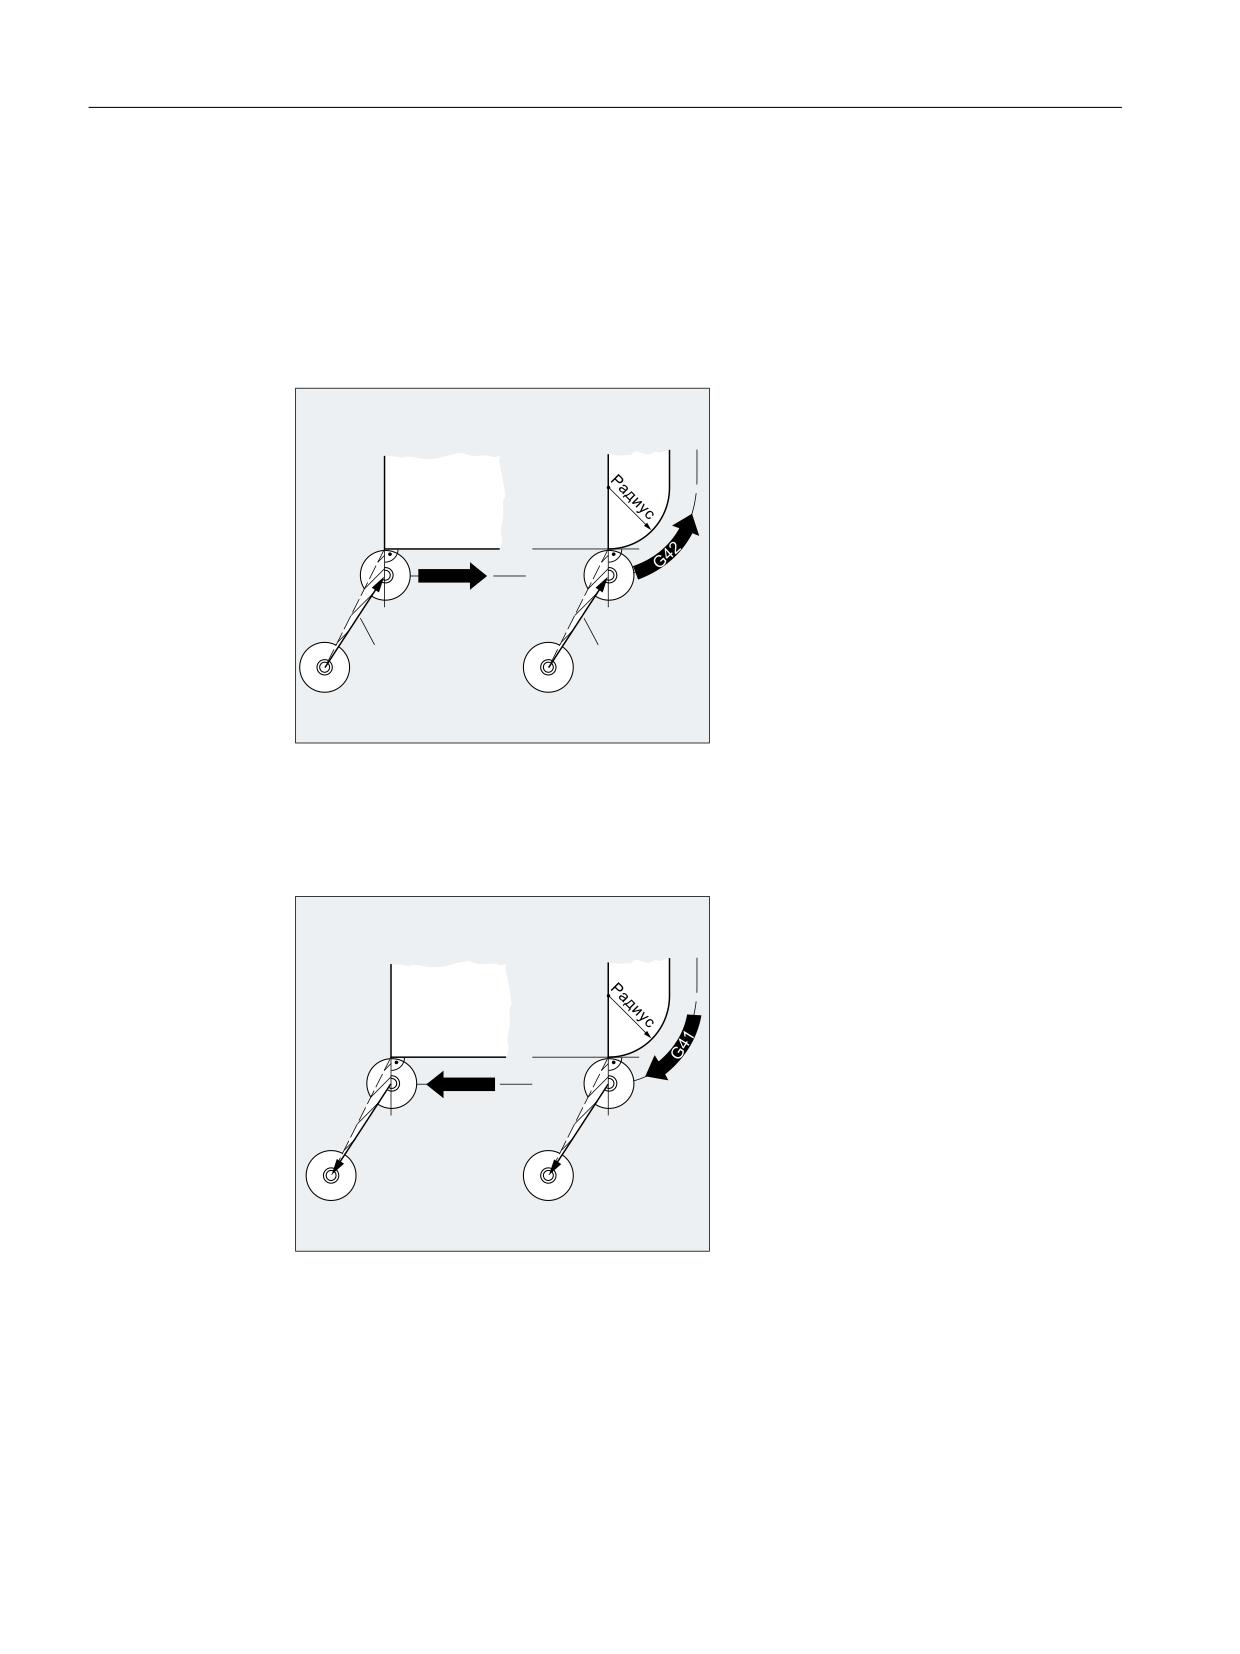
Основная информация
3.10 Коррекции радиуса инструмента
Дополнительная информация
Подвод/отвод с NORM
1. Подвод:
При включенной NORM инструмент движется точно по прямой к исправленной
стартовой позиции (независимо от заданного через запрограммированное движение
перемещения угла подвода) и устанавливается в начальной точке точно вертикально
к касательной к траектории:
̱͇͇͙͔͇͌͒ͣͦ͘
*
͏͖͇͉͔͔͗͒͌͐͘͢
͏͖͇͉͔͔͗͒͌͐͘͢
͕͋͜ ͏͔͙͚͓͔͙͇͗͌͘
͕͋͜
͏͔͙͚͓͔͙͇͗͌͘
2. Отвод:
Инструмент стоит в вертикальной позиции к последней исправленной конечной точке
траектории и движется после этого (независимо от заданного через
запрограммированное движение перемещения угла подвода) точно по прямой к
следующей, неисправленной позиции, к примеру, к точке смены инструмента:
̱͇͇͙͔͇͌͒ͣͦ͘
*
Измененные углы подвода/отвода представляют собой опасность столкновения:
Программирование ЧПУ
272
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
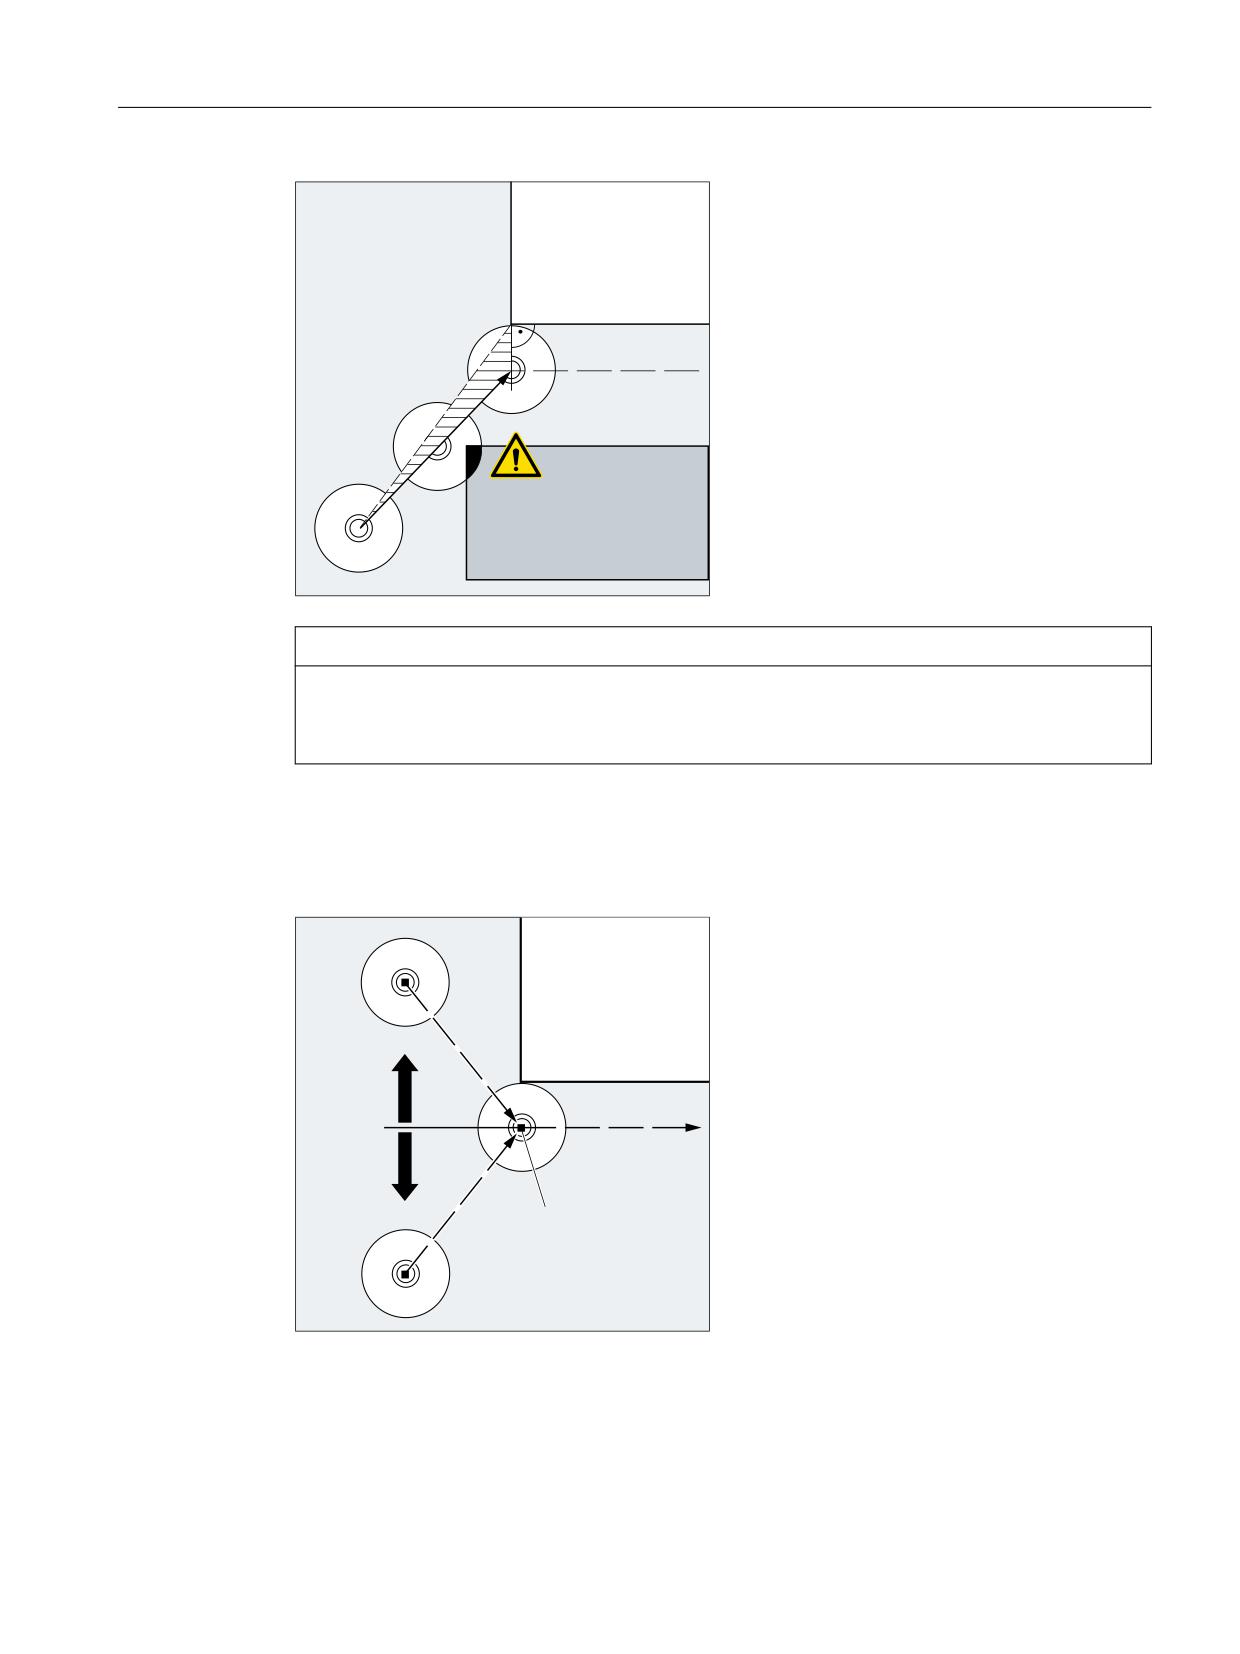
Основная информация
3.10 Коррекции радиуса инструмента
ВНИМАНИЕ
Опасность столкновений
Во избежание возможных столкновений учитывать измененные углы подвода/отвода
при программировании.
Подвод/отвод с KONT
Перед подводом инструмента может находиться перед или за контуром. Разделительной
линией при этом является касательная к траектории в начальной точке:
͎͇ ͕͔͙͚͕͓͑͗
͇͇͙͔͕͑͌͒ͣ͐͘ ͑
͙͇͙͕͗͌͑͗͏͏
͖͌͗͌͋ ͕͔͙͚͕͓͑͗
̴͇͇͔͇͒ͣͦ͞ ͙͕͇͑͞
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
273
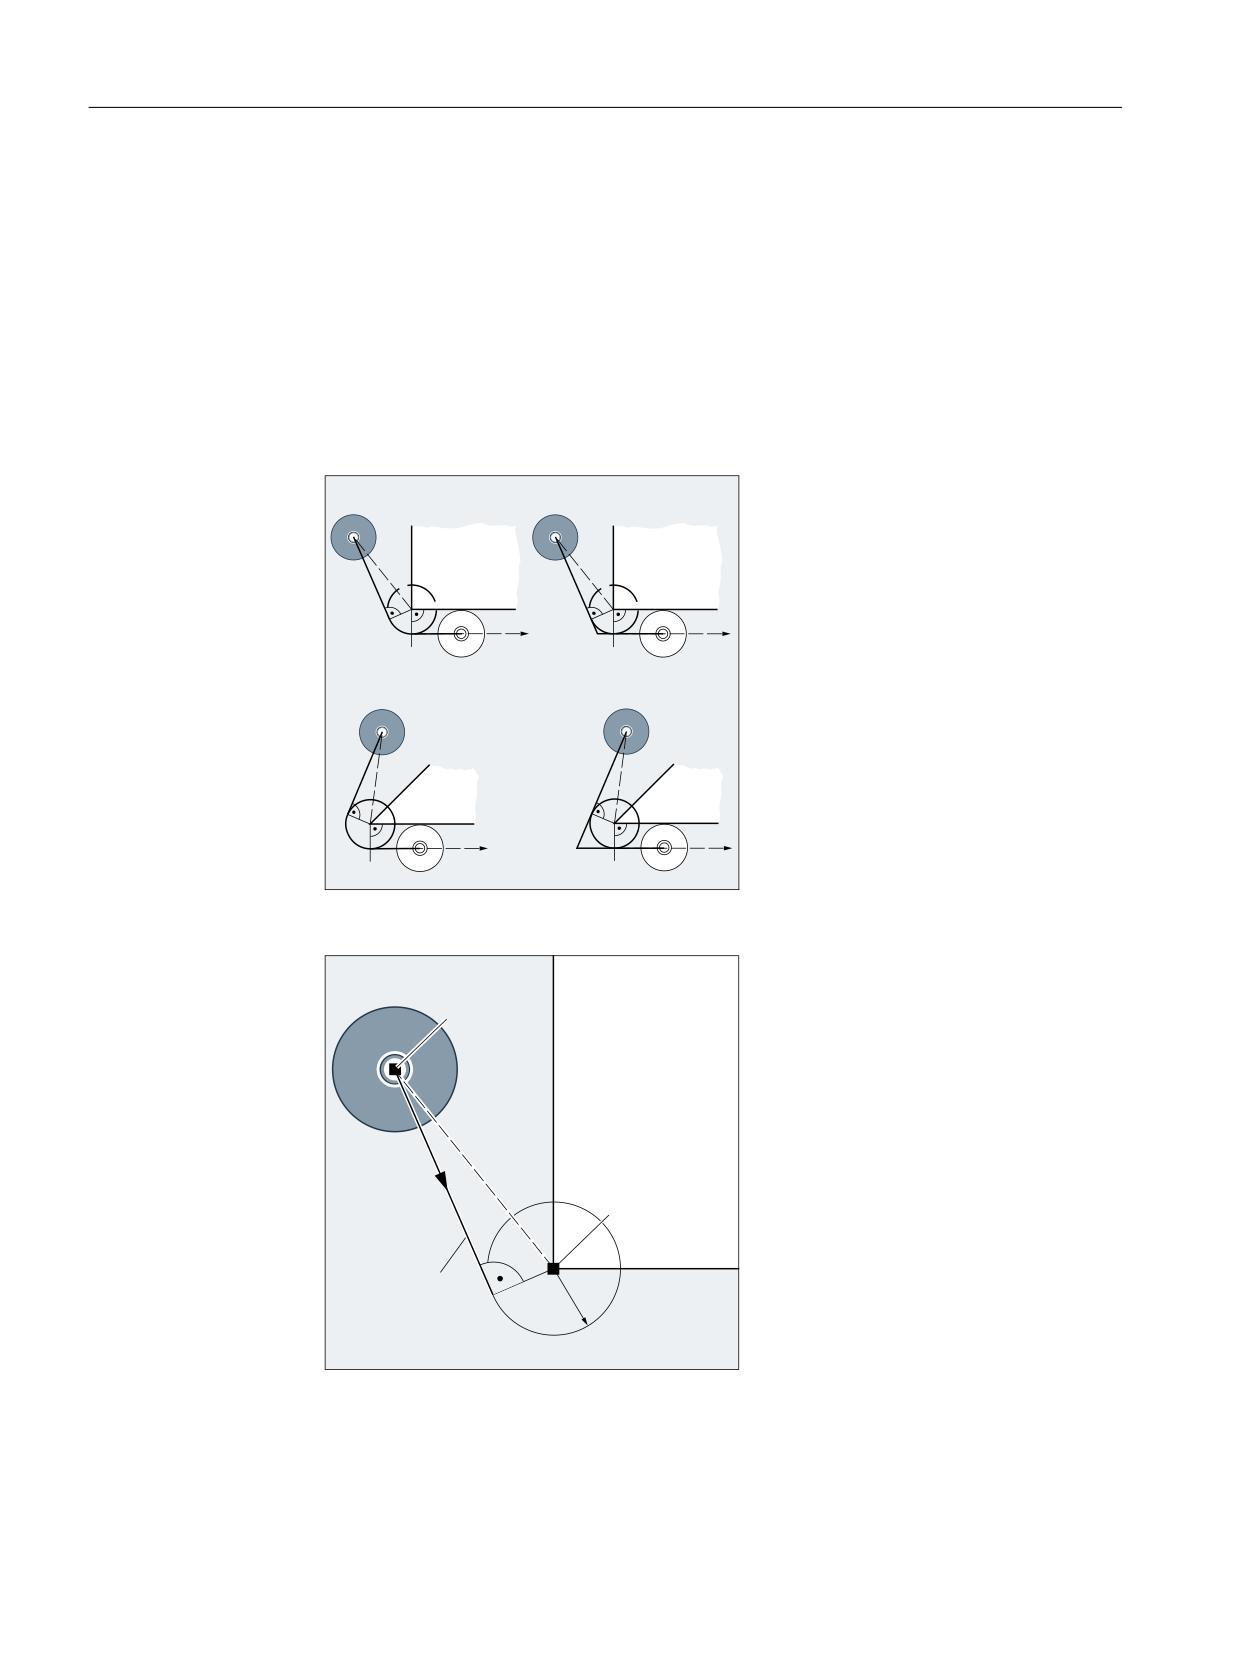
Основная информация
3.10 Коррекции радиуса инструмента
Согласно этому, при подводе/отводе с KONT различается два случая:
1. Инструмент находится перед контуром.
→ Стратегия подвода/отвода как при NORM.
2. Инструмент находится за контуром
- Подвод:
Инструмент обходит начальную точку в зависимости от запрограммированного
поведения на углах (G450/G451) по круговой траектории или через точку
пересечения эквидистант.
Команды G450/G451 относятся к переходу от актуального кадра к следующему
кадру:
*
*
*
*
В обоих случаях (G450/G451) создается следующий путь подвода:
̹͕͇͑͞
͖͕͉͕͇͋͋
̴͇͇͔͇͒ͣͦ͞
͙͕͇͑͞
̶͚͙ͣ ͖͕͉͕͇͋͋
̷͇͋͏͚͘ ͏͔͙͚͓͔͙͇͗͌͘
От неисправленной точки подвода проводится прямая, являющаяся касательной
к окружности с радиусом окружности = радиусу инструмента. Центр окружности
находится в начальной точке.
Программирование ЧПУ
274
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
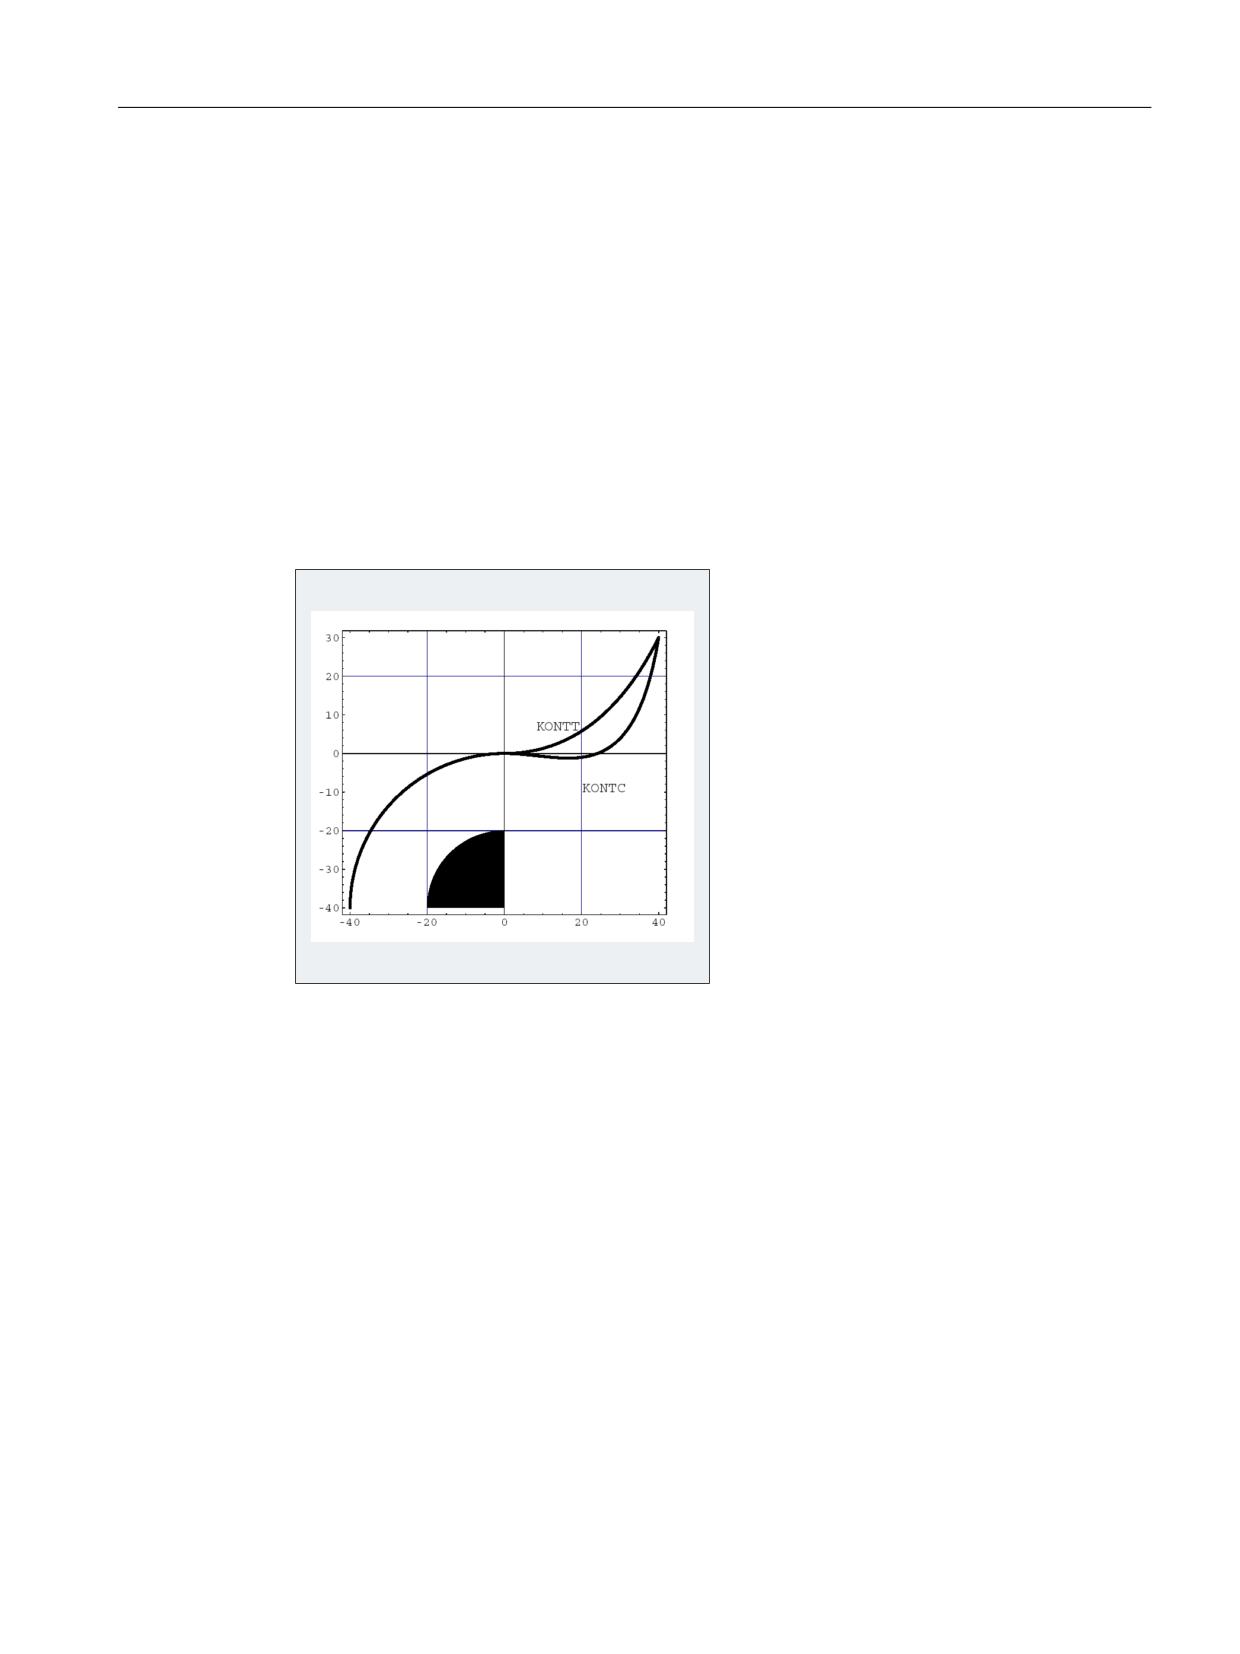
Основная информация
3.10 Коррекции радиуса инструмента
– Отвод:
Для отвода действуют те же правила, что и для подвода, только в обратной
последовательности.
Подвод/отвод с KONTC
Подвод/отвод от точки контура осуществляется с постоянным изгибом. В точке контура
не происходит скачка ускорения. Интерполяция траектории от исходной точки до точки
контура осуществляется как полином.
Подвод/отвод с KONTT
Подвод/отвод от точки контура осуществляется по постоянной касательной. В точке
контура может возникнуть скачок ускорения. Интерполяция траектории от исходной
точки до точки контура осуществляется как полином.
Различия между KONTT и KONTC
На этом рисунке представлены различия в поведении подвода/отвода для KONTT и
KONTC. Окружность с радиусом 20 мм вокруг центра в X0 Y-40 исправляется
инструментом с радиусом 20 мм на наружной стороне. Поэтому получается круговое
движение центра инструмента с радиусом 40 мм. Конечная точка кадра отвода находится
в X40 Y30. Переход между круговым кадром и кадром отвода лежит в нулевой точке. Из-
за удлиненного постоянного изгиба при KONTC кадр отвода сначала выполняет движение
с отрицательным компонентом Y. Часто это является нежелательным. Кадр отвода с
KONTT не имеет такого поведения. Но в этом случае на переходе кадра возникает скачок
ускорения.
Если кадр KONTT или KONTC является не кадром отвода, а кадром подвода, то получается
точно такой же контур, который лишь проходится в противоположном направлении.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
275
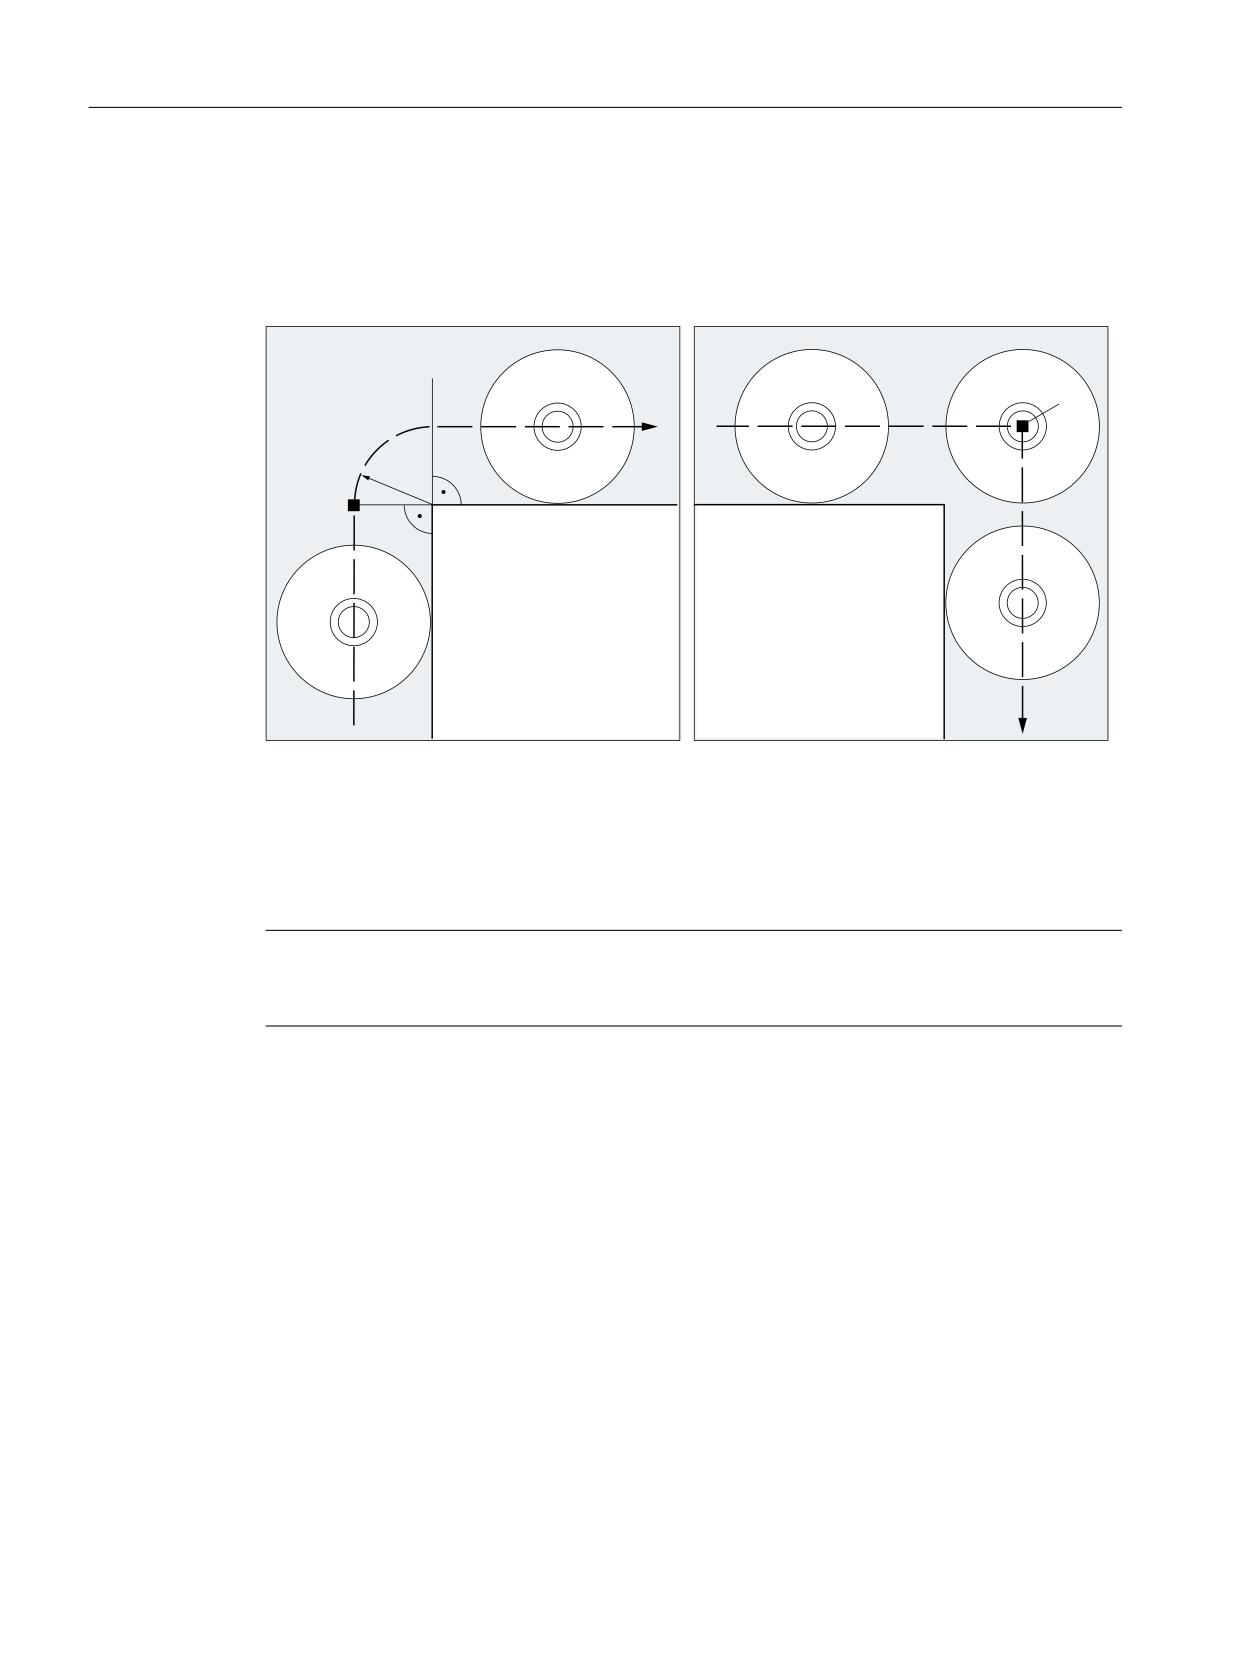
Основная информация
3.10 Коррекции радиуса инструмента
3.10.3
Коррекция на наружных углах (G450, G451, DISC)
С помощью команды G450 или G451 при включенной коррекции радиуса инструмента
(G41/G42) определяется ход исправленной траектории инструмента при обходе
наружных углов:
*
*
3
3
С G450 центр инструмента обходит
С G451 центр инструмента подводится к
угол детали по дуге окружности с ра-
точке пересечения двух эквидистант, нахо-
диусом инструмента.
дящихся на расстоянии радиуса инструмен-
та от запрограммированного конту-
ра. G451 действует только для прямых и ок-
ружностей.
Примечание
С G450/G451 также определяется путь подвода при активной KONT и точка подвода за
контуром (см. "Подвод к контуру и отвод (NORM, KONT, KONTC, KONTT) (Страница 269)").
С помощью команды DISC переходные окружности при G450 могут быть искажены для
создания острых углов контура.
Синтаксис
G450 [DISC=<значение>]
G451
Программирование ЧПУ
276
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.10 Коррекции радиуса инструмента
Объяснение
G450:
С G450 углы детали обходятся по круговой траектории.
DISC:
Гибкое программирование круговой траектории при G450 (опция)
<значение
Тип:
INT
>:
Диапазон значе-
0, 1, 2, ... 100
ний:
Объяснение:
0
Переходная окружность
100
Точка пересечения эквидистант (теоре-
тическое значение)
G451:
С G451 на углах детали выполняется подвод к точке пересечения обоих эквидистант.
Инструмент выполняет свободное резание в углу детали.
Примечание
DISC действует только при вызове G450, но может быть запрограммирована в
предыдущем кадре без G450. Обе команды действуют модально.
Пример
В следующем примере на всех наружных углах вставляется переходный радиус
(согласно программированию поведения на углах в кадре N30). Благодаря этому удается
избежать остановки и свободного резания инструмента для смены направления.
<
<
;
=
Программный код
Комментарий
N10 G17 T1 G0 X35 Y0 Z0 F500
; Условия старта
N20 G1 Z-5
; Подача инструмента.
N30 G41 KONT G450 X10 Y10
; Включить КРИ с режимом подвода/отвода KONT и поведе-
нием на углах G450.
N40 Y60
; Фрезерование контура.
N50 X50 Y30
N60 X10 Y10
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
277
Основная информация
3.10 Коррекции радиуса инструмента
Программный код
Комментарий
N80 G40 X-20 Y50
; Выключение режима коррекции, отвод на переходную ок-
ружность.
N90 G0 Y100
N100 X200 M30
Дополнительная информация
G450/G451
В промежуточной точке P* СЧПУ выполняет команды, как, к примеру, движения подачи
или функции переключения. Эти операторы программируются в кадрах, находящихся
между двумя кадрами, образующими угол.
Переходная окружность при G450 с точки зрения передачи и обработки данных
относится к последующей команде движения.
DISC
При указании значений DISC больше 0 промежуточные окружности представляются в
вытянутом виде - при этом возникают переходные эллипсы или параболы или
гиперболы:
',6&
',6&
Через машинные данные можно установить верхнее предельное значение - как
правило DISC=50.
Характеристика движения
При включенной G450 инструмент при острых углах контура и высоких значениях DISC
на углах отводится от контура. При угле контура от 120°, контур обходится равномерно:
Программирование ЧПУ
278
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.10 Коррекции радиуса инструмента
65
',6&
',6&
̺͕͊͒ ͕͔͙͚͇͑͗
͇͚͕͉͊͗͋͘
5 ͇͗͋͏͚͘ ͏͔͙͚͓͔͙͇͗͌͘
6 ͖͕͔͔͗͐͋͌͐͢ ͖͕͓͋͌͡
6 5 ͔͕͓͗͏͕͉͇͔͔͗͐͢ ͖͕͓͋͌͡
͕͙͔͕͘͏͙͔͕͌͒ͣ ͇͗͋͏͚͇͘ ͏͔͙͚͓͔͙͇͗͌͘
При включенной G451 при острых углах контура из-за движений отвода может
возникнуть избыточный холостой ход инструмента. Через машинные данные можно
установить, чтобы в таких случаях автоматически осуществлялось переключение на
переходную окружность.
3.10.4
Мягкий подвод и отвод
3.10.4.1
Подвод и отвод (G140 до G143, G147, G148, G247, G248, G347, G348, G340, G341,
DISR, DISCL, DISRP, FAD, PM, PR)
Функция "Мягкий подвод и отвод (SAR)" служит для того, чтобы осуществить подвод по
касательной в стартовой точке контура, независимо от положения исходной точки.
*
*
̮͇͖͕͗͊͗ ͕͔͙͚͑͗
',65
*
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
279
Основная информация
3.10 Коррекции радиуса инструмента
Функция используется преимущественно в комбинации с коррекцией радиуса
инструмента.
При активации функции СЧПУ берет на себя задачу расчета промежуточных точек таким
образом, чтобы переход в последующий кадр (или переход из предшествующего кадра
при отводе) был бы выполнен согласно указанным параметрам.
Движение подвода состоит макс. из 4 вспомогательных движений. Стартовая точка
движения в дальнейшем будет обозначаться как P0, конечная точка как P4. Между ними
может находиться макс. три промежуточные точки P1, P2 и P3. Точки P0, P3 и P4 определены
всегда. Промежуточные точки P1 и P2, в зависимости от параметрирования и
геометрических свойств, могут отсутствовать. При отводе точки проходятся в обратной
последовательности, т. е. начиная с P4 и заканчивая в P0.
Синтаксис
Мягкий подвод:
• по прямой:
G147 G340/G341 ... DISR=..., DISCL=..., DISRP=... FAD=...
• по четверти круга/полукругу:
G247/G347 G340/G341 G140/G141/G142/G143 ... DISR=... DISCL=...
DISRP=... FAD=...
Мягкий отвод:
• по прямой:
G148 G340/G341 ... DISR=..., DISCL=..., DISRP=... FAD=...
• по четверти круга/полукругу:
G248/G348 G340/G341 G140/G141/G142/G143 ... DISR=... DISCL=...
DISRP=... FAD=...
Объяснение
G147:
Подвод по прямой
G148:
Отвод по прямой
G247:
Подвод по четверти круга
G248:
Отвод по четверти круга
G347:
Подвод по полукругу
G348:
Отвод по полукругу
G340:
Пространственный подвод и отвод (первичная настройка)
G341:
Подвод и отвод в плоскости
G140:
Направление подвода и отвода в зависимости от текущей стороны коррек-
ции (первичная настройка)
G141:
Подвод слева или отвод влево
G142:
Подвод справа или отвод вправо
G143:
Направление подвода и отвода в зависимости от относительного положе-
ния стартовой или конечной точки к направлению касательных
Программирование ЧПУ
280
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
содержание .. 2 3 4 5 ..