содержание .. 1 2 3 ..
SINUMERIK 840D sl. Программирование ЧПУ. Руководство по программированию (2021 год) - часть 2
Основная информация
3.5 Коррекции инструмента
7
7
7
7
3
3
3
3
T
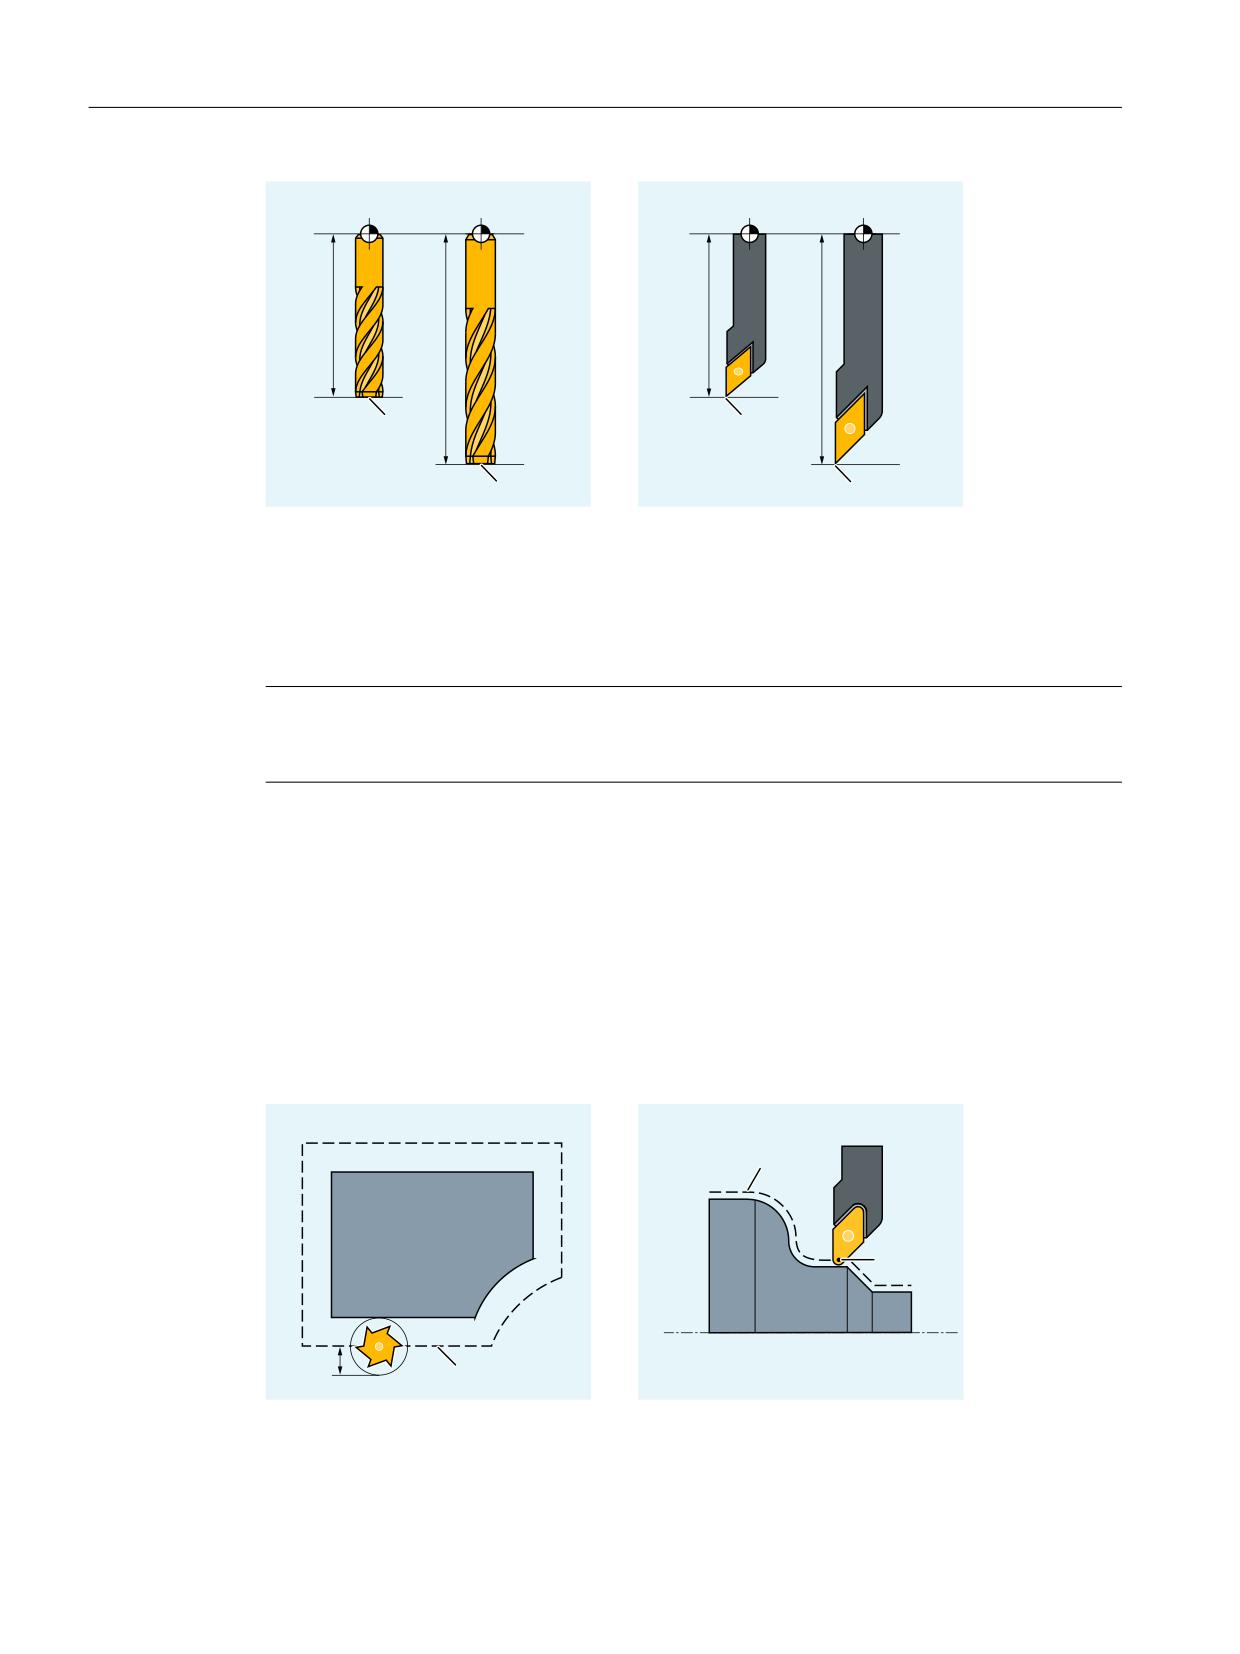
Исходная точка инструментального суппорта
P
Острие инструмента
Эта длина измеряется и вместе с задаваемыми значениями износа вводится в память
коррекции инструмента СЧПУ. По ним СЧПУ вычисляет движения перемещения в
направлении подачи.
Примечание
Значение коррекции длины инструмента зависит от ориентации инструмента в
пространстве.
3.5.3
Коррекция радиуса инструмента
Контур и траектория инструмента не идентичны. Центр фрезы или кромки резца должен
перемещаться по эквидистанте к контуру в соответствии с радиусом инструмента
(траектория центра инструмента). Для этого система управления во время выполнения
программы смещает запрограммированную траекторию центра инструмента с учетом
радиуса активного инструмента (память коррекций инструмента) таким образом, чтобы
резец инструмента перемещался точно по запрограммированному контуру.
͉̈́͑͏͋͏͙͇͔͙͇͘
6
5
͉̈́͑͏͋͏͙͇͔͙͇͘
R
Радиус инструмента
S
Центр резца
Программирование ЧПУ
72
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.5 Коррекции инструмента
Коррекция радиуса инструмента детально описана в главе "Коррекции радиуса
инструмента (Страница 260)".
См. также
Коррекция инструмента 2 1/2 D (CUT2D, CUT2DD, CUT2DF, CUT2DFD) (Страница 295)
3.5.4
Память коррекций инструмента
В памяти коррекций инструмента СЧПУ для каждого резца инструмента должны
находиться следующие данные:
• Тип инструмента
• Положение резца
• Геометрические размеры инструмента (длина, радиус)
Эти данные вносятся как параметры инструмента (макс. 25). Какие параметры
необходимы для инструмента, зависит от типа инструмента. Ненужным параметрам
инструмента присваивается значение "ноль" (соответствует системной предустановке).
Примечание
Однажды внесенные в память коррекции значения учитываются при каждом вызове
инструмента.
Тип инструмента
Тип инструмента (сверло или фреза или токарные инструменты) определяет, какие
геометрические данные необходимы и как они вычисляются.
Положение резца
Положение резца описывает положение острия инструмента относительно центра
резца. Положение резца вместе с радиусом резца необходимо для вычисления
коррекции радиуса токарных инструментов (тип инструмента 5xx) (Страница 80).
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
73
Основная информация
3.5 Коррекции инструмента
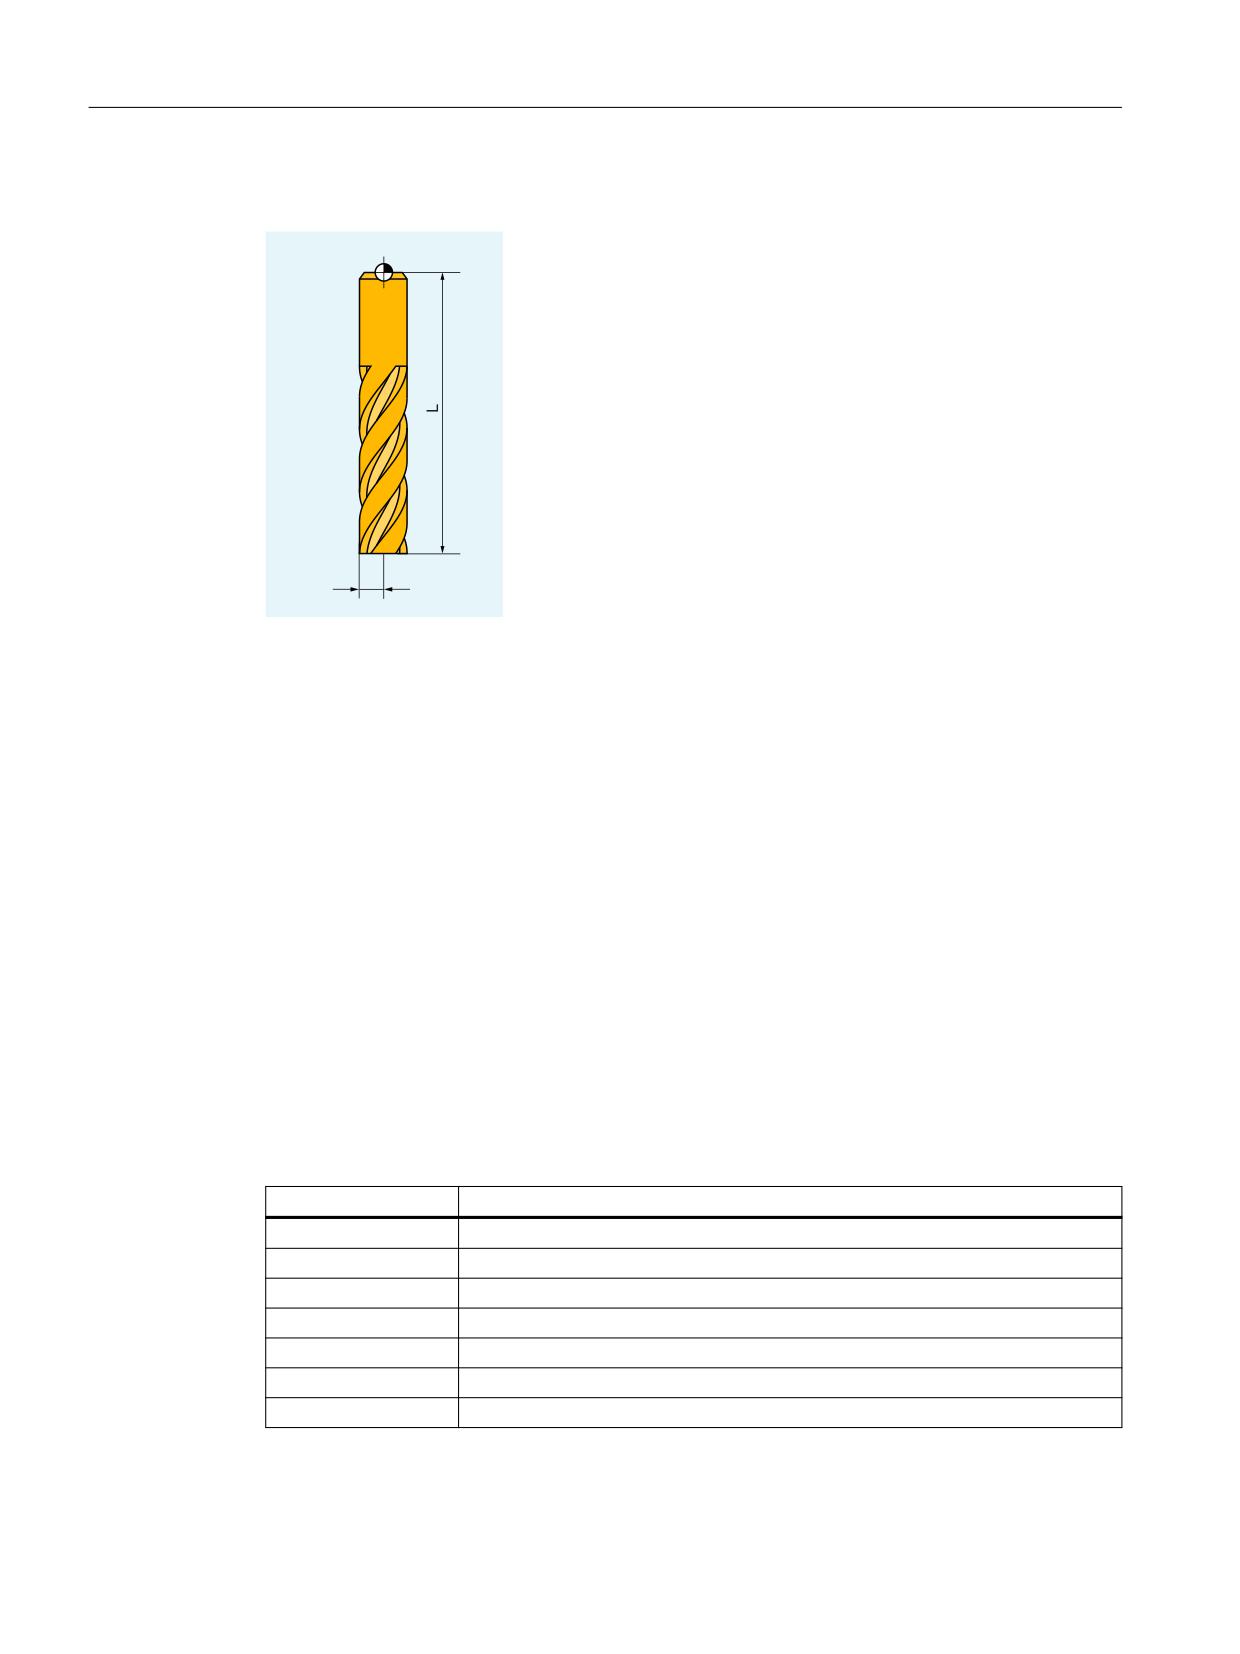
Геометрические размеры инструмента (длина, радиус)
7
5
T
Исходная точка инструментального суппорта
R
Радиус инструмента
L
Длина инструмента
Геометрические размеры инструмента состоят из нескольких компонентов (геометрия,
износ). По этим компонентам СЧПУ вычисляет результирующую величину (например,
общая длина 1, общий радиус). Соответствующий общий размер начинает действовать
при активации памяти коррекций.
Как эти значения перерассчитываются в осях, зависит от типа инструмента и текущей
плоскости (G17/G18/G19).
3.5.5
Типы инструментов
3.5.5.1
Номер типа инструмента и группы инструментов
Каждому типу инструмента присвоен уникальный 3-значный номер. По первой цифре
(разряд сотен в числе) выполняется согласование инструмента с одной из следующих
технологий или групп инструментов:
Тип инструмента
Группа инструментов
1xy
Фреза (Страница 75)
2xy
Сверло (Страница 77)
3xy
зарезервировано
4xy
Шлифовальные инструменты (Страница 78)
5xy
Токарные инструменты (Страница 80)
6xy
зарезервировано
7xy
Специальные инструменты (Страница 82)
Программирование ЧПУ
74
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.5 Коррекции инструмента
3.5.5.2
Фрезерный инструмент
В группе инструментов "Фрезерные инструменты" существуют следующие типы
инструментов:
100
Фрезерный инструмент согласно CLDATA (Cutter Location Data)
110
Сферическая фреза
111
Цилиндрическая фреза для изготовления штампов
120
Концевая фреза без закругления углов
121
Концевая фреза с закруглением углов
130
Угловая фреза без закругления углов
131
Угловая фреза с закруглением углов
140
Торцовая фреза
145
Резьбовая фреза
150
Дисковая фреза
151
Пила
155
Усеченная коническая фреза без закругления углов
156
Усеченная коническая фреза с закруглением углов
157
Коническая фреза для изготовления штампов
160
Сверлильная резьбовая фреза
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
75
Основная информация
3.5 Коррекции инструмента
Параметры инструмента
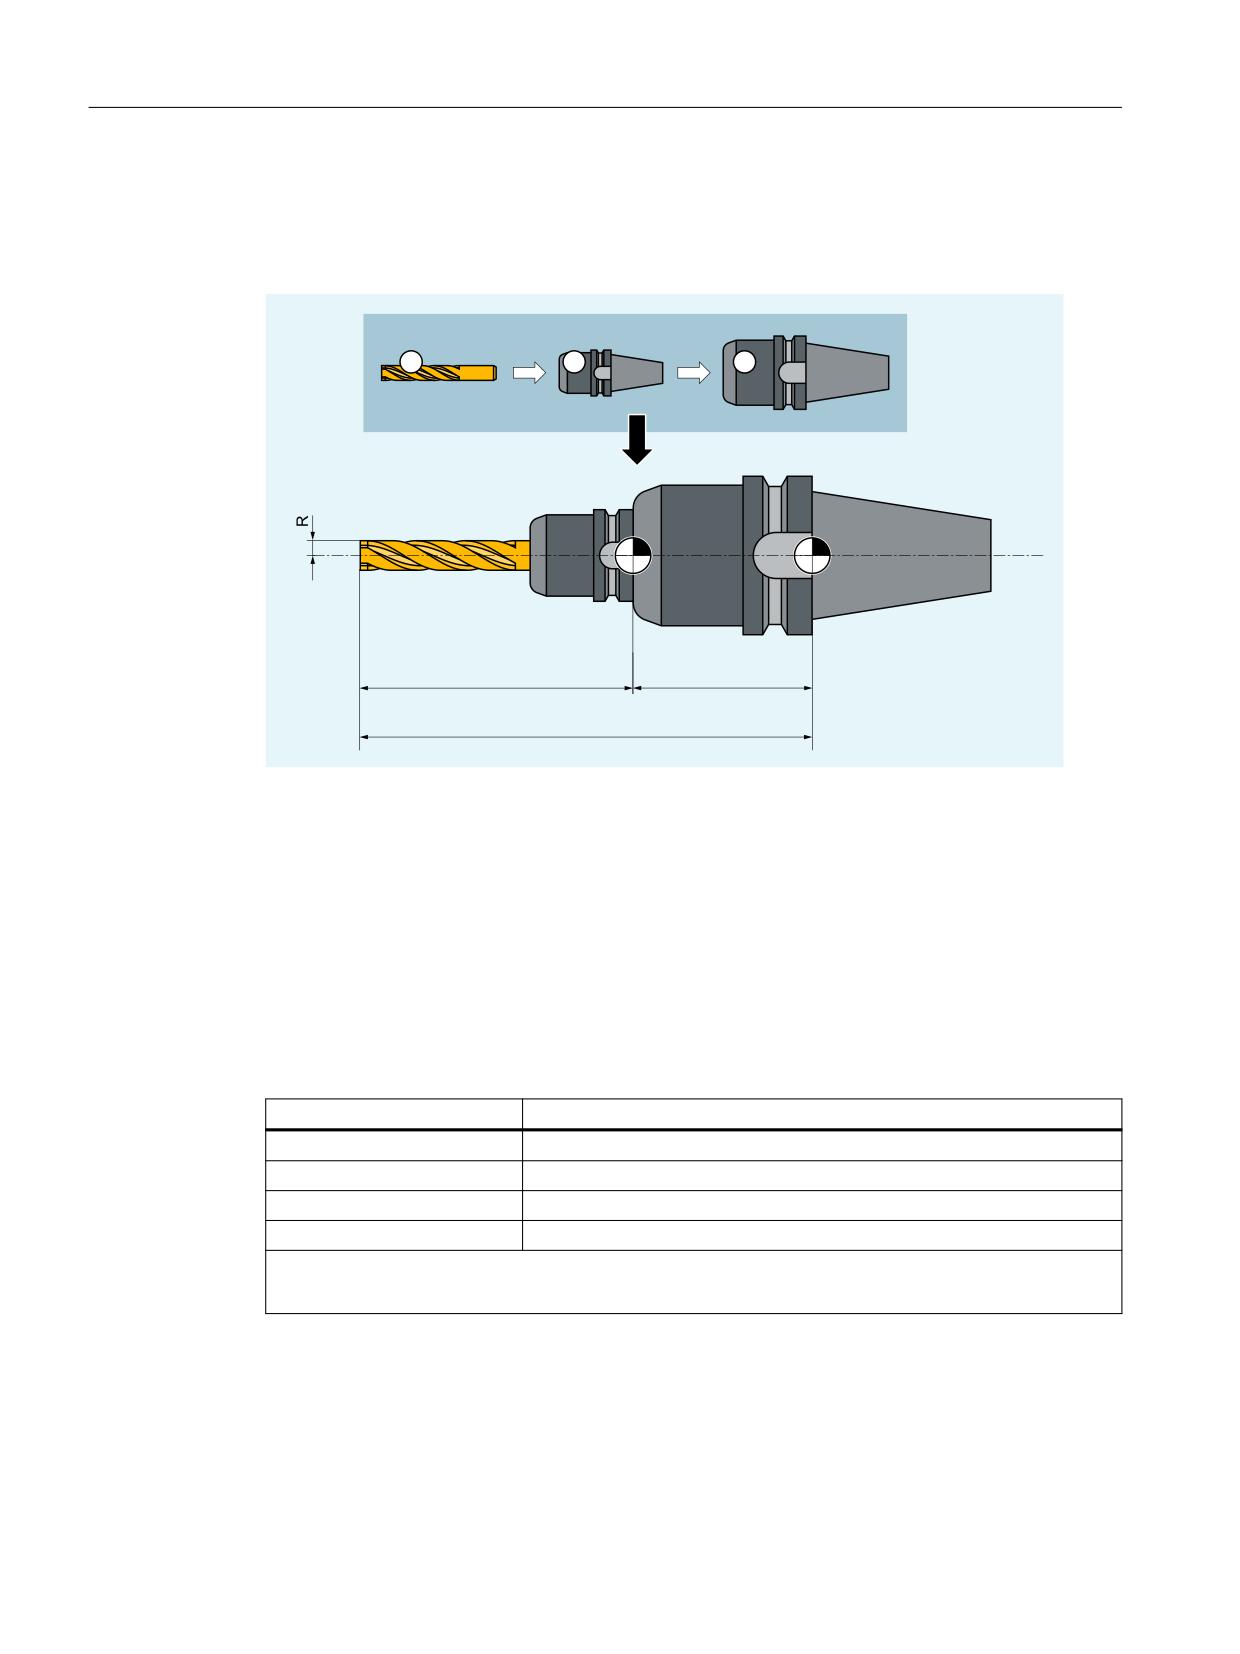
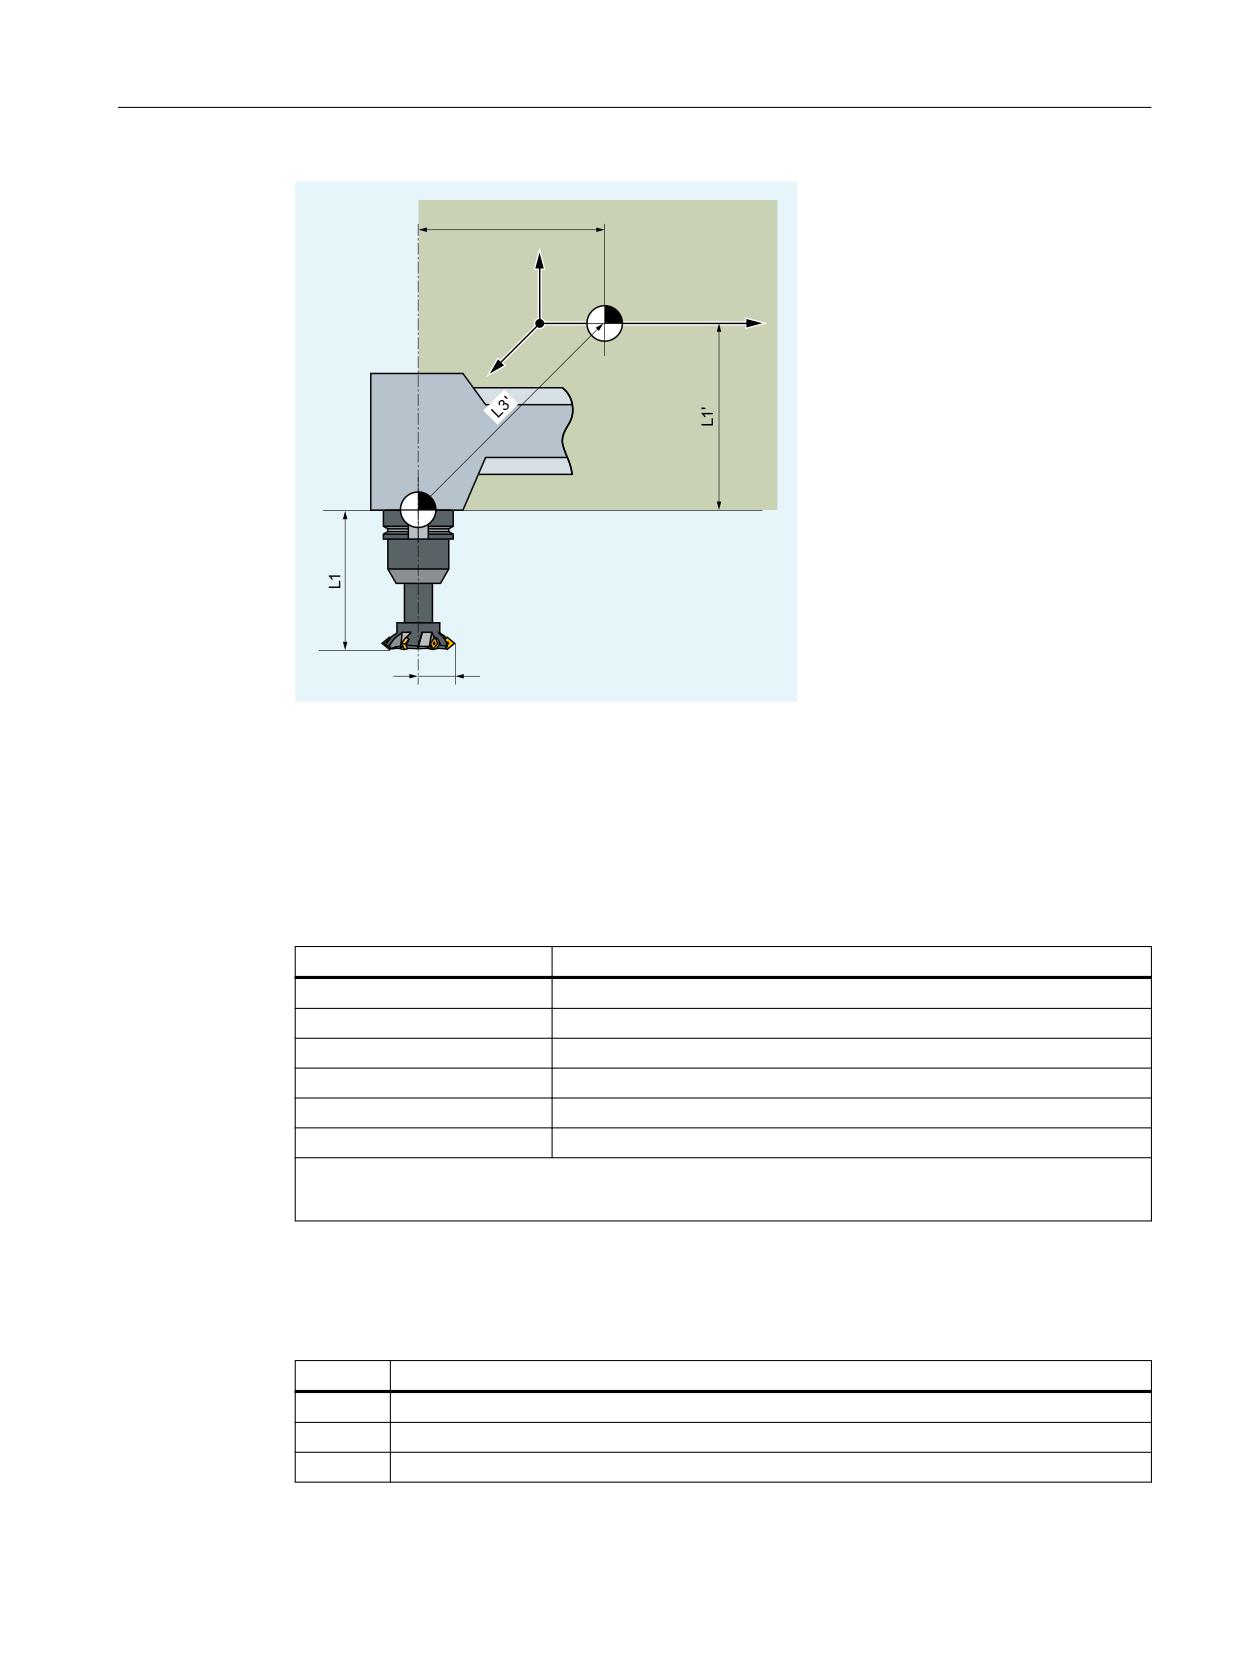
На изображениях ниже показано, какие параметры инструмента вносятся в память
коррекций в случае фрезерных инструментов:
7
7
/
/
/
/
①
Инструмент
②
Зажим инструмента
③
Адаптер инструмента
T
Исходная точка адаптера (для вставленного инструмента = исходная точка инструмен-
тального суппорта)
T
Исходная точка зажима инструмента
L1
Геометрия - длина 1
L1'
Размер адаптера - длина 1
L1 + L1' Общая длина L1
R
Радиус
Параметры инструмента
Объяснение
$TC_DP1
Тип инструмента 1xy
$TC_DP3
Геометрия - длина 1
$TC_DP6
Геометрия - радиус
$TC_DP21
Размер адаптера - длина 1
• Значения износа согласно требованиям.
• Установить прочие значения на 0.
Программирование ЧПУ
76
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.5 Коррекции инструмента
/
7
7
5
T
Исходная точка инструментального суппорта
T
Исходная точка зажима инструмента
L1
Геометрия - длина 1
R
Радиус инструмента
L1'
Базовый размер - длина 1
L2'
Базовый размер - длина 2
L3'
Базовый размер - длина 3
Параметры инструмента
Объяснение
$TC_DP1
Тип инструмента
$TC_DP3
Геометрия - длина 1
$TC_DP6
Геометрия - радиус
$TC_DP21
Базовый размер - длина 1
$TC_DP22
Базовый размер - длина 2
$TC_DP23
Базовый размер - длина 3
• Значения износа согласно требованиям.
• Установить прочие значения на 0.
3.5.5.3
Сверло
В группе инструментов "Сверло" представлены следующие типы инструментов:
№
Тип инструмента
200
Спиральное сверло
205
Сплошное сверло
210
Расточная оправка
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
77
Основная информация
3.5 Коррекции инструмента
№
Тип инструмента
220
Центровое сверло
230
Коническая зенковка
231
Цековка
240
Метчик основной резьбы
241
Метчик точной резьбы
242
Метчик резьбы Withworth
250
Развертка
Параметры инструмента
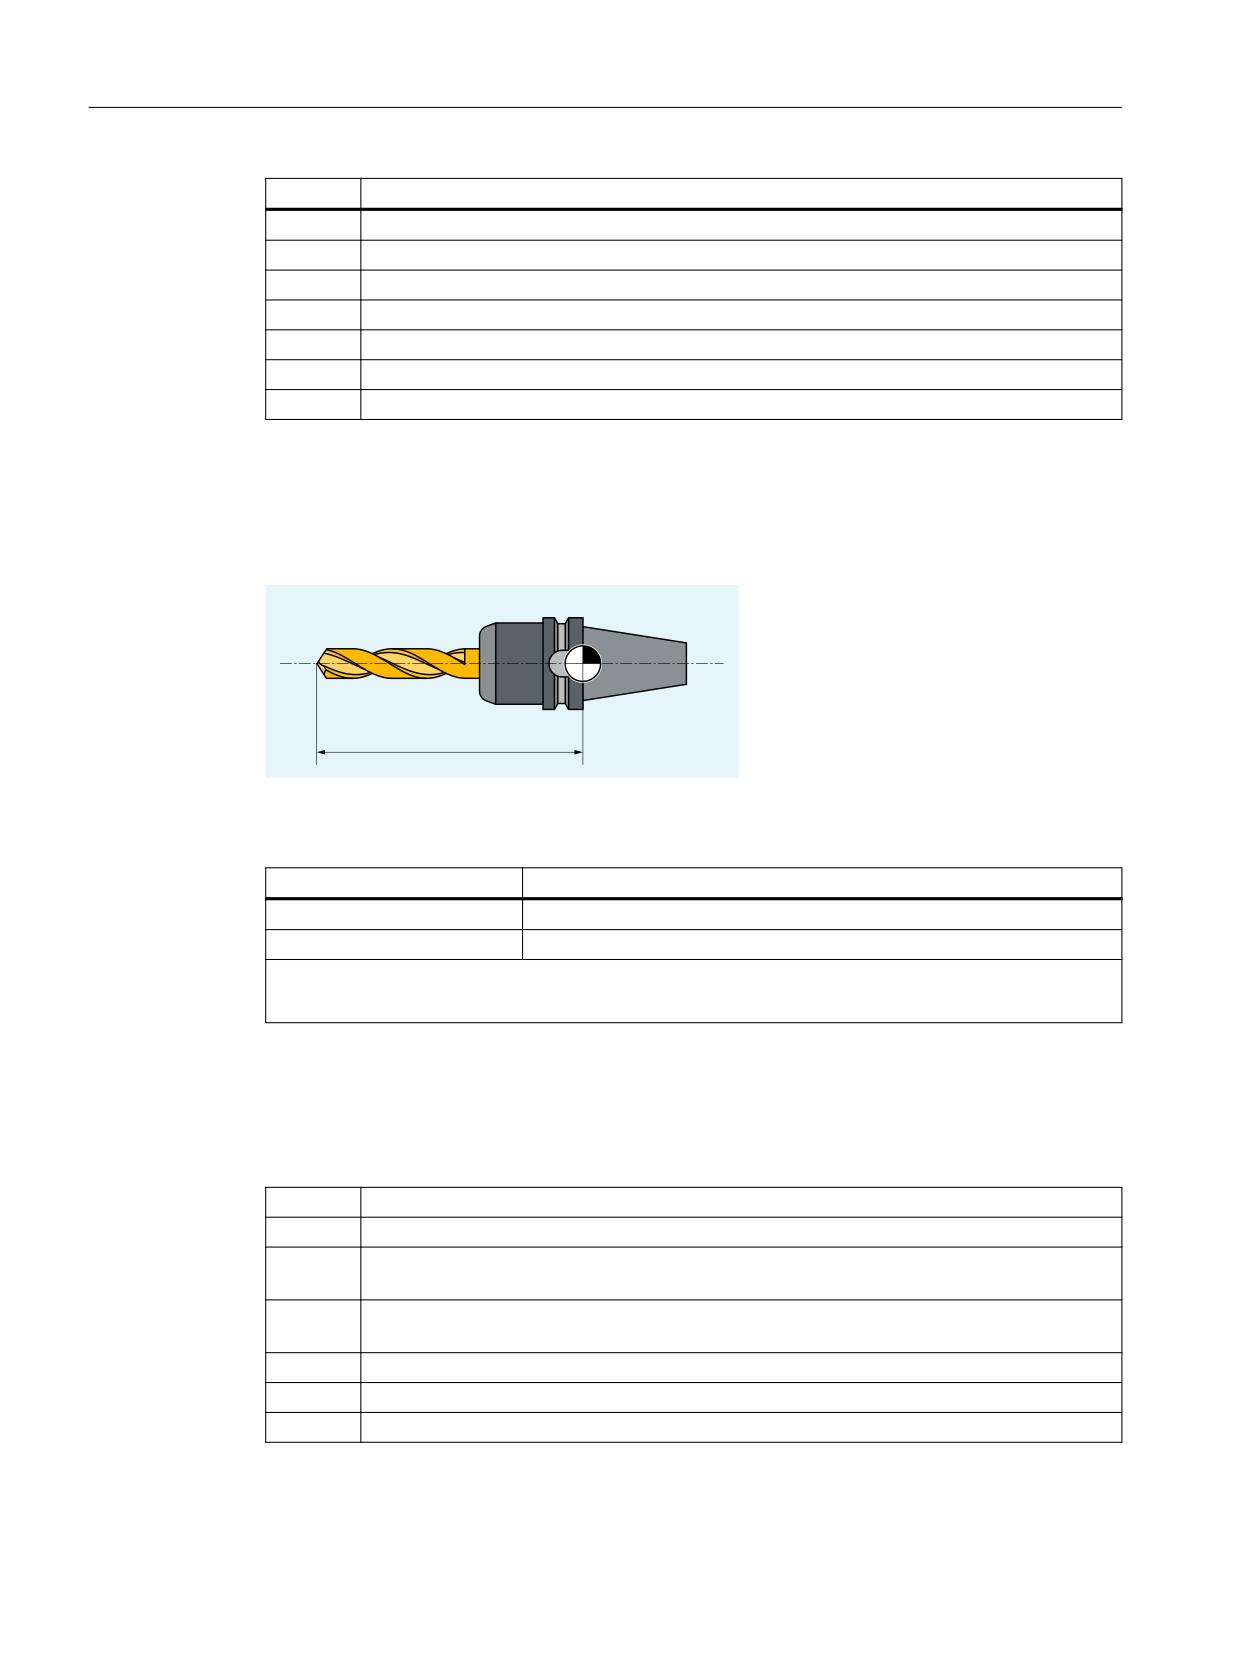
На следующем рисунке показано, какие параметры инструмента вносятся в память
коррекций для сверл:
7
/
T
Исходная точка инструментального суппорта
L1
Длина 1
Параметры инструмента
Объяснение
$TC_DP1
Тип инструмента
$TC_DP3
Геометрия - длина 1
• Значения износа согласно требованиям.
• Установить прочие значения на 0.
3.5.5.4
Шлифовальный инструмент
В группе инструментов "Шлифовальные инструменты" представлены следующие типы
инструментов:
400
Периферийный шлифовальный круг
401
Периферийный шлифовальный круг с контролем
402
Периферийный шлифовальный круг без контроля без базового размера (управление
инструментом)
403
Периферийный шлифовальный круг с контролем без базового размера для окружной
скорости круга SUG
410
Планшайба
411
Планшайба (управление инструментом) с контролем
412
Планшайба (управление инструментом) без контроля
Программирование ЧПУ
78
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.5 Коррекции инструмента
413
Планшайба с контролем без базового размера для окружной скорости круга SUG
490
Инструмент для правки
Параметры инструмента
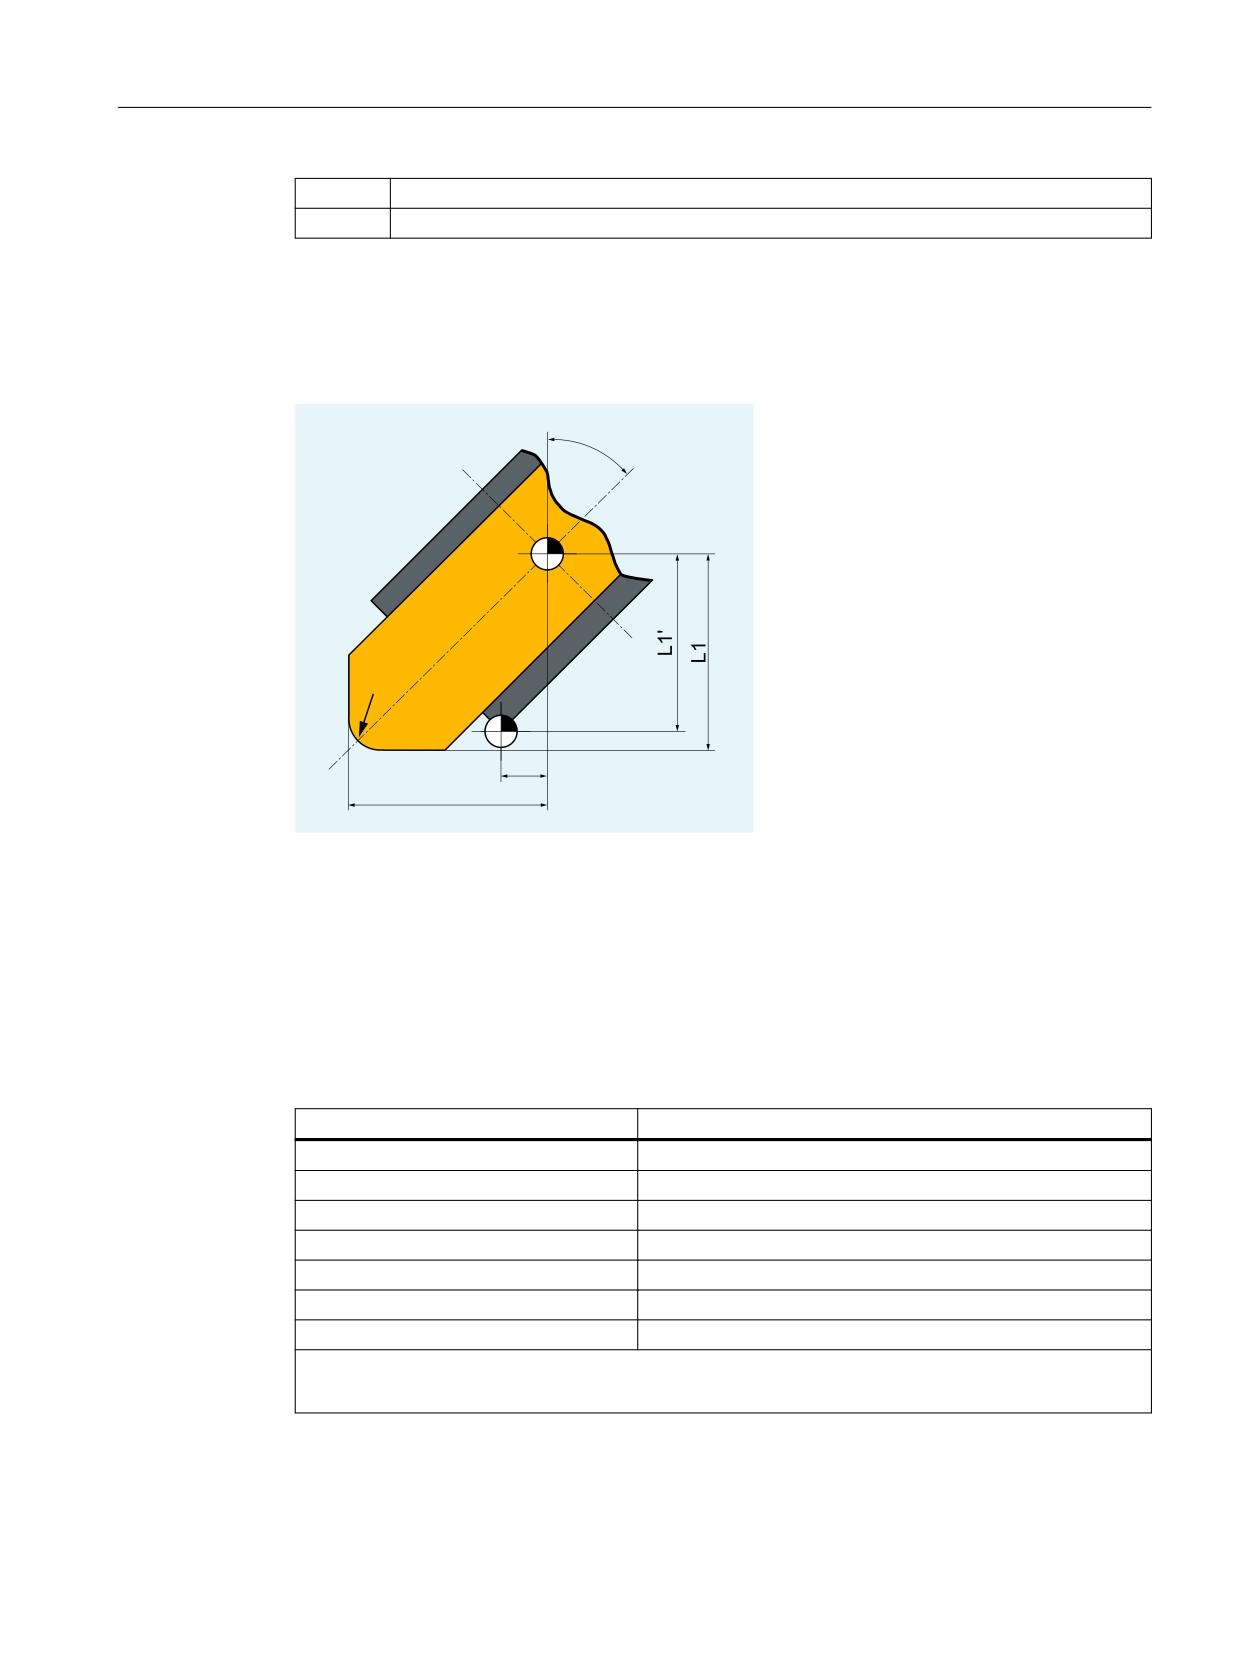
На следующем рисунке показано, какие параметры инструмента вносятся в память
коррекций для шлифовальных инструментов:
˞
7
5
7
/
/
T
Исходная точка инструментального суппорта
T
Исходная точка зажима инструмента
L1
Геометрия - длина 1
L1'
Базовый размер - длина 1
L2
Геометрия - длина 2
L2'
Базовый размер - длина 2
R
Радиус
α
Угол наклонного круга
Спец. параметры резцов
Объяснение
$TC_DP1
Тип инструмента 4xy
$TC_DP2
Положение резца
$TC_DP3
Геометрия - длина 1
$TC_DP4
Геометрия - длина 2
$TC_DP6
Радиус
$TC_DP21
Базовый размер - длина 1
$TC_DP22
Базовый размер - длина 2
• Значения износа согласно требованиям.
• Установить прочие значения на 0.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
79
Основная информация
3.5 Коррекции инструмента
Специфические для инструмента
Объяснение
параметры
$TC_TPG1
Номер шпинделя
$TC_TPG2
Правило соединения 1)
$TC_TPG3
Минимальный радиус круга
$TC_TPG4
Минимальная ширина круга
$TC_TPG5
Текущая ширина круга
$TC_TPG6
Максимальная частота вращения
$TC_TPG7
Максимальная окружная скорость
$TC_TPG8
Угол наклонного круга
$TC_TPG9
Номер параметра для вычисления радиуса
$TC_TPG_DRSPATH
Путь директории до программы правки
$TC_TPG_DRSPROG
Имя программы правки
1)
Коррекции длин "геометрия", "износ" и "базовый размер" могут быть соответственно связаны
для левой и правой коррекции круга. Это означает, что при изменении коррекции длин для
левого резца, значения автоматически вносятся и для правого резца и наоборот.
3.5.5.5
Токарный инструмент
В группе инструментов "Токарные инструменты" представлены следующие типы
инструментов:
500
Обдирочный резец
510
Чистовой резец
520
Прорезной резец
530
Отрезной резец
540
Резьбовой резец
550
Фигурный резец / профильный резец (управление инструментом)
560
Коловорот (ECOCUT)
580
Измерительный щуп с параметром положения резцов
Программирование ЧПУ
80
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.5 Коррекции инструмента
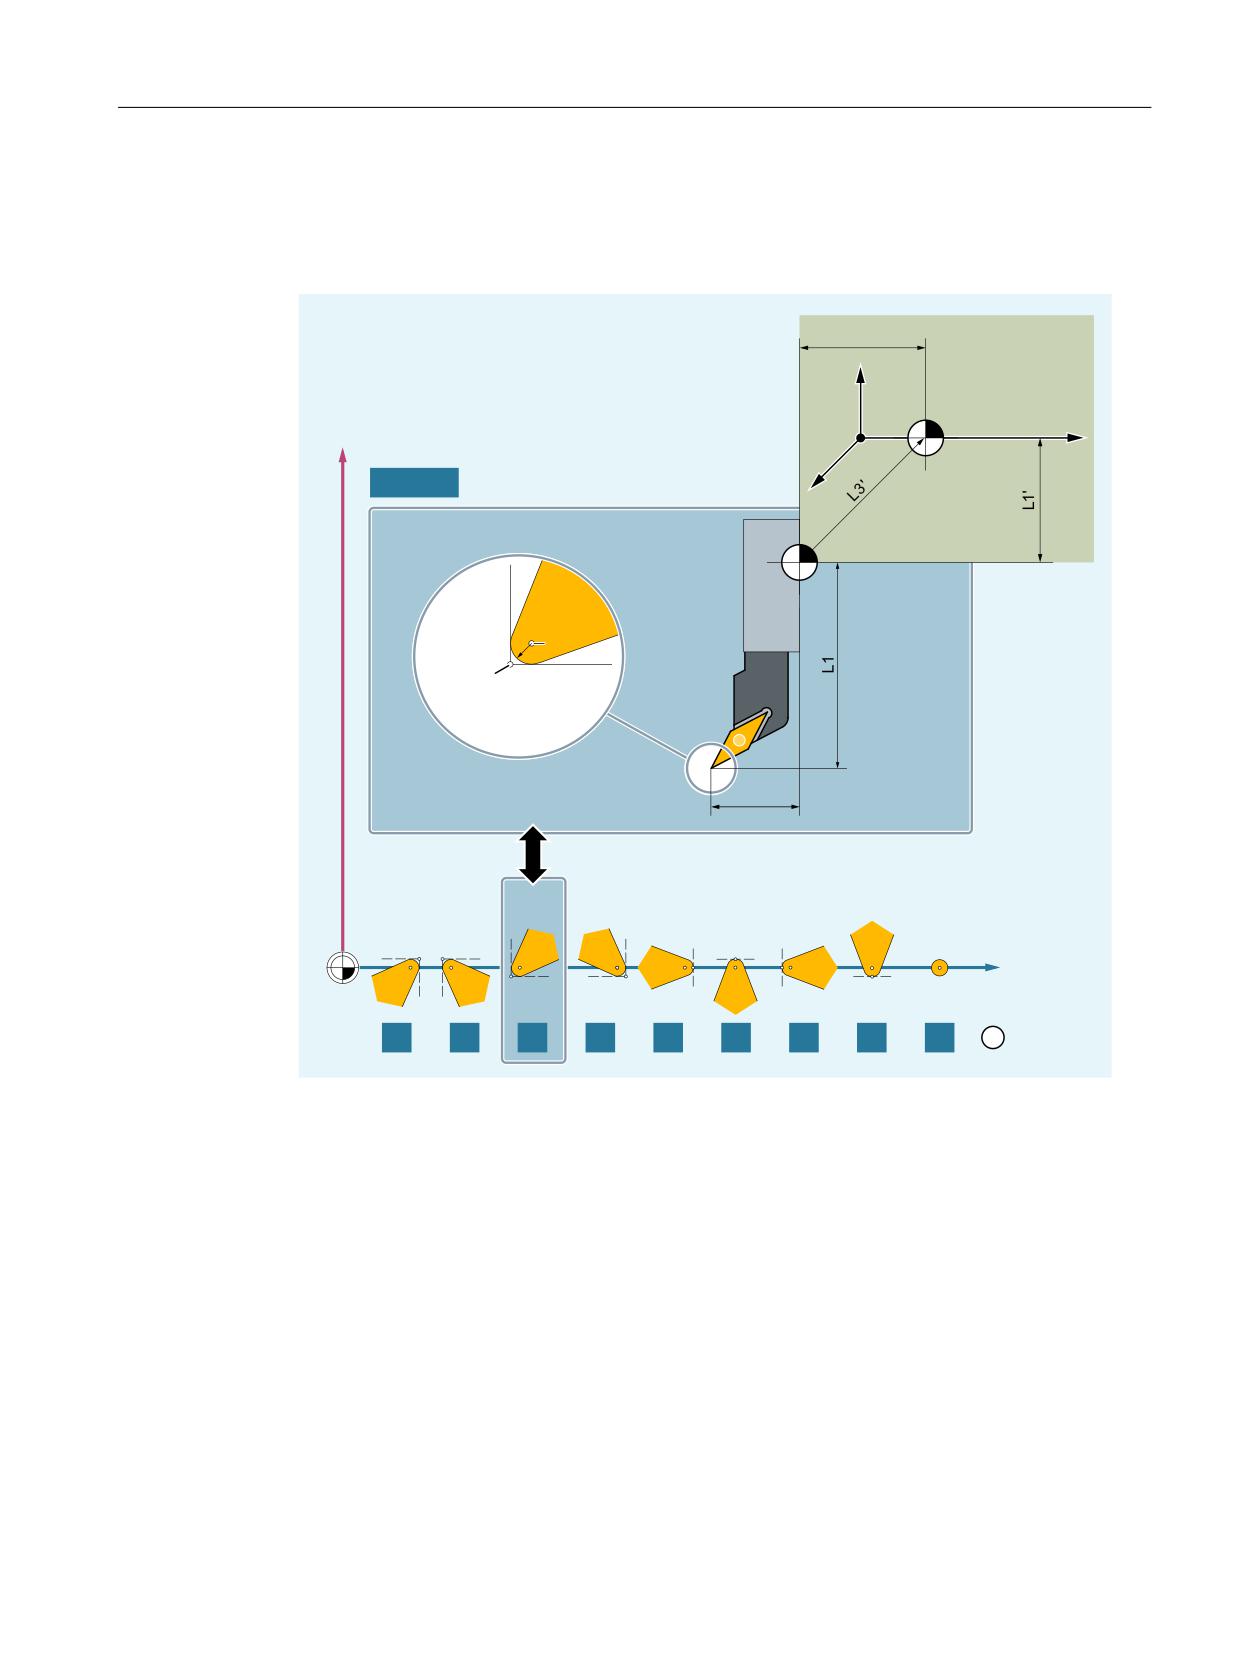
Параметры инструмента
На следующем рисунке показано, какие параметры инструмента вносятся в память
коррекций для токарных инструментов:
/
7
;
*
;=
7
5
6
3
/
=
① Положение резца (1-9) при обработке позади центра вращения
P
Острие инструмента
S
Центр резца
R
Радиус резца
T
Исходная точка инструментального суппорта
T
Исходная точка зажима инструмента
L1
Геометрия - длина 1
L2
Геометрия - длина 2
L1'
Базовый размер - длина 1
L2'
Базовый размер - длина 2
L3'
Базовый размер - длина 3
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
81
Основная информация
3.5 Коррекции инструмента
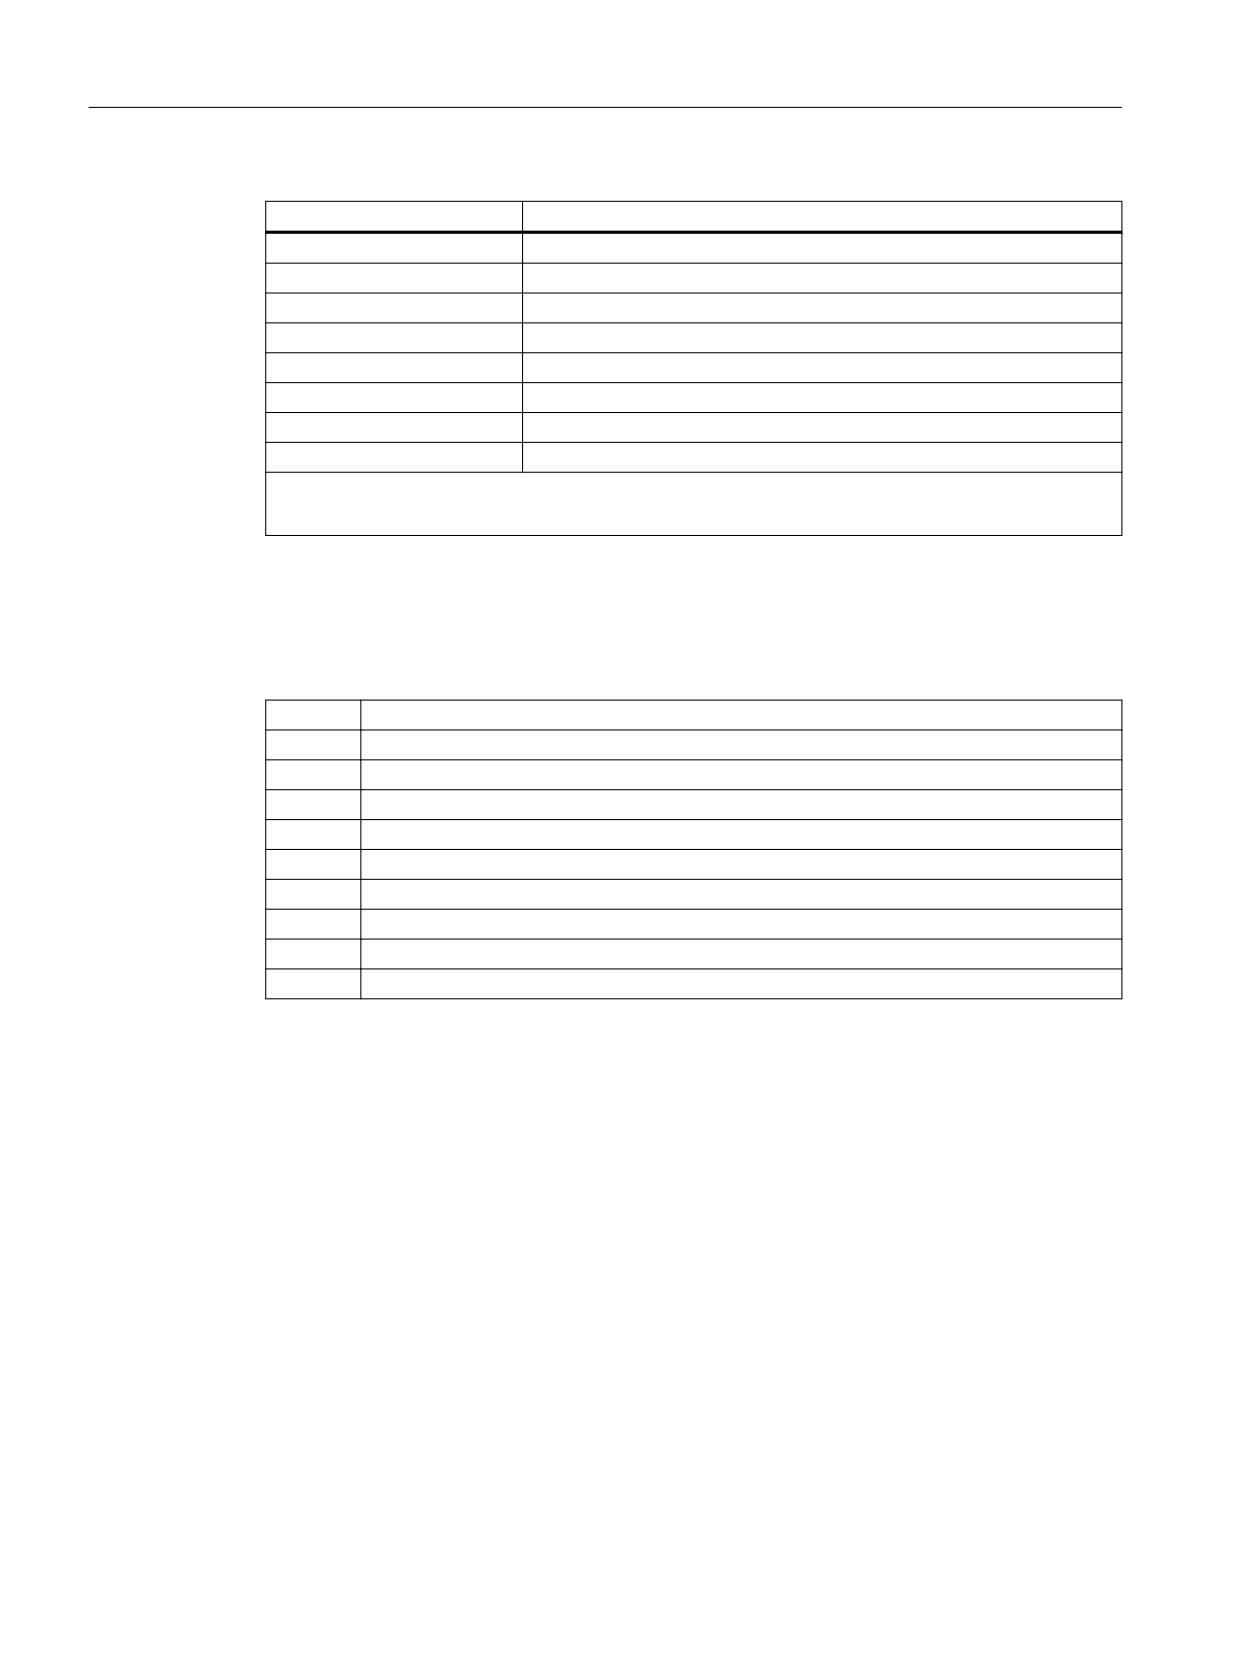
Параметры инструмента
Объяснение
$TC_DP1
Тип инструмента
$TC_DP2
Положение резца
$TC_DP3
Геометрия - длина 1
$TC_DP4
Геометрия - длина 2
$TC_DP6
Геометрия - радиус (радиус резца)
$TC_DP21
Базовый размер - длина 1
$TC_DP22
Базовый размер - длина 2
$TC_DP23
Базовый размер - длина 3
• Значения износа согласно требованиям.
• Установить прочие значения на 0.
3.5.5.6
Специальный инструмент
В группе инструментов "Специальные инструменты" представлены следующие типы
инструментов:
700
Наградка
710
Измерительный щуп 3D
711
Контурный щуп
712
Монощуп
713
L-образный щуп
714
Звездообразный щуп
725
Калибровочный инструмент
730
Упор
731
Пиноль
732
Люнет
Программирование ЧПУ
82
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.5 Коррекции инструмента
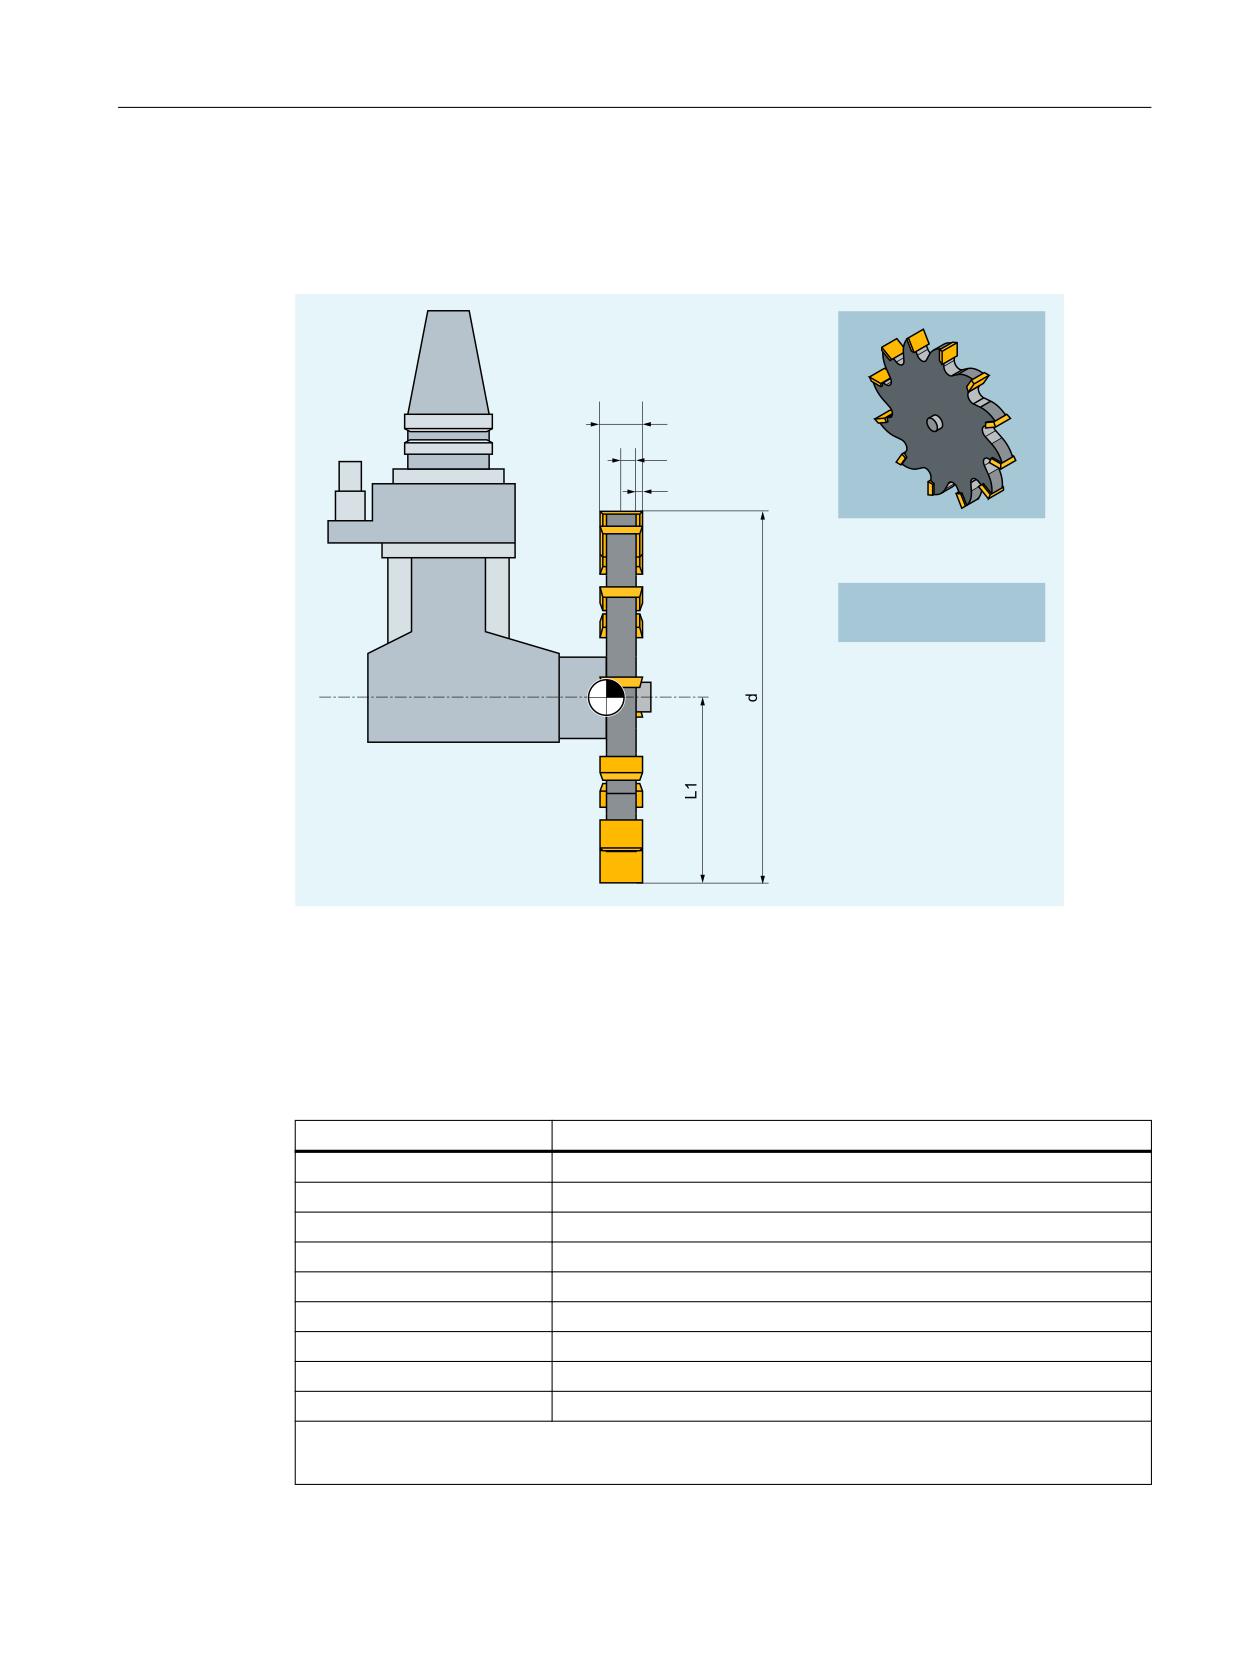
Параметры инструмента
На следующем рисунке показано, какие параметры инструмента вносятся в память
коррекций для инструмента "Наградка":
E
/
N
/ G
/ E
N
7
T
Исходная точка зажима инструмента
L1
Геометрия - длина 1
L2
Геометрия - длина 2
d
Диаметр
b
Ширина паза
k
Выступ
Параметры инструмента
Объяснение
$TC_DP1
Тип инструмента
$TC_DP3
Геометрия - длина 1
$TC_DP4
Геометрия - длина 2
$TC_DP6
Диаметр
$TC_DP7
Ширина паза
$TC_DP8
Выступ
$TC_DP21
Базовый размер - длина 1
$TC_DP22
Базовый размер - длина 2
$TC_DP23
Базовый размер - длина 3
• Значения износа согласно требованиям.
• Установить прочие значения на 0.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
83
Основная информация
3.5 Коррекции инструмента
3.5.6
Активация/деактивация коррекции на инструмент (D, D0)
Для резцов с 1-го по 8-й (при активном управлении инструментом 12) одного
инструмента могут быть согласованы различные блоки данных коррекции инструмента
(например, различные значения коррекции для левой и правой кромки прорезного
резца).
Активация параметров коррекции (среди них данные для коррекции длин инструмента)
специального резца выполняется через вызов номера D. При программировании D0
коррекции для инструмента не действуют.
Коррекция радиуса инструмента должна быть включена дополнительно через G41/G42.
Примечание
Коррекции длин инструмента действуют, если запрограммирован номер D. Если номер D
не запрограммирован, то при смене инструмента активна определенная через
машинные данные стандартная установка (→ см. Указания изготовителя станка).
Синтаксис
D<Nr>
X... Y... Z...
G41/G42 X... Y... Z...
G40
D0
Программирование ЧПУ
84
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.5 Коррекции инструмента
Объяснение
D:
Адрес активации блока данных коррекции для активного инструмента
Коррекция длин инструмента выводится при первом запрограммированном
перемещении соответствующей оси коррекции длин.
Внимание:
Коррекция длин инструмента действует и без программирования D, если для
смены инструмента сконфигурирована автоматическая активация резца ин-
струмента (→ См. Указания изготовителя станка).
<Nr>:
Через номер D указывается активируемый блок данных коррекции инструмен-
та.
Тип программирования D зависит от конфигурирования станка (→ См. Указания
изготовителя станка).
Существуют следующие возможности:
• Номер D = номер резца
Для каждого инструмента T<номер> (без управления инструментом) или
T="имя" (с управлением инструментом) существуют номера D от 1 до макс.
12. Эти номера D напрямую присвоены резцам инструментов. Для каждого
номера D (= номер резца) существует блок данных коррекции
($TC_DPx[<t>,<d>]).
• Свободный выбор номеров D
Номера D могут свободно согласовываться с номерами резцов инструмен-
та. Верхняя граница используемых номеров D установлена через машинные
данные.
Диапазон значений:
0 - 32000
D0:
Деактивация блока данных коррекции для активного инструмента
G41:
Команда включения коррекции радиуса инструмента с направлением обработ-
ки слева от контура
G42:
Команда включения коррекции радиуса инструмента с направлением обработ-
ки справа от контура
G40:
Команда отключения коррекции радиуса инструмента
Дополнительная информация по G40/G41/G42 представлена в главе "Коррекции
радиуса инструмента (Страница 260)".
Примеры
Пример 1: Смена инструмента с командой T (токарная обработка)
Программный код
Комментарий
N10 T1 D1
; Установить инструмент T1 и активировать блок данных коррекции
инструмента D1 из T1.
N11 G0 X... Z...
; Выводятся коррекции длин.
N50 T4 D2
; Установить инструмент T4 и активировать блок данных коррекции
инструмента D2 из T4.
N70 G0 Z... D1
; Активировать другой резец D1 для инструмента T4.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
85
Основная информация
3.5 Коррекции инструмента
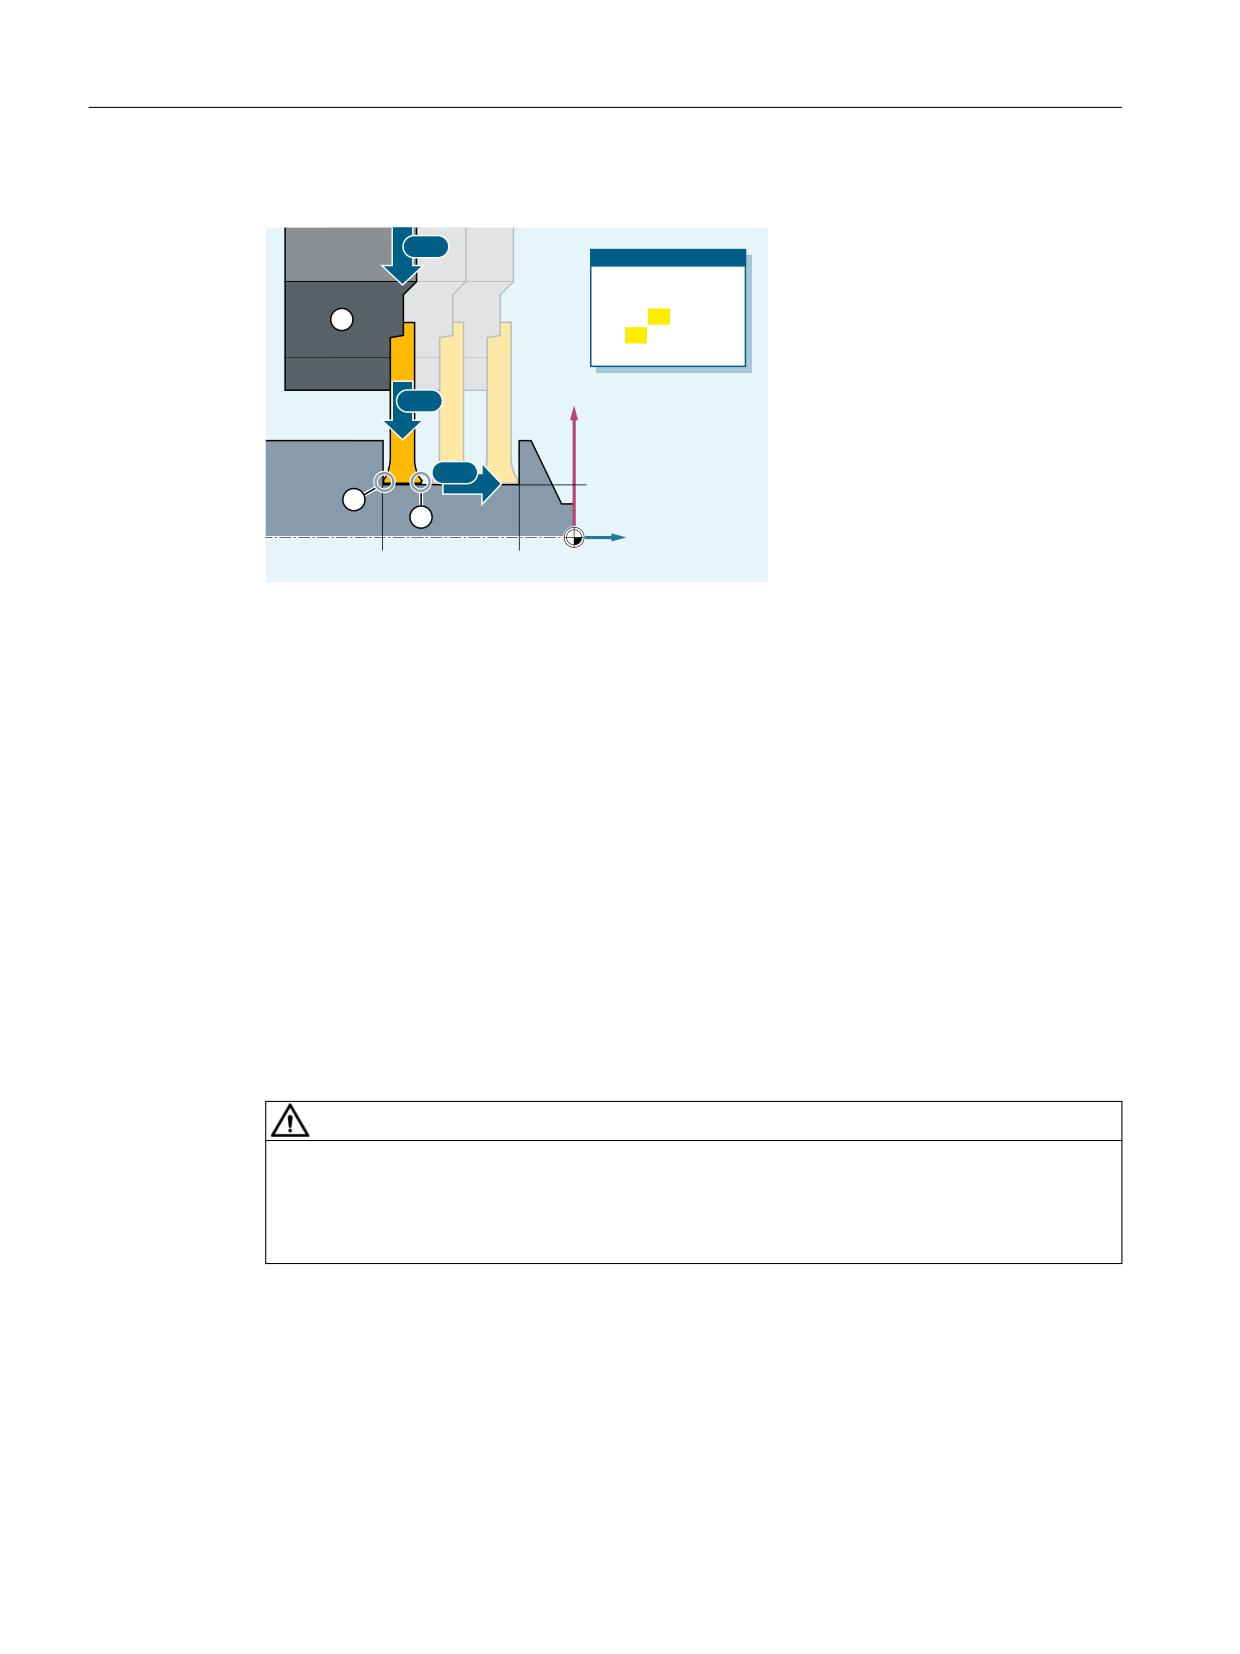
Пример 2: Разные значения коррекции для левой и правой кромки прорезного резца
1
̶͕͇͓͓͇͗͊͗ ͕͈͇͈͕͙͗͑͏ ͙͇͋͌͒͏
1
7
1
* ;
=
1
* ' ;
1
' =
1
;
1
=
① Прорезной резец (T2)
② Режущая кромка D1
③ Режущая кромка D6
См. также
Коррекция радиуса инструмента (Страница 72)
Дополнительная информация
Изменение данных коррекции инструмента
Согласно стандартной установке изменения данных коррекции инструмента начинают
действовать только после повторного программирования T или D.
Через следующие машинные данные можно установить, что соответствующие данные
коррекции инструмента будут активированы сразу же:
MD9440 $MM_ACTIVATE_SEL_USER
ПРЕДУПРЕЖДЕНИЕ
Опасность столкновений
Если MD9440 установлены, то коррекции инструмента, возникшие из-за изменений
данных коррекции инструмента при останове программы обработки детали, выводятся
при продолжении программы обработки детали.
3.5.7
Подавление коррекции инструмента (SUPD)
Команда SUPD позволяет покадрово подавлять коррекции инструмента.
Преимущество в сравнении с отменой коррекции инструмента посредством D0
заключается в том, что при SUPD информация о коррекции инструмента сохраняется, и
Программирование ЧПУ
86
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.5 Коррекции инструмента
тем самым не требуется повторная активация данных коррекции инструмента
посредством программирования номера D.
SUPD используется исключительно для подавления коррекции длин инструмента,
например, в кадрах программы обработки детали, в которых необходимо вычислить
нулевую точку, но не длину инструмента. Использование при активной G41/G42 для
дополнительного подавления коррекций радиуса инструмента не рекомендуется.
Синтаксис
D<Nr.>
X... Y... Z...
X... Y... Z... SUPD
D0
Объяснение
SUPD:
G-команда деактивации блока данных коррекции для активного инструмента в
активном кадре
Активность:
покадрово
Граничные условия
• SUPD следует использовать только в линейных кадрах.
• SUPD не может использоваться в синхронных действиях.
• SUPD не может использоваться вместе со следующими функциями:
- Коррекция на радиус инструмента 3D для торцового фрезерования 3D (CUT3DFxx)
- Таблицы кривых (CTAB)
• Использование SUPD при активной коррекции радиуса инструмента (G41/G42)
возможно, но не рекомендуется.
При необходимости использования этой функции следующие установочные данные
должны быть "0":
SD42480 $SC_STOP_CUTCOM_STOPRE = 0
Так предотвращается прерывание программы при активной G41/G42.
Пример
В подпрограмме SUB_SUP необходимо при перемещении подавить длину инструмента.
Программа обработки детали
Программный код
Комментарий
N300 $P_UIFR[1]=CTRANS(X,1000,Y,400,Z,-120)
N310 T="BALL_D3"
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
87
Основная информация
3.5 Коррекции инструмента
Программный код
Комментарий
N320 M6
N330 TRAFOOF
N340 G54 G0 Z49 D1
N350 G0 X1100 Y500 C0 A0
N360 SUB_SUP
; Вызов подпрограммы.
N370 G0 X1200
N380 M30
Подпрограмма с D0
Программный код
Комментарий
N10 PROC SUB_SUP
N20 DEF INT NUMBER
N30 NUMBER=$P_TOOL
N40 G0 Z49 D0
; Отмена коррекций инструмента.
N50 D=NUMBER
; Повторный выбор коррекций инструмент.
N60 RET
Подпрограмма с SUPD
Программный код
Комментарий
N10 PROC SUB_SUP
N40 G0 Z49 SUPD
; Подавление коррекций инструмента в актив-
ном кадре.
N60 RET
3.5.8
Программируемое смещение коррекции инструмента (TOFFL, TOFF,
TOFFR, TOFFLR):
Через адреса TOFFx пользователь может в программе ЧПУ изменить эффективную длину
инструмента или эффективный радиус инструмента, не изменяя находящиеся в памяти
коррекций данные коррекции инструмента.
При завершении программы эти запрограммированные смещения снова удаляются.
Синтаксис
Смещение длины инструмента
TOFFL=<Value>
TOFFL[1]=<Value> TOFFL[2]=<Value> TOFFL[3]=<Value>
TOFF[<GeoAx>]=<Value>
Длина инструмента может быть изменена одновременно во всех трех компонентах. Но в
одном кадре не могут одновременно использоваться команды группы TOFFL/TOFFL[1..3]
с одной стороны и группы TOFF[<GeoAx>] с другой стороны. В одном кадре также не могут
быть одновременно записаны TOFFL и TOFFL[1].
Программирование ЧПУ
88
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.5 Коррекции инструмента
Если в кадре программируются не все три компонента длин инструмента, то не
запрограммированные компоненты остаются без изменений. За счет этого возможно
покадровое составление коррекций для нескольких компонентов. Но это действует,
только пока компоненты инструмента изменяются только с TOFFL или только с TOFF.
Смена варианта программирования с TOFFL на TOFF или наоборот сначала удаляет все
запрограммированные ранее смещения длин инструмента (см. пример 3).
Смещение радиуса инструмента
TOFFR=<Value>
Одновременное смещение длины инструмента и радиуса инструмента
TOFFLR=<Value>
Объяснение
TOFFL:
Коррекция эффективной длины инструмента
TOFFL может быть запрограммирована с индексом или без индекса:
TOFFL=...
Запрограммированное значение смещения действует в на-
правлении, в котором действует и находящийся в памяти кор-
рекций компонент длин инструмента L1.
Операторы TOFFL и TOFFL[1] идентичны по своему действию.
TOFFL[1]=...
Запрограммированное значение смещения действует в на-
правлении, в котором действует и находящийся в памяти кор-
TOFFL[2]=...
рекций компонент длин инструмента L1, L2 или L3.
TOFFL[3]=...
Примечание:
Как значения коррекции длин инструмента будут пересчитаны в осях, определяет
тип инструмента и текущая рабочая плоскость (G17/G18/G19).
TOFF:
Коррекция длины инструмента в компоненте, параллельном указанной гео-оси
TOFF действует в направлении компонента длин инструмента, который у не по-
вернутого инструмента (ориентируемый инструментальный суппорт или транс-
формация ориентации) действует параллельно указанной в индексе гео-оси.
Примечание:
Фрейм не влияет на согласование запрограммированных значений с компонен-
тами длин инструмента. Это означает, что для согласования компонентов длин
инструмента с гео-осями за основу берется не система координат детали (WCS), а
система координат инструмента в исходном положении инструмента.
<GeoAx>:
Идентификатор гео-оси
TOFFR:
Коррекция эффективного радиуса инструмента
TOFFR изменяет эффективный радиус инструмента при активной коррекции ра-
диуса инструмента на запрограммированное значение смещения.
TOFFLR:
Коррекция эффективной длины инструмента в компоненте L1 и эффективного
радиуса инструмента
Примечание:
В случае инструментов с закруглением углов (типов 111, 121, 131, 156) TOFFLR
корректирует и угловой радиус.
<Value>:
Значение смещения
Тип:
REAL
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
89
Основная информация
3.5 Коррекции инструмента
Примеры
Пример 1: Положительное смещение длины инструмента
Активным инструментом является сверло длиной L1 = 100 мм.
Активной плоскостью является G17. Это означает, что сверло указывает в направлении Z.
Необходимо увеличить эффективную длину сверла на 1 мм. Для программирования
этого смещения длины инструмента существуют следующие варианты:
• TOFFL=1
• TOFFL[1]=1
• TOFF[Z]=1
Пример 2: Отрицательное смещение длины инструмента
Активным инструментом является сверло длиной L1 = 100 мм.
Активной плоскостью является G18. Это означает, что сверло указывает в направлении Y.
Необходимо уменьшить эффективную длину сверла на 1 мм. Для программирования
этого смещения длины инструмента существуют следующие варианты:
• TOFFL=-1
• TOFFL[1]=-1
• TOFF[Y]=1
Пример 3: Смена варианта программирования с TOFFL на TOFF
Активным инструментом является фрезерный инструмент. Активной плоскостью
является G17.
Программный код
Комментарий
N10 TOFFL[1]=3 TOFFL[3]=5
; Эффективные смещения: L1=3, L2=0, L3=5
N20 TOFFL[2]=4
; Эффективные смещения: L1=3, L2=4, L3=5
N30 TOFF[Z]=1.3
; Эффективные смещения: L1=0, L2=0, L3=1.3
Пример 4: Согласование значений смещения после смены плоскости
Программный код
Комментарий
N10 $TC_DP1[1,1]=120
N20 $TC_DP3[1,1]=100
; Длина инструмента L1=100 мм
N30 T1 D1 G17
N40 TOFF[Z]=1.0
; Смещение в направлении Z (соответствует L1 при G17).
N50 G0 X0 Y0 Z0
; Позиция осей станка X0 Y0 Z101
N60 G18 G0 X0 Y0 Z0
; Позиция осей станка X0 Y100 Z1
N70 G17
N80 TOFFL=1.0
; Смещение в направлении L1 (соответствует Z при G17).
N90 G0 X0 Y0 Z0
; Позиция осей станка X0 Y0 Z101.
N100 G18 G0 X0 Y0 Z0
; Позиция осей станка X0 Y101 Z0.
Программирование ЧПУ
90
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.5 Коррекции инструмента
В этом примере при смене на G18 в кадре N60 сохраняется смещение в 1 мм в оси Z,
эффективная длина инструмента в оси Y - это длина инструмента в 100 мм без
изменений.
В кадре N100 смещение при смене на G18 действует, напротив, в оси Y, т. к. при
программировании оно было согласовано с длиной инструмента L1, и этот компонент
длины при G18 действует в оси Y.
Пример 5: Одновременное смещение длины инструмента и радиуса инструмента
a, концевая фреза без закругления углов (тип инструмента 120):
Программный код
Комментарий
TOFFLR=0.1
; Эффективные смещения:
; Смещение, длина инструмента (L1) = 5
; Смещение, радиус инструмента = 5
b, концевая фреза с закруглением углов (тип инструмента 121):
Программный код
Комментарий
TOFFLR=0.1
; Эффективные смещения:
; Смещение, длина инструмента (L1) = 0,1
; Смещение, радиус инструмента = 0,1
; Смещение, угловой радиус = 0,1
Дополнительная информация
Смещения длин инструмента
Запрограммированные смещения длин инструмента, в зависимости от типа
программирования, согласуются либо с находящимися в памяти коррекций
компонентами длин инструмента L1, L2 и L3 (TOFFL), либо с геометрическими осями
(TOFF). В соответствии с этим запрограммированные смещения обрабатываются при
смене плоскости (G17/G18/G19 ↔ G17/G18/G19):
• Если значения смещения согласованы с компонентами длин инструмента, то
направления, в которых действуют запрограммированные смещения,
соответственно изменяются.
• Если значения смещения согласованы с гео-осями, то смена плоскостей не влияет на
согласование касательно осей координат.
При согласовании запрограммированных значений смешения с компонентами длин
инструмента обрабатываются следующие установочные данные:
SD42940 $SC_TOOL_LENGTH_CONST (смена компонентов длин инструмента при смене
плоскости)
SD42950 $SC_TOOL_LENGTH_TYPE (согласование компенсации длин инструмента
независимо от типа инструмента)
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
91
Основная информация
3.5 Коррекции инструмента
Если у этих установочных данных есть действительные значения, отличные от 0, то они
имеют приоритет перед содержанием группы G-команд 6 (выбор плоскостей G17/G18/
G19) или перед указанным в данных инструмента типом инструмента ($TC_DP1[<T-Nr.>,
<D-Nr.>]). Это означает, что эти установочные данные влияют на нормирование
смещений так же, как и компоненты длин инструмента от L1 до L3.
Смещение радиуса инструмента
Адрес TOFFR имеет почти такое же действие, как адрес OFFN (Страница 260). Разница
возникает только при активной криволинейной трансформации боковой поверхности
(TRACYL) и активной коррекции стенки паза. В этом случае OFFN действует с
отрицательным знаком на радиус инструмента, TOFFR, напротив, с положительным
знаком.
OFFN и TOFFR могут действовать одновременно. В этом случае они, как правило,
действуют аддитивно (за исключением случая коррекции стенки паза).
Смена инструмента
Все значения смещений сохраняются при смене инструмента (смене резцов). Это
означает, что они продолжают действовать и при новом инструменте (новом резце).
Системные переменные для чтения текущих значений смещения
Актуальные действующие смещения могут быть считаны с помощью следующих
системных переменных:
Системная переменная
Объяснение
$P_TOFFL [<n>]
Считывает текущее значение смещения TOFFL (при n = 0) или
TOFFL[1...3] (при n = 1, 2, 3) в контексте предварительной обработ-
где 0 ≤ n ≤ 3
ки.
$P_TOFF [<GeoAx>]
Считывает текущее значение смещения TOFF[<GeoAx>] в контексте
предварительной обработки.
$P_TOFFR
Считывает текущее значение смещения TOFFR в контексте предва-
рительной обработки.
$P_TOFFCR
Считывает текущее значение смещения углового радиуса в контек-
сте предварительной обработки.
$AC_TOFFL[<n>]
Считывает текущее значение смещения TOFFL (при n = 0) или
TOFFL[1...3] (при n = 1, 2, 3) в контексте главного хода (синхронные
где 0 ≤ n ≤ 3
действия).
$AC_TOFF[<GeoAx>]
Считывает текущее значение смещения TOFF[<GeoAx>] в контексте
главного хода (синхронные действия).
$AC_TOFFR
Считывает текущее значение смещения TOFFR в контексте главного
хода (синхронные действия).
$AC_TOFFCR
Считывает текущее значение смещения углового радиуса в контек-
сте главного хода (синхронные действия).
Примечание
Системные переменные $AC_TOFFL, $AC_TOFF, AC_TOFFR и AC_TOFFCR при чтении из
контекста предварительной обработки (программа ЧПУ) вызывают автоматическую
остановку предварительной обработки.
Программирование ЧПУ
92
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.6 Движение шпинделя
Задачи
Функция "Программируемое смещение коррекции инструмента" особенно интересна
для шаровой фрезы и фрезы с угловыми радиусами, т. к. они в системе CAM часто
вычисляются на центре сферы, а не на вершине сферы. Но при измерении инструмента,
как правило, измеряется острие инструмента и помещается в качестве длины
инструмента в память коррекций.
Для 3D коррекции на радиус инструмента при использовании шаровой фрезы
рекомендуется одновременно корректировать на одинаковое значение длину и радиус
инструмента. Для этого в распоряжении пользователя есть адрес TOFFLR.
3.6
Движение шпинделя
3.6.1
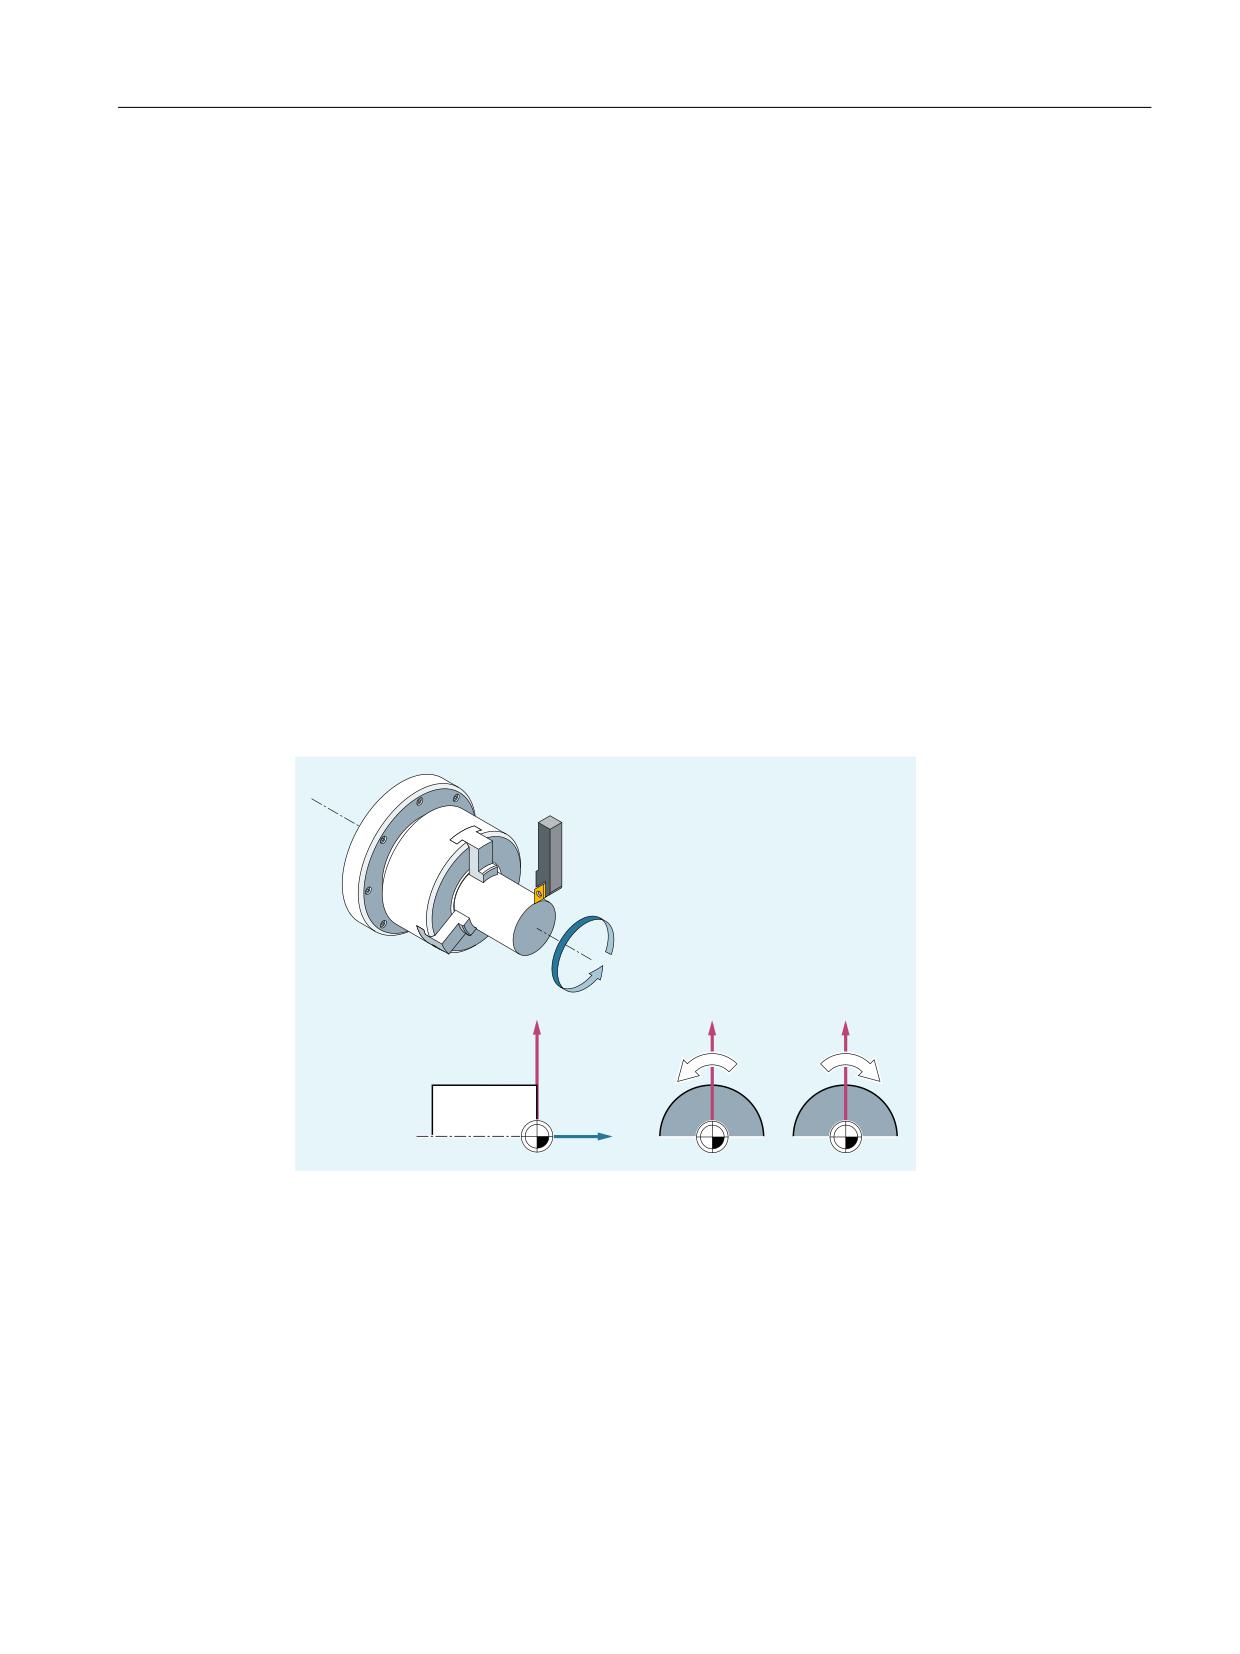
Число оборотов шпинделя (S), направление вращения шпинделя (M3,
M4, M5)
Указание скорости и направления вращения запускают вращательное движение
шпинделя и создают условие для обработки резаньем.
;
;
;
=
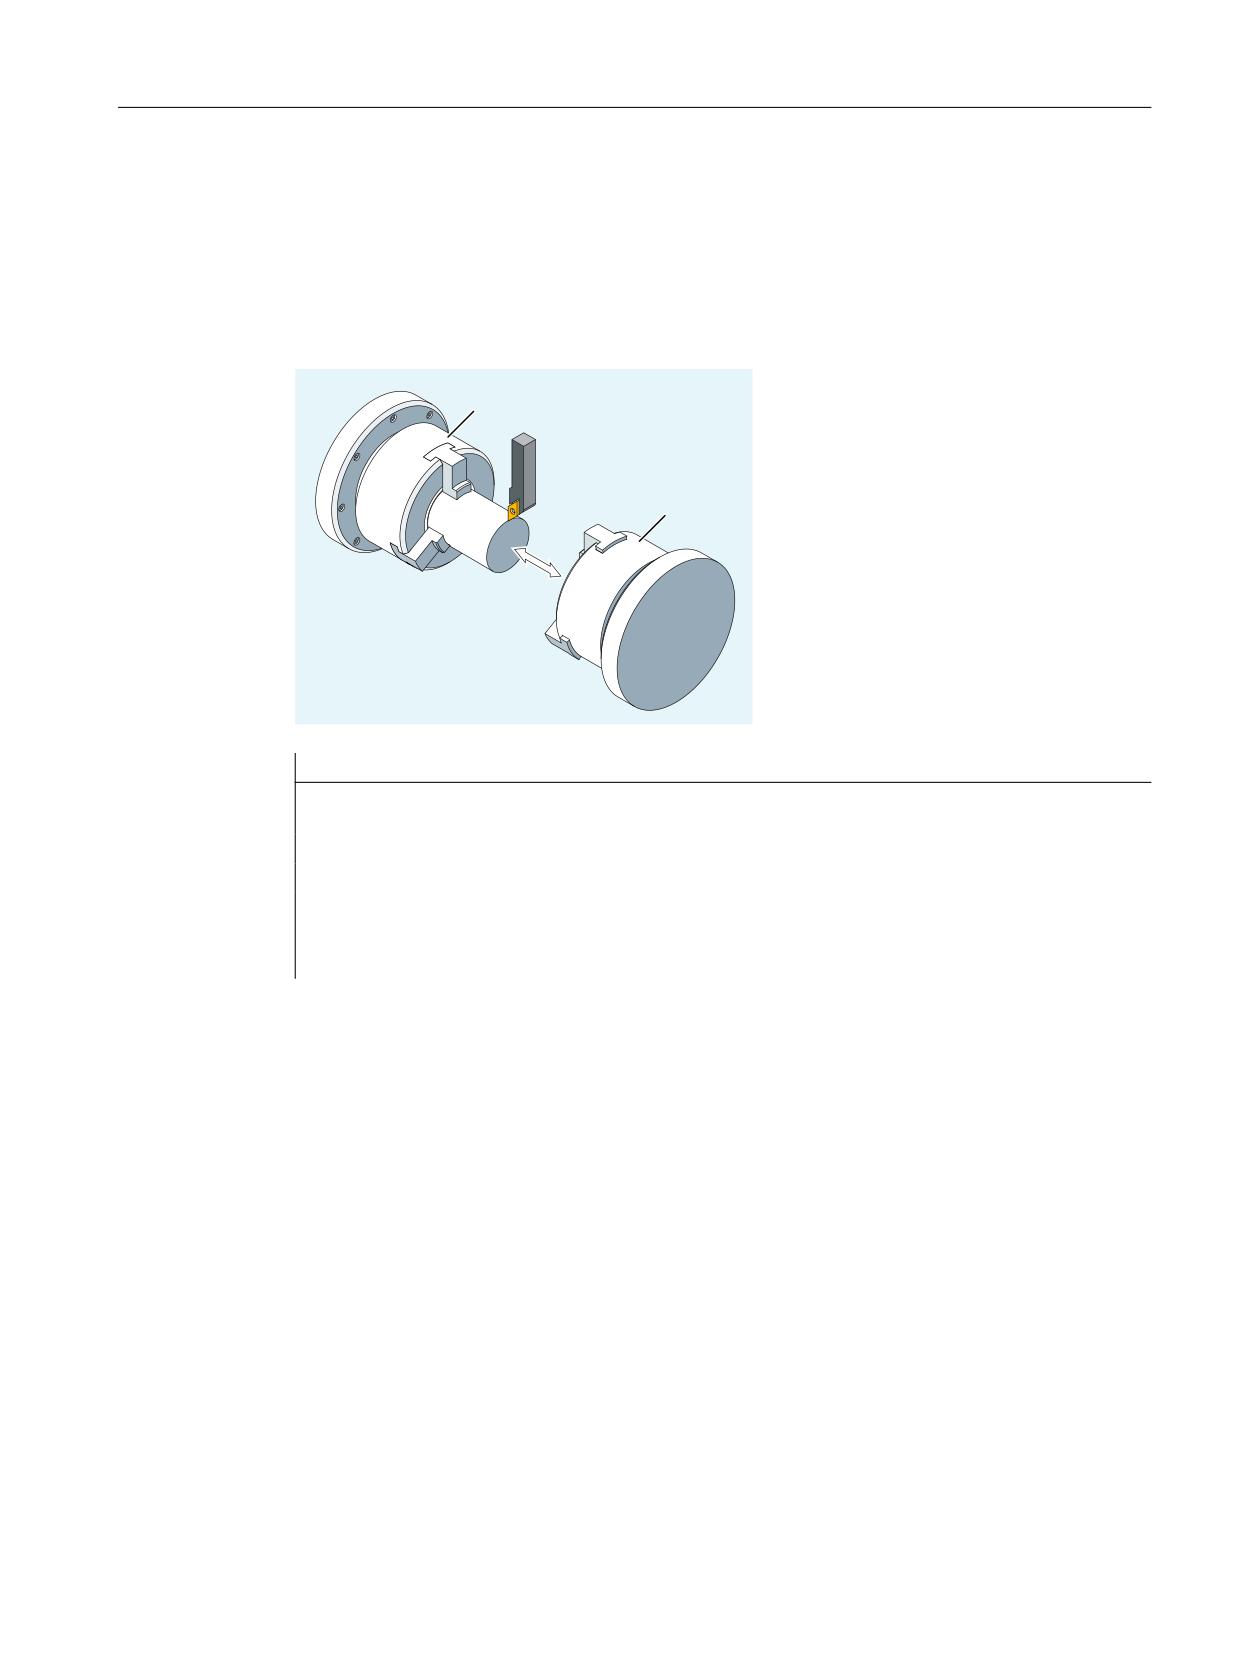
Наряду с главным шпинделем возможно наличие и других шпинделей (например, у
токарных станков встречный шпиндель или вращающийся инструмент). Как правило,
главный шпиндель назначается через машинные данные мастер-шпинделем.
Назначение может быть изменено через команду ЧПУ.
Синтаксис
S... / S<n>=...
M3 / M<n>=3
M4 / M<n>=4
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
93
Основная информация
3.6 Движение шпинделя
M5 / M<n>=5
SETMS(<
n>)
SETMS
Объяснение
S…:
Скорость шпинделя в оборотов/мин для мастер-шпинделя
S<n>=...:
Скорость шпинделя в оборотах/мин для шпинделя <n>
Примечание:
Указанная с S0… скорость относится к мастер-шпинделю.
M3:
Направление вращения шпинделя вправо для мастер-шпинделя
M<n>=3:
Направление вращения шпинделя вправо для шпинделя <n>
M4:
Направление вращения шпинделя влево для мастер-шпинделя
M<n>=4:
Направление вращения шпинделя влево для шпинделя <n>
M5:
Остановка шпинделя для мастер-шпинделя
M<n>=5:
Остановка шпинделя для шпинделя <n>
SETMS(<n>):
Шпиндель <n> должен считаться мастер-шпинделем
SETMS:
SETMS без указания шпинделя выполняет возврат на сконфигурированный
мастер-шпиндель
Примечание
На кадр ЧПУ разрешено программировать макс. 3 значения S, например:
S... S2=... S3=...
Примечание
SETMS должна стоять в собственном кадре.
Программирование ЧПУ
94
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.6 Движение шпинделя
Пример
S1 - мастер-шпиндель, S2 - второй шпиндель изделия. Токарная деталь должна быть
обработана с 2-х сторон. Для этого необходимо разделение рабочих операций. После
отреза синхронное устройство (S2) принимает деталь для обработки со стороны отреза.
Для этого этот шпиндель S2 определяется как мастер-шпиндель, теперь для него
действует G95.
6
6
Программный код
Комментарий
N10 S300 M3
; Скорость и направление вращения для приводного шпинделя = предуста-
новленного мастер-шпинделя.
; Обработка правой стороны детали.
N100 SETMS(2)
; S2 теперь мастер-шпиндель.
N110 S400 G95 F…
; Скорость для нового мастер-шпинделя.
; Обработка левой стороны детали.
N160 SETMS
; Возврат к мастер-шпинделю S1.
Дополнительная информация
Интерпретация значения S для мастер-шпинделя
Если в группе G 1 (действующие модально команды движения) активна функция G331
или G332, то запрограммированное значение S всегда интерпретируется как скорость в
оборотах/мин. В иных случаях интерпретация значения S зависит от группы G 15 (тип
подачи): При активной G96, G961 или G962 значение S интерпретируется как постоянная
скорость резания в м/мин, во всех других случаях как скорость в оборотах/мин.
При переключении с G96/G961/G962 на G331/G332 значение постоянной скорости
резания устанавливается на ноль, при переключении с G331/G332 на функцию из
группы G 1, отличную от G331/G332, значение скорости устанавливается на ноль.
Соответствующие значения S при необходимости должны быть запрограммированы
заново.
Предустановленные команды M3, M4, M5
В кадре с осевыми командами функции M3, M4, M5 включаются до запуска движений
осей (первичная настройка СЧПУ).
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
95
Основная информация
3.6 Движение шпинделя
Пример:
Программный код
Комментарий
N10 G1 F500 X70 Y20 S270 M3
; Шпиндель разгоняется до 270 об/мин, после осуществля-
ются движения в X и Y.
N100 G0 Z150 M5
; Остановка шпинделя перед движением отвода в Z.
Примечание
Через машинные данные может быть установлено, будут ли осевые движения
выполнены лишь после разгона шпинделя до заданной скорости или остановки
шпинделя, или перемещение будет осуществляться сразу же после
запрограммированных процессов переключения.
Работа с несколькими шпинделями
В одном канале одновременно может быть 5 шпинделей (мастер-шпиндель плюс 4
дополнительных шпинделя).
Один шпиндель определяется через машинные данные как мастер-шпиндель. Для этого
шпинделя действуют специальные функции, как то, например, резьбонарезание,
нарезание внутренней резьбы, окружная подача, время ожидания. Для прочих
шпинделей (например, второго шпинделя изделия и вращающегося инструмента) для
скорости и направления вращения/остановки шпинделя должны быть указаны
соответствующие номера.
Пример:
Программный код
Комментарий
N10 S300 M3 S2=780 M2=4
; Мастер-шпиндель: 300 об/мин, правое вращение
2-й шпиндель: 780 об/мин, левое вращение
Программируемое переключение мастер-шпинделя
Через команду SETMS(<n>) в программе ЧПУ можно определить любой шпиндель
мастер-шпинделем. SETMS должна стоять в собственном кадре.
Пример:
Программный код
Комментарий
N10 SETMS(2)
; Шпиндель 2 теперь мастер-шпиндель.
Примечание
Теперь для заново назначенного мастер-шпинделя действует указанная с S... скорость
и запрограммированные с M3, M4, M5 функции.
С помощью SETMS без указания шпинделя осуществляется возврат к установленному в
машинных данных мастер-шпинделю.
Программирование ЧПУ
96
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.6 Движение шпинделя
3.6.2
Скорость резания инструмента (SVC)
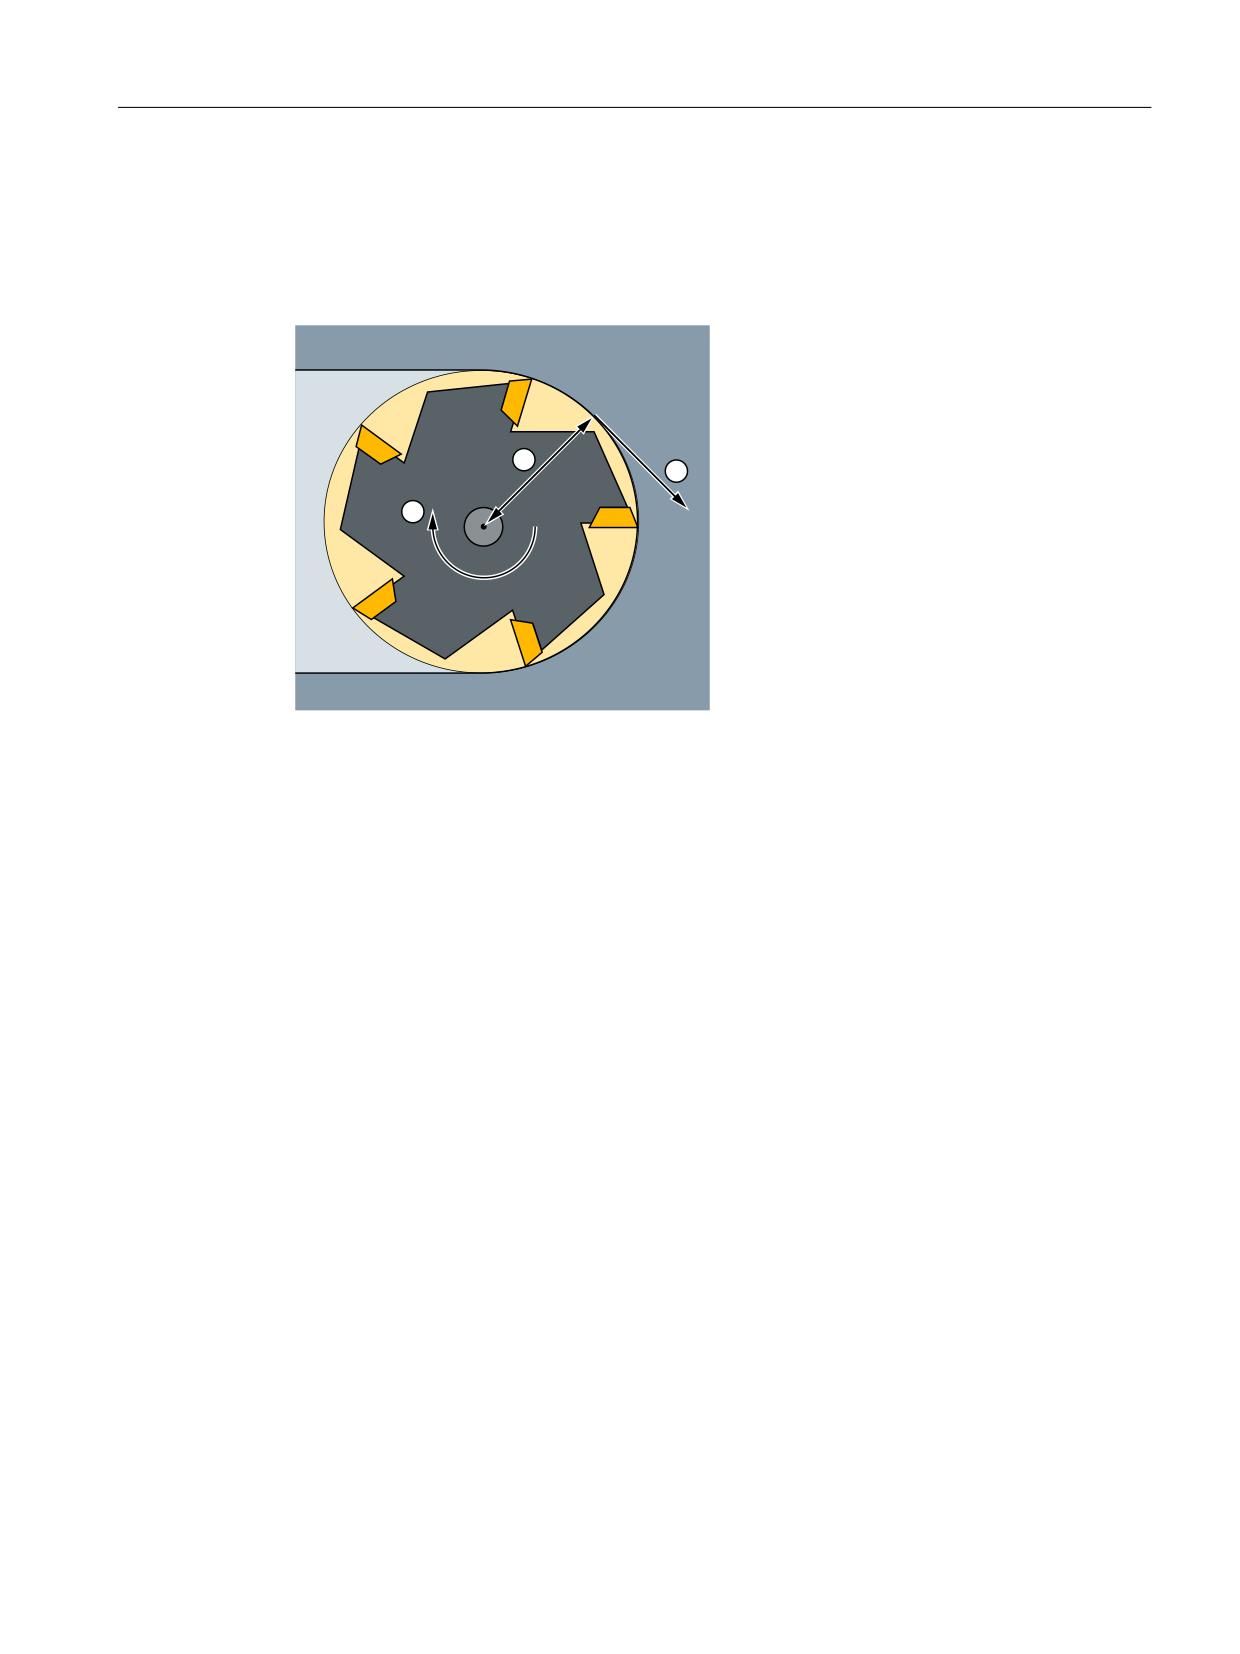
В качестве альтернативы к скорости шпинделя для фрезерных обработок может быть
запрограммирована и более часто используемая на практике скорость резания
инструмента:
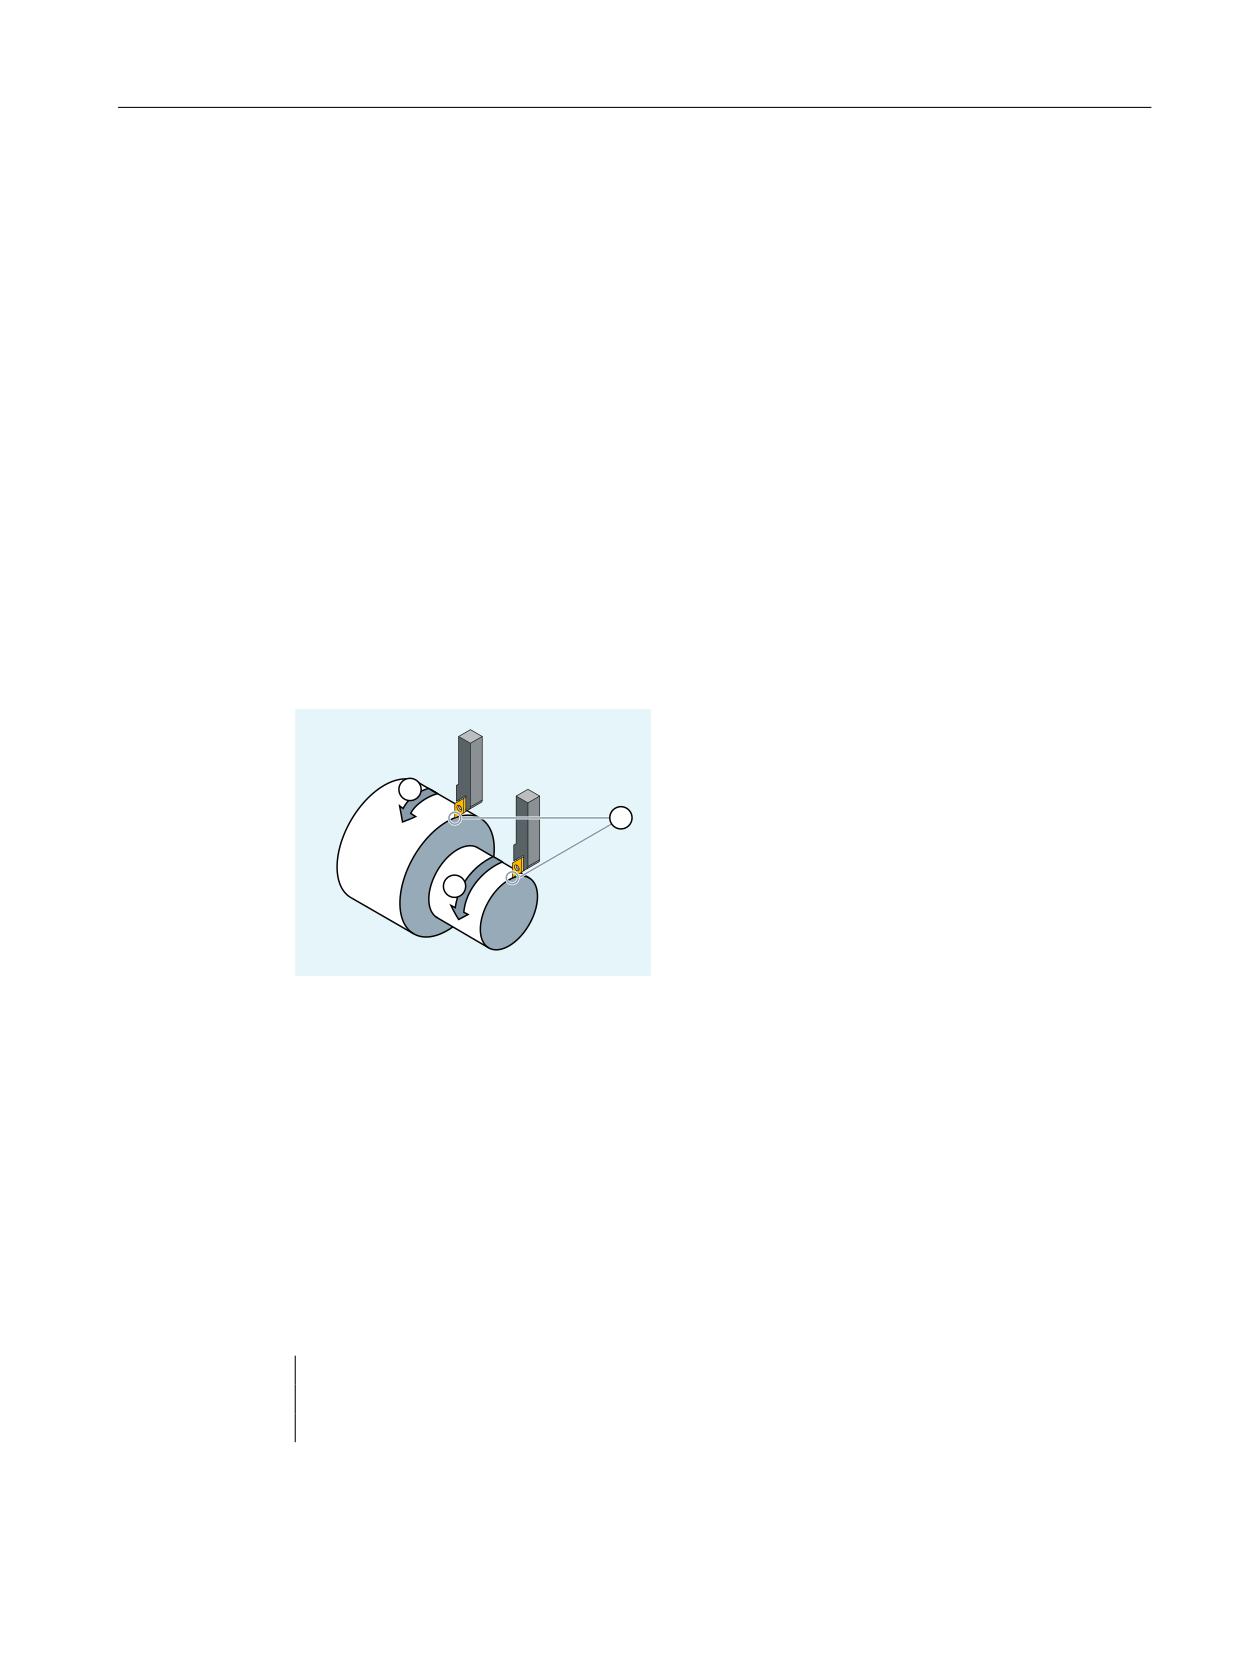
① Скорость шпинделя
② Радиус инструмента
③ Скорость резания инструмента
Через радиус активного инструмента СЧПУ по запрограммированной скорости резания
инструмента вычисляет действующую скорость шпинделя:
S = (SVC * 1000) / (RWKZ * 2π)
где:
S:
скорость шпинделя в об/мин
SVC:
скорость резания инструмента в м/мин или футах/мин
RWKZ:
радиус активного инструмента в мм
Тип ($TC_DP1) активного инструмента не учитывается.
Запрограммированная скорость резания инструмента не зависит от подачи по
траектории F, а также от группы G-функций 15 (тип подачи). Направление вращения и
старт шпинделя осуществляются через M3 или M4, стоп шпинделя - через M5.
Изменение данных радиуса инструмента в памяти коррекций вступает в силу при
следующем выборе коррекции инструмента или следующей актуализации активных
данных коррекции.
Смена инструмента и включение/выключение блока данных коррекции инструмента
приводят к новому вычислению действующей скорости шпинделя.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
97
Основная информация
3.6 Движение шпинделя
Условия
Для программирования скорости резания инструмента необходимы:
• геометрические отношения вращающегося инструмента (фрезерный или
сверлильный инструмент)
• активный блок данных коррекции инструмента
Синтаксис
T... D... SVC[<n>]=<значение>
S... M3/M4
Объяснение
SVC:
Кодовое слово для программирования скорости резания инструмента
[<n>]:
Номер шпинделя
С помощью этого расширения адреса указывается, для какого шпинделя
должна действовать запрограммированная скорость резания. Без расши-
рения адреса данные всегда относятся к актуальному мастер-шпинделю.
Примечание:
Для каждого шпинделя может быть задана собственная скорость резания.
Примечание:
Программирование SVC без расширения адреса предполагает, что мастер-
шпиндель имеет активный инструмент. При смене мастер-шпинделя по-
льзователь должен выбрать соответствующий инструмент.
<Value>:
Значение скорости резания инструмента
Единица:
м/мин (для G71/G710) или футов/мин (для G70/G700)
T... D...:
В кадре с SVC должен быть известен радиус инструмента. Это означает, что
соответствующий инструмент и, в том числе, блок данных коррекции ин-
струмента, должен быть активен или выбран в кадре. Последовательность
SVC и выбора T/D при программировании в одном и том же кадре является
произвольной.
S... M3/M4:
Программирование скорости шпинделя ведет к выключению скорости ре-
зания инструмента.
Указание:
Возможно произвольное переключение между программированием
SVC и S, в том числе при вращающемся шпинделе. Соответствующее не
активное значение удаляется.
Программирование ЧПУ
98
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.6 Движение шпинделя
Примечание
Программирование SVC невозможно при следующих активных движениях подачи
шпинделя:
• Постоянная скорость резания: G96/G961/G962 S... (Страница 103)
• Постоянная окружная скорость круга: SUG (Страница 108)
• Позиционирование шпинделя: SPOS/SPOSA/M19 (Страница 123)
• Переключение мастер-шпинделя в осевой режим: M70 (Страница 123)
И наоборот, программирование одной из этих функций приводит к отмене SVC (скорость
резания инструмента).
Примечание
Максимальная скорость инструмента
Через системную переменную $TC_TP_MAX_VELO[<номер T>] можно задать макс.
скорость инструмента (скорость шпинделя).
Если граница скорости не определена, контроль не выполняется.
Примечание
Например, созданные через системы CAD траектории "стандартных инструментов",
которые уже учитывают радиус инструмента и содержат только разницу со стандартным
инструментом в радиусе резцов, не поддерживаются в комбинации с
программированием SVC.
Примеры
Для всех примеров должно действовать: зажим инструмента = шпиндель (для
стандартного фрезерования)
Пример 1: фреза с радиусом 6 мм
Программный код
Комментарий
N10 G0 X10 T1 D1
; Выбор фрезерного инструмента с, например,
$TC_DP6[1,1] = 6 (радиус инструмента = 6 мм)
N20 SVC=100 M3
; Скорость резания = 100 м/мин
⇒ полученная скорость шпинделя:
S = (100 м/мин * 1000) / (6,0 мм * 2 * 3,14) = 2653,93 об/мин
N30 G1 X50 G95 FZ=0,03
; SVC и подача на зуб
Пример 2: выбор инструмента и SVC в одном и том же кадре
Программный код
Комментарий
N10 G0 X20
N20 T1 D1 SVC=100
; Выбор блока данных инструмента и коррекции вместе с SVC в
кадре (произвольная последовательность).
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
99
Основная информация
3.6 Движение шпинделя
Программный код
Комментарий
N30 X30 M3
; Старт шпинделя с правым направлением вращения, скорость реза-
ния 100 м/мин
N40 G1 X20 F0.3 G95
; SVC и окружная подача
Пример 3: задание скоростей резания для двух шпинделей
Программный код
Комментарий
N10 SVC[3]=100 M6 T1 D1
N20 SVC[5]=200
; Радиус инструмента активной коррекции инструмента идентичен
для обеих шпинделей, различная действующая скорость для шпин-
деля 3 и шпинделя 5.
Пример 4:
Допущения:
Мастер касательно смены инструмента определяется через зажим инструмента:
MD20124 $MC_TOOL_MANAGEMENT_TOOLHOLDER > 1
При смене инструмента старая коррекция инструмента сохраняется, и только при
программировании D активируется коррекция нового инструмента:
MD20270 $MC_CUTTING_EDGE_DEFAULT = - 2
Программный код
Комментарий
N10 $TC_MPP1[9998,1]=2
; Место в магазине это зажим инструмента
N11 $TC_MPP5[9998,1]=1
; Место в магазине это зажим инструмента 1
N12 $TC_MPP_SP[9998,1]=3
; Зажим инструмента 1 согласован со шпинделем 3
N20 $TC_MPP1[9998,2]=2
; Место в магазине это зажим инструмента
N21 $TC_MPP5[9998,2]=4
; Место в магазине это зажим инструмента 4
N22 $TC_MPP_SP[9998,2]=6
; Зажим инструмента 4 согласован со шпинделем 6
N30 $TC_TP2[2]="WZ2"
N31 $TC_DP6[2,1]=5.0
; Радиус = 5,0 мм из T2, коррекция D1
N40 $TC_TP2[8]="WZ8"
N41 $TC_DP6[8,1]=9.0
; Радиус = 9,0 мм из T8, коррекция D1
N42 $TC_DP6[8,4]=7.0
; Радиус = 7,0 мм из T8, коррекция D4
N100 SETMTH(1)
; Установить номер мастер-зажима инструмента
N110 T="WZ2" M6 D1
; Устанавливается инструмент T2, и активируется коррекция D1.
N120 G1 G94 F1000 M3=3 SVC=100
; S3 = (100 м/мин * 1000) / (5,0 мм * 2 * 3,14) = 3184,71 об/мин
N130 SETMTH(4)
; Установить номер мастер-зажима инструмента
N140 T="WZ8"
; Соответствует T8="WZ8"
N150 M6
; Соответствует M4=6
Инструмент "WZ8" поступает в мастер-зажим инструмента, но из-за
MD20270 = -2 остается активной старая коррекция инструмента.
N160 SVC=50
; S3 = (50 м/мин * 1000) / (5,0 мм * 2 * 3,14) = 1592,36 об/мин
Коррекция зажима инструмента 1 еще активна, и он согласован со шпинде-
лем 3.
Программирование ЧПУ
100
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.6 Движение шпинделя
Программный код
Комментарий
N170 D4
; Активируется коррекция D4 нового инструмента "WZ8" (на зажиме ин-
струмента 4).
N180 SVC=300
; S6 = (300 м/мин * 1000) / (7,0 мм * 2 * 3,14) = 6824,39 об/мин
Шпиндель 6 согласован с зажимом инструмента 4.
Пример 5:
Допущения:
Шпиндели являются одновременно зажимами инструмента:
MD20124 $MC_TOOL_MANAGEMENT_TOOLHOLDER = 0
При смене инструмента автоматически выбирается блок данных коррекции
инструмента D4:
MD20270 $MC_CUTTING_EDGE_DEFAULT = 4
Программный код
Комментарий
N10 $TC_MPP1[9998,1]=2
; Место в магазине это зажим инструмента
N11 $TC_MPP5[9998,1]=1
; Место в магазине это зажим инструмента 1 = шпиндель 1
N20 $TC_MPP1[9998,2]=2
; Место в магазине это зажим инструмента
N21 $TC_MPP5[9998,2]=3
; Место в магазине это зажим инструмента 3 = шпиндель 3
N30 $TC_TP2[2]="WZ2"
N31 $TC_DP6[2,1]=5.0
; Радиус = 5,0 мм из T2, коррекция D1
N40 $TC_TP2[8]="WZ8"
N41 $TC_DP6[8,1]=9.0
; Радиус = 9,0 мм из T8, коррекция D1
N42 $TC_DP6[8,4]=7.0
; Радиус = 7,0 мм из T8, коррекция D4
N100 SETMS(1)
; Шпиндель 1 = мастер-шпиндель
N110 T="WZ2" M6 D1
; Устанавливается инструмент T2, и активируется коррекция D1.
N120 G1 G94 F1000 M3 SVC=100
; S1 = (100 м/мин * 1000) / (5,0 мм * 2 * 3,14) = 3184,71 об/мин
N200 SETMS(3)
; Шпиндель 3 = мастер-шпиндель
N210 M4 SVC=150
; S3 = (150 м/мин * 1000) / (5,0 мм * 2 * 3,14) = 4777,07 об/мин
Относится к коррекции инструмента D1 из T="WZ2", S1 продолжает вра-
щаться со старой скоростью.
N220 T="WZ8"
; Соответствует T8="WZ8"
N230 M4 SVC=200
; S3 = (200 м/мин * 1000) / (5,0 мм * 2 * 3,14) = 6369,43 об/мин
Относится к коррекции инструмента D1 из T="WZ2".
N240 M6
; Соответствует M3=6
Инструмент "WZ8" поступает в мастер-шпиндель, коррекция инструмента
D4 нового инструмента активируется.
N250 SVC=50
; S3 = (50 м/мин * 1000) / (7,0 мм * 2 * 3,14) = 1137,40 об/мин
Коррекция D4 на мастер-шпинделе активна.
N260 D1
; Коррекция D1 нового инструмента "WZ8" активна.
N270 SVC[1]=300
; S1 = (300 м/мин * 1000) / (9,0 мм * 2 * 3,14) = 5307,86 об/мин
S3 = (50 м/мин * 1000) / (9,0 мм * 2 * 3,14) = 884,64 об/мин
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
101
Основная информация
3.6 Движение шпинделя
Дополнительная информация
Радиус инструмента
Следующие данные коррекции инструмента (активного инструмента) относятся к
радиусу инструмента:
• $TC_DP6 (радиус - геометрия)
• $TC_DP15 (радиус - износ)
• $TC_SCPx6 (коррекция для $TC_DP6)
• $TC_ECPx6 (коррекция для $TC_DP6)
Не учитываются:
• Коррекции радиуса Online
• Припуск к запрограммированному контуру (OFFN)
Коррекция радиуса инструмента (G41/G42)
Коррекция радиуса инструмента (G41/G42) и SVC относятся к радиусу инструмента, но
функционально не связаны и не зависят друг от друга.
Нарезание внутренней резьбы без компенсирующего патрона (G331, G332)
Программирование SVC возможно и в комбинации с G331 или G332.
Синхронные действия
Ввод SVC из синхронных действий невозможен.
Чтение скорости резания и вариантов программирования скорости шпинделя
Скорость резания шпинделя и варианты программирования скорости (скорость
шпинделя S или скорость резания инструмента SVC) могут быть считаны через
системные переменные:
• С остановкой предварительной обработки в программе обработки детали через
системные переменные:
$AC_SVC[<n>]
Скорость резания, которая действовала при подготовке
актуального кадра главного хода для шпинделя с
номером <n>.
$AC_S_TYPE[<n>]
Вариант программирования скорости шпинделя, кото-
рый действовал при подготовке актуального кадра глав-
ного хода для шпинделя с номером <n>.
Величи- Значение:
на:
1
Скорость шпинделя в об/мин
2
Скорость резания инструмента SVC в м/мин
или футах/мин
• Без остановки предварительной обработки в программе обработки детали через
системные переменные:
Программирование ЧПУ
102
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.6 Движение шпинделя
$P_SVC[<n>]
Запрограммированная скорость резания для шпинделя
<n>
$P_S_TYPE[<n>]
Запрограммированный вариант программирования
скорости шпинделя для шпинделя <n>
Величи- Значение:
на:
1
Скорость шпинделя в об/мин
2
Скорость резания инструмента SVC в м/мин
или футах/мин
3.6.3
Постоянная скорость резания (G96/G961/G962, G97/G971/G972, G973,
LIMS, SCC)
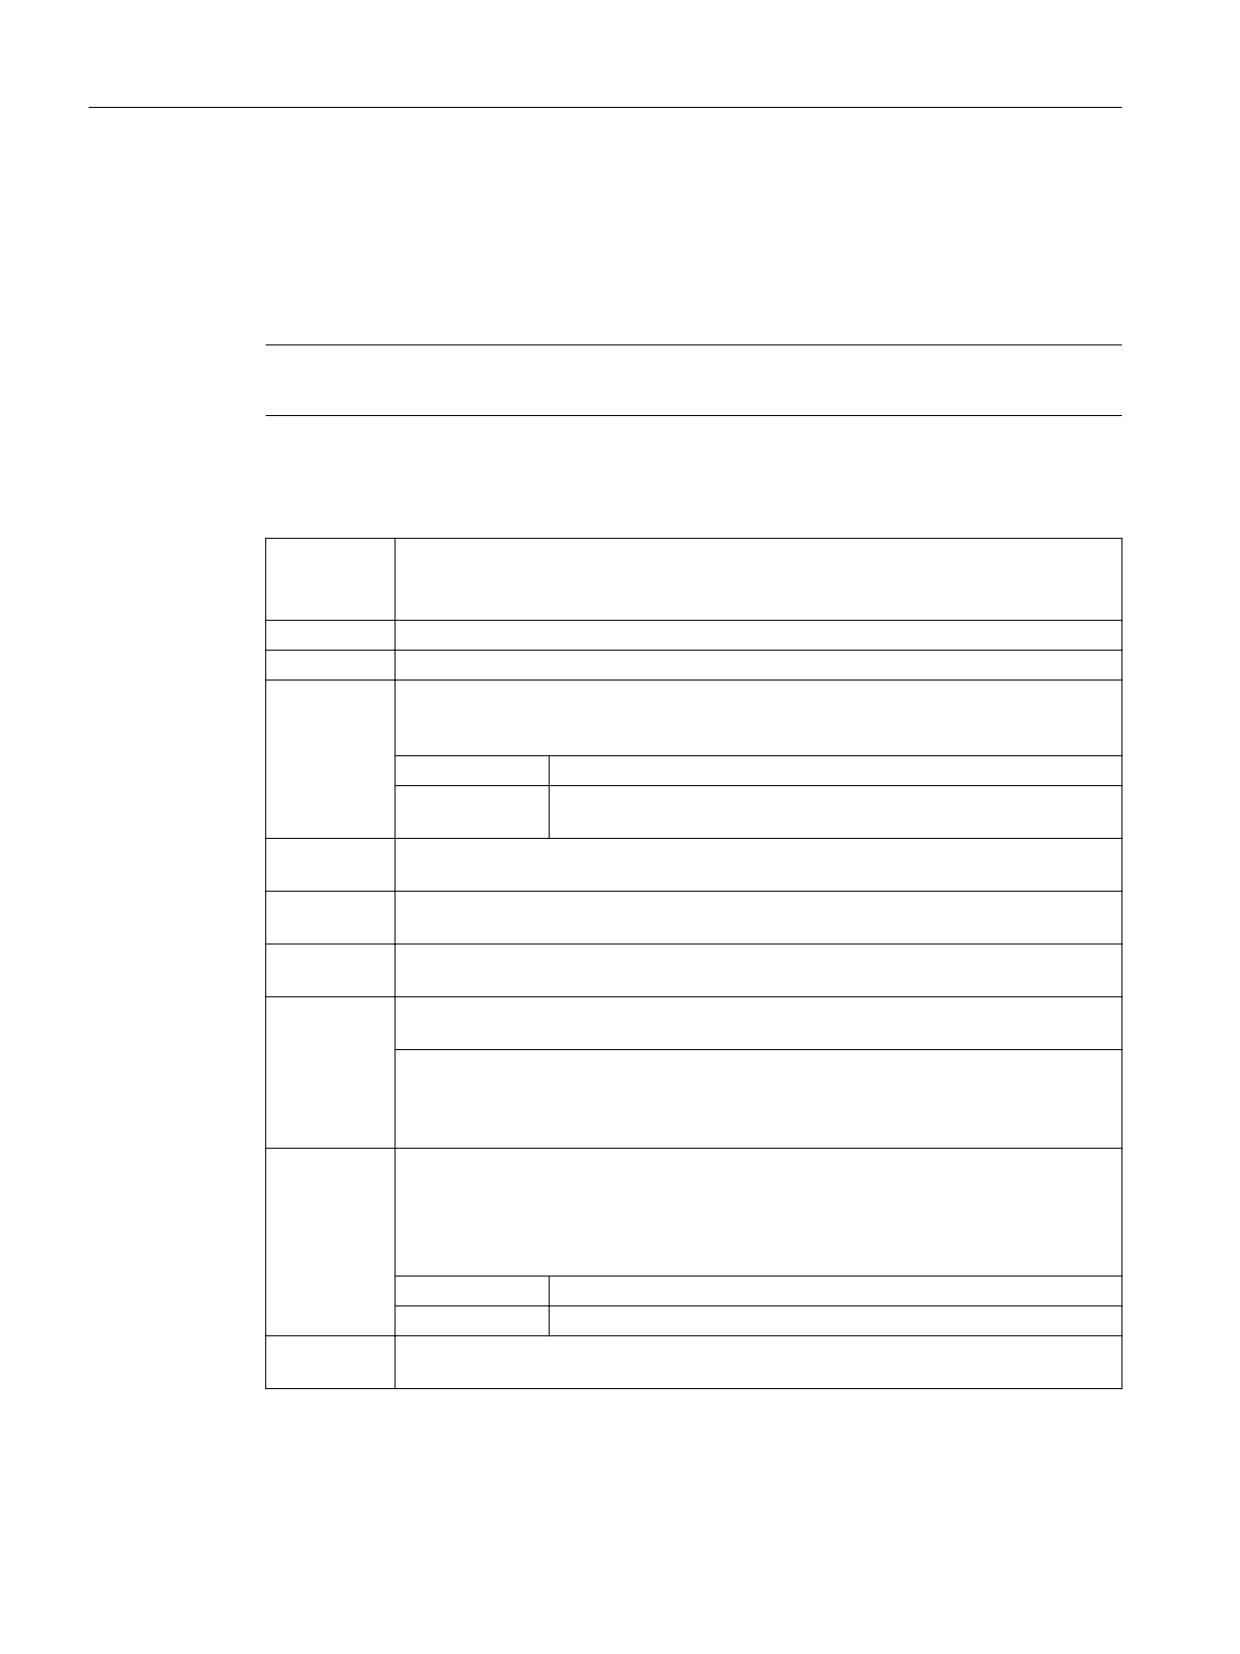
При активной функции "Постоянная скорость резания" в зависимости от
соответствующего диаметра детали скорость шпинделя изменяется так, что скорость
резания S в м/мин или футов/мин остается на резце инструмента постоянной.
① Скорость резания постоянная
② Число оборотов шпинделя повышенное
③ Число оборотов шпинделя уменьшенное
Это дает следующие преимущества:
• Равномерные поверхности после обточки и тем самым высокое качество
поверхностей
• Щадящая для инструмента обработка
Синтаксис
Включение/выключение постоянной скорости резания для мастер-шпинделя:
G96/G961/G962 S...
G97/G971/G972/G973
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
103
Основная информация
3.6 Движение шпинделя
Ограничение скорости для мастер-шпинделя:
LIMS=<значение>
LIMS[<шпиндель>]=<значение>
Другая ось отсчета для G96/G961/G962:
SCC[<ось>]
Примечание
SCC[<ось>] может быть запрограммирована отдельно или вместе с G96/G961/G962.
Объяснение
G96:
Окружная подача (как у G95 (Страница 110)) и постоянная скорость резания
С G96 автоматически включается G95. Если до этого G95 не была включена, при
вызове G96 необходимо указать новое значение подачи F
G961:
Линейная подача (как у G94 (Страница 110)) и постоянная скорость резания
G962:
Линейная подача или окружная подача и постоянная скорость резания
S...:
В комбинации с G96, G961 или G962 S... интерпретируется не как скорость шпин-
деля, а как скорость резания. Скорость резания всегда действует на мастер-шпин-
дель.
Единица:
м/мин (для G71/G710) или футов/мин (для G70/G700)
Диапазон зна-
0,1 м/мин ... 9999 9999,9 м/мин
чений:
G97:
Окружная подача и постоянная скорость шпинделя (постоянная скорость резания
ВЫКЛ.)
G971:
Линейная подача и постоянная скорость шпинделя (постоянная скорость резания
ВЫКЛ)
G972:
Линейная подача или окружная подача и постоянная скорость шпинделя (по-
стоянная скорость резания ВЫКЛ)
G973:
Окружная подача без ограничения скорости шпинделя и постоянная скорость
шпинделя (G97 без LIMS для режима ISO)
Указание:
После G97 (или G971 ... G973) S... снова интерпретируется как скорость шпинделя
в оборотов/мин. Если новая скорость шпинделя не указана, сохраняется послед-
няя установленная через G96 (или G961 или G962) скорость.
LIMS:
Ограничение скорости для мастер-шпинделя (действует только при активной G96/
G961/G97)
Для станков с переключаемыми мастер-шпинделями в одном кадре макс. для 4
шпинделей могут быть запрограммированы ограничения с различными значе-
ниями.
<шпиндель>:
Номер шпинделя
<значение>:
Верхняя граница скорости шпинделя в оборотов/мин
SCC:
При активной функции G96/G961/G962 с помощью SCC[<ось>] любая гео-ось мо-
жет быть назначена осью отсчета.
Программирование ЧПУ
104
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.6 Движение шпинделя
Примечание
При первом выборе G96/G961/G962 необходимо ввести постоянную скорость резания
S..., при повторном выборе G96/G961/G962 указание является опциональным.
Примечание
Запрограммированное посредством LIMS ограничение скорости вращения не должно
превышать предельной скорости, запрограммированной посредством G26 или
определенной в установочных данных.
Примечание
Осью отсчета для G96/G961/G962 на момент программирования SCC[<ось>] должна быть
известная в канале гео-ось. Программирование SCC[<ось>] возможно и при активной
G96/G961/G962.
Примеры
Пример 1: Включение постоянной скорости резания с ограничением скорости
Программный код
Комментарий
N10 SETMS(3)
N20 G96 S100 LIMS=2500
; Постоянная скорость резания = 100 м/мин, макс.
скорость = 2500 об/мин
N60 G96 G90 X0 Z10 F8 S100 LIMS=444
; Макс. скорость = 444 об/мин
Пример 2: Задача ограничения скорости для 4 шпинделей
Устанавливаются ограничения скорости для шпинделя 1 (мастер-шпиндель) и
шпинделей 2, 3 и 4:
Программный код
N10 LIMS=300 LIMS[2]=450 LIMS[3]=800
LIMS[4]=1500
Пример 3: Согласование оси Y при поперечной обработке с осью X
Программный код
Комментарий
N10 G18 LIMS=3000 T1 D1
; Ограничение скорости до 3000 об/мин
N20 G0 X100 Z200
N30 Z100
N40 G96 S20 M3
; Постоянная скорость резания 20 м/мин, зависит от оси X.
N50 G0 X80
N60 G1 F1.2 X34
; Поперечная обработка в X с 1,2 мм/об.
N70 G0 G94 X100
N80 Z80
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
105
Основная информация
3.6 Движение шпинделя
Программный код
Комментарий
N100 T2 D1
N110 G96 S40 SCC[Y]
; Ось Y согласуется с G96, и G96 активируется (возможно в од-
ном кадре). Постоянная скорость резания составляет 40 м/мин и за-
висит от оси Y.
N140 Y30
N150 G01 F1.2 Y=27
; Прорезка в Y, подача F = 1,2 мм/оборот.
N160 G97
; Постоянная скорость резания выкл.
N170 G0 Y100
Дополнительная информация
Вычисление скорости шпинделя
Основой для вычисления скорости шпинделя из запрограммированной скорости
резания является позиция ENS поперечной оси (радиус).
Примечание
Фреймы между WCS и ENS (например, программируемые фреймы как SCALE, TRANS или
ROT) учитываются при вычислении скорости шпинделя и могут вызвать изменение
скорости (например, если при SCALE изменяется эффективный диаметр).
Ограничение скорости LIMS
Если необходимо обработать деталь с большими разностями в диаметре, рекомендуется
указать ограничение скорости шпинделя с помощью LIMS (макс. скорость шпинделя).
Таким образом, можно исключить недопустимо высокую скорость при маленьких
диаметрах. LIMS действует только при активной G96, G961 и G97. При G971 LIMS не
действует. При установке кадра в главный ход все запрограммированные значения
передаются в установочные данные.
Примечание
Измененные в программе обработки детали с помощью LIMS границы скорости
передаются в установочные данные, сохраняясь тем самым и после завершения
программы.
И напротив, если измененные с помощью LIMS границы скорости после завершения
программы, действовать не должны, необходимо вставить следующее определение в
блок GUD изготовителя станка:
REDEF $SA_SPIND_MAX_VELO_LIMS PRLOC
Выключение постоянной скорости резания (G97/G971/G972/G973)
После G97 (или G971 ... G973) S... снова интерпретируется как скорость шпинделя в
оборотах/мин. Если новая скорость шпинделя не указана, то сохраняется последняя
установленная через G96 (или G961 или G962) скорость.
Программирование ЧПУ
106
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.6 Движение шпинделя
Функцию G96/G961 также можно выключать с помощью G94 или G95. В этом случае
действует последняя запрограммированная скорость S... для дальнейшего процесса
обработки.
G97 можно программировать без предшествующей G96. В этом случае функция
действует как G95, дополнительно может быть запрограммирована LIMS.
С помощью G973 постоянную скорость резания можно отключить без активации
ограничения скорости шпинделя.
Примечание
Поперечная ось должна быть определена через машинные данные.
Движение ускоренным ходом G0
При движении ускоренным ходом G0 изменения числа оборотов не предпринимаются.
Исключение:
Если подвод к контуру осуществляется ускоренным ходом, и следующий кадр ЧПУ
содержит траекторную команду G1/G2/G3/…, то скорость для следующей траекторной
команды устанавливается уже в кадре подвода G0.
Другая ось отсчета для G96/G961/G962
При активной функции G96/G961/G962 с помощью SCC[<ось>] любая гео-ось может быть
назначена осью отсчета. При изменении оси отсчета и тем самым исходной позиции
острия инструмента (TCP-Tool Center Point) для постоянной скорости резания,
результирующая скорость шпинделя достигается по установленной рампе торможения
или разгона.
Изменение согласованной оси канала
Свойство оси отсчета для G96/G961/G962 всегда присвоено гео-оси. При изменении
согласованной оси канала свойство оси отсчета для G96/G961/G962 остается в старом
канале.
Изменение гео-оси не влияет на присваивание гео-оси постоянной скорости резания.
Если в результате изменения гео-оси изменяется исходная позиция TCP для G96/G961/
G962, то шпиндель разгоняется в соответствии с рампой до новой скорости.
Если в результате изменения гео-оси не происходит согласования новой оси канала
(например, GEOAX(0,X)), то скорость шпинделя замораживается согласно G97.
Примеры изменения гео-оси с согласованиями оси отсчета:
Программный код
Комментарий
N05 G95 F0.1
N10 GEOAX(1,X1)
;Ось канала X1 становится первой гео-осью.
N20 SCC[X]
;Первая гео-ось (X) становится осью отсчета
; для G96/G961/G962.
N30 GEOAX(1,X2)
;Ось канала X2 становится первой гео-осью.
N40 G96 M3 S20
;Ось отсчета для это ось канала Х2.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
107
Основная информация
3.6 Движение шпинделя
Программный код
Комментарий
N05 G95 F0.1
N10 GEOAX(1,X1)
;Ось канала X1 становится первой гео-осью.
N20 SCC[X1]
;X1 и не явно первая гео-ось (X) становится
;осью отсчета для G96/G961/G962.
N30 GEOAX(1,X2)
;Ось канала X2 становится первой гео-осью.
N40 G96 M3 S20
;Ось отсчета для G96 это Х2 или Х, без аварийного сообщения.
Программный код
Комментарий
N05 G95 F0.1
N10 GEOAX(1, X2)
;Ось канала X2 становится первой гео-осью.
N20 SCC[X1]
;X1 это не гео-ось, аварийное сообщение.
Программный код
Комментарий
N05 G0 Z50
N10 X35 Y30
N15 SCC[X]
:Ось отсчета для G96/G961/G962 это Х.
N20 G96 M3 S20
;Постоянная скорость резания с 10 мм/мин вкл.
N25 G1 F1.5 X20
;Поперечная обработка в X с 1,5 мм/об.
N30 G0 Z51
N35 SCC[Y]
;Ось отсчета для G96 это Y,
;уменьшение скорости шпинделя (Y30).
N40 G1 F1.2 Y25
;Поперечная обработка в Y с 1,2 мм/об.
3.6.4
Включение / выключение постоянной окружной скорости круга
(GWPSON, GWPSOF)
Предопределенные процедуры GWPSON(...) и GWPSOF(...) позволяют включать /
выключать постоянную окружную скорость круга (SUG) для шлифовальных
инструментов (тип инструмента: 400 - 499).
Синтаксис
GWPSON(<TNr>)
S<n>=...
GWPSOF(<TNr>)
Программирование ЧПУ
108
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.6 Движение шпинделя
Значение
GWPSON(...):
Включение постоянной окружной скорости круга
GWPSOF(...):
Выключение постоянной окружной скорости круга
<TNr>:
номер Т
Примечание:
требуется только в том случае, если постоянная окружная скорость
круга вместо активного, находящегося в эксплуатации инструмента дол-
жна быть включена / выключена для неактивного шлифовального круга.
S<n>=...:
Окружная скорость круга в м/с или фут/с для шпинделя <n>
S0=... или S... :
Окружная скорость круга для ведущего шпинделя
Запрос состояния
С помощью следующей системной переменной из программы обработки деталей
можно запросить, активна ли постоянная окружная скорость круга для определенного
шпинделя.
$P_GWPS[<n>] ; где <n> = номер шпинделя
Величина
Значение
0 (= FALSE)
SUG выключена.
1 (= TRUE)
SUG включена.
3.6.5
Программируемое ограничение числа оборотов шпинделя (G25, G26)
Определенные в машинных данных мин. и макс. скорости шпинделя могут быть
изменены через команду программы обработки детали.
Запрограммированные ограничения скорости шпинделя возможны для всех
шпинделей канала.
Синтаксис
G25 S… S1=… S2=…
G26 S… S1=… S2=…
Объяснение
G25:
Нижнее ограничение скорости шпинделя
G26:
Верхнее ограничение скорости шпинделя
S... S1=… S2=… :
Минимальная или максимальная скорости(и) шпинделя
Примечание:
В кадре может быть запрограммировано макс. три ограничения
скорости шпинделя.
Диапазон значе-
0.1 ... 9999 9999.9 об/мин
ний:
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
109
Основная информация
3.7 Регулирование подачи
Примечание
Запрограммированное с G25 или G26 ограничение скорости шпинделя заменяет
предельные скорости и установочных данных и тем самым сохраняется и после
завершения программы.
Если же измененные с G25/G26 границы скорости после завершения программы,
напротив, более не должны действовать, то вставить следующие определения в блок
GUD изготовителя станка:
REDEF $SA_SPIND_MIN_VELO_G25 PRLOC
REDEF $SA_SPIND_MAX_VELO_G26 PRLOC
Пример
Программный код
Комментарий
N10 G26 S1400 S2=350 S3=600
; Верхнее предельное число оборотов для мастер-шпинделя, шпин-
деля 2 и шпинделя 3
3.7
Регулирование подачи
3.7.1
Подача (G93, G94, G95, F, FGROUP, FL, FGREF)
С помощью этих команд в программе ЧПУ устанавливаются скорости подачи для всех
участвующих в последовательности обработки осей.
Синтаксис
G93
G94
G95
F<значение>
FGROUP(<ось_1>,<ось_2>,...)
FGREF[<круговая ось>]=<исходный радиус>
FL[<ось>]=<значение>
Значение
G93:
Тип подачи по траектории: Обратная по времени подача [1/мин]
G94:
Тип подачи по траектории: Линейная подача [мм/мин], [дюймов/мин] или [граду-
сов/мин]
G95:
Тип подачи по траектории: Окружная подача [мм/оборот] или [дюймов/оборот]
Окружная подача может на выбор отводиться от мастер-шпинделя, любого дру-
гого шпинделя или круговой оси.
Программирование ЧПУ
110
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.7 Регулирование подачи
F<
Подача по траектории для всех или выбранных через FGROUP траекторных осей.
значение>
FGROUP:
определение траекторных осей, к которым относится запрограммированная
через F подача по траектории.
FGREF:
С FGREF для каждой из указанных в FGROUP круговых осей программируется эф-
фективный радиус (<исходный радиус>)
FL:
Предельная скорость для синхронных/траекторных осей
Действует установленная с G94 единица.
На ось (ось канала, гео-ось или ось ориентации) может быть запрограммировано
одно значение FL.
<ось>:
Имя оси канала, тип: AXIS
Примеры
Пример 1: Принцип действия FGROUP
Следующий пример должен пояснить воздействие FGROUP на ход траектории и подачу по
траектории. Переменная $AC_TIME содержит время с начала кадра в секундах. Она
может использоваться только в синхронных действиях.
Программный код
Комментарий
N100 G0 X0 A0
N110 FGROUP(X,A)
N120 G91 G1 G710 F100
; Подача= 100мм/мин или 100градусов/мин
N130 DO $R1=$AC_TIME
N140 X10
; Подача= 100 мм/мин, ход траектории= 10 мм,
R1= около 6 с
N150 DO $R2=$AC_TIME
N160 X10 A10
; Подача= 100 мм/мин, ход траектории= 14.14 мм,
R2= около 8 с
N170 DO $R3=$AC_TIME
N180 A10
; Подача= 100 градусов/мин, ход
траектории= 10 градусов, R3= около 6 с
N190 DO $R4=$AC_TIME
N200 X0.001 A10
; Подача= 100 мм/мин, ход траектории= 10 мм,
R4= около 6 с
N210 G700 F100
; Подача= 2540 мм/мин или 100 градусов/мин
N220 DO $R5=$AC_TIME
N230 X10
; Подача= 2540 мм/мин, ход траектории= 254 мм,
R5= около 6 с
N240 DO $R6=$AC_TIME
N250 X10 A10
; Подача= 2540 мм/мин, ход траектории= 254,2 мм,
R6= около 6 с
N260 DO $R7=$AC_TIME
N270 A10
; Подача= 100 градусов/мин, ход
траектории= 10 градусов, R7= около 6 с
N280 DO $R8=$AC_TIME
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
111
Основная информация
3.7 Регулирование подачи
Программный код
Комментарий
N290 X0.001 A10
; Подача= 2540 мм/мин, ход траектории= 10 мм,
R8= около 0.288 с
N300 FGREF[A]=360/(2*$PI)
; 1 градус =1 дюйм, установить через эффективный ра-
диус.
N310 DO $R9=$AC_TIME
N320 X0.001 A10
; Подача= 2540 мм/мин, ход траектории= 254 мм,
R9= около 6 с
N330 M30
Пример 2: Перемещение синхронных осей с предельной скоростью FL
Скорость движения по траектории траекторных осей уменьшается, если синхронная ось
Z достигает предельной скорости.
Программный код
N10 G0 X0 Y0
N20 FGROUP(X)
N30 G1 X1000 Y1000 G94 F1000 FL[Y]=500
N40 Z-50
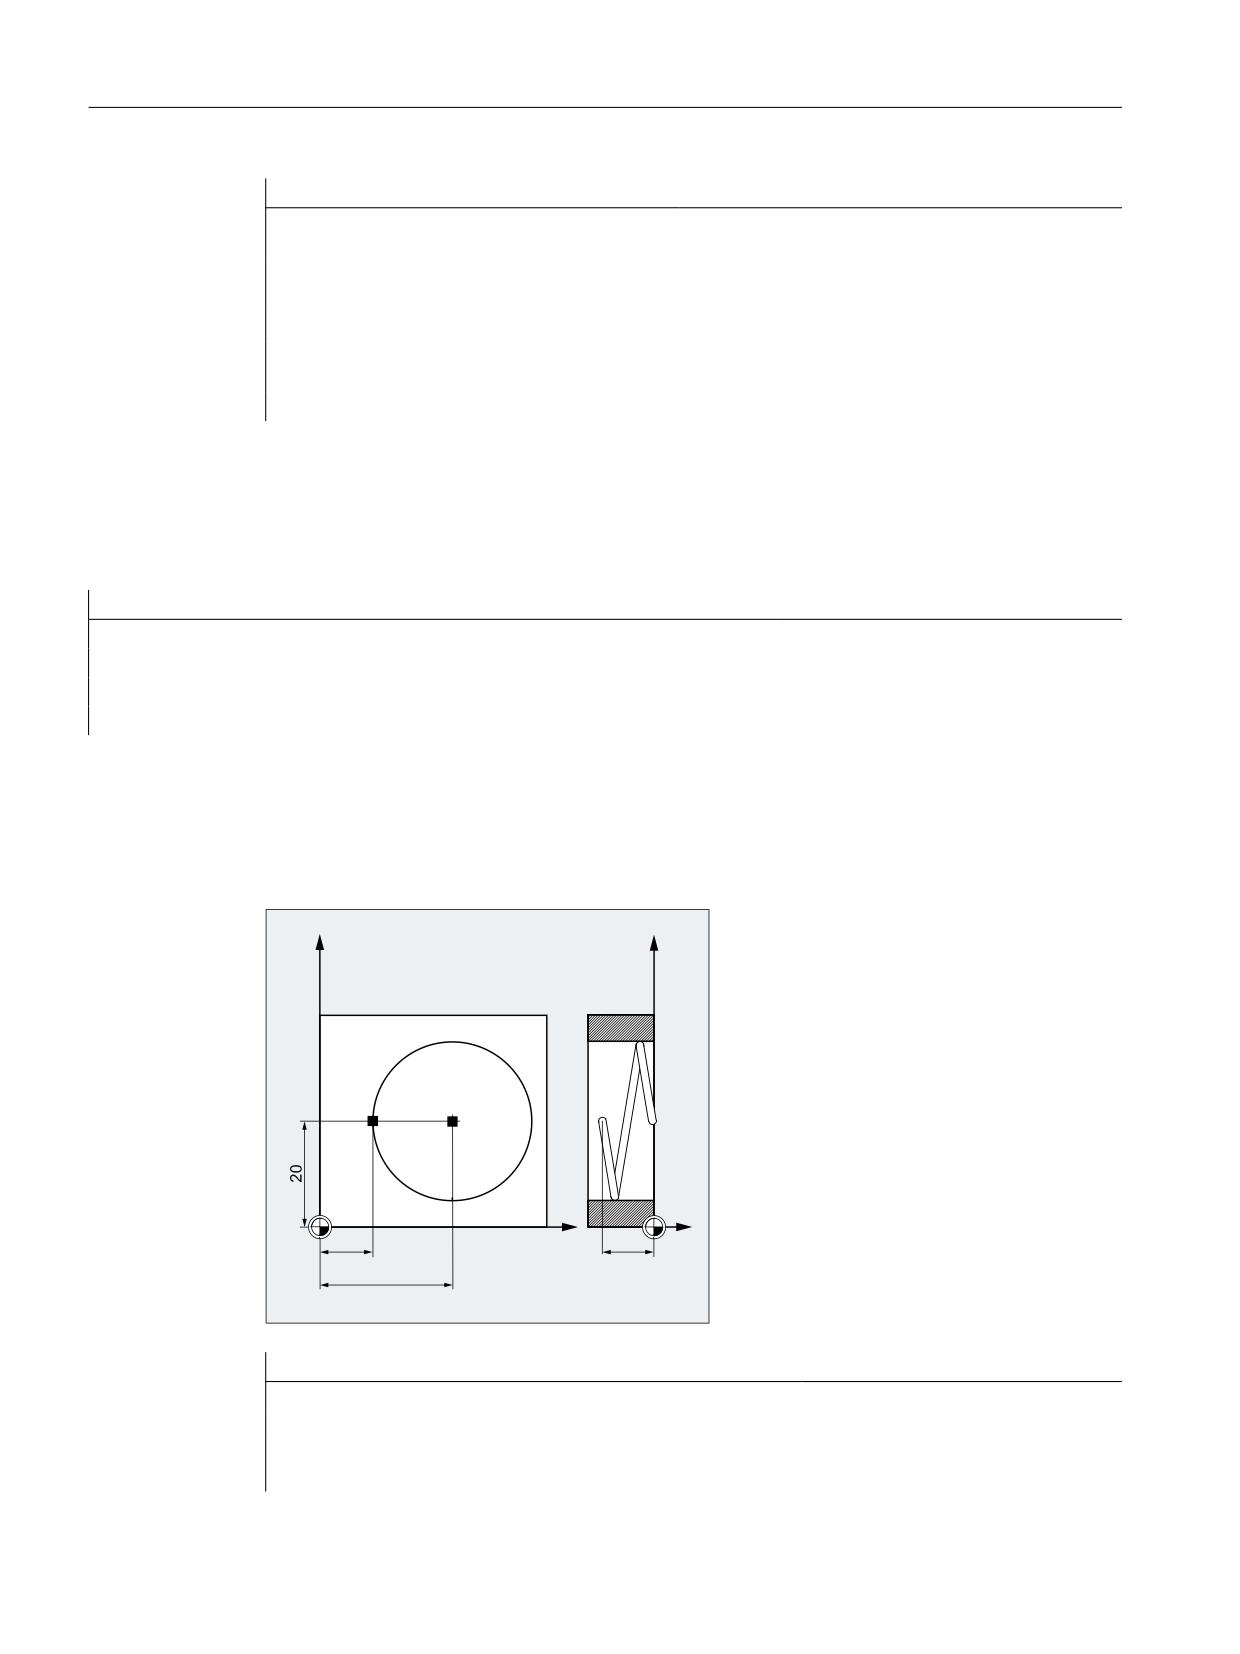
Пример 3: Винтовая интерполяция
Траекторные оси X и Y двигаются с запрограммированной подачей, ось подачи Z
является синхронной осью.
<
<
;
=
Программный код
Комментарий
N10 G17 G94 G1 Z0 F500
; Подача инструмента.
N20 X10 Y20
; Подвод в стартовую позицию.
N25 FGROUP(X,Y)
; Оси X/Y это траекторные оси, Z это
синхронная ось.
Программирование ЧПУ
112
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.7 Регулирование подачи
Программный код
Комментарий
N30 G2 X10 Y20 Z-15 I15 J0 F1000 FL[Z]=200
; На круговой траектории действует по-
дача 1000 мм/мин, перемещение в
направлении Z осуществляется син-
хронно.
N100 FL[Z]=$MA_AX_VELO_LIMIT[0,Z]
; Через считывание скорости из MD
предельная скорость отключается, счи-
тывание значения из MD.
N110 M30
; Конец программы.
Дополнительная информация
Скорость подачи для траекторных осей (F)
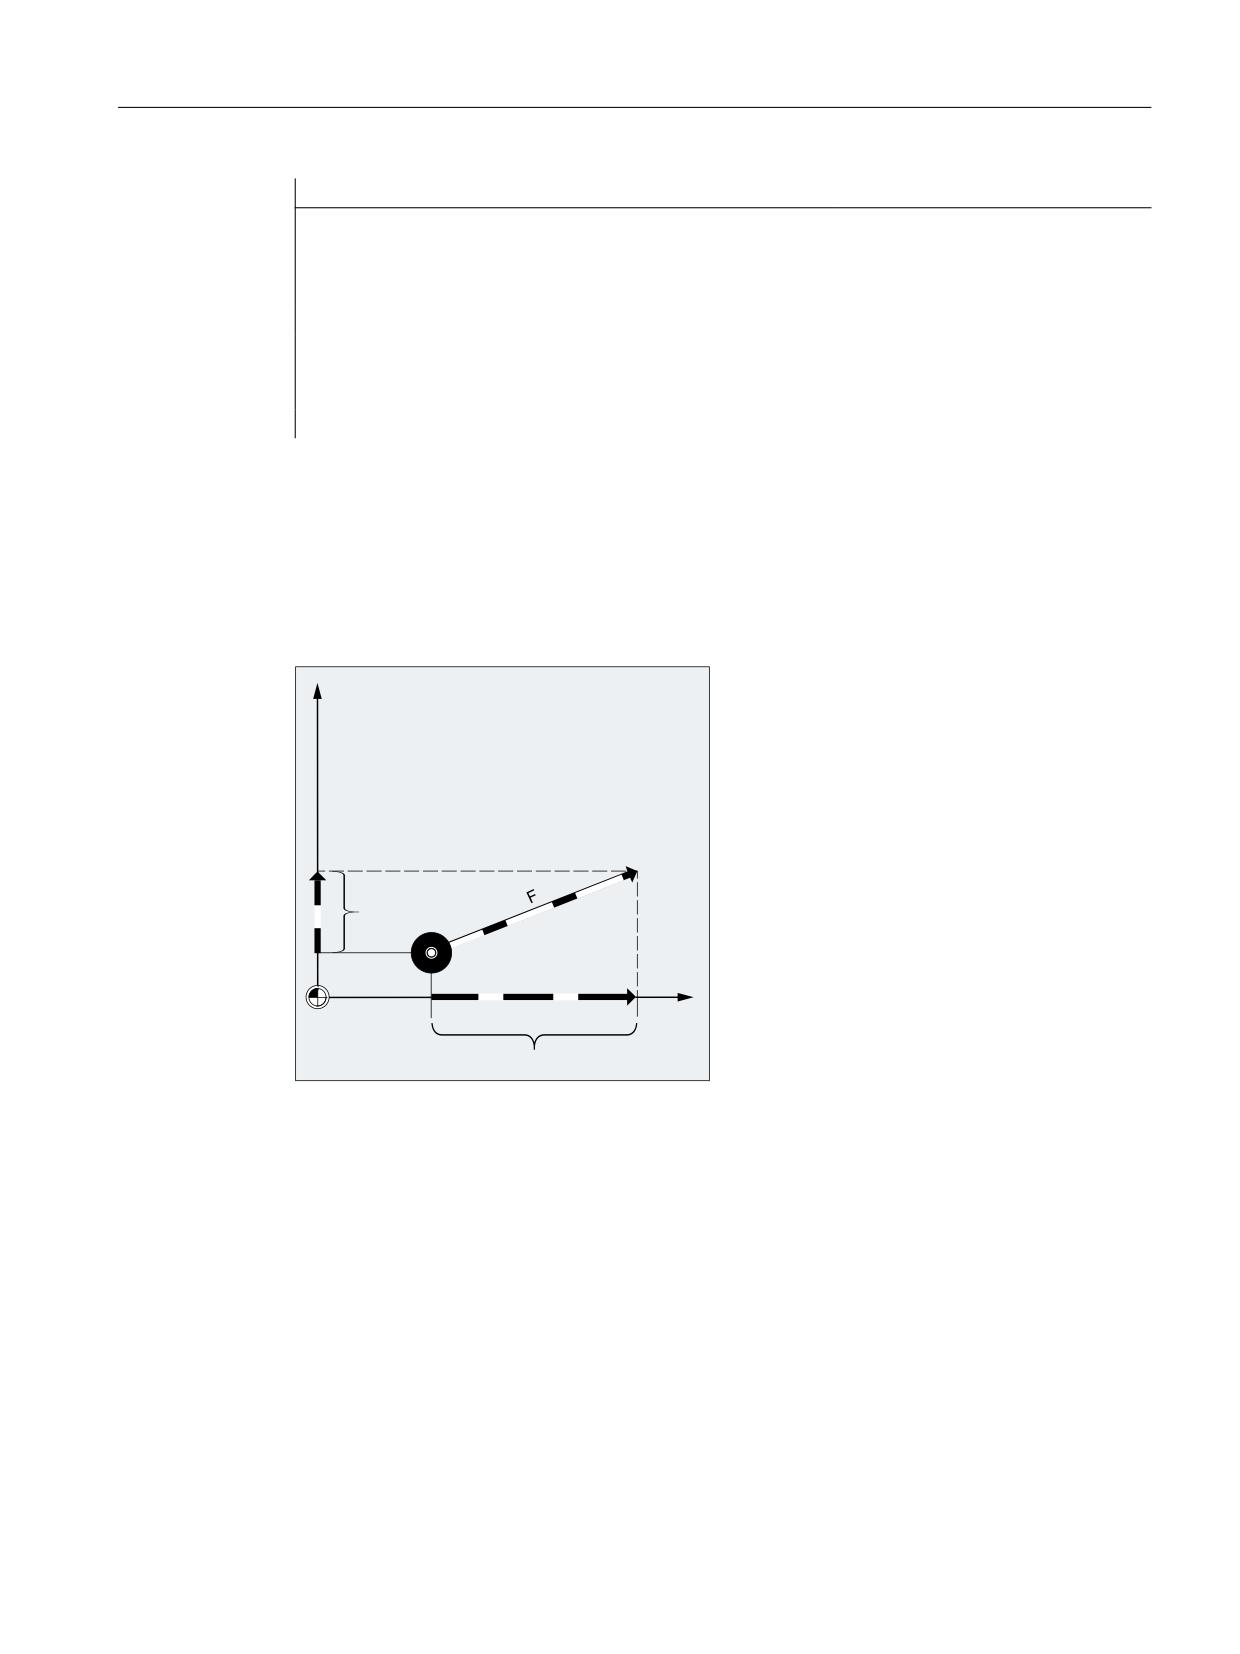
Обычно подача по траектории складывается из отдельных компонентов скорости всех
участвующих в движении геометрических осей и относится к центру фрезы или к острию
токарного резца.
<
̫͉͏͍͔͌͏͌ ͉ <
;
̫͉͏͍͔͌͏͌ ͉ ;
Скорость подачи указывается по адресу F. В зависимости от предустановки в машинных
данных действуют определенные через команды G единицы измерения в мм или
дюймах.
На кадр ЧПУ может быть запрограммировано одно значение F. Единица скорости подачи
определяется через одну из G-команд G93/G94/G95. Подача F воздействует только на
траекторные оси и действует до тех пор, пока не будет запрограммировано новое
значение подачи. После адреса F допускаются разделительные символы.
Примеры:
F100 или F 100
F.5
F=2*FEED
Тип подачи (G93/G94/G95)
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
113
Основная информация
3.7 Регулирование подачи
G-команды G93, G94 и G95 действуют модально. Если выполняется переключение между
G93, G94 и G95, то необходимо заново запрограммировать значение подачи по
траектории. Для обработки с круговыми осями подача может указываться и в градусах/
мин.
Обратная по времени подача (G93)
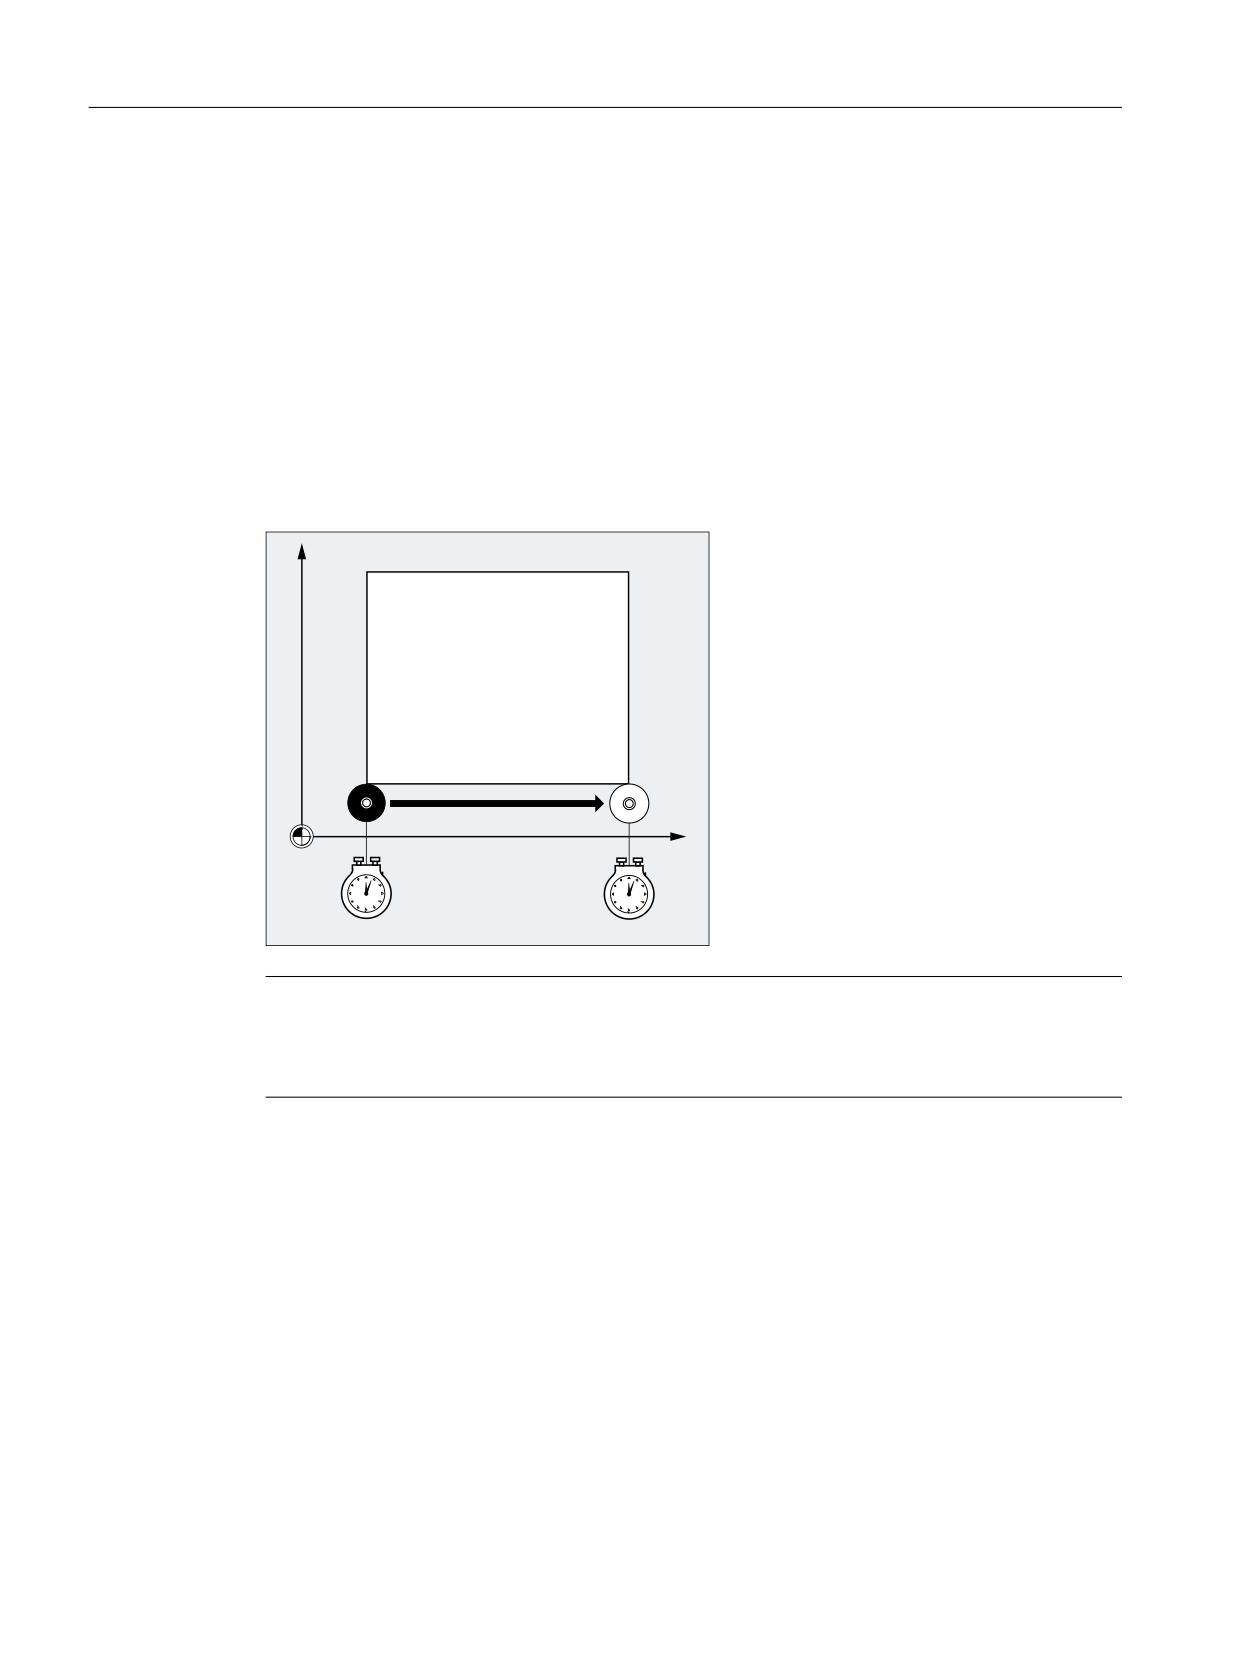
Обратная по времени подача указывает продолжительность прохода одного кадра.
Единица: 1/мин
Пример:
N10 G93 G01 X100 F2
Означает: запрограммированный ход траектории проходится за 0,5 мин.
<
*
;
)
;
b͓͏͔
Примечание
Если длины траектории от кадра к кадру сильно различаются, то для G93 в каждом кадре
должно быть определено новое значение F. Для обработки с круговыми осями подача
может указываться и в градусах/мин.
Подача для синхронных осей
Запрограммированная по адресу F подача действует для всех запрограммированных в
кадре траекторных осей, но не для синхронных осей. Управление синхронными осями
осуществляется таким образом, что им для их перемещения необходимо то же время,
что и для траекторных осей и все оси достигают их конечной точки в одно и то же время.
Предельная скорость для синхронных осей (FL)
С помощью команды FL для синхронных осей может быть запрограммирована
предельная скорость. Если FL не программируется, то действует скорость ускоренного
хода. Отключение FL осуществляется присвоением MD (MD36200 $MA_AX_VELO_LIMIT).
Перемещение траекторной оси как синхронной оси (FGROUP)
С помощью FGROUP определяется, должна ли траекторная ось перемещаться с подачей
по траектории или как синхронная ось. При винтовой интерполяции можно, к примеру,
Программирование ЧПУ
114
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.7 Регулирование подачи
установить, что только две геометрические оси X и Y должны перемещаться с
запрограммированной подачей. В этом случае ось подачи Z была бы синхронной осью.
Пример: FGROUP(X,Y)
Изменить FGROUP
Изменить сделанную с FGROUP установку можно:
1. через повторное программирование FGROUP: к примеру, FGROUP(X,Y,Z)
2. через программирование FGROUP без указания оси: FGROUP()
После FGROUP() действует установленное в машинных данных исходной состояние.
Гео-оси теперь снова движутся в структуре траекторных осей.
Примечание
Идентификаторами осей для FGROUP должны быть имена осей канала.
Единицы измерения для подачи F
С помощью G-команд G700 и G710 дополнительно в геометрическим данным
определяется и система единиц для подач F, т.е.:
• для G700: [дюймов/мин]
• для G710: [мм/мин]
Примечание
G70/G71 не влияют на данные подачи.
Единица измерения для синхронных осей с предельной скоростью FL
Установленная для F через G-команду G700/G710 единица измерения действует и для FL.
Единица измерения для круговых и линейных осей
Для линейных и круговых осей, которые связаны друг с другом через FGROUP и вместе
движутся по траектории, действует подача в единице измерения линейных осей. В
зависимости от предустановки с G94/G95 в мм/мин или дюймов/мин или мм/оборот или
дюймов/оборот.
Тангенциальная скорость круговой оси в мм/мин или дюймов/мин вычисляется по
формуле:
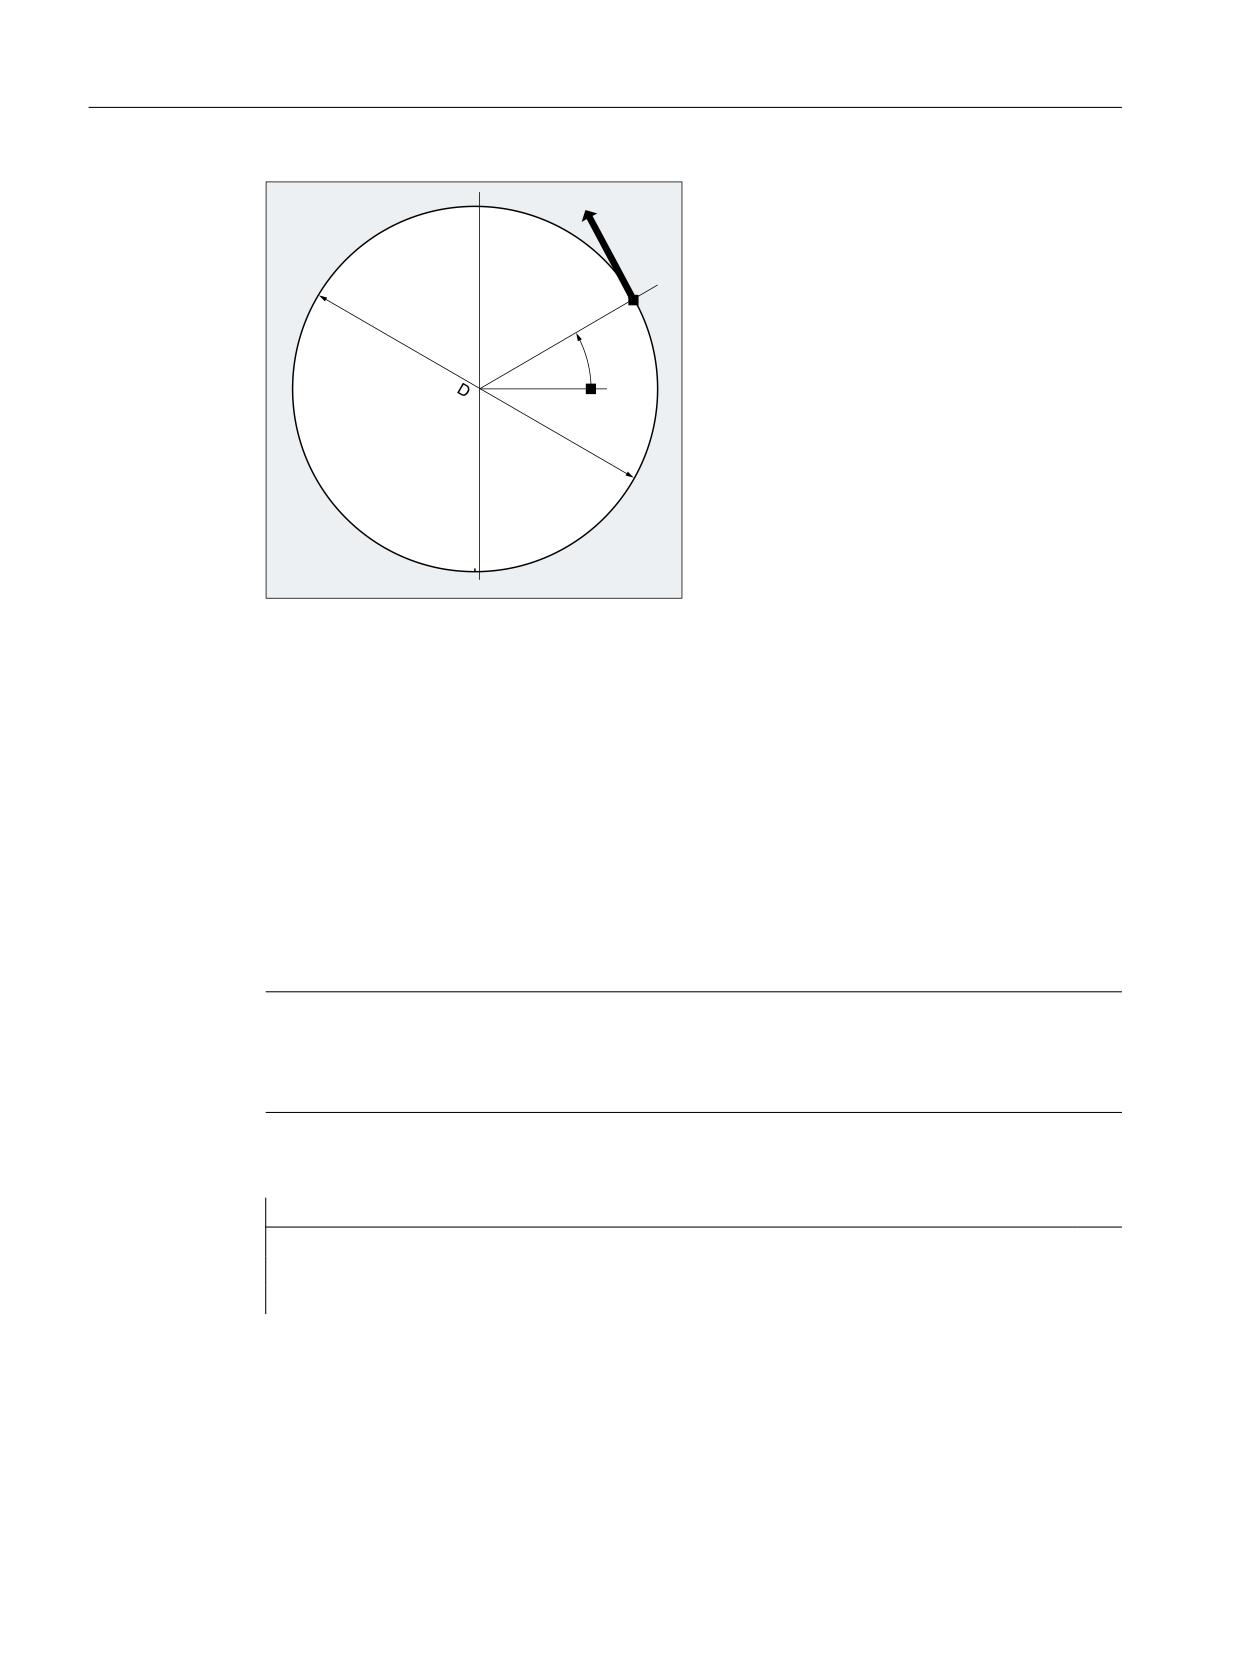
F[мм/мин] = F'[градусов/мин] * π * D[мм] / 360[градусов]
где:
F:
тангенциальная скорость
F':
угловая скорость
π:
постоянная окружности
D:
диаметр
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
115
Основная информация
3.7 Регулирование подачи
)
)
Перемещение круговых осей со скоростью движения по траектории F (FGREF)
Для процессов обработки, при которых инструмент или деталь или обе приводятся в
движение круговой осью, должна существовать возможность программирования
эффективной подачи обработки как подачи по траектории через значение F. Для этого
для каждой из участвующих круговых осей должен быть указан эффективный радиус
(исходный радиус).
Единица исходного радиуса зависит от установки G70/G71/G700/G710.
Чтобы способствовать вычислению подачи по траектории, все участвующие оси должны
быть включены в команду FGROUP.
Для поддержания совместимости с процессами без программирования FGREF, после
пуска системы и при RESET действует нормирование 1 градус = 1 мм. Это соответствует
исходному радиусу FGREF=360 мм / (2π) = 57.296 мм.
Примечание
Эта предустановка не зависит от активной основной системы
(MD10240 $MN_SCALING_SYSTEM_IS_METRIC) и от актуальной действующей
установки G70/G71/G700/G710.
Особенности:
Программный код
N100 FGROUP(X,Y,Z,A)
N110 G1 G91 A10 F100
N120 G1 G91 A10 X0.0001 F100
При этом программировании запрограммированное значение F в N110 нормируется как
подача круговой оси в градусах/мин, в то время как нормированием подачи в N120 в
Программирование ЧПУ
116
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.7 Регулирование подачи
зависимости от актуальной действующей установки G70/G71/G700/G710 является либо
100 дюймов/мин или 100 мм/мин.
ВНИМАНИЕ
Разница подач
Нормирование FGREF действует и тогда, когда в кадре запрограммированы только
круговые оси. Обычная интерпретация значения F в градусах/мин действует в этом
случае только тогда, когда отношение радиуса соответствует предварительной
установке FGREF:
• для G71/G710: FGREF[A]=57.296
• для G70/G700: FGREF[A]=57.296/25.4
Чтение исходного радиуса
Значение исходного радиуса круговой оси может быть считано через системные
переменные:
• В синхронных действиях или с остановкой предварительной обработки в программе
обработки детали через системные переменные:
$AA_FGREF[<ось>]
Актуальное значение главного хода
• Без остановки предварительной обработки в программе обработки детали через
системные переменные:
$PA_FGREF[<ось>]
Запрограммированное значение
Если значения не запрограммированы, то в обеих переменных для круговых осей
считывается предустановка 360 мм / (2π) = 57.296 мм (соответствует 1 мм на градус).
Для линейных осей в обеих переменных всегда считывается значение 1 мм.
Чтение определяющих скорость траекторных осей
Участвующие в траекторной интерполяции оси могут считываться через системные
переменные:
• В синхронных действиях или с остановкой предварительной обработки в программе
обработки детали через системные переменные:
$AA_FGROUP[<ось>]
Выводит значение "1", если указанная ось через пер-
вичную установку или через программирова-
ние FGROUP влияет на скорость движения по траекто-
рии в актуальном кадре главного хода. Если нет, то
переменная выводит значение "0".
$AC_FGROUP_MASK
Выводит битовый ключ запрограммированных
с FGROUP осей канала, которые должны содействовать
скорости движения по траектории.
• Без остановки предварительной обработки в программе обработки детали через
системные переменные:
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
117
Основная информация
3.7 Регулирование подачи
$PA_FGROUP[<ось>]
Выводит значение "1", если указанная ось через пер-
вичную установку или через программирова-
ние FGROUP влияет на скорость движения по траекто-
рии. Если нет, то переменная выводит значение "0".
$P_FGROUP_MASK
Выводит битовый ключ запрограммированных
с FGROUP осей канала, которые должны содействовать
скорости движения по траектории.
Коэффициенты соотношения траекторий для осей ориентации с FGREF
Для осей ориентации принцип действия коэффициентов FGREF[] зависит от того,
осуществляется ли изменение ориентации инструмента через интерполяцию круговой
оси или векторную интерполяцию.
При интерполяции круговой оси соответствующие коэффициенты FGREF осей
ориентации учитываются как для круговых осей по отдельности как исходный радиус для
хода осей.
При векторной интерполяции активируется эффективный коэффициент FGREF,
который определяется как геометрическое среднее значение из отдельных
коэффициентов FGREF:
FGREF[эфф.] = n-ный корень из:[(FGREF[A] * FGREF[B]...)]
где:
A:
идентификатор 1-ой оси ориентации
B:
идентификатор 2-ой оси ориентации
C:
идентификатор 3-ей оси ориентации
n:
Число осей ориентации
Пример:
Для стандартной 5-осевой трансформации существует две оси ориентации и тем самым
эффективный коэффициент как корень из результата двух осевых коэффициентов:
FGREF[эфф.] = квадратный корень из:[(FGREF[A] * FGREF[B])]
Примечание
С помощью эффективного коэффициента для осей ориентации FGREF может быть
определена исходная точка на инструменте, к которой относится запрограммированная
подача по траектории.
3.7.2
Перемещение позиционирующих осей (POS, POSA, POSP, FA, WAITP,
WAITMC)
Позиционирующие оси перемещаются независимо от траекторных осей со своей
специфической для оси подачей. Команды интерполяции не действуют. С помощью
команд POS/POSA/POSP осуществляется перемещение позиционирующих осей и
одновременная координация процессов движения.
Программирование ЧПУ
118
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.7 Регулирование подачи
Типичными примерами для позиционирующих осей являются:
• устройства загрузки палет
• измерительные установки
С помощью WAITP можно обозначить в программе ЧПУ место, на котором
осуществляется ожидание до тех пор, пока запрограммированная в одном из
предыдущих кадров ЧПУ в POSA ось не достигнет своей конечной позиции.
При WAITMC при поступлении указанной метки ожидания сразу же устанавливается
следующий кадр ЧПУ.
Синтаксис
POS[<ось>]=<позиция>
POSA[<ось>]=<позиция>
POSP[<ось>]=(<конечная позиция>,<длина фрагмента>,<режим>)
FA[<ось>]=<значение>
WAITP(<ось>) ; Программирование в отдельном кадре ЧПУ!
WAITMC(<метка ожидания>)
Объяснение
POS / POSA:
Переместить позиционирующую ось на указанную позицию
POS и POSA имеют идентичную функциональность, но отличаются в парамет-
рах смены кадра:
• С POS последовательное включение кадра ЧПУ происходит только после
достижения позиции подвода.
• С POSA последовательное включение кадра ЧПУ происходит и если пози-
ции подвода не достигнута.
<ось>:
Имя перемещаемой оси (идентификатор оси канала или
гео-оси)
<позиция>:
Позиция оси для подвода
Тип:
REAL
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
119
Основная информация
3.7 Регулирование подачи
POSP:
Постепенное перемещение позиционирующей оси на указанную конечную
позицию
<конечная позиция>:
Конечная позиция оси для подвода
<длина фрагмента>:
Длина фрагмента
<режим>:
Режим подвода
= 0:
Для обоих последних фрагментов выполняет-
ся разделение оставшегося пути до конечной
позиции на два заключительных фрагмента
равного размера (предустановка).
= 1:
Длина фрагмента согласуется таким образом,
что сумма всех вычисленных длин фрагмен-
тов точна равна пути до конечной позиции.
Примечание:
POSP используется специально для программирования маятниковых
движений (Страница 993).
FA:
Подача для указанной позиционирующей оси
<ось>:
Имя перемещаемой оси (идентификатор оси канала или гео-
оси)
<значение
Скорость подачи
>:
Единица:
мм/мин или дюйм/мин или градус/мин
Примечание:
На кадр ЧПУ может быть запрограммировано макс. 5 значения FA.
WAITP:
Ожидать завершения перемещения позиционирующей оси
Обработка последующих кадров не начинается до тех пор, пока указанная и
запрограммированная в предшествующем кадре с помощью POSA позицио-
нирующая ось не достигнет своей конечной позиции (с точным остановом
точным).
<ось>:
Имя оси (идентификатор оси канала или гео-оси), для которой
должна действовать команда WAITP
Примечание:
С помощью WAITP можно разрешить ось в качестве качающейся оси или для
перемещения в качестве конкурирующей позиционирующей оси (через PLC).
WAITMC:
Ожидать поступления указанной метки ожидания
При поступлении метки ожидания сразу же устанавливается следующий кадр
ЧПУ.
<метка ожидания>:
Номер метки ожидания
ОСТОРОЖНО
Движение с POSA
Если в последующем кадре считывается команда, которая не явно создает остановку
предварительной обработки, то последующий кадр выполняется только после того, как
полностью выполнены все подготовленные и сохраненные до этого кадры.
Предыдущий кадр останавливается с точным остановом (как для G9).
Программирование ЧПУ
120
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.7 Регулирование подачи
Примеры
Пример 1: Движение с POSA и доступ к данным состояния станка
При обращении к данным состояния станка ($A…) СЧПУ осуществляет внутреннюю
остановку предварительной обработки. Обработка останавливается до тех пор, пока не
будут полностью выполнены все прежде подготовленные и сохраненные кадры.
Программный код
Комментарий
N40 POSA[X]=100
N50 IF $AA_IM[X]==R100 GOTOF MARKE1
; Обращение к данным состояния станка.
N60 G0 Y100
N70 WAITP(X)
N80 MARKE1:
N...
Пример 2: Ожидание конца перемещения с WAITP
Устройство подачи паллет
Ось U:
накопитель палет
Перемещение палеты с обрабатываемыми деталями в рабочую зону
Ось V:
система передачи к измерительной станции, на которой осуществляется
параллельный процессу выборочный контроль качества
Программный код
Комментарий
N10 FA[U]=100 FA[V]=100
; Специфические для осей параметры подачи
для отдельных позиционирующих осей U и
V.
N20 POSA[V]=90 POSA[U]=100 G0 X50 Y70
; Перемещение позиционирующих и траек-
торных осей.
N50 WAITP(U)
; Выполнение программы продолжается толь-
ко после достижения осью U запрограмми-
рованной в N20 позиции.
…
Дополнительная информация
Движение с POSA
POSA не влияет на последовательное включение кадра или выполнение программы.
Движение к конечной точке может осуществляться параллельно с обработкой
последующих кадров ЧПУ.
Движение с POS
Последовательное включение кадра осуществляется только после того, как все
запрограммированные в POS оси достигнут своих конечных позиций.
Ожидание конца перемещения с WAITP
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
121
Основная информация
3.7 Регулирование подачи
После WAITP ось считается более не занятой из программы ЧПУ до тех пор, пока она не
будут запрограммирована заново. Эта ось после может использоваться через PLC как
позиционирующая ось, или из программы ЧПУ/PLC или HMI как качающаяся ось.
Смена кадра на рампе торможения с IPOBRKA и WAITMC
Ось затормаживается только тогда, когда метка ожидания еще не достигнута или иной
критерий окончания кадра препятствует смене кадров. После WAITMC ось сразу же
запускается, если иной критерий окончания кадра не препятствует смене кадров.
3.7.3
Режим ориентации шпинделя (SPCON, SPCOF)
Команды SPCON или SPCOF включают или выключают режим управления положением
шпинделя явным образом.
Примечание
Для включения режима управления положением посредством SPCON необходимо не
более трех тактов регулятора положения.
Синтаксис
SPCON
SPCON(<n>)
SPCON(<n>,<m>,...)
SPCOF
SPCOF(<n>)
SPCOF(<n>,<m>,...)
Объяснение
SPCON:
Включить режим управления положением
Указанный шпиндель переключается из управления скоростью в управление
положением.
SPCON действует модально и сохраняется до SPCOF.
SPCOF:
Выключить режим управления положением
Указанный шпиндель переключается из управления положением в управление
скоростью.
<n>,<m>,...
Номера шпинделя
:
Без указания номера шпинделя: мастер-шпиндель канала
Программирование ЧПУ
122
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
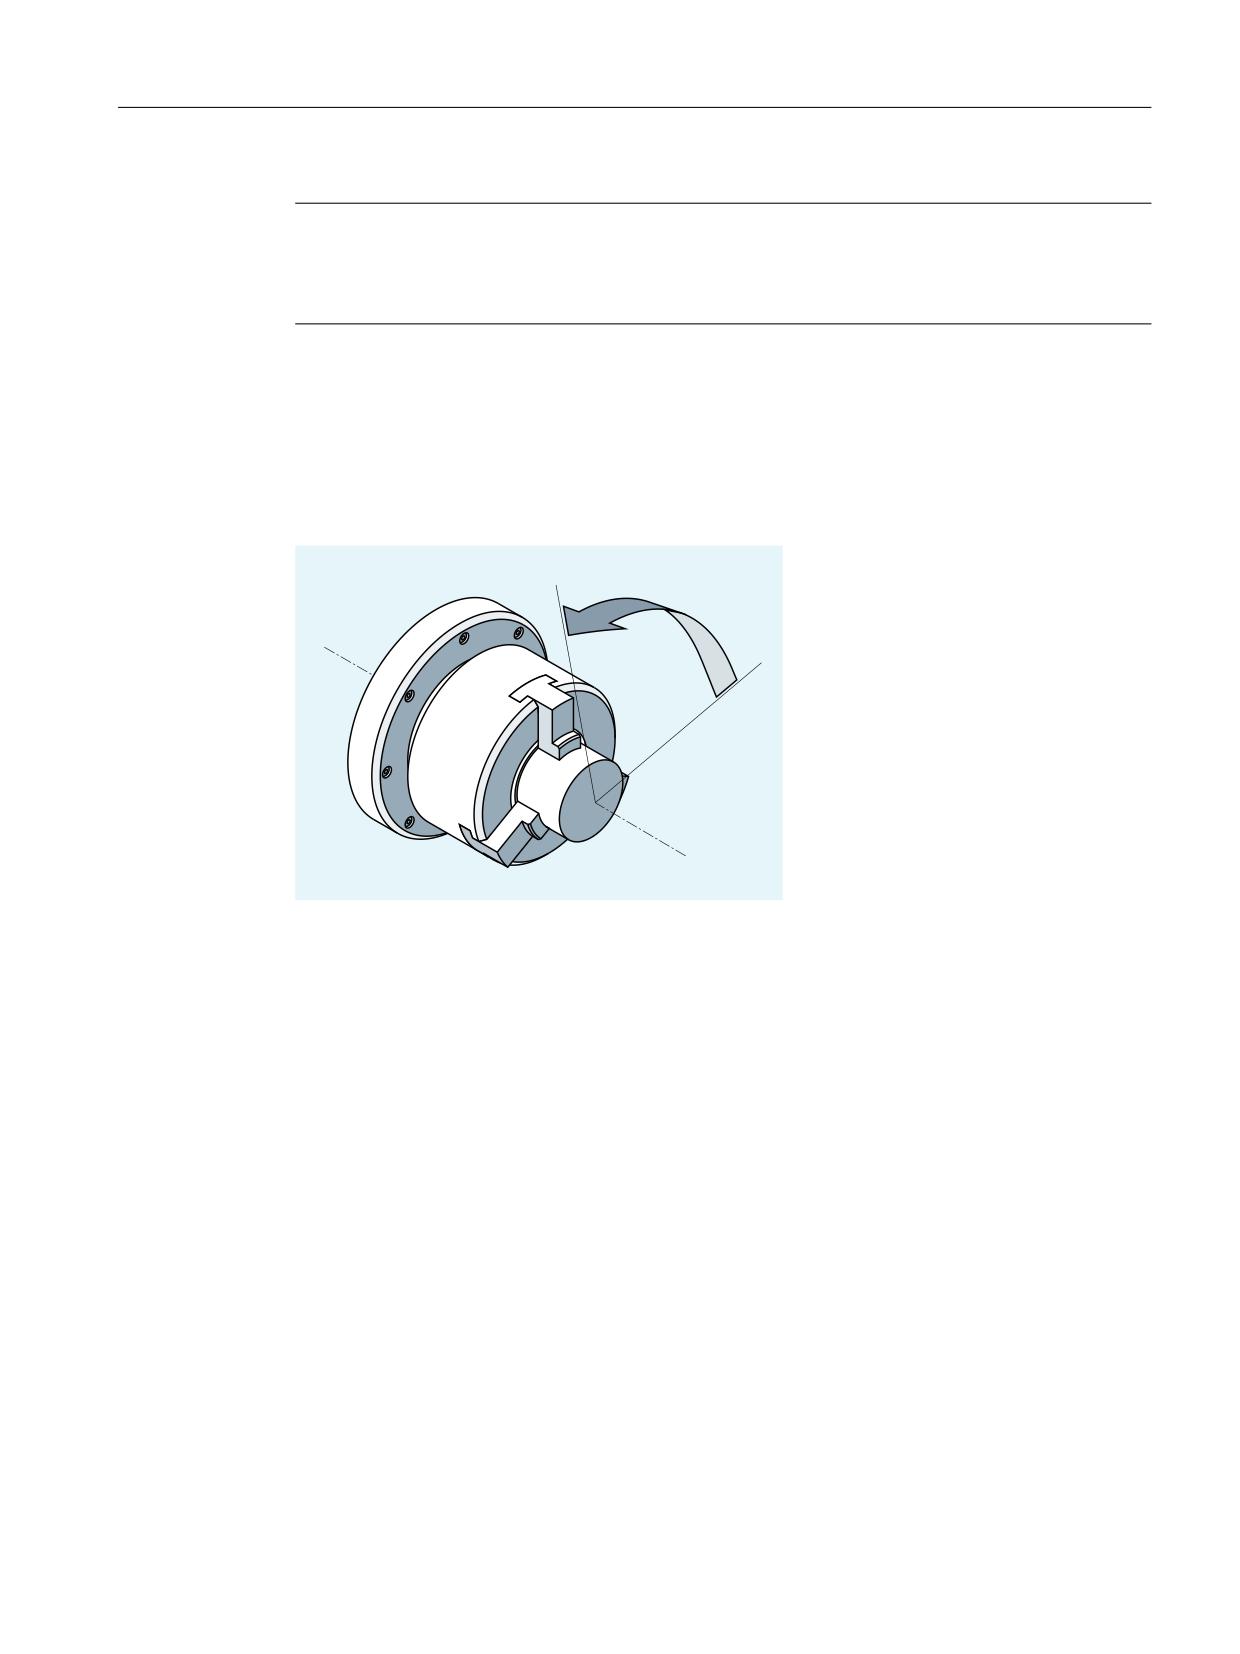
Основная информация
3.7 Регулирование подачи
Примечание
При наличии синхронного шпинделя с соединением по заданному значению запрещено
переключать ведущий шпиндель посредством SPCOF в режим управления числом
оборотов.
3.7.4
Позиционирование шпинделей (SPOS, SPOSA, M19, M70, WAITS)
С помощью SPOS, SPOSA или M19 шпиндели могут позиционироваться в определенные
наклонные положения, к например, при смене инструмента.
SPOS, SPOSA и M19 вызывают временное переключение в режим ориентации до
следующего M3/M4/M5/M41 … M45.
Позиционирование в осевом режиме
Шпиндель может перемещаться и по своему определенному в машинных данных адресу
как траекторная, синхронная или позиционирующая ось. После указания
идентификатора оси шпиндель находится в осевом режиме. С помощью M70 шпиндель
включается непосредственно в осевой режим.
Конец позиционирования
Критерий окончания движения при позиционировании шпинделя может быть
запрограммирован через FINEA, CORSEA, IPOENDA или IPOBRKA.
Если критерии окончания движения для всех обрабатываемых в кадре шпинделей или
осей, а также критерий смены кадров для траекторной интерполяции выполнены, то
осуществляется смена кадра.
Синхронизация
Для синхронизации движений шпинделя с помощью WAITS можно ожидать достижения
позиции шпинделя.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
123
Основная информация
3.7 Регулирование подачи
Условия
Позиционируемый шпиндель должен быть способен работать в режиме ориентации.
Синтаксис
Позиционировать шпиндель:
SPOS=<значение> / SPOS[<n>]=<значение>
SPOSA=<значение> / SPOSA[<n>]=<значение>
M19 / M<n>=19
Переключить шпиндель в осевой режим:
M70 / M<n>=70
Определить критерий окончания движения:
FINEA / FINEA[S<n>]
COARSEA / COARSEA[S<n>]
IPOENDA / IPOENDA[S<n>]
IPOBRKA / IPOBRKA(<ось>[,<момент времени>]) ; Программирование в отдельном
кадре ЧПУ!
Синхронизировать движения шпинделя:
WAITS / WAITS(<n>,<m>) ; Программирование в отдельном кадре ЧПУ!
Программирование ЧПУ
124
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.7 Регулирование подачи
Объяснение
SPOS / SPOSA:
Позиционировать шпиндель в указанное наклонное положение
SPOS и SPOSA имеют идентичную функциональность, но отличаются в пара-
метрах смены кадра:
• Со SPOS последовательное включение кадра ЧПУ происходит только по-
сле достижения позиции.
• Со SPOSA последовательное включение кадра ЧПУ происходит, и если по-
зиция не достигнута.
<n>:
Номер шпинделя, который должен быть позиционирован.
Без указания номера шпинделя или с номером шпинделя "0"
SPOS или SPOSA относится к мастер-шпинделю.
<значение>:
Наклонное положение, в которое должен быть позициониро-
ван шпиндель
Единица:
Градус
Тип:
REAL
Для программирования режима подвода к позиции суще-
ствуют следующие возможности:
=AC(<
Абсолютное указание размера
значение>):
Диапазон значе-
0 … 359,9999
ний:
=IC(<
Инкрементальное указание размера
значение>):
Диапазон значе-
0 … ±99 999,999
ний:
=DC(<
Подвод по прямому пути к абсолютному
значение>):
значению
=ACN(<
Абсолютное указание размера, подвод в
значение>):
отрицательном направлении
=ACP(<
Абсолютное указание размера, подвод в
значение>):
положительном направлении
=<значение>:
как DC(<значение>)
M<n>=19:
Позиционировать мастер-шпиндель (M19 или M0=19) или шпиндель с
номером <n> (M<n>=19) в заданное с SD43240 $SA_M19_SPOS наклонное
положение в заданном в SD43250 $SA_M19_SPOSMODE режиме подвода к
позиции
Последовательное включение кадра ЧПУ только после достижения позиции.
M<n>=70:
Переключить мастер-шпиндель (M70 или M0=70) или шпиндель с номером
<n> (M<n>=70) в осевой режим
Переход к определенной позиции не выполняется. Последовательное вклю-
чение кадра ЧПУ после выполнения переключения.
FINEA:
Завершение движения, если достигнут "Точный останов точный"
COARSEA:
Завершение движения, если достигнут "Точный останов грубый"
IPOENDA:
Завершение движения, если достигнут "Останов интерполятора"
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
125
Основная информация
3.7 Регулирование подачи
S<n>:
Шпиндель, для которого должен действовать запрограммированный крите-
рий окончания движения
<n>:
Номер шпинделя
Без указания шпинделя [S<n>] или с номером шпинделя "0" запрограммиро-
ванный критерий окончания движения относится к мастер-шпинделю.
IPOBRKA:
Смена кадра на рампе торможения возможна
<ось>:
Идентификатор оси канала
<момент
Момент времени смены кадра, относительно рампы тор-
времени>:
можения
Единица:
Процент
Диапазон значений:
100 (момент включения рампы
торможения) … 0 (конец рампы
торможения)
Без указания параметра <момент времени> вступает в
силу актуальное значение установочных данных:
SD43600 $SA_IPOBRAKE_BLOCK_EXCHANGE
Примечание:
IBOBRKA с моментом времени "0" идентична IPOENDA.
WAITS:
Команда синхронизации для указанного(ых) шпинделя(ей)
Обработка последующих кадров не начинается до тех пор, пока указан-
ный(ые) и запрограммированный(ые) в предшествующем кадре с помощью
SPOSA шпиндель(и) не достигнет(ут) своей позиции (с точным остановом
точным).
WAITS после M5:
Ожидать остановки указанного(ых) шпинделя(ей).
WAITS после M3/M4:
Ожидать достижения указанным(и) шпинде-
лем(ями) своей заданной скорости.
<n>,<m>:
Номера шпинделей, для которых должна действо-
вать команда синхронизации
Без указания номера шпинделя или с номером
шпинделя "0" WAITS относится к мастер-шпинде-
лю.
Примечание
На кадр ЧПУ возможно 3 указания позиции шпинделя.
Примечание
При инкрементальном указании размера IC(<значение>) позиционирование шпинделя
возможно на несколько оборотов.
Примечание
Если перед SPOS было включено управление положением со SPCON, то оно сохраняется
до SPCOF.
Программирование ЧПУ
126
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.7 Регулирование подачи
Примечание
СЧПУ на основе последовательности программирования самостоятельно определяет
переход в осевой режим. Поэтому явного программирования M70 в программе
обработки детали более не требуется. Но M70 может продолжать программироваться,
чтобы, например, улучшить читабельность программы обработки детали.
Дополнительная информация
Позиционирование со SPOSA
SPOSA не влияет на последовательное включение кадра или выполнение программы.
Позиционирование шпинделя может осуществляться параллельно с выполнением
последующих кадров ЧПУ. Смена кадра происходит после достижения всеми
запрограммированными в кадре функциями (кроме шпинделя) их критерия конца
кадра. Позиционирование шпинделя при этом может растягиваться на несколько кадров
(см. WAITS).
Примечание
Если в одном из последующих кадров считывается команда, не явно создающая
остановку предварительной обработки, то обработка останавливается в этом кадре до
остановки всех позиционирующих шпинделей.
Позиционирование со SPOS / M19
Последовательное включении кадра осуществляется только после того, как все
запрограммированные в кадре функции достигли своего критерия конца кадра (к
примеру, все вспомогательные функции были квитированы с PLC, все оси достигли
конечной точки) и шпиндель достиг запрограммированной позиции.
Скорость движений:
Скорость и характеристика торможения для позиционирования зафиксированы в
машинных данных. Сконфигурированные значения могут быть изменены через
программирование или через синхронные действия, см.:
• Подача для позиционирующих осей/шпинделей (FA, FPR, FPRAON, FPRAOF)
(Страница 129)
• Программируемая коррекция ускорения (ACC) (Страница 133)
Указание позиций шпинделя:
Т.к. команды G90/G91 здесь не действуют, явно действуют соответствующие указания
размеров, к примеру, AC, IC, DC, ACN, ACP. Перемещение без параметров автоматически
осуществляется как при параметре DC.
Синхронизация движений шпинделя с WAITS
С помощью WAITS в программе ЧПУ может быть обозначено место, на котором
осуществляется ожидание достижения одним или несколькими
запрограммированными в более раннем кадре ЧПУ в SPOSA шпинделями их позиции.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
127
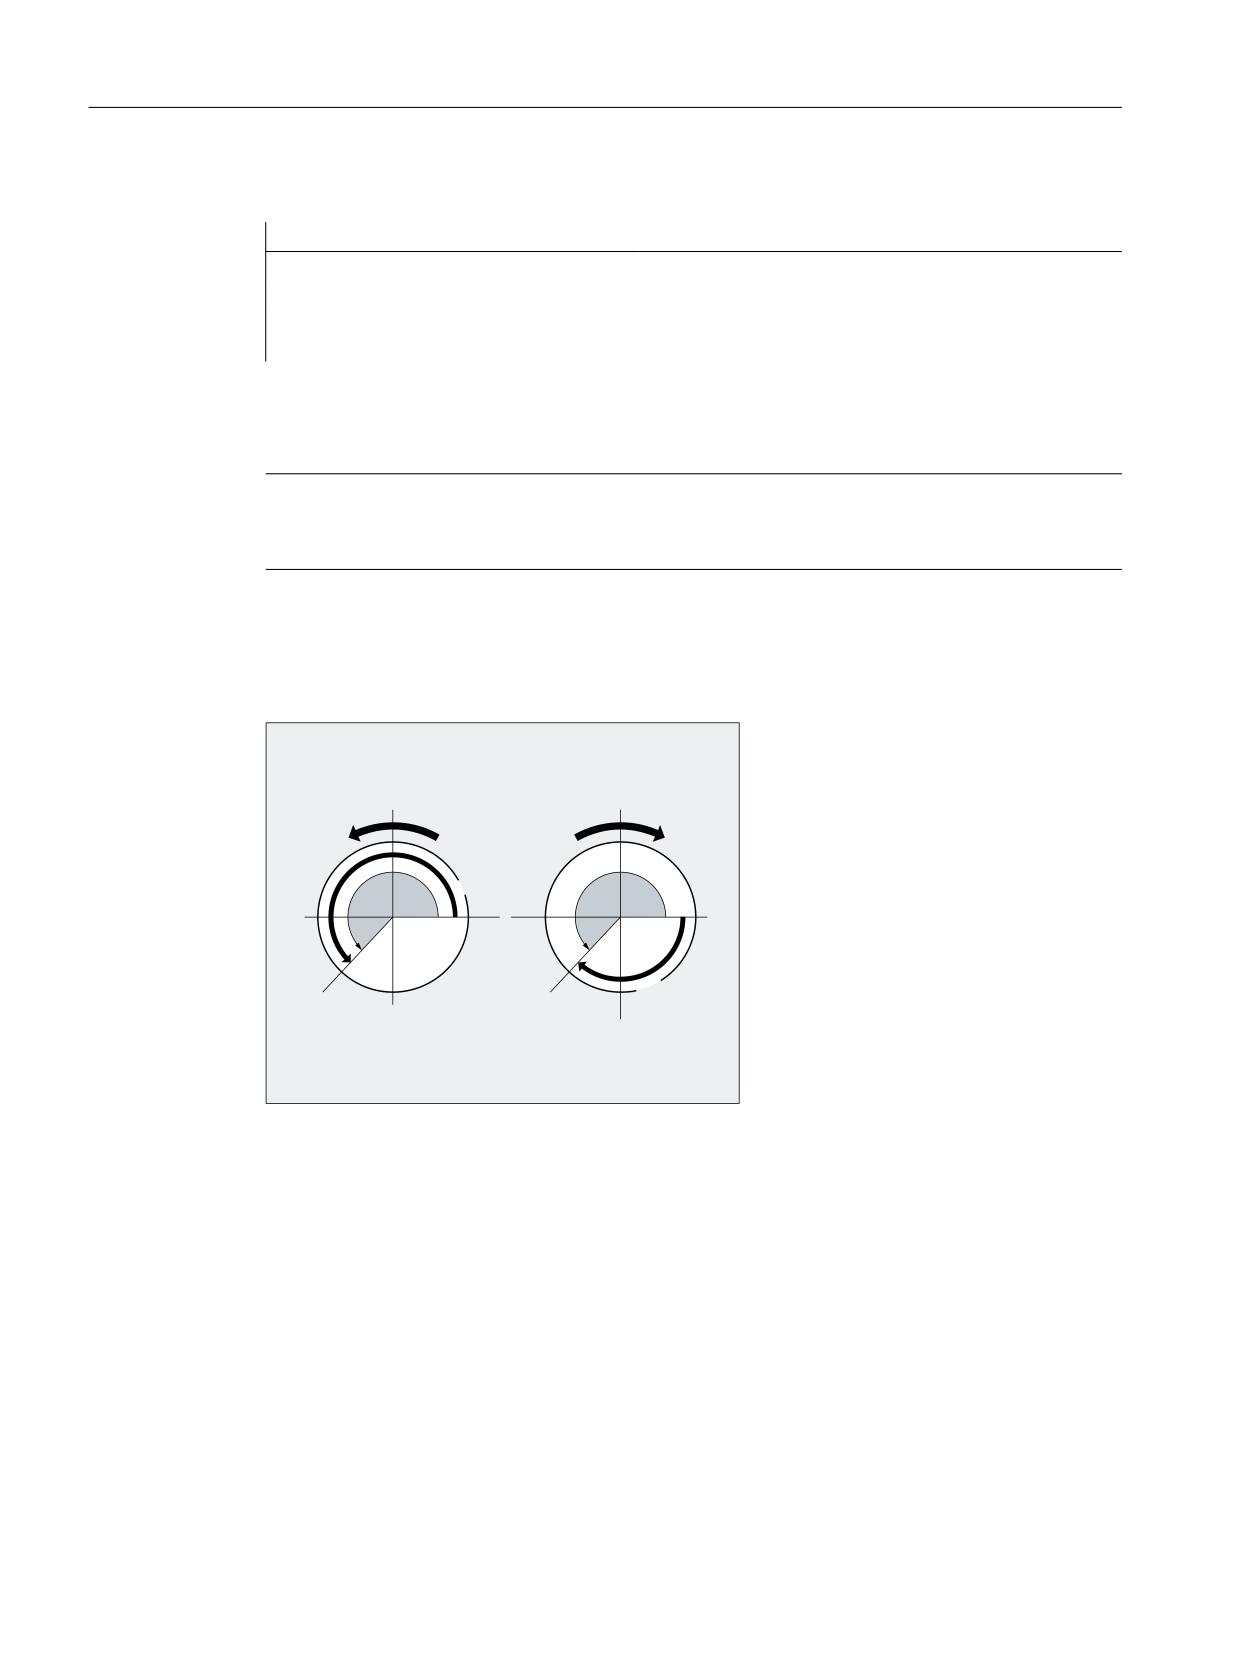
Основная информация
3.7 Регулирование подачи
Пример:
Программный код
Комментарий
N10 SPOSA[2]=180 SPOSA[3]=0
N40 WAITS(2,3)
; Ожидание в кадре осуществляется до тех пор, пока шпин-
дели 2 и 3 не достигнут позиций, указанных в кадре N10.
После M5 с помощью WAITS можно ожидать перехода шпинделя(ей) в состояние покоя.
После M3/M4 с помощью WAITS можно ожидать достижения шпинделем(ями) заданной
скорости/направления вращения.
Примечание
Если шпиндель еще не синхронизирован с синхронными метками, то положительное
направление вращения берется из машинных данных (состояние при поставке).
Позиционирование шпинделя из вращения (M3/M4)
При включенных M3 или M4 шпиндель останавливается на запрограммированном
значении.
̴͇͖͇͉͔͗͒͌͏͌ ͉͇͔͗͌͠͏ͦ
̴͇͖͇͉͔͗͒͌͏͌ ͉͇͔͗͌͠͏ͦ
'&
$&
'&
$&
̮͇͖͕͇͓͓͗͊͗͏͕͉͗
̮͇͖͕͇͓͓͗͊͗͏͕͉͗
͇͔͔͐͢ ͚͕͊͒
͇͔͔͐͢ ͚͕͊͒
Параметры DC и AC идентичны. В обоих случаях вращение продолжается в выбранном
через M3/M4 направлении до абсолютной конечной позиции. При ACN и ACP при
необходимости осуществляется торможение и удержание соответствующего
направления подвода. При указании IC вращение, исходя из актуальной позиции
шпинделя, продолжается на указанное значение.
Позиционирование шпинделя из состояния покоя (M5)
Запрограммированный путь проходится точно из состояния покоя (M5) в соответствии с
введенными данными.
Программирование ЧПУ
128
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.7 Регулирование подачи
3.7.5
Подача для позиционирующих осей/шпинделей (FA, FPR, FPRAON,
FPRAOF)
Наряду с этим существует возможность получения для траекторных или синхронных
осей или для отдельных позиционирующих осей/шпинделей от другой круговой оси или
шпинделя.
Позиционирующие оси, к примеру, системы транспортировки детали, револьвер или
люнеты, перемещаются независимо от траекторных и синхронных осей. Поэтому для
каждой позиционирующей оси определяется собственная подача.
И для шпинделей можно запрограммировать собственную осевую подачу.
Синтаксис
Подача для позиционирующей оси:
FA[<ось>]=…
Осевая подача для шпинделя:
FA[SPI(<n>)]=…
FA[S<n>]=…
Получение окружной подачи для траекторных/синхронных осей:
FPR(<круговая ось>)
FPR(SPI(<n>))
FPR(S<n>)
Получение окружной подачи для позиционирующих осей/шпинделей:
FPRAON(<ось>,<круговая ось>)
FPRAON(<ось>,SPI(<n>))
FPRAON(<ось>,S<n>)
FPRAON(SPI(<n>),<круговая ось>)
FPRAON(S<n>,<круговая ось>)
FPRAON(SPI(<n>),SPI(<n>))
FPRAON(S<n>,S<n>)
FPRAOF(<ось>,SPI(<n>),…)
FPRAOF(<ось>,S<n>,…)
Значение
FA[...]=... :
Подача для указанной позиционирующей оси или скорость позицио-
нирования (осевая подача) для указанного шпинделя
Единица:
мм/мин или дюйм/мин или градус/мин
Диапазон значе-
… 999 999,999 мм/мин, градусов/мин
ний:
… 39 999,9999 дюймов/мин
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
129
Основная информация
3.7 Регулирование подачи
FPR(...):
С FPR обозначается круговая ось (<круговая ось>) или шпиндель
(SPI(<n>) / S<n>), от которой должна быть получена запрограмми-
рованная в G95 окружная подача для траекторных и синхронных осей.
FPRAON(...):
Получение окружной подачи для позиционирующих осей и шпинделей
Первый параметр (<ось> / SPI(<n>) / S<n>) обозначает позициони-
рующую ось/шпиндель, которая должна перемещаться с окружной
подачей.
Второй параметр (<круговая ось> / SPI(<n>) / S<n>) обозначает круг-
овую ось/шпиндель, от которой должна быть получена окружная по-
дача.
Примечание:
Второй параметр может быть не нужен, тогда подача отводится от ма-
стер-шпинделя.
FPRAOF(...):
С FPRAOF полученная окружная подача для указанных осей или шпин-
делей отменяется.
<ось>:
Идентификатор оси (позиционирующая или гео-ось)
SPI(<n>) / S<n> :
Идентификатор шпинделя
SPI(<n>) и S<n> функционально идентичны.
<n>:
Номер шпинделя
Примечание:
SPI преобразует номер шпинделя в идентификатор оси. Передавае-
мый параметр (<n>) должен содержать действительный номер шпин-
деля.
Примечание
Запрограммированная подача FA[...] действует модально.
На кадр ЧПУ может быть запрограммировано макс. 5 подач для позиционирующих осей/
шпинделей.
Примечание
Отводимая подача вычисляется по следующей формуле:
Отводимая подача =
запрограммированная подача * значение главной подачи
Примеры
Пример 1: Соединение синхронных шпинделей
Для соединения синхронных шпинделей скорость позиционирования ведомого
шпинделя может программироваться независимо от ведущего шпинделя - к примеру,
для позиционирования.
Программный код
Комментарий
FA[S2]=100
; Скорость позиционирования ведомого шпинделя (шпиндель 2)
= 100 градусов/мин
Программирование ЧПУ
130
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.7 Регулирование подачи
Пример 2: Отводимая окружная подача для траекторных осей
Траекторные оси X, Y должны перемещаться с окружной подачей, отводимой от круговой
оси А:
Программный код
N40 FPR(A)
N50 G95 X50 Y50 F500
Пример 3: Получение окружной подачи для мастер-шпинделя
Программный код
Комментарий
N30 FPRAON(S1,S2)
; Окружная подача для мастер-шпинделя (S1) должна отводиться от
шпинделя 2.
N40 SPOS=150
; Позиционировать мастер-шпиндель.
N50 FPRAOF(S1)
; Отключить отводимую окружную подачу для мастер-шпинделя.
Пример 4: Получение окружной подачи для позиционирующей оси
Программный код
Комментарий
N30 FPRAON(X)
; Окружная подача для позиционирующей оси Х должна отводить-
ся от мастер-шпинделя.
N40 POS[X]=50 FA[X]=500
; Позиционирующая ось движется с 500 мм/оборот мастер-шпин-
деля.
N50 FPRAOF(X)
Дополнительная информация
FA[…]
Всегда действует тип подачи G94. Если G70/G71 активна, то единица измерения
метрическая/дюймовая зависит от предварительной установки в машинных данных. С
помощью G700/G710 единица измерения может изменяться в программе.
Примечание
Если FA не запрограммирована, то действует установленное в машинных данных
значение.
FPR(…)
С помощью FPR в качестве расширения команды G95 (окружная подача относительно
мастер-шпинделя) окружная подача может отводиться от любого шпинделя или
круговой оси. G95 FPR(…) действует для траекторных и синхронных осей.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
131
Основная информация
3.7 Регулирование подачи
Если обозначенная с FPR круговая ось/шпиндель работает с ориентацией, то действует
соединение по заданному значению, в иных случаях - соединение по фактическому
значению.
FPRAON(…)
С помощью FPRAON возможен осевой отвод окружной подачи для позиционирующих
осей и шпинделей от мгновенной подачи другой круговой оси или шпинделя.
FPRAOF(…)
С помощью FPRAOF можно выключить окружную подачу для одной или нескольких осей/
шпинделей одновременно.
3.7.6
Программируемая коррекция подачи (OVR, OVRRAP, OVRA)
Скорость траекторных/позиционирующих осей и шпинделей может изменяться в
программе ЧПУ.
Синтаксис
OVR=<значение>
OVRRAP=<значение>
OVRA[<ось>]=<значение>
OVRA[SPI(<n>)]=<значение>
OVRA[S<n>]=<значение>
Объяснение
OVR:
Изменение подачи для подачи по траектории F
OVRRAP:
Изменение подачи для скорости ускоренного хода
OVRA:
Изменение подачи для подачи позиционирования FA или для скорости
шпинделя S
<ось>:
Идентификатор оси (позиционирующая или гео-ось)
SPI(<n>) / S<n> :
Идентификатор шпинделя
SPI(<n>) и S<n> функционально идентичны.
<n>:
Номер шпинделя
Примечание:
SPI преобразует номер шпинделя в идентификатор оси. Передавае-
мый параметр (<n>) должен содержать действительный номер шпин-
деля.
Программирование ЧПУ
132
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.7 Регулирование подачи
<значение>:
Изменение подачи в процентах
Значение относится или накладывается на установленную на станоч-
ном пульте процентовку подачи.
Диапазон значе-
0 % … 200 %, целочисленные
ний:
Примечание:
При коррекции траектории и ускоренного хода установленные в ма-
шинных данных максимальные скорости не превышаются.
3.7.7
Программируемая коррекция ускорения (ACC)
В критических сегментах программы может возникнуть необходимость, ограничить
ускорение до максимального возможного значения, чтобы, к примеру, избежать
механических вибраций.
С помощью программируемой коррекции ускорения для каждой траекторной оси или
шпинделя через команду в программе ЧПУ может быть изменено ускорение.
Ограничение действует во всех типах интерполяции. В качестве 100 % ускорения
действуют установленные в машинных данных значения.
Синтаксис
ACC[<ось>]=<значение>
ACC[SPI(<n>)]=<значение>
ACC(S<n>)=<значение>
Выключение:
ACC[...]=100
Синтаксис
ACC:
Изменение ускорения для указанной траекторной оси или изменение
скорости для указанного шпинделя
<ось>:
Имя оси канала траекторной оси
SPI(<n>) / S<n> :
Идентификатор шпинделя
SPI(<n>) и S<n> функционально идентичны.
<n>:
Номер шпинделя
Примечание:
SPI преобразует номер шпинделя в идентификатор оси. Передавае-
мый параметр (<n>) должен содержать действительный номер шпин-
деля.
<значение>:
Изменение ускорения в процентах
Значение относится или накладывается на установленную на станоч-
ном пульте процентовку подачи.
Диапазон значе-
1 … 200%, целочисленные
ний:
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
133
Основная информация
3.7 Регулирование подачи
Примечание
При большем ускорении могут быть превышены разрешенные изготовителем станка
значения.
Пример
Программный код
Комментарий
N50 ACC[X]=80
; Осевые салазки в направлении Х должны перемещаться только с уско-
рением 80%.
N60 ACC[SPI(1)]=50
; Шпиндель 1 должен ускоряться или тормозиться только с 50% способно-
сти разгона.
Дополнительная информация
Запрограммированная с ACC коррекция ускорения
Запрограммированная с ACC[...] коррекция ускорения всегда учитывается как в
системной переменной $AA_ACC при выводе. Выгрузка в программе обработки детали и
в синхронных действиях происходит в различные моменты времени в обработке ЧПУ.
В программе обработки детали
Записанное в программе обработки детали значение учитывается в системной
переменной $AA_ACC как записано в программе обработки детали, только если ACC за
прошедшее время не изменялась из синхронного действия.
В синхронных действиях
Соответственно действует: Записанное в синхронном действии значение учитывается в
системной переменной $AA_ACC как записано в синхронном действии, только если ACC
за прошедшее время не изменялась из программы обработки детали.
Заданное ускорение может изменяться и через синхронные действия.
Пример:
Программный код
N100 EVERY $A_IN[1] DO POS[X]=50 FA[X]=2000 ACC[X]=140
Актуальное значение ускорения может быть запрошено с помощью системной
переменной $AA_ACC[<ось>]. Через машинные данные можно установить, какое
значение должно действовать при RESET / завершении программы обработки детали -
последнее установленное значение ACC или 100 %.
Программирование ЧПУ
134
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.7 Регулирование подачи
3.7.8
Подача с наложением маховичка (FD, FDA)
С помощью команд FD и FDA можно маховичками перемещать оси в процессе
выполнения программы обработки детали. При этом на запрограммированные
движения перемещения осей накладываются нормированные как данные хода или
скорости сигналы маховичка.
Траекторные оси
Для траекторных осей возможно наложение запрограммированной подачи по
траектории. При этом обрабатывается маховичок 1-ой гео-оси канала. Нормированные
в зависимости от направления вращения импульсы маховичка на такт IPO соответствуют
накладываемой скорости движения по траектории. Предельные значения скорости
движения по траектории, которые могут быть достигнуты через наложение маховичка:
• Минимальное значение: 0
• Максимальное значение: Предельные значения машинных данных участвующих в
движении перемещения траекторных осей
Примечание
Подача по траектории
Подача по траектории F и подача маховичка FD не могут быть запрограммированы в
одном кадре ЧПУ.
Позиционирующие оси
Для позиционирующих осей возможно осевое наложение пути перемещения или
скорости. При этом обрабатывается согласованный с осью маховичок.
• Наложение перемещения
Нормированные в зависимости от направления вращения импульсы маховичка
соответствуют пути, который должен быть пройден осью. При этом учитываются
только импульсы маховичка в направлении к запрограммированной позиции.
• Наложение скорости
Нормированные в зависимости от направления вращения импульсы маховичка на
такт IPO соответствуют накладываемой осевой скорости. Предельные значения
скорости движения по траектории, которые могут быть достигнуты через наложение
маховичка:
- Минимальное значение: 0
- Максимальное значение: Предельные значения машинных данных
позиционирующей оси
Синтаксис
FD=<скорость>
FDA[<ось>]=<скорость>
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
135
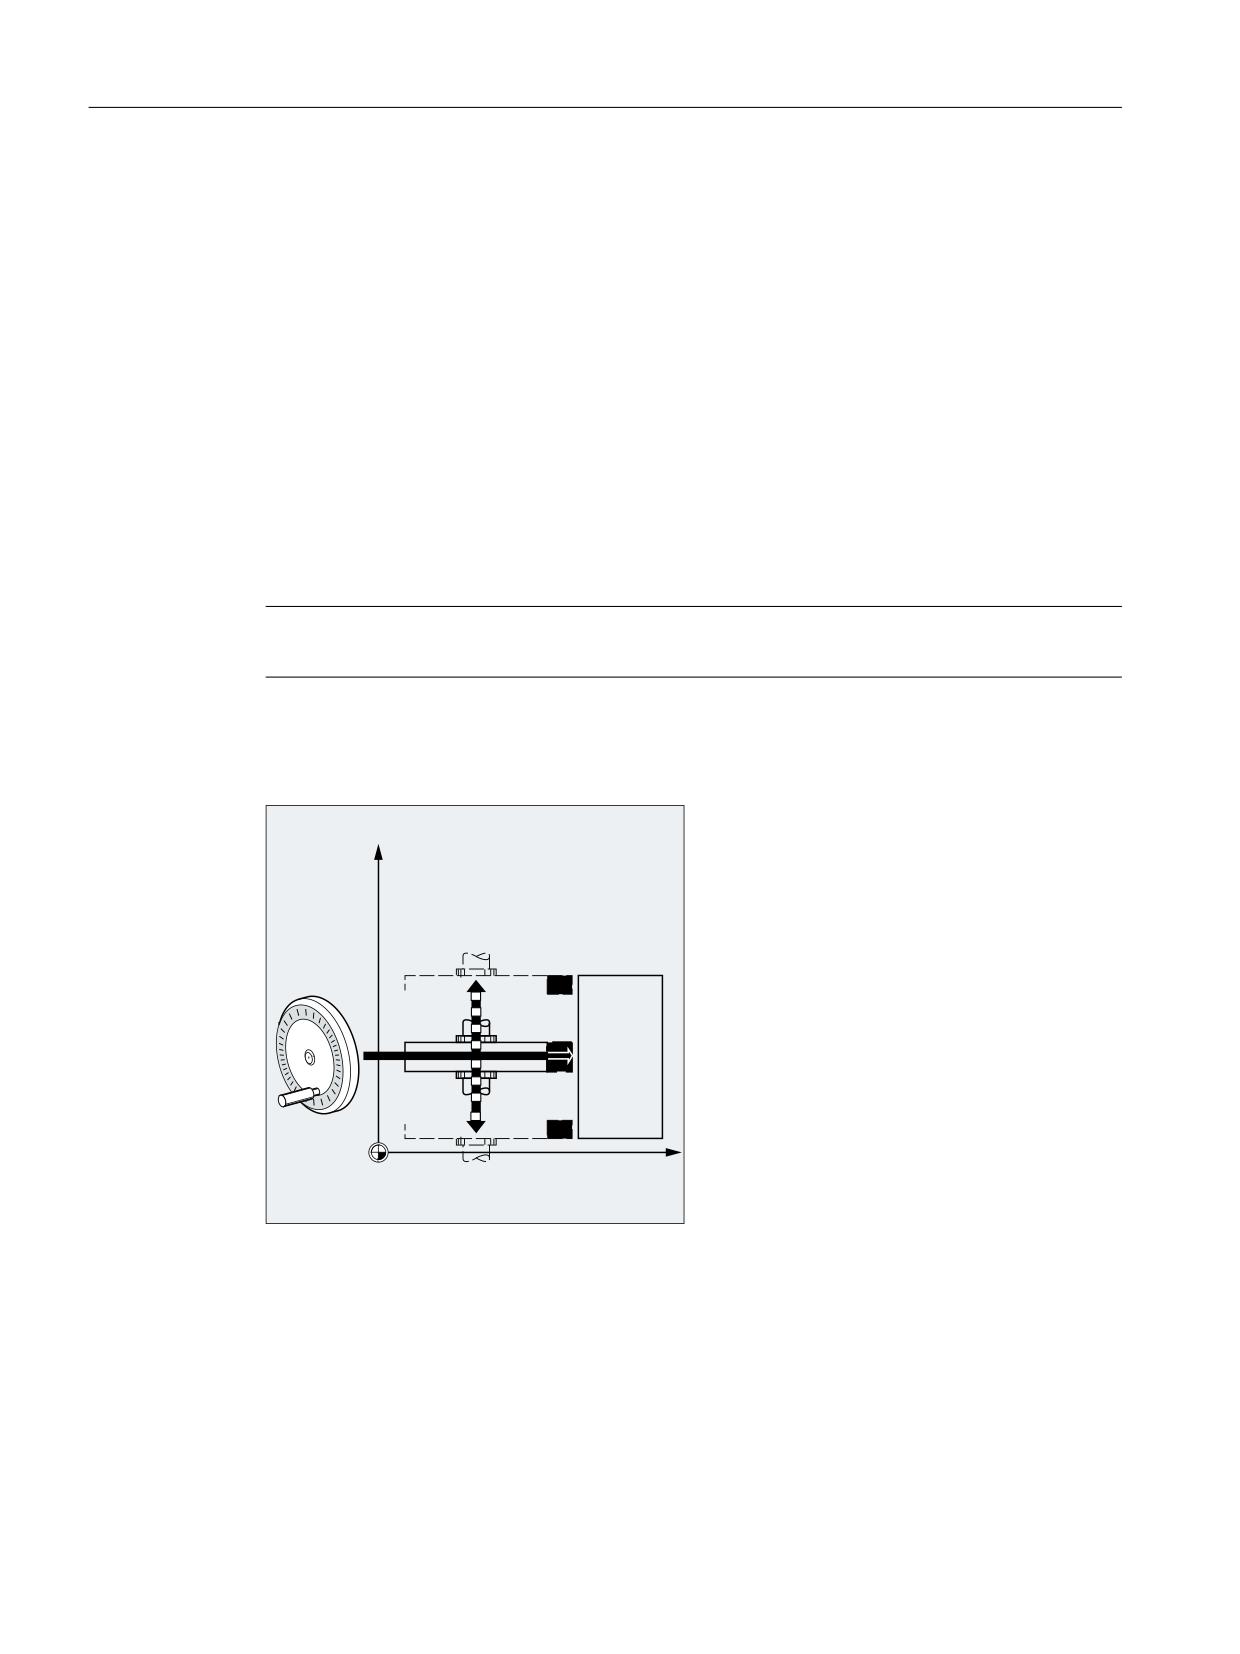
Основная информация
3.7 Регулирование подачи
Объяснение
FD=< скорость > :
Подача по траектории и разрешение наложения
скорости через маховичок.
<скорость>:
• Значение = 0: запрещено!
• Значение ≠ 0: Скорость движения по траек-
тории
FDA[<ось>]=<скорость> :
Осевая подача
<скорость>:
• Значение = 0: Задача перемещения через ма-
ховичок
• Значение ≠ 0: Осевая скорость
<ось>:
Идентификатор позиционирующей оси
Примечание
FD и FDA действуют покадрово.
Пример
=
;
Заданное перемещение: Качающийся в направлении Z шлифовальный круг через
маховичок движется в направлении Х к детали.
При этом оператор может осуществлять ручную подачу до равномерного искрения.
Посредством активации "Стирания остатка пути" осуществляется переход в следующий
кадр ЧПУ и работа продолжается в режиме АВТО.
Программирование ЧПУ
136
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.7 Регулирование подачи
Дополнительная информация
Перемещение траекторных осей с наложением скорости ( FD=<скорость> )
Для кадра программы обработки детали, в котором запрограммировано наложение
скорости движения по траектории, должны быть выполнены следующие условия:
• Команда перемещения G1, G2 или G3 активна
• Точный останов G60 активен
• Линейная подача G94 активна
Процентовка подачи
Процентовка подачи действует только на запрограммированную скорость движения по
траектории, но не на созданный маховичком компонент скорости (исключение:
процентовка подачи = 0).
Пример:
Программный код
Описание
N10 X… Y… F500
; Подача по траектории = 500 мм/мин
N20 X… Y… FD=700
; Подача по траектории = 700 мм/мин и наложение скорости
через маховичок.
; В N20 происходит разгон с 500 до 700 мм/мин. Через маховичок
в зависимости от направления вращения можно изменять скорость движения по траектории между 0
и макс. значением (машинные данные).
Перемещение позиционирующих осей с заданным перемещением ( FDA[<ось>]=0 )
В кадре ЧПУ с запрограммированной FDA[<ось>]=0 подача устанавливается на ноль,
поэтому со стороны программы движение перемещения не выполняется.
Запрограммированное движение перемещения к заданному конечному положению
теперь управляется исключительно оператором посредством вращения маховичка.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
137
Основная информация
3.7 Регулирование подачи
Пример:
Программный код
Описание
N20 POS[V]=90 FDA[V]=0
; Заданное конечное положение = 90 мм, осевая подача = 0 мм/мин и
наложение перемещения через маховичок.
; Скорость оси V в начале кадра = 0 мм/мин.
; Перемещение и скорость задаются через импульсы маховичка
Направление движения, скорость движения:
Оси перемещаются в соответствии со знаком точно по заданному импульсами
маховичка пути. В зависимости от направления вращения, возможно движение вперед
и назад. Чем быстрее вращается маховичок, тем выше скорость перемещения.
Диапазон перемещения:
Диапазон перемещения ограничивается стартовой позицией и запрограммированной
конечной точкой.
Перемещение позиционирующих осей с наложением скорости
( FDA[<ось>]=<скорость> )
В кадре ЧПУ с запрограммированной FDA[…]=… подача ускоряется или замедляется от
последнего запрограммированного значения FA до запрограммированного в
FDAзначения. Исходя из актуальной подачи FDA запрограммированное движение к
позиции назначения с помощью вращения маховичка может ускоряться или
замедляться до нуля. В качестве максимальной скорости действуют
спараметрированные в машинных данных значения.
Пример:
Программный код
Описание
N10 POS[V]=… FA[V]=100
; Осевая подача = 100 мм/мин
N20 POS[V]=100 FAD[V]=200
; Осевое заданное конечное положение = 100, осевая подача = 200 мм/мин
; и наложение скорости через маховичок.
; В N20 происходит разгон с 100 до 200 мм/мин. Через
; маховичок возможно зависимое от направления вращения изменение скорости
; между 0 и макс. значением (машинные данные)
Диапазон перемещения:
Диапазон перемещения ограничивается стартовой позицией и запрограммированной
конечной точкой.
3.7.9
Оптимизация подачи для изогнутых участков траектории (CFTCP, CFC,
CFIN)
Запрограммированная подача относится при включенном режиме коррекции G41/G42
для радиуса фрезы, прежде всего, к траектории центра фрезы (ср. главу "Трансформации
координат (фреймы) (Страница 314)").
Программирование ЧПУ
138
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
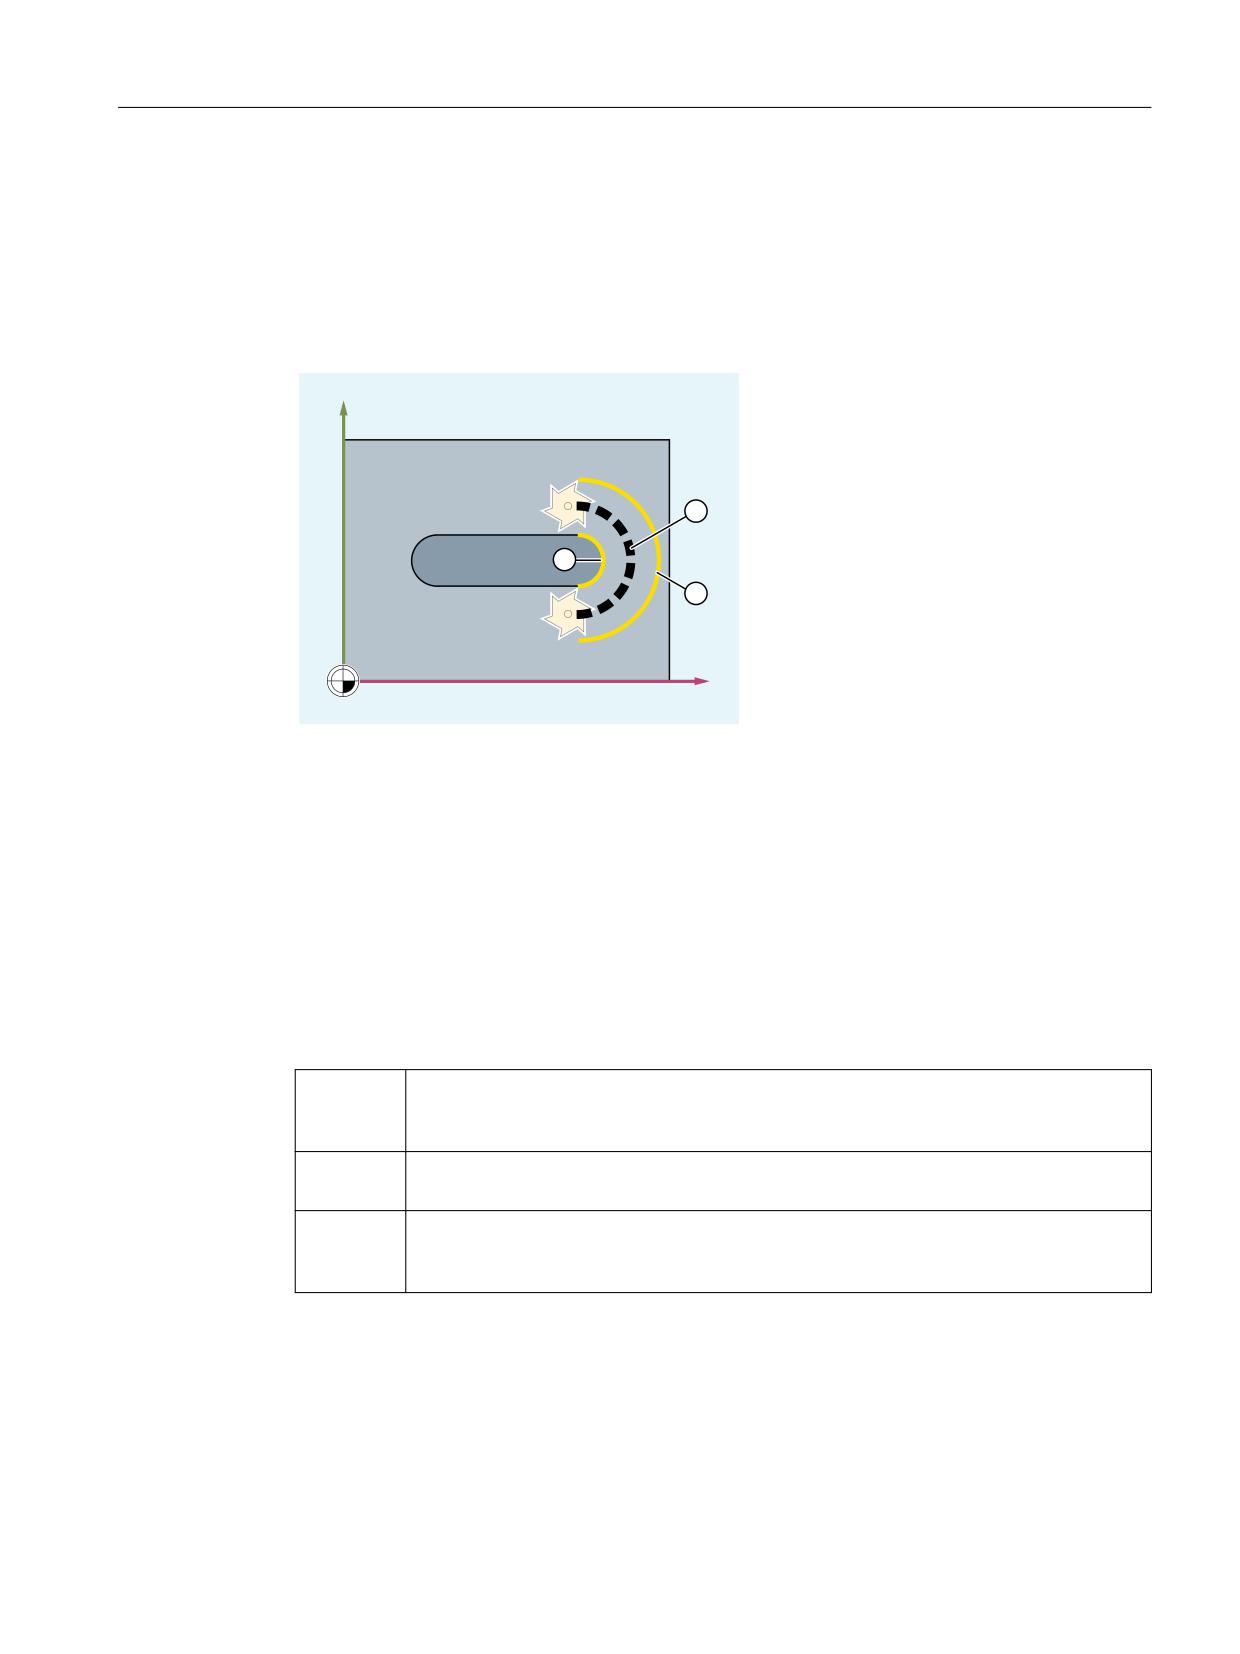
Основная информация
3.7 Регулирование подачи
При фрезеровании окружности (это же относится и к полиномиальной и сплайн-
интерполяции) подача на кромке фрезы при определенных обстоятельствах изменятся
до такой степени, что это отрицательно влияет на результат обработки.
Пример: Фрезерование небольшого наружного радиуса большим инструментом. Путь,
который должна пройти наружная сторона фрезы, значительно больше пути вдоль
контура.
<
;
Из-за этого работа на контуре осуществляется с очень маленькой подачей. Чтобы
избежать таких эффектов, необходимо соответствующее управление подачей для
изогнутых контуров.
Синтаксис
CFTCP
CFC
CFIN
Объяснение
CFTCP:
Постоянная подача на траектории центра фрезы
СЧПУ поддерживает скорость подачи постоянной, процентовки подачи отключают-
ся.
CFC:
Постоянная подача на контуре (резец инструмента)
Эта функция является стандартной предварительной установкой.
CFIN:
Постоянная подача на резце инструмента только на изогнутых внутрь контурах, в
иных случаях на траектории центра фрезы
Скорость подачи уменьшается на внутренних радиусах.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
139
Основная информация
3.7 Регулирование подачи
Пример
В этом примере сначала изготавливается контур с откорректированной CFC подачей. При
чистовой обработке фрезеруемая поверхность дополнительно обрабатывается с CFIN.
За счет этого удается предотвратить повреждение фрезеруемой поверхности на
наружных радиусах из-за слишком высокой скорости подачи.
<
;
Программный код
Комментарий
N10 G17 G54 G64 T1 M6
N20 S3000 M3 CFC F500 G41
N30 G0 X-10
N40 Y0 Z-10
; Подача на первую глубину резания
N50 KONTUR1
; Вызов подпрограммы
N40 CFIN Z-25
; Подача на вторую глубину резания
N50 KONTUR1
; Вызов подпрограммы
N60 Y120
N70 X200 M30
Программирование ЧПУ
140
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.7 Регулирование подачи
Дополнительная информация
Постоянная подача на контуре с CFC
͖͕͙͕͔͔ͦ͘
͖͕͔͏͍͔͔͌
͖͕͉͔͔͌͢͟
Скорость подачи уменьшается на внутренних радиусах, увеличивается на наружных
радиусах. Таким образом, скорость на резце инструмента и тем самым на контуре
остается постоянной.
3.7.10
Несколько значений подачи в одном кадре (F, ST, SR, FMA, STA, SRA)
С помощью функции "Несколько значений подачи в одном кадре", в зависимости от
внешних цифровых и/или аналоговых входов, возможна синхронная с движением
активация различных значений подачи одного кадра ЧПУ, времени ожидания, а также
отвода
Синтаксис
Движение по траектории:
F=... F7=... F6=... F5=... F4=... F3=... F2=... ST=... SR=...
Осевое движение:
FA[<Ax>]=... FMA[7,<Ax>]=... FMA[6,<Ax>]=... FMA[5,<Ax>]=...
FMA[4,<Ax>]=... FMA[3,<Ax>]=... FMA[2,<Ax>]=... STA[<Ax>]=...
SRA[<Ax>]=...
Значение
F=... :
По адресу F программируется подача по
траектории, действующая до тех пор, пока нет
входного сигнала.
Активность:
модально
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
141
Основная информация
3.7 Регулирование подачи
F2=... до F7=... :
Дополнительно к подаче по траектории могут
быть запрограммированы до 6-ти других по-
дач в кадре. Числовое расширение указывает
битовый номер входа, при изменении которо-
го начинает действовать подача.
Активность:
покадрово
ST=... :
Время ожидания в сек (для шлифовальной
технологии: время выхаживания)
Входной бит:
1
Активность:
покадрово
SR=... :
Путь отвода
Единица для пути отвода относится к актуаль-
ной действующей единице измерения (мм
или дюймы).
Входной бит:
0
Активность:
покадрово
FA[<Ax>]=... :
По адресу FA программируется осевая пода-
ча, действующая до тех пор, пока нет входно-
го сигнала.
Активность:
модально
FMA[2,<Ax>]=... до FMA[7,<Ax>]=... :
В дополнение к осевой подаче FA, с по-
мощью FMA в кадре может быть запрограм-
мировано до 6 других подач на ось. Первый
параметр указывает битовый номер входа,
второй ось, для которой должна действовать
подача.
Активность:
покадрово
STA[<Ax>]=...:
осевое время ожидания в сек (для шлифо-
вальной технологии: время выхаживания)
Входной бит:
1
Активность:
покадрово
SRA[<Ax>]=...:
осевой путь отвода
Входной бит:
0
Активность:
покадрово
<Ax>:
ось, для которой должна действовать подача
Примечание
Приоритет сигналов
Последовательность опроса сигналов действует от входного бита 0 (E0) в растущей
последовательности. Тем самым движение отвода имеет высший, а подача F7 низший
приоритет. Время ожидания и движение отвода завершают движения подачи,
активированные с F2 до F7.
Сигнал с высшим приоритетом определяет актуальную подачу.
Программирование ЧПУ
142
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
содержание ..
1
2
3 ..