содержание .. 1 2 ..
SINUMERIK 840D sl. Программирование ЧПУ. Руководство по программированию (2021 год) - часть 1
1
Введение
Основные указания по
2
безопасности
3
Основная информация
SINUMERIK
Расширенное
4
программирование
SINUMERIK 840D sl
Программирование ЧПУ
5
Таблицы
A
Приложение
Руководство по программированию
Действительно для
системы ЧПУ
SINUMERIK 840D sl / 840DE sl
ПО для системы ЧПУ версия 4.95
07/2021
6FC5398-2EP40-0PA2
Оглавление
1
Введение
19
1.1
Информация о SINUMERIK
19
1.2
Информация о данной документации
19
1.3
Документация в Интернете
22
1.3.1
Обзор документации SINUMERIK 840D sl
22
1.3.2
Обзор документации для компонентов управления системы SINUMERIK
22
1.4
Комментарии, касающиеся технической документации
23
1.5
mySupport-Dokumentation
23
1.6
Сервис и поддержка
24
1.7
Важная информация об изделии
26
2
Основные указания по безопасности
27
2.1
Общие указания по безопасности
27
2.2
Гарантийные обязательства и ответственность за прикладные примеры
27
2.3
Информация о безопасности
28
3
Основная информация
31
3.1
Геометрические основы
31
3.1.1
Позиции детали
31
3.1.1.1
Исходная система указаний позиций
31
3.1.1.2
Декартовы координаты
31
3.1.1.3
Полярные координаты
33
3.1.1.4
Абсолютный размер
34
3.1.1.5
Составной размер
36
3.1.2
Рабочие плоскости
37
3.1.3
Нулевые точки и исходные точки
38
3.1.4
Системы координат
40
3.1.4.1
Система координат станка (MCS)
40
3.1.4.2
Базовая кинематическая система (BKS)
42
3.1.4.3
Базовая система нулевой точки (BNS)
43
3.1.4.4
Настраиваемая система нулевой точки (ENS)
43
3.1.4.5
Система координат детали (WCS)
44
3.1.4.6
Как связаны различные системы координат?
45
3.2
Основы программирования ЧПУ
45
3.2.1
Наименование программы ЧПУ
46
3.2.2
Структура и содержание программы ЧПУ
47
3.2.2.1
Кадры и компоненты кадров
47
3.2.2.2
Правила для кадра
50
3.2.2.3
Присвоения значений
51
3.2.2.4
Комментарии
51
3.2.2.5
Пропуск кадров
52
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
3
Оглавление
3.3
Создание программы ЧПУ
54
3.3.1
Базовый принцип
54
3.3.2
Доступные символы
56
3.3.3
"Шапка" программы
57
3.3.4
Примеры программы
58
3.3.4.1
Пример 1: Первые шаги программирования
58
3.3.4.2
Пример 2: Программа ЧПУ для токарной обработки
59
3.3.4.3
Пример 3: Программа ЧПУ для фрезерной обработки
60
3.4
Смена инструмента
63
3.4.1
Смена инструмента при активном управлении инструментом
64
3.4.1.1
Смена инструмента при активном управлении инструментом с функцией T=место
64
3.4.1.2
Смена инструмента при активном управлении инструментом с M6
67
3.4.2
Смена инструмента при неактивном управлении инструментом
68
3.4.2.1
Смена инструмента при неактивном управлении инструментом с номером Т
68
3.4.2.2
Смена инструмента при неактивном управлении инструментом с M6
69
3.4.3
Поведение при неправильном программировании Т
70
3.5
Коррекции инструмента
70
3.5.1
Запрограммированный контур и траектория инструмента
70
3.5.2
Коррекция длин инструмента
71
3.5.3
Коррекция радиуса инструмента
72
3.5.4
Память коррекций инструмента
73
3.5.5
Типы инструментов
74
3.5.5.1
Номер типа инструмента и группы инструментов
74
3.5.5.2
Фрезерный инструмент
75
3.5.5.3
Сверло
77
3.5.5.4
Шлифовальный инструмент
78
3.5.5.5
Токарный инструмент
80
3.5.5.6
Специальный инструмент
82
3.5.6
Активация/деактивация коррекции на инструмент (D, D0)
84
3.5.7
Подавление коррекции инструмента (SUPD)
86
3.5.8
Программируемое смещение коррекции инструмента (TOFFL, TOFF, TOFFR,
TOFFLR):
88
3.6
Движение шпинделя
93
3.6.1
Число оборотов шпинделя (S), направление вращения шпинделя (M3, M4, M5)
93
3.6.2
Скорость резания инструмента (SVC)
97
3.6.3
Постоянная скорость резания (G96/G961/G962, G97/G971/G972, G973, LIMS, SCC)
103
3.6.4
Включение / выключение постоянной окружной скорости круга (GWPSON,
GWPSOF)
108
3.6.5
Программируемое ограничение числа оборотов шпинделя (G25, G26)
109
3.7
Регулирование подачи
110
3.7.1
Подача (G93, G94, G95, F, FGROUP, FL, FGREF)
110
3.7.2
Перемещение позиционирующих осей (POS, POSA, POSP, FA, WAITP, WAITMC)
118
3.7.3
Режим ориентации шпинделя (SPCON, SPCOF)
122
3.7.4
Позиционирование шпинделей (SPOS, SPOSA, M19, M70, WAITS)
123
3.7.5
Подача для позиционирующих осей/шпинделей (FA, FPR, FPRAON, FPRAOF)
129
3.7.6
Программируемая коррекция подачи (OVR, OVRRAP, OVRA)
132
3.7.7
Программируемая коррекция ускорения (ACC)
133
3.7.8
Подача с наложением маховичка (FD, FDA)
135
3.7.9
Оптимизация подачи для изогнутых участков траектории (CFTCP, CFC, CFIN)
138
3.7.10
Несколько значений подачи в одном кадре (F, ST, SR, FMA, STA, SRA)
141
Программирование ЧПУ
4
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Оглавление
3.7.11
Покадровая подача (FB)
144
3.7.12
Подача на зуб (G95 FZ)
145
3.8
Геометрические установки
150
3.8.1
Устанавливаемое смещение нулевой точки (G54 ... G57, G505 ... G599, G53, G500,
SUPA, G153)
150
3.8.2
Устанавливаемое смещение нулевой точки (G54 ... G57, G505 ... G599, G53, G500,
SUPA, G153): Дополнительная информация
152
3.8.3
Выбор рабочей плоскости (G17/G18/G19)
153
3.8.4
Указание размеров
156
3.8.4.1
Указание абсолютного размера (G90, AC)
157
3.8.4.2
Указание составного размера (G91, IC)
159
3.8.4.3
Указание абсолютного и составного размера при токарной обработке и
фрезеровании (G90/G91)
163
3.8.4.4
Указание абсолютного размера для круговых осей (DC, ACP, ACN)
164
3.8.4.5
Дюймовая/метрическая система единиц (G70/G71, G700/G710)
166
3.8.4.6
Специфическое для канала программирование диаметра/радиуса (DIAMON,
DIAM90, DIAMOF, DIAMCYCOF)
170
3.8.4.7
Специфическое для оси программирование диаметра/радиуса (DIAMONA,
DIAM90A, DIAMOFA, DIACYCOFA, DIAMCHANA, DIAMCHAN, DAC, DIC, RAC, RIC)
172
3.8.5
Положение детали при токарной обработке
176
3.9
Команды перемещения
177
3.9.1
Общая информация по командам перемещения
177
3.9.2
Команды движения с декартовыми координатами (G0, G1, G2, G3, X..., Y..., Z...)
179
3.9.3
Команды движения с полярными координатами
181
3.9.3.1
Исходная точка полярных координат (G110, G111, G112)
181
3.9.3.2
Команды движения с полярными координатами (G0, G1, G2, G3, AP, RP)
182
3.9.4
Движения ускоренного хода
186
3.9.4.1
Активация ускоренного хода (G0)
186
3.9.4.2
Включение/выключение линейной интерполяции для движений ускоренным
ходом (RTLION, RTLIOF)
188
3.9.4.3
Коррекция допусков для движений ускоренным ходом (STOLF, CTOLG0, OTOLG0)
190
3.9.5
Линейная интерполяция (G1)
194
3.9.6
Круговая интерполяция
197
3.9.6.1
Обзор
197
3.9.6.2
Круговая интерполяция с центром и конечной точкой (G2/G3, X... Y... Z..., I... J... K...)... 198
3.9.6.3
Круговая интерполяция с радиусом и конечной точкой (G2/G3, X... Y... Z..., CR)
200
3.9.6.4
Круговая интерполяция с апертурным углом и конечной точкой / центром (G2/G3,
X... Y... Z... / I... J... K..., AR)
202
3.9.6.5
Круговая интерполяция с полярными координатами (G2/G3, AP, RP)
204
3.9.6.6
Круговая интерполяция с промежуточной и конечной точкой (CIP, X... Y... Z..., I1...
J1... K1...)
206
3.9.6.7
Круговая интерполяция с тангенциальным переходом (CT, X... Y... Z...)
208
3.9.7
Винтовая интерполяция (G2/G3, TURN)
212
3.9.8
Эвольвентная интерполяция (INVCW, INVCCW)
214
3.9.9
Линии контура
219
3.9.9.1
Программирование линии контура
219
3.9.9.2
Линии контура: Прямая
220
3.9.9.3
Линии контура: Две прямые
222
3.9.9.4
Линии контура: Три прямые
225
3.9.9.5
Линии контура: Программирование конечной точки с углом
229
3.9.10
Резьбонарезание
229
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
5
Оглавление
3.9.10.1
Резьбонарезание с постоянным шагом (G33, SF)
229
3.9.10.2
Резьбонарезание с увеличивающимся или уменьшающимся шагом (G34, G35)
236
3.9.10.3
Запрограммированный входной и выходной участок при G33, G34, G35 (DITS, DITE)...
237
3.9.10.4
Быстрый обратный ход при резьбонарезании (LFON, LFOF, DILF, ALF, LFTXT, LFWP,
LFPOS, POLF, POLFMASK, POLFMLIN)
239
3.9.10.5
Сферическая резьба (G335, G336)
243
3.9.11
Нарезание внутренней резьбы без компенсирующего патрона
248
3.9.11.1
Нарезание внутренней резьбы без компенсирующего патрона и движение отвода
(G331, G332)
248
3.9.11.2
Пример: Нарезание внутренней резьбы с G331 / G332
250
3.9.11.3
Пример: Вывод запрограммированной скорости сверления на текущей ступени
редуктора
250
3.9.11.4
Пример: Использование второго блока данных ступеней редуктора
251
3.9.11.5
Пример: Скорость не программируется, контроль ступени редуктора
251
3.9.11.6
Пример: Смена ступеней редуктора невозможна, контроль ступени редуктора
251
3.9.11.7
Пример: Программирование без SPOS
252
3.9.12
Нарезание внутренней резьбы с компенсирующим патроном
253
3.9.12.1
; Нарезание внутренней резьбы с компенсирующим патроном и движением
отвода (G63)
253
3.9.13
Фаска, закругление (CHF, CHR, RND, RNDM, FRC, FRCM)
254
3.10
Коррекции радиуса инструмента
260
3.10.1
Коррекция радиуса инструмента (G40, G41, G42, OFFN)
260
3.10.2
Подвод к контуру и отвод (NORM, KONT, KONTC, KONTT)
269
3.10.3
Коррекция на наружных углах (G450, G451, DISC)
276
3.10.4
Мягкий подвод и отвод
279
3.10.4.1
Подвод и отвод (G140 до G143, G147, G148, G247, G248, G347, G348, G340, G341,
DISR, DISCL, DISRP, FAD, PM, PR)
279
3.10.4.2
Подвод и отвод с расширенными стратегиями отвода (G460, G461, G462)
290
3.10.5
Включение/выключение контроля столкновений ("Распознавание бутылочного
горлышка") (CDON, CDOF, CDOF2)
294
3.10.6
Коррекция инструмента 2 1/2 D (CUT2D, CUT2DD, CUT2DF, CUT2DFD)
295
3.10.7
Постоянная коррекция радиуса инструмента (CUTCONON, CUTCONOF)
298
3.10.8
Инструменты с релевантным положением резцов
300
3.11
Параметры движения по траектории
302
3.11.1
Точный останов (G60, G9, G601, G602, G603)
302
3.11.2
Режим управления траекторией (G64, G641, G642, G643, G644, G645, ADIS,
ADISPOS)
305
3.12
Трансформации координат (фреймы)
314
3.12.1
Фреймы
314
3.12.2
Фрейм-операторы
316
3.12.3
программируемое смещение нулевой точки (TRANS, ATRANS)
319
3.12.4
Программируемое смещение нулевой точки (G58, G59)
323
3.12.5
Программируемое вращение (ROT, AROT, RPL)
325
3.12.6
Программируемые вращения фреймов с пространственными углами (ROTS,
AROTS, CROTS)
331
3.12.7
Программируемый коэффициент масштабирования (SCALE, ASCALE)
334
3.12.8
Программируемое отражение (MIRROR, AMIRROR)
337
3.12.9
Создание фрейма по точной установке инструмента (TOFRAME, TOROT, PAROT)
342
3.12.10
Отключение фрейма (G53, G153, SUPA, G500)
345
3.12.11
Программирование: Отключение наложений (спец. для оси) (CORROF)
346
3.12.12
Отключение аддитивных смещений нулевой точки (DRFOF)
348
Программирование ЧПУ
6
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Оглавление
3.12.13
Специфическое для шлифования смещение нулевой точки (GFRAME0, GFRAME1 ...
GFRAME100)
350
3.13
Вывод вспомогательных функций
351
3.13.1
Функции M
354
3.14
Дополнительные команды
357
3.14.1
Сообщения (MSG)
357
3.14.2
Запись строки символов в переменную BTSS (WRTPR)
358
3.14.3
Ограничение рабочего поля
360
3.14.3.1
Ограничение рабочего поля в BKS (G25/G26, WALIMON, WALIMOF)
360
3.14.3.2
Ограничение рабочего поля в WCS/ENS (WALCS0 ... WALCS10)
363
3.14.4
Реферирование (G74)
366
3.14.5
Движение к фиксированной точке (G75)
367
3.14.6
Наезд на жесткий упор (FXS, FXST, FXSW)
371
3.14.7
Время ожидания (G4)
376
3.14.8
Внутренняя остановка предварительной обработки
378
3.15
Прочая информация
378
3.15.1
Оси
378
3.15.1.1
Главные оси/геометрические оси
379
3.15.1.2
Дополнительные оси
380
3.15.1.3
Главный шпиндель, мастер-шпиндель
381
3.15.1.4
Оси станка
381
3.15.1.5
Оси канала
382
3.15.1.6
Траекторные оси
382
3.15.1.7
Позиционирующие оси
382
3.15.1.8
Синхронные оси
383
3.15.1.9
Командные оси
383
3.15.1.10
Оси PLC
384
3.15.1.11
Оси Link
384
3.15.1.12
Оси Lead-Link
386
3.15.2
От команды движения до движения станка
388
3.15.3
Вычисление хода
388
3.15.4
Адреса
389
3.15.5
Имя
391
3.15.6
Постоянные
393
3.15.7
Операторы и функции вычисления
394
4
Расширенное программирование
399
4.1
Гибкое программирование ЧПУ
399
4.1.1
Переменные
399
4.1.1.1
Системные данные
400
4.1.1.2
Предопределенные переменные пользователя: Специфические для канала R-
параметры (R)
403
4.1.1.3
Предопределенные переменные пользователя: Глобальные R-параметры (RG)
404
4.1.1.4
Предопределенные переменные пользователя: Link-переменные
406
4.1.1.5
Определение переменных пользователя (DEF)
408
4.1.1.6
Переопределение системных данных, пользовательских данных и языковых
команд ЧПУ (REDEF)
414
4.1.1.7
Атрибут: Инициализирующее значение
418
4.1.1.8
Атрибут: предельные значения (LLI, ULI)
421
4.1.1.9
Атрибут: Физическая единица (PHU)
422
4.1.1.10
Атрибут: Права доступа (APR, APW, APRP, APWP, APRB, APWB)
425
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
7
Оглавление
4.1.1.11
Обзор определяемых и переопределяемых атрибутов
429
4.1.1.12
Определение и инициализация переменных поля (DEF, SET, REP)
431
4.1.1.13
Типы данных
437
4.1.1.14
Минимум, максимум и диапазон переменных (MINVAL, MAXVAL и BOUND)
437
4.1.1.15
Проверка наличия переменной (ISVAR)
439
4.1.1.16
Чтение значений атрибута / типа данных (GETVARPHU, GETVARAP, GETVARLIM,
GETVARDIM, GETVARDFT, GETVARTYP)
441
4.1.1.17
Возможные преобразования типов
446
4.1.2
Косвенное программирование
447
4.1.2.1
Косвенное программирование адресов
447
4.1.2.2
Косвенное программирование G-команд
449
4.1.2.3
Косвенное программирование атрибутов позиций (GP)
450
4.1.2.4
Косвенное программирование строк программы обработки детали (EXECSTRING)
453
4.1.3
Операции
454
4.1.3.1
Функции вычисления
454
4.1.3.2
Операторы сравнения и логические операторы
456
4.1.3.3
Приоритет операций
458
4.1.3.4
Коррекция точности при ошибках сравнения (TRUNC)
459
4.1.3.5
Округления с избытком (ROUNDUP)
460
4.1.4
Операции со строкой
461
4.1.4.1
Преобразование типов в STRING (AXSTRING)
462
4.1.4.2
Преобразование типов из STRING (NUMBER, ISNUMBER, AXNAME)
463
4.1.4.3
Соединение строк (<<)
464
4.1.4.4
Преобразование в строчные/прописные буквы (TOLOWER, TOUPPER)
465
4.1.4.5
Определение длины строки (STRLEN)
466
4.1.4.6
Поиск символа/строки в строке (INDEX, RINDEX, MINDEX, MATCH)
466
4.1.4.7
Выбор части строки (SUBSTR)
467
4.1.4.8
Чтение и запись отдельных символов
468
4.1.4.9
Форматирование строки (SPRINT)
469
4.1.5
Переходы и ветвления в программе
478
4.1.5.1
Возврат на начало программы (GOTOS)
478
4.1.5.2
Переходы на метки перехода (GOTOB, GOTOF, GOTO, GOTOC)
479
4.1.5.3
Ветвление программы (CASE ... OF ... DEFAULT ...)
483
4.1.6
Повторение блока программы (REPEAT, REPEATB, ENDLABEL, P)
485
4.1.7
Управляющие структуры
491
4.1.7.1
Условный оператора и ветвление (IF, ELSE, ENDIF)
493
4.1.7.2
Бесконечный программный цикл (LOOP, ENDLOOP)
495
4.1.7.3
Счетный цикл (FOR ... TO ..., ENDFOR)
495
4.1.7.4
Программный цикл с условием в начале цикла (WHILE, ENDWHILE)
497
4.1.7.5
Программный цикл с условием на конце цикла (REPEAT, UNTIL)
497
4.1.7.6
Пример программы со вложенными управляющими структурами
498
4.1.8
Выходящая за рамки канала координация программ (INIT, START, WAITM, WAITMC,
WAITE, SETM, CLEARM)
499
4.1.9
Техника макросов (DEFINE ... AS)
505
4.2
Техника подпрограмм
507
4.2.1
Общая информация
507
4.2.1.1
Подпрограмма
507
4.2.1.2
Имена подпрограмм
509
4.2.1.3
Вложенность подпрограмм
510
4.2.1.4
Маршрут поиска
511
4.2.1.5
Формальные и фактические параметры
512
4.2.1.6
Передача параметров
512
Программирование ЧПУ
8
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Оглавление
4.2.2
Определение подпрограммы
514
4.2.2.1
Подпрограмма без передачи параметров
514
4.2.2.2
Подпрограмма с передачей параметров по значению (PROC)
515
4.2.2.3
Подпрограмма с передачей параметров по ссылке (PROC, VAR)
517
4.2.2.4
Сохранить модальные функции G (SAVE)
519
4.2.2.5
Подавление покадровой обработки (SBLOF, SBLON)
520
4.2.2.6
Подавление актуальной индикации кадра (DISPLOF, DISPLON, ACTBLOCNO)
525
4.2.2.7
Обозначить подпрограммы с подготовкой (PREPRO)
528
4.2.2.8
Возврат из подпрограммы M17
529
4.2.2.9
Возврат из подпрограммы RET
530
4.2.2.10
Параметрируемый возврат из подпрограммы (RET ...)
531
4.2.2.11
Параметрируемый возврат из подпрограммы (RETB ...)
538
4.2.3
Вызов подпрограммы
542
4.2.3.1
Вызовы подпрограмм без передачи параметров
542
4.2.3.2
Вызов подпрограммы с передачей параметров (EXTERN)
544
4.2.3.3
Число повторений программы (P)
546
4.2.3.4
Модальный вызов подпрограммы (MCALL)
548
4.2.3.5
Косвенный вызов подпрограммы (CALL)
550
4.2.3.6
Косвенный вызов подпрограммы с указанием выполняемого программного
блока (CALL BLOCK ... TO ...)
551
4.2.3.7
Косвенный вызов запрограммированной на языке ISO программы (ISOCALL)
552
4.2.3.8
Вызов подпрограммы с указанием пути и параметрами (PCALL)
553
4.2.3.9
Расширить маршрут поиска для вызовов подпрограмм (CALLPATH)
553
4.2.3.10
Выполнение внешней подпрограммы (EXTCALL)
555
4.3
Обработчик прерываний (ASUP)
559
4.3.1
Функция обработчика прерываний
559
4.3.2
Создание обработчика прерываний
560
4.3.3
Согласование и запуск обработчика прерываний (SETINT, PRIO, BLSYNC)
561
4.3.4
Деактивация/повторная активация согласования обработчика прерываний
(DISABLE, ENABLE)
563
4.3.5
Удаление согласования обработчика прерываний (CLRINT)
563
4.3.6
Быстрый отвод от контура (SETINT LIFTFAST, ALF)
564
4.3.7
Направление перемещения при быстром отводе от контура
567
4.3.8
Процесс движения для обработчиков прерываний
570
4.4
Управление файлами и программами
570
4.4.1
Программная память
570
4.4.1.1
Программная память в NCK
570
4.4.1.2
Внешняя программная память
573
4.4.1.3
Адресация файлов программной памяти
574
4.4.1.4
Маршрут поиска при вызове подпрограммы
579
4.4.1.5
Запрос пути и имени файла
581
4.4.2
Оперативная память (CHANDATA, COMPLETE, INITIAL)
582
4.5
Обработка файла
585
4.5.1
Записать файл (WRITE)
585
4.5.2
Удалить файл (DELETE)
589
4.5.3
Чтение строк в файле (READ)
590
4.5.4
Проверка наличия файла (ISFILE)
592
4.5.5
Выгрузка файловой информации (FILEDATE, FILETIME, FILESIZE, FILESTAT, FILEINFO) ... 593
4.6
Защищенные области
595
4.6.1
Определение защищенных областей (CPROTDEF, NPROTDEF)
595
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
9
Оглавление
4.6.2
Активация/деактивация защищенных областей (CPROT, NPROT)
599
4.6.3
Проверка нарушения защищенной области, ограничения рабочего поля и
программных конечных выключателей (CALCPOSI)
602
4.7
Специальные команды перемещения
613
4.7.1
Подвод к кодированным позициям (CAC, CIC, CDC, CACP, CACN)
613
4.7.2
Сплайн-интерполяция (ASPLINE, BSPLINE, CSPLINE, BAUTO, BNAT, BTAN, EAUTO, ENAT,
ETAN, PW, SD, PL)
614
4.7.3
Соединение сплайнов (SPLINEPATH)
625
4.7.4
Включение / выключение сжатия кадра ЧПУ (COMPON, COMPCURV, COMPCAD,
COMPSURF, COMPOF)
626
4.7.5
Полиномиальная интерполяция (POLY, POLYPATH, PO, PL)
627
4.7.6
Устанавливаемое соотношение траекторий (SPATH, UPATH)
632
4.7.7
Специфическое для канала измерение (MEAS, MEAW)
634
4.7.8
Спец. для оси измерение (MEASA, MEAWA, MEAC) (опция):
637
4.7.9
Специальные функции для OEM-пользователя (OMA1 ... OMA5, OEMIPO1, OEMIPO2,
G810 ... G829)
646
4.7.10
Уменьшение подачи с замедлением на углах (FENDNORM, G62, G621)
647
4.7.11
Программируемый критерий окончания движения (FINEA, COARSEA, IPOENDA,
IPOBRKA, ADISPOSA)
648
4.8
Трансформации координат (фреймы)
650
4.8.1
Трансформация координат через фрейм-переменные
650
4.8.1.1
Предопределенные фрейм-переменные ($P_CHBFRAME, $P_IFRAME, $P_PFRAME,
$P_ACTFRAME)
653
4.8.2
Присвоение значений фреймам
656
4.8.2.1
Присвоение прямых значений (значение оси, угол, масштаб)
656
4.8.2.2
Чтение и изменение компонентов фрейма (TR, FI, RT, SC, MI)
658
4.8.2.3
Вычисление с фреймами
660
4.8.2.4
Определение фрейм-переменных (DEF FRAME)
661
4.8.3
Грубое и точное смещение (CTRANS, CFINE)
662
4.8.4
Внешнее смещение нулевой точки ($AA_ETRANS)
664
4.8.5
Установка фактического значения с потерей состояния реферирования
(PRESETON)
665
4.8.6
Установка фактического значения без потери состояния реферирования
(PRESETONS)
666
4.8.7
Вычисление фрейма из 3 точек измерения в пространстве (MEAFRAME)
668
4.8.8
Глобальные фреймы
672
4.8.8.1
Специфические для канала фреймы ($P_CHBFR, $P_UBFR)
673
4.8.8.2
Действующие в канале фреймы
673
4.9
Трансформации
678
4.9.1
Общее программирование типов трансформаций
678
4.9.1.1
Движения ориентации при трансформациях
681
4.9.1.2
Обзор трансформации ориентации TRAORI
685
4.9.2
3-, 4- и 5-осевая трансформация (TRAORI)
687
4.9.2.1
Общие связи карданной инструментальной головки
687
4.9.2.2
3-, 4- и 5-осевая трансформация (TRAORI)
690
4.9.2.3
Варианты программирования ориентации и первичная установка (ORIRESET)
691
4.9.2.4
Программирование ориентации инструмента (A..., B..., C..., LEAD, TILT)
693
4.9.2.5
Торцовое фрезерование (A4, B4, C4, A5, B5, C5)
699
4.9.2.6
Нулевая точка осей ориентации (ORIWKS, ORIMKS)
700
4.9.2.7
Программирование осей ориентации (ORIAXES, ORIVECT, ORIEULER, ORIRPY,
ORIRPY2, ORIVIRT1, ORIVIRT2)
702
Программирование ЧПУ
10
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Оглавление
4.9.2.8
Программирование ориентации вдоль боковой поверхности конуса (ORIPLANE,
ORICONCW, ORICONCCW, ORICONTO, ORICONIO)
704
4.9.2.9
Задача ориентации двух контактных точек (ORICURVE, PO[XH]=, PO[YH]=, PO[ZH]=) ... 708
4.9.3
Полиномы ориентации (PO[угол], PO[координата])
709
4.9.4
Вращения ориентации инструмента (ORIROTA, ORIROTR, ORIROTT, ORIROTC, THETA)
711
4.9.5
Ориентации относительно траектории
714
4.9.5.1
Типы ориентаций относительно траектории
714
4.9.5.2
Вращение ориентации инструмента относительно траектории (ORIPATH, ORIPATHS,
угол поворота)
715
4.9.5.3
Интерполяция вращения инструмента относительно траектории (ORIROTC, THETA) ... 717
4.9.5.4
Сглаживание характеристики ориентации (ORIPATHS A8=, B8=, C8=)
719
4.9.6
Сжатие ориентации (COMPON, COMPCURV, COMPCAD, COMPSURF)
720
4.9.7
Включение/выключение сглаживания характеристики ориентации (ORISON,
ORISOF)
723
4.9.8
Кинематическая трансформация
724
4.9.8.1
Активация трансформации с торцевой стороны (TRANSMIT)
724
4.9.8.2
Включение трансформации боковой поверхности цилиндра (TRACYL)
724
4.9.8.3
Включение косоугольной трансформации с программируемым углом (TRAANG)
727
4.9.8.4
Наклонное врезание на шлифовальных станках (G5, G7)
729
4.9.9
Включить связанную трансформацию (TRACON)
731
4.9.10
Движение “от точки к точке” в декартовой системе координат
732
4.9.10.1
Включение / выключение движения “от точки к точке” в декартовой системе
координат (PTP, PTPG0, PTPWOC, CP)
732
4.9.10.2
Задание положения шарниров (STAT)
734
4.9.10.3
Знак угла между осями (TU)
738
4.9.10.4
Пример 1: Движение “от точки к точке" 6-осевого робота с трансформацией ROBX ... 740
4.9.10.5
Пример 2: Движение "от точки к точке" при базовой 5-осевой трансформации
742
4.9.10.6
Пример 3: PTPG0 и
742
4.9.11
Граничные условия при выборе трансформации
744
4.9.12
Отключение трансформации (TRAFOOF)
745
4.10
Кинематические цепочки
745
4.10.1
Удаление компонентов (DELOBJ)
745
4.10.2
Определение индекса по имени (NAMETOINT)
749
4.11
Предотвращение столкновений с кинематическими цепочками
750
4.11.1
Проверка на соударяемую пару (COLLPAIR)
750
4.11.2
Запрос повторного вычисления модели станка для предотвращения столкновений
(PROTA)
750
4.11.3
Установка состояния защищенной области (PROTS)
751
4.11.4
Определение интервала между двумя защищенными областями (PROTD)
752
4.12
Трансформации с кинематическими цепями
754
4.12.1
Активация трансформации (TRAFOON)
754
4.12.2
Модифицирование трансформации ориентации после замеров станка
(CORRTRAFO)
755
4.13
Коррекции инструмента
762
4.13.1
Память коррекций
762
4.13.2
Аддитивные коррекции
765
4.13.2.1
Выбор аддитивных коррекций (DL)
765
4.13.2.2
Определение значений износа и установочных значений ($TC_SCPxy[t,d],
$TC_ECPxy[t,d])
767
4.13.2.3
Удаление аддитивных коррекций (DELDL)
767
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
11
Оглавление
4.13.3
Коррекция инструмента - специальная обработка
767
4.13.3.1
Отражение длин инструмента
769
4.13.3.2
Нормирование знака износа
770
4.13.3.3
Система координат активной обработки (TOWSTD, TOWMCS, TOWWCS, TOWBCS,
TOWTCS, TOWKCS)
771
4.13.3.4
Длина инструмента и смена плоскостей
773
4.13.4
Коррекция инструмента Online
774
4.13.4.1
Определение функции полинома (FCTDEF)
774
4.13.4.2
Онлайн-запись коррекции инструмента, непрерывная (PUTFTOCF)
776
4.13.4.3
Дискретная запись онлайн-коррекции инструмента (PUTFTOC)
777
4.13.4.4
Включение/выключение онлайн-коррекции инструмента (FTOCON/FTOCOF)
778
4.13.5
Коррекция радиуса инструмента 3D
778
4.13.5.1
Коррекция на радиус инструмента 3D для периферийного фрезерования 3D
(CUT3DC, CUT3DCD, ISD)
778
4.13.5.2
Коррекция на радиус инструмента 3D для торцового фрезерования 3D (CUT3DF,
CUT3DFS, CUT3DFF, CUT3DFD)
783
4.13.5.3
Периферийное фрезерование 3D с учетом ограничивающей поверхности
(CUT3DCC, CUT3DCCD)
789
4.13.6
Ориентация инструмента (ORIC, ORID, OSOF, OSC, OSS, OSSE, ORIS, OSD, OST)
794
4.13.7
Присвоение свободных номеров D, номеров резцов
800
4.13.7.1
Присвоение свободных номеров D, номеров резцов (адрес СЕ)
800
4.13.7.2
Присвоение свободных номеров D: Проверка номеров D (CHKDNO)
800
4.13.7.3
Присвоение свободных номеров D: Переименование номеров D (GETDNO,
SETDNO)
801
4.13.7.4
Присвоение свободных номеров D: Определение номера T для заданного номера
D (GETACTTD)
802
4.13.7.5
Присвоение свободных номеров D: Установка номеров D как недействительных
(DZERO)
802
4.13.8
Кинематика инструментального суппорта
802
4.13.9
Коррекция длин инструмента для ориентируемого инструментального суппорта
(TCARR, TCOABS, TCOFR, TCOFRX, TCOFRY, TCOFRZ)
808
4.13.10
Модифицирование ориентируемых инструментальных суппортов после замеров
станка (CORRTC)
813
4.13.11
Коррекция длин инструмента Online (TOFFON, TOFFOF)
817
4.13.12
Изменение данных коррекции для вращающихся инструментов
819
4.13.12.1
Вычисление ориентаций (ORISOLH)
819
4.13.12.2
Активация модификации данных коррекции для вращающихся инструментов
(CUTMOD, CUTMODK)
830
4.13.13
Работа с инструментальным окружением
838
4.13.13.1
Сохранение инструментального окружения (TOOLENV)
838
4.13.13.2
Удаление инструментального окружения (DELTOOLENV)
841
4.13.13.3
Чтение номеров T, D и DL (GETTENV)
842
4.13.13.4
Считывание данных сохраняемого инструментального окружения ($P_TOOLENVN,
($P_TOOLENV)
843
4.13.13.5
Считывание компонентов длины инструмента или компонентов длины (GETTCOR) ...
844
4.13.13.6
Изменение компонентов инструмента (SETTCOR)
850
4.13.14
Считывание соотнесения длин инструмента L1, L2, L3 с осями координат (LENTOAX)... 862
4.14
Параметры траектории
865
4.14.1
Характеристика подачи (FNORM, FLIN, FCUB, FPO)
865
4.14.2
Динамические характеристики
870
4.14.2.1
Режим ускорения (BRISK, BRISKA, SOFT, SOFTA, DRIVE, DRIVEA)
870
4.14.2.2
Управление ускорением для ведомых осей (VELOLIMA, ACCLIMA, JERKLIMA)
872
Программирование ЧПУ
12
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Оглавление
4.14.2.3
Активация спец. для технологии динамических значений (DYNNORM, DYNPOS,
DYNROUGH, DYNSEMIFIN, DYNFINISH, DYNPREC)
874
4.14.3
Движение с предуправлением (FFWON, FFWOF)
875
4.14.4
Программирование допуска контура/ориентации (CTOL, OTOL, ATOL)
876
4.14.5
Включение/выключение программируемой точности контура (CPRECON, CPRECOF)... 881
4.14.6
Включение/выключение автоматического переключения фильтров (AFISON,
AFISOF)
883
4.14.7
Выполнение программы с памятью предварительной обработки (STOPFIFO,
STARTFIFO, FIFOCTRL, STOPRE)
886
4.14.8
Определение областей задержки останова (DELAYFSTON, DELAYFSTOF)
888
4.14.9
Пропуск места в программе для SERUPRO (IPTRLOCK, IPTRUNLOCK)
891
4.14.10
Повторный подвод к контуру (REPOSA, REPOSL, REPOSQ, REPOSQA, REPOSH,
REPOSHA, DISR, DISPR, RMIBL, RMBBL, RMEBL, RMNBL)
893
4.14.11
Воздействие на управление движением
901
4.14.11.1
Коррекция максимальной скорости оси или частоты вращения шпинделя
(VELOLIM)
901
4.14.11.2
Коррекция максимального рывка оси (JERKLIM)
903
4.14.11.3
Коррекция максимальной скорости движения по траектории (FLIM)
904
4.14.11.4
Коррекция максимального ускорения по траектории (PACCLIM)
906
4.14.12
Параметры смены кадров при активном соединении (CPBC)
907
4.15
Функции осей
908
4.15.1
Переход оси, переход шпинделя (RELEASE, GET, GETD)
908
4.15.2
Передача оси в другой канал (AXTOCHAN)
912
4.15.3
Осевые функции (AXNAME, AX, SPI, AXTOSPI, ISAXIS, AXSTRING, MODAXVAL)
914
4.15.4
Переключаемые геометрические оси (GEOAX)
916
4.15.5
Осевой контейнер (AXCTSWE, AXCTSWED, AXCTSWEC)
920
4.15.6
Ожидание действительной позиции оси (WAITENC)
922
4.15.7
Программируемое переключение блоков параметров (SCPARA)
923
4.15.8
Включение/выключение адаптации (CADAPTON, CADAPTOF)
924
4.15.9
Коррекция FIR-фильтра для динамического режима (CALCFIR)
927
4.15.10
Чтение/запись параметров привода в программе обработки детали (DRVPRD,
DRVPWR)
929
4.16
Соединения осей
932
4.16.1
Буксировка (TRAILON, TRAILOF)
932
4.16.2
Таблицы кривых (CTAB)
936
4.16.2.1
Определение таблиц кривых (CTABDEF, CATBEND)
936
4.16.2.2
Проверка наличия таблицы кривых (CTABEXISTS)
942
4.16.2.3
Удаление таблиц кривых (CTABDEL)
942
4.16.2.4
Блокировка таблиц кривых от удаления и перезаписи (CTABLOCK, CTABUNLOCK)
943
4.16.2.5
Таблицы кривых: Определение свойств таблиц (CTABID, CTABISLOCK, CTABMEMTYP,
CTABPERIOD)
944
4.16.2.6
Чтение значений таблиц кривых (CTABTSV, CTABTEV, CTABTSP, CTABTEP, CTABSSV,
CTABSEV, CTAB, CTABINV, CTABTMIN, CTABTMAX)
946
4.16.2.7
Таблицы кривых: Проверка использования ресурсов (CTABNO, CTABNOMEM,
CTABFNO, CTABSEGID, CTABSEG, CTABFSEG, CTABMSEG, CTABPOLID, CTABPOL,
CTABFPOL, CTABMPOL)
950
4.16.3
Осевое соединение по главному значению (LEADON, LEADOF)
952
4.16.4
Электронный редуктор (EG)
957
4.16.4.1
Определение электронного редуктора (EGDEF)
958
4.16.4.2
Включение электронного редуктора (EGON, EGONSYN, EGONSYNE)
959
4.16.4.3
Выключение электронного редуктора (EGOFS, EGOFC)
962
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
13
Оглавление
4.16.4.4
Удаление определения электронного редуктора (EGDEL)
963
4.16.4.5
Окружная подача (G95) / электронный редуктор (FPR)
963
4.16.5
Синхронный шпиндель
963
4.16.5.1
Синхронный шпиндель: Программирование (COUPDEF, COUPDEL, COUPON,
COUPONC, COUPOF, COUPOFS, COUPRES, WAITC)
964
4.16.6
Базовое соединение осей (CP...)
974
4.16.7
Тангенциальное управление
982
4.16.7.1
Определение соединения (TANG)
982
4.16.7.2
Включение создания промежуточного кадра (TLIFT)
984
4.16.7.3
Включение соединения (TANGON)
985
4.16.7.4
Выключение соединения (TANGOF)
986
4.16.7.5
Удаление соединения (TANGDEL)
987
4.16.8
Соединение Master/Slave (MASLDEF, MASLDEL, MASLON, MASLOF, MASLOFS)
988
4.17
Синхронные действия
992
4.17.1
Определение синхронного действия
992
4.18
Качание
993
4.18.1
Асинхронное качание (OS, OSP1, OSP2, OST1, OST2, OSCTRL, OSNSC, OSE, OSB)
993
4.18.2
Управляемое через синхронные действия качание (OSCILL)
998
4.19
Штамповка и вырубка
1005
4.19.1
Активация/деактивация
1005
4.19.1.1
Включение или выключение штамповки и вырубки (SPOF, SON, PON, SONS, PONS,
PDELAYON, PDELAYOF, PUNCHACC)
1005
4.19.2
Автоматическое разделение пути
1009
4.19.2.1
Разделение пути для траекторных осей
1012
4.19.2.2
Разделение пути для отдельных осей
1013
4.20
Шлифование
1015
4.20.1
Включение / выключение специфического для шлифования контроля
инструмента (TMON, TMOF)
1015
4.21
Расширенный останов и отвод (ESR)
1016
4.21.1
Управляемый ЧПУ ESR
1017
4.21.1.1
Управляемый ЧПУ отвод (POLF, POLFA, POLFMASK, POLFMLIN)
1017
4.21.1.2
Управляемый ЧПУ останов
1021
4.21.2
Автономный для привода ESR
1021
4.21.2.1
Конфигурирование автономного останова привода (ESRS)
1021
4.21.2.2
Конфигурирование автономного отвода привода (ESRS)
1022
4.22
Время выполнения программы / счетчик деталей
1023
4.22.1
Время выполнения программы
1024
4.22.2
Счетчики деталей
1027
4.23
Симуляция программы
1029
4.23.1
Функция
1029
4.23.2
Симуляция программы в сочетании с компилируемыми циклами
1029
4.24
Другие функции
1030
4.24.1
Активация машинных данных (NEWCONF)
1030
4.24.2
Проверка имеющейся языковой среды ЧПУ (STRINGIS)
1031
4.24.3
Интерактивный вызов окон из программы обработки детали (MMC)
1034
4.24.4
Process DataShare - Вывод на внешнее устройство/файл (EXTOPEN, WRITE, EXTCLOSE). 1039
4.24.5
Ошибки (SETAL)
1043
4.24.6
Определение заготовки (WORKPIECE)
1045
Программирование ЧПУ
14
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Оглавление
4.24.7
Переключение языкового режима (G290, G291)
1049
4.25
Собственные программы обработки резаньем
1051
4.25.1
Функции поддержки для обработки резаньем
1051
4.25.2
Создание таблицы контуров (CONTPRON)
1051
4.25.3
Создание кодированной таблицы контуров (CONTDCON)
1057
4.25.4
Определить точку пересечения между двумя элементами контура (INTERSEC)
1061
4.25.5
Покадровая обработка элементов контура таблицы (EXECTAB)
1062
4.25.6
Вычисление данных окружности (CALCDAT)
1063
4.25.7
Отключить подготовку контура (EXECUTE)
1065
4.26
Внешнее программирование циклов
1066
4.26.1
Технологические циклы
1066
4.26.1.1
Введение
1066
4.26.1.2
Обзор по технологиям
1068
4.26.1.3
HOLES1 - Образец позиции "Линия"
1070
4.26.1.4
HOLES2 - Образец позиции "Окружность или неполная окружность"
1071
4.26.1.5
POCKET3 - Прямоугольный карман
1073
4.26.1.6
POCKET4 - Круговой карман
1075
4.26.1.7
SLOT1 - Продольный паз
1078
4.26.1.8
SLOT2 - кольцевая канавка
1081
4.26.1.9
LONGHOLE - Продольный паз
1083
4.26.1.10
CYCLE60 - Гравирование
1085
4.26.1.11
CYCLE61 - плоское фрезерование
1088
4.26.1.12
CYCLE62 - Вызов контура
1090
4.26.1.13
CYCLE63 - Фрезерование контурного кармана / Контурный карман - остаточный
материал / Фрезерование контурной цапфы / Контурная цапфа - остаточный
материал
1091
4.26.1.14
CYCLE64 - Предварительное сверление кармана
1093
4.26.1.15
CYCLE70 - резьбофрезерование
1095
4.26.1.16
CYCLE72 - фрезерование траектории
1097
4.26.1.17
CYCLE76 - Прямоугольная цапфа
1101
4.26.1.18
CYCLE77 - Круговая цапфа
1103
4.26.1.19
CYCLE78 - Сверлильное резьбофрезерование
1105
4.26.1.20
CYCLE79 - многогранник
1108
4.26.1.21
CYCLE81 - сверление, центрование
1111
4.26.1.22
CYCLE82 - сверление, цекование
1112
4.26.1.23
CYCLE83 - Глубокое сверление 1
1114
4.26.1.24
CYCLE84 - нарезание внутренней резьбы без компенсирующего патрона
1117
4.26.1.25
CYCLE85 - развертывание
1120
4.26.1.26
CYCLE86 - растачивание
1121
4.26.1.27
CYCLE92 - отрез
1123
4.26.1.28
CYCLE95 - съём припуска вдоль контура
1124
4.26.1.29
CYCLE98 - цепочка резьб
1126
4.26.1.30
CYCLE99 - нарезание резьбы резцом
1130
4.26.1.31
CYCLE435 - установка системы координат правящего инструмента
1135
4.26.1.32
CYCLE495 - Профилирование
1135
4.26.1.33
CYCLE782 - Коррекция по загрузке
1137
4.26.1.34
CYCLE800 - Поворот плоскости, поворот инструмента, точная установка
инструмента
1140
4.26.1.35
CYCLE801 - Образец позиции "Решетка или рамка"
1144
4.26.1.36
CYCLE802 - любые позиции
1145
4.26.1.37
CYCLE806 - интерполированное вращение
1148
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
15
Оглавление
4.26.1.38 CYCLE830 - Глубокое сверление 2
1149
4.26.1.39 CYCLE832 - High Speed Settings
1156
4.26.1.40 CYCLE840 - Нарезание внутренней резьбы с компенсирующим патроном
1160
4.26.1.41 CYCLE899 - открытый паз
1162
4.26.1.42 CYCLE930 - выточка
1165
4.26.1.43 CYCLE940 - Канавка формы E и F, резьбовая канавка
1168
4.26.1.44 CYCLE951 - обработка резанием
1171
4.26.1.45 CYCLE952 - Обработка резаньем / Обработка резаньем - остаток / Прорез / Прорез
- остаток / Токарная выточка / Токарная выточка - остаток
1174
4.26.1.46 CYCLE4071 - Продольное шлифование с подачей в точке возврата
1180
4.26.1.47 CYCLE4072 - Продольное шлифование с подачей в точке возврата и сигналом
отмены
1182
4.26.1.48 CYCLE4073 - Продольное шлифование с непрерывной подачей на глубину
1186
4.26.1.49 CYCLE4074 - Продольное шлифование с непрерывной подачей на глубину и
сигналом отмены
1187
4.26.1.50 CYCLE4075 - Плоское шлифование с подачей в точке возврата
1190
4.26.1.51 CYCLE4077 - Плоское шлифование с подачей в точке возврата и сигналом отмены. 1193
4.26.1.52 CYCLE4078 - Плоское шлифование с непрерывной подачей на глубину
1197
4.26.1.53 CYCLE4079 - Плоское шлифование с прерывистой подачей на глубину
1199
4.26.1.54 GROUP_BEGIN - Начало блока программы
1201
4.26.1.55 GROUP_END - Конец блока программы
1202
4.26.1.56 GROUP_ADDEND - конец дополнения ввода
1202
4.26.1.57 Граничные условия
1203
4.26.2
Измерительные циклы
1204
4.26.2.1
Обзор параметров измерительных циклов
1204
5
Таблицы
1247
5.1
Операторы
1247
5.2
Адреса
1289
5.2.1
Буквы адреса
1289
5.2.2
Постоянные адреса
1290
5.2.3
Устанавливаемые адреса
1296
5.3
G-команды
1302
5.3.1
G-команды
1302
5.3.2
G-группа 1: Действующие модально команды движения
1302
5.3.3
G-группа 2: Действующие не модально движения, время ожидания
1303
5.3.4
G-группа 3: Программируемый фрейм, ограничение рабочего поля и
программирование полюса
1304
5.3.5
G-группа 4: FIFO
1305
5.3.6
G-группа 6: Выбор плоскости
1305
5.3.7
G-группа 7: коррекция радиуса инструмента
1305
5.3.8
G-группа 8: Настраиваемое смещение нулевой точки
1305
5.3.9
G-группа 9: Подавление фрейма и коррекции инструмента
1306
5.3.10
G-группа 10: Точный останов - режим управления траекторией
1306
5.3.11
G-группа 11: Не модальный точный останов
1307
5.3.12
G-группа 12: Критерии смены кадра для точного останова (G60/G9)
1307
5.3.13
G-группа 13: Дюймовая/метрическая постановка размеров детали
1307
5.3.14
G-группа 14: Абсолютная/инкрементальная постановка размеров детали
1308
5.3.15
G-группа 15: Тип подачи
1308
5.3.16
G-группа 16: Процентовка подачи на внутреннем и наружном изгибе
1309
5.3.17
G-группа 17: Режим подвода/отвода, коррекция на инструмент
1309
Программирование ЧПУ
16
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Оглавление
5.3.18
G-группа 18: Поведение на углах, коррекция на инструмент
1309
5.3.19
G-группа 19: Криволинейный переход для начала сплайна
1309
5.3.20
G-группа 20: Криволинейный переход для конца сплайна
1310
5.3.21
G-группа 21: Профиль ускорения
1310
5.3.22
G-группа 22: Тип коррекции на инструмент
1310
5.3.23
G-группа 23: Контроль столкновений на внутренних контурах
1311
5.3.24
G-группа 24: Предуправление
1311
5.3.25
G-группа 25: Референция ориентации инструмента
1312
5.3.26
G-группа 26: Режим повторного подвода для REPOS (действует модально)
1312
5.3.27
G-группа 27: Коррекция на инструмент при изменении ориентации на наружных
углах
1312
5.3.28
G-группа 28: Ограничение рабочего поля
1312
5.3.29
G-группа 29: Программирование радиуса/диаметра
1313
5.3.30
G-группа 30: Сжатие кадров УП
1313
5.3.31
G-группа 31: OEM-G-команды
1313
5.3.32
G-группа 32: OEM-G-команды
1314
5.3.33
G-группа 33: Настраиваемая точная коррекция на инструмент
1314
5.3.34
G-группа 34: Сглаживание ориентации инструмента
1314
5.3.35
G-группа 35: Штамповка и вырубка
1315
5.3.36
G-группа 36: Штамповка с задержкой
1315
5.3.37
G-группа 37: Профиль подачи
1315
5.3.38
G-группа 38: Назначение быстрых входов/выходов для штамповки/вырубки
1316
5.3.39
G-группа 39: Программируемая точность контура
1316
5.3.40
G-группа 40: Постоянная коррекция на радиус инструмента
1316
5.3.41
G-группа 41: Резьбонарезание с возможностью прерывания
1316
5.3.42
G-группа 42: Инструментальный суппорт
1317
5.3.43
G-группа 43: Направление подвода SAR
1317
5.3.44
G-группа 44: Разделение пути SAR
1317
5.3.45
G-группа 45: Соотношение траекторий осей FGROUP
1318
5.3.46
G-группа 46: Выбор плоскости для быстрого отвода
1318
5.3.47
G-группа 47: Переключение режима для внешнего кода УП
1318
5.3.48
G-группа 48: Режим подвода/отвода при коррекции на радиус инструмента
1318
5.3.49
G-группа 49: Позиционное движение
1319
5.3.50
G-группа 50: Программирование ориентации
1319
5.3.51
G-группа 51: Тип интерполяции программирования ориентации
1319
5.3.52
G-группа 52: Вращения фрейма по отношению к детали
1320
5.3.53
G-группа 53: Вращения фрейма по отношению к инструменту
1320
5.3.54
G-группа 54: Вращение вектора при программировании полинома
1321
5.3.55
G-группа 55: Движение ускоренного хода с/без линейной интерполяции
1321
5.3.56
G-группа 56: Учет износа инструмента
1321
5.3.57
G-группа 57: Замедление на углах
1322
5.3.58
G-группа 59: Динамический режим для интерполяции траектории
1322
5.3.59
G-группа 60: Ограничение рабочего поля
1322
5.3.60
G-группа 61: Сглаживание ориентации инструмента
1323
5.3.61
G-группа 62: Режим повторного подвода для REPOS (действует не модально)
1323
5.3.62
G-группа 64: Цикловые фреймы
1323
5.4
Предопределенные процедуры
1324
5.5
Предопределенные процедуры в синхронных действиях
1348
5.6
Предопределенные функции
1350
5.7
Текущий язык в HMI
1364
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
17
Оглавление
A
Приложение
1367
A.1
Список сокращений
1367
Указатель
1373
Программирование ЧПУ
18
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Введение
1
1.1
Информация о SINUMERIK
ЧПУ SINUMERIK предлагают походящее решение для любой концепции станков: начиная
от простейших стандартных станков с ЧПУ, до стандартизированных станков и
модульных концепций премиум-класса. Идет ли речь о штучном или массовом
производстве, простых или сложных изделиях - SINUMERIK представляет собой
высокопроизводительное решение по автоматизации всех без исключения
производственных участков, начиная от изготовления прототипов и форм и заканчивая
крупносерийным производством.
Дополнительная информация представлена на веб-странице SINUMERIK (https://
1.2
Информация о данной документации
Настоящая документация относится к группе руководств по программированию
SINUMERIK.
Руководство по программированию "Программирование ЧПУ"
Руководство по программированию "Программирование ЧПУ" содержит всю
информацию, необходимую для программирования функций системы ЧПУ SINUMERIK.
Целевой группой являются программисты и проектировщики.
Руководство по программированию помогает целевой группе в разработке, написании,
тестировании и устранении ошибок программ и программных интерфейсов.
Обзор содержания
Из обзора содержания на титульной странице видно, что руководство по
программированию "Программирование ЧПУ" содержит два основных раздела:
1. Основы
Раздел "Основы" предназначена для профессиональных операторов станков и
предполагает наличие соответствующих знаний в областях сверлильной, фрезерной
и токарной обработки. На простых примерах программирования объясняются и
известные по DIN 66025 команды и операторы.
2. Подготовка к работе
Раздел "Подготовка к работе" предназначена для технологов со знанием всех
возможностей программирования. Система ЧПУ SINUMERIK предлагает специальный
язык для программирования комплексной программы обработки детали (к примеру,
поверхности свободной формы, координация каналов,...) и облегчает трудоемкое
программирование для технологов.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
19
Введение
1.2 Информация о данной документации
Сфера действия
Титульная страница также содержит информацию о сфере действия документации, т.е.
к каким системам SINUMERIK и версиям ПО относится данное руководство по
программированию.
Структура глав
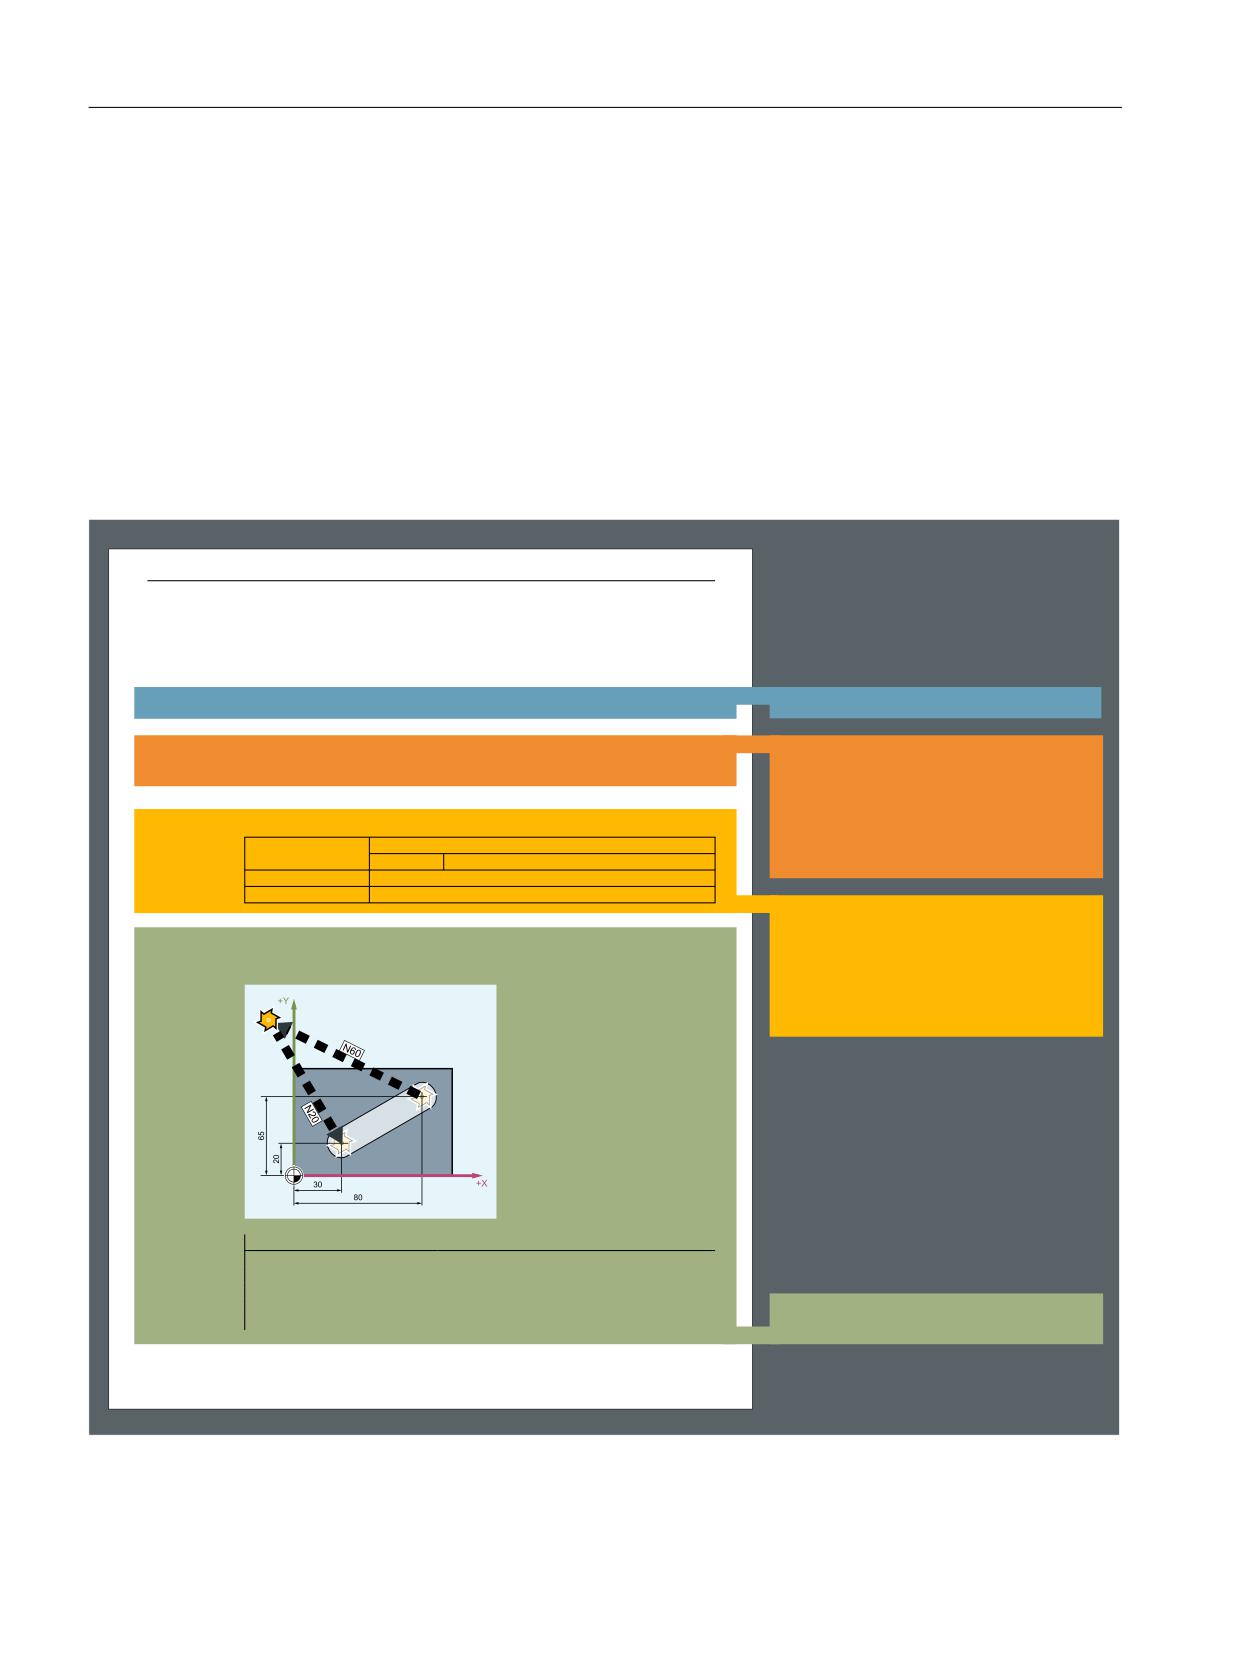
Описания элементов языка подготовки УП (G-команда, процедура, функция, ...) имеют
типовую структуру, при разработке содержимого учитываются предварительно
определенные ключевые вопросы.
Рисунок ниже поясняет это на основе примера:
̵͔͕͉͘͢
̱͕͓͇͔͋͢ ͔͇ ͖͓͔͌͗͌͌͌͠͏͌
̫͉͏͍͔͌͏ͦ ͚͕͔͔͓͑͗͌͘͢ ͕͕͓͋͜
̱͉͒ͥ͌͌͢͞ ͉͕͖͕͗͘͢
̩͔͑͒ͥ͌͞͏͌ ͚͕͔͔͕͕͑͗͌͊͘ ͕͇͋͜ *
̶͓͔͌͗͌͌͌͠͏͌ ͙͇͙͕͔͗͌͑͗͢͜ ͕͌͐͘ ͕͘ ͕͕͙͑͗ͣͥ͘͘ ͚͕͔͔͕͕͑͗͌͊͘ ͕͇͋͜ ͉͇͑͒ͥ͌͞
̱͇͕͉͑͢ ͎͚͙͇͙͗͌͒ͣ͢ ͕͓͇͔͑͋͢
͖͕͚͗͌͋͗͢͝
͚͔͛͑͝͏͏"
͙ͦ͘ ͘ ͖͕͓͕ͣͥ͠ ͕͓͇͔͑͋͢ *
̸͏͔͙͇͑͘͏͘
̱͇͑ ͉͊͒ͦ͋͢͏͙ ͖͕͔͒͐͢ ͘͏͔͙͇͑͘͏͘"
G0 X… Y… Z…
G0 RP=… AP=…
̳͕͍͔͕ ͎͇͖͕͇͓͓͗͊͗͏͕͉͇͙͗ͣ ͕͓͇͔͚͑͋ ̶̺ ͉͓͌
͙͌͘ ͘ ͚͋͗͊͏͓͏ ͕͓͇͔͇͓͑͋͏ ̶̺"
̸͚͙͉͚͙͌͌͘͠ ͒͏ ͕͖͔͔͇͗͌͋͌͒͌ͦ ͖͕͕͉͇͙͒͌͋͌͘
̮͔͇͔͌͞͏͌
͔͕͙͒ͣͣ͘"
G0
̶͓͔͌͗͌͌͌͠͏͌ ͕͌͐͘ ͕͘ ͕͕͙͑͗ͣͥ͘͘ ͚͕͔͔͕͕͑͗͌͊͘ ͕͇͋͜
̫͒ͦ ͕͓͇͔͑͋͢ ̶̺ ͙͈͚͙͗͌͌ͦ͘ ͕͙͔͋͌͒ͣ͐͢ ͇͑͋͗
̧͙͑͏͉͔͕͙ͣ͘
͓͕͇͔͕͋͒ͣ
͖͕͇͓͓͗͊͗͢"
X... Y... Z...
̺͇͎͇͔͑͏͌ ͕͔͔͕͑͌͐͞ ͙͕͑͞͏ ͉ ͇͙͕͉͋͌͑͗͢͜ ͕͕͑͗͋͏͔͇͙͇͜
RP=... AP=...
̺͇͎͇͔͑͏͌ ͕͔͔͕͑͌͐͞ ͙͕͑͞͏ ͉ ͖͕͔͒ͦ͗͢͜ ͕͕͑͗͋͏͔͇͙͇͜
̱͇͕͑͌ ͎͔͇͔͌͞͏͌ ͏͓͙͌ͥ ͖͌͗͌͞͏͔͔͒͌͌͘͢ ͎ͦ͑͢
͕͉͌͢ ͓͔͙ͤ͒͌͌͢"
̶͗͏͓͌͗͢
̱ ͇͕͑͑͐ * ͚͖͖͊͗͌ ͕͙͔͕͘͏͙ͦ͘ ͕͓͇͔͇͑͋"
̶͗͏͓͌͗
̻͎͔͇͗͌͌͗ͦ ͕͈͇͈͕͙͇͗͑
̶͗͏ ͇͑͑͏͜ ͚͕͉͒͘͏ͦ͜ ͙͉͚͙͋͌͐͌͘ ͕͓͇͔͇͑͋"
̶͇͇͓͙͗͌͗͢
̯͔͙͋͌͏͛͏͇͙͕͑͗" ̻͚͔͑͝͏ͦ" ̬͋͏͔͏͇͝" ̫͏͇͖͇
͎͕͔ ͎͔͇͔͌͞͏͐"
̶͕͇͓͓͔͗͊͗͐͢ ͕͑͋
̱͕͓͓͔͙͇͌͗͏͐
N10 G90 S400 M3
̩͉͕͋ ͇͈͕͙͔͕͕͒ͥ͊͘ ͇͎͓͇͗͌͗ ͖͟͏͔͋͌͒ͣ ͉͖͇͉͕͗
N20 G0 X30 Y20 Z2
̶͕͉͕͋͋ ͉ ͙͇͙͕͉͚͗ͥ͘ ͖͕͎͏͝͏ͥ
N30 G1 Z-5 F1000
̶͕͇͇͋͞ ͏͔͙͚͓͔͙͇͗͌͘
N40 X80 Y65
̫͉͏͍͔͌͏͌ ͖͕ ͖͓͕͗ͦ͐
̱͇͑ ͉͊͒ͦ͋͢͏͙ ͕͈͔͐͢͢͞ ͖͗͏͓͌͗ ͖͕͇͓͓͗͊͗͏͗
N50 G0 Z2
͕͉͇͔͏ͦ"
̶͕͇͓͓͗͊͗͏͕͉͇͔͗͏͌ ̶̺̾
̷͚͕͉͕͙͉͕͑͋͘ ͖͕ ͖͕͇͓͓͗͊͗͏͕͉͇͔͗͏ͥ
Программирование ЧПУ
20
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Введение
1.2 Информация о данной документации
Наряду с показанными в примере и присутствующими всегда точками структурирования
(синтаксис, значение и примеры), при необходимости, могут добавляться и другие точки
структурирования:
Дополнительные точки струк-
Использование
турирования
Условия
Если для использования программируемых функций должны
быть выполнены определенные условия (напр., лицензирова-
ние опции).
Активность
Если программируемая функция может быть активна только
при определенных условиях (напр., только в определенном
рабочем состоянии).
Граничные условия
Если при программировании необходимо учитывать взаимо-
действие с другими функциями.
Дополнительная информация
Если для понимания программирования функции требуются
дополнительные пояснения.
Стандартный объем
В настоящей документации описаны функции стандартного объема. Он может
отличаться от объема функций поставленной системы. Функции поставленной системы
указаны исключительно в документации по заказу.
Ваша система может иметь дополнительные функции, не описанные в данной
документации. Однако претензии на наличие указанных функций не принимаются ни
при поставке, ни при техническом обслуживании.
По соображениям наглядности данная документация может содержать не всю
детальную информацию о различных типах изделия. Кроме того, в данной
документации не могут быть учтены все возможные варианты расстановки,
эксплуатации и ремонта.
Дополнения и изменения изделия, осуществляемые изготовителем станка,
документирует изготовитель станка.
Веб-страницы третьих лиц
Настоящий документ может содержать гиперссылки на веб-страницы третьих лиц.
Компания компания Siemens не несет ответственности за содержание этих веб-страниц
и не идентифицирует себя с их содержанием. Компания Siemens не контролирует
информацию на указанных веб-страницах и не несет ответственности за их содержание
и представленные на них сведения. Риски, связанные с их использованием, несет
пользователь.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
21
Введение
1.3 Документация в Интернете
1.3
Документация в Интернете
1.3.1
Обзор документации SINUMERIK 840D sl
Комплексная документация, касающаяся функций SINUMERIK 840D sl, начиная с версии
4.8 SP4, представлена в Обзоре документации 840D sl (https://
support.industry.siemens.com/cs/ww/en/view/109766213).
Существует возможность просмотра документов или их скачивания в форматах PDF или
HTML5.
Документация подразделяется на следующие категории:
• Пользователь: Управление
• Пользователь: Программирование
• Изготовитель/Сервис: Функции
• Изготовитель/Сервис: Аппаратное обеспечение
• Изготовитель/Сервис: Проектирование/ввод в эксплуатацию
• Изготовитель/Сервис: Safety Integrated
• Изготовитель/Сервис: SINUMERIK Integrate / MindApp
• Информация и обучение
• Изготовитель/Сервис: SINAMICS
1.3.2
Обзор документации для компонентов управления системы SINUMERIK
Большой объем документации для компонентов управления системы SINUMERIK
представлен здесь: Обзор документации для компонентов управления системы
dokumentation-zu-sinumerik-bedienkomponenten?dti=0&lc=en-WW).
Существует возможность просмотра документов или их скачивания в форматах PDF или
HTML5.
Программирование ЧПУ
22
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Введение
1.5 mySupport-Dokumentation
Документация подразделяется на следующие категории:
• Пульты оператора
• Станочные пульты
• Кнопочные станочные панели
• Миниатюрные ручные устройства
• Прочие компоненты систем управления
Обзор важнейших документов, статей и ссылок по теме "SINUMERIK" представлен здесь:
Тематический обзор по системе SINUMERIK (https://support.industry.siemens.com/cs/
document/109766201/sinumerik-an-overview-of-the-most-important-documents-and-links?
dti=0&lc=en-WW).
1.4
Комментарии, касающиеся технической документации
При наличии вопросов, пожеланий или исправлений к технической документации,
опубликованной на странице Siemens Industry Online Support, просим использовать
ссылку "Feedback senden" (обратная связь) в конце соответствующей статьи.
1.5
mySupport-Dokumentation
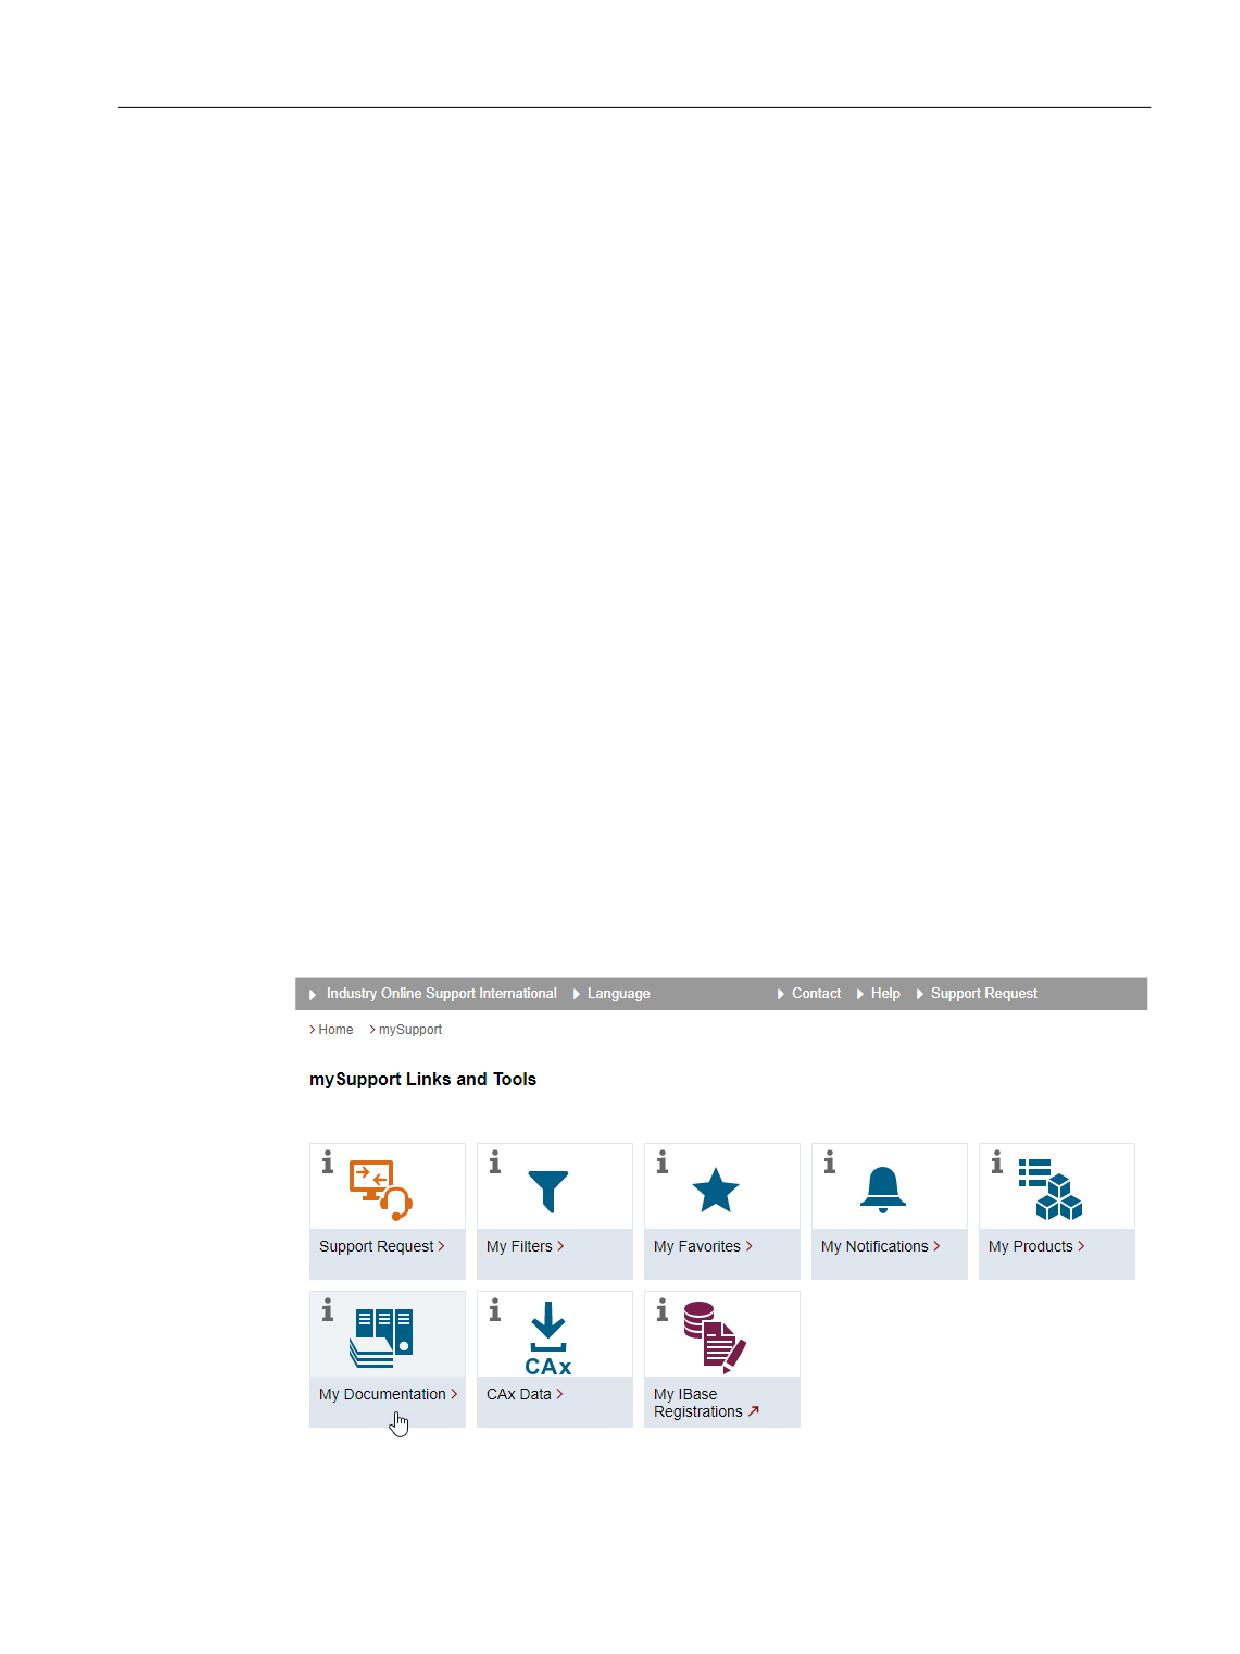
Веб-базированная система "mySupport-Dokumentation" позволяет составлять
индивидуальные пакеты документации на основе контента Siemens и адаптировать ее к
собственной документации на оборудование.
Для пуска приложения щелкните на кнопку "Meine Dokumentation" (моя документация)
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
23
Введение
1.6 Сервис и поддержка
Экспорт конфигурированного руководства возможен в форматах RTF, PDF или XML.
Примечание
Контент компании Siemens, совместимый с приложением "mySupport-Dokumentation",
обозначен ссылкой "Konfigurieren" (конфигурировать).
1.6
Сервис и поддержка
Сопровождение изделий
Дополнительная информация об изделии представлена в Интернете:
На данной странице представлены:
• Текущая информация об изделии (сообщения об изделии)
• FAQ (часто задаваемые вопросы)
• Руководства
• Скачивание информации
• Уведомление о новейших сведениях, касающихся ваших изделий
• Форум для дополнительного обмена информацией и опытом между пользователями
и специалистами
• Местные контактные лица (через нашу базу данных → "Kontakt" (контакт))
• Информация о местных услугах по обслуживанию, ремонту, обеспечению
запасными частями и многом другом (→ "Services" (услуги))
Техническая поддержка
Телефонные номера технической поддержки в конкретных странах указаны в Интернете
"Kontakt" (контакт).
При наличии технических вопросов используйте онлайн-формуляр в разделе "Support
Request" (запрос на поддержку).
Обучение
Информация о SITRAIN представлена по следующему адресу (https://www.siemens.com/
sitrain).
SITRAIN предлагает обучение работе с изделиями, системами и решениями для приводов
и технологий автоматизации Siemens.
Программирование ЧПУ
24
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Введение
1.6 Сервис и поддержка
Поддержка от Siemens в любом месте в любое время
С помощью премированного приложения "Siemens Industry Online Support" (служба
онлайн-поддержки сектора Siemens Industry) вы можете в любое время и отовсюду
получить доступ более чем к 300.000 документов, касающихся продукции сектора
Siemens Industry. Помимо прочего, приложение предназначено для поддержки в
следующих сферах:
• Решение проблем при реализации проектов
• Порядок устранения отказов
• Расширение или перепланировка установок
Кроме того, вы получаете доступ к техническому форуму и прочей информации,
подготовленной нашими специалистами:
• FAQ
• Примеры использования
• Руководства
• Сертификаты
• Информация об изделиях и многое другое
Приложение "Siemens Industry Online Support" (служба онлайн-поддержки сектора
Siemens Industry) доступно для Apple iOS и Android.
Матричный штрих-код на паспортной табличке
Матричный штрих-код на паспортной табличке содержит индивидуальные
характеристики устройства. Этот код может быть считан с помощью любого смартфона,
мобильное приложение "Siemens Industry Online Support" (служба онлайн-поддержки
сектора Siemens Industry) позволяет просмотреть техническую информацию о
соответствующем устройстве.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
25
Введение
1.7 Важная информация об изделии
1.7
Важная информация об изделии
Использование OpenSSL
Данный продукт может содержать следующее программное обеспечение:
• программное обеспечение, разработанное в рамках проекта OpenSSL для
использования в комплекте инструментов OpenSSL
• криптографическое программное обеспечение, разработанное Эриком Янгом (Eric
Young)
• программное обеспечение, разработанное Эриком Янгом (Eric Young)
Дополнительная информация представлена в Интернете:
Соблюдение общего регламента по защите данных
Компания Siemens соблюдает принципы защиты данных, в частности, принцип
минимизации объема данных (проектируемая конфиденциальность).
В отношении данного продукта это означает следующее:
Продукт не обрабатывает и не сохраняет никаких персональных данных, а лишь
технические функциональные параметры (например, метки времени). Если
пользователь связывает эти данные с другими данными (например, с графиками смен)
или сохраняет персональные данные на том же носителе (например, на жестком диске),
делая, тем самым, возможным их соотнесение с определенными лицами, обязанность
по соблюдению требований законодательства о защите данных переходит к нему.
Программирование ЧПУ
26
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основные указания по безопасности
2
2.1
Общие указания по безопасности
ПРЕДУПРЕЖДЕНИЕ
Опасность для жизни вследствие несоблюдения указаний по безопасности и
остаточным рискам
Несоблюдение указаний по безопасности и остаточным рискам, приведенных в
соответствующей документации аппаратного обеспечения, может стать причиной
тяжелых травм или смерти.
• Строго соблюдайте правила техники безопасности, указанные в документации на
аппаратное обеспечение.
• При оценке риска необходимо учитывать остаточные риски.
ПРЕДУПРЕЖДЕНИЕ
Неполадки машины вследствие ошибок или изменения параметризации
Ошибки или изменения параметризации могут стать причиной неполадок машин,
которые, в свою очередь, могут привести к тяжким или смертельным травмам.
• Обеспечьте защиту введенных параметров от несанкционированного доступа.
• В случае неполадок следует принимать надлежащие меры (например, АВАРИЙНЫЙ
ОСТАНОВ или АВАРИЙНОЕ ОТКЛЮЧЕНИЕ).
2.2
Гарантийные обязательства и ответственность за прикладные
примеры
Прикладные примеры не носят обязательного характера и не претендуют на полноту в
отношении конфигурации и оснащения, а также на универсальность для всех
возможных случаев. Прикладные примеры не представляют собой
специализированные решения, а лишь предлагают помощь в решении типичных задач.
Вы как пользователь несете ответственность за надлежащую эксплуатацию описанных
продуктов. Прикладные примеры не снимают с эксплуатирующего лица ответственности
за безопасное обращение при использовании, установке, эксплуатации и техническом
обслуживании.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
27
Основные указания по безопасности
2.3 Информация о безопасности
2.3
Информация о безопасности
Siemens предоставляет продукты и решения для обеспечения промышленной
безопасности при эксплуатации производственных комплексов, систем, рабочих
станций и сетей.
Для защиты производственных комплексов, систем, машинного оборудования и сетей от
киберугроз необходимо внедрение и поддержка комплексной высокотехнологичной
модели промышленной безопасности. Продукты и решения Siemens являются одним из
компонентов такой модели.
Клиенты отвечают за предотвращение несанкционированного доступа к их
производственным комплексам, системам, рабочим станциям и сетям. Доступ таких
систем, рабочих станций и их компонентов к корпоративной сети или сети Интернет
должен быть организован только если такой доступ необходим и с применением
соответствующих локальных мер безопасности (например, использование
брандмауэров и/или деление сети на подсети).
Для получения дополнительных сведений о возможных мерах промышленной
industrialsecurity).
Продукты и решения Siemens постоянно совершенствуются для обеспечения
максимальной степени безопасности. Siemens настоятельно рекомендует выполнять
обновления сразу после их выпуска и всегда использовать самые последние версии
продуктов. Использование неподдерживаемых версий продуктов и неприменение
последних обновлений повышает риск киберугроз для клиента.
Для получения сведений об обновлениях продуктов, подпишитесь на RSS-канал Siemens
по промышленной безопасности:
services/cert.html#Subscriptions).
Дополнительная информация представлена в Интернете:
Программирование ЧПУ
28
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основные указания по безопасности
2.3 Информация о безопасности
Справочник по проектированию, промышленная безопасность (https://
support.industry.siemens.com/cs/ww/en/view/108862708)
ПРЕДУПРЕЖДЕНИЕ
Опасные режимы эксплуатации вследствие внесения несанкционированных
изменений в программное обеспечение
Несанкционированные изменения программного обеспечения, например, под
воздействием вирусов, троянов, вредоносного ПО или червей, может стать причиной
опасных режимов эксплуатации установки, и как следствие, привести к тяжким или
смертельным травмам и к повреждению оборудования.
• Постоянно обновляйте ПО.
• Интегрируйте компоненты автоматизации и приводов в единую концепцию
промышленной безопасности установки или машины, соответствующую
современному уровню развития техники.
• Единая концепция промышленной безопасности должна учитывать все
используемые изделия.
• Принимайте необходимые меры по защите файлов на сменных носителях от
вредоносного ПО, например, антивирусные программы.
• По завершении пусконаладки проконтролируйте все настройки, касающиеся
безопасности.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
29
Основные указания по безопасности
2.3 Информация о безопасности
Программирование ЧПУ
30
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3
3.1
Геометрические основы
3.1.1
Позиции детали
3.1.1.1
Исходная система указаний позиций
Чтобы станок или СЧПУ могли работать с указанными в программе ЧПУ позициями, эти
указанные позиции должны относиться к базовой системе, которую можно перенести на
направления движения осей станка. Для этого на станках в качестве системы координат
детали используются декартовы, т. е. правовращающиеся прямоугольные системы
координат по стандарту DIN 66217.
=
;
r
<
r
:
r
<
;
=
Нулевая точка детали (W) является исходной точкой системы координат детали.
3.1.1.2
Декартовы координаты
Оси в системе координат измерены. За счет этого существует возможность однозначного
описания любой точки в системе координат и тем самым любой позиции детали через
направление (X, Y и Z) и три числовых значения. Нулевая точка детали всегда имеет
координаты X0, Y0 и Z0.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
31
Основная информация
3.1 Геометрические основы
Указания позиций в форме декартовых координат
Для упрощения в этом примере рассматривается только одна плоскость системы
координат - плоскость X/Y:
<
3
3
;
;
=
3
3
<
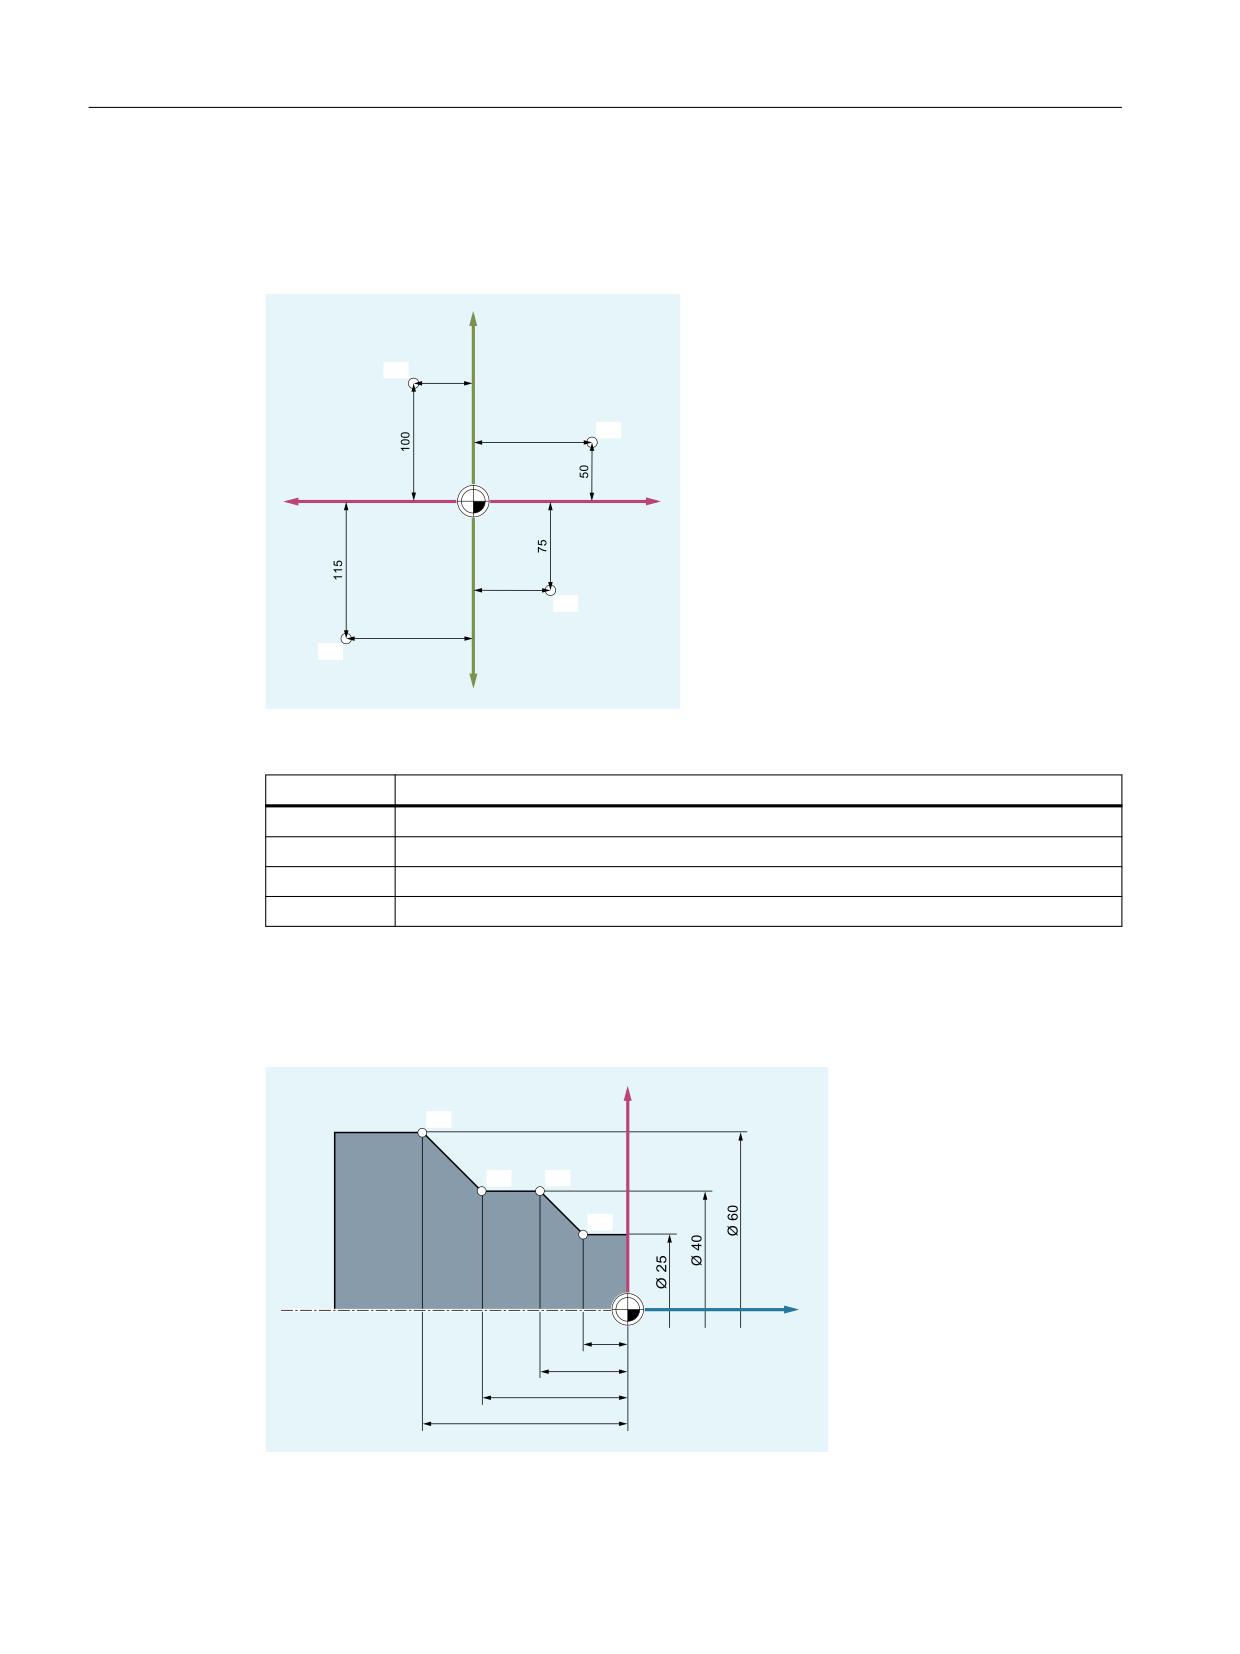
В этом случае точки от P1 до P4 имеют следующие координаты:
Позиция
Координаты
P1
X100 Y50
P2
X-50 Y100
P3
X-105 Y-115
P4
X70 Y-75
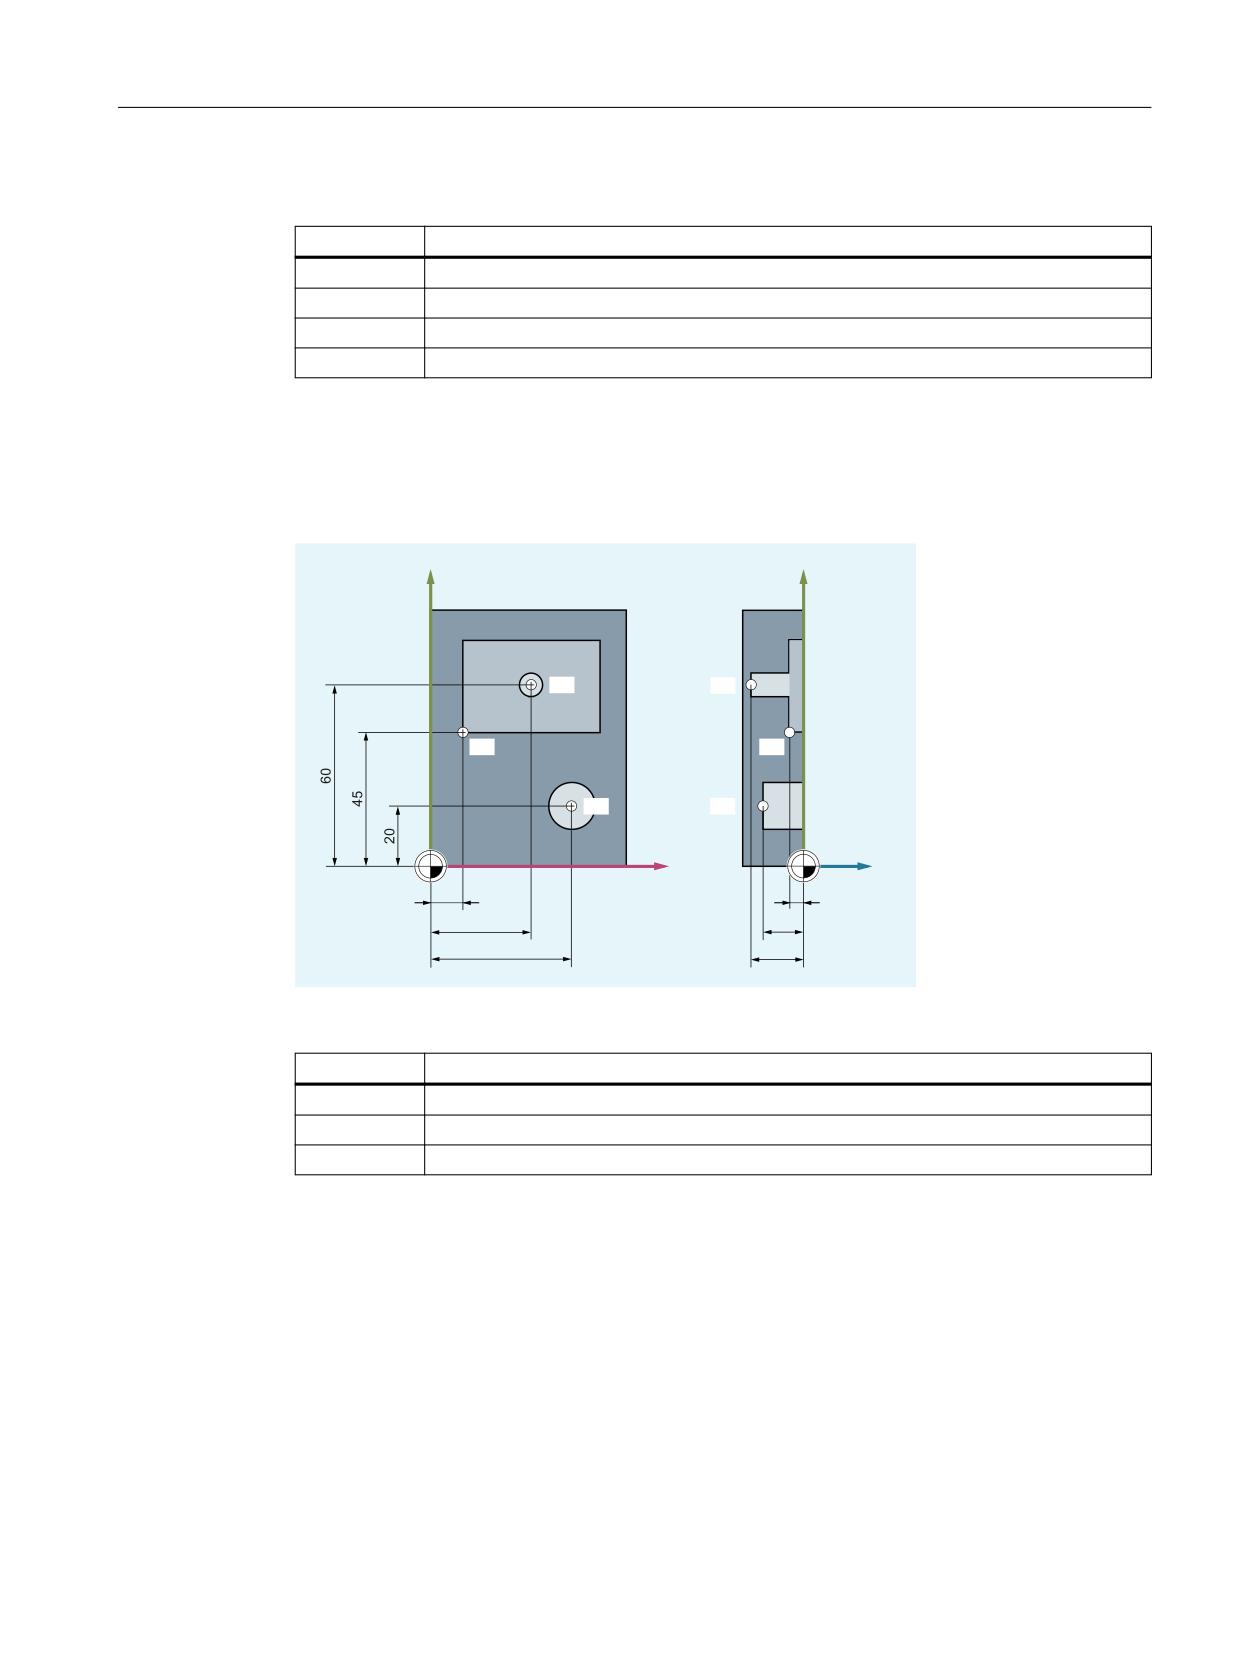
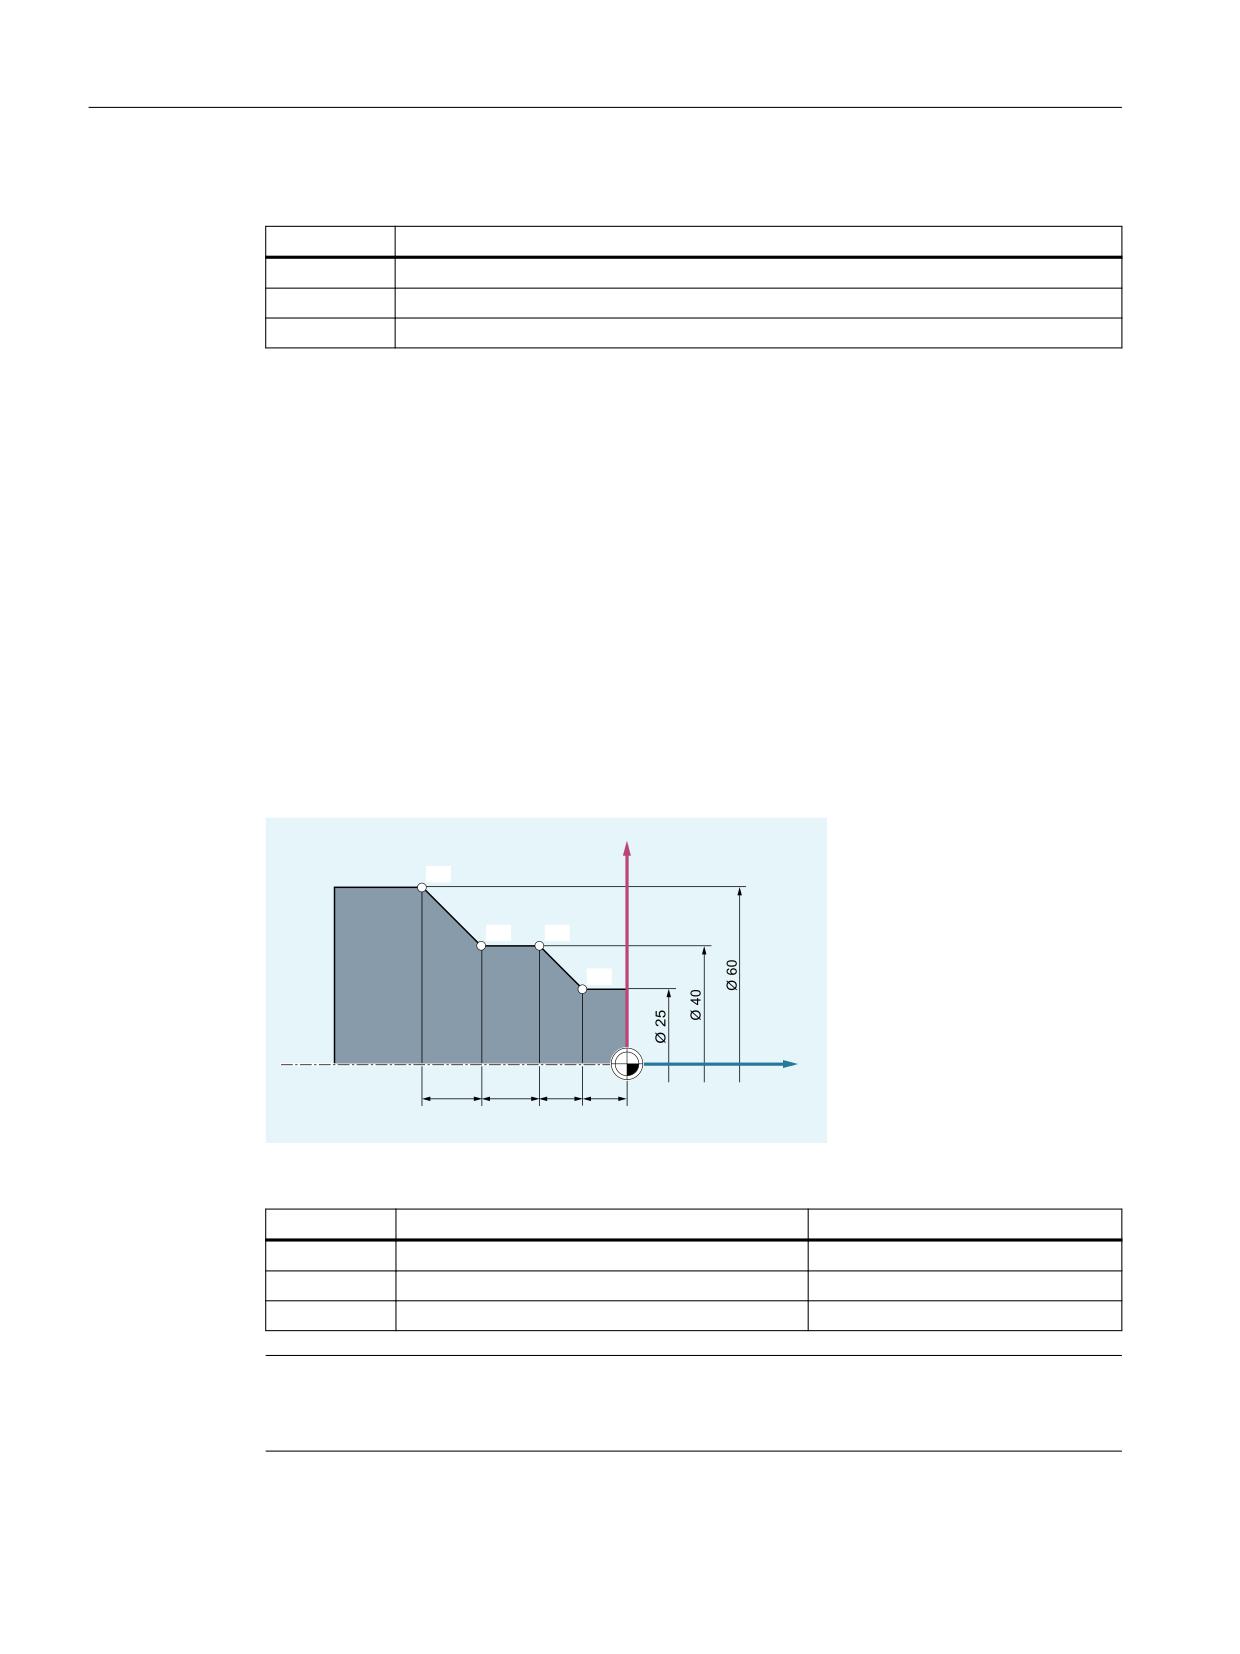
Пример: Позиции детали при токарной обработке
В случае токарных станков для описания контура достаточно одной плоскости:
;
3
3
3
3
=
Программирование ЧПУ
32
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.1 Геометрические основы
В этом случае точки от P1 до P4 имеют следующие координаты:
Позиция
Координаты
P1
X25 Z-7.5
P2
X40 Z-15
P3
X40 Z-25
P4
X60 Z-35
Пример: Позиции детали при фрезерной обработке
При фрезерных обработках необходимо описать и глубину подачи, т. е. третьей
координате (в этом случае Z) также необходимо присвоить числовое значение.
<
<
3
3
3
3
3
3
;
=
Точки от P1 до P3 имеют следующие координаты:
Позиция
Координаты
P1
X10 Y45 Z-5
P2
X30 Y60 Z-20
P3
X45 Y20 Z-15
3.1.1.3
Полярные координаты
Вместо декартовых координат для описания позиций детали могут использоваться и
полярные координаты. Это имееет смысл в тех случаях, когда деталь или часть детали
измерены с радиусом и углом. Исходная точка измерения называется "Полюс".
Указание позиций в форме полярных координат
Полярные координаты состоят из полярного радиуса и полярного угла.
Полярный радиус это расстояние между полюсом и позицией.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
33
Основная информация
3.1 Геометрические основы
Полярный угол это угол между полярным радиусом и горизонтальной осью рабочей
плоскости. Отрицательные полярные углы отсчитываются по часовой стрелке,
положительные - против часовой стрелки.
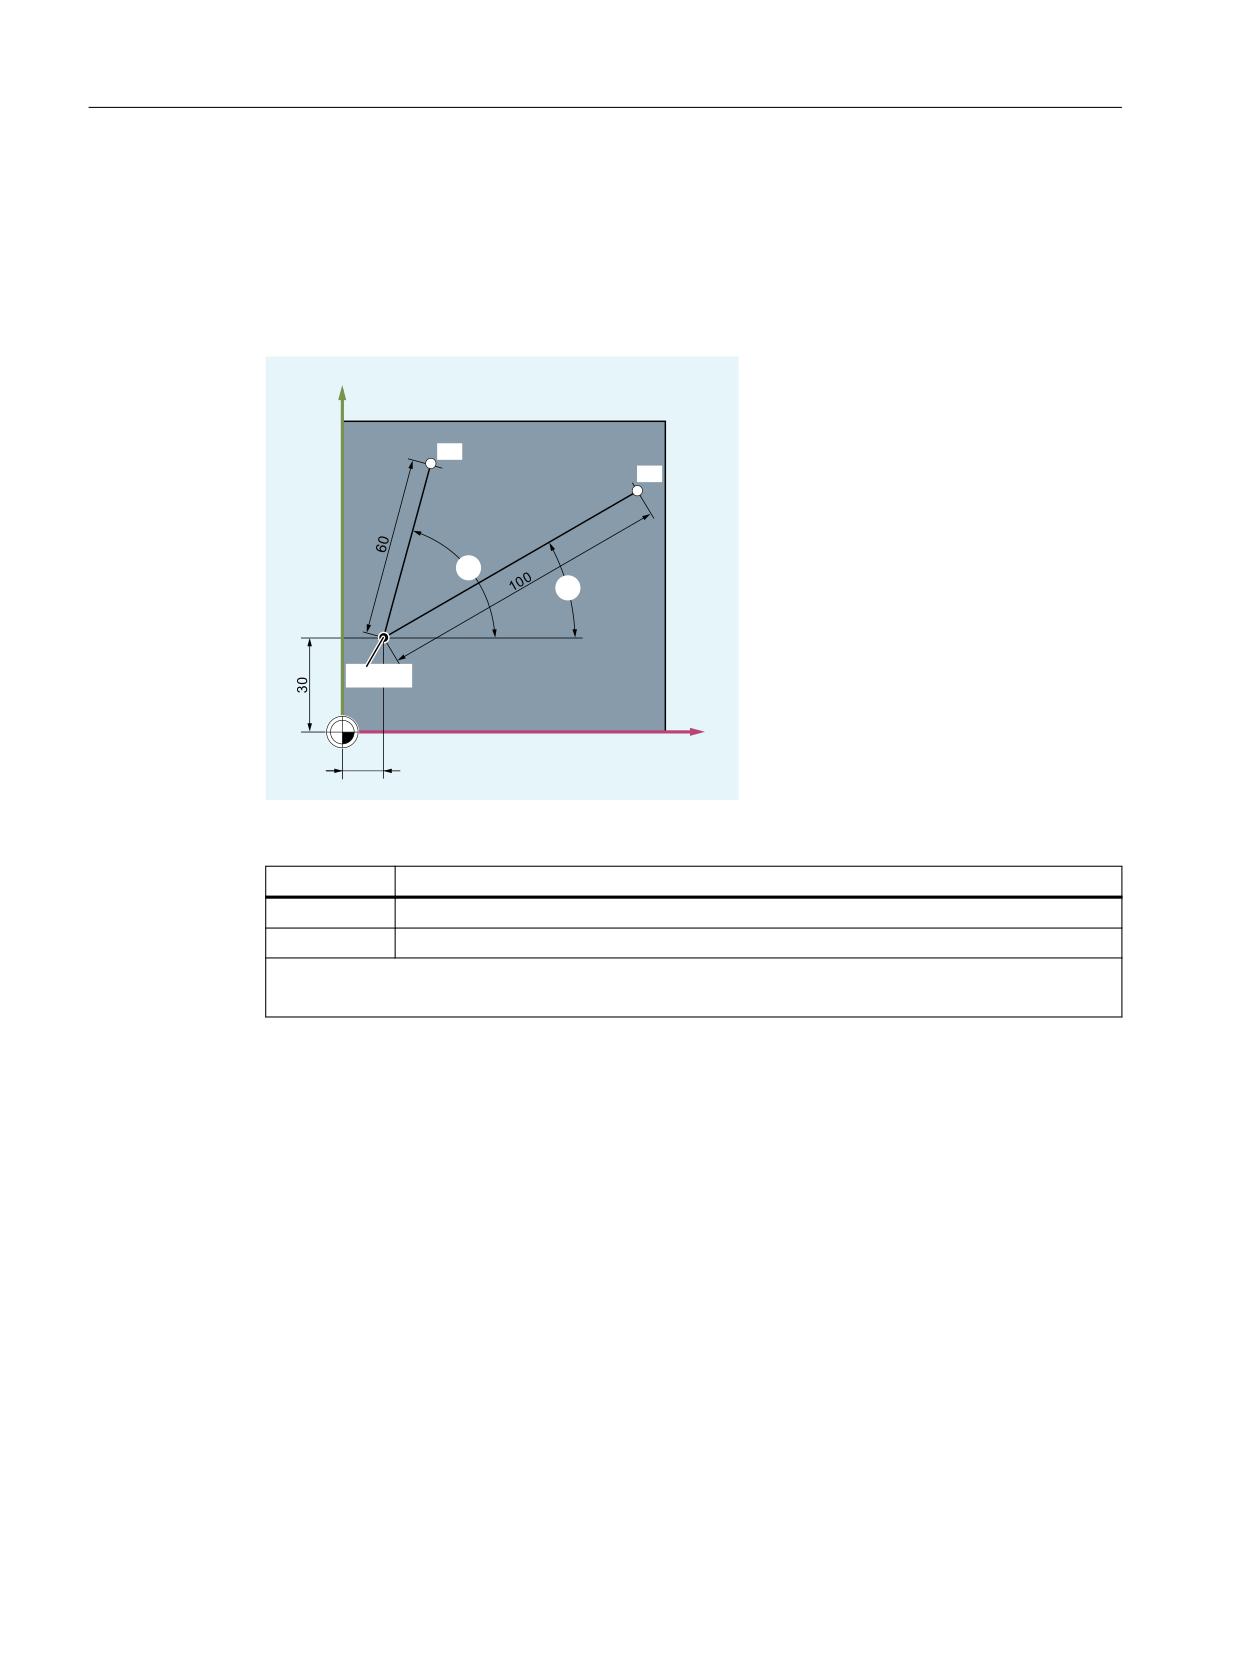
Пример
<
3
3
r
r
̶͕͒ͥ͘
;
Точки P1 и P2 могут быть описаны относительно полюса следующим образом:
Позиция
Полярные координаты
P1
RP=100 AP=30
P2
RP=60 AP=75
RP: Полярный радиус
AP: Полярный угол
3.1.1.4
Абсолютный размер
Указание позиций в абсолютном размере
У абсолютного размера все указания позиций всегда относятся к действующей в данный
момент нулевой точке.
В отношении движения инструмента это означает:
Указание абсолютного размера описывает позицию, к которой должен двигаться
инструмент.
Программирование ЧПУ
34
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.1 Геометрические основы
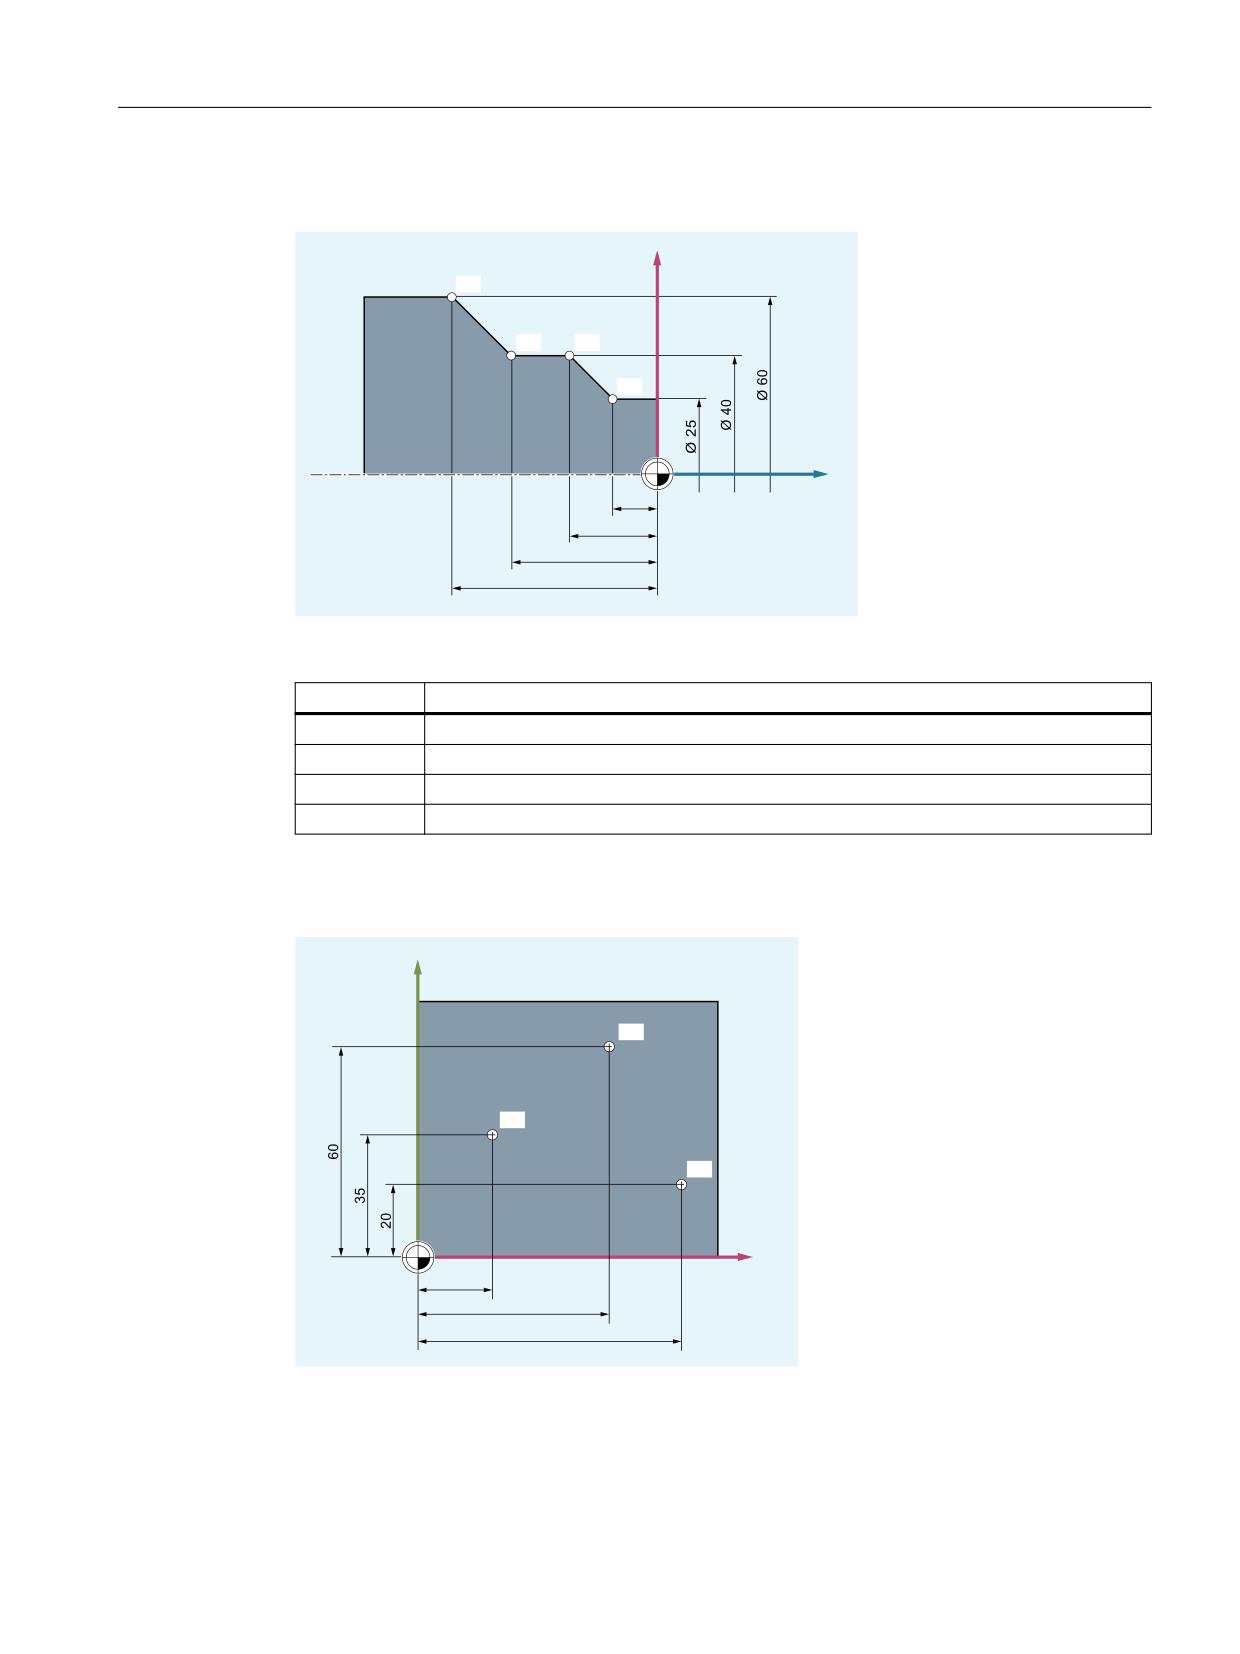
Пример: Токарная обработка
;
3
3
3
3
=
В абсолютном размере для точек P1 до P4 получаются следующие данные позиций:
Позиция
Указание позиций в абсолютном размере
P1
X25 Z-7,5
P2
X40 Z-15
P3
X40 Z-25
P4
X60 Z-35
Пример: Фрезерная обработка
<
3
3
3
;
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
35
Основная информация
3.1 Геометрические основы
В абсолютном размере для точек P1 до P3 получаются следующие данные позиций:
Позиция
Указание позиций в абсолютном размере
P1
X20 Y35
P2
X50 Y60
P3
X70 Y20
3.1.1.5
Составной размер
Указание позиций в составном размере (инкрементальном размере)
На рабочих чертежах размеры часто относятся не к нулевой точке, а к иной точке детали.
Во избежание пересчета данных размеров существует возможность указания
составного или инкрементального размера. При таком способе указания составного
размера данные позиции относятся к соответствующей предыдущей точке.
В отношении движения инструмента это означает:
Данные составного размера описывают, на сколько должен переместиться
инструмент.
Пример: Токарная обработка
;
3
3
3
3
=
В составном размере для точек от P2 до P4 получаются следующие данные позиций:
Позиция
Указание позиций в составном размере
Данные относятся к:
P2
X15 Z-7,5
P1
P3
Z-10
P2
P4
X20 Z-10
P3
Примечание
При имеющейся DIAMOF или DIAM90 (Страница 170) заданный путь при указании
составного размера (G91) программируется как размер радиуса.
Программирование ЧПУ
36
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
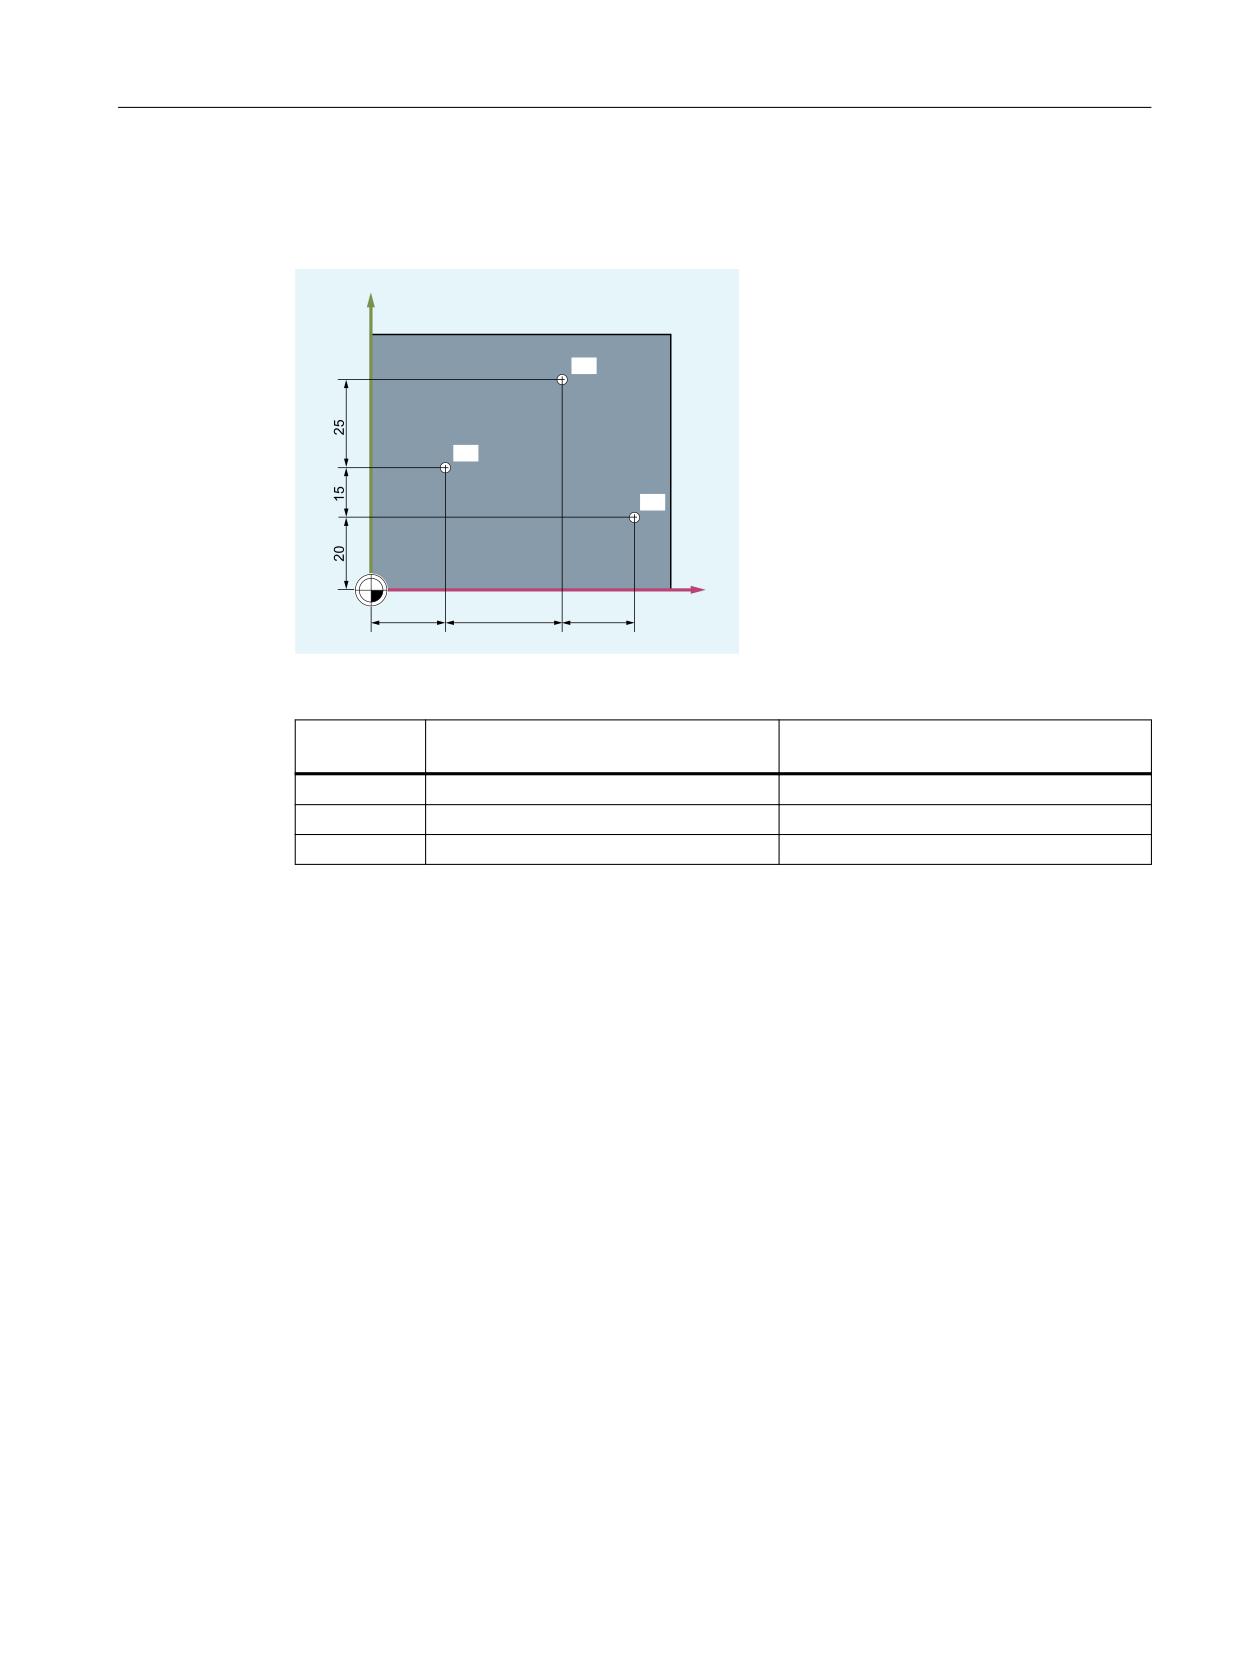
Основная информация
3.1 Геометрические основы
Пример: Фрезерование
Указание позиции для точек от P1 до P3 в составном размере:
<
3
3
3
;
В составном размере для точек от P1 до P3 получаются следующие данные позиций:
Позиция
Указание позиций в составном раз-
Данные относятся к:
мере
P1
X20 Y35
Нулевая точка
P2
X30 Y20
P1
P3
X20 Y-35
P2
3.1.2
Рабочие плоскости
Любой программе ЧПУ необходима информация о том, в какой плоскости выполняется
обработка. Только в этом случае система управления может, например, правильно
рассчитывать значения коррекции инструмента. Кроме того, указание рабочей
плоскости необходимо для определенных видов программирования окружностей и для
полярных координат.
Рабочая плоскость во взятой за основу декартовой системе координат детали
определяется двумя осями координат. Третья ось координат стоит вертикально на этой
рабочей плоскости и определяет направление подачи инструмента (например, для
обработки 2D).
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
37
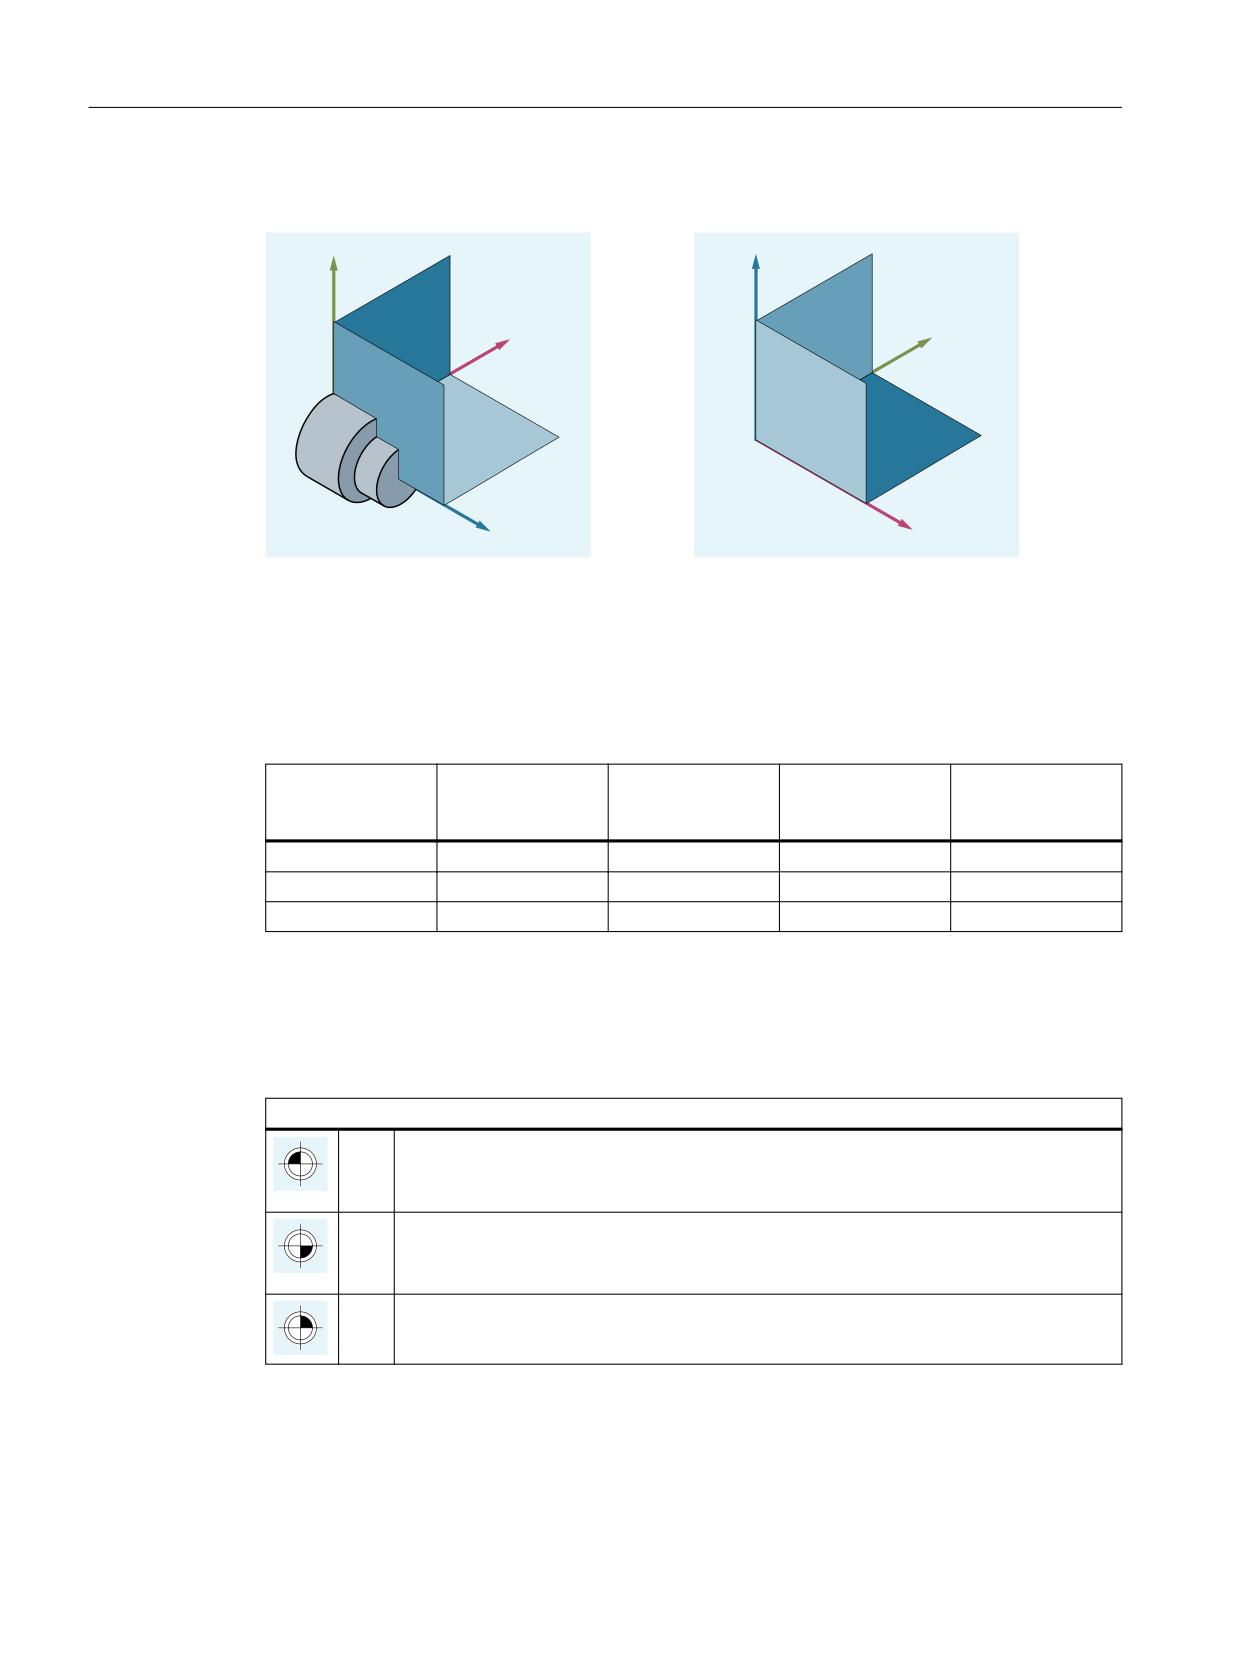
Основная информация
3.1 Геометрические основы
Рабочие плоскости при токарной / фрезерной обработке
<
=
*
;
*
<
*
*
*
*
=
;
Рабочие плоскости при токарной обработке
Рабочие плоскости при фрезерной обработке
Активация рабочей плоскости
Рабочие плоскости активируются в программе ЧПУ с помощью G-команд G17, G18 и G19 .
Эта взаимосвязь определяется следующим образом:
G-команда
Рабочая пло-
Абсцисса
Ордината
Аппликата ≙ на-
скость
правление пода-
чи
G17
X / Y
X
Y
Z
G18
Z / X
Z
X
Y
G19
Y / Z
Y
Z
X
3.1.3
Нулевые точки и исходные точки
На станке с ЧПУ определены различные нулевые и исходные точки:
Нулевые точки
M
Нулевая точка станка
С помощью нулевой точки станка определяется система координат станка (MСS).
К нулевой точке станка относятся все другие исходные точки.
W
Нулевая точка детали = нулевая точка программы
Нулевая точка детали определяет систему координат детали относительно нуле-
вой точки станка.
A
Точка упора
Может совпадать с нулевой точкой детали (только у токарных станков).
Программирование ЧПУ
38
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
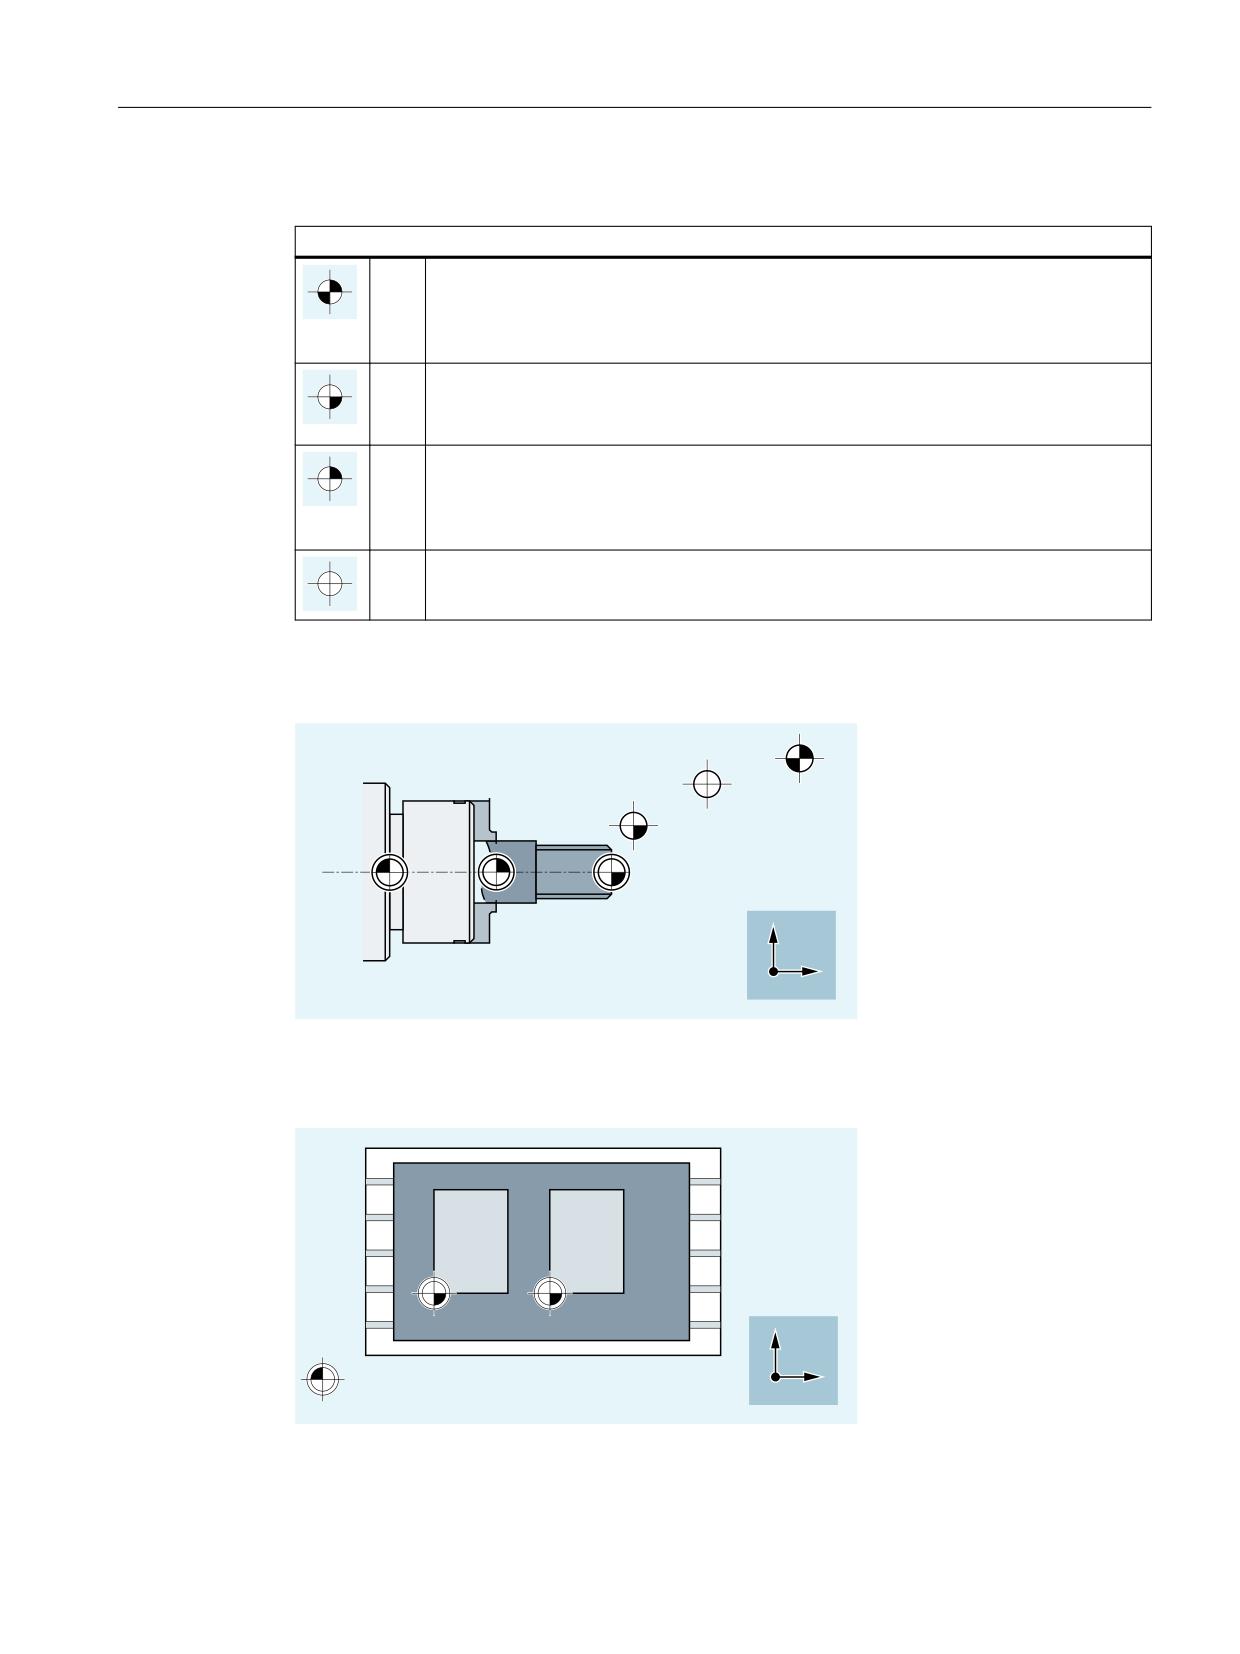
Основная информация
3.1 Геометрические основы
Исходные точки
r
Референтная точка
Определенная кулачками и измерительной системой позиция. Расстояние до ну-
левой точки станка M должно быть известным, чтобы позиция оси в этом месте
могла быть установлена точно на это значение.
B
Стартовая точка
Может быть определена через программу. Здесь 1-й инструмент начинает обра-
ботку.
T
Исходная точка инструментального суппорта
Находится на зажиме инструмента. Посредством ввода длин инструмента СЧПУ
вычисляет расстояние от острия инструмента до исходной точки инструменталь-
ного суппорта.
N
Точка смены инструмента
Нулевые и исходные точки при токарной обработке
5
1
%
0
$
:
;
=
Нулевые точки при фрезеровании
:
:
<
;
0
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
39
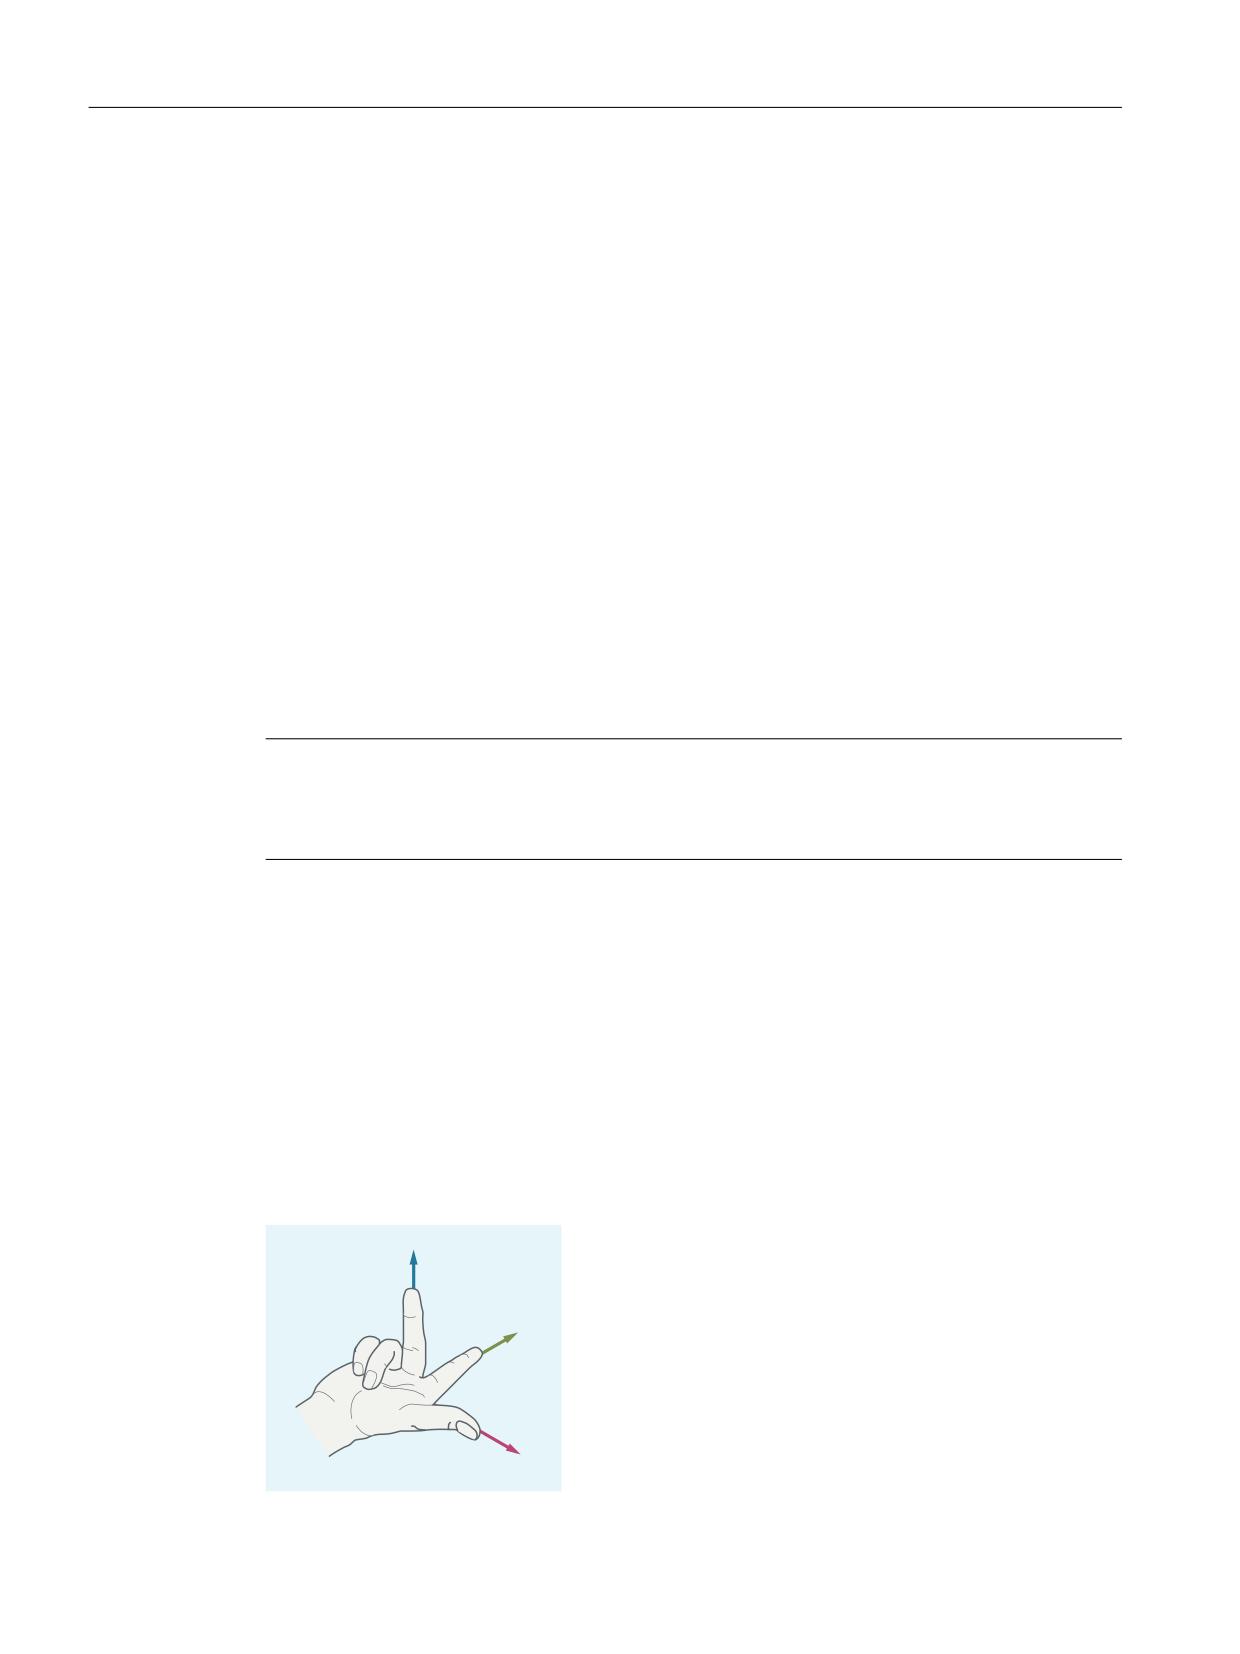
Основная информация
3.1 Геометрические основы
3.1.4
Системы координат
Различаются следующие системы координат:
• Система координат станка (MCS) (Страница 40) с нулевой точкой станка M
• Базовая кинематическая система (BKS) (Страница 42)
• Базовая система нулевой точки (BNS) (Страница 43)
• Настраиваемая система нулевой точки (ENS) (Страница 43)
• Система координат детали (WCS) (Страница 44) с нулевой точкой детали W
3.1.4.1
Система координат станка (MCS)
Система координат станка образуется из всех физически имеющихся осей станка.
В системе координат станка определяются референтные точки, точки смены
инструмента и паллет (фиксированные точки станка).
Если программирование осуществляется непосредственно в системе координат станка
(возможно для некоторых G-команд), то обращение осуществляется напрямую к
физическим осям станка. Зажим детали (если имеется) при этом не учитывается.
Примечание
Если существуют различные системы координат станка (например, 5-осевая
трансформация), то через внутреннюю трансформацию кинематика станка
отображается на систему координат, в которой осуществляется программирование.
Правило правой руки
Положение системы координат относительно станка зависит от типа станка. Осевые
направления определяются по так называемому "Правилу правой руки" (по DIN 66217).
Если встать перед станком, то средний палец правой руки направлен против
направления подачи главного шпинделя. Тогда:
• Большой палец обозначает направление +X
• Указательный палец - направление +Y
• Средний палец - направление +Z
=
<
;
Программирование ЧПУ
40
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
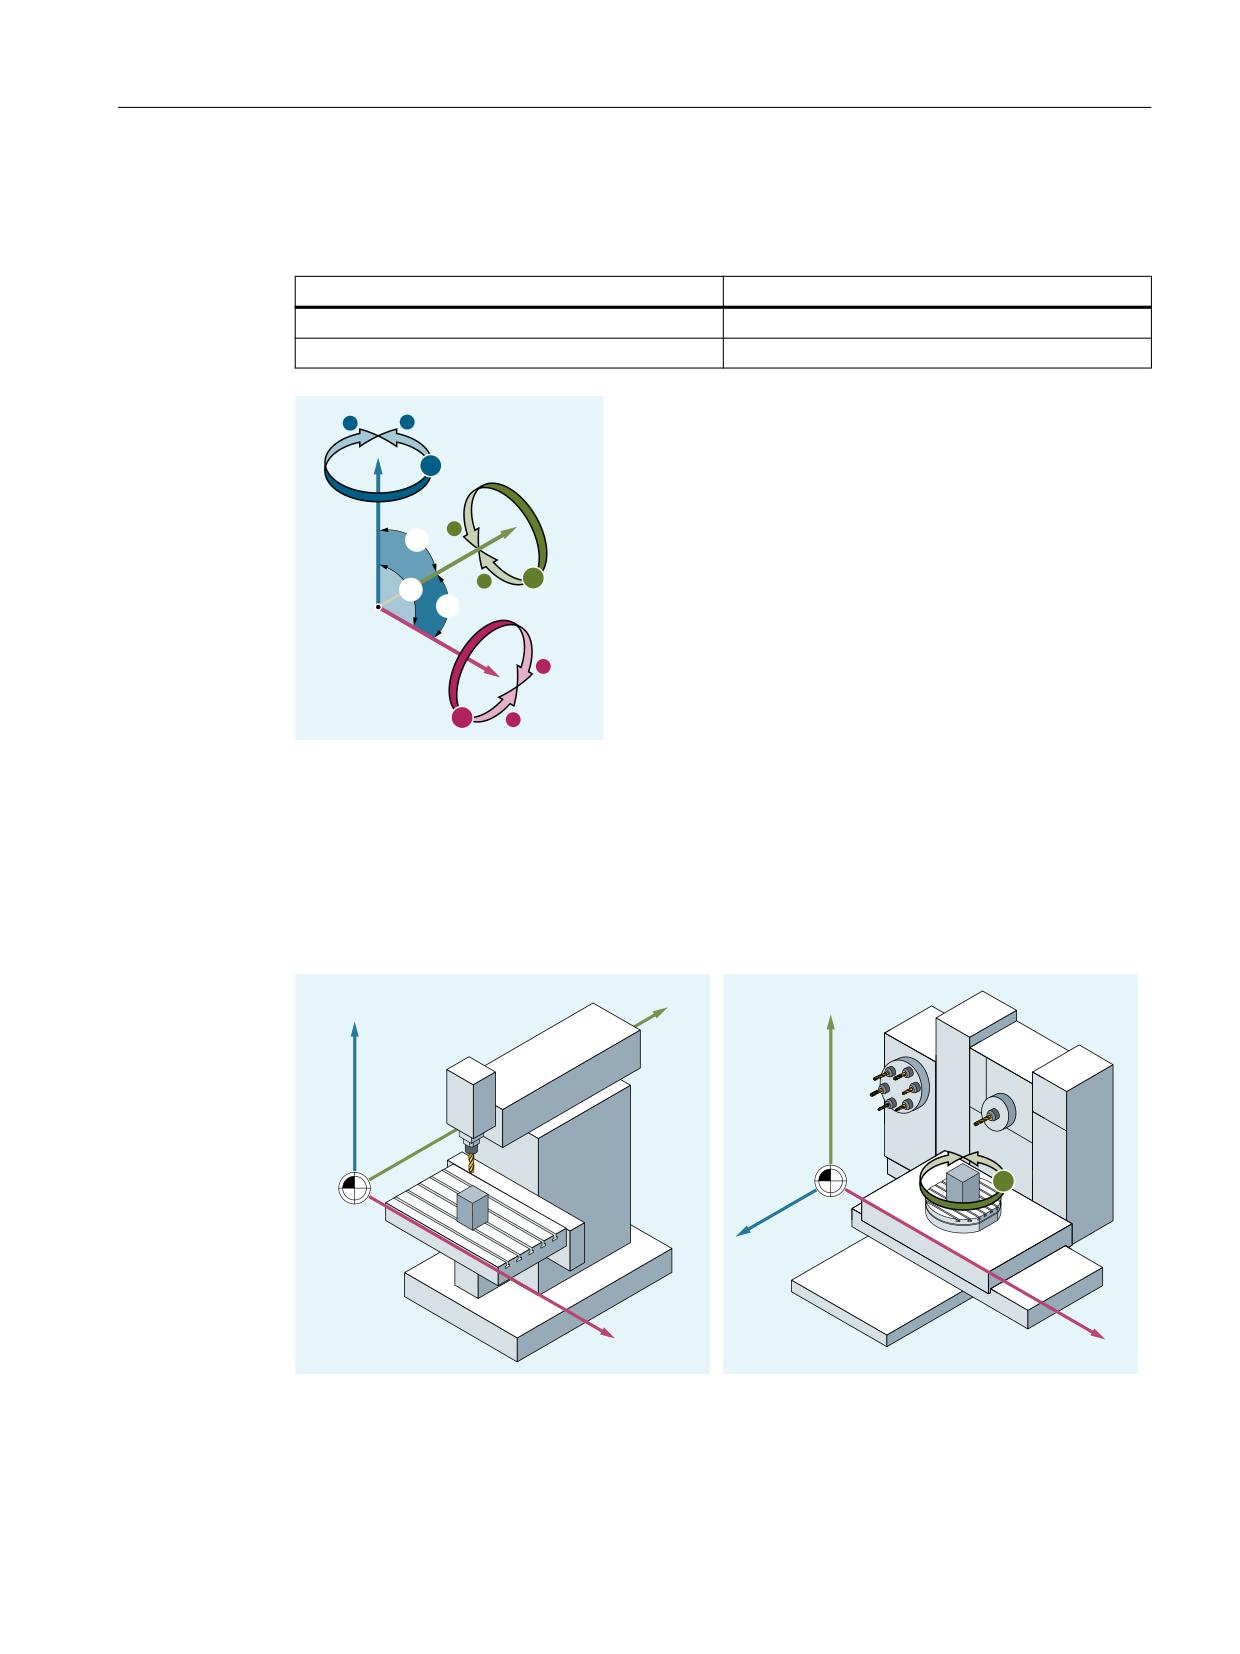
Основная информация
3.1 Геометрические основы
Вращения вокруг осей координат X, Y и Z обозначаются посредством A, B и C.
Направление вращения получается из направления движения вращения, если смотреть
в положительном направлении оси координат:
Направление движения вращения
Направление вращения
по часовой стрелке
положительное
против часовой стрелки
отрицательное
=
&
<
r
%
r
r
;
$
X, Y, Z
Оси координат, расположенные вертикально друг на друге
A, B, C
Круговые оси, вращающиеся вокруг X, Y, Z
Положение системы координат у различных типов станков
Положение системы координат, получаемое по "правилу правой руки", может иметь
различную ориентацию у различных типов станков (см. следующие примеры):
<
=
<
0
%
0
=
;
;
Вертикальный 3-осевой фрезерный станок
Горизонтальный 4-осевой фрезерный станок
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
41
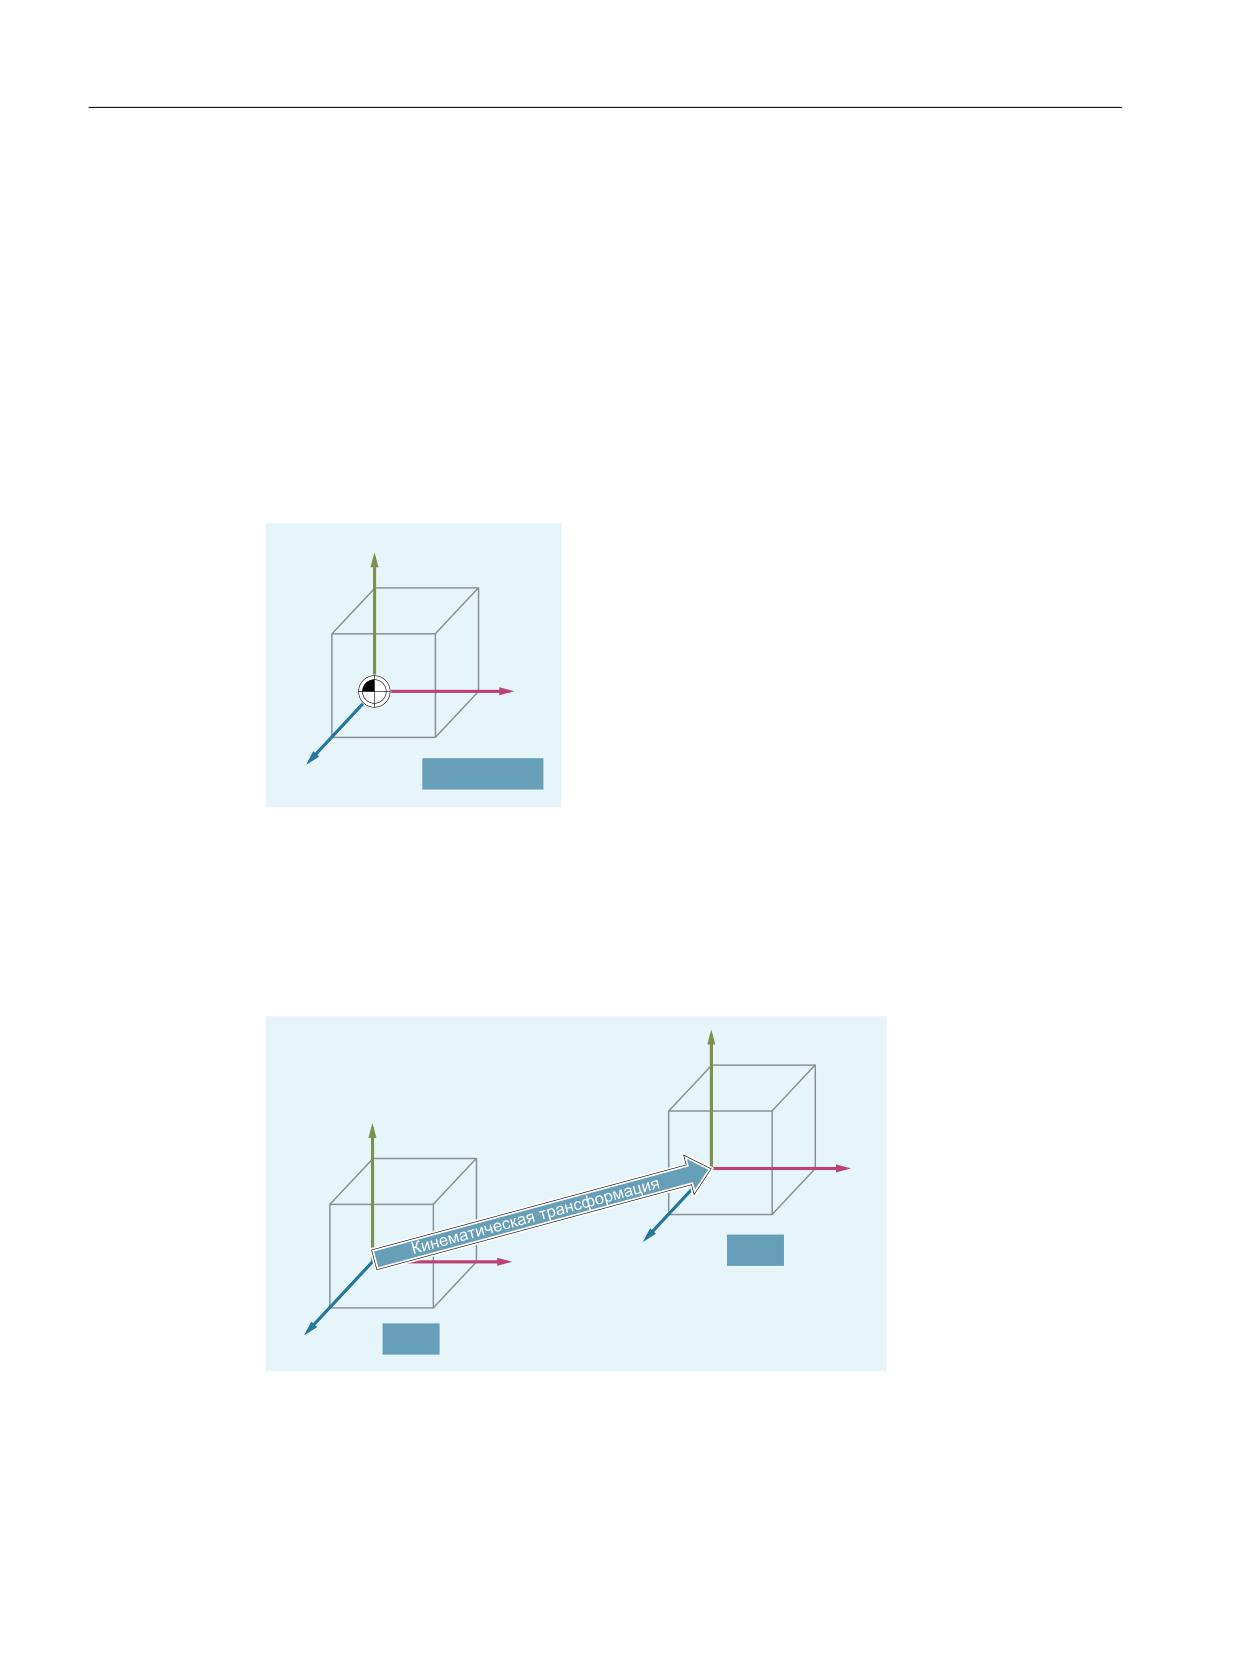
Основная информация
3.1 Геометрические основы
3.1.4.2
Базовая кинематическая система (BKS)
Базовая кинематическая система (BKS) состоит из трех расположенных под прямым
углом осей (гео-оси), а также других осей (дополнительные оси) без геометрической
связи.
Станки без кинематической трансформации
BKS и MCS всегда совпадают, если BKS может быть отображена на MCS без
кинематической трансформации (например, 5-осевая трансформация,
TRANSMIT / TRACYL / TRAANG).
У таких станков имена осей станка и гео-осей могут быть идентичными.
<
0
;
=
0̸6 %.6
Станки с кинематической трансформацией
BKS и MCS не совпадают, если BKS отображается на MCS с кинематической
трансформацией (например, 5-осевая трансформация, TRANSMIT / TRACYL / TRAANG).
У таких станков имена осей станка и гео-осей должны быть различными.
<%.6
<0̸6
̼%.6
=
%.6
%.6
̼0̸6
0̸6
=0̸6
Программирование ЧПУ
42
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
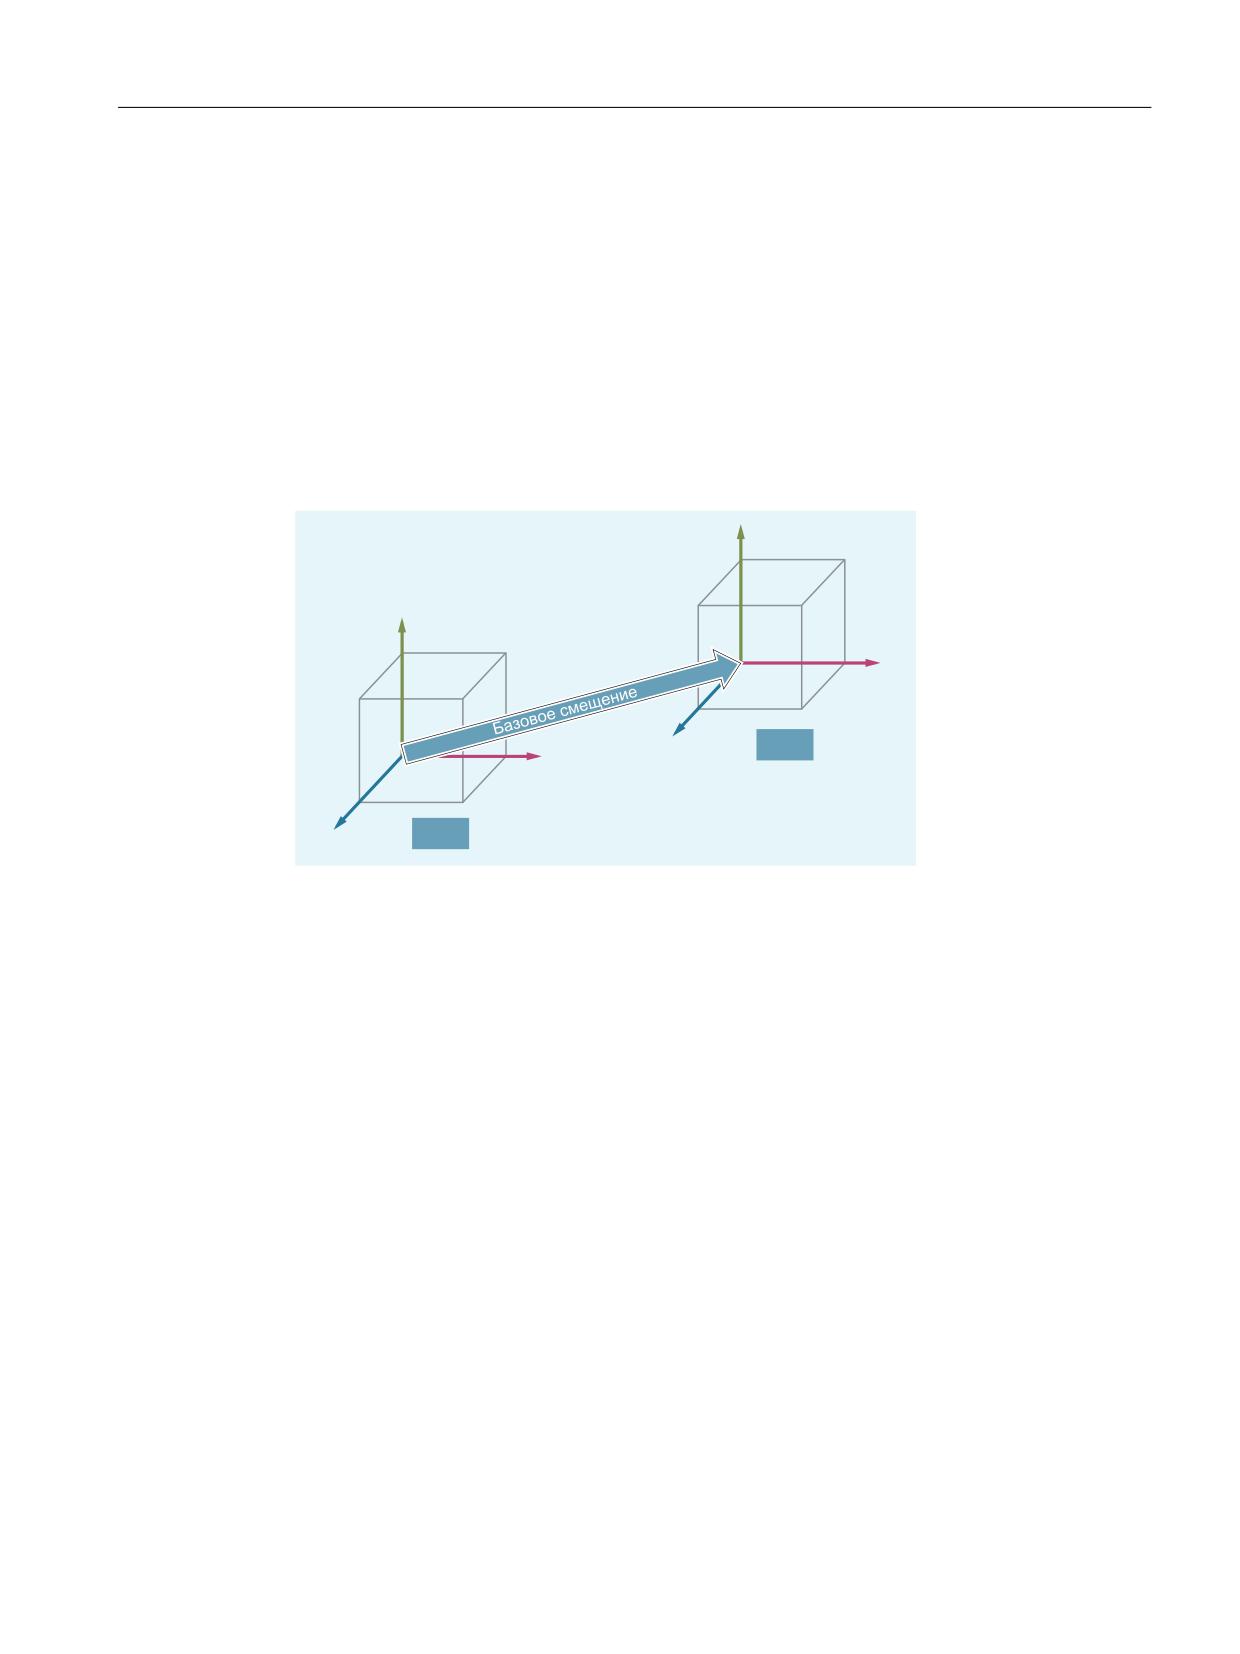
Основная информация
3.1 Геометрические основы
Кинематика станка
Деталь всегда программируется в двух- или трехмерной прямоугольной системе
координат (WСS). Но для изготовления этих деталей все чаще используются станки с
круговыми осями или расположенными не под прямым углом линейными осями.
Кинематическая трансформация преобразует запрограммированные в WСS координаты
(прямоугольные) в реальные движения осей станка.
3.1.4.3
Базовая система нулевой точки (BNS)
Базовая система нулевой точки (BNS) получается из базовой кинематической системы
посредством базового смещения.
<
<
;
%16
=
;
%.6
=
Базовое смещение
Базовое смещение описывает преобразование координат между BKS и BNS. С его
помощью можно, например, установить нулевую точку паллеты.
Базовое смещение состоит из:
• Внешнее смещение нулевой точки
• Смещение DRF
• Наложенное движение
• Связанные системные фреймы
• Связанные базовые фреймы
3.1.4.4
Настраиваемая система нулевой точки (ENS)
Настраиваемое смещение нулевой точки
Через настраиваемое смещение нулевой точки из базовой системы нулевой точки (BNS)
получается "Настраиваемая система нулевой точки" (ENS).
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
43
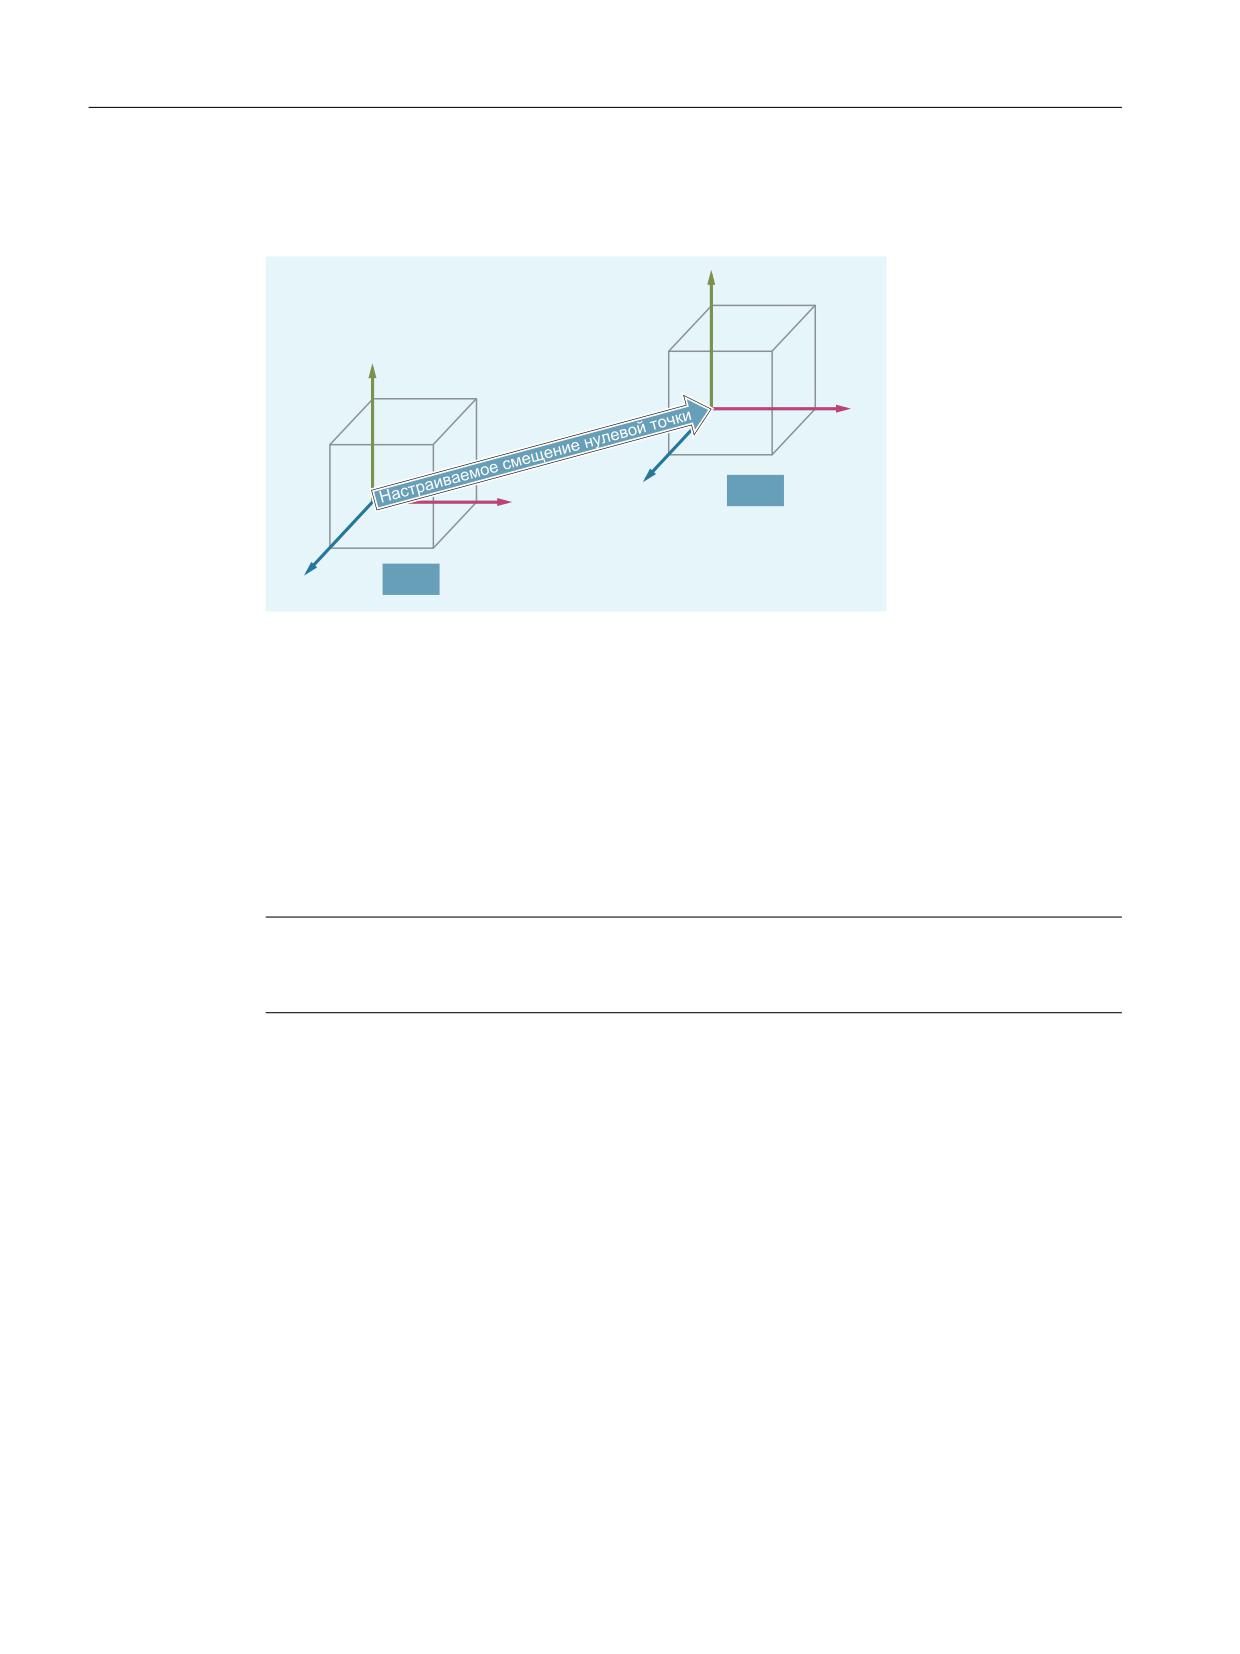
Основная информация
3.1 Геометрические основы
Настраиваемые смещения нулевой точки активируются в программе ЧПУ с помощью
команд G G54 ... G57 и G505 ... G599.
<
<
;
(16
=
;
%16
=
Если нет активных программируемых трансформации координат (фреймы), то
"Настраиваемой системой нулевой точки" является система координат детали (WСS).
Программируемые трансформации координат (фреймы)
Иногда имеет смысл или требуется переместить в программе ЧПУ первоначально
выбранную систему координат детали (или "Настраиваемую систему нулевой точки") на
другую позицию и при необходимости повернуть, отразить и/или масштабировать. Это
осуществляется через программируемые трансформации координат (фреймы)
(Страница 314).
Примечание
Программируемые трансформации координат (фреймы) всегда относятся к
"Настраиваемой системе нулевой точки".
3.1.4.5
Система координат детали (WCS)
В системе координат детали (WCS) описывается геометрия детали. Т.е: данные в
программе ЧПУ относятся к системе координат детали.
Система координат детали всегда является декартовой системой координат и
соответствует определенной детали.
Программирование ЧПУ
44
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
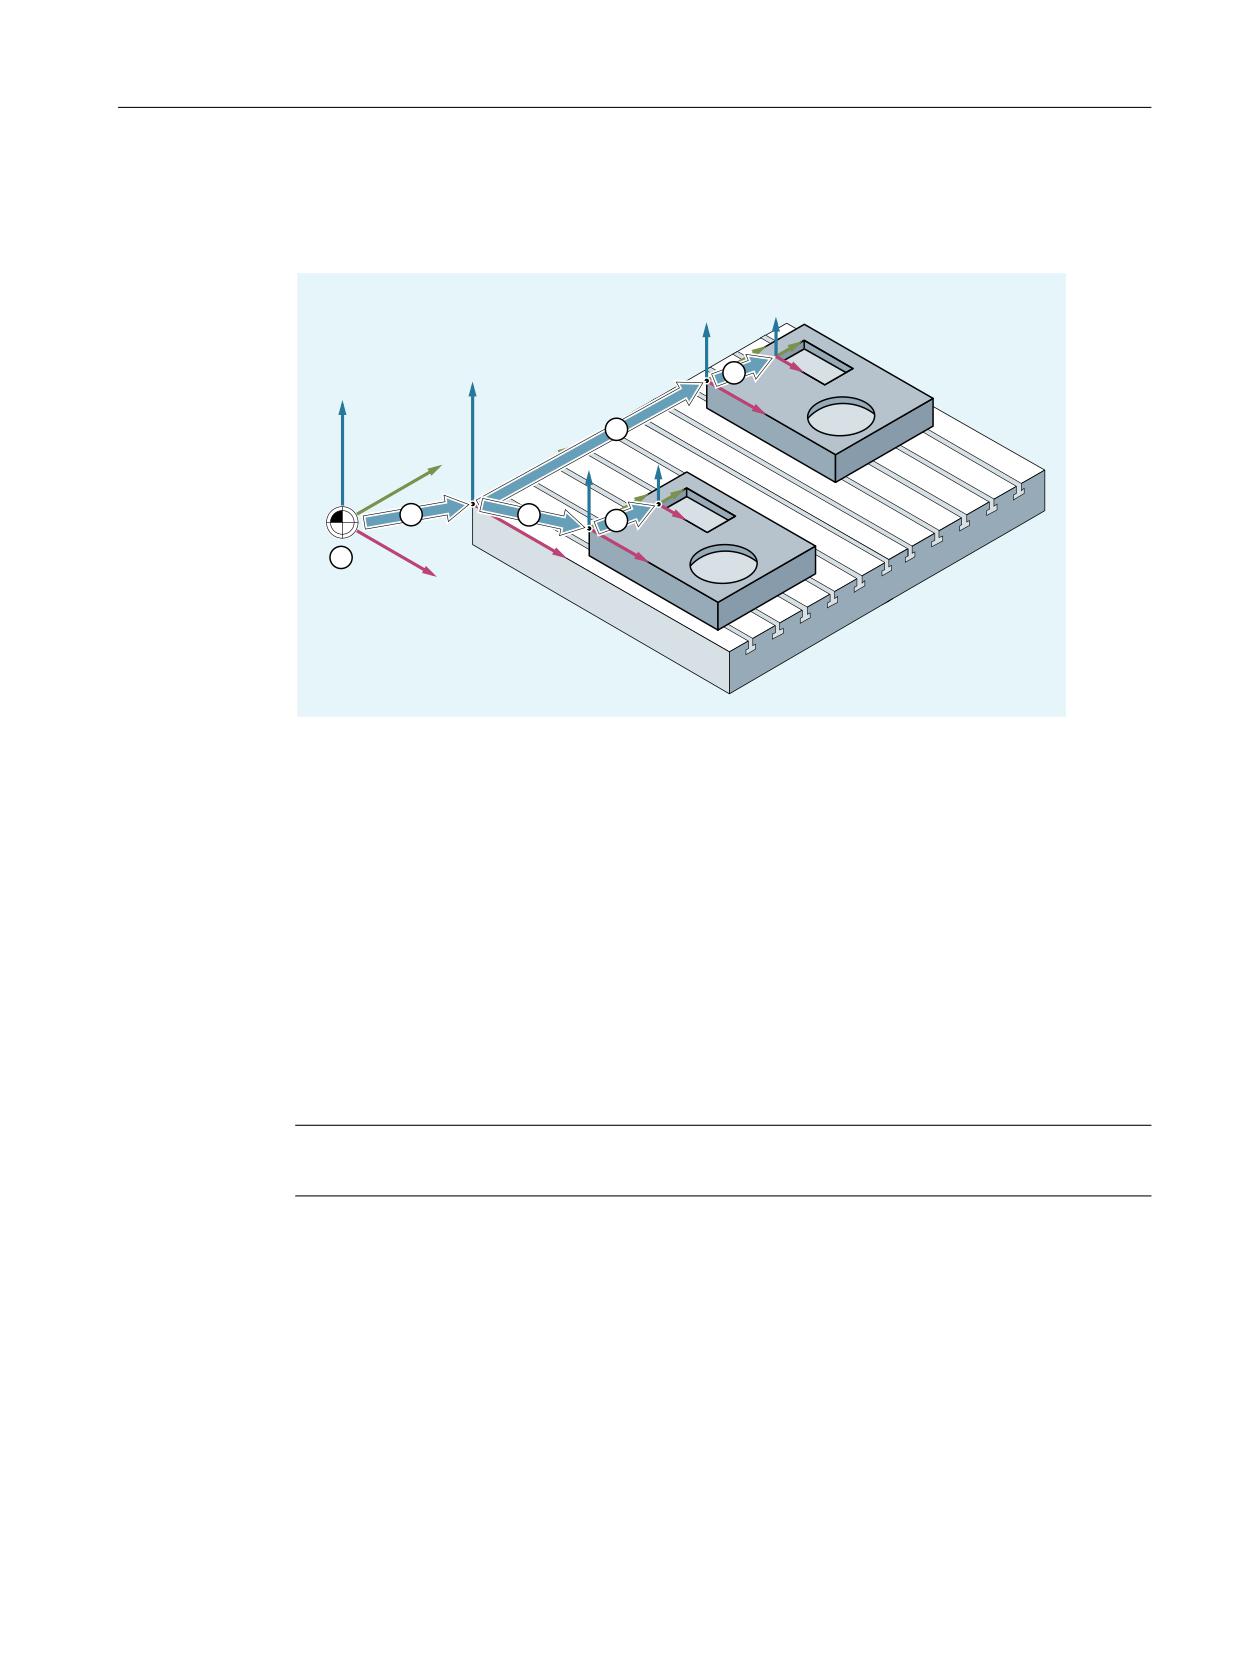
Основная информация
3.2 Основы программирования ЧПУ
3.1.4.6
Как связаны различные системы координат?
В следующем примере показаны связи различных систем координат:
=
<
0
;
① Кинематическая трансформация не активна. Это означает, что система координат станка
и базовая кинематическая система совпадают.
② Через базовое смещение получается базовая система нулевой точки (BNS) с нулевой точ-
кой палеты.
③ Через настраиваемое смещение нулевой точки G54 или G55 определяется "Настраивае-
мая система нулевой точки" (ENS) для детали 1 или детали 2.
④ Через программируемую трансформацию координат получается система координат де-
тали (WСS).
3.2
Основы программирования ЧПУ
Примечание
Директивным руководством по программированию ЧПУ является DIN 66025.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
45
Основная информация
3.2 Основы программирования ЧПУ
3.2.1
Наименование программы ЧПУ
Правила
Любой программе ЧПУ при создании необходимо присвоить имя (идентификатор). Имя
программы можно выбирать произвольно, соблюдая следующие правила:
• Разрешенные символы:
- Буквы: A ... Z, a ... z
- Цифры: 0 ... 9
- Знак подчеркивания: _
• Первыми двумя символами должны быть две буквы или знак подчеркивания с буквой
после него.
Примечание
Если это условие выполнено, программа ЧПУ может быть вызвана из другой
программы как подпрограмма путем указания имени программы. Если имя
программы начинается с цифр, вызов подпрограммы возможен только через
оператор CALL.
• Максимальная длина: 24 символа
Примечание
Прописные / строчные буквы
В языке ЧПУ SINUMERIK нет различия между прописными и строчными буквами.
Примечание
Недопустимые имена программ
Во избежание проблем с приложениями Windows запрещено использовать следующие
имена программ:
• CON, PRN, AUX, NUL
• COM1, COM2, COM3, COM4, COM5, COM6, COM7, COM8, COM9
• LPT1, LPT2, LPT3, LPT4, LPT5, LPT6, LPT7, LPT8, LPT9
Другие ограничения: см. "Имя (Страница 391)".
Программирование ЧПУ
46
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.2 Основы программирования ЧПУ
Расширения внутри СЧПУ
К присвоенному при создании программы имени программы СЧПУ добавляет префикс
и постфикс:
• Префикс: _N_
• Постфикс:
- Главные программы: _MPF
- Подпрограммы: _SPF
Файлы в формате RS232
Созданные на внешнем устройстве программные файлы, которые нужно загружать
через интерфейс V.24, должны иметь формат RS232.
Для программного имени файла в формате RS232 действуют следующие
дополнительные правила:
• Первый символ: %
• В конце - расширение файла из четырех символов: _xxx
Примеры:
•
%_N_WELLE123_MPF
• %Flansch3_MPF
3.2.2
Структура и содержание программы ЧПУ
3.2.2.1
Кадры и компоненты кадров
Кадры
Программа ЧПУ состоит из последовательности кадров ЧПУ. Каждый кадр содержит
данные для выполнения рабочей операции при обработке детали.
Компоненты кадра
Кадры ЧПУ состоят из следующих компонентов:
• Команды (операторы) по DIN 66025
• Элементы высокоуровневого языка программирования ЧПУ
Команды по DIN 66025
Команды по DIN 66025 состоят из символа адреса и цифры или последовательности
цифр, представляющей арифметическое значение.
Символ адреса (адрес)
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
47
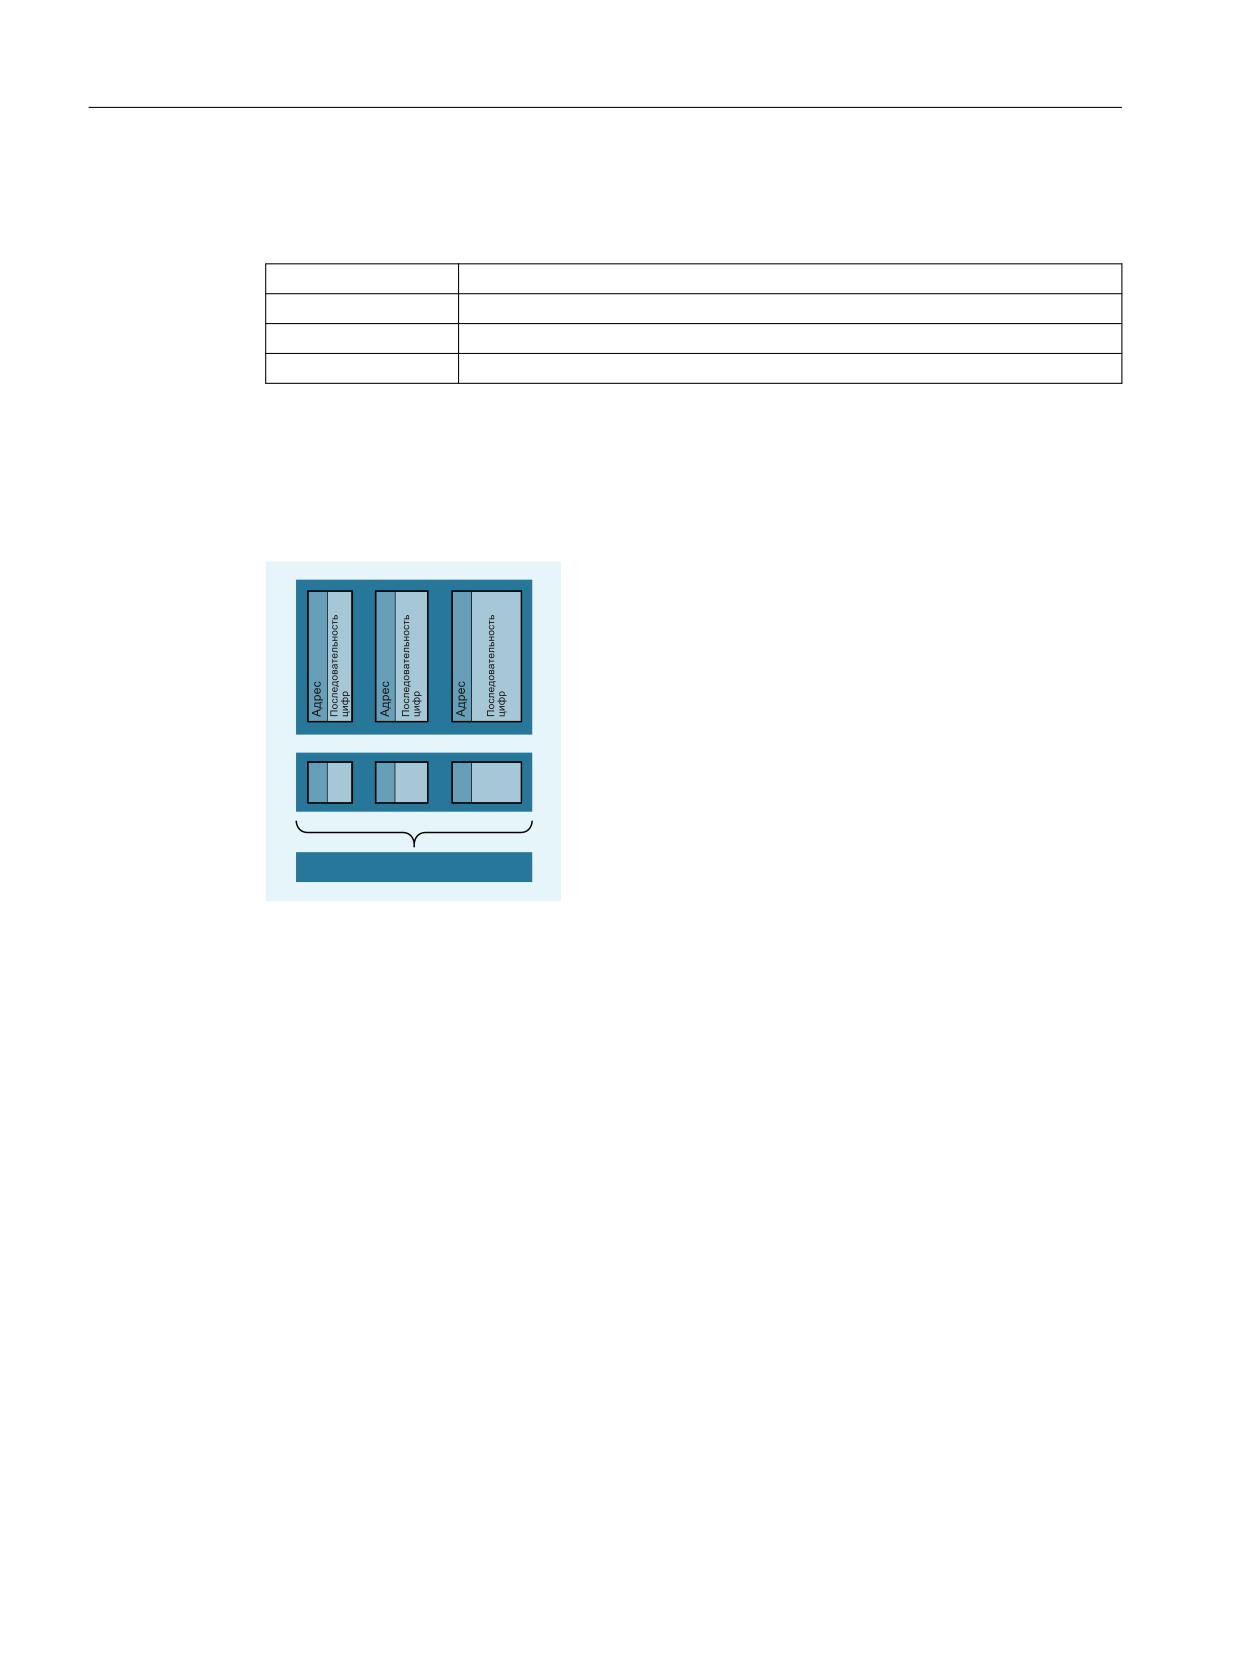
Основная информация
3.2 Основы программирования ЧПУ
Символ адреса (чаще всего буква) определяет значение команды.
Примеры:
Символ адреса
Объяснение
G
G-команда (функция перемещения)
X
Информация о длине перемещения для оси X
S
Число оборотов шпинделя
Последовательность цифр
Последовательность цифр - это присвоенное символу адреса значение.
Последовательность цифр может включать знак и десятичную точку, при этом знак
всегда стоит между буквой адреса и последовательностью цифр. Положительный знак
(+) и вводные нули (0) не записываются.
*
;
6
̱͇͋͗
Элементы высокоуровневого языка программирования ЧПУ
Так как набора команд по DIN 66025 более недостаточно для программирования
сложных процессов обработки на современных станках, он был дополнен элементами
высокоуровневого языка программирования ЧПУ.
Программирование ЧПУ
48
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.2 Основы программирования ЧПУ
К ним, среди прочего, относятся:
• Команды высокоуровневого языка программирования ЧПУ
В отличие от команд по DIN 66025 команды высокоуровневого языка
программирования ЧПУ состоят из нескольких букв адреса, например:
- OVR для коррекции скорости (процентовка)
- SPOS для позиционирования шпинделя
• Идентификаторы (определенные имена) для:
- системных переменных
- определенных пользователем переменных
- подпрограмм
- кодовых слов
- меток перехода
- макросов
Примечание
Идентификатор должен быть однозначным и не может использоваться для
различных объектов.
• Операторы сравнения
• Логические операторы
• Функции вычисления
• Управляющие структуры
Принцип действия команд
Команды действуют либо модально, либо покадрово:
• Модально
Модально действующие команды сохраняют свою значимость с
запрограммированным значением до тех пор (во всех последующих кадрах), пока:
- под той же командой не будет запрограммировано новое значение.
- не будет запрограммирована команда, отменяющая действовавшую до этого
команду.
• Покадрово
Действующие покадрово команды действуют только в том кадре, в котором они
программируются.
Конец программы
Последний кадр в последовательности операций содержит специальное слово для конца
программы: M2, M17 bzw. M30.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
49

Основная информация
3.2 Основы программирования ЧПУ
3.2.2.2
Правила для кадра
Начало кадра
Кадры ЧПУ могут быть обозначены в начале кадра номерами кадров. Они состоят из
символа "N" и положительного целого числа, например:
N40 ...
Последовательность номеров кадров может быть любой, но рекомендуется растущая
последовательность номеров кадров.
Примечание
Для получения однозначного результата поиска номера кадров внутри одной
программы должны быть однозначными.
Конец кадра
Кадр завершается символом LF (LINE FEED = новая строка).
Примечание
Запись символа LF не требуется. Он автоматически создается через переключение
строки.
Длина кадра
Один кадр может содержать макс. 512 символов (включая комментарий и символ конца
кадра LF).
Примечание
Обычно в текущей индикации кадра на дисплее показываются три кадра с макс. 66
символами каждый. Комментарии также показываются. Сообщения показываются в
отдельном окне сообщений.
Последовательность операторов
Для большей наглядности структуры кадра, операторы в кадре должны быть
расположены в следующей последовательности:
N… G… X… Y… Z… F… S… T… D… M… H…
Адрес
Значение
N
Адрес номера кадра
G
Функция перемещения
X,Y,Z
Информация о длине перемещения
F
Подача
Программирование ЧПУ
50
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2

Основная информация
3.2 Основы программирования ЧПУ
S
Скорость
T
Инструмент
D
Номер коррекции инструмента
M
Дополнительная функция
H
Вспомогательная функция
Примечание
Некоторые адреса могут использоваться несколько раз в одном кадре, например:
G…, M…, H…
3.2.2.3
Присвоения значений
Адресам могут присваиваться значения. При этом действуют следующие правила:
• Символ "=" должен быть записан между адресом и значением, если:
- адрес состоит более чем из одной буквы.
- значение состоит более чем из одной постоянной.
Символ "=" не нужен, если адресом является одна единственная буква и значение
состоит только из одной постоянной.
• Знаки разрешены.
• Разделительные символы после буквы адреса разрешены.
Примеры:
X10
Присваивание значения (10) адресу X, "=" не требуется
X1=10
Присваивание значения (10) адресу (X) с цифровым расшире-
нием (1), "=" требуется
X=10*(5+SIN(37.5))
Присваивание значения через цифровое выражение, "=" тре-
буется
Примечание
За цифровым расширением всегда должен следовать один из специальных символов "=",
"(", "[", ")", "]", "," или оператор, чтобы отличать адрес с цифровым расширением от буквы
адреса со значением.
3.2.2.4
Комментарии
Для того, чтобы сделать программу ЧПУ более понятной, кадры ЧПУ могут быть
снабжены комментариями.
Комментарий стоит в конце кадра и отделяется от программного блока кадра ЧПУ точкой
с запятой (";").
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
51
Основная информация
3.2 Основы программирования ЧПУ
Пример 1:
Программный код
Комментарий
N10 G1 F100 X10 Y20
; Комментарий для пояснения кадра ЧПУ
Пример 2:
Программный код
Комментарий
N10
; Фирма G&S, заказ № 12A71
N20
; Программа создана г-ном Мюллером, отдел TV 4, 21.11.94
N50
; Деталь № 12, корпус для погружного насоса типа TP23A
Примечание
Комментарии сохраняются и появляются при выполнении программы в актуальной
индикации кадра.
3.2.2.5
Пропуск кадров
Кадры ЧПУ, которые не должны выполняться при каждом проходе программы, могут
быть при выполнении пропущены. Эта функция используется, например, при
тестировании или отладке новых программ.
Пропускаемые кадры
Кадры, которые должны быть пропущены, обозначаются символом "/" (косая черта)
перед номером кадра. Могут пропускаться и несколько последовательных кадров.
Операторы в пропущенных кадрах не исполняются, программа продолжается на
соответствующем следующем не пропущенном кадре.
Пример:
Программирование ЧПУ
52
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
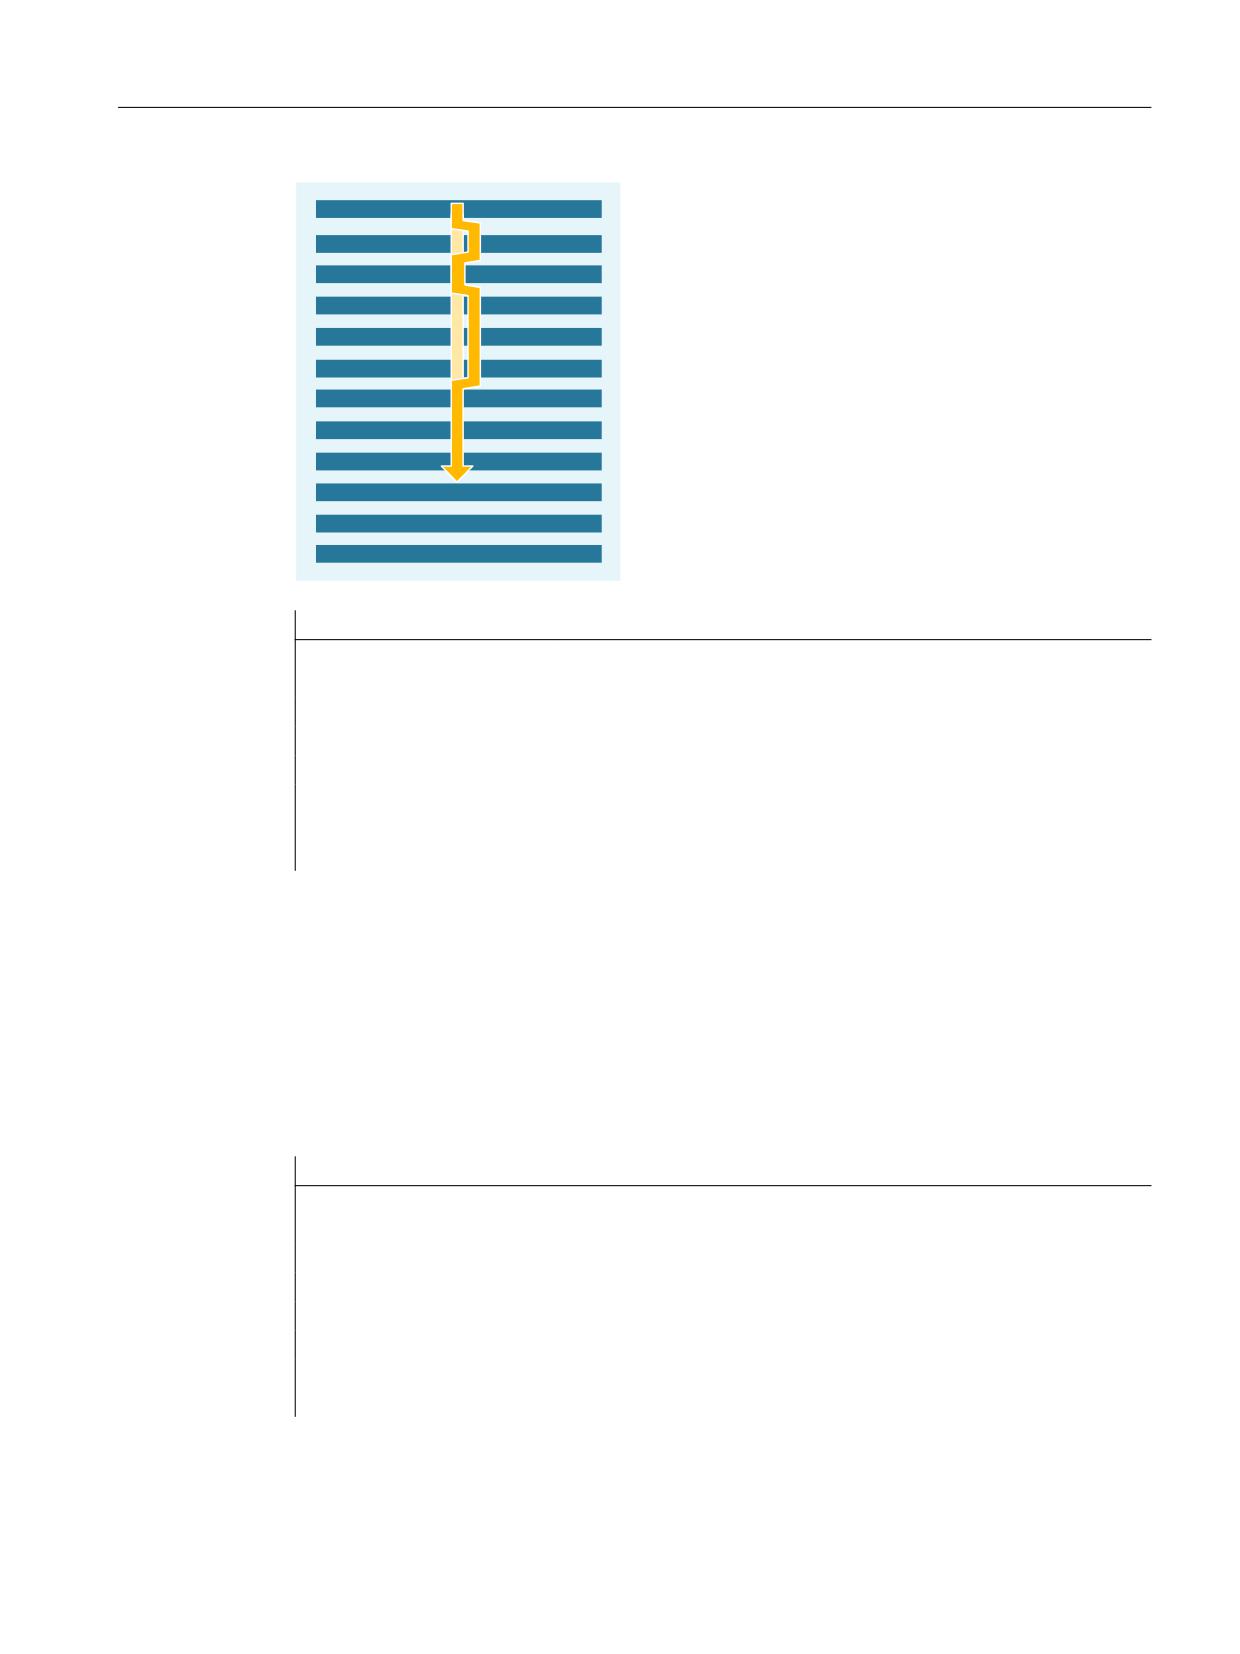
Основная информация
3.2 Основы программирования ЧПУ
1
1
1
1
1
1
1
1
1
1
1
1
Программный код
Комментарий
N10 …
; выполняется
/N20 …
; пропущен
N30 …
; выполняется
/N40 …
; пропущен
/N50 …
; пропущен
/N60 …
; пропущен
N70 …
; выполняется
Уровни пропуска
Кадрам могут быть присвоены уровни пропуска (макс. 10), которые могут быть
активированы через интерфейс или через программу электроавтоматики.
Присвоение выполняется в программе ЧПУ через предустановку косой черты с
последующим номером уровня пропуска. На один кадр может быть указан только один
уровень пропуска.
Пример:
Программный код
Комментарий
/ ...
; Кадр пропускается (1-й уровень пропуска)
/0 ...
; Кадр пропускается (1-й уровень пропуска)
/1 N010...
; Кадр пропускается (2-й уровень пропуска)
/2 N020...
; Кадр пропускается (3-й уровень пропуска)
/7 N100...
; Кадр пропускается (8-й уровень пропуска)
/8 N080...
; Кадр пропускается (9-й уровень пропуска)
/9 N090...
; Кадр пропускается (10-й уровень пропуска)
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
53
Основная информация
3.3 Создание программы ЧПУ
Примечание
Изменения пропускаемых уровней возможны только в состояниях Stop/Reset СЧПУ.
Примечание
Количество уровней пропуска, которые могут использоваться, зависит от машинных
данных индикации.
Примечание
Пропуск кадров программы активен и при поиске кадров.
Примечание
Изменяемые программные процессы могут создаваться и посредством использования
системных и пользовательских переменных для условных переходов.
3.3
Создание программы ЧПУ
3.3.1
Базовый принцип
При создании программы ЧПУ само программирование, т.е. преобразование отдельных
рабочих операций в язык ЧПУ, часто является лишь небольшой частью работы по
программированию.
Перед программированием необходимо осуществить планирование и подготовку
рабочих операций. Чем точнее будет спланировано начало и структура программы ЧПУ,
тем быстрее и проще будет осуществляться само программирование и тем более
наглядной и менее подверженной ошибкам будет готовая программа ЧПУ.
Преимущество наглядных программ особо проявляется тогда, когда позднее
необходимо вносить изменения.
Так как не каждая часть выглядит точно также, как другая, то не имеет смысла, создавать
каждую программу точно по одному и тому же методу. Но для большинства случаев
описанный ниже принцип является целесообразным.
Программирование ЧПУ
54
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.3 Создание программы ЧПУ
Принцип действий
1.
Подготовка чертежа детали
- Определение нулевой точки детали
- Нанесение системы координат
- Вычисление возможно отсутствующих координат
2.
Определение процесса обработки
- Когда будут использоваться какие инструменты и для обработки каких контуров?
- В какой последовательности будут изготовляться отдельные элементы детали?
- Какие отдельные элементы повторяются (возможно в повернутом виде) и должны
быть сохранены в подпрограмме?
- Имеются ли в других программах обработки деталей или подпрограммах контуры
деталей, которые могут быть использованы повторно для актуальной детали?
- Где целесообразны или необходимы смещения нулевой точки, вращение,
отражение, масштабирование (концепция фрейма)?
3.
Создание технологической карты
Определить поочередно все процессы обработки станка, к примеру:
- Движения ускоренным ходом для позиционирования
- Смена инструмента
- Определение плоскости обработки
- Свободный ход для дополнительного измерения
- Включение/выключение шпинделя, СОЖ
- Вызов данных инструмента
- Подача
- Коррекция траектории
- Подвод к контуру
- Отвод от контура
- и т.д.
4.
Перевод рабочих операций на язык программирования
- Запись каждой отдельной операции как кадра ЧПУ (или кадров ЧПУ).
5.
Соединение всех отдельных операций в одной программе
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
55

Основная информация
3.3 Создание программы ЧПУ
3.3.2
Доступные символы
Для создания программ ЧПУ имеются следующие символы:
• Прописные буквы:
A, B, C, D, E, F, G, H, I, J, K, L, M, N,(O),P, Q, R, S, T, U, V, W, X, Y, Z
• Строчные буквы:
a, b, c, d, e, f, g, h, i, j, k, l, m, n, o, p, q, r, s, t, u, v, w, x, y, z
• Цифры:
0, 1, 2, 3, 4, 5, 6, 7, 8, 9
• Специальные символы:
См. таблицу ниже!
Специальные сим-
Значение
волы
%
Символ начала программы (только для создания программы на внешнем
PC)
(
Заключение в скобки параметров или в выражениях
)
Заключение в скобки параметров или в выражениях
[
Заключение в скобки адресов или индексов поля
]
Заключение в скобки адресов или индексов поля
<
меньше
>
больше
:
Главный кадр, конец метки, связывающий оператор
=
Присваивание, часть равенства
/
Деление, пропуск кадра
*
Умножение
+
Сложение
-
Вычитание, отрицательный знак
"
Кавычки, идентификация для цепочки символов
'
Апостроф, идентификация для специальных числовых данных: шестнад-
цатеричные, двоичные
$
Системная идентификация переменных
s_
Символ подчеркивания, относится к буквам
?
Зарезервировано
!
зарезервировано
Десятичная точка
,
Запятая, знак разделения параметров
;
Начало комментария
&
Символ форматирования, то же действие, что и пробел
LF
Конец кадра
Табулятор
Разделительный символ
Пробел
Разделительный символ (пробел)
Программирование ЧПУ
56
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.3 Создание программы ЧПУ
Примечание
Не путать букву "O" с числом "0".
Примечание
Прописные и строчные буквы не различаются (исключение: вызов инструмента).
Примечание
Скрытые специальные символы обрабатываются как символы пробела.
3.3.3
"Шапка" программы
Кадры ЧПУ, стоящие перед кадрами движения для изготовления контура детали,
обозначаются как "шапка" программы.
"Шапка" программы содержит информацию / операторы для:
• Смены инструмента
• Коррекции на инструмент
• Движения шпинделя
• Регулирования подачи
• Геометрических установок (смещение нулевой точки, выбор рабочей плоскости)
"Шапка" программы при токарной обработке
Пример ниже показывает типичную структуру "шапки" программы ЧПУ для токарной
обработки:
Программный код
Комментарий
N10 G0 G153 X200 Z500 T0 D0
; Отвести инструментальный суппорт до поворота инстру-
ментального револьвера.
N20 T5
; Повернуть инструмент 5.
N30 D1
; Активировать блок данных резцов инструмента.
N40 G96 S300 LIMS=3000 M4 M8
; Постоянная скорость резания (Vc) = 300 м/мин, ограни-
чение числа оборотов = 3000 об/мин, левое направление
вращения, охлаждение вкл.
N50 DIAMON
; Ось X программируется в диаметре.
N60 G54 G18 G0 X82 Z0.2
; Вызвать смещение нулевой точки и рабочую плоскость,
подвести в стартовую позицию.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
57
Основная информация
3.3 Создание программы ЧПУ
"Шапка" программы при фрезеровании
Пример ниже показывает типичную структуру "шапки" программы ЧПУ для фрезерной
обработки:
Программный код
Комментарий
N10 T="SF12"
; альтернатива: T123
N20 M6
; Запустить смену инструмента
N30 D1
; Активировать блок данных резцов инструмента
N40 G54 G17
; Смещение нулевой точки и рабочая плоскость
N50 G0 X0 Y0 Z2 S2000 M3 M8
; Движение подвода к детали, шпиндель и СОЖ вкл
Если работа осуществляется с ориентацией инструмента / трансформацией координат, то
в начале программы необходимо отключить возможно еще активные трансформации:
Программный код
Комментарий
N10 CYCLE800()
; Сброс повернутой плоскости
N20 TRAFOOF
; Сброс TRAORI, TRANSMIT, TRACYL, ...
3.3.4
Примеры программы
3.3.4.1
Пример 1: Первые шаги программирования
Пример программы 1 служит для выполнения и проверки первых шагов
программирования.
Порядок действий
1. Создание новой программы обработки детали (имя)
2. Редактирование программы обработки детали
3. Выбор программы обработки детали
4. Активация отдельного кадра
5. Запуск программы обработки детали
Примечание
Чтобы программа работала на станке, должны быть правильно установлены машинные
данные (→ см. указания изготовителя станка!).
Примечание
При проверке программы могут возникать аварийные сообщения, которые необходимо
сбросить.
Программирование ЧПУ
58
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
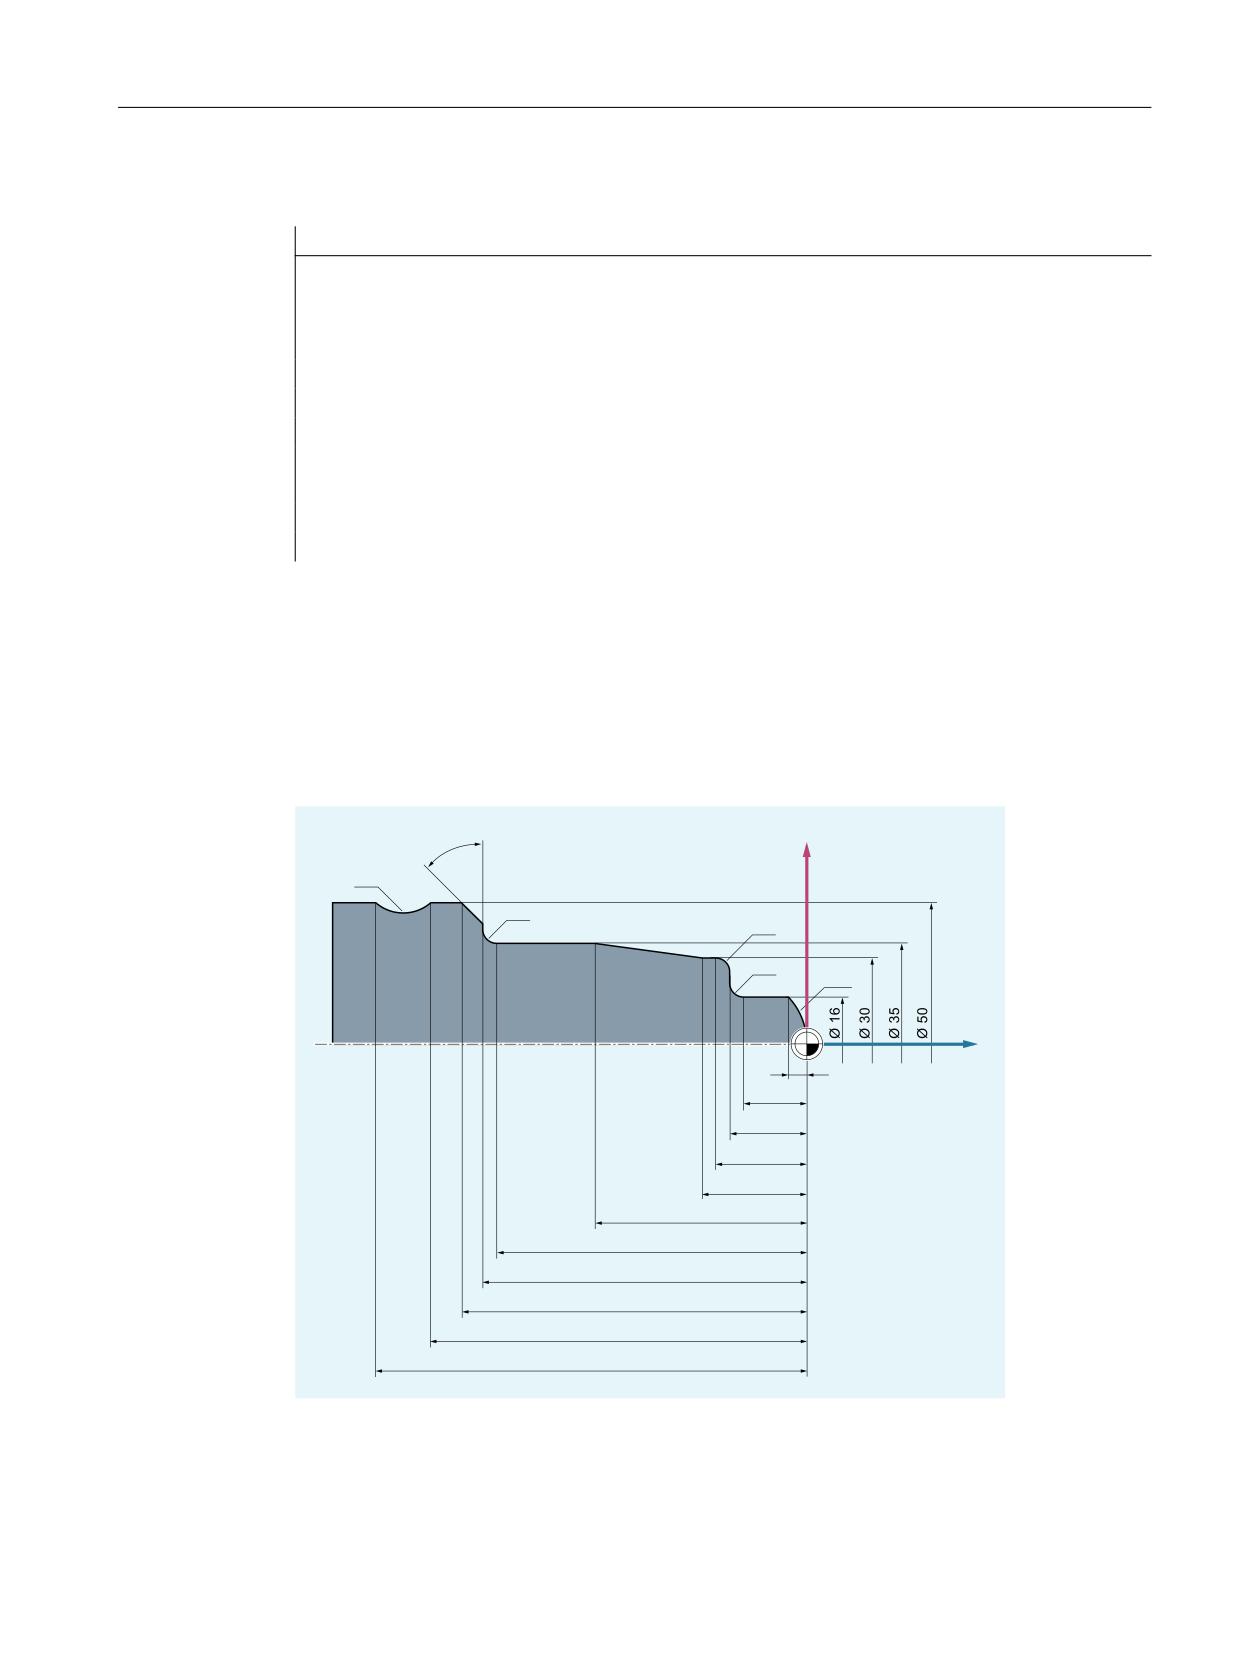
Основная информация
3.3 Создание программы ЧПУ
Программа ЧПУ
Программный код
Комментарий
N10 MSG("ЭТО МОЯ ПРОГРАММА ЧПУ")
; Вывести сообщение "ЭТО МОЯ ПРОГРАММА ЧПУ"
в строке сообщений
N20 F200 S900 T1 D2 M3
; Подача, шпиндель, инструмент, коррекция ин-
струмента, шпиндель вправо
N30 G0 X100 Y100
; Подвод к позиции ускоренным ходом
N40 G1 X150
; Прямоугольник с подачей, прямая в X
N50 Y120
; Прямая в Y
N60 X100
; Прямая в X
N70 Y100
; Прямая в Y
N80 G0 X0 Y0
; Отвод ускоренным ходом
N100 M30
; Конец кадра
3.3.4.2
Пример 2: Программа ЧПУ для токарной обработки
Пример программы 2 предназначен для обработки детали на токарном станке. Он
содержит программирование радиуса и коррекцию радиуса инструмента.
Габаритный чертеж детали
r
;
5
5
5
5
5
=
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
59
Основная информация
3.3 Создание программы ЧПУ
Программа ЧПУ
Программный код
Комментарий
N5 G0 G53 X280 Z380 D0
; Стартовая точка
N10 TRANS X0 Z250
; Смещение нулевой точки
N15 LIMS=4000
; Ограничение скорости (G96)
N20 G96 S250 M3
; Выбор постоянной скорости резания
N25 G90 T1 D1 M8
; Выбор инструмента и коррекции
N30 G0 G42 X-1.5 Z1
; Подвод инструмента в рабочее положение с коррекцией ра-
диуса инструмента
N35 G1 X0 Z0 F0.25
N40 G3 X16 Z-4 I0 K-10
; Обтачивание радиуса 10
N45 G1 Z-12
N50 G2 X22 Z-15 CR=3
; Обтачивание радиуса 3
N55 G1 X24
N60 G3 X30 Z-18 I0 K-3
; Обтачивание радиуса 3
N65 G1 Z-20
N70 X35 Z-40
N75 Z-57
N80 G2 X41 Z-60 CR=3
; Обтачивание радиуса 3
N85 G1 X46
N90 X52 Z-63
N95 G0 G40 G97 X100 Z50 M9
; Отключение коррекции радиуса инструмента и подвод к точ-
ке смены инструмента
N100 T2 D2
; Вызов инструмента и выбор коррекции
N105 G96 S210 M3
; Выбор постоянной скорости резания
N110 G0 G42 X50 Z-60 M8
; Подвод инструмента в рабочее положение с коррекцией ра-
диуса инструмента
N115 G1 Z-70 F0.12
; Обтачивание диаметра 50
N120 G2 X50 Z-80 I6.245 K-5
; Обтачивание радиуса 8
N125 G0 G40 X100 Z50 M9
; Отвод инструмента и выключение коррекции радиуса ин-
струмента
N130 G0 G53 X280 Z380 D0 M5
; Переход к точке смены инструмента
N135 M30
; Конец программы
3.3.4.3
Пример 3: Программа ЧПУ для фрезерной обработки
Пример программы 3 предназначен для обработки детали на вертикальном фрезерном
станке. Он содержит фрезерование поверхности и боковых сторон, а также сверление.
Программирование ЧПУ
60
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
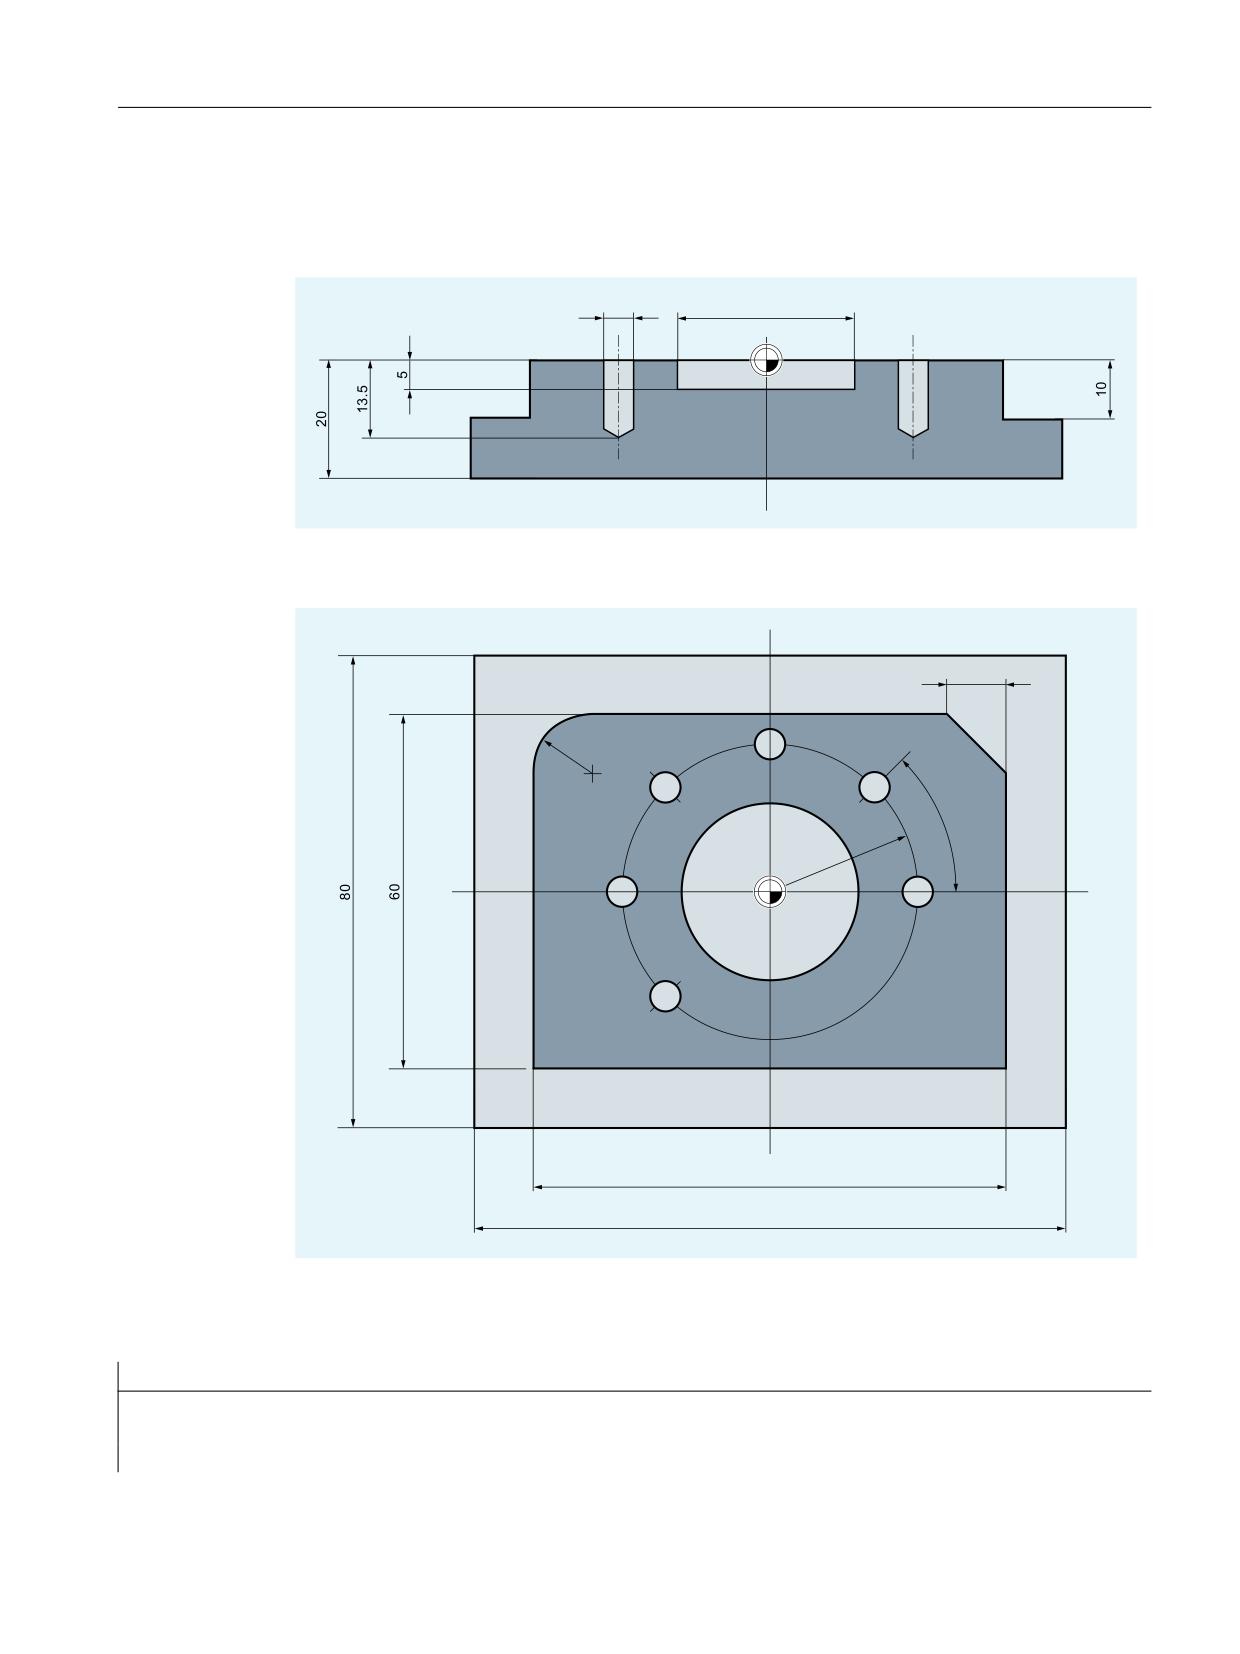
Основная информация
3.3 Создание программы ЧПУ
Габаритный чертеж детали
Вид сбоку
ෘ
ෘ
Вид сверху
[ r
5
r
5
Программа ЧПУ
Программный код
Комментарий
N10 T="PF60"
; Предварительный выбор инструмента с именем
PF60.
N20 M6
; Установить инструмент в шпиндель.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
61
Основная информация
3.3 Создание программы ЧПУ
Программный код
Комментарий
N30 S2000 M3 M8
; Число оборотов, направление вращения, охлажде-
ние вкл.
N40 G90 G64 G54 G17 G0 X-72 Y-72
; Первичные установки геометрии и подвод в стар-
товую точку.
N50 G0 Z2
; Ось Z на безопасное расстояние.
N60 G450 CFTCP
; Поведение при активной G41/G42.
N70 G1 Z-10 F3000
; Фреза на глубине контакта с подачей = 3000 мм/
мин.
N80 G1 G41 X-40
; Включение коррекции радиуса фрезы.
N90 G1 X-40 Y30 RND=10 F1200
; Движение по контуру с подачей = 1200 мм/мин.
N100
G1 X40 Y30 CHR=10
N110
G1 X40 Y-30
N120
G1 X-41 Y-30
N130
G1 G40 Y-72 F3000
; Выключение коррекции радиуса фрезы.
N140
G0 Z200 M5 M9
; Подъем фрезы, шпиндель + охлаждение выкл.
N150
T="SF10"
; Предварительный выбор инструмента с именем
SF10.
N160
M6
; Установить инструмент в шпиндель.
N170
S2800 M3 M8
; Число оборотов, направление вращения, охлажде-
ние вкл.
N180
G90 G64 G54 G17 G0 X0 Y0
; Первичные установки геометрии и подвод в стар-
товую точку.
N190
G0 Z2
N200
POCKET4(2,0,1,-5,15,0,0,0,0,0,800,1300,0,21,5,,,2,0.5)
; Вызов цикла фрезерования кармана.
N210
G0 Z200 M5 M9
; Подъем фрезы, шпиндель + охлаждение выкл.
N220
T="ZB6"
; Вызвать центровое сверло 6 мм.
N230
M6
N240
S5000 M3 M8
N250
G90 G60 G54 G17 X25 Y0
; Точный останов G60 из-за точного позициониро-
вания.
N260
G0 Z2
N270
MCALL CYCLE82(2,0,1,-2.6,,0)
; Модальный вызов цикла сверления.
N280
POSITION:
; Метка перехода для повторения.
N290
HOLES2(0,0,25,0,45,6)
; Образец позиции для схемы сверления.
N300
ENDLABEL:
; Конечный идентификатор для повторения.
N310
MCALL
; Сброс модального вызова.
N320
G0 Z200 M5 M9
N330
T="SPB5"
; Вызвать спиральное сверло D5мм.
N340
M6
N350
S2600 M3 M8
N360
G90 G60 G54 G17 X25 Y0
N370
MCALL CYCLE82(2,0,1,-13.5,,0)
; Модальный вызов цикла сверления.
N380
REPEAT POSITION
; Повторение описания позиции из центрования.
N390
MCALL
; Сброс цикла сверления.
N400
G0 Z200 M5 M9
N410
M30
; Конец программы.
Программирование ЧПУ
62
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
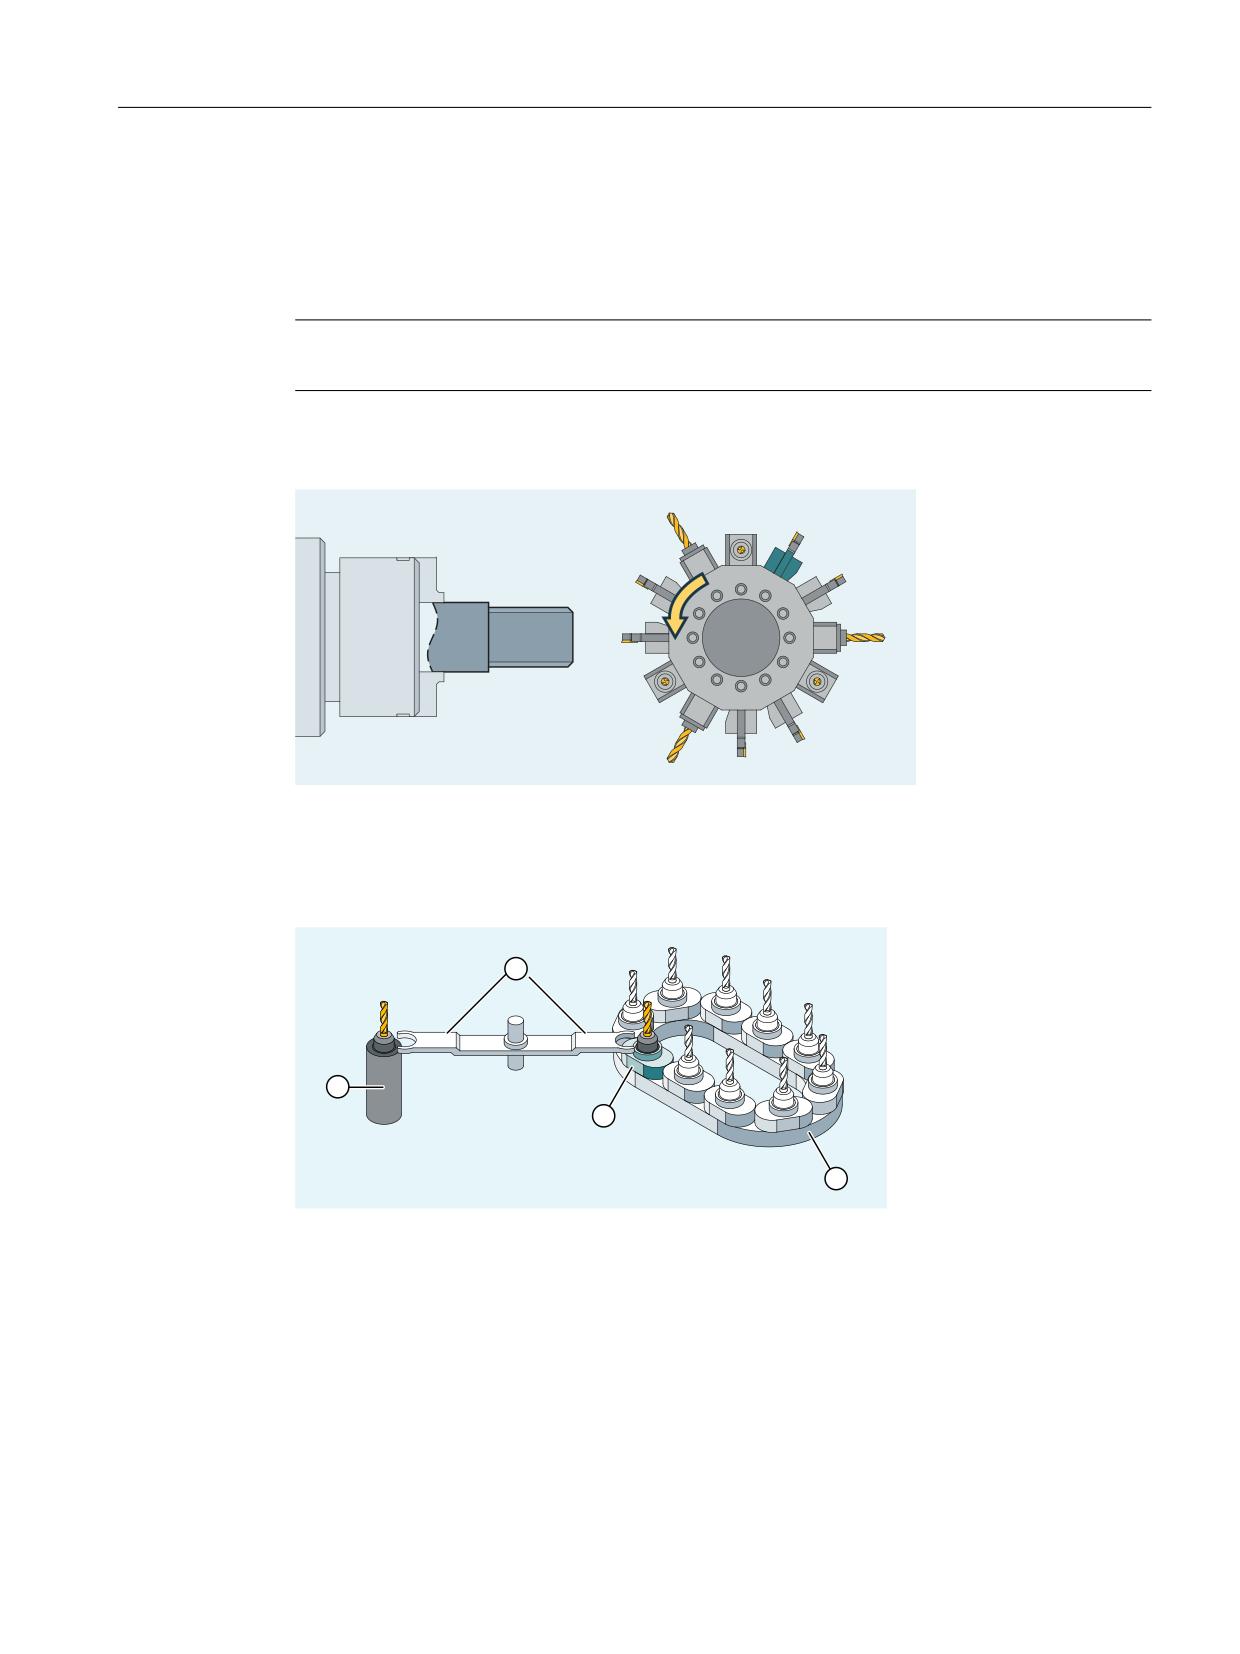
Основная информация
3.4 Смена инструмента
3.4
Смена инструмента
Тип смены инструмента
Примечание
Тип смены инструмента устанавливает изготовитель станка при вводе в эксплуатацию.
Смена инструмента на токарных станках с револьверным магазином
В случае револьверных магазинов на токарных станках смена инструмента, т. е. поиск и
установка, выполняются только с помощью команды Т.
Смена инструмента на станках с цепными, дисковыми или плоскими магазинами
① Шпиндель
② Захват
③ Магазин (здесь: цепной магазин)
④ Место замены шпинделя
У цепных, дисковых и плоских магазинов процесс смены инструмента обычно
подразделяется на два этапа:
1. При помощи команды Т выполняется поиск инструмента в магазине.
2. Затем с помощью команды М выполняется установка инструмента в шпиндель.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
63
Основная информация
3.4 Смена инструмента
Программирование смены инструмента при активном/неактивном управлении
инструментом
Программирование смены инструмента при активном управлении инструментом
отличается от программирования смены инструмента при неактивном управлении
инструментом. Поэтому описаны оба варианта:
→ Смена инструмента при активном управлении инструментом (Страница 64)
→ Смена инструмента при неактивном управлении инструментом (Страница 68)
Программирование рабочей плоскости
Со сменой инструмента должна быть запрограммирована соответствующая рабочая
плоскость (Страница 37) (первичная установка: G18). Так обеспечивается согласование
коррекции длин инструмента с надлежащей осью.
Активация коррекции инструмента
Смена инструмента активирует значения коррекции инструмента, сохраненные под
одним номером D (Страница 84).
3.4.1
Смена инструмента при активном управлении инструментом
Управление инструментом
Функция "Управление инструментом" обеспечивает наличие на станке в любое время
надлежащего инструмента на правильном месте и соответствие относящихся к
инструменту данных актуальной версии. Она также обеспечивает быструю установку
инструмента, за счет контроля времени использования инструмента не допускает брака,
а учет запасных инструментов не допускает простоя станка.
Имена инструментов
На станке с активным управлением инструментом для однозначной идентификации
инструментам должны быть присвоены имена и номера (например, "Сверло", "3").
В этом случае инструмент можно вызывать по имени, например:
T="Сверло"
Примечание
Имя инструмента не должно содержать специальных символов.
3.4.1.1
Смена инструмента при активном управлении инструментом с функцией
T=место
Программирование функции Т=место обеспечивает прямую смену инструмента.
Программирование ЧПУ
64
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.4 Смена инструмента
Использование
На токарных станках с револьверным магазином.
Синтаксис
Выбор инструмента
T=<Nr>
T=<имя>
T<n>=<Nr>
T<n>=<имя>
Отмена инструмента
T0
Объяснение
T=:
Адрес для выбора инструмента, включая смену инструмента и активацию коррек-
ции инструмента
Как присвоение значения возможно:
<Nr>:
Номер места в магазине
<имя>:
Имя инструмента
Примечание:
при программировании имени инструмента обратить внимание на
правильное написание (прописные/строчные буквы).
<n>:
Номер шпинделя как расширение адреса
Примечание:
Возможность программирования номера шпинделя как расширения адреса зави-
сит от конфигурации станка (→ см. Указания изготовителя станка).
T0:
Отмена инструмента (место в магазине свободно)
Примечание
Если в магазине инструмента выбранное место не занято, то команда инструмента
действует как T0. Выбор незанятого места в магазине может использоваться для
позиционирования свободного места.
Пример
В револьверном магазине места с 1 по 12 имеют следующее распределение
инструментов:
Место
Инструмент
Внутренний
Состояние
номер T
1
Сверло, номер гнезда = 1
T15
заблокировано
2
свободно
3
Сверло, номер гнезда = 2
T10
разрешено
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
65
Основная информация
3.4 Смена инструмента
Место
Инструмент
Внутренний
Состояние
номер T
4
Сверло, номер гнезда = 3
T1
активно
5 ... 12
свободно
① ...
Номера мест в магазине
⑫
В программе ЧПУ запрограммирован следующий вызов инструмента:
N10 T=1
Вызов обрабатывается следующим образом:
1. Рассматривается место в магазине 1 и при этом определяется идентификатор
инструмента.
2. Управление инструментом определяет, что этот инструмент заблокирован и не может
использоваться.
3. Поиск инструмента T="сверло" запускается согласно установленной стратегии поиска:
"Искать активный инструмент, иначе использовать инструмент со следующим по
величине номером гнезда".
4. В качестве готового к использованию инструмента найден:
"Сверло" номер гнезда 3 (на месте 4 в магазине)
Тем самым выбор инструмента завершен, и запускается смена инструмента.
Примечание
При стратегии поиска "Использовать первый доступный инструмент из группы"
последовательность инструментов не определена. В этом случае выбирается T10 или T1.
Согласно стратегии поиска "Использовать первый инструмент со статусом 'активный' из
группы" устанавливается T1.
Программирование ЧПУ
66
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.4 Смена инструмента
3.4.1.2
Смена инструмента при активном управлении инструментом с M6
При помощи программирования команды Т выбирается инструмент. Инструмент
активен только при M6 (включая коррекцию инструмента).
Использование
На станках с цепными, дисковыми или плоскими магазинами.
Синтаксис
Выбор инструмента
T=<Nr>
T=<имя>
T<n>=<Nr>
T<n>=<имя>
Смена инструмента
M6
Отмена инструмента
T0
Объяснение
T=:
Адрес выбора инструмента
Как присвоение значения возможно:
<Nr>:
Номер места в магазине
<имя>:
Имя инструмента
Примечание:
при программировании имени инструмента обратить внимание на
правильное написание (прописные/строчные буквы).
<n>:
Номер шпинделя как расширение адреса
Примечание:
Возможность программирования номера шпинделя как расширения адреса зави-
сит от конфигурации станка (→ см. Указания изготовителя станка).
M6:
Функция M для смены инструмента (согласно DIN 66025)
С помощью M6 активируются выбранный инструмент (T…) и коррекция инструмен-
та (D...).
T0:
Отмена инструмента (место в магазине свободно)
Пример
Программный код
Комментарий
N10 T=1 M6
; Установка инструмента на месте 1 магазина.
N20 D1
; Выбор коррекции длин инструмента.
N30 G1 X10 ...
; Работа с инструментом T=1.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
67
Основная информация
3.4 Смена инструмента
Программный код
Комментарий
N70 T="Сверло"
; Предварительный выбор инструмента с именем "Сверло".
N80 ...
; Работа с инструментом T=1.
N100 M6
; Установка инструмента T="Сверло".
N140 D1 G1 X10 ...
; Работа с инструментом T="Сверло".
3.4.2
Смена инструмента при неактивном управлении инструментом
3.4.2.1
Смена инструмента при неактивном управлении инструментом с номером Т
Программирование номера Т обеспечивает прямую смену инструмента.
Использование
На токарных станках с револьверным магазином.
Синтаксис
Выбор инструмента
T<Nr>
T=<Nr>
T<n>=<Nr>
Отмена инструмента
T0
T0=<Nr>
Объяснение
T:
Адрес для выбора инструмента, включая смену инструмента и активацию коррекции
инструмента
<Nr>:
Номер инструмента
Диапазон зна-
0 ... 32000
чений:
<n>:
Номер шпинделя как расширение адреса
Примечание:
Возможность программирования номера шпинделя как расширения адреса зависит
от конфигурации станка (→ см. Указания изготовителя станка).
T0:
Выключение активного инструмента
Программирование ЧПУ
68
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.4 Смена инструмента
Пример
Программный код
Комментарий
N10 T1 D1
; Установка инструмента T1 и активация коррекции инструмента D1.
N70 T0
; Отключить инструмент T1.
3.4.2.2
Смена инструмента при неактивном управлении инструментом с M6
При помощи программирования команды Т выбирается инструмент. Инструмент
активен только при M6 (включая коррекцию инструмента).
Использование
На станках с цепными, дисковыми или плоскими магазинами.
Синтаксис
Выбор инструмента
T<Nr>
T=<Nr>
T<n>=<Nr>
Смена инструмента
M6
Отмена инструмента
T0
T0=<Nr>
Объяснение
T:
Адрес выбора инструмента
<Nr>:
Номер инструмента
Диапазон зна-
0 ... 32000
чений:
<n>:
Номер шпинделя как расширение адреса
Примечание:
Возможность программирования номера шпинделя как расширения адреса зависит
от конфигурации станка (→ см. Указания изготовителя станка).
M6:
Функция M для смены инструмента (согласно DIN 66025)
С помощью M6 активируются выбранный инструмент (T…) и коррекция инструмента
(D...).
T0:
Выключение активного инструмента
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
69
Основная информация
3.5 Коррекции инструмента
Пример
Программный код
Комментарий
N10 T1 M6
; Установка инструмента T1.
N20 D1
; Выбор коррекции длин инструмента.
N30 G1 X10 ...
; Работа с T1.
N70 T5
; Предварительный выбор инструмента T5.
N80 ...
; Работа с T1.
N100 M6
; Установка инструмента T5.
N110 D1 G1 X10 ...
; Работа с инструментом T5.
3.4.3
Поведение при неправильном программировании Т
Поведение при неправильном программировании Т зависит от конфигурирования
станка:
MD22562 TOOL_CHANGE_ERROR_MODE
Бит
Значе-
Объяснение
ние
7
0
Первичная установка!
При программировании Т сразу же проверяется, знает ли ЧПУ номер Т. Если это
не так, то появляется ошибка.
1
Запрограммированный номер Т проверяется только после выбора D. Если ЧПУ не
знает номера T, то при выборе D сигнализируется ошибка.
Такое поведение желательно тогда, когда программирование Т, например, дол-
жно вызвать и позиционирование и данные инструмента для этого отсутствуют
(револьверный магазин).
3.5
Коррекции инструмента
3.5.1
Запрограммированный контур и траектория инструмента
Программирование размеров детали осуществляется напрямую (например, по
рабочему чертежу). Поэтому при создании программы нет необходимости учитывать
такие данные инструмента, как, например, диаметр фрезы, положение кромок
токарного резца (левый/правый токарный резец) и длины инструмента.
Программирование ЧПУ
70
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.5 Коррекции инструмента
СЧПУ корректирует путь перемещения
При изготовлении детали управление путями перемещения инструмента в зависимости
от соответствующей геометрии инструмента осуществляется так, что
запрограммированный контур можно изготовить с помощью любого используемого
инструмента.
Чтобы СЧПУ могла рассчитывать пути перемещения инструмента, данные инструмента
должны быть внесены в память коррекций инструмента СЧПУ. Через программу ЧПУ
вызывается только необходимый инструмент (T...) и необходимый блок данных
коррекции (D...).
Во время обработки программы СЧПУ получает необходимые данные коррекции из
памяти коррекции инструмента и индивидуально исправляет траекторию различных
инструментов:
̮͇͖͕͇͓͓͗͊͗͏͕͉͇͔͔͗͐͢ ͕͔͙͚͑͗
̫͙͇͌͒ͣ
̸͕͙͑͗͗͌͑͏͕͉͇͔͔͗͐͢
͕͋͜ ͏͔͙͚͓͔͙͇͗͌͘
3.5.2
Коррекция длин инструмента
С помощью коррекции длин инструмента компенсируются разницы длин используемых
инструментов.
Длина инструмента - это расстояние от исходной точки инструментального суппорта до
острия инструмента:
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
71
содержание .. 1 2 ..
//////////////////////////////////////////