содержание .. 1 2 3 4 ..
SINUMERIK 840D sl. Программирование ЧПУ. Руководство по программированию (2021 год) - часть 3

Основная информация
3.7 Регулирование подачи
Примечание
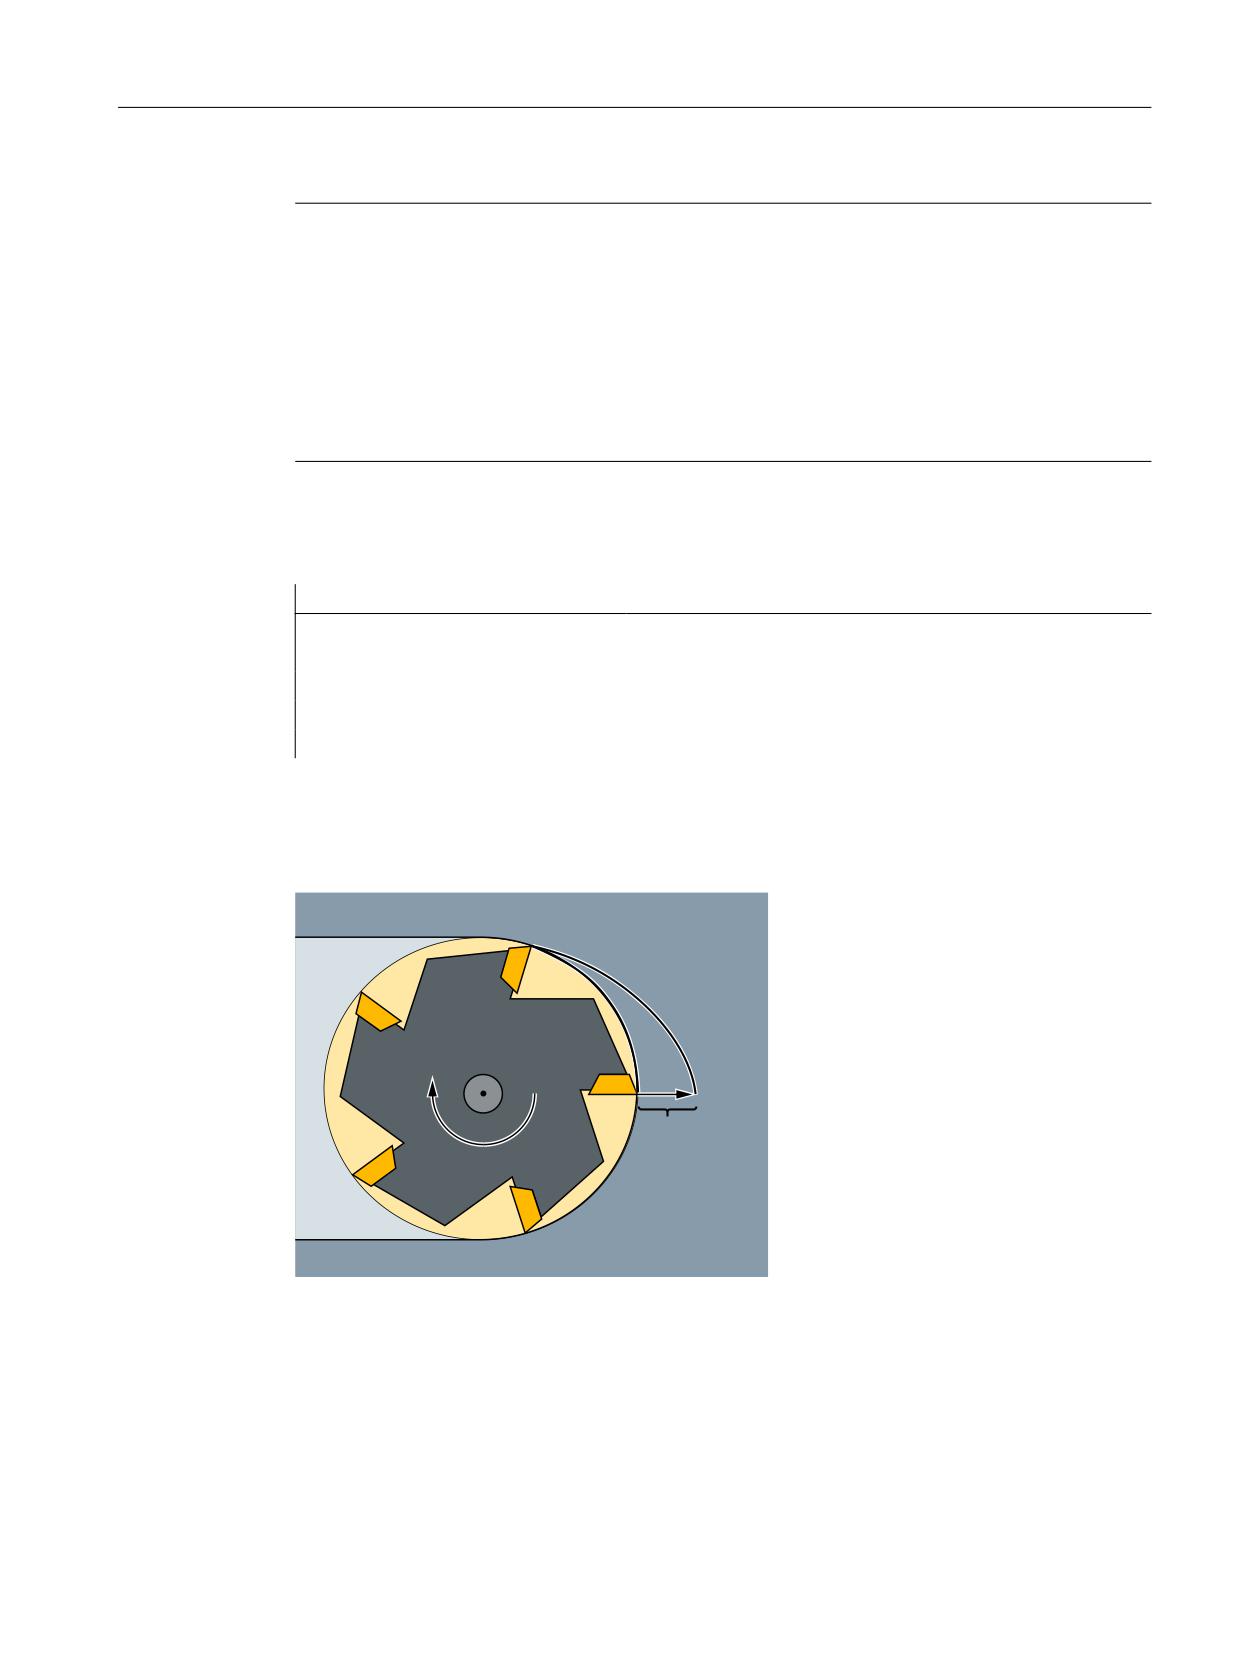
Стирание остатка пути
Если активируется вход бит 1 для времени ожидания или путь отвода бит 0, то остаточный
путь для траекторных осей или соответствующих отдельных осей стирается и запускается
время ожидания или отвод.
Примечание
Путь отвода
Единица для пути отвода относится к актуальной действующей единице измерения (мм
или дюймы).
Отвод всегда выполняется в направлении, противоположном текущему движению. С SR/
SRA всегда программируется величина отвода. Знак не программируется.
Примечание
POS вместо POSA
Если для оси запрограммированы подачи, время ожидания или путь отвода на основе
внешнего входа, то эта ось в этом кадре не может быть запрограммирована как ось POSA
(позиционирующая ось за границы кадра).
Примечание
Опрос состояния
Состояние входа может быть запрошено и для синхронных команд различных осей.
Примечание
LookAhead
LookAhead действует и при нескольких подачах в одном кадре. Таким образом,
актуальная подача может быть ограничена через LookAhead.
Примеры
Пример 1: Движение по траектории
Программный код
Комментарий
G1 X48 F1000 F7=200 F6=50 F5=25 F4=5 ST=1.5 SR=0.5
; Подача по траектории = 1000
; Дополнительные значения подачи по траекто-
рии:
; 200 (входной бит 7)
; 50 (входной бит 6)
; 25 (входной бит 5)
; 5 (входной бит 4)
; Время ожидания 1,5 с
; Отвод 0,5 мм
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
143
Основная информация
3.7 Регулирование подачи
Пример 2: Осевое движение
Программный код
Комментарий
POS[A]=300 FA[A]=800 FMA[7,A]=720 FMA[6,A]=640
; Подача для оси A = 800
FMA[5,A]=560 STA[A]=1.5 SRA[A]=0.5
; Дополнительные значения подачи для оси A: 720(вход-
ной бит 7)
; 640 (входной бит 6)
; 560 (входной бит 5)
; Осевое время ожидания: 1,5 с
; Осевой отвод: 0,5 мм
Пример 3: Несколько рабочих ходов в одном кадре
Программный код
Комментарий
N20 T1 D1 F500 G0 X100
Исходное положение
N25 G1 X105 F=20 F7=5 F3=2.5 F2=0.5 ST=1.5 SR=0.5
; Обычная подача с F,
; черновая обработка с F7,
; чистовая обработка с F3,
; отделочная обработка с F2,
; время ожидания 1,5 с,
; путь отвода 0,5 мм
3.7.11
Покадровая подача (FB)
С помощью функции "Покадровая подача" для отдельного кадра может быть задана
отдельная подача. После этого кадра снова активна действовавшая до этого модальная
подача.
Синтаксис
FB=<значение>
Объяснение
FB:
Подача только для текущего кадра
<ЗНАЧЕНИЕ>
Запрограммированное значение должно быть больше нуля.
:
Интерпретация осуществляется в соответствии с активным типом подачи:
• G94: подача в мм/мин или градусах/мин
• G95: подача в мм/оборот или дюймов/оборот
• G96: постоянная скорость резания
Программирование ЧПУ
144
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.7 Регулирование подачи
Примечание
Если в кадре не запрограммировано движение перемещения (например, кадр
вычисления), то FB не действует.
Если не запрограммировано явной подачи для фаски/закругления, то значение FB
действует и для имеющегося в этом кадре элемента контура "фаска/закругление".
Интерполяции подачи FLIN, FCUB, ... возможны без ограничений.
Одновременное программирование FB и FD (перемещение вручную маховичком с
наложением подачи) или F (модальная подача по траектории) не возможно.
Пример
Программный код
Комментарий
N10 G0 X0 Y0 G17 F100 G94
; Исходное положение
N20 G1 X10
; Подача 100 мм/мин
N30 X20 FB=80
; Подача 80 мм/мин
N40 X30
; Подача снова 100 мм/мин.
3.7.12
Подача на зуб (G95 FZ)
̶͚͙ͣ ͖͕͇͋͞͏
͔͇ ͎͚͈͌͝
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
145
Основная информация
3.7 Регулирование подачи
Через параметр инструмента $TC_DPNT (число зубьев) активного блока данных
коррекции инструмента СЧПУ из запрограммированной подачи на зуб вычисляет для
каждого кадра перемещения эффективную окружную подачу:
F = FZ * $TC_DPNT
где:
F:
Окружная подача в мм/об или дюймов/об
FZ:
Подача на зуб в мм/зуб или дюймов/зуб
$TC_DPNT:
Системная переменная параметров инструмента: Число зубьев/
об
Тип инструмента ($TC_DP1) активного инструмента не учитывается.
Запрограммированная подача на зуб не зависит от смены инструмента и выбора/отмены
блока данных коррекции инструмента и сохраняется модально.
Изменение параметра инструмента $TC_DPNT активного резца вступает в силу при
следующем выборе коррекции инструмента или следующей актуализации активных
данных коррекции.
Смена инструмента и выбор/отмена блока данных коррекции инструмента приводят к
новому вычислению действующей окружной подачи.
Примечание
Подача на зуб относится только в траектории, спец. для оси программирование
невозможно.
Синтаксис
G95 FZ...
Объяснение
G95:
Тип подачи: Окружная подача в мм/об или дюймов/об (в зависимости от G700/G710)
По G95 см. "Подача (G93, G94, G95, F, FGROUP, FL, FGREF) (Страница 110)"
FZ:
Скорость подачи на зуб
Активация:
с G95
Активность:
модально
Единица изме-
мм/зуб или дюймов/зуб (в зависимости от G700/G710)
рения:
ВНИМАНИЕ
Смена инструмента / смена мастер-шпинделя
Последующая смена инструмента или смена мастер-шпинделя должны быть учтены
пользователем через соответствующее программирование, к примеру, повторное
программирование FZ.
Программирование ЧПУ
146
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.7 Регулирование подачи
ВНИМАНИЕ
Не определенное использование инструмента
Технологические требования, к примеру, попутное или встречное фрезерование,
торцовое или окружное плоское фрезерование и т. п., а также геометрия траектории
(прямая, окружность, ...) не учитываются автоматически. Поэтому необходимо
учитывать данные факторы при программировании подачи на зуб.
Примечание
Переключение между G95 F... и G95 FZ...
При переключении между G95 F... (окружная подача) и G95 FZ... (подача на зуб)
соответствующее не активное значение подачи удаляется.
Примечание
Производная подача с FPR
С помощью FPR, аналогично окружной подачи, и подача на зуб может быть производной
от любой круговой оси или шпинделя (см. "Подача для позиционирующих осей/
шпинделей (FA, FPR, FPRAON, FPRAOF) (Страница 129)").
Примеры
Пример 1: Фреза с 5 зубьями ($TC_DPNT = 5)
Программный код
Комментарий
N10 G0 X100 Y50
N20 G1 G95 FZ=0.02
; Подача на зуб 0,02 мм/зуб
N30 T3 D1
; Установить инструмент и активировать блок данных коррекции на ин-
струмент.
M40 M3 S200
; Скорость шпинделя 200 об/мин
N50 X20
; Фрезерование с:
FZ = 0,02 мм/зуб
эффективная окружная подача:
F = 0,02 мм/зуб * 5 зубьев/об = 0,1 мм/об
или
F = 0,1 мм/об * 200 об/мин = 20 мм/мин
Пример 2: Переключение между G95 F... и G95 FZ...
Программный код
Комментарий
N10 G0 X100 Y50
N20 G1 G95 F0.1
; Окружная подача 0,1 мм/об
N30 T1 M6
N35 M3 S100 D1
N40 X20
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
147
Основная информация
3.7 Регулирование подачи
Программный код
Комментарий
N50 G0 X100 M5
N60 M6 T3 D1
; Установить инструмент с 5 зубьями ($TC_DPNE = 5).
N70 X22 M3 S300
N80 G1 X3 G95 FZ=0.02
; Переключение с G95 F… на G95 FZ…, подача на зуб с 0,02 мм/зуб
активна.
Пример 3: Отвод подачи на зуб от шпинделя (FBR)
Программный код
Комментарий
…
N41 FPR(S4)
; Инструмент в шпинделе 4 (не мастер-шпиндель).
N51 G95 X51 FZ=0.5
; Подача на зуб 0,5 мм/зуб в зависимости от шпинделя S4.
Пример 4: Последующая смена инструмента
Программный код
Комментарий
N10 G0 X50 Y5
N20 G1 G95 FZ=0.03
; Подача на зуб 0,03 мм/зуб
N30 M6 T11 D1
; Установить инструмент с 7 зубьями ($TC_DPNE = 7).
N30 M3 S100
N40 X30
; Эффективная окружная подача 0,21 мм/об
N50 G0 X100 M5
N60 M6 T33 D1
; Установить инструмент с 5 зубьями ($TC_DPNE = 5).
N70 X22 M3 S300
N80 G1 X3
; Подача на зуб модальная 0,03 мм/зуб,
эффективная окружная подача 0,15 мм/об
Пример 5: Смена мастер-шпинделя
Программный код
Комментарий
N10 SETMS(1)
; Шпиндель 1 это мастер-шпиндель.
N20 T3 D3 M6
; Инструмент 3 устанавливается в шпиндель 1.
N30 S400 M3
; Скорость S400 шпинделя 1 (и тем самым T3).
N40 G95 G1 FZ0.03
; Подача на зуб 0,03 мм/зуб
N50 X50
; Движение по траектории, эффективная подача зависит от:
- подача на зуб FZ
- скорость шпинделя 1
- число зубьев активного инструмента T3
N60 G0 X60
N100 SETMS(2)
; Шпиндель 2 становится мастер-шпинделем.
N110 T1 D1 M6
; Инструмент 1 устанавливается в шпиндель 2.
N120 S500 M3
; Скорость S500 шпинделя 2 (и тем самым T1).
Программирование ЧПУ
148
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.7 Регулирование подачи
Программный код
Комментарий
N130 G95 G1 FZ0.03 X20
; Движение по траектории, эффективная подача зависит от:
- подача на зуб FZ
- скорость шпинделя 2
- число зубьев активного инструмента T1
Примечание
После смены мастер-шпинделя (N100) необходимо установить инструмент (N110),
который приводится шпинделем 2.
Дополнительная информация
Переключение между G93, G94 и G95
FZ может быть запрограммирована и при не активной G95, но не действует и удаляется
при выборе G95, т. е. при переключении между G93, G94 и G95 аналогично F удаляется
и значение FZ.
Повторный выбор G95
Повторный выбор G95 при уже активной G95 не действует (если при этом не
запрограммировано переключения между F и FZ).
Действующая покадрово подача (FB)
Действующая покадрово подача FB... при активной G95 FZ... (модально)
интерпретируется как подача на зуб.
Механизм SAVE
В подпрограммах с атрибутом SAVE FZ, аналогично F, записывается на значение перед
стартом подпрограммы.
Несколько значений подачи в одном кадре
Функция "Несколько значений подачи в одном кадре" при подаче на зуб невозможна.
Синхронные действия
Подача FZ из синхронных действий невозможна.
Чтение скорости подачи на зуб и типа подачи по траектории
Возможно чтение скорости подачи на зуб и типа подачи по траектории через системные
переменные:
• С остановкой предварительной обработки в программе обработки детали через
системные переменные:
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
149
Основная информация
3.8 Геометрические установки
$AC_FZ
Скорость подачи на зуб, которая действовала при подготовке ак-
туального кадра главного хода.
$AC_F_TYPE
Тип подачи по траектории, который действовал при подготовке
актуального кадра главного хода.
Величи-
Значение:
на:
0
мм/мин
1
мм/об
2
дюймов/мин
3
дюймов/об
11
мм/зуб
33
дюймов/зуб
• Без остановки предварительной обработки в программе обработки детали через
системные переменные:
$P_FZ
Запрограммированная скорость подачи на зуб
$P_F_TYPE
Запрограммированный тип подачи по траектории
Величи-
Значение:
на:
0
мм/мин
1
мм/об
2
дюймов/мин
3
дюймов/об
11
мм/зуб
33
дюймов/зуб
Примечание
Если G95 не активна, то переменные $P_FZ и $AC_FZ всегда дают значение ноль.
3.8
Геометрические установки
3.8.1
Устанавливаемое смещение нулевой точки (G54 ... G57, G505 ... G599,
G53, G500, SUPA, G153)
С помощью команд G54-G57 и G505-G599 установленные через интерфейс
пользователя смещения нулевой точки активируются для смещения системы координат
детали относительно базовой системы координат.
Программирование ЧПУ
150
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.8 Геометрические установки
синтаксис
Включение:
G54
G57
G505
G599
Выключение или подавление:
G500 / G53 / G153 / SUPA
Объяснение
G54 ... G57:
Вызов 1-го до 4-го настраиваемого смещения нулевой точки (WO)
G505 ... G599:
Вызов 5-го до 99-го настраиваемого WO
G500:
Отключение текущего настраиваемого WO
G500=Нулевой фрейм:
Отключение настраиваемого WO до
следующего вызова, активация обще-
(стандартная настройка; не со-
го базового фрейма ($P_ACTBFRAME).
держит смещения, вращения,
отражения или масштабирова-
ния)
G500 не равна 0:
Активация первого настраиваемого
смещения нулевой точки ($P_UIFR[0]) и
активация общего базового фрейма
($P_ACTBFRAME) или активируется воз-
можно измененный базовый фрейм.
G53:
G53 подавляет покадрово настраиваемое WO и программируемое WO.
G153:
G153 действует как G53 и дополнительно подавляет общий базовый
фрейм.
SUPA:
SUPA действует как G153 и дополнительно подавляет:
• смещения маховичком (DRF)
• наложенные движения
• внешнее WO
• смещение PRESET
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
151
Основная информация
3.8 Геометрические установки
Пример
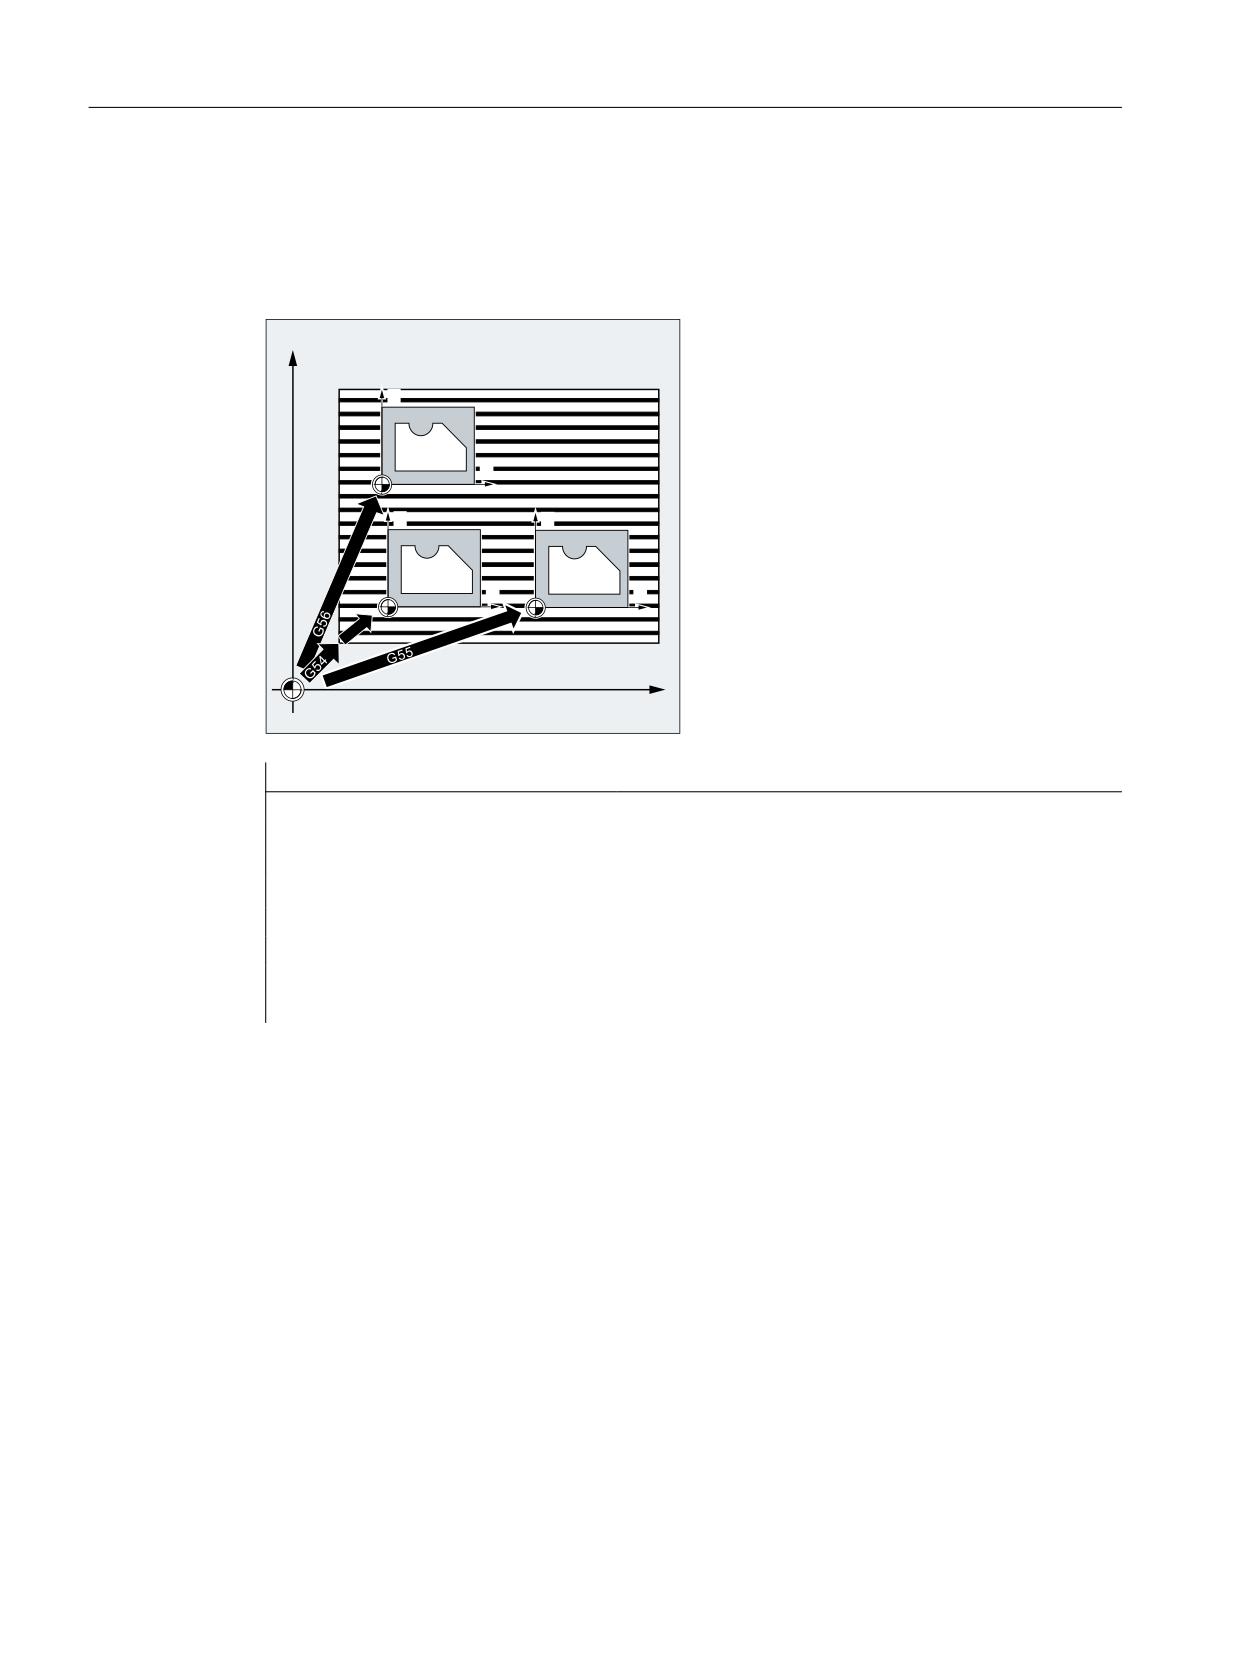
Три детали, расположенные на одной палете согласно значениям смещения нулевой
точки G54-G56, должны быть обработаны последовательно. Последовательность
обработки запрограммирована в подпрограмме L47.
<
0
<
;
<
<
;
;
;0
75$16 ;
0
Программный код
Комментарий
N10 G0 G90 X10 Y10 F500 T1
; подвод
N20 G54 S1000 M3
; Вызов первого WO, шпиндель вправо
N30 L47
; Выполнение программы как подпрограммы
N40 G55 G0 Z200
; Вызов второго WO, Z через препятствие
N50 L47
; Выполнение программы как подпрограммы
N60 G56
; Вызов третьего WO
N70 L47
; Выполнение программы как подпрограммы
N80 G53 X200 Y300 M30
; Подавление смещения нулевой точки, конец программы
3.8.2
Устанавливаемое смещение нулевой точки (G54 ... G57, G505 ... G599,
G53, G500, SUPA, G153): Дополнительная информация
Дополнительная информация
Настраиваемое смещение нулевой точки
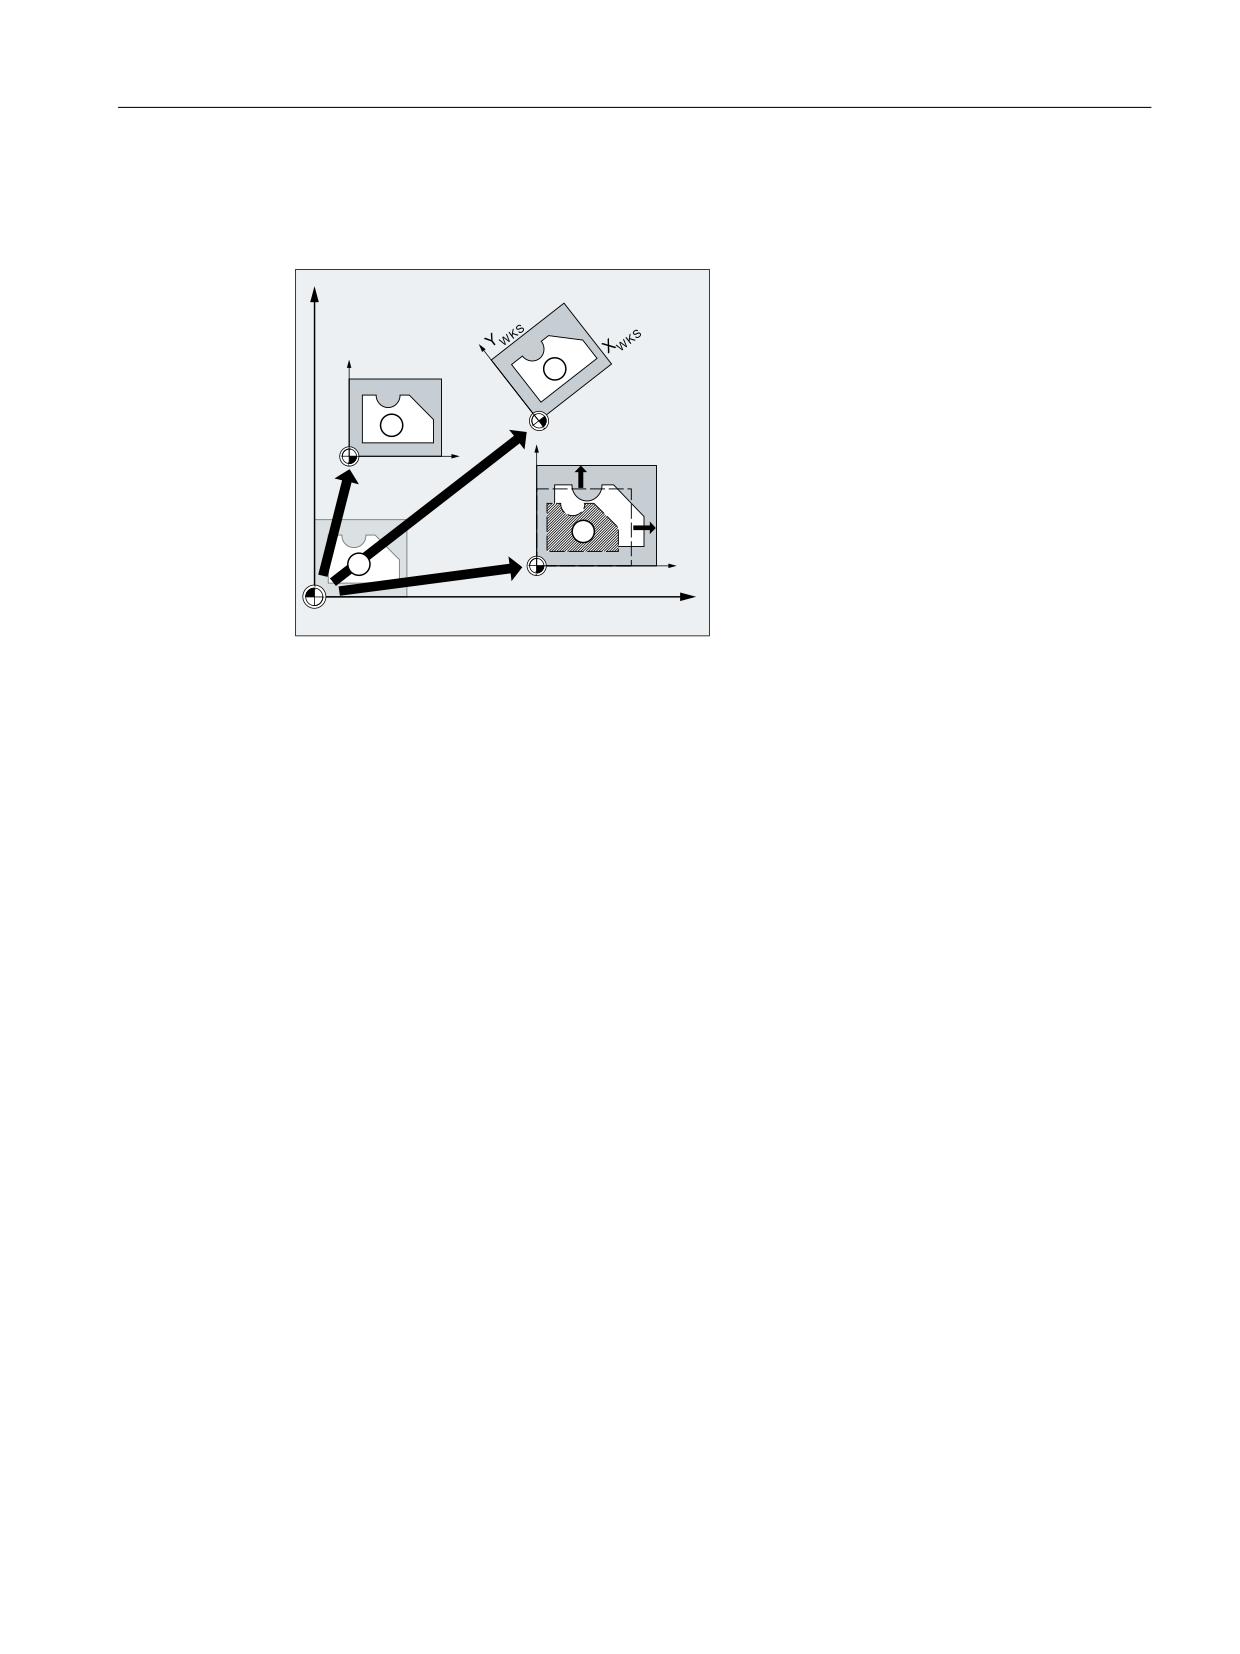
В принципе, настраиваемое смещение нулевой точки - это настраиваемый фрейм
(Страница 314). Поэтому при настраиваемом смещении нулевой точки доступны
следующие компоненты или значения фрейма:
• Смещение
• Вращение
Программирование ЧПУ
152
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.8 Геометрические установки
• Масштабирование
• Масштаб
<%.6
<:.6
;:.6
<:.6
;:.6
;%.6
① Исходное положение в BKS
② Смещение
③ Смещение + вращение
④ Смещение + масштабирование
Ввод значений фрейма для настраиваемых смещений нулевой точки осуществляется
через интерфейс пользователя:
SINUMERIK Operate: Область управления "Параметры" > "Смещения нулевой точки" >
"Подробно"
Параметрируемое число настраиваемых фреймов (G505-G599)
Число настраиваемых пользователем смещений нулевой точки (G505-G599) для
отдельного канала можно устанавливать через:
MD28080 $MC_MM_NUM_USER_FRAMES = <число>
См. также
Программируемое смещение нулевой точки (G58, G59) (Страница 323)
3.8.3
Выбор рабочей плоскости (G17/G18/G19)
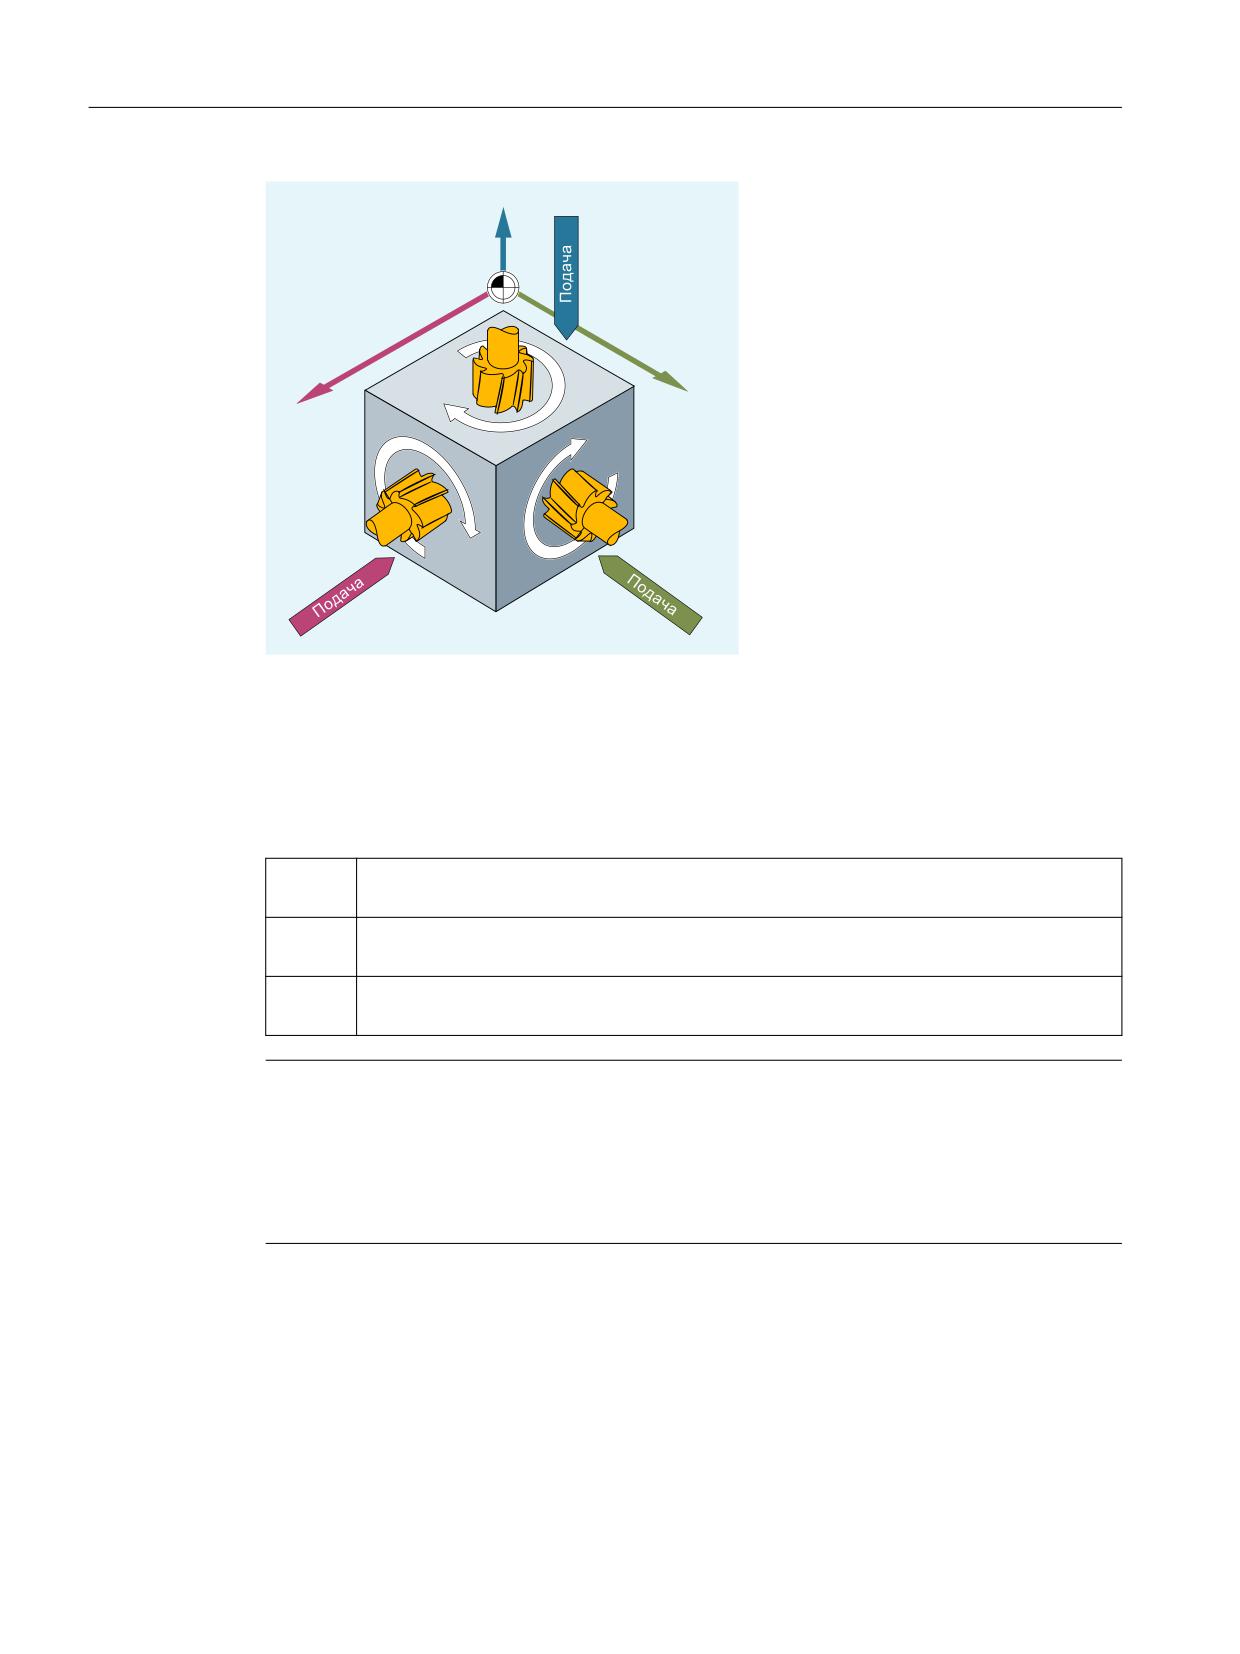
Посредством указания рабочей плоскости, в которой должен быть изготовлен желаемый
контур, одновременно устанавливаются следующие функции:
• Плоскость для коррекции радиуса инструмента.
• Направление подачи для коррекции длин инструмента в зависимости от типа
инструмента.
• Плоскость для круговой интерполяции.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
153
Основная информация
3.8 Геометрические установки
=
<
;
*
*
*
Синтаксис
G17/G18/G19 ...
Значение
G17:
Рабочая плоскость X/Y
Направление подачи Z выбор плоскости 1-й - 2-й гео-оси
G18:
Рабочая плоскость Z/X
Направление подачи Y выбор плоскости 3-й - 1-й гео-оси
G19:
Рабочая плоскость Y/Z
Направление подачи Х выбор плоскости 2-й - 3-й гео-оси
Примечание
В первичной установке для фрезерования предустановленна G17 (плоскость X/Y), а для
токарной обработки - G18 (плоскость Z/X).
При вызове коррекции траектории инструмента G41/G42 (см. главу "Коррекции радиуса
инструмента (Страница 260)") рабочая плоскость должна быть указана, чтобы СЧПУ
могла исправить длину и радиус инструмента.
Пример
"Классический" метод при фрезеровании:
1. Определить рабочую плоскость (G17 основная установка для фрезерования).
2. Вызвать тип инструмента (T) и значения коррекции инструмента (D).
Программирование ЧПУ
154
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.8 Геометрические установки
3. Включить коррекцию траектории (G41).
4. Запрограммировать движения перемещения.
Программный код
Комментарий
N10 G17 T5 D8
; Вызов рабочей плоскости X/Y, вызов инструмента.
Коррекция длин осуществляется в направлении Z.
N20 G1 G41 X10 Y30 Z-5 F500
; Коррекция радиуса осуществляется в плоскости X/Y.
N30 G2 X22.5 Y40 I50 J40
; Круговая интерполяция/коррекция радиуса
инструмента в плоскости X/Y.
Дополнительная информация
Общая информация
Рекомендуется установить рабочую плоскость G17 до G19 уже в начале программы. В
первичной настройке для токарной обработки G18 предустановлена плоскость Z/X.
<
*
;
*
*
=
СЧПУ для вычисления направление вращения необходимо указание рабочей плоскости.
Дополнительная информация представлена в главе "Круговая интерполяция
(Страница 197)".
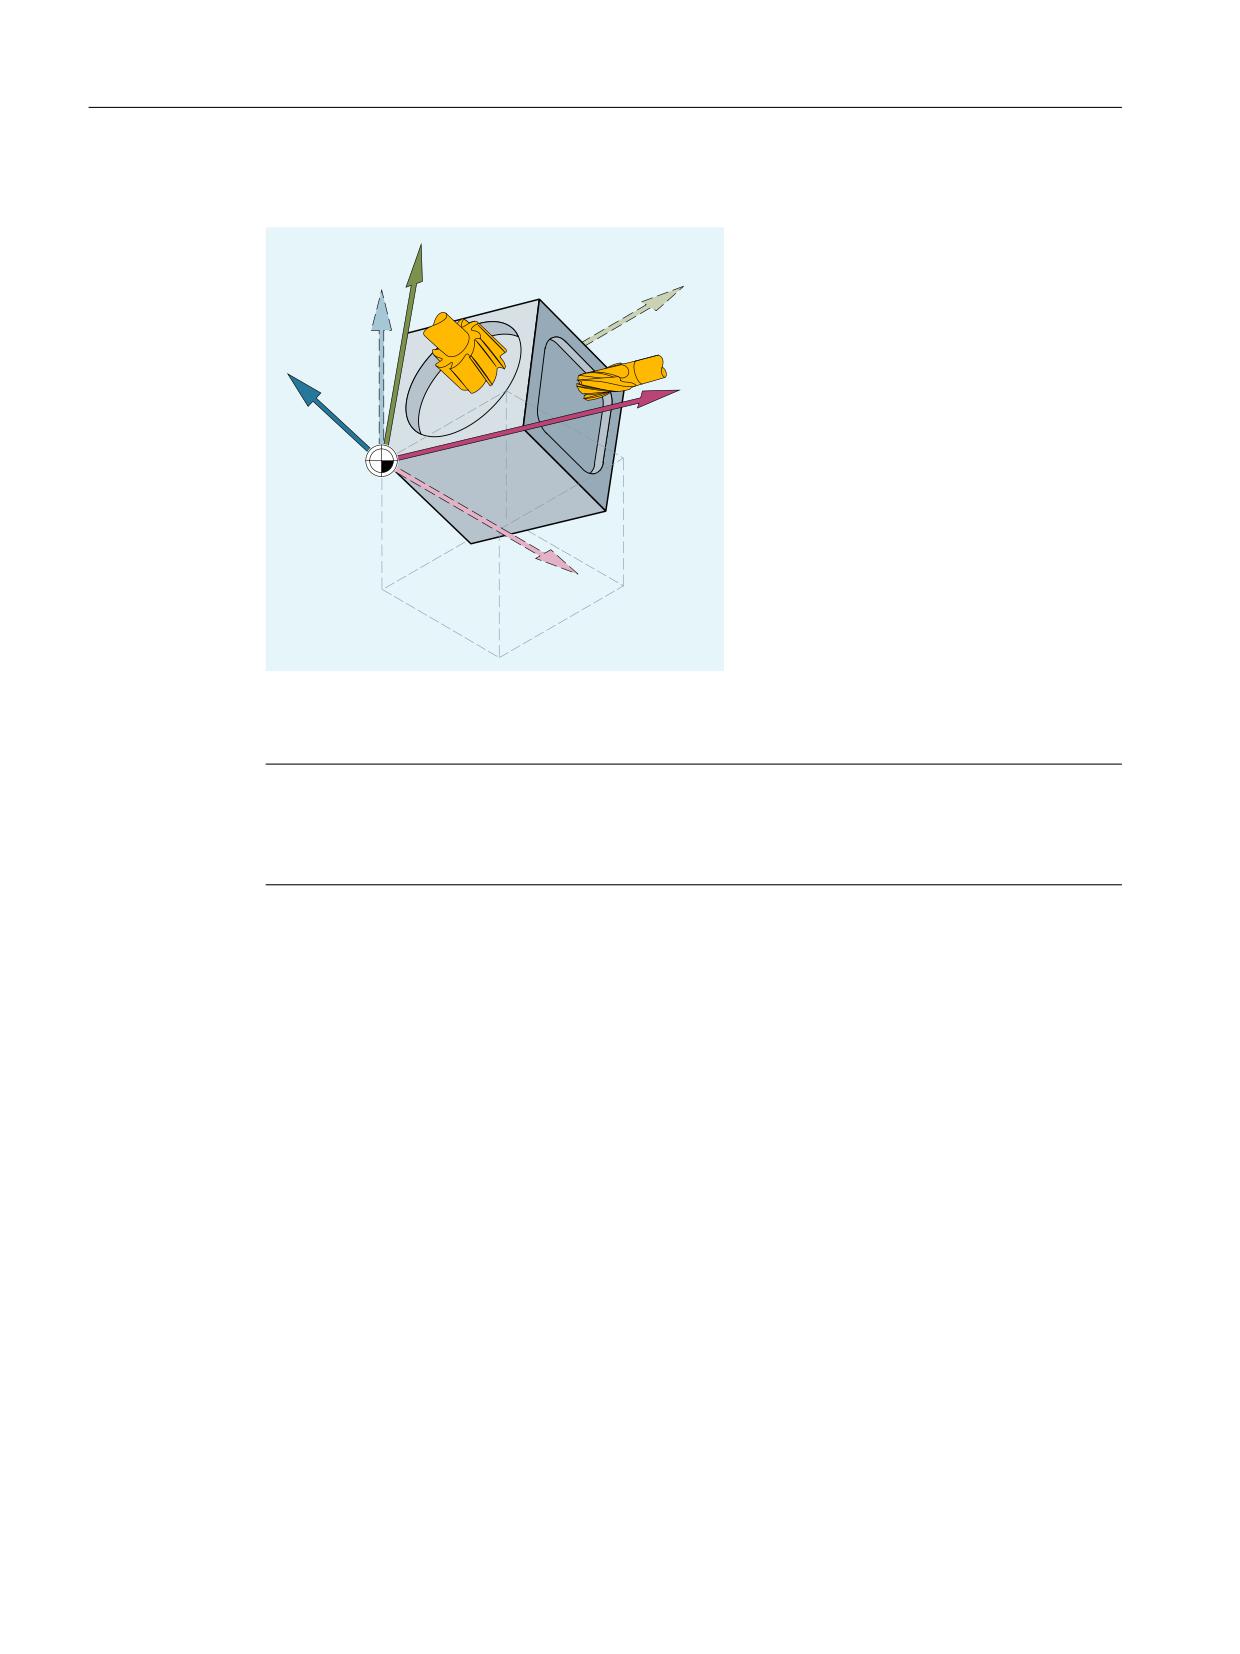
Обработка в наклонных плоскостях
Посредством вращения системы координат с помощью ROT (Страница 325) оси
координат накладываются на наклонную поверхность. Рабочие плоскости также
соответственно поворачиваются.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
155
Основная информация
3.8 Геометрические установки
Коррекция длин инструмента в наклонных плоскостях
Коррекция длин инструмента всегда вычисляется относительно зафиксированной в
пространстве, не повернутой рабочей плоскости.
Примечание
С помощью функций для "Коррекции длин инструмента для ориентируемых
инструментов" можно вычислить компоненты длин инструмента в соответствии с
повернутыми рабочими плоскостями.
Выбор плоскости коррекции осуществляется с помощью CUT2D, CUT2DF.
Дополнительная информация по этой теме, а также по описанию этой возможности
вычисления представлена в главе "Коррекции радиуса инструмента (Страница 260)".
Для пространственного определения рабочей плоскости СЧПУ предлагает очень
удобные возможности для трансформаций координат. Дополнительная информация
представлена в главе "Трансформации координат (фреймы) (Страница 314)".
3.8.4
Указание размеров
Основой большинства программ ЧПУ является чертеж детали с правильным указанием
размеров.
Размеры могут быть указаны:
• как абсолютный или составной размер
• в миллиметрах или дюймах
• в радиусе или диаметре (для токарной обработки)
Программирование ЧПУ
156
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.8 Геометрические установки
Для прямой передачи данных из габаритного чертежа (без пересчета) в программу ЧПУ,
пользователю для различных возможностей по указанию размеров доступны
специфические команды программирования.
3.8.4.1
Указание абсолютного размера (G90, AC)
При указании абсолютных размеров данные позиций всегда относятся к нулевой точке
актуальной действующей системы координат, т. е. программируется абсолютная
позиция, к которой должен двигаться инструмент.
Действующее модально указание абсолютного размера
Действующее модально указание абсолютного размера активируется с помощью
команды G90. Оно всегда действует для всех осей, которые программируются в
последующих кадрах ЧПУ.
Действующее покадрово указание абсолютного размера
При предустановленном составном размере (G91) с помощью команды AC для
отдельных осей возможно покадровое указание абсолютного размера.
Примечание
Действующее покадрово указание абсолютного размера(AC) возможно и для
позиционирований шпинделя (SPOS, SPOSA) и параметров интерполяции (I, J, K).
Синтаксис
G90
<ось>=AC(<значение>)
Значение
G90:
Команда для активации действующего модально указания абсолютного раз-
мера
AC:
Команда для активации действующего покадрово указания абсолютного раз-
мера
<ось>:
Идентификатор перемещаемой оси
<значение>:
Заданная позиция перемещаемой оси в абсолютном размере
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
157
Основная информация
3.8 Геометрические установки
Примеры
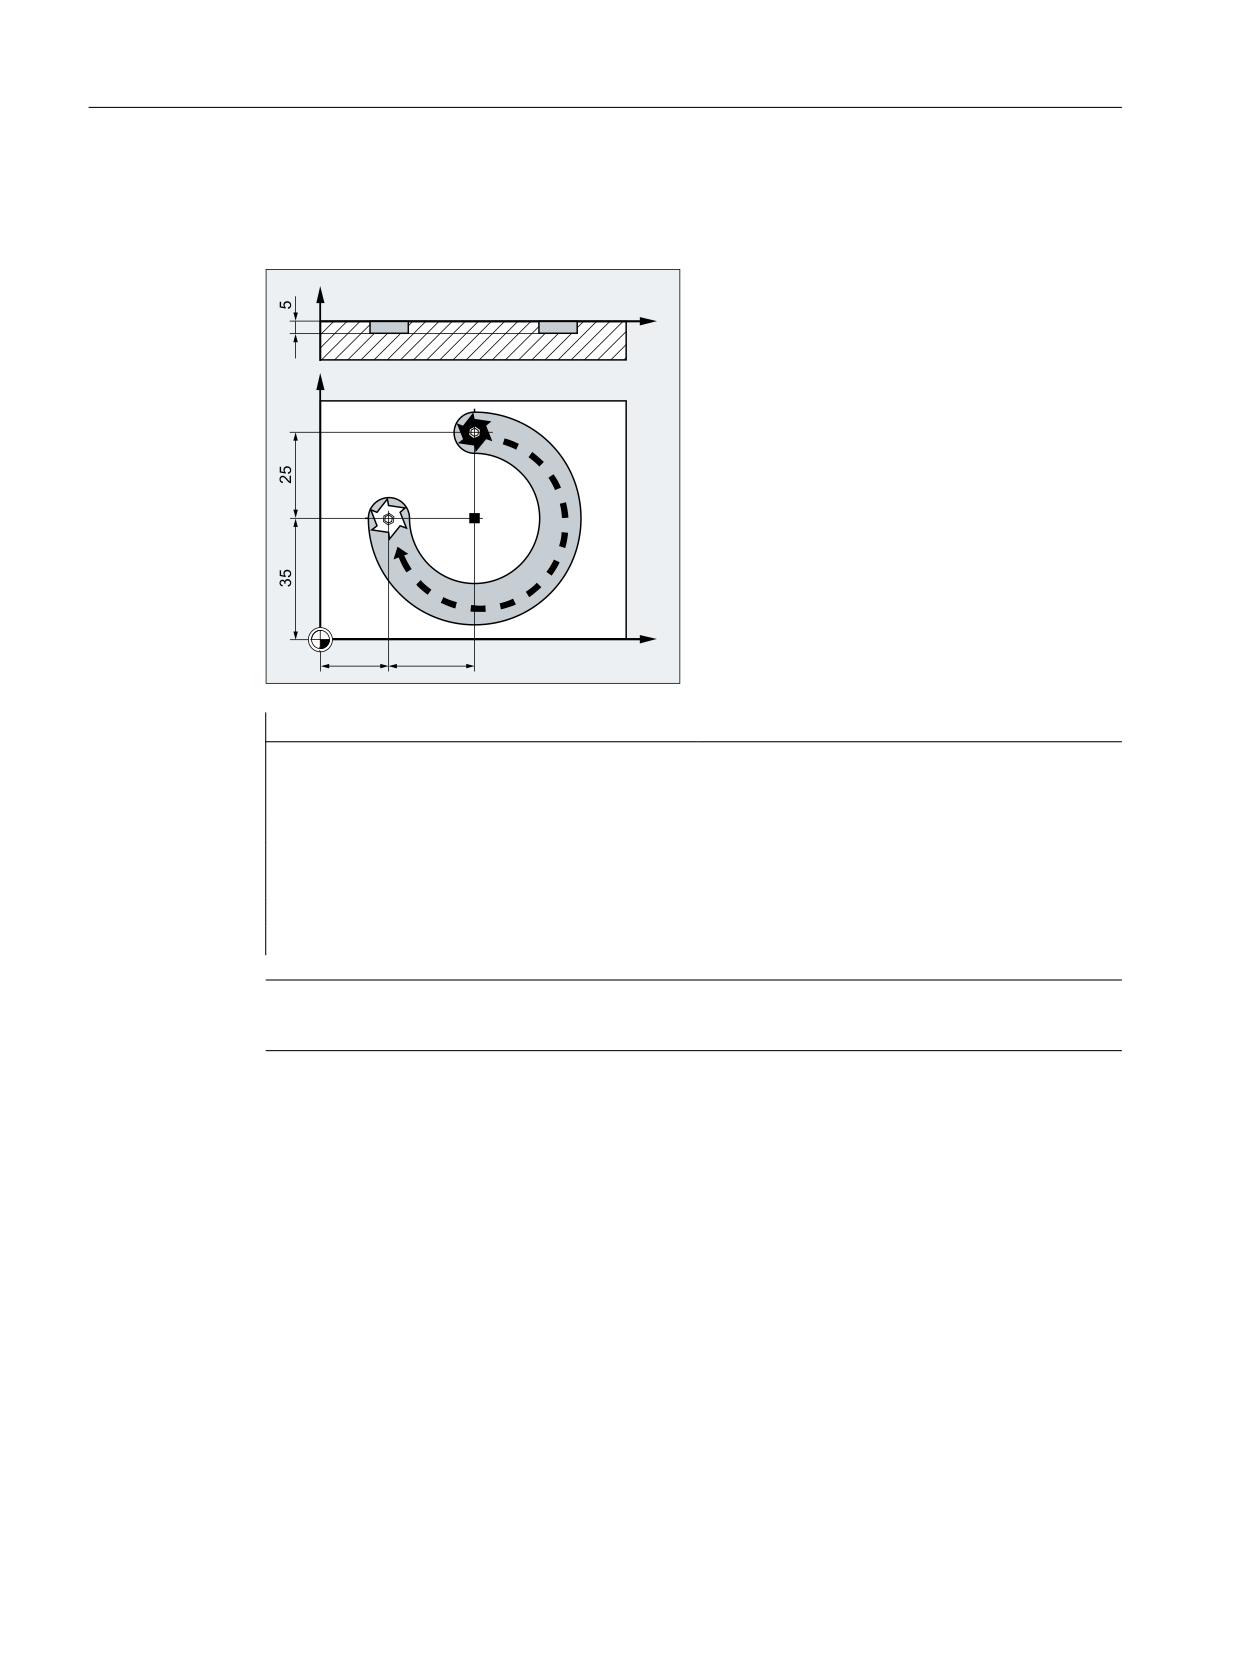
Пример 1: Фрезерование
=
;
<
;
Программный код
Комментарий
N10 G90 G0 X45 Y60 Z2 T1 S2000 M3
; Ввод абсолютного размера, ускоренным ходом на
позицию XYZ, выбор инструмента, шпиндель вклю-
чен с правым направлением вращения.
N20 G1 Z-5 F500
; Линейная интерполяция, подача инструмента.
N30 G2 X20 Y35 I=AC(45) J=AC(35)
; Круговая интерполяция по часовой стрелке, конеч-
ная точка и центр окружности в абсолютном размере.
N40 G0 Z2
; Вывод.
N50 M30
; Конец кадра.
Примечание
По вводу координат центра окружности I и J см. главу "Круговая интерполяция".
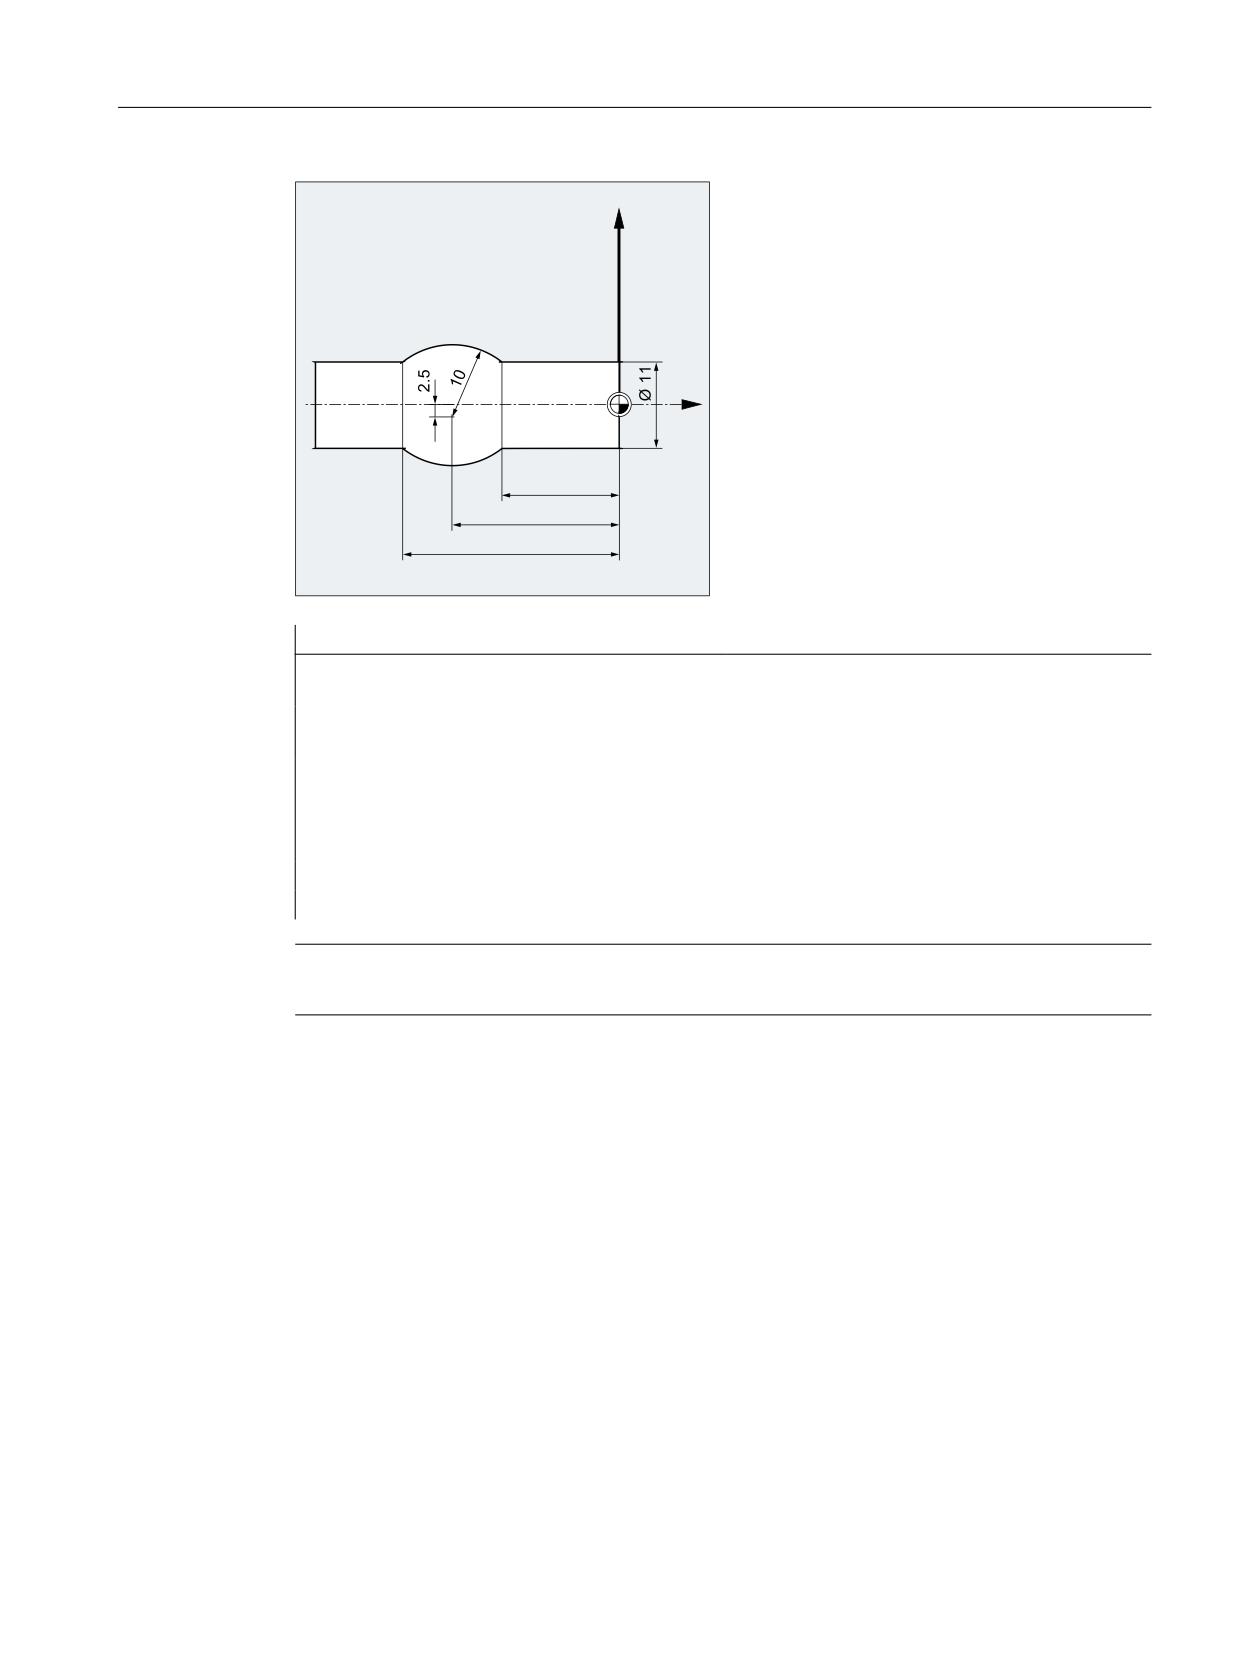
Пример 2: Токарная обработка
Программирование ЧПУ
158
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.8 Геометрические установки
;
=
:
Программный код
Комментарий
N5 T1 D1 S2000 M3
; Установка инструмента T1, шпиндель включен с
правым направлением вращения.
N10 G0 G90 X11 Z1
; Ввод абсолютного размера, ускоренным ходом на
позицию XZ.
N20 G1 Z-15 F0.2
; Линейная интерполяция, подача инструмента.
N30 G3 X11 Z-27 I=AC(-5) K=AC(-21)
; Круговая интерполяция против часовой стрелки,
конечная точка и центр окружности в абсолютном
размере.
N40 G1 Z-40
; Вывод.
N50 M30
; Конец кадра.
Примечание
По вводу координат центра окружности I и J см. главу "Круговая интерполяция".
См. также
Указание абсолютного и составного размера при токарной обработке и фрезеровании
(G90/G91) (Страница 163)
3.8.4.2
Указание составного размера (G91, IC)
При указании составного размера данные позиции относятся к последней точке, к
которой был осуществлен подвод, т. е. программирование в составном размере
описывает, на сколько должен быть перемещен инструмент.
Действующее модально указание составного размера
Действующее модально указание составного размера активируется с помощью
команды G91. Оно всегда действует для всех осей, которые программируются в
последующих кадрах ЧПУ.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
159
Основная информация
3.8 Геометрические установки
Действующее покадрово указание составного размера
При предустановленном абсолютном размере (G90) с помощью команды IC для
отдельных осей возможно покадровое указание составного размера.
Примечание
Действующее покадрово указание составного размера(IC) возможно и для
позиционирований шпинделя (SPOS, SPOSA) и параметров интерполяции (I, J, K).
Синтаксис
G91
<ось>=IC(<значение>)
Значение
G91:
Команда для активации действующего модально указания составного разме-
ра
IC:
Команда для активации действующего покадрово указания составного раз-
мера
<ось>:
Идентификатор перемещаемой оси
<значение>:
Заданная позиция перемещаемой оси в составном размере
Расширение G91
Для определенных приложений, как то, к примеру, "режим касания", требуется пройти в
составном размере только запрограммированный путь. Активное смещение нулевой
точки или коррекция длин инструмента не проходится.
Такое поведение может быть установлено отдельно для активного смещения нулевой
точки и коррекции длин инструмента через следующие установочные данные:
SD42440 $SC_FRAME_OFFSET_INCR_PROG (смещения нулевой точки во фреймах)
SD42442 $SC_TOOL_OFFSET_INCR_PROG (коррекции длин инструмента)
Значе-
Значение
ние
0
При инкрементальном программировании (указание составного размера) оси активное
смещение нулевой точки или коррекция длин инструмента не выводится.
1
При инкрементальном программировании (указание составного размера) оси активное
смещение нулевой точки или коррекция длин инструмента выводится.
Программирование ЧПУ
160
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.8 Геометрические установки
Примеры
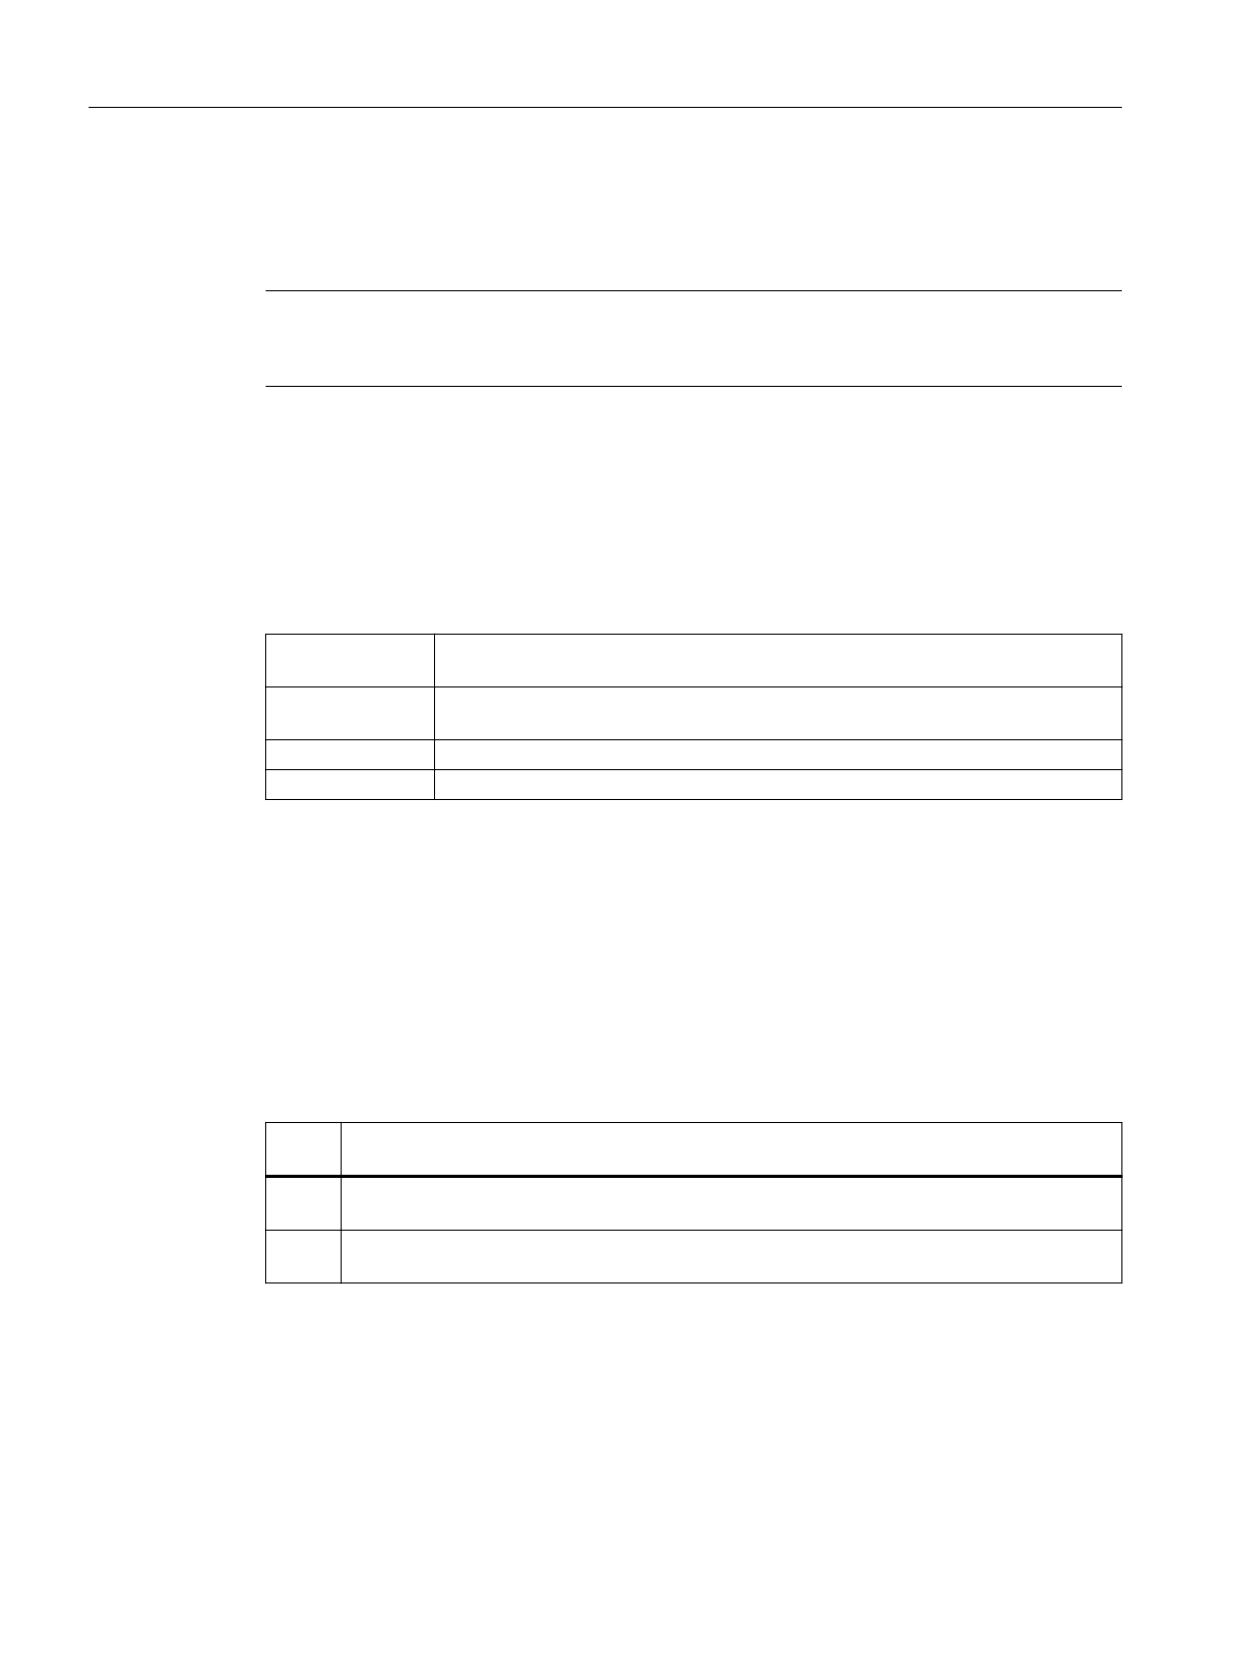
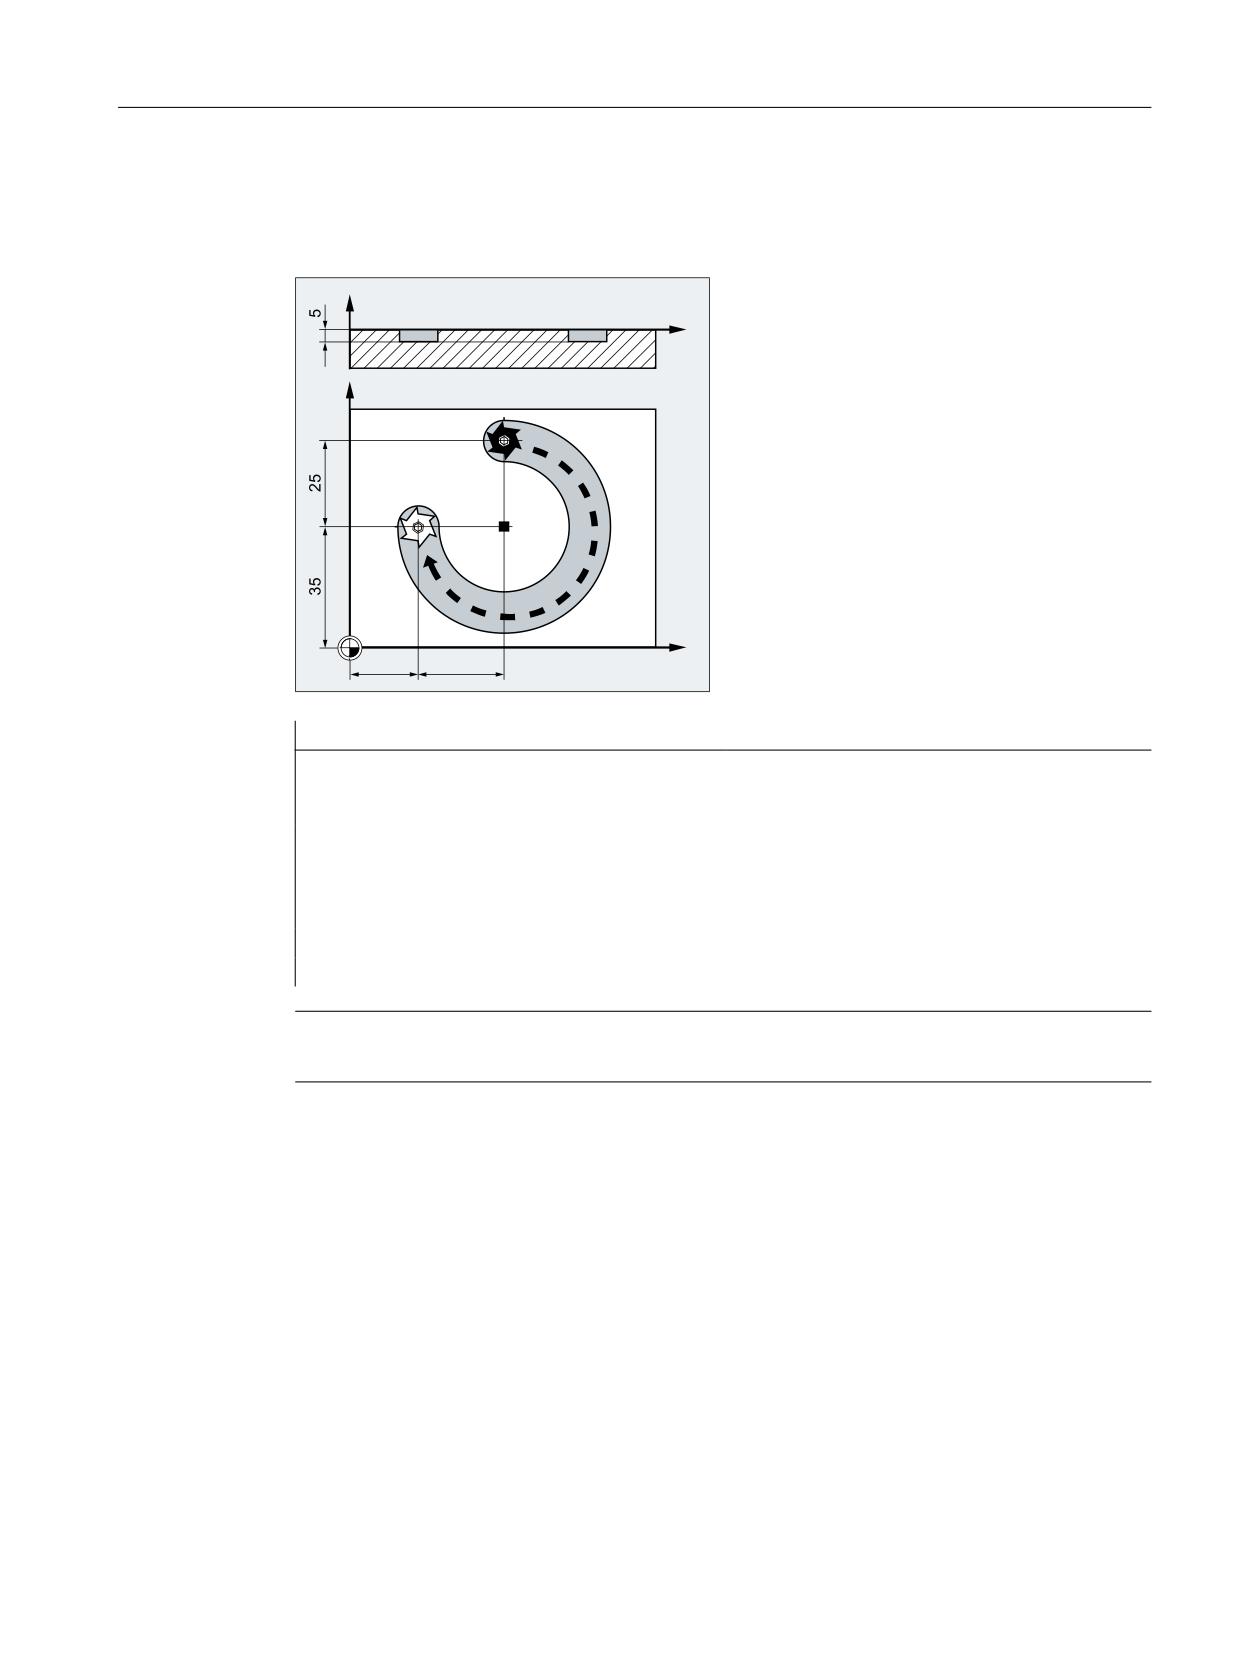
Пример 1: Фрезерная обработка
=
;
<
;
Программный код
Комментарий
N10 G90 G0 X45 Y60 Z2 T1 S2000 M3
; Ввод абсолютного размера, ускоренным ходом на
позицию XYZ, выбор инструмента, шпиндель вклю-
чен с правым направлением вращения.
N20 G1 Z-5 F500
; Линейная интерполяция, подача инструмента.
N30 G2 X20 Y35 I0 J-25
; Круговая интерполяция по часовой стрелке, конеч-
ная точка окружности в абсолютном размере, центр
окружности в составном размере.
N40 G0 Z2
; Вывод.
N50 M30
; Конец кадра.
Примечание
По вводу координат центра окружности I и J см. главу "Круговая интерполяция".
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
161
Основная информация
3.8 Геометрические установки
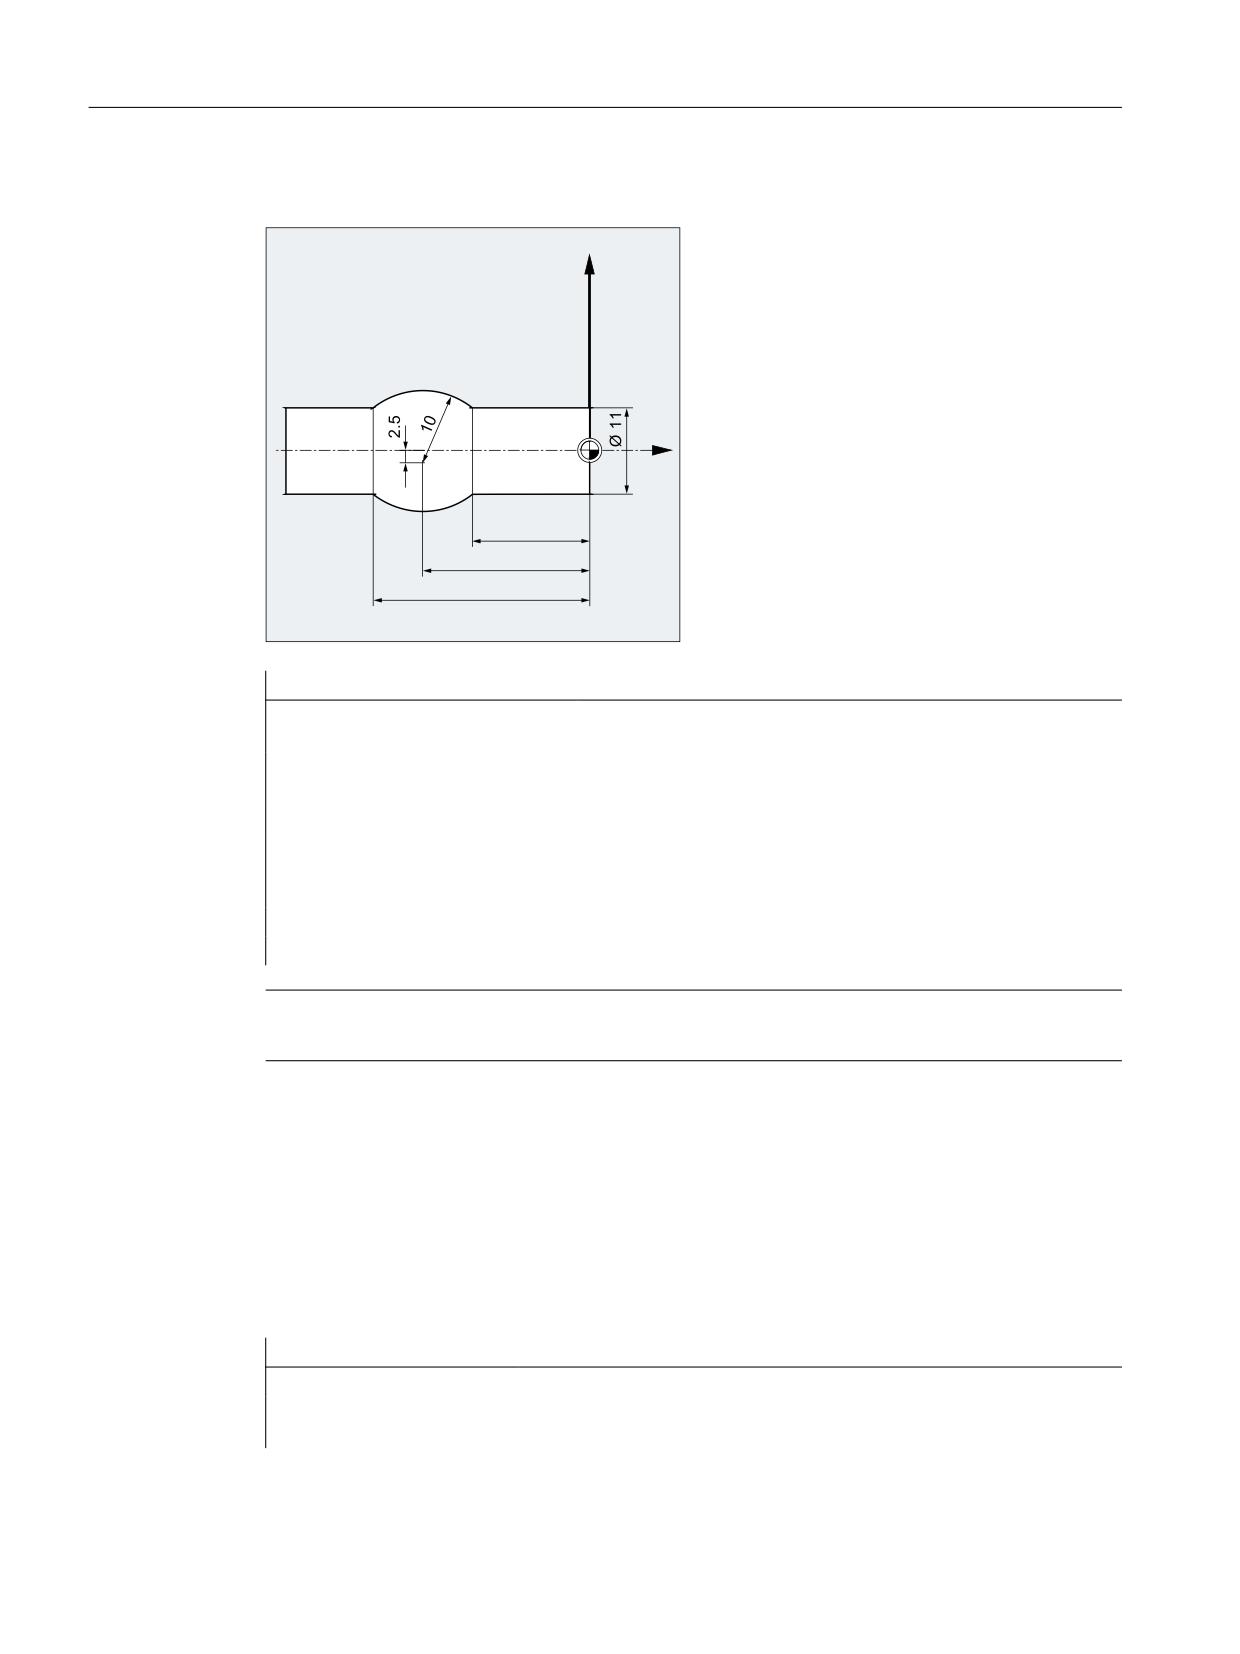
Пример 2: Токарная обработка
;
=
:
Программный код
Комментарий
N5 T1 D1 S2000 M3
; Установка инструмента T1, шпиндель включен с правым направ-
лением вращения.
N10 G0 G90 X11 Z1
; Ввод абсолютного размера, ускоренным ходом на
позицию XZ.
N20 G1 Z-15 F0.2
; Линейная интерполяция, подача инструмента.
N30 G3 X11 Z-27 I-8 K-6
; Круговая интерполяция против часовой стрелки, конечная точка
окружности в абсолютном размере, центр окружности в составном
размере.
N40 G1 Z-40
; Вывод.
N50 M30
; Конец кадра.
Примечание
По вводу координат центра окружности I и J см. главу "Круговая интерполяция".
Пример 3: Указание составного размера без вывода активного смещения нулевой
точки
Установки:
• G54 содержит смещение в X на 25
• SD42440 $SC_FRAME_OFFSET_INCR_PROG = 0
Программный код
Комментарий
N10 G90 G0 G54 X100
N20 G1 G91 X10
; Указание составного размера активно, движение в X на 10мм (смещение
нулевой точки не проходится).
Программирование ЧПУ
162
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.8 Геометрические установки
Программный код
Комментарий
N30 G90 X50
; Указание абсолютного размера активно, движение на позицию X75 (сме-
щение нулевой точки проходится).
См. также
Указание абсолютного и составного размера при токарной обработке и фрезеровании
(G90/G91) (Страница 163)
3.8.4.3
Указание абсолютного и составного размера при токарной обработке и
фрезеровании (G90/G91)
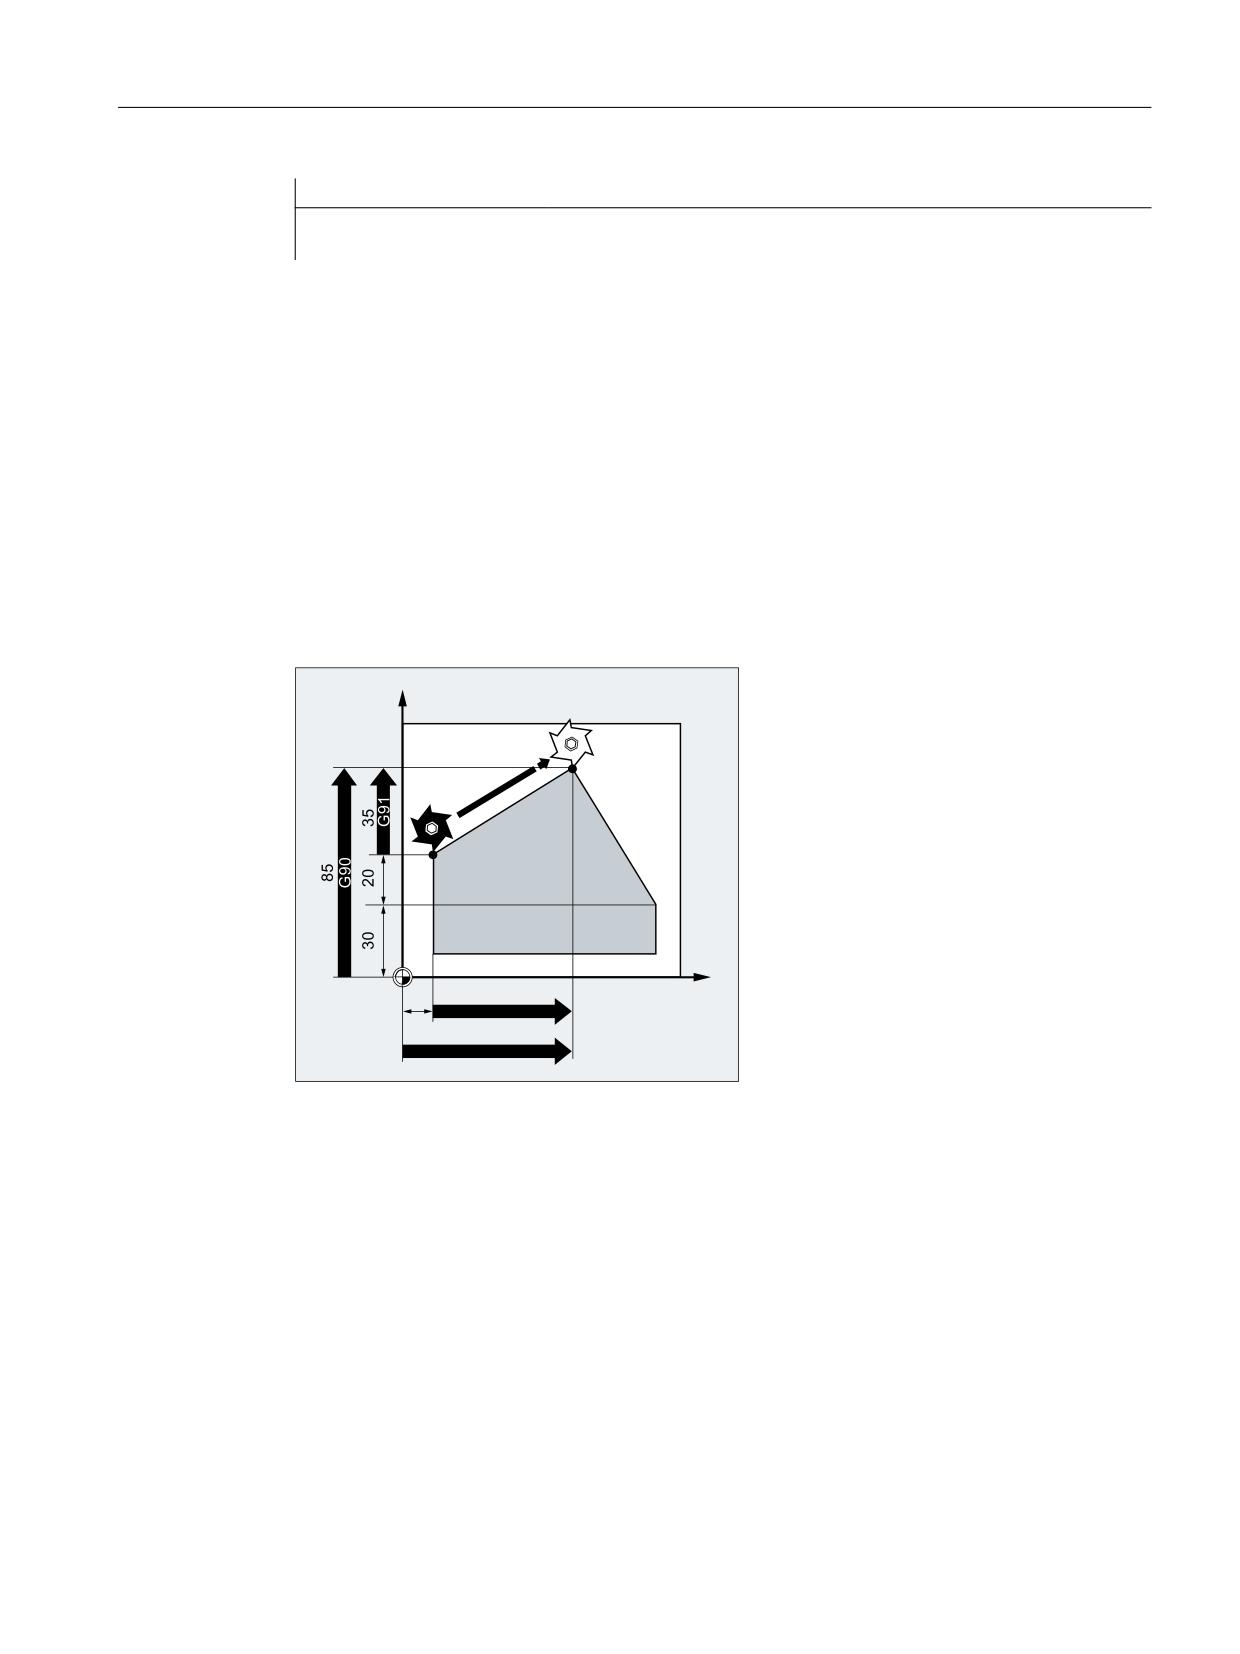
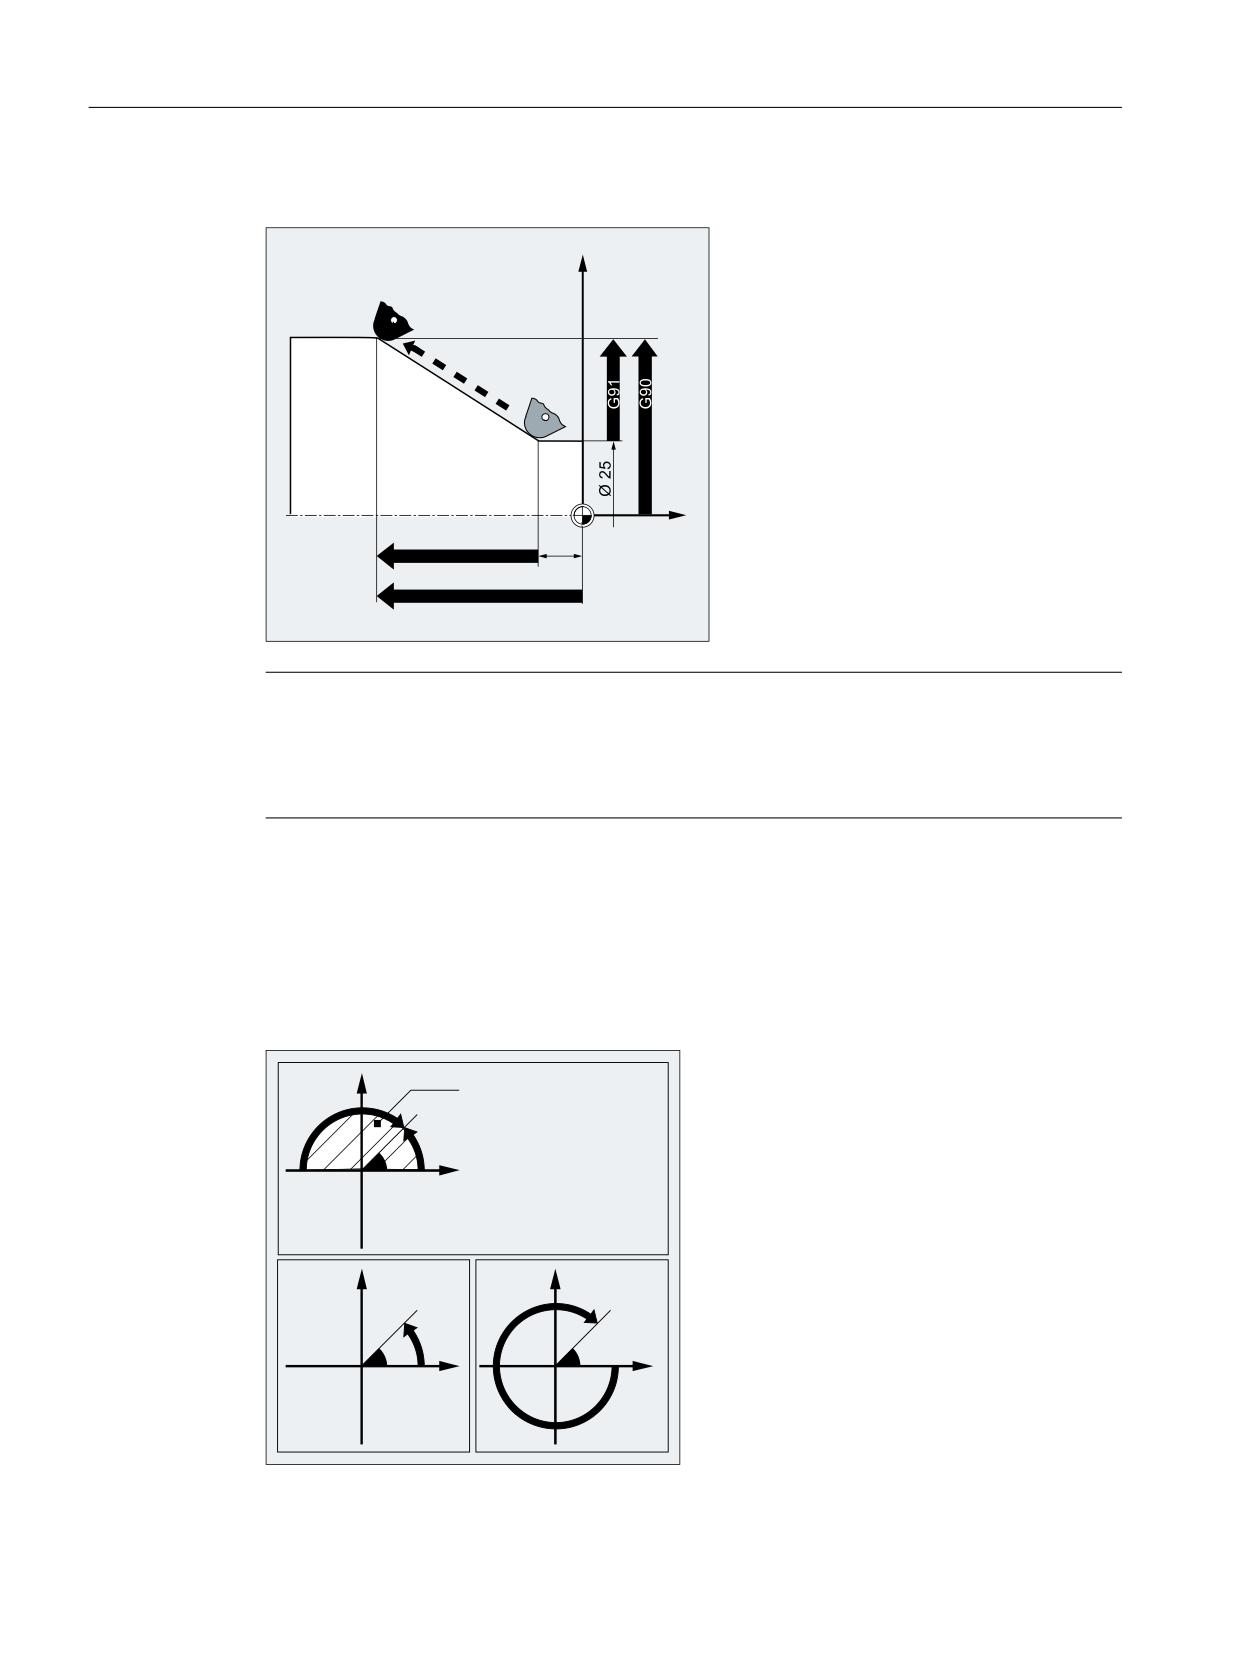
Оба рисунка ниже поясняют программирование с указанием абсолютного размера
(G90) или указанием составного размера (G91) на примере токарной и фрезерной
технологии.
Фрезерование:
<
;
*
*
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
163
Основная информация
3.8 Геометрические установки
Токарная обработка:
;
=
*
*
Примечание
На обычных токарных станках принято рассматривать инкрементальные кадры
перемещения в поперечной оси как значения радиуса, в то время, как данные диаметра
действуют для исходных размеров. Это переключение для G90 осуществляется с
помощью команд DIAMON, DIAMOF или DIAM90.
3.8.4.4
Указание абсолютного размера для круговых осей (DC, ACP, ACN)
Для позиционирования круговых осей в абсолютном размере имеются действующие
покадрово и не зависимые от G90/G91 команды DC, ACP и ACN.
DC, ACP и ACN отличаются друг от друга базовой стратегией подвода:
'&
͓͇͑͘͏͓͇͔͒ͣ͐͢ ͋͏͇͖
͇͎͕͔ ͖͓͔͌͗͌͌͌͠͏ͦ
$&3
$&1
Программирование ЧПУ
164
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.8 Геометрические установки
Синтаксис
<круговая ось>=DC(<значение>)
<круговая ось>=ACP(<значение>)
<круговая ось>=ACN(<значение>)
Объяснение
<круговая ось>:
Идентификатор круговой оси, которая должна быть перемещена (к
примеру, A, B или C)
DC:
Команда для прямого подвода к позиции
Круговая ось движется к запрограммированной позиции по прямому, крат-
чайшему пути. Круговая ось перемещается в макс. диапазоне в 180°.
ACP:
Команда для подвода к позиции в положительном направлении
Круговая ось движется к запрограммированной позиции в положительном
направлении вращения оси (против часовой стрелки).
ACN:
Команда для подвода к позиции в отрицательном направлении
Круговая ось движется к запрограммированной позиции в отрицательном
направлении вращения оси (по часовой стрелке).
<значение>:
Позиция подвода круговой оси в абсолютном размере
Диапазон значе-
0 - 360 градусов
ний:
Примечание
Положительное направление вращения (по часовой или против часовой стрелки)
устанавливается в машинных данных.
Примечание
Для позиционирования с указанием направления (ACP, ACN) в машинных данных должен
быть установлен диапазон перемещения между 0 ° и 360 ° (характеристика модуло). Для
перемещения круговых осей модуло в одном кадре более чем на 360 ° необходимо
запрограммировать G91 или IC.
Примечание
Команды DC, ACP и ACN могут использоваться и для позиционирования шпинделя (SPOS,
SPOSA) из состояния покоя.
Пример: SPOS=DC(45)
Пример
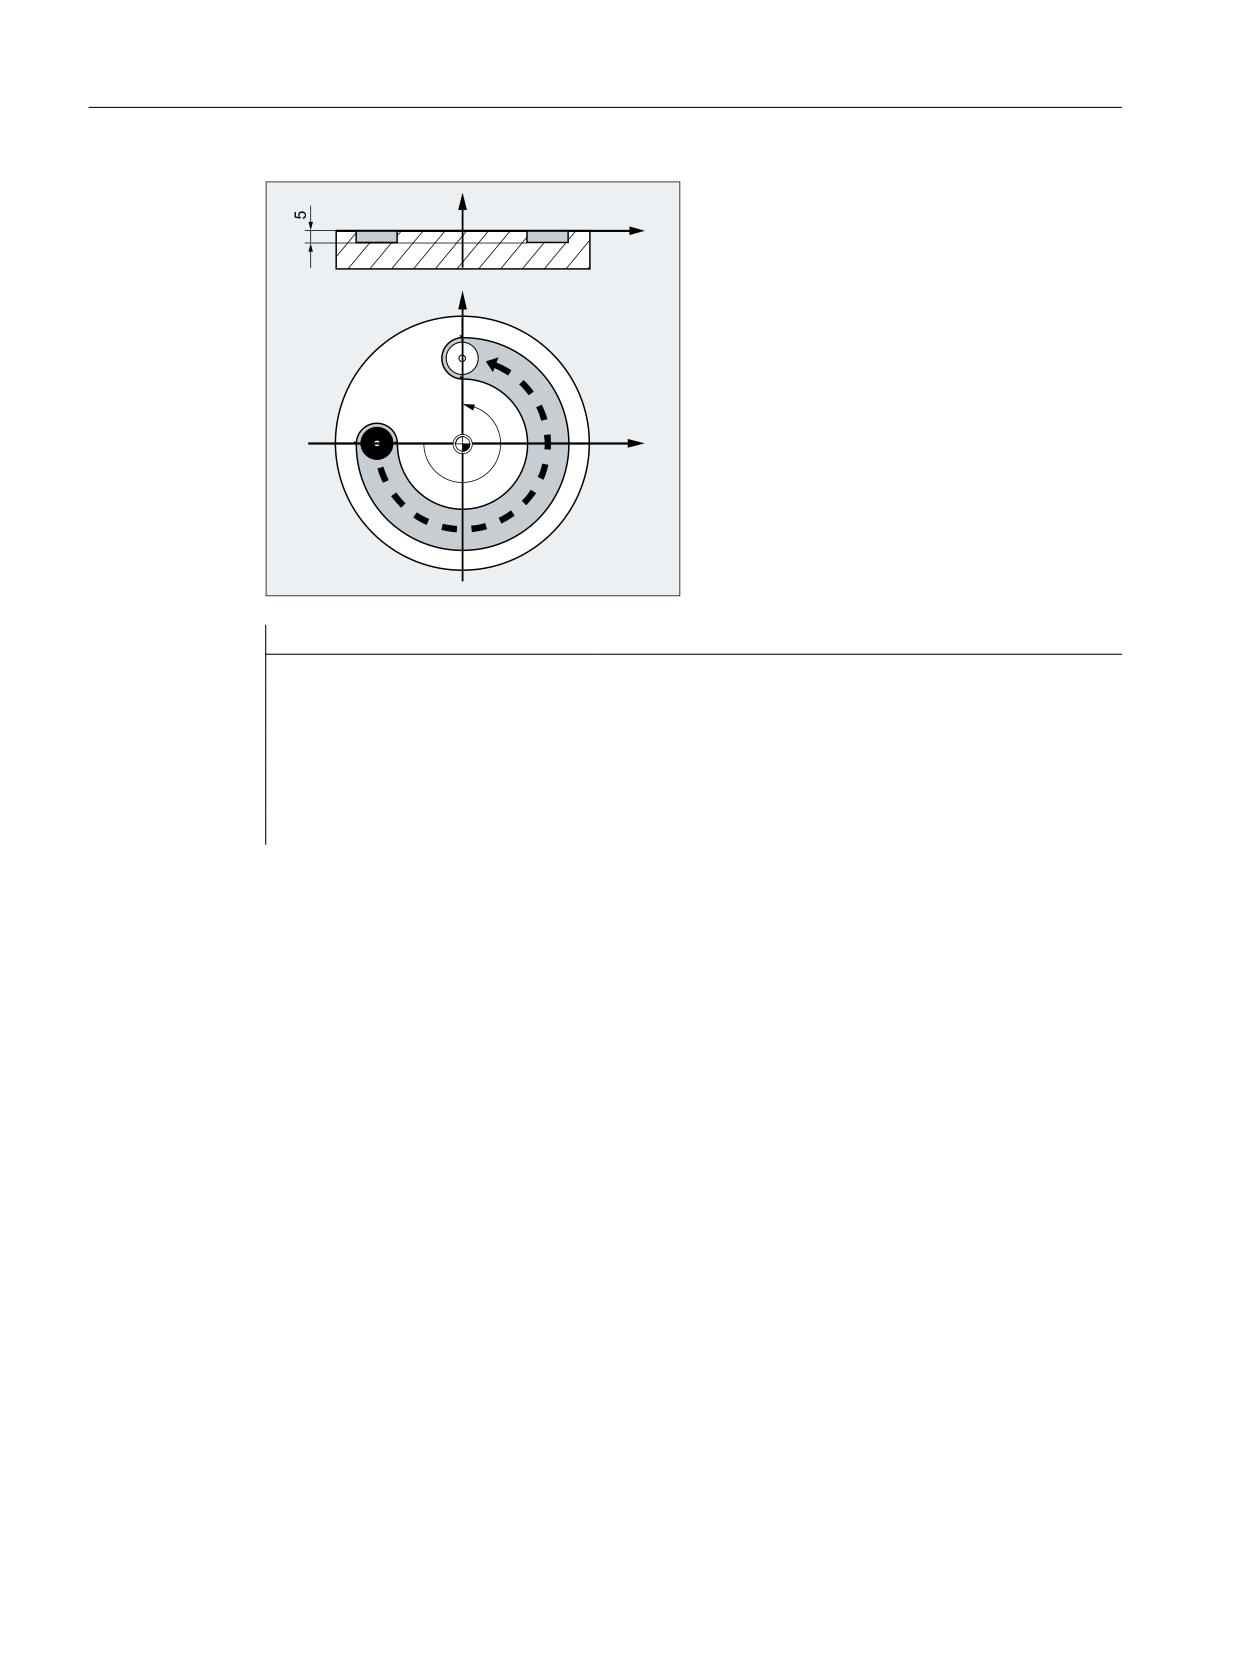
Фрезерная обработка на круглом столе
Инструмент неподвижен, стол поворачивается на 270° по часовой стрелке. При этом
получается кольцевая канавка.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
165
Основная информация
3.8 Геометрические установки
=
;
<
r
;
Программный код
Комментарий
N10 SPOS=0
; Шпиндель в режиме управления по положению.
N20 G90 G0 X-20 Y0 Z2 T1
; Указание абсолютного размера, подача инструмента T1 уско-
ренным ходом.
N30 G1 Z-5 F500
; Движение инструмента вниз с подачей.
N40 C=ACP(270)
; Стол поворачивается на 270 градусов по часовой стрелке (поло-
жительно), инструмент фрезерует кольцевую канавку.
N50 G0 Z2 M30
; Отвод, конец программы.
3.8.4.5
Дюймовая/метрическая система единиц (G70/G71, G700/G710)
В программе обработки детали команды группы G 13 (дюймовая/метрическая система
единиц) обеспечивают переключение между дюймовой и метрической системами
единиц.
Активация
Команды G700 и G710 доступны, только если включена расширенная функциональная
возможность системы единиц измерения (MD10260 $MN_CONVERT_SCALING_SYSTEM =
1).
Синтаксис
G70
G71
G700
G710
Программирование ЧПУ
166
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.8 Геометрические установки
Объяснение
G70:
Включение дюймовой системы единиц
Содержащие длины геометрические данные считываются и записываются в дюймо-
вой системе единиц.
Содержащие длины технологические данные (например, подачи, коррекции инстру-
мента, настраиваемые смещения нулевой точки, машинные данные и системные пе-
ременные) считываются и записываются в спараметрированной основной системе.
G-группа:
13
Исходное поло-
Настройка через MD20150 $MC_GCODE_RESET_VALUES
жение:
Активность:
Модально
G71:
Включение метрической системы единиц
Содержащие длины геометрические данные считываются и записываются в метри-
ческой системе единиц.
Содержащие длины технологические данные (например, подачи, коррекции инстру-
мента, настраиваемые смещения нулевой точки, машинные данные и системные пе-
ременные) считываются и записываются в спараметрированной основной системе.
G-группа:
13
Исходное поло-
Настройка через MD20150 $MC_GCODE_RESET_VALUES
жение:
Активность:
Модально
G700:
Включение дюймовой системы единиц
Все содержащие длины геометрические и технологические данные считываются и за-
писываются в дюймовой системе единиц.
G-группа:
13
Исходное поло-
Настройка через MD20150 $MC_GCODE_RESET_VALUES
жение:
Активность:
Модально
G710:
Включение метрической системы единиц
Все содержащие длины геометрические и технологические данные считываются и за-
писываются в метрической системе единиц.
G-группа:
13
Исходное поло-
Настройка через MD20150 $MC_GCODE_RESET_VALUES
жение:
Активность:
Модально
ВНИМАНИЕ
Спец. для оси данные круговых осей
Спец. для оси данные круговых осей всегда считываются и записываются в
спараметрированной основной системе.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
167
Основная информация
3.8 Геометрические установки
Пример
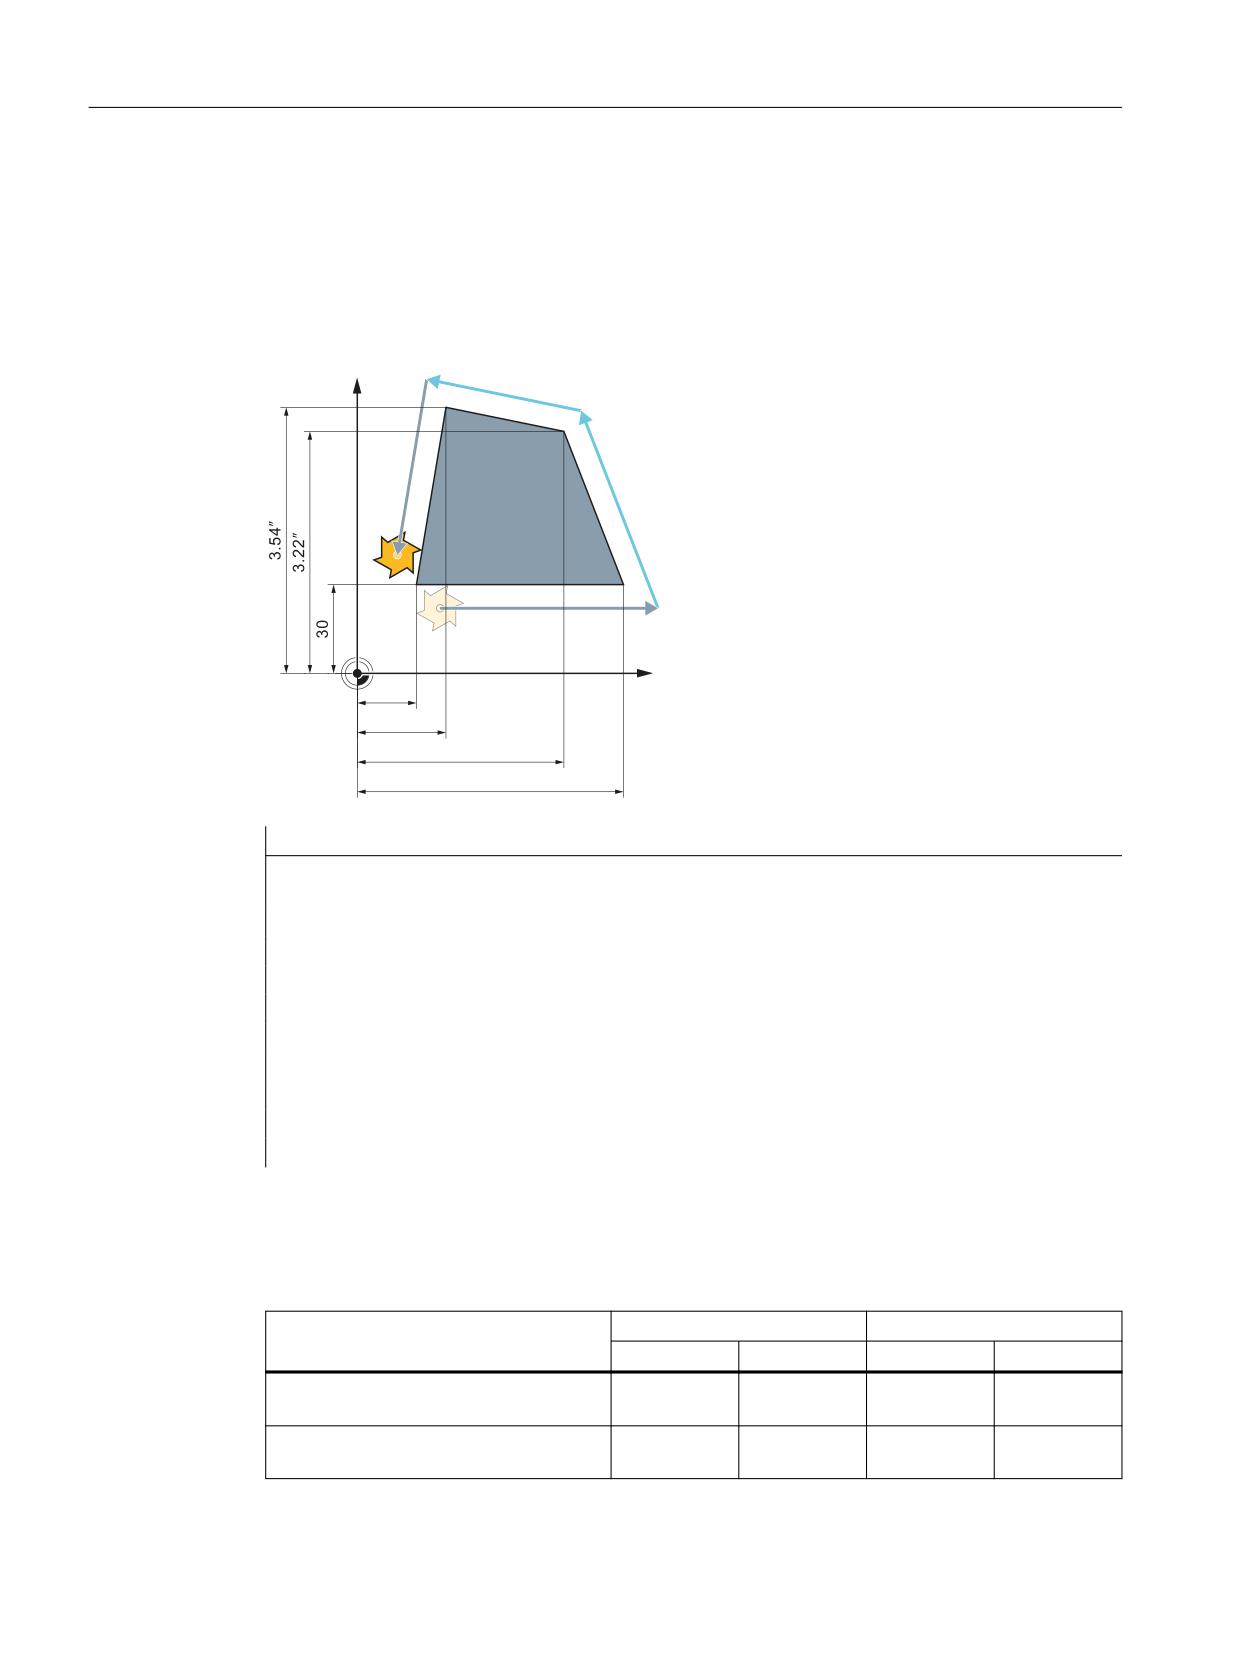
Основная система метрическая (MD10240 $MN_SCALING_SYSTEM_IS_METRIC = 1). Тем не
менее, на чертеже детали размеры указаны в дюймах. Поэтому в программе обработки
детали выполняется переключение на дюймовую систему единиц. После указания
размеров в дюймах выполняется обратное переключение на метрическую систему
единицу.
<
*
*
*
*
;
ೀ
ೀ
Программный код
Комментарий
N10 G0 G90 X20 Y30 Z2 S2000 M3 T1
; X=20 мм, Y=30 мм, Z=2 мм, F=ускоренный ход мм/
мин
N20 G1 Z-5 F500
; Z=-5 мм, F=500 мм/мин
N30 X90
; X=90 мм
N40 G70 X2.75 Y3.22
; Запрограммированная система единиц: дюймовая
; X=2,75 дюйма, Y=3,22 дюйма, F=500 мм/мин
N50 X1.18 Y3.54
; X=1,18 дюйма, Y=3,54 дюйма, F=500 мм/мин
N60 G71 X20 Y30
; Запрограммированная система единиц: метрическая
; X=20 мм, Y=30 мм, F=500 мм/мин
N70 G0 Z2
; Z=2 мм, F=ускоренный ход мм/мин
N80 M30
; конец программы
Дополнительная информация
Чтение и запись данных при G70/G71 и G700/G710
Область данных
G70 / G71
G700 / G710
Чтение
Запись
Чтение
Запись
Индикации, места после запятой
P
P
P
P
(WСS)
Индикации, места после запятой
g
g
g
g
(MСS)
Программирование ЧПУ
168
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.8 Геометрические установки
Область данных
G70 / G71
G700 / G710
Чтение
Запись
Чтение
Запись
Подачи
g
g
P
P
Данные позиций X, Y, Z
P
P
P
P
Параметры интерполяции I, J, K
P
P
P
P
Радиус окружности (CR)
P
P
P
P
Полярный радиус (RP)
P
P
P
P
Шаг резьбы
P
P
P
P
Программируемый ФРЕЙМ
P
P
P
P
Настраиваемые ФРЕЙМЫ
g
g
P
P
Базовые фреймы
g
g
P
P
Внешние смещения нулевой точки
g
g
P
P
Осевое Preset-смещение
g
g
P
P
Ограничения рабочего поля (G25/
g
g
P
P
G26)
Защищенные области
P
P
P
P
Коррекции инструмента
g
g
P
P
Содержащие длины машинные дан-
g
g
P
P
ные
Содержащие длины установочные
g
g
P
P
данные
Содержащие длины системные пере-
g
g
P
P
менные
GUD
g
g
g
g
LUD
g
g
g
g
PUD
g
g
g
g
R-параметры
g
g
g
g
Циклы Siemens
P
P
P
P
Нормирование инкремента Jog/махо-
g
g
g
g
вичок
P: запись/чтение осуществляются в запрограммированной системе единиц
G: запись/чтение осуществляются в спараметрированной основной системе
Синхронные действия
Примечание
Чтение данных позиций в синхронных действиях
Без явного программирования системы единиц в синхронном действии (условная часть
и/или операционная часть или технологическая функция) содержащие длины данные
позиций всегда считываются в синхронном действии в спараметрированной основной
системе.
Дополнительная информация: Описание функций "Синхронные действия"
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
169
Основная информация
3.8 Геометрические установки
3.8.4.6
Специфическое для канала программирование диаметра/радиуса (DIAMON,
DIAM90, DIAMOF, DIAMCYCOF)
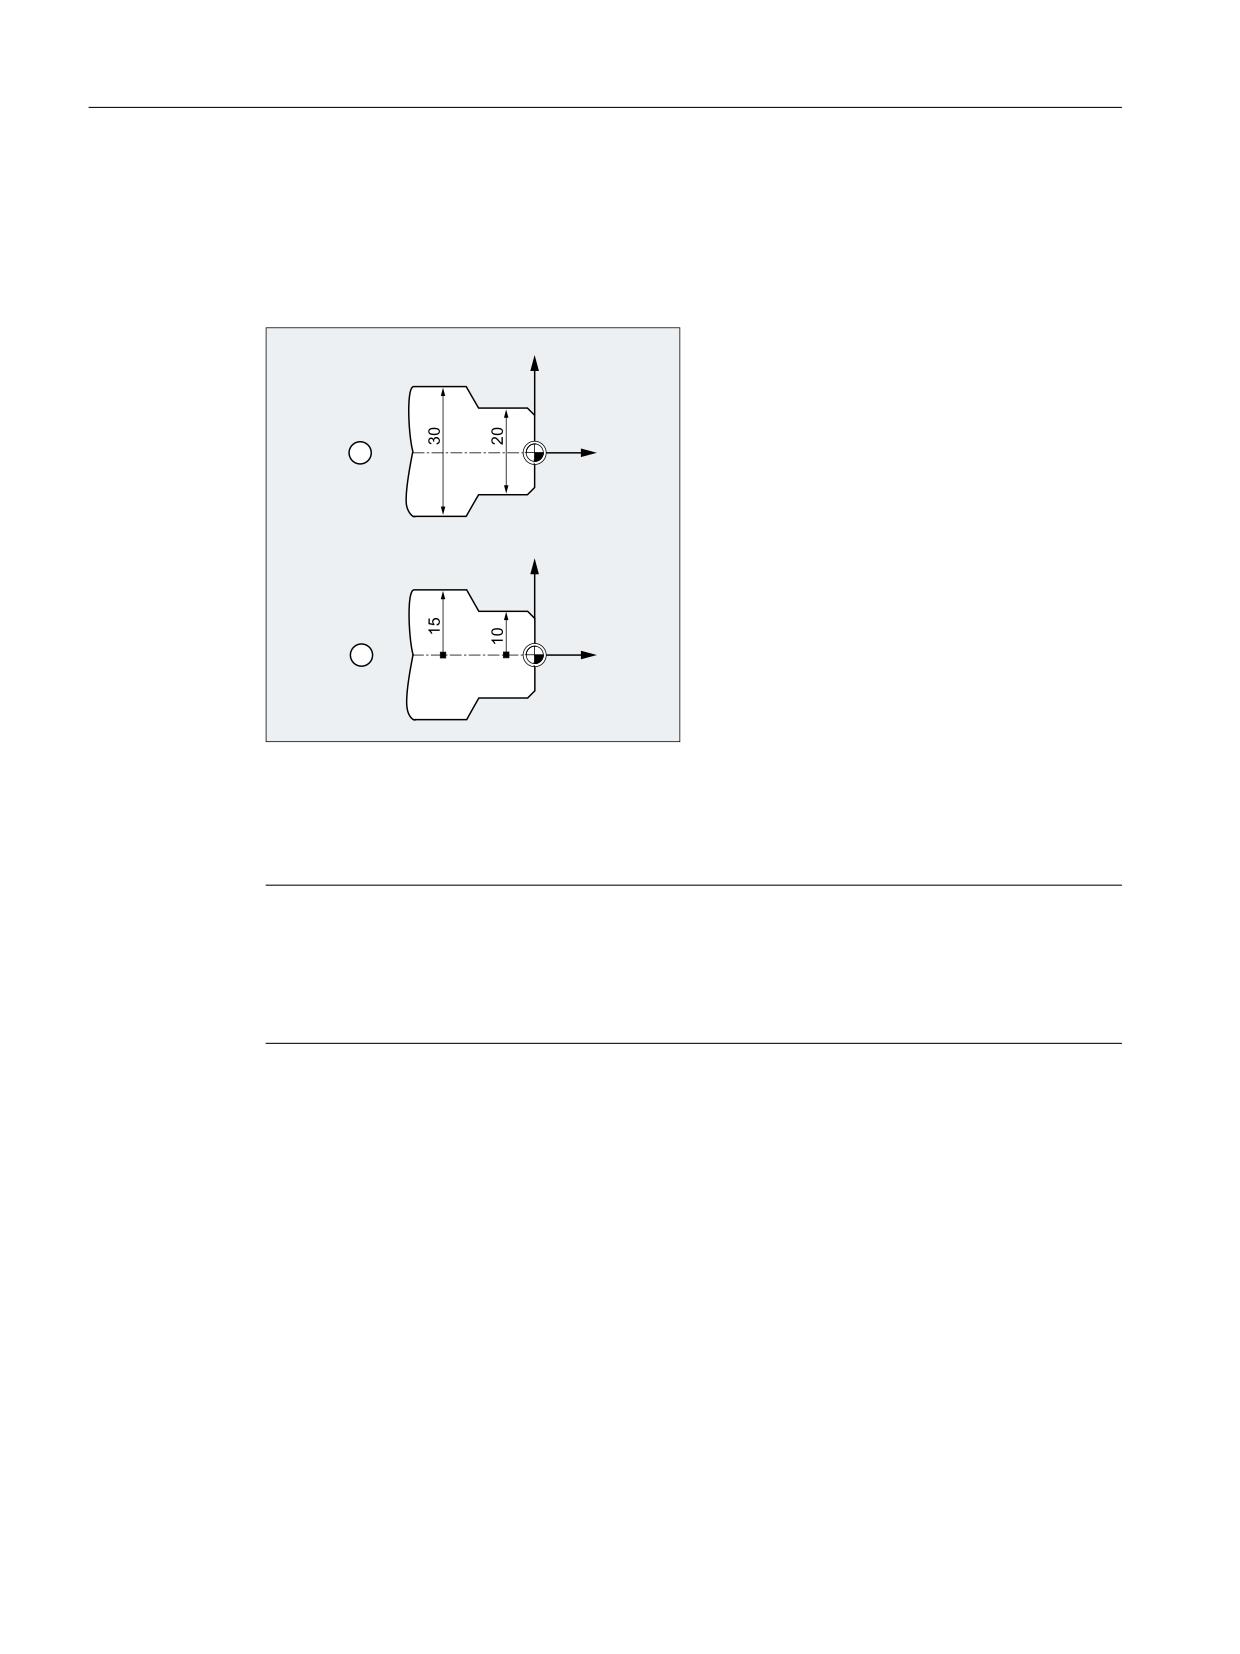
При токарной обработке размеры для поперечной оси могут быть указаны в диаметре
(①) или в радиусе (①):
;
:
=
;
:
=
Для того, чтобы можно было передать эти указания размеров напрямую без пересчета из
технического чертежа в программу ЧПУ, через действующие модально команды
DIAMON, DIAM90, DIAMOF и DIAMCYCOF включается спец. для канала программирование
диаметра или радиуса.
Примечание
Спец. для канала программирование диаметра/радиуса относится к определенной через
MD20100 $MC_DIAMETER_AX_DEF а качестве поперечной оси гео-оси (→ см. Указания
изготовителя станка!).
Через MD20100 на канал может быть определена только одна поперечная ось.
Синтаксис
DIAMON
DIAM90
DIAMOF
Программирование ЧПУ
170
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.8 Геометрические установки
Объяснение
DIAMON:
Команда для включения независимого спец. для канала программирования
диаметра
Действие DIAMON не зависит от запрограммированного режима указания раз-
меров (указание абсолютных размеров G90 или указание составных разме-
ров G91):
• при G90:
Указание размеров в диаметре
• при G91:
Указание размеров в диаметре
DIAM90:
Команда для включения зависимого спец. для канала программирования диа-
метра
Действие DIAM90 зависит от запрограммированного режима указания разме-
ров:
• при G90:
Указание размеров в диаметре
• при G91:
Указание размеров в радиусе
DIAMOF:
Команда для выключения спец. для канала программирования диаметра
При отключении программирования диаметра начинает действовать спец. для
канала программирование радиуса. Действие DIAMOF не зависит от запрограм-
мированного режима указания размеров:
• при G90:
Указание размеров в радиусе
• при G91:
Указание размеров в радиусе
DIAMCYCOF:
Команда для выключения спец. для канала программирования диаметра при
обработке цикла
Тем самым расчеты в цикле всегда могут выполняться в радиусе. Для индикации
позиции и базовой индикации кадра остается активной последняя активная G-
команда этой группы.
Примечание
При DIAMON или DIAM90 фактические значения поперечной оси всегда индицируются
как диаметр. Это же относится и к считыванию фактических значений в системе
координат детали при MEAS, MEAW, $P_EP[x] и $AA_IW[x].
Пример
Программный код
Комментарий
N10 G0 X0 Z0
; Подвод в стартовую точку.
N20 DIAMOF
; Программирование диаметра выкл.
N30 G1 X30 S2000 M03 F0.7
; Ось X = поперечная ось, программирование радиуса актив-
но, движение на позицию радиуса X30.
N40 DIAMON
; Для поперечной оси активно программирование диаметра.
N50 G1 X70 Z-20
; Перемещение на позицию диаметра X70 и Z-20.
N60 Z-30
N70 DIAM90
; Программирование диаметра для исходного размера и про-
граммирование радиуса для составного размера.
N80 G91 X10 Z-20
; Составной размер активен.
N90 G90 X10
; Исходный размер активен.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
171
Основная информация
3.8 Геометрические установки
Программный код
Комментарий
N100 M30
; Конец программы.
Дополнительная информация
Значения диаметра (DIAMON/DIAM90)
Значения диаметра действуют для следующих данных:
• индикация фактического значения поперечной оси в системе координат детали
• Режим JOG: Инкременты для размера шага и перемещения вручную маховичком
• Программирование конечных позиций:
параметры интерполяции I, J, K при G2/G3, если они запрограммированы с AC
абсолютно.
При инкрементальном программировании (IC) von I, J, K всегда учитывается радиус.
• Чтение фактических значений в системе координат детали при:
MEAS, MEAW, $P_EP[X], $AA_IW[X]
3.8.4.7
Специфическое для оси программирование диаметра/радиуса (DIAMONA,
DIAM90A, DIAMOFA, DIACYCOFA, DIAMCHANA, DIAMCHAN, DAC, DIC, RAC, RIC)
В дополнение к спец. для канала программированию диаметра спец. для оси
программирование диаметра обеспечивает для одной или нескольких осей
действующее модально или покадрово указание размеров с индикацию в диаметре.
Примечание
Спец. для оси программирование диаметра возможно только для осей, допущенных
через MD30460 $MA_BASE_FUNCTION_MASK в качестве дополнительных поперечных
осей для спец. для оси программирования диаметра (→ см. Указания изготовителя
станка!).
Синтаксис
Действующее модально спец. для оси программирование диаметра для нескольких
поперечных осей в канале:
DIAMONA[<ось>]
DIAM90A[<ось>]
DIAMOFA[<ось>]
DIACYCOFA[<ось>]
Применение спец. для канала программирования диаметра/радиуса:
DIAMCHANA[<ось>]
DIAMCHAN
Действующее покадрово спец. для оси программирования диаметра/радиуса:
<ось>=DAC(<значение>)
<ось>=DIC(<значение>)
<ось>=RAC(<значение>)
<ось>=RIC(<значение>)
Программирование ЧПУ
172
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.8 Геометрические установки
Объяснение
Действующее модально спец. для оси программирование диаметра
DIAMONA:
Команда для включения независимого спец. для оси программирования
диаметра
Действие DIAMONA не зависит от запрограммированного режима указания
размера (G90/G91 или AC/IC):
• при G90, AC:
Указание размеров в диаметре
• при G91, IC:
Указание размеров в диаметре
DIAM90A:
Команда для включения зависимого спец. для оси программирования диа-
метра
Действие DIAM90A зависит от запрограммированного режима указания раз-
меров:
• при G90, AC:
Указание размеров в диаметре
• при G91, IC:
Указание размеров в радиусе
DIAMOFA:
Команда для выключения спец. для оси программирования диаметра
При отключении программирования диаметра начинает действовать спец.
для оси программирование радиуса. Действие DIAMOFA не зависит от запро-
граммированного режима указания размеров:
• при G90, AC:
Указание размеров в радиусе
• при G91, IC:
Указание размеров в радиусе
DIACYCOFA:
Команда для выключения спец. для оси программирования диаметра при
обработке цикла
Тем самым расчеты в цикле всегда могут выполняться в радиусе. Для инди-
кации позиции и базовой индикации кадра остается активной последняя
активная G-команда этой группы.
<ось>:
Идентификатор оси, для которой должно быть активировано спец. для оси
программирование диаметра
Разрешенными осевыми идентификаторами являются:
• Имя гео-оси/оси канала
или
• Имя оси станка
Диапазон значе-
Указанной осью должна быть известная в канале ось.
ний:
Прочие условия:
• Ось через MD30460 $MA_BASE_FUNCTION_MASK дол-
жна быть допущена для спец. для оси программиро-
вание диаметра.
• Круговые оси не разрешаются в качестве поперечных
осей.
Применение спец. для канала программирования диаметра/радиуса
DIAMCHANA:
С помощью команды DIAMCHANA[<ось>] указанная ось принимает состоя-
ние канала программирования диаметра/радиуса и после подвергается спец.
для канала программированию диаметра/радиуса.
DIAMCHAN:
С помощью команды DIAMCHANA все допущенные для спец. для оси програм-
мирование диаметра принимают состояние канала программирования диа-
метра/радиуса и после подвергаются спец. для канала программированию
диаметра/радиуса.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
173
Основная информация
3.8 Геометрические установки
Действующее покадрово спец. для оси программирования диаметра/радиуса
Действующее покадрово спец. для оси программирование диаметра/радиуса определяет тип
указания размеров как значение диаметра или радиуса в программе обработки детали и син-
хронных действиях. Модальное состояние программирования диаметра/радиуса не изменяется.
DAC:
С помощью команды DAC для указанной оси следующие данные размеров
действуют покадрово:
диаметр в абсолютном размере
DIC:
С помощью команды DIC для указанной оси следующие данные размеров
действуют покадрово:
диаметр в составном размере
RAC:
С помощью команды RAC для указанной оси следующие данные размеров
действуют покадрово:
радиус в абсолютном размере
RIC:
С помощью команды RIC для указанной оси следующие данные размеров
действуют покадрово:
радиус в составном размере
Примечание
При DIAMONA[<ось>] или DIAM90A[<ось>] фактические значения поперечной оси
всегда индицируются как диаметр. Это же относится и к считыванию фактических
значений в системе координат детали при MEAS, MEAW, $P_EP[x] и $AA_IW[x].
Примечание
При переходе дополнительной поперечной оси из-за требования GET с RELEASE[<ось>]
состояние программирования диаметра/радиуса берется в другом канале.
Примеры
Пример 1: Действующее модально спец. для оси программирования диаметра/
радиуса
X это поперечная ось в канале, для Y разрешено спец. для оси программирование
диаметра.
Программный код
Комментарий
N10 G0 X0 Z0 DIAMON
; Спец. для канала программирование диаметра активно для X.
N15 DIAMOF
; Спец. для канала программирование диаметра выкл.
N20 DIAMONA[Y]
; Действующее модально спец. для оси программирование диаметра ак-
тивно для Y.
N25 X200 Y100
; Программирование радиуса активно для X.
N30 DIAMCHANA[Y]
; Y получает состояние спец. для канала программирования диаметра/
радиуса и зависит от него
N35 X50 Y100
; Программирование радиуса активно для X и Y.
N40 DIAMON
; Спец. для канала программирование диаметра вкл.
N45 X50 Y100
; Программирование диаметра активно для X и Y.
Программирование ЧПУ
174
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.8 Геометрические установки
Пример 2: Действующее покадрово спец. для оси программирования диаметра/
радиуса
X это поперечная ось в канале, для Y разрешено спец. для оси программирование
диаметра.
Программный код
Комментарий
N10 DIAMON
; Спец. для канала программирование диа-
метра вкл.
N15 G0 G90 X20 Y40 DIAMONA[Y]
; Действующее модально спец. для оси
программирование диаметра активно
для Y.
N20 G01 X=RIC(5)
; Действующее для этого кадра указание
размера для X: радиус в составном раз-
мере.
N25 X=RAC(80)
; Действующее для этого кадра указание
размера для X: радиус в абсолютном раз-
мере.
N30 WHEN $SAA_IM[Y]>50 DO POS[X]=RIC(1)
; X - это командная ось.
Действующее для этого кадра указание
размера для X: радиус в составном раз-
мере.
N40 WHEN $SAA_IM[Y]>60 DO POS[X]=DAC(10)
; X - это командная ось.
Действующее для этого кадра указание
размера для X: радиус в абсолютном раз-
мере.
N50 G4 F3
Дополнительная информация
Значения диаметра (DIAMON/DIAM90A)
Значения диаметра действуют для следующих данных:
• индикация фактического значения поперечной оси в системе координат детали
• Режим JOG: Инкременты для размера шага и перемещения вручную маховичком
• Программирование конечных позиций:
параметры интерполяции I, J, K при G2/G3, если они запрограммированы с AC
абсолютно.
При инкрементальном программировании (IC) из I, J, K всегда учитывается радиус.
• Чтение фактических значений в системе координат детали при:
MEAS, MEAW, $P_EP[X], $AA_IW[X]
Действующее покадрово спец. для оси программирование диаметра (DAC, DIC, RAC,
RIC)
Операторы DAC, DIC, RAC, RIC разрешены для всех команд, для которых учитывается
спец. для канала программирование диаметра:
• Позиция оси: X..., POS, POSA
• Качание: OSP1, OSP2, OSS, OSE, POSP
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
175
Основная информация
3.8 Геометрические установки
• Параметры интерполяции: I, J, K
• Линия контура: Прямая с указанием угла
• Быстрый отвод: POLF[AX]
• Перемещение в направлении инструмента: MOVT
• Мягкий подвод и отвод:
G140 до G143, G147, G148, G247, G248, G347, G348, G340, G341
3.8.5
Положение детали при токарной обработке
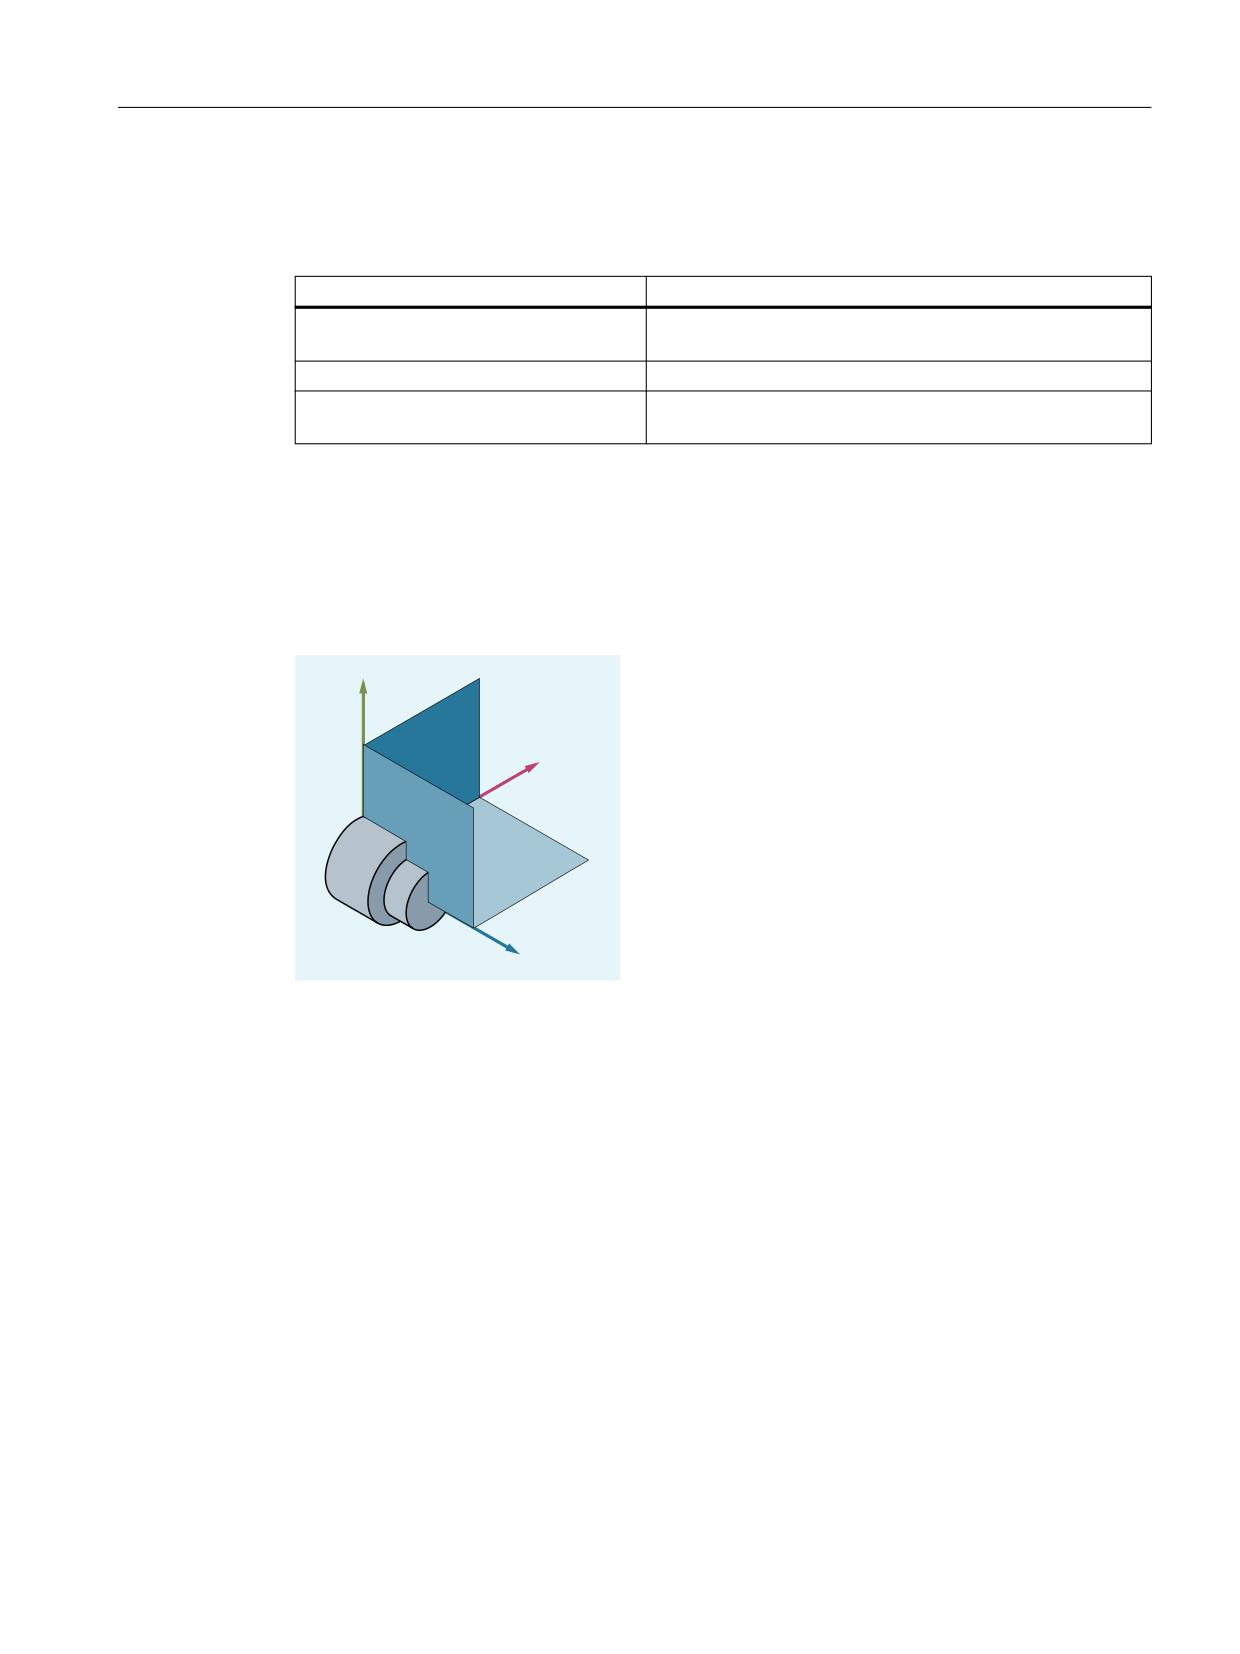
Обозначения осей
Обе расположенные вертикально друг на друге геометрические оси обычно
обозначаются как:
продольная ось
= ось Z (абсцисса)
Поперечная ось
= ось X (ордината)
Нулевая точка детали
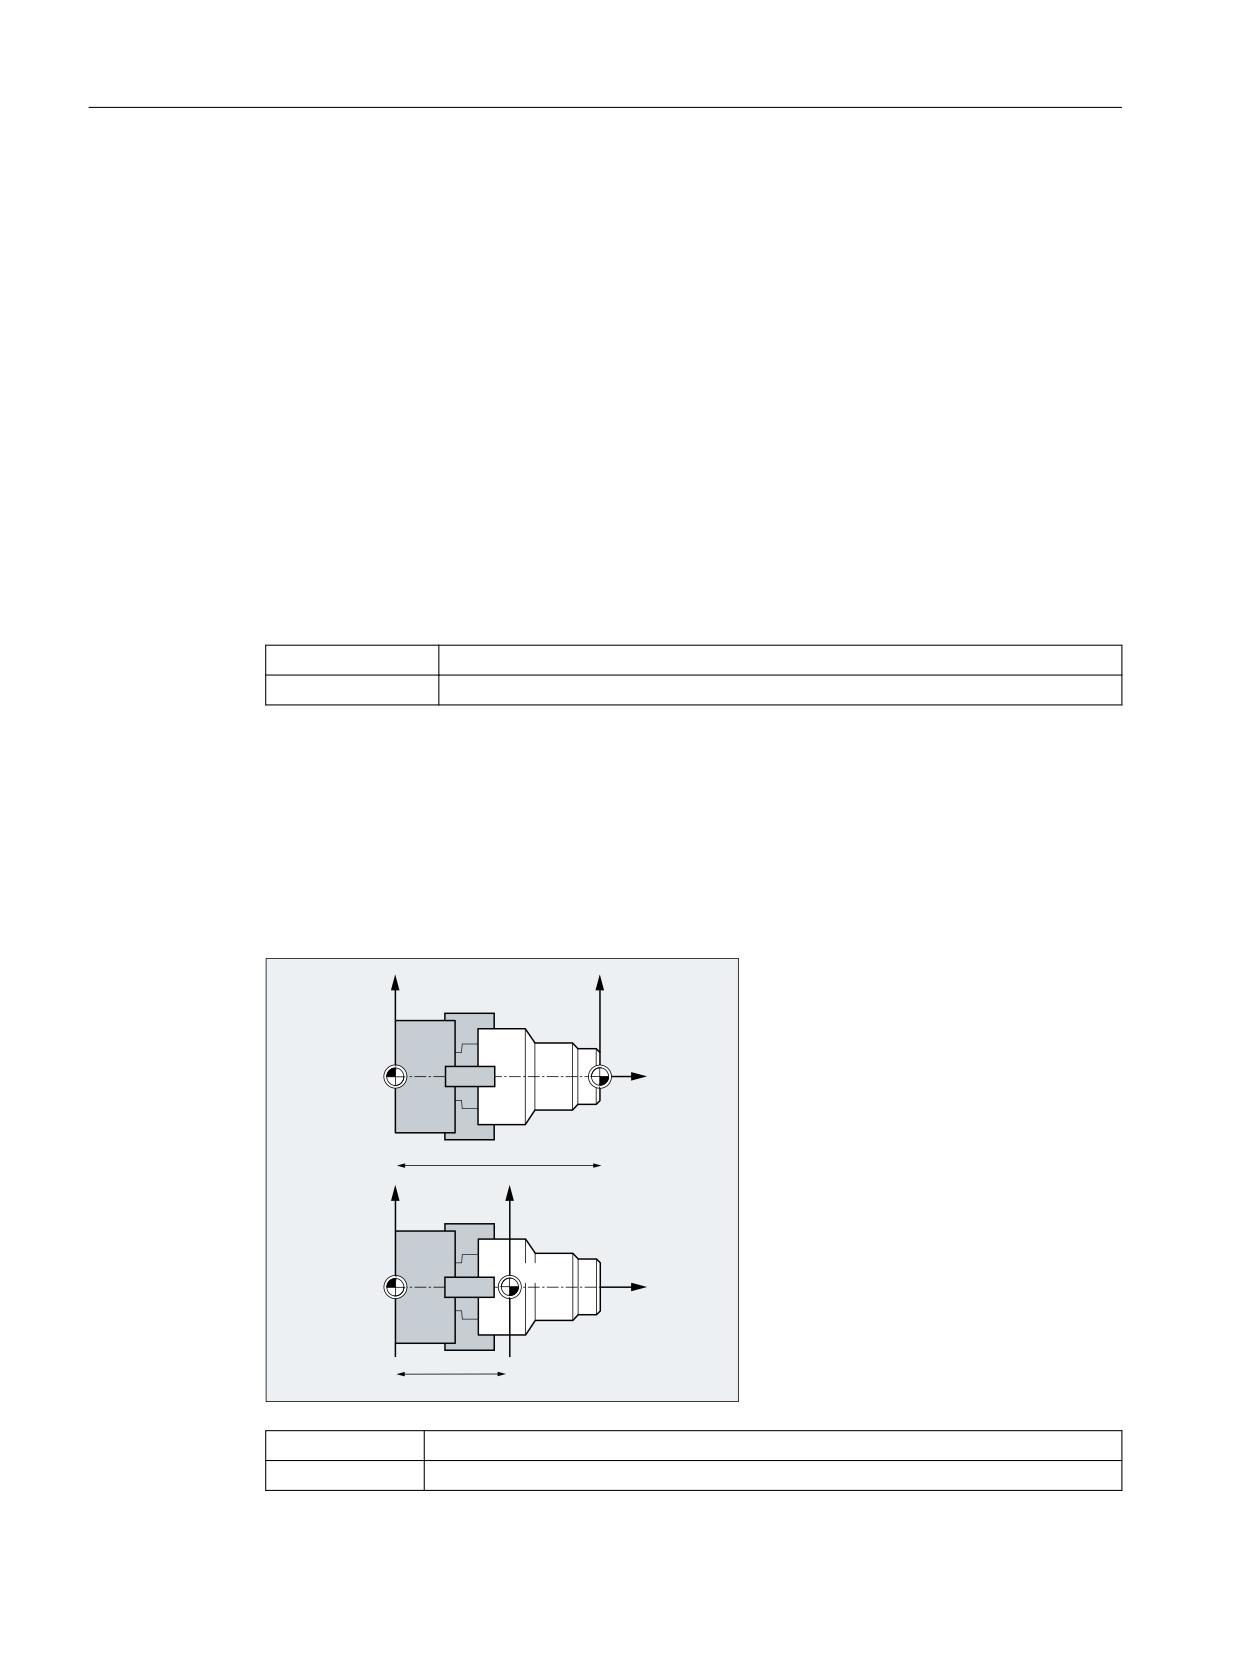
В то время как нулевая точка станка задана фиксировано, то положение нулевой точки
детали может свободно выбираться на продольной оси. Обычно нулевая точка детали
находится на передней или задней стороне детали.
Нулевая точка как станка, так и детали, находятся на центре вращения. Таким образом,
настраиваемое смещение по оси Х получается равным нулю.
;
;
̸͙͇͔͕͑
̫͙͇͌͒ͣ
̴͚͉͇͒͌ͦ ͙͕͞
0
:
͇͑ ͙͇͋͌͒͏ ͉
͖͌͗͌͋͏
=
̸͙͇͔͕͑
͙͇͋͌͒ͣ
*
*
͏͒͏ 75$16
;
;
̸͙͇͔͕͑
̫͙͇͌͒ͣ
̴͚͉͇͒͌ͦ ͙͕͞
0
:
͇͑ ͙͇͋͌͒͏ ͖
͕͎͇͋͏
=
̸͙͇͔͕͑
͙͇͋͌͒ͣ
*
*
͏͒͏ 75$16
M
Нулевая точка станка
W
Нулевая точка детали
Программирование ЧПУ
176
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.9 Команды перемещения
Z
продольная ось
X
Поперечная ось
G54 до G599
Вызов для положения нулевой точки детали
или TRANS
Поперечная ось
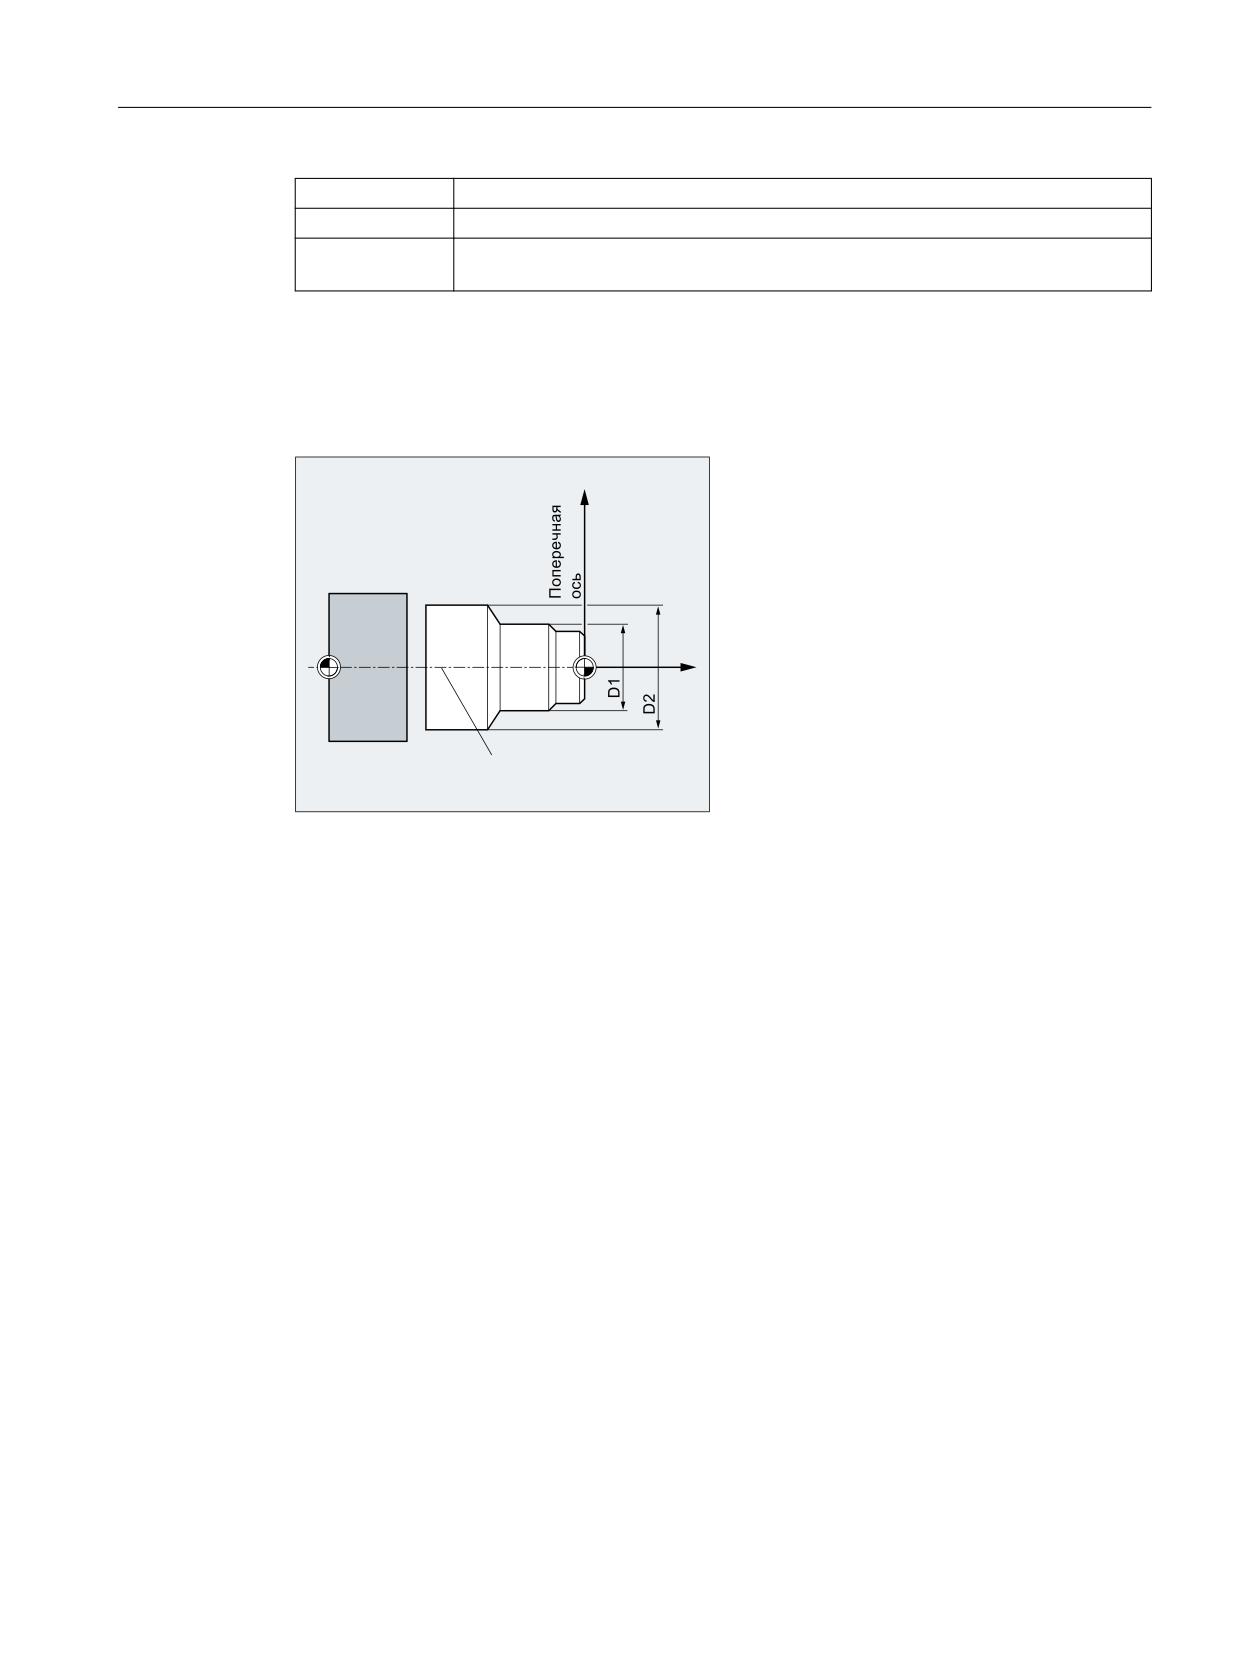
Для поперечной оси указание размеров обычно осуществляется как указание диаметра
(двойной размер хода по сравнению с другими осями):
;
0
:
=
̶͕͕͔͇͗͋͒ͣͦ ͕ͣ͘
Какая из геометрических осей служит поперечной осью, должно быть установлено в
машинных данных (→ изготовитель станка!).
3.9
Команды перемещения
3.9.1
Общая информация по командам перемещения
Элементы контура
Запрограммированный контур детали может состоять из следующих элементов контура:
• прямые
• дуги окружности
• винтовые линии (через наложение прямых и дуг окружностей)
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
177
Основная информация
3.9 Команды перемещения
Команды движения
Для изготовления этих элементов контура имеются различные команды движения:
• Движение ускоренным ходом (G0)
• Линейная интерполяция (G1)
• Круговая интерполяция по часовой стрелке (G2)
• Круговая интерполяция против часовой стрелки (G3)
Команды движения действуют модально.
Заданные конечные положения
Кадр движения содержит заданные конечные положения для перемещаемых осей
(траекторные оси, синхронные оси, позиционирующие оси).
Программирование заданных конечных положений может осуществляться в
декартовых или в полярных координатах.
Примечание
Один адрес оси может быть запрограммирован в кадре только один раз.
Стартовая точка-заданная точка
Движения перемещения всегда осуществляются от последней позиции, к которой был
осуществлен переход, к запрограммированному заданному конечному положению. Это
заданное конечное положение, в свою очередь, является стартовой позицией для
следующей команды перемещения.
Контур детали
ВНИМАНИЕ
Не определенное использование инструмента
Перед началом процесса обработки необходимо выполнить предварительное
позиционирование инструмента, исключающее повреждение инструмента и детали.
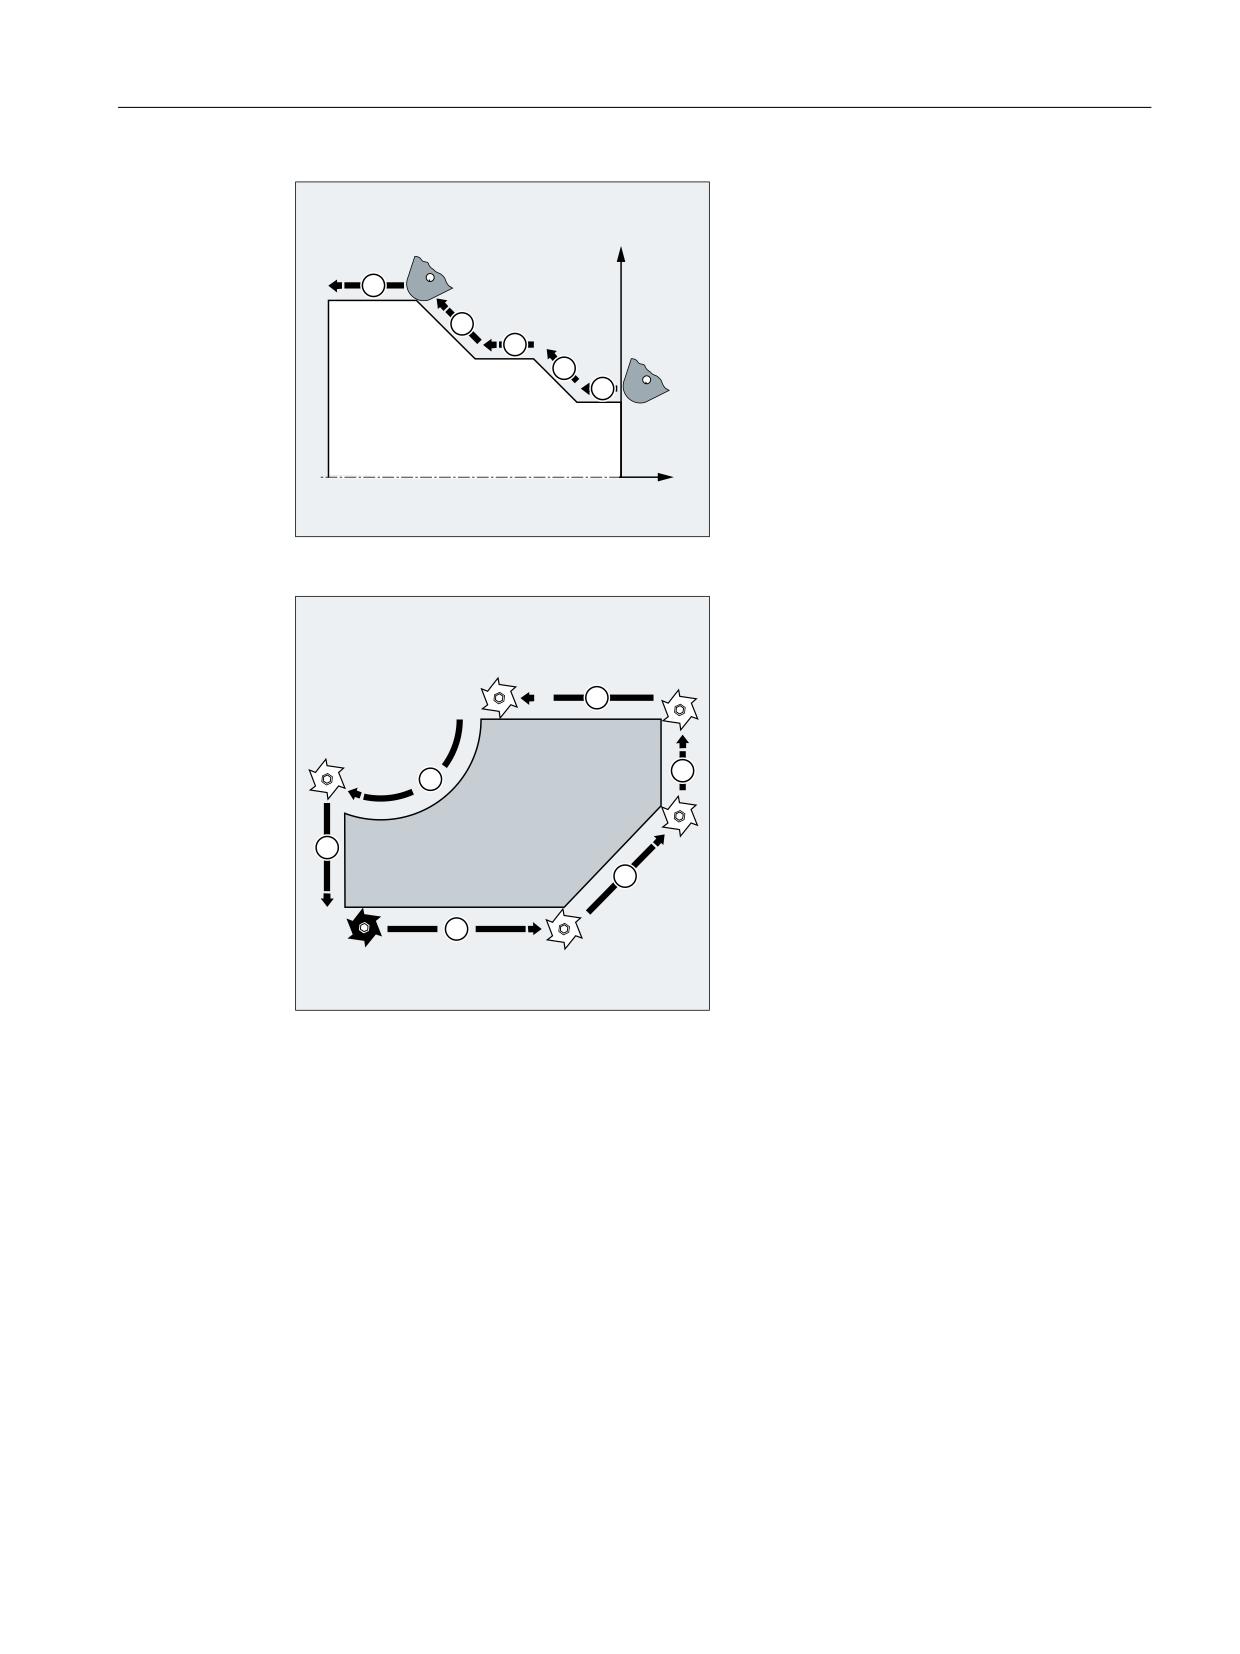
Выполненные последовательно друг за другом элементы контура создают контур детали:
Программирование ЧПУ
178
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.9 Команды перемещения
;
=
Рисунок 3-1
Кадры движения при токарной обработке
Рисунок 3-2
Кадры движения при фрезерной обработке
3.9.2
Команды движения с декартовыми координатами (G0, G1, G2, G3, X..., Y...,
Z...)
Подвод в кадре ЧПУ к указанной в декартовых координатах позиций возможен с
ускоренным ходом G0, линейной интерполяцией G1 или круговой интерполяцией G2 /G3 .
Синтаксис
G0 X... Y... Z...
G1 X... Y... Z...
G2 X... Y... Z
G3 X... Y... Z
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
179
Основная информация
3.9 Команды перемещения
Значение
G0:
Команда для включения движения ускоренным ходом
G1:
Команда для включения линейной интерполяции
G2:
Команда для включения круговой интерполяции по часовой стрелке
G3:
Команда для включения круговой интерполяции против часовой стрелки
X...:
Декартова координата заданного конечного положения в направлении X
Y...:
Декартова координата заданного конечного положения в направлении Y
Z...:
Декартова координата заданного конечного положения в направлении Z
Примечание
Для круговой интерполяции G2 / G3 кроме координат заданного конечного
положения X..., Y..., Z... необходимы и дополнительные данные (к примеру,
координаты центра окружности; см. "Обзор (Страница 197)").
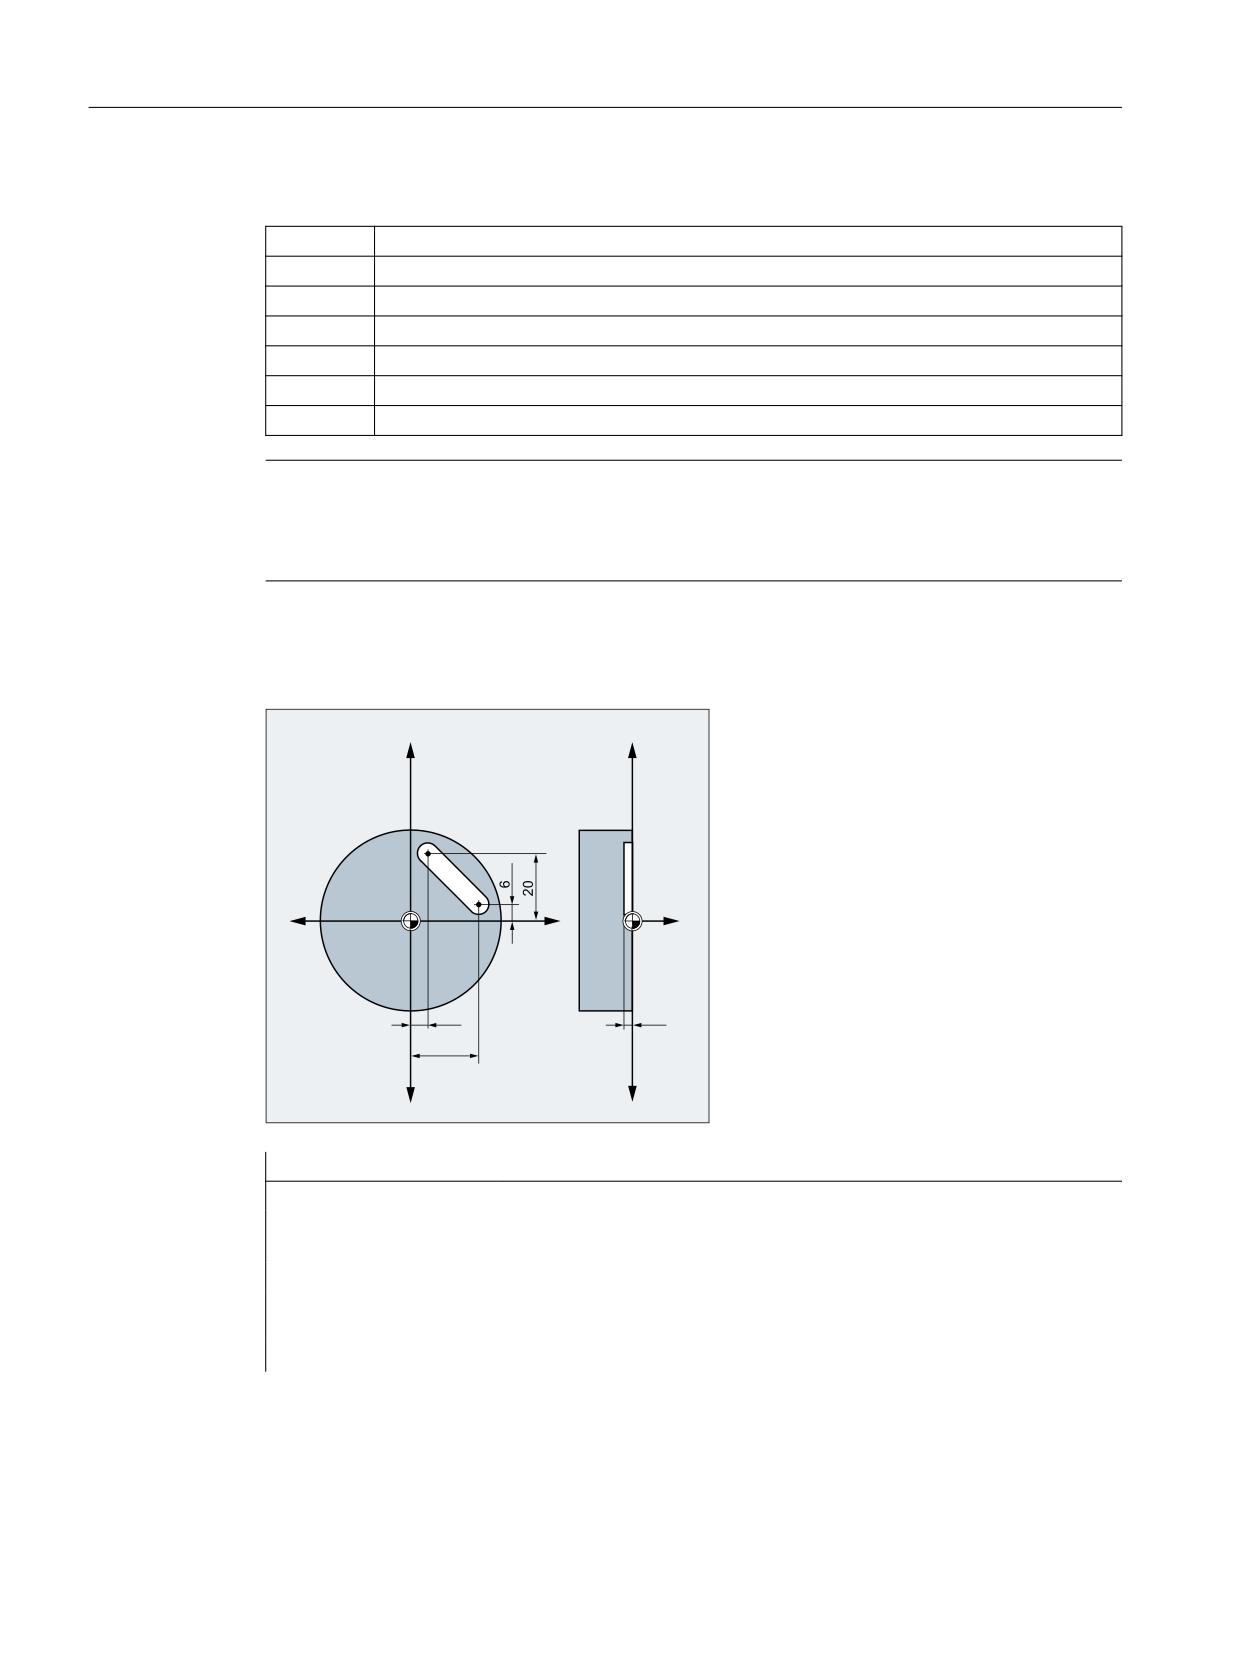
Пример
;
;
<
<
=
;
;
Программный код
Комментарий
N10 G17 S400 M3
; Выбор рабочей плоскости, шпиндель вправо
N20 G0 X40 Y-6 Z2
; Подвод в указанную в декартовых координатах стартовую позицию ускорен-
ным ходом
N30 G1 Z-3 F40
; Включение линейной интерполяции, подача инструмента
N40 X12 Y-20
; Движение по наклонной прямой к указанной в декартовых координатах ко-
нечной позиции
N50 G0 Z100 M30
; Отвод для смены инструмента ускоренным ходом
Программирование ЧПУ
180
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.9 Команды перемещения
3.9.3
Команды движения с полярными координатами
3.9.3.1
Исходная точка полярных координат (G110, G111, G112)
Исходная точка измерения называется "Полюс".
Указание полюса может осуществляться в декартовых или полярных координатах.
С помощью команд G110 до G112 исходная точка для полярных координат определяется
однозначно. Поэтому на это не влияет ввод данных в абсолютном или составном
размере.
Синтаксис
G110/G111/G112 X… Y… Z…
G110/G111/G112 AP=… RP=…
Значение
G110 ...:
С помощью команды G110 последующие полярные координаты относятся к
последней позиции, к которой был осуществлен подвод.
G111 ...:
С помощью команды G111 последующие полярные координаты относятся к
нулевой точке актуальной системы координат детали.
G112 ...:
С помощью команды G112 последующие полярные координаты относятся к
последнему действительному полюсу.
Примечание:
Команды G110...G112 должны программироваться в собственном кадре ЧПУ.
X… Y… Z…:
Указание полюса в декартовых координатах
AP=… RP=…:
Указание полюса в полярных координатах
AP=…:
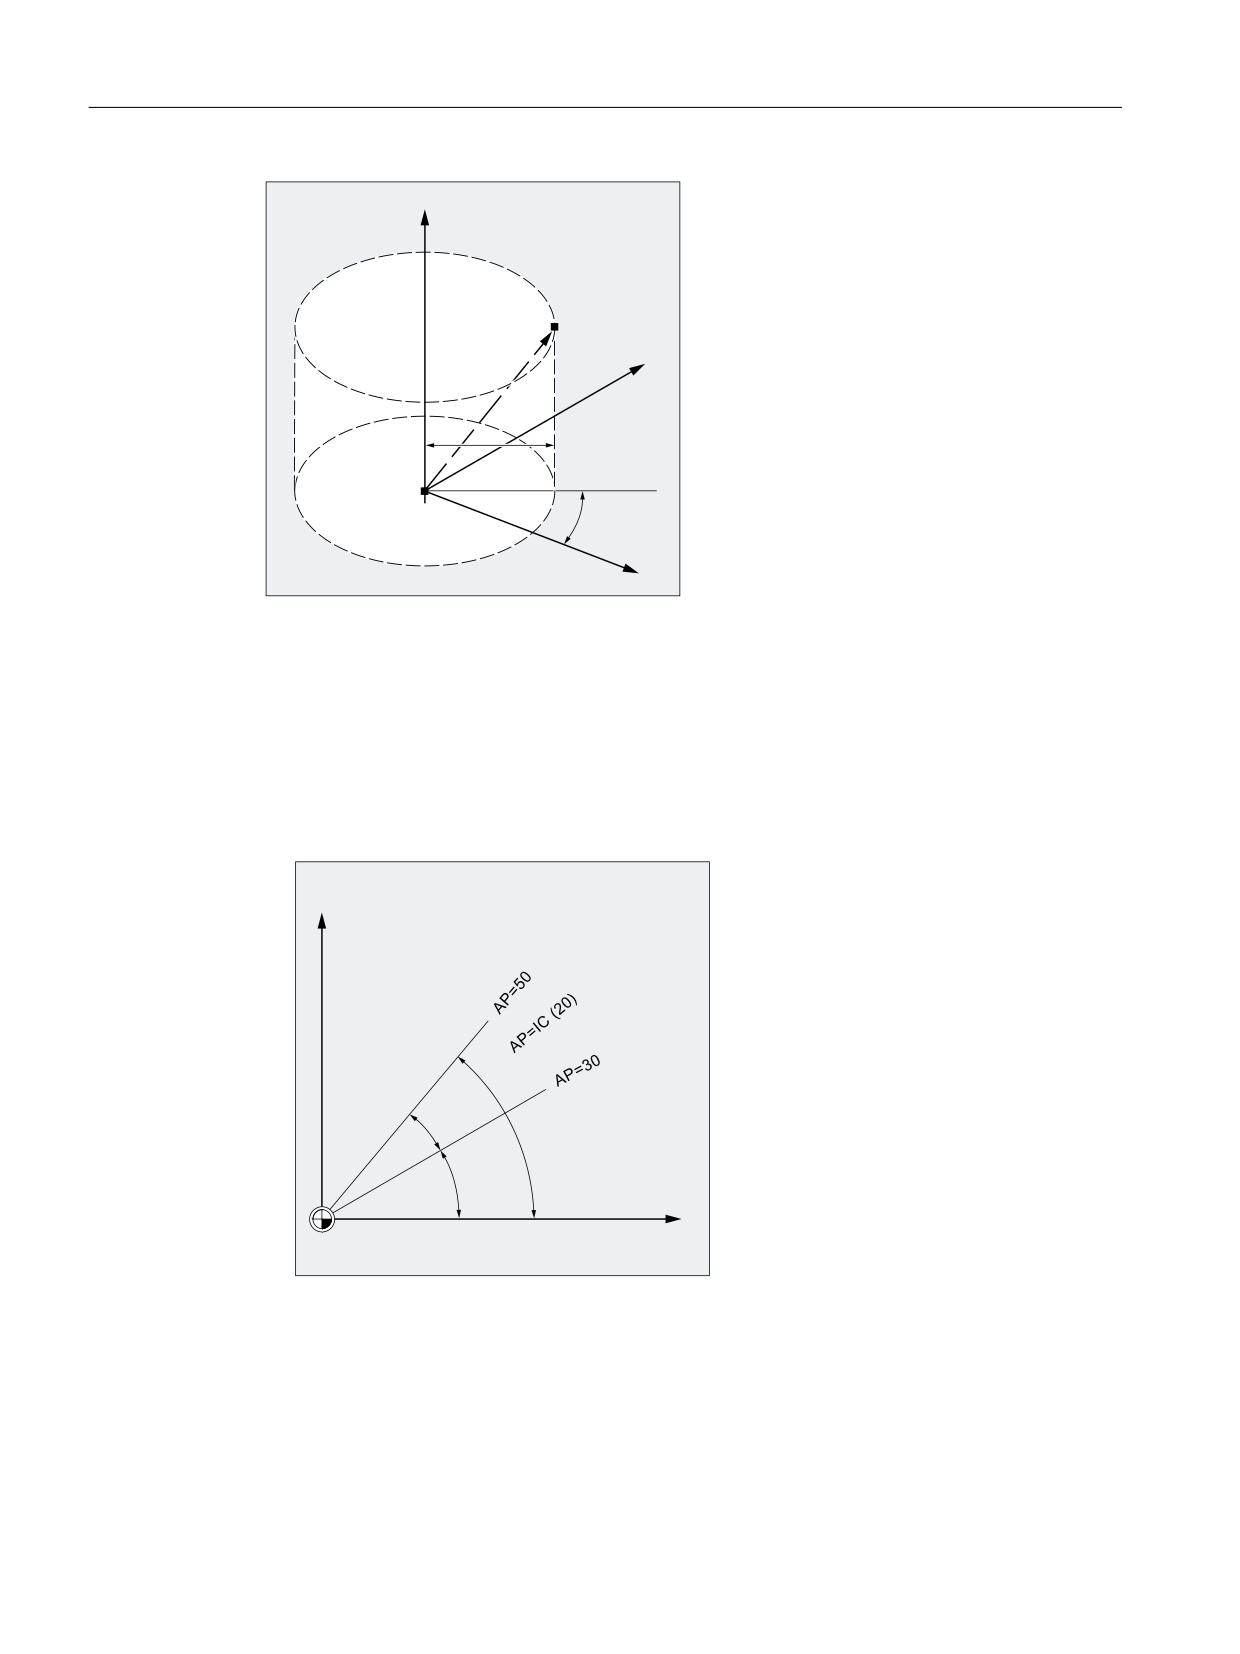
Полярный угол
Угол между полярным радиусом и горизонтальной осью рабочей
плоскости (к примеру, ось Х при G17). Положительное направле-
ние вращения осуществляется против часовой стрелки.
Диапазон значе-
± 0…360°
ний:
RP=…:
Полярный радиус
Данные указываются всегда в абсолютных положительных
значениях в [мм] или [дюймах].
Примечание
В программе ЧПУ можно осуществлять покадровое переключение полярных и
декартовых указаний размеров. Через использование декартовых идентификаторов
координат (X..., Y..., Z...) происходит прямой возврат в декартову систему. Определенный
полюс сохраняется до конца программы.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
181
Основная информация
3.9 Команды перемещения
Примечание
Если полюс не указывается, то действует нулевая точка актуальной системы координат
детали.
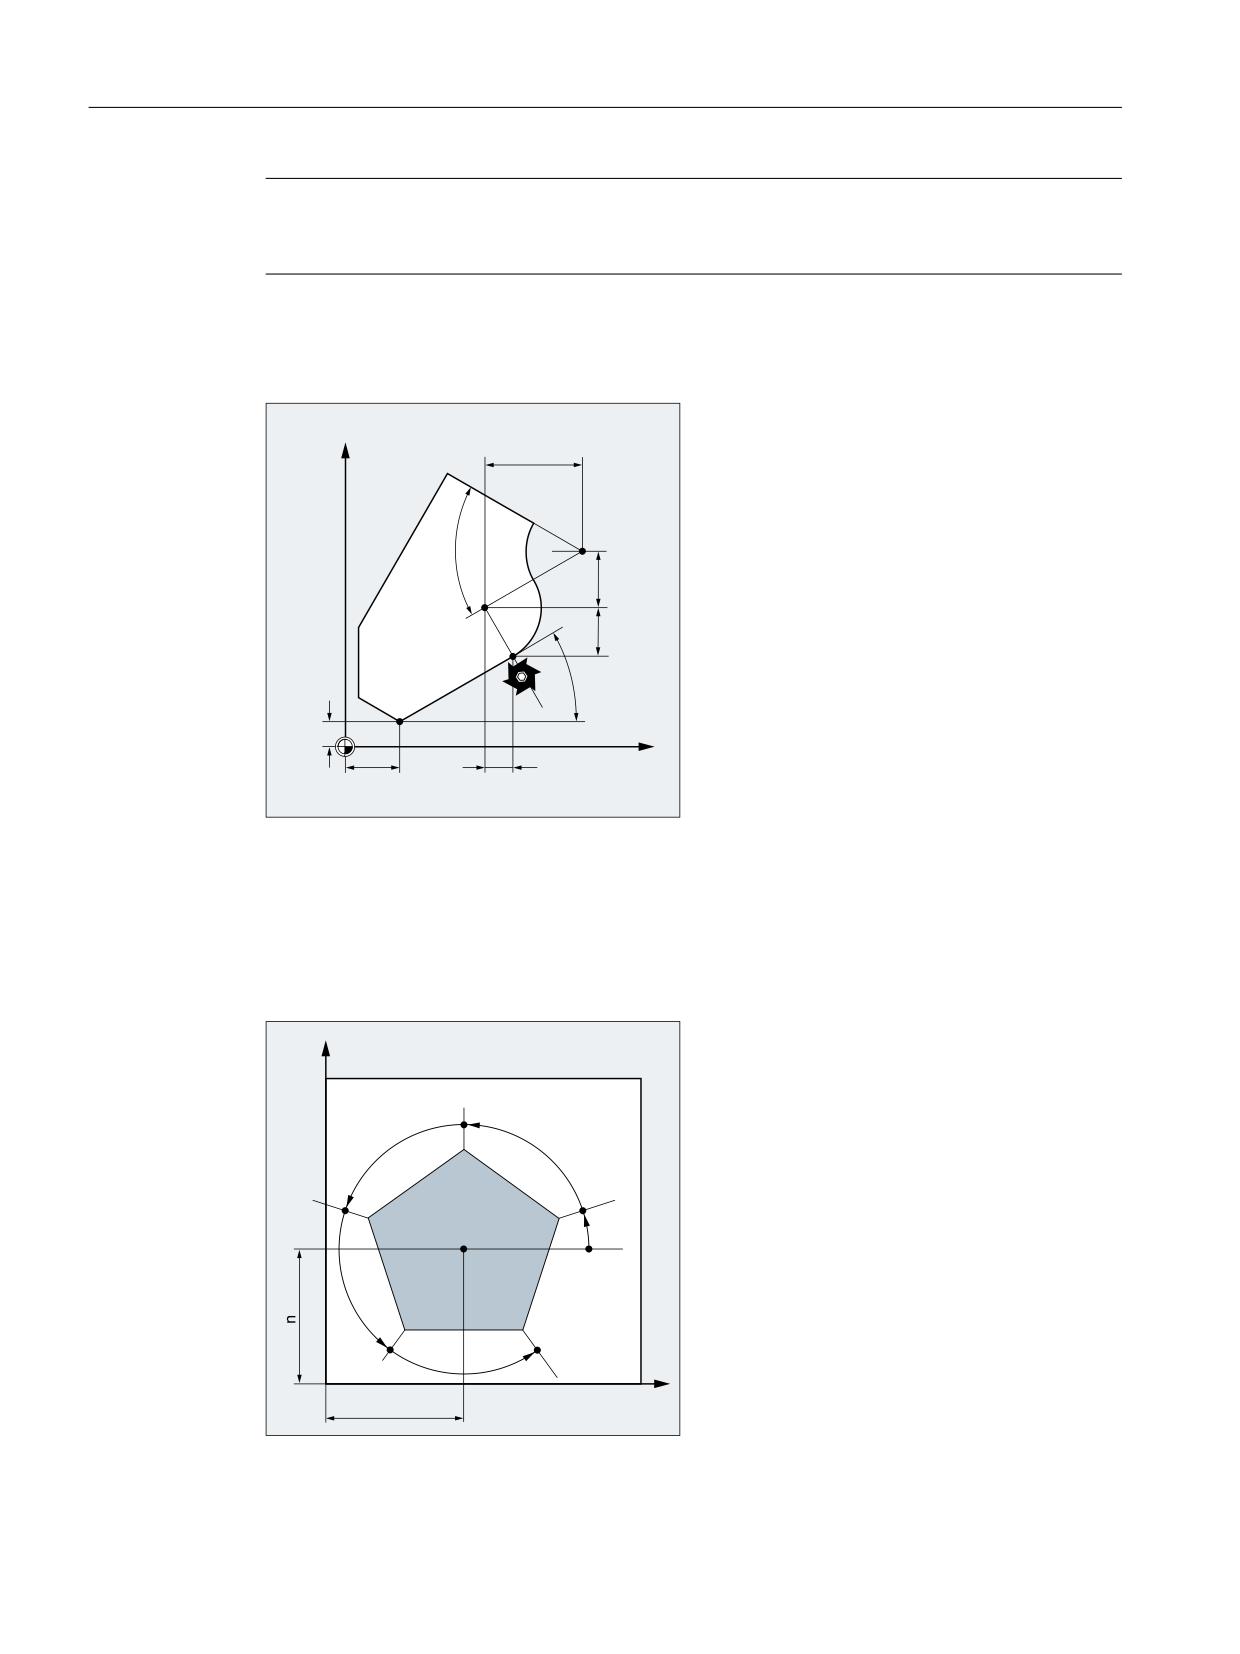
Пример
Полюса 1 до 3 определяются следующим
<
образом:
*
;
• Полюс 1 с G111 X… Y…
• Полюс 2 с G110 X… Y…
̶͕͒ͥ͘b
• Полюс 3 с G112 X… Y…
r
*
<
̶͕͒ͥ͘b
*
<
r
̶͕͒ͥ͘b
*
<
;
*
;
*
;
3.9.3.2
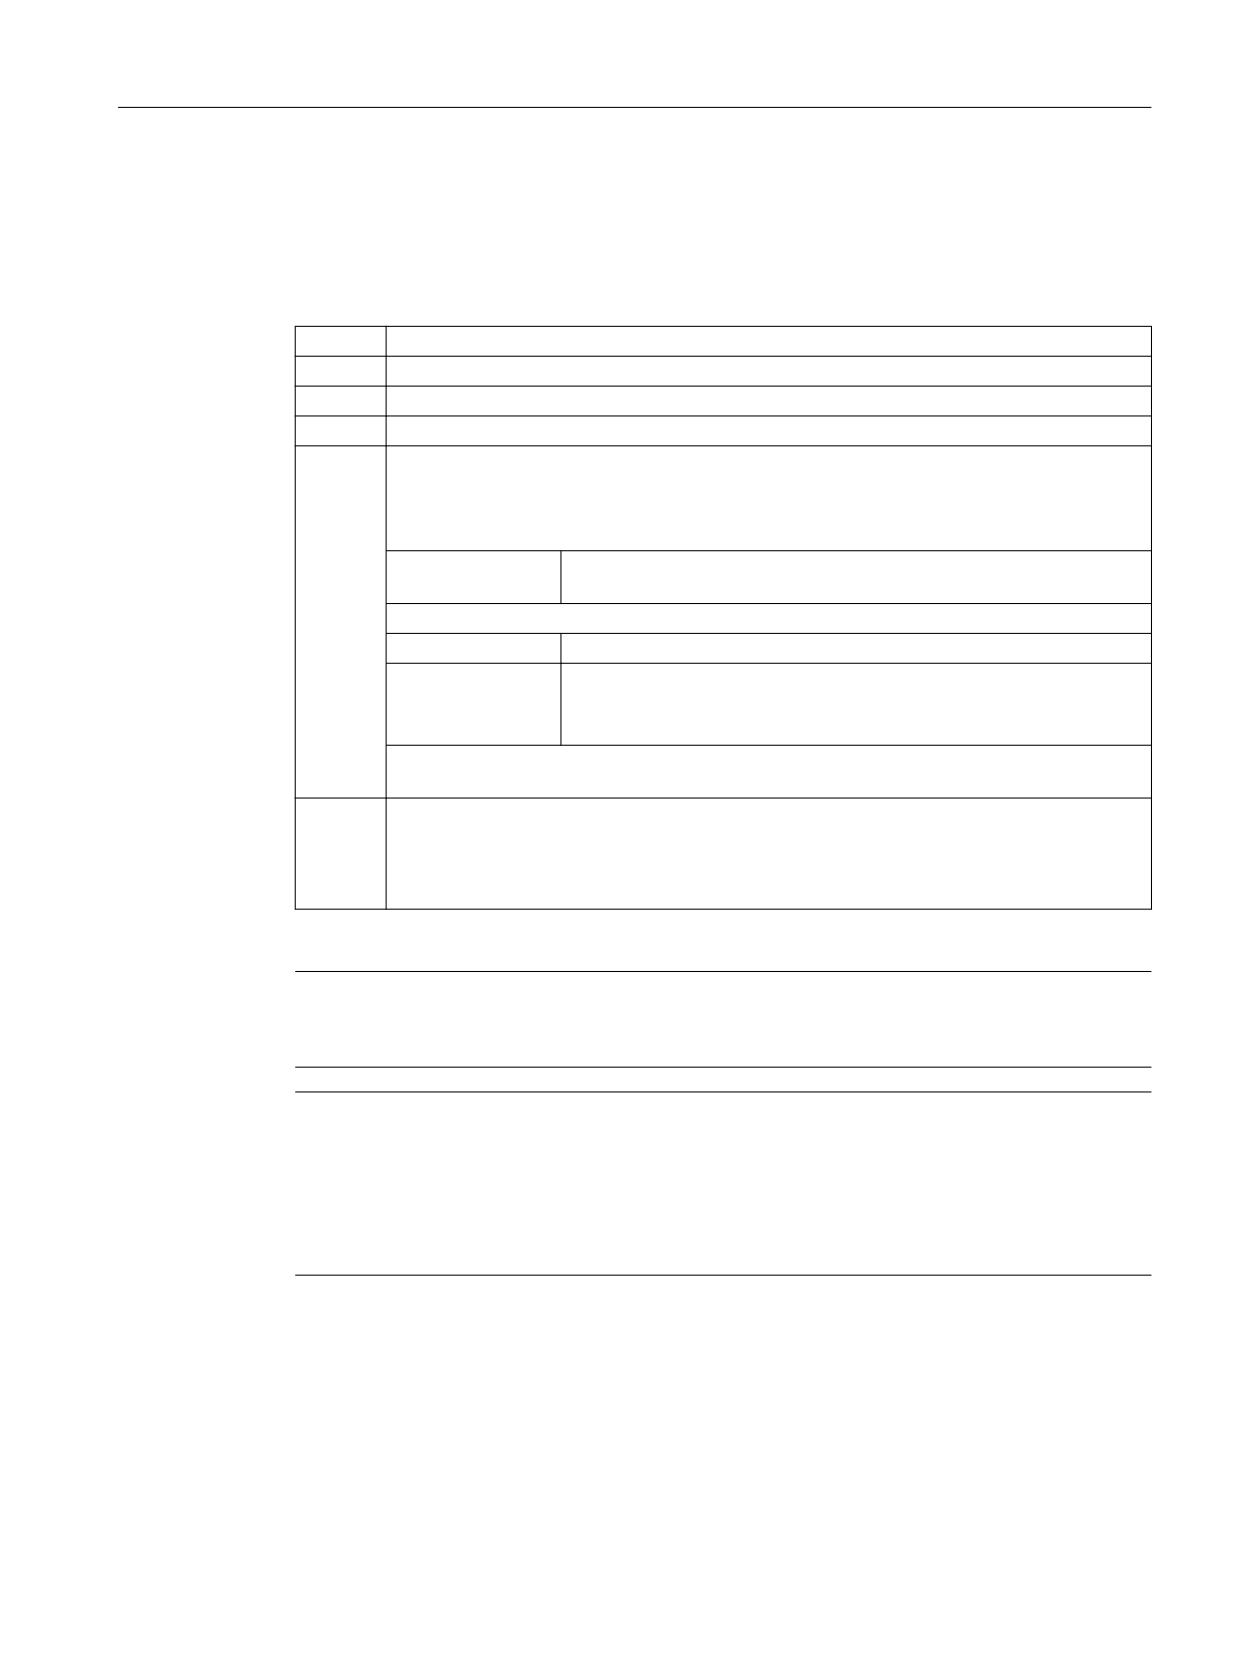
Команды движения с полярными координатами (G0, G1, G2, G3, AP, RP)
Команды движения с полярными координатами имеют смысл тогда, когда деталь или
часть детали измеряется из центральной точки и размеры указаны с углами и радиусами
(к примеру, на схемах сверления).
<
r
r
r
r
r
;
P
Программирование ЧПУ
182
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.9 Команды перемещения
Синтаксис
G0/G1/G2/G3 AP=… RP=…
Объяснение
G0:
Команда для включения движения ускоренным ходом
G1:
Команда для включения линейной интерполяции
G2:
Команда для включения круговой интерполяции по часовой стрелке
G3:
Команда для включения круговой интерполяции против часовой стрелки
AP:
Полярный угол
Угол между полярным радиусом и горизонтальной осью рабочей плоскости (к приме-
ру, ось Х при G17). Положительное направление вращения осуществляется против
часовой стрелки.
Диапазон значе-
± 0…360°
ний:
Угол может быть указан как абсолютно, так и инкрементально:
AP=AC(...):
Ввод абсолютного размера
AP=IC(...):
Ввод составного размера
При вводе составного размера референтной точкой является по-
следний запрограммированный угол.
Полярный угол сохраняется до тех пор, пока не будет определен новый полюс или
осуществлена смена рабочей плоскости.
RP:
Полярный радиус
Данные указываются всегда в абсолютных положительных значениях в [мм] или
[дюймах].
Полярный радиус сохраняется до ввода нового значения.
Примечание
Полярные координаты относятся к определенному с G110 ... G112 полюсу и действуют в
выбранной с G17 до G19 рабочей плоскости.
Примечание
Расположенная вертикально к рабочей плоскости 3-ья геометрическая ось может быть
дополнительно указана как декартова координата (см. рисунок ниже). Таким образом,
можно программировать пространственные характеристики в цилиндрических
координатах.
Пример: G17 G0 AP… RP… Z…
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
183
Основная информация
3.9 Команды перемещения
=
53
$3
Граничные условия
• В кадрах ЧПУ с полярным указанием конечной точки для выбранной рабочей
плоскости не могут программироваться декартовы координаты, как то параметры
интерполяции, адреса осей и т. п.
• Если с помощью G110 ... G112 полюс не определяется, то в качестве полюса
автоматически рассматривается нулевая точка актуальной системы координат
детали:
<
r
r
;
Программирование ЧПУ
184
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.9 Команды перемещения
• Полярный радиус RP = 0
Полярный радиус вычисляется из расстояния между вектором стартовой точки в
плоскости полюса и активным вектором полюса. После этого вычисленный полярный
радиус сохраняется модально.
Это действует независимо от выбранного определения полюса (G110 ... G112). Если
обе точки запрограммированы идентично, то этот радиус = 0 и выводится ошибка
14095.
• Запрограммирован только полярный угол AP
Если в актуальном кадре программируется не полярный радиус RP, а полярный угол
AP, то при разнице между актуальной позицией и полюсом в координатах детали эта
разница используется как полярный радиус и сохраняется модально. Если разница =
0, то заново задаются полярные координаты и модальный полярный радиус остается
на нуле.
Пример
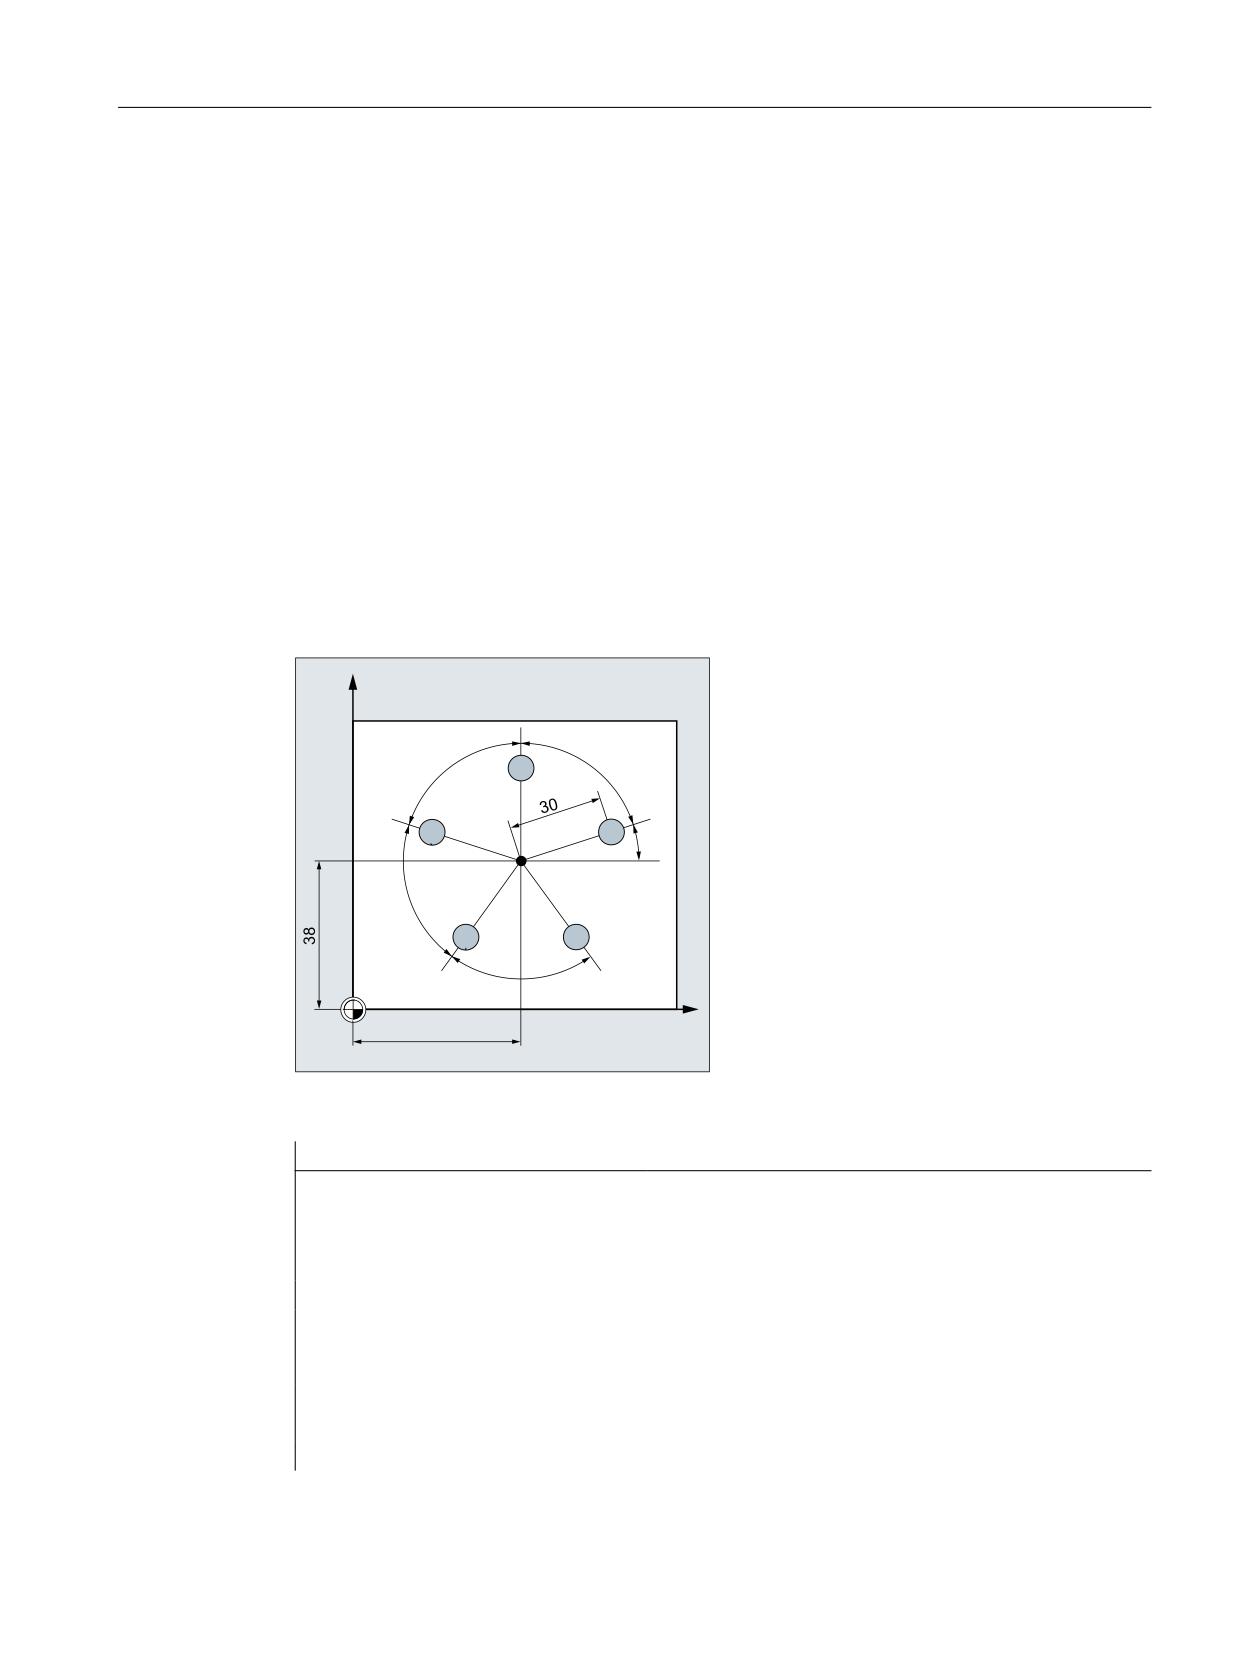
Создание схемы сверления
Позиции отверстий указаны в полярных
<
координатах.
Каждое отверстие изготовляется одним и
тем же способом:
r
r
предварительное сверление, сверление по
размеру, развертывание …
r
Последовательность обработки зафиксиро-
вана в подпрограмме.
r
r
;
Программный код
Комментарий
N10 G17 G54
; Рабочая плоскость X/Y, нулевая точка детали.
N20 G111 X43 Y38
; Определение полюса.
N30 G0 RP=30 AP=18 Z5
; Подвод в стартовую точку, данные в цилиндрических коорди-
натах.
N40 L10
; Вызов подпрограммы.
N50 G91 AP=72
; Переход к следующей позиции ускоренным ходом, полярный
угол в составном размере, полярный радиус из кадра N30 со-
храняется и не должен указываться.
N60 L10
; Вызов подпрограммы.
N70 AP=IC(72)
N80 L10
…
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
185
Основная информация
3.9 Команды перемещения
Программный код
Комментарий
N90 AP=IC(72)
N100 L10
…
N110 AP=IC(72)
N120 L10
…
N130 G0 X300 Y200 Z100 M30
; Отвод инструмента, конец программы.
См. также
Обзор (Страница 197)
3.9.4
Движения ускоренного хода
3.9.4.1
Активация ускоренного хода (G0)
Перемещение траекторных осей со скоростью ускоренного хода включается при
помощи G-команды G0.
Синтаксис
G0 X… Y… Z…
G0 RP=… AP=…
Объяснение
G0:
Перемещение осей со скоростью ускоренного хода
Активность:
модально
X... Y... Z...:
Указание конечной точки в декартовых координатах
RP=... AP=... :
Указание конечной точки в полярных координатах
Программирование ЧПУ
186
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.9 Команды перемещения
Примеры
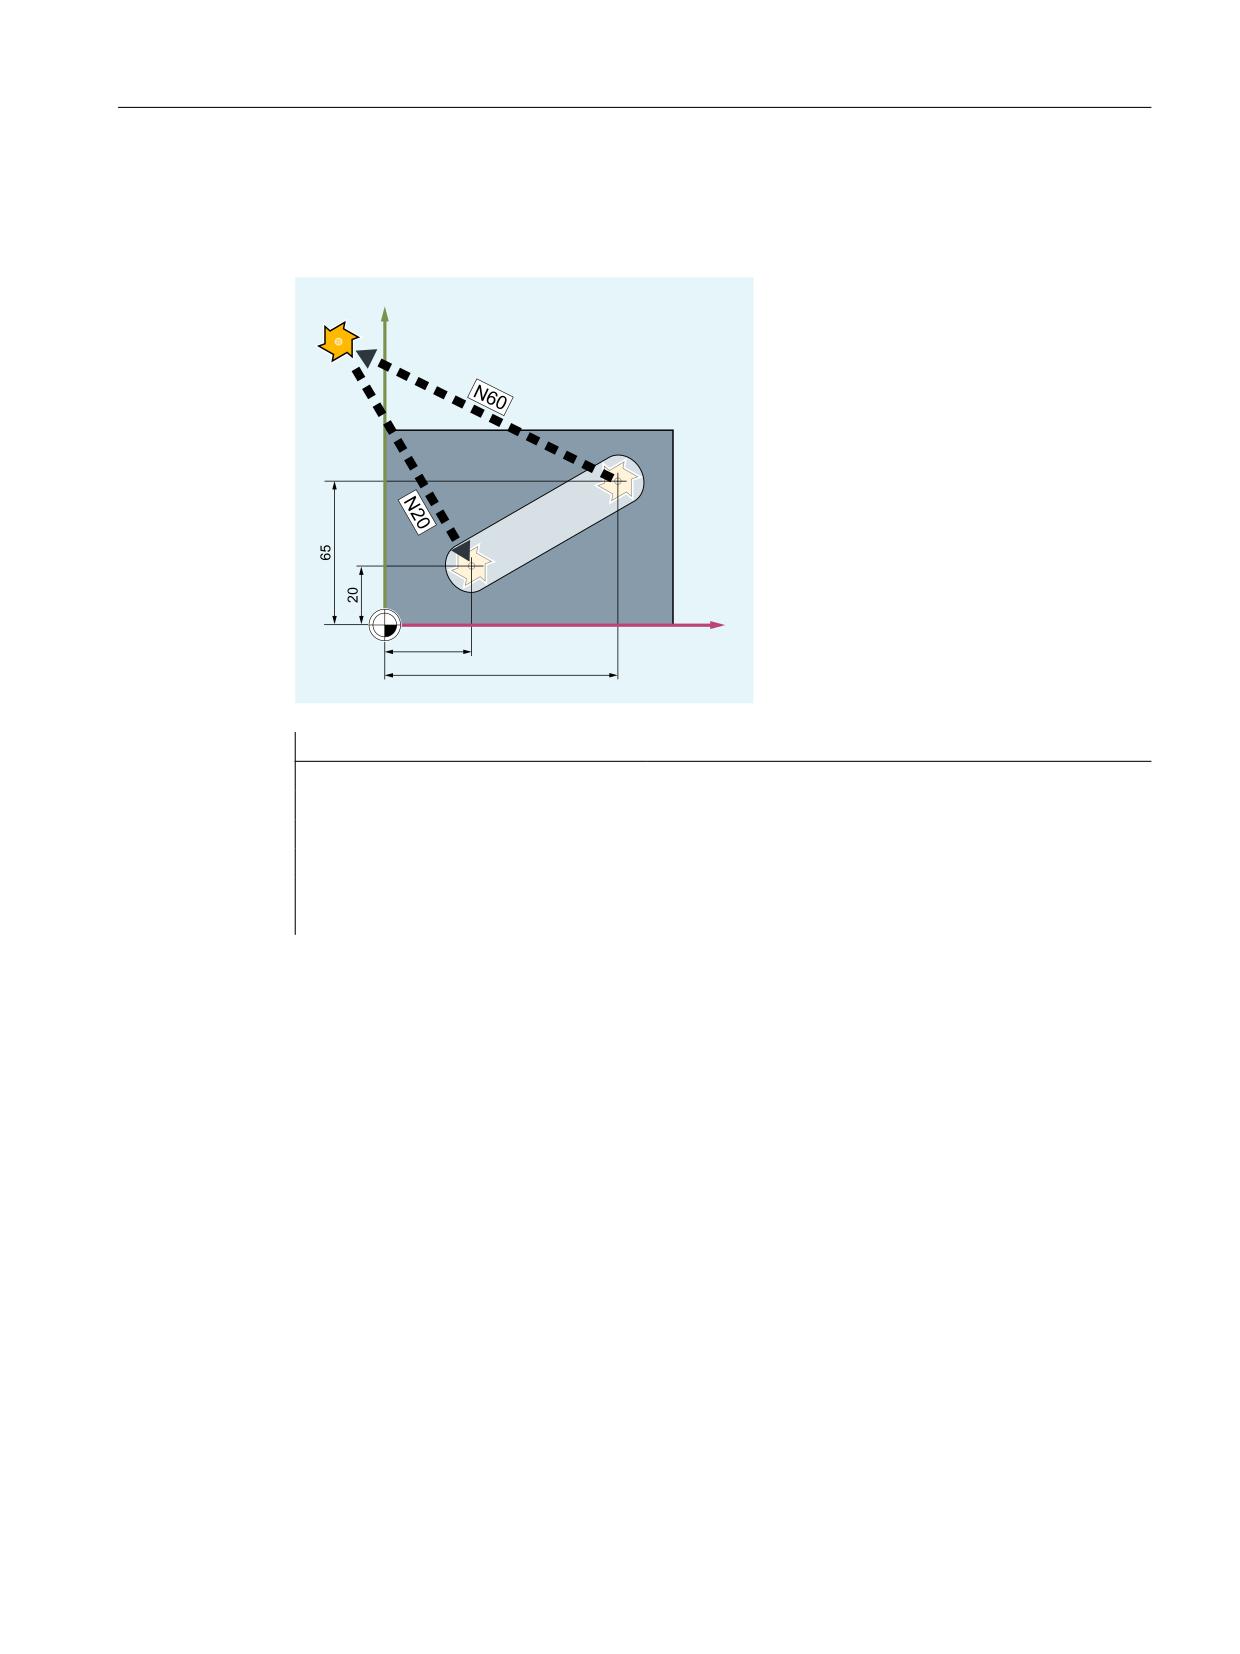
Пример 1: Фрезерная обработка
<
;
Программный код
Комментарий
N10 G90 S400 M3
; Ввод абсолютного размера, шпиндель вправо
N20 G0 X30 Y20 Z2
; Подвод в стартовую позицию
N30 G1 Z-5 F1000
; Подача инструмента
N40 X80 Y65
; Движение по прямой
N50 G0 Z2
N60 G0 X-20 Y100 Z100 M30
; Отвод инструмента, конец программы
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
187
Основная информация
3.9 Команды перемещения
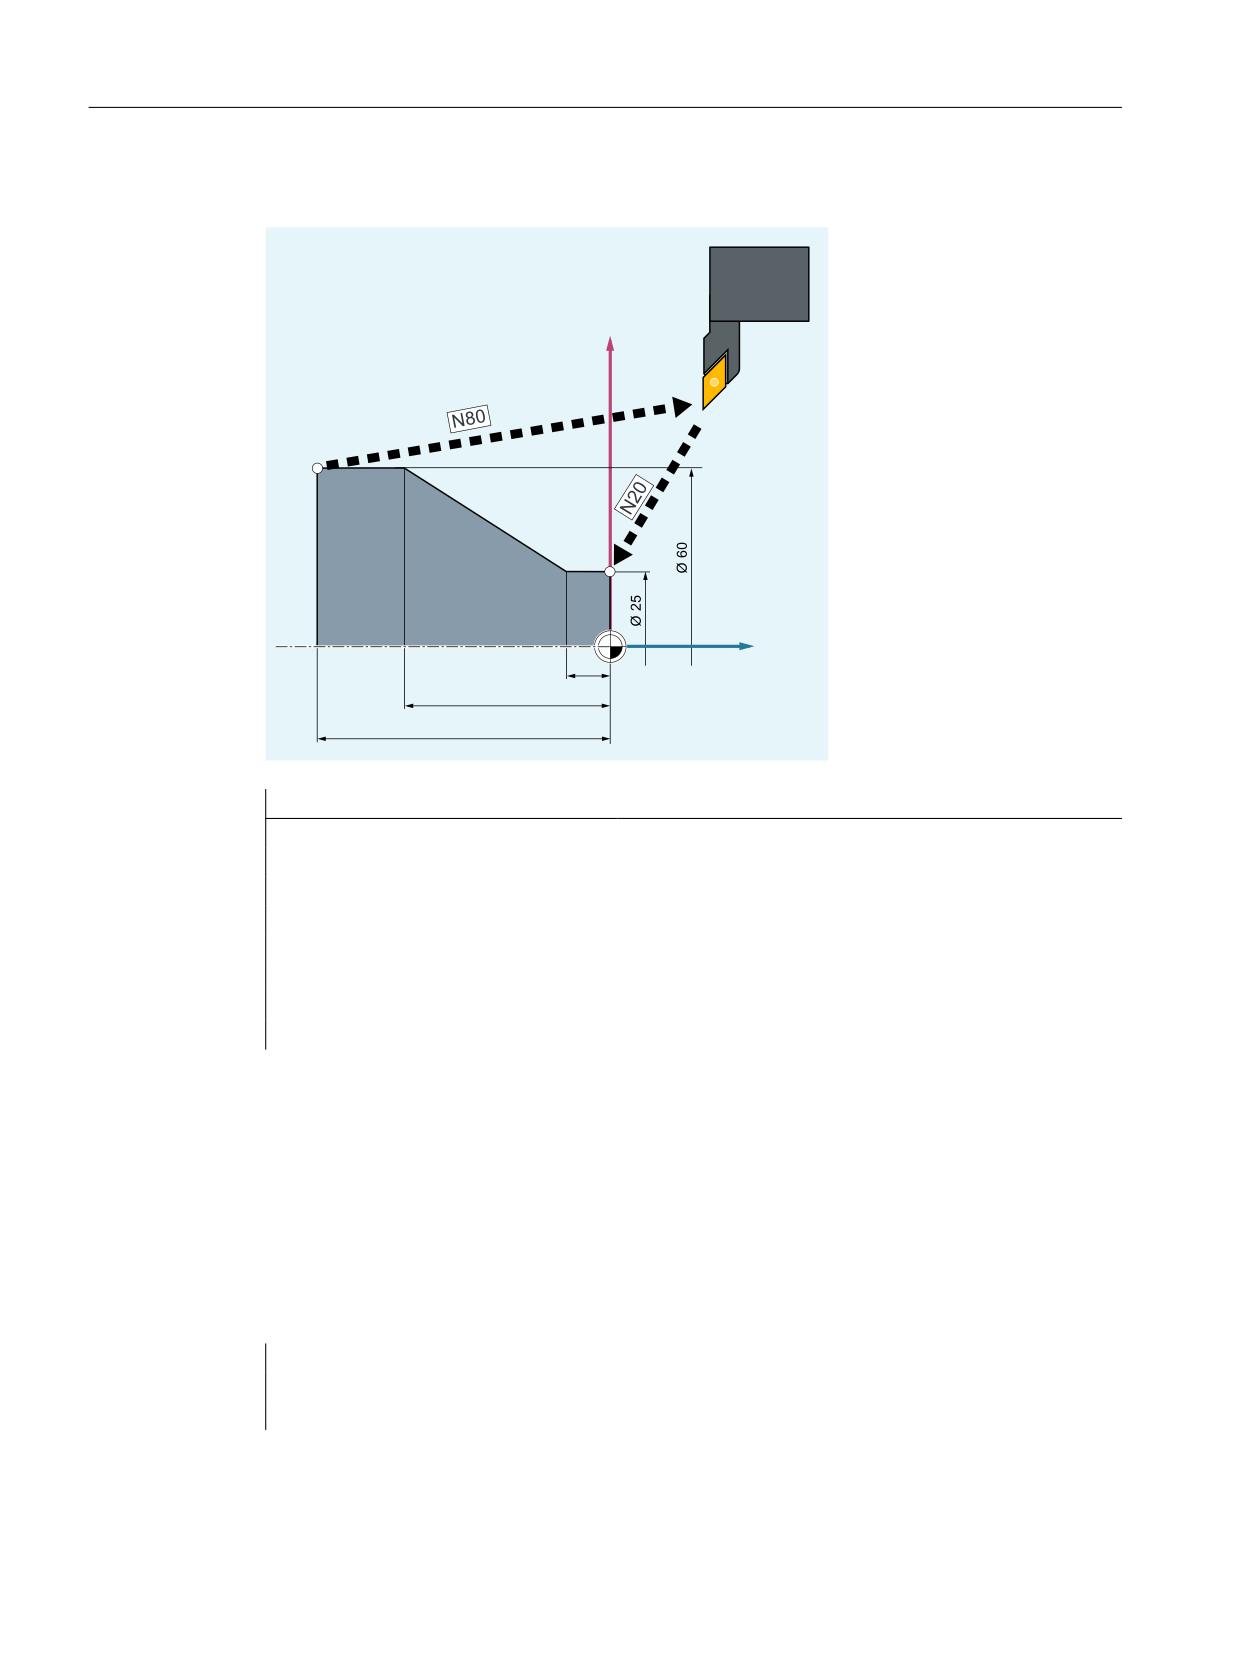
Пример 2: Токарная обработка
;
=
Программный код
Комментарий
N10 G90 S400 M3
; Ввод абсолютного размера, шпиндель вправо
N20 G0 X25 Z5
; Подвод в стартовую позицию
N30 G1 G94 Z0 F1000
; Подача инструмента
N40 G95 Z-7.5 F0.2
N50 X60 Z-35
; Движение по прямой
N60 Z-50
N70 G0 X62
N80 G0 X80 Z20 M30
; Отвод инструмента, конец программы
3.9.4.2
Включение/выключение линейной интерполяции для движений ускоренным
ходом (RTLION, RTLIOF)
Независимо от предварительной настройки (MD20730 $MC_G0_LINEAR_MODE)
поведение интерполяции при движениях ускоренным ходом можно настроить с
помощью команд G-группы 55 и в программе обработки детали.
Синтаксис
RTLIOF
RTLION
Программирование ЧПУ
188
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.9 Команды перемещения
Объяснение
RTLIOF:
G-команда для выключения линейной интерполяции
⇒ При ускоренном ходе (G0) нелинейная интерполяция активна. Все траек-
торные оси достигают своей конечной точки независимо друг от друга.
Активность:
модально
RTLION:
G-команда для включения линейной интерполяции
⇒ При ускоренном ходе (G0) линейная интерполяция активна. Все траектор-
ные оси достигают своей конечной точки одновременно.
Активность:
модально
Примечание
Условия для RTLIOF
Для нелинейной интерполяции при RTLIOF должны быть выполнены следующие
условия:
• Активных трансформаций (TRAORI, TRANSMIT, ...) нет.
• G60 активна (остановка в конце кадра).
• Активных компрессоров (COMPOF) нет.
• Активной коррекции на радиус инструмента (G40) нет.
• Контурные маховички не выбраны.
• Вырубка неактивна.
Если одно из этих условий не выполнено, при RTLION интерполяция линейная.
Пример
Программный код
Комментарий
; Линейная интерполяция предустановлена:
; MD20730 $MC_GO_LINEAR_MODE == TRUE
N30 RTLIOF
; Линейная интерполяция выключена.
N40 G0 X0 Y10
; Кадры G0 перемещаются с нелинейной интерполяцией.
N50 G41 X20 Y20
; КРИ активна ⇒ Кадры G0 перемещаются с линейной интер-
поляцией.
N60 G40 X30 Y30
; КРИ неактивна ⇒ Кадры G0 перемещаются с нелинейной ин-
терполяцией.
N70 RTLION
; Линейная интерполяция включена.
Дополнительная информация
Чтение актуального поведения интерполяции
Системные переменные $AA_G0MODE позволяют считывать актуальное поведение
интерполяции.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
189
Основная информация
3.9 Команды перемещения
3.9.4.3
Коррекция допусков для движений ускоренным ходом (STOLF, CTOLG0, OTOLG0)
Настраиваемые через машинные данные допуски для движений ускоренным ходом
(допуски G0) можно временно корректировать в программе обработки детали. При этом
настройки в машинных данных не изменяются. После сброса канала или конца
программы спроектированные допуски снова вступают в силу.
Условия
Допуски G0 вступают в силу, только если выполнены следующие условия:
• Активна одна из следующих функций:
- Функция компрессора COMP...
- Функция перешлифовки G642 или G645
- Перешлифовка ориентации OST
- Сглаживание ориентации ORISON
- Сглаживание при ориентации относительно траектории ORIPATH
• В программе обработки детали несколько (≥ 2) кадров G0 следуют друг за другом.
В случае одного единственного кадра G0 допуски G0 не вступают в силу, т. к. при
переходе от движения не-G0 к движению G0 (и наоборот) всегда действует "меньший
допуск" (допуск обработки детали)!
Синтаксис
Настройка относительного допуска G0
STOLF=<Value>
Настройка абсолютных допусков G0
CTOLG0=<Value>
OTOLG0=<Value>
Программирование ЧПУ
190
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.9 Команды перемещения
Объяснение
STOLF:
Адрес программирования временно действующего коэффициента допуска для дви-
жений ускоренным ходом
<Value>:
Коэффициент допуска G0
Тип:
REAL
Значе-
≥ 0:
Коэффициент допуска G0 может быть как больше, так
ние:
и меньше 1,0. Если коэффициент равен 1,0 (стандарт-
ное значение), то для движений ускоренным ходом
действуют те же допуски, что и для движений неуско-
ренным ходом. В обычной ситуации устанавливается
коэффициент допуска > 1,0.
Запрограммированный коэффициент допуска G0 дей-
ствует, пока не будет перезаписан новым
программированием STOLF, сменен
программированием CTOLG0/OTOLG0 или удален сбро-
сом канала или конца программы.
< 0:
Удаление запрограммированного коэффициента до-
пуска
⇒ Снова действует коэффициент допуска, установлен-
ный в машинных данных.
CTOLG0:
Адрес программирования временно действующего допуска контура для движений
ускоренным ходом
<Value>:
Абсолютное значение допуска контура
Тип:
REAL
Значе-
≥ 0:
Запрограммированное абсолютное значение допуска
ние:
контура действует, пока не будет перезаписано новым
программированием CTOLG0, сменено
программированием STOLF или удалено сбросом ка-
нала или конца программы.
< 0:
Удаление запрограммированного значения допуска
⇒ Снова действует значение допуска, установленное в
машинных данных.
OTOLG0:
Адрес программирования временно действующего допуска ориентации для движе-
ний ускоренным ходом
<Value>:
Абсолютное значение допуска ориентации
Тип:
REAL
Значе-
≥ 0:
Запрограммированное абсолютное значение допуска
ние:
ориентации действует, пока не будет перезаписано но-
вым программированием OTOLG0, сменено
программированием STOLF или удалено сбросом ка-
нала или конца программы.
< 0:
Удаление запрограммированного значения допуска
⇒ Снова действует значение допуска, установленное в
машинных данных.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
191
Основная информация
3.9 Команды перемещения
Примечание
Приоритет всегда имеет последний запрограммированный адрес, как это видно в
следующих примерах:
• При программировании CTOLG0 при существующем STOLF для перешлифовки
контура используется значение допуска, запрограммированное с CTOLG0.
• При программировании OTOLG0 при существующем STOLF для перешлифовки
ориентации также используется значение допуска, запрограммированное с OTOLG0.
• После нового программирования STOLF снова используется коэффициент допуска
для допуска контура и ориентации.
Примеры
Пример 1: Настройка относительного допуска G0
Программный код
Комментарий
COMPCAD G645 G1 F10000
; Функция компрессора COMPCAD
X... Y... Z...
; Здесь действуют машинные и установочные данные.
X... Y... Z...
X... Y... Z...
G0 X... Y... Z...
G0 X... Y... Z...
; Здесь действуют машинные данные $MC_G0_TOLERANCE_FACTOR
(например = 3), т. е. допуск перешлифовки из:
$MC_G0_TOLERANCE_FACTOR * $MA_COMPRESS_POS_TOL
CTOL=0.02
STOLF=4
G1 X... Y... Z...
; С этого места действует допуск контура в 0,02 мм.
X... Y... Z...
X... Y... Z...
G0 X... Y... Z...
X... Y... Z...
; С этого места действует коэффициент допуска G0 в 4, т. е. допуск
контура в 0,08 мм.
Пример 2: Настройка абсолютных допусков G0
В машинных данных должны быть предустановлены следующие абсолютные допуски G0:
• Допуск контура G0: 0,1
• Допуск ориентации G0: 1,0
В программе обработки детали эти допуски должны быть временно скорректированы:
Программный код
Комментарий
COMPCAD G645 G1 F10000
; Функция компрессора COMPCAD
X... Y... Z...
; С этого места действуют настроенные допуски обработки детали.
X... Y... Z...
Программирование ЧПУ
192
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.9 Команды перемещения
Программный код
Комментарий
X... Y... Z...
G0 X... Y... Z...
G0 X... Y... Z...
; Здесь действуют настроенные абсолютные допуски G0.
CTOLG0=0.2 OTOLG0=2.0
; Программирование абсолютных допусков G0.
G1 X... Y... Z...
X... Y... Z...
X... Y... Z...
G0 X... Y... Z...
X... Y... Z...
; С этого места действуют запрограммированные допуски G0.
Дополнительная информация
Чтение коэффициента допуска G0
Текущий действующий коэффициент допуска для движений ускоренным ходом можно
считывать через системные переменные:
• В синхронных действиях или с остановкой предварительной обработки в программе
обработки детали через системные переменные:
$AC_STOLF
Активный коэффициент допуска G0
Коэффициент допуска G0, который действовал при подго-
товке текущего кадра главного хода.
• Без остановки предварительной обработки в программе обработки детали через си-
стемные переменные:
$P_STOLF
Запрограммированный коэффициент допуска G0
Если в активной программе обработки детали нет запрограммированного со STOLF
значения, то обе эти системные переменные возвращают установленное в машинных
данных значение.
Если в кадре нет активного ускоренного хода (G0), то эти системные переменные всегда
возвращают значение 1.
Считывание абсолютных допусков G0
Текущие действительные абсолютные допуски для движений ускоренным ходом можно
считывать через системные переменные:
• В синхронных действиях или с остановкой предварительной обработки в программе
обработки детали через системные переменные:
$AC_CTOL_G0_ABS
Активный допуск контура в случае движений G0
Допуск контура G0, который действовал при подготовке
текущего кадра главного хода.
$AC_OTOL_ G0_ABS
Активный допуск ориентации в случае движений G0
Допуск ориентации G0, который действовал при подготов-
ке текущего кадра главного хода.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
193
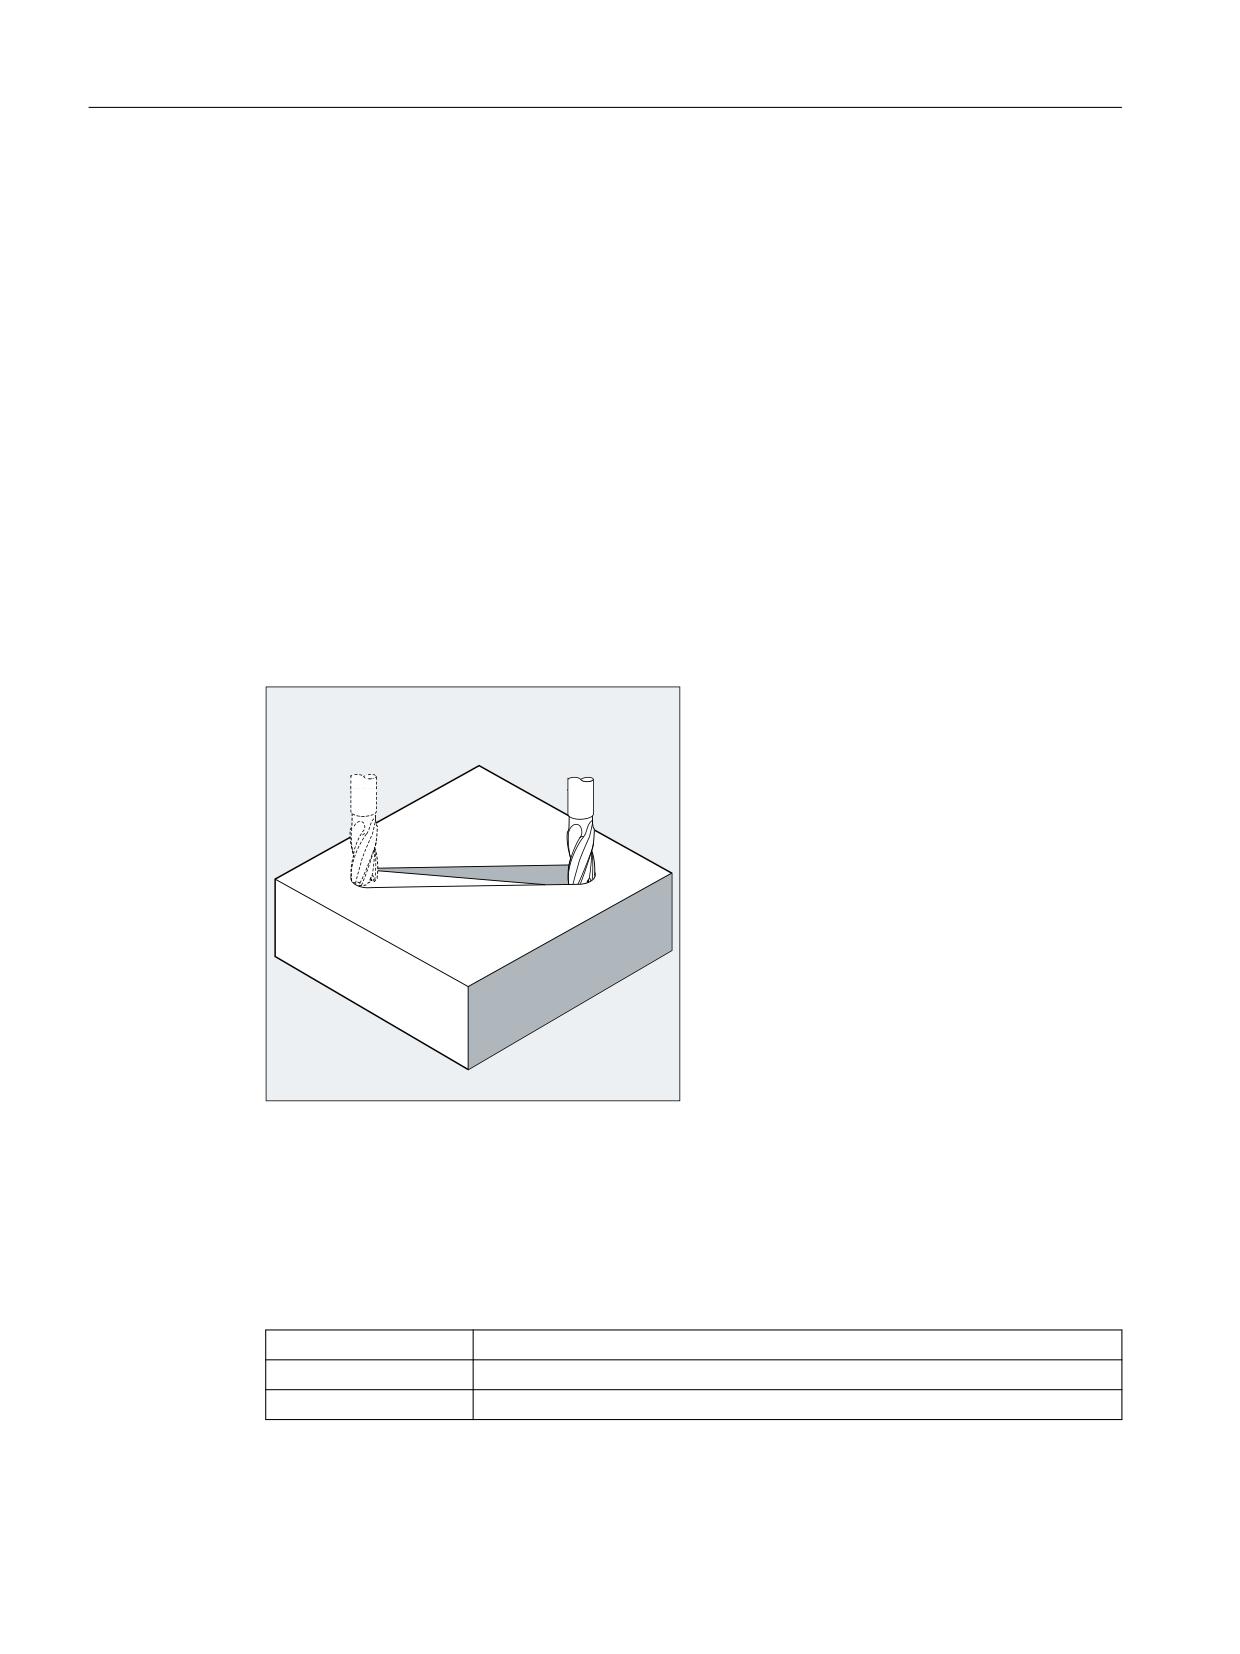
Основная информация
3.9 Команды перемещения
• Без остановки предварительной обработки в программе обработки детали через си-
стемные переменные:
$P_CTOL_ G0_ABS
Запрограммированный допуск контура в случае
движений G0
$P_OTOL_ G0_ABS
Запрограммированный допуск ориентации в случае
движений G0
Если в активной программе обработки детали не запрограммированы абсолютные
допуски G0 с CTOLG0 и OTOLG0, то эти системные переменные возвращают значения,
установленные в машинных данных.
3.9.5
Линейная интерполяция (G1)
С помощью G1 инструмент движется по параллельным осям, наклонным или имеющим
любое расположение в пространстве прямым. Линейная интерполяция позволяет
создавать поверхности 3D, пазы и много другое.
Синтаксис
G1 X… Y… Z … F…
G1 AP=… RP=… F…
Объяснение
G1:
Линейная интерполяция (линейная интерполяция с подачей)
X... Y... Z...:
Конечная точка в декартовых координатах
AP=...:
Конечная точка в полярных координатах, здесь полярный угол
Программирование ЧПУ
194
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
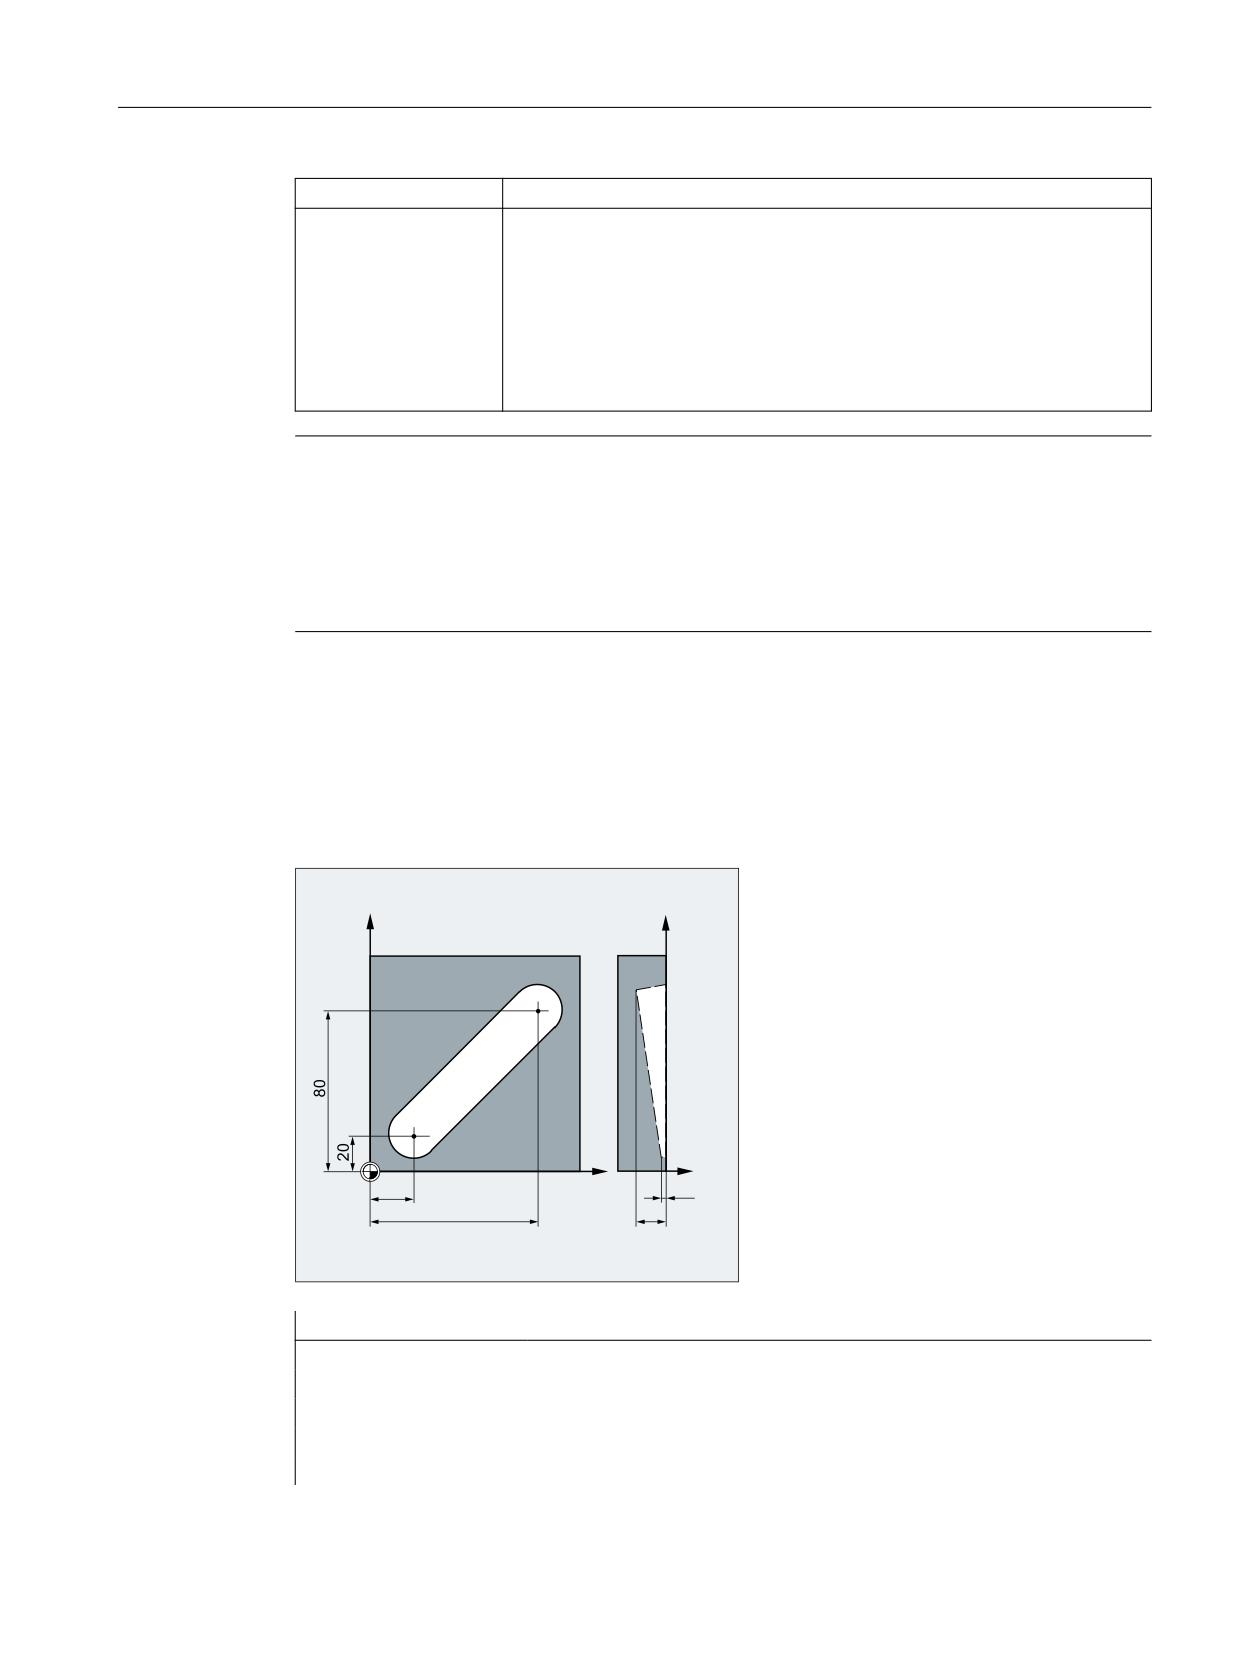
Основная информация
3.9 Команды перемещения
RP=...:
Конечная точка в полярных координатах, здесь полярный радиус
F...:
Скорость подачи в мм/мин. Инструмент движется с подачей F по прямой
от текущей стартовой точки к запрограммированной заданной точке.
Заданная точка вводится в декартовых или полярных координатах. На
этой траектории осуществляется обработка детали.
Пример: G1 G94 X100 Y20 Z30 A40 F100
Движение к конечной точке в X, Y, Z осуществляется с подачей 100 мм/
мин, круговая ось А перемещается в качестве синхронной оси так, что
все четыре движения завершаются в одно время.
Примечание
G1 действует модально.
Для обработки необходимо указать число оборотов шпинделя S и направление
вращения шпинделя M3/M4.
С помощью FGROUP можно определить группы осей, для которых действует подача по
траектории F. Подробности см. в главе "Параметры траектории".
Примеры
Пример 1: Изготовление паза (фрезерование)
Инструмент движется от стартовой к конечной точке в направлении X/Y. Одновременно
происходит подача в направлении Z.
<
<
=
;
Программный код
Комментарий
N10 G17 S400 M3
; Выбор рабочей плоскости, шпиндель вправо
N20 G0 X20 Y20 Z2
; Подвод в стартовую позицию
N30 G1 Z-2 F40
; Подача инструмента
N40 X80 Y80 Z-15
; Движение по наклонной прямой
N50 G0 Z100 M30
; Отвод для смены инструмента
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
195
Основная информация
3.9 Команды перемещения
Пример 2: Изготовление паза (токарная обработка)
;
;
<
<
=
;
;
Программный код
Комментарий
N10 G17 S400 M3
; Выбор рабочей плоскости, шпиндель вправо
N20 G0 X40 Y-6 Z2
; Подвод в стартовую позицию
N30 G1 Z-3 F40
; Подача инструмента
N40 X12 Y-20
; Движение по наклонной прямой
N50 G0 Z100 M30
; Отвод для смены инструмента
Программирование ЧПУ
196
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
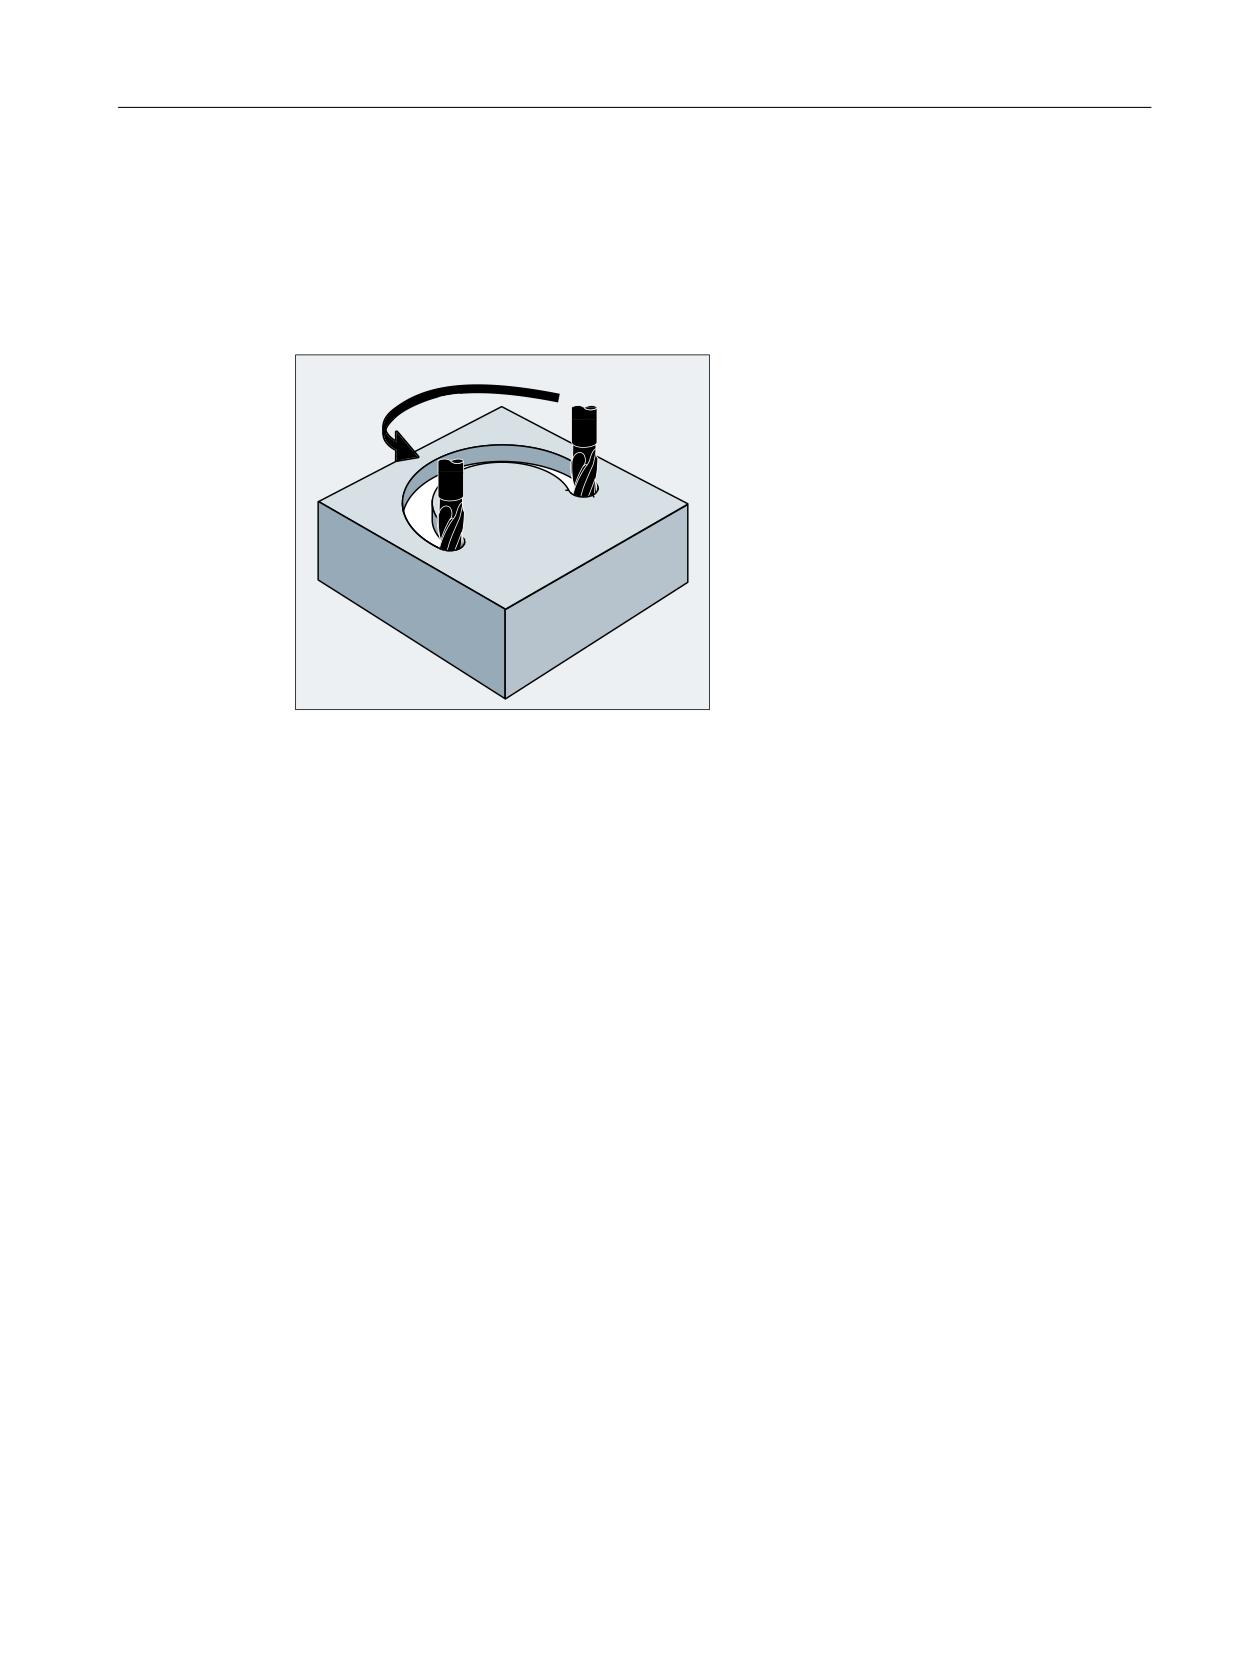
Основная информация
3.9 Команды перемещения
3.9.6
Круговая интерполяция
3.9.6.1
Обзор
Круговая интерполяция позволяет изготавливать полные круги или дуги окружностей.
Рисунок 3-3
Пример использования: Фрезерование кругового паза
Варианты программирования
СЧПУ предлагает различные возможности программирования круговых движений.
Благодаря этому возможен прямой перенос практически любого вида измерения
чертежа:
• Круговая интерполяция с центром и конечной точкой (G2/G3, X... Y... Z..., I... J... K...)
(Страница 198)
• Круговая интерполяция с радиусом и конечной точкой (G2/G3, X... Y... Z..., CR)
(Страница 200)
• Круговая интерполяция с апертурным углом и конечной точкой / центром (G2/G3, X...
Y... Z... / I... J... K..., AR) (Страница 202)
• Круговая интерполяция с полярными координатами (G2/G3, AP, RP) (Страница 204)
• Круговая интерполяция с промежуточной и конечной точкой (CIP, X... Y... Z..., I1... J1...
K1...) (Страница 206)
• Круговая интерполяция с тангенциальным переходом (CT, X... Y... Z...) (Страница 208)
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
197
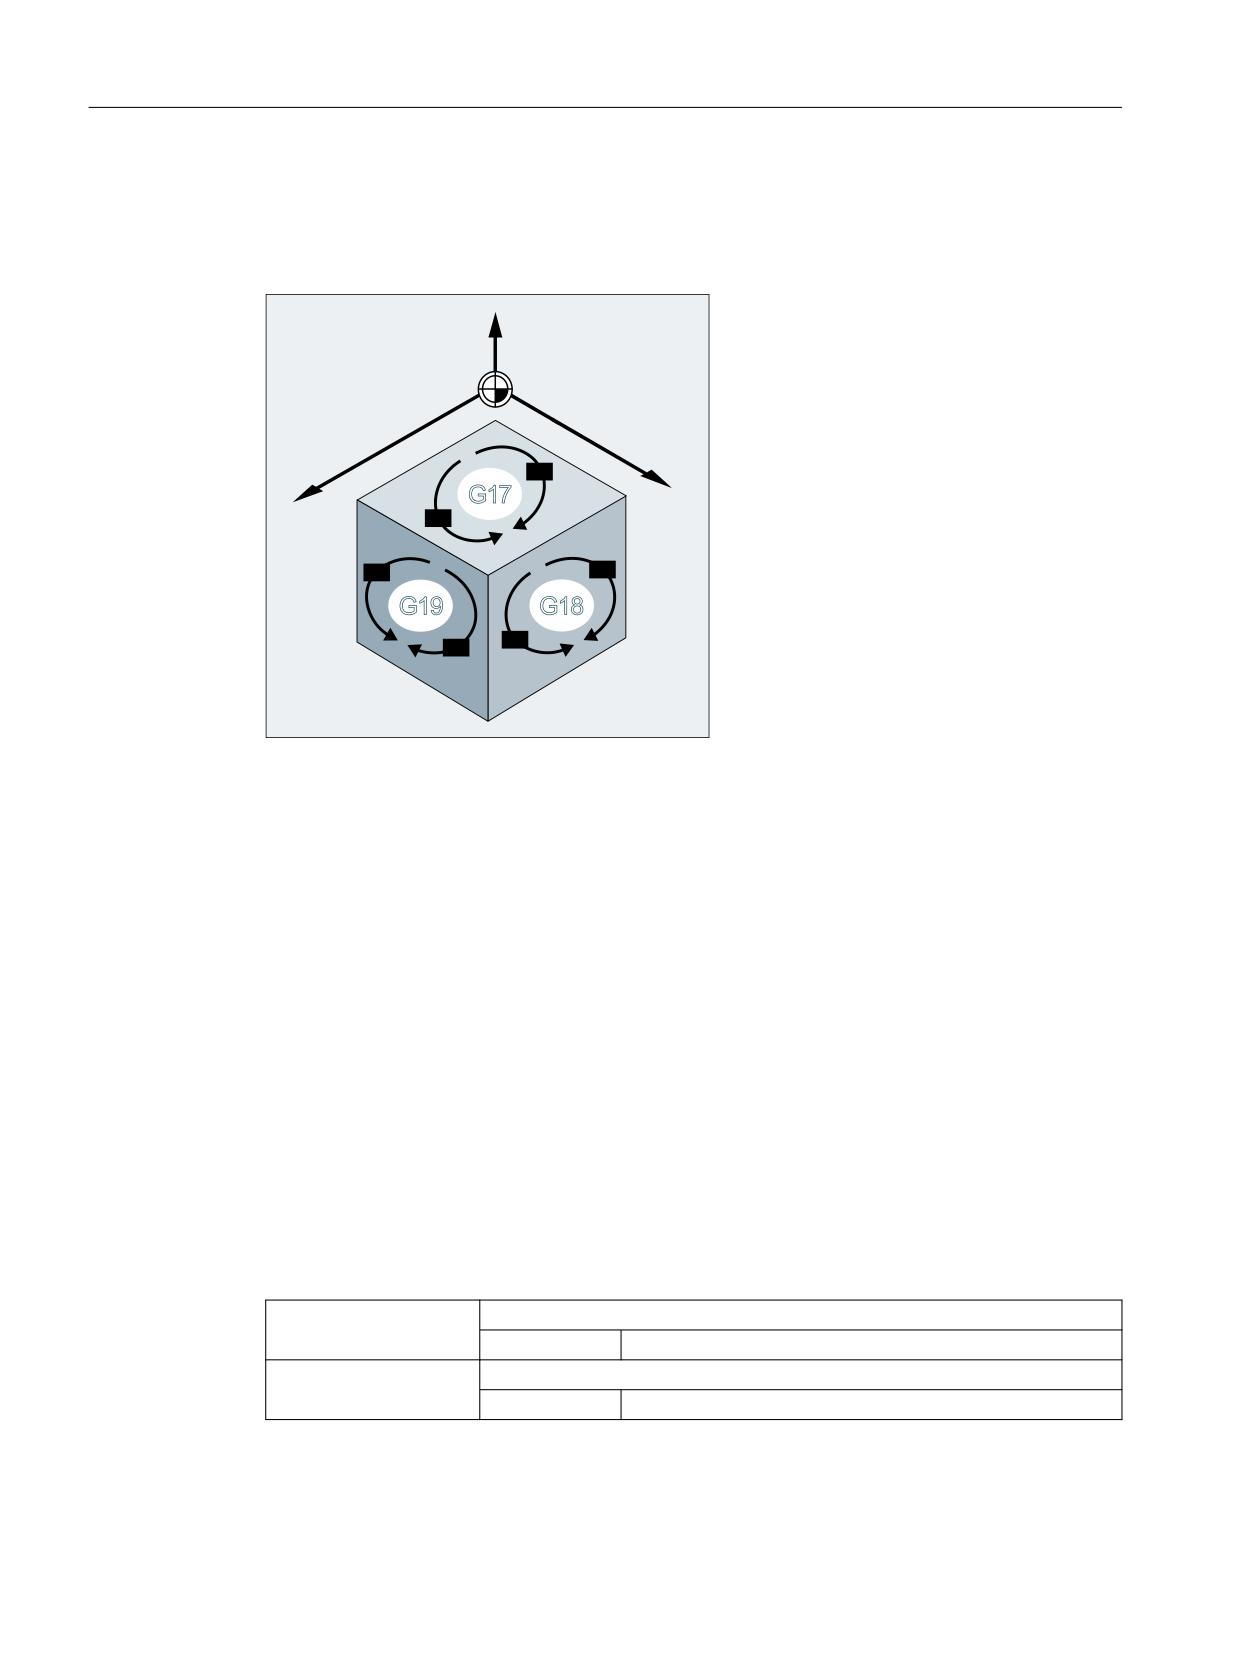
Основная информация
3.9 Команды перемещения
Плоскость для круговой интерполяции
Для вычисления направления вращения окружности - с G2 по часовой стрелке или G3
против часовой стрелки - СЧПУ требуется указание рабочей плоскости (Страница 153).
=
*
;
<
*
*
*
*
*
*
*
*
Исключение:
Можно также создавать окружности вне выбранной рабочей плоскости (не при
указанном апертурном угле). В этом случае плоскость окружности определяют адреса
осей, программируемые как конечные точки окружности.
3.9.6.2
Круговая интерполяция с центром и конечной точкой (G2/G3, X... Y... Z..., I... J...
K...)
Вариант круговой интерполяции, использующий для интерполяции центр и конечную
точку кругового элемента контура.
Если окружность программируется без конечной точки, то получается полный круг.
Синтаксис
G2/G3 X… Y… Z… I… J… K…
G2/G3 X… Y… Z… I=AC(…) J=AC(…) K=(AC…)
Объяснение
G2:
Круговая интерполяция по часовой стрелке
Активность:
модально
G3:
Круговая интерполяция против часовой стрелки
Активность:
модально
Программирование ЧПУ
198
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.9 Команды перемещения
X... Y... Z... :
Конечная точка окружности в декартовых координатах
В зависимости от текущей действительной настройки указания разме-
ров G90/G91 или ...=AC(...) / ...=IC(...) координаты конечной
точки окружности интерпретируются либо в абсолютном размере, либо
в составном размере.
I... J... K...:
Параметр интерполяции для указания координат центра окружности в
направлении X, Y, Z
Координаты центра окружности стандартно указываются в составном
размере относительно начальной точки окружности.
Если координаты центра окружности необходимо указать в абсолютном
размере относительно нулевой точки детали, то параметры
интерполяции I, J, K необходимо запрограммировать следующим образ-
ом:
I=AC(…) J=AC(…) K=AC(…)
Указание
Параметр интерполяции со значением 0 может не указываться, соответ-
ствующий второй параметр должен быть указан в любом случае.
Примечание
Предустановка G90/G91 абсолютного или составного размера действует только для
конечной точки окружности.
Примеры
Пример 1: Фрезерная обработка
̴͇͇͔͇͒ͣͦ͞ ͙͕͇͑͞ ͕͚͍͔͕͙͑͗͘͏
<
,
̱͕͔͔͇͌ͦ͞
W
͙͕͇͑͞ ͕͚͑͗
͍͔͕͙͘͏
;
,
$&
Указание центра в составном размере
N10 G0 X67.5 Y80.211
N20 G3 X17.203 Y38.029 I-17.5 J-30.211 F500
Указание центра в абсолютном размере
N10 G0 X67.5 Y80.211
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
199
Основная информация
3.9 Команды перемещения
N20 G3 X17.203 Y38.029 I=AC(50) J=AC(50)
Пример 2: Токарная обработка
;
=
Указание центра в составном размере
N120 G0 X12 Z0
N125 G1 X40 Z-25 F0.2
N130 G3 X70 Z-75 I-3.335 K-29.25
N135 G1 Z-95
Указание центра в абсолютном размере
N120 G0 X12 Z0
N125 G1 X40 Z-25 F0.2
N130 G3 X70 Z-75 I=AC(33.33) K=AC(-54.25)
N135 G1 Z-95
3.9.6.3
Круговая интерполяция с радиусом и конечной точкой (G2/G3, X... Y... Z..., CR)
Вариант круговой интерполяции, использующий для интерполяции радиус и конечную
точку кругового элемента контура.
Примечание
Этот вариант не позволяет программировать полные круги (угол перемещения 360°).
Синтаксис
G2/G3 X… Y… Z… CR=±...
Объяснение
G2:
Круговая интерполяция по часовой стрелке
Активность:
модально
Программирование ЧПУ
200
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.9 Команды перемещения
G3:
Круговая интерполяция против часовой стрелки
Активность:
модально
X... Y... Z... :
Конечная точка окружности в декартовых координатах
В зависимости от текущей действительной настройки указания разме-
ров G90/G91 или ...=AC(...) / ...=IC(...) координаты конечной
точки интерпретируются либо в абсолютном размере, либо в составном
размере.
CR=±...:
Радиус окружности
Посредством знака указывается, должен ли угол перемещения быть
больше или меньше 180°. Положительный знак можно не указывать.
CR=+...:
Угол перемещения ≤ 180°
CR=-...:
Угол перемещения > 180°
Указание
Исходя из существующей практики, не существует ограничения для раз-
мера максимального программируемого радиуса.
Примеры
Пример 1: Фрезерная обработка
<
&5
&5
;
Программный код
N10 G0 X67.5 Y80.511
N20 G3 X17.203 Y38.029 CR=34.913 F500
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
201
Основная информация
3.9 Команды перемещения
Пример 2: Токарная обработка
;
=
Программный код
N125 G1 X40 Z-25 F0.2
N130 G3 X70 Z-75 CR=30
N135 G1 Z-95
3.9.6.4
Круговая интерполяция с апертурным углом и конечной точкой / центром (G2/
G3, X... Y... Z... / I... J... K..., AR)
Вариант круговой интерполяции, использующий для интерполяции апертурный угол
и центра или конечную точку кругового элемента контура.
Примечание
Этот вариант не позволяет программировать полные круги (угол перемещения 360°).
Синтаксис
G2/G3 X… Y… Z… AR=...
G2/G3 I… J… K… AR=...
Объяснение
G2:
Круговая интерполяция по часовой стрелке
Активность:
модально
G3:
Круговая интерполяция против часовой стрелки
Активность:
модально
Программирование ЧПУ
202
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.9 Команды перемещения
X... Y... Z... :
Конечная точка окружности в декартовых координатах
В зависимости от текущей действительной настройки указания разме-
ров G90/G91 или ...=AC(...) / ...=IC(...) координаты конечной
точки окружности интерпретируются либо в абсолютном размере, либо
в составном размере.
I... J... K...:
Параметр интерполяции для указания координат центра окружности в
направлении X, Y, Z
Координаты центра окружности стандартно указываются в составном
размере относительно начальной точки окружности.
Если координаты центра окружности необходимо указать в абсолютном
размере относительно нулевой точки детали, то параметры
интерполяции I, J, K необходимо запрограммировать следующим образ-
ом:
I=AC(…) J=AC(…) K=AC(…)
Указание
Параметр интерполяции со значением 0 может не указываться, соответ-
ствующий второй параметр должен быть указан в любом случае.
AR=...:
Апертурный угол
Диапазон зна-
0° ... 360°
чений:
Примеры
Пример 1: Фрезерная обработка
̴͇͇͔͇͒ͣͦ͞ ͙͕͇͑͞ ͕͚͍͔͕͙͑͗͘͏
<
,
̧͖͙͚͔͌͗͗͐͢ ͚͕͊͒
;
Программный код
N10 G0 X67.5 Y80.211
N20 G3 X17.203 Y38.029 AR=140.134 F500
N20 G3 I-17.5 J-30.211 AR=140.134 F500
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
203
Основная информация
3.9 Команды перемещения
Пример 2: Токарная обработка
;
=
Программный код
N125 G1 X40 Z-25 F0.2
N130 G3 X70 Z-75 AR=135.944
N130 G3 I-3.335 K-29.25 AR=135.944
N130 G3 I=AC(33.33) K=AC(-54.25) AR=135.944
N135 G1 Z-95
3.9.6.5
Круговая интерполяция с полярными координатами (G2/G3, AP, RP)
Вариант круговой интерполяции, использующий для интерполяции конечную точку
окружности в полярных координатах.
При этом действует следующее соглашение:
• Полюс лежит в центре окружности.
• Полярный радиус соответствует радиусу окружности.
Синтаксис
G2/G3 AP=... RP=...
Объяснение
G2:
Круговая интерполяция по часовой стрелке
Активность:
модально
G3:
Круговая интерполяция против часовой стрелки
Активность:
модально
AP=... RP=...:
Конечная точка окружности в полярных координатах
AP=...:
Полярный угол
RP=...:
Полярный радиус (≙ радиус окружности)
Программирование ЧПУ
204
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.9 Команды перемещения
Примеры
Пример 1: Фрезерная обработка
<
;
Программный код
N10 G0 X67.5 Y80.211
N20 G111 X50 Y50
N30 G3 RP=34.913 AP=200.052 F500
Пример 2: Токарная обработка
;
=
Программный код
N125 G1 X40 Z-25 F0.2
N130 G111 X33.33 Z-54.25
N135 G3 RP=30 AP=142.326
N140 G1 Z-95
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
205
Основная информация
3.9 Команды перемещения
3.9.6.6
Круговая интерполяция с промежуточной и конечной точкой (CIP, X... Y... Z...,
I1... J1... K1...)
Запрограммированный G-командой CIP вариант круговой интерполяции позволяет
получать интерполяцию расположенных под углом в пространстве дуг окружностей.
Круговое движение описывается через промежуточную точку и конечную точку
кругового контура.
Направление перемещения следует из последовательности: начальная точка →
промежуточная точка → конечная точка.
<
<
,
̶͕͓͍͚͙͕͔͇͗͌ͦ͞ ͙͕͇͑͞
-
;
=
Синтаксис
CIP X… Y… Z… I1=AC(…) J1=AC(…) K1=(AC…)
Объяснение
CIP:
Круговая интерполяция через промежуточную точку
Активность:
модально
X... Y... Z... :
Конечная точка окружности в декартовых координатах
В зависимости от текущей действительной настройки указания разме-
ров G90/G91 или ...=AC(...) / ...=IC(...) координаты конечной
точки окружности интерпретируются либо в абсолютном размере, либо
в составном размере.
I1... J1... K1...:
Параметр интерполяции для указания координат промежуточной точки
окружности в направлении X, Y, Z
В зависимости от текущей действительной настройки указания разме-
ров G90/G91 или ...=AC(...) / ...=IC(...) координаты промежу-
точной точки окружности интерпретируются либо в абсолютном разме-
ре, либо в составном размере.
Указание
Параметр интерполяции со значением 0 может не указываться, соответ-
ствующий второй параметр должен быть указан в любом случае.
Программирование ЧПУ
206
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.9 Команды перемещения
Примечание
Предустановки G90/G91 (указание абсолютного или составного размера) действуют для
промежуточной точки окружности и конечной точки окружности.
При активном указании составного размера G91 или ...=IC(...) исходной точкой для
промежуточной и конечной точки окружности служит начальная точка окружности.
Примечание
Токарная технология
Программирование диаметра в параметре интерполяции для поперечной оси при
программировании окружностей с помощью CIP не поддерживается. Поэтому
параметр интерполяции для поперечной оси следует программировать в радиусе.
Примеры
Пример 1: Фрезерная обработка
Для изготовления расположенной под углом в пространстве кольцевой канавки
описывается окружность через указание промежуточной точки с 3 параметрами
интерполяции и конечной точки также с 3 координатами.
<
<
;
=
Программный код
Комментарий
N10 G0 G90 X130 Y70.70 S800 M3
; Подвод в стартовую точку.
N20 G17 G1 Z-2 F100
; Подача инструмента.
N30 CIP X80 Y120 Z-10 I1=IC(-85.35) J1=IC(-35.35) K1=-6
; Конечная точка окружности и про-
межуточная точка:.
; Координаты для всех 3 геометриче-
ских осей.
N40 M30
; Конец программы.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
207
Основная информация
3.9 Команды перемещения
Пример 2: Токарная обработка
;
=
Программный код
Комментарий
N125 G1 G90 X40 Z-25 F0.2
N130 CIP X70 Z-75 I1=IC(26.665) K1=IC(-29.25)
; Параметр интерполяции I1 для попе-
речной оси должен быть запрограммиро-
ван в радиусе.
; или
; N130 CIP X70 Z-75 I1=46.665 K1=-54.25
N135 G1 Z-95
3.9.6.7
Круговая интерполяция с тангенциальным переходом (CT, X... Y... Z...)
Запрограммированный G-командой CT вариант круговой интерполяции позволяет
получать интерполяцию дуг окружностей, примыкающих по касательной к
запрограммированному ранее элементу контура.
Окружность определяется при этом через стартовую и конечную точку и направление
касательной в стартовой точке.
Примечание
Направление касательной в стартовой точке
Направление касательной в стартовой точке кадра CT определяется из конечной
касательной запрограммированного контура последнего предшествующего кадра с
движением перемещения.
Между этим кадром и текущим кадром может находиться любое количество кадров без
информации перемещения.
Программирование ЧПУ
208
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
Основная информация
3.9 Команды перемещения
W
6
(
0
S
Стартовая точка
E
Конечная точка
M
Центр окружности
r
Радиус окружности
t
Конечная касательная запрограммированного контура последнего предшествующего кад-
ра с движением перемещения
Рисунок 3-4
Круговая траектория S-E, примыкающая по касательной к участку прямой 1-2
6
/
&7
&7
/
&7
/
(
Рисунок 3-5
Примыкающие по касательной круговые траектории зависят от предшествующего
элемента контура.
Синтаксис
CT X… Y… Z…
Объяснение
CT:
Круговая интерполяция с тангенциальным переходом
Активность:
модально
X... Y... Z... :
Конечная точка окружности в декартовых координатах
В зависимости от текущей действительной настройки указания разме-
ров G90/G91 или ...=AC(...) / ...=IC(...) координаты конечной
точки окружности интерпретируются либо в абсолютном размере, либо
в составном размере.
Программирование ЧПУ
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2
209
Основная информация
3.9 Команды перемещения
Примеры
Пример 1: Фрезерная обработка
<
;
Программный код
Комментарий
N10 G0 Z100
N20 G17 T1 M6
N30 G0 X0 Y0 Z2 M3 S300 D1
N40 Z-5 F1000
; Подача инструмента.
N50 G41 X30 Y25 G1 F1000
; Включение коррекции радиуса инструмента.
N60 Y35
; Фрезерование контура.
N70 X60 Y70
N80 CT X80 Y55
; Программирование окружности с тангенциальным перехо-
дом.
N90 X90 Y35
N100 G1 X100
N110 Y25
N120 X30
N130 G0 G40 X0 Y0
; Отключение коррекции радиуса инструмента.
N140 Z100
; Отвод инструмента.
N140 M30
Пример 2: Токарная обработка
Программирование ЧПУ
210
Руководство по программированию, 07/2021, 6FC5398-2EP40-0PA2